


Khi băng tải bị kẹt, lệnh dừng động cơ có luôn bảo vệ được trục và hộp giảm tốc không? PLC, biến tần và phanh đều cần thời gian phản ứng; va đập có thể đã truyền đến bộ phận cần bảo vệ. Vì vậy, chọn bộ giới hạn mô-men xoắn không chỉ là tìm một trị số Nm gần đúng trong catalogue. Kỹ sư phải xác định đỉnh mô-men của vận hành bình thường, giới hạn của bộ phận cần bảo vệ, chuyển động sau khi cơ cấu nhả, tín hiệu phát hiện và trình tự dừng, cùng phương pháp nghiệm thu. Bài viết dành cho nhóm kỹ thuật, mua hàng và bảo trì đang triển khai máy tự động tại nhà máy ở Thái Lan.
Bắt đầu từ bộ phận cần bảo vệ
Bộ giới hạn mô-men xoắn nằm trên đường truyền lực giữa phía dẫn động và phía bị dẫn. Khi quá tải, cơ cấu có thể trượt, ăn khớp gián đoạn hoặc tách hẳn hai phía tùy thiết kế. Mayr phân biệt loại vẫn truyền mô-men đã giới hạn (load-holding) và loại ngắt đường truyền (load-separating). Cả hai đều có thể được bán dưới tên torque limiter hoặc overload clutch, nhưng trạng thái của phôi và máy sau sự cố rất khác nhau.
Trước khi chọn mã hàng, hãy viết rõ hỏng hóc nào cần tránh: trục ra hộp số, xích băng tải, đồ gá, vít tải hay sản phẩm? Thiết bị lắp trước và sau hộp giảm tốc chịu tốc độ và mô-men khác nhau. Vẽ toàn bộ đường lực từ động cơ, phanh, hộp số, khớp nối, bộ giới hạn, dây đai hoặc xích, đồ gá đến phôi. Hướng dẫn chọn khớp nối trục của chúng tôi giải thích việc nối trục và sai lệch tâm; hướng dẫn chọn hộp giảm tốc giải thích tải đầu ra. Câu hỏi riêng ở đây là sau khi kẹt, bộ phận nào ngừng truyền lực và máy dừng theo thứ tự nào.
| Hạng mục | Câu hỏi tại hiện trường | Thông tin cần lưu |
|---|---|---|
| Mục tiêu | Trục, bánh răng, dụng cụ hay sản phẩm nào cần bảo vệ? | Chi tiết yếu nhất và giới hạn cho phép |
| Sự cố | Kẹt, va chạm, cấp sai hay mất đồng bộ? | Kịch bản và tần suất dự kiến |
| Vị trí | Lắp ở đâu và có thể bảo trì không? | Đường kính trục, bích, không gian thao tác |
| Vận hành | Đỉnh mô-men khi tăng tốc và sản xuất là bao nhiêu? | Dữ liệu đo hoặc dải đã giải thích |
| Sau khi nhả | Cho phép trượt, tái ăn khớp hay quay tự do? | Logic dừng, người được phép reset, điều kiện khởi động |
| Nghiệm thu | Kết quả nào chứng minh thiết kế đạt? | Điều kiện và tiêu chí FAT/SAT |
Bộ giới hạn mô-men không tự nó tạo thành một hệ thống an toàn cho người. Che chắn, liên động cửa, dừng khẩn và cô lập năng lượng nguy hiểm phải được quyết định bằng đánh giá rủi ro máy. Hãy phân biệt bảo vệ sản phẩm với bảo vệ người, đồng thời thiết kế cách hai chức năng tương tác.
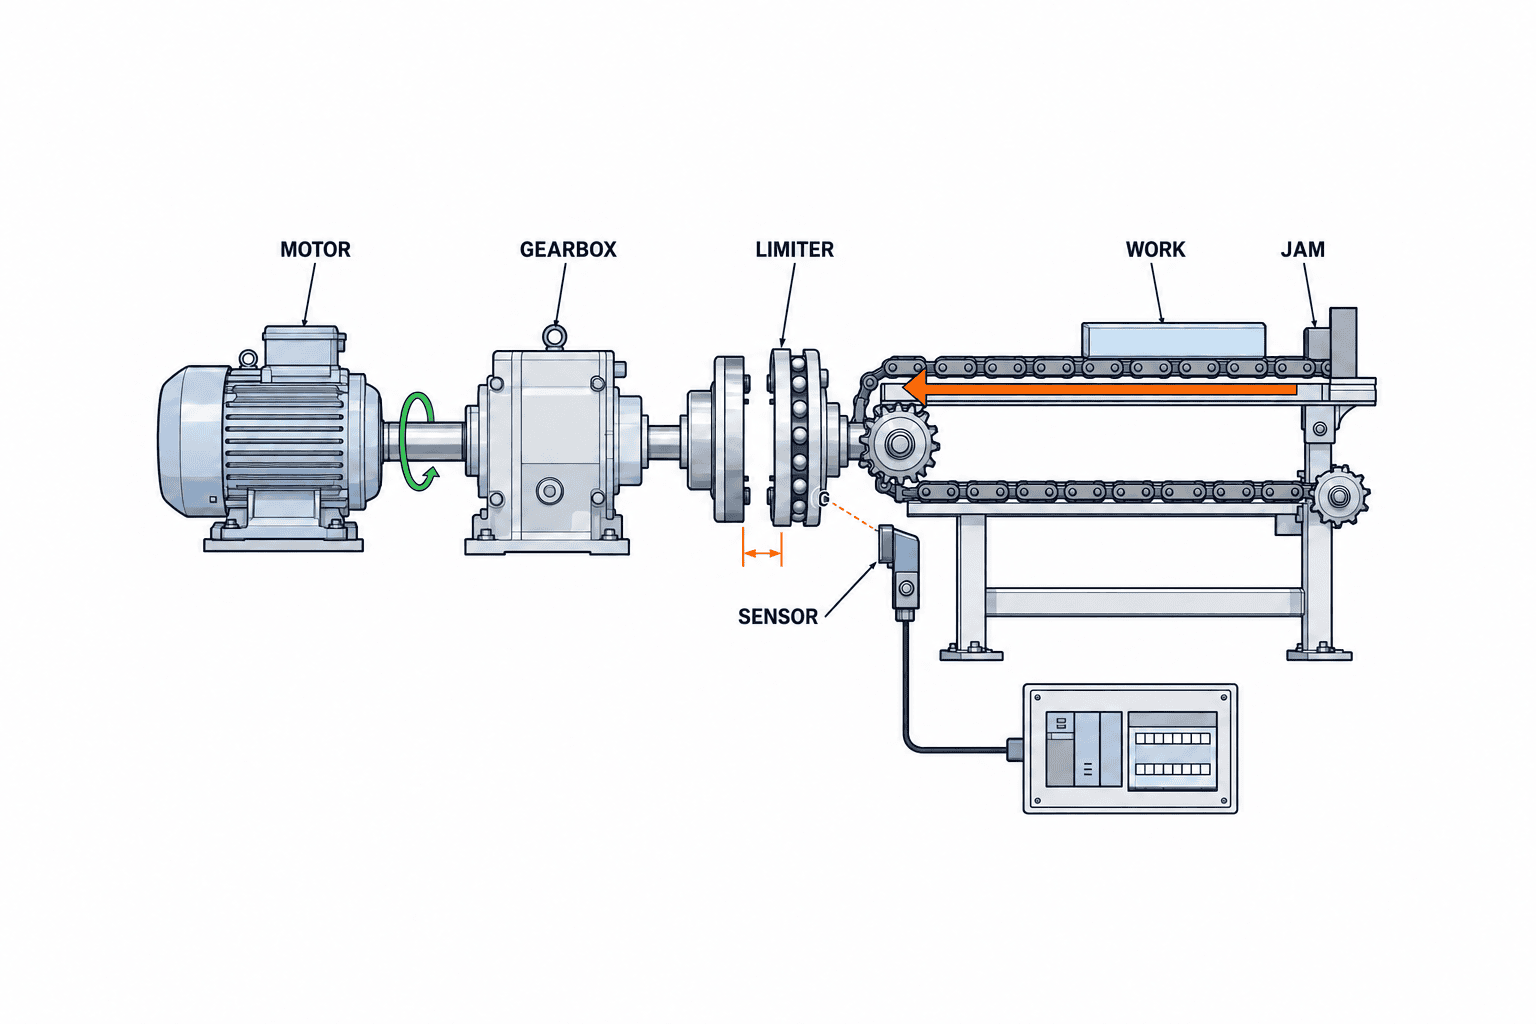
Đo dải mô-men bình thường trước khi chọn ngưỡng
Nhãn công suất động cơ không mô tả mọi tải trên trục cần bảo vệ. Khởi động, tăng tốc, dừng, đảo chiều, chạy đầy tải, chạy không tải, thay đổi ma sát hoặc cấp phôi đột ngột đều có thể tạo đỉnh mô-men. Với trục servo, xem log của drive và xác định cách quy đổi tới trục thực. Với động cơ qua biến tần, dòng điện là một chỉ báo tải nhưng không đương nhiên bằng mô-men tức thời ở đầu ra hộp số. Phải xét tỉ số truyền, hiệu suất, giới hạn điều khiển và vị trí đo.
Với trục quay tương đối ổn định, có thể ước tính ban đầu T [Nm] ≈ 9550 × P [kW] / n [vòng/phút], trong đó P và n phải thuộc cùng một trục. Trục truyền 1,5 kW ở 150 vòng/phút có mô-men trung bình xấp xỉ 95,5 Nm. Công thức này không mô tả mô-men tăng tốc, va chạm hay kẹt. Mô-men do quán tính có thể ước lượng bằng Jα khi mô-men quán tính J và gia tốc góc α đã được quy đổi về cùng trục. Va đập do độ rơ bánh răng, tải lệch tâm, chuyển động qua lại và phản ứng của drive cần phân tích hoặc đo thêm. Công thức chỉ giúp sắp xếp dữ liệu, không phải lệnh đặt ngưỡng cuối cùng.
Cần có một khoảng khả thi giữa đỉnh tải hợp lệ và mức làm hỏng chi tiết cần bảo vệ. Nếu hai mức chồng lên nhau, đổi cỡ bộ giới hạn không giải quyết được. Xem lại biên dạng tăng tốc, ma sát, độ bền máy và vị trí lắp. Đặt quá thấp gây nhả giả và mòn; đặt quá cao thì chi tiết yếu có thể hỏng trước.
Trong thông tin sản phẩm KTR-SI, KTR khuyến nghị mô-men chuyển trạng thái cao hơn mô-men vận hành lớn nhất ít nhất 30% để tránh nhả do đỉnh tải công nghệ. Đây là hướng dẫn lựa chọn của nhà sản xuất cho sản phẩm đó, không phải hệ số an toàn áp dụng cho mọi máy. Giá trị vẫn phải thấp hơn giới hạn của chi tiết được bảo vệ và nằm trong dải điều chỉnh cùng độ lặp của model. Cung cấp cho nhà sản xuất dữ liệu tải, quán tính, tốc độ và tần suất nhả thực tế để họ xác nhận.
Xác định cửa sổ cài đặt và kiểm soát thay đổi
Có bốn biên quan trọng: ngưỡng cao hơn đỉnh tải bình thường; thấp hơn giới hạn của chi tiết cần bảo vệ; nằm trong dải và dung sai của model; và không tạo ra chuyển động thứ cấp nguy hiểm sau khi nhả. Trị số trên catalogue không bảo đảm một thiết bị lắp thực tế luôn nhả đúng cùng một giá trị. Đọc hướng dẫn về phương pháp điều chỉnh, độ chính xác, độ lặp, nhiệt độ và ảnh hưởng của mài mòn cho đúng cấu hình đặt hàng.
Báo giá ghi “điều chỉnh 50–150 Nm” chưa trả lời liệu nhà cung cấp cài đặt trước khi giao, kỹ thuật viên hiện trường điều chỉnh thế nào, dùng thiết bị nào để kiểm tra, và khóa hoặc đánh dấu sau phê duyệt ra sao. Ghi lại giá trị cài thực tế, điều kiện kiểm tra, người duyệt và dấu niêm phong trong hồ sơ máy. Tự ý nâng ngưỡng để tránh dừng giả có thể làm mất tác dụng bảo vệ.
Với máy nhiều trục đồng bộ, xem điều gì xảy ra nếu một trục nhả trước. Đồ gá có thể bị nghiêng, phôi lệch pha, trục còn lại tiếp tục chạy và gây va chạm thứ cấp. Một giá trị giới hạn hợp lý cho riêng một linh kiện vẫn chưa đủ. Nêu riêng chức năng và thứ tự phản ứng của giới hạn mô-men servo, bộ giới hạn cơ khí, phanh, liên động che chắn và dừng khẩn.
Cần xét cả đảo chiều để gỡ kẹt hoặc quay trục bằng tay khi chỉnh máy. Chiều tác động, độ rơ, vị trí tái ăn khớp và tốc độ đảo chiều cho phép phụ thuộc model. Chừa không gian cho chuyển động dọc trục khi nhả và cho cảm biến phát hiện.
So sánh phương thức tái ăn khớp của khớp ly hợp quá tải
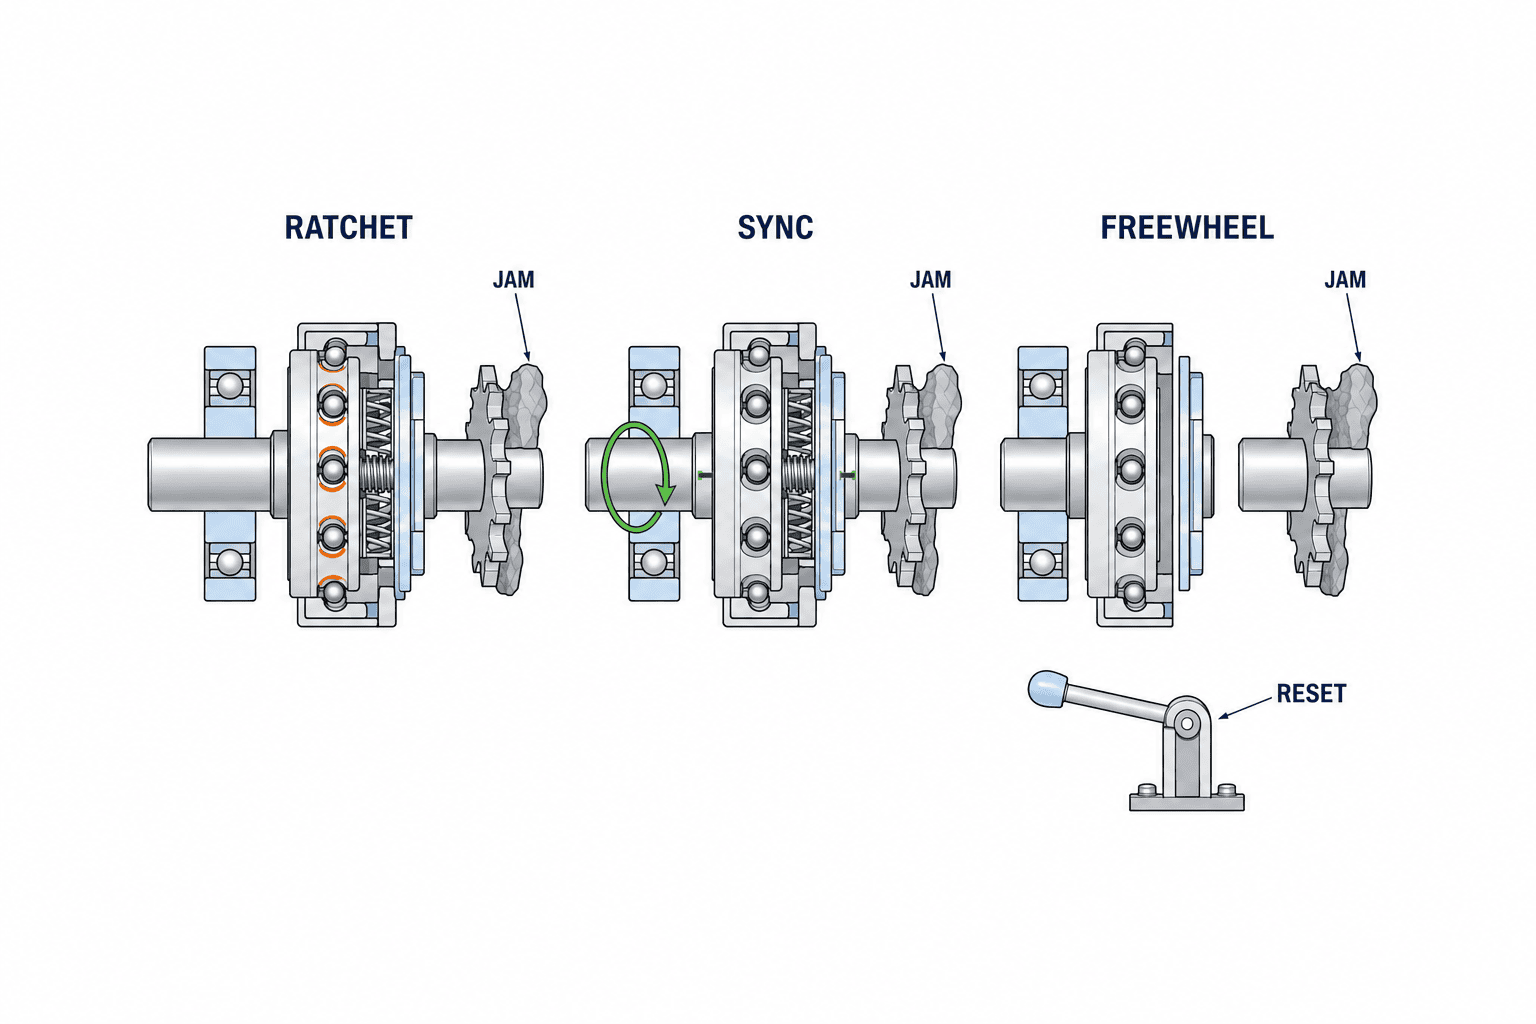
Loại tách tải có thể tái ăn khớp theo chu kỳ, tái ăn khớp tại một góc xác định, hoặc duy trì trạng thái tách cho đến khi có thao tác reset. Mayr mô tả các biến thể này trong dòng EAS-compact. Góc cụ thể chỉ thuộc về cấu hình cụ thể: trang sản phẩm EAS-compact nêu tái ăn khớp kiểu ratcheting mỗi 15 độ và kiểu synchronous sau 360 độ cho các phiên bản hiển thị. Không đưa các con số đó vào yêu cầu cho sản phẩm khác nếu chưa kiểm tra datasheet tương ứng.
Cơ cấu ratcheting có thể giảm thao tác của nhân viên khi quy trình cho phép nhả ngắn rồi nối lại. Nhưng nếu vật cản còn đó, thiết bị sẽ nhả và nối nhiều lần. KTR cảnh báo trượt hoặc ratcheting kéo dài làm tăng mài mòn, và đề nghị giảm tốc độ khi dùng loại tự tái ăn khớp ở mô-men nhả lớn. Lệnh dừng của PLC không triệt tiêu ngay động năng của hệ truyền động; phải xét số lần tái ăn khớp trước khi dừng hẳn.
Loại synchronous phục hồi vị trí góc tương đối tại một điểm xác định, hữu ích với máy cắt bao bì hoặc trục cần giữ pha. Tuy nhiên giữ pha không chứng minh việc tiếp tục quay trong lúc kẹt là chấp nhận được. Loại quay tự do hoặc tách hoàn toàn duy trì ngắt truyền lực cho đến khi reset. KTR khuyến nghị kiểu idle rotation cho hệ có quán tính lớn hoặc tốc độ cao nhằm giảm mài mòn do tái ăn khớp tự động. Đổi lại, cần đường tiếp cận, kiểm tra và thời gian phục hồi.
| Phương thức | Hành vi sau khi nhả | Câu hỏi chính |
|---|---|---|
| Ma sát / giữ tải | Trượt nhưng còn truyền một phần mô-men | Nhiệt, mòn và sai lệch vị trí cho phép bao nhiêu? |
| Ratcheting | Nối lại theo chu kỳ khi tải giảm | Nếu vẫn còn kẹt thì sao? |
| Synchronous | Nối lại ở pha xác định | Tiếp tục quay có làm hỏng phôi không? |
| Tách hoàn toàn / quay tự do | Ngắt đến khi reset | Ai kiểm tra và reset an toàn? |
Bảng chỉ so sánh nguyên lý, không phải phê duyệt sản phẩm. Tốc độ, mô-men, thời gian trượt cho phép, độ lặp và hành vi đảo chiều cần được xác minh với đúng model và tùy chọn được đặt hàng.
Kết nối phát hiện nhả với điều khiển máy
Nhả cơ khí không nhất thiết tự dừng động cơ. Mayr cung cấp công tắc cơ khí và không tiếp xúc để phát hiện chuyển động hoặc vị trí cuối của bộ giới hạn. KTR khuyến nghị giám sát điện để dừng drive nhanh khi quá tải. Ghi cảm biến, hành trình kích hoạt, giá đỡ, dây, đầu vào PLC, logic chẩn đoán và trình tự dừng động cơ trong cùng bản yêu cầu với khớp ly hợp.
Hiển thị cảnh báo trên màn hình là chưa đủ. Cần xác định động cơ có dừng, phanh có đóng, đầu cấp liệu có bị chặn, phôi có được giữ, sự kiện có được ghi log và bảo trì có được gọi hay không. Xét cả đứt dây cảm biến hoặc công tắc không đổi trạng thái. Thử phản ứng điều khiển bằng tín hiệu nhả mô phỏng và, nếu an toàn, thử chuyển động cảm biến thật. Không để lỗi bị hiểu ngầm là cho phép khởi động lại tự động.
Phân biệt phát hiện để bảo vệ sản phẩm với chức năng an toàn bảo vệ người. Công tắc trên bộ giới hạn không tự động thay thế liên động cửa. Người gỡ phôi kẹt có thể đối mặt với chuyển động còn dư, trọng lực, khí nén hoặc động cơ khởi động bất ngờ dù truyền mô-men đã ngắt. Quy định OSHA 29 CFR 1910.147 của Hoa Kỳ trình bày nguyên tắc cô lập và kiểm tra năng lượng nguy hiểm khi bảo dưỡng; việc trích dẫn không có nghĩa luật Hoa Kỳ áp dụng tại Thái Lan. Tuân thủ quy định địa phương và quy trình an toàn của nhà máy. Hướng dẫn an toàn máy của Pilz cũng nhấn mạnh việc ngăn khởi động bất ngờ sau khi tiếp cận vùng nguy hiểm.
Reset bộ giới hạn và cho phép máy khởi động lại là hai quyết định riêng. Trước khi chạy, loại bỏ nguyên nhân, kiểm tra trục và dụng cụ, xác định vị trí phôi, lắp lại che chắn và ghi nhận sự cố. Ngay cả khi cơ cấu tự tái ăn khớp, logic điều khiển chỉ nên cho khởi động theo điều kiện đã định.
Kiểm tra lắp đặt, môi trường và bảo trì
Đối chiếu lỗ trục, rãnh then, phương pháp kẹp, mặt bích, gối đỡ, căn tâm, khoảng trống dọc trục, khoảng cách tới tấm chắn và chỗ kiểm tra với bản vẽ máy thực. Puly hoặc đĩa xích trên bích có thể tạo tải hướng kính; hỏi nhà sản xuất liệu ổ đỡ của bộ giới hạn có chịu được hay cần ổ ngoài. KTR giới thiệu kết cấu bích cho đĩa xích và puly, nhưng bố trí phù hợp phải xác nhận theo ứng dụng.
Liệt kê nhiệt độ, nước rửa, bụi, ăn mòn, dầu bôi trơn, độ ẩm và điều kiện bên trong che chắn. Vỏ có thể tích nhiệt; nước rửa có thể ảnh hưởng đầu nối cảm biến. Tuổi thọ phụ thuộc một phần vào số lần và thời gian quá tải. Yêu cầu chu kỳ kiểm tra, giới hạn mòn, dụng cụ reset và mã phụ tùng. Nếu phải tháo trục của máy cũ để thay bộ giới hạn, tính cả thời gian dừng sản xuất trong báo giá.
Các mức mô-men, đường kính lỗ và tốc độ tối đa trong catalogue là giới hạn của cấu hình xác định, không có nghĩa mọi thông số có thể cùng chạy ở mức tối đa. Yêu cầu nhà sản xuất xác nhận toàn bộ duty và bản vẽ cuối. Đo máy thực trước khi phê duyệt gia công hub.
Dữ liệu cần có trong RFP để so sánh báo giá
Yêu cầu “bộ giới hạn khoảng 100 Nm” thường mang lại các đề xuất không thể so sánh. KTR khuyến nghị cung cấp càng nhiều dữ liệu về hệ truyền động càng tốt. Gửi sơ đồ đường lực, vị trí trục, profile tốc độ và mô-men, thời gian tăng tốc, quán tính quy đổi về trục đó, kịch bản kẹt, giới hạn của chi tiết và hành vi nhả/dừng mong muốn.
Quy định ranh giới cung cấp thống nhất. Một bên có thể chỉ báo giá thân bộ giới hạn; bên khác gồm hub, bích, cảm biến, giá đỡ, dây, cài đặt, phụ tùng và FAT/SAT. Tổng chi phí còn gồm sửa trục, che chắn, đấu dây điều khiển, dừng sản xuất và thời gian khôi phục sau sự cố.
| Trường RFP | Thông tin yêu cầu |
|---|---|
| Máy và mục tiêu | Dây chuyền, công đoạn, chi tiết bảo vệ, kịch bản kẹt |
| Hệ truyền động | Động cơ, hộp giảm tốc, phanh, vị trí trục, chiều quay |
| Tải | Mô-men ổn định, khởi động, tăng tốc, đảo chiều; phương pháp đo |
| Quán tính | Phía dẫn và phía bị dẫn quy đổi về trục chỉ định |
| Cửa sổ cài đặt | Đỉnh bình thường, giới hạn hỏng, ngưỡng mong muốn, sai số |
| Nhả và reset | Ratcheting, synchronous hay tách; logic dừng và khởi động |
| Lắp đặt | Lỗ trục, then, bích, đỡ, căn tâm, khoảng trống |
| Môi trường | Tốc độ, nhiệt độ, bụi, rửa nước, che chắn |
| Phạm vi | Công tắc, giá, dây, phụ tùng, tài liệu, hồ sơ cài đặt |
| Nghiệm thu | Kế hoạch FAT/SAT, đào tạo, tài liệu bàn giao |
Giá trị chưa đo phải ghi “chưa đo” thay vì biến giả định thành dữ kiện. Yêu cầu nhà cung cấp phản hồi giả định, tính toán, giới hạn và phương án khác nếu không tồn tại cửa sổ cài đặt khả thi. Chỉ so sánh giá sau khi thống nhất cơ sở tải.
FAT kiểm tra linh kiện, SAT kiểm tra máy đã tích hợp
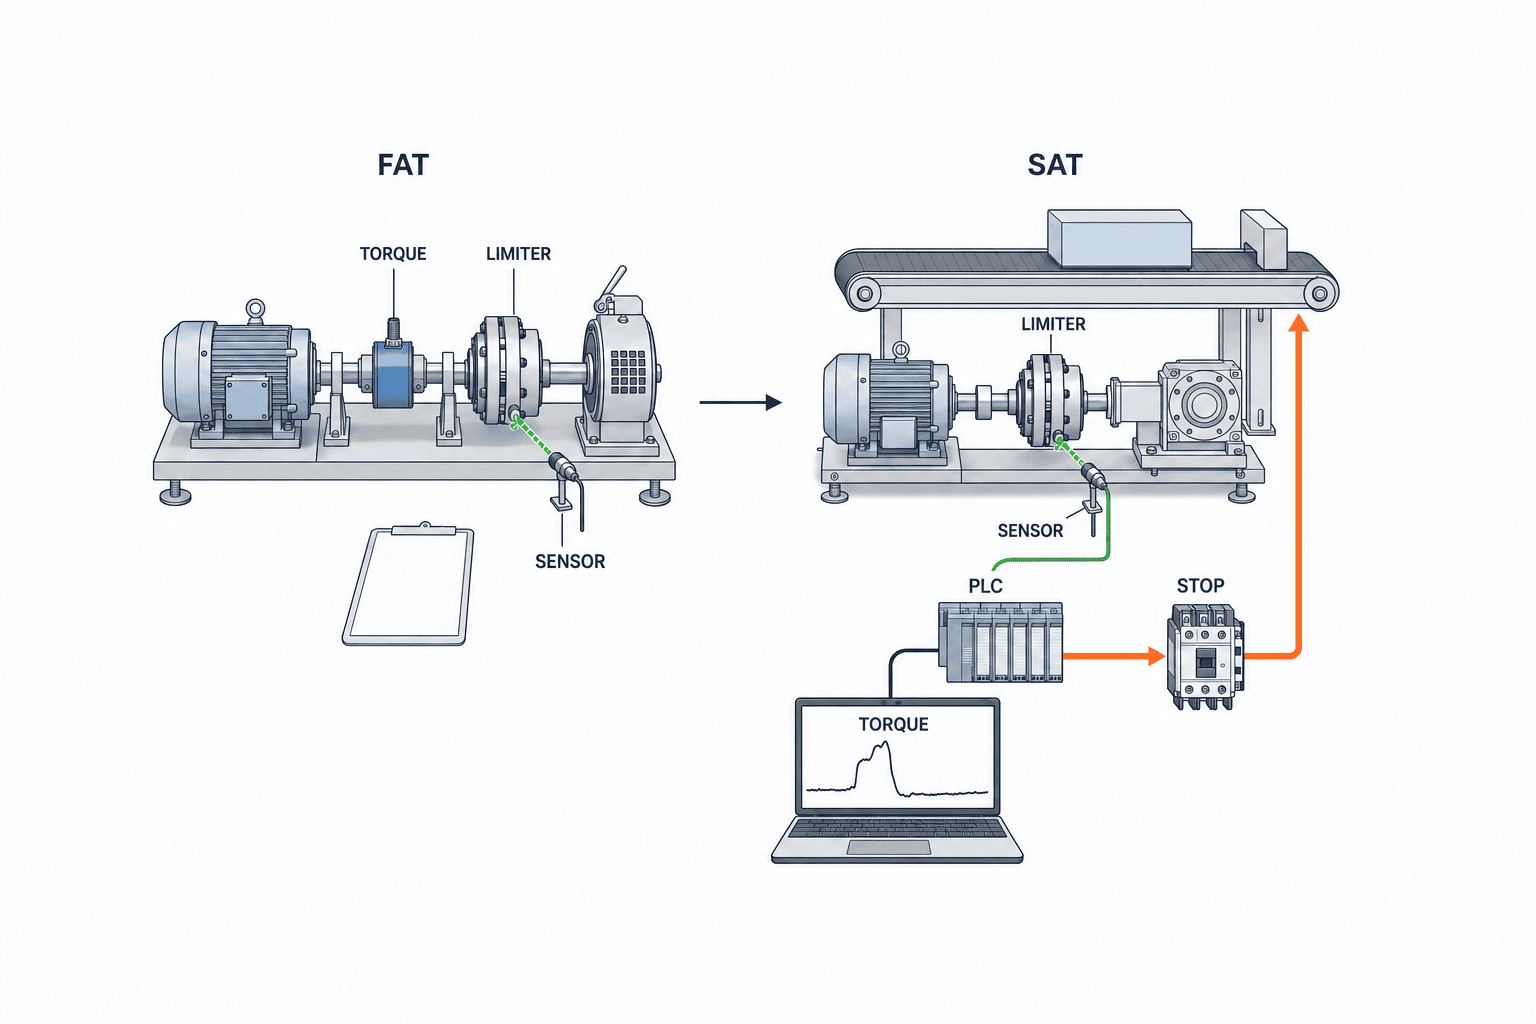
FAT bao gồm điều có thể xác minh trước giao: model, kích thước hub, mô-men đặt trước, dấu khóa, cách nhả và tái ăn khớp, đầu ra công tắc, sách hướng dẫn và phụ tùng. Nếu có bệ thử được kiểm soát, nhà cung cấp có thể chứng minh tác động tại giá trị và dải chấp nhận đã thống nhất. Không cần gây kẹt thực để phá hỏng máy sản xuất.
SAT đánh giá hệ đã lắp: đỉnh mô-men khi khởi động và đầy tải, nhả giả, tín hiệu tới PLC, thời gian dừng, chuyển động phôi, che chắn, quy trình reset và log. Có thể dùng tín hiệu quá tải mô phỏng để kiểm tra logic dừng tách khỏi thử cơ khí an toàn. Kế hoạch phải xét chuyển động quán tính còn dư và tránh tạo kẹt nguy hiểm. Thử thành công trên bệ không chứng minh băng tải thật sẽ dừng trước khi phôi chạm vật cản.
Ghi điều kiện thử, dụng cụ, ngưỡng đã đặt, phản ứng đo được, tốc độ khi nhả, sự kiện PLC, thời gian dừng cuối cùng, thao tác reset và người xác nhận. Thống nhất giới hạn đạt dựa trên thông số linh kiện và thiết kế máy. Kết luận “khớp ly hợp đã nhả” riêng lẻ chưa đủ. Nếu chỉnh ngưỡng trong SAT, cập nhật bản vẽ, hồ sơ bảo trì và thông số phụ tùng.
Lỗi thường gặp và cách kiểm soát
Lỗi thứ nhất là nhân mô-men danh định động cơ với một hệ số cố định, để rồi máy nhả trong lúc tăng tốc bình thường. Cần đo hoặc tính đỉnh trên trục thực. Lỗi thứ hai là cho rằng tách cơ khí cũng dừng động cơ. Phải thử cảm biến và trình tự dừng, gồm cả trôi quán tính và khả năng ăn khớp lại. Lỗi thứ ba là nâng ngưỡng sau một lần nhả giả mà không kiểm tra giới hạn của chi tiết cần bảo vệ. Cần kiểm soát thay đổi và thử lại.
Lỗi thứ tư là không viết quy trình reset. Nối lại nhiều lần mà không gỡ nguyên nhân sẽ làm sự cố tái diễn. Giao rõ người cô lập năng lượng, gỡ kẹt, kiểm tra máy, xác nhận ngưỡng và cho phép chạy lại. Với nhà máy dùng nhiều ngôn ngữ, nên dùng nhất quán các từ “nhả”, “dừng”, “reset” và “khởi động lại” trên bảng điều khiển và hướng dẫn. Cuối cùng, dự trữ phụ tùng và dụng cụ cần cho phục hồi. Nhả lặp lại nên dẫn tới điều tra cấp phôi, biến động sản phẩm và thời điểm phát hiện, không chỉ thay bằng khớp ly hợp mạnh hơn.
Xác minh thứ tự bảo vệ theo từng dạng hỏng
Câu “máy bị kẹt thì bộ giới hạn sẽ nhả trước” chưa phải lập luận thiết kế đầy đủ. Vị trí lực đi vào cơ cấu quyết định chi tiết nào chịu tải trước. Nếu đầu đồ gá va vào vật cản, lực uốn có thể đi tới giá đỡ hoặc ổ trục trước khi mô-men tại bộ giới hạn tăng đến ngưỡng. Lần theo đường lực trên bản vẽ. Với mỗi sự cố đáng tin cậy, ghi nguyên nhân, chi tiết chịu tải đầu tiên, tín hiệu phát hiện, chuyển động còn lại trước khi dừng và thao tác khôi phục. Thiết bị hạn chế mô-men quay không tự động ngăn mọi lực uốn cục bộ, lệch vị trí hoặc chuyển động do trọng lực.
Nhiều chi tiết cần bảo vệ có thể yêu cầu các ngưỡng không tương thích. Ngưỡng thấp bảo vệ hộp số nhưng lại thấp hơn đỉnh của một chu trình sản xuất hợp lệ. Trước khi chọn một giá trị thỏa hiệp tùy ý, so sánh việc kéo dài thời gian tăng tốc, giảm ma sát, sửa thanh dẫn, tăng độ bền chi tiết yếu hoặc đưa bộ giới hạn gần tải hơn. Chia thời gian dừng thành phát hiện nhả, xử lý PLC, giảm mô-men drive, tác động phanh và trôi quán tính. FAT đo được một phần logic tủ điện; SAT phải gồm quán tính máy lắp thực. Các phép đo riêng cho thấy chậm dừng do khớp ly hợp, cảm biến, điều khiển hay cơ cấu.
Kiểm soát thay đổi ngưỡng khi chạy thử và vận hành
Một lần nhả giả trong chạy thử là lý do điều tra, không phải tự động nâng ngưỡng. Xác định nó xảy ra khi tăng tốc hay cấp phôi và kiểm tra kích thước phôi, cản băng tải, ổ trục, độ căng đai, bôi trơn và căn tâm. Sửa tải cơ khí bất thường trước khi thay ngưỡng bảo vệ. Nếu sản phẩm mới làm đỉnh hợp lệ cao hơn, so lại với giới hạn của chi tiết cần bảo vệ.
Hồ sơ thay đổi cần giá trị cũ và mới, lý do, đường mô-men trước/sau, đỉnh bình thường, giới hạn hỏng, phép thử sau đổi và người duyệt. Làm theo phương pháp chỉnh và kiểm của đúng model; dấu chia trên thang có thể không phải kết quả đo chính xác của mô-men nhả. Nếu phải mở nắp, đưa việc cô lập năng lượng và kiểm lại che chắn vào quy trình. Trong sản xuất, ghi thời gian, mã sản phẩm, tốc độ, dòng động cơ hoặc đường mô-men, tín hiệu cảm biến, thời gian dừng, thao tác reset và thiệt hại. Xu hướng nhả giúp phân biệt mài mòn, điều kiện công nghệ, dung sai phôi và thay đổi ngưỡng.
Phụ tùng nhìn giống nhau có thể khác phương thức tái ăn khớp. Ghi model chính xác, dải ngưỡng, lỗ trục, tùy chọn công tắc, chiều quay và hướng dẫn reset trên nhãn và hồ sơ máy. Sau thay thế, kiểm lại căn tâm, bulông, khe cảm biến, ngưỡng và tín hiệu dừng; quan sát lượt chạy đầu ở tốc độ thấp. Có phụ tùng nhưng thiếu checklist lắp và nghiệm thu vẫn khó phục hồi nhanh.
Để công nghệ quyết định trạng thái sau quá tải
Trục định vị của máy đóng gói có thể cần pha tái ăn khớp ổn định, nhưng quay tiếp khi màng còn kẹt có thể xé vật liệu. Băng tải có thể cần phía tải đứng yên đến khi gỡ kẹt; kiểu quay tự do kết hợp phát hiện điện để dừng là một phương án. Vít tải hoặc máy trộn có thể có mô-men hợp lệ thay đổi lớn theo độ nhớt, khiến cửa sổ cài đặt hẹp. Nghiên cứu vật liệu và cách khởi động trước khi chỉ chọn thiết bị lớn hơn.
Trên dây chuyền nhiều sản phẩm, chỉnh bộ giới hạn cơ khí cho từng công thức tăng rủi ro đặt sai. Kiểm tra một ngưỡng chung có khả thi không; nếu không, xem lại đồ gá, cấu hình truyền động hoặc điều kiện quy trình. Giám sát bằng phần mềm theo công thức có thể bổ sung cho cơ cấu, nhưng phải thử thứ tự phản ứng. Thay công thức không thay độ bền của chi tiết. Với thiết bị nhập khẩu cho nhà máy ở Thái Lan, thống nhất đơn vị mô-men, giá trị phía động cơ so với phía ra hộp số, và rpm so với tốc độ chu kỳ trong báo giá cùng phiếu thử. Định nghĩa rõ “reset” là tái ăn khớp cơ khí, xóa alarm PLC hay cho phép sản xuất lại; đó là ba thao tác khác nhau.
Câu hỏi thường gặp về chọn bộ giới hạn mô-men xoắn
Ngưỡng cài đặt bằng bao nhiêu lần mô-men danh định của động cơ?
Không có hệ số chung. Chọn giá trị cao hơn đỉnh hợp lệ nhưng thấp hơn giới hạn hỏng của chi tiết, có xét dung sai và tải động. Mức 30% của KTR đối với lựa chọn KTR-SI là hướng dẫn của nhà sản xuất đó, không chứng minh mọi máy đã được bảo vệ. Xác minh toàn bộ cửa sổ với nhà cung cấp.
Khớp ly hợp tự tái ăn khớp luôn giảm thời gian dừng?
Không hẳn. Nếu còn vật kẹt, thiết bị có thể nhả và nối lặp lại, gây mòn hoặc hỏng thứ cấp. So sánh loại quay tự do hoặc tách hoàn toàn khi quán tính lớn hay tốc độ cao. Tái ăn khớp về cơ khí không đồng nghĩa cho phép động cơ tự khởi động.
Có thể kết hợp giới hạn mô-men servo với bộ giới hạn cơ khí?
Có, nếu mô tả rõ tình huống sự cố và thứ tự phản ứng của từng chức năng. Giới hạn trong phần mềm, cơ cấu nhả và chức năng an toàn không thay thế lẫn nhau. Xét riêng mất điện, lỗi điều khiển và tải va đập trong đánh giá rủi ro máy.
FAT và SAT khác nhau ở điểm nào?
FAT xác minh linh kiện được đặt, kích thước, ngưỡng, cơ cấu, cảm biến và tài liệu dưới điều kiện của nhà cung cấp. SAT xác minh đỉnh tải thật, trình tự dừng, tác động lên phôi và reset trên máy đã lắp. Dùng mô phỏng nếu gây kẹt thật không an toàn.
Có thể gỡ phôi ngay sau khi bộ giới hạn nhả không?
Không được giả định năng lượng bằng không. Động cơ, phanh, trọng lực, khí nén hoặc quán tính có thể còn. Làm theo quy trình cô lập nguồn, xử lý năng lượng tích trữ và xác minh trước khi vào vùng nguy hiểm.
Kết luận
Chọn bộ giới hạn mô-men bằng cách tạo một cửa sổ khả thi giữa đỉnh tải bình thường và giới hạn của chi tiết cần bảo vệ. Sau đó ghi rõ hành vi nhả, phát hiện, dừng và reset có chủ đích trong cùng yêu cầu kỹ thuật. Cung cấp dữ liệu truyền động trong RFP, kiểm tra linh kiện ở FAT, kiểm tra máy tích hợp ở SAT và giữ hồ sơ cài đặt để chức năng bảo vệ có thể lặp lại khi quá tải lần sau.
Nếu đang đánh giá bộ giới hạn cho băng tải hoặc máy tự động tại Thái Lan, hãy liên hệ TOMAS TECH ngay từ giai đoạn tập hợp bản vẽ và dữ liệu mô-men. Chúng tôi có thể giúp định nghĩa dữ liệu cần đo, phạm vi chào giá và tiêu chí nghiệm thu để so sánh phương án thực tế.


