


เมื่อสายพานลำเลียงติดขัด คำสั่งหยุดมอเตอร์จะป้องกันเพลาและชุดเกียร์ได้ทันเสมอหรือไม่? PLC ไดรฟ์ และเบรกต้องใช้เวลาตอบสนอง ขณะที่แรงกระแทกอาจผ่านไปถึงชิ้นส่วนสำคัญแล้ว การเลือกทอร์กลิมิตเตอร์จึงไม่ใช่การหาค่า Nm ในแคตตาล็อกให้ใกล้เคียงเท่านั้น ทีมงานต้องรู้แรงบิดสูงสุดที่เกิดขึ้นตามปกติ ขีดจำกัดของชิ้นส่วนที่ต้องการป้องกัน พฤติกรรมหลังการปลด การตรวจจับและสั่งหยุด รวมถึงวิธีทดสอบก่อนและหลังติดตั้ง บทความนี้จัดลำดับงานสำหรับทีมวิศวกรรม จัดซื้อ และซ่อมบำรุงในโรงงานไทย
เริ่มเลือกทอร์กลิมิตเตอร์จากสิ่งที่ต้องการป้องกัน
ทอร์กลิมิตเตอร์ติดตั้งอยู่ในทางส่งกำลังระหว่างด้านขับและด้านรับ เมื่อเกิดโหลดเกิน อุปกรณ์อาจลื่น ไถลเป็นจังหวะ หรือแยกการส่งแรงบิด ขึ้นอยู่กับกลไก ผู้ผลิต mayr แยกชนิดที่ยังส่งแรงบิดแบบจำกัด (load-holding) ออกจากชนิดที่ตัดการส่งกำลัง (load-separating) แม้ทั้งสองชนิดจะถูกเรียกว่า torque limiter หรือ overload clutch เหมือนกัน แต่ผลต่อการเคลื่อนที่ของชิ้นงานต่างกันอย่างมาก
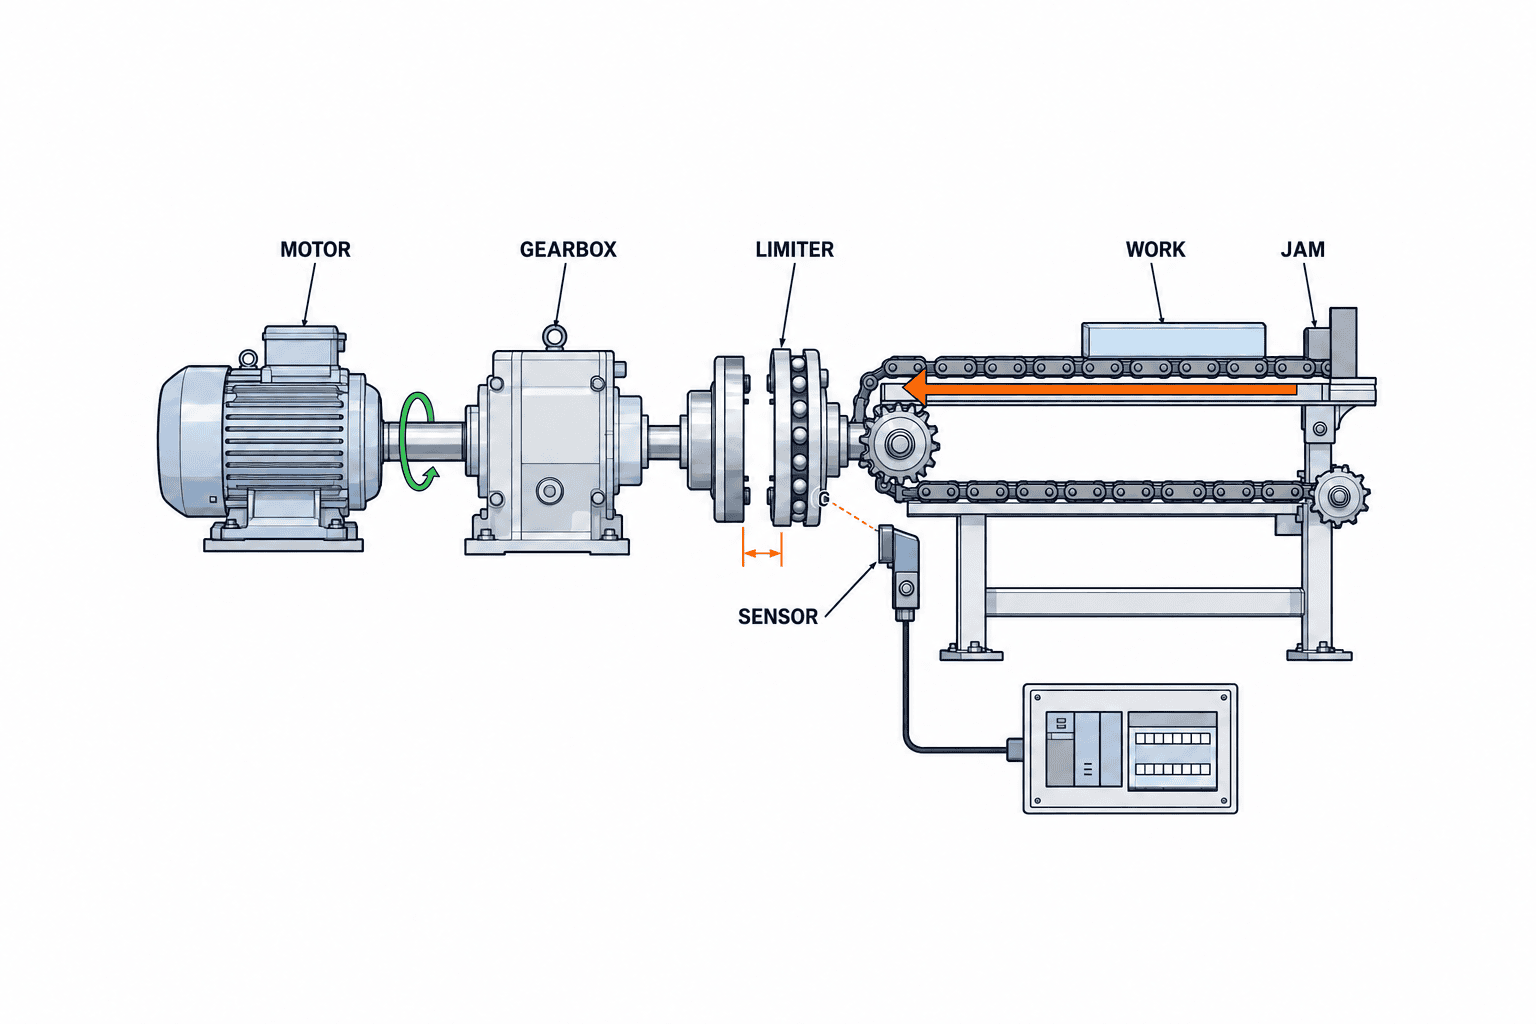
ก่อนเลือกหมายเลขรุ่น ให้ระบุความเสียหายที่ต้องป้องกัน: เพลาออกของเกียร์ โซ่ลำเลียง ฟิกซ์เจอร์ สกรูลำเลียง หรือชิ้นงาน? อุปกรณ์ที่ติดก่อนและหลังเกียร์เห็นแรงบิดและความเร็วไม่เท่ากัน วาดเส้นทางกำลังตั้งแต่มอเตอร์ เบรก เกียร์ คัปปลิง ทอร์กลิมิตเตอร์ สายพานหรือโซ่ ไปจนถึงฟิกซ์เจอร์และชิ้นงาน คู่มือเลือกคัปปลิงเพลาของเราอธิบายการต่อเพลาและการเยื้องศูนย์ ส่วนคู่มือเลือกเกียร์ทดช่วยประเมินแรงบิดด้านออก ประเด็นเฉพาะของบทความนี้คือ เมื่อเกิดการติดขัด ชิ้นส่วนใดจะหลุดจากการส่งกำลัง และอะไรจะหยุดก่อน
| ประเด็น | คำถามที่หน้างาน | สิ่งที่ต้องบันทึก |
|---|---|---|
| เป้าหมาย | เพลา เฟือง เครื่องมือ หรือผลิตภัณฑ์ใดต้องไม่เสียหาย | ชิ้นส่วนอ่อนที่สุดและค่าที่รับได้ |
| เหตุขัดข้อง | ติดขัด ชน ป้อนผิด หรือสูญเสียการซิงโครไนซ์ | เหตุการณ์ที่ทำซ้ำได้และความถี่ |
| ตำแหน่ง | ติดตั้งและซ่อมบำรุงได้ตรงไหน | เส้นผ่านศูนย์กลางเพลา หน้าแปลน พื้นที่เข้าถึง |
| งานปกติ | ช่วงเร่งและแรงบิดสูงสุดจริงเป็นเท่าไร | กราฟวัดหรือกรอบค่าที่มีเหตุผล |
| หลังการปลด | ยอมให้ลื่น จับใหม่ หรือหมุนฟรีได้หรือไม่ | ลำดับหยุด ผู้มีสิทธิ์รีเซ็ต เงื่อนไขเริ่มใหม่ |
| การรับมอบ | ผลแบบใดจึงถือว่าใช้งานได้ | เงื่อนไขและเกณฑ์ FAT/SAT |
ทอร์กลิมิตเตอร์เพียงตัวเดียวไม่ใช่ระบบความปลอดภัยสำหรับคน การ์ด อินเตอร์ล็อก หยุดฉุกเฉิน และการตัดแยกพลังงานอันตรายต้องกำหนดตามการประเมินความเสี่ยงของเครื่องจักร แยกหน้าที่ป้องกันผลิตภัณฑ์ออกจากการป้องกันผู้ปฏิบัติงาน พร้อมออกแบบให้สองส่วนทำงานร่วมกัน
วัดกรอบแรงบิดขณะทำงานปกติก่อนกำหนดค่า
ป้ายกำลังมอเตอร์ไม่บอกแรงบิดทุกช่วงบนเพลาที่ต้องป้องกัน การสตาร์ต เร่ง หยุด กลับทิศ วิ่งเต็มโหลด วิ่งเปล่า ความเสียดทานที่เปลี่ยนไป และการรับชิ้นงานกะทันหันล้วนสร้างยอดแรงบิดได้ ถ้าเป็นเซอร์โว ให้ดูข้อมูลจากไดรฟ์พร้อมตรวจว่าค่านั้นสัมพันธ์กับเพลาจริงอย่างไร ถ้าเป็นมอเตอร์อินเวอร์เตอร์ กระแสไฟอาจบอกแนวโน้มโหลด แต่ไม่เท่ากับแรงบิดฉับพลันหลังเกียร์โดยอัตโนมัติ ต้องคำนึงถึงอัตราทด ประสิทธิภาพ ขีดจำกัดในระบบควบคุม และตำแหน่งวัด
สำหรับเพลาที่หมุนคงที่ ใช้ความสัมพันธ์เบื้องต้น T [Nm] ≈ 9550 × P [kW] / n [rpm] โดย P และ n ต้องเป็นค่าของเพลาเดียวกัน หากเพลาส่งกำลัง 1.5 kW ที่ 150 รอบต่อนาที จะได้แรงบิดเฉลี่ยประมาณ 95.5 Nm สูตรนี้ไม่ครอบคลุมแรงเร่ง การชน หรือการติดขัด แรงบิดจากความเฉื่อยประมาณได้จาก Jα เมื่อ J และความเร่งเชิงมุม α ถูกอ้างอิงมาที่เพลาเดียวกัน แต่การกระแทกจากแบ็กแลช โหลดเยื้องศูนย์ การเคลื่อนกลับไปมา และพฤติกรรมของไดรฟ์ต้องวิเคราะห์หรือวัดเพิ่มเติม ใช้สูตรเพื่อจัดระเบียบข้อมูล ไม่ใช่กำหนดค่าใช้งานสุดท้ายทันที
ต้องมีช่วงที่เป็นไปได้ระหว่างยอดแรงบิดตามกระบวนการปกติกับแรงที่ทำให้ชิ้นส่วนเป้าหมายเสียหาย หากสองค่านี้ทับกัน การเปลี่ยนขนาดทอร์กลิมิตเตอร์อย่างเดียวไม่พอ ต้องพิจารณาโปรไฟล์การเร่ง ความเสียดทาน ความแข็งแรงเครื่องจักร และตำแหน่งติดตั้ง ตั้งค่าต่ำเกินไปจะปลดบ่อยและสึกหรอ ส่วนตั้งสูงเกินไปชิ้นส่วนที่ต้องป้องกันอาจเสียก่อน
ข้อมูลผลิตภัณฑ์ KTR-SI ของ KTR เสนอให้แรงบิดสวิตช์สูงกว่าแรงบิดใช้งานสูงสุดอย่างน้อย 30% เพื่อไม่ให้พีกตามกระบวนการทำให้อุปกรณ์ปลดโดยไม่จำเป็น นี่เป็นแนวทางสำหรับการเลือกผลิตภัณฑ์ของผู้ผลิตรายนั้น ไม่ใช่ตัวคูณความปลอดภัยสากล ค่าดังกล่าวยังต้องต่ำกว่าขีดจำกัดของชิ้นส่วนที่ป้องกันและอยู่ในช่วงปรับ/ความแม่นยำของรุ่น ส่งข้อมูลโหลดจริง ความเฉื่อย ความเร็ว และความถี่การปลดให้ผู้ผลิตตรวจสอบ
กำหนดกรอบค่าแรงบิดและบันทึกการปรับตั้ง
ค่าเป้าหมายมีขอบเขตสี่ด้าน: สูงกว่ายอดแรงบิดปกติ ต่ำกว่าค่าที่ยอมรับได้ของชิ้นส่วน อยู่ในช่วงปรับและค่าคลาดเคลื่อนของรุ่น และไม่ก่อให้เกิดการเคลื่อนที่รองที่อันตรายหลังการปลด ตัวเลขบนแคตตาล็อกไม่รับประกันว่าเครื่องจริงจะปลดตรงค่าเดียวกันทุกครั้ง ตรวจวิธีปรับตั้ง ความแม่นยำของการปลด ความสามารถในการทำซ้ำ อุณหภูมิ และผลของการสึกหรอตามคู่มือรุ่นนั้น
ใบเสนอราคาที่เขียนว่า “ปรับได้ 50–150 Nm” ยังไม่ตอบว่าผู้ผลิตปรับให้ก่อนส่งหรือไม่ หน้างานปรับได้อย่างไร จะทวนสอบด้วยเครื่องมืออะไร และล็อกค่าหลังอนุมัติแบบใด บันทึกค่าที่ตั้งจริง เงื่อนไขทดสอบ ผู้อนุมัติ และเครื่องหมายยืนยันในเอกสารเครื่องจักร การเพิ่มค่าเพื่อลดการหยุดโดยไม่มีการควบคุมการเปลี่ยนแปลงอาจทำให้หน้าที่ป้องกันหายไป
เครื่องจักรหลายแกนต้องดูด้วยว่า ถ้าแกนเดียวปลดก่อนจะเกิดอะไร ฟิกซ์เจอร์อาจเอียง ชิ้นงานเสียเฟส หรืออีกแกนยังเคลื่อนจนชนกัน การจำกัดแรงบิดของชิ้นส่วนเดียวจึงไม่พอ ต้องระบุหน้าที่และลำดับของ torque limit ในเซอร์โว ทอร์กลิมิตเตอร์ เบรก อินเตอร์ล็อกการ์ด และหยุดฉุกเฉินแยกกัน
อย่าลืมกรณีหมุนย้อนเพื่อแก้การติดขัดหรือหมุนเพลาด้วยมือในช่วงตั้งเครื่อง กลไกการปลดแต่ละทิศ แบ็กแลช ตำแหน่งจับกลับ และความเร็วหมุนย้อนที่ยอมรับได้ขึ้นอยู่กับรุ่น เผื่อระยะสำหรับการเคลื่อนตามแนวแกนขณะปลดและตำแหน่งเซ็นเซอร์ด้วย
เปรียบเทียบวิธีคืนตำแหน่งของโอเวอร์โหลดคลัตช์
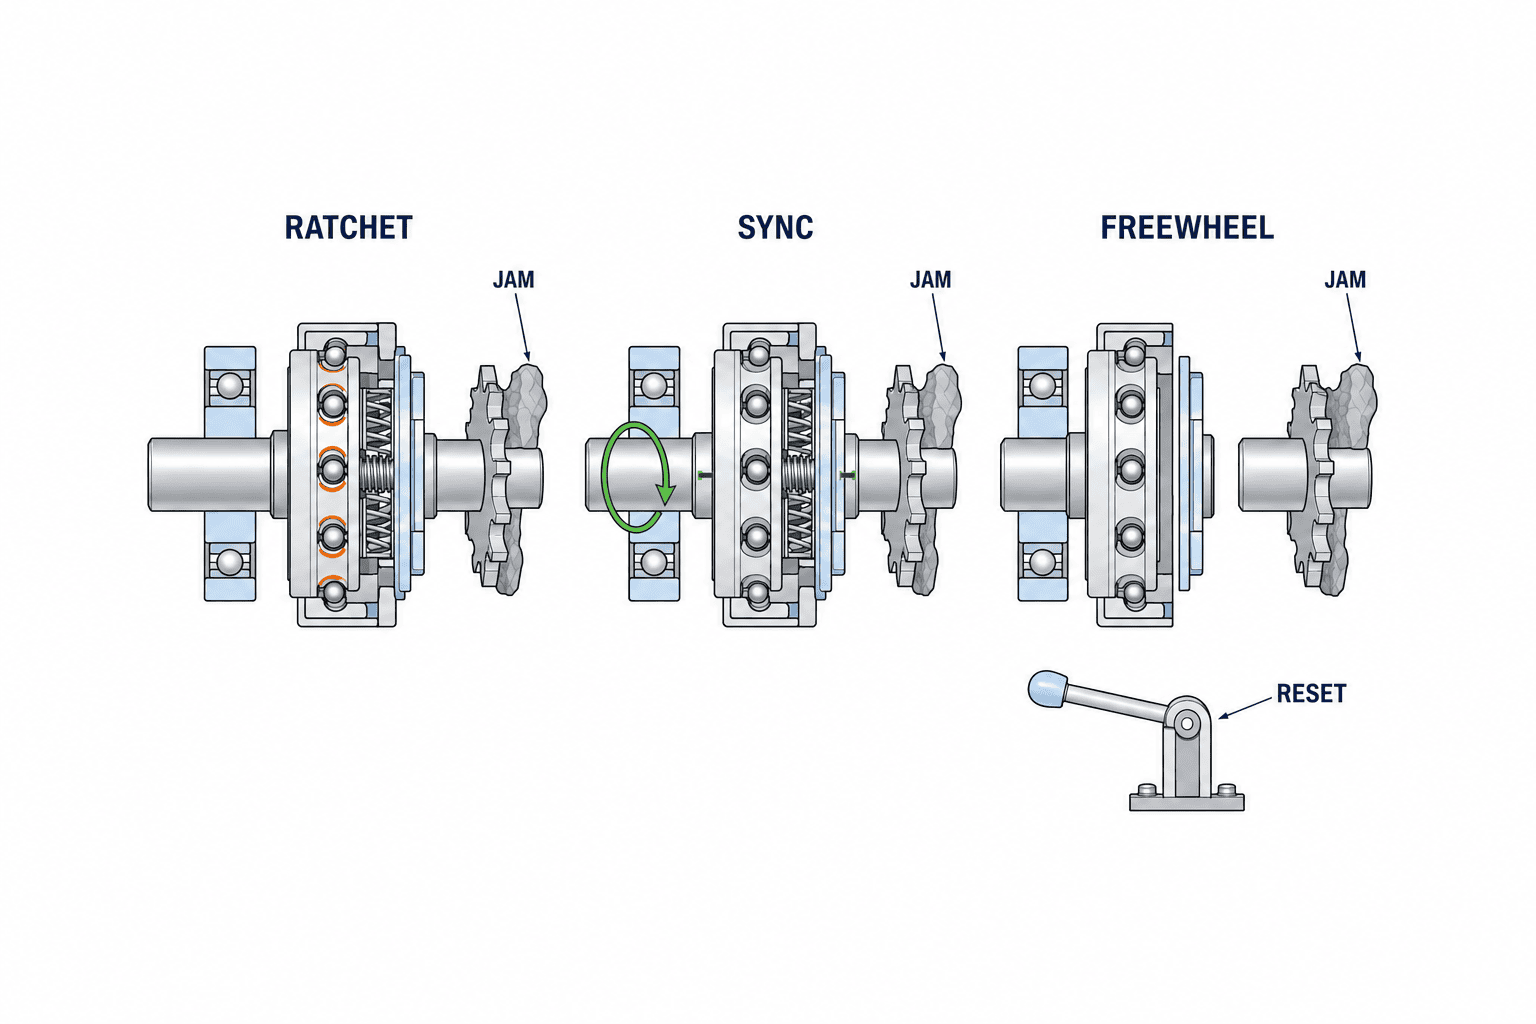
ชนิดตัดการส่งกำลังมีแบบจับซ้ำเป็นช่วง แบบจับซ้ำที่มุมกำหนด และแบบคงการแยกจนผู้ปฏิบัติงานหรืออุปกรณ์ภายนอกรีเซ็ต mayr อธิบายรูปแบบเหล่านี้ในตระกูล EAS-compact มุมที่ระบุเป็นคุณสมบัติของรุ่นนั้น เช่น หน้าผลิตภัณฑ์ EAS-compact แสดงการจับซ้ำแบบ ratcheting ทุก 15 องศา และแบบ synchronous หลังหมุน 360 องศาสำหรับรุ่นที่ระบุ ห้ามนำตัวเลขนี้ไปใช้กับผลิตภัณฑ์อื่นโดยไม่ดูเอกสารรุ่นจริง
แบบ ratcheting อาจลดการเข้าไปแก้เครื่องในกระบวนการที่ยอมให้ปลดสั้น ๆ แล้วจับใหม่ แต่ถ้าสิ่งกีดขวางยังอยู่ก็จะปลดและจับซ้ำ KTR เตือนว่าการลื่นหรือ ratcheting นาน ๆ เพิ่มการสึกหรอ และควรลดความเร็วเมื่อใช้แบบจับซ้ำอัตโนมัติที่แรงบิดปลดสูง แม้ PLC สั่งหยุดแล้ว พลังงานจลน์ของชุดขับไม่ได้หายทันที ต้องพิจารณาจำนวนครั้งที่อาจจับใหม่ก่อนเครื่องหยุดสนิท
แบบ synchronous กลับมาที่มุมสัมพันธ์ของด้านขับและด้านรับที่กำหนด จึงอาจเหมาะกับเครื่องตัดบรรจุภัณฑ์หรือแกนที่ต้องรักษาเฟส แต่การรักษาเฟสไม่ได้แปลว่าการหมุนต่อระหว่างติดขัดไม่ทำให้ชิ้นงานเสีย แบบหมุนฟรีหรือแยกสมบูรณ์จะคงการแยกจนรีเซ็ต KTR แนะนำแบบ idle rotation สำหรับระบบที่มีความเฉื่อยมากหรือความเร็วสูงเพื่อลดการสึกหรอจากการจับซ้ำ ข้อแลกเปลี่ยนคือจำเป็นต้องมีทางเข้าถึง ขั้นตอนตรวจสอบ และเวลารีเซ็ต
| วิธี | พฤติกรรมหลังปลด | คำถามหลัก |
|---|---|---|
| แบบเสียดทานหรือยังส่งแรง | ลื่นแต่ยังส่งแรงบิดบางส่วน | รับความร้อน การสึกหรอ และตำแหน่งคลาดเคลื่อนได้เท่าไร |
| Ratcheting | จับซ้ำเป็นช่วงเมื่อโหลดลด | ถ้าการติดขัดยังอยู่จะเกิดอะไร |
| Synchronous | จับซ้ำที่เฟสที่กำหนด | การหมุนต่อปลอดภัยต่อชิ้นงานหรือไม่ |
| แยกสมบูรณ์/หมุนฟรี | ตัดการส่งกำลังจนรีเซ็ต | ใครตรวจและรีเซ็ตอย่างปลอดภัย |
ตารางนี้อธิบายหลักการ ไม่ใช่การอนุมัติรุ่น ความเร็ว แรงบิด เวลาลื่นที่ยอมรับ ความสามารถทำซ้ำ และการหมุนย้อนต้องตรวจจากรุ่นและออปชันที่สั่งซื้อจริง
เชื่อมสัญญาณการปลดเข้ากับระบบควบคุม
อุปกรณ์ปลดทางกลไม่ได้หยุดมอเตอร์เองเสมอไป mayr มีสวิตช์แบบกลไกและไม่สัมผัสสำหรับตรวจการเคลื่อนหรือจุดสิ้นสุดของลิมิตเตอร์ KTR แนะนำการตรวจจับทางไฟฟ้าเพื่อหยุดไดรฟ์เมื่อโหลดเกิน ระบุเซ็นเซอร์ ระยะตรวจ ขายึด สายไฟ อินพุต PLC การวินิจฉัย และลำดับหยุดในสเปกเดียวกับคลัตช์
การแสดงคำว่าโอเวอร์โหลดบนหน้าจอยังไม่พอ ต้องตัดสินใจว่าจะหยุดมอเตอร์ ใช้เบรก ระงับการป้อนต้นทาง จับยึดชิ้นงาน บันทึกเหตุการณ์ และแจ้งทีมซ่อมอย่างไร คิดถึงกรณีสายเซ็นเซอร์ขาดหรือสวิตช์ค้าง ทดสอบการตอบสนองของระบบด้วยสัญญาณจำลอง และถ้าปลอดภัยจึงทดสอบการเคลื่อนของเซ็นเซอร์จริง ความขัดข้องต้องไม่ถูกตีความว่าอนุญาตให้เริ่มใหม่อัตโนมัติ
แยกสัญญาณป้องกันผลิตภัณฑ์ออกจากฟังก์ชันความปลอดภัยของคน สวิตช์บนลิมิตเตอร์ไม่ใช่ตัวแทนของอินเตอร์ล็อกการ์ดโดยอัตโนมัติ ผู้ที่เข้าไปแก้การติดขัดอาจเจอการหมุนค้าง แรงโน้มถ่วง ลมอัด หรือการเริ่มมอเตอร์โดยไม่คาดคิด แม้คลัตช์ปลดแล้ว กฎ OSHA 29 CFR 1910.147 ของสหรัฐอธิบายหลักการแยกและตรวจสอบพลังงานอันตรายในการซ่อมบำรุง การอ้างอิงนี้ไม่ได้หมายความว่ากฎหมายสหรัฐใช้บังคับในไทย ให้ใช้ข้อกำหนดท้องถิ่นและระเบียบความปลอดภัยของโรงงาน Pilz ยังอธิบายหลักการป้องกันการเริ่มทำงานโดยไม่คาดคิดหลังเข้าถึงพื้นที่อันตราย
การรีเซ็ตลิมิตเตอร์ไม่เท่ากับการอนุญาตให้เครื่องเริ่มใหม่ ก่อนเริ่ม ให้กำจัดสาเหตุ ตรวจเพลาและเครื่องมือ ตรวจตำแหน่งชิ้นงาน คืนการ์ด และบันทึกเหตุการณ์ แม้กลไกจับใหม่เอง เงื่อนไขสั่งมอเตอร์เริ่มต้องกำหนดแยกต่างหาก
ตรวจขนาดติดตั้ง สภาพแวดล้อม และงานบำรุงรักษา
เทียบรูเพลา ร่องลิ่ม วิธีล็อก หน้าแปลน การรองรับเพลา แนวศูนย์ ระยะตามแนวแกน ระยะการ์ด และช่องตรวจสอบกับแบบเครื่องจริง พูลเลย์หรือสเตอร์ที่ติดกับหน้าแปลนอาจสร้างโหลดแนวรัศมี ถามผู้ผลิตว่าแบริ่งในชุดรองรับได้หรือจำเป็นต้องมีแบริ่งภายนอก KTR แสดงตัวอย่างการต่อสเตอร์และพูลเลย์กับรุ่นหน้าแปลน แต่การจัดวางต้องพิจารณาตามงานจริง
ระบุอุณหภูมิ น้ำล้าง ฝุ่น สารกัดกร่อน น้ำมัน ความชื้น และสภาพใต้ฝาครอบ ฝาครอบอาจสะสมความร้อน น้ำล้างอาจเข้าสู่คอนเนกเตอร์ อายุใช้งานขึ้นกับจำนวนและระยะเวลาที่เกิดโหลดเกิน ขอรอบตรวจเกณฑ์สึกหรอ อุปกรณ์รีเซ็ต และหมายเลขอะไหล่ ถ้าเครื่องเดิมต้องถอดเพลาเพื่อเปลี่ยนลิมิตเตอร์ ให้นับเวลาหยุดผลิตในต้นทุนเสนอราคา
ค่าทอร์ก รูเพลา และความเร็วสูงสุดในแคตตาล็อกเป็นขีดจำกัดของการจัดรุ่นที่ระบุ ไม่ได้แปลว่าใช้ทุกค่าที่ขีดสุดพร้อมกันได้ ให้ผู้ผลิตยืนยัน duty ที่รวมทุกเงื่อนไขและแบบสุดท้าย วัดขนาดเครื่องจริงก่อนอนุมัติงานกลึงฮับ
รายการข้อมูลใน RFP เพื่อเปรียบเทียบใบเสนอราคา
คำขอซื้อ “ทอร์กลิมิตเตอร์ประมาณ 100 Nm” จะได้ข้อเสนอที่เทียบกันไม่ได้ KTR แนะนำให้ส่งข้อมูลชุดขับให้ละเอียดที่สุดเพื่อเพิ่มความแม่นยำในการเลือก ส่งแผนภาพทางกำลัง ตำแหน่งเพลา กราฟแรงบิด ความเร็ว เวลาเร่ง ความเฉื่อยที่อ้างอิงถึงเพลานั้น เหตุการณ์ติดขัด ขีดจำกัดของชิ้นส่วน และพฤติกรรมการปลด/หยุดที่ต้องการ
กำหนดขอบเขตการจัดซื้อให้ตรงกัน ผู้ขายรายหนึ่งอาจเสนอเฉพาะตัวลิมิตเตอร์ อีกรายรวมฮับ หน้าแปลน เซ็นเซอร์ ขายึด สายไฟ การตั้งค่า อะไหล่ และ FAT/SAT ต้นทุนติดตั้งยังมีงานแก้เพลา การ์ด สายควบคุม เวลาหยุดผลิต และเวลาฟื้นเครื่องเมื่อเกิดเหตุจริง
| ช่องข้อมูล RFP | เนื้อหาที่ต้องให้ |
|---|---|
| เครื่องและเป้าหมาย | ไลน์ ขั้นตอน ชิ้นส่วนป้องกัน เหตุติดขัดที่เป็นไปได้ |
| ชุดขับ | มอเตอร์ เกียร์ เบรก ตำแหน่งเพลา ทิศหมุน |
| โหลด | แรงบิดปกติ สตาร์ต เร่ง หมุนย้อน พร้อมวิธีวัด |
| ความเฉื่อย | ฝั่งขับและฝั่งรับที่อ้างอิงถึงเพลาระบุ |
| กรอบการตั้ง | พีกปกติ ขีดเสียหาย ค่าเป้าหมาย ความไม่แน่นอน |
| ปลดและคืน | รูปแบบจับซ้ำ การหยุดและการเริ่มใหม่ |
| ติดตั้ง | รูเพลา ลิ่ม หน้าแปลน แบริ่ง แนวศูนย์ พื้นที่ |
| สภาพแวดล้อม | ความเร็ว อุณหภูมิ ฝุ่น น้ำล้าง การ์ด |
| ขอบเขต | สวิตช์ ขายึด สาย อะไหล่ คู่มือ บันทึกค่า |
| รับมอบ | แผน FAT/SAT การอบรม เอกสารส่งมอบ |
ถ้ายังไม่มีค่าที่วัดจริง ให้เขียนว่า “ยังไม่ได้วัด” และระบุสมมติฐาน ขอให้ผู้ขายตอบกลับด้วยสมมติฐาน ผลคำนวณ ข้อจำกัด และทางเลือกหากไม่มีช่วงค่าตั้งที่เป็นไปได้ เปรียบเทียบราคาหลังปรับฐานข้อมูลให้ตรงกัน
FAT ตรวจชิ้นส่วน ส่วน SAT ตรวจเครื่องจริง
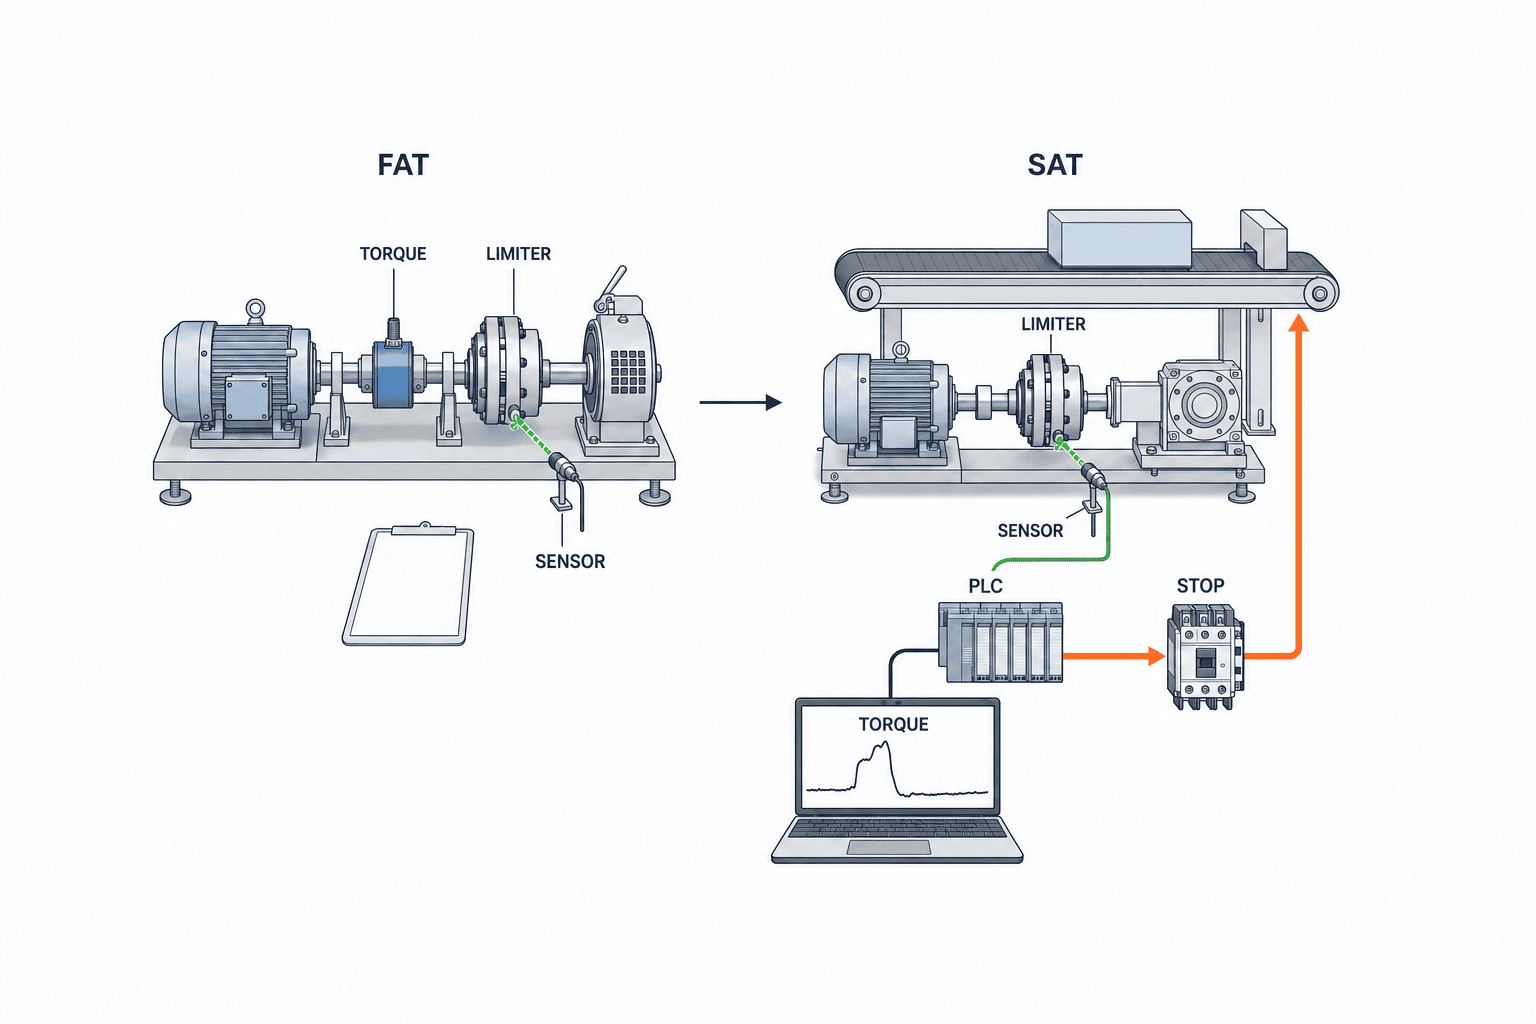
FAT ตรวจสิ่งที่ยืนยันได้ก่อนส่ง: รุ่น ขนาดฮับ ค่าแรงบิดที่ตั้ง เครื่องหมายล็อก วิธีปลดและจับใหม่ สัญญาณสวิตช์ คู่มือ และอะไหล่ หากมีแท่นทดสอบที่ควบคุมได้ อาจสาธิตการปลดตามค่าและช่วงยอมรับที่ตกลงร่วมกัน ไม่จำเป็นต้องสร้างการติดขัดจริงจนเครื่องผลิตเสียหาย
SAT ตรวจเมื่อติดตั้งแล้ว: พีกตอนเริ่มและเต็มโหลด การปลดโดยไม่จำเป็น สัญญาณถึง PLC เวลาหยุด การเคลื่อนของชิ้นงาน การ์ด ขั้นตอนรีเซ็ต และบันทึกเหตุ ใช้สัญญาณจำลองทดสอบลอจิกหยุดแยกจากการทดสอบเชิงกลที่ปลอดภัย แผนทดสอบต้องคำนึงถึงการหมุนค้างและไม่สร้างการติดขัดอันตราย ผล FAT บนแท่นทดสอบไม่รับประกันว่าสายพานจริงจะหยุดก่อนชิ้นงานชนสิ่งกีดขวาง
บันทึกเงื่อนไข เครื่องมือ ค่าแรงบิดที่ตั้ง ผลที่วัด ความเร็วขณะปลด เหตุการณ์ใน PLC เวลาหยุด วิธีรีเซ็ต และผู้ลงนาม กำหนดช่วงผ่านตามสเปกชิ้นส่วนและแบบเครื่อง คำว่า “คลัตช์ปลดแล้ว” เพียงอย่างเดียวไม่พอ หากปรับค่าใน SAT ต้องแก้แบบ เอกสารบำรุงรักษา และข้อกำหนดอะไหล่ด้วย
ความผิดพลาดที่พบและวิธีป้องกัน
ข้อผิดพลาดแรกคือคูณแรงบิดบนป้ายมอเตอร์ด้วยตัวเลขคงที่ แล้วพบว่าการเร่งปกติทำให้ปลด ให้วัดหรือคำนวณพีกที่เพลาเป้าหมาย ข้อสองคือคิดว่าการแยกเชิงกลหยุดมอเตอร์ด้วย ต้องทดสอบเซ็นเซอร์และลำดับหยุด รวมทั้งการหมุนค้างและจับใหม่ ข้อสามคือเพิ่มค่าตั้งหลังเกิด nuisance trip โดยไม่ตรวจขีดจำกัดของชิ้นส่วน ต้องมีการควบคุมการเปลี่ยนและทดสอบใหม่
ข้อสี่คือไม่เขียนขั้นตอนคืนตำแหน่ง หากจับใหม่ซ้ำโดยไม่แก้เหตุ สภาพติดขัดจะเกิดซ้ำ กำหนดว่าใครแยกพลังงาน เอาสิ่งติดขัดออก ตรวจเครื่อง ตรวจค่าตั้ง และอนุญาตเริ่มใหม่ โรงงานหลายภาษาควรใช้คำว่า “ปลด” “หยุด” “รีเซ็ต” “เริ่มใหม่” ให้ตรงกันบนแผงและคำสั่งงาน ข้อสุดท้ายคือไม่มีอะไหล่หรือเครื่องมือสำหรับฟื้นเครื่อง การปลดซ้ำควรทำให้ตรวจสาเหตุการป้อนชิ้นงาน ความแปรปรวนของผลิตภัณฑ์ และเวลาตรวจจับ ไม่ใช่เพิ่มความแข็งแรงของคลัตช์อย่างเดียว
ตรวจลำดับการป้องกันตามรูปแบบความขัดข้อง
คำว่า “เครื่องติดแล้วลิมิตเตอร์จะปลดก่อน” ยังไม่พอเป็นหลักฐาน จุดที่แรงเข้ากลไกทำให้ชิ้นส่วนรับโหลดก่อนต่างกัน หากปลายฟิกซ์เจอร์ชนสิ่งกีดขวาง แรงดัดอาจไปถึงฐานรองหรือแบริ่งก่อนแรงบิดที่ลิมิตเตอร์เพิ่มถึงค่าตั้ง ตรวจเส้นทางแรงในแบบเครื่อง สำหรับแต่ละเหตุ ให้บันทึกสาเหตุ ชิ้นส่วนที่รับโหลดก่อน สัญญาณที่ตรวจได้ การเคลื่อนที่ที่เหลือก่อนหยุด และงานฟื้นเครื่อง อุปกรณ์จำกัดแรงบิดหมุนไม่สามารถป้องกันแรงดัดเฉพาะจุด การเสียตำแหน่ง หรือการเคลื่อนด้วยแรงโน้มถ่วงได้ทุกกรณี
ชิ้นส่วนที่ต้องป้องกันหลายตัวอาจต้องการค่าตั้งที่ขัดกัน ค่าต่ำอาจช่วยเกียร์แต่ต่ำกว่ายอดโหลดปกติของงาน ก่อนประนีประนอมด้วยค่าเดาสุ่ม ให้เทียบการยืดเวลาเร่ง ลดความเสียดทาน แก้ไกด์ เพิ่มความแข็งแรง หรือย้ายลิมิตเตอร์ใกล้โหลด แยกเวลาหยุดเป็นช่วงตรวจการปลด ประมวลผล PLC ลดแรงบิดไดรฟ์ ทำงานของเบรก และหยุดจากความเฉื่อย FAT วัดส่วนของตู้ควบคุมได้ ส่วน SAT ต้องรวมความเฉื่อยของเครื่องจริง การวัดแยกช่วยชี้ว่าหยุดช้าเพราะคลัตช์ เซ็นเซอร์ ระบบควบคุม หรือกลไก
ควบคุมการเปลี่ยนค่าตั้งระหว่างทดลองและใช้งาน
การปลดโดยไม่จำเป็นในช่วงทดลองเป็นเหตุให้สืบสวน ไม่ใช่เพิ่มค่าทันที ตรวจว่าปลดในช่วงเร่งหรือป้อนชิ้นงาน และดูขนาดงาน ความต้านทานสายพาน แบริ่ง ความตึงสายพาน การหล่อลื่น และแนวศูนย์ แก้แรงต้านผิดปกติก่อน หากสินค้าใหม่ทำให้พีกปกติสูงขึ้น ต้องเทียบขีดจำกัดของชิ้นส่วนอีกครั้ง
บันทึกการเปลี่ยนควรมีค่าเก่า ค่าใหม่ เหตุผล กราฟก่อนและหลัง พีกปกติ ขีดเสียหาย ผลทดสอบหลังเปลี่ยน และผู้อนุมัติ ใช้วิธีปรับและตรวจตามคู่มือรุ่น ขีดสเกลอาจไม่ใช่ค่าที่วัดการปลดได้จริง หากต้องเปิดฝา ให้รวมการตัดแยกพลังงานและตรวจการ์ดหลังประกอบ ระหว่างผลิตให้เก็บเวลา รุ่นสินค้า ความเร็ว กระแสมอเตอร์หรือกราฟแรงบิด เหตุเซ็นเซอร์ เวลาหยุด งานคืนเครื่อง และความเสียหาย ข้อมูลช่วยแยกการสึกหรอ สภาพกระบวนการ ค่าคลาดของชิ้นงาน และการเปลี่ยนค่าตั้ง
อะไหล่ที่หน้าตาคล้ายกันอาจมีวิธีจับใหม่ต่างกัน ติดป้ายรุ่น ช่วงค่า รูเพลา ออปชันสวิตช์ ทิศหมุน และขั้นตอนคืนตำแหน่ง หลังเปลี่ยนให้ตรวจแนวศูนย์ การขัน เซ็นเซอร์ ค่าตั้ง และสัญญาณหยุด แล้วเฝ้าดูการวิ่งครั้งแรกที่ความเร็วต่ำ การมีอะไหล่โดยไม่มีเช็กลิสต์ติดตั้งและรับมอบยังไม่ทำให้ฟื้นเครื่องเร็ว
ให้กระบวนการกำหนดพฤติกรรมหลังโหลดเกิน
แกนบรรจุภัณฑ์แบบกำหนดตำแหน่งอาจต้องรักษามุมจับใหม่ แต่ถ้าฟิล์มยังติด การหมุนต่ออาจฉีกวัสดุ สายพานอาจต้องให้ฝั่งโหลดหยุดนิ่งจนกว่าจะกู้เหตุ แบบหมุนฟรีพร้อมตรวจสัญญาณหยุดจึงเป็นตัวเลือก สกรูลำเลียงหรือเครื่องผสมมีแรงบิดปกติแปรผันตามความหนืดสูง ทำให้ช่วงค่าตั้งแคบ ศึกษาวัตถุดิบและวิธีเริ่มก่อนเลือกขนาดใหญ่ขึ้น
ไลน์หลายผลิตภัณฑ์ที่ต้องปรับลิมิตเตอร์ทุกสูตรเสี่ยงตั้งผิด ตรวจว่าค่าเดียวใช้ได้หรือไม่ หากไม่ได้ให้แก้ฟิกซ์เจอร์ ระบบขับ หรือเงื่อนไขกระบวนการ การเฝ้าระวังด้วยซอฟต์แวร์ตามสูตรช่วยเสริมกลไกได้ แต่ต้องทดสอบลำดับตอบสนอง การเปลี่ยนสูตรไม่ทำให้ชิ้นส่วนแข็งแรงขึ้น สำหรับเครื่องนำเข้าในไทย ให้ทำหน่วยแรงบิด ค่าฝั่งมอเตอร์กับฝั่งเกียร์ และรอบต่อนาทีกับรอบการผลิตให้ตรงกันในใบเสนอราคาและใบตรวจ ระบุด้วยว่า “reset” หมายถึงจับใหม่ทางกล ล้าง alarm ใน PLC หรืออนุญาตเริ่มผลิต เพราะเป็นคนละการกระทำ
คำถามที่พบบ่อยเรื่องการเลือกทอร์กลิมิตเตอร์
ค่าแรงบิดตั้งควรเป็นกี่เท่าของแรงบิดมอเตอร์?
ไม่มีตัวคูณสากล ต้องหาค่าที่สูงกว่าพีกปกติแต่ต่ำกว่าขีดเสียหายของชิ้นส่วน โดยรวมความคลาดเคลื่อนและพฤติกรรมแบบไดนามิก ข้อแนะนำ 30% ของ KTR สำหรับ KTR-SI เป็นแนวทางของผู้ผลิตรายนั้น ไม่ใช่หลักฐานว่าเครื่องทุกเครื่องได้รับการป้องกัน
โอเวอร์โหลดคลัตช์แบบคืนเองลดเวลาหยุดเสมอหรือไม่?
ไม่เสมอ ถ้าสิ่งกีดขวางยังอยู่จะจับและปลดซ้ำจนสึกหรอหรือเสียหาย ระบบความเฉื่อยมากหรือเร็วควรเทียบแบบหมุนฟรี/แยกสมบูรณ์ การจับใหม่ทางกลไม่ได้แปลว่าให้มอเตอร์เริ่มเอง
ใช้ torque limit ของเซอร์โวร่วมกับลิมิตเตอร์ทางกลได้หรือไม่?
ได้ หากกำหนดเหตุขัดข้องที่แต่ละระบบรับผิดชอบและลำดับการตอบสนองให้ชัด ขีดจำกัดในซอฟต์แวร์ การปลดเชิงกล และฟังก์ชันความปลอดภัยไม่ใช่สิ่งเดียวกัน ต้องดูไฟดับ ความผิดปกติการควบคุม และแรงกระแทกแยกกัน
FAT กับ SAT ทดสอบต่างกันอย่างไร?
FAT ยืนยันรุ่น ขนาด ค่าตั้ง กลไก เซ็นเซอร์ และเอกสารในเงื่อนไขของผู้ขาย SAT ยืนยันพีกจริง ลำดับหยุด ผลต่อชิ้นงาน และขั้นตอนคืนบนเครื่องที่ติดตั้ง ใช้การจำลองเมื่อการติดขัดจริงไม่ปลอดภัย
หลังลิมิตเตอร์ปลด สามารถเข้าไปดึงชิ้นงานทันทีหรือไม่?
ห้ามสมมติว่าพลังงานเป็นศูนย์ อาจเหลือการหมุน เบรก แรงโน้มถ่วง ลมอัด หรือความเฉื่อย ต้องปฏิบัติตามขั้นตอนตัดแยกพลังงาน จัดการพลังงานสะสม และตรวจยืนยันก่อนเข้าพื้นที่อันตราย
สรุป
การเลือกทอร์กลิมิตเตอร์ต้องกำหนดช่วงระหว่างพีกงานปกติกับขีดจำกัดของชิ้นส่วน แล้วระบุพฤติกรรมเมื่อปลด การตรวจจับ การหยุด และการคืนตำแหน่งในสเปกเดียวกัน ส่งข้อมูลชุดขับใน RFP ตรวจผลิตภัณฑ์ใน FAT และตรวจการทำงานร่วมกับเครื่องจริงใน SAT เก็บบันทึกค่าตั้งไว้เพื่อให้การป้องกันยังคงทำซ้ำได้เมื่อเกิดโหลดเกินครั้งต่อไป
หากกำลังประเมินทอร์กลิมิตเตอร์สำหรับสายพานลำเลียงหรือเครื่องอัตโนมัติในไทย ติดต่อ TOMAS TECH ได้ตั้งแต่ช่วงรวบรวมแบบและข้อมูลแรงบิด เราช่วยจัดข้อมูลสำหรับเปรียบเทียบผู้ขายและกำหนดเกณฑ์รับมอบให้ชัดเจนได้


