


Bản vẽ gửi từ nhà chế tạo thiết bị chỉ ghi một dòng “khớp nối hãng ○○, kiểu ○○”. Xem bản tính toán thì thấy kết luận “đạt” dựa trên “mô-men cho phép > mô-men cực đại của động cơ × hệ số hiệu chỉnh”. Thế nhưng, việc lựa chọn khớp nối trục chỉ dựa vào một dòng này tiềm ẩn rủi ro. Lý do là cùng một thuật ngữ “hệ số hiệu chỉnh (service factor)”, có hãng nhân nó với mô-men cực đại của động cơ, có hãng nhân với mô-men phía tải, có hãng thậm chí cho rằng không cần hiệu chỉnh; riêng hiệu chỉnh nhiệt độ thì còn có hãng áp dụng theo hướng ngược lại.
Bài viết này chỉ có một luận điểm. Việc lựa chọn khớp nối trục (coupling) không kết thúc ở câu hỏi “mô-men cho phép trong catalogue có đủ không”. Định nghĩa hệ số hiệu chỉnh khác nhau giữa các hãng, mối ghép trục (vít định vị hay kẹp) có thể trượt trước cả thân khớp nối, và độ cứng xoắn không phải lúc nào cũng “càng cao càng tốt”. Vì vậy, bên đặt hàng nên đưa bốn điểm sau vào RFP (hồ sơ yêu cầu báo giá) và FAT/SAT.
- Yêu cầu ghi vào bản tính toán “hệ số lấy từ bảng nào của hãng nào, và nhân với đại lượng nào”
- Yêu cầu kiểm tra cả mô-men cho phép lẫn mô-men trượt của mối ghép trục
- Phân bổ độ lệch trục (misalignment) không theo giá trị cho phép đơn lẻ, mà theo giá trị mục tiêu thiết kế có tính đến trường hợp kết hợp và sự thay đổi trong khi vận hành
- Đánh giá độ cứng xoắn không chỉ trên bản thân khớp nối, mà trên toàn hệ thống gồm cả vít me và hộp giảm tốc, cùng với việc tinh chỉnh servo
Dưới đây, dành cho người phụ trách kỹ thuật sản xuất, thiết kế thiết bị, bảo trì, mua hàng đang thiết kế, đặt hàng hoặc bảo trì máy tự động, thiết bị kiểm tra, thiết bị vận chuyển tại các nhà máy vốn Nhật ở Thái Lan (và ASEAN), bài viết sắp xếp theo thứ tự: các kiểu khớp nối, 7 bước lựa chọn, mô-men và hệ số hiệu chỉnh, mối ghép trục, độ lệch trục, độ cứng xoắn và cộng hưởng, tốc độ quay và nhiệt độ, các hư hỏng thường gặp, RFP, FAT/SAT, mua sắm tại Thái Lan. Vít me bi cho truyền động tiến được trình bày trong bài “Chọn vít me bi cho nhà máy Thái Lan: RFP và FAT/SAT“, dẫn hướng chuyển động thẳng được trình bày trong bài “Lựa chọn linear guide: tính tuổi thọ, dự tải, cấp chính xác và RFP cho nhà máy tại Thái Lan“, nên bài này chỉ tập trung vào “bản thân khớp nối nối trục động cơ với trục bị dẫn”. Các phép tính mô hình trong bài không phải giá trị thiết kế của một thiết bị cụ thể, mà là ví dụ để cho thấy cấu trúc và độ nhạy của phép tính.
Vì sao chỉ xét “mô-men cho phép” khi chọn khớp nối là nguy hiểm
Cùng là “hệ số hiệu chỉnh” nhưng mỗi hãng một khác
Khi chọn khớp nối theo mô-men, hầu như hãng nào cũng dùng một hệ số nào đó. Tuy nhiên, hệ số đó được nhân với đại lượng nào thì không thống nhất.
- MISUMI cho biết, khi nối với động cơ servo hoặc động cơ bước, chọn sao cho “mô-men cực đại của động cơ × hệ số hiệu chỉnh = mô-men đã hiệu chỉnh” nhỏ hơn hoặc bằng mô-men cho phép.
- Nabeya Bi-tech (NBK) định nghĩa mô-men sử dụng thường xuyên là “giá trị đã tính đến dao động tải khi vận hành” và giải thích rằng không cần hiệu chỉnh (riêng kiểu Oldham được xử lý riêng).
- KTR so sánh giá trị bằng mô-men đỉnh phía dẫn động nhân với tỉ số quán tính, hệ số nhiệt độ và hệ số vận hành (service factor) với mô-men định mức của khớp nối.
- R+W (kiểu ống xếp) đưa ra công thức đơn giản là 1,5 lần mô-men đỉnh, và công thức chi tiết dùng tỉ số quán tính và hệ số.
Nói cách khác, nếu lấy con số tính theo hệ số của một hãng đem so với giá trị catalogue của hãng khác, ta có thể đang so sánh hai thứ có điều kiện khác nhau. Ở phần sau, bài viết sẽ đưa ra ví dụ cho thấy cùng một dữ liệu đầu vào nhưng mô-men cần thiết thay đổi trong biên độ khoảng 1,8 lần tùy cách tính.
Mô-men đủ nhưng “mối ghép trục” trượt trước
Một cái bẫy khác là mối ghép giữa khớp nối và trục. MISUMI cho biết dù mô-men tải nhỏ hơn mô-men cho phép, nếu vít định vị hoặc bu lông kẹp siết không đủ chặt thì trục và khớp nối sẽ trượt với nhau, và gọi giá trị này là “mô-men trượt trục” (shaft slip torque). KTR cũng ghi rằng mối ghép giữa trục và hub cần được khách hàng kiểm chứng. Nếu kết luận “đạt” chỉ dựa trên mô-men cho phép của thân khớp nối, việc kiểm tra phía mối ghép sẽ bị bỏ sót.
Lịch triển lãm
Từ ngày 26 đến 31/10/2026, JIMTOF2026 dự kiến được tổ chức tại Tokyo Big Sight. Theo thông báo ngày 28/9 của ban tổ chức, dự kiến có 1.134 công ty (bao gồm đơn vị trưng bày trực tiếp, đồng trưng bày và trưng bày nội bộ; 4.422 gian hàng) từ 22 quốc gia và vùng lãnh thổ tham gia, và Miki Pulley cũng đã thông báo trên website của mình rằng dự kiến tham gia. Tại Thái Lan, METALEX 2026 dự kiến được tổ chức từ ngày 18 đến 21/11 tại BITEC (Bangkok). Trước khi tiếp xúc với hàng thực tế tại triển lãm, nếu nắm sẵn các trục lựa chọn trong bài này, bạn sẽ dễ đặt câu hỏi cho nhân viên tư vấn hơn.
Khớp nối trục (coupling) là gì: vai trò và các kiểu chính
Hai vai trò: truyền mô-men và hấp thụ độ lệch
Khớp nối là chi tiết nối hai trục được đỡ bởi các ổ đỡ riêng biệt, chẳng hạn trục động cơ với trục vít me bi hoặc trục đầu vào của hộp giảm tốc. Vai trò chia thành hai nhóm lớn.
- Truyền mô-men: truyền mô-men của động cơ tới trục bị dẫn mà không trượt và không có độ rơ
- Hấp thụ độ lệch trục: hấp thụ lệch song song (parallel/radial), lệch góc (angular) và dịch chuyển dọc trục (axial, end play) giữa hai trục nhờ biến dạng của phần tử đàn hồi
Hai vai trò này ở mức độ nhất định có quan hệ đánh đổi. Miki Pulley giải thích rằng kiểu cứng (rigid) không hấp thụ được sai số lắp đặt nhưng rẻ, và vì sinh ra phản lực lớn nên phù hợp với tốc độ thấp. Ngược lại, khớp nối đàn hồi hấp thụ sai số lắp đặt nhờ biến dạng của vật liệu đàn hồi, nhưng hãng cũng ghi rằng chính biến dạng đó sinh ra phản lực lên ổ đỡ và các bộ phận khác.
Độ rơ và độ trễ xoắn
Trong ứng dụng định vị, nếu phân biệt hai loại “trễ” thì câu chuyện sẽ rõ ràng hơn. Theo giải thích của Miki Pulley, độ rơ (backlash) là khe hở do then và trục v.v., còn độ trễ xoắn là khoảng trễ từ khi cao su bị nén cho đến khi mô-men được truyền đi; hai thứ này khác nhau nhưng “cả hai đều không dùng được cho ứng dụng đòi hỏi độ chính xác định vị”. Tuy nhiên, không phải mọi kiểu dùng cao su hay nhựa đều không dùng được cho servo. Có những kiểu vấu (jaw) như ROTEX GS của KTR, trong đó spider được lắp vào hub ở trạng thái dự ứng lực (preload) để đạt độ rơ bằng không.
So sánh các kiểu chính
Bảng dưới tóm tắt đặc điểm của các kiểu chính trong phạm vi tài liệu của các hãng mà bài viết đã tham khảo. Hãy luôn đọc các con số như ví dụ gắn với tên hãng và dòng sản phẩm.
| Kiểu | Đặc điểm (trong phạm vi nguồn) | Ứng dụng phù hợp, lưu ý |
|---|---|---|
| Kiểu cứng (rigid) | Không hấp thụ được sai số lắp đặt nhưng rẻ, sinh phản lực lớn (Miki Pulley). MISUMI xếp vào một trong các kiểu có độ cứng xoắn cao | Phù hợp tốc độ thấp (Miki Pulley). Tiền đề là phải căn tâm |
| Kiểu vấu (công nghiệp chung) | Kiểu L của Lovejoy (Timken) cho phép chọn vật liệu spider. Với NBR và urethane, giá trị cho phép là góc 1° và song song 0,015 in | Dùng cho công nghiệp chung như bơm, quạt. Lovejoy không khuyến nghị urethane và Hytrel cho ứng dụng khởi động, dừng nhiều lần |
| Kiểu vấu (cho servo, dự ứng lực) | Với KTR ROTEX GS, răng lồi của spider được lắp ở trạng thái dự ứng lực nên độ rơ bằng không, giảm chấn rung, điều chỉnh độ cứng bằng độ cứng vật liệu của spider, cách điện (theo giải thích của KTR) | Dùng cho định vị. Ghi rõ “độ rơ bằng không (kiểu dự ứng lực)” trong đặc tả |
| Kiểu đĩa (đơn) | Chiều dài tổng ngắn, độ cứng cao. Do cấu tạo, gần như không cho phép lệch song song (MISUMI). Lệch song song cho phép của Miki Pulley SFF-060SS-60N là 0,02 mm | Chỉ dùng khi thực sự không có không gian, và chú ý căn tâm (MISUMI) |
| Kiểu đĩa (kép) | Hấp thụ được lệch song song và lệch góc nhưng chiều dài tổng lớn (MISUMI). Trong cùng một dòng, độ cứng xoắn khoảng một nửa so với loại đơn (Miki Pulley SFF, KTR RADEX-NC) | MISUMI nêu kiểu đĩa cho định vị độ chính xác cao và quay thuận nghịch của servo (không phân biệt đơn hay kép) |
| Kiểu ống xếp (bellows) | R+W khẳng định “nhìn chung có độ cứng xoắn cao nhất trong các khớp nối mềm bán trên thị trường”. Lực phục hồi tác dụng lên trục và ổ đỡ lân cận tương đối nhỏ (R+W) | R+W lưu ý rằng nếu thay thế từ kiểu khác mà không xét lệch song song thì có thể gây hỏng |
| Kiểu rãnh xẻ (slit) | MISUMI nêu cùng với kiểu đĩa như các kiểu có độ rơ bằng không | Cân nhắc cho định vị độ chính xác cao và quay thuận nghịch của servo (MISUMI) |
| Kiểu tích hợp cao su chống rung | MISUMI xếp vào một trong các kiểu có độ cứng xoắn cao, và giải thích rằng có thể rút ngắn thời gian tinh chỉnh servo | Cũng được nêu như biện pháp chống rung cho động cơ bước (MISUMI) |
| Khớp các-đăng (universal joint) | Theo giải thích của MISUMI, lệch góc cho phép là 30° | Khi lệch góc rất lớn (MISUMI) |
Mục đích của bảng này không phải là xếp hạng hơn kém giữa các kiểu, mà là xác nhận rằng “mỗi kiểu có kiểu độ lệch mà nó xử lý tốt và độ cứng khác nhau”. Hướng dẫn chọn kiểu của MISUMI sắp xếp như sau: nếu cần độ cứng xoắn cao thì xét kiểu đĩa, kiểu tích hợp cao su chống rung, kiểu cứng; nếu dùng servo có định vị độ chính xác cao hoặc quay thuận nghịch thì cân nhắc kiểu đĩa hoặc kiểu rãnh xẻ có độ rơ bằng không. Miki Pulley giải thích rằng với truyền động bằng động cơ đốt trong thì dùng cao su hoặc nhựa có khả năng hấp thụ rung tốt, còn với máy chính xác như động cơ servo thì dùng khớp nối kim loại có độ cứng xoắn cao.
Hãy coi kiểu vấu là “có hai loại”
Kiểu vấu là kiểu đặc biệt dễ bị nhầm lẫn. Kiểu vấu công nghiệp chung như kiểu L của Lovejoy và kiểu vấu dự ứng lực cho servo như KTR ROTEX GS, dù trông giống nhau nhưng triết lý thiết kế khác nhau. Loại trước dùng cho công nghiệp chung như bơm, quạt; loại sau dùng cho định vị với độ rơ bằng không. Nếu bản vẽ hay RFP chỉ ghi “kiểu vấu”, vẫn còn khả năng khi thay thế sẽ lắp nhầm kiểu vấu công nghiệp chung. Với trục servo, an toàn hơn là ghi rõ “độ rơ bằng không (kiểu dự ứng lực)”.
Về tiêu chuẩn
Đôi khi ta bắt gặp tên ISO 14691 như một tiêu chuẩn cho khớp nối, nhưng theo trang công bố của ISO, ISO 14691:2008 là tiêu chuẩn cho khớp nối trục mềm dùng trong các ứng dụng chung của ngành dầu khí, hóa dầu và khí thiên nhiên; kiểu cứng được coi là nằm ngoài phạm vi, và tiêu chuẩn này cũng không quy định tiêu chí chọn kiểu theo ứng dụng. Xin lưu ý rằng đây không phải là tiêu chuẩn để chọn khớp nối cho trục servo của thiết bị FA. KTR cho biết việc chọn khớp nối cho servo được thực hiện dựa trên DIN 740 part 2 với các hệ số riêng của hãng, và R+W cũng ghi rằng việc chọn cỡ ống xếp nhìn chung tuân theo DIN 740, nhưng giá trị của các hệ số được nêu trong tài liệu của từng hãng.
7 bước lựa chọn khớp nối trục
Từ đây là thứ tự lựa chọn giả định cho trục servo. Ghép các phần chung trong quy trình của các hãng lại, có thể sắp xếp thành 7 bước sau.
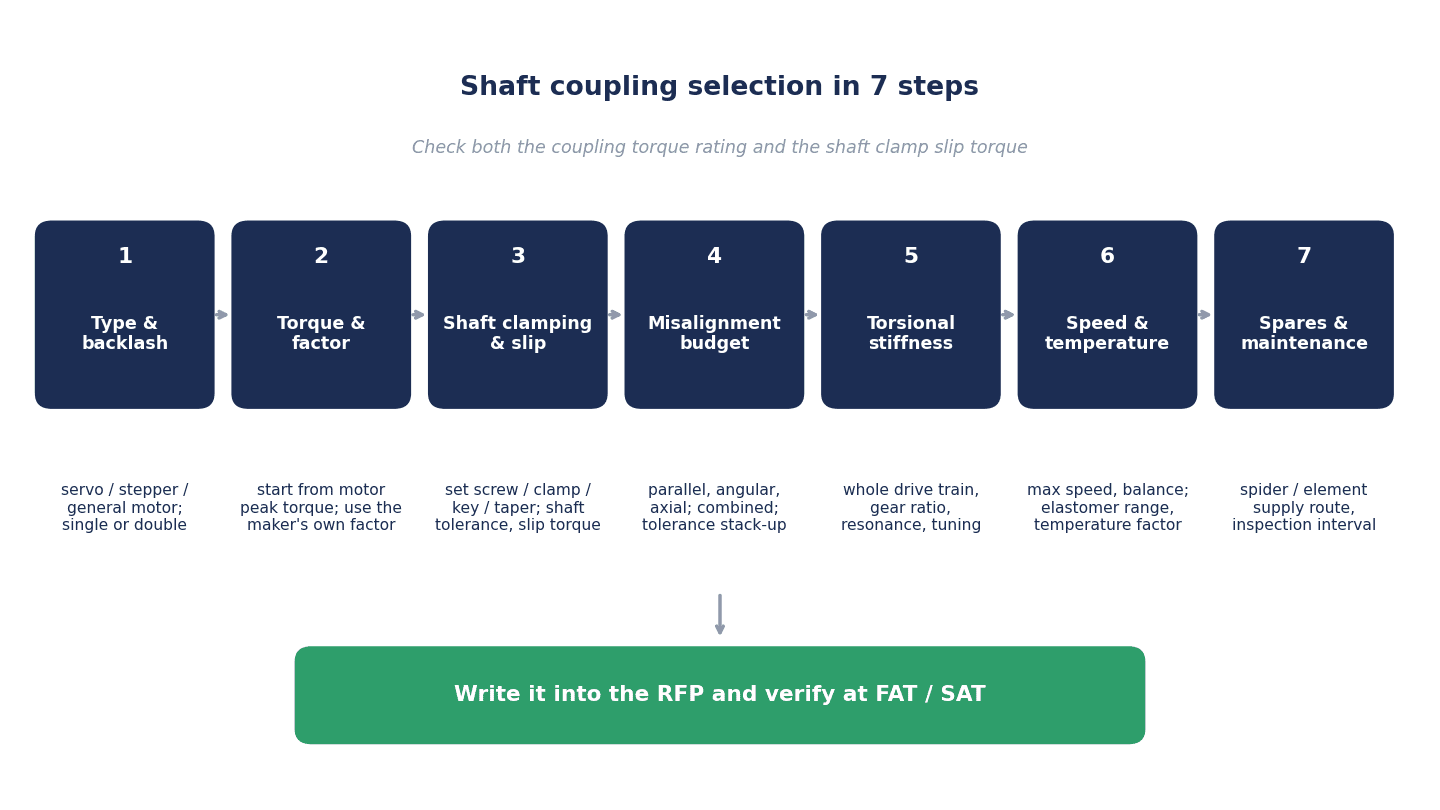
| Bước | Điều cần quyết định | Điểm kiểm tra chính |
|---|---|---|
| ① Ứng dụng và kiểu | Có cần độ rơ bằng không không; động cơ servo, động cơ bước hay động cơ đa dụng; đơn hay kép | Định vị hay quay liên tục. Kết cấu có bảo đảm được việc căn tâm không |
| ② Mô-men | Lấy mô-men cực đại (đỉnh) của động cơ làm điểm xuất phát, hiệu chỉnh bằng hệ số và tỉ số quán tính của hãng được chọn | Nguồn của hệ số (tên hãng, tên bảng) và hệ số được nhân với đại lượng nào |
| ③ Mối ghép trục | Vít định vị, kẹp, then hay côn; dung sai trục; chiều sâu cắm trục; trục có vát mặt D (D-cut) hay không | Cả mô-men cho phép lẫn mô-men trượt của mối ghép trục |
| ④ Độ lệch trục | Giá trị cho phép của lệch song song, lệch góc, dịch chuyển dọc trục và cách xử lý khi kết hợp | Phân bổ dung sai theo giá trị mục tiêu thiết kế, không theo giá trị cho phép đơn lẻ |
| ⑤ Độ cứng xoắn, quán tính | Độ cứng của toàn hệ thống, tỉ số truyền, cộng hưởng, tinh chỉnh servo | Không đánh giá chỉ bằng độ cứng của riêng khớp nối |
| ⑥ Tốc độ quay, nhiệt độ | Tốc độ quay tối đa và cân bằng, dải nhiệt độ của vật liệu đàn hồi (elastomer), hiệu chỉnh nhiệt độ | Hướng hiệu chỉnh nhiệt độ (phía cho phép hay phía tải) |
| ⑦ RFP và FAT/SAT | Các mục trong đặc tả, thử nghiệm nghiệm thu, phụ tùng dự phòng | Hồ sơ bản tính toán, mô-men siết, căn tâm |
Điểm quan trọng là các bước từ ① đến ⑦ không đi theo một chiều. Ví dụ, nếu ở bước ⑤ phát hiện thiếu độ cứng thì quay lại bước ① để đổi kiểu; nếu ở bước ④ thấy kiểu đĩa đơn không bảo đảm được căn tâm thì đổi sang kép, và kết quả là ở bước ⑤ độ cứng lại giảm; tức là phải đi tới đi lui như vậy. Về bản thân cách chọn động cơ và bộ điều khiển, bạn có thể tham khảo thêm bài “Điều khiển servo và điều khiển biến tần 2026 | 4 ranh giới quyết định lựa chọn“.
Khớp nối cho động cơ servo: mô-men và hệ số hiệu chỉnh
Điểm xuất phát là mô-men cực đại của động cơ
Với khớp nối dùng cho động cơ servo, cách lấy mô-men cực đại (đỉnh) của động cơ làm điểm xuất phát là điểm chung của MISUMI, Miki Pulley, KTR và R+W. Miki Pulley giải thích rằng động cơ servo tạo ra mô-men cực đại khoảng 3 lần mô-men liên tục trở lên và khởi động, dừng nhiều lần, nên khớp nối cần chịu được mô-men cực đại đó (con số khoảng 3 lần là giải thích chung của hãng; với từng động cơ cụ thể thì kiểm tra trong catalogue động cơ). Miki Pulley thể hiện kiểu lá kim loại (metal disc) bằng “mô-men cho phép”, còn khớp nối cho động cơ đa dụng và động cơ đốt trong thì thể hiện bằng “mô-men định mức” và “mô-men cực đại”.
Cách nghĩ về hệ số hiệu chỉnh của từng hãng
| Hãng | Hệ số được nhân với đại lượng nào | Ví dụ hệ số (giữ nguyên định nghĩa của từng hãng) |
|---|---|---|
| MISUMI | Mô-men cực đại của động cơ × hệ số hiệu chỉnh = mô-men đã hiệu chỉnh ≦ mô-men cho phép (mô-men trượt trục) | Giá trị tham khảo khi dùng servo thông thường là 2,0. Thay đổi lớn từ 1 đến 5 tùy môi trường sử dụng và kiểu. Với động cơ đa dụng là 1–5 lần mô-men tải |
| Nabeya Bi-tech | Giá trị nhỏ hơn trong mô-men sử dụng thường xuyên và mô-men trượt ≧ mô-men tải khi vận hành liên tục | Mô-men sử dụng thường xuyên đã bao gồm dao động tải nên không cần hiệu chỉnh (riêng kiểu Oldham được xử lý riêng). Với sản phẩm cao su, nhựa thì hiệu chỉnh nhiệt độ được nhân vào phía cho phép |
| Miki Pulley | Với kiểu lá kim loại, mô-men cho phép có chịu được mô-men cực đại của servo hay không | Với khớp nối cho động cơ đa dụng và động cơ đốt trong là mô-men định mức và mô-men cực đại (khoảng 2 lần định mức) |
| KTR (ROTEX GS) | Mô-men đỉnh phía dẫn động × tỉ số quán tính × hệ số nhiệt độ St × hệ số vận hành SB ≦ TKN | SB: định vị bằng vít me bi, đai răng 2,5–4,0; St (92/98 ShA): từ 40 °C trở xuống là 1,2 |
| KTR (TOOLFLEX, RADEX-NC) | Như trên | SB: truyền động servo của máy công cụ 1,5–2,0. St gần như bằng 1,0 |
| R+W (ống xếp) | Công thức đơn giản 1,5 × mô-men đỉnh; công thức mô-men tăng tốc: mô-men đỉnh × S_A × tỉ số quán tính | S_A: tải đều 1, tải không đều 2, động lực học cao, đảo chiều 3–4 |
| Lovejoy (kiểu vấu công nghiệp chung) | Mô-men danh định × hệ số theo ứng dụng | 1,00–2,50 (ví dụ: bơm quay × động cơ điện mô-men tiêu chuẩn là 1,25) |
Điều rút ra từ bảng này là trước cả “con số” của hệ số, “đại lượng được nhân” đã khác nhau. Hệ số 2,0 của MISUMI được nhân với mô-men cực đại của động cơ, còn hệ số 4 của KTR được nhân với mô-men đỉnh đã được giảm theo tỉ số quán tính, cùng với hệ số nhiệt độ. Mô-men sử dụng thường xuyên của Nabeya Bi-tech vốn đã bao gồm dao động. Không phải hệ số nào đúng hơn, mà đó là các hệ số dùng kèm với định nghĩa mô-men cho phép của chính hãng đó.
Tính toán mô hình A: cùng một trục, mô-men cần thiết thay đổi tùy tính theo công thức của hãng nào
Bây giờ, hãy áp công thức của các hãng vào cùng một dữ liệu đầu vào. Dữ liệu đầu vào được mượn từ ví dụ tính toán cho vít me bi trong catalogue của KTR. Đây không phải giá trị thiết kế của một thiết bị cụ thể, mà là ví dụ để cho thấy cấu trúc và độ nhạy của phép tính.
- Mô-men đỉnh của động cơ (phía dẫn động) T_AS: 144 Nm
- Quán tính phía dẫn động J_A: 0,011317 kgm² (động cơ 0,0108 + nửa khớp nối 0,000517)
- Quán tính phía tải J_L: 0,006917 kgm² (vít me 0,0038 + bàn trượt và phôi 0,0026 + nửa khớp nối 0,000517; bàn trượt và phôi 1.030 kg, bước vít 10 mm)
- Tỉ số quán tính MA = J_L/(J_A + J_L) = 0,006917/0,018234 ≈ 0,379
- Nhiệt độ môi trường 40 °C, khởi động 15 lần mỗi phút
| Cách tính (tên hãng) | Công thức | Mô-men cần thiết (tham khảo) |
|---|---|---|
| MISUMI (mô-men cực đại của động cơ × hệ số hiệu chỉnh; giá trị tham khảo cho servo 2,0) | 144 × 2,0 | 288 Nm |
| KTR (ROTEX GS; mô-men đỉnh × tỉ số quán tính × hệ số nhiệt độ St 1,2 × hệ số vận hành SB 4) | 144 × 0,379 × 1,2 × 4 | Khoảng 262 Nm (trong ví dụ tính của KTR là 261,9 Nm) |
| R+W (công thức đơn giản 1,5 × mô-men đỉnh) | 1,5 × 144 | 216 Nm |
| R+W (công thức mô-men tăng tốc, S_A 4) | 144 × 4 × 0,379 | Khoảng 218 Nm |
| R+W (công thức mô-men tăng tốc, S_A 3) | 144 × 3 × 0,379 | Khoảng 164 Nm |
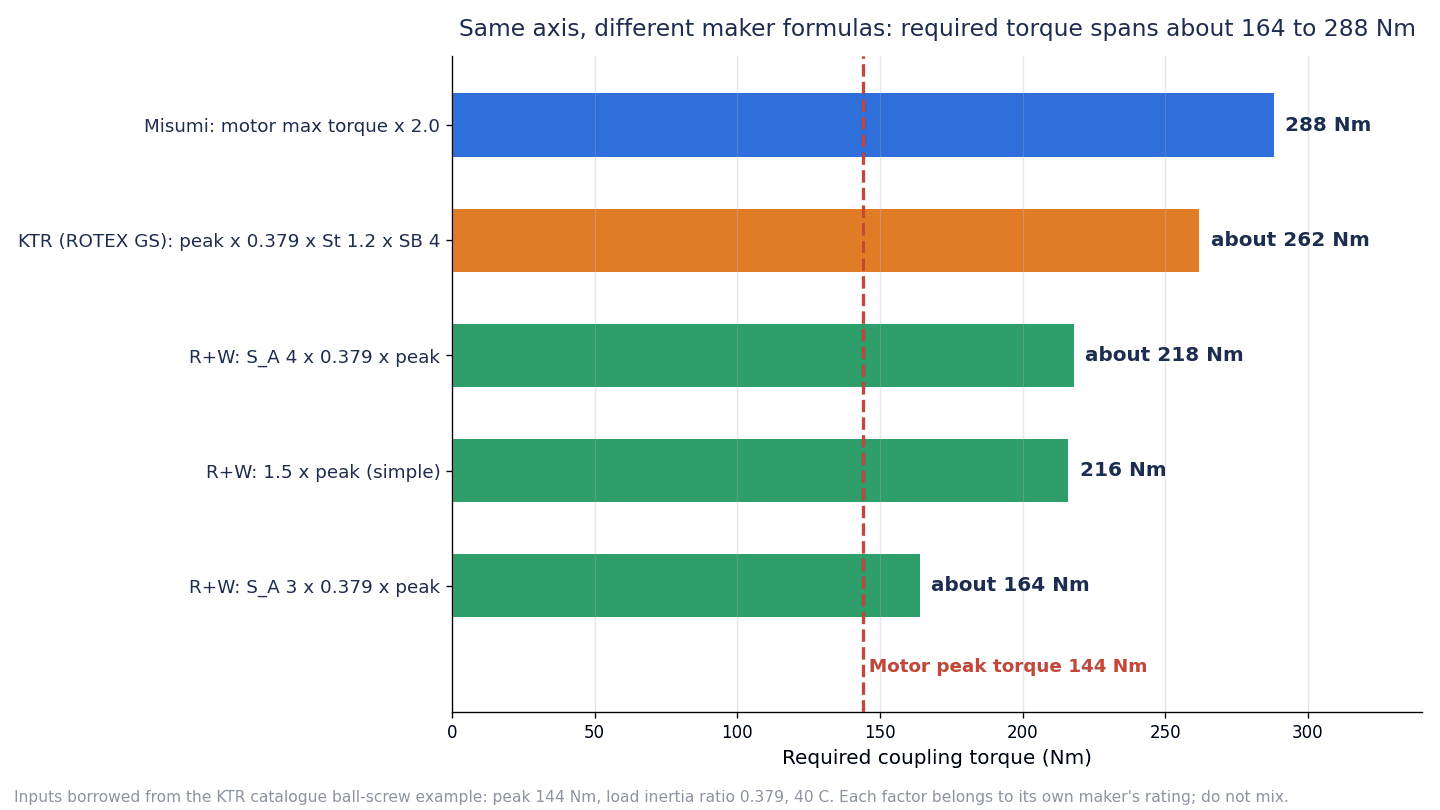
Cùng một trục nhưng kết quả trải từ khoảng 164–288 Nm, biên độ khoảng 1,8 lần. Xin nhắc lại, đây không phải chuyện cái nào đúng. Con số 288 Nm của MISUMI là để so với mô-men cho phép của MISUMI, con số khoảng 262 Nm của KTR là để so với TKN của KTR. Không được đem con số tính theo hệ số của một hãng so với giá trị catalogue của hãng khác.
Trong ví dụ tính của KTR, với điều kiện này hãng chọn ROTEX GS 38 (98 ShA, hub vòng kẹp 6.0 light, TKN 325 Nm) và kết luận “đạt” vì 261,9 Nm ≦ 325 Nm. Hệ số vận hành SB 4 là giá trị KTR chọn với lý do “yêu cầu độ cứng cao”, và là giới hạn trên của dải 2,5–4,0 cho ứng dụng định vị. Ngoài ra, trong ví dụ này KTR còn kiểm tra rằng mô-men truyền được của mối ghép trục (Ø30, H7/k6: 656 Nm) lớn hơn mô-men đỉnh 144 Nm của động cơ. Việc kiểm tra mô-men gồm hai nhánh, thân khớp nối và mối ghép trục, được thể hiện nguyên vẹn ngay trong ví dụ tính.
Thêm nữa, hệ số vận hành của KTR còn có các giá trị thay đổi lớn theo tỉ số truyền của hộp số (i từ 3 đến 5 trở xuống: 8,0; trên 5 đến 7 trở xuống: 5,0; trên 7: 3,0). Khi dùng khớp nối kết hợp với hộp giảm tốc, hãy kiểm tra cùng với việc lựa chọn phía hộp giảm tốc. Cách chọn hộp giảm tốc được trình bày trong bài “Hướng dẫn chọn hộp giảm tốc 2026 | So sánh 3 kiểu và dự toán chi phí tại nhà máy Thái Lan“.
Hiệu chỉnh nhiệt độ có “hướng” ngược nhau
Hiệu chỉnh nhiệt độ cũng được định nghĩa theo hướng ngược nhau giữa các hãng.
- Nabeya Bi-tech: với sản phẩm cao su, nhựa, khi nhiệt độ môi trường vượt quá 30 °C thì nhân hệ số nhỏ hơn 1 vào mô-men sử dụng thường xuyên và mô-men cực đại (phía cho phép). Từ 30 đến 40 °C là 0,80, từ 40 đến 60 °C là 0,70, từ 60 đến 120 °C là 0,55 (một số sản phẩm như loại toàn kim loại không cần hiệu chỉnh nhiệt độ).
- KTR (ROTEX GS, spider 92/98 ShA): nhân hệ số nhiệt độ St lớn hơn hoặc bằng 1 vào phía tải. Trích từ bảng: từ 30 °C trở xuống là 1,0, từ 40 °C trở xuống là 1,2, từ 60 °C trở xuống là 1,4, từ 80 °C trở xuống là 1,8, từ 90 °C trở xuống là 2,2, v.v., và các dải nhiệt độ ở giữa cũng có giá trị riêng.
Ví dụ, khi nhiệt độ môi trường là 55 °C, Nabeya Bi-tech nhân 0,70 vào phía mô-men cho phép, còn KTR nhân 1,4 vào phía tải. Cả hai đều có cùng ý nghĩa “nhiệt độ cao thì tăng mức dư”, nhưng nếu áp dụng cả hai cùng lúc thì sẽ thành hiệu chỉnh kép 1,4÷0,70 = 2,0 lần. Ngược lại, nếu tính mô-men tải theo quy trình của hãng hiệu chỉnh ở phía cho phép (không hiệu chỉnh phía tải), rồi đem so trực tiếp với giá trị catalogue của hãng hiệu chỉnh ở phía tải, thì cũng có khả năng hiệu chỉnh nhiệt độ không được đưa vào bên nào và bị bỏ sót. Hãy yêu cầu bản tính toán ghi rõ cả việc hệ số nhiệt độ được nhân vào phía nào.
Mối ghép trục: vít định vị, kẹp, then, côn
So sánh các cách ghép
| Cách ghép | Đặc điểm (trong phạm vi nguồn) | Lưu ý |
|---|---|---|
| Vít định vị (set screw) | Chi phí thấp, phổ biến nhất (MISUMI). Miki Pulley cho rằng phù hợp với mô-men thấp, đường kính nhỏ (đến khoảng φ20), và giải thích rằng vì khó đạt đủ mô-men nên bổ sung bằng vát mặt D | Đầu vít tì vào trục nên có thể làm xước trục hoặc khó tháo ra (MISUMI) |
| Kẹp (clamp) | Không làm xước trục, tháo lắp dễ (MISUMI). Miki Pulley cho rằng kẹp đơn phù hợp với servo quay thuận nghịch, đường kính trục thường từ 35 mm trở xuống, kẹp đôi đến khoảng 40 mm | Mô-men trượt thay đổi theo dung sai trục (xem phần sau). Cần lưu ý với trục vát mặt D |
| Then (key) | Mô-men tương đối cao, dùng kết hợp với vít định vị hoặc kẹp (MISUMI) | Khe hở gây độ rơ tùy theo tải (Miki Pulley) |
| Côn (ép mặt) | Chắc chắn, mô-men cao, phù hợp trục chính máy công cụ (MISUMI). Miki Pulley giải thích rằng lực giữ cao và đáp ứng cả từ 20.000 rpm trở lên | Tuân theo quy định cho từng kiểu và cỡ |
MISUMI cho rằng “nếu nằm trong mô-men cho phép thì kiểu nào cũng không có vấn đề về lực ghép”, nhưng đồng thời nhấn mạnh rằng nếu siết không đủ chặt thì sẽ trượt. Việc dùng then trên trục servo quay thuận nghịch nhiều lần khiến khe hở trở thành độ rơ, điều này ảnh hưởng trực tiếp đến độ chính xác định vị.
Dung sai trục và mô-men trượt: cùng một hub nhưng giá trị khác nhau
Mô-men truyền được của mối ghép kẹp thay đổi theo đường kính trục và dung sai trục. Trong bảng của hướng dẫn vận hành ROTEX GS của KTR (hub vòng kẹp 6.0 light), giá trị như sau.
| KTR ROTEX GS (hub vòng kẹp 6.0 light) | Dung sai trục k6 | Dung sai trục h6 | Tỉ lệ h6 so với k6 |
|---|---|---|---|
| Cỡ 14, Ø14 | 36,2 Nm | 24,7 Nm | Khoảng 0,68 (thấp hơn khoảng 30%) |
| Cỡ 38, Ø30 | 656 Nm | 626 Nm | Khoảng 0,95 (thấp hơn khoảng 5%) |
Cùng một hub, dung sai trục càng nghiêng về phía có khe hở thì mô-men trượt càng giảm, và trong ví dụ này đường kính nhỏ có chênh lệch lớn hơn. KTR cho biết khe hở lắp ghép càng lớn, và với trục rỗng, thì mô-men ma sát càng giảm, đồng thời trục rỗng cần tính toán độ bền. Ở đường kính nhỏ, có trường hợp giá trị phía mối ghép nhỏ hơn cả mô-men định mức của thân khớp nối, khi đó phía mối ghép trở thành yếu tố quyết định.
Cách chỉ định dung sai trục cũng khác nhau giữa các hãng. MISUMI ghi dung sai khuyến nghị cho đường kính trục là “h6, h7 v.v.”, còn KTR ghi song song k6 và h6 (trục động cơ trong ví dụ tính là 32 k6). Trong hướng dẫn vận hành ROBA-DS, mayr quy định hub kẹp là H7/k6 và hub kẹp xẻ là H7/g6. R+W giải thích rằng lỗ của khớp nối chính xác phần lớn theo H7 của ISO, còn trục phía động cơ và hộp số được chế tạo ở mức bằng không hoặc hơi âm, nên thành lắp có khe hở. Miki Pulley khuyến nghị lắp có khe hở cho sản phẩm của hãng. Điều quan trọng là đối chiếu mô-men trượt được tính với dung sai nào với dung sai thực tế của trục động cơ.
Rãnh then cũng có điểm cần lưu ý. Miki Pulley lưu ý rằng dung sai chiều rộng rãnh then của then bằng theo JIS có P9 (cấp chính xác) và Js9 (cấp thường), nhưng gia công lỗ trục tiêu chuẩn của hãng là H9, và chiều rộng then cùng dung sai khác nhau giữa loại theo JIS mới, JIS cũ và động cơ theo tiêu chuẩn mới, nên cần tránh nhầm lẫn. KTR cung cấp rãnh then theo DIN 6885 sheet 1, JS9.
“Mô-men trượt trục” của MISUMI và thứ tự lựa chọn
MISUMI ghi rằng khi mô-men trượt trục nhỏ hơn hoặc bằng mô-men cho phép, cần chọn sao cho mô-men tải nhỏ hơn hoặc bằng mô-men trượt trục. Nabeya Bi-tech cũng cho biết chọn cỡ sao cho “giá trị nhỏ hơn trong mô-men sử dụng thường xuyên và mô-men trượt” lớn hơn hoặc bằng mô-men tải khi vận hành liên tục. Cả hai đều theo cách nghĩ đánh giá theo phía yếu hơn giữa thân khớp nối và mối ghép.
Chiều sâu cắm trục và vát mặt D
Phần xử lý sự cố của MISUMI cho biết chiều sâu cắm trục lấy chiều dài hub làm chuẩn; nếu ngắn thì dẫn tới trượt hoặc hỏng phần kẹp, nếu dài thì dẫn tới hỏng do va chạm bên trong. Ngoài ra, MISUMI lưu ý rằng kiểu kẹp về nguyên tắc dùng với trục tròn; với trục vát mặt D, tùy vị trí mặt D mà khi siết sẽ chịu tải quá mức và bị hỏng, nên phải bố trí sao cho mặt D không nằm ở vị trí rãnh xẻ. Trục động cơ là trục vát mặt D hay trục tròn là mục nên kiểm tra ở cả RFP lẫn khi nghiệm thu.
Độ lệch trục của khớp nối: cách đọc giá trị cho phép và phân bổ dung sai
Lệch song song, lệch góc, dịch chuyển dọc trục
Độ lệch trục gồm ba loại: lệch song song (độ lệch tâm song song), lệch góc và dịch chuyển dọc trục. MISUMI gọi là lệch tâm, lệch góc, end play; còn KTR, mayr và R+W gọi là radial, angular, axial.
Giá trị cho phép trong catalogue là giá trị “khi xảy ra đơn lẻ”
Điều dễ bị đọc sai nhất ở đây là ý nghĩa của giá trị cho phép trong catalogue.
- MISUMI: giá trị cho phép trong bảng kích thước và tính năng là giá trị khi chỉ một trong ba loại lệch song song, lệch góc, end play xảy ra đơn lẻ. Khi hai loại trở lên kết hợp, mỗi giá trị cho phép còn 1/2. Hơn nữa, vì độ lệch còn phát sinh do rung, giãn nở nhiệt, mòn ổ đỡ trong khi vận hành, nên khuyến nghị giữ ở mức 1/3 giá trị cho phép trở xuống.
- KTR (ROTEX GS): giá trị dịch chuyển trong bảng là giá trị chuẩn thông thường với tải đến TKN và nhiệt độ môi trường +30 °C, là giá trị tối đa không được phép xảy ra đồng thời. Khi lệch hướng kính và lệch góc xảy ra đồng thời thì phân bổ theo tỉ lệ, ví dụ hướng kính 30% + góc 70%, tổng không vượt quá 100%.
- mayr (ROBA-DS, kiểu bộ đĩa): với loại kép (Type 951), các giá trị cho phép trong bảng không được đồng thời đạt mức tối đa, tổng phần trăm của các giá trị thực tế không vượt quá 100%. Trong ví dụ cỡ 10, nếu dọc trục 0,36 mm (40% của tối đa 0,9 mm) và góc 0,3° (30% của tối đa 1°) thì hướng kính được phép đến 0,06 mm, tức 30% của tối đa 0,2 mm (40% + 30% + 30% = 100%).
Với ROTEX GS 24 của KTR, giá trị cho phép cũng thay đổi theo độ cứng vật liệu của spider. Hướng kính là 0,14 mm với 92 ShA, 0,10 mm với 98 ShA, 0,07 mm với 64 ShD; góc tương ứng là 1,0°, 0,9°, 0,8°; spider càng cứng thì dịch chuyển cho phép càng nhỏ. Nghĩa là nếu chọn spider cứng hơn để tăng độ cứng, yêu cầu căn tâm sẽ khắt khe hơn.
Ví dụ cộng dồn dung sai làm vượt giá trị cho phép
MISUMI nêu một ví dụ sự cố: thiết bị chọn SCPW28-6-6 có lệch song song cho phép 0,15 mm, nhưng chiều cao động cơ là 40±0,1 mm và chiều cao vít me bi là 40±0,07 mm, nên lệch song song tối đa lên tới 0,17 mm, vượt giá trị cho phép (0,1 + 0,07 = 0,17 mm > 0,15 mm). Nguyên nhân là đã không truyền đạt dung sai cho người vẽ giá đỡ (bracket).
Điều rút ra từ ví dụ này là lệch song song cho phép không phải là giá trị “chỉ cần kết quả lắp ráp nhỏ hơn là được”, mà là ngân sách cần phân bổ vào dung sai của giá đỡ và đế ngay từ giai đoạn thiết kế. Nếu theo khuyến nghị của MISUMI (từ 1/3 giá trị cho phép trở xuống), với giá trị cho phép 0,15 mm thì mục tiêu thiết kế là từ 0,05 mm trở xuống, và con số này được chia vào dung sai chiều cao lắp đặt phía động cơ và phía vít me. Lưu ý rằng mức 1/2 khi kết hợp và mức 1/3 có tính đến thay đổi khi vận hành được MISUMI ghi như hai lưu ý riêng biệt, và bài viết này không dùng giá trị nhân hai mức đó với nhau.
Khác biệt giữa loại đơn và loại kép
Với kiểu đĩa, khả năng hấp thụ độ lệch và độ cứng thay đổi rất lớn giữa loại đơn và loại kép.
| Ví dụ (hãng, dòng, cỡ) | Lệch song song cho phép (hướng kính) | Độ cứng xoắn |
|---|---|---|
| Miki Pulley SFF-060SS-60N (đơn, định mức 60 N·m) | 0,02 mm | 104.000 N·m/rad |
| Miki Pulley SFF-060DS-60N (kép, định mức 60 N·m) | 0,20 mm | 52.000 N·m/rad |
| Miki Pulley SFF-100SS-450N (đơn, định mức 450 N·m) | 0,02 mm | 740.000 N·m/rad |
| Miki Pulley SFF-100DS-450N (kép) | 0,38 mm | 370.000 N·m/rad |
| KTR RADEX-NC 26 EK (đơn) | Không hấp thụ được lệch hướng kính (bảng ghi “—”) | 84.000 Nm/rad |
| KTR RADEX-NC 26 DK (kép) | 0,33 mm | 42.000 Nm/rad |
Theo giá trị công bố của Miki Pulley SFF, lệch song song cho phép của loại kép gấp hơn 10 lần loại đơn, nhưng độ cứng xoắn chỉ bằng một nửa (Miki Pulley ghi chú trong bảng rằng hằng số lò xo xoắn là giá trị của riêng phần tử đĩa). Với KTR RADEX-NC 26 cũng vậy, chỉ loại kép DK hấp thụ được dịch chuyển hướng kính, và độ cứng bằng một nửa EK. Nếu chọn loại đơn, hãy đưa vào đặc tả việc bảo đảm đồng tâm bằng kết cấu, chẳng hạn ghép bằng gờ định tâm (centering pilot), hoặc quy định kèm theo quy trình căn tâm và phương pháp đo. R+W cũng cho rằng với thiết bị ghép bằng gờ định tâm thì như vậy là đủ để giữ đồng tâm.
Độ lệch trở thành phản lực lên ổ đỡ
Độ lệch trục không phải là vấn đề của riêng khớp nối. Miki Pulley giải thích rằng biến dạng của khớp nối đàn hồi sinh ra phản lực lên ổ đỡ và các bộ phận khác; MISUMI cho rằng độ đảo của trục bị dẫn do khớp nối gây ra chủ yếu là phản lực trục do căn tâm không đầy đủ. mayr cũng ghi rằng căn tâm chính xác giúp giảm phản lực và kéo dài tuổi thọ của khớp nối và ổ đỡ. Vì điều này ảnh hưởng cả tới tuổi thọ ổ đỡ đầu vít me bi (support bearing) và ổ đỡ của động cơ, nên căn tâm cần được xem là vấn đề tuổi thọ của toàn bộ hệ truyền động, chứ không phải “chỉ cần khớp nối không hỏng là được”. Thêm nữa, Miki Pulley cho rằng nếu lệch góc từ 1° trở xuống thì tỉ lệ dao động vận tốc góc khoảng 1% và nhìn chung không có vấn đề.
Độ cứng xoắn của khớp nối và cộng hưởng
Độ cứng không phải lúc nào cũng “càng cao càng tốt”
Nếu độ cứng xoắn quá thấp, đáp ứng định vị sẽ chậm hoặc gây ra cộng hưởng. MISUMI cho rằng hằng số lò xo xoắn tĩnh càng lớn thì tính đáp ứng càng cao, và với servo, độ cứng xoắn thấp có thể là nguyên nhân gây cộng hưởng. Mặt khác, trong sách trắng (white paper) của mình, KTR viết rằng theo trực giác ta thường nghĩ độ cứng cao là tốt nhưng không hẳn vậy, và hệ truyền động có độ cứng xoắn cực cao có thể gây vấn đề rung trong vòng điều khiển (nếu dập bằng bộ lọc điện thì tính đáp ứng giảm). Đây là khẳng định của KTR. KTR cũng cho rằng độ cứng của toàn hệ truyền động được quyết định bởi phần tử mềm nhất, và khớp nối của servo không được có độ cứng nhỏ hơn bộ phận bị dẫn.
Tính toán mô hình B: chênh lệch độ cứng của riêng khớp nối trở nên nhỏ khi xét toàn hệ thống
Dùng cùng J_A và J_L như tính toán A, ta tính tần số riêng bằng công thức hệ hai quán tính trong tài liệu của R+W.
f = (1/2π)·√(C·(J_A + J_L)/(J_A·J_L))
So sánh trường hợp chỉ đưa độ cứng C của khớp nối vào và trường hợp cộng thêm độ cứng của vít me, đai ốc và ổ đỡ. Độ cứng phía vít me lấy giá trị quy đổi về trục dẫn động 361 Nm/rad trong ví dụ tính của KTR, và được tổng hợp như lò xo mắc nối tiếp theo phương pháp của KTR (1/C_total = 1/C_coupling + 1/C_linear).
| Khớp nối (KTR, độ cứng xoắn tĩnh) | f tính với riêng khớp nối | Độ cứng toàn hệ gồm phía vít me | f tính với độ cứng toàn hệ |
|---|---|---|---|
| ROTEX GS 28 (vấu, 98 ShA) 6.410 Nm/rad | Khoảng 194,5 Hz | Khoảng 342 Nm/rad | Khoảng 44,9 Hz |
| ROTEX GS 38 (vấu, 98 ShA) 11.800 Nm/rad | Khoảng 263,9 Hz | Khoảng 350 Nm/rad | Khoảng 45,5 Hz |
| RADEX-NC 26 DK (đĩa) 42.000 Nm/rad | Khoảng 497,8 Hz | Khoảng 358 Nm/rad | Khoảng 46,0 Hz |
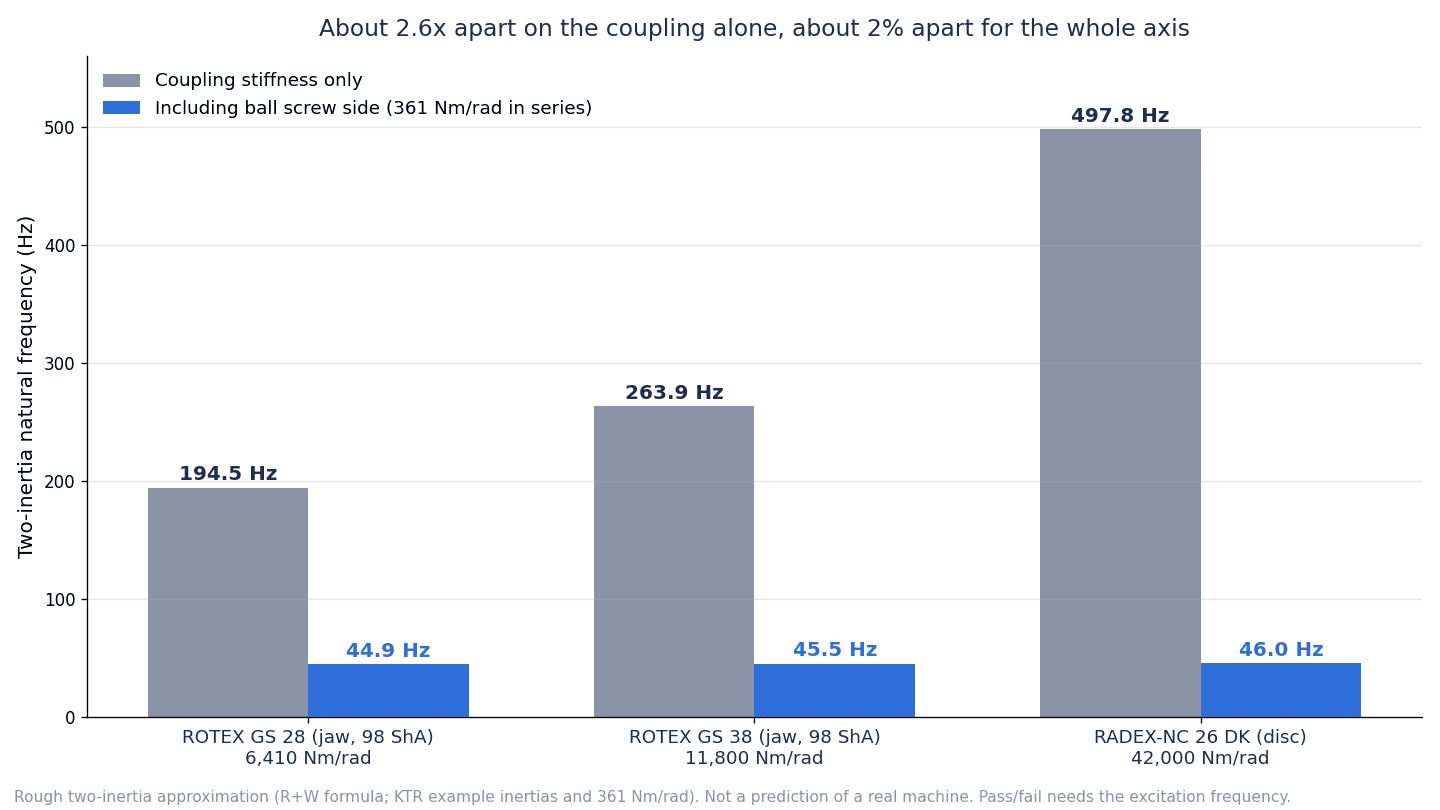
Nếu so sánh riêng khớp nối, tần số riêng chênh nhau khoảng 2,6 lần (497,8÷194,5). Thế nhưng khi đưa độ cứng phía vít me vào, giá trị khoảng 44,9 Hz và khoảng 46,0 Hz chỉ chênh nhau hơn 2% một chút (vì tần số riêng tỉ lệ với căn bậc hai của độ cứng nên chênh lệch nhỏ hơn chênh lệch độ cứng). Ví dụ tính của KTR cũng cho thấy dù độ cứng của khớp nối chênh nhau khoảng 7 lần, chênh lệch độ cứng toàn hệ chỉ dừng ở 4,7% (342 và 358 Nm/rad). Với trục vít me bi này, dù thay khớp nối bằng loại có độ cứng cao thì cộng hưởng của máy gần như không dịch chuyển, đó là cách đọc phép tính này.
Tuy nhiên, kết luận phụ thuộc vào điều kiện. KTR cũng đưa ra ví dụ hộp số trục vít không độ rơ; với tỉ số truyền i = 3, mức giảm độ cứng toàn hệ so với riêng hộp số chênh lệch rất lớn: 64,68% với ROTEX GS 24 (kiểu vấu) và 14,29% với RADEX-NC 21 EK (kiểu đĩa). Trong bảng phụ lục, với i = 8 là 20,48% và 2,29%, với i = 15 là 6,83% và 0,66%. Tỉ số truyền càng nhỏ thì độ cứng của khớp nối càng ảnh hưởng tới toàn hệ. Từ ví dụ này, KTR kết luận rằng ROTEX GS dùng từ khoảng i = 8, còn với tỉ số truyền nhỏ thì dùng kiểu đĩa hoặc kiểu ống xếp. Trong bảng so sánh của catalogue KTR, ROTEX GS có định hướng ứng dụng là “truyền động tiến với bước vít dưới 40” và “hộp số tỉ số truyền từ 7 trở lên”, còn TOOLFLEX và RADEX-NC là “tỉ số truyền dưới 7” và “bước vít từ 40 trở lên”.
Phép tính này luôn đi kèm các tiền đề sau.
- Đây là mô hình hai quán tính thô, trong đó độ cứng của vít me, đai ốc, ổ đỡ được quy đổi về trục dẫn động và đưa vào nối tiếp, quán tính được gộp thành hai khối; đây không phải giá trị dự báo tần số riêng của máy thực tế.
- Công thức hệ hai quán tính lấy từ tài liệu của R+W; phương pháp tổng hợp nối tiếp, giá trị 361 Nm/rad và các giá trị quán tính lấy từ ví dụ tính của KTR. Giá trị quán tính bao gồm quán tính nửa khớp nối của ROTEX GS 38, nên với khớp nối khác sẽ thay đổi một chút.
- R+W cho rằng với f_e ≥ 2·f_er (f_er là tần số kích thích phía dẫn động) thì dễ bảo đảm độ cứng đủ cho vận hành êm và ổn định, nhưng nếu không biết f_er thì không thể đánh giá đạt hay không đạt.
- Đừng gán ý nghĩa cho chênh lệch khoảng 1 Hz trong bảng.
Để tham khảo, tính góc xoắn của riêng khớp nối khi mô-men đỉnh 144 Nm bằng công thức góc xoắn của R+W φ = (180/π)·(T_AS/C_T), ta được khoảng 1,29° với ROTEX GS 28 (6.410 Nm/rad) và khoảng 0,20° với RADEX-NC 26 DK (42.000 Nm/rad). Tuy nhiên, đây cũng là giá trị của riêng khớp nối, không bao gồm độ xoắn phía vít me.
Xử lý khi xuất hiện cộng hưởng
MISUMI giải thích rằng tăng hệ số khuếch đại (gain) quá mức sẽ gây dao động săn (hunting: vượt quá đích, tự dao động), còn giảm quá mức thì thời gian đạt tới vị trí kéo dài; và khi kiểu đĩa phát ra tiếng ồn hoặc rung, với servo thì đặt bộ lọc triệt cộng hưởng cơ khí của hệ điều khiển vào đúng tần số riêng đó để triệt tiêu, với động cơ bước thì dịch tốc độ quay hoặc hấp thụ bằng kiểu tích hợp cao su chống rung có độ giảm chấn cao. Miki Pulley cho rằng động cơ có độ không đều khi quay nhỏ nên cộng hưởng hiếm xảy ra, nhưng với động cơ bước thì thỉnh thoảng có xảy ra.
Nói cách khác, độ cứng xoắn là hạng mục cần quyết định đồng thời “thay khớp nối hay xử lý bằng tinh chỉnh servo”. Cách tiến hành đặt hàng và nghiệm thu bao gồm cả tinh chỉnh servo được trình bày trong bài “Điều khiển servo: hướng dẫn đặt hàng và FAT/SAT tại nhà máy Thái Lan 2026“.
Tốc độ quay, nhiệt độ, môi trường
Tốc độ quay tối đa và cân bằng
Tốc độ quay tối đa trong catalogue không có nghĩa là “cân bằng được bảo đảm ở tốc độ đó”. Miki Pulley cho biết tốc độ quay tối đa được xác định theo độ bền vật liệu (vận tốc vòng cho phép), và nhìn chung không xét đến cân bằng. Ghi chú trong bảng SFF cũng ghi “tốc độ quay tối đa không xét đến cân bằng động”. Tốc độ quay tối đa của Miki Pulley SFF-060SS-60N là 18.000 min⁻¹, của SFF-060DS-60N là 14.000 min⁻¹. R+W giải thích rằng định mức của sản phẩm ống xếp tiêu chuẩn là 10.000 rpm, và giới hạn nằm ở hub kẹp. mayr cho biết ROBA-DS nằm trong phạm vi G 6.3 ở 1.500 rpm. Với trục quay tốc độ cao, hãy ghi rõ trong RFP có cần cấp cân bằng hay không.
Độ cứng vật liệu và dải nhiệt độ của spider
Với các kiểu dùng vật liệu đàn hồi (elastomer), nhiệt độ sử dụng và độ cứng thay đổi theo vật liệu và độ cứng vật liệu.
| Ví dụ (hãng, dòng) | Vật liệu, độ cứng | Dải nhiệt độ | Định hướng ứng dụng (theo giải thích của từng hãng) |
|---|---|---|---|
| KTR ROTEX GS | 92 ShA (PU) | Liên tục −40 đến +90 °C / ngắn hạn −50 đến +120 °C | Hệ đo lường và điều khiển, trục chính |
| KTR ROTEX GS | 98 ShA (PU) | Liên tục −30 đến +90 °C / ngắn hạn −40 đến +120 °C | Truyền động định vị, trục chính, tải cao |
| KTR ROTEX GS | 64 ShD (PU, cỡ 42–90) | Liên tục −20 đến +110 °C / ngắn hạn −30 đến +120 °C | Độ cứng xoắn cao, hộp số hành tinh và hộp số không độ rơ |
| KTR ROTEX GS | 64 ShD-H (Hytrel, cỡ 7–38) | Liên tục −50 đến +120 °C / ngắn hạn −60 đến +150 °C | — |
| Lovejoy kiểu L (công nghiệp chung) | NBR | −40 đến 100 °C | Urethane có khả năng chịu mô-men gấp 1,5 lần NBR, giảm chấn nhỏ hơn |
| Lovejoy kiểu L (công nghiệp chung) | Urethane / Hytrel | −34 đến 71 °C / −51 đến 121 °C | Không khuyến nghị cho ứng dụng khởi động, dừng nhiều lần (Lovejoy) |
Miki Pulley giải thích rằng hãng giới hạn nhiệt độ sử dụng của khớp nối cao su trong khoảng −30 đến 95 °C, và sản phẩm nhôm, inox tối đa 120 °C. Tất cả đều là giá trị của từng hãng, từng dòng, không nhất thiết áp dụng nguyên cho sản phẩm của hãng khác. Dải nhiệt độ spider của KTR được dùng kết hợp với hệ số nhiệt độ St đã nêu ở trên.
Tùy thiết bị, nhiệt từ động cơ và thiết bị xung quanh có thể làm nhiệt độ quanh khớp nối tăng lên. MISUMI lưu ý rằng ngay sau khi dừng máy, khớp nối có thể nóng do nhiệt từ thiết bị xung quanh nên không được chạm vào. Hãy yêu cầu ghi cả cách ước tính nhiệt độ môi trường bên trong thiết bị như một tiền đề của bản tính toán.
Hóa chất, dầu, ozone
Bảng hư hỏng của KTR cho biết chất lỏng, dầu có tính ăn mòn, ozone, nhiệt độ quá cao hoặc quá thấp làm spider biến đổi vật lý, dẫn tới mòn sớm và độ rơ khi đảo chiều. Với thiết bị bị bắn dung dịch tẩy rửa hoặc dầu cắt gọt, hãy cân nhắc việc có dùng kiểu có vật liệu đàn hồi hay không, bao gồm cả việc có nắp che hay không.
Các hư hỏng thường gặp và nguyên nhân
Các hư hỏng và nguyên nhân được ghi trong tài liệu của các hãng được sắp xếp để có thể tra cứu từ triệu chứng.
| Triệu chứng | Nguyên nhân chính (trong phạm vi nguồn) | Kiểm tra, biện pháp |
|---|---|---|
| Hỏng, tiếng ồn bất thường, tuổi thọ giảm đột ngột | Độ lệch trục vượt giá trị cho phép (MISUMI). Miki Pulley cho rằng dù không hỏng ngay thì tuổi thọ cũng bị rút ngắn, và vì là vật quay nên có nguy cơ nghiêm trọng văng bắn | Đo thực tế căn tâm, kiểm tra lại cách xử lý khi kết hợp |
| Hỏng dù lẽ ra nằm trong giá trị cho phép | Khi kết hợp, mỗi giá trị cho phép còn 1/2 (MISUMI) / cộng dồn dung sai làm vượt giá trị cho phép (ví dụ 0,17 mm > 0,15 mm của MISUMI) | Tính lại bao gồm cả dung sai chiều cao lắp đặt |
| Siết đúng mô-men quy định nhưng vẫn trượt | Mô-men cực đại của động cơ vượt mô-men cho phép hoặc mô-men trượt trục / chiều sâu cắm trục ngắn (MISUMI) | Kiểm tra mô-men trượt trục, dung sai trục, chiều sâu cắm |
| Hỏng phần kẹp | Mặt D nằm ở vị trí rãnh xẻ / chiều sâu cắm ngắn hoặc dài (MISUMI) | Vị trí mặt D, chiều sâu cắm |
| Bu lông lỏng, gãy | Nếu dưới mức quy định thì lỏng ra và gãy do cắt; nếu vượt mức thì ứng suất quá lớn hoặc mặt tựa bị oằn làm giảm lực dọc trục (Miki Pulley) | Siết đúng mô-men quy định bằng cờ lê lực. Với thiết bị có dao động tải lớn, chống lỏng bằng keo hoặc dùng khớp nối có cỡ ren lớn hơn một bậc (MISUMI) |
| Spider mòn sớm, độ rơ khi đảo chiều | Độ lệch trục (bu lông nền lỏng, giãn nở nhiệt, thay đổi kích thước lắp đặt), chất lỏng, dầu, ozone, nhiệt độ (KTR) | Kiểm tra lại căn tâm, kiểm tra môi trường |
| Vật liệu bên trong răng spider bị hóa lỏng | Rung của hệ truyền động (KTR; có trường hợp khắc phục được bằng spider có độ cứng vật liệu khác) | Xác định nguồn rung, xem lại độ cứng vật liệu của spider |
| Kiểu đĩa phát tiếng ồn, rung | Cộng hưởng (MISUMI); căn tâm kém, vít nối bị lỏng, ăn mòn do ma sát rung (fretting) của bộ đĩa (mayr) | Bộ lọc triệt cộng hưởng, căn tâm, kiểm tra mô-men siết |
| Ống xếp bị hỏng | Thay thế từ kiểu khác mà không xét lệch song song (R+W) | Kiểm tra lại điều kiện căn tâm khi thay thế |
KTR nêu các ví dụ sử dụng không đúng cách: spider cũ hoặc lưu kho quá lâu, không được cung cấp dữ liệu cần thiết cho việc lựa chọn, không tính toán mối ghép trục và hub. Hai mục sau cùng chính là những mục có thể phòng ngừa bằng RFP. Khi xuất hiện tiếng ồn bất thường hoặc rung, MISUMI ghi rằng phải dừng ngay và kiểm tra độ căn tâm, va chạm, vít bị lỏng. Về cách phát hiện sớm hư hỏng từ xu hướng rung, hãy tham khảo thêm bài “Chẩn đoán thiết bị bằng cảm biến rung 2026: ranh giới giữa hỏng hóc đo được và không đo được“.
12 mục cần ghi trong RFP (yêu cầu báo giá) cho khớp nối
Đây là các mục nên đưa vào đặc tả liên quan đến khớp nối khi yêu cầu nhà chế tạo thiết bị hoặc SIer báo giá. Danh sách được xây dựng từ tài liệu kỹ thuật của các hãng; không nhất thiết phải quyết định mọi mục bằng con số, mục đích là yêu cầu họ ghi rõ “đã chọn dựa trên tiền đề nào”.
| No. | Hạng mục | Nội dung yêu cầu ghi | Lý do |
|---|---|---|---|
| 1 | Điều kiện động cơ | Mã động cơ, mô-men cực đại và định mức, quán tính | KTR nêu việc không cung cấp dữ liệu lựa chọn là ví dụ sử dụng không đúng cách |
| 2 | Quán tính phía tải | Quán tính của vít me + bàn trượt + phôi | Cần cho công thức của các hãng dùng tỉ số quán tính |
| 3 | Nguồn hệ số và bản tính toán | Tên hãng, tên bảng của hệ số đã dùng, nhân với đại lượng nào, hướng hiệu chỉnh nhiệt độ | Định nghĩa khác nhau giữa các hãng |
| 4 | Kiểu | Có cần độ rơ bằng không không, có phải kiểu dự ứng lực không, đơn hay kép | Phòng tránh nhầm lẫn khi thay thế |
| 5 | Kết quả kiểm tra mô-men | Cả mô-men cho phép lẫn mô-men trượt của mối ghép trục | Phía mối ghép có thể trượt trước |
| 6 | Điều kiện trục | Đường kính và dung sai trục, có then hay không, có vát mặt D hay không | Liên quan trực tiếp tới mô-men trượt và hư hỏng |
| 7 | Độ lệch trục | Giá trị cho phép, cách xử lý khi kết hợp, giá trị mục tiêu thiết kế và phân bổ dung sai | Giá trị catalogue là giá trị khi xảy ra đơn lẻ |
| 8 | Độ cứng xoắn | Độ cứng của khớp nối và độ cứng bao gồm phía vít me, hộp số / có xem xét tần số riêng hay không | Không đánh giá được bằng độ cứng của riêng khớp nối |
| 9 | Tốc độ quay | Tốc độ quay tối đa, có cần cân bằng hay không | Tốc độ quay tối đa trong catalogue có thể không xét đến cân bằng |
| 10 | Nhiệt độ và vật liệu | Dải nhiệt độ sử dụng, vật liệu và độ cứng của elastomer | Mô-men cho phép và độ cứng thay đổi theo nhiệt độ |
| 11 | Siết | Hồ sơ giá trị mô-men siết và quy trình (siết theo nhiều bước, siết luân phiên) | Phòng tránh lỏng, trượt, hư hỏng |
| 12 | Phụ tùng dự phòng và kiểm tra | Phụ tùng dự phòng như spider, phần tử đĩa, nguồn cung ứng, chu kỳ kiểm tra | Rủi ro mua sắm phụ tùng thay thế của hàng nhập khẩu |
Đặc biệt mục 3 và mục 5 phát huy tác dụng ở giai đoạn so sánh báo giá. Nếu công ty A ghi “từ 288 Nm trở lên theo hệ số 2,0 của MISUMI”, công ty B ghi “từ 262 Nm trở lên theo hệ số của KTR”, bạn sẽ giải thích được vì sao cùng một trục mà cỡ được chọn trông lại khác nhau. Cách tiến hành toàn bộ việc đặt hàng máy chuyên dụng được trình bày trong bài “Chế tạo máy chuyên dụng: mua sắm theo bằng chứng FAT và SAT“.
Những điều cần kiểm tra trong FAT/SAT
Đây là các mục nên kiểm tra quanh khớp nối trong thử nghiệm xuất xưởng (FAT) và thử nghiệm nghiệm thu tại hiện trường (SAT). Các con số về mô-men siết và chu kỳ kiểm tra được nêu như ví dụ giá trị của từng hãng, từng dòng.
| Hạng mục thử nghiệm | Phương pháp | Tiêu chí | Hồ sơ |
|---|---|---|---|
| Độ đảo trục động cơ | Đặt đồng hồ so lên trục động cơ để kiểm tra độ đảo rồi mới lắp (MISUMI) | Nắm làm chuẩn cho độ chính xác căn tâm | Giá trị đo thực tế độ đảo |
| Căn tâm | Đồng hồ so, thước, thước lá đo khe hở (KTR); thước thẳng hoặc laser (mayr, R+W) | Từ giá trị mục tiêu thiết kế trở xuống (không so với giá trị cho phép đơn lẻ) | Giá trị đo thực tế lệch song song, lệch góc, dịch chuyển dọc trục |
| Kiểm tra nhanh | Ở trạng thái nới bu lông, trượt theo phương dọc trục và xoay theo phương quay xem có trơn tru không (MISUMI) | Không bị vướng | Đã thực hiện hay chưa |
| Chiều sâu cắm trục | Có đúng kích thước chỉ định trong catalogue không (MISUMI) | Đúng kích thước chỉ định | Giá trị đo thực tế |
| Mô-men siết | Siết đúng giá trị quy định bằng cờ lê lực. Không siết một lần mà chia 2–3 lần, siết luân phiên trái phải (MISUMI) | Giá trị quy định theo từng kiểu | Kiểu, giá trị quy định, người thực hiện |
| Tiếng ồn, rung khi vận hành | Thay đổi tiếng ồn và rung trong khi vận hành (KTR) | Nếu có bất thường thì dừng ngay | Giá trị rung, nhận xét |
| Trạng thái sau tinh chỉnh servo | Có dao động săn, cộng hưởng hay không, cài đặt bộ lọc (MISUMI) | Không có bất thường ở thời gian định vị và thời gian ổn định theo đặc tả | Giá trị gain, giá trị cài đặt bộ lọc |
| Kiểm tra siết lại sau vận hành ban đầu | Với ví dụ của mayr ROBA-DS, kiểm tra mô-men siết sau 5–10 giờ vận hành | Giữ được giá trị quy định | Ngày giờ kiểm tra |
| Nắp che an toàn | Lắp nắp che bảo vệ (MISUMI, KTR). Không bịt kín hoàn toàn, bảo đảm thông gió tốt (MISUMI) | Phòng tránh cuốn vào, văng bắn | Ảnh trạng thái lắp đặt |
Mô-men siết được quản lý bằng cờ lê lực theo giá trị quy định của từng kiểu. Ví dụ, kẹp của Miki Pulley SFF-SS: cỡ 040 là 2-M4, 3,4 N·m; cỡ 050 là 2-M5, 7 N·m; cỡ 060 (lỗ 12–22) là 2-M6, 14 N·m (cho mỗi hub một phía); hub kẹp (nhôm) của KTR ROTEX GS: cỡ 24 là M6, 10,5 Nm; cỡ 28 là M8, 25 Nm. Với mayr ROBA-DS, bu lông ghép bộ đĩa được siết theo 3 bước 30%→60%→100% đến giá trị trong bảng. Vì các con số khác nhau theo từng kiểu, hãy ghi trong đặc tả là “giá trị quy định trong hướng dẫn vận hành”, và lưu trong hồ sơ nghiệm thu kiểu và giá trị quy định thành cặp.
KTR yêu cầu trước khi khởi động phải kiểm tra, điều chỉnh việc siết vít định vị của hub, độ căn tâm, kích thước khoảng cách, và kiểm tra mọi mối ghép ren theo mô-men quy định. Ở SAT, nguyên tắc cơ bản là đo lại bằng cùng phương pháp như FAT để xem độ đồng tâm có bị lệch do vận chuyển và lắp đặt hay không.
Bàn giao sang kế hoạch bảo trì
Chu kỳ kiểm tra cũng có chỉ dẫn riêng của từng hãng. Với mayr ROBA-DS: kiểm tra trước lần vận hành đầu tiên, kiểm tra mô-men siết sau 5–10 giờ vận hành, kiểm tra sau 1.000 giờ (chậm nhất là 3 tháng), nếu không có bất thường thì sau đó cứ mỗi 4.000 giờ (tối đa 12 tháng), và rút ngắn trong điều kiện khắc nghiệt. KTR ROTEX GS yêu cầu kiểm tra bằng mắt ít nhất mỗi năm một lần (đặc biệt là spider), và kiểm tra lại, điều chỉnh lại độ căn tâm có tính đến việc phần đỡ của máy bị lún theo thời gian chịu tải. KTR cho rằng trong ứng dụng không độ rơ thì hoàn toàn không cho phép mòn. Đây là chỉ dẫn của từng hãng, từng dòng; không dùng lại cho sản phẩm của hãng khác, mà hãy bàn giao hướng dẫn vận hành của sản phẩm đã chọn sang kế hoạch bảo trì.
Điểm cần kiểm tra khi mua sắm và bảo trì tại Thái Lan
Đầu mối liên hệ: chỉ trong phạm vi xác nhận được từ tài liệu chính thức
Trong quá trình khảo sát cho bài viết này, chỉ có hai hãng sau được xác nhận đầu mối tại Thái Lan từ tài liệu chính thức.
- Miki Pulley: trên trang danh sách văn phòng của website chính thức có đăng thông tin một đại lý tại Bangkok trong mạng lưới bán hàng tại Thái Lan.
- MISUMI Thái Lan: trên trang thương mại điện tử dành cho Thái Lan, có thể chọn các danh mục kiểu đĩa, Oldham, rãnh xẻ, tích hợp cao su chống rung, vấu, cứng, ống xếp, liên kết (link), khớp các-đăng, và có giải thích rằng có thể gia công rãnh then hoặc thay đổi tiêu chuẩn lỗ trục. Kênh chat dành cho doanh nghiệp và chỉ hỗ trợ tiếng Thái, không thể báo giá hay đặt hàng qua chat. Ngoài ra, tại thời điểm truy cập (ngày 10/10/2026), phía trên trang có thông báo rằng việc giao hàng có thể bị chậm do ảnh hưởng của lũ lụt.
Với các hãng khác, bài viết này chưa xác nhận đầu mối tại Thái Lan bằng tài liệu sơ cấp. Không nên cho rằng “hãng lớn nào cũng có tồn kho tại Thái Lan”; cách chắc chắn là xác nhận nguồn cung ứng với nhà chế tạo thiết bị ngay ở giai đoạn RFP.
Xác nhận nguồn cung ứng phụ tùng dự phòng trong RFP
Với thiết bị dùng khớp nối của các hãng châu Âu, hãy xác nhận trong RFP rằng spider hoặc phần tử đĩa thay thế có thể mua từ đâu và trong bao lâu. KTR khuyến nghị lưu trữ các phụ tùng dự phòng quan trọng tại chỗ. Ngoài ra, vì KTR nêu spider cũ hoặc lưu kho quá lâu là ví dụ sử dụng không đúng cách, nên ngay cả khi giữ phụ tùng dự phòng cũng cần quản lý thời gian lưu kho. Về cách nghĩ khi thiết bị cũ không còn mua được hàng tương đương, có thể tham khảo thêm bài “Thay thế thiết bị cũ 2026 — bốn thời hạn khiến linh kiện biến mất trước khi máy hỏng“.
Biện pháp nâng cao hiệu quả của BOI (trong phạm vi hướng dẫn bản 2025)
Investment Promotion Guide 2025 của Ủy ban Đầu tư Thái Lan (BOI) có đăng biện pháp dành cho các doanh nghiệp hiện hữu đang hoạt động nâng cao hiệu quả bằng cách nâng cấp, thay thế máy móc hoặc tự động hóa. Đối tượng là doanh nghiệp hiện hữu, bất kể có được BOI ưu đãi hay không, nhưng nếu là dự án được ưu đãi thì điều kiện là việc miễn thuế thu nhập doanh nghiệp đã kết thúc hoặc chưa được cấp. Vốn đầu tư từ 1 triệu baht trở lên, không tính tiền đất và vốn lưu động; ưu đãi gồm miễn thuế nhập khẩu máy móc và miễn thuế thu nhập doanh nghiệp trong 3 năm (giới hạn 50% vốn đầu tư cải tiến, hoặc 100% nếu là tự động hóa, robot và đáp ứng một số điều kiện nhất định). Tuy nhiên, đối tượng của biện pháp này là đầu tư vào thiết bị và hệ thống; hướng dẫn không ghi rằng việc mua riêng lẻ một chi tiết như khớp nối là đối tượng. Ngoài ra, nội dung ở đây nằm trong phạm vi hướng dẫn bản 2025; điều kiện mới nhất và tình trạng tiếp nhận hồ sơ, xin hãy xác nhận với BOI. Về đánh giá thuế, xin hãy tham vấn chuyên gia.
Câu hỏi thường gặp
Lựa chọn khớp nối bắt đầu từ đâu?
Bắt đầu từ ứng dụng và kiểu. Quyết định có cần độ rơ bằng không hay không, động cơ là servo, động cơ bước hay đa dụng, và loại đơn hay kép mới bảo đảm được việc căn tâm; sau đó tính mô-men lấy mô-men cực đại (đỉnh) của động cơ làm điểm xuất phát. Tiếp theo, kiểm tra lần lượt mối ghép trục, độ lệch trục, độ cứng xoắn, tốc độ quay và nhiệt độ, cuối cùng chuyển thành các mục trong RFP và FAT/SAT.
Khớp nối cho động cơ servo nên chọn kiểu nào?
Với trục servo có định vị hoặc quay thuận nghịch, kiểu có độ rơ bằng không là cơ bản. MISUMI nêu kiểu đĩa và kiểu rãnh xẻ; KTR nêu ROTEX GS kiểu vấu dự ứng lực, RADEX-NC kiểu đĩa, TOOLFLEX kiểu ống xếp cho servo. Tuy nhiên, kiểu nào tối ưu còn tùy điều kiện như độ cứng, khả năng hấp thụ độ lệch, tỉ số truyền, và không có kiểu nào luôn vượt trội. Khi chọn kiểu vấu, hãy ghi rõ “kiểu dự ứng lực”.
Hệ số hiệu chỉnh của khớp nối là bao nhiêu?
Không có một đáp án duy nhất. MISUMI nhân giá trị tham khảo cho servo là 2,0 (toàn dải là 1–5) với mô-men cực đại của động cơ; KTR, với định vị vít me bi dùng ROTEX GS, nhân hệ số vận hành 2,5–4,0 với mô-men đỉnh đã được giảm theo tỉ số quán tính; còn Nabeya Bi-tech cho rằng mô-men sử dụng thường xuyên không cần hiệu chỉnh. Điều quan trọng là tính đúng theo định nghĩa của hãng được chọn, và yêu cầu bản tính toán ghi rõ “hệ số lấy từ bảng nào của hãng nào, và nhân với đại lượng nào”.
Đọc giá trị cho phép về độ lệch trục của khớp nối như thế nào?
Cần lưu ý rằng trong tài liệu của MISUMI và KTR, giá trị cho phép trong catalogue được nêu là giá trị tối đa khi chỉ một trong ba loại lệch song song, lệch góc, dịch chuyển dọc trục xảy ra đơn lẻ (hoặc với tiền đề là chúng không xảy ra đồng thời). MISUMI quy định khi kết hợp thì mỗi giá trị cho phép còn 1/2, và khuyến nghị giữ ở mức 1/3 giá trị cho phép trở xuống có tính đến thay đổi khi vận hành. KTR và mayr theo cách nghĩ tổng phần trăm của các hướng không vượt quá 100%. Hãy chuyển giá trị cho phép thành giá trị mục tiêu thiết kế để phân bổ vào dung sai của giá đỡ và đế.
Độ cứng xoắn của khớp nối có phải càng cao càng tốt?
Không thể nói chung chung. MISUMI cho rằng độ cứng thấp có thể là nguyên nhân gây cộng hưởng, còn KTR khẳng định độ cứng quá cao cũng có thể gây vấn đề rung trong vòng điều khiển. Trong phép tính của bài viết, với trục vít me bi, dù tần số riêng của riêng khớp nối chênh nhau khoảng 2,6 lần, khi đưa độ cứng phía vít me vào thì chỉ chênh hơn 2% một chút. Mặt khác, với hộp số có tỉ số truyền nhỏ, chênh lệch độ cứng của khớp nối ảnh hưởng lớn. Hãy đánh giá trên toàn hệ thống, bao gồm cả tinh chỉnh servo.
Vít định vị và kẹp, cách nào tốt hơn?
Tùy ứng dụng. Vít định vị có chi phí thấp nhưng đầu vít có thể làm xước trục, và Miki Pulley cho rằng phù hợp với mô-men thấp, đường kính nhỏ (đến khoảng φ20). Kẹp không làm xước trục và tháo lắp dễ, và Miki Pulley cho rằng kẹp đơn phù hợp với servo quay thuận nghịch. Mô-men trượt của kẹp thay đổi theo dung sai trục; trong ví dụ KTR ROTEX GS, với Ø14 là 36,2 Nm ở k6 so với 24,7 Nm ở h6. Với trục vát mặt D, cũng cần chú ý vị trí của rãnh xẻ.
Tổng kết
- Việc lựa chọn khớp nối không kết thúc ở câu hỏi “mô-men cho phép trong catalogue có đủ không”. Hệ số hiệu chỉnh được nhân với đại lượng khác nhau tùy hãng, và cùng một trục nhưng kết quả trải từ khoảng 164–288 Nm, biên độ khoảng 1,8 lần. Hệ số phải được dùng kèm với định nghĩa mô-men cho phép của chính hãng đó.
- Về hiệu chỉnh nhiệt độ, định nghĩa ngược hướng nhau: Nabeya Bi-tech nhân hệ số nhỏ hơn 1 vào phía cho phép, KTR nhân hệ số lớn hơn hoặc bằng 1 vào phía tải. Trộn lẫn sẽ gây hiệu chỉnh kép hoặc bỏ sót hiệu chỉnh.
- Mô-men phải được kiểm tra ở cả thân khớp nối lẫn mối ghép trục. Mô-men trượt của kẹp thay đổi theo dung sai trục, và có ví dụ cho thấy đường kính càng nhỏ thì chênh lệch càng lớn.
- Giá trị độ lệch trục trong catalogue là giá trị khi xảy ra đơn lẻ. Hãy tính đến cách xử lý khi kết hợp và thay đổi khi vận hành, rồi phân bổ vào dung sai của giá đỡ và đế như giá trị mục tiêu thiết kế.
- Độ cứng xoắn được đánh giá trên toàn hệ thống. Có ví dụ cho thấy với trục vít me bi, thay khớp nối gần như không làm dịch chuyển cộng hưởng, nhưng với hộp số có tỉ số truyền nhỏ thì ảnh hưởng lớn.
- Trong RFP, hãy yêu cầu ghi nguồn của hệ số, kết quả kiểm tra mô-men trượt, giá trị mục tiêu thiết kế cho độ lệch trục, mô-men siết và quy trình, nguồn cung ứng phụ tùng dự phòng; và lưu hồ sơ đo thực tế căn tâm và mô-men siết trong FAT/SAT.
TOMAS TECH hỗ trợ thiết kế máy tự động, thiết bị kiểm tra, cũng như cải tạo và nâng cấp thiết bị cho các nhà máy vốn Nhật tại Thái Lan. Bạn có thể trao đổi với chúng tôi ngay cả ở giai đoạn trước khi quyết định sản phẩm hay nhà cung cấp, chẳng hạn như khoanh vùng nguyên nhân khiến khớp nối của thiết bị hiện có bị trượt, nứt vỡ hay dao động săn, hoặc xây dựng tài liệu đặc tả cho RFP. Vui lòng liên hệ qua biểu mẫu này.
Thông tin tham khảo
- ISO: ISO 14691:2008 Flexible couplings for mechanical power transmission — General-purpose applications
- DIN: DIN 740-2 Flexible shaft couplings; parameters and design principles
- Miki Pulley: Coupling Q&A
- Miki Pulley: Servoflex SFF Model
- Miki Pulley: SFF (SS) Type
- Miki Pulley: SFF (DS) Type
- Miki Pulley: Thông tin tham gia triển lãm, tham gia JIMTOF2026 (ngày 7/9/2026, tiếng Nhật)
- Miki Pulley: Business Locations
- MISUMI: Phương pháp lắp đặt (tiếng Nhật)
- MISUMI: Xử lý sự cố (tiếng Nhật)
- MISUMI: Thuật ngữ (tiếng Nhật)
- MISUMI: Thông tin kỹ thuật, giải thích cách lựa chọn (tiếng Nhật)
- MISUMI: Lựa chọn, hỏi đáp khi gặp khó khăn (tiếng Nhật)
- MISUMI: Lắp đặt, hỏi đáp khi gặp khó khăn (tiếng Nhật)
- MISUMI: Lọc trên catalogue, chọn theo cỡ và mô-men (tiếng Nhật)
- MISUMI: Lưu ý an toàn (tiếng Nhật)
- Nabeya Bi-tech: Vì một hệ truyền động tốt hơn, phần lựa chọn (tiếng Nhật)
- KTR: Selection criteria for servo couplings (Whitepaper, February 2024)
- KTR: ROTEX GS Operating/Assembly instructions (KTR-N 45510 EN)
- KTR: Catalogue Drive Technology
- KTR: Trang sản phẩm ROTEX GS
- R+W: PRECISION BELLOWS COUPLINGS (bản PDF đăng trên máy chủ của nhà phân phối)
- mayr: Installation and Operational Instructions for ROBA-DS Couplings (B.9.7.1.EN)
- Timken (Lovejoy): Jaw Type Couplings (Jaw section 2025)
- Lovejoy: L Type
- Văn phòng truyền thông JIMTOF2026: JIMTOF2026 khai mạc với 1.134 công ty (4.422 gian hàng) tham gia (ngày 28/9/2026, tiếng Nhật)
- JIMTOF2026: Tổng quan sự kiện (tiếng Nhật)
- Thailand Convention & Exhibition Bureau: METALEX 2026
- Trang chính thức METALEX 2026
- Thailand Board of Investment: Investment Promotion Guide 2025
- MISUMI Thailand: Shaft Couplings


