


Khi xem xét robotic machining, câu hỏi mở đầu không nên là “độ lặp lại của robot là bao nhiêu milimét?”. Câu hỏi đúng là một hệ thống được xác định rõ—robot, bệ, spindle, dao, đồ gá, vật liệu, đường chạy, tư thế và phần mềm điều khiển—có thể lặp lại yêu cầu của chi tiết dưới lực cắt đại diện hay không. Bài viết dành cho giám đốc nhà máy, quản lý kỹ thuật sản xuất và người phê duyệt capex tại ASEAN đang chuẩn bị RFP hoặc pilot cho robot cắt gọt và robot phay. Mục tiêu là biến một màn trình diễn hấp dẫn thành bằng chứng đủ để đưa ra quyết định Go, Hold hoặc No-Go sau 90 ngày.
Kết luận điều hành: gia công bằng robot không thay thế máy CNC trong mọi trường hợp
Robotic machining có thể phù hợp với chi tiết lớn hoặc phức tạp, sản lượng thấp và nhiều biến thể, vùng làm việc rộng, cần tiếp cận từ nhiều hướng hoặc cell linh hoạt kết hợp milling, drilling, deburring và grinding. Máy công cụ truyền thống có thể vẫn tốt hơn cho cắt nặng đòi hỏi độ cứng cao, dung sai rất hẹp, bề mặt khắt khe hoặc cửa sổ ổn định nhiệt dài. Quyết định phải dựa vào việc các CTQ (Critical to Quality) của chi tiết có nằm trong process envelope đã đo hay không, không dựa vào tên loại thiết bị.
Tại AMB Stuttgart ngày 15–19/9/2026, Siemens cho biết hãng trình diễn CNC robot độ chính xác cao phay thép. Trên trang CNC robotics, Siemens gọi Machine Tool Robot là robot gia công chính xác nhất thế giới và tuyên bố absolute path accuracy được cải thiện hơn 200%, năng suất tăng tới 40%. Đây là tuyên bố của nhà cung cấp về giải pháp Siemens, không phải bằng chứng rằng mọi robot sáu trục sẽ đạt kết quả đó với vật liệu, spindle, dao, đồ gá hoặc tư thế khác. Điểm đáng chú ý của sự kiện là công nghệ đáng để thử trên hệ thống cụ thể, chứ không phải lời hứa chung cho mọi cell.
Câu hỏi phê duyệt nên là:
Cell được đề xuất có chứng minh bằng dữ liệu tái lập rằng, trong một process window xác định, chi tiết đại diện liên tục đạt yêu cầu về kích thước, hình học, bề mặt, cycle time và an toàn hay không?
Xác định đầy đủ hệ thống robot milling
RFP chỉ so sánh model robot là chưa đủ. Năng lực giao hàng được tạo bởi toàn bộ cell.
| Thành phần | Nội dung phải xác định trong RFP | Bằng chứng cần lưu |
|---|---|---|
| Robot và lắp đặt | Model, payload, reach, bệ, neo và vùng tư thế | Layout và hồ sơ lắp đặt |
| Chuỗi spindle | Đường cong công suất/mô-men, tốc độ, làm mát, holder, runout | Thông số, log runout và nhiệt độ |
| Dao cắt | Grade, đường kính, stick-out, số lưỡi, tuổi dao, cách thay | Sổ dao, ảnh mòn và lịch sử |
| Phôi/vật liệu | Mác, khoảng độ cứng, biến thiên stock, khối lượng | Chứng chỉ, lot và kết quả đo |
| Đồ gá | Datum, thứ tự/lực kẹp, điểm đỡ, biến dạng, gá lại | Bản vẽ và thử độ lặp |
| Điều khiển/phần mềm | CNC/robot control, CAD/CAM, postprocessor, compensation, version | Danh sách version, NC và change log |
| Đo lường | Probe, laser, CMM, độ nhám và calibration | MSA, hiệu chuẩn và raw data |
| Ngoại vi/an toàn | Guarding, hút bụi, phoi, coolant, cháy và recovery | Risk assessment và validation |
Không nên so giá niêm yết của robot arm với giá máy CNC. Hãy so hai hệ thống hoàn chỉnh có thể bàn giao: bệ, spindle, cáp, tích hợp control, đồ gá, dao, hút bụi/coolant, guarding, metrology, lập trình, đào tạo và commissioning.
Bốn lớp bằng chứng: mô phỏng đạt không có nghĩa là cắt đạt
- Hiệu năng trong catalogue hỗ trợ sàng lọc reach, payload, repeatability và môi trường, nhưng không chứng minh capability của chi tiết.
- Offline simulation kiểm tra reach, va chạm, giới hạn trục, tư thế, cycle ước tính, postprocessor và logic. Công cụ như Siemens Run MyVirtual Machine có thể kiểm tra logic điều khiển thật, NC, post và cycle ảo, nhưng không chứng minh độ võng hoặc chatter vật lý.
- Đo đường chạy no-load kiểm tra hệ tọa độ, calibration, ảnh hưởng hướng và trajectory khi chưa có lực cắt đại diện.
- Loaded cutting trên coupon hoặc chi tiết đại diện sử dụng vật liệu, dao, stick-out, spindle, feed, speed, depth, đồ gá và tư thế đã thỏa thuận. Chỉ lớp này chứng minh process envelope sử dụng được.

Một mẫu đẹp chỉ là bước đầu của lớp thứ tư. Một chi tiết được cắt ở tư thế thuận lợi nhất không nói lên toàn bộ workspace, tuổi dao, thermal drift, restart, gá lại hoặc biến thiên material lot. Điều kiện thử và dữ liệu đo gốc phải là hạng mục bàn giao theo hợp đồng.
Độ chính xác gia công robot không thể gói trong một con số
Độ lặp lại một hướng và nhiều hướng
Trở về một điểm từ cùng hướng khác với đến điểm đó qua nhiều đường và nhiều hướng. Tài liệu commissioning Siemens Run MyRobot giải thích rằng multidirectional repeat accuracy phù hợp với đường chạy tạo từ CAD/CAM hoặc dynamic offset, và kém hơn monodirectional repeat accuracy. Vì vậy một giá trị repeatability trong catalogue không đủ nghiệm thu đường chạy phức tạp.
Absolute accuracy và path accuracy
Absolute accuracy mô tả độ gần với tọa độ lệnh; path accuracy mô tả chuyển động giữa các điểm. Calibration và model compensation có thể cải thiện kết quả, nhưng lắp đặt, nhiệt độ, payload, tư thế và định nghĩa TCP đều ảnh hưởng.
Độ võng dưới tải
Gia công tạo lực giữa dao và phôi. Một tổng quan open access về industrial robots in machining xem TCP rigidity không đủ là hạn chế lớn; rung có thể làm giảm chất lượng bề mặt, độ chính xác và gây gãy dao. Một tổng quan stiffness khác dẫn một ví dụ trong tài liệu: lực cắt 500 N gây sai lệch khoảng 1 mm ở serial robot, so với dưới 0,01 mm ở máy CNC. Đây là ví dụ trong tài liệu, không phải giá trị thiết kế phổ quát. Cell đề xuất phải được đo thực tế.
Thermal drift, rung và bề mặt
Spindle warm-up, motor, nhiệt độ môi trường và chạy lâu có thể làm dịch vị trí. Chatter có thể xuất hiện ở độ nhám, tuổi dao, âm thanh và spindle load dù một kích thước riêng lẻ vẫn đạt. Nghiệm thu phải bao gồm cuối tuổi dao và thời gian chạy liên tục, không chỉ dao mới.
ISO 9283:1998 cung cấp thuật ngữ và phương pháp thử hiệu năng industrial robot. Tiêu chuẩn được xác nhận năm 2021 và đang được sửa đổi trong năm 2026. Đây là tài liệu hữu ích để định nghĩa phép thử robot, nhưng kết quả ISO 9283 không tự động chứng minh capability của chi tiết với vật liệu, dao và đồ gá cụ thể.
Lập capability map theo tư thế và hướng tiếp cận
Độ cứng và sai số của serial robot thay đổi theo tư thế. Hãy thử vùng làm việc thực tế thay vì một “điểm đại diện”. Lưới 3×3 là một thiết kế dự án minh họa để trình bày chín vị trí thử, không phải yêu cầu ISO. Số điểm thực tế phải dựa vào kích thước phôi, mặt cần tiếp cận, cách lắp và weak pose.
| Trường dữ liệu | Ghi tại mỗi điểm |
|---|---|
| Configuration | Cell, robot, spindle, dao, đồ gá, material lot và software version |
| Tư thế | Góc khớp, TCP, hướng dao, hướng tiếp cận và khoảng cách tới bệ |
| Cutting recipe | Speed, feed, axial/radial depth, stick-out và path |
| Đại diện lực | Spindle load, motor current, force sensor hoặc vibration đã thỏa thuận |
| Hình học | Từng deviation, distribution và measurement uncertainty |
| Bề mặt/dao | Roughness, chatter, burr, wear, hư hỏng và vị trí trong tuổi dao |
| Thời gian/trạng thái | Cycle, stop, retry, temperature, warm-up và alarm |
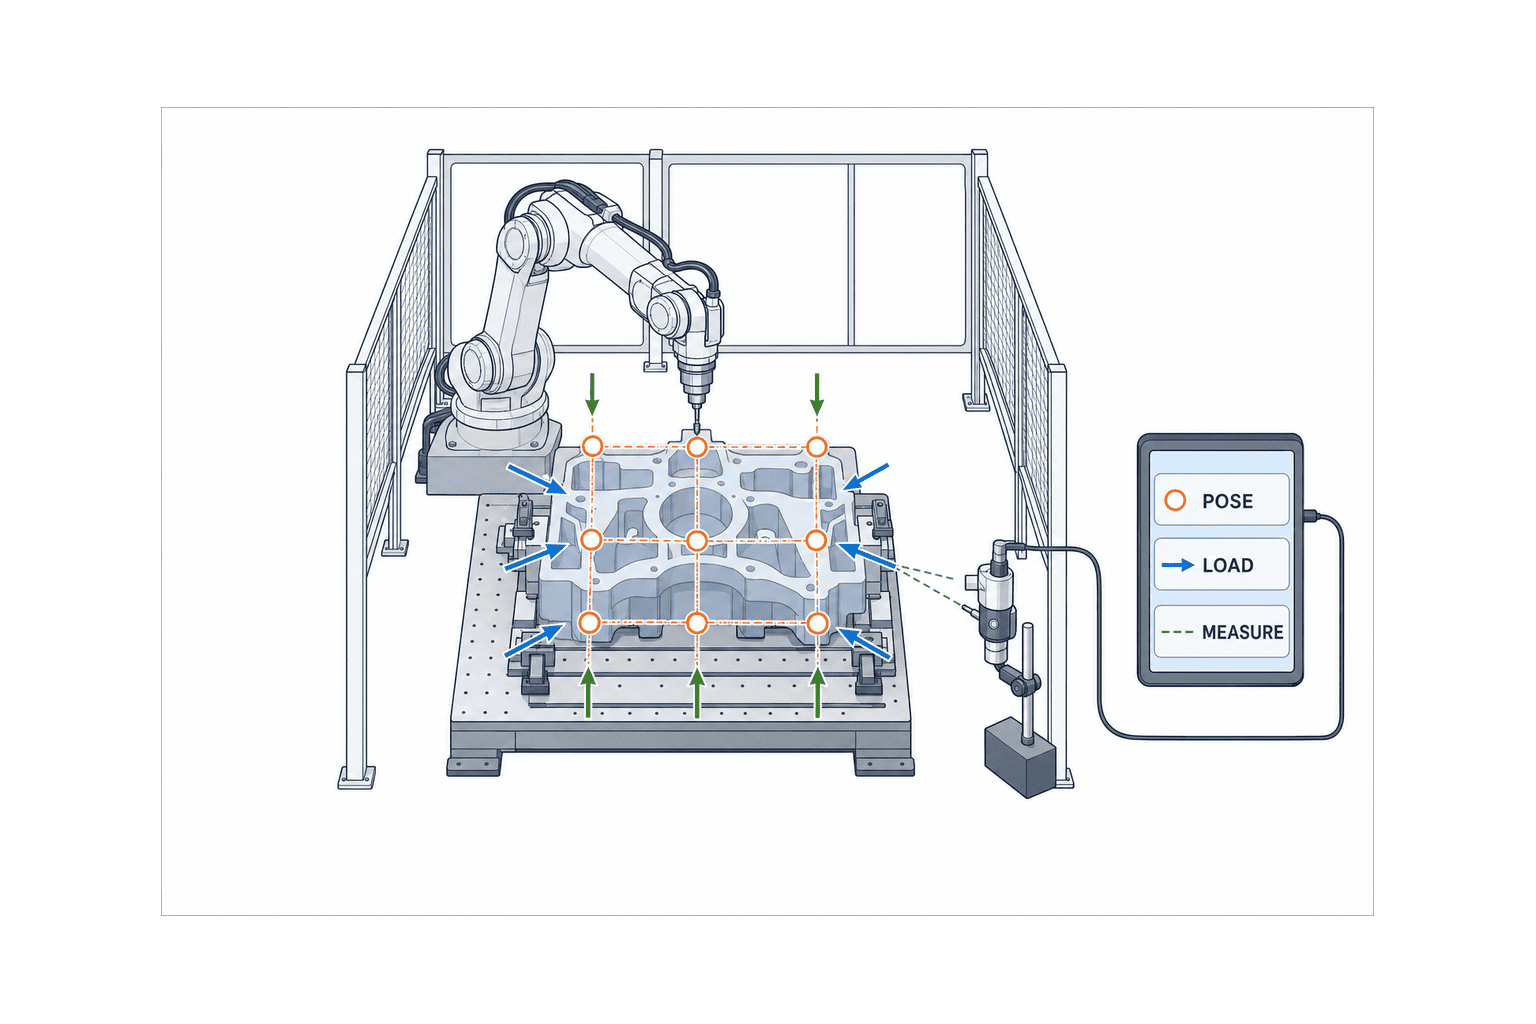
Không nên rút capability map thành hình đỏ-vàng-xanh mà không truy về raw data. Vùng xanh chỉ có giá trị trong cửa sổ vật liệu, dao, stick-out, cutting recipe, tư thế và nhiệt độ đã thống nhất. Bản đồ này trở thành baseline cho quản lý thay đổi.
Data contract trong RFP
Chỉ gửi 3D model sẽ không tạo ra các đề xuất có thể so sánh. Cần một phụ lục dữ liệu được kiểm soát.
Bản vẽ và CTQ
- Bản vẽ 2D, model 3D, datum, dung sai hình học, độ nhám và điều kiện edge/burr
- Quy cách vật liệu, khoảng độ cứng, trạng thái stock và công đoạn trước như đúc, hàn, additive
- Stock allowance, finishing allowance, mặt gia công, giới hạn tiếp cận và khối lượng
- Phương pháp đo, vị trí, sampling plan và người phán quyết từng CTQ
Spindle, dao và đồ gá
- Đường cong công suất/mô-men, tốc độ, làm mát, runout và interface
- Grade, hình học, đường kính, lưỡi, stick-out, holder, tuổi và quy tắc regrind
- Datum, thứ tự/lực kẹp, điểm đỡ, biến dạng, gá lại và bảo trì đồ gá
Đường chạy, tọa độ và phần mềm
- Version của CAD/CAM, postprocessor, robot/CNC control và compensation
- Định nghĩa và calibration TCP, base, work coordinate; điều kiện recalibration
- Tư thế, hướng tiếp cận, tránh singularity/axis limit, interpolation và speed limit
- Quyền sở hữu và định dạng bàn giao program, parameter, raw log, measurement và model
An toàn, vận hành và phục hồi
- Guard, door, interlock, safe speed/space, emergency stop và restart logic
- Biện pháp với phoi, bụi, coolant, mist, noise, fire, tool breakage và vật bắn ra
- Recovery an toàn sau mất điện, spindle stop, gãy dao, lệch phôi hoặc mất kết nối
- Consumable, preventive maintenance, calibration, backup, version update và local support
Yêu cầu supplier phân loại câu trả lời thành standard, configuration, custom development, third-party hoặc excluded, đồng thời nêu assumption, limitation, cost, lead time, trách nhiệm bảo trì và bằng chứng thử. Chỉ ghi “supported” là không đủ để chấm điểm.
Pilot 90 ngày cho robot milling
90 ngày là ví dụ quản trị, không phải yêu cầu kỹ thuật chung. Điều chỉnh theo lead time, độ khó chi tiết và giới hạn dừng nhà máy.
Tuần 1–2: Yêu cầu và baseline
Chốt chi tiết đại diện, CTQ, volume/mix, cycle hiện tại, lead time thuê ngoài, scrap/rework, tooling, lao động và lý do dừng. Đo sản phẩm từ máy hiện hữu hoặc nhà thầu bằng cùng metrology dự kiến dùng cho pilot. Đánh giá measurement capability và uncertainty để không nhầm nhiễu đo với biến thiên cell.
Tuần 3–4: Thiết kế cell và quy trình
Thiết kế đồng thời tư thế robot, lắp đặt, spindle, dao, đồ gá, hút bụi/coolant, metrology và safety. Xem weak pose, xoắn cáp, dòng phoi, thay dao, vệ sinh và lối bảo trì chứ không chỉ reach. Dùng FMEA cho sai lệch kích thước, chatter, gãy dao, phôi bắn, bụi, rò coolant và lỗi recovery.
Tuần 5–6: Mô phỏng và calibration
Kiểm tra ảo va chạm, giới hạn, singularity, path, cycle ước tính, post và logic. Trên cell thật, calibrate base, TCP và work coordinate rồi đo no-load path. Ghi chênh lệch cycle ảo với no-load thật nhưng chưa kết luận capability gia công.
Tuần 7–9: Coupon và workspace test
Bắt đầu bằng đường cắt tải thấp an toàn trên vật liệu đại diện. Trong phạm vi thí nghiệm đã duyệt, thay đổi speed, feed, depth, stick-out và tư thế. Lặp tại các điểm capability map, ghi geometry, surface, load, vibration, temperature, wear và time. Xác định warning/stop criteria trước khi chạy.
Tuần 10–11: Chi tiết đại diện và recovery
Chạy qua material lot, vị trí trong tuổi dao, trạng thái cold/warm, gá lại và restart. Tiêm lỗi đã thống nhất như alarm, thay dao, spindle stop hoặc lỗi nhận diện phôi, rồi xác minh trở về distribution chất lượng cũ một cách an toàn. Đánh giá sampling plan, không đánh giá một chi tiết thuận lợi.
Tuần 12: Evidence package và cổng quyết định
Bàn giao configuration, drawing, risk assessment, program, parameter, version, calibration, raw log, measurement, capability map, tool life, incident/recovery, vấn đề mở, TCO assumption, training và maintenance. Go nghĩa là triển khai, Hold nghĩa là thử thêm có giới hạn cho gap cụ thể, No-Go nghĩa là không chấp nhận ứng dụng này. No-Go rõ ràng vẫn có giá trị vì xác định ranh giới công nghệ.
Ma trận nghiệm thu: thống nhất biến và ngưỡng trước khi thử
Bảng dưới là mẫu; không có ngưỡng số phổ quát. Buyer và supplier phải đặt giá trị cho chi tiết/quy trình cụ thể.
| Lĩnh vực | Biến/câu hỏi | Bằng chứng | Dạng quyết định |
|---|---|---|---|
| Hình học | CTQ, variation theo pose, distribution, uncertainty | Raw CMM và capability map | Đạt / giới hạn cửa sổ / không đạt |
| Bề mặt | Roughness, chatter, mark, burr | Giá trị, ảnh và mẫu chuẩn | Khớp bản vẽ/mẫu |
| Throughput | Cắt, thay dao, đo, vệ sinh, recovery | Time log và sustained run | Đáp ứng demand đã thống nhất |
| Tuổi dao | Wear, breakage, interval, variation | Tool register và life curve | Dự đoán được, kinh tế |
| Ổn định | Stop, retry, scrap, can thiệp tay | Continuous test và alarm history | Ổn định trong thời gian yêu cầu |
| Recovery | Điện, gãy dao, lệch, mất kết nối | Fault injection và recovery record | Trở lại chất lượng kiểm soát an toàn |
| Containment | Phoi, bụi, mist, coolant | Bằng chứng rò, tích tụ, vệ sinh | Control có hiệu lực |
| An toàn | Guard, stop, door, restart | Validation và test record | Đạt chuẩn/quy định địa phương |
| Traceability | Vật liệu, dao, version, thao tác, đo | Đối chiếu ID và log | Truy toàn bộ điều kiện theo chi tiết |
| Reproducibility | Gá lại, restart, recalibration, ca | Re-run distribution | Cùng cửa sổ đã thống nhất |
| Handover | Drawing, code, backup, training, spare | Danh mục, restore và skill test | Nhà máy tự duy trì/tái lập |
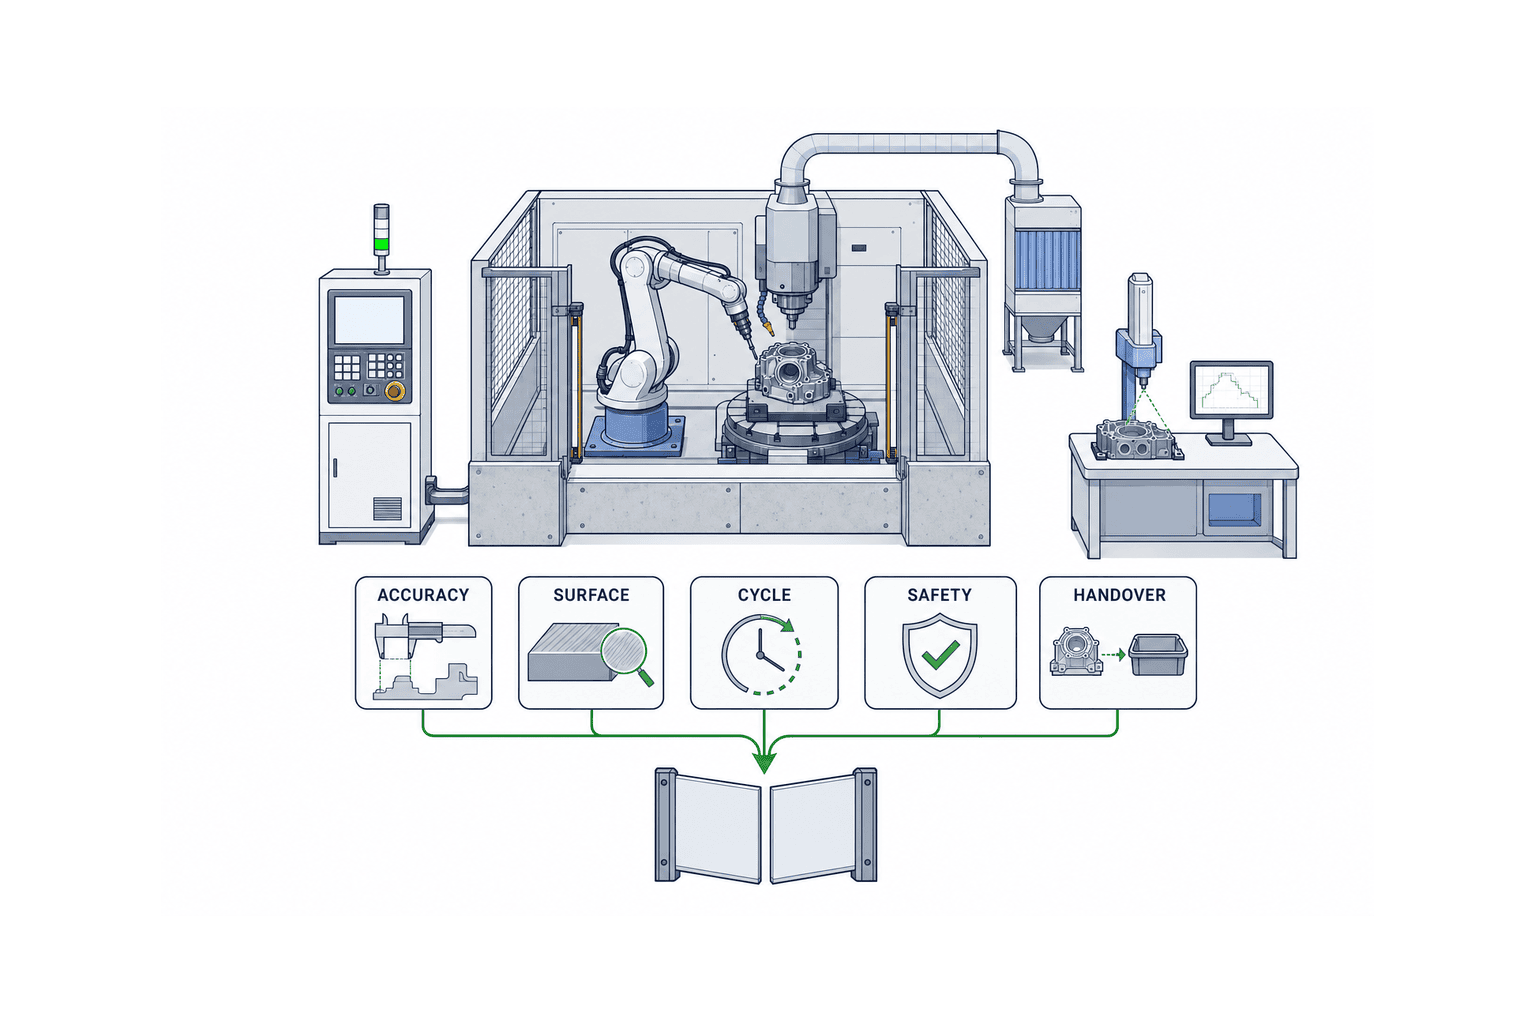
An toàn: nguy cơ robot cell và nguy cơ gia công phải được xử lý riêng
ISO 10218-2:2025 đề cập tích hợp và an toàn của industrial robot application/cell. Tuy nhiên phần tóm tắt ISO cho biết nguy cơ phát sinh từ material processing nằm ngoài danh sách nguy cơ được bao phủ. Vì vậy chỉ viện dẫn tiêu chuẩn robot chưa hoàn tất risk assessment của machining cell.
Ngoài motion, speed, space, guard và interlock, cần đánh giá high-speed spindle, rotating tool, tool breakage, workpiece/chip ejection, dust/mist, vật liệu cháy, coolant, noise, heat, sharp swarf, vệ sinh, bảo trì, gỡ kẹt và restart. Bao gồm teach, setup, measurement, tool change và abnormal recovery. Yêu cầu pháp luật, site, bảo hiểm và khách hàng tại Việt Nam hay quốc gia triển khai phải được người có năng lực xác nhận cho dự án đó.
Kinh tế: so hệ thống hoàn chỉnh và operating window có thể dùng
TCO robot = arm/control + base + spindle/tool change + fixture + guard/extraction/coolant + metrology + integration/programming + training + maintenance + tool/consumable + energy + labour/monitoring + scrap/rework + downtime − residual/reuse value.
TCO phương án khác = machine tool hoặc outsourcing + fixture/tool + installation/building + programming + logistics/WIP + quality cost + lead-time impact + maintenance + people − residual value.
Sử dụng good-part cycle đo thực tế, gồm thay dao, inspection, cleaning, setup, fault và changeover. Lợi ích như giảm vận chuyển chi tiết lớn, giảm hàng đợi, đáp ứng thay đổi thiết kế, gộp công đoạn hoặc tái sử dụng cell phải có baseline và owner.
Ví dụ giả định có thể tính lại—không phải báo giá hay cam kết hiệu quả
Giả định robot cell hoàn chỉnh giá 12,0 triệu THB và phương án khác 16,0 triệu THB. Giả định robot phát sinh thêm 1,0 triệu THB mỗi năm cho programming, maintenance, tooling và quality, đồng thời tránh 2,6 triệu THB mỗi năm từ outsourcing, logistics và chờ đợi. Lợi ích ròng là 1,6 triệu THB/năm; chênh lệch đầu tư 4,0 triệu THB cho simple payback 2,5 năm: 4.0 ÷ (2.6 − 1.0) = 2.5.
Mọi con số đều giả định, không phải giá thị trường, forecast utilisation, tư vấn thuế hay kết quả BOI. Hãy chạy sensitivity cho good-part cycle, utilisation, tool cost, scrap, outsource rate và demand.
Thông cáo BOI/OSOS của Thái Lan tháng 7/2026 cho biết có 132 hồ sơ nửa đầu năm trị giá khoảng 17,2 tỷ THB trong Smart and Sustainable Industry cho nâng cấp máy, công nghệ số, automation và robotics. Đây chỉ là bối cảnh đầu tư tại Thái Lan, không bảo đảm ưu đãi cho dự án và không áp dụng cho nhà máy tại Việt Nam. Dự án ở Việt Nam phải kiểm tra chính sách, điều kiện và thuế tại Việt Nam; dự án ở Thái Lan phải xác nhận riêng với BOI.
Checklist trước khi mua CNC robot
- [ ] Đã xác định part, material, CTQ, surface, volume, mix và công đoạn liên quan
- [ ] Lý do chọn robot—workspace, access hoặc multi-process—được nêu rõ
- [ ] Đã so machine tool, outsourcing và process redesign
- [ ] Quản lý configuration toàn cell, không chỉ arm
- [ ] Tách catalogue, simulation, no-load và loaded-cut evidence
- [ ] Capability map gồm pose, approach direction và cutting load
- [ ] Hợp đồng nêu quyền sở hữu raw log, NC, post, compensation, calibration và measurement
- [ ] Standard work bao gồm wear, cleaning, chip/dust, coolant và recalibration
- [ ] Đã thử failure recovery, restart và re-clamp
- [ ] Đánh giá process-specific hazard ngoài robot safety
- [ ] Có đào tạo ngôn ngữ địa phương, shift support, spare, backup và version control
- [ ] Đội nhà máy có thể dừng, restore và verify an toàn khi integrator vắng mặt
Đối với lớp ảo, xem hướng dẫn robot simulation và virtual commissioning. Để phân tách cắt gọt với công đoạn hoàn thiện, xem deburring automation 2026. Quyết định với tài sản điều khiển hiện hữu được trình bày trong hướng dẫn thay PLC và retrofit.
FAQ về triển khai robot milling
Gia công bằng robot có đạt độ chính xác như machining center không?
Không thể trả lời chung. Kết quả phụ thuộc cấu trúc robot, compensation, spindle, dao, fixture, material, force, pose và temperature. Một hệ thống có thể đáp ứng yêu cầu cụ thể nhưng không tự động suy rộng sang cell khác. Hãy dùng loaded cutting và capability map.
Catalogue repeatability nằm trong tolerance đã đủ chưa?
Chưa. Cần xem phương pháp đo, hướng, absolute/path error, TCP, load deflection, vibration và thermal effect. Catalogue dùng sàng lọc ứng viên; cutting trial dùng nghiệm thu quy trình.
Pilot 90 ngày cần cắt bao nhiêu chi tiết?
Không có số chung. Nhóm quality, engineering và thống kê phải đặt sampling plan dựa trên CTQ, variation, material lot, tuổi dao, pose, metrology capability và độ tin cậy cần thiết. Mục tiêu là distribution đủ quyết định, không phải một lần thành công.
Capability map 3×3 có phải yêu cầu ISO không?
Không. Đây chỉ là ví dụ để bộc lộ khác biệt workspace và posture. Lưới, hướng tiếp cận và số lần lặp thực tế phải xuất phát từ cell và workpiece.
Simulation có thể giảm thử thật không?
Simulation giảm rủi ro reach, collision, limit, control logic, NC và post, nhưng không chứng minh deflection do lực cắt, chatter, wear, heat hoặc chip behaviour. Nó giúp physical test an toàn và tập trung hơn, không thay thế physical test.
Đầu tư robotic machining ở Thái Lan có tự động nhận BOI không?
Không. Thống kê công bố cho thấy hoạt động nộp hồ sơ, không phải quyền lợi từng dự án. Hơn nữa BOI Thái Lan không áp dụng cho dự án tại Việt Nam. Hãy xác nhận chính sách tại đúng quốc gia trước khi đặt thiết bị.
Tóm tắt: mua process window tái lập được, không mua một mẫu đẹp
Một dự án robotic machining phải bàn giao process envelope trong đó cell hoàn chỉnh lặp lại yêu cầu geometry, surface, cycle và safety. Tách catalogue performance, virtual validation, no-load measurement và loaded cutting. Đưa capability map, recovery test, raw data và handover package vào RFP để cổng capex có thể đưa ra Go, Hold hoặc No-Go có giải thích.
Nếu doanh nghiệp vẫn đang xác định robot milling có phù hợp với chi tiết hay không, TOMAS TECH có thể hỗ trợ cấu trúc CTQ, so sánh phương án, RFP và kế hoạch bằng chứng 90 ngày trước khi chọn supplier. Liên hệ TOMAS TECH để trao đổi phạm vi đánh giá.
Nguồn tham khảo
- Siemens at AMB Stuttgart 2026 — thông báo sự kiện của nhà cung cấp, 15–19/9/2026
- Siemens CNC Robotics — số liệu accuracy/productivity là tuyên bố của Siemens
- Siemens Run MyRobot commissioning manual
- KUKA milling application — KUKA nêu khoảng ±0,4 mm cho CRP/GRP; không suy rộng sang thép hoặc cell khác
- ISO 9283:1998
- ISO 10218-2:2025
- Industrial Robots in Machining: A Review
- Stiffness Modeling of Industrial Robots: A Review
- Thailand BOI/OSOS first-half 2026 investment release
- Siemens Run MyVirtual Machine


