


AI phát hiện bỏ sót công đoạn lắp ráp được bàn đến vì một lý do rất thực tế. Quên siết vít, cắm connector chưa hết, quên lắp chi tiết, quên dán nhãn: chỉ cần một lỗi “bỏ sót thao tác” trên dây chuyền lắp ráp thủ công lọt đến khách hàng, nhà máy đã phải gánh báo cáo 8D, tuyển lọc toàn bộ, và có khi cả chi phí sửa lại tại nhà máy khách hàng. Jig, cảm biến hay bộ đếm của dụng cụ siết lực có thể ngăn phần lớn lỗi, nhưng vẫn còn những công đoạn mà poka-yoke vật lý không với tới được. Đó là lúc AI phát hiện bỏ sót thao tác, tức cơ chế tìm ra thao tác bị bỏ sót từ hình ảnh camera, được đưa vào bàn thảo.
Bài viết này chỉ có một luận điểm. Thành bại của AI phát hiện bỏ sót công đoạn lắp ráp không nằm ở độ chính xác của mô hình, mà được quyết định bởi ba điều sau: ① định nghĩa trước, cho từng công đoạn, bằng chứng quan sát được để có thể nói “thao tác đó đã hoàn thành”; ② thiết kế điều gì xảy ra khi phát hiện (chỉ cảnh báo hay interlock, ai giải trừ và giải trừ thế nào); ③ trong thử nghiệm nghiệm thu, “cố ý bỏ sót thao tác” để đo tỷ lệ bỏ lọt và báo động nhầm trong phạm vi takt time. AI không thay thế poka-yoke vật lý, mà lấp những khoảng trống ở các công đoạn mà poka-yoke vật lý không kiểm soát được. Và vì phải quay hình công nhân, Luật Bảo vệ Dữ liệu Cá nhân của Thái Lan (PDPA) cùng sự đồng thuận của hiện trường cần được đưa vào thiết kế ngay từ đầu.
Dưới đây, để trưởng phòng kỹ thuật sản xuất, trưởng phòng đảm bảo chất lượng và giám đốc nhà máy tại các nhà máy lắp ráp vốn Nhật ở Thái Lan (và ASEAN) trong các ngành linh kiện ô tô, linh kiện điện tử, bó dây điện (wire harness) và đồ gia dụng có thể chuẩn bị đủ cơ sở ra quyết định nội bộ, bài viết lần lượt trình bày: cách chọn công đoạn mục tiêu, định nghĩa bằng chứng hoàn thành và so sánh phương thức, thiết kế sau khi phát hiện, các lựa chọn sản phẩm, cấu hình hệ thống, các vấn đề PDPA, tính toán mô hình chi phí và hiệu quả, các hạng mục RFP, thiết kế thử nghiệm FAT/SAT, và các vấn đề đặc thù của Thái Lan và ASEAN. Lưu ý rằng số vụ, đơn giá, số tiền, tỷ lệ phát hiện và số năm hoàn vốn của nhà máy mô hình trong bài đều là số giả định đặt ra riêng cho bài viết này. Chúng không phải mức trung bình ngành, không phải số liệu khảo sát, cũng không phải giá của nhà sản xuất.
Vì sao lúc này việc phát hiện bỏ sót thao tác trên dây chuyền lắp ráp ở Thái Lan lại được đặt ra
Nửa cuối năm 2026, các con số quanh ngành sản xuất Thái Lan cho thấy những tín hiệu trái chiều.
Theo Capital.com, sản lượng ô tô của Thái Lan tháng 8 năm 2026 do Liên đoàn Công nghiệp Thái Lan (FTI) công bố là 124,646 xe, tăng 10.93% so với cùng kỳ năm trước. Cùng tháng, doanh số trong nước tăng 25.59% so với cùng kỳ, còn xuất khẩu giảm 2.04%. Mặt khác, FTI dự báo sản lượng ô tô cả năm 2026 giảm 3.33% so với năm trước. Dự báo trước đó là tăng 3%, và lý do hạ triển vọng được nêu là xuất khẩu giảm do chiến sự ở Trung Đông. Dù tháng đơn lẻ có tăng, triển vọng cả năm không thể lạc quan.
Xuất khẩu đang được linh kiện điện tử kéo lên. Theo Nation Thailand, Bộ Thương mại Thái Lan công bố tổng kim ngạch xuất khẩu tháng 8 năm 2026 là 34.62 tỷ USD, tăng 24.3% so với cùng kỳ, trong đó xuất khẩu hàng công nghiệp bao gồm máy tính, IC và bảng mạch in tăng 27.1%. Tuy nhiên, cùng bài báo cho biết xuất khẩu ô tô và phụ tùng đã giảm. Khi đơn hàng dao động mạnh, việc chuyển đổi mã sản phẩm, điều người hỗ trợ từ nơi khác đến và đào tạo người mới đều tăng lên. Đây chính là giai đoạn hội đủ các điều kiện dễ phát sinh bỏ sót thao tác.
Lao động thủ công cũng sẽ không sớm biến mất. Một bài viết năm 2020 trên IndustryWeek giới thiệu khảo sát do Drishti, nhà cung cấp công nghệ nhận dạng hành động của Mỹ, cùng A.T. Kearney thực hiện với hơn 100 lãnh đạo ngành sản xuất, cho rằng “72% công việc trong nhà máy do công nhân trên dây chuyền đảm nhận”. Cần đọc con số này một cách dè dặt vì đây là khảo sát có sự tham gia của nhà cung cấp.
Về chính sách, theo phân tích của hãng luật Tilleke & Gibbins, thông báo BOI (No. 4/2569) đăng công báo ngày 31 tháng 3 năm 2026 áp dụng cho các dự án hiện có và dự án mới trong sản xuất ô tô thông thường và sản xuất PHEV/HEV, quy định miễn thuế nhập khẩu máy móc và miễn 50% thuế thu nhập doanh nghiệp (trong 3 năm) đối với khoản đầu tư vào hệ thống tự động hóa và robot. Ngoài ra, theo thông cáo báo chí của APO (Tổ chức Năng suất Châu Á), ngày 27 tháng 8 năm 2026 tại Bangkok, “National AI Roadmap for the Sustainable Productivity of Industries in Thailand” đã được trao cho Bộ Công nghiệp, và Phó Thư ký thường trực Bộ Công nghiệp đã nêu kiểm tra chất lượng theo thời gian thực như một ví dụ ứng dụng AI.
Về phía tiêu chuẩn, IATF 16949, tiêu chuẩn quản lý chất lượng của ngành ô tô, coi poka-yoke (chống sai lỗi) là một yêu cầu. Như sẽ đề cập ở các phần sau, điểm quan trọng là tiêu chuẩn không chỉ yêu cầu “lắp đặt thiết bị”, mà còn yêu cầu “thử nghiệm để xác nhận thiết bị hoạt động, ghi chép lại, và quyết định trước cách xử lý khi thiết bị hỏng” (theo tóm tắt của một bài phân tích).
AI phát hiện bỏ sót công đoạn lắp ráp là gì: khác biệt với poka-yoke vật lý và AI kiểm tra ngoại quan
Cụm từ “dùng AI để phát hiện bỏ sót thao tác” thường được dùng gộp cho những cơ chế có bản chất khác nhau. Phần lớn nguyên nhân khiến các cuộc thảo luận về triển khai không ăn khớp nằm ở chỗ không phân biệt điều này.
1. Poka-yoke vật lý
Đây là các cơ chế như dùng hình dạng jig để ngăn lắp sai, dùng cảm biến để xác nhận có hay không có chi tiết, hoặc không cho chuyển sang bước tiếp theo nếu bộ đếm siết của dụng cụ siết lực chưa đạt số quy định. Ưu điểm là nguyên lý đơn giản và ít khi sai. Các loại poka-yoke vật lý, mức chi phí và cách ra quyết định triển khai tại nhà máy Thái Lan được trình bày trong bài “Poka-yoke chống lỗi thao tác 2026 – 4 nhóm giải pháp, chi phí“. Trước khi xem xét AI phát hiện bỏ sót công đoạn lắp ráp, trình tự đúng là kiểm tra xem có công đoạn nào kiểm soát được bằng biện pháp này hay không.
2. AI kiểm tra ngoại quan (phát hiện sản phẩm lỗi bằng AI)
Đây là cơ chế chụp ảnh thành phẩm hoặc bán thành phẩm và tìm vết xước, sứt mẻ, dị vật, thiếu chi tiết từ “kết quả”, thường được nhắc đến trong bối cảnh tự động hóa kiểm tra bằng mắt. Nó tìm được những lỗi bỏ sót có để lại dấu vết trên kết quả, nhưng yếu với những “lỗi bỏ sót khó tạo khác biệt về hình dạng bên ngoài”, như vít siết chưa đủ lực hoặc connector trông như đã cắm nhưng chưa vào tới khóa.
3. AI phát hiện bỏ sót thao tác (AI kiểm tra trình tự lắp ráp)
Đây là cơ chế quan sát “quá trình” thao tác. Nó phán định tay có với tới hộp chi tiết hay không, chi tiết có được đặt đúng vị trí quy định hay không, dụng cụ có được sử dụng hay không, thứ tự các bước có được tuân thủ hay không, bằng cách kết hợp hình ảnh camera với tín hiệu hoàn thành của dụng cụ khi cần. Tùy sản phẩm, có loại dùng nhận dạng động tác, ước lượng khung xương người hoặc vị trí bàn tay.
Ba cơ chế này không đối lập nhau. Cách xếp lớp thực tế là: công đoạn nào kiểm soát được bằng poka-yoke vật lý thì dùng poka-yoke vật lý, lỗi bỏ sót có để lại dấu vết trên kết quả thì bắt bằng kiểm tra ngoại quan, còn những “lỗi bỏ sót chỉ thấy được khi quan sát quá trình” nằm ở giữa thì lấp bằng AI phát hiện bỏ sót thao tác. Nói cách khác, cơ chế phòng ngừa lỗi lắp ráp nên được thiết kế bằng cách kết hợp ba lớp này.
Ultralytics, đơn vị đã công bố hướng dẫn triển khai AI hình ảnh cho kiểm tra xác nhận lắp ráp vào tháng 7 năm 2026, cho rằng “bằng chứng mà camera không ghi lại được thì chất lượng mô hình không thể bù đắp”. Điều đó có nghĩa là việc xem xét AI phát hiện bỏ sót công đoạn lắp ráp không bắt đầu từ so sánh mô hình, mà bắt đầu từ câu hỏi “nhìn thấy điều gì thì có thể nói thao tác đã hoàn thành”.
Kiểm kê các lỗi bỏ sót thao tác: bắt đầu từ công đoạn nào
Chúng tôi không khuyến nghị cách làm gắn camera đồng loạt cho mọi công đoạn. Mỗi công đoạn có bằng chứng hoàn thành, cách đặt camera và cách dừng dây chuyền khác nhau, nên nếu mở rộng cùng lúc, mọi công đoạn đều dễ rơi vào tình trạng độ chính xác nửa vời và vận hành mơ hồ.
Đối chiếu ba sổ theo dõi
Nguyên liệu là ba loại hồ sơ mà nhiều nhà máy đã có sẵn.
- Sổ lỗi lọt ra ngoài (khiếu nại khách hàng): các lỗi bỏ sót thao tác được phát hiện tại khách hàng, cùng chi phí 8D, tuyển lọc, vận chuyển và tiền phạt.
- Hồ sơ lỗi kiểm tra cuối và kiểm tra xuất hàng: các lỗi bỏ sót thao tác được phát hiện trong nhà máy và phải sửa lại. Có thể thấy xu hướng theo từng công đoạn.
- Hồ sơ lỗi trong công đoạn và sự cố suýt xảy ra: các lỗi bỏ sót mà công nhân hoặc tổ trưởng nhận ra và đã khắc phục. Cho biết thao tác “suýt bị bỏ sót” ở công đoạn nào.
Khi sắp xếp lại ba nguồn này theo tên công đoạn và loại bỏ sót (quên lắp, quên siết, quên cắm, quên dán, sai thứ tự), những công đoạn có số vụ và tổn thất lớn sẽ lộ ra.
Đánh giá trước xem có ngăn được bằng poka-yoke vật lý không
Với từng công đoạn đã lộ ra, trước hết hãy đánh giá xem có ngăn được bằng poka-yoke vật lý không. Nếu bộ đếm siết của dụng cụ siết lực có thể chặn được lỗi quên siết, hãy ưu tiên cách đó trước khi nghĩ đến camera. Thực tế nên khoanh đối tượng của AI phát hiện bỏ sót thao tác vào các công đoạn như sau.
- Công đoạn mà loại chi tiết và vị trí đặt chi tiết thay đổi theo từng mã sản phẩm, khó chuẩn bị jig và cảm biến riêng cho từng mã
- Công đoạn mà bản thân thứ tự thao tác có ý nghĩa (ví dụ lắp trước thì chi tiết sau không vào được)
- Thao tác có hình dạng không cố định, khó phát hiện bằng phương tiện vật lý, như đi dây bó dây điện
- Công đoạn đã từng lắp poka-yoke vật lý nhưng vẫn còn tình trạng vận hành tháo bỏ hoặc lách qua
Lỗi của con người không chỉ là “vấn đề của con người”
Nếu quy lỗi bỏ sót thao tác cho “công nhân thiếu chú ý”, biện pháp đối phó sẽ thiên về đào tạo và nhắc nhở. Một nghiên cứu (Torres và cộng sự, 2022) sử dụng phương pháp phân tích yếu tố con người HFACS đã phân tích lỗi lắp sai giá đỡ (bracket) xảy ra trong công việc lắp ráp thủ công phức tạp tại một cơ sở sản xuất máy bay, và xác định được 34 yếu tố góp phần. Trong đó, 56% là các yếu tố ở cấp công nhân và môi trường làm việc, 44% là các yếu tố ở cấp ảnh hưởng tổ chức và giám sát. Các ví dụ về yếu tố ở cấp công nhân bao gồm “không có công cụ theo dõi và phản hồi tức thì trong khi thực hiện thao tác”, “hướng dẫn công việc bằng hình ảnh 2D độ phân giải thấp”, “giới hạn của kiểm tra bằng mắt do con người thực hiện” và “mệt mỏi tinh thần”.
Đây là 1 nghiên cứu tình huống đơn lẻ trong ngành hàng không vũ trụ, không thể hiện mức trung bình của ngành. Dù vậy, việc “không có cơ chế báo ngay tại chỗ khi bỏ sót” được nêu là một trong các yếu tố, và điều này diễn đạt rất đúng mục đích của AI phát hiện bỏ sót thao tác. Các nỗ lực làm cho bản thân hướng dẫn công việc dễ hiểu hơn được đề cập trong bài “AI hóa hướng dẫn công việc thành video 2026 — 3 tầng đầu tư và số năm hoàn vốn tại nhà máy Thái Lan“. Cơ chế phát hiện và cải tiến hướng dẫn công việc là những biện pháp phát huy hiệu quả khi kết hợp với nhau.
Định nghĩa “bằng chứng hoàn thành” thế nào: so sánh các phương thức
Khi đã xác định công đoạn mục tiêu, hãy định nghĩa cho từng công đoạn bằng chứng quan sát được để có thể nói “thao tác đó đã hoàn thành”. Đây là trung tâm của thiết kế AI phát hiện bỏ sót thao tác.
4 loại bằng chứng
Bằng chứng cho thấy thao tác đã hoàn thành có thể chia thành bốn loại chính.
| Phương thức | Quan sát điều gì | Điểm mạnh | Điểm yếu | Phù hợp với công đoạn |
|---|---|---|---|---|
| Phát hiện có hay không có chi tiết | Chi tiết có ở đúng vị trí quy định không (phát hiện vật thể) | Kết quả lưu lại trên ảnh nên dễ giải thích căn cứ phán định. Có thể dùng ảnh OK/NG làm bằng chứng lưu vết | Không thấy được khi chi tiết bị tay hoặc chi tiết khác che. Yếu với phản quang và các chi tiết có màu gần giống nhau | Các chi tiết nhìn thấy được sau khi lắp, như bracket, kẹp, nhãn |
| Nhận dạng động tác của tay | Chuyển động của tay, cánh tay, khung xương, thứ tự các bước | Quan sát được những thao tác khó thấy kết quả và việc tuân thủ thứ tự | “Đã thực hiện động tác” không đồng nghĩa với “thao tác đã hoàn thành đúng”. Bị ảnh hưởng bởi thói quen động tác riêng của từng công nhân | Thao tác mà thứ tự có ý nghĩa, đi dây, động tác xác nhận |
| Liên kết tín hiệu dụng cụ | Tín hiệu hoàn thành và số lần của dụng cụ siết | Xác nhận được việc siết hoàn tất bằng tín hiệu phía dụng cụ. Thường chắc chắn hơn hình ảnh | Chỉ với tín hiệu dụng cụ, có khi không biết đã siết lỗ vít nào | Siết vít, các mối ghép cần quản lý mô-men xoắn |
| Xác nhận lấy chi tiết (picking) | Tay có với tới đúng hộp chi tiết không | Chặn được việc lấy nhầm chi tiết khác mã trước khi lắp | Không biết được chi tiết đã lấy có thực sự được lắp hay không | Công đoạn đa chủng loại, nhiều loại chi tiết |
Không nhiều công đoạn chỉ cần một loại là đủ. Ví dụ với siết vít, có thể kết hợp: dùng tín hiệu hoàn thành của dụng cụ để xác nhận “số lần đã siết”, và dùng camera để bổ sung “dụng cụ đã chạm vào vị trí nào”. Xác nhận lấy chi tiết có hiệu quả với lỗi lấy nhầm, nhưng việc chi tiết đã lấy có bị quên lắp hay không thì cần xác nhận riêng bằng phát hiện có hay không có chi tiết.
Ví dụ ma trận công đoạn × bằng chứng hoàn thành
Lấy ví dụ một dây chuyền lắp ráp thủ công 6 công đoạn, hãy viết ra với mỗi công đoạn thì dùng bằng chứng nào làm chính, bằng chứng nào làm bổ trợ. ◎ là bằng chứng chính, ○ là bằng chứng bổ trợ, – là không dùng ở công đoạn này.
| Công đoạn | Có/không có chi tiết | Động tác của tay | Tín hiệu dụng cụ | Xác nhận lấy chi tiết |
|---|---|---|---|---|
| 1. Lắp bracket | ◎ | – | – | ○ |
| 2. Cắm connector | ○ | ◎ | – | – |
| 3. Siết 4 vít | – | ○ | ◎ | – |
| 4. Đi dây kẹp bó dây điện | ◎ | ○ | – | – |
| 5. Dán nhãn | ◎ | – | – | ○ |
| 6. Xác nhận cuối | – | ◎ | – | – |
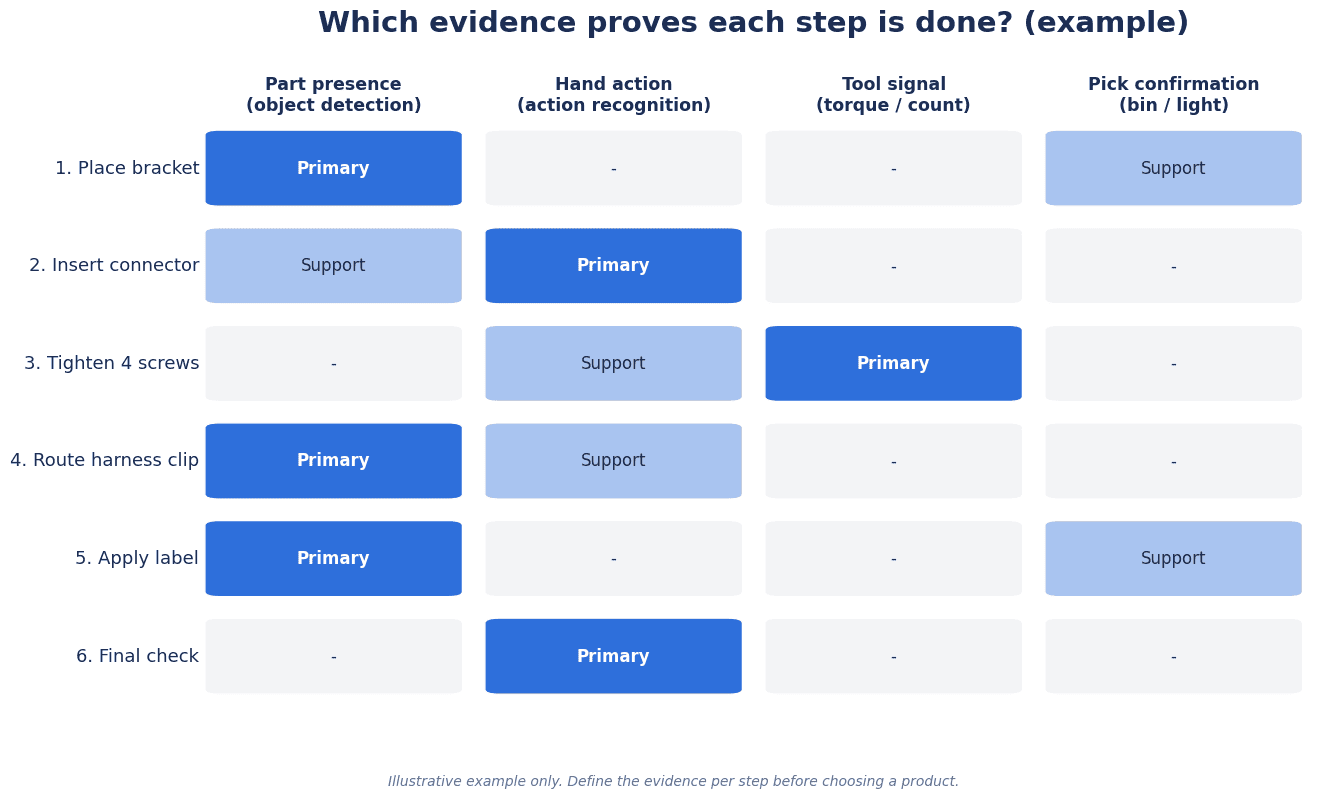
Hình: Ví dụ ma trận công đoạn × bằng chứng hoàn thành trên dây chuyền lắp ráp thủ công 6 công đoạn (◎ bằng chứng chính, ○ bằng chứng bổ trợ, – không dùng). Tổ hợp công đoạn và bằng chứng chỉ là một ví dụ.
Khi lập ma trận này, cách chọn phương thức trở nên cụ thể. Lắp bracket và dán nhãn có thể lấy việc có hay không có chi tiết sau khi lắp làm bằng chứng chính, và nếu loại chi tiết hoặc nhãn khác nhau theo mã sản phẩm thì thêm xác nhận lấy chi tiết làm bổ trợ. Với siết 4 vít, lấy tín hiệu hoàn thành của dụng cụ làm bằng chứng chính để xác nhận “đã siết 4 lần chưa”, và lấy động tác của tay làm bổ trợ để xem “dụng cụ đã chạm vào 4 vị trí chưa”. Với đi dây kẹp bó dây điện, dùng phát hiện có hay không có chi tiết để xem kẹp đã được cố định đúng vị trí chưa, và bổ sung thứ tự đi dây bằng động tác của tay.
Khó nhất là cắm connector và xác nhận cuối. Connector cắm chưa hết là trạng thái trông như đã cắm nhưng khớp nối chưa hoàn toàn, nên có trường hợp khó phán định chỉ bằng ảnh chụp từ trên xuống. Trong ma trận, động tác của tay (động tác cắm và ấn vào) được đặt làm bằng chứng chính, nhưng ngay cả vậy, “đã ấn vào” không đồng nghĩa với “khớp nối đã hoàn tất”. Nếu có thể xác nhận bằng phương tiện vật lý như jig kiểm tra khớp nối hoặc kiểm tra thông mạch thì nên ưu tiên phương tiện đó, và an toàn hơn khi coi AI là bổ trợ. Xác nhận cuối cũng tương tự: có thể quan sát việc “đã thực hiện động tác xác nhận”, nhưng không thể quan sát được việc “kết quả xác nhận là đúng”. Khi dùng AI để theo dõi xác nhận cuối, nếu giới hạn mục đích ở việc “bản thân công đoạn xác nhận có bị bỏ qua hay không”, khoảng cách giữa kỳ vọng và năng lực thực tế sẽ nhỏ lại.
Những điều cần viết ra trước khi huấn luyện
Hướng dẫn của Ultralytics cho rằng trước khi huấn luyện cần lập văn bản về chuyển động của chi tiết, cycle time, khoảng cách làm việc, biến động độ sâu, phản quang, che khuất (occlusion) và rung động. Nếu viết các mục này thành bảng cho từng công đoạn, trao đổi với nhà cung cấp sẽ cụ thể hơn. Về chiếu sáng, cùng hướng dẫn đó tóm tắt rằng ánh sáng khuếch tán giảm chói trên bề mặt phản quang, đèn nền (backlight) làm rõ đường viền và khe hở, còn đèn chớp (strobe) giảm nhòe do chuyển động. Hướng dẫn cũng viết rằng nhiều camera là biện pháp đối phó với che khuất, nhưng đồng thời làm tăng gánh nặng hiệu chuẩn, đồng bộ, tài nguyên tính toán, bảo trì và quản lý dữ liệu. Bản thân việc chọn camera và chiếu sáng được trình bày chi tiết trong “Chọn camera công nghiệp cho nhà máy Thái Lan: hướng dẫn FAT/SAT” và “Chọn chiếu sáng cho kiểm tra ngoại quan AI: Từ phản quang đến FAT và SAT“.
Thiết kế sau khi phát hiện: cảnh báo, interlock, làm lại và quyền giải trừ
Chỉ “tìm ra” lỗi bỏ sót thì lỗi bỏ sót vẫn không dừng lại. Nếu không quyết định trước khi phát hiện thì điều gì xảy ra và ai làm gì, sẽ xuất hiện tình trạng cảnh báo vẫn kêu nhưng thao tác vẫn đi tiếp. Phần này quan trọng không kém việc chọn phương thức.
Quyết định các mức phản ứng
Phản ứng khi phát hiện có thể chia đại khái thành các mức sau.
- Hiển thị và cảnh báo: hiển thị công đoạn bị bỏ sót trên màn hình, báo bằng âm thanh hoặc đèn tháp. Tiền đề là công nhân khắc phục ngay tại chỗ.
- Andon (thông báo cho tổ trưởng, người quản lý dây chuyền): gọi tổ trưởng theo các điều kiện như bỏ sót liên tục ở cùng một công đoạn, hoặc bỏ qua cảnh báo và tiếp tục làm.
- Interlock công đoạn kế tiếp: dừng lại về mặt vật lý cho đến khi phán định là OK, ví dụ jig của công đoạn kế tiếp không được nhả, băng tải không chạy.
- Cách ly sản phẩm: gắn dấu nhận biết cho sản phẩm rời công đoạn khi lỗi bỏ sót chưa được khắc phục, để chắc chắn sản phẩm bị chặn lại ở công đoạn sau hoặc ở kiểm tra cuối.
Áp dụng mức nào cho công đoạn nào được quyết định bằng cách cân bằng giữa mức tổn thất khi bỏ sót và tần suất báo động nhầm. Nếu áp interlock khi báo động nhầm còn nhiều, dây chuyền sẽ dừng thường xuyên và hiện trường sẽ muốn tháo bỏ cơ chế. Nếu chỉ để cảnh báo, càng bận thì cảnh báo càng bị phớt lờ. Một lựa chọn là tiến hành theo từng bước: vận hành PoC bằng cảnh báo và andon, rồi chuyển sang interlock sau khi tỷ lệ báo động nhầm nằm trong mức đã thỏa thuận trong hợp đồng.
Quy trình làm lại và giải trừ
Nếu áp interlock, nhất định phải quyết định quy trình giải trừ.
- Ai được giải trừ: nếu công nhân tự giải trừ được, cả báo động nhầm lẫn lỗi bỏ sót thật đều bị giải trừ như nhau. Hãy phân quyền, ví dụ giới hạn từ tổ trưởng trở lên, xác thực bằng thẻ ID.
- Lý do giải trừ: chọn và ghi lại các lý do như “đã khắc phục lỗi bỏ sót”, “là báo động nhầm”, “không phán định được”, để sau này có thể phân tích xu hướng báo động nhầm.
- Làm lại: nếu lỗi bỏ sót là thật, quyết định quay lại đến đâu để làm lại và nhận phán định lại.
Hướng dẫn của Ultralytics khuyến nghị thiết lập một “hợp đồng sự kiện ổn định” giữa phán định hình ảnh và điều khiển, bao gồm kết quả, lý do, dấu thời gian, trạm và phiên bản mô hình, đồng thời lưu ý không gửi trực tiếp đầu ra thô của mô hình vào logic điều khiển an toàn hoặc điều khiển chuyển động mà không qua một lớp ứng dụng đã được kiểm chứng. Nếu interlock được thực hiện bằng logic phía PLC và phán định của AI chỉ là một trong các đầu vào của nó, việc cập nhật phía AI sẽ khó gây ảnh hưởng ngoài dự kiến lên phía điều khiển.
Bám theo cách tiếp cận của IATF 16949
Về điều khoản 10.2.4 (poka-yoke) của IATF 16949:2016, bài phân tích của Advisera tóm tắt các yêu cầu như sau: có quy trình được lập thành văn bản để quyết định áp dụng phương pháp poka-yoke phù hợp; lập văn bản chi tiết phương pháp đã áp dụng trong phân tích rủi ro quy trình (như PFMEA) và tần suất thử nghiệm trong kế hoạch kiểm soát (control plan); bao gồm thử nghiệm hỏng hóc hoặc hỏng hóc mô phỏng của thiết bị poka-yoke; duy trì hồ sơ; và có kế hoạch ứng phó khi thiết bị poka-yoke hỏng. Vì văn bản gốc của tiêu chuẩn phải trả phí, ở đây chỉ giới thiệu ở mức tóm tắt theo bài phân tích. Vui lòng xác nhận yêu cầu chính xác qua văn bản gốc của tiêu chuẩn và cách diễn giải của tổ chức chứng nhận.
Nếu coi AI phát hiện bỏ sót thao tác là một phương tiện poka-yoke, cần bám theo tóm tắt này để thiết kế ngay từ đầu: phản ánh vào PFMEA, ghi tần suất thử nghiệm vào kế hoạch kiểm soát, thử nghiệm mô phỏng hằng ngày (như kiểm tra đầu ca bằng cách cố ý bỏ sót để xem có dừng không), và phương án thay thế khi camera hoặc thiết bị suy luận hỏng (như chuyển sang kiểm tra toàn bộ bằng mắt). Ngoài ra, trong Stakeholder Communiqué tháng 7 năm 2026, IATF đã công bố kế hoạch về phiên bản thứ 2 của IATF 16949, với dự kiến phát hành vào giữa năm 2027. Thông báo cũng ghi rõ lịch trình chỉ mang tính tham khảo và có thể thay đổi.
Các lựa chọn sản phẩm và phương thức
Sản phẩm AI phát hiện bỏ sót thao tác chia thành ba hướng chính. Chức năng và hiệu quả của các sản phẩm nêu dưới đây đều là mô tả của nhà sản xuất hoặc nhà phân phối (tuyên bố của nhà cung cấp), không phải con số đã được bên thứ ba kiểm chứng. Bài viết cũng không khuyến nghị sản phẩm cụ thể nào.
1. Sản phẩm chuyên giám sát thao tác lắp ráp (nhận dạng động tác, xác nhận trình tự)
- Retrocausal “Assembly Copilot” (Mỹ): theo mô tả của công ty, AI vừa theo dõi thao tác vừa đưa ra hướng dẫn công việc, và cảnh báo lỗi thao tác bằng âm thanh và màn hình. Sản phẩm chạy trên webcam thông thường hoặc camera PoE/GigE với PC Windows, có thể triển khai “trong vòng vài giờ” sau khi gán nhãn 1 chu kỳ, và có thể liên kết không cần lập trình (no-code) với PLC và cờ lê lực thông minh qua OPC UA. Công ty nêu các con số từ trường hợp triển khai tại Siemens: tỷ lệ đạt ngay lần đầu tăng 10%, vấn đề chất lượng giảm 60%, thời gian đào tạo giảm 44% (cùng các con số này cũng được ghi trên blog đối tác của Siemens năm 2020).
- Invisible AI (Mỹ): theo mô tả của công ty, camera nhẹ ghi lại mọi chu kỳ tại mọi trạm, hoạt động hoàn toàn on-premise không dùng đám mây, và theo dõi theo từng chu kỳ các sai lệch so với quy trình kèm video.
- Drishti (Mỹ): theo bài viết năm 2020 trên IndustryWeek, đây là cơ chế nhận dạng hành động thao tác của con người từ video, đã được áp dụng tại cơ sở Bắc Mỹ của Denso, và Denso đã yêu cầu độ chính xác trên 99% để có được sự tin tưởng của công nhân. Lưu ý đây là bài viết cũ từ năm 2020.
- Marubun / Murata Manufacturing / RUTILEA “Hệ thống giám sát thao tác công đoạn bằng camera Edge AI”: Marubun công bố bắt đầu bán vào ngày 10 tháng 2 năm 2026. Theo công bố, hệ thống kết hợp camera Edge AI chuyên dụng do Murata Manufacturing sản xuất với phần mềm AI của RUTILEA, ước lượng quan hệ vị trí giữa khung xương người và dụng cụ để phát hiện và thông báo tức thì lỗi trình tự và thao tác bị bỏ sót. Công bố cũng nêu đặc điểm là thiết lập luồng công việc không cần lập trình và hoàn tất xử lý trong môi trường cục bộ bên trong nhà máy.
- Canon Marketing Japan “Dịch vụ phòng ngừa lỗi bất cẩn”: theo mô tả của công ty, camera mạng quay vùng tay thao tác, tự động phát hiện thao tác bị bỏ sót và lỗi bằng cách nhận diện dụng cụ và phân tích chuyển động của tay và cánh tay, rồi thông báo tức thì lên màn hình và cho người quản lý dây chuyền. Giá không được công bố.
2. Sản phẩm tập trung vào phán định chi tiết và công đoạn
- Bossard SmartCamera (Thụy Sĩ): theo mô tả của công ty, sản phẩm phát hiện tay có với tới đúng hộp chi tiết không, chi tiết đã được đặt chưa, công đoạn có bị bỏ qua không, có dùng đúng dụng cụ không, cáp đã được nối vào đúng ổ cắm quy định chưa, số lượng chi tiết, v.v., và có thể thực hiện interlock khóa hoặc mở công đoạn dựa trên phán định OK/NG cũng như lưu ảnh OK/NG cho từng công đoạn.
- OKI “Hệ thống phán định bất thường ngoại quan”: công bố năm 2021 cho biết hệ thống phân tích hình ảnh bằng máy tính AI edge “AE2100”, và trong thử nghiệm thực tế tại nhà máy Honjo của công ty đã đưa số lỗi thao tác bị bỏ lọt về 0 và giảm 15% thời gian thao tác của toàn công đoạn.
- Mở rộng của Fujitsu Actlyzer: công bố năm 2021 cho biết hệ thống phân biệt các yếu tố thao tác từ video bằng nhận dạng khung xương 3D và học sâu, và đã phát hiện thao tác với độ chính xác từ 90% trở lên tại nhà máy Yamanashi của Fujitsu I-Network Systems. Bối cảnh phát triển được nêu là gánh nặng tạo dữ liệu: trước đây việc phân đoạn thủ công một video 20 phút có khi mất từ 1 giờ trở lên.
3. Thị giác máy đa dụng và tự phát triển hoặc do SIer xây dựng
Đây là hướng mà doanh nghiệp tự làm hoặc SIer lắp ghép thiết bị xử lý hình ảnh đa dụng và mô hình AI cho phù hợp với công đoạn. Ví dụ, tháng 4 năm 2026 Cognex công bố In-Sight 6900 Vision Controller, tích hợp NVIDIA Jetson, hiệu năng AI tối đa 157 TOPS, xử lý tại biên mà không cần PC bên ngoài. Tuy nhiên, thông cáo báo chí này không đề cập đến ứng dụng kiểm tra xác nhận lắp ráp, và đây là sản phẩm thiên về kiểm tra ngoại quan. Khi chọn thị giác máy đa dụng, phạm vi phải tự xây dựng sẽ rộng hơn, gồm nhận dạng động tác, quản lý thứ tự công đoạn, liên kết với PLC và cơ chế ghi chép.
Ở giai đoạn nghiên cứu phát triển, tháng 8 năm 2025 NEC công bố công nghệ dùng mô hình ngôn ngữ thị giác (vision language model) để nhận dạng hành động thao tác chỉ từ văn bản mô tả công việc mà không cần học trước video hiện trường, và đặt mục tiêu thương mại hóa muộn nhất trong năm tài chính 2026 (kế hoạch).
Chọn thế nào
Trong ma trận đã lập ở phần “bằng chứng hoàn thành”, nếu công đoạn có bằng chứng chính nghiêng về “có hay không có chi tiết”, ứng viên là các sản phẩm tập trung vào phán định chi tiết hoặc thị giác máy đa dụng. Nếu có nhiều công đoạn mà “động tác của tay” là bằng chứng chính, ứng viên là các sản phẩm chuyên nhận dạng động tác. Trong mọi trường hợp, với các con số về độ chính xác hay hiệu quả trong hồ sơ đề xuất, hãy luôn hỏi “đó là con số đánh giá ở công đoạn nào, trong điều kiện nào, trên bao nhiêu mẫu”, và an toàn hơn là không dùng những con số không nêu điều kiện đánh giá làm căn cứ so sánh. Sự khác biệt với AI phân tích thao tác, vốn lấy việc đo thời gian thao tác làm mục đích chính, được trình bày trong “Triển khai AI phân tích thao tác: đo thời gian tự động và nghiệm thu tại nhà máy Thái Lan“. Có sản phẩm dùng cùng một camera để đo được cả thời gian thao tác, nhưng lưu ý rằng khi mục đích khác nhau thì những gì cần đo trong thử nghiệm nghiệm thu cũng khác nhau.
Cấu hình hệ thống và liên kết với thiết bị hiện có
AI phát hiện bỏ sót thao tác không tự hoàn chỉnh chỉ với camera và AI. Chỉ khi được kết nối với PLC, andon, dụng cụ và MES, nó mới trở thành cơ chế chặn lỗi bỏ sót và lưu hồ sơ. Cấu hình điển hình được tóm tắt trong hình.
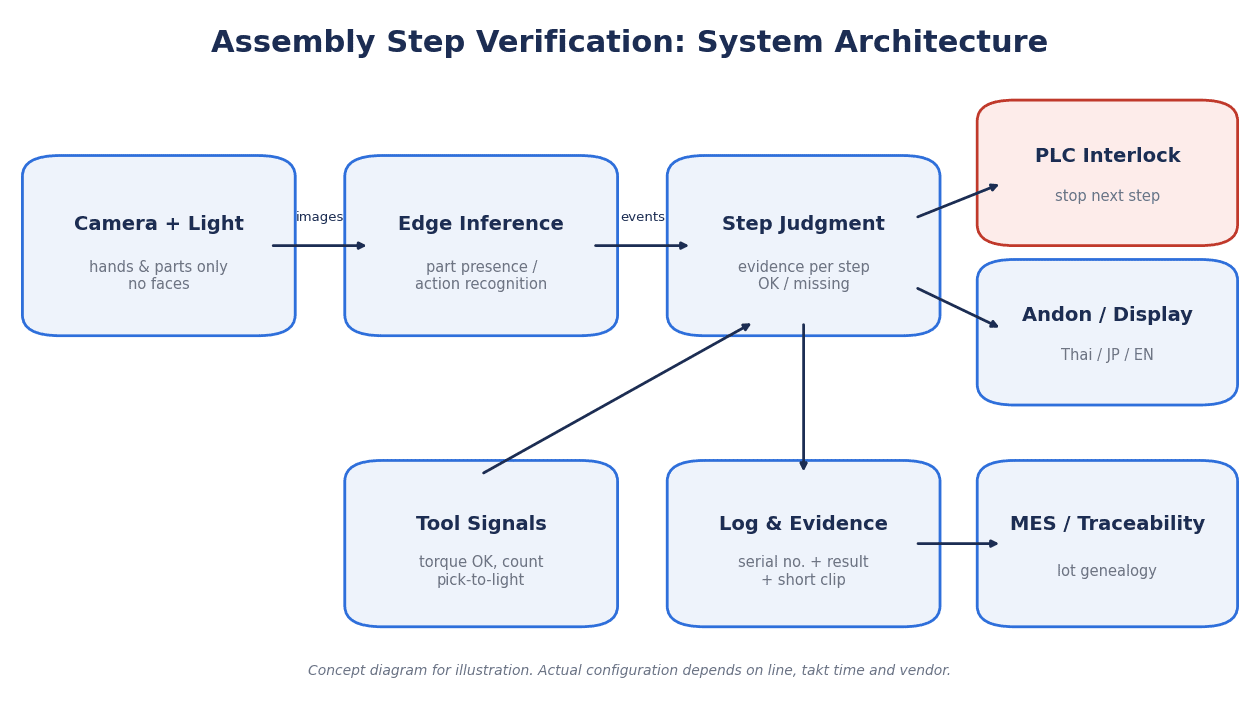
Hình: Ví dụ cấu hình hệ thống AI phát hiện bỏ sót thao tác. Hình ảnh camera được suy luận tại biên, kết quả phán định công đoạn được chuyển cho interlock của PLC và andon. Tín hiệu hoàn thành của dụng cụ siết cũng đi vào phán định công đoạn, và nhật ký phán định được gửi đến MES.
Các vấn đề theo từng thành phần
- Camera và chiếu sáng: cơ bản là quay vùng tay thao tác từ ngay phía trên hoặc chếch phía trên vị trí làm việc. Hãy kiểm tra trên công đoạn thực tế trước PoC các yếu tố như che khuất do tay hoặc dụng cụ, chi tiết phản quang và biến động chiếu sáng. Giới hạn vùng quay vào tay thao tác cũng quan trọng từ góc độ quyền riêng tư.
- Suy luận tại biên (edge): cấu hình xử lý hình ảnh bên trong nhà máy tránh được độ trễ mạng và không phải đưa hình ảnh ra ngoài. Trong các sản phẩm nêu ở phần sản phẩm và phương thức, Marubun / Murata Manufacturing / RUTILEA, Invisible AI, Bossard và một số sản phẩm khác mô tả đặc điểm là xử lý trong nhà máy hoặc trên thiết bị (đều là tuyên bố của nhà cung cấp). Cách tiến hành RFP và PoC cho Edge AI được trình bày trong “Triển khai Edge AI trong nhà máy 2026: RFP, PoC 90 ngày và nghiệm thu“.
- Phán định công đoạn: đây là lớp kết hợp phán định của camera, tín hiệu hoàn thành của dụng cụ và tín hiệu lấy chi tiết để quyết định “hoàn thành”, “bỏ sót” hay “không phán định được” cho từng công đoạn. Điều quan trọng là quyết định cách xử lý “không phán định được” (camera bị che, đèn tắt, v.v.) tách biệt khỏi cả OK lẫn NG.
- Interlock PLC và andon: kết quả phán định công đoạn được chuyển cho PLC theo dạng hợp đồng sự kiện đã đề cập ở phần “thiết kế sau khi phát hiện”, còn interlock và andon được vận hành bằng logic phía PLC.
- Tín hiệu dụng cụ: nhận tín hiệu hoàn thành và số lần từ bộ điều khiển của dụng cụ siết. Tín hiệu nhận được và phương thức truyền thông khác nhau theo từng model, nên trước tiên cần kiểm kê danh sách dụng cụ hiện có và thông số truyền thông.
- Nhật ký và MES: hướng dẫn của Ultralytics cho rằng cần ghi lại số lệnh công việc, phiên bản mô hình hoặc quy tắc, kết quả, và bằng chứng trong phạm vi chính sách lưu giữ cho phép. Nếu liên kết với MES bằng số serial hoặc lô, khi có khiếu nại của khách hàng có thể truy ngược “tại công đoạn đó của đúng cá thể đó đã phán định điều gì”.
Quyết định trước thời gian dành cho phán định
Nếu mất nhiều thời gian để có kết quả phán định, công nhân sẽ chuyển sang sản phẩm tiếp theo và việc khắc phục bị chậm. Hãy tính ngược từ takt time của công đoạn và chuyển động của công nhân để xác định thời gian cho phép từ lúc chụp, suy luận đến khi chuyển cho PLC, và thỏa thuận trong hợp đồng. Hướng dẫn của Ultralytics cũng không ghi mục tiêu số về độ trễ. Không nên áp con số chung chung, mà cần quyết định dựa trên công đoạn của chính nhà máy.
Quay hình công nhân, PDPA và các vấn đề quan hệ lao động
AI phát hiện bỏ sót thao tác quay vùng tay thao tác của công nhân, có khi cả phần thân trên. Hình ảnh quay được có thể là dữ liệu cá nhân, nên cần đưa việc tuân thủ Luật Bảo vệ Dữ liệu Cá nhân của Thái Lan (PDPA) và sự đồng thuận của hiện trường vào thiết kế ngay từ đầu. Phần dưới đây là tổng hợp thông tin công khai, không phải tư vấn pháp lý. Với từng trường hợp cụ thể, vui lòng xác nhận với chuyên gia pháp luật Thái Lan.
Những gì biết được về PDPA từ thông tin công khai
Một bài bình luận báo chí năm 2026 (đăng trên Bangkok Biz News) của tác giả thuộc Khoa Luật, Đại học Prince of Songkla, tóm tắt về việc sử dụng CCTV như sau. Việc sử dụng cá nhân trong gia đình có thể là ngoại lệ, nhưng doanh nghiệp và tổ chức không thể viện dẫn ngoại lệ sử dụng cá nhân. Nếu dựa trên “lợi ích chính đáng (legitimate interest)”, cần chứng minh lợi ích đó vượt trội hơn ảnh hưởng đến quyền riêng tư. Cần thông báo cho người bị quay, và nên nêu vị trí camera, mục đích xử lý, quyền của chủ thể dữ liệu và thông tin liên hệ của bên kiểm soát dữ liệu. Cần giới hạn quyền truy cập hình ảnh và xóa các bản ghi không còn cần thiết. Lưu ý đây là bài bình luận của tác giả thuộc khoa luật một trường đại học, không trích dẫn hướng dẫn chính thức của Ủy ban Bảo vệ Dữ liệu Cá nhân (PDPC).
Về động thái của PDPC, theo Tilleke & Gibbins, tháng 4 năm 2026 đã diễn ra lấy ý kiến công chúng về dự thảo hướng dẫn PDPA theo lĩnh vực, trong đó có chương về CCTV và kiểm soát ra vào. Tuy nhiên, đối tượng là khu dân cư và chung cư (quản lý khách, dữ liệu sinh trắc học, nhận dạng biển số, v.v.), không phải hướng dẫn chuyên biệt cho việc quay hình nhân viên tại nơi làm việc. Tại thời điểm viết bài, bản cuối cùng chưa được công bố.
Về chế tài, phạt hành chính từ 500,000 đến 5,000,000 baht; phạt hình sự tối đa 6 tháng tù, phạt tiền không quá 1,000,000 baht, hoặc cả hai, và giám đốc của pháp nhân cũng có thể là đối tượng; về dân sự có bồi thường thiệt hại mang tính trừng phạt với mức trần là 2 lần thiệt hại thực tế (các quy định chính có hiệu lực từ ngày 27 tháng 5 năm 2020). Theo Hogan Lovells, ngày 1 tháng 8 năm 2025 PDPC đã công bố 8 quyết định phạt hành chính trong 5 vụ việc, ví dụ một nhà bán lẻ sản phẩm IT bị phạt tổng cộng 7,000,000 baht cho nhiều vi phạm gồm thiếu biện pháp bảo đảm an toàn và không báo cáo sự cố rò rỉ, một công ty mỹ phẩm bị phạt 2,500,000 baht. Tất cả đều là các vụ việc thiếu sót bảo mật hoặc rò rỉ, không phải vụ việc về CCTV hay giám sát nhân viên, nhưng việc thực thi đã thực sự diễn ra.
Đưa vào thiết kế
Chuyển phần tổng hợp thông tin công khai thành các hạng mục thiết kế hệ thống, có thể ví dụ như sau.
- Giới hạn vùng quay vào tay thao tác: chỉ quay mặt bàn làm việc và vùng tay, chọn góc quay không lọt khuôn mặt. Nếu khuôn mặt có thể lọt vào, xem xét chức năng tự động làm mờ. Một bài viết năm 2022 giới thiệu rằng Retrocausal đã triển khai tự động làm mờ khuôn mặt và mã hóa.
- Viết rõ mục đích và thông báo: làm rõ mục đích, ví dụ “phát hiện bỏ sót thao tác và truy xuất nguồn gốc sản phẩm”, rồi niêm yết và giải thích vị trí camera, mục đích, quyền và thông tin liên hệ bằng ngôn ngữ mà công nhân đọc được.
- Quyết định thời hạn lưu giữ và quyền truy cập: quyết định lưu chính hình ảnh video, hay chỉ lưu kết quả phán định và ảnh tĩnh OK/NG. Quyết định dựa trên cân bằng giữa thời hạn cần cho truy xuất nguồn gốc và việc giảm thiểu ảnh hưởng đến quyền riêng tư, và giới hạn người được xem.
- Không dùng để đánh giá cá nhân: nếu quy định thành văn bản trong quy tắc vận hành rằng hồ sơ bỏ sót thao tác không được dùng cho đánh giá nhân sự hay kỷ luật cá nhân công nhân, và đạt được thỏa thuận giữa người lao động và người sử dụng lao động, sẽ dễ có được sự đồng thuận của hiện trường hơn.
Nếu có hoạt động kinh doanh liên quan đến EU
Nếu xuất khẩu sản phẩm sang EU hoặc có trụ sở chính tại EU, nên tham khảo thêm Đạo luật AI của EU (EU AI Act) (việc có áp dụng cho hệ thống nội bộ của nhà máy tại Thái Lan hay không cần xác nhận riêng, ở đây không khẳng định). Theo trang văn bản điều luật, Điều 5(1)(f) cấm sử dụng hệ thống AI suy đoán cảm xúc của thể nhân tại nơi làm việc (ngoại lệ cho mục đích y tế và an toàn). Phát hiện bỏ sót thao tác không cần suy đoán cảm xúc, nên không đưa loại chức năng đó vào. Ngoài ra, điểm 4(b) Phụ lục III coi các hệ thống AI giám sát và đánh giá hiệu suất hoặc hành vi của người trong quan hệ lao động là rủi ro cao, nên nếu thiết kế phát hiện bỏ sót thao tác được dùng để đánh giá hoặc giám sát cá nhân thì đây có thể trở thành vấn đề cần xem xét (có thuộc diện này hay không tùy thuộc thiết kế và cách sử dụng, ở đây không khẳng định). Theo Hunton Andrews Kurth, Quy định (EU) 2026/1744 (Digital Omnibus on AI) đã có hiệu lực từ ngày 27 tháng 7 năm 2026, và ngày áp dụng nghĩa vụ đối với AI rủi ro cao độc lập theo Phụ lục III đã được hoãn đến ngày 2 tháng 12 năm 2027.
Tính toán mô hình chi phí và hiệu quả (số giả định)
Từ đây là phần tính toán mô hình để xem hiệu quả phụ thuộc vào giả định đến mức nào. Tất cả các con số dưới đây đều là giả định đặt ra cho bài viết này. Chúng không phải mức trung bình ngành, không phải số liệu khảo sát, cũng không phải giá của nhà sản xuất. Đặc biệt, tỷ lệ phát hiện trong công đoạn của AI không phải là “giá trị AI có thể đạt được”, mà là giá trị cần được thay thế bằng số đo thực tế trong PoC và “thử nghiệm cố ý bỏ sót” sẽ trình bày ở phần sau.
Giả định của nhà máy mô hình
Nhà máy mô hình chỉ lấy 1 dây chuyền lắp ráp thủ công (6 công đoạn) làm đối tượng. Không phải toàn bộ nhà máy. Đơn vị tiền tệ là baht Thái (THB). Cơ sở so sánh (baseline) chỉ có một: “hiện trạng = mỗi năm phát sinh 1,000 vụ bỏ sót thao tác, trong đó 975 vụ được phát hiện ở kiểm tra cuối và phải sửa lại, 25 vụ lọt đến khách hàng”.
| Hạng mục | Giá trị | Cách tính |
|---|---|---|
| Số vụ bỏ sót thao tác phát sinh mỗi năm trên dây chuyền mục tiêu (hiện trạng) | 1,000 vụ | Giả định |
| Trong đó, số vụ được phát hiện ở kiểm tra cuối và phải sửa lại | 975 vụ | Giả định |
| Trong đó, số vụ lọt đến khách hàng | 25 vụ | 1,000−975 |
| Tổn thất trên 1 vụ lọt ra ngoài (tuyển lọc, xử lý 8D, vận chuyển, tiền phạt; không bao gồm chi phí sửa lại) | 40,000 THB | Giả định |
| Chênh lệch giữa chi phí sửa lại khi phát hiện ở kiểm tra cuối và chi phí khi khắc phục ngay trong công đoạn | 250 THB/vụ | Giả định |
| Tỷ lệ phát hiện trong công đoạn của AI (trường hợp trung bình) | 80% | Giả định. Giả sử tác động với cùng tỷ lệ lên cả nhóm lọt ra ngoài và nhóm được phát hiện ở kiểm tra cuối |
| ① Giảm số vụ lọt ra ngoài | 20 vụ → 800,000 THB/năm | 25×80%=20, 20×40,000 |
| ② Giảm chi phí sửa lại | 780 vụ → 195,000 THB/năm | 975×80%=780, 780×250 |
| Tổng hiệu quả hằng năm | 995,000 THB/năm | ①+② |
| Chi phí ban đầu (camera, chiếu sáng, thiết bị edge, liên kết PLC, tạo dữ liệu huấn luyện, PoC) | 1,800,000 THB | Giả định |
| Chi phí vận hành hằng năm (bảo trì, bản quyền, huấn luyện lại, thêm mã sản phẩm, công vận hành) | 395,000 THB/năm | Giả định |
| Hiệu quả ròng hằng năm | 600,000 THB/năm | 995,000−395,000 |
| Số năm hoàn vốn đơn giản | 3.0 năm | 1,800,000÷600,000 |
① và ② không bị tính trùng. ① là nhóm 25 vụ vốn lọt đến khách hàng, ② là nhóm 975 vụ vốn được phát hiện ở kiểm tra cuối, hai tập hợp số vụ là khác nhau. Ngoài ra, tổn thất trên 1 vụ lọt ra ngoài không bao gồm chi phí sửa lại. Nếu đưa chi phí sửa lại vào cả ①, nó sẽ chồng lên cách tính của ②.
Khi tỷ lệ phát hiện thay đổi, số năm hoàn vốn biến động thế nào
Đây là độ nhạy khi chỉ thay đổi tỷ lệ phát hiện trong công đoạn của AI thành 40%, 60%, 80%, còn mọi giả định khác giữ cố định.
| Tỷ lệ phát hiện trong công đoạn | ① Giảm số vụ lọt ra ngoài | ② Giảm chi phí sửa lại | Hiệu quả hằng năm (①+②) | Hiệu quả ròng hằng năm | Số năm hoàn vốn đơn giản |
|---|---|---|---|---|---|
| 40% | 10 vụ, 400,000 THB | 390 vụ, 97,500 THB | 497,500 THB | 102,500 THB | Khoảng 17.6 năm |
| 60% | 15 vụ, 600,000 THB | 585 vụ, 146,250 THB | 746,250 THB | 351,250 THB | Khoảng 5.1 năm |
| 80% | 20 vụ, 800,000 THB | 780 vụ, 195,000 THB | 995,000 THB | 600,000 THB | 3.0 năm |
Ở trường hợp 40%, ① là 10 vụ × 40,000 THB bằng 400,000 THB, ② là 390 vụ × 250 THB bằng 97,500 THB, tổng cộng 497,500 THB; trừ chi phí vận hành hằng năm 395,000 THB thì hiệu quả ròng là 102,500 THB, và thời gian hoàn vốn là 1,800,000÷102,500, khoảng 17.6 năm. Ở trường hợp 60%, tổng cộng 746,250 THB, hiệu quả ròng 351,250 THB, thời gian hoàn vốn là 1,800,000÷351,250, khoảng 5.1 năm.
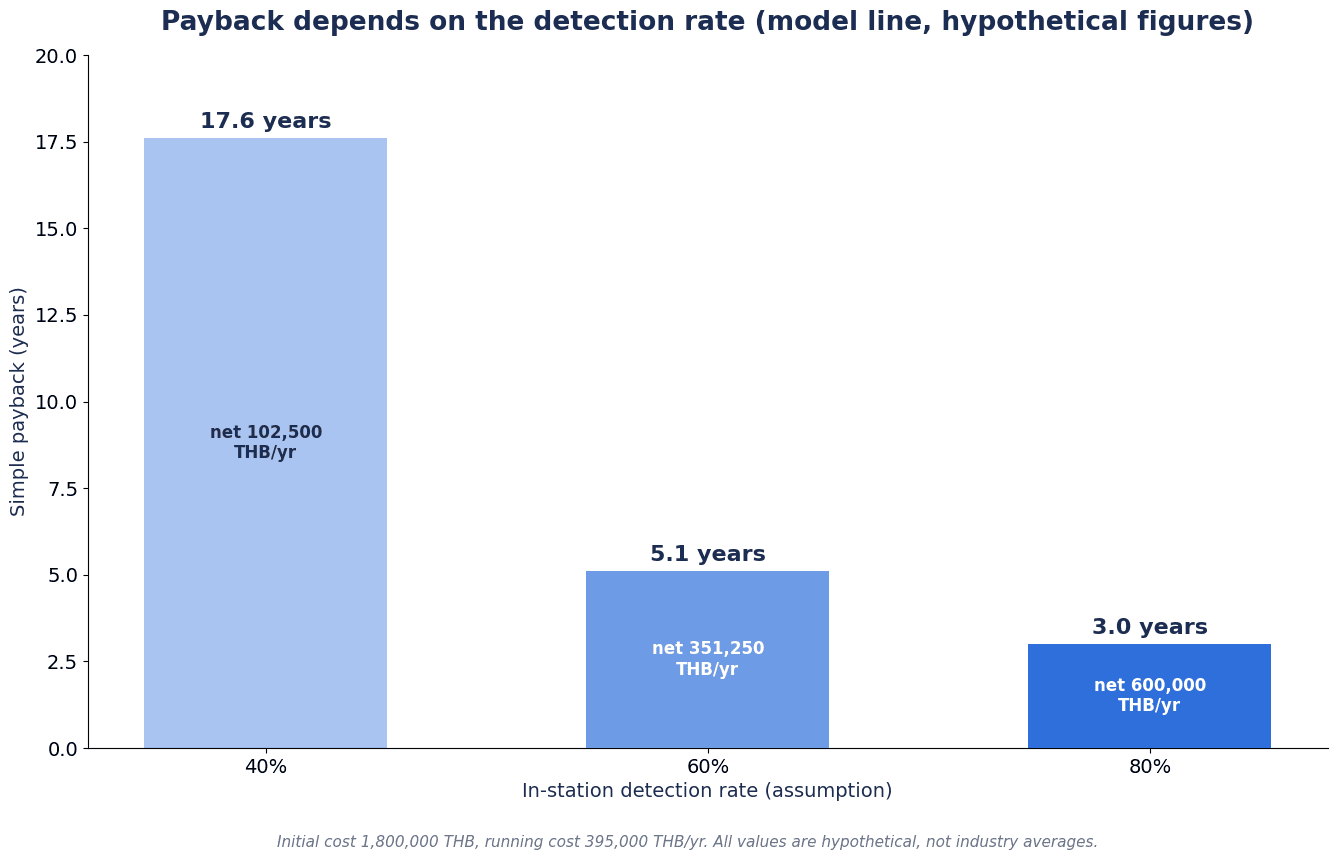
Hình: Độ nhạy của tính toán mô hình. Số năm hoàn vốn đơn giản khi tỷ lệ phát hiện trong công đoạn của AI là 40%, 60% và 80% (khoảng 17.6 năm, khoảng 5.1 năm và 3.0 năm; tất cả đều là số giả định).
Chỉ cần tỷ lệ phát hiện giảm từ 80% xuống 60%, số năm hoàn vốn đã kéo dài từ 3.0 năm lên khoảng 5.1 năm, và ở mức 40% là khoảng 17.6 năm, gần như mất ý nghĩa đầu tư. Lý do là chi phí vận hành hằng năm phát sinh cố định, nên khi hiệu quả nhỏ đi thì hiệu quả ròng teo lại rất nhanh. Một điều nữa có thể thấy là phần lớn hiệu quả đến từ ① giảm số vụ lọt ra ngoài. Ở trường hợp trung bình, 800,000 THB trong 995,000 THB là của ①. Số vụ lọt ra ngoài và tổn thất trên 1 vụ khác nhau rất lớn giữa các nhà máy, nên điểm xuất phát của tính toán là lấy lại số liệu của chính nhà máy từ sổ lỗi lọt ra ngoài đã nêu ở phần kiểm kê.
Những gì không đưa vào tính toán này
Các yếu tố sau được cố ý không đưa vào tính toán.
- Chi phí báo động nhầm: thời gian dừng và công xác nhận khi thao tác đúng nhưng bị phán định là bỏ sót và dây chuyền bị dừng. Báo động nhầm càng nhiều thì hiệu quả càng bị bào mòn tương ứng. Ảnh hưởng đặc biệt lớn ở các công đoạn áp interlock.
- Giảm nhân sự kiểm tra cuối: dù chặn được lỗi bỏ sót trong công đoạn, không chắc có thể giảm ngay kiểm tra cuối. Xét đến thỏa thuận với khách hàng và việc kiểm tra cuối còn đảm nhận kiểm tra các lỗi khác, đây là hạng mục dễ dẫn đến đánh giá quá cao nếu đưa vào hiệu quả.
- Hiệu quả đào tạo công nhân: hiệu quả công nhân học nhanh hơn nhờ được báo ngay khi bỏ sót là có thể có, nhưng khó tách khỏi hiệu quả của các nỗ lực khác, và đây là hạng mục dễ bị tính trùng nếu đưa vào.
Mục đích của tính toán không phải là dùng bảng này để quyết định có đầu tư hay không. Mục đích là biết giả định nào làm số năm hoàn vốn biến động lớn, và quyết định cần đo gì trong PoC. Một phần khoản đầu tư có khả năng thuộc đối tượng ưu đãi của BOI nếu đáp ứng điều kiện, nhưng ngành nghề và yêu cầu áp dụng cần được xác nhận riêng cho từng trường hợp.
Các hạng mục cần ghi trong RFP cho AI phát hiện bỏ sót công đoạn lắp ráp
Trong RFP triển khai AI phát hiện bỏ sót công đoạn lắp ráp, thay vì buộc nhà cung cấp cam kết độ chính xác của mô hình bằng một con số duy nhất, điều quan trọng là ghi rõ định nghĩa bằng chứng hoàn thành, phản ứng sau khi phát hiện và phương pháp kiểm chứng. Chúng tôi khuyến nghị tối thiểu đưa vào 12 hạng mục sau.
| No. | Hạng mục | Ví dụ nội dung cần ghi |
|---|---|---|
| 1 | Phạm vi đối tượng | Dây chuyền, công đoạn, mã sản phẩm, ca làm việc của công nhân thuộc đối tượng. Ghi rõ cả các công đoạn và mã sản phẩm ngoài đối tượng |
| 2 | Bằng chứng hoàn thành của từng công đoạn | Đính kèm ma trận công đoạn × bằng chứng (bằng chứng chính và bằng chứng bổ trợ) và yêu cầu phán định theo đó |
| 3 | Đầu ra phán định | 3 phân loại “hoàn thành”, “bỏ sót”, “không phán định được”, cùng cách hiển thị và thông báo cho từng loại |
| 4 | Phản ứng sau khi phát hiện | Áp dụng cảnh báo, andon, interlock hay cách ly sản phẩm, cho công đoạn nào, từ giai đoạn nào |
| 5 | Quyền giải trừ và làm lại | Người được giải trừ, phương thức xác thực, các lựa chọn lý do giải trừ, quy trình làm lại và phán định lại |
| 6 | Thời gian phán định | Mục tiêu thời gian từ khi hoàn thành thao tác đến khi có phán định. Thỏa thuận trong hợp đồng giá trị tính ngược từ takt time của công đoạn |
| 7 | Định nghĩa tỷ lệ bỏ lọt và tỷ lệ báo động nhầm | Tính những gì là bỏ lọt và báo động nhầm, phạm vi cho phép, số mẫu và thời gian dùng để đánh giá. Con số được thỏa thuận trong hợp đồng |
| 8 | Liên kết với thiết bị hiện có | Thông số kết nối với PLC, andon, dụng cụ siết, MES; các trường của sự kiện (kết quả, lý do, thời điểm, trạm, phiên bản mô hình) |
| 9 | Vùng quay và quyền riêng tư | Vùng quay, góc quay không lọt khuôn mặt hoặc làm mờ, thời hạn lưu giữ video và ảnh tĩnh, quyền truy cập, nơi xử lý (trong nhà máy hay bên ngoài) |
| 10 | Thêm mã sản phẩm và huấn luyện lại | Quy trình khi thêm mã sản phẩm hoặc thay đổi công đoạn, ai thực hiện, thời gian cần thiết, chi phí, cách phê duyệt cập nhật mô hình và khôi phục phiên bản cũ |
| 11 | Ứng phó khi hỏng và kiểm tra hằng ngày | Phương án thay thế khi camera hoặc thiết bị suy luận hỏng, cách thử nghiệm mô phỏng đầu ca, biểu mẫu hồ sơ |
| 12 | Bảo trì, đào tạo, ngôn ngữ | Phạm vi bảo trì và thời gian phản hồi, màn hình và tài liệu đào tạo bằng tiếng Thái, tiếng Anh, tiếng Nhật, v.v., năng lực hỗ trợ tại chỗ |
Nếu hồ sơ đề xuất của nhà cung cấp có ghi con số độ chính xác, hãy luôn hỏi đó là “con số đánh giá ở công đoạn nào, trong điều kiện nào, trên bao nhiêu thao tác”. Đánh giá trên video quay trong điều kiện chuẩn chỉnh và đánh giá trên dây chuyền sản xuất hàng loạt, nơi chiếu sáng thay đổi, công nhân luân chuyển và mã sản phẩm được chuyển đổi, có ý nghĩa khác nhau. Tỷ lệ bỏ lọt và tỷ lệ báo động nhầm ở mục 7 nên được định nghĩa không phải là con số nhà cung cấp đưa ra theo lý thuyết chung, mà là giá trị đo trên công đoạn của chính nhà máy, dùng các dạng bỏ sót của chính nhà máy.
Những gì cần xác nhận trong FAT/SAT: thiết kế thử nghiệm cố ý bỏ sót
Điều cần xác nhận trong thử nghiệm nghiệm thu là “theo bằng chứng hoàn thành đã định, hệ thống có dừng khi bỏ sót và không dừng khi không bỏ sót hay không”. Trung tâm của việc này là thử nghiệm cố ý bỏ sót thao tác rồi cho chạy (thử nghiệm lỗi gieo sẵn – seeded defect). FAT (thử nghiệm tại môi trường phía nhà cung cấp, hoặc trước khi xuất xưởng) và SAT (thử nghiệm sau khi lắp đặt tại dây chuyền sản xuất hàng loạt tại hiện trường) được thiết kế như sau.
Tạo các mẫu thử nghiệm
Với từng công đoạn trong ma trận, viết ra các dạng bỏ sót có thể xảy ra và biến mỗi dạng thành một mẫu thử nghiệm. Với ví dụ 6 công đoạn, có thể như sau.
- Lắp bracket: không lắp bracket / lắp bracket khác mã / đã lắp nhưng lệch vị trí
- Cắm connector: không cắm / cắm giữa chừng mà không ấn vào (cắm chưa hết)
- Siết 4 vít: không siết 1 vít / cả 4 vít chỉ siết tạm / siết 2 lần cùng một lỗ và bỏ qua 1 vị trí
- Đi dây kẹp bó dây điện: không cố định 1 kẹp / đảo thứ tự đi dây
- Dán nhãn: không dán / dán nhãn khác mã / dán lệch khỏi vị trí quy định
- Xác nhận cuối: bỏ qua động tác xác nhận và chuyển sản phẩm đi
Đồng thời, cũng cho chạy các sản phẩm được thao tác đúng (sản phẩm không bỏ sót). Vì để đo bỏ lọt cần sản phẩm có bỏ sót, còn để đo báo động nhầm cần sản phẩm không bỏ sót.
Cách nghĩ về số lượng mẫu
Chuẩn bị số lượng mẫu thử đủ để phán định được phạm vi cho phép đã thỏa thuận trong hợp đồng. Phạm vi cho phép của bỏ lọt đặt càng nhỏ thì càng phải cho chạy nhiều sản phẩm bỏ sót để xác nhận. Dù thử nghiệm vài mẫu cho kết quả “bỏ lọt bằng 0”, điều đó cũng không chứng minh được phạm vi cho phép là nhỏ. Không áp con số chung chung; hãy thỏa thuận trước với nhà cung cấp, cùng với phạm vi cho phép, về việc mỗi dạng chạy bao nhiêu mẫu, chạy bao nhiêu sản phẩm đúng, và với số lượng đó có thể kết luận được điều gì.
Nếu công nhân biết “tiếp theo là thử nghiệm bỏ sót”, động tác có thể khác với bình thường. Nếu chỉ người phụ trách thử nghiệm biết chu kỳ nào sẽ bỏ sót, và trộn vào luồng công việc bình thường, có thể đo trong điều kiện gần với sản xuất hàng loạt.
Ghi lại bỏ lọt và báo động nhầm
Kết quả thử nghiệm được ghi từng mẫu một: số thử nghiệm, công đoạn, dạng bỏ sót (hoặc sản phẩm đúng), phán định của AI (hoàn thành / bỏ sót / không phán định được) và thời gian đến khi phán định, phản ứng thực tế đã xảy ra (cảnh báo, andon, interlock) và hồ sơ giải trừ, mã sản phẩm, điều kiện chiếu sáng, công nhân, thời điểm, phiên bản mô hình.
Cho chạy dạng bỏ sót mà bị phán định là “hoàn thành” thì là bỏ lọt; cho chạy sản phẩm đúng mà bị phán định là “bỏ sót” thì là báo động nhầm. “Không phán định được” được đếm riêng, khác với cả hai, và ghi lại xảy ra trong điều kiện nào. Công đoạn có nhiều “không phán định được” là dấu hiệu cần xem lại vị trí camera hoặc chiếu sáng. Về cách xử lý báo động nhầm, có thể tham khảo cách tiếp cận trong bài về phát hiện thừa và bỏ lọt của AI kiểm tra ngoại quan “Giảm loại nhầm khi kiểm tra ngoại quan bằng AI: Ngưỡng và nghiệm thu“.
Các điều kiện để xác nhận khả năng tái lập
Dù đạt FAT, trên dây chuyền sản xuất hàng loạt điều kiện sẽ thay đổi. Trong SAT, ít nhất hãy thay đổi các điều kiện sau và lặp lại cùng các mẫu thử nghiệm.
- Chuyển đổi mã sản phẩm: thử nghiệm với các mã sản phẩm đối tượng (hoặc mã đại diện), và xác nhận cả việc phán định của mã trước không còn sót lại ở các chu kỳ ngay sau khi chuyển đổi.
- Chiếu sáng: thử nghiệm trong các điều kiện có thể xảy ra tại hiện trường như ca ngày và ca đêm, khung giờ có ánh sáng bên ngoài lọt vào, trạng thái một phần đèn bị tắt.
- Thay đổi công nhân: thử nghiệm với công nhân lành nghề, người mới, người hỗ trợ, công nhân thuận tay khác nhau, và xem thói quen động tác có ảnh hưởng đến phán định không.
Phân chia FAT và SAT
| Phân loại | Hạng mục xác nhận | Cách xác nhận | Cách nghĩ về tiêu chí đạt |
|---|---|---|---|
| FAT | Logic phán định | Cho chạy các mẫu thử nghiệm của từng công đoạn và sản phẩm đúng, xem phân loại phán định có ra đúng như đã định không | Trong phạm vi cho phép về bỏ lọt và báo động nhầm đã thỏa thuận trong hợp đồng |
| FAT | Định dạng sự kiện | Xác nhận các trường của sự kiện chuyển cho phía PLC (kết quả, lý do, thời điểm, trạm, phiên bản mô hình) | Tất cả các trường theo thông số đều xuất ra đầy đủ |
| FAT | Thời gian phán định | Đo thời gian từ khi hoàn thành thao tác đến khi có phán định | Trong thời gian đã thỏa thuận trong hợp đồng |
| SAT | Thử nghiệm cố ý bỏ sót (điều kiện sản xuất hàng loạt) | Trộn sản phẩm bỏ sót vào luồng công việc bình thường và cho chạy | Trong phạm vi cho phép về bỏ lọt và báo động nhầm đã thỏa thuận trong hợp đồng |
| SAT | Khả năng tái lập | Thay đổi các điều kiện chuyển đổi mã sản phẩm, chiếu sáng, thay đổi công nhân và lặp lại cùng thử nghiệm | Vẫn nằm trong phạm vi cho phép khi thay đổi điều kiện |
| SAT | Interlock và giải trừ | Xác nhận khi phát hiện bỏ sót thì công đoạn kế tiếp dừng, và chỉ giải trừ được với quyền đã định | Dừng đúng như đã định và hồ sơ giải trừ được lưu lại |
| SAT | Phản ứng khi hỏng | Tạo trạng thái không phán định được hoặc hỏng bằng cách che camera, dừng thiết bị suy luận, v.v. | Chuyển sang phương án thay thế đã định, không cho sản phẩm đi qua như OK |
| SAT | Liên kết hồ sơ | Xác nhận kết quả phán định và hồ sơ giải trừ được lưu trong MES gắn với mã sản phẩm, số serial và lô | Được ghi đầy đủ và có thể tra cứu về sau |
Cũng có cách ghi vào hợp đồng một quy trình nghiệm thu theo từng bước: sau SAT, đặt một giai đoạn thử nghiệm vận hành theo dõi cả bỏ lọt và báo động nhầm trong sản xuất hàng loạt trong một khoảng thời gian nhất định, và chỉ đưa interlock vào vận hành chính thức sau khi đáp ứng tiêu chí đã thỏa thuận ở đó. Thử nghiệm cố ý bỏ sót không chỉ thực hiện khi nghiệm thu, mà theo cách tiếp cận của IATF 16949, sẽ được duy trì như thử nghiệm mô phỏng hằng ngày, ví dụ kiểm tra đầu ca. Nếu thiết kế các mẫu thử nghiệm nghiệm thu sao cho có thể chuyển nguyên trạng thành biểu mẫu kiểm tra hằng ngày, công sức vận hành sẽ giảm.
Các vấn đề đặc thù của Thái Lan và ASEAN
Hiển thị đa ngôn ngữ và sự luân chuyển công nhân
Tại các nhà máy Thái Lan, có khi công nhân từ các nước lân cận cùng làm trên một dây chuyền. Màn hình cảnh báo nên được thiết kế để truyền đạt bằng hình và màu sắc hơn là chữ, và khi dùng chữ thì chuẩn bị ngôn ngữ mà công nhân đọc được. Thông báo PDPA cũng tương tự. Ngoài ra, ở hiện trường có nhiều luân chuyển hoặc điều người hỗ trợ, bỏ sót dễ xảy ra khi người mới hoặc người hỗ trợ làm việc, và với phương thức dùng nhận dạng động tác, báo động nhầm có thể tăng do thói quen động tác của công nhân mới. Đó là lý do đưa việc thay đổi công nhân vào điều kiện thử nghiệm của SAT.
Số lượng mã sản phẩm lớn
Ở những nhà máy chạy nhiều mã sản phẩm trên cùng một dây chuyền, mỗi lần thêm mã sản phẩm đều cần tạo dữ liệu huấn luyện, cập nhật ma trận và làm lại thử nghiệm. Đó là lý do việc thêm mã sản phẩm được đưa vào chi phí vận hành hằng năm trong tính toán mô hình. Hãy quyết định quy trình và chi phí ngay từ đầu tại mục 10 của RFP.
Chiếu sáng, bụi và nhiệt độ cao
Trong nhà xưởng có ánh sáng bên ngoài thay đổi theo khung giờ, công đoạn nhiều bụi hoặc khói dầu, môi trường nóng, thì ống kính bẩn, chiếu sáng thay đổi và nhiệt của thiết bị sẽ ảnh hưởng đến phán định. Hãy quyết định tần suất và người phụ trách vệ sinh, vị trí lắp đặt và làm mát thiết bị edge như một phần của phạm vi bảo trì.
Tiền lương và bố trí nhân sự
Mức lương tối thiểu theo ngày của Thái Lan, theo lần điều chỉnh có hiệu lực từ ngày 1 tháng 1 năm 2025, là 337 đến 400 baht (trước đó là 330 đến 370 baht). Phép tính hoàn vốn đầu tư AI chỉ bằng việc “giảm người” khó đứng vững, và như đã thấy trong tính toán mô hình, thực tế hơn là xem hiệu quả của AI phát hiện bỏ sót thao tác chủ yếu từ việc giảm lỗi lọt ra ngoài và giảm sửa lại. Ngoài ra, thông cáo báo chí của APO cũng giới thiệu rằng tốc độ tăng năng suất lao động của Thái Lan chỉ đạt bình quân 2.1% giai đoạn 2015 đến 2023 (giai đoạn 2010 đến 2015 là 4.8%), và già hóa dân số đang hạn chế việc mở rộng lực lượng lao động.
Ưu đãi BOI và định hướng quốc gia
Trong thông báo BOI No. 4/2569 nêu trên, nếu từ 30% tổng giá trị máy móc trở lên liên quan đến hoặc hỗ trợ ngành công nghiệp máy móc tự động hóa trong nước thì mức miễn được mở rộng lên 100%, mức đầu tư tối thiểu là 1,000,000 baht (không bao gồm đất và vốn lưu động), và hạn nộp đơn là cuối năm 2027. Đối tượng là các hạng mục sản xuất ô tô thông thường và sản xuất PHEV/HEV, nên các nhà máy linh kiện điện tử hay đồ gia dụng cần xác nhận riêng xem mình có thuộc đối tượng hay không. Theo BOI, trong nửa đầu năm 2026 đã có 132 dự án sản xuất thông minh và bền vững, trị giá 516.8 triệu USD (17 tỷ baht) được phê duyệt. Ngoài ra, National AI Roadmap đưa ra các mục tiêu khuyến nghị cho Bộ Công nghiệp, như đến năm 2030 tỷ lệ ứng dụng AI ở các ngành chủ chốt đạt từ 60% trở lên đối với doanh nghiệp lớn và từ 40% trở lên đối với doanh nghiệp vừa và nhỏ. Đây là mục tiêu, không phải kết quả thực tế.
Năng lực hỗ trợ
Với sản phẩm nước ngoài, hãy xác nhận khả năng hỗ trợ bằng tiếng Thái tại chỗ, thời gian có mặt khi xảy ra sự cố, và ai cập nhật mô hình ở đâu. Hãy ghi cụ thể phạm vi bảo trì và thời gian phản hồi tại mục 12 của RFP.
Câu hỏi thường gặp
AI nhận dạng hình ảnh làm được gì trong lắp ráp của ngành sản xuất?
Trong phát hiện bỏ sót thao tác lắp ráp, AI nhận dạng hình ảnh có thể phán định chi tiết có ở đúng vị trí quy định không, tay có với tới đúng hộp chi tiết không, dụng cụ có được sử dụng không, thứ tự các bước có được tuân thủ không, v.v. Tùy sản phẩm, có loại dùng cả nhận dạng động tác ước lượng khung xương người hoặc vị trí bàn tay. Tuy nhiên, bằng chứng mà camera không ghi lại được thì chất lượng mô hình không thể bù đắp. Những lỗi bỏ sót khó tạo khác biệt về hình dạng bên ngoài như connector cắm chưa hết thì an toàn hơn khi kết hợp với kiểm tra vật lý.
Lắp camera AI nhà máy có biến thành giám sát công nhân không?
Tùy vào thiết kế. Bằng các thiết kế như giới hạn vùng quay vào tay thao tác với góc quay không lọt khuôn mặt, giới hạn mục đích ở “phát hiện bỏ sót thao tác và truy xuất nguồn gốc” và thông báo cho công nhân, giới hạn thời hạn lưu giữ và người được xem, thỏa thuận giữa người lao động và người sử dụng lao động rằng hồ sơ không dùng cho đánh giá nhân sự cá nhân, có thể giảm khả năng bị coi là giám sát. Các vấn đề PDPA của Thái Lan đã được tổng hợp trong bài, nhưng đó không phải tư vấn pháp lý, nên với từng trường hợp cụ thể vui lòng xác nhận với chuyên gia.
Phát hiện sản phẩm lỗi bằng AI khác gì AI phát hiện bỏ sót công đoạn lắp ráp?
Phát hiện sản phẩm lỗi bằng AI (AI kiểm tra ngoại quan) chụp ảnh thành phẩm hoặc bán thành phẩm và tìm vết xước hay thiếu chi tiết còn lưu lại trên kết quả. AI phát hiện bỏ sót thao tác quan sát quá trình thao tác và xác nhận việc lắp chi tiết, sử dụng dụng cụ, thứ tự các bước, v.v. Điểm khác biệt là những lỗi bỏ sót khó để lại dấu vết trên kết quả như siết chưa đủ hay cắm chưa hết thì khó bắt được nếu không dùng cơ chế quan sát quá trình hoặc tín hiệu dụng cụ. Hai loại không đối lập nhau mà được dùng kết hợp.
Chi phí triển khai AI phát hiện bỏ sót công đoạn lắp ráp là bao nhiêu?
Không có con số đáng tin cậy nào có thể đưa ra như một mức giá chung. Ngay cả với các sản phẩm đã công bố, nhiều sản phẩm không công khai giá hoặc báo giá riêng. Trong tính toán mô hình của bài này, với 1 dây chuyền 6 công đoạn, chi phí ban đầu được đặt là 1,800,000 THB và chi phí vận hành hằng năm là 395,000 THB, nhưng đây là số giả định. Chi phí thay đổi lớn theo số công đoạn, số camera, phạm vi liên kết và số mã sản phẩm, nên chúng tôi khuyến nghị khoanh vùng công đoạn mục tiêu rồi mới lấy báo giá.
Có thể tiến hành tự động hóa kiểm tra bằng mắt cùng lúc với kiểm tra trình tự lắp ráp không?
Có trường hợp dùng chung được camera và thiết bị edge. Ví dụ, ở công đoạn dán nhãn, có thể nghĩ đến cấu hình dùng cùng một camera để xác nhận có hay không có nhãn và đọc nội dung in. Tuy nhiên, mục đích của tự động hóa kiểm tra bằng mắt là phán định kết quả, còn mục đích của phát hiện bỏ sót thao tác là xác nhận quá trình, và những gì cần đo trong thử nghiệm nghiệm thu cũng khác nhau. Nếu quyết định riêng tiêu chí hoàn thành và mẫu thử nghiệm cho từng mục đích, hiệu năng của cả hai sẽ khó trở nên mơ hồ.
Tổng kết
Nếu bắt đầu triển khai AI phát hiện bỏ sót công đoạn lắp ráp bằng việc so sánh độ chính xác của mô hình, hệ thống dễ trở thành thứ không được dùng ở hiện trường. Trước tiên, kiểm kê các lỗi bỏ sót thao tác bằng ba sổ theo dõi: lọt ra ngoài, kiểm tra cuối và trong công đoạn, rồi khoanh đối tượng vào những công đoạn mà poka-yoke vật lý không ngăn được. Định nghĩa cho từng công đoạn bằng chứng quan sát được để có thể nói “thao tác đó đã hoàn thành”, bằng tổ hợp của có hay không có chi tiết, động tác của tay, tín hiệu dụng cụ và xác nhận lấy chi tiết. Quyết định khi phát hiện thì chỉ cảnh báo hay dừng bằng interlock, ai giải trừ và giải trừ thế nào. Khi xác định được trình tự này, sẽ rõ cần mua gì và nhà máy cần tự quyết định những gì.
Hiệu quả chi phí biến động lớn theo giả định về tỷ lệ phát hiện. Trong tính toán mô hình (số giả định), chỉ cần hạ tỷ lệ phát hiện từ 80% xuống 40%, số năm hoàn vốn đã kéo dài từ 3.0 năm lên khoảng 17.6 năm. Chính vì vậy, trong thử nghiệm nghiệm thu cần cố ý bỏ sót thao tác rồi cho chạy, đo bỏ lọt, báo động nhầm và không phán định được trong các điều kiện của sản xuất hàng loạt là chuyển đổi mã sản phẩm, chiếu sáng và thay đổi công nhân. Và vì phải quay hình công nhân, các quy tắc về vùng quay, thông báo, thời hạn lưu giữ và không dùng cho đánh giá cá nhân cần được đưa vào thiết kế ngay từ đầu.
TOMAS TECH hỗ trợ xây dựng cơ chế phát hiện bỏ sót thao tác phù hợp với công đoạn và thiết bị của nhà máy tại Thái Lan. Quý vị có thể liên hệ ngay cả khi phương thức và sản phẩm chưa được quyết định, ví dụ ở giai đoạn sắp xếp sổ theo dõi lỗi bỏ sót thao tác để kiểm kê công đoạn mục tiêu. Vui lòng liên hệ qua biểu mẫu này.
Thông tin tham khảo
- Capital.com: Sản lượng ô tô Thái Lan tháng 8 năm 2026 (ngày 28 tháng 9 năm 2026)
- Nation Thailand: Xuất khẩu của Thái Lan tháng 8 năm 2026 (ngày 25 tháng 9 năm 2026)
- Tilleke & Gibbins: Ưu đãi BOI mới cho sản xuất ô tô và HEV/PHEV (ngày 21 tháng 4 năm 2026)
- Thailand BOI: Dòng vốn đầu tư AI và công nghệ cùng chiến lược bán dẫn quốc gia (ngày 27 tháng 8 năm 2026)
- APO: National AI Roadmap của Thái Lan (ngày 28 tháng 8 năm 2026)
- Tilleke & Gibbins: Điều chỉnh lương tối thiểu của Thái Lan (ngày 2 tháng 1 năm 2025)
- Ultralytics: AI hình ảnh cho kiểm tra xác nhận lắp ráp và poka-yoke (ngày 23 tháng 7 năm 2026)
- IndustryWeek: Công nghệ nhận dạng hành động bằng AI (ngày 26 tháng 2 năm 2020)
- Retrocausal: Trang web chính thức
- Siemens Digital Industries Software Blog: Phân tích công đoạn lắp ráp thủ công bằng video (ngày 22 tháng 12 năm 2020)
- Built In Seattle: Retrocausal gọi vốn (ngày 16 tháng 3 năm 2022)
- Invisible AI: Trang web chính thức
- Bossard: Trang sản phẩm SmartCamera
- Marubun: Bán hệ thống giám sát thao tác công đoạn bằng camera Edge AI (ngày 10 tháng 2 năm 2026)
- Canon Marketing Japan: Dịch vụ phòng ngừa lỗi bất cẩn
- Cloud Watch: AI nhận dạng hành động thao tác không cần học trước của NEC (ngày 28 tháng 8 năm 2025)
- Fujitsu: Công nghệ AI tự động phân biệt thao tác từ video (ngày 18 tháng 2 năm 2021)
- Cloud Watch: Hệ thống phán định bất thường ngoại quan của OKI (ngày 1 tháng 6 năm 2021)
- Kyodo News PR Wire: Cognex công bố In-Sight Vision Controller (ngày 28 tháng 4 năm 2026)
- AHFE Open Access: Phân tích lỗi lắp ráp bằng HFACS (năm 2022)
- Bangkok Biz News: Sử dụng CCTV và PDPA (bài bình luận năm 2026)
- Tilleke & Gibbins: Lấy ý kiến công chúng về dự thảo hướng dẫn PDPA (ngày 9 tháng 4 năm 2026)
- Tilleke & Gibbins: PDPA và các yêu cầu đối với người sử dụng lao động (ngày 24 tháng 12 năm 2019)
- Hogan Lovells: Thái Lan tăng cường thực thi bảo vệ dữ liệu cá nhân (ngày 11 tháng 8 năm 2025)
- artificialintelligenceact.eu: EU AI Act Điều 5
- artificialintelligenceact.eu: EU AI Act Phụ lục III
- Hunton Andrews Kurth: Digital Omnibus on AI có hiệu lực (ngày 28 tháng 7 năm 2026)
- Advisera: Quy trình poka-yoke theo IATF 16949 (ngày 11 tháng 10 năm 2017)
- IATF: Stakeholder Communiqué SC-2026-005 (IATF 16949 phiên bản thứ 2, tháng 7 năm 2026)


