


การป้องกันชิ้นงานตกจากระบบดูดสุญญากาศไม่ได้จบที่เพิ่มแรงยึดของถ้วยดูด อากาศอาจรั่วระหว่างถ้วยกับชิ้นงานระหว่างเคลื่อนที่ แรงดันลมโรงงานอาจลดลง ไฟฟ้าดับ สัญญาณเซ็นเซอร์ขาด หรือหุ่นยนต์หยุดฉุกเฉินกลางเส้นทาง ทุกกรณีต้องตอบว่าชิ้นงานจะค้างอยู่ตรงไหนและอาจตกไปที่ใด บทความนี้สำหรับทีมจัดซื้อและวิศวกรรมในโรงงานไทยที่กำลังติดตั้งหรือปรับระบบขนย้ายด้วยสุญญากาศ โดยครอบคลุมรูปแบบความขัดข้อง ค่าตรวจจับ การหยุดและรับชิ้นงาน การเริ่มใหม่ รวมถึงข้อกำหนด RFP และการตรวจรับ FAT/SAT ส่วนการเลือกวัสดุและรูปทรงถ้วยดูดอยู่ในคู่มือเลือกถ้วยดูดสุญญากาศที่เผยแพร่แล้ว
หลักสี่ชั้น: ตรวจพบ หยุด รองรับ และกู้คืน
ชั้นแรกคือการตรวจว่าหยิบไม่ติดหรือแรงยึดเริ่มลด ชั้นที่สองคือกำหนดให้หุ่นยนต์หรือแกนลำเลียงลดความเร็วและหยุดอย่างไรหลังตรวจพบ ชั้นที่สามคือรองรับชิ้นงานไม่ให้ถึงคนหรือเครื่องสำคัญ หากสุญญากาศลดลงแม้เครื่องหยุดแล้ว ชั้นที่สี่คือห้ามเริ่มใหม่อัตโนมัติก่อนเก็บชิ้นงานและตรวจสาเหตุ การเชื่อมทั้งสี่ชั้นช่วยไม่ให้การหยิบพลาดหนึ่งครั้งกลายเป็นอุบัติเหตุของเซลล์
ข้อความบนสินค้าเช่น “คงสุญญากาศเมื่อไฟดับ” หรือ “ป้องกันตกฉับพลัน” อธิบายฟังก์ชันภายใต้วงจรและเงื่อนไขการจ่ายเฉพาะ ไม่ใช่คำรับประกันว่าทุกชิ้นงานจะลอยอยู่ได้ไม่จำกัดเวลา ข้อควรระวังอุปกรณ์สุญญากาศของ SMC ระบุชัดว่าปัญหาไฟฟ้าหรือลมจ่ายทำให้สุญญากาศลดและชิ้นงานตกจนคนบาดเจ็บหรือเครื่องเสียหายได้ เริ่มจากการประเมินความเสี่ยงของทั้งเครื่อง แล้วรวมอุปกรณ์หน่วงการสูญเสียแรงยึดกับเลย์เอาต์ที่ไม่ให้ชิ้นงานตกถึงจุดอันตราย การติดสวิตช์สุญญากาศสำหรับควบคุมกระบวนการอย่างเดียวไม่เท่ากับมีฟังก์ชันป้องกันความปลอดภัยครบถ้วน
แยกรูปแบบความขัดข้องก่อนออกแบบการตอบสนอง
หากเรียกทุกเหตุว่า “ดูดไม่อยู่” ผู้ขายแต่ละรายจะทดสอบคนละอย่างและตอนตรวจรับจะคุยกันไม่ตรง แบ่งวงจรเป็นก่อนหยิบ หลังยก ระหว่างขนย้าย ขณะหยุด และตอนปล่อย แล้วบันทึกตำแหน่งชิ้นงาน การเคลื่อนที่ ขอบเขตที่อาจตก และโอกาสที่คนอยู่ด้านล่าง คำสั่งหยุดไม่ได้ทำให้ทุกแกนหยุดทันที หากแรงยึดหายฉับพลัน ชิ้นงานอาจหลุดก่อนหุ่นยนต์หยุด บันทึกไม่ใช่แค่น้ำหนัก แต่รวมคมแตก ความเปราะ ความร้อน ของเหลวหรือสารเคมี และผลต่อเครื่องหรือสินค้ารอบข้าง
| รูปแบบความขัดข้อง | ตัวอย่างในโรงงาน | สัญญาณแรกที่ดู | สิ่งที่ต้องออกแบบ |
|---|---|---|---|
| หยิบไม่ติด | ถ้วยเลยขอบหรือไม่มีชิ้นงาน | การสร้างสุญญากาศและการมีชิ้นงาน | ห้ามเคลื่อนที่ ลองใหม่จำกัดครั้ง คัดทิ้ง |
| สร้างสุญญากาศช้า | รั่วหรือฟิลเตอร์ตัน | เวลาถึงค่าตั้ง | เวลาหมดและตำแหน่งหยุด |
| รั่วระหว่างวิ่ง | น้ำมัน โก่ง เกรดกระดาษ | ความดันใกล้ถ้วย | ชะลอ จุดรับใกล้ เขตตก |
| ลมจ่ายต่ำ | เครื่องอื่นใช้พร้อมกัน ท่อเสีย | แรงดันจ่ายและสุญญากาศ | ส่วนเผื่อการยึด หยุด ห้ามเริ่มใหม่ |
| ไฟ/ควบคุมขาด | ไฟดับหรือ I/O หลุด | สถานะไฟ สื่อสาร และวาล์ว | ตำแหน่งวาล์วเมื่อไม่มีไฟ จุดรับ |
| หยุดฉุกเฉิน | หุ่นยนต์ค้างกลางทาง | สัญญาณหยุดและแนวโน้มสุญญากาศ | ท่าหยุดและขั้นตอนกู้คืน |
| ปล่อยไม่ออก | ชิ้นงานค้างบนถ้วย | การมีชิ้นงานหลังสั่งปล่อย | ห้ามหยิบชิ้นต่อ ถอดด้วยมือ |
ใกล้จุดหยิบ การตกเพียงไม่กี่เซนติเมตรอาจรับได้ด้วยถาดเล็ก แต่ระหว่างหมุน ชิ้นเดียวกันอาจอยู่เหนือทางเดินหรืออีกเครื่องหนึ่ง นำเส้นทางและภาพฉายพื้นที่ตกมาวางบนแบบมองด้านบนและด้านข้าง คนยืนคนละที่ระหว่างผลิตปกติกับเปลี่ยนรุ่น ทำความสะอาด หรือกู้คืน จึงต้องตรวจสถานะประตูและรั้วในแต่ละโหมด การทำแผนที่นี้เป็นเงื่อนไขออกแบบก่อนเลือกหมายเลขรุ่นถ้วย
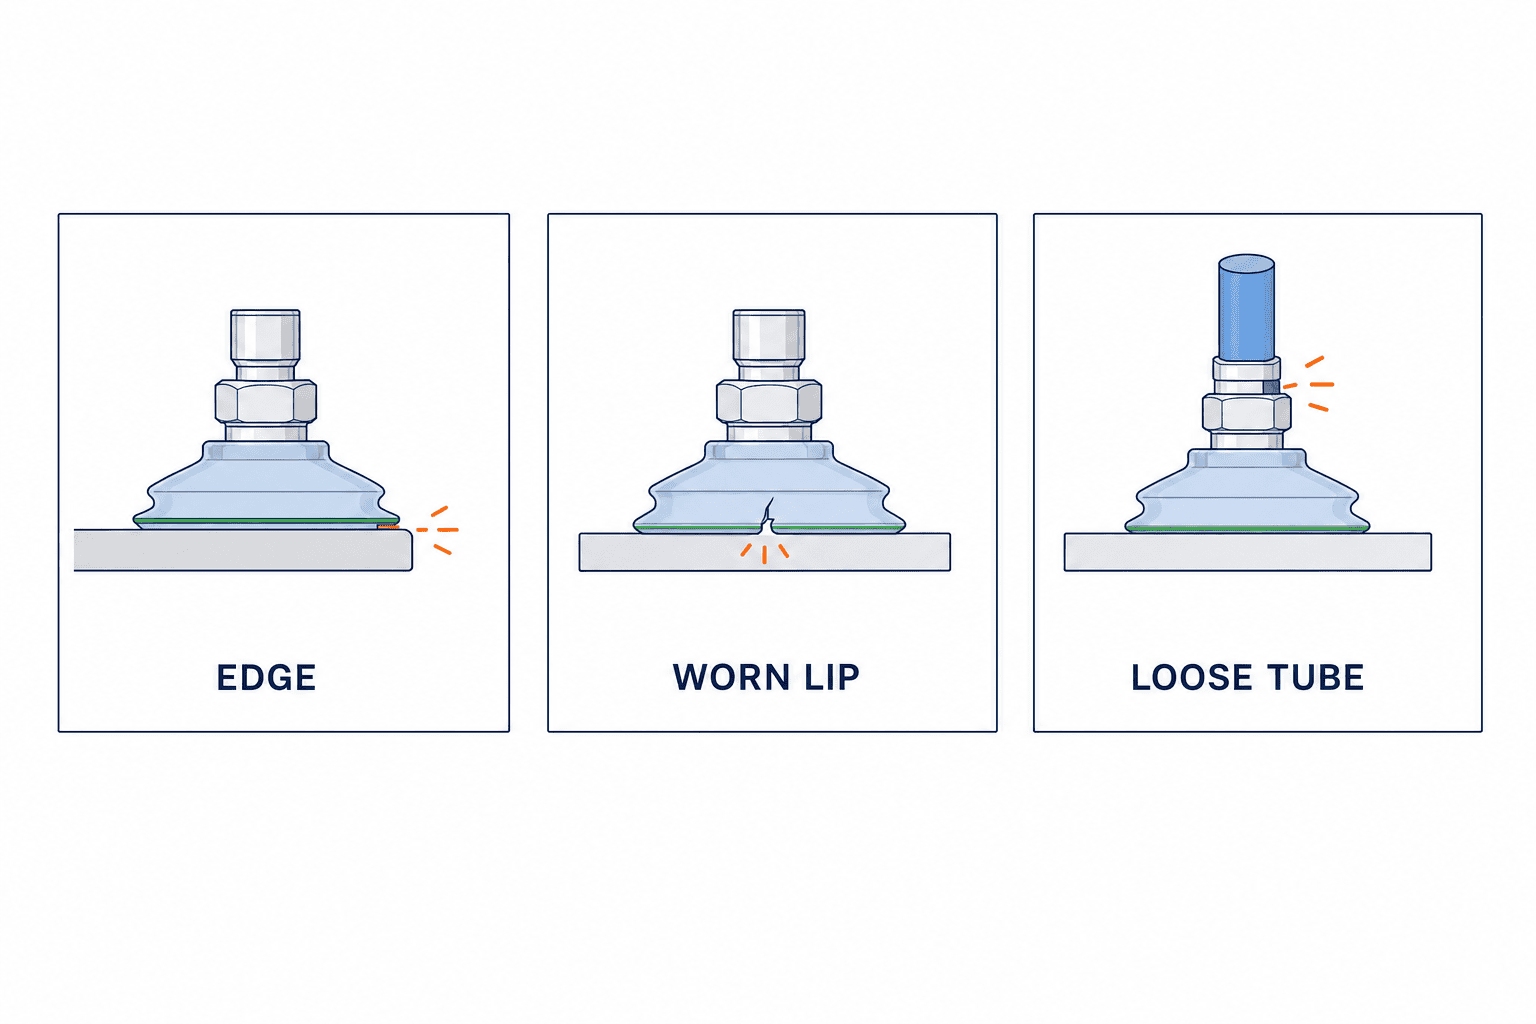
แยกแหล่งรั่วด้วยชิ้นงานจริง: ผิว ถ้วย หรือวงจร
รู ร่อง การโก่ง หรือฝุ่นกระดาษทำให้อากาศเข้าที่รอยต่อกับชิ้นงาน ขอบถ้วยที่สึกหรือแตกร้าวทำให้เวลาสร้างสุญญากาศช้าลงตามเวลาแม้ชิ้นงานเดิม ข้อต่อหลวม ท่อพับ หรือฟิลเตอร์ตันอาจกระทบหลายรุ่นพร้อมกัน หากไม่แยกสามต้นเหตุแล้วเปลี่ยนเป็นเครื่องกำเนิดใหญ่ขึ้น อาจใช้ลมมากขึ้นแต่ซ่อนปัญหา เอกสารพื้นฐานสุญญากาศของ Festo แยกระบบรั่ว เช่น ผิวหยาบหรือพรุน และแนะนำการวัดอัตรารั่วก่อนเลือกขนาดแหล่งกำเนิด
เตรียมชิ้นงานอ้างอิงที่รั่วน้อย ล็อตที่เกิดปัญหาจริง และสภาพที่ตั้งใจให้ตำแหน่งถ้วยคลาด วัดความดันใกล้ถ้วยและที่แหล่งกำเนิด เวลาสร้างสุญญากาศ และอัตราลดขณะยึด หากปิดผนึกทางเข้าถ้วยอย่างถูกต้อง หรือใช้ชิ้นงานอ้างอิงที่ซีลได้ดีแล้วสุญญากาศยังสร้างช้าหรือลดลง ให้ตรวจวงจร หากแย่เฉพาะผิวหนึ่งให้ตรวจรอยต่อถ้วยกับชิ้นงาน ถ้วยที่เปิดรับอากาศเพราะไม่มีชิ้นงานทำให้สุญญากาศลดเป็นเรื่องปกติ จึงใช้สภาพนั้นอย่างเดียววินิจฉัยการรั่วของวงจรไม่ได้ เซ็นเซอร์ที่ท่อรวมอาจไม่เห็นถ้วยหนึ่งจากสี่ที่ลอยอยู่ ควรดูสาขาแยกหรือเปิดสาขาที่อ่อนที่สุดโดยตั้งใจเพื่อดูว่าสาขาอื่นยังรักษาสุญญากาศได้หรือไม่
กำหนดค่าตรวจจับจากการทดสอบชิ้นงานจริงสองช่วง
อย่าคัดค่าความดันสุญญากาศสูงสุดของเครื่องกำเนิดมาเป็นค่า “vacuum OK” วัดกราฟตั้งแต่หยิบถึงปล่อยภายใต้ผิวจริงที่ยากที่สุด แรงดันจ่ายต่ำสุดที่ยอมรับ ถ้วยใกล้ครบกำหนดเปลี่ยน และความเร่งสูงสุด แล้วแยกเงื่อนไขอนุญาตให้เริ่มเคลื่อนที่กับเงื่อนไขให้เคลื่อนต่อ ช่วงเริ่มต้องถึงสุญญากาศที่เพียงพอภายในเวลาที่กำหนด ระหว่างวิ่งต้องเห็นการลดลงก่อนเข้าจุดอันตรายเพื่อหยุดหรือถอยได้ ไม่มีค่า kPa เดียวใช้ได้กับทุกชิ้นงาน ตำแหน่งเซ็นเซอร์ และเวลาตอบสนอง
สวิตช์ที่ทางออกเครื่องกำเนิดอาจไม่แทนผิวสัมผัสปลายสายยาว ข้อมูลสวิตช์ VSi-HD ของ Schmalz ระบุการติดใกล้ถ้วยและการตรวจการรั่วหรือชิ้นงาน เมื่อทดสอบให้วัดผลของตำแหน่งเซ็นเซอร์ ปริมาตรท่อ รอบการอ่านค่า ความหน่วงสื่อสาร รอบ PLC และเวลาหยุดของหุ่นยนต์ร่วมกัน เวลาที่ความดันข้ามเกณฑ์ไม่ใช่เวลาที่หุ่นยนต์หยุดแล้ว วาดตำแหน่งที่ไปถึงได้ระหว่างการรั่วจริงกับหยุดสมบูรณ์
การลดเกณฑ์เตือนทำให้หยุดเกินลดลง แต่เสี่ยงยอมให้ขนย้ายด้วยแรงยึดอ่อน หากสูงเกินไปผิวเปลี่ยนนิดเดียวก็หยุด เปรียบเทียบการกระจายค่าของการดูดที่ดีและเงื่อนไขที่เริ่มไถลหรือหลุด หากแยกไม่ได้ชัด อย่าเรียกการปรับเกณฑ์ว่าแก้สำเร็จ กลับไปแก้ผิวสัมผัส วงจร การตรวจมีชิ้นงาน ความเร็ว หรือท่าทาง คู่มือเลือกทั่วไปของ SMC แยกการยืนยันการดูด การตั้งสวิตช์ การรั่ว และเวลาตอบสนองเป็นหัวข้อต่างกัน
ใช้ข้อมูลอิสระเพิ่มเมื่อค่าสุญญากาศกำกวม
ถ้วยอาจดูดติดจิ๊กจนค่าออกมาดีทั้งที่ไม่ได้ถือชิ้นงาน ชิ้นงานพรุนอาจยังถูกยึดแม้ค่าความดันไม่สูง หากการยืนยันชิ้นงานสำคัญ ให้ใช้แสง ระยะ สัมผัส หรือการยืนยันที่จุดรับตามความเหมาะสม หากสัญญาณขัดกัน อย่าเดาว่ามีชิ้นงาน ให้หยุดในจุดที่กำหนดและแสดงเหตุผล ทดสอบเซ็นเซอร์สกปรก สายขาด และสื่อสารขาดด้วย แยกการเฝ้ากระบวนการทั่วไปจากฟังก์ชันป้องกันคนที่การประเมินความเสี่ยงทั้งเครื่องกำหนด
เขียนเส้นทางจากสัญญาณผิดปกติถึงการหยุดเป็นสถานะ
คำว่า “สุญญากาศผิดปกติแล้วหยุด” ปล่อยรายละเอียดสำคัญไว้ให้โปรแกรมเมอร์ กำหนดอย่างน้อยสถานะรอ เริ่มดูด ยืนยันดูด ขนย้าย ปล่อย หยุดผิดปกติ และรอกู้คืน ห้ามเข้าสู่ขนย้ายหากยังไม่ยืนยันการดูด ระหว่างขนย้ายหากสูญเสียเงื่อนไขยึด ต้องห้ามขึ้นหรือหมุนผ่านจุดอันตรายถัดไป และสั่งชะลอ หยุด หรือไปจุดรับตามที่ทดสอบแล้ว สถานะรอกู้คืนห้ามเริ่มเอง ใส่อินพุต การกระทำ และสถานะถัดไปในตาราง
| สถานะปัจจุบัน | เงื่อนไข | คำสั่ง | สถานะถัดไป |
|---|---|---|---|
| เริ่มดูด | ยืนยันในเวลาที่กำหนด | อนุญาตวิ่ง เก็บเวลาและความดัน | ขนย้าย |
| เริ่มดูด | หมดเวลาหรือไม่มีชิ้นงาน | ห้ามยก อาจลองใหม่จำกัด | หยุดผิดปกติ |
| ขนย้าย | สุญญากาศหรือลมจ่ายต่ำ | ห้ามเส้นทางอันตราย สั่งหยุดที่ออกแบบ | หยุดผิดปกติ |
| ขนย้าย | หยุดฉุกเฉินหรือไฟดับ | ใช้สถานะวาล์วและจุดรับที่นิยาม | รอกู้คืน |
| ปล่อย | ยังตรวจพบชิ้นงาน | ห้ามหยิบชิ้นต่อ | หยุดผิดปกติ |
| รอกู้คืน | คนยืนยันเหตุและตำแหน่ง | เก็บ ตรวจ กลับจุดอ้างอิงตามจำเป็น | รอ |
การวิ่งไปหาจุดรับใช้ได้ต่อเมื่อเวลาที่ยังยึดได้ผ่านการวัดแล้ว หากรั่วเร็ว การวิ่งต่ออาจอันตรายกว่าและหยุดเหนือจุดรับอาจเหมาะกว่า เลือกวิธีตามพื้นที่ตกและเวลาที่วัด หากหยุดมอเตอร์หุ่นยนต์แต่ไฟดับทำให้วาล์วเปิดไปทางระบาย ชิ้นงานจะหลุดพร้อมการหยุด อ่านวงจรไฟฟ้าและนิวแมติกร่วมกัน รวมตำแหน่งธรรมชาติของวาล์วเมื่อไม่มีไฟ
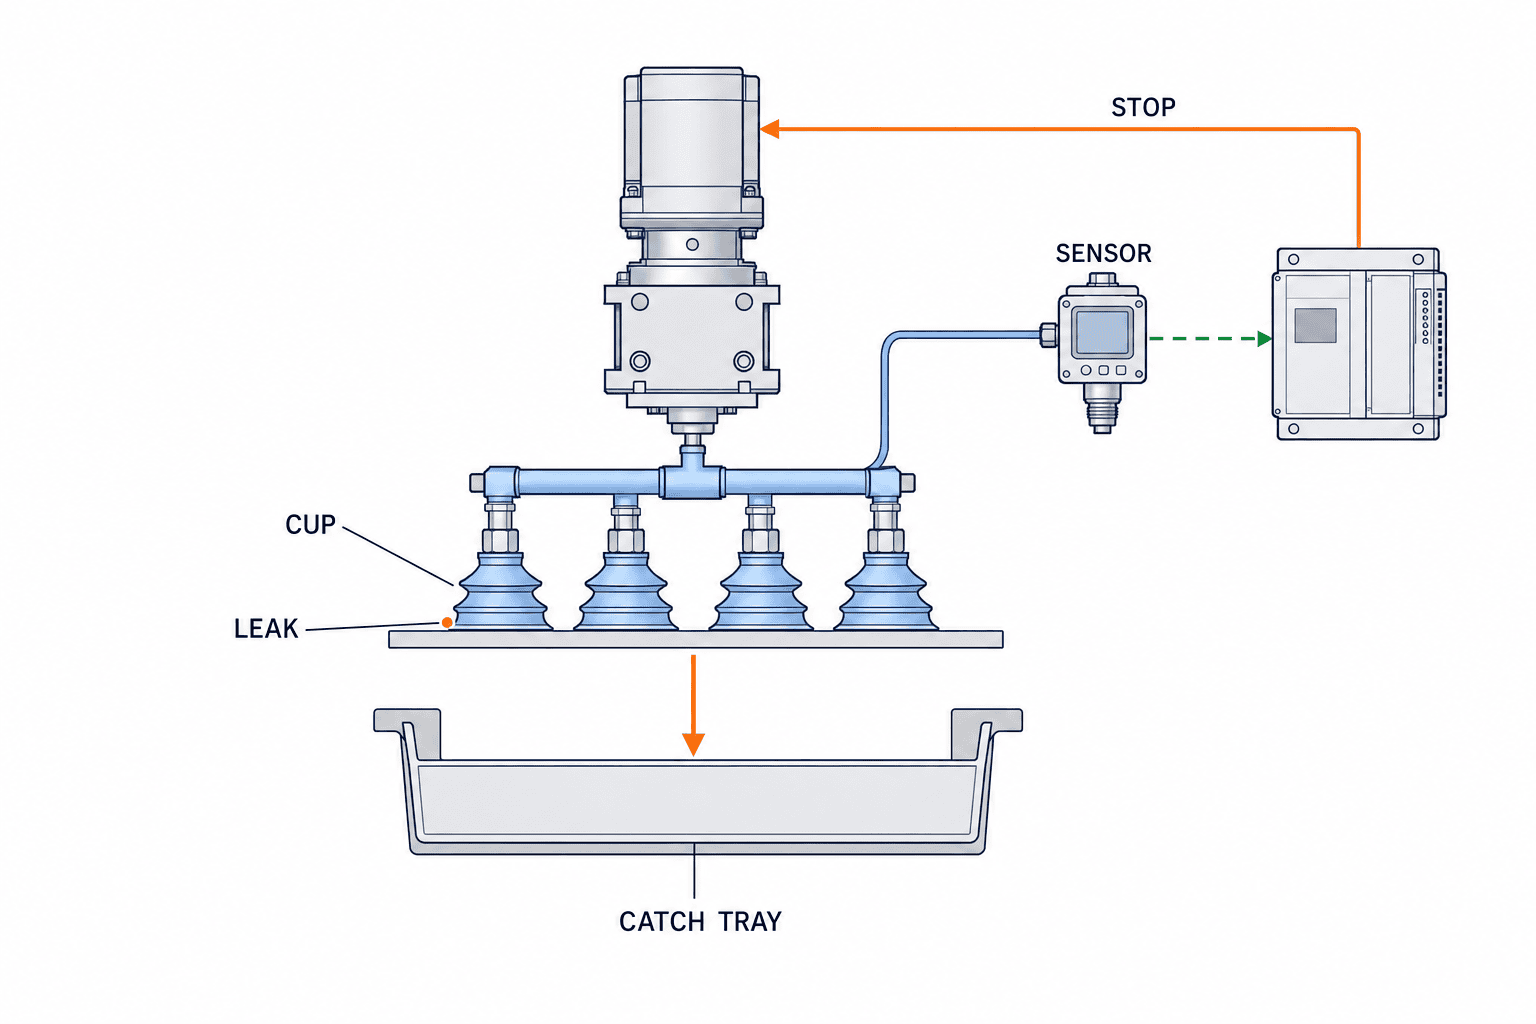
วางจุดรับหรือรางกันตกที่ตำแหน่งใด
หากวงจรสุญญากาศรับประกันไม่ให้ตกในที่อันตรายไม่ได้ ออกแบบถาด รางนำทาง ตัวกั้น หรือครอบให้แยกชิ้นงานจากคนและเครื่องสำคัญ จุดรับไม่ใช่เพียง “อยู่ข้างล่าง” ต้องตัดสินว่าจะต่อเนื่องตลอดทางหรืออยู่เฉพาะช่วงหมุนเสี่ยง มุมชิ้นงานชนแล้วเด้งออกหรือไม่ และชิ้นเปราะแตกกระเด็นได้หรือไม่ หากต้องถอดจุดรับเพื่อทำความสะอาด ต้องมีอินเตอร์ล็อกหรือขั้นตอนที่ชัดเจนไม่ให้เดินเครื่องโดยไม่มีมัน
คู่มือทั่วไปของ SMC กล่าวถึงรางช่วยกันตกและเตือนว่ารางที่ดันชิ้นงานไว้ตลอดอาจทำให้โหลดถ่ายเข้าสู่ถ้วยทันทีเมื่อถอดราง การประเมินความเสี่ยงทั้งเครื่องกำหนดขอบเขตและการเข้าถึง ควรเปรียบเทียบแคลมป์เชิงกล ตัวรองรับด้านข้าง หรือเส้นทางที่เลี่ยงจุดตกด้วยแรงโน้มถ่วงด้วย สำหรับภาพรวมหลักการจับ อ่านคู่มือมือจับหุ่นยนต์
คงแรงยึดเมื่อไฟดับ: กำหนดขอบเขตวาล์วกันกลับให้ชัด
วาล์วกันกลับ ถังสำรอง วาล์วปกติเปิด/ปกติปิด และแหล่งกำเนิดสำรองเป็นตัวเลือกหน่วงการเสียแรงยึด วาล์วกันกลับควบคุมการไหลในวงจรที่ออกแบบ แต่ไม่ปิดการรั่วระหว่างถ้วยกับชิ้นงาน piSAFE VSV ของ Piab อธิบายว่าเป็นชุดกันกลับที่คงสุญญากาศเมื่อระบบหรือไฟขัดข้อง ในงานที่ซีลได้ อย่าตัดเงื่อนไขนี้แล้วคาดว่ากล่องพรุนหรือแผ่นมีน้ำมันจะคงแรงยึดเท่ากัน
หน้า ZKJ ของ SMC เน้นวาล์วลมจ่ายปกติเปิดเพื่อช่วยไม่ให้ตกทันทีเมื่อไฟดับ แต่ข้อกำหนดอีเจกเตอร์อีกหน้า ระบุชัดว่าการคงสุญญากาศหลังไฟดับขึ้นอยู่กับลมจ่ายที่ยังมี รุ่นและวงจรต่างกัน พฤติกรรมจึงต่างกัน RFP ต้องแยกว่าอะไรทำงานได้เมื่อไม่มีไฟ และอะไรยังต้องพึ่งลมโรงงาน ทดลองไฟดับอย่างเดียว ลมหายอย่างเดียว หายทั้งคู่ และสื่อสารขาดอย่างเดียวกับชิ้นงานจริง
กำหนดเวลาที่ต้องคงแรงยึดจากเวลาถึงจุดรับหรือแยกเครื่องออกจากพื้นที่อันตราย ไม่ใช่ “จนมีคนมา” หากถือกลางอากาศไม่ได้นานนั้น ให้ดูว่าจุดรับทำให้การตกอยู่ในระดับที่ยอมรับได้หรือไม่ บันทึกกราฟความดันลดด้วยชิ้นยากและถ้วยใกล้หมดอายุที่หลายตำแหน่งหยุด อย่าใช้ประโยค “คงชิ้นงานเมื่อไฟดับ” โดยไม่ระบุผิว ลมจ่าย และเวลาเป็นเกณฑ์ตรวจรับ
ป้องกันถ้วยหนึ่งที่ว่างทำให้ท่อรวมล้มทั้งชุด
แม้ใช้สี่จุด ถ้วยหนึ่งที่เลยขอบหรือทับรูอาจดูดอากาศเข้าสู่ท่อรวมและลดแรงยึดอีกสามจุด ข้อควรระวังของ SMC เตือนว่าหลายถ้วยต่ออีเจกเตอร์เดียว เมื่อชิ้นหนึ่งหลุด ชิ้นอื่นอาจหลุดด้วย คำอธิบายวาล์วของ Schmalz อธิบายการปิดถ้วยที่ไม่ถูกปิดทับหรือจำกัดอัตราไหล วาล์วสัมผัสที่เปิดเมื่อมีชิ้นงานไม่ได้ป้องกันถ้วยที่ถูกปิดทับเพียงบางส่วน
ระบุเงื่อนไขขาดหนึ่งจุดนอกจากการยกครบทุกจุด ใน FAT/SAT ให้เปิดทีละสาขา ใช้ชิ้นเล็กที่สุดที่ทำให้บางจุดว่าง และทดลองฟิลเตอร์สกปรกหากเกี่ยวข้อง ทำการจำลองความขัดข้องโดยมีจุดรับชั่วคราวและไม่มีคนในเขตตก วาล์วหรือรูหรี่แต่ละสาขาอาจทำให้เวลาหยิบและปล่อยช้าลงและทำความสะอาดยากขึ้น จึงต้องวัดผลข้างเคียง ไม่ใช่ถือว่าอุปกรณ์เพิ่มทุกชิ้นไม่มีต้นทุนทางระบบ
เก็บทางเลือกของมือจับและเส้นทางไว้ในการเปรียบเทียบ
สำหรับถุงที่ซีลไม่ได้ วัสดุพรุน ผิวน้ำมันลื่น หรือชิ้นงานร้อนจนเสียรูป แคลมป์ ตัวรองด้านข้าง จิ๊กเฉพาะ หรือทิศทางขนย้ายอื่นอาจดีกว่าการเติมอุปกรณ์สุญญากาศต่อไป นี่เป็นการแยกทางออกแบบตามความเสี่ยงและค่าบำรุงรักษา เปลี่ยนเส้นทางจากเหนือทางเดินเป็นเหนือจุดรับถาวรอาจเปลี่ยนเวลาคงแรงยึดและเขตตก หากแคลมป์ทำรอยชิ้นงาน ให้เปรียบเทียบจุดรับด้านทางเดินแทน
เทียบทางเลือกด้วยความเสียหายชิ้นงาน ท่าหลังเกิดเหตุ รอบเวลา การทำความสะอาด อะไหล่ และเวลาปรับตั้ง ไม่ใช่ค่ากำลังยึดสูงสุดเพียงตัวเดียว ในเซลล์หลายรุ่นที่เปลี่ยนมือจับ การต่อไฟหรือลมที่ตัวเปลี่ยนไม่สมบูรณ์เป็นอีกความขัดข้อง ต้องมีสัญญาณยืนยันว่าติดตั้งเครื่องมือครบก่อนอนุญาตให้ยก ใช้ตารางความขัดข้องและเกณฑ์ตรวจรับเดียวกันกับทุกทางเลือกเพื่อเทียบผู้ขายได้เป็นธรรม
ตรวจระยะหยุดและเวลาคงแรงยึดบนแกนเวลาเดียวกัน
จะรู้ว่าหุ่นยนต์หยุดก่อนชิ้นงานหลุดหรือไม่ ต้องวางเวลาเริ่มรั่ว เวลาแรงดันเปลี่ยนที่จุดวัด เวลา PLC รับรู้ เวลาเริ่มชะลอ และเวลาหยุดสนิทบนแกนเดียว เทียบเวลาที่ยึดอยู่ได้กับเวลาหยุดบนชิ้นงานและลมจ่ายสภาพเดียวกัน ตัวเลขหนึ่งตัวอย่างเดียวบอกส่วนเผื่อไม่ได้ หุ่นยนต์ที่หยุดสำเร็จในตำแหน่งสูงเหนือทางเดินก็ยังทิ้งชิ้นงานไว้ในตำแหน่งอันตราย
ระยะหยุดขึ้นกับท่า ความเร็วแต่ละแกน โหลด วิธีเบรก และค่าควบคุม ไม่ใช่ความเร็วสูงสุดในแค็ตตาล็อก ขอให้ผู้ขายระบุเงื่อนไขที่วัดและจุดเลวร้ายในช่วงอันตราย การจำลองเหตุขัดข้องต้องมีจุดรับชั่วคราวและห้ามคนเข้า เริ่มด้วยชิ้นงานจำลองก่อนตามจำเป็น ความยาวจุดรับต้องครอบคลุมตำแหน่งที่ไปถึงได้จากเวลาตัดสินผิดปกติจนหยุดจริง ไม่ใช่เพียงเส้นทางปกติ
ทดสอบเวลาคงแรงยึดโดยบันทึกการลดความดันหลังหยุดบนชิ้นงานจริง เปรียบเทียบถ้วยใหม่กับใกล้เปลี่ยน เมื่อมีวาล์วกันกลับ วัดทั้งฝั่งต้นทางและฝั่งถ้วย เพื่อไม่สับสนว่าการปิดต้นทางเท่ากับยึดชิ้นงานได้ ชิ้นที่รั่วอาจแปรตามล็อตและความชื้น จึงเก็บค่าที่สั้นที่สุดตามเงื่อนไข ไม่ใช่เฉลี่ยอย่างเดียว หากการออกแบบรับชิ้นที่ตกได้อย่างปลอดภัย การพิสูจน์ว่ามันอยู่ภายในจุดรับอาจสำคัญกว่าฝืนคงไว้กลางอากาศ เลือกตามการประเมินความเสี่ยงและผลวัด
เขียนข้อกำหนดป้องกันตกที่ทดสอบได้ใน RFP
คำว่า “ถ้วยดูดพร้อมอุปกรณ์ความปลอดภัย” เทียบราคาไม่ได้ ให้ตัวอย่างผิวที่ยาก เขตที่ห้ามชิ้นงานตก ตำแหน่งคนระหว่างผลิตและซ่อม สภาพลม/ไฟ และเส้นทางขนย้ายพร้อมขนาดและน้ำหนัก ขอผู้ขายส่งตารางความขัดข้อง ตำแหน่งเซ็นเซอร์ วิธีตั้งเกณฑ์ การหยุด แบบจุดรับ และแผนทดลอง ค่าตัวเลขให้ตกลงหลังทดสอบชิ้นงานเบื้องต้น อย่ารับประกันสมรรถนะความปลอดภัยที่ยังไม่เคยวัด
| หัวข้อ RFP | หลักฐานจากผู้ขาย | สิ่งที่ผู้ซื้อเช็ก |
|---|---|---|
| ชิ้นงานและเส้นทาง | ตัวอย่างยาก ทุกท่า แบบเขตตก | รวมทางเดิน เครื่อง และจุดซ่อมหรือไม่ |
| การเฝ้าระวัง | ตำแหน่งเซ็นเซอร์ กราฟ เวลาตอบสนอง/สื่อสาร | ตั้งเกณฑ์จากชิ้นจริงหรือไม่ |
| การหยุด | แผนสถานะ วาล์วเมื่อไม่มีไฟ การเบรก | ระยะจากรั่วถึงหยุดหรือไม่ |
| จุดรับ/ทางเลือก | แบบจุดรับ วิธีติดตั้ง เปรียบเทียบมือจับ | เก็บชิ้นงานและเศษแตกได้หรือไม่ |
| การกู้คืน | เก็บ ทำความสะอาด ตรวจเหตุ สิทธิ์รีเซ็ต | ไม่มีการเริ่มใหม่เองหรือไม่ |
| ตรวจรับ | FAT/SAT แบบบันทึกและค่าตกลง | รวมจำลองเหตุและสภาพหน้างานหรือไม่ |
เทียบผังลมและสถานะเมื่อไฟดับ ไม่ใช่นับจำนวนวาล์วหรือถัง อุปกรณ์ที่ทำงานโดยไม่มีไฟอาจยังต้องมีลมโรงงาน กำหนดว่าใครตรวจถ้วย ฟิลเตอร์ และเซ็นเซอร์บ่อยแค่ไหน ราคาเครื่องต่ำอาจซ่อนงานเก็บชิ้นด้วยมือและหยุดไลน์ซ้ำ การให้ประวัติแรงดันลมโรงงานและตัวอย่างจริงไปพร้อม RFP ทำให้ผู้ขายตั้งสมมติฐานเหมือนกัน
FAT: จำลองเหตุเสียและเก็บกราฟกับตำแหน่งชิ้นงานสุดท้าย
ที่ผู้ขาย ตรวจแบบ รายการชิ้นส่วน วงจรลม แผนสถานะ PLC ทางเดิน และจุดรับ ทดลองมากกว่าการหยิบปกติ ได้แก่ ไม่มีชิ้นงาน ถ้วยถูกปิดทับไม่เต็ม รั่ว ลมต่ำ สายเซ็นเซอร์ขาด ไฟดับ สื่อสารขาด หยุดฉุกเฉิน และปล่อยไม่ออก วางแผนจำลองเหตุโดยมีจุดรับชั่วคราวและควบคุมการเข้าพื้นที่ เพื่อป้องกันคน ชิ้นงาน และเครื่อง ตกลงล่วงหน้าว่ารายการใดทดสอบได้
ทุกรายการใช้แบบบันทึกเดียวกัน: รหัสและล็อต สภาพถ้วย แรงดันลม จุดเซ็นเซอร์ กราฟสุญญากาศ เวลาออกสัญญาณหยุด ระยะหยุด ตำแหน่งสุดท้าย และขั้นตอนกู้คืน แยกเวลาจากรั่วถึงตัดสินของเซ็นเซอร์ กับจากตัดสินถึงหุ่นยนต์หยุด เพื่อเห็นจุดปรับปรุง ผลว่า “ไม่มีชิ้นตก” บอกอะไรน้อยหากไม่เคยยกชิ้นขึ้นถึงตำแหน่งอันตราย ต้องระบุตัวอย่างยากและจุดจำลองเหตุบนเส้นทาง
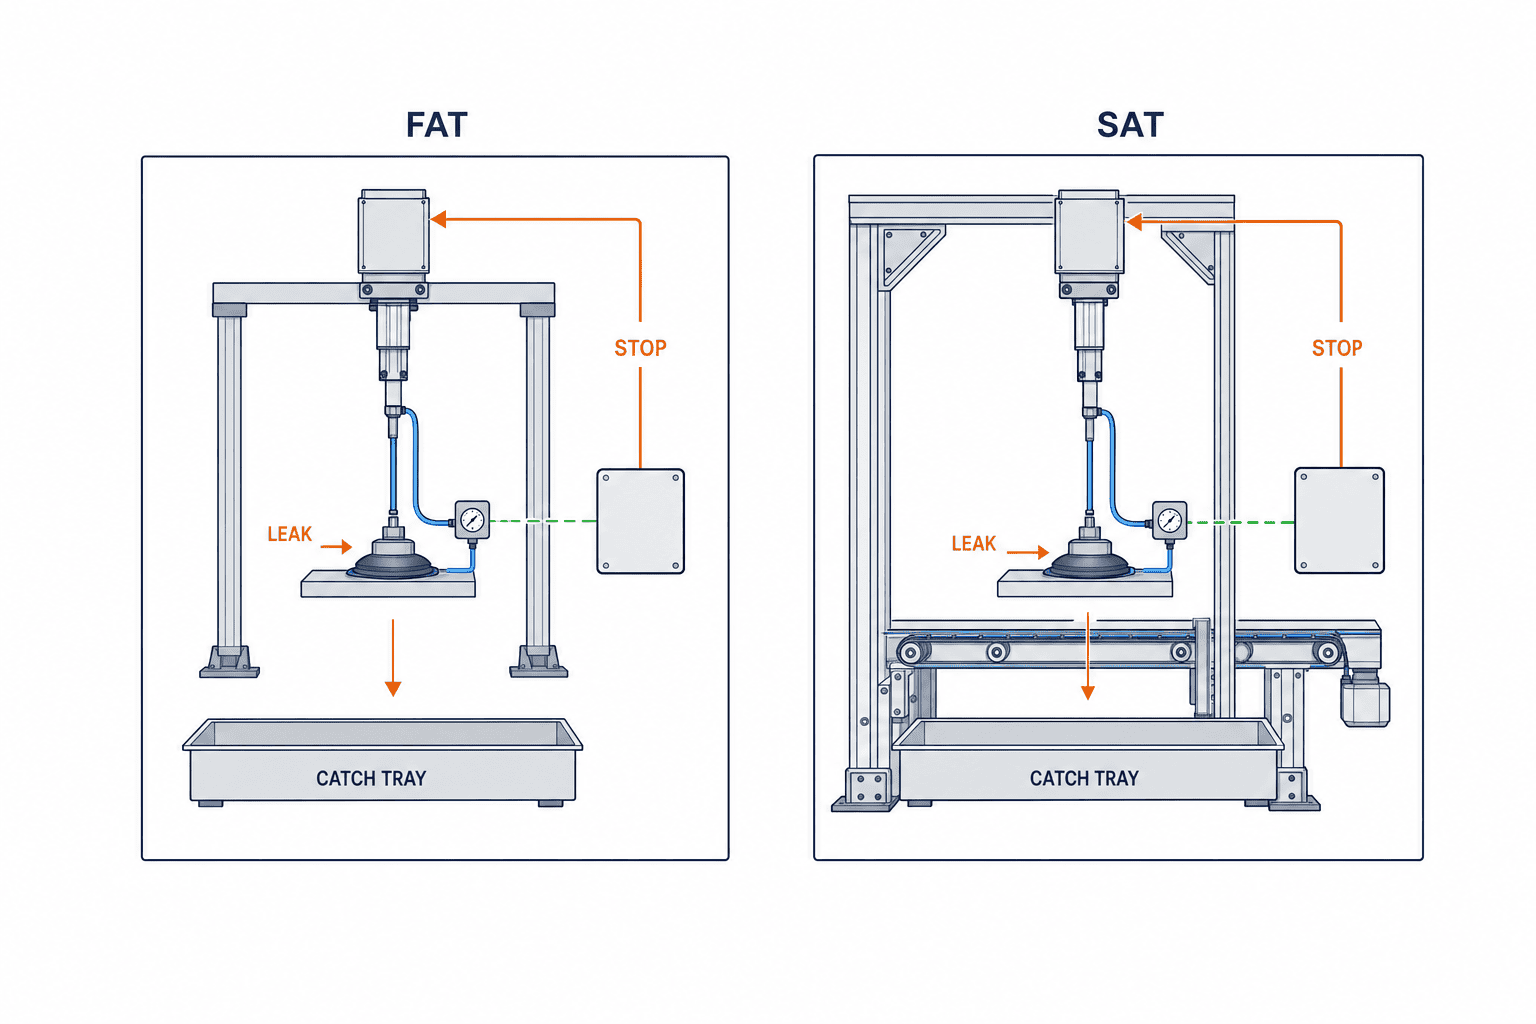
SAT: ทดสอบซ้ำด้วยท่อ โหลดลม และล็อตจริงในโรงงานไทย
แทนเงื่อนไขโต๊ะทดลองด้วยความยาวท่อจริง จำนวนข้อต่อ แรงดันจ่าย เครื่องอื่นที่ใช้ลมพร้อมกัน ฝุ่น อุณหภูมิ และล็อตผลิต หากค่าตั้งที่ผ่าน FAT ทำให้ SAT หยุดบ่อย ให้ตรวจผิวและความต้านทานวงจรก่อนผ่อนเกณฑ์ การลดเกณฑ์เพียงเพื่อให้วิ่งอาจลดส่วนเผื่อการยึด บันทึกการเปลี่ยน ทดลองซ้ำในกรณีที่เกี่ยวข้อง และกำหนดผู้อนุมัติ
ตรวจจุดรับและรั้วที่ติดตั้งจริง ไม่ใช่เฉพาะจิ๊กชั่วคราวใน FAT ตรวจว่าการล้างต้องถอดจุดรับหรือไม่ เดินอัตโนมัติโดยไม่มีจุดรับได้หรือไม่ และเก็บชิ้นงานโดยไม่ต้องเอื้อมเข้าเขตอันตรายได้หรือไม่ แยกการทดลองไฟดับอย่างเดียว ลมขาดอย่างเดียว ทั้งคู่ และสื่อสารขาด หากข้อจำกัดหน้างานทำให้รายการหนึ่งทำไม่ได้ ให้ระบุ “ยังไม่ทดสอบ” พร้อมเหตุ ความเสี่ยงคงเหลือ และวันทดสอบ ไม่ให้นับเป็นผ่านเงียบ ๆ การผ่าน FAT ไม่แทนการตรวจที่โรงงาน
| การทดลอง | บันทึก FAT | เงื่อนไขเพิ่ม SAT |
|---|---|---|
| วิ่งปกติ | ชิ้นงาน กราฟสุญญากาศ ส่วนเผื่อหยุด | รอบจริง ล็อตจริง ใช้ลมพร้อมกัน |
| รั่วหนึ่งจุด | สาขาที่เปิด สุญญากาศที่เหลือและท่าชิ้นงาน | ท่อจริง ชิ้นเล็กสุด ฝุ่น |
| ไฟ/ลมขาด | สถานะวาล์ว เวลาคงแรงยึด วิธีตกถึงจุดรับ | ระบบจ่ายหน้างานและตำแหน่งหยุด |
| เซ็นเซอร์เสีย | สัญญาณสาย/สื่อสารขาดและการหยุด | สาย PLC และเครือข่ายจริง |
| เริ่มใหม่ | ลำดับเก็บ ตรวจ และรีเซ็ต | พนักงานโรงงานทำจริง |
กู้คืน: จัดการชิ้นที่ตกแยกจากสาเหตุ
การกดรีเซ็ตโดยไม่ตรวจอาจทำให้ตกที่เดิมอีก เริ่มจากแยกคนและเครื่องจากพื้นที่หยุด แล้วหาว่าชิ้นงานอยู่บนถ้วย จุดรับ พื้น หรือในอีกเครื่อง ฝ่ายคุณภาพและซ่อมบำรุงตัดสินว่าจะนำชิ้นกลับผลิตได้หรือไม่ เศษหรือของเหลวเข้าวงจรหรือไม่ ตรวจขอบถ้วย สาย ข้อต่อ ฟิลเตอร์ เซ็นเซอร์ และแรงดันจ่าย ใช้การเคลื่อนที่ช้าและจำกัดเพื่อยืนยันการดูดกับตำแหน่งก่อนกลับเดินปกติ หากไม่รู้จุดอ้างอิงหุ่นยนต์หรือตำแหน่งชิ้นงาน ห้ามไปขั้นต่อไปอัตโนมัติ
บันทึกเวลา รหัส ล็อต ท่าหุ่นยนต์ คำสั่ง กราฟแรงดัน สัญญาณแรกที่ผิด ระยะหยุด ตำแหน่งสุดท้าย อะไหล่ที่เปลี่ยน และผู้อนุมัติเริ่มใหม่ มิฉะนั้นเหตุซ้ำหลังเปลี่ยนถ้วยจะสืบไม่ได้ว่าเกิดจากผิวหรือวงจร แยกนับหยิบพลาด แรงดันตกกลางทาง ไฟดับ และปล่อยไม่ออก หากกระจุกหนึ่งล็อตให้ดูผิว หนึ่งสาขาให้ดูท่อ/ถ้วย ค่อย ๆ เพิ่มให้ดูสึกหรือฝุ่น แยกสาเหตุที่สงสัยกับที่ยืนยันแล้วในแบบบันทึก
ตัวอย่าง: แผ่นโลหะ กล่อง และฟิล์มต้องควบคุมต่างกัน
แผ่นโลหะดูดจากด้านบนอาจไถลด้านข้างมากขึ้นเพราะน้ำมันตอนหุ่นยนต์หมุน ความดันยังดูดีแม้ตำแหน่งเปลี่ยน จึงอาจต้องตรวจตำแหน่ง จำกัดการเคลื่อนที่และเพิ่มจุดรับ กล่องมีความต่างของเกรดกระดาษและรอยพับทำให้รั่ว การไหลของเครื่องกำเนิด การแยกถ้วยที่ว่าง และเวลาสร้างสุญญากาศสำคัญ ใช้กล่องเล็กสุดเป็นตัวอย่างเหตุเสียหากมันทำให้บางสาขาว่าง ฟิล์มต้องดูรอยย่น หยิบสองชั้น และปล่อยไม่ออก ลมเป่าแรงอาจทำให้ฟิล์มเบาปลิว จึงยืนยันทั้งว่าหลุดจากถ้วยและอยู่ในจุดรับที่ถูกต้อง
สิ่งเหล่านี้เป็นตัวอย่างรูปแบบเหตุเสีย ไม่ใช่สูตรตามชื่อวัสดุ ผิวเคลือบ น้ำหนัก รูปทรง และสภาพป้อนเปลี่ยนผลได้ เมื่อเพิ่มรุ่นสินค้าใหม่ อย่าสืบทอดผล FAT/SAT เดิมอัตโนมัติ ประเมินความต่างของผิวสัมผัส เส้นทาง และเขตตก แล้วทดลองส่วนที่เปลี่ยน
คำถามที่พบบ่อย
วาล์วกันกลับอย่างเดียวพอป้องกันชิ้นงานตกหรือไม่?
ไม่เสมอไป มันจำกัดการไหลย้อนในวงจรที่ออกแบบ แต่ไม่ปิดช่องระหว่างถ้วยกับชิ้นงาน วัดการลดความดันหลังไฟและลมขาดด้วยชิ้นยากที่สุด หากคงกลางอากาศไม่ได้ ให้เพิ่มจุดรับ แยกเขตอันตราย หรือเปลี่ยนท่าขนย้าย
ควรตั้งเซ็นเซอร์สุญญากาศกี่ kPa?
ไม่มีค่ากลาง วัดกราฟใกล้ถ้วยด้วยชิ้นยาก ลมจ่ายต่ำ และความเร็วสูงสุด แล้วแยกกฎเริ่ม วิ่งต่อ และหยุด รวมความหน่วงเซ็นเซอร์ PLC และหุ่นยนต์เมื่อวาดตำแหน่งที่อาจตก หากสุญญากาศอย่างเดียวแยกดีและอันตรายไม่ได้ ต้องเปลี่ยนการตรวจหรือวิธีจับ
อุปกรณ์ที่โฆษณาว่ายึดชิ้นงานเมื่อไฟดับปลอดภัยในตัวเองหรือไม่?
ขึ้นกับวงจรผลิตภัณฑ์ ลมจ่ายที่เหลือ และการรั่วของชิ้นงาน บางแบบสมมติว่าลมโรงงานยังมี บางแบบสมมติว่าชิ้นงานซีลได้ ทดลองไฟขาด ลมขาด และทั้งคู่ พร้อมประเมินจุดรับและการเข้าถึงของทั้งเครื่อง
FAT และ SAT ต้องพิสูจน์อะไรเรื่องการตก?
FAT จำลองเหตุเสียที่กำหนดและบันทึกกราฟ สัญญาณ ระยะหยุด ตำแหน่งชิ้นงานสุดท้าย และการกู้คืน SAT ทำซ้ำด้วยท่อ ลม และล็อตจริง พร้อมตรวจจุดรับถาวรและการซ่อม รายการเหตุเสียที่ไม่ได้ทดสอบต้องระบุและติดตาม
ข้อกำหนดหลักคือชิ้นงานไปที่ไหนเมื่อเกิดเหตุเสีย
การป้องกันตกต้องมีข้อกำหนดเดียวที่เชื่อมชนิดเหตุ เวลาตรวจ ระยะหยุด จุดรับเชิงกล และการเริ่มใหม่ วาล์วกันกลับและเซ็นเซอร์แม่นยำช่วยได้ แต่ประสิทธิผลขึ้นกับการซีล ลมจ่าย และจุดวัด ระบุรูปแบบเหตุและเขตตกใน RFP เก็บกราฟจริงกับตำแหน่งสุดท้ายใน FAT/SAT จะเปลี่ยนคำว่า “มีมาตรการความปลอดภัย” ที่คลุมเครือเป็นเกณฑ์ทดสอบได้
หากโรงงานไทยกำลังวางระบบขนย้ายสุญญากาศหรือแก้ปัญหาชิ้นงานตก ติดต่อ TOMAS TECH พร้อมชิ้นงานจริง เส้นทางขนย้าย ผังลม/ไฟ และบันทึกเหตุขัดข้อง สามารถจัดรูปแบบความขัดข้องและรายการตรวจรับได้ตั้งแต่ช่วง RFP


