


ในสายการผลิตชิ้นส่วนยานยนต์ ยังมีขั้นตอนที่รถโฟล์คลิฟท์ต้องวิ่งไปกลับขนรถเข็นทีละคันอยู่หรือไม่ AGV แบบขบวนพ่วง (tugger AGV หรือ towing AGV) คือระบบที่ใช้แทรกเตอร์ 1 คันต่อพ่วงรถเข็นหลายคันเป็นขบวน แล้วขนส่งพร้อมกันในเที่ยวเดียว บทความนี้จะอธิบายว่าต่างจาก AGV แบบมุดใต้และแบบรถยกอย่างไร เหมาะกับหน้างานแบบไหน และโดยเฉพาะประเด็นที่มีเฉพาะในระบบขบวนพ่วงเท่านั้น คือการ “ออกแบบรอบขนส่ง” ที่ผสมรถเข็นต่างสเปกกัน เช่น รถเข็นชิ้นส่วนและรถเข็นคิตติ้ง ไว้ในขบวนเดียวกัน แล้วส่งไปยังหลายจุดจอดบนสายการผลิต ซึ่งเป็นโจทย์ที่ไม่มีในระบบที่ใช้รถเข็นชนิดเดียว บทความนี้จะสรุปตั้งแต่กลไกการทำงาน วิธีออกแบบเส้นทางเดินรถและตารางเวลา ระดับราคา ไปจนถึงประเด็นที่ควรสรุปให้ชัดก่อนขอใบเสนอราคา
AGV แบบขบวนพ่วงคืออะไร
กลไกที่แทรกเตอร์ 1 คันลากรถเข็นหลายคัน
ก่อนอื่น รถขนส่งอัตโนมัติไร้คนขับ (AGV) คือชื่อเรียกรวมของอุปกรณ์ขนส่งที่วิ่งไร้คนขับตามเส้นทางที่กำหนดไว้ล่วงหน้าเพื่อขนย้ายสินค้า ภาพรวมของประเภท AGV และวิธีนำทางต่าง ๆ ได้สรุปไว้แล้วในบทความ AGV คืออะไร ในบทความนี้จะเจาะลึกเฉพาะรูปแบบขับเคลื่อนแบบขบวนพ่วงเท่านั้น
AGV แบบขบวนพ่วงคือระบบที่ใช้อุปกรณ์ต่อพ่วงเชื่อมรถเข็นหลายคันเข้ากับแทรกเตอร์ 1 คัน แล้วลากไปเป็นขบวน ตัวรถเข็นเองไม่มีมอเตอร์ขับเคลื่อน แหล่งพลังงานทั้งหมดอยู่ที่แทรกเตอร์เพียงจุดเดียว น้ำหนักบรรทุกต่อรถเข็น 1 คันอยู่ที่ระดับหลายร้อยกิโลกรัมขึ้นไป และยิ่งต่อพ่วงจำนวนคันมากขึ้น ปริมาณรวมที่ขนได้ในเที่ยวเดียวก็ยิ่งมากขึ้นตามไปด้วย บทความต่างประเทศระบุว่าจุดต่างที่ชัดเจนที่สุดระหว่าง AGV แบบขบวนพ่วงกับการขนส่งทีละเที่ยวด้วยรถโฟล์คลิฟท์ คือความสามารถในการขนหลายชิ้นงานรวมกันได้ในเที่ยวเดียว
ทั้งนี้ ระบบเดียวกันนี้มีการเรียกชื่อแตกต่างกันไปในแต่ละแหล่งข้อมูล ทั้งภาษาไทยและภาษาอังกฤษ อาจพบคำว่า “tugger AGV” “towing AGV” หรือ “AGV แบบขบวนพ่วง” ปะปนกันไป ควรระวังไม่ให้เข้าใจผิดว่าเป็นคนละระบบเมื่อขอใบเสนอราคาหรือเปรียบเทียบแคตตาล็อกจากผู้ผลิตต่างราย
อีกชื่อหนึ่งคือ tugger AGV หรือ tugger train
ในโลกภาษาอังกฤษ AGV แบบขบวนพ่วงมักถูกเรียกว่า tugger AGV หรือเรียกขบวนรถทั้งชุดว่า tugger train ส่วนในภาษาญี่ปุ่นมีคำเรียกคู่ขนานกันหลายแบบตามที่กล่าวไปข้างต้น แต่ทั้งหมดหมายถึงระบบเดียวกัน
จำนวนรถเข็นที่ต่อพ่วงแตกต่างกันไปตามหน้างาน มีตัวอย่างการต่อพ่วง 3 คัน 4 คัน หรือมากกว่า 5 คันขึ้นไป ความสามารถในการลากของแทรกเตอร์ก็แตกต่างกันมากตามรุ่นสินค้า ตั้งแต่รุ่นเล็กที่รับน้ำหนักได้ระดับหลายร้อยกิโลกรัม ไปจนถึงรุ่นใหญ่ที่มีแรงลากเกิน 10 ตัน ความหลากหลายนี้เองที่ทำให้ AGV แบบขบวนพ่วงรองรับได้ตั้งแต่ชิ้นส่วนรถยนต์นั่งไปจนถึงวัสดุที่มีน้ำหนักมาก
แนวคิดการผสมรถเข็นหลายแบบในขบวนเดียว จุดเด่นเฉพาะของ AGV แบบขบวนพ่วง
จะทำให้อุปกรณ์ต่อพ่วงเป็นมาตรฐานเดียวกันได้อย่างไร
ประเด็นสำคัญคือ รถเข็นที่นำมาต่อพ่วงไม่จำเป็นต้องเป็นสเปกเดียวกันทั้งหมด จุดเด่นของระบบขบวนพ่วงเองคือสามารถผสมรถเข็นที่มีรูปทรงและวัตถุประสงค์ต่างกัน เช่น รถเข็นชิ้นส่วน รถเข็นคิตติ้ง และรถเข็นตะแกรง ไว้ในขบวนเดียวกันได้ สำหรับการทำระบบอัตโนมัติของรถเข็นตะแกรงเพียงชนิดเดียว ได้อธิบายไว้ในบทความระบบขนส่งรถเข็นตะแกรงอัตโนมัติ ส่วนบทความนี้จะไม่จำกัดชนิดของรถเข็น แต่จะเน้นที่การออกแบบระบบขนส่งรถเข็นหลายชนิดรวมกันในขบวนพ่วงเดียว
เมื่อรถเข็นต่างชนิดกัน ความสูงของจุดต่อพ่วง รูปทรงของสลัก และทิศทางของล้อเลื่อนก็มักไม่ตรงกัน ทำให้นำมาต่อขบวนตรง ๆ ไม่ได้ ในหน้างานจริงจึงต้องแก้ปัญหาด้วยการเตรียมแผ่นอะแดปเตอร์เพื่อรองรับความต่างของจุดต่อพ่วงในแต่ละรุ่น หรือกำหนดระยะพิทช์การต่อพ่วง (ตำแหน่งจุดต่อวัดจากแทรกเตอร์กี่เซนติเมตร) ให้เป็นมาตรฐานเดียวกันทุกคัน ยิ่งหน้างานมีรถเข็นจากผู้ผลิตหลายราย ยิ่งควรตัดสินใจแต่เนิ่น ๆ ว่าจะให้อุปกรณ์ต่อพ่วงอิงตามมาตรฐานของผู้ผลิตรายใด
ข้อดีและข้อจำกัดของการผสมรถเข็น
ข้อดีที่สุดของการผสมรถเข็นคือ แม้ชนิดหรือล็อตของชิ้นส่วนที่ส่งจะต่างกัน ก็สามารถขนรวมกันได้ในรอบเดียว เช่น รอบขนส่งที่ใช้รถเข็นชิ้นส่วนอย่างเดียวบรรทุกได้เพียงครึ่งเดียว หากเพิ่มรถเข็นคิตติ้งเข้าไปอีก 1 คัน ก็จะช่วยเพิ่มประสิทธิภาพการบรรทุกได้ ทำให้จัดขบวนได้อย่างยืดหยุ่นมากขึ้น
ในทางกลับกันก็มีข้อจำกัดเช่นกัน หากวางรถเข็นที่มีน้ำหนักมากไว้ท้ายขบวน ความต่างของรัศมีวงเลี้ยวด้านใน (off-tracking) เมื่อเข้าโค้งจะยิ่งมากขึ้น แต่ถ้ารวมของหนักไว้ใกล้หัวขบวนมากเกินไป ก็จะทำให้สมดุลการลากของแทรกเตอร์เสียไป หากรถเข็นแต่ละชนิดมีความกว้างและความยาวต่างกัน ก็ต้องพิจารณาว่าความยาวรวมทั้งขบวนจะยอมรับได้แค่ไหน ควบคู่ไปกับรูปทรงของทางแยกและมุมเลี้ยวในโรงงาน การจัดขบวนนี้เองที่เชื่อมโยงโดยตรงกับการออกแบบเส้นทางเดินรถและตารางเวลาที่จะอธิบายต่อไป
การออกแบบเส้นทางเดินรถและตารางเวลา จำนวนรอบขนส่ง ลำดับจุดจอด และทางหลบ
ความเข้ากันได้กับระบบมิลค์รัน (milk run)
AGV แบบขบวนพ่วงเหมาะกับการนำมาใช้มากที่สุดในงานขนส่งแบบ “มิลค์รัน (milk run)” ซึ่งวิ่งวนตามเส้นทางที่กำหนดไว้ แล้วขึ้น-ลงของที่หลายสถานี ในสายป้อนชิ้นส่วนรถยนต์ รูปแบบการทำงานทั่วไปคือวิ่งวนไปตามจุดป้อนชิ้นส่วนหลายจุดข้างสายการผลิต เก็บรถเข็นเปล่ากลับมาพร้อมกับส่งรถเข็นที่บรรทุกเต็มไปด้วย บทความต่างประเทศก็ระบุตรงกันว่า มิลค์รันเป็นงานที่มีเส้นทางวิ่งวนและจุดขึ้น-ลงของถูกกำหนดไว้ชัดเจนอยู่แล้ว แม้เปลี่ยนจากการลากด้วยคนมาเป็นระบบอัตโนมัติ รูปแบบการทำงานเองก็ไม่เปลี่ยนไป นี่คือเหตุผลที่ทำให้นำระบบนี้มาใช้ได้ง่าย
กล่าวคือ AGV แบบขบวนพ่วงไม่ใช่การนำระบบขนส่งรูปแบบใหม่เข้ามาทั้งหมด แต่เป็นทางเลือกที่นำงานมิลค์รันซึ่งปัจจุบันทำด้วยแรงงานคนหรือรถลากที่มีคนขับอยู่แล้ว มาทำให้เป็นอัตโนมัติโดยคงรูปแบบการทำงานเดิมไว้ เมื่อเทียบกับการนำ AGV แบบมุดใต้หรือแบบรถยกมาใช้ ซึ่งมักต้องออกแบบเส้นทางการทำงานใหม่ทั้งหมด หน้างานที่มีรูปแบบการวิ่งวนอยู่แล้วอย่างมั่นคงจะเริ่มต้นได้ง่ายกว่าโดยเปรียบเทียบ
จะกำหนดจำนวนรอบขนส่งอย่างไร
สิ่งแรกที่ต้องกำหนดให้ชัดเจนก่อนทำระบบอัตโนมัติคือ “จำนวนรอบขนส่ง” หรือจำนวนรอบที่วิ่งวนต่อกะ จำนวนรอบขนส่งคำนวณย้อนกลับจากปริมาณชิ้นส่วนที่จุดจอดทุกจุดต้องการรวมกันต่อชั่วโมง เทียบกับปริมาณที่บรรทุกได้ต่อรอบ (ซึ่งขึ้นอยู่กับชนิดและจำนวนรถเข็นที่ต่อพ่วง)
หากปัจจุบันเป็นการขนส่งแบบแยกจุดด้วยรถเข็นมือหรือรถโฟล์คลิฟท์ การป้อนของไปยังแต่ละจุดจอดมักทำในจังหวะที่ต่างกัน หากนำรูปแบบนี้มาแปลงเป็นรอบขนส่งของ AGV แบบขบวนพ่วงตรง ๆ จำนวนรอบมักจะมากเกินความจำเป็น จึงจำเป็นต้องรวมจังหวะความต้องการของหลายจุดจอดเข้าด้วยกัน และจัดกลุ่มจุดจอดใหม่ให้วิ่งรอบเดียวครอบคลุมได้หลายจุด เพื่อลดจำนวนรอบขนส่งโดยไม่ให้เกิดของขาดส่ง ในหน้างานที่ความต้องการผันผวน ควรเตรียมจำนวนรอบขนส่งไว้ล่วงหน้า 2 รูปแบบ คือช่วงเวลาที่งานเยอะและช่วงเวลาที่งานน้อย จะช่วยให้ปรับการทำงานหน้างานได้ง่ายขึ้น
หน่วยบรรทุกและลำดับจุดจอด
หน่วยบรรทุก คือจำนวนรถเข็นที่ต่อพ่วงต่อรอบและลำดับการต่อรถเข็นแต่ละชนิด ก็เป็นหัวข้อออกแบบที่สำคัญไม่แพ้จำนวนรอบขนส่ง กรณีที่ผสมรถเข็นชิ้นส่วนกับรถเข็นคิตติ้งไว้ในรอบเดียวกัน หากต่อรถเข็นที่ต้องส่งถึงจุดจอดที่มีลำดับส่งก่อนไว้ใกล้แทรกเตอร์ และต่อรถเข็นที่ส่งทีหลังไว้ท้ายขบวน จะช่วยลดขั้นตอนการปลดรถเข็นแต่ละจุด
ลำดับจุดจอดไม่ได้กำหนดจากตำแหน่งทางภูมิศาสตร์ในโรงงานเพียงอย่างเดียว แต่ต้องสอดคล้องกับจังหวะเวลาที่แต่ละจุดจอดต้องการชิ้นส่วน (ช่วงเวลาป้อนแบบ JIT) ด้วย แม้จุดจอดจะอยู่ใกล้กันทางภูมิศาสตร์ หากจังหวะการป้อนของไม่ตรงกัน การวิ่งรอบเดียวกันก็จะไม่มีประสิทธิภาพ ในทางกลับกัน จุดจอดที่อยู่ห่างกันแต่จังหวะการป้อนใกล้เคียงกัน อาจรวมไว้ในรอบเดียวกันได้อย่างมีประสิทธิภาพมากกว่า แทนที่จะใช้ลำดับการวิ่งวนแบบเดิมที่ใช้กับรถลากคนขับต่อไปตรง ๆ การจัดลำดับจุดจอดใหม่พร้อมกับการทำอัตโนมัติ มักช่วยลดจำนวนรอบขนส่งลงได้จริง
การออกแบบทางหลบ (พื้นที่หลีกทาง)
ขบวน AGV แบบขบวนพ่วงมีความยาวรวมมาก จึงอาจเกิดสถานการณ์ที่สวนทางกับรถโฟล์คลิฟท์หรือ AGV คันอื่นไม่ได้ในทางเดินแคบที่เป็นทางเดินรถทางเดียว จึงจำเป็นต้องออกแบบ “ทางหลบ” คือการขยายทางเดินบางช่วงให้ขบวนสามารถหลบเข้าไปจอดชั่วคราวได้
หลักการพื้นฐานคือควรวางทางหลบไว้ก่อนถึงจุดที่ทางเดินตัดกัน หรือช่วงที่เส้นทางวิ่งวนหลายเส้นทับซ้อนกัน หากจำนวนและตำแหน่งของทางหลบไม่เพียงพอ การรอสวนทางกันจะทำให้การวิ่งวนทั้งระบบล่าช้า และอาจต้องเพิ่มจำนวนรอบขนส่งเพื่อชดเชย ในทางกลับกัน หากกำหนดตำแหน่งทางหลบไว้ตั้งแต่ขั้นตอนออกแบบเส้นทางและจำนวนรอบขนส่ง ก็จะสามารถวิ่ง AGV แบบขบวนพ่วงพร้อมกันหลายคันได้ โดยแก้ไขผังทางเดินให้น้อยที่สุด หากมีแผนจะเพิ่มจำนวนคันในอนาคต แนะนำให้เผื่อพื้นที่สำหรับทางหลบไว้ตั้งแต่ขั้นตอนนี้
ความแตกต่างระหว่าง AGV แบบขบวนพ่วงกับระบบขับเคลื่อนแบบอื่น
ความต่างจาก AGV แบบมุดใต้
AGV แบบมุดใต้คือระบบที่ตัว AGV มุดเข้าไปใต้รถเข็นชนิดใดชนิดหนึ่งที่กำหนดไว้ตายตัว แล้วยกทั้งคันขึ้น หรือลากผ่านสลักหรือตะขอที่อยู่ใต้ท้องรถเข็น จำเป็นต้องทำให้สเปกของรถเข็นตรงกับ AGV เป็นมาตรฐานเดียวกัน รถเข็นที่ไม่ตรงสเปกจะขนไม่ได้ ในทางกลับกัน AGV แบบขบวนพ่วงมีความยืดหยุ่นมากกว่า เพียงแค่จุดต่อพ่วงระหว่างแทรกเตอร์กับรถเข็นตรงกัน แม้โครงสร้างใต้ท้องหรือสเปกของตัวรถเข็นเองจะแตกต่างกันบ้าง ก็ยังต่อพ่วงกันได้
หน้างานที่ใช้รถเข็นชนิดเดียวตลอดทั้งกระบวนการ ระบบมุดใต้จะติดตั้งได้ง่ายกว่าและเรียบง่ายกว่า แต่หน้างานที่มีรถเข็นหลายชนิดปะปนกัน เช่น รถเข็นชิ้นส่วน รถเข็นคิตติ้ง และรถเข็นตะแกรง ระบบขบวนพ่วงจะช่วยลดการดัดแปลงรถเข็นแต่ละคันให้น้อยที่สุด
ความต่างจาก AGV แบบรถยก (forklift AGV)
AGV แบบรถยกคือระบบที่ใช้งาช้อนยกสินค้าเป็นหน่วยพาเลท แล้วนำไปเก็บขึ้นชั้นวางหรือขนลง เหมาะกับงานที่ต้องจัดการของหนักทีละชิ้นอย่างแน่นอน หรืองานที่ต้องเก็บเข้าชั้นแร็ค แต่ในทางกลับกัน โดยพื้นฐานแล้วขนได้ครั้งละ 1 พาเลทเท่านั้น จึงไม่เหมาะกับงานที่ต้องวิ่งวนส่งของหลายจุดพร้อมกันจำนวนมาก
ในทางกลับกัน AGV แบบขบวนพ่วงไม่มีการยกหรือเก็บของด้วยงาช้อน แต่สามารถขนของได้พร้อมกันตามจำนวนรถเข็นที่ต่อพ่วงไว้ กล่าวโดยสรุปคืองานที่ต้องเก็บขึ้นชั้นวางเหมาะกับ AGV แบบรถยก ส่วนงานที่เน้นการขนส่งแบบวิ่งวนเหมาะกับ AGV แบบขบวนพ่วง
ความต่างจาก AGV แบบสายพานลำเลียง (conveyor AGV)
AGV แบบสายพานลำเลียงคือระบบที่มีลูกกลิ้งหรือสายพานติดตั้งอยู่บนตัว AGV ใช้สำหรับขนส่งปริมาณคงที่ความถี่สูงบนเส้นทางตายตัว มีประสิทธิภาพสูงในหน้างานที่เส้นทางและรูปทรงของสิ่งที่ขนเกือบจะตายตัวอยู่แล้ว แต่ความสามารถในการรองรับการเปลี่ยนเส้นทางหรือผสมสินค้าหลายชนิดจะต่ำกว่าระบบขบวนพ่วง
AGV แบบขบวนพ่วงสามารถรองรับสินค้าหลากหลายชนิดได้ด้วยการสลับเปลี่ยนรถเข็น จึงมีความยืดหยุ่นมากกว่าระบบสายพานลำเลียงในหน้างานที่ชนิดชิ้นส่วนหรือเส้นทางที่ส่งเปลี่ยนแปลงบ่อย
ด้านล่างนี้เป็นการเปรียบเทียบระบบขับเคลื่อนทั้ง 4 แบบ
| รูปแบบขับเคลื่อน | งานที่ถนัด | งานที่ไม่ถนัด |
|---|---|---|
| แบบขบวนพ่วง (tugger/towing) | ขนส่งปริมาณมาก ระยะไกล วิ่งวนตามตารางเวลา โดยต่อพ่วงรถเข็นหลายชนิด | ขนของหนักทีละชิ้น การหมุนหลายทิศทางในทางเดินแคบ |
| แบบมุดใต้ | ขนเข้า-ขนออกอัตโนมัติของรถเข็นที่มีสเปกเป็นมาตรฐานเดียวกัน | หน้างานที่สเปกรถเข็นหลากหลาย |
| แบบรถยก | ของหนักหน่วยพาเลท เก็บขึ้นชั้นวาง-ขนลง | ขนส่งตามตารางเวลาแบบวิ่งวนหลายสถานี |
| แบบสายพานลำเลียง | ขนส่งความถี่สูง ปริมาณคงที่บนเส้นทางตายตัว | เส้นทางเปลี่ยนบ่อย ขนส่งหลายชนิดปะปนกัน |
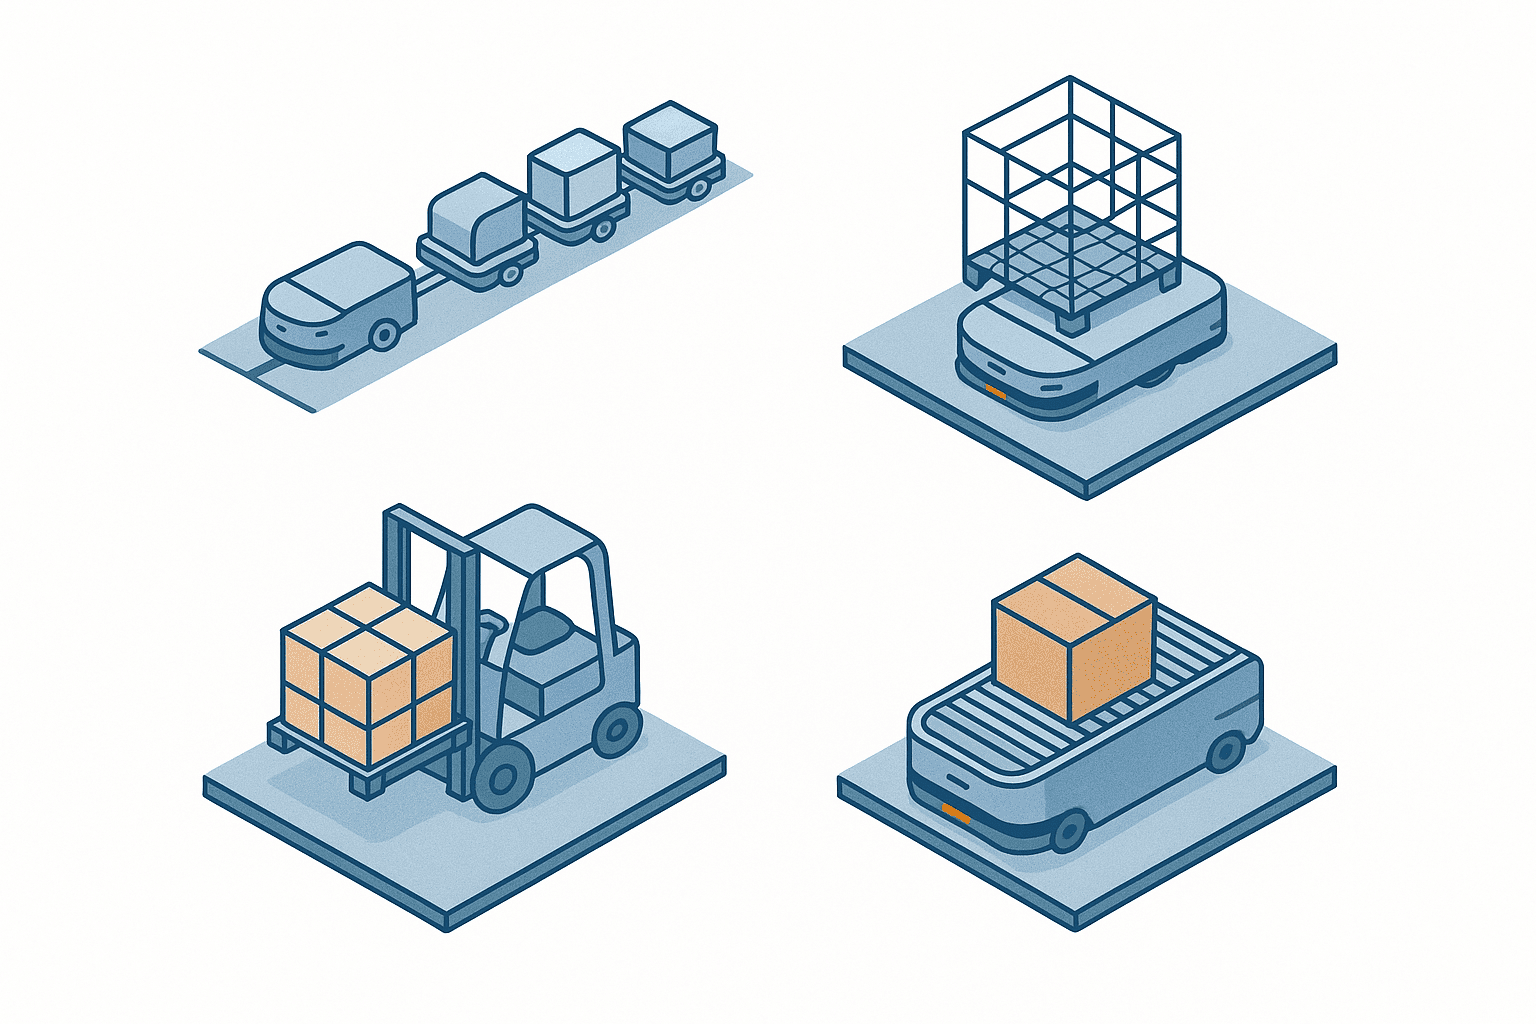
ภาพด้านบนแสดงให้เห็นว่าระบบขบวนพ่วงที่ผสมรถเข็นหลายชนิดไว้ในขบวนเดียว เปรียบเทียบกับอีก 3 ระบบ ว่าแต่ละแบบยึดจับสิ่งที่ขนอย่างไร และเหมาะกับลักษณะเส้นทางแบบใด เมื่อเข้าใจตำแหน่งของ AGV แบบขบวนพ่วงแล้ว ต่อไปจะพิจารณาความเหมาะสมของหน้างานแต่ละแบบ
ในบรรดาประเภท AGV หน้างานแบบไหนเหมาะกับระบบขบวนพ่วง และแบบไหนไม่เหมาะ
เงื่อนไขของหน้างานที่เหมาะสม
AGV แบบขบวนพ่วงจะแสดงศักยภาพได้เต็มที่ในหน้างานที่มีเงื่อนไขต่อไปนี้ครบถ้วน
- มีการขนส่งแบบมิลค์รันที่วิ่งวนขึ้น-ลงของหลายจุดป้อนอยู่แล้ว
- ใช้รถเข็นหลายชนิด เช่น รถเข็นชิ้นส่วน รถเข็นคิตติ้ง และรถเข็นตะแกรง วิ่งบนเส้นทางเดียวกัน
- ทางเดินค่อนข้างยาวและตรง ระยะขนส่งอยู่ที่หลักสิบเมตรถึงหลักร้อยเมตร
- มีช่องทางลดจำนวนรอบวิ่งไป-กลับได้ด้วยการจัดจำนวนรอบขนส่งและลำดับจุดจอดใหม่
งานป้อนชิ้นส่วนข้างสายการประกอบชิ้นส่วนรถยนต์เป็นกระบวนการที่เข้าเงื่อนไขเหล่านี้ได้ง่ายที่สุด การวิ่งวนไปยังหลายสถานีตามช่วงเวลาที่กำหนดไว้ตายตัว พร้อมเก็บรถเข็นเปล่าคืนและส่งรถเข็นที่บรรทุกเต็มไป ตรงกับรูปแบบการใช้งานมาตรฐานของ AGV แบบขบวนพ่วง
เงื่อนไขของหน้างานที่ไม่เหมาะสม
ในทางกลับกัน หน้างานที่มีเงื่อนไขต่อไปนี้ มักได้ผลลัพธ์จากการนำ AGV แบบขบวนพ่วงมาใช้ไม่คุ้มค่า
- พื้นทางเดินมีขั้นต่าง ความลาดเอียง หรือรอยต่อขรุขระมาก ทำให้เสี่ยงล้อรถเข็นตกร่องสูง
- มีทางเลี้ยวจำนวนมาก จนไม่สามารถเผื่อพื้นที่หมุนตัวให้รองรับความต่างของรัศมีวงเลี้ยวด้านในของขบวนรถเข็นที่ต่อพ่วงได้
- ปริมาณขนส่งน้อย เป็นงานขนทีละเที่ยวเป็นหลัก ซึ่งไม่ได้ประโยชน์จากการต่อพ่วงรถเข็นหลายคันเข้ากับแทรกเตอร์คันเดียว
- มีเส้นทางที่ต้องถอยหลังพร้อมรถเข็นที่บรรทุกของอยู่บ่อยครั้ง
โดยเฉพาะสภาพพื้นทางเดินเป็นจุดที่มักถูกมองข้าม ขบวนรถเข็นที่ต่อพ่วงกันอยู่ แม้แทรกเตอร์คันหน้าจะเปลี่ยนทิศทาง รถเข็นที่ตามมาก็ไม่จำเป็นต้องเคลื่อนตามเส้นทางเดียวกันเสมอไป ความขรุขระหรือความลาดเอียงเพียงเล็กน้อยของพื้นอาจทำให้รถเข็นส่ายหรือล้อตกร่องได้ แนะนำให้เดินสำรวจทางเดินที่จะใช้ขนส่งจริง พร้อมวัดสภาพพื้นและมุมเลี้ยวจริง ตั้งแต่ขั้นตอนเริ่มต้นพิจารณานำระบบมาใช้
นอกจากนี้ สำหรับแกนการเลือกที่กว้างขึ้น เช่น จะเลือก AGV หรือ AMR ดี หรือเปรียบเทียบกับระบบขนส่งแบบยกชั้นวาง (GTP) ได้อธิบายไว้ในบทความเปรียบเทียบผู้ผลิต AGV และบทความหุ่นยนต์ขนชั้นวางสินค้า บทความนี้จะเน้นเฉพาะการพิจารณาความเหมาะสมของระบบขบวนพ่วงเท่านั้น
ประเด็นด้านความปลอดภัย มองเรื่องการชนท้ายและล้อตกร่องอย่างไร
จุดบอดบริเวณข้อต่อพ่วง
บริเวณข้อต่อระหว่างรถเข็นแต่ละคันมีข้อจำกัดเชิงโครงสร้าง คือระยะตรวจจับของสแกนเนอร์ความปลอดภัยที่ติดตั้งอยู่บนตัวแทรกเตอร์มักเข้าไม่ถึง บทความเทคนิคจากต่างประเทศชี้ว่า รถเข็นที่ถูกลากไปนั้นไม่มีการเชื่อมต่อทางไฟฟ้า และในบางกรณีระบบความปลอดภัยร่วมระหว่างแทรกเตอร์กับรถเข็นก็ไม่ได้ถูกจัดวางไว้ ประเด็นนี้ได้อธิบายไว้อย่างละเอียดแล้วในบทความระบบขนส่งรถเข็นตะแกรงอัตโนมัติ ซึ่งพูดถึงการทำอัตโนมัติของรถเข็นตะแกรง ในบทความนี้จะไม่ลงลึก แต่จะอธิบายเฉพาะ 2 ประเด็นคือการชนท้ายและล้อตกร่อง
มาตรการป้องกันการชนท้ายและการแทรกผ่าน
ความเสี่ยงเรื่องการชนท้ายของ AGV แบบขบวนพ่วง ไม่ได้มีแค่การตรวจจับด้านหน้าของตัวแทรกเตอร์เท่านั้น แต่ต้องพิจารณารวมถึงกรณีที่ท้ายขบวนรถเข็นไปชนกับยานพาหนะอื่นหรือพนักงานด้วย เนื่องจากขบวนรถเข็นมีความยาวรวมมาก ทำให้ทัศนวิสัยบริเวณทางแยกหรือมุมเลี้ยวแย่ลง เพิ่มความเสี่ยงในการชนกับรถโฟล์คลิฟท์คันอื่นหรือคนเดินเท้าที่มาพบกันโดยไม่ทันตั้งตัว โดยเฉพาะรอบขนส่งที่ผสมรถเข็นหลายชนิดจนความยาวขบวนเพิ่มขึ้น ปัญหาทัศนวิสัยนี้จะยิ่งเด่นชัดขึ้น
มาตรการที่หน้างานสามารถนำไปใช้ได้ มีดังนี้
- ติดตั้งป้ายหรือวัสดุสะท้อนแสงที่มองเห็นได้ชัดที่ท้ายขบวนรถเข็นด้วย เพื่อให้ยานพาหนะและพนักงานคนอื่นมองเห็นได้
- ติดตั้งไฟหรือสัญญาณเสียงแจ้งเตือนล่วงหน้าบริเวณทางแยกและมุมเลี้ยว เพื่อบอกว่า AGV กำลังวิ่งผ่าน
- เผื่อความกว้างของทางเดินที่ขบวนรถเข็นต้องสวนทางกัน โดยคำนึงถึงความยาวรวมขณะต่อพ่วงและวงเลี้ยวจริง
- แยกช่วงเวลาที่คนสัญจรพลุกพล่านออกจากตารางวิ่งวนของ AGV หรือกำหนดโซนชะลอความเร็ว
การบริหารจัดการล้อตกร่องและความต่างของรัศมีวงเลี้ยวด้านใน
ขบวนรถเข็นที่ต่อพ่วงกันไม่ได้เคลื่อนที่ตามรอยเดียวกับที่แทรกเตอร์เลี้ยวไปเป๊ะ ๆ แต่รถเข็นที่อยู่ท้ายขบวนยิ่งมากจะยิ่งเลี้ยวเข้าด้านในมากขึ้น เรียกว่าความต่างของรัศมีวงเลี้ยวด้านใน (off-tracking) ยิ่งมุมเลี้ยวมีรัศมีเล็กเท่าไร ความต่างนี้ก็ยิ่งมากขึ้นเท่านั้น เพิ่มโอกาสที่ล้อรถเข็นจะขึ้นไปเกยขอบทางหรือขั้นต่างของพื้น จนล้อตกร่องได้ รอบขนส่งที่ผสมรถเข็นหลายชนิดซึ่งมีขนาดล้อและโครงสร้างล้อเลื่อนต่างกัน ก็มีจุดที่มักถูกมองข้ามเช่นกันคือ ความต่างของรัศมีวงเลี้ยวด้านในของแต่ละคันจะไม่เท่ากัน แม้เลี้ยวที่มุมเดียวกันก็ตาม
มาตรการพื้นฐานคือการคำนวณรัศมีวงเลี้ยวที่แคบที่สุดขณะต่อพ่วงตั้งแต่ขั้นตอนออกแบบทางเดิน แล้วออกแบบรูปทรงมุมเลี้ยวให้สอดคล้องกับค่าที่คำนวณได้ นอกจากนี้ รอยต่อของพื้น ฝาปิดบ่อ หรือความลาดเอียงเพียงเล็กน้อย ก็อาจเป็นสาเหตุของล้อตกร่องได้ขึ้นอยู่กับขนาดล้อของรถเข็น จึงจำเป็นต้องเดินสำรวจทางเดินทั้งหมดจริงก่อนนำระบบมาใช้ หากหน้างานมีการใช้รถลากที่มีคนขับอยู่แล้ว ควรสำรวจจุดที่เคยเกิดล้อตกร่องหรือเหตุการณ์เกือบเกิดอุบัติเหตุ (near miss) มาก่อน เพื่อนำมาใช้ในการออกแบบระบบอัตโนมัติได้โดยตรง
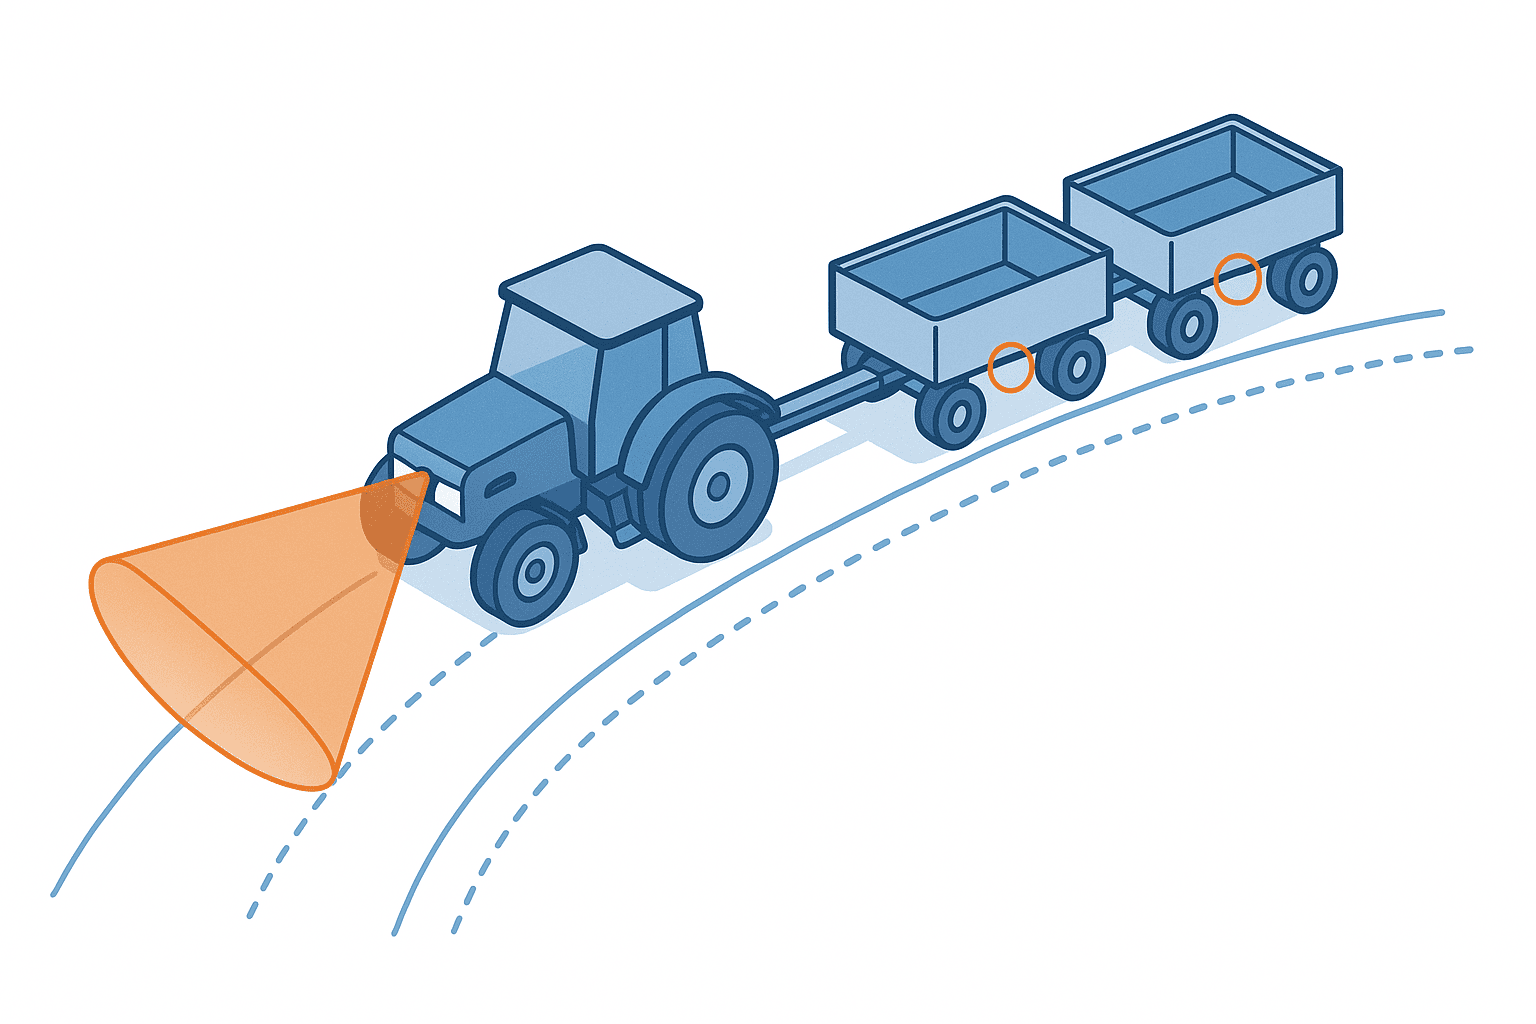
ภาพด้านบนแสดงความเสี่ยง 2 อย่างที่เป็นลักษณะเฉพาะของ AGV แบบขบวนพ่วง คือจุดบอดของสแกนเนอร์ความปลอดภัยบริเวณข้อต่อพ่วง และความต่างของรัศมีวงเลี้ยวด้านในขณะเข้าโค้ง เมื่อเข้าใจประเด็นด้านความปลอดภัยแล้ว ต่อไปจะพูดถึงระดับราคา
ระดับราคาโดยประมาณ
ค่าใช้จ่ายของ AGV แบบขบวนพ่วงจะแตกต่างกันไปตามราคาแทรกเตอร์ 1 คัน บวกกับจำนวนรถเข็นที่ต่อพ่วง วิธีนำทาง และสเปกของระบบความปลอดภัย ในที่นี้จะยกตัวอย่างการคำนวณอย่างง่าย สมมติเป็นการป้อนชิ้นส่วนไปยังสายการประกอบสุดท้ายของโรงงานชิ้นส่วนรถยนต์ ตัวเลขที่ใช้เป็นเพียงตัวอย่างหนึ่งเท่านั้น ในการพิจารณาจริงควรแทนที่ด้วยข้อมูลค่าแรงและใบเสนอราคาของบริษัทตนเอง
เงื่อนไขสมมติฐานมีดังนี้
- กระบวนการเป้าหมาย: การป้อนชิ้นส่วนไปยังสายการประกอบสุดท้ายของโรงงานชิ้นส่วนรถยนต์ (ระบบมิลค์รัน)
- ก่อนนำระบบมาใช้: ใช้รถโฟล์คลิฟท์ลากและขนส่งแบบ 2 กะ มีพนักงานทำงานขนส่งเทียบเท่า 4 คน
- หลังนำระบบมาใช้: นำ AGV แบบขบวนพ่วง 1 ชุด (แทรกเตอร์ 1 คัน + รถเข็น 4 คัน) มาใช้ เหลืองานสนับสนุน เช่น เฝ้าระวัง เปลี่ยนแบตเตอรี่ ต่อ-ปลดรถเข็น เทียบเท่าพนักงาน 0.5 คน (ลดจำนวนพนักงานได้เทียบเท่า 3.5 คน)
รายละเอียดเงินลงทุนเริ่มต้นตามเงื่อนไขข้างต้น มีดังนี้
| รายการ | รายละเอียด | จำนวนเงิน (บาท) |
|---|---|---|
| แทรกเตอร์ (รถลาก) 1 คัน | ราคาตัวเครื่องรวมระบบนำทางและระบบความปลอดภัย | 1,200,000 |
| รถเข็น (คาร์ท) 4 คัน | คันละ 80,000 บาท × 4 คัน | 320,000 |
| ค่าติดตั้งและปรับแต่งหน้างาน | การตั้งค่าเส้นทาง ปรับเซนเซอร์ความปลอดภัย ทดลองวิ่ง | 300,000 |
| รวมเงินลงทุนเริ่มต้น | 1,820,000 |
หากคำนวณแบบระมัดระวังโดยนับเฉพาะผลจากการลดค่าแรง ผลตอบแทนต่อปีจะเท่ากับ 3.5 คน × 18,000 บาท/เดือน × 12 เดือน = 756,000 บาท และระยะเวลาคืนทุนอย่างง่ายคือ 1,820,000 ÷ 756,000 ≈ ประมาณ 2.4 ปี อย่างไรก็ตาม ผลลัพธ์นี้ไม่ได้ถูกกำหนดจากจำนวนคันเพียงอย่างเดียว วิธีจัดจำนวนรอบขนส่งและลำดับจุดจอดตามที่อธิบายไปในหัวข้อก่อนหน้า จะทำให้จำนวนรอบวิ่งต่อวันและเวลาทำงานที่จำเป็นแตกต่างกันแม้จำนวนคันจะเท่ากัน ซึ่งส่งผลต่อระยะเวลาคืนทุนด้วยเช่นกัน ก่อนจะเพิ่มหรือลดจำนวนคัน แนะนำให้พิจารณาก่อนว่ามีช่องทางลดต้นทุนได้จากการทบทวนจำนวนรอบขนส่งและลำดับจุดจอดหรือไม่ สำหรับแนวคิดเรื่องต้นทุนเริ่มต้นของ AGV และ AMR โดยรวม สามารถอ่านเพิ่มเติมได้ในบทความราคา AGV และต้นทุน
ทั้งนี้ การคำนวณนี้ยังไม่ได้รวมค่าใช้จ่ายในการดำเนินงาน เช่น ค่าบำรุงรักษาหรือการเปลี่ยนแบตเตอรี่ แม้จะเป็นระบบขนาดเล็กที่มีแทรกเตอร์ 1 คันและรถเข็น 4 คัน ก็ยังมีค่าใช้จ่ายในการตรวจวินิจฉัยความเสื่อมของแบตเตอรี่ปีละครั้ง และการเปลี่ยนชิ้นส่วนที่สึกหรอของอุปกรณ์ต่อพ่วงเกิดขึ้นอยู่ดี แม้โดยทั่วไปมูลค่าจะอยู่ที่ระดับไม่กี่เปอร์เซ็นต์ของเงินลงทุนเริ่มต้น แต่หากต้องการประเมินระยะเวลาคืนทุนอย่างละเอียด แนะนำให้ขอให้ผู้เสนอราคาระบุรายละเอียดค่าบำรุงรักษาแยกไว้ในใบเสนอราคาด้วย

ภาพด้านบนแสดงรายละเอียดเงินลงทุนเริ่มต้นเทียบกับผลตอบแทนจากการลดค่าแรงต่อปี ต่อไปจะสรุปแนวทางนำการคำนวณนี้ไปใช้ตัดสินใจสั่งซื้อจริง
สิ่งที่ควรสรุปให้ชัดก่อนตัดสินใจสั่งซื้อ
ประเด็นที่ควรตรวจสอบด้วยการสำรวจหน้างาน
ก่อนขอใบเสนอราคา มีรายการที่ควรตรวจสอบด้วยตัวเองก่อน
- รถเข็นที่จะขนส่งมีกี่ชนิด และสามารถทำอุปกรณ์ต่อพ่วงให้เป็นมาตรฐานเดียวกันได้มากแค่ไหน
- ความยาวรวม ความกว้าง รัศมีมุมเลี้ยวของทางเดิน รวมถึงมีขั้นต่างหรือรอยต่อของพื้นหรือไม่
- ความถี่การขนส่งปัจจุบัน และปริมาณสินค้าที่ขนต่อครั้ง
- ตำแหน่งและช่วงเวลาของทางแยกหรือพื้นที่ที่คนสัญจรพลุกพล่าน
- ประวัติเหตุการณ์เกือบเกิดอุบัติเหตุ (near miss) หรือล้อตกร่องที่เคยเกิดขึ้นในการใช้งานรถลากที่มีคนขับอยู่เดิม
ข้อมูลเหล่านี้ไม่สามารถทราบได้จากเอกสารบนโต๊ะเพียงอย่างเดียว ต้องเดินสำรวจทางเดินจริงเพื่อยืนยัน โดยเฉพาะการตรวจสอบว่ามุมเลี้ยวจะผ่านได้หรือไม่เมื่อคำนึงถึงความยาวรวมขณะต่อพ่วง เป็นประเด็นที่มักตัดสินผิดพลาดหากดูแต่ตัวเลขบนแบบแปลนเพียงอย่างเดียว
เช็คลิสต์ก่อนสั่งซื้อ
ก่อนเปรียบเทียบใบเสนอราคาหรือสั่งซื้อ ให้ตรวจสอบรายการต่อไปนี้
- อุปกรณ์ต่อพ่วง (พิทช์ ความสูง อะแดปเตอร์) ของรถเข็นแต่ละชนิดจะทำให้เป็นมาตรฐานเดียวกันอย่างไร
- ลำดับจุดจอดขณะผสมรถเข็นหลายชนิด สอดคล้องกับจังหวะเวลาป้อนของแต่ละจุดจอด (ช่วงเวลาป้อนแบบ JIT) หรือไม่
- ได้ตรวจสอบหน้างานจริงแล้วหรือยังว่าความยาวรวมของขบวนสัมพันธ์กับทัศนวิสัยบริเวณทางแยกและมุมเลี้ยวของทางเดินอย่างไร
- จะวางทางหลบสำหรับสวนทางไว้ที่ไหนกี่จุด และเผื่อพื้นที่สำหรับแผนเพิ่มจำนวนคันในอนาคตไว้หรือไม่
- กำหนดผู้รับผิดชอบและระบบทบทวนจำนวนรอบขนส่งและตารางเวลาเมื่อความต้องการเปลี่ยนแปลงไว้แล้วหรือไม่
- ได้คำนวณเงินลงทุนเริ่มต้นและผลตอบแทนต่อปีใหม่โดยแทนที่เงื่อนไขตั้งต้นด้วยข้อมูลค่าแรงและปริมาณขนส่งจริงของบริษัทตนเองแล้วหรือไม่
คำถามที่พบบ่อย
AGV แบบขบวนพ่วงต่างจาก AGV แบบรถยกอย่างไร
AGV แบบขบวนพ่วงคือระบบที่แทรกเตอร์ 1 คันต่อพ่วงรถเข็นหลายคันแล้วลาก วิ่งวนส่งของหลายจุดพร้อมกันในรอบเดียว ส่วน AGV แบบรถยกคือระบบที่ยกสินค้าหน่วยพาเลทด้วยงาช้อน แล้วนำไปเก็บขึ้นชั้นวางหรือขนลง โดยพื้นฐานขนได้ครั้งละ 1 พาเลทเท่านั้น งานที่เน้นการขนส่งแบบวิ่งวนเหมาะกับระบบขบวนพ่วง ส่วนงานขนของหนักที่ต้องเก็บขึ้นชั้นวางเหมาะกับ AGV แบบรถยก
AGV แบบขบวนพ่วงต่อพ่วงรถเข็นได้กี่คัน
บทความต่างประเทศแนะนำตัวอย่างการต่อพ่วง 3 คัน 4 คัน หรือมากกว่า 5 คันขึ้นไป จำนวนที่ต่อพ่วงได้สูงสุดขึ้นอยู่กับแรงลากของแทรกเตอร์ รัศมีมุมเลี้ยวของทางเดิน และน้ำหนักบรรทุกต่อรถเข็น 1 คัน ยิ่งต่อพ่วงจำนวนมาก ปริมาณที่ขนได้ในเที่ยวเดียวก็ยิ่งมากขึ้น แต่ในขณะเดียวกันความยาวรวมที่เพิ่มขึ้นก็ต้องการพื้นที่หมุนตัวและทางหลบมากขึ้นตามไปด้วย จึงต้องกำหนดจำนวนคันโดยพิจารณาร่วมกับสภาพทางเดินจริง
สามารถผสมรถเข็นต่างชนิดกันไว้ในขบวนเดียวได้หรือไม่
ทำได้หากสเปกของอุปกรณ์ต่อพ่วงตรงกัน แม้เป็นรถเข็นที่มีรูปทรงต่างกันอย่างรถเข็นชิ้นส่วนกับรถเข็นคิตติ้ง หากใช้ระยะพิทช์การต่อพ่วงหรือแผ่นอะแดปเตอร์ช่วยรองรับความต่างของสเปก ก็สามารถต่อพ่วงรวมกันเป็นขบวนเดียวได้ กรณีผสมรถเข็นหลายชนิด หากต่อรถเข็นที่ต้องส่งถึงจุดจอดที่มีลำดับส่งก่อนไว้ใกล้แทรกเตอร์ จะช่วยให้ขั้นตอนปลดรถเข็นแต่ละจุดจอดทำได้ราบรื่นขึ้น
มาตรการความปลอดภัยขั้นต่ำที่จำเป็นสำหรับ AGV แบบขบวนพ่วงคืออะไร
นอกจากสแกนเนอร์ความปลอดภัยด้านหน้าของแทรกเตอร์แล้ว ยังต้องมีมาตรการรองรับจุดที่ด้านข้างของขบวนรถเข็นหรือช่องว่างระหว่างรถเข็นแต่ละคันมักอยู่นอกระยะตรวจจับด้วย ตัวอย่างเช่น กำหนดกฎการทำงานไม่ให้คนเข้าไปยืนระหว่างรถเข็น เพิ่มการมองเห็นที่ท้ายขบวน สัญญาณแจ้งเตือนล่วงหน้าบริเวณทางแยก และการเผื่อรัศมีวงเลี้ยวตั้งแต่ขั้นตอนออกแบบทางเดิน ประเด็นเรื่องระบบความปลอดภัยบริเวณข้อต่อพ่วง ได้อธิบายไว้อย่างละเอียดมากขึ้นในบทความระบบขนส่งรถเข็นตะแกรงอัตโนมัติ
ค่าใช้จ่ายในการนำ AGV แบบขบวนพ่วงมาใช้อยู่ที่เท่าไร
จากการคำนวณตัวอย่างในบทความนี้ ซึ่งรวมแทรกเตอร์ 1 คัน รถเข็น 4 คัน และค่าติดตั้งปรับแต่งหน้างาน เงินลงทุนเริ่มต้นรวมอยู่ที่ 1,820,000 บาท หากประเมินผลตอบแทนจากการลดค่าแรงไว้ที่ 756,000 บาทต่อปี ระยะเวลาคืนทุนอย่างง่ายจะอยู่ที่ประมาณ 2.4 ปี อย่างไรก็ตาม ตัวเลขนี้เป็นเพียงตัวอย่างหนึ่งภายใต้เงื่อนไขเฉพาะ จำนวนเงินจะเปลี่ยนแปลงไปตามจำนวนรถเข็น วิธีจัดจำนวนรอบขนส่ง และระดับค่าแรงของแต่ละหน้างาน ในการพิจารณาจริง แนะนำให้แทนที่ด้วยข้อมูลปริมาณขนส่งและค่าแรงของบริษัทตนเองแล้วคำนวณใหม่
สรุป
AGV แบบขบวนพ่วงคือระบบที่แทรกเตอร์ 1 คันต่อพ่วงรถเข็นหลายคันแล้วลากไป ขนส่งไปยังหลายสถานีบนเส้นทางวิ่งวนพร้อมกัน เมื่อเทียบกับแบบมุดใต้ แบบรถยก และแบบสายพานลำเลียง จุดเด่นของระบบขบวนพ่วงคือสามารถผสมรถเข็นต่างสเปกกัน เช่น รถเข็นชิ้นส่วนและรถเข็นคิตติ้ง ไว้ในขบวนเดียวกันได้ บทความนี้ได้สรุปให้เห็นว่าการออกแบบจำนวนรอบขนส่ง หน่วยบรรทุก ลำดับจุดจอด และทางหลบ เป็นโจทย์เฉพาะของระบบขบวนพ่วงที่ไม่มีในระบบที่ใช้รถเข็นชนิดเดียว
ในทางกลับกัน หน้างานที่พื้นขรุขระหรือมีมุมเลี้ยวมาก จะมีความเสี่ยงเรื่องล้อตกร่องและความต่างของรัศมีวงเลี้ยวด้านในสูงขึ้น จึงไม่เหมาะกับงานขนของหนักทีละชิ้นหรืองานที่เน้นเก็บขึ้นชั้นวางเป็นหลัก ในด้านความปลอดภัย ประเด็นเฉพาะที่ไม่มีในระบบขับเคลื่อนแบบอื่นคือช่องว่างระหว่างรถเข็นมักเป็นจุดบอดของสแกนเนอร์ความปลอดภัยของแทรกเตอร์ รายละเอียดเพิ่มเติมสามารถอ่านได้ในบทความระบบขนส่งรถเข็นตะแกรงอัตโนมัติ ส่วนบทความนี้เน้นอธิบายมาตรการป้องกันการชนท้ายและล้อตกร่องเป็นหลัก
ด้านค่าใช้จ่าย จากการคำนวณตัวอย่างที่รวมแทรกเตอร์ 1 คัน รถเข็น 4 คัน และค่าติดตั้ง เงินลงทุนเริ่มต้นอยู่ที่ 1,820,000 บาท หากประเมินผลตอบแทนจากการลดค่าแรงไว้ที่ 756,000 บาทต่อปี ระยะเวลาคืนทุนอย่างง่ายจะอยู่ที่ประมาณ 2.4 ปี อย่างไรก็ตาม ระยะเวลาคืนทุนนี้ไม่ได้ขึ้นอยู่กับจำนวนคันเพียงอย่างเดียว แต่ยังขึ้นอยู่กับวิธีจัดจำนวนรอบขนส่งและลำดับจุดจอดด้วย จุดเริ่มต้นในทางปฏิบัติคือการแทนที่ตัวเลขด้วยข้อมูลปริมาณขนส่งและค่าแรงจริงของบริษัทตนเอง แล้วพิจารณาช่องทางปรับปรุงเส้นทางวิ่งวนก่อนเป็นอันดับแรก
หากอยู่ในขั้นตอนพิจารณานำ AGV แบบขบวนพ่วงมาใช้ และต้องการช่วยจัดระเบียบรูปแบบการผสมรถเข็นหรือวิธีจัดจำนวนรอบขนส่ง หรือต้องการทบทวนเงื่อนไขการคำนวณด้วยข้อมูลของบริษัทตนเอง สามารถติดต่อสอบถามได้ที่หน้าติดต่อเรา
ข้อมูลอ้างอิง
- An Expert’s Guide to Tugger AGV Systems and Automated Material Handling – MasterMover
- Need an AGV Tugger? All the Types, Specs, Prices – AGV Network
- A Guide to Tugger AGVs and AMRs, Key Things to Know Before Investing – FlexQube
- ISO 3691-4:2023 Industrial trucks – Safety requirements and verification, Part 4 – ISO
- How do tugger trains reduce labor costs in warehouses? – K.Hartwall
- AGV Guide, Industrial Automated Tugger System – Cyngn
- 2026年最新版タイ労務・タイ労務管理の最新動向 – 東京コンサルティンググループ


