


หากคุณต้องการติดตั้ง Step Feeder แต่ไม่สามารถตัดสินใจได้จากแค่สมรรถนะในแคตตาล็อกว่าชิ้นส่วนของโรงงานคุณจะถูกจ่ายออกมาอย่างเสถียรหรือไม่ บทความนี้ได้รวบรวมขั้นตอนตั้งแต่การประเมินรูปร่างชิ้นส่วน การเปรียบเทียบระบบ การขอใบเสนอราคา ไปจนถึง FAT และ SAT ไว้ในลำดับเดียวกัน สาระสำคัญคือ ควรตัดสินใจให้ชัดเจนก่อนว่า “สามารถจ่ายชิ้นงานจริงในท่าทางที่ต้องการและในจังหวะที่เครื่องจักรปลายทางรับได้หรือไม่” มากกว่าการดูแค่สมรรถนะตามชื่อรุ่น เปรียบเทียบราคาโดยไม่ดูแค่ชื่อรุ่น แต่ต้องเทียบขอบเขตของ Hopper, แผ่นขั้น, ทางเรียง, เซนเซอร์, การควบคุม, ความปลอดภัย และการติดตั้งหน้างานให้เหมือนกัน
Step Feeder คืออะไรและทำหน้าที่อะไร
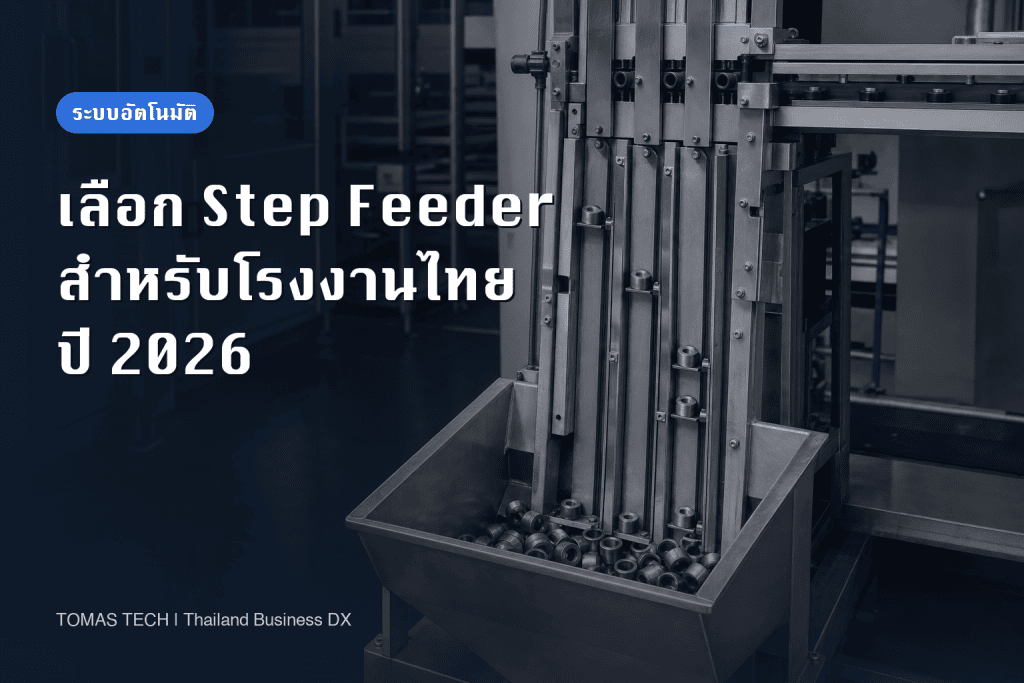
Step Feeder คืออุปกรณ์ที่รับชิ้นส่วนที่ใส่แบบกระจายลงใน Hopper แล้วค่อย ๆ ยกขึ้นทีละน้อยด้วยแผ่นขั้นที่เคลื่อนขึ้นลง และส่งต่อไปยังกระบวนการถัดไปผ่านทางออกด้านบน ตามคำอธิบายของ RNA แผ่นยกที่เคลื่อนที่สลับกันจะยกชิ้นส่วนขึ้นจาก Hopper ที่อยู่กับที่ และสามารถคัดแยกท่าทางเบื้องต้นระหว่างการลำเลียงได้ อย่างไรก็ตาม “การยกขึ้น”, “การเรียงเป็นแถวเดียว”, “การรับประกันท่าทางสุดท้าย” เป็นฟังก์ชันที่ต่างกัน การใช้แค่แผ่นขั้นไม่ได้หมายความว่าจะได้ท่าทางที่ต้องการเสมอไป การจะต้องใช้ทางเรียงตรง, ไกด์, กล้อง, กลไกคัดทิ้งหรือวนกลับหรือไม่นั้น ต้องทดลองกับชิ้นงานจริงก่อนจึงจะตัดสินใจได้ ข้อมูลผลิตภัณฑ์ RNA
Vibratory Bowl Feeder จะยกและคัดแยกชิ้นส่วนด้วยชามทรงกลม Step Feeder สามารถรักษาความสูงในการใส่ Hopper ให้ต่ำแต่ยังคงความสูงทางออกได้ ผู้ผลิตจึงชูจุดเด่นเรื่องแรงสั่นสะเทือนและเสียงรบกวนต่ำ IFSYS ก็เน้นจุดเด่นเรื่องการจ่ายแบบปริมาณคงที่เป็นขั้นตอน การดูแลชิ้นงานอย่างอ่อนโยน และเสียงรบกวนต่ำเช่นกัน อย่างไรก็ตาม ไม่ควรเหมารวมว่า “ไม่เกิดรอย”, “ไม่เกิดฝุ่น”, “ใช้ได้กับทุกทรง” เพราะผลลัพธ์ขึ้นกับพื้นผิวสัมผัส, ความสูงในการตก, น้ำมัน/เศษโลหะ, การกระแทกกันของชิ้นงาน ข้อมูลผลิตภัณฑ์ IFSYS
สถานการณ์ที่ควรพิจารณาใช้อุปกรณ์นี้ ได้แก่ เมื่อต้องการจ่ายชิ้นส่วนพลาสติกหรือชิ้นส่วนที่ผ่านการกลึงเข้าสู่เครื่องประกอบแบบต่อเนื่อง, ต้องการความสูงในการใส่ที่เหมาะกับผู้ปฏิบัติงาน, มีอุปกรณ์รอบข้างที่ไม่ต้องการแรงสั่น หรือเมื่อ Vibratory Feeder เดิมมีปัญหาเรื่องเสียงหรือความเสียหายของชิ้นงาน อย่างไรก็ตาม ความสำเร็จขึ้นกับขนาด น้ำหนัก สภาพผิว และท่าทางที่ต้องการของชิ้นงาน การกำหนดชิ้นงานและเงื่อนไขทางออกก่อนจะช่วยลดความผิดพลาดในการจัดซื้อ มากกว่าการเลือกวิธีการล่วงหน้า

การจ่ายและการเรียงต้องคิดเป็นสองขั้นตอน
แม้ชิ้นงานจะขึ้นแผ่นขั้นมาได้ แต่ถ้าไปซ้อนกัน กลับด้าน หรือหันข้างที่ทางออก ก็ไม่สามารถใช้กับเครื่องปลายทางได้ ดังนั้นควรแบ่งกระบวนการเป็น “การยกชิ้นงานกระจายขึ้น”, “การเรียงเป็นแถวเดียว”, “การตรวจสอบท่าทาง”, “การคัดทิ้งหรือวนกลับชิ้นงานที่ไม่เหมาะสม”, “การจ่ายออกทีละชิ้นสู่ปลายทาง” สองขั้นแรกใกล้เคียงกับตัว Step Feeder ที่เหลือคือการออกแบบส่วนประกอบรอบข้าง เช่น ทางเรียง, เซนเซอร์, กลไกจ่าย, การประมวลผลภาพ หากในใบเสนอราคามีแค่ตัว Feeder ต้องตรวจสอบว่าฟังก์ชันทางออกที่จำเป็นถูกรวมไว้หรือไม่
ตัวอย่างเช่น หากต้องการจ่ายฝาครอบพลาสติกที่มีการปั๊มตราแค่ด้านเดียวให้หันด้านที่ต้องการเสมอ อัตราส่วนที่ชิ้นงานขึ้นบนแผ่นขั้นกับอัตราส่วนที่หันด้านปั๊มขึ้นจะไม่เท่ากัน ในการทดลองต้องบันทึกทั้งสองอัตราส่วน การตัดสินของเซนเซอร์จะเปลี่ยนไปตามความสามารถในการมองเห็นตรา, ความโปร่งใสของชิ้นงาน, ฟิล์มน้ำมัน, สภาพแสง จึงไม่ควรตัดสินวิธีคัดแยกจากแค่แบบเท่านั้น หากไม่จำเป็นต้องให้ทุกชิ้นอยู่ในท่าทางที่ถูกต้อง อาจออกแบบให้ชิ้นงานที่ผิดท่ากลับไปวนใหม่ได้ แต่ถ้าวนกลับนานจะเพิ่มรอย, สิ่งสกปรก, และความผันผวนในการจ่าย จึงควรวัดจำนวนรอบที่วนกลับด้วย
เริ่มจากการจัดทำ “ข้อกำหนดการจ่ายชิ้นงาน”
สิ่งแรกที่ต้องมีในการเลือกอุปกรณ์ไม่ใช่แคตตาล็อก แต่คือกลุ่มตัวอย่างของชิ้นงาน ไม่ใช่แค่ชิ้นงานดีจากการผลิตจำนวนมากเท่านั้น แต่รวมถึงขอบเขตค่าความคลาดเคลื่อน, รอยเกต, ครีบ, ความแตกต่างของการเคลือบผิว, การเปื้อนน้ำมัน, ฝุ่นในบรรจุภัณฑ์, การพันกันหลังขนส่ง ต้องเก็บตัวอย่างเหล่านี้ ความแตกต่างระหว่างตัวอย่างทดลองที่สะอาดกับกล่องใส่ชิ้นงานจริงที่มีฝุ่นมาก มักเป็นปัญหาในหน้างาน สิ่งเหล่านี้ควรเป็นเงื่อนไขที่ผู้สั่งซื้อระบุให้ชัดเจนว่า “ชิ้นงานที่ยอมรับได้” และ “ชิ้นงานที่ต้องคัดออก” ก่อนจะเป็นข้อรับประกันของผู้ผลิตอุปกรณ์
ในข้อกำหนดควรระบุรหัสชิ้นงาน, วัสดุ, ขนาดใหญ่สุด/เล็กสุด, ช่วงน้ำหนัก, จุดศูนย์ถ่วงที่เบี่ยงเบน, ผิวที่ห้ามเกิดรอย, ทิศทางการประกอบ, ขีดจำกัดของการบิดงอ/ครีบ, การเปลี่ยนแปลงจากอุณหภูมิหรือความชื้น เงื่อนไขที่มักไม่ปรากฏในแบบ เช่น ลักษณะการบรรจุในกล่อง, ปริมาณที่ใส่ต่อครั้ง, ความถี่ในการเติม, ทิศทางที่ผู้ปฏิบัติงานเข้าถึง, น้ำยาหรือสารหล่อลื่นที่ใช้, การมีฝุ่นหรือเศษโลหะ หากใช้ชิ้นงานคล้ายกันในเครื่องเดียวกัน ต้องแยกตารางสำหรับไกด์หรือสูตรที่ต้องเปลี่ยนและความจำเป็นในการทำความสะอาด
เงื่อนไขทางออกไม่ควรมีแค่ “กี่ชิ้นต่อนาที” แต่ต้องระบุการกำหนดท่าทางที่ถูกต้อง, ระยะห่างระหว่างชิ้นงาน, ทิศทางปลาย, ความแปรปรวนของตำแหน่ง, ความสูงที่ปลายทางรับ, สัญญาณขณะส่งมอบ, เวลาหยุดที่ยอมรับได้เมื่อเกิดการติดขัด แม้จะเห็นชิ้นงานที่เพียงพอที่ทางออกของแผ่นขั้น แต่ถ้าเซนเซอร์จ่ายทีละชิ้นช้า ความสามารถในการจ่ายจริงจะลดลง อย่ารวมคอขวดของสายพานลำเลียงทั้งหมดเป็นตัวเลขเดียว ให้สังเกตแต่ละจุดแยกกัน
ต้องใช้ชิ้นงานทดลองกี่ชิ้น
ไม่ควรกำหนดจำนวนที่ต้องใช้แบบตายตัว การสาธิตสั้น ๆ จะมองข้ามปัญหาการสะสมฝุ่นหลังเดินเครื่องนาน, สถานะ Hopper เหลือน้อย, หลังเปลี่ยนรุ่น, หรือหลังหยุดแล้วเริ่มใหม่ ผู้สั่งซื้อควรวางแผนการทดสอบที่รวมถึงเงื่อนไขขอบเขตที่ไม่เอื้ออำนวย ไม่ใช่แค่ล็อตปกติ ส่งกลุ่มตัวอย่างเดียวกันให้ผู้เสนอราคาแต่ละราย ใส่ปริมาณเท่ากัน, ท่าทางที่ต้องการเหมือนกัน, หน้าต่างการวัดเหมือนกัน หากระหว่างทดสอบมีการหยิบชิ้นงานที่ไม่เหมาะสมออกด้วยมือ ต้องบันทึกการกระทำนั้นและไม่รวมกับผลการเดินเครื่องอัตโนมัติ
คู่มือ RNA แนะนำให้ปรับขนาดและความลึกของแผ่นขั้นให้เหมาะกับขนาดชิ้นงาน, ชิ้นงานขนาดเล็กอาจติดในช่องว่าง, สิ่งสกปรกอาจเข้าไปในส่วนไกด์, ควรลดแรงกระแทกขณะใส่ชิ้นงานลง Hopper ทั้งนี้เป็นคำอธิบายสำหรับรุ่นเฉพาะ ไม่ใช่ข้อจำกัดตัวเลขที่ใช้กับทุกรุ่น ในการเลือกควรขอคู่มือปัจจุบันของรุ่นที่เป็นตัวเลือกและตรวจสอบขอบเขตการใช้งานกับชิ้นงานเป้าหมาย RNA STS คู่มือการใช้งาน
เปรียบเทียบ Step Feeder กับระบบอื่นอย่างไร
ตัวเลือกหลักควรแบ่งอย่างน้อยเป็น Step Feeder, Vibratory Bowl Feeder, และระบบจ่ายแบบยืดหยุ่นที่ใช้กล้องกับหุ่นยนต์ อย่าตัดสินข้อดีข้อเสียจากทฤษฎีทั่วไป ให้พิจารณาจากจำนวนรุ่น, ความยากของท่าทาง, การสัมผัสกับชิ้นงาน, เสียงรบกวนที่ยอมรับได้, พื้นที่, การเปลี่ยนรุ่น, ทักษะของฝ่ายซ่อมบำรุง บทความ การเลือก Vibratory Parts Feeder ได้เปรียบเทียบ Bowl กับ Flexible Feeder แล้ว ที่นี่จะอธิบายการเพิ่ม Step Feeder เป็นตัวเลือกโดยละเอียด หากต้องการภาพรวม ดูการเปรียบเทียบระบบจัดเรียงและป้อนชิ้นส่วน 4 วิธี บทความนี้เจาะจง Step Feeder โดยเฉพาะ ทั้งแผ่นยก, ถังพัก, การคัดทิศทางที่ทางออก และการทดสอบตรวจรับ
| เกณฑ์เปรียบเทียบ | Step Feeder | Vibratory Bowl Feeder | Flexible Feeder พร้อม Vision |
|---|---|---|---|
| กลไกหลัก | ยกชิ้นงานกระจายด้วยแผ่นขั้น | ลำเลียงด้วยการสั่นของ Bowl และราง | กล้องตรวจจับชิ้นงานบนถาด |
| การเปลี่ยนรุ่น | อาจต้องเปลี่ยนหรือปรับไกด์/ทางเรียง | มักต้องเปลี่ยน tooling ตามรูปทรง | เปลี่ยนสูตร/vision ได้ง่ายแต่ต้องออกแบบ gripper |
| การรับประกันท่าทาง | ขึ้นกับกลไกคัดแยก/วนกลับที่ทางออก | ขึ้นกับกลไกคัดแยกบนราง | ขึ้นกับท่าทางที่กล้องตรวจจับและหุ่นยนต์หยิบได้ |
| จุดอ่อนที่ต้องตรวจสอบ | ช่องว่างระหว่างแผ่นกับชิ้นงาน, ความผันผวนของปริมาณ, การวนกลับ | การสั่น/เสียง, การสัมผัสชิ้นงาน, ขึ้นกับรูปทรง | กล้อง/แสง, รอบหุ่นยนต์, การซ้อน, ต้นทุน |
ระบบ Flexible Feeder ของ Asyril ใช้การสั่นสามแกนเพื่อกระจายชิ้นงานบนถาด และออกแบบให้สื่อสารกับกล้อง/หุ่นยนต์ เหมาะกับการเปลี่ยนรุ่นบ่อย แต่รอบเวลารวมและขอบเขตอุปกรณ์ต่างจาก Feeder เดี่ยว ๆ จึงไม่ควรเปรียบเทียบแค่ราคาตัว Feeder ข้อมูลผลิตภัณฑ์ Asyril
หากเน้นเสียงรบกวนต่ำ อย่าใช้คำโฆษณาของผู้ผลิตเป็นค่ารับประกันในโรงงาน วัดกับชิ้นงานจริง, Hopper ที่เต็มและเกือบว่าง, เสียงพื้นหลัง, ตำแหน่งวัดที่กำหนด เช่นเดียวกัน “เกิดรอยน้อย” ต้องกำหนดเกณฑ์ตรวจสอบและเปรียบเทียบกับอัตราเสียของตนเอง อย่าใช้คำคุณศัพท์ในโฆษณาเป็นเกณฑ์ตัดสิน ให้ใช้ข้อมูลการรับเข้าของโรงงานตนเอง
สมรรถนะต้องนิยามจาก “จำนวนชิ้นที่รับได้ในท่าทางที่ถูกต้อง”
ในการประเมินสมรรถนะ อย่านำจำนวนรอบการยกของแผ่นขั้นหรือจำนวนที่จ่ายออกที่ทางออกมาใช้เป็นค่าความสามารถสุดท้าย ให้นับจำนวนชิ้นที่เครื่องปลายทางรับได้ในท่าทางที่ถูกต้อง หารด้วยเวลาที่เดินเครื่องได้จริง แยกค่าที่รวมเวลาหยุดกับค่าที่นับเฉพาะเวลาทำงาน รายงานแยกกัน บันทึกการคัดทิ้ง/วนกลับ, การซ้อน, การติดขัด, การขาดชิ้นงาน, การตัดสินผิดของเซนเซอร์, การรอปลายทาง เพื่อให้เห็นจุดที่ควรปรับปรุง
ตัวอย่างเช่น หากปลายทางต้องการ 60 ชิ้นต่อนาที, อัตราผ่านท่าทางถูกต้อง 80%, อัตราเดินเครื่องจริง 85% ต้องจ่ายจากต้นทาง 60÷0.80÷0.85 ≈ 88 ชิ้นต่อนาที อย่างไรก็ตาม สูตรนี้เป็น ตัวอย่างสำหรับการวางแผน ไม่ใช่ค่ารับประกันหรือค่าที่วัดจริง อัตราทั้งสองอาจสัมพันธ์กันเมื่อ Hopper เหลือน้อยหรือมีการวนกลับมาก ในการทดสอบ ให้แยกบันทึกอัตราการเดินเครื่องและอัตราผ่านท่าทาง แล้วใช้จำนวนที่รับได้ในท่าทางที่ถูกต้องเป็นค่าตรวจรับ
ค่ากลางระยะสั้นไม่สำคัญเท่าการกระจายในการเดินเครื่องต่อเนื่อง เช่น แม้ค่าเฉลี่ย 5 นาทีจะผ่าน แต่ถ้ามีช่วงขาดชิ้นงาน 30 วินาทีจนปลายทางหยุด ต้องมี buffer หรือควบคุมการจ่ายใหม่ ใน RFP ให้กำหนด “ระยะเวลาทดสอบ”, “ปริมาณ Hopper ต่ำสุด”, “รุ่นชิ้นงาน”, “ช่วงขาดชิ้นงานสูงสุด”, “การจัดการเมื่อปลายทางรอ”, “การแทรกแซงเมื่อเกิดการติดขัด” หากจ่ายมากเกินไปจนชิ้นงานซ้อนกันที่ทางออกจะยิ่งติดขัด ควรควบคุมให้มีจำนวนที่ใช้ได้คงที่มากกว่าการไล่หาความสามารถสูงสุด

ความจุของ Hopper และเส้นทางเติม
แม้ความสูงในการใส่ต่ำจะเป็นข้อดี แต่ความจุเพียงอย่างเดียวไม่พอที่จะกำหนดช่วงเวลาเติม ต้องพิจารณาความหนาแน่นของชิ้นงาน, การพันกัน, ความง่ายในการหยิบเมื่อเหลือน้อย, น้ำหนักที่ยอมรับได้ ความจุที่ใช้ได้จริงจึงเปลี่ยนแปลงได้ หากผู้ปฏิบัติงานต้องยกกล่องเข้าใกล้ระหว่างรอบการทำงาน ต้องประเมินตำแหน่งช่องเติม, การชนกับฝาครอบนิรภัย, ต้องใช้สองคนหรือไม่ ต้องออกแบบขั้นตอนการเติมเพื่อไม่ให้ชิ้นงานเสียหายหรือเกิดแรงกระแทกกับกลไกแผ่นขั้น
การเติมเกี่ยวข้องกับการซ่อมบำรุง หากต้องเปิดประตูทุกครั้งที่เติม ต้องกำหนดจำนวนครั้งที่เปิดปิดระหว่างการผลิตและการใช้งานอินเตอร์ล็อก หากติดตั้ง Band Hopper ภายนอก ต้องมีเซนเซอร์ระดับเพื่อป้องกันการเติมเกินจาก Hopper ไปยังแผ่นขั้น หากเพิ่มปริมาณสำรองต้นทางแต่ความสามารถทางออกไม่ดีขึ้น ข้อจำกัดที่แท้จริงอาจอยู่ที่ทางเรียงหรือกลไกจ่ายปลายทาง
ออกแบบทางเรียง, การตรวจจับ, และการเชื่อมต่อ PLC เป็นชุดเดียวกัน
นับตั้งแต่ทางออกของแผ่นขั้นจนถึงเครื่องประกอบ ให้ถือเป็นเซลล์จ่ายชิ้นงานเดียวกัน ไกด์ทางออกต้องกว้างพอสำหรับขนาดใหญ่สุดและครีบของชิ้นงานเพื่อลดการติดขัด การคัดแยกท่าทางต้องกำหนดว่าจะจัดการกับชิ้นงานผิดท่าอย่างไร จะคัดทิ้งหรือวนกลับไป Hopper ต้องใช้ราง, เซนเซอร์, ความถี่ในการทำความสะอาดแตกต่างกัน ต้องตรวจสอบกับชิ้นงานจริงว่าเซนเซอร์ตรวจจับทิศทางไม่สับสนกับชิ้นงานโปร่งใส, สะท้อนแสง, หรือสีดำ
อินเตอร์เฟซกับ PLC อย่างน้อยควรจัดระเบียบ “อนุญาตให้เดินเครื่อง”, “Feeder กำลังทำงาน”, “มีชิ้นงานที่ทางออก”, “ปลายทางพร้อมรับ”, “ขาดชิ้นงาน”, “ติดขัด”, “หยุดฉุกเฉิน”, “ขอรีเซ็ตด้วยมือ” แต่ชื่อสัญญาณและขั้วต้องปรับตามข้อกำหนดของอุปกรณ์ ระบุสถานะการเปลี่ยนแปลง เช่น เมื่อปลายทางหยุดต้องไม่ปล่อยชิ้นงานจนเต็มทางออก, เมื่อเริ่มใหม่ต้องไม่จ่ายสองชิ้น, เมื่อเซนเซอร์เสียต้องหยุดจ่าย ให้เขียนในรูปแบบที่ทดสอบได้ สำคัญกว่าการเลือกวิธีสื่อสารคือการกำหนดความหมายของสถานะผิดปกติให้ตรงกัน
การรีสตาร์ทอัตโนมัติหลังไฟดับหรือหยุดฉุกเฉิน ต้องไม่อนุญาตโดยไม่ตรวจสอบการออกแบบกระบวนการและความปลอดภัย แยกกรณีที่มีชิ้นงานค้างในทางเรียง, เพิ่งเอาติดขัดออกด้วยมือ, หรือปลายทางยังหยุดอยู่ ความต้องการของวงจรความปลอดภัยและการเดินเครื่องปกติมีบทบาทต่างกัน ข้อกำหนดและการติดตั้งฟังก์ชันความปลอดภัยต้องตัดสินใจจากการประเมินความเสี่ยงของอุปกรณ์ทั้งหมด ไม่ใช่แค่บรรทัดในโปรแกรม PLC
ประเมินความปลอดภัยและการซ่อมบำรุงตั้งแต่ขั้นตอนขอใบเสนอราคา
ช่องว่างระหว่างแผ่นขั้นกับแผ่นคงที่, กลไกจ่ายที่ทางออก, ส่วนขับเคลื่อน, ช่องเติม เป็นจุดที่ต้องประเมินการสัมผัส, การหนีบ, การกระเด็น, การพันกัน ISO 12100 แสดงวิธีการระบุแหล่งอันตราย, ประเมินความเสี่ยง, และลดความเสี่ยงตลอดวงจรชีวิตเครื่องจักร เอกสาร OSHA เรื่อง Machine Guarding ก็แสดงแนวคิดการป้องกันผู้ปฏิบัติงานจากจุดอันตราย เช่น จุดหนีบ ตรวจสอบความสอดคล้องกับข้อกำหนดท้องถิ่นของโรงงานในไทย อย่าใช้แค่เอกสารต่างประเทศในการอ้างอิงข้อกฎหมาย ISO 12100 / OSHA Machine Guarding
โดยเฉพาะการแก้ไขการติดขัดเกิดขึ้นบ่อยและผู้ปฏิบัติงานมักอยากเอามือเข้าไปขณะเดินเครื่อง ต้องออกแบบให้เอาออกได้อย่างปลอดภัยผ่านฝาครอบหรือกำหนดให้ต้องหยุด/แยก/ปลดพลังงานคงเหลือหรือใช้เครื่องมือ คู่มือ RNA ระบุห้ามถอดฝาครอบขณะเดินเครื่อง, การต่อไฟ/กราวด์, การทำความสะอาดและบำรุงรักษา ตรวจสอบจุดอันตรายที่ระบุในคู่มือของอุปกรณ์ที่เป็นตัวเลือกและให้สอดคล้องกับขั้นตอนล็อกเอาต์ของหน้างาน อย่าพึ่งพาแค่เอกสารฝึกอบรม ให้โครงสร้างที่เข้าถึงจุดอันตรายได้ยากเป็นหลัก
ในด้านการซ่อมบำรุง ตรวจสอบว่าสามารถทำความสะอาดช่องว่างของแผ่นได้หรือไม่, เวลาที่ต้องใช้ในการเปลี่ยนชิ้นส่วนที่สึกหรอ, รุ่นของอะไหล่, ระยะเวลาจัดซื้อจากต่างประเทศ, การสนับสนุนทางเทคนิคในพื้นที่ หากตำแหน่งทางเรียงเปลี่ยนทุกครั้งที่ทำความสะอาดจะเพิ่มภาระการตั้งเครื่อง ให้รวมการกำหนดตำแหน่งและเครื่องมือวัดสำหรับตรวจสอบหลังประกอบใหม่ไว้ในขอบเขตใบเสนอราคา กำหนดคู่มือการทำความสะอาดพร้อมรูปภาพและเอกสารบำรุงรักษาที่ระบุความถี่ในการตรวจสอบเป็นสิ่งที่ต้องส่งมอบ
รายการ RFP สำหรับโรงงานในไทยเพื่อให้เปรียบเทียบใบเสนอราคาได้ตรงกัน
ในตารางเปรียบเทียบราคา อย่าเรียงแค่ราคาตัวเครื่อง ให้เขียนขอบเขตรับผิดชอบในช่องเดียวกัน รวมถึงการออกแบบ, การทดสอบชิ้นงาน, แผ่นขั้น/Hopper, การคัดแยกท่าทาง, ไกด์ทางออก, เซนเซอร์, ตู้ควบคุม, เดินสาย, ฝาครอบ, การติดตั้ง, FAT, ขนส่ง, SAT, การฝึกอบรม, อะไหล่, การรับประกัน, การปรับปรุงหน้างาน ระบุชัดเจนว่ารายการใดที่แต่ละบริษัทระบุว่า “ไม่รวม” เพื่อลดปัญหาที่ใบเสนอราคาถูกกลายเป็นแพงในภายหลัง คู่มือการออกแบบและสั่งซื้อเครื่องจักรอัตโนมัติ ก็ได้จัดระเบียบขอบเขตค่าใช้จ่ายที่เปรียบเทียบกันไม่ได้หากดูแค่ตัวเครื่อง
ในโรงงานไทย ควรตรวจสอบล่วงหน้าว่าฝ่ายซ่อมบำรุงในพื้นที่อ่านหน้าจอและเอกสารแสดงข้อผิดพลาดได้หรือไม่, ช่องทางจัดซื้ออะไหล่, เงื่อนไขยูทิลิตี้เช่นไฟฟ้า/ลม ต้องการหน้าจอภาษาไทยหรือเอกสารซ่อมบำรุงภาษาอังกฤษเพียงพอหรือไม่ขึ้นกับผู้ใช้งาน ระบุแรงดันไฟฟ้า/ความถี่, สภาพแวดล้อมในตู้, พื้นที่ติดตั้ง, เงื่อนไขการล้าง/ฝุ่นแนบเอกสารวัดจริงและข้อกำหนดอุปกรณ์ อย่าคาดเดาค่าเงื่อนไขมาตรฐานจากชื่อประเทศเท่านั้น
| เงื่อนไขที่ต้องกำหนดใน RFP | ข้อมูลที่ผู้สั่งซื้อให้ | คำตอบจากซัพพลายเออร์ |
|---|---|---|
| ขอบเขตชิ้นงาน | แบบ, ขีดจำกัดดี/เสีย, ตัวอย่างจริง | ชิ้นงานที่รับได้/ไม่ได้, ผลการทดลอง |
| คุณภาพทางออก | นิยามท่าทาง, ตำแหน่ง, ระยะห่าง | วิธีคัดแยก, การจัดการชิ้นงานผิดท่า |
| สมรรถนะ | ความต้องการปลายทาง, หน้าต่างทดสอบ, การจัดการเวลาหยุด | สมรรถนะจริงของชิ้นงานท่าถูกและวิธีวัด |
| การใช้งาน | ปริมาณเติม, การเปลี่ยนรุ่น, ความถี่ทำความสะอาด | ขั้นตอนและเวลาที่ต้องใช้ |
| การเชื่อมต่อ | สัญญาณ PLC, ความสูงรับส่ง, เงื่อนไขปลายทาง | รายการ I/O, การเปลี่ยนสถานะ, ขอบเขตรับผิดชอบ |
| ความปลอดภัย/ซ่อมบำรุง | สมมติฐานการประเมินความเสี่ยง, เงื่อนไขซ่อมบำรุงในพื้นที่ | ฝาครอบ, การหยุด, อะไหล่, เอกสาร |
หากยังไม่สามารถเสนอราคาต่อชิ้นได้ในขั้น RFP ไม่ควรบังคับให้ระบุราคาตายตัว ให้แยกการทดลองชิ้นงานเป็นขั้นตอนที่มีค่าใช้จ่ายและตกลงกันว่า “จะวัดอะไรในการทดลอง”, “ถ้าต้องเปลี่ยนแบบใครเป็นผู้รับผิดชอบค่าใช้จ่าย”, “จะกำหนดราคาสำหรับเครื่องผลิตจำนวนมากเมื่อใด” การทำสัญญาเป็นขั้นตอนที่มีเงื่อนไขการตรวจสอบชัดเจนจะควบคุมผลลัพธ์ได้ง่ายกว่าการล็อกราคาตายตัวโดยไม่ทดลอง อย่างไรก็ตาม การตัดสินใจสุดท้ายขึ้นกับชิ้นงานและเงื่อนไขการจัดซื้อ
จะบันทึกผลการตัดสินใจคัดเลือกในช่วงทดลองก่อนนำเข้าใช้งานจริงอย่างไร
วัตถุประสงค์ของการทดลองต้นแบบ ไม่ใช่เพื่อเลือกเครื่องที่ “ทำงานได้” หรือ “ทำงานไม่ได้” เท่านั้น แต่เพื่อชี้ให้เห็นว่าต้องเปลี่ยนแปลงอะไรบ้างเพื่อให้สอดคล้องกับเงื่อนไขการผลิตจริง ขั้นแรกให้กำหนดผู้ตัดสินผลการคัดเลือกจากฝ่ายเทคนิคการผลิต, คุณภาพ, การบำรุงรักษา และการปฏิบัติงานในสายการผลิตของผู้สั่งซื้อ แต่ละฝ่ายต้องการเห็นผลลัพธ์ที่แตกต่างกัน ฝ่ายเทคนิคการผลิตจะตรวจสอบการจ่ายงานไปยังขั้นตอนถัดไป, ฝ่ายคุณภาพจะดูเรื่องรอยขีดข่วนและทิศทางการวางชิ้นงาน, ฝ่ายบำรุงรักษาจะดูการแก้ไขปัญหาการติดขัดและการเปลี่ยนอะไหล่, ฝ่ายปฏิบัติงานจะตรวจสอบเส้นทางการเติมวัสดุและขั้นตอนการเปลี่ยนรุ่น หากตัดสินใจนำเข้าใช้งานจากการสาธิตของฝ่ายใดฝ่ายหนึ่งเพียงฝ่ายเดียว มักจะกลายเป็นการผลักภาระไปยังขั้นตอนถัดไป
ในแผนการทดลองต้นแบบ ให้กำหนดล็อตของชิ้นงาน, หมายเลขรุ่น, และสภาพของชิ้นงานให้แน่นอน พร้อมถ่ายภาพก่อนเริ่มทดลอง หากพื้นผิวที่รอยขีดข่วนเป็นปัญหา ให้เตรียมตัวอย่างสำหรับการตัดสินใจไว้ด้วย หากน้ำมันหรือผงอยู่ในขอบเขตที่ยอมรับได้ ควรใส่ตัวอย่างที่ใกล้เคียงกับขีดจำกัดบนของขอบเขตนั้น ไม่ใช่เฉพาะตัวอย่างที่ผ่านการล้างอย่างสมบูรณ์เท่านั้น แม้รูปร่างจะดูสมมาตรซ้ายขวา แต่ร่องหรือรอยประทับเล็กๆ อาจทำให้การกำหนดทิศทางเปลี่ยนไปได้ ควรเตรียมภาพถ่ายของทิศทางที่ถูกต้องและผิดจากทุกมุม และนับจำนวนด้วยเกณฑ์เดียวกับซัพพลายเออร์ หากชิ้นส่วนพันหรือเกี่ยวกัน ให้บันทึกสภาพชิ้นส่วนในกล่องเมื่อเปิดและวิธีเทชิ้นส่วนลงในเครื่องป้อนด้วย
กำหนดจุดเริ่มต้นและจุดสิ้นสุดของการวัดไว้ล่วงหน้า หากเลือกเฉพาะช่วงที่เครื่องทำงานนิ่งหลังเริ่มเดินเครื่อง อาจปกปิดการเปลี่ยนแปลงระหว่างช่วงที่วัสดุเต็มไปจนถึงเหลือน้อย ควรบันทึกเหตุการณ์ เช่น ถังว่าง, เครื่องปลายทางหยุด, การเปลี่ยนรุ่น, การแก้ไขการติดขัด พร้อมระบุเวลา วิดีโอมีประโยชน์ในการวิเคราะห์สาเหตุ แต่ไม่ควรใช้วิดีโอเพียงอย่างเดียวในการนับจำนวนชิ้นงานหรือเหตุผลการหยุดเครื่องในภายหลัง ควรตรวจสอบด้วยว่าจำนวนที่นับจากเซนเซอร์และถาดรับหรือเครื่องปลายทางตรงกันหรือไม่ หากมีความแตกต่าง ให้แยกสาเหตุ เช่น การนับซ้ำ, การปะปนของชิ้นงานที่ถูกคัดออก, หรือการที่เซนเซอร์ตรวจไม่พบ
ตารางการตัดสินใจคัดเลือกควรแยกเป็น “เงื่อนไขที่จำเป็น”, “สามารถคัดเลือกได้หากปรับปรุง”, และ “ค่าที่ใช้เป็นข้อมูลอ้างอิง” ตัวอย่างเช่น การ์ดนิรภัยและการส่งมอบที่ถูกต้องไปยังขั้นตอนถัดไปเป็นเงื่อนไขที่จำเป็น, เวลาทำความสะอาดเป็นเงื่อนไขที่สามารถปรับปรุงได้, ความสามารถสูงสุดในช่วงเวลาสั้นๆ อาจเป็นค่าที่ใช้เป็นข้อมูลอ้างอิง อย่างไรก็ตาม สิ่งที่ถือเป็นเงื่อนไขที่จำเป็นต้องพิจารณาตามความเสี่ยงและข้อกำหนดคุณภาพของกระบวนการนั้นๆ ไม่ควรคัดเลือกเครื่องที่ไม่ผ่านเงื่อนไขที่จำเป็นเพียงเพราะคะแนนรวมสูง หากกำหนดให้ต้องปรับปรุง ให้ระบุว่าใครจะเป็นผู้เปลี่ยนแปลงการออกแบบ ภายในเมื่อใด และจะทดสอบซ้ำด้วยชิ้นงานขอบเขตเดียวกันหรือไม่
ในการเปรียบเทียบระหว่างตัวเลือกต่างๆ ให้ใช้หมายเลขรุ่นและล็อตเดียวกัน โดยใช้จำนวนชิ้นงานที่ถูกต้องที่เครื่องปลายทางได้รับเป็นตัวชี้วัดหลัก ส่วนตัวชี้วัดรองได้แก่ เสียงรบกวน, รอยขีดข่วน, เวลาเติมวัสดุ, การเปลี่ยนรุ่น, การทำความสะอาด, การแก้ไขการติดขัด, และความสะดวกในการบำรุงรักษาในสถานที่จริง ในช่องค่าใช้จ่าย ควรรวมทั้งค่าเครื่องหลัก, การคัดแยกทิศทาง, การควบคุม, ความปลอดภัย, การติดตั้ง, อะไหล่สำรอง และการดำเนินงาน หากผลลัพธ์ใกล้เคียงกัน ให้ทดลองใช้งานจริงโดยผู้ปฏิบัติงานในโรงงาน และตรวจสอบด้วยว่าสามารถจัดหาอะไหล่ที่เปลี่ยนแปลงในสถานที่จริงได้หรือไม่ การบันทึกเหตุผลในการคัดเลือกและความไม่แน่นอนที่ยังคงอยู่เช่นนี้ จะช่วยให้ไม่สูญเสียเกณฑ์การตัดสินใจเมื่อมีการเปลี่ยนแปลงการออกแบบใน FAT
โดยเฉพาะในกรณีที่มีแผนใช้ร่วมกันหลายหมายเลขรุ่น ควรตรวจสอบไม่เพียงแต่การผ่านเกณฑ์ของแต่ละรุ่น แต่รวมถึงชิ้นงานที่ค้างอยู่หลังการเปลี่ยนรุ่นด้วย หากหมายเลขรุ่นเดิมค้างอยู่ในทางเรียงหรือรางย้อนกลับ อาจปะปนไปยังต้นทางของหมายเลขรุ่นถัดไปได้ หากชิ้นงานมีสีหรือรูปร่างใกล้เคียงกัน ไม่ควรใช้เพียงการมองเห็นของคนเป็นหลักประกันการเปลี่ยนรุ่น ควรกำหนดวิธีการปล่อยชิ้นงาน, เดินเครื่องเปล่า, ทำความสะอาด, และการตรวจสอบ พร้อมวัดเวลาที่ใช้ในการเปลี่ยนรุ่นจริง หากใช้บาร์โค้ดหรือการตรวจสอบหมายเลขรุ่นเพื่อป้องกันการเลือกสูตรผิด ควรออกแบบให้สัญญาณตรวจสอบสามารถหยุดกลไกที่เกี่ยวข้องได้
นอกจากนี้ ค่าตัวเลขที่ได้จากการทดลองต้นแบบต้องระบุขอบเขตการใช้งานเสมอ เช่น ความสามารถที่ได้จาก “หมายเลขรุ่น A, ล็อต B, อุณหภูมิห้อง, ปริมาณที่ใส่ C, การตั้งค่ารางนำ D, อุปกรณ์จำลองปลายทาง” ไม่สามารถรับประกันกับล็อตอื่นหรือการเชื่อมต่อกับเครื่องจริงได้ ควรเก็บข้อมูลต้นฉบับที่ระบุสถานะการสอบเทียบเครื่องมือวัด, วิธีการนับ, การจัดการเวลาหยุดเครื่อง และไม่ใช้เพียงตารางในข้อเสนอเป็นหลักฐาน หากค่าความสามารถที่ซัพพลายเออร์เสนอแตกต่างจากการทดสอบของบริษัทตนเอง ให้เปรียบเทียบความแตกต่างของเงื่อนไขก่อน ในการประชุมตัดสินใจเลือกวิธีการของอุปกรณ์ ควรแสดงทั้งค่าที่ทำได้ เงื่อนไขที่ยังไม่ได้ทดสอบ และความเสี่ยงที่ควรตรวจสอบต่อไปไว้ในหน้าเดียวกัน
สิ่งที่ต้องตรวจสอบใน FAT และ SAT
FAT (Factory Acceptance Test) ทำที่โรงงานของซัพพลายเออร์ก่อนส่งมอบ ใช้ชิ้นงานจริง, ปริมาณ Hopper ที่กำหนด, หลายล็อต, ชิ้นงานดี/ขอบเขต, การหยุด/เริ่มใหม่, การจำลองติดขัด, การเปลี่ยนรุ่น ตรวจสอบด้วย log ต่อเนื่อง เกณฑ์ผ่านต้องรวมถึง “สมรรถนะเฉลี่ย”, “อัตราการจ่ายท่าถูก”, “ช่วงขาดชิ้นงาน”, “ความเสียหายของชิ้นงาน”, “การฟื้นตัวจากหยุดฉุกเฉิน”, “จำนวนครั้งที่ต้องแทรกแซง”, “การทำงานของอุปกรณ์ความปลอดภัย” หากเปลี่ยนเงื่อนไขระหว่างทดสอบต้องกำหนดขอบเขตการทดสอบใหม่ อย่าใช้แค่คลิปสั้น ๆ ที่สำเร็จเป็นหลักฐานการตรวจรับ
SAT (Site Acceptance Test) ทำหลังติดตั้งที่หน้างานจริง ใช้เครื่องปลายทาง/PLC/ผู้ปฏิบัติงาน/กล่องเติม/ไฟฟ้าจริง แม้ FAT จะผ่าน แต่หลังติดตั้งอาจเปลี่ยนแปลงจากความสูง, ความเอียง, การสั่น, อากาศหรือไฟฟ้า, อินเตอร์เฟซปลายทาง ใน SAT ต้องตรวจสอบไม่ใช่แค่การจ่ายท่าถูกของเครื่องเดี่ยว แต่รวมถึงจำนวนที่ปลายทางรับและเหตุผลที่หยุด ตรวจสอบการรีสตาร์ท, การทำความสะอาด, การแก้ไขติดขัดโดยฝ่ายซ่อมบำรุงในพื้นที่ ใช้ตัวชี้วัดเดียวกันทั้ง FAT และ SAT เพื่อแยกผลต่างจากสภาพแวดล้อม
ตัวอย่างเช่น หากสายการผลิตต้องการ 60 ชิ้นต่อนาที ให้เขียนใน FAT/SAT ว่า “ใช้หลายล็อตที่กำหนด, วัดจำนวนที่รับได้ในท่าถูกในหน้าต่างทดสอบที่กำหนด, แยกบันทึกช่วงขาดชิ้นงานและการแทรกแซง” เกณฑ์ผ่านและระยะเวลาทดสอบที่แน่นอนต้องตกลงกันระหว่างผู้สั่งซื้อและซัพพลายเออร์ตามเวลาหยุดที่ยอมรับ, ราคาชิ้นงาน, ข้อกำหนดความปลอดภัย หากกำหนดค่าคงที่แบบครอบจักรวาล จะได้เครื่องที่ผ่านตัวเลขแต่หยุดจริงในสายการผลิต

ช่องที่ควรบันทึกใน FAT/SAT
วันที่ทดสอบ, รหัสและล็อตชิ้นงาน, สภาพชิ้นงาน, ปริมาณที่ใส่และเหลือใน Hopper, สูตรเครื่อง, เวลาทำงานจริง, เวลารอปลายทาง, จำนวนที่รับท่าถูก, จำนวนที่คัดทิ้งท่าผิด, จำนวนครั้งที่ติดขัด, จำนวนครั้งที่แทรกแซงด้วยมือ, เหตุผลที่หยุด, วิธีตรวจสอบรอย, ชิ้นส่วนและค่าที่เปลี่ยนแปลง แม้ชิ้นงานเดียวกันแต่ผิวต่างกันจะเคลื่อนที่ต่างกัน การบันทึกล็อตช่วยในการวิเคราะห์ปัญหาภายหลัง เอกสารที่มีแค่ผ่าน/ไม่ผ่านหนึ่งหน้าเดียวจะเปรียบเทียบหรือทดสอบซ้ำหลังปรับปรุงได้ยาก
ประเมินต้นทุนและผลตอบแทนจากอุปกรณ์ทั้งระบบ
ไม่ควรแสดงราคาสาธารณะของ Step Feeder เป็นมาตรฐานเดียว เพราะต้นทุนรวมขึ้นกับความยากของท่าทาง, tooling เฉพาะ, การตรวจสอบทางออก, ฝาครอบ, การควบคุม/เดินสาย, การติดตั้งหน้างาน, ขนส่ง, อะไหล่ สิ่งที่ควรเปรียบเทียบไม่ใช่ราคาตัวเครื่องแต่คือ “ต้นทุนรวมของอุปกรณ์จนถึงการจ่ายชิ้นงานท่าถูกให้ปลายทาง” และค่าบำรุงรักษา รวมถึงค่าไกด์เปลี่ยน, การปรับปรุงเมื่อเพิ่มรุ่น, เวลาหยุดซ่อม
ในการประเมินผลตอบแทน อย่านำจำนวนผู้ปฏิบัติงานที่จ่ายด้วยมือในปัจจุบันมาเป็นจำนวนที่ลดได้โดยตรง ให้เปรียบเทียบเวลาที่ผู้ปฏิบัติงานวางชิ้นงาน, เปลี่ยนกล่อง, แก้ไขการประกอบผิด, หยุดเครื่อง, การเฝ้าระวัง/เติม/ทำความสะอาดในลำดับเวลา หากจะย้ายคนไปงานอื่น ต้องตรวจสอบว่าทำได้จริงหรือไม่ เมื่อตีมูลค่าเป็นเงิน ให้ใช้เวลาที่วัดจริงและอัตราค่าแรงที่ได้รับอนุมัติในองค์กรเท่านั้น อย่าใช้ค่าการเดินเครื่องที่ดีที่สุดหลังเริ่มผลิตจริงไปคูณทั้งปี เปรียบเทียบ “ต้นทุนเริ่มต้น”, “ค่าบำรุงรักษา”, “ค่าเพิ่มรุ่น”, “การสูญเสียจากหยุด” ในช่วงเวลาเดียวกันสำหรับแต่ละระบบ
ลำดับการตัดสินใจเมื่อมีข้อเสนอปรับปรุงจากการทดลอง
หากการทดลองครั้งแรกไม่ถึงสมรรถนะที่ต้องการ อย่าเพิ่งเพิ่มความเร็วแผ่นขั้นทันที ให้บันทึกแยกกันว่ามีการสะพานใน Hopper หรือไม่, มีชิ้นงานกี่ชิ้นต่อขั้น, มีการวนกลับที่ทางออกกี่ชิ้น, มีการค้างในทางเรียงหรือไม่, ปลายทางรอรับหรือไม่ หากสาเหตุคือการคัดแยกท่าทางที่ทางออก การเพิ่มความเร็วแผ่นขั้นอาจแค่เพิ่มจำนวนชิ้นที่วนกลับ หากสาเหตุคือช่วงเวลาเติม ให้พิจารณาปรับปริมาณและการตั้งค่าระดับก่อนเปลี่ยนโครงสร้างเครื่อง
ข้อเสนอปรับปรุงควรจัดการใน 4 ช่อง “ส่วนที่เปลี่ยน”, “ผลที่คาดหวัง”, “ความเสี่ยงใหม่”, “เงื่อนไขการทดสอบซ้ำ” เช่น เปลี่ยนมุมแผ่นขั้นอาจทำให้ขึ้นง่ายขึ้นแต่ชิ้นงานบางอาจซ้อนสองชิ้น การทำไกด์ทางออกให้แคบขึ้นอาจเรียงท่าทางได้ดีขึ้นแต่ล็อตที่มีครีบอาจติดขัด การใช้ลมเป่าคืนชิ้นงานผิดท่าอาจเพิ่มปริมาณแต่ต้องประเมินการกระเด็นและการใช้ลม หลังเปลี่ยนต้องทดสอบซ้ำกับตัวอย่างขอบเขตเดิม ไม่ใช่แค่ชิ้นงานที่เหมาะสม
อย่าให้ผลการทดลองขึ้นกับ “ซัพพลายเออร์ปรับจูนแล้วจะดีเอง” ต้องมีแบบแผ่นขั้น, รูปทรงไกด์, ตำแหน่งเซนเซอร์, การตั้งค่าควบคุม, อะไหล่, เกณฑ์การปรับจูนเป็นสิ่งส่งมอบ หากวัสดุหรือวิธีผลิตของต้นแบบกับเครื่องจริงต่างกัน ต้องประเมินใหม่โดยไม่สมมติว่าจะได้ผลเหมือนกัน อัตราการจ่ายที่ได้จากการทดลองเป็นผลเฉพาะกับชิ้นงาน/ล็อต/เงื่อนไขนั้น ไม่ใช่ตัวเลขที่รับประกันอัตโนมัติสำหรับรุ่นที่ยังไม่ทดสอบ
นอกจากนี้ ต้องตรวจสอบไม่ใช่แค่สมรรถนะหลังปรับปรุง แต่ฝ่ายซ่อมบำรุงในพื้นที่สามารถรักษาสภาพนั้นได้หรือไม่ หากต้องใช้ช่างฝีมือปรับจูนละเอียดนาน ๆ จึงจะได้อัตราการจ่ายที่ดี ไม่ควรใช้เป็นค่าคาดหวังในการเดินเครื่องประจำวัน การตั้งตำแหน่งหลังเปลี่ยนไกด์, การตรวจสอบเซนเซอร์หลังทำความสะอาด, การคืนสูตร ต้องให้ผู้ปฏิบัติงานทำซ้ำได้ตามคู่มือ รวมไว้ในหัวข้อการฝึกอบรมของ SAT จะช่วยลดช่องว่างระหว่างความสำเร็จในการทดลองกับความเสถียรในการผลิตจริง
ข้อผิดพลาดในการออกแบบที่พบบ่อยและวิธีป้องกัน
ข้อผิดพลาดแรก คือการตัดสินใจเลือกวิธีจากการทดลองสั้น ๆ กับชิ้นงานดีเพียงชนิดเดียว แล้วพบปัญหากับรุ่นที่คล้ายกัน, ตำแหน่งเกตต่างกัน, สิ่งสกปรก, หรือปริมาณ Hopper เหลือน้อยในภายหลัง จนต้องทำไกด์ใหม่ วิธีป้องกันคือเลือกชิ้นงานที่ไม่เอื้ออำนวยจากล็อตผลิตจริงและแนบเงื่อนไขการทดสอบในสัญญา หากสามารถเปลี่ยนแบบชิ้นงานได้ อาจพิจารณา chamfer หรือความสมมาตรที่จ่ายง่ายขึ้นแต่ต้องไม่ลดคุณสมบัติหรือคุณภาพของผลิตภัณฑ์
ข้อผิดพลาดที่สอง คือเข้าใจผิดว่าปริมาณที่แผ่นขั้นลำเลียงได้คือสมรรถนะของสายการผลิต หากการคัดแยกท่าทางหรือกลไกจ่ายทีละชิ้นที่ทางออกติดขัด Feeder จะยังทำงานแต่ชิ้นงานไม่ถึงปลายทาง วิธีป้องกันคือวางจุดสังเกตที่ทางเข้า Hopper, ทางออกแผ่นขั้น, ทางออกทางเรียง, จุดรับปลายทาง ใช้จำนวนที่จุดรับเป็นตัวชี้วัดหลักและใช้ความแตกต่างแต่ละจุดในการวินิจฉัยปัญหา
ข้อผิดพลาดที่สาม คือปล่อยให้การแก้ไขติดขัดเป็นหน้าที่ของหน้างาน หากต้องถอดฝาครอบ, เอาชิ้นงานค้างออก, หรือเกิดการจ่ายซ้ำเมื่อรีสตาร์ทโดยไม่มีการออกแบบความปลอดภัยและการควบคุม จะเกิดทางลัดที่อันตรายหลังเดินเครื่อง วิธีป้องกันคือประเมินแหล่งอันตรายและรวมขั้นตอนหยุด/แยก/คืนสภาพไว้ในข้อกำหนดและการฝึกอบรม ออกแบบให้มองเห็นการทำงาน, เข้าถึงด้วยเครื่องมือ, ทำความสะอาดง่ายเป็นคุณภาพของการออกแบบ
ข้อผิดพลาดที่สี่ คือช่องว่างของความรับผิดชอบในใบเสนอราคา หากซัพพลายเออร์รับผิดชอบถึงแค่ทางออก Hopper ส่วนผู้ผลิตปลายทางรับผิดชอบตั้งแต่จิ๊กจับ จะไม่มีใครรับประกันไกด์และสัญญาณระหว่างกลาง ให้แสดงจุดรับส่ง, สัญญาณ, จุดตรวจรับใน RFP และทดสอบทั้งระบบโดยบริษัทเดียวหรือแบ่งความรับผิดชอบตามที่ตกลง
คำถามที่พบบ่อย
ราคา Step Feeder อยู่ที่ประมาณเท่าไร?
ราคาขึ้นกับชิ้นงาน, ท่าทางที่ต้องการ, สมรรถนะ, อุปกรณ์ทางออก, ฝาครอบนิรภัย, การควบคุม, การติดตั้งหน้างาน จึงไม่สามารถระบุราคากลางได้ในขั้นนี้ ในใบเสนอราคาให้แยกราคาตัว Feeder, ทางเรียงรอบข้าง, การเชื่อมต่อ PLC, ฝาครอบ, FAT/SAT, อะไหล่ ราคาตัวเครื่องถูกไม่ได้แปลว่ารวมแล้วจะถูก
Step Feeder กับ Vibratory Feeder แบบไหนดีกว่า?
ขึ้นกับผิวชิ้นงาน, รูปทรง, จำนวนรุ่น, เงื่อนไขเสียง, ท่าทางทางออก Step Feeder เหมาะกับกรณีที่ต้องการช่องเติมต่ำและยกเป็นขั้นตอน Vibratory Feeder เหมาะกับการคัดแยกด้วยรางเฉพาะ ใช้ชิ้นงานจริงเปรียบเทียบจำนวนที่รับท่าถูก, รอย, เวลาหยุด, เวลาสลับรุ่นในเงื่อนไขเดียวกัน
Step Feeder สามารถเรียงทิศทางชิ้นงานได้ด้วยตัวเองหรือไม่?
แผ่นขั้นอาจช่วยให้ทิศทางเบื้องต้นเอนเอียงไปทางหนึ่ง แต่การรับประกันท่าทางที่ต้องการเป็นอีกเรื่อง ขึ้นกับรูปทรง อาจต้องใช้ไกด์ทางออก, เซนเซอร์, กลไกวนกลับ, การประมวลผลภาพ กำหนดท่าทางที่ถูกต้องด้วยแบบและรูปถ่าย วัดอัตราท่าผิดในการทดลอง
การติดตั้งในโรงงานไทยควรเริ่มจากอะไร?
สรุปขอบเขตชิ้นงานผลิตจำนวนมาก, ท่าทางและความเร็วที่ต้องการปลายทาง, เงื่อนไขการติดตั้ง/เติม/ซ่อมบำรุงในพื้นที่ ส่ง RFP เดียวกันให้ผู้เสนอราคา ทดลองกับชิ้นงานจริงและรวม FAT/SAT ในสัญญา ตรวจสอบให้ฝ่ายซ่อมบำรุงในพื้นที่สามารถปฏิบัติและทำความสะอาดซ้ำได้
สรุป
หัวใจของการเลือก Step Feeder ไม่ใช่การรีบตัดสินใจเลือกแบบแผ่นขั้น แต่คือการจัดทำข้อกำหนดการจ่ายที่รวมความแปรปรวนของชิ้นงาน, แยกความรับผิดชอบของการยก, การคัดแยกท่าทาง, การจ่ายทีละชิ้น, การรับปลายทาง, ตรวจสอบด้วยการทดลองกับชิ้นงานจริงและ FAT/SAT ใช้ค่าประชาสัมพันธ์เรื่องเสียงหรือสมรรถนะเป็นจุดเริ่มต้น แต่ใช้ผลการวัดกับชิ้นงานของตนเองในการตัดสินใจ
หากคุณกำลังพิจารณาอัตโนมัติการจ่ายชิ้นงานในโรงงานไทย แม้จะยังไม่ได้กำหนดชิ้นงานหรือเงื่อนไขปลายทางแน่ชัด สามารถติดต่อสอบถาม ได้ตั้งแต่ขั้นตอนนี้ เพื่อช่วยแยกแยะปัญหาช่วงขาดชิ้นงาน, การติดขัด, การเปลี่ยนรุ่น และเงื่อนไขที่ควรตรวจสอบในการทดลองและการตรวจรับ


