


การเลือกเครื่องป้อนชิ้นส่วนแบบสั่นจากตัวเลขความเร็วสูงสุดในแค็ตตาล็อกอาจทำให้มองข้ามปัญหาจริง: ชิ้นส่วนออกมาผิดทิศทาง เปลี่ยนรุ่นนาน หรือหุ่นยนต์หยิบชิ้นส่วนที่เครื่องป้อนส่งมาไม่ได้ สำหรับโรงงานในไทย สิ่งที่ต้องพิสูจน์คือเครื่องส่งชิ้นส่วนที่ผ่านเกณฑ์ไปยังสถานีถัดไปในท่าที่กำหนดและทันรอบเวลา บทความนี้เปรียบเทียบเครื่องป้อนแบบถ้วยกับเครื่องป้อนแบบยืดหยุ่น พร้อมแนวทางทดสอบชิ้นงานจริง เขียน RFP และตรวจรับ FAT/SAT
นิยามผลผลิตที่ปลายทางว่าเป็นชิ้นส่วนที่เครื่องถัดไปใช้ได้จริง
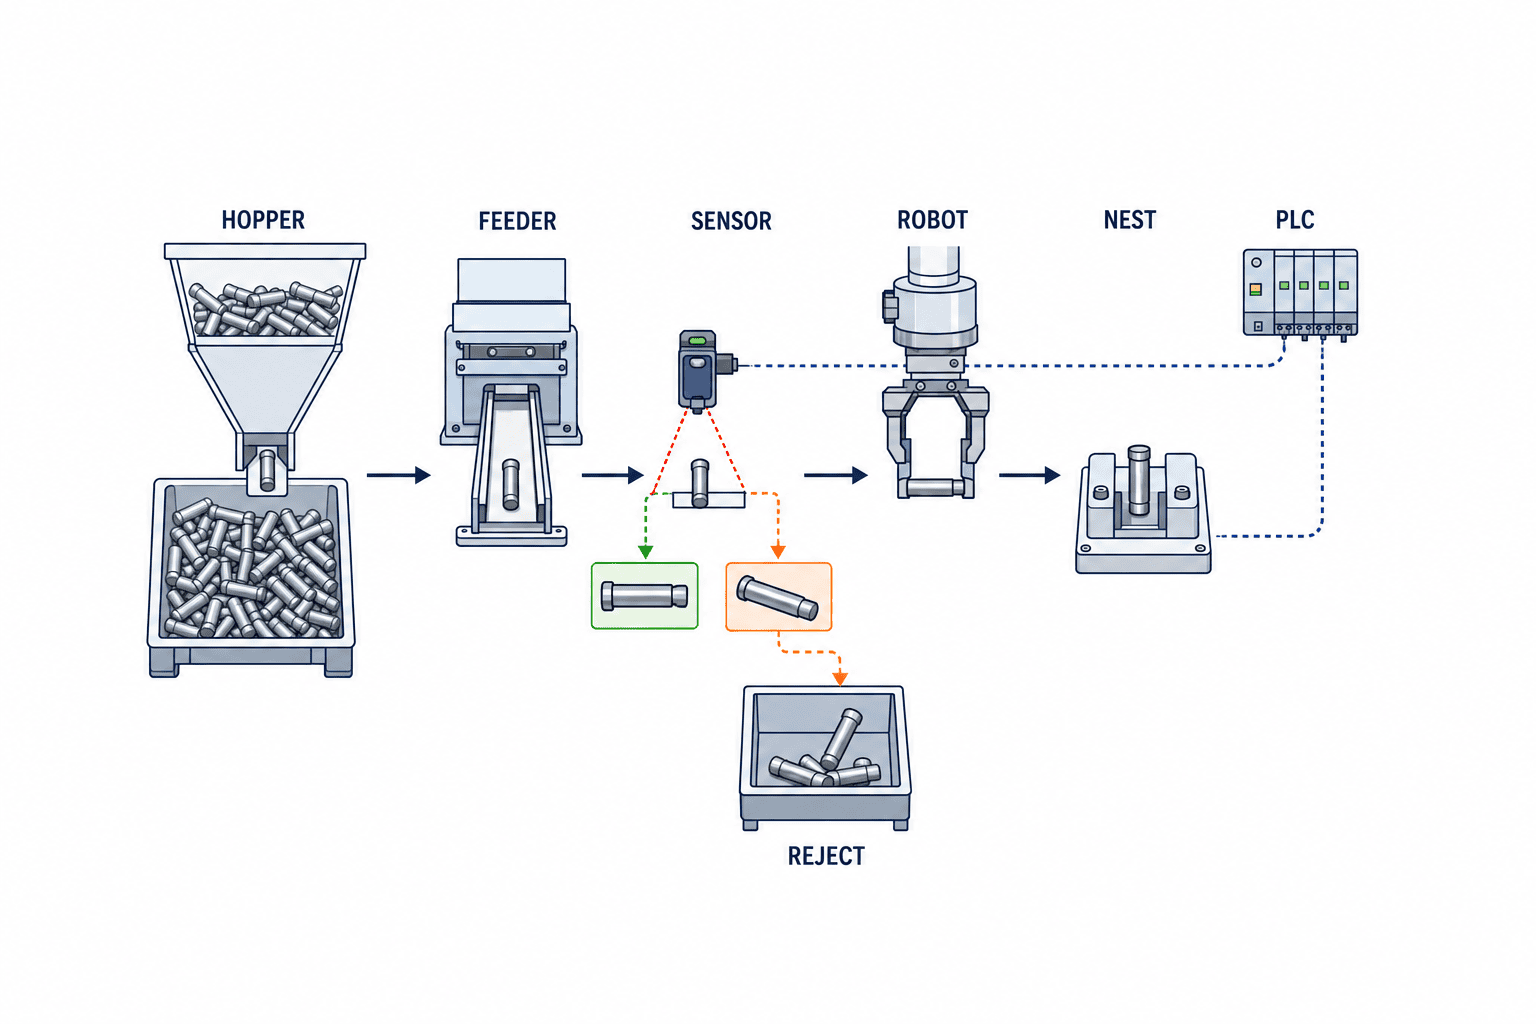
จำนวนชิ้นต่อนาทีเป็นตัวชี้วัดสำคัญ แต่ต้องระบุจุดนับด้วย ชิ้นส่วนที่หมุนอยู่ในถ้วยยังไม่ใช่ผลผลิตที่ผ่านเกณฑ์ หากเครื่องประกอบรับไม่ได้ เริ่มจาก takt time แบบชิ้นส่วน ความแปรปรวนของล็อตการผลิตจริง ทิศทางที่ต้องการ พิกัดรับส่ง และสัญญาณระหว่างเครื่อง นับจำนวนชิ้นดีที่ปลายทางรับแล้ว ไม่ใช่จำนวนที่เคลื่อนอยู่ภายในเครื่องป้อน
ตัวอย่างสมมติ: สถานีประกอบต้องการ 40 ชิ้นต่อนาที และการส่งต่อสำเร็จ 90% การคำนวณอย่างง่ายต้องมีชิ้นพร้อมส่งประมาณ 45 ชิ้นต่อนาที ตัวเลขนี้เป็นเพียงตัวอย่างเพื่ออธิบายหลักการ ไม่ใช่สมรรถนะของผลิตภัณฑ์จริง การออกแบบต้องรวมการหยุดสั้น ๆ การเติมชิ้นส่วน การเปลี่ยนสูตร การคัดทิ้ง และเลนคู่ขนานด้วย ความเร็ว 45 ชิ้นต่อนาทีในแค็ตตาล็อกจึงไม่เท่ากับผลผลิต 40 ชิ้นต่อนาทีของไลน์เสมอไป
เกณฑ์ตรวจรับควรระบุด้านหน้า-หลัง พิกัดหยิบ ระยะห่างชิ้นข้างเคียง เวลารอสูงสุดที่ทางออก และเกณฑ์รอยหรือการเสียรูป หากใช้กล้องตัดสินชิ้นดี ต้องกำหนดแสงและพื้นหลังของการตรวจด้วย ความสามารถรับชิ้นส่วนแบบกองรวม กับความสามารถส่งชิ้นงานที่ปลายทางใช้ได้ เป็นคนละเรื่อง
เปรียบเทียบเครื่องป้อนแบบถ้วยกับเครื่องป้อนแบบยืดหยุ่น
เครื่องป้อนแบบถ้วยใช้รางที่ขึ้นรูปตามชิ้นงานและกลไกคัดทิศทาง ชิ้นที่ไม่ตรงท่าจะกลับลงถ้วย เหมาะเป็นทางเลือกสำหรับชิ้นส่วนที่คงรูปแบบเดิมและต้องป้อนซ้ำจำนวนมากเป็นเวลานาน เมื่อรูปทรงเปลี่ยน รางและกลไกแยกทีละชิ้นอาจต้องแก้ไข ข้อมูลของ RNA ระบุว่า CAD ของชิ้นส่วน ทิศทางที่ทางออก รางคัดแยก และพฤติกรรมการสั่น เป็นข้อมูลออกแบบที่ต้องพิจารณา
เครื่องป้อนแบบยืดหยุ่นมักกระจายชิ้นส่วนบนแผ่นราบที่สั่น ใช้กล้องหาตำแหน่งที่หยิบได้ แล้วส่งพิกัดให้หุ่นยนต์ การเปลี่ยนสูตรอาจช่วยรองรับหลายรุ่น แต่ไม่ได้หมายความว่ารองรับทุกชิ้นงาน ต้องทดสอบการแยกด้านบน-ล่าง ชิ้นซ้อน ผิวสะท้อน ชิ้นโก่ง พื้นที่ให้กริปเปอร์จับ รอยจากการสั่น และชิ้นที่ค้างบนแผ่น รายการอุปกรณ์ iPF ของ OMRON ระบุฮอปเปอร์ เฟรม แผ่นรอง และสายไฟเพิ่มเติมจากตัวเครื่อง การเปรียบเทียบราคาเฉพาะตัวเครื่องจึงไม่ใช่การเปรียบเทียบขอบเขตเดียวกัน
| ประเด็น | แบบถ้วย | แบบยืดหยุ่น |
|---|---|---|
| หลักการจัดท่า | รางและการคัดด้วยกลไก | กระจายด้วยแรงสั่น มองเห็นด้วยกล้อง แล้วหยิบ |
| เปลี่ยนรุ่น | อาจต้องเปลี่ยนรางหรือชุดเครื่องมือ | ตรวจขอบเขตของสูตรด้วยชิ้นจริงแต่ละรุ่น |
| ตัวชี้วัด | ท่าที่ทางออก อัตราส่งกลับ การติดขัด | อัตรามองเห็น อัตราหยิบสำเร็จ รอบกระจายใหม่ |
| ขอบเขตใบเสนอราคา | ถ้วย รางตรง ชุดแยกชิ้น ระบบควบคุม | ฮอปเปอร์ แผ่นรอง กล้อง แสง การต่อหุ่นยนต์ |
| ความเสี่ยง | แก้กลไกเมื่อรูปทรงเปลี่ยน | ชิ้นแน่นเกิน แสงสะท้อน กริปเปอร์ชน |
ตารางนี้เป็นจุดเริ่มต้น ไม่ใช่คำตัดสินจากชื่อเทคโนโลยี แม้มี SKU เดียว หากเปลี่ยนแบบบ่อยก็ควรพิจารณาแบบยืดหยุ่น ในทางกลับกัน หลาย SKU ที่มีรูปทรงใกล้กันอาจใช้รางถ้วยร่วมกันได้ เปรียบเทียบจากชิ้นงานจริงและขอบเขตการส่งมอบทั้งหมด

สิ่งที่ต้องทดสอบก่อนสำหรับระบบแบบถ้วย
ชิ้นงานมองเหมือนกันทั้งสองด้านหรือไม่ จุดศูนย์ถ่วงเอียงหรือไม่ ครีบหรือร่องเกี่ยวรางหรือไม่ น้ำมันเปลี่ยนแรงเสียดทานหรือไม่ ชิ้นปั๊มบางอาจซ้อนกัน พลาสติกอาจเกิดไฟฟ้าสถิต และชิ้นกลึงอาจมีเศษโลหะ วัดหลังรางตรงและชุดแยกทีละชิ้น ณ จุดส่งมอบ ไม่ใช่วัดที่ปากถ้วยอย่างเดียว ดูเวลาฟื้นตัวเมื่อทางออกว่าง และการหยุดเมื่อบัฟเฟอร์ปลายทางเต็ม
ชิ้นผลิตจริงไม่ได้อยู่ตรงค่ากลางของ tolerance เสมอ เก็บตัวอย่างหลายล็อต รวมชิ้นใกล้ขอบเขตค่า ชิ้นที่มีครีบเล็กน้อย และผิวต่างกัน หากใช้เฉพาะชิ้นสวยในการทดสอบ การติดขัดและคัดทิ้งมากเกินอาจเพิ่งปรากฏใน SAT ควรบันทึกล็อตและ revision เพื่อให้ทดสอบซ้ำได้
สิ่งที่ต้องทดสอบก่อนสำหรับระบบยืดหยุ่น
กล้องมองเห็นชิ้นส่วนไม่ได้แปลว่าหุ่นยนต์หยิบได้ กริปเปอร์อาจชนชิ้นข้างเคียงแม้กล้องจำแนกถูก ต้องจับเวลาทั้งรอบ: ฮอปเปอร์ปล่อย กระจายชิ้น ถ่ายภาพ หยิบ จัดการชิ้นค้าง สั่นใหม่ และถ่ายภาพซ้ำ ขอภาพตัวอย่างจากกล้อง วิธีจัดการเมื่อมองไม่เห็น และเขตหลบการชนของหุ่นยนต์
ถ้าชิ้นบนแผ่นมากเกินจะซ้อนกัน ถ้าน้อยเกินหุ่นยนต์จะรอ Asyril อธิบายในเอกสารเดือนกันยายน 2026 ว่าฮอปเปอร์ Asyfill ใช้เซ็นเซอร์ช่วยปรับแอมพลิจูดเพื่อให้ปล่อยชิ้นส่วนลงบน Asycube อย่างสม่ำเสมอ นี่เป็นตัวอย่างของกลไกควบคุมการเติม ไม่ใช่หลักประกันผลลัพธ์กับชิ้นงานอื่น ไม่ว่าจะเลือกเทคโนโลยีใด ต้องทดสอบการควบคุมปริมาณชิ้นเมื่อแผ่นเกือบเต็มและเกือบว่าง
เครื่องถ้วยที่ออกแบบด้วยดิจิทัลยังเป็นเครื่องถ้วย
RNA อธิบายเครื่องถ้วยที่จำลองรางคัดและพฤติกรรมการสั่นก่อนผลิตจริง วิธีนี้ช่วยงานออกแบบและทำซ้ำของเครื่องแบบถ้วย ไม่ใช่ประเภทเดียวกับเครื่องแผ่นราบยืดหยุ่น หากข้อเสนอระบุว่าใช้ AI หรือ digital ให้ถามว่าป้อนข้อมูลอะไร จำลองพฤติกรรมใด และเรื่องใดยังต้องพิสูจน์กับชิ้นงานจริง แบบจำลองไม่สามารถลบผลของน้ำมัน ครีบ ความชื้น การติดตั้ง และความต่างของล็อตได้เอง
ข้อมูลตั้งต้นสำหรับระบบป้อนชิ้นส่วนอัตโนมัติ
ใบเสนอราคาที่เทียบกันได้ต้องเริ่มจากชุดข้อมูลเดียวกัน ส่งแบบ 2D และ CAD วัสดุ น้ำหนัก ผิว tolerance เกณฑ์รอย ปริมาณตามกะ ภาชนะที่ส่งชิ้นมา อินเทอร์เฟซปลายทาง และตัวอย่างผลิตจริง หากมีหลาย SKU ระบุปริมาณและความถี่เปลี่ยนรุ่นของแต่ละ SKU ถ้าชิ้นในหน้างานมีน้ำมัน ต้องทดสอบด้วยชิ้นที่มีน้ำมันด้วย ไม่ใช่เฉพาะชิ้นสะอาด
| ข้อมูล | ผู้ขายใช้พิจารณา | ผู้ซื้อควรตรวจ |
|---|---|---|
| แบบ CAD และ tolerance | รางจัดท่า จุดหยิบ | revision ตรงกับของผลิตจริง |
| ตัวอย่างชิ้น | ติดขัด ซ้อนกัน การมองเห็น | หลายล็อต ขอบค่า ครีบ |
| takt ที่ต้องการ | กำลังผลิตและบัฟเฟอร์ | รวมเติมและหยุดเครื่อง |
| เกณฑ์คุณภาพ | รอย ชิ้นปน ท่าผิด | ทางออก NG และหลักฐาน |
| ผังหน้างาน | ติดตั้งและซ่อมบำรุง | จุดเชื่อมเครื่องเดิมและพื้นที่ปลอดภัย |
| แผน SKU | สูตรและเครื่องมืออนาคต | ค่าใช้จ่ายและผู้รับผิดชอบเมื่อเปลี่ยน |
อย่าแยกตัวเลข “100 ชิ้นต่อนาที” ออกจากเงื่อนไขทดสอบ การวัด 10 นาทีหลังเทชิ้นเต็มถัง ต่างจากการวัดหลายชั่วโมงที่มีคนเติมจริง ระบุระยะเวลาวัด จุดนับชิ้นดี และวิธีคิดการหยุดใน data sheet
ทดลองชิ้นงานจริงสามระดับ
ระดับแรกคือความเป็นไปได้จากแบบและตัวอย่าง สร้างท่าที่ต้องการโดยไม่ทำชิ้นเสียได้หรือไม่ งานนี้เหมาะกับการป้อนอัตโนมัติหรือไม่ เปิดทางเลือกทั้งแบบถ้วย แบบแผ่นราบ ถาดเฉพาะทาง หรืออุปกรณ์ช่วยใส่มือ บางครั้งการปรับรูปชิ้นหรือวิธีบรรจุเล็กน้อยสมเหตุสมผลกว่าการทำรางซับซ้อน แต่ฝ่ายวิศวกรรมและคุณภาพต้องอนุมัติ
ระดับสองคือทดลองกับผู้ขายโดยใช้ตัวอย่างใกล้เคียงการผลิต วัดชิ้นดีในท่าถูก อัตราส่งจริง การติดขัดหรือกระจายใหม่ รอยผิว การตรวจชิ้นปน และชิ้นที่เหลือ การทดลองแบบยืดหยุ่นต้องรวมกล้อง แสง กริปเปอร์ และทางเดินหุ่นยนต์ แบบถ้วยต้องรวมรางตรงและชุดแยก ขอข้อมูลต้นทางพร้อมเวลาและเงื่อนไข ไม่ใช่แค่วิดีโอสาธิตสั้น ๆ
ระดับสามคือทดสอบร่วมกับเครื่องประกอบหรือหุ่นยนต์ เครื่องป้อนเดี่ยวอาจผ่าน แต่ไลน์จริงหยุดเพราะตำแหน่งรอของหุ่นยนต์ handshake PLC ประตูนิรภัย หรือขั้นตอนกู้คืนที่ไม่ชัด ตั้งเจ้าของสัญญาณระหว่างเครื่องหนึ่งราย อนุมัติ I/O list และลำดับเหตุผิดปกติ คู่มือการจัดซื้อระบบ FA ช่วยจัดการขอบเขตความรับผิดชอบนี้
ใช้ตัวชี้วัดเดียวกันในการเปรียบเทียบ
นิยามอัตราส่งชิ้นดีเป็นจำนวนชิ้นที่ปลายทางรับในท่าที่กำหนดหารด้วยเวลาที่ตกลงกัน บันทึกท่าผิด จำนวนครั้งและเวลาที่หยุด การเติม ความเสียหาย เวลาเปลี่ยนรุ่น และการแทรกแซงด้วยมือ ดูชิ้นแรกหลังเริ่มใหม่และพฤติกรรมเมื่อเหลือชิ้นท้าย ๆ ด้วย สองช่วงนี้มักไม่ปรากฏในงานสาธิตสั้น
ตัวอย่างสมมติเท่านั้น: ไลน์ต้องการ 40 ชิ้นดีต่อนาที ตัวเลือก A ส่ง 50 ชิ้นแต่สมมติว่าส่งต่อสำเร็จ 85% จึงได้ 42.5 ชิ้น ตัวเลือก B ส่ง 46 ชิ้นและสมมติสำเร็จ 95% จึงได้ 43.7 ชิ้น ตัวเลขเหล่านี้ไม่ใช่สเปกสินค้า ตัวอย่างแสดงว่าอัตราเดี่ยวที่สูงกว่าไม่ตัดสินผล ต้องใช้ล็อต เวลา และนิยามชิ้นดีเดียวกัน รวมการหยุดด้วย
RFP เครื่องป้อนชิ้นส่วนสำหรับโรงงานไทยควรระบุอะไร
RFP ต้องกำหนดผลลัพธ์และขอบเขตส่งมอบ ไม่ใช่เพียงชื่อรุ่น ในโรงงานไทย ผู้ผลิตเครื่อง ผู้รวมระบบในประเทศ ผู้จำหน่ายหุ่นยนต์ และทีมวิศวกรรมญี่ปุ่นอาจรับผิดชอบคนละส่วน ราคาที่ต่ำอาจไม่รวมกล้อง กริปเปอร์ การเชื่อม PLC การ์ด การขนส่ง หรือ SAT ในไทย ให้ผู้เสนอราคาแสดงสิ่งที่รวมและไม่รวมทีละรายการ
ระบุ SKU ที่ยืนยันแล้ว revision ของแบบ จำนวนตัวอย่าง ภาพท่าที่ทางออก วิธีวัดกำลังผลิตจริง เงื่อนไขเดินต่อเนื่อง เกณฑ์รอย และการคัดชิ้นปน แนบ I/O list รหัส alarm พฤติกรรมเมื่อเครื่องต้นทางหรือปลายทางหยุด สิทธิ์ restart และขั้นตอนหลังไฟดับ ขอความสูงเติมชิ้น การทำความสะอาด อะไหล่สิ้นเปลือง อะไหล่สำรอง ช่องทางบริการในไทยและเงื่อนไขตอบสนอง ค่าเป้าหมายต้องมาจาก takt และคุณภาพของโรงงานเอง ไม่ใช่ค่ากลางที่ยกมาจากแค็ตตาล็อก
| หมวด RFP | ต้องตัดสินให้ชัด | ผลเสียถ้าคลุมเครือ |
|---|---|---|
| ชิ้นงาน | SKU, revision, วัสดุ, สภาพเข้า | ชิ้นทดสอบต่างจากผลิตจริง |
| ทางออก | ท่า นิยามชิ้นดี จุดรับส่ง | “ป้อนแล้ว” ไม่เท่ากับ “ใช้ได้” |
| กำลังผลิต | ช่วงวัด หยุด เติม เปลี่ยนรุ่น | ใช้ตัวเลขสูงสุดตัดสิน |
| อุปกรณ์รอบข้าง | ฮอปเปอร์ กล้อง แสง กริปเปอร์ การ์ด | ขอบเขตราคาไม่เท่ากัน |
| ควบคุม | PLC/หุ่นยนต์ NG การกู้คืน | โยนความรับผิดชอบหน้างาน |
| ตรวจรับ | ตัวอย่าง FAT/SAT log ผู้ลงนาม | ตัดสินผ่านไม่ผ่านไม่ได้ |
| บริการ | อะไหล่ อบรม การตอบสนองในไทย | หยุดนานเมื่อขัดข้อง |
เปรียบเทียบต้นทุนตามขอบเขตที่ส่งมอบจริง
นอกจากตัวเครื่อง รวมรางหรือแผ่น ฮอปเปอร์ กล้องและแสง กริปเปอร์ ตู้ควบคุม การสื่อสาร การ์ด ขนส่ง ติดตั้ง commissioning อบรม และอะไหล่ คำนึงถึงแรงงานทุกครั้งที่เปลี่ยนรุ่นและค่าแก้ไขแบบในอนาคต ราคาขึ้นกับชิ้นงาน กำลังผลิต ผัง และสัญญา จึงไม่มีราคากลางหรือระยะคืนทุนสากลในบทความนี้ RFP ที่กำหนดขอบเขตเดียวกันทุกผู้ขายให้ผลดีกว่าการเชื่อว่าแบบใดถูกกว่าเสมอ
FAT และ SAT ตรวจคนละความเสี่ยง
FAT คือการตรวจระบบก่อนส่ง ใช้ชิ้นจริงและบันทึกชิ้นดีของแต่ละ SKU ท่าผิด รอย การหยุดระหว่างเดินต่อเนื่อง การเติมฮอปเปอร์ การกู้คืน และการเปลี่ยนรุ่น หากยังไม่มีเครื่องปลายทาง ให้กำหนดอุปกรณ์จำลองและรายการที่ต้องไปทดสอบใน SAT เก็บข้อมูลล็อตและ revision พร้อมวิดีโอและ log
SAT คือการตรวจไลน์ที่ติดตั้งและเชื่อมแล้วในไทย ตรวจไฟ ลม การยึด การส่งแรงสั่น การเติมโดยผู้ปฏิบัติงานจริง สัญญาณหุ่นยนต์และ PLC การ์ด หยุดฉุกเฉิน และการสนับสนุนทุกกะ หากผล SAT ต่ำกว่า FAT ให้แยกเหตุจากการขนส่ง ล็อตชิ้นที่เปลี่ยน แสงที่เปลี่ยน สัญญาณรอจากเครื่องถัดไป และพื้นที่เติมที่ถูกการ์ดจำกัด คำว่า “ทดสอบกำลังผลิต” เหมือนกันได้ แต่ขอบเขตสองด่านต่างกัน
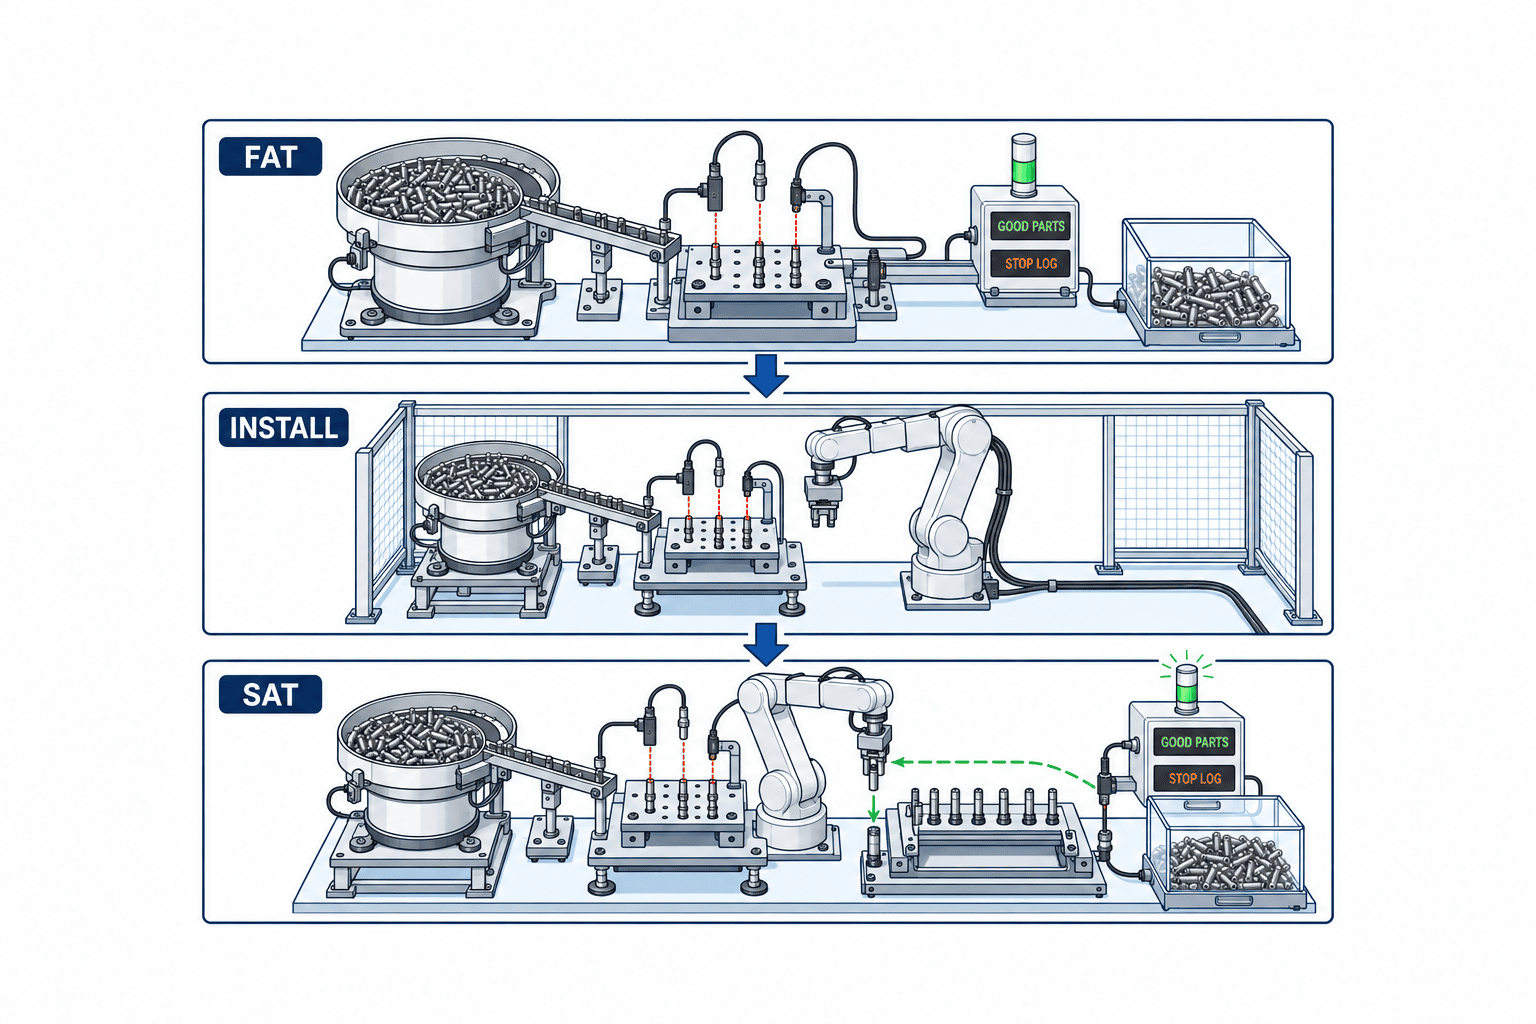
ตัวอย่างแผนตรวจรับสมมติ: เดินเครื่องสาม SKU รุ่นละ 60 นาที บันทึกจำนวนชิ้นดี เหตุหยุด และรอย เวลา 60 นาทีเป็นเพียงตัวอย่าง ไม่ใช่มาตรฐานสากล ต้องเติมล็อต ตัวเลขผ่าน ผู้ทดสอบ ที่เก็บ log และเงื่อนไขทดสอบซ้ำตามการผลิตจริง ระบุด้วยว่าการแก้รางหรือสูตรต้องทดสอบอะไรใหม่
อย่าปิดการตรวจรับจากอัตราสูงสุดช่วงสั้นของเครื่องป้อนเพียงอย่างเดียว การเติมด้วยมือชั่วคราวอาจบังความอ่อนของระบบในวันทดสอบแล้วกลายเป็นงานประจำหลังเริ่มผลิต นับจำนวนครั้งและเวลาที่คนช่วย แล้วรวมในผลตรวจรับ
ห้าขอบเขตที่ต้องทบทวนเมื่อเริ่มงานในไทย
คุณภาพชิ้นส่วนเข้า: ชิ้นผลิตในประเทศและชิ้นนำเข้าอาจตรงแบบเดียวกันแต่ผิวหรือน้ำมันต่างกัน กำหนดล็อตที่อยู่ในขอบเขตรับประกันและเก็บตัวอย่างอ้างอิง
เจ้าของการส่งต่อ: วาดจุดส่งระหว่างถ้วยหรือแผ่น กริปเปอร์ PLC และ fixture ประกอบ ระบุว่าใครแก้เมื่อกล้องเห็นชิ้นแต่หยิบไม่ได้
ภาษาของการใช้งาน: เอกสารญี่ปุ่นอย่างเดียวอาจไม่พอสำหรับทีมกะไทย ตรวจข้อความบนจอ alarm วิธีทำความสะอาดและ restart ในภาษาที่ทีมใช้
อะไหล่: ตรวจการเปลี่ยนผิวเคลือบ แผ่น เซ็นเซอร์ และไฟกล้อง รวมถึงความพร้อมของอะไหล่ในประเทศ
ความปลอดภัยและการเข้าถึง: ทบทวนการเติมและทำความสะอาดรอบกลไกเคลื่อนที่ วิธีหยุด และการนำชิ้นที่ค้างออกหลังหยุด
ขอบเขตเหล่านี้สำคัญไม่ว่าซื้อยี่ห้อใด หากโรงงานยังต้องเลือกก่อนว่าจะทำกระบวนการใดเป็นอัตโนมัติ คู่มือการประเมินโรงงานเพื่อเลือกกระบวนการ ช่วยวางกรอบก่อนซื้อเครื่องป้อน การตัดสินใจควรกลับไปที่ไลน์ทั้งหมดและคนที่ใช้งานจริง
คำถามที่พบบ่อย
ต้องใช้ตัวอย่างกี่ชิ้นในการเลือกเครื่องป้อนแบบถ้วย?
ไม่มีจำนวนเดียวสำหรับทุกงาน ชุดตัวอย่างต้องครอบคลุม tolerance ความต่างของล็อต ครีบ น้ำมัน และผิวที่ส่งผลต่อการป้อน ให้ผู้ขายเสนอแผนทดสอบก่อน แล้วเตรียมหลายล็อตรวมกรณียาก เผื่อชิ้นที่เสียหายระหว่างทดสอบด้วย จำนวนสุดท้ายขึ้นกับสิ่งที่แต่ละการทดสอบต้องพิสูจน์
เครื่องป้อนแบบยืดหยุ่นเหมาะกับงานหลายรุ่นเสมอหรือไม่?
ไม่เสมอไป หลายรุ่นที่รูปทรงคล้ายกันอาจใช้รางถ้วยร่วมกัน ส่วนแผ่นยืดหยุ่นอาจมีปัญหากับชิ้นที่แยกหน้า-หลังยากหรือจับยาก เปรียบเทียบผลผลิตจริง เวลาเปลี่ยนรุ่น อัตรามองเห็นและหยิบ ความเสียหาย และการบำรุงรักษาของแต่ละ SKU ภายใต้เงื่อนไขเดียวกัน
ประเมินราคาติดตั้งจากราคาตัวเครื่องได้หรือไม่?
ไม่ได้ แบบถ้วยอาจต้องมีรางตรงและชุดแยกชิ้น แบบยืดหยุ่นอาจต้องมีฮอปเปอร์ แผ่น กล้อง แสง และกริปเปอร์ ทั้งคู่ต้องมีควบคุม ความปลอดภัย ติดตั้ง commissioning อะไหล่ และอบรม กำหนดตารางขอบเขตใน RFP
เขียนกำลังผลิตใน RFP อย่างไร?
ระบุจำนวนชิ้นดีที่ปลายทางรับในท่าที่กำหนด ล็อตและ SKU ที่ใช้ ช่วงเวลาวัด และวิธีคิดการหยุด เติม และเปลี่ยนรุ่น ตั้งค่าผ่านจากความต้องการจริง ใช้แบบบันทึก FAT/SAT เดียวกัน เพื่อไม่ให้ผู้ขายรายหนึ่งวัดคนละจุดกับอีกราย
การจำลองแบบถ้วยด้วยดิจิทัลทำให้ไม่ต้องทดลองชิ้นจริงหรือไม่?
ไม่ การจำลองช่วยพิจารณารูปรางและการสั่นก่อนผลิต แต่ไม่แทนการตรวจผิวจริง ความต่างของล็อต การติดตั้ง และสัญญาณปลายทาง ถามผู้ขายว่าข้อมูลใดเข้าระบบจำลอง และเรื่องใดอยู่นอกแบบจำลอง
เรื่องที่ผู้ซื้อควรตกลงกันภายในก่อนออก RFP
ก่อนขอใบเสนอราคา ฝ่ายผลิต คุณภาพ วิศวกรรมการผลิต บำรุงรักษา และจัดซื้อต้องใช้นิยามความสำเร็จเดียวกัน ฝ่ายผลิตยืนยัน takt และวิธีเติมชิ้น คุณภาพกำหนดรอยที่ยอมรับและการจัดการท่าผิด วิศวกรรมกำหนดสัญญาณกับเครื่องเดิม บำรุงรักษากำหนดวิธีกู้คืนและอะไหล่ ส่วนจัดซื้อจัดขอบเขตราคาและเงื่อนไขตรวจรับ หากแต่ละฝ่ายเข้าใจคำว่า “ชิ้นดี” ต่างกัน ผู้เสนอราคาย่อมตั้งสมมติฐานต่างกัน ควรเวียนร่าง RFP ภายใน ทำเครื่องหมายเรื่องที่ยังไม่ตกลง แล้วจึงส่งออก
เมื่อยังมีหลายทางเลือก อย่าใส่ในตารางประเมินเพียงคำว่า “แบบถ้วย” กับ “แบบยืดหยุ่น” ให้บันทึก SKU ที่ครอบคลุม ล็อตตัวอย่าง เงื่อนไขจำลองเครื่องปลายทาง จำนวนชิ้นดีจริง เวลาเปลี่ยนรุ่น การช่วยด้วยมือ งานซ่อมบำรุง และข้อที่ยังไม่ได้ทดสอบ แยกค่า “วัดแล้ว” “ประมาณการ” และ “ยังไม่ทดสอบ” จะเห็นว่าราคาต่ำเกิดจากวิธีที่ดีกว่าหรือจากการตรวจสอบที่แคบกว่า
แยกเวลาหยุดตามสาเหตุ เครื่องปลายทางหยุดตามแผนแล้วเครื่องป้อนรออย่างปกติ ไม่เหมือนเครื่องป้อนเสียหรือหยุดเพื่อเปลี่ยนรุ่น กำหนดรหัสเหตุใน log PLC และหุ่นยนต์ แล้วใช้หมวดเดียวกันใน FAT และ SAT คุณค่าของข้อมูลคือบอกได้ว่าทำไมไลน์หยุด ไม่ใช่เพียงมีเซ็นเซอร์ติดตั้ง
ออกแบบโครงการนำร่องขนาดเล็กให้ตอบคำถามใหญ่ได้
โรงงานอาจเริ่มกับกลุ่มชิ้นส่วนหนึ่งกลุ่มก่อนทำทุก SKU แต่อย่าเลือกเฉพาะชิ้นที่ง่ายที่สุด ควรรวมตัวแทนที่ปริมาณสูง เปลี่ยนแบบบ่อย และจัดท่ายาก แล้วระบุว่าข้อสรุปใดใช้กับ SKU อื่นได้ ความสำเร็จกับชิ้นเดียวไม่ได้พิสูจน์ทั้งหมด หากข้อเสนอรับปากว่าจะเพิ่ม SKU ในอนาคต ให้ขอรายการเครื่องมือ สูตร การทดสอบซ้ำ และค่าใช้จ่ายเพิ่มเติม
ตำแหน่งติดตั้งเป็นส่วนหนึ่งของการทดลอง ฮอปเปอร์ที่สูงทำให้เติมลำบาก กล้องที่รับแสงแวดล้อมแปรผันอาจมองเห็นไม่คงที่ แรงสั่นจากถ้วยอาจส่งไปถึงเครื่องวัดข้างเคียง จึงต้องดูการแยกแรงสั่นและฐานติดตั้ง ระบบยืดหยุ่นต้องมีพื้นที่ให้กล้องมองและให้ถอดแผ่นเมื่อซ่อมได้ วางเส้นทางของคนสำหรับเติม ทำความสะอาด เปลี่ยนชิ้น และกู้เหตุผิดปกติทับบนผัง ไม่ใช่ดูเพียงขนาดเครื่องขณะเดินปกติ
เอกสารส่งมอบควรมีแบบอนุมัติ รายการ I/O สำรองซอฟต์แวร์และสูตร ค่าปรับตั้งทางกล รายการวัสดุสิ้นเปลือง อะไหล่ วิธีทำความสะอาดและตรวจ วิธีแก้ alarm และผล FAT/SAT ระบุว่าใครเปลี่ยนค่าใดได้และหลังเปลี่ยนต้องทดสอบอะไรซ้ำ หากความรู้การปรับตั้งอยู่กับวิศวกรผู้ขายเพียงคนเดียว กะกลางคืนหรือการเปลี่ยนคนอาจทำให้ระบบเดินต่อไม่ได้ ให้ผู้ปฏิบัติงานและช่างซ่อมฝึกกู้คืนระหว่าง SAT ด้วยภาษาที่ใช้จริง
เช็กลิสต์ตามชนิดชิ้นงานเมื่อยังตัดสินใจไม่ได้
ชิ้นปั๊มโลหะบาง: ทดสอบการซ้อนสองชิ้นและการแยกหน้า-หลัง แบบถ้วยต้องแสดงว่าชิ้นซ้อนถูกส่งกลับจากรางได้และการวนซ้ำไม่ทำให้เป็นรอย แบบยืดหยุ่นต้องแสดงว่ากล้องเห็นชิ้นซ้อนและการสั่นใหม่แยกได้ หากความหนาต่างกันแต่แทบไม่เห็นในภาพ การเพิ่มความละเอียดกล้องอย่างเดียวอาจไม่พอ ต้องทดลองทิศแสง พื้นหลัง และจุดจับร่วมกัน
ชิ้นพลาสติกขนาดเล็ก: ตรวจไฟฟ้าสถิตและรอยผิว สภาพแวดล้อมโรงงานไทยอาจเปลี่ยนตามฤดู จึงควรระบุช่วงสภาพหน้างานจริงใน RFP และทดสอบในช่วงนั้น ไม่สรุปจากอากาศในวันทดลองวันเดียว ชิ้นต่างสีอาจสะท้อนหรือส่งผ่านแสงไม่เท่ากัน ส่งตัวอย่างทุกสี และตกลงว่าจะเปลี่ยนสูตรแสงได้มากเพียงใด
สกรู พิน และชิ้นกลึงโลหะ: ตรวจน้ำมัน เศษตัด คุณสมบัติแม่เหล็ก และครีบ สิ่งเหล่านี้เปลี่ยนแรงเสียดทานบนรางถ้วยและการสะท้อนหรือการไถลบนแผ่น หากหุ่นยนต์ต้องสอดพินเข้ารู ท่าที่ถูกอย่างเดียวไม่พอ แกนต้องยังตรงหลังถูกจับ รวมความคลาดเคลื่อนของตำแหน่งทางออกกับการจับของหุ่นยนต์ แล้วเทียบกับ tolerance ของชุดประกอบ สเปกเครื่องป้อนลำพังพิสูจน์เรื่องนี้ไม่ได้
คอนเน็กเตอร์และชิ้นที่มีขั้ว: ดูการเกี่ยวกันและขั้วที่งอ การเพิ่มแรงสั่นอาจเพิ่มความเสียหายโดยไม่แยกชิ้นที่เกี่ยวกันในกอง เปรียบเทียบการเปลี่ยนบรรจุภัณฑ์ ถาด หรือช่องแบ่ง ฝ่ายโลจิสติกส์ จัดซื้อ และผู้ผลิตชิ้นส่วนอาจต้องอนุมัติวิธีส่งชิ้นแบบใหม่ ก่อนสรุปว่าป้อนอัตโนมัติไม่ได้ ให้ตรวจว่าปรับสภาพชิ้นที่รับเข้าได้หรือไม่
จับเวลาเปลี่ยนรุ่นจากชิ้นดีสุดท้ายถึงชิ้นดีแรก
สำหรับไลน์หลายรุ่น จุดเริ่มที่เหมาะคือชิ้นดีสุดท้ายของรุ่น A และจุดจบคือชิ้นดีแรกของรุ่น B การจับเวลาแค่กดเลือกสูตรจะไม่รวมการนำชิ้นเก่าออก ทำความสะอาดแผ่น ตรวจกล้อง เปลี่ยนเครื่องมือ และอนุมัติชิ้นแรก ทั้งสองระบบต้องตรวจว่าคนเดียวทำได้ปลอดภัยหรือไม่ และเครื่องเตือนเมื่อเลือก SKU ผิดหรือไม่ การเปลี่ยนเร็วแต่ชิ้นเก่า-ใหม่ปนกันถือเป็นผลด้านคุณภาพที่ไม่ดี
แยกงานเพิ่ม SKU ในอนาคตเป็นการแก้ราง เปลี่ยนแผ่น ตั้งค่า vision สอนจุดจับหุ่นยนต์ แก้สูตร PLC และทดสอบรับใหม่ เมื่อผู้ขายบอกว่า “เพิ่มสูตรอย่างเดียว” ให้ถามว่างานใดหายไปจริง ซอฟต์แวร์ที่ตั้งค่าง่ายไม่ได้ตัดการตรวจ tolerance และจุดเชื่อมปลายทาง ตกลงราคาแก้ไขและผู้รับผิดชอบบริการก่อนเริ่มผลิตจำนวนมาก
เก็บข้อมูลการเดินเครื่องเพื่อปรับปรุง
หลังเริ่มผลิต บันทึกจำนวนชิ้นดีที่ส่งต่อแยกตามเวลา เหตุหยุด เวลากู้คืน ครั้งเติม ชิ้น NG การช่วยด้วยมือ และเวลาเริ่ม-จบการเปลี่ยนรุ่น ระบุว่าข้อมูลอยู่ในตัวควบคุมเครื่องป้อน PLC หรือ MES แล้วป้องกันการนับซ้ำ หากลงรหัสการหยุดตามแผนของเครื่องปลายทางเป็นเครื่องป้อนเสีย ทีมอาจแก้เครื่องที่ไม่ได้เสียโดยไม่จำเป็น
ใช้ log เพื่อเลือกงานปรับปรุงต่อไป ชิ้นมาไม่พออาจชี้ไปที่ฮอปเปอร์หรือการจัดท่า ท่าผิดอาจชี้ไปที่รางหรือภาพ หยิบพลาดอาจชี้ไปที่ความสัมพันธ์ระหว่างกริปเปอร์และท่า ก่อนส่งแบบหรือภาพกล้องที่อาจเป็นความลับให้ผู้ขาย ให้กำหนดวิธีจัดการข้อมูลในสัญญา จับคู่รหัสเหตุและภาพตัวอย่าง เพื่อให้ช่างวิเคราะห์ได้โดยไม่ต้องเปิดวิดีโอยาวทุกครั้ง
เก็บสมมติฐานที่ใช้ตัดสินซื้อไว้ด้วย ได้แก่ takt ที่ต้องการ ล็อตตัวอย่าง นิยามชิ้นดี ระยะเวลาวัด การช่วยด้วยมือที่อนุญาต และการคิดเวลาหยุด เมื่อผลผลิตจริงต่างจากที่คาด จะย้อนหาสาเหตุได้ หากผู้ขายทดสอบในสภาพต่างกัน ให้บันทึกความต่างก่อนเรียงตัวเลข แยกสิ่งที่ตรวจแล้ว สิ่งที่ต้องทดสอบซ้ำ และความเสี่ยงที่ยอมรับ
สรุป
การเลือกเครื่องป้อนชิ้นส่วนแบบสั่นคือการออกแบบกระบวนการส่งชิ้นที่ใช้ได้ ไม่ใช่การเลือกกลไกที่เคลื่อนชิ้นเร็วที่สุด ประเมินการจัดท่าด้วยกลไกของแบบถ้วย และวงจรกระจาย-มองเห็น-หยิบของแบบยืดหยุ่น ทดสอบชิ้นจริงด้วยนิยามชิ้นดีเดียวกัน ระบุอุปกรณ์รอบข้างและเจ้าของงานใน RFP ใช้ FAT ตรวจระบบเครื่องป้อน และ SAT ตรวจไลน์ที่ติดตั้งจริงในไทย
หากกำลังเปรียบเทียบเครื่องป้อนหรือเริ่มทำ RFP สำหรับโรงงานในไทย สามารถ ติดต่อ TOMAS TECH พร้อมตัวอย่างชิ้นส่วนและ takt เป้าหมาย เราช่วยจัดกรอบการเชื่อมต่อกับเครื่องประกอบเดิมและคำถามสำหรับ SAT ได้ตั้งแต่ยังเปิดทางเลือกด้านวิธีป้อน
แหล่งข้อมูล
- RNA Automation, Vibratory Bowl Feeders product catalogue (2026)
- RNA Automation, Digital Bowl Feeders
- OMRON, iPF Series Flexible Part Feeder lineup
- OMRON Robotics, Industrial Part Feeder
- Asyril, Asyfill smart hopper documentation (2026.09.25)
ตัวเลขคำนวณและเวลาทดสอบในบทความเป็นสมมติฐานเพื่ออธิบายหลักการ คำอธิบายผลิตภัณฑ์ของผู้ผลิตไม่ใช่การรับประกันผลในโครงการเฉพาะ


