


การเลือกเซนเซอร์วัดแรงบิดเพลาหมุนจากค่าแรงบิดพิกัดเพียงค่าเดียวไม่เพียงพอสำหรับการจัดซื้ออย่างปลอดภัย หากต้องติดตั้งในชุดเพลาขับ ต้องระบุแรงบิดขณะทำงานและช่วงเริ่มหรือหยุดเครื่อง ความเร็วรอบ แรงตามแนวแกนและแนวรัศมีจากการเยื้องศูนย์ ความเร็วของเหตุการณ์ที่ต้องตรวจจับ และขอบเขตการสอบเทียบ บทความนี้ช่วยวิศวกรโรงงานในไทยเปรียบเทียบอุปกรณ์ จัดทำ RFP และกำหนดการทดสอบรับมอบ FAT/SAT สำหรับมอเตอร์ ชุดเกียร์ เครื่องประกอบ และสายพานลำเลียง
เริ่มจากคำถามว่าจะใช้ค่าแรงบิดตัดสินใจเรื่องใด
แท่นทดสอบออกแบบกับสายการผลิตมีความต้องการต่างกัน แม้จะวัดเพลาเดียวกัน แท่นทดสอบอาจต้องเก็บสัญญาณชั่วขณะอย่างละเอียด ส่วนการติดตั้งในไลน์ต้องพิจารณาความพร้อมใช้งาน การเข้าถึงเพื่อบำรุงรักษา การทนฝุ่นและการสั่น และการเชื่อมต่อ PLC ถ้าใช้ค่าที่วัดเพื่อคัดสินค้าผ่านหรือไม่ผ่าน ความไม่แน่นอนของการวัดย่อมสำคัญกว่าการใช้เพียงดูแนวโน้มการเสื่อมสภาพ ให้เขียนหนึ่งประโยคระบุเพลาที่วัด โหมดการทำงาน และการตัดสินใจที่จะใช้ข้อมูลนั้น คำว่า “วัดแรงบิด” อย่างเดียวไม่ใช่ข้อกำหนดจัดซื้อ
ถ้าต้องประเมินประสิทธิภาพชุดเกียร์ ควรเก็บแรงบิดและความเร็วรอบทั้งขาเข้าและขาออกบนฐานเวลาเดียวกัน และควบคุมเงื่อนไขทดสอบ หากเป็นงานขัน ให้ดูความสัมพันธ์ระหว่างยอดแรงบิดกับมุมหมุน หากเป็นเครื่องกวน ให้ดูภาระคงตัวและยอดผิดปกติเมื่อความหนืดเปลี่ยน หากต้องป้องกันเครื่องจักร ให้แยกขีดจำกัดการรับแรงเกินของเซนเซอร์ออกจากการตั้งค่าตัวจำกัดแรงบิด เซนเซอร์วัดแรงบิดไม่ใช่อุปกรณ์ป้องกันแทนตัวจำกัดแรงบิด
ระบุตำแหน่งวัดในแบบชุดเพลา
แสดงมอเตอร์ แบริ่ง คัปปลิง เครื่องที่ถูกขับ และฝาครอบในแบบเดียวกัน ตรวจขนาดเพลาและรูปแบบการต่อ รวมทั้งระยะถอดเปลี่ยน มวลและโมเมนต์ความเฉื่อยที่เพิ่มขึ้น ระยะแบริ่ง และทางเดินสายของส่วนที่อยู่กับที่ การเพิ่มเซนเซอร์และคัปปลิงอาจเปลี่ยนความยาว ความแข็ง และความถี่ธรรมชาติของชุดเพลา ที่รอบสูงอาจต้องวิเคราะห์ความเร็ววิกฤต HBM ระบุผลจากการหมุน ความเร็ววิกฤต และแรงภายนอกเป็นประเด็นในการเลือกอุปกรณ์ การดูแบบเครื่องก่อนสั่งซื้อช่วยป้องกันปัญหาอุปกรณ์เข้าพื้นที่ไม่ได้ คู่มือเลือกของ HBM
แยกประเภทการวัดออกจากวิธีส่งสัญญาณ
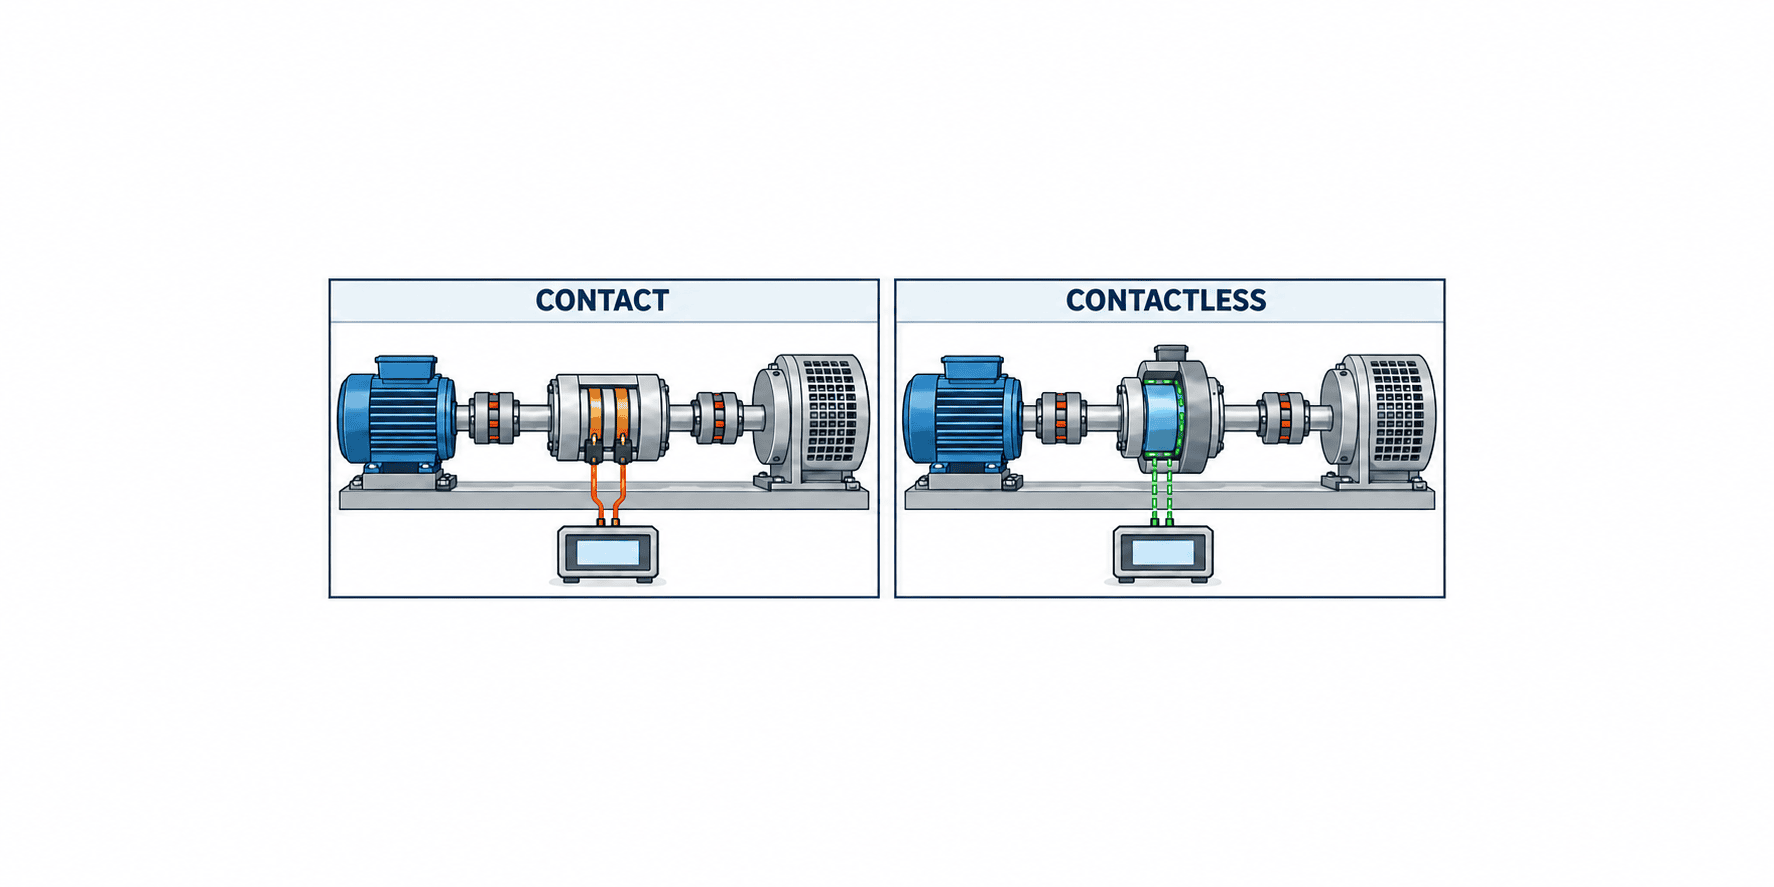
เซนเซอร์แบบหมุนวัดการบิดของเพลาที่หมุน ส่วนเซนเซอร์แบบ reaction วัดปฏิกิริยาที่จุดยึดอยู่กับที่ เช่น ตัวเรือนมอเตอร์ ทั้งสองแบบมีประโยชน์ แต่เงื่อนไขติดตั้ง แบนด์วิดท์ และการสอบเทียบไม่เหมือนกัน ในเซนเซอร์แบบหมุนเองก็มีวิธีส่งกำลังและสัญญาณระหว่างโรเตอร์กับสเตเตอร์ต่างกัน Interface ระบุทั้งสลิปริง หม้อแปลงหมุน อิเล็กทรอนิกส์บนตัวหมุน และเทเลเมทรีแบบวิทยุ คำว่า “ไม่สัมผัส” ในบริบทนี้หมายถึงการส่งสัญญาณหรือพลังงานระหว่างชิ้นส่วนหมุนกับชิ้นส่วนอยู่กับที่ ไม่ได้หมายความว่าแรงบิดไม่ไหลผ่านเพลาทางกล เอกสาร Interface
| แนวทาง | สิ่งที่ต้องถามผู้ขาย | งานที่อาจเหมาะ |
|---|---|---|
| การส่งแบบสัมผัส เช่น สลิปริง | การสึกและการเปลี่ยนแปรง การทำความสะอาด สัญญาณรบกวน รอบสูงสุด | การทดสอบเป็นช่วงที่วางแผนบำรุงรักษาได้ |
| การส่งกำลังและสัญญาณแบบไม่สัมผัส | ช่องว่างโรเตอร์–สเตเตอร์ สภาพแม่เหล็กไฟฟ้า เอาต์พุต อะไหล่ | การทำงานต่อเนื่องหรือรอบสูง ตามรุ่นที่เลือก |
| เซนเซอร์ reaction | ความแข็งจุดยึดและเส้นทางรับแรง | ระบบที่ไม่ต้องแทรกเซนเซอร์ในเพลา |
ไม่ควรตัดตัวเลือกแบบสัมผัสทิ้งโดยอัตโนมัติ เพราะอาจเข้ากับเครื่องมือ mV/V เดิม ใช้กับการทดสอบสั้น และมีต้นทุนเริ่มต้นเหมาะสม แต่ Interface อธิบายว่าสลิปริงมักไม่เหมาะกับการทำงานต่อเนื่องหรือรอบสูงเพราะแปรงสึก เกิดฝุ่นและสัญญาณรบกวน และต้องทำความสะอาดหรือเปลี่ยนเป็นระยะ ให้คิดเวลาหยุดไลน์ดังกล่าวในต้นทุนรวม ส่วนแบบไม่สัมผัสก็ไม่ได้ปลอดงานบำรุงรักษา ต้องดูแบริ่ง จุดยึดสเตเตอร์ คอนเนกเตอร์ และการสอบเทียบของรุ่นจริง
หากงานเป็นการเคลื่อนที่เชิงเส้นแทนเพลาหมุน ให้ดูแนวทางเลือกกระบอกสูบไฟฟ้า แรงบิดเพลากับแรงผลักเชิงเส้นไม่สามารถถือว่าเท่ากันโดยไม่ตรวจโครงสร้างส่งกำลังและประสิทธิภาพ
เลือกช่วงวัดโดยแยกโหลดปกติ ยอดชั่วขณะ และความละเอียด
ความผิดพลาดเกิดได้ทั้งเมื่อเลือกช่วงวัดเล็กตามโหลดปกติ และเมื่อเลือกช่วงวัดใหญ่เกินจนสัญญาณของโหลดต่ำใช้งานไม่ได้ ให้บันทึกแรงบิดต่ำสุด ค่าทั่วไป และสูงสุดในงานปกติ แล้วแยกกรณีเริ่มเครื่อง หยุด กลับทิศเร็ว ชิ้นงานติดขัด หยุดฉุกเฉิน และตั้งเครื่องด้วยมือ ตัดสินใจก่อนว่าจะต้องวัดยอดชั่วขณะอย่างแม่นยำหรือเพียงให้เซนเซอร์ทนได้ HBM เตือนว่ายอดสั้นอาจทำให้เซนเซอร์เสียหายโดยไม่ปรากฏในข้อมูล หากเวลาตอบสนองช้า ค่าแรงบิดพิกัด ค่าใช้งานสูงสุด และขีดจำกัดการเสียหายเป็นคนละข้อกำหนดและต่างกันตามรุ่น เอกสาร HBM
ใน RFP ควรระบุช่วงแรงบิดปกติ ยอดที่คาด ระยะเวลาของยอด และการกลับทิศ หากยังไม่รู้ยอด ให้ทดสอบชั่วคราวหรือคำนวณขอบเขตบนอย่างมีเหตุผลก่อนกำหนดเผื่อความปลอดภัย อย่าใช้เปอร์เซ็นต์รับแรงเกินแบบทั่วไปแทนข้อมูลรุ่นจริง ช่วงเต็มสเกลที่ใหญ่มากอาจทำให้อัตราสัญญาณต่อสัญญาณรบกวนและความละเอียดในโหลดต่ำไม่พอ ขอให้ผู้ขายแสดงความไม่แน่นอน ณ จุดใช้งานต่ำสุดด้วย
ต้องอ่านคำว่า “ความแม่นยำ” ให้ตรงกัน เปอร์เซ็นต์ของเต็มสเกลไม่ใช่เปอร์เซ็นต์ของค่าที่อ่าน โดยเฉพาะช่วงล่างของสเกล ให้เทียบความเป็นเส้นตรง ฮิสเทอรีซิส ความทำซ้ำได้ ผลอุณหภูมิ และการเลื่อนจุดศูนย์ด้วยนิยามเดียวกัน คำโฆษณา “แม่นยำ 0.1%” ที่ไม่มีฐานคำนวณไม่พอ HBM แยกแรงบิดพิกัดออกจากแรงบิดใช้งานสูงสุด ซึ่งที่ค่าหลังอาจไม่รักษาคุณลักษณะการวัดตามข้อกำหนด ต้องอ้างอิงดาต้าชีตและใบสอบเทียบของรุ่นนั้น ศัพท์เทคนิค HBM
เมื่อใดควรพิจารณาสองช่วงวัด
หากยอดตอนเริ่มเครื่องสูง แต่โหลดปกติต่ำ การใช้ช่วงเดียวอาจไม่ครอบคลุมทั้งความปลอดภัยและความละเอียด เปรียบเทียบรุ่นสองช่วง การเปลี่ยนเซนเซอร์บนแท่นทดสอบ หรือย้ายจุดวัด แต่สองช่วงไม่ได้หมายถึงความไม่แน่นอนเท่ากันทั้งสองช่วง ต้องระบุเงื่อนไขสลับช่วง การสอบเทียบแต่ละช่วง และการจัดการเมื่อสัญญาณขาด แล้วทดสอบจุดต่ำและสูงแยกกัน
ระวังแรงตามแนวแกน แรงแนวรัศมี และโมเมนต์ดัดเมื่อวางเซนเซอร์
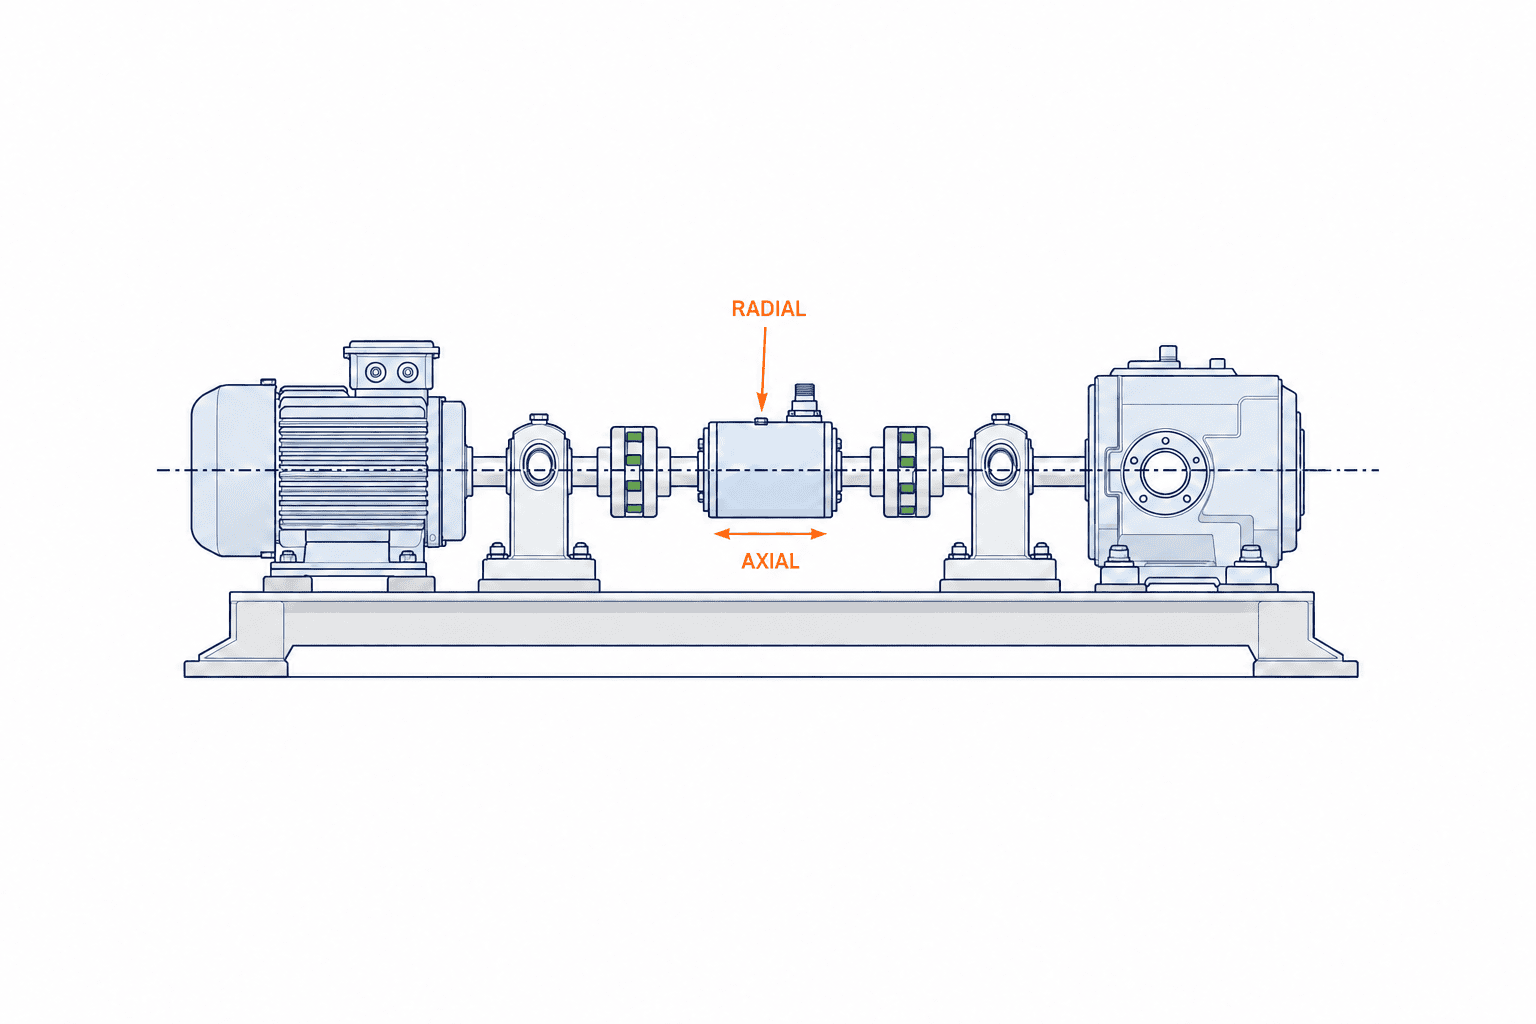
แรงที่ไม่ใช่แรงบิดอาจมาจากการเยื้องศูนย์ การขยายตัวจากความร้อน ค่าคลาดเคลื่อนการประกอบ คัปปลิง สายพาน หรือเฟือง อย่านำแรงแนวแกน แนวรัศมี และโมเมนต์ดัดไปเทียบกับขีดจำกัดรายตัวแบบแยกขาด HBM ระบุว่าหากมีแรงแทรกหลายทิศพร้อมกัน ต้องลดค่าที่อนุญาตลง ขอข้อมูลวิธีประเมินแรงรวมและผลต่อค่าที่วัดจากผู้ผลิต แม้ค่าบนหน้าจอดูปกติ แรงข้างที่สูงเกินอาจทำให้อายุสั้นหรือเกิดความคลาดเคลื่อน ศัพท์เทคนิค HBM
คัปปลิงมีหน้าที่ลดผลจากการเยื้องศูนย์คงเหลือ HBM อธิบายว่าการเลื่อนขนานแนวรัศมีทำให้เกิดแรงด้านข้างและการดัด การเอียงเชิงมุมทำให้เกิดการดัด และการเลื่อนตามแนวแกนทำให้เกิดแรงแนวแกนและการดัด ดังนั้นคัปปลิงยืดหยุ่นไม่ได้ทำให้การตั้งศูนย์หมดความจำเป็น ตรวจทั้งตอนเครื่องเย็นและตอนทำงานจริง ความแข็งของโครงสร้าง และการสั่น เครื่องที่ใช้ได้บนแท่นทดลองอาจมีสภาพต่างออกไปเมื่ออยู่ในไลน์ที่มีความร้อน การล้าง และเครื่องข้างเคียง คู่มือคัปปลิง HBM
ให้ระบุความคลาดเคลื่อนที่ยอมรับได้ของชุดเพลาทั้งระบบ ไม่ใช่คัดลอกค่าจากคัปปลิงเพียงชิ้นเดียว ตรวจว่าแบริ่งไม่ส่งแรงไม่ตั้งใจผ่านเซนเซอร์ จุดกันหมุนของสเตเตอร์ไม่ดึงตัวอุปกรณ์ และเข้าถึงคอนเนกเตอร์ได้เมื่อมีฝาครอบ Kistler ระบุว่าแม้ใช้คัปปลิงยืดหยุ่นก็ยังต้องตั้งศูนย์อย่างแม่นยำ บันทึกผลการตั้งศูนย์ตามวิธีที่ผู้ขายกำหนด เซนเซอร์เพลาหมุน Kistler
เช็กพื้นที่สำหรับเครื่องเดิม
วัดขนาดเครื่องจริงและเทียบแบบเดิม จัดรายการความยาวตัวเซนเซอร์และคัปปลิง ระยะถอดออก งานกลึงเพลาที่อนุญาต จุดชนกับฝาครอบ และรัศมีดัดสาย หากต้องย้ายมอเตอร์หรือชุดเกียร์ ต้องรวมค่างานและเวลาหยุดเพื่อจัดศูนย์ใหม่ในใบเสนอราคา แยกสายสัญญาณจากสายกำลังของอินเวอร์เตอร์ตามคู่มือ อุปกรณ์ที่ “ใส่ได้ในแบบ” แต่ถอดซ่อมไม่ได้ย่อมไม่เหมาะ HBM รวมเรื่องขนส่ง การออกแบบชุดเพลา การตั้งศูนย์ สาย และการตั้งไฟฟ้าไว้ในแนวทางติดตั้ง คู่มือติดตั้ง HBM
กำหนดอัตราสุ่มตัวอย่างจากเหตุการณ์ที่ต้องเห็น
ตัวเลข sampling rate อย่างเดียวไม่รับประกันว่าจะบันทึกยอดแรงบิดทัน ให้ตรวจการตอบสนองเชิงกล ฟิลเตอร์ภายใน ระบบส่งสัญญาณ แบนด์วิดท์ตัวแปลง ความถี่ DAQ รอบสแกน PLC และการลดจำนวนข้อมูลก่อนบันทึกเป็นสายโซ่เดียวกัน ระบุเหตุการณ์สั้นที่สุด ช่วงความถี่ ความผิดพลาดของแอมพลิจูดและเฟสที่ยอมรับ และรูปแบบข้อมูลสุดท้าย Interface แนะนำให้ตรวจ measurement bandwidth หรือ sampling rate ในดาต้าชีตของเซนเซอร์แบบหมุน เอกสาร Interface
เงื่อนไข Nyquist ต้องสุ่มสูงกว่าสองเท่าของความถี่สูงสุดที่สนใจ แต่ยังไม่ใช่การรับประกันคุณภาพรูปคลื่น ต้องเผื่อฟิลเตอร์ป้องกัน alias การจับยอด การซิงก์เวลา และพื้นที่เก็บข้อมูล ค่าเฉลี่ยทุกหนึ่งวินาทีอาจใช้ดูภาระเครื่อง แต่ไม่พอสำหรับพัลส์การขันสั้น ๆ กำหนดว่าจะเก็บรูปคลื่นเต็ม ยอดค้าง หรือสถิติของช่วงทำงาน และเปิดไฟล์ที่บันทึกจริงใน FAT
หากคำนวณกำลังกลจากแรงบิดและรอบ ต้องจัดเวลาให้สัญญาณตรงกัน บางรุ่นให้สัญญาณมุมหรือรอบด้วย แต่ความละเอียดและเวลาหน่วงขึ้นกับรุ่น Kistler ระบุว่าบางรุ่นส่งพลังงานและสัญญาณโดยไม่สัมผัสและมีตัวเลือกวัดมุมหรือรอบ ห้ามเหมารวมเป็นมาตรฐานของทุกรุ่น แยกข้อมูลแนวโน้มของ PLC ออกจากคลื่นความถี่สูงของ DAQ และผูกเหตุการณ์สำคัญด้วยเวลาเดียวกัน Kistler
แยกการสอบเทียบเซนเซอร์เดี่ยวออกจากระบบวัดทั้งชุด
ใบรับรองการสอบเทียบมีความหมายเมื่อขอบเขตตรงกับงาน ตรวจว่าได้สอบเทียบเฉพาะหัววัดหรือรวมแอมป์ ตัวแปลง สาย จอ และ DAQ เทียบจุดสอบเทียบกับช่วงใช้งาน ทิศทางแรงบิด อุณหภูมิ และการสลับช่วง ไม่กำหนดรอบสอบเทียบแบบตัวเลขเดียวโดยไม่มีเหตุผล ใช้คำแนะนำผู้ผลิต ความสำคัญของกระบวนการ ความถี่ใช้งาน ประวัติแรงเกิน และข้อกำหนดตรวจสอบร่วมกัน มีการตรวจศูนย์ประจำ การเปรียบเทียบกับเครื่องอ้างอิง และสอบเทียบใหม่หลังเหตุการณ์ที่อาจทำให้เสียหาย
การสอบกลับได้ไม่ได้หมายถึงมีโลโก้ห้องปฏิบัติการ แต่เป็นความสัมพันธ์ของผลการวัด ความไม่แน่นอน มาตรฐานอ้างอิง และลำดับการสอบเทียบ NIST ระบุว่าคุณสมบัติสอบกลับได้เป็นของผลการวัด ไม่ใช่ตัวเครื่องอย่างลอย ๆ Kistler ให้บริการสอบเทียบเซนเซอร์แบบ reaction และเพลาหมุน แต่ต้องตรวจขอบเขต จุดสอบเทียบ ห้องปฏิบัติการ เวลา และค่าใช้จ่ายสำหรับรุ่นที่เลือก อย่านำ ISO 6789 ซึ่งเกี่ยวกับเครื่องมือแรงบิดแบบใช้มือมาอ้างว่าเป็นมาตรฐานทั่วไปของเซนเซอร์เพลาหมุน NIST / Kistler
ตรวจใบรับรองว่ามีรุ่นและเลขประจำเครื่อง หน่วย วันที่ มาตรฐานอ้างอิง จุดและทิศทาง ค่าและความไม่แน่นอน สภาพแวดล้อม และผู้ออกใบรับรอง ค่าตัวอย่างในดาต้าชีตไม่ใช่ผลจริงของเครื่อง หากเปลี่ยนแอมป์ต้องตรวจการตั้งค่าของระบบวัดอีกครั้ง การเช็กฟังก์ชันในโรงงานมีประโยชน์ แต่การใช้แทนการสอบเทียบภายนอกขึ้นกับความต้องการด้านคุณภาพและความแม่นยำ เชื่อมวันครบกำหนดและประวัติตรวจเข้ากับทะเบียนเครื่อง
RFP สำหรับแท่นทดสอบและไลน์ผลิตต่างกัน
แท่นทดสอบเน้นการทำซ้ำและความยืดหยุ่น เช่น เปลี่ยนจิ๊ก กวาดความเร็วรอบ ซิงก์ขับกับโหลด เก็บรูปคลื่นนาน และหยุดเพื่อสอบเทียบ แต่ต้องคำนึงถึงเรโซแนนซ์ของชุดเพลา กำหนดวิธีตั้งศูนย์หลังเปลี่ยนจิ๊กและคิดค่า DAQ ซอฟต์แวร์ ที่เก็บข้อมูล และจิ๊กในราคา หากต้องการช่วงวัดกว้าง ให้เปรียบเทียบการเปลี่ยนหัววัดหรือสลับช่วงภายใต้เงื่อนไขชัดเจน
การวัดในไลน์ผลิตต้องดูความพร้อมใช้งานและความปลอดภัยด้วย ตัดสินใจล่วงหน้าว่าเมื่อเซนเซอร์เสียจะหยุดไลน์ พักการตัดสินคุณภาพ หรือใช้ขั้นตอนสำรองที่อนุมัติแล้ว ระบุเอาต์พุต PLC การตรวจสัญญาณขาด สถานะเมื่อสื่อสารขัดข้อง ฮิสเทอรีซิสของสัญญาณเตือน การเก็บข้อมูล ฝาครอบ การล้าง ฝุ่น และอุณหภูมิ หากใช้ตัดสินสินค้าผ่าน ให้แยกความแปรปรวนของระบบวัดออกจากกระบวนการ ไม่ใช้ตัวเลขความแม่นยำของแท่นทดสอบมารับรองสภาพติดตั้งจริงทันที
| ประเด็น | แท่นทดสอบ | ไลน์ผลิต |
|---|---|---|
| เป้าหมาย | เข้าใจพฤติกรรมและเปรียบเทียบแบบ | เฝ้ากระบวนการ คุณภาพ บำรุงรักษา |
| ข้อมูลหลัก | รูปคลื่นซิงก์ ยอด รอบและมุม | ค่าตัดสินที่เสถียร ประวัติขัดข้อง สถานะ PLC |
| การติดตั้ง | ทำซ้ำหลังเปลี่ยนจิ๊ก | รักษาศูนย์และเข้าซ่อมได้ |
| เมื่อผิดปกติ | หยุดทดสอบและพิจารณาข้อมูล | หยุด แยก หรือใช้ขั้นตอนสำรอง |
| การรับมอบ | ค่าอ้างอิงและรูปคลื่น | ผลตัดสินจริงและพฤติกรรมเมื่อเสีย |
12 ช่องสำคัญใน RFP เซนเซอร์แรงบิดเพลาหมุน
ให้ผู้ขายตอบรูปแบบเดียวกัน: (1) วัตถุประสงค์และจุดวัด (2) แรงบิดปกติ ยอด และทิศ (3) รอบและการเร่ง (4) ความไม่แน่นอน ณ จุดต่ำสุด (5) แบนด์วิดท์และข้อมูลออก (6) แรงแกน แรงรัศมี และการดัด (7) เพลา คัปปลิง และการตั้งศูนย์ (8) อุณหภูมิ ฝุ่น น้ำล้าง และสัญญาณรบกวน (9) ไฟฟ้า การสื่อสาร PLC และ DAQ (10) การสอบเทียบและการสอบซ้ำ (11) อะไหล่ เวลาหยุด และประกัน (12) ผู้รับผิดชอบและเกณฑ์ FAT/SAT หากข้อใดไม่เกี่ยวข้องให้ระบุเหตุผล
อย่าให้ตอบเพียง “ทำได้” ขอหน้าอ้างอิงดาต้าชีต แผนผัง การติดตั้ง ระยะส่งมอบ และข้อยกเว้น แยกราคาหัววัด แอมป์ คัปปลิง สาย ตัวแปลง ซอฟต์แวร์ งานติดตั้ง และการสอบเทียบ การบริการในประเทศ ขั้นตอนภาษาไทยหรืออังกฤษ และเวลารออะไหล่มีผลต่อค่าใช้จ่ายตลอดอายุใช้งาน ต้องกำหนดผู้รับผิดชอบการบูรณาการทางกลก่อนสั่งซื้อ
หากยังไม่รู้ยอดแรงบิด คำรับรองกว้าง ๆ ว่า “ปลอดภัย” ไม่พอ ให้ผู้ผลิตเครื่องและผู้ขายเซนเซอร์บันทึกสมมติฐาน ข้อมูลที่ขาด และแผนหาขอบเขตยอดก่อน FAT แบริ่ง คัปปลิง ความเร็ววิกฤต และฝาครอบไม่อาจสรุปจากดาต้าชีตเซนเซอร์เพียงใบเดียว แนบแบบเครื่องและสภาพเดินเครื่องให้ทุกผู้ขายเสนอราคาบนฐานเดียวกัน
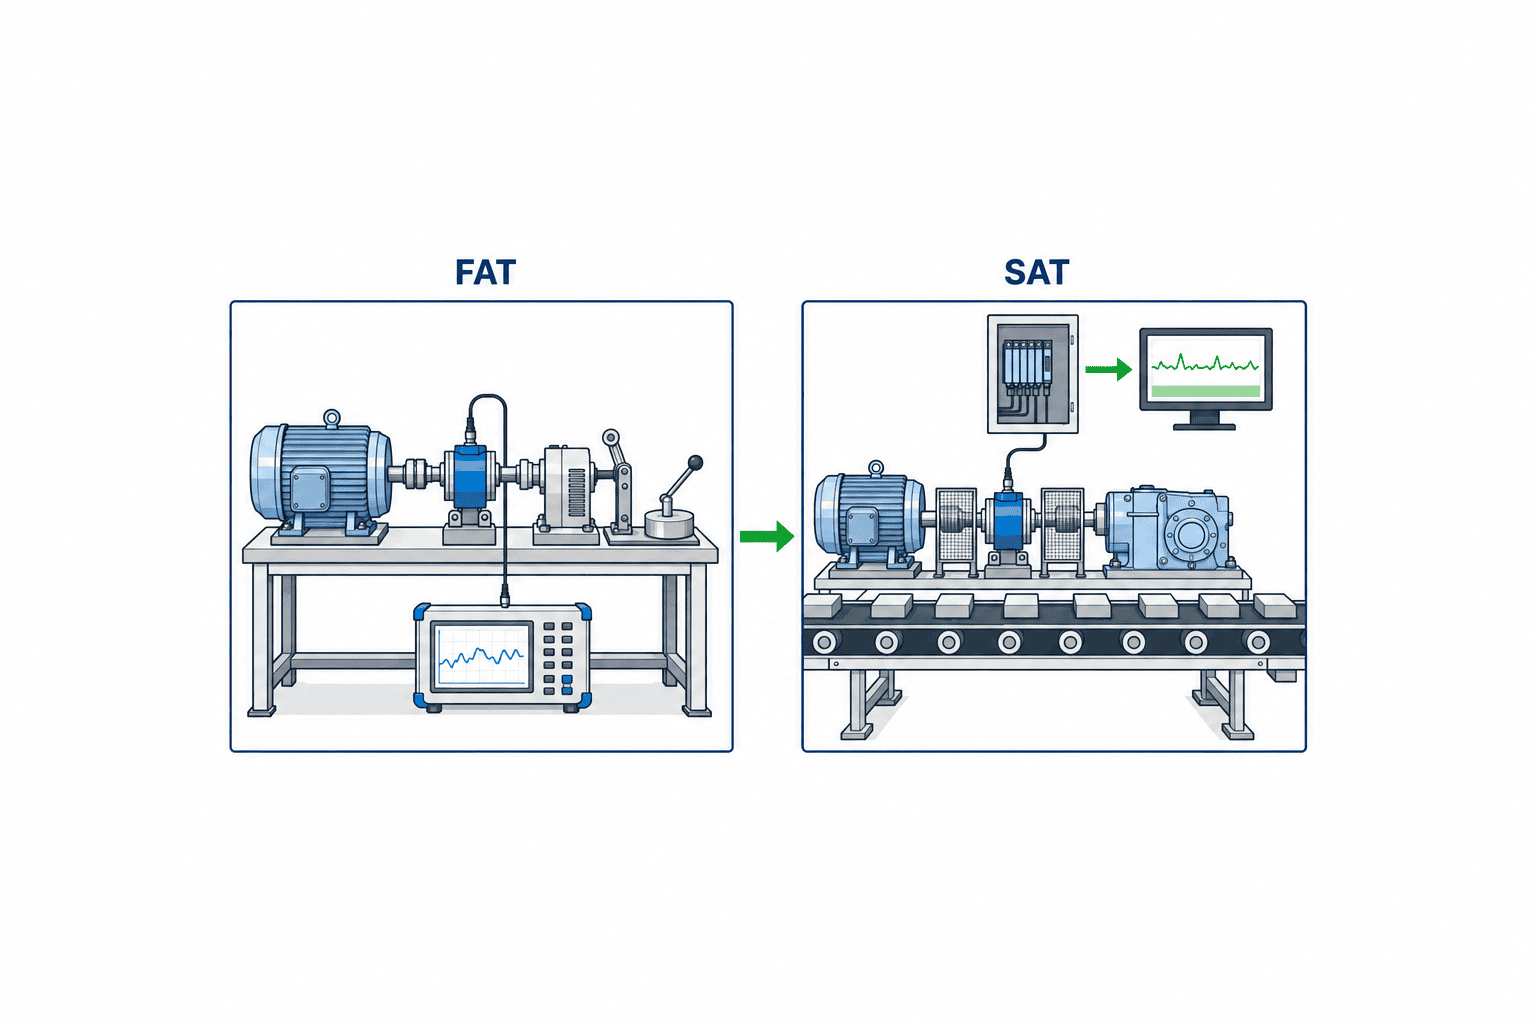
FAT ตรวจเครื่องจริงและพฤติกรรมเมื่อผิดปกติ
ก่อนส่งมอบให้เทียบรุ่น เลขเครื่อง ช่วงวัด เอาต์พุต ใบสอบเทียบ เวอร์ชันซอฟต์แวร์ และอุปกรณ์ประกอบกับ RFP ใช้ค่าอ้างอิงหลายจุด รวมศูนย์และทั้งสองทิศถ้าเกี่ยวข้อง ตรวจการสลับช่วง สัญญาณรอบ การสเกล เวลา และไฟล์บันทึก หากต้องวัดเหตุการณ์เร็ว ให้เก็บเหตุการณ์ตัวแทนผ่านระบบจากเซนเซอร์ถึง DAQ ด้วยการตั้งค่าแบนด์วิดท์และฟิลเตอร์ที่ตกลงกัน การคัดลอกค่าความแม่นยำจากแค็ตตาล็อกไม่ใช่หลักฐาน FAT
จำลองการสื่อสารขาด ไฟเซนเซอร์ดับ ค่าเกินขอบเขต เพลาหยุดหรือกลับทิศ และรีสตาร์ต ตรวจการกระทำเมื่อ PLC แจ้งเตือน ไม่ใช่แค่บิตแจ้งเตือน หากใช้สัญญาณกับฟังก์ชันความปลอดภัย ต้องให้ผู้เชี่ยวชาญความปลอดภัยอนุมัติ ไม่ถือว่าเซนเซอร์ทั่วไปใช้แทนระบบความปลอดภัยได้ ทุกรายการ FAT ต้องมีเกณฑ์ ค่าได้จริง ชื่อไฟล์ ผู้รับรอง และกฎทดสอบซ้ำ ถ้ารายการใดเลื่อนไป SAT ให้บันทึกเหตุผลและเงื่อนไขรับมอบชั่วคราว
SAT ยืนยันชุดเพลาหลังติดตั้งจริง
SAT ไม่ใช่สำเนา FAT ตรวจการตั้งศูนย์ คัปปลิง แบริ่ง ทิศหมุน การเดินสาย กราวด์ สัญญาณรบกวนจากอินเวอร์เตอร์ อุณหภูมิ และฝาครอบ เริ่มจากรอบต่ำที่ปลอดภัย ดูเสียง การสั่น ความร้อน และศูนย์เคลื่อน แล้วค่อยเข้าสภาพใช้งาน หากรูปคลื่นที่โรงงานดีแต่หน้างานเสีย ให้ไล่ตรวจแรงแทรก เรโซแนนซ์ สาย ฟิลเตอร์ และรอบอ่าน PLC ตามลำดับ กำหนดผู้มีอำนาจสั่งหยุด ตั้งศูนย์ใหม่ และเริ่มทดสอบต่อ
หากใช้ตัดสินคุณภาพ ให้ทดสอบสินค้าดี สินค้าขอบเขต และตัวอย่างผิดปกติโดยเจตนา ตรวจความเสถียรในต่างกะ อุณหภูมิ รอบ และโหลด ไม่ดูแค่ความตรงกันระยะสั้น อาจต้องเปรียบเทียบเครื่องอ้างอิง และดูว่าค่าที่บันทึกเชื่อมกับสินค้า ล็อต และเวลาได้หรือไม่ หากแยกความแปรปรวนของชิ้นงานกับระบบวัดไม่ได้ ให้วิเคราะห์ระบบวัดก่อนปล่อยใช้ รับมอบค่าตั้งสุดท้าย ใบสอบเทียบ บันทึกตั้งศูนย์ ตัวอย่างคลื่น ขั้นตอนเมื่อเสีย และรายการอะไหล่
เปรียบเทียบต้นทุนรวมก่อนตัดสินใจ
ราคาหัววัดยังไม่รวมคัปปลิง งานเพลา ตู้ควบคุม DAQ ซอฟต์แวร์ การสอบเทียบ อะไหล่ งานติดตั้ง และเวลาหยุด แบบสัมผัสมีงานแปรง ส่วนแบบไม่สัมผัสมีเงื่อนไขอิเล็กทรอนิกส์และติดตั้งเฉพาะรุ่น ไม่มีแบบใดเท่ากับ “ไม่ต้องดูแล” เปรียบเทียบต้นทุนบนชั่วโมงทำงานเดียวกัน และประเมินความไม่แน่นอนกับต้นทุนหยุดไลน์แยกกัน หากจุดเสียเดียวทำให้ทั้งสายหยุด ให้กำหนดเวลาเปลี่ยนและอะไหล่สำรองก่อนซื้อ
การทดลองสั้นบนเพลาจริงช่วยเห็นเวลาในการติดตั้ง สัญญาณรบกวน และการเข้าซ่อม ซึ่งตัวเลขแค็ตตาล็อกไม่บอก ทดลองรุ่นต่าง ๆ ภายใต้รูปคลื่น รอบ และอุณหภูมิเดียวกัน แต่การทดลองสั้นพิสูจน์ความน่าเชื่อถือระยะยาวไม่ได้ ต้องแยกประสิทธิภาพที่รับรองด้วย FAT/SAT ออกจากสิ่งที่ติดตามหลังเดินเครื่อง
คำถามที่พบบ่อย
เซนเซอร์แบบไม่สัมผัสดีที่สุดเสมอหรือไม่?
ไม่เสมอ เหมาะเมื่อการสึกของแปรงเป็นปัญหาในงานต่อเนื่องหรือรอบสูง แต่ต้องเทียบความแม่นยำ แบนด์วิดท์ เอาต์พุต พื้นที่ บำรุงรักษา และราคา แบบสัมผัสอาจเหมาะกับการทดลองสั้นหรือเครื่องมือเดิม
ใส่คัปปลิงยืดหยุ่นแล้วไม่ต้องตั้งศูนย์ได้หรือไม่?
ไม่ได้ คัปปลิงลดผลจากความเยื้องศูนย์แต่ไม่ได้ลบแรงแทรก ตรวจชุดเซนเซอร์–คัปปลิง แบริ่ง การขยายตัวจากความร้อน และขีดจำกัดแรง บันทึกผลตั้งศูนย์และเดินเครื่องรอบต่ำ
ควรใช้ sampling rate กี่ Hz?
ไม่มีตัวเลขสากล เริ่มจากเหตุการณ์สั้นที่สุดและความละเอียดรูปคลื่นที่ต้องการ แล้วดูแบนด์วิดท์ ฟิลเตอร์ DAQ และข้อมูลที่บันทึกจริง ขอไฟล์ตัวอย่างสุดท้ายจากผู้ขาย
มีใบสอบเทียบแล้วความแม่นยำตัดสินในไลน์ได้รับประกันหรือไม่?
ไม่ ต้องดูช่วงสอบเทียบ ความไม่แน่นอน แอมป์และ DAQ แรงแทรก อุณหภูมิ และตรรกะตัดสิน พร้อมทดสอบระบบทั้งชุดหลังติดตั้ง
เริ่ม RFP, FAT และ SAT จากอะไร?
เริ่มจากเป้าหมาย แบบเพลา และตารางสภาพเดินเครื่องของแรงบิด รอบ และแรงข้าง ทำเป็นช่อง RFP ที่เทียบกันได้ ตรวจเครื่องและสัญญาณที่ FAT แล้วตรวจเพลาและระบบควบคุมจริงที่ SAT
สรุป
การเลือกเซนเซอร์วัดแรงบิดเพลาหมุนต้องเชื่อมวัตถุประสงค์กับแรงบิดปกติและยอดชั่วขณะ วิธีส่งสัญญาณสัมผัสหรือไม่สัมผัส แรงแทรกแนวแกนและรัศมี คัปปลิงและการตั้งศูนย์ แบนด์วิดท์ทั้งระบบ การสอบเทียบ และความแตกต่างระหว่างแท่นทดสอบกับไลน์ผลิต ให้ RFP เปรียบเทียบได้จริง ตรวจเครื่องกับรูปคลื่นใน FAT และตรวจสภาพติดตั้งกับการตัดสินใน SAT ค่าสุดท้ายต้องอ้างอิงดาต้าชีตรุ่นปัจจุบันและเครื่องจริง
หากยังอยู่ระหว่างเลือกจุดวัด ช่วงวัด หรือรายการ FAT/SAT สามารถปรึกษา TOMAS TECH ได้ เราช่วยจัดความต้องการด้านเครื่องกล ควบคุม และข้อมูลจากแบบเครื่องและเหตุการณ์ที่ต้องตรวจจับ


