


การนำ AI ตรวจจับความผิดปกติของน้ำหนักต่อช็อตในงานฉีดพลาสติกมาใช้ ต้องเริ่มจากคำถามว่าโรงงานชั่งอะไรอยู่ ค่าปริมาณฉีดที่เครื่องประเมิน น้ำหนักชิ้นงานพร้อมทางวิ่งพลาสติก และน้ำหนักของชิ้นงานแต่ละตำแหน่งในแม่พิมพ์เป็นข้อมูลคนละชนิด บทความนี้อธิบายการเชื่อมค่าชั่งกับรหัสช็อต การแจ้งเตือน การกักกันสินค้า และการทดสอบ FAT/SAT สำหรับโรงงานในไทย โดยให้ฝ่ายคุณภาพเป็นผู้ตัดสินผลรับหรือปฏิเสธสินค้า
AI ตรวจจับน้ำหนักผิดปกติช่วยป้องกันปัญหาใดได้บ้าง
น้ำหนักเป็นสัญญาณที่มีประโยชน์ต่อการติดตามเสถียรภาพของการฉีด การเติมไม่เต็ม การเปลี่ยนแปลงแรงดันย้ำ สภาพเม็ดพลาสติกหรือการอบแห้งอาจทำให้น้ำหนักเปลี่ยน แต่ชิ้นงานที่หนักเท่ากันไม่ได้แปลว่าผิว รูปร่าง ขนาด หรือคุณสมบัติเชิงกลเท่ากัน งานทดลองปี 2026 ที่ใช้ทั้งน้ำหนักและภาพตรวจสอบพบตัวอย่างที่น้ำหนักเท่ากันแต่คุณภาพด้านภาพต่างกัน ผลนี้ไม่ใช่อัตราการตรวจพบที่รับประกันได้กับแม่พิมพ์ทุกชุด แต่ชี้ว่าต้องระบุชนิดของตำหนิที่น้ำหนักตรวจได้และชนิดที่ต้องใช้การตรวจอื่น
แทนที่จะเขียนเป้าหมายกว้าง ๆ ว่า “ลดของเสีย” ให้ระบุการตัดสินใจที่ต้องเร็วขึ้น เช่น กักชิ้นงานที่มีค่าน้ำหนักนอกเกณฑ์ก่อนปะปนกับชิ้นงานดี ส่งการเปลี่ยนแปลงหลังเปลี่ยนล็อตวัตถุดิบกลับไปตรวจชิ้นแรก หรือพบความเบี่ยงเบนในโพรงแม่พิมพ์หนึ่งตำแหน่งแม้น้ำหนักรวมคงที่ หากแจ้งเตือนแล้วระบุชิ้นงานจริงไม่ได้ พนักงานต้องเปิดกล่องและตรวจซ้ำทั้งล็อต การระบุตัวตนและขอบเขตกักกันจึงเป็นส่วนหนึ่งของระบบตรวจจับ
ขอบเขตบทความนี้คือการติดตาม การสืบค้น และการอนุมัติโดยคน การสั่งเปลี่ยนค่าการฉีดอัตโนมัติต้องออกแบบอำนาจควบคุมและความปลอดภัยแยกต่างหาก อ่านเรื่องนั้นต่อได้ใน การใช้ AI ปรับสภาวะการฉีดพลาสติก หากต้องการข้อมูลภายในแม่พิมพ์โดยตรง ให้ดู ระบบติดตามแรงดันในโพรงแม่พิมพ์
น้ำหนักต่อช็อตกับน้ำหนักชิ้นงานไม่ใช่ค่าเดียวกัน
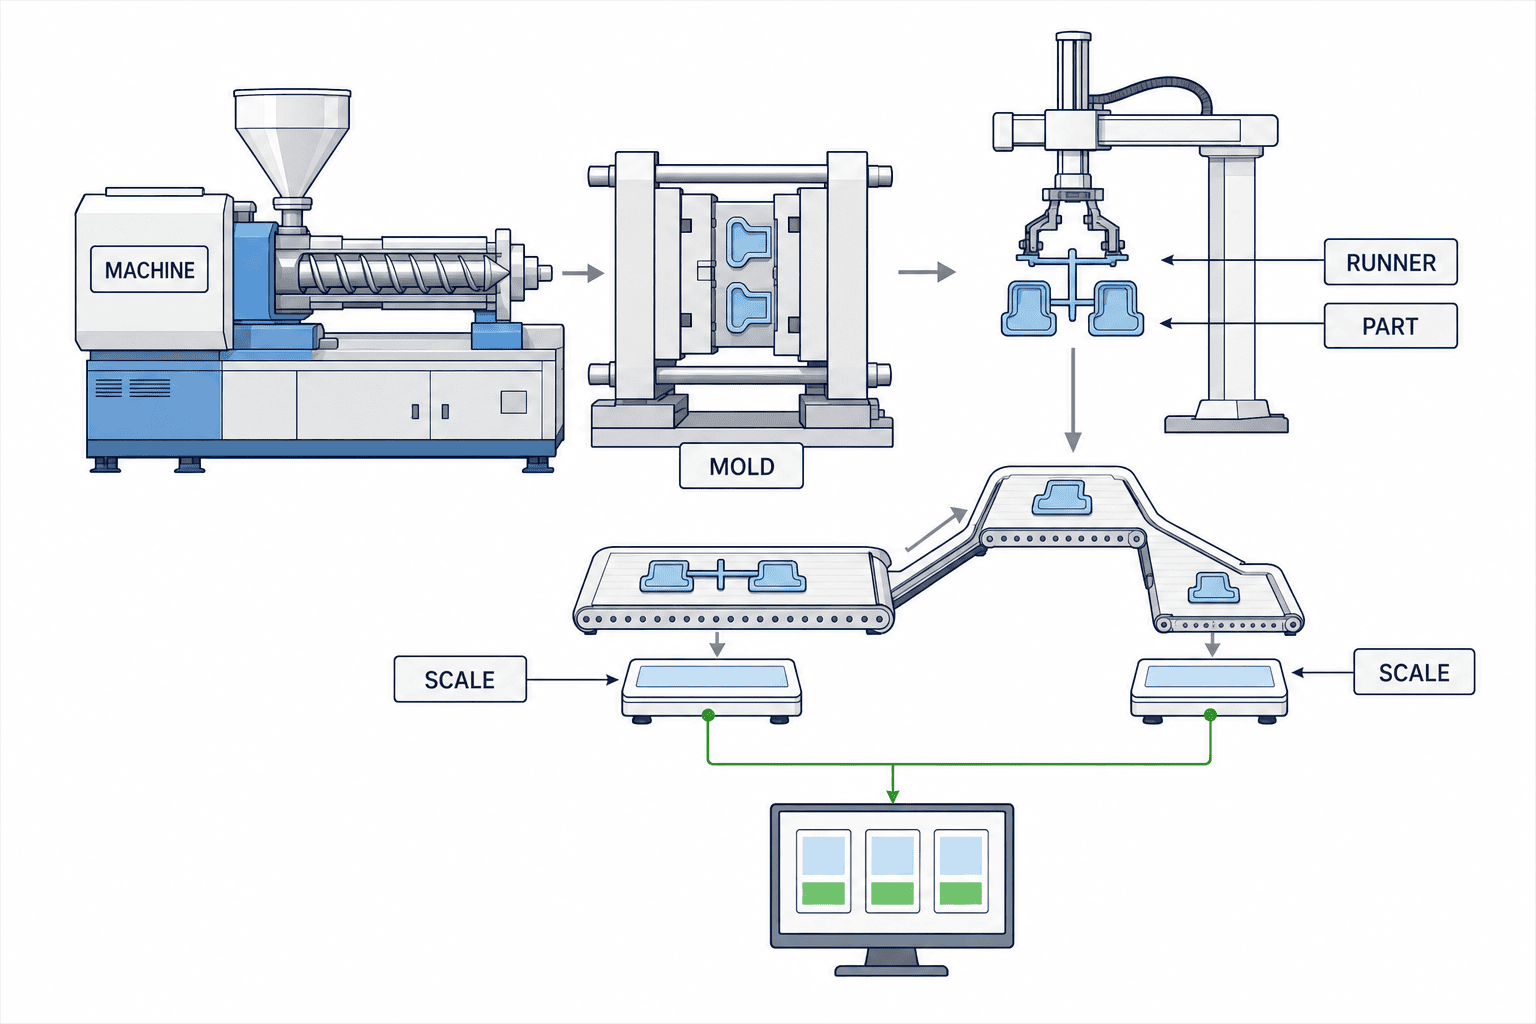
คำว่า “น้ำหนักช็อต” อาจหมายถึงปริมาณฉีดที่คำนวณจากตำแหน่งสกรู มวลรวมของชิ้นงานพร้อมสปรูและรันเนอร์ มวลรวมหลังตัดรันเนอร์ หรือมวลของชิ้นงานจากแต่ละโพรงแม่พิมพ์ ในแม่พิมพ์หลายโพรง ความแตกต่างนี้สำคัญมาก เอกสารจัดซื้อต้องระบุสิ่งที่ชั่ง ตำแหน่ง จำนวนชิ้น และเวลาให้ชัด ค่าบนหน้าจอเครื่องฉีดเป็นค่าประเมิน ไม่ควรเรียกว่าค่าน้ำหนักที่ชั่งจริงจากชิ้นงานสำเร็จ
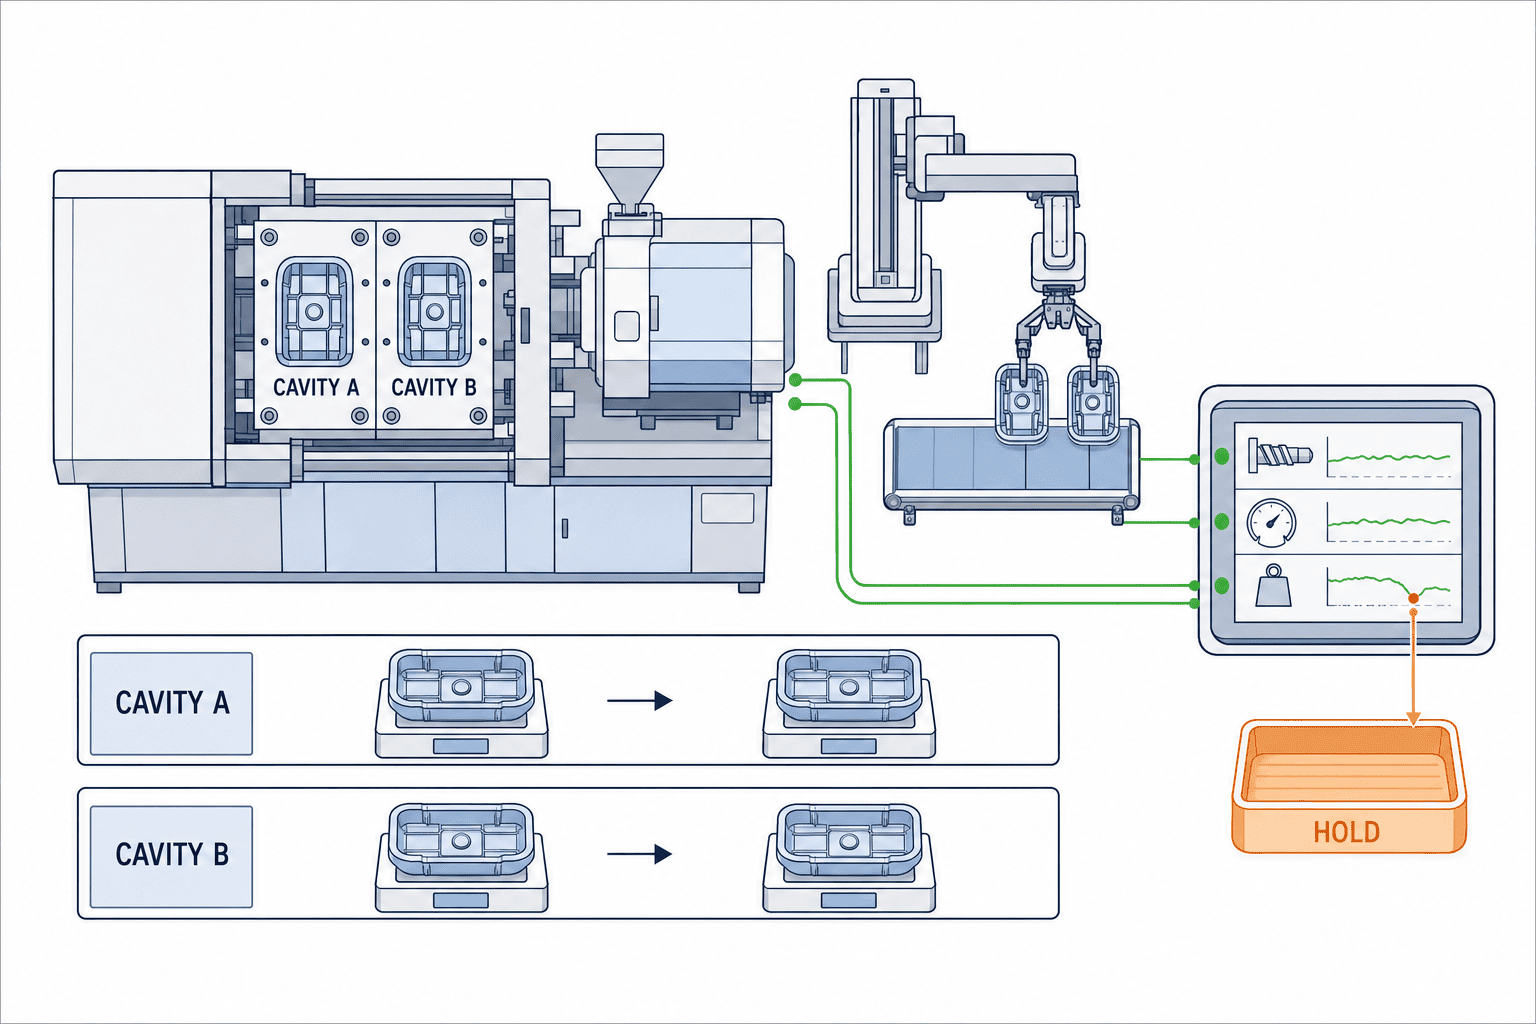
การชั่งทั้งช็อตพร้อมรันเนอร์ทำเครื่องจักรได้ง่ายกว่า แต่อาจซ่อนการเติมไม่เต็มของโพรงหนึ่งเมื่ออีกโพรงมีพลาสติกส่วนเกิน การชั่งรายชิ้นรักษาข้อมูลตำแหน่งโพรงไว้ แต่ต้องประสานหุ่นยนต์หยิบชิ้นงาน สายพาน เครื่องตัดรันเนอร์ และตำแหน่งเครื่องชั่ง หากชั่งเพียงตัวอย่าง ช็อตที่ไม่ได้ชั่งต้องแสดงว่า “ไม่ได้วัด” ไม่ใช่ “ปกติ” ทั้งในหน้าจอและข้อมูลฝึก AI
แยกเกณฑ์รับสินค้าออกจากสัญญาณแนวโน้ม
ขีดจำกัดน้ำหนักของผลิตภัณฑ์มาจากแบบ ข้อกำหนดลูกค้า หรือแผนควบคุมคุณภาพ ส่วนคะแนนผิดปกติของ AI เป็นเหตุให้เริ่มตรวจสอบ ไม่ใช่สิทธิ์เปลี่ยนขีดจำกัดนั้น แนวโน้มที่ขยับขณะยังอยู่ในสเปกอาจใช้เตือนล่วงหน้า แต่ไม่ควรทิ้งสินค้าทันทีโดยไม่มีหลักเกณฑ์ หากชั่งได้ค่านอกสเปก AI ก็ไม่สามารถทำให้ชิ้นงานนั้นผ่านได้ด้วยคำว่า “ปกติ”
น้ำหนักช่วยชี้การเปลี่ยนแปลงแต่ไม่ได้ยืนยันสาเหตุเดียว แรงดันย้ำ ความหนืดเม็ดพลาสติก สภาพเกต และการหล่อเย็นอาจเปลี่ยนพร้อมกัน หน้าจอควรแสดงข้อเท็จจริง เช่น “ค่าเฉลี่ยเพิ่มหลังเปลี่ยนล็อตโดยใช้สูตรเดิม” พร้อมสัญญาณที่ใช้และข้อมูลที่ขาด ไม่ควรเขียนว่า “แม่พิมพ์เสียแน่นอน” ก่อนตรวจชิ้นงานและเครื่องจริง
กำหนดจุดชั่ง รหัสช็อต และหน่วยกักกันก่อน
รหัสช็อตคือแกนของระบบข้อมูล เลขรอบเครื่องอาจเริ่มใหม่หลังรีสตาร์ต จึงควรผูกเครื่อง แม่พิมพ์ ฉบับสูตรการผลิต ใบสั่งผลิต เวลา และเลขรอบ แล้วทดสอบว่าไม่ซ้ำกัน ค่าชั่งต้องมีรหัสเครื่องชั่ง สถานะสอบเทียบ การตรวจศูนย์ เวลา ประเภทชิ้นงานหรือรันเนอร์ และตำแหน่งโพรงแม่พิมพ์ถ้ามี การแก้ข้อมูลด้วยมือควรเก็บค่าเดิม เหตุผล และผู้แก้ไว้เสมอ
EUROMAP 77 กำหนดรูปแบบแลกเปลี่ยนข้อมูลระหว่างเครื่องฉีดกับ MES แต่ไม่ได้รับประกันว่าเครื่องทุกยี่ห้อและทุกรุ่นจะส่งค่าที่ต้องการได้ ตรวจผู้ผลิต ปีติดตั้ง สิทธิ์ซอฟต์แวร์ และเกตเวย์ แล้วทดลองอ่านรหัสรอบ สูตร และเหตุการณ์จบรอบจากเครื่องจริง เครื่องเก่าอาจต้องใช้การเชื่อมต่ออีกวิธีซึ่งผู้ผลิตและฝ่าย OT/ไฟฟ้าต้องอนุมัติ
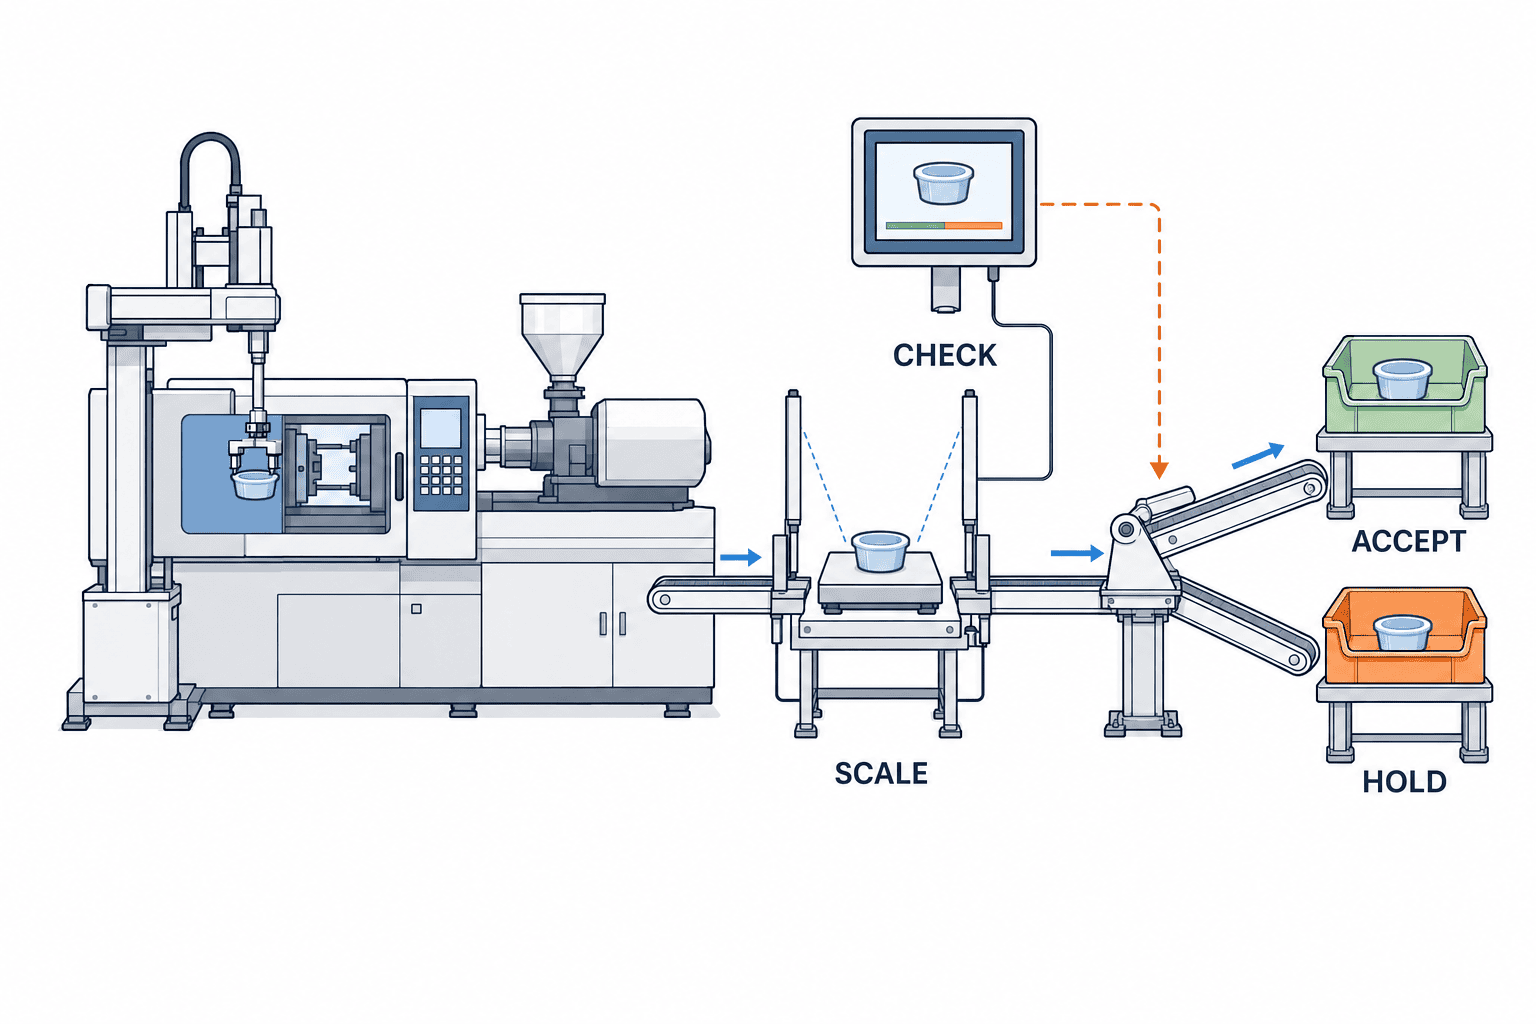
จุดเสี่ยงสำคัญในสายหุ่นยนต์ สายพาน เครื่องชั่ง และประตูคัดแยกคือค่าน้ำหนักถูกผูกกับช็อตผิด หากค่าของช็อตหนึ่งไปติดกับช็อตก่อนหน้า AI จะเรียนรู้ความสัมพันธ์ผิดและกักสินค้าผิดชิ้น เดินตามเส้นทางชิ้นงานจริงและทดสอบรอบเปล่า การหยิบสองชิ้น ชิ้นงานตก การวางบนเครื่องชั่งซ้ำ และประตูติดขัด ชิ้นงานที่ยืนยันรหัสไม่ได้ไม่ควรไหลเข้าทางสินค้าดีแบบเงียบ ๆ
แม่พิมพ์หลายโพรงต้องดูมากกว่าค่าเฉลี่ย
น้ำหนักรวมปกติอาจซ่อนโพรงหนึ่งเติมไม่เต็ม ขณะที่อีกโพรงมีครีบเกิน หากต้องการติดตามรายโพรง ควรชั่งแยกตำแหน่ง หากแยกไม่ได้ให้ประเมินแรงดันโพรง ภาพถ่าย การวัดขนาด หรือการสุ่มชั่งแยกตำแหน่งต่อชนิดตำหนิที่ต้องค้นหา หลังเปลี่ยนแม่พิมพ์หรือบำรุงรักษาต้องยืนยันว่าตำแหน่งหัวจับหุ่นยนต์และเครื่องชั่งยังจับคู่กันถูกต้อง
การเปลี่ยนสูตร ซ่อมเกต เปลี่ยนชนิดรันเนอร์ ล็อตเม็ดพลาสติก หรือจำนวนโพรงอาจทำให้ฐานเปรียบเทียบเดิมใช้ไม่ได้ การใช้เพียงหมายเลขแม่พิมพ์เดียวกันไม่พอ บันทึกบริบทและฉบับการเปลี่ยนแปลง แล้วเปรียบเทียบเฉพาะช่วงที่เงื่อนไขสอดคล้องกัน ค่าที่หายไปไม่ใช่ศูนย์ การเติมศูนย์จะสร้างความผิดปกติเทียม ต้องเก็บสถานะขาดข้อมูลและกำหนดวิธีกักกันหรือชั่งด้วยมือ
การแจ้งเตือนต้องบอกว่ากักอะไร
หน่วยกักกันเล็กที่สุดขึ้นกับการติดตามชิ้นงานจริง สายผลิตคัดแยกได้หนึ่งชิ้น หนึ่งช็อต หนึ่งกล่อง หรือได้เพียงทั้งหมดตั้งแต่การตรวจครั้งก่อน ฝ่ายคุณภาพ ผลิต และโลจิสติกส์ต้องตกลงก่อนเลือกโมเดล แม้ AI แม่น แต่ถ้าฉลากกล่องไม่เชื่อมกับช็อต งานตรวจซ้ำจะยังใหญ่ ระบุผู้สั่งกักชั่วคราว ผู้ปล่อยสินค้า ขั้นตอนชั่งซ้ำ และผู้อนุมัติแทนในกะกลางคืน
โรงงานไทยที่มีสำนักงานใหญ่ญี่ปุ่นควรแยกคำว่า “ต้องตรวจ” “นอกสเปก” และ “ยืนยันว่าปฏิเสธ” ให้ชัดทั้งสองภาษา กำหนดสิทธิ์ตามบัญชีผู้ใช้ ไม่ใช่ความเข้าใจของพนักงานแต่ละคน เก็บเหตุผลและผู้อนุมัติทุกครั้งที่ยกเลิกการกักกัน
สร้างข้อมูลและฐานปกติก่อนเลือก AI
เริ่มจากกราฟน้ำหนักตามรุ่นสินค้าและขีดจำกัดธรรมดา แล้วพิสูจน์ว่าระบบชี้ไปยังชิ้นงานจริงได้ถูกต้อง Machine learning เพิ่มคุณค่าเมื่อใช้ข้อมูลวัสดุ สูตร และสัญญาณหลายตัวเพื่อเห็นการเปลี่ยนทีละน้อย แต่โมเดลซับซ้อนไม่สามารถแก้ป้ายกำกับตำหนิที่ไม่ถูกต้องหรือค่าน้ำหนักที่ไม่ผูกกับชิ้นงาน ตรวจข้อมูลเก่าหาค่าซ้ำ ช่องว่าง เวลาเหลื่อม และการเปลี่ยนรุ่นก่อนสัญญาประสิทธิภาพ
สัญญาณที่อาจใช้ ได้แก่ ตำแหน่งสกรู ระยะคุชชัน แรงดันฉีด แรงดันย้ำ จุดสลับ เวลาเตรียมเนื้อพลาสติก เวลาไซเคิล อุณหภูมิแม่พิมพ์ สภาพการอบ และล็อตวัสดุ ไม่มีรายการใดจำเป็นเหมือนกันทุกแม่พิมพ์ เลือกตามสมมติฐานตำหนิและต้นทุนเก็บข้อมูล งานวิจัยปี 2025 เสนอการทำนายน้ำหนักชิ้นงานจากอนุกรมเวลาหลายสัญญาณ ค่าความแม่นยำที่รายงานเป็นผลภายใต้เงื่อนไขทดลอง ไม่ใช่คำรับประกันสำหรับโรงงานอื่น
แบ่งข้อมูลฝึกและทดสอบตามเวลาและเหตุการณ์เปลี่ยนแปลง การสุ่มรอบข้างเคียงไปทั้งสองชุดทำให้ผลดูดีเกินจริง ควรเหลือล็อตวัสดุ ช่วงหลังซ่อมแม่พิมพ์ หรือกะที่ต่างออกไปไว้ประเมิน หากไม่มีบันทึกการตรวจคุณภาพ อย่าติดป้ายว่า “ปกติ” โดยอัตโนมัติ สถานะนั้นคือ “ยังไม่ทราบผล”
เลือกวิธีตามการกระทำที่ต้องรองรับ
ขีดจำกัดตายตัวจำเป็นต่อการแยกนอกสเปกและอธิบายง่าย สถิติช่วยเห็นค่าเฉลี่ยหรือความแปรปรวนที่ขยับ การตรวจผิดปกติแบบไม่มีป้ายกำกับอาจพบรูปแบบหลายตัวแปร แต่การเริ่มเครื่องหรือเปลี่ยนผลิตภัณฑ์ก็อาจถูกเตือน การจำแนกแบบมีป้ายกำกับต้องมีตัวอย่างตำหนิที่ตรวจยืนยันแล้ว เปรียบเทียบวิธีด้วยจำนวนเตือนที่ปฏิบัติได้ การพลาดตำหนิ วิธีจัดการข้อมูลขาด และภาระบำรุงรักษา ไม่ใช่ชื่ออัลกอริทึม
หากใช้ค่า AI ทำนายน้ำหนัก ให้แสดงควบคู่ค่าน้ำหนักจริงจากเครื่องชั่ง ความต่างอาจมาจากกระบวนการ หรือจากเครื่องชั่งสกปรก การสั่น ลม ชิ้นงานร้อน รันเนอร์ปะปน และศูนย์เคลื่อน ขั้นตอนสืบค้นต้องแยกปัญหากระบวนการออกจากปัญหาการวัด
RFP สำหรับระบบตรวจน้ำหนักด้วย AI ต้องระบุอะไร
แนบรายการเครื่อง แม่พิมพ์ รุ่นสินค้า วัสดุ จำนวนโพรง เวลาไซเคิล วิธีชั่งปัจจุบัน การเชื่อมต่อเดิม และอุปกรณ์กักกัน ระบุชนิดตำหนิที่เกิดจริงและเวลาตัดสินใจปัจจุบัน หากยังไม่ทราบค่าใด ให้เป็นหัวข้อสำรวจหน้างานแทนการเดา ขอราคาและขอบเขตรับผิดชอบแยกเป็นฮาร์ดแวร์ กลไกส่งชิ้นงาน การเชื่อมต่อ โมเดล หน้าจอ การฝึก และบริการ
ชั้นแรกคือบันทึกที่เชื่อถือได้: รหัสช็อต รับค่าน้ำหนัก เทียบเวลา จัดการค่าซ้ำและขาด ค้นย้อนหลัง กัก และบันทึกอนุมัติ ชั้นที่สองคือประสิทธิภาพการแจ้งเตือน: ชนิดตำหนิ ป้ายกำกับที่ยืนยัน ขีดจำกัด และนิยามการเตือนผิดกับพลาดตรวจ ชั้นที่สามหากต้องการคือการเชื่อมควบคุมพร้อมสิทธิ์อนุมัติ ความปลอดภัยเมื่อระบบขัดข้อง และความรับผิดชอบ PLC ควรกำหนดเกณฑ์รับแต่ละชั้นแยกกัน
ถามผู้เสนอราคาว่าส่งออกข้อมูล ป้ายกำกับ และประวัติการตั้งค่าได้หรือไม่ ใครมีสิทธิ์ในข้อมูลโรงงาน ข้อมูลออกคลาวด์หรือไม่ และเครือข่ายล่มจะทำอย่างไร หน้าจอสาธิตสวยงามพิสูจน์การติดตามชิ้นงานจริงไม่ได้ ให้ทดสอบเหตุการณ์จริง เช่น น้ำหนักผิด เครื่องชั่งเสีย เปลี่ยนแม่พิมพ์ และกู้คืนหลังการสื่อสารล้มเหลว
ต้นทุนกลไกและงานยกเว้นอาจสูงกว่าค่า AI
แยกราคาเครื่องชั่ง ฐานรองกันสั่น การจัดแนวชิ้นงาน การดัดแปลงหุ่นยนต์ ประตูคัดแยก PLC/MES การสอบเทียบ โมเดล การฝึก และการดูแล การชั่งรายโพรงต้องวางชิ้นงานทีละชิ้นโดยไม่ทำตำแหน่งกับรหัสหาย จึงไม่ใช่เพียงซื้อเครื่องชั่งเพิ่ม คิดผลเสียหากเวลาไซเคิลยาวขึ้นและค่าจิ๊กเปลี่ยนแม่พิมพ์ด้วย
ประเมินผลด้วยของเสีย เวลาเปิดตรวจซ้ำ เวลาสืบค้นข้อร้องเรียน และเวลาทำบันทึกแยกกัน อย่านับประโยชน์จากชิ้นเดียวซ้ำสองครั้ง กำหนดช่วงฐาน ตัวหาร และผู้รับผิดชอบการคำนวณ ผลจากสายหนึ่งไม่ใช่อัตราลดของเสียทั่วไปของทุกโรงงาน
FAT และ SAT ต้องพิสูจน์อะไร
ใน FAT ป้อนรหัสซ้ำ รหัสหาย เวลาสลับลำดับ ค่าชั่งขาด ค่าชั่งนอกสเปก การเตือนแนวโน้มจาก AI อย่างเดียว การสื่อสารขาด การส่งข้อมูลซ้ำ และการยกเลิกอนุมัติ ตรวจสถานะหน้าจอ คำสั่งคัดแยก และประวัติ การแสดงโมเดลบนข้อมูลทดสอบไม่ใช่หลักฐานอัตราตรวจพบตำหนิจริง บันทึกสิ่งที่ตรวจได้และสิ่งที่ยังตรวจไม่ได้แยกกัน
ใน SAT ติดตามชิ้นงานจริงจากเครื่องผ่านหุ่นยนต์ เครื่องชั่ง ประตู และกล่อง ทดสอบชิ้นงานตก รันเนอร์ปะปน เปลี่ยนแม่พิมพ์ และการกักชิ้นแรก ตรวจการสอบเทียบ ศูนย์ ความละเอียด และความสามารถชั่งซ้ำภายใต้สภาพติดตั้งจริง ลม การสั่นจากสายพาน และความร้อนของชิ้นงานอาจกระทบค่าชั่ง ต้องวัดบนสายจริง ไม่อนุมานจากแคตตาล็อก
ตัวชี้วัดต้องมีการกักชิ้นงานนอกสเปกสำเร็จ จำนวนการตรวจจากเตือนผิด ตำหนิที่ยืนยันแล้วแต่พลาด ช็อตที่ตัดสินไม่ได้ รหัสจับคู่ผิด และเวลาแจ้งถึงอนุมัติ ระบุว่าตัวหารเป็นจำนวนช็อต ชิ้นงาน หรือเหตุการณ์ผิดปกติ การทดลองสั้นที่ไม่มีตำหนิจริงไม่พิสูจน์ว่าไม่พลาด ต้องกำหนดช่วงประเมินภายหลังและวันทบทวนไว้ในบันทึกรับงาน
แยกอำนาจด้านความปลอดภัยกับคุณภาพ
ISO 20430:2020 กำหนดข้อกำหนดความปลอดภัยของเครื่องฉีดพลาสติก และมีการยืนยันว่าเป็นฉบับปัจจุบันในปี 2025 ระบบ AI ตรวจคุณภาพไม่แทนอุปกรณ์ป้องกันของเครื่อง หาก AI ขอให้หยุดเครื่อง ผู้ผลิตเครื่องและผู้รับผิดชอบความปลอดภัยต้องตรวจวงจร การเริ่มใหม่ และการคืนสภาพด้วยมือ หน้าจอคุณภาพต้องไม่ยกเลิกอินเตอร์ล็อก ปฏิบัติตามขั้นตอนล็อกเอาต์และเปลี่ยนแม่พิมพ์ของโรงงาน
พนักงานอาจขอชั่งซ้ำได้ แต่ไม่จำเป็นต้องมีสิทธิ์ปล่อยล็อตที่กักไว้ เก็บค่าชั่งเดิมและค่าชั่งซ้ำ เหตุผลและผู้อนุมัติ การเปลี่ยนเครื่องชั่ง ขีดจำกัด และการฝึกโมเดลใหม่ต้องมีการอนุมัติ เปรียบเทียบก่อนหลังและวิธีย้อนกลับ ตรวจด้วยว่าคำไทย อังกฤษ และญี่ปุ่นในหน้าจอหมายถึงสิทธิ์เดียวกัน
ทำให้ระบบใช้ได้ต่อเนื่องในโรงงานไทย
ทดลองกับเครื่องหนึ่ง แม่พิมพ์หนึ่ง และกลุ่มสินค้าหนึ่งก่อน สังเกตการเริ่มเครื่อง การผลิตคงที่ การกลับหลังพัก การเปลี่ยนเม็ด การทำความสะอาดแม่พิมพ์ และช็อตสุดท้ายก่อนหยุด ดูจุดวางหรือย้ายชิ้นงานด้วยมือ ซึ่งมักไม่อยู่ในแบบเครื่อง แต่ทำให้การตามรหัสขาด เทียบประวัติน้ำหนักกับบันทึกตำหนิ บันทึกที่เขียนเพียง “หนัก” ยังไม่ใช่ป้ายกำกับตำหนิจริง
ช่วงแรกให้กฎคุณภาพเดิมทำงานคู่กับการเตือนใหม่ วัดว่า AI เปลี่ยนเวลาและขอบเขตการตรวจอย่างไร ฝ่ายบำรุงรักษาดูแลเครื่องชั่งและศูนย์ ฝ่ายผลิตบันทึกสูตรกับวัสดุ ฝ่ายคุณภาพยืนยันตำหนิและปล่อยสินค้า ฝ่าย IT/OT ดูเวลา คิวข้อมูล สำรอง และสิทธิ์ กำหนดคนแทนและซ้อมวิธีจัดการด้วยมือเมื่อเครือข่ายล่ม แล้วค่อยขยายไปแม่พิมพ์อื่น
จำนวนเตือนที่ลดลงเพียงอย่างเดียวไม่ใช่ความสำเร็จ การผ่อนขีดจำกัดอาจซ่อนการพลาด ตรวจทั้งคำเตือนที่มีประโยชน์ งานตรวจที่เสียเวลา ตำหนิที่พลาด ช็อตที่ตัดสินไม่ได้ และการจับคู่รหัสผิดพร้อมกัน NIST AI Risk Management Framework Playbook เน้นการวัดและติดตามความเสี่ยงหลังใช้งาน สุ่มช็อตที่เตือนเพื่อไล่ย้อนจากสัญญาณเครื่อง ชิ้นงานจริง การกัก การตรวจ และอนุมัติ กราฟรวมอาจซ่อนสายสัมพันธ์ที่ขาด
เมื่อน้ำหนักตอบคำถามไม่ได้
น้ำหนักคงที่อาจยังมีครีบ รอยผิว หรือขนาดเบี่ยง ควรแบ่งหน้าที่กับ AI ตรวจสอบภาพชิ้นงานฉีดพลาสติก การสุ่มวัดขนาด การทดสอบหน้าที่ และแรงดันโพรงแม่พิมพ์ สำหรับชิ้นส่วนสำคัญให้คงการทดสอบทำลายหรือทดสอบการทำงานจนกว่าจะพิสูจน์ความสัมพันธ์กับน้ำหนักได้จริง AI มีหน้าที่ชี้การเปลี่ยนแปลงไปสู่การตรวจที่เหมาะ ไม่ใช่ตัดการตรวจอื่นโดยอัตโนมัติ
บันทึกการสำรวจหน้างานก่อนจัดซื้อ
ในการสำรวจ ให้บันทึกกิจกรรมทั้งวันพร้อมเวลา: เริ่มเครื่อง ผลิตคงที่ กลับจากพัก เติมวัตถุดิบ เปลี่ยนสี ทำความสะอาดแม่พิมพ์ และช็อตสุดท้ายก่อนหยุด ปัญหาไม่ได้เกิดเฉพาะตอนเดินเครื่องนิ่ง ดูจุดวางชิ้นงานชั่วคราว จุดย้ายด้วยมือ จุดที่อาจปะปน และความถี่ทำความสะอาดเครื่องชั่ง สิ่งเหล่านี้มักไม่อยู่ในแบบเครื่อง แต่ทำให้รหัสช็อตไม่ตรงกับชิ้นงานจริง
แยกบันทึกคุณภาพเดิมเป็นสามประเภท: ผลรับตามแบบหรือลูกค้า แนวโน้มกระบวนการที่คนหน้างานใช้ และผลยืนยันหลังสืบค้น บันทึกที่เขียนเพียง “หนัก” ยังไม่ใช่ป้ายกำกับตำหนิสำหรับฝึก AI เทียบตารางน้ำหนักกับใบแจ้งของเสีย แล้วค้นหาการชั่งซ้ำหรือแก้ไขที่ไม่ได้บันทึก กำหนดนิยามตำหนิให้ตรงกันก่อนเลือกโมเดล
ส่งบันทึกหน้างานชุดเดียวกันให้ผู้ขายทุกเจ้า บางข้อเสนอครอบคลุมเพียงล็อกเครื่อง แต่อีกเจ้ารวมเครื่องชั่งและประตูคัดแยก จึงเปรียบเทียบราคาตรง ๆ ไม่ได้ กำหนดจุดชั่ง รหัสช็อต ปลายทางชิ้นงานสงสัย สิทธิ์ปล่อย และระยะเก็บข้อมูลเป็นเงื่อนไขร่วม ผลลัพธ์ของ PoC ไม่ใช่เพียงมีคะแนน AI แต่ต้องเชื่อมชิ้นงานจริงกับบันทึกและให้ฝ่ายคุณภาพจัดการได้
ในการทบทวนรายเดือน สุ่มช็อตที่มีเตือนแล้วไล่ดูค่าตั้งเครื่อง สภาพเครื่องชั่ง สินค้าที่กัก และการอนุมัติคุณภาพ ตัวชี้วัดรวมของโมเดลอาจซ่อนการจับคู่รหัสผิด ตรวจว่าหลังเปลี่ยนผู้รับผิดชอบหรือซ่อมแม่พิมพ์ยังไล่ย้อนแบบเดียวกันได้หรือไม่ ถ้าไม่ได้ให้แก้วิธีเก็บข้อมูลและคู่มือก่อนขยายสายผลิต
ปรับเกณฑ์ตรวจรับให้ตรงกับสิ่งที่สายผลิตทำได้จริง
ในสายผลิตเร็ว ชิ้นงานอาจผ่านประตูคัดแยกก่อน AI ส่งผลกลับมา ต้องเปรียบเทียบทั้งความเร็วประมวลผล พื้นที่พักชิ้นงาน ทางไปเมื่อยังตัดสินไม่ได้ และทางกักระดับกล่องในขั้นถัดไป ให้ผู้ขายบันทึกเวลาตั้งแต่หยิบจากเครื่อง ถึงเครื่องชั่ง ค่านิ่ง ได้ผล และประตูทำงาน เครือข่ายเร็วก็ไม่ช่วยหากตัดสินก่อนค่าชั่งนิ่ง
ประเมินเวลาหน่วงในสภาพยาก ไม่ใช่ค่าเฉลี่ยอย่างเดียว หลังเปลี่ยนสินค้าอาจมีข้อมูลค้างและเตือนเก่าปรากฏเมื่อเชื่อมใหม่ กำหนดว่าข้อความส่งซ้ำจะสั่งกักครั้งที่สองหรือเทียบกับประวัติเดิม หากหมดเวลา ค่าหาย หรือเหตุการณ์สลับลำดับ ให้แสดง “ตัดสินไม่ได้” และส่งให้ฝ่ายคุณภาพ
ตัวอย่างทดสอบไม่ควรมีเพียงชิ้นที่ทำให้น้ำหนักเบาหรือหนัก ให้มีชิ้นวางไม่ตรงบนเครื่องชั่ง รันเนอร์ติด และสลับตำแหน่งโพรงด้วย การทดสอบน้ำหนักต่างพิสูจน์ว่า AI เห็นน้ำหนักต่าง แต่ยังไม่พิสูจน์ว่าป้องกันความผิดพลาดในการขนย้าย แยกตำหนิผลิตภัณฑ์ออกจากข้อผิดพลาดการวัดและการลำเลียงในใบทดสอบ พร้อมปลายทางที่คาดหวังของแต่ละกรณี
ใส่การควบคุมการเปลี่ยนข้อมูลในสัญญา
หากการฝึกโมเดลใหม่เป็นงานภายในของผู้ขายที่มองไม่เห็น โรงงานจะอธิบายจำนวนเตือนที่เปลี่ยนไม่ได้ บันทึกโมเดลก่อนหน้า ช่วงข้อมูลฝึก ช็อตที่ตัดออก ป้ายกำกับใหม่ ผลทดสอบ ผู้อนุมัติ และกำหนดย้อนกลับ ถ้าเปลี่ยนวัสดุหรือซ่อมแม่พิมพ์บ่อย ให้ทำตารางว่าการเปลี่ยนใดต้องตรวจยืนยันใหม่ก่อน การฝึกทุกครั้งโดยไม่มีผลตรวจอาจดึงสภาพผิดปกติใหม่เข้าเป็นปกติ
กำหนดระยะเก็บจากสัญญาลูกค้า ช่วงรับข้อร้องเรียน กฎบันทึกโรงงาน และค่าเก็บข้อมูล ตัดสินว่าจะเก็บค่าน้ำหนักดิบ บริบทผลิต ผลตัดสิน และการอนุมัติละเอียดเพียงใด หากเก็บคลื่นสัญญาณเต็มนานไม่ได้ ยังควรเก็บคุณลักษณะและรุ่นโมเดลที่พอสร้างเหตุผลของการตัดสินย้อนหลัง การลบหรือทำข้อมูลนิรนามต้องครอบคลุมสำเนาที่ใช้ฝึกด้วย รูปแบบส่งออกข้อมูลและการส่งมอบช่วยให้เปลี่ยนผู้ขายได้
ก่อนคัดลอกโมเดลไปโรงงานอื่น เปรียบเทียบแม่พิมพ์ เม็ดพลาสติก เครื่องชั่ง วิธีหยิบ และเกณฑ์คุณภาพ แม้รหัสสินค้าเหมือนกัน วัสดุท้องถิ่นหรือเครื่องต่างกันทำให้การกระจายน้ำหนักต่างได้ สิ่งที่ควรขยายก่อนคือวิธีสร้างรหัสช็อต การจัดการค่าขาด สิทธิ์อนุมัติ และแบบทดสอบ โมเดลจากโรงงานแรกต้องเทียบกับการวัดที่โรงงานปลายทางก่อนเปิดใช้ ไม่ใช่นำอัตราสำเร็จเดิมมาเป็นคำรับประกัน
คำถามที่พบบ่อย
AI ตรวจน้ำหนักช็อตแทนการตรวจทุกชิ้นได้หรือไม่?
ไม่ได้โดยไม่มีการพิสูจน์รายผลิตภัณฑ์และรายตำหนิ น้ำหนักเท่ากันอาจมีผิวหรือขนาดต่างกัน ให้ทำการกักค่านอกสเปก การเตือนแนวโน้ม และการกักเมื่อวัดไม่ได้ให้เชื่อถือได้ก่อน แล้วค่อยปรับแผนควบคุมด้วยหลักฐาน
แม่พิมพ์หลายโพรงดูเพียงน้ำหนักรวมได้หรือไม่?
อาจไม่พอ โพรงหนึ่งอาจขาดและอีกโพรงเกิน หากชั่งรายชิ้นไม่ได้ ให้ใช้การสุ่มตามตำแหน่งร่วมกับแรงดัน ภาพ หรือขนาด และระบุจุดบอดที่เหลือ
ต้องเก็บกี่ช็อตจึงจะฝึก AI ได้?
ไม่มีจำนวนตายตัว ความหลากหลายของสินค้า วัสดุ การซ่อมแม่พิมพ์ ความหายากของตำหนิ และความมั่นคงของเครื่องชั่งล้วนมีผล เริ่มจากรหัสช็อตกับป้ายกำกับที่ยืนยันแล้ว แล้วออกแบบการประเมินครอบคลุมเหตุการณ์เปลี่ยนแปลง
ควรให้ผู้ขายรับประกันอัตราตรวจพบใน RFP หรือไม่?
ต้องนิยามชนิดตำหนิ หน่วยตัดสิน ตัวหาร ความจริงอ้างอิง และชุดทดสอบก่อน FAT/SAT พิสูจน์การเชื่อมต่อและการจัดการได้ ส่วนอัตราพบตำหนิจริงอาจต้องประเมินต่อในช่วงที่มีตัวอย่างยืนยันเพียงพอ
สรุป
ระบบ AI ตรวจจับน้ำหนักผิดปกติในงานฉีดพลาสติกจะใช้ได้เมื่อโรงงานรู้ว่าค่าแต่ละค่ามาจากอะไรและแทนชิ้นงานจริงใด แยกค่าประเมินจากเครื่อง มวลรวมพร้อมรันเนอร์ และน้ำหนักรายชิ้น เชื่อมเครื่องชั่ง หุ่นยนต์ เครื่องฉีด และช่องกักด้วยรหัสช็อตกับโพรง แยกเกณฑ์รับผลิตภัณฑ์จากการเตือนแนวโน้ม และทดสอบข้อมูลขาด การชั่งซ้ำ การกัก และอนุมัติใน FAT/SAT ใช้ภาพ แรงดัน หรือขนาดสำหรับตำหนิที่น้ำหนักมองไม่เห็น
หากยังไม่แน่ใจเรื่องจุดชั่งหรือการเชื่อมเครื่องเก่า สามารถ ปรึกษา TOMAS TECH ตั้งแต่ขั้นวางแผน เพื่อกำหนดการตามช็อตถึงชิ้นงานและเงื่อนไขตรวจรับก่อนสัญญาอัตราตรวจพบ
แหล่งอ้างอิง
- Jung และคณะ, Data-Driven Cycle-to-Cycle Quality Control of Injection Molding Using Inline Visual Inspection and Part Weight (2026)
- Ding และคณะ, Novel deep learning based soft sensor feature extraction for part weight prediction in injection molding processes (2025)
- Maderthaner และคณะ, Optimal control of the part mass for the injection molding process (2023)
- EUROMAP 77
- ISO 20430:2020
- ARBURG, Assure part quality
- NIST, AI RMF Playbook: Measure


