


AGV แบบเทปแม่เหล็กที่นำเข้ามาใช้เป็นชุดแรก AMR ของผู้ผลิตอีกรายที่เพิ่มเข้ามาภายหลัง และรถยกอัตโนมัติ (AGF) ที่กำลังพิจารณาอยู่ ในโรงงานญี่ปุ่นในไทย สภาพที่รถขนย้ายอัตโนมัติต่างผู้ผลิตวิ่งอยู่ในอาคารเดียวกันแบบนี้ไม่ใช่เรื่องแปลกอีกต่อไป แต่ซอฟต์แวร์ควบคุมแยกกันตามผู้ผลิต และต้องแย่งกันใช้ทางเดิน ทางแยก ประตูอัตโนมัติ ลิฟต์ และเครื่องชาร์จชุดเดียวกัน ผลคือการใช้งานกลายเป็น “แบ่งตามช่วงเวลา” “หยุดฝั่งหนึ่งไว้” หรือ “ให้คนประสานงานกันทางวิทยุ” แม้จะเพิ่มจำนวนรถ ปริมาณการขนย้ายก็ไม่เพิ่มอย่างที่คาด สิ่งที่จึงถูกหยิบขึ้นมาพิจารณาคือระบบควบคุมฝูง AGV ที่รวมรถของหลายผู้ผลิตไว้ภายใต้ระบบเดียว และ VDA 5050 ซึ่งเป็นอินเทอร์เฟซกลางสำหรับโครงสร้างแบบนั้น
บทความนี้มีข้อเสนอหลักเพียงข้อเดียว ความสำเร็จเมื่อใช้ AGV/AMR หลายผู้ผลิตในโรงงานเดียว ไม่ได้ขึ้นอยู่กับว่า “รองรับมาตรฐานการสื่อสารหรือไม่” แต่ขึ้นอยู่กับว่าได้ตัดสินใจสามเรื่องต่อไปนี้ไว้ก่อนหรือไม่ ① ใครเป็นผู้จัดสรรสิทธิ์ในโซนทางแยกและอุปกรณ์ที่ใช้ร่วมกัน (จะให้ระบบระดับบนที่ไม่ใช่ระบบควบคุมของผู้ผลิตรายใดเป็นผู้ถือ หรือจะรวมไว้ที่ผู้ผลิตรายใดรายหนึ่ง) ② จะทำให้แผนที่และระบบพิกัด คำศัพท์ของ action และความหมายของข้อผิดพลาดเป็นแบบเดียวกันถึงระดับใด ③ การแบ่งความรับผิดชอบด้านความปลอดภัยและเมื่อเกิดความขัดข้อง VDA 5050 ทำให้ “วิธีพูดคุย” ระหว่างระบบควบคุมกับตัวรถเป็นแบบเดียวกัน แต่ตัวมาตรฐานเองระบุไว้ชัดเจนว่าไม่ครอบคลุมข้อกำหนดด้านความปลอดภัย ตรรกะการจัดการจราจร อินเทอร์เฟซกับอุปกรณ์รอบข้างและระบบ IT ระดับบน ขั้นตอนของโครงการและการตรวจรับ การกำหนดความรับผิดชอบ และ cybersecurity ส่วนเหล่านี้ผู้ใช้ต้องตัดสินใจเอง
เนื้อหาต่อไปนี้จัดเรียงไว้เพื่อให้ผู้รับผิดชอบด้านวิศวกรรมการผลิต ซ่อมบำรุง ปรับปรุงโลจิสติกส์ และระบบสารสนเทศ รวมถึงผู้จัดการโรงงานและฝ่ายวิศวกรรมการผลิตของสำนักงานใหญ่ในญี่ปุ่น สามารถรวบรวมข้อมูลประกอบการตัดสินใจภายในองค์กรได้ โดยเรียงตามลำดับดังนี้ ความต่างของระดับชั้นการควบคุม ขอบเขตของ VDA 5050 จุดที่ระบบหยุดเมื่อใช้รถหลายยี่ห้อร่วมกัน การเปรียบเทียบแนวทางการควบคุม ขอบเขตของการทำให้เป็นมาตรฐานเดียวกัน การเชื่อมต่อกับระบบระดับบนและอุปกรณ์ ความปลอดภัยและการแบ่งความรับผิดชอบ เครือข่าย การคำนวณต้นทุนจำลอง RFP และ PoC กับการทดสอบรับมอบ ภาพรวมของการนำ AGV มาใช้ได้อธิบายไว้ใน “การบูรณาการระบบ AGV ในไทย ปี 2026: RFP การออกแบบ และการติดตั้ง” บทความนี้จึงเน้นเฉพาะ “การควบคุมเมื่อมีผู้ผลิตตั้งแต่ 2 รายขึ้นไป” ตัวเลขเงินของโรงงานจำลองในบทความทั้งหมดเป็นตัวเลขสมมติที่ตั้งขึ้นสำหรับบทความนี้ และส่วนที่กล่าวถึงมาตรฐานความปลอดภัยหรือภาษีเป็นการแนะนำข้อมูลที่เปิดเผยต่อสาธารณะ ไม่ใช่คำแนะนำทางกฎหมายหรือคำแนะนำเรื่องการขอรับรอง
ทำไมตอนนี้จึงควรทบทวนระบบควบคุมฝูง AGV
สิ่งที่เกิดขึ้นในโรงงานที่นำรถของผู้ผลิตรายที่สองเข้ามา
ตราบใดที่ใช้ AGV ของผู้ผลิตรายเดียว การควบคุมก็ปล่อยให้ซอฟต์แวร์ของผู้ผลิตรายนั้นดูแลได้ ทั้งการหลีกทางกันที่ทางแยก จังหวะการชาร์จ และการเรียกลิฟต์ ระบบควบคุมของผู้ผลิตรายนั้นจัดการให้ทั้งหมด ปัญหาเกิดขึ้นเมื่อเพิ่มรถของผู้ผลิตอีกรายเข้ามาเพราะชิ้นงานที่ขนหรือการใช้งานต่างกัน
- ระบบควบคุมของทั้งสองผู้ผลิตไม่รู้ตำแหน่งรถของอีกฝ่าย ที่ทางแยกหรือทางเดินแคบจึงทำได้เพียง “หยุดฝั่งใดฝั่งหนึ่ง”
- สัญญาณเรียกประตูอัตโนมัติและลิฟต์กลายเป็น 2 ระบบ ต้องสร้างตรรกะจัดสรรสิทธิ์การใช้ไว้ใน PLC ฝั่งอุปกรณ์
- เครื่องชาร์จเป็นของเฉพาะแต่ละผู้ผลิต จึงมี 2 แบบวางเรียงกันที่ผนังเดียวกัน
- คำสั่งขนย้ายจาก WMS หรือ MES ต้องเข้าผ่านช่องทางที่ต่างกันตามผู้ผลิต (API ต่างกัน หน้าจอต่างกัน ปุ่มเรียกต่างกัน)
- เมื่อเกิดความขัดข้อง ต้องใช้เวลาแยกแยะว่าเป็นปัญหาของผู้ผลิตรายใด
หากสภาพนี้ดำเนินต่อไป แม้จำนวนรถจะเพิ่มขึ้น แต่การรอในโซนทางแยกก็เพิ่มขึ้นด้วย ปริมาณการขนย้ายจึงไม่เพิ่มตาม ในไทยเอง มีรายงานข่าวปี 2021 ว่าบริษัทระบบอัตโนมัติในโรงงานของไทยที่ทำสัญญาเป็นตัวแทนจำหน่ายกับ BlueBotics ผู้ผลิต AGV ได้ติดตั้งรถในประเทศไปแล้วมากกว่า 80 คันก่อนหน้านั้น จึงมีพื้นฐานที่รถต่างผู้ผลิตหรือต่างรุ่นจะเข้ามาอยู่ในโรงงานเดียวกัน วิธีเลือกผู้ผลิตโดยตรงขอยกไปไว้ที่ “เลือกผู้ผลิตรถ AGV สำหรับโรงงานไทย: คู่มือ RFP และการตรวจรับ” บทความนี้จะเริ่มจากสภาพที่ “เลือกแล้ว และผลคือมีผู้ผลิตหลายราย”
VDA 5050 เวอร์ชัน 3.0.0 เผยแพร่ในเดือนมีนาคม 2026
อินเทอร์เฟซกลางสำหรับควบคุมรถหลายผู้ผลิตด้วยระบบเดียวที่ถูกพูดถึงมากที่สุดคือ VDA 5050 ของเยอรมนี ฉบับปัจจุบันคือเวอร์ชัน 3.0.0 ซึ่ง VDA (สมาคมอุตสาหกรรมยานยนต์เยอรมนี) เผยแพร่ในเดือนมีนาคม 2026 หน้าเว็บทางการของ VDA ก็แสดงฉบับปัจจุบันว่า “Version 3.0.0, March 2026”
ใน 3.0.0 ชื่อเอกสารมาตรฐานเองได้เปลี่ยนไป จนถึง 2.1.0 ใช้ชื่อว่า “อินเทอร์เฟซการสื่อสารระหว่างรถขนย้ายอัตโนมัติ (AGV) กับ master control” แต่ 3.0.0 ใช้ชื่อว่า “อินเทอร์เฟซการสื่อสารระหว่างหุ่นยนต์เคลื่อนที่กับ fleet control” คำศัพท์ก็เปลี่ยนจาก “master control / AGV” เป็น “fleet control / mobile robot” ในบทความนี้ ระบบควบคุมที่วางไว้เหนือระบบควบคุมของแต่ละผู้ผลิตเพื่อรวมรถของหลายผู้ผลิตเข้าด้วยกัน จะเรียกว่า “ระบบควบคุมระดับบน” (VDA 5050 3.0 เรียกว่า fleet control ฉบับเก่าเรียกว่า master control)
release note บน GitHub ระบุการเปลี่ยนแปลงหลักของ 3.0.0 ไว้ เช่น การรองรับหุ่นยนต์เคลื่อนที่ที่วิ่งอิสระ (การแชร์เส้นทางที่วางแผนไว้ แนวคิดเรื่องโซน) การปรับปรุงโหมดการทำงานและสถานะของ action การเพิ่มระดับข้อผิดพลาด “URGENT” และ “CRITICAL” และการเพิ่ม instant action เช่น การต่ออายุใบรับรอง idealworks ผู้ผลิต AMR ซึ่งเป็นหนึ่งในบริษัทที่เข้าร่วม อธิบายในข่าวของบริษัทว่า 3.0.0 เป็นผลงานจากการทำงาน 3 ปี เวิร์กช็อปแบบพบหน้า 32 ครั้ง และทีมหลัก 25 คน (เป็นคำอธิบายของบริษัทนั้น)
การทดสอบความเข้ากันได้ และตลาดหุ่นยนต์ขนย้าย
หน้าเว็บทางการของ VDA แนะนำ “AGV Mesh-Up” ว่าเป็นเวทีที่บริษัทสมาชิกของ VDMA ใช้ทดสอบความสอดคล้องของอินเทอร์เฟซระหว่างรถกับระบบควบคุมของตน ตามข้อมูลของ Fraunhofer IML ครั้งที่ 4 จัดขึ้นในเดือนเมษายน 2024 ที่ดอร์ทมุนด์ และมีการทดสอบหุ่นยนต์เคลื่อนที่จากผู้ผลิตต่างกัน 8 คัน ผู้รับผิดชอบของสถาบันอธิบายว่า ก่อนมี VDA 5050 หุ่นยนต์เคลื่อนที่จากซัพพลายเออร์ต่างกันไม่สามารถควบคุมด้วย master control ร่วมกันได้
ในด้านตลาด สหพันธ์หุ่นยนต์นานาชาติ (IFR) ประกาศเมื่อวันที่ 30 กันยายน 2026 ว่าในปี 2025 การส่งมอบหุ่นยนต์บริการเพื่อการใช้งานทางวิชาชีพทั่วโลกเพิ่มขึ้น 24% เป็นประมาณ 250,000 ตัว และการใช้งานอันดับหนึ่งคือ “การขนส่งและโลจิสติกส์” ที่ 117,500 ตัว (เพิ่มขึ้น 21% สัดส่วน 47%) ตัวเลขนี้เป็นของหุ่นยนต์บริการทั่วโลกทั้งหมด ไม่ใช่จำนวนเฉพาะ AGV ในโรงงาน และไม่ใช่ตัวเลขแยกของไทย ถึงอย่างนั้น ก็พอคาดได้ว่าหุ่นยนต์ขนย้ายจะเพิ่มขึ้นต่อไป และสภาพที่รถหลายผู้ผลิตอยู่ร่วมกันในสถานที่เดียวจะมีมากขึ้นต่อไป
อุตสาหกรรมยานยนต์ของไทยมีสิทธิประโยชน์การลงทุนด้านระบบอัตโนมัติและหุ่นยนต์
ในบริบทของไทย ประกาศของ BOI (คณะกรรมการส่งเสริมการลงทุน) ที่ 4/2569 ได้ลงในราชกิจจานุเบกษาเมื่อวันที่ 31 มีนาคม 2026 ตามคำอธิบายของสำนักงานกฎหมาย มาตรการนี้จำกัดเฉพาะกิจการที่ได้รับการส่งเสริมด้านการผลิตรถยนต์ทั่วไป (ประเภทกิจการ 3.6) และการผลิต PHEV และ HEV (ประเภทกิจการ 3.8) โดยให้สิทธิยกเว้นอากรขาเข้าเครื่องจักร และยกเว้นภาษีเงินได้นิติบุคคล 50% เป็นเวลา 3 ปี โดยมีเพดานเท่ากับเงินลงทุน (ไม่รวมค่าที่ดินและทุนหมุนเวียน) สำหรับการนำระบบอัตโนมัติและหุ่นยนต์มาใช้ หากเกี่ยวข้องกับผู้ผลิตเครื่องจักรอัตโนมัติในประเทศไทยตามเงื่อนไขที่กำหนด จะเพิ่มเป็น 100% เงินลงทุนต้องไม่น้อยกว่า 1,000,000 บาท และกำหนดยื่นคำขอภายในสิ้นปี 2027 กิจการที่กำลังได้รับสิทธิยกเว้นภาษีเงินได้นิติบุคคลอยู่แล้วไม่อยู่ในข่าย นี่เป็นมาตรการสำหรับอุตสาหกรรมยานยนต์ ไม่ได้ใช้กับโรงงานทั่วไป อุตสาหกรรมอื่นอาจมีมาตรการแยกต่างหาก จึงควรตรวจสอบกับ BOI หรือผู้เชี่ยวชาญว่าเข้าข่ายหรือไม่ บทความนี้ไม่ใช่คำแนะนำด้านภาษี
ระบบควบคุมฝูง AGV คืออะไร: ความต่างของการควบคุมตัวรถ ระบบควบคุมของแต่ละผู้ผลิต ระบบควบคุมระดับบน และ WMS/MES
คำว่า “ระบบควบคุม AGV” หมายถึงขอบเขตที่ต่างกันไปตามแต่ละคน สาเหตุส่วนใหญ่ที่การหารือภายในองค์กรไม่ลงรอยกัน คือแต่ละคนพูดถึงระดับชั้นที่ต่างกัน ก่อนอื่นจึงแยกระดับชั้นออกจากกัน
| ระดับชั้น | บทบาทหลัก | ผู้ที่มักเป็นผู้จัดหา | ประเด็นเมื่อใช้รถหลายผู้ผลิตร่วมกัน |
|---|---|---|---|
| การควบคุมฝั่งตัวรถ | การระบุตำแหน่งตนเอง การวิ่งตามเส้นทาง การทำ action (เช่น การยกขึ้นและวางลง) การส่งสถานะ ฟังก์ชันความปลอดภัย | ผู้ผลิตรถ | ฟังก์ชันความปลอดภัยยังเป็นความรับผิดชอบของผู้ผลิตของรถแต่ละคันเหมือนเดิม การรองรับอินเทอร์เฟซกลางหรือไม่ และเวอร์ชันใด |
| ระบบควบคุมของแต่ละผู้ผลิต (fleet management) | การมอบหมายคำสั่งให้รถของตน การคำนวณเส้นทาง การหลีกทางกันที่ทางแยก การชาร์จ การเรียกอุปกรณ์ | ผู้ผลิตรถ | ไม่รู้จักรถของผู้ผลิตรายอื่น เกิดการแย่งกันใช้ในโซนทางแยกและอุปกรณ์ที่ใช้ร่วมกัน |
| ระบบควบคุมระดับบน (fleet control / master control) | การมอบหมายคำสั่งให้รถของหลายผู้ผลิต การควบคุมจราจร การตรวจจับและคลี่คลาย deadlock การจัดการพลังงาน การสื่อสารกับอุปกรณ์รอบข้าง | บริษัทซอฟต์แวร์ควบคุมระดับบน SIer ผู้ผลิตรถ | ใช้ฟังก์ชันของรถคันใดได้ถึงระดับไหน การรวมแผนที่และระบบพิกัด การแยกแยะปัญหาเมื่อขัดข้อง |
| WMS และ MES | ส่งคำขอขนย้าย (ขนอะไร เมื่อไร จากที่ไหนไปที่ไหน) | ผู้ขาย WMS และ MES หรือบริษัทเอง | รวมช่องทางรับคำสั่งขนย้ายให้เหลือช่องทางเดียวได้หรือไม่ คำสั่งซ้ำและการยกเลิก |
VDA 5050 3.0.0 ระบุฟังก์ชันขั้นต่ำที่ระบบควบคุมระดับบนต้องทำไว้ดังนี้ การมอบหมายคำสั่งให้รถ การคำนวณเส้นทางและการนำทางของหุ่นยนต์ที่วิ่งตามเส้นนำทาง (โดยคำนึงถึงขนาดและความคล่องตัวของรถแต่ละคัน) การตรวจจับและคลี่คลายการติดขัด (deadlock) การจัดการพลังงาน (คำสั่งชาร์จสามารถแทรกคำสั่งขนย้ายได้) การควบคุมจราจร (เส้นทางบัฟเฟอร์และตำแหน่งรอ) การเปลี่ยนแปลงสภาพแวดล้อมชั่วคราว (เช่น การเปิดพื้นที่หรือการเปลี่ยนความเร็วสูงสุด) การสื่อสารกับระบบรอบข้าง เช่น ประตู เกต และลิฟต์ และการตรวจจับและคลี่คลายข้อผิดพลาดในการสื่อสาร ส่วนฟังก์ชันที่หุ่นยนต์เคลื่อนที่รับผิดชอบ คือ การระบุตำแหน่งตนเอง การวิ่งตามเส้นทาง การทำ action และการส่งสถานะอย่างต่อเนื่อง
สิ่งที่ต้องระวังคือ การที่มาตรฐานระบุรายการ “ฟังก์ชันที่ระบบควบคุมระดับบนต้องทำ” กับการที่มาตรฐานกำหนดว่าจะนำไปใช้อย่างไร เป็นคนละเรื่องกัน ดังที่จะเห็นในภายหลัง ตรรกะการจัดการจราจรและอินเทอร์เฟซกับอุปกรณ์รอบข้างอยู่นอกขอบเขตของมาตรฐาน หากนำระบบควบคุมระดับบนมาใช้ เนื้อในของมัน (วิธีกำหนดลำดับความสำคัญที่ทางแยก วิธีคลี่คลาย deadlock วิธีเชื่อมต่อกับประตูและลิฟต์) จะต่างกันไปตามผลิตภัณฑ์และตามโครงการ
ความสัมพันธ์กับ WMS ก็เช่นเดียวกัน WMS ตัดสินว่า “ขนอะไร” ส่วนระบบควบคุมตัดสินว่า “ขนด้วยรถคันไหน และใช้เส้นทางใด” การนำ WMS มาใช้โดยตรงได้อธิบายไว้ใน “WMS ประเทศไทย 2026: RFP, PoC 90 วัน และเกณฑ์รับมอบสำหรับคลังเดิม“
VDA 5050 คืออะไร: ใครเป็นผู้จัดทำ อะไรทำให้เป็นแบบเดียวกัน และอะไรไม่ได้ทำ
ใครเป็นผู้จัดทำ
ตามคำนำของ VDA 5050 3.0.0 ข้อกำหนดนี้จัดทำร่วมกันโดย VDA และ VDMA (สหพันธ์อุตสาหกรรมเครื่องจักรเยอรมนี) สถาบันโลจิสติกส์และการขนถ่ายวัสดุ (IFL) ของสถาบันเทคโนโลยีคาร์ลสรูเออ (KIT) ได้รับมอบหมายจากทั้งสององค์กรให้ประสานการพัฒนา และดูแล GitHub repository ทางการ ผู้เผยแพร่คือ VDA
หัวข้อ 2 Scope ของมาตรฐานนิยามเอกสารนี้ว่าเป็น “อินเทอร์เฟซการสื่อสารที่เป็นมาตรฐานและเป็นกลางต่อผู้ขาย ระหว่างระบบ fleet control กับหุ่นยนต์เคลื่อนที่” และกำหนดวัตถุประสงค์ไว้ 3 ข้อ คือ ① ลดความซับซ้อนในการเชื่อมหุ่นยนต์เคลื่อนที่เข้ากับ fleet control ② ทำให้ฝูงรถแบบผสมที่ประกอบด้วยหุ่นยนต์เคลื่อนที่จากผู้ผลิตต่างกันสามารถทำงานประสานกันในสภาพแวดล้อมทางกายภาพเดียวกันได้ ③ ให้คำนิยามทั่วไปที่ใช้ได้กับหุ่นยนต์เคลื่อนที่ที่มีวิธีการขับเคลื่อน ขนาด ความสามารถในการขนถ่าย และระดับความเป็นอิสระต่างกัน นอกจากนี้ยังระบุชัดเจนว่า การใช้ข้อกำหนดนี้เป็นไปโดยสมัครใจและไม่มีผลผูกพัน การนำไปใช้ขึ้นอยู่กับการตัดสินใจของผู้เกี่ยวข้อง และในข้อปฏิเสธความรับผิด ยังระบุว่าผู้นำไปใช้มีความรับผิดชอบในการใช้อย่างถูกต้องในแต่ละกรณี และเอกสารนี้ไม่ได้ใช้แทนการตีความกฎหมาย
หมายเลขเวอร์ชันใช้ semantic versioning โดยเวอร์ชันหลัก (x.0.0) โดยทั่วไปมีการเปลี่ยนแปลงที่ไม่เข้ากันย้อนหลัง เวอร์ชันรองคือฟังก์ชันใหม่ และเวอร์ชันแพตช์คือการแก้ไขเล็กน้อย เช่น การแก้คำผิด README บน GitHub เขียนว่า ต่อไปคาดว่าจะมี 3.0.1 (แก้ไขเล็กน้อย) และ 3.1.0 (การเปลี่ยนแปลงที่เข้ากันย้อนหลัง) และปัจจุบันยังไม่มีแผนสำหรับ 4.0.0 เนื้อหาหรือกำหนดเวลาของเวอร์ชันถัดไปจะไม่กล่าวถึงในที่นี้
กลไกการสื่อสาร
การสื่อสารตั้งอยู่บนสมมติฐานว่าผ่านเครือข่ายไร้สาย และต้องคำนึงถึงผลกระทบของการขาดการเชื่อมต่อและการสูญหายของข้อความ โปรโตคอลข้อความคือ MQTT ใช้คู่กับรูปแบบ JSON และเวอร์ชันขั้นต่ำเพื่อความเข้ากันได้คือ MQTT 3.1.1 ลำดับชั้นของ topic ในกรณีใช้ local broker แนะนำให้เป็น “interfaceName/majorVersion/manufacturer/serialNumber/topic” ซึ่งหมายเลขเวอร์ชันหลักจะอยู่ใน topic ด้วย topic ของ 3.0.0 มีดังนี้
| topic | ผู้ส่ง → ผู้รับ (subscribe) | การใช้งาน | การ implement |
|---|---|---|---|
| order | ระบบควบคุมระดับบน → หุ่นยนต์เคลื่อนที่ | คำสั่งวิ่ง (node และ edge) | บังคับ |
| instantActions | ระบบควบคุมระดับบน → หุ่นยนต์เคลื่อนที่ | action ที่ให้ทำทันที | บังคับ |
| state | หุ่นยนต์เคลื่อนที่ → ระบบควบคุมระดับบน | รายงานสถานะ | บังคับ |
| visualization | หุ่นยนต์เคลื่อนที่ → ระบบแสดงผล | ส่งตำแหน่งและเส้นทางที่วางแผนไว้ด้วยความถี่สูง | ไม่บังคับ |
| connection | broker / หุ่นยนต์เคลื่อนที่ → ระบบควบคุมระดับบน | แจ้งการขาดการเชื่อมต่อ (ไม่ใช้ตรวจสุขภาพของรถ) | บังคับ |
| factsheet | หุ่นยนต์เคลื่อนที่ → ระบบควบคุมระดับบน | ข้อมูลจำเพาะของรถและข้อมูลเฉพาะของผู้ขาย | บังคับ |
| zoneSet | ระบบควบคุมระดับบน → หุ่นยนต์เคลื่อนที่ | ส่งชุดโซน (zone set) | ไม่บังคับ |
| responses | ระบบควบคุมระดับบน → หุ่นยนต์เคลื่อนที่ | ตอบคำขอจากรถ | ไม่บังคับ |
topic ของ 2.1.0 มี 6 ตัว ได้แก่ order, instantActions, state, visualization, connection และ factsheet ส่วน zoneSet และ responses เพิ่มเข้ามาใน 3.0.0 สำหรับ 2.1.0 การเปลี่ยนแปลงหลักจาก 2.0.0 ได้แก่ ขอบเขตการวิ่งอิสระภายในความกว้างของทางเดิน (corridors) การส่งแผนที่ คำใบ้ของข้อผิดพลาด (error hints) และการเพิ่มข้อมูลการตั้งค่าของรถใน factsheet
สิ่งที่ VDA 5050 ทำให้เป็นแบบเดียวกันได้ และสิ่งที่ทำไม่ได้
เมื่อคิดเรื่องระบบควบคุมสำหรับรถหลายผู้ผลิต การแยกแยะข้อนี้สำคัญที่สุด ตารางด้านล่างเรียงสิ่งที่มาตรฐานกำหนดไว้ กับสิ่งที่มาตรฐานเขียนเองว่า “ไม่ครอบคลุม”
| ประเภท | เนื้อหา | สิ่งที่ต้องตัดสินใจเอง |
|---|---|---|
| เป็นแบบเดียวกัน (มาตรฐานกำหนด) | วิธีสื่อสารระหว่างระบบควบคุมกับรถ (MQTT + JSON) ชื่อและทิศทางของ topic รูปแบบคำสั่งวิ่ง (node และ edge) action มาตรฐาน สถานะและระดับข้อผิดพลาด โหมดการทำงาน ขั้นตอนการส่งแผนที่และข้อตกลงเรื่องระบบพิกัด รายการใน factsheet และ (ใน 3.0) กลไกโซนและคำขอกับการตอบกลับ | จะใช้เวอร์ชันใด จะใช้รายการที่ไม่บังคับรายการใดบ้าง |
| ไม่เป็นแบบเดียวกัน ① ข้อกำหนดด้านความปลอดภัย | ไม่กำหนดข้อกำหนดด้าน functional safety ความปลอดภัยในการใช้งาน และความปลอดภัยของระบบ ระบุชัดว่าห้ามถือว่าเป็นมาตรฐานความปลอดภัย และห้ามนำไปใช้ในฐานะมาตรฐานความปลอดภัย | ความรับผิดชอบต่อฟังก์ชันความปลอดภัย การประเมินความเสี่ยงหลังการรวมระบบ |
| ไม่เป็นแบบเดียวกัน ② ตรรกะการจัดการจราจร | กลยุทธ์ อัลกอริทึม และการตัดสินใจ เช่น routing การจัดลำดับความสำคัญ การจัดการการจราจรติดขัด และการคลี่คลาย deadlock | กฎลำดับความสำคัญในโซนทางแยก การประเมินผลิตภัณฑ์ระบบควบคุมระดับบน |
| ไม่เป็นแบบเดียวกัน ③ อินเทอร์เฟซอื่น ๆ | อินเทอร์เฟซกับอุปกรณ์รอบข้าง อุปกรณ์โครงสร้างพื้นฐาน และระบบ IT ภายนอก (เช่น WMS และ MES) | วิธีเชื่อมต่อกับประตู ลิฟต์ คอนเวเยอร์ และ WMS |
| ไม่เป็นแบบเดียวกัน ④ ขั้นตอนของโครงการและการตรวจรับ | การบริหารโครงการ ระเบียบวิธีการรวมระบบ การเริ่มใช้งาน และขั้นตอนการตรวจสอบและตรวจรับ | RFP รายการทดสอบ FAT/SAT |
| ไม่เป็นแบบเดียวกัน ⑤ ความรับผิดชอบในการใช้งาน | การแบ่งความรับผิดชอบระหว่างผู้ใช้งาน SIer ผู้ผลิตรถ และผู้จัดหาระบบควบคุม | การแบ่งความรับผิดชอบในสัญญา |
| ไม่เป็นแบบเดียวกัน ⑥ cybersecurity | กลไก เทคโนโลยี และกระบวนการด้านความปลอดภัยของการสื่อสารและการปกป้องข้อมูล | การตั้งค่า broker การยืนยันตัวตน สิทธิ์ การอัปเดต |
| มีมาตรฐาน แต่อาจยังมีความต่างระหว่างผู้ผลิต | action เฉพาะที่ผู้ผลิตกำหนดเอง พารามิเตอร์ที่ไม่บังคับและประเภทโซนที่รองรับ รูปแบบไฟล์แผนที่ เวอร์ชันที่รองรับ | ให้ส่งรายการและเวอร์ชันใน RFP แล้วตรวจเทียบตอนรับมอบ |
6 รายการที่ “ไม่เป็นแบบเดียวกัน” เขียนไว้ตรง ๆ ในหัวข้อ 2 Scope ของมาตรฐาน กล่าวอีกอย่างคือ แม้จะซื้อระบบควบคุมและรถที่รองรับ VDA 5050 มา 6 รายการนี้ก็ยังไม่ได้ถูกกำหนด ณ เวลาที่ซื้อ บท RFP และ FAT/SAT ในครึ่งหลังของบทความนี้ แทบทั้งหมดคืองานเพื่อเติม 6 รายการนี้ด้วยตนเอง
ผู้ผลิต AGV รายหนึ่ง (BlueBotics) ระบุข้อจำกัดของ VDA 5050 ไว้ในบทความอธิบายของบริษัท ได้แก่ ไม่มีรูปแบบแผนที่ที่เป็นแบบเดียวกัน ไม่มีการกำหนดการตีความข้อผิดพลาดที่ซับซ้อนและการประสานการกู้คืน ความปลอดภัยถูกปล่อยให้ผู้รวมระบบรับผิดชอบ และทุกครั้งที่เพิ่มรถรุ่นใหม่ แทบจะแน่นอนว่าต้องพัฒนาซอฟต์แวร์เฉพาะบางส่วน นี่เป็นความเห็นของบริษัทเดียว แต่ในเรื่องรูปแบบไฟล์แผนที่และความปลอดภัย ไม่ขัดกับสิ่งที่เขียนไว้ในเนื้อหาของมาตรฐาน
ความต่างจากความพยายามด้านการทำงานร่วมกันอื่น ๆ
นอกจาก VDA 5050 แล้ว ยังมีความพยายามอื่นที่จะให้รถหลายผู้ผลิตทำงานร่วมกันได้
- MassRobotics AMR Interoperability Standard (เวอร์ชัน 1.0) จัดทำโดย MassRobotics ของสหรัฐฯ เป็นมาตรฐานที่ให้ AMR ของผู้ขายหลายรายสามารถ “อยู่ร่วมกัน” บนพื้นได้ โดยแชร์ข้อมูล เช่น ตำแหน่ง ความเร็ว ทิศทาง สุขภาพของรถ งาน และสถานะว่าง การส่งข้อมูลใช้ WebSocket ข้อความใช้ JSON ข้อความสถานะส่งเมื่อมีการเปลี่ยนแปลง และความถี่สูงสุดคือ 1 ครั้งต่อวินาที เอกสารระบุว่าห้ามพึ่งพาเพื่อวัตถุประสงค์ที่เกี่ยวกับความปลอดภัย และระบบหุ่นยนต์แต่ละระบบยังคงรับผิดชอบต่อความปลอดภัยและการวิ่งของตนเอง ขณะที่ VDA 5050 เป็นอินเทอร์เฟซที่ “ระบบควบคุมสั่งงานรถ” MassRobotics 1.0 เน้นการแชร์สถานะเป็นหลัก และไม่ได้กำหนดรูปแบบคำสั่งวิ่ง
- Open-RMF เป็นซอฟต์แวร์โอเพนซอร์สที่ใช้ได้ฟรี ซึ่งทำให้ฝูงหุ่นยนต์หลายฝูงสามารถใช้ร่วมกันและทำงานร่วมกันกับโครงสร้างพื้นฐานทางกายภาพ เช่น ประตู ลิฟต์ และระบบบริหารอาคารได้ ตั้งแต่ปี 2024 ดำเนินการโดย Open Source Robotics Alliance (OSRA) เดิมพัฒนาขึ้นสำหรับสถานพยาบาล และระบุว่าใช้กับโรงงานและศูนย์กระจายสินค้าได้ด้วย
- openTCS เป็นซอฟต์แวร์ควบคุมการขนส่งแบบโอเพนซอร์สของ Fraunhofer IML มีการแจ้งว่า communication adapter สำหรับ VDA 5050 ซึ่งเคยเป็น repository แยก ได้ถูก archive ในเดือนสิงหาคม 2026 และรวมเข้ากับตัว openTCS (ตั้งแต่ 7.4 ขึ้นไป) แล้ว
5 จุดที่ระบบหยุดเมื่อใช้ AGV และ AMR หลายยี่ห้อร่วมกัน
เมื่อใช้รถหลายผู้ผลิตในโรงงานเดียวกัน จุดที่ระบบหยุดมักจะเป็นจุดเดิม ๆ หากสำรวจ 5 จุดนี้ไว้ตั้งแต่ขั้นสำรวจสภาพปัจจุบัน จะใช้เป็นข้อมูลในการเลือกแนวทางการควบคุมได้
| ลำดับ | จุดที่หยุด | สิ่งที่เกิดขึ้น | สิ่งที่ต้องตัดสินใจ |
|---|---|---|---|
| 1 | โซนทางแยก | รถของ 2 ผู้ผลิตเข้าใกล้ทางแยกหรือทางเดินแคบพร้อมกัน ต่างฝ่ายมองอีกฝ่ายเป็นสิ่งกีดขวางแล้วหยุด เกิด deadlock | ใครเป็นผู้จัดการสิทธิ์เข้าโซนแบบทีละคัน (exclusive) วิธีกำหนดลำดับความสำคัญ |
| 2 | อุปกรณ์ที่ใช้ร่วมกัน | 2 ผู้ผลิตแย่งกันใช้ประตูอัตโนมัติ ลิฟต์ เครื่องชาร์จ และจุดส่งต่อของคอนเวเยอร์ สัญญาณเรียกกลายเป็น 2 ระบบ | ใครเป็นผู้ส่งสัญญาณเรียกอุปกรณ์ เงื่อนไข interlock |
| 3 | แผนที่และพิกัดไม่ตรงกัน | พิกัดของจุดเดียวกันต่างกันไปตามแผนที่ของแต่ละผู้ผลิต เมื่อซ้อนกันในระบบระดับบน ตำแหน่งที่แสดงจะคลาดจากความจริง | จุดกำเนิด (origin) และระบบพิกัดร่วม การจัดการเวอร์ชันของแผนที่ |
| 4 | ความหมายของ action และข้อผิดพลาดต่างกัน | ชื่อการทำงาน “ยกขึ้น” “วางลง” และการแบ่งระดับความรุนแรงของข้อผิดพลาดต่างกันไปตามผู้ผลิต บนหน้าจอระดับบนจึงไม่เห็นเป็นความหมายเดียวกัน | รายการ action ที่จะใช้ ตารางจับคู่ข้อผิดพลาด |
| 5 | ช่องทางรับคำสั่งขนย้ายมีหลายช่องทาง | คำสั่งจาก WMS, MES ปุ่มเรียก และคนเข้ามาทางช่องทางที่ต่างกันตามผู้ผลิต เกิดคำสั่งซ้ำหรือยกเลิกไม่ครบ | จะรวมช่องทางรับคำสั่งขนย้ายเป็นช่องทางเดียวหรือไม่ จะกันคำสั่งซ้ำที่จุดใด |
① โซนทางแยก
ที่พบบ่อยที่สุดคือโซนทางแยก ระบบควบคุมของแต่ละผู้ผลิตให้รถของตนหลีกทางกันเองได้ แต่ไม่รู้ตำแหน่งรถของผู้ผลิตรายอื่น รถแต่ละคันมีฟังก์ชันความปลอดภัยอยู่แล้ว จึงหยุดก่อนชน แต่หลังหยุดแล้ว ถ้าไม่มีใครตัดสินว่าฝั่งใดจะเคลื่อนก่อน ทั้งสองฝั่งก็จะรอต่อไปเรื่อย ๆ ที่หน้างานจึงแก้ด้วยการ “ให้คนเลื่อนรถฝั่งหนึ่งด้วยมือ” และสิ่งนี้กลายเป็นเรื่องปกติ
② อุปกรณ์ที่ใช้ร่วมกัน
ประตูอัตโนมัติและลิฟต์เป็นทรัพยากรที่ใช้ได้ทีละคัน หากต่อสัญญาณเรียกของแต่ละผู้ผลิตเข้ากับ PLC ของอุปกรณ์ ฝั่ง PLC จะต้องสร้างตรรกะว่า “จะรับสัญญาณเรียกของฝั่งไหนก่อน” และ “ถ้ารถของผู้ผลิตอีกรายมาถึงขณะกำลังใช้งานจะทำอย่างไร” รายละเอียดการเชื่อมต่อลิฟต์อยู่ใน “การเชื่อม AGV กับลิฟต์: RFP และการตรวจรับ FAT/SAT” และวิธีเลือกเครื่องชาร์จอยู่ใน “เลือก ระบบชาร์จ AGV อัตโนมัติ สำหรับโรงงานไทย“
③ แผนที่และพิกัดไม่ตรงกัน
รถของแต่ละผู้ผลิตสร้างแผนที่ด้วยวิธีของตนเอง จุดกำเนิด (origin) และทิศทางอาจต่างกันไปตามผู้ผลิต การซ้อนแผนที่ในระบบระดับบนจึงต้องแปลงพิกัด หากแปลงผิด อาจเกิดเหตุการณ์ที่บนหน้าจอระดับบนรถควรอยู่หน้าทางแยก แต่ในความจริงรถเข้าไปอยู่ในทางแยกแล้ว
④ ความหมายของ action และข้อผิดพลาดต่างกัน
VDA 5050 กำหนด action มาตรฐาน เช่น pick, drop และ startCharging ไว้ แต่หากไม่ตรงกับการใช้งาน ผู้ผลิตสามารถกำหนด action เฉพาะของตนเองได้ ข้อผิดพลาดก็เช่นกัน ระดับถูกกำหนดไว้ แต่ประเภทและเนื้อหาของข้อผิดพลาดขึ้นกับการ implement ของผู้ผลิต การทำให้ “สิ่งที่มีความหมายเดียวกันแสดงเหมือนกัน” บนหน้าจอระดับบน จึงต้องมีตารางจับคู่
⑤ ช่องทางรับคำสั่งขนย้ายมีหลายช่องทาง
เมื่อแหล่งที่มาของคำสั่งขนย้ายแยกเป็น WMS, MES ปุ่มเรียก และคน และยังเป็นช่องทางที่ต่างกันตามผู้ผลิตอีก การขนย้ายเดียวกันอาจถูกสั่งซ้ำ 2 ครั้ง หรือการยกเลิกไปถึงเพียงฝั่งเดียว กลไกการเรียกรถยกและการเรียกขนย้ายดูเพิ่มเติมได้ที่ “ระบบเรียกรถโฟล์คลิฟท์และจัดคิวงาน: PoC 30 วัน, RFP และการตรวจรับ“
เปรียบเทียบสถาปัตยกรรมระบบควบคุมฝูง AGV 4 แบบ
แนวทางการควบคุมถูกกำหนดโดยว่าใครเป็นผู้ถือจุดใดใน 5 จุดข้างต้น ในที่นี้แบ่งเป็น 4 แบบใหญ่ ๆ เพื่อเปรียบเทียบ
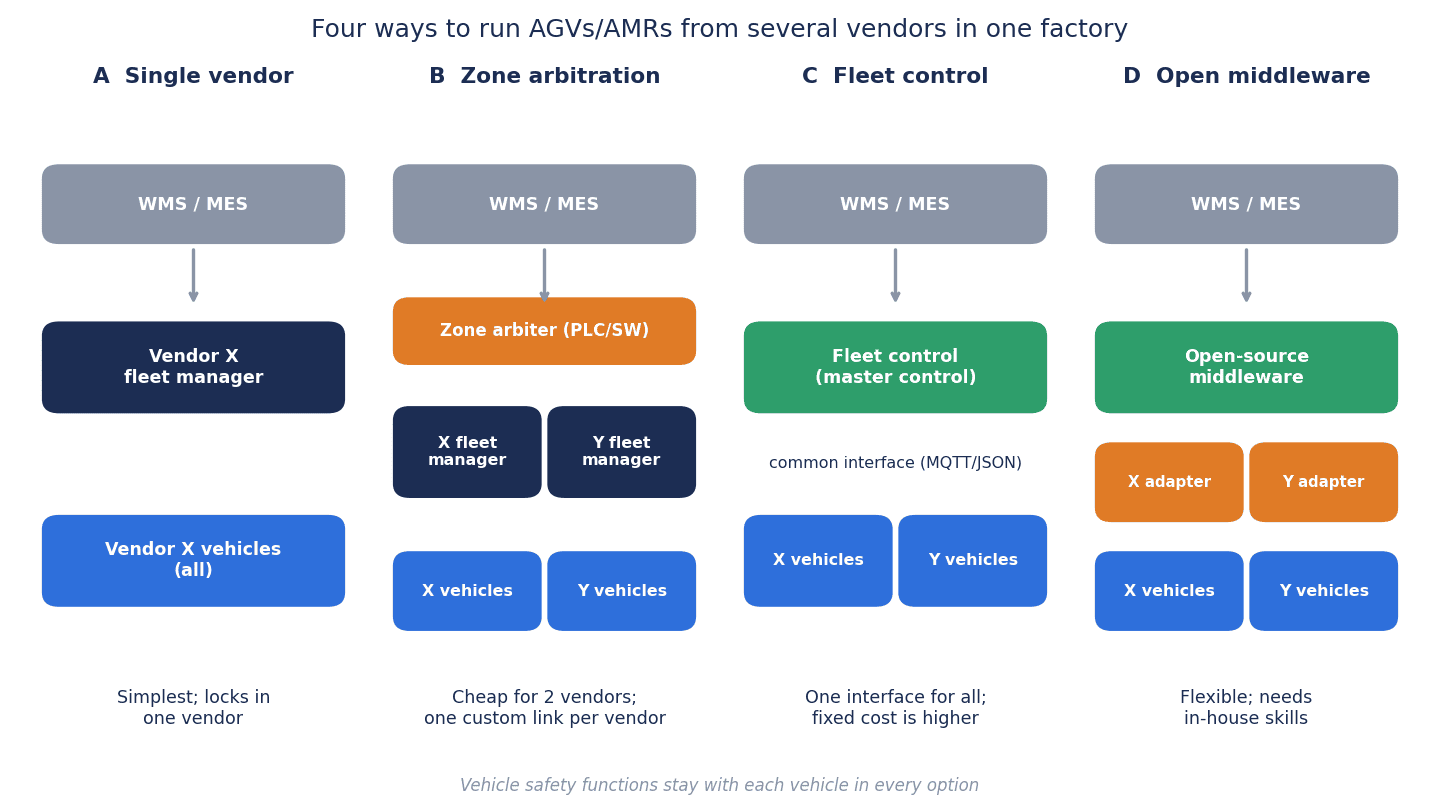
| แบบ | โครงสร้าง | สถานการณ์ที่เหมาะ | ข้อควรระวังหลัก |
|---|---|---|---|
| A: รวมเป็นผู้ผลิตรายเดียว | เปลี่ยนรถที่มีอยู่ ให้เหลือผู้ผลิตรายเดียวและระบบควบคุมของรายเดียว | จำนวนรถน้อย รถที่มีอยู่ใกล้ถึงรอบเปลี่ยน การใช้งานครอบคลุมได้ด้วยผลิตภัณฑ์ของรายเดียว | ค่าเปลี่ยนรถและช่วงเวลาที่ต้องหยุด การพึ่งพาผู้ผลิตรายเดียว บางชิ้นงานผู้ผลิตรายเดียวอาจไม่พอ |
| B: ระบบควบคุมแยกตามผู้ผลิต + การจัดสรรสิทธิ์เข้าโซน | ใช้ระบบควบคุมของแต่ละผู้ผลิตตามเดิม ให้ระบบระดับบนจัดการเฉพาะสิทธิ์เข้าโซนทางแยกและอุปกรณ์ที่ใช้ร่วมกันแบบทีละคัน (ฝั่งไหนเข้าได้) | ผู้ผลิตประมาณ 2 ราย โซนทางแยกมีจำกัด ต้องการใช้ฟังก์ชันของระบบควบคุมแต่ละราย | ต้องเชื่อมต่อแยกเฉพาะแต่ละผู้ผลิต ต้องตรวจซ้ำทุกครั้งที่แต่ละรายอัปเดตซอฟต์แวร์ ไม่มีการปรับจราจรให้เหมาะสม |
| C: รวมเข้าระบบควบคุมระดับบนผ่านอินเทอร์เฟซกลาง | ระบบควบคุมระดับบน (fleet control) ที่รองรับ VDA 5050 หรืออินเทอร์เฟซกลางอื่น สั่งงานรถของหลายผู้ผลิตโดยตรง | ผู้ผลิตตั้งแต่ 3 รายขึ้นไป จะเพิ่มอีกในอนาคต มีโซนทางแยกและอุปกรณ์ที่ใช้ร่วมกันมาก | การรองรับฝั่งรถและเวอร์ชัน ความสามารถในการจัดการจราจรของผลิตภัณฑ์ระบบควบคุมระดับบน อาจใช้การปรับให้เหมาะสมเฉพาะของผู้ผลิตไม่ได้ |
| D: middleware โอเพนซอร์ส | ใช้ Open-RMF, openTCS หรืออื่น ๆ โดยบริษัทเองหรือ SIer เป็นผู้ประกอบระบบ | ภายในองค์กรหรือพันธมิตรมีความสามารถพัฒนาซอฟต์แวร์ เช่น ROS 2 งานเชิงวิจัย | ใครเป็นผู้ดูแลรักษา ความรับผิดชอบในการรับประกันคุณภาพ การตามเวอร์ชันให้ทัน |
แบบ A: รวมเป็นผู้ผลิตรายเดียว
เรียบง่ายที่สุด และความรับผิดชอบรวมอยู่ที่ผู้ผลิตรายเดียว แต่ค่าใช้จ่ายในการเปลี่ยนรถที่มีอยู่ การหยุดระหว่างเปลี่ยน และความเสี่ยงจากการพึ่งพาผู้ผลิตรายเดียว ต่างกันมากในแต่ละโรงงาน หากใกล้ถึงรอบเปลี่ยน AGV แบบเทปแม่เหล็กรุ่นเก่า นี่เป็นทางเลือกที่น่าพิจารณา
แบบ B: ระบบควบคุมแยกตามผู้ผลิต + การจัดสรรสิทธิ์เข้าโซน
ใช้ระบบควบคุมของแต่ละผู้ผลิตตามเดิม และวาง “ด่านอนุญาตให้เข้า” ของโซนทางแยกและอุปกรณ์ที่ใช้ร่วมกันไว้ที่ระบบระดับบน ระบบระดับบนจัดการเฉพาะว่าโซนว่างหรือไม่และลำดับก่อนหลัง ส่วนการเลือกเส้นทางปล่อยให้ระบบควบคุมของแต่ละผู้ผลิต วิธีเชื่อมต่อต่างกันไปตามผู้ผลิต เช่น ผ่าน API ของระบบควบคุมของผู้ผลิต ผ่านสัญญาณหยุดและเดินต่อก่อนถึงโซน หรือผ่าน PLC ฝั่งอุปกรณ์ จึงต้องพัฒนาอินเทอร์เฟซแยกเฉพาะสำหรับแต่ละผู้ผลิต หากมีผู้ผลิตประมาณ 2 รายและโซนทางแยกไม่กี่จุด แบบนี้นำมาใช้ได้ง่าย
แบบ C: รวมเข้าระบบควบคุมระดับบนผ่านอินเทอร์เฟซกลาง
ระบบควบคุมระดับบนที่รองรับ VDA 5050 สั่งการวิ่งให้รถของแต่ละผู้ผลิตโดยตรง มีบริษัทซอฟต์แวร์และผู้ผลิตรถหลายรายที่มีผลิตภัณฑ์แบบนี้ ทั้งหมดต่อไปนี้เป็นคำกล่าวอ้างของผู้ขาย ตัวอย่างคำอธิบายมีดังนี้
- SYNAOS ระบุในเว็บไซต์ของบริษัทว่า สอดคล้องกับ VDA 5050 ควบคุม AMR, AGV และรถยกได้จากศูนย์กลางเดียว และไม่ผูกติดกับผู้ผลิต ในกรณีศึกษากับ ZF บริษัทเทคโนโลยียานยนต์ มีการแนะนำว่าใช้ระบบเดียวควบคุมรถจากผู้ขายฮาร์ดแวร์ต่างกัน และมีแผนจะรวมรถปีละ 250-300 คันในอีก 4-5 ปีข้างหน้า (เป็นข้อความในบทความกรณีศึกษา ไม่ใช่ผลงานที่เกิดขึ้นแล้ว)
- Navitec Systems ระบุเกี่ยวกับ fleet control “Navithor” ว่าใช้ VDA 5050 ผสมรถของผู้ขายรายใดก็ได้ไว้ในฝูงเดียวกัน และกล่าวอ้างว่าเชื่อมต่อกับ MES, WMS และ ERP รวมถึงระบบภายนอก เช่น ลิฟต์และเซนเซอร์ประตูได้
- BlueBotics ระบุว่าซอฟต์แวร์จัดการฝูง ANT server รองรับ VDA 5050 และนอกจาก AGV/AMR ของลูกค้าที่ใช้เทคโนโลยีของบริษัทแล้ว ยังจัดการรถของแบรนด์อื่นที่สอดคล้องกับ VDA 5050 ได้ด้วย
- KUKA ระบุเกี่ยวกับซอฟต์แวร์จัดการฝูง “KUKA.AMR Fleet” ว่าใช้ VDA 5050 รวม AMR จากผู้ผลิตต่างกันได้ และเชื่อมต่อกับประตู ลิฟต์ WMS, ERP/MES และ PLC ได้
ฝั่งรถก็มีรูปแบบการรองรับเช่นกัน MiR (Mobile Industrial Robots) ระบุว่าให้บริการ “MiR VDA 5050 Adapter” ผ่าน SIer ที่ได้รับการรับรอง ซึ่งเชื่อม REST API ของบริษัทกับ MQTT เพื่อรับส่งข้อความระหว่าง AMR ของ MiR กับระบบจัดการฝูงของบุคคลที่สามที่รองรับ VDA 5050 เป็นรูปแบบที่รถมี API เฉพาะของตนเอง และรองรับ VDA 5050 ผ่าน adapter
ไม่ใช่ทุกผลิตภัณฑ์ที่ระบุเวอร์ชัน VDA 5050 ที่รองรับ (2.x หรือ 3.0) ไว้ชัดเจนในข้อมูลสาธารณะ เมื่อเปรียบเทียบผลิตภัณฑ์ ให้ตรวจสอบเวอร์ชัน ฟังก์ชันที่ไม่บังคับที่ใช้ได้ ตรรกะการจัดการจราจร และการเชื่อมต่อกับอุปกรณ์รอบข้าง จากคำตอบ RFP และการทดสอบรับมอบ ไม่ใช่จากคำอธิบายของผู้ขาย บทความนี้ไม่ได้แนะนำผลิตภัณฑ์ใดเป็นการเฉพาะ
ตัวอย่างระบบควบคุมของผู้ผลิตญี่ปุ่น ระบบควบคุมกลาง AGV “AOS” ของ Sharp ระบุว่าทำการจัดสรรรถด้วยการสร้างเส้นทางที่สั้นที่สุดโดยอัตโนมัติ หลีกเลี่ยง deadlock เชื่อมต่อกับลิฟต์ ประตูอัตโนมัติ คอนเวเยอร์ รวมถึง MES, WMS และ PLC ได้ด้วยการปรับแต่ง และอยู่ร่วมกับ AGV และรถขนย้ายของผู้ผลิตอื่นได้ (เป็นคำอธิบายของบริษัทนั้น) จะคงระบบควบคุมของผู้ผลิตแบบนี้ไว้เป็น “ระบบควบคุมแยกตามผู้ผลิต” ในแบบ B หรือจะรวมไปทางนั้นแบบ A ก็เป็นเรื่องที่ต้องพิจารณาเช่นกัน
แบบ D: middleware โอเพนซอร์ส
Open-RMF เป็นชุดไลบรารีและเครื่องมือที่สร้างบน ROS 2 มีส่วนงานหลัก ได้แก่ ตารางการจราจร (การประสานจราจร) fleet adapter (ตัวเชื่อมกับระบบของแต่ละผู้ผลิต) infrastructure adapter สำหรับประตู ลิฟต์ และอื่น ๆ และการจัดสรรงาน openTCS เป็นซอฟต์แวร์ควบคุมการขนส่งของ Fraunhofer IML และมีการแจ้งว่า communication adapter สำหรับ VDA 5050 ได้รวมเข้ากับตัวโปรแกรม (ตั้งแต่ 7.4 ขึ้นไป) แล้ว อย่างไรก็ตาม การค้นคว้าครั้งนี้ยังยืนยันไม่ได้ว่า adapter ของ openTCS รองรับ VDA 5050 เวอร์ชันใด
โอเพนซอร์สไม่มีค่าไลเซนส์ แต่แลกกับปัญหาว่าใครจะเป็นผู้ประกอบระบบ ดูแลรักษา ตามเวอร์ชันให้ทัน และรับผิดชอบเมื่อเกิดความขัดข้อง ให้ตัดสินจากว่าสามารถจัดให้มีระบบการดูแลรักษาเพื่อไม่ให้การขนย้ายในโรงงานหยุด ในรูปแบบสัญญาได้หรือไม่
เลือกอย่างไร
แกนการตัดสินใจมี 4 ข้อ คือ จำนวนผู้ผลิต จำนวนโซนทางแยกและอุปกรณ์ที่ใช้ร่วมกัน ในอนาคตจะมีผู้ผลิตเพิ่มหรือไม่ และรถที่มีอยู่รองรับอินเทอร์เฟซกลางหรือไม่ หากมีผู้ผลิต 2 รายและโซนทางแยกน้อย ให้เริ่มจากแบบ B และเมื่อเห็นว่าจะมีผู้ผลิตรายที่ 3 จึงพิจารณาแบบ C นี่เป็นลำดับที่ไม่ฝืน เหตุผลของลำดับนี้จะแสดงเป็นตัวเลขใน “การคำนวณต้นทุนจำลอง” ในภายหลัง
กำหนดขอบเขตการทำงานร่วมกันของ AMR: แผนที่และระบบพิกัด node และ edge action ข้อผิดพลาด การชาร์จ และ factsheet
ไม่ว่าจะเลือกแบบ C หรือใช้แบบ B เพื่อจัดสรรสิทธิ์เข้าโซนอย่างเดียว ต้องตัดสินใจก่อนว่า “จะทำอะไรให้เป็นแบบเดียวกันถึงระดับไหน” โดยใช้ข้อกำหนดของ VDA 5050 เป็นแนวทาง มาดูทีละ 6 รายการ
แผนที่และระบบพิกัด
ใน VDA 5050 เพื่อให้การวิ่งของหุ่นยนต์เคลื่อนที่ต่างประเภทสอดคล้องกัน ตำแหน่งจะแสดงด้วย “ระบบพิกัดเฉพาะของโครงการ” เสมอ การแยกชั้นหรือพื้นที่ใช้ mapId ที่ไม่ซ้ำกัน ระบบพิกัดของแผนที่เป็นระบบมือขวาที่แกน z ชี้ขึ้น การหมุนทางบวกคือทวนเข็มนาฬิกา X, Y, Z มีหน่วยเป็นเมตร และทิศทางเป็นเรเดียน แต่ละชั้นมีแผนที่ของตนเอง แต่ แผนที่ทั้งหมดใช้จุดกำเนิดสากล (global origin) เฉพาะของโครงการจุดเดียวกัน เมื่อย้ายชั้นด้วยลิฟต์ มีคำอธิบายว่ารถจะหายไปจากแผนที่ของชั้นต้นทาง และปรากฏที่ lift node บนแผนที่ของชั้นปลายทาง
การส่งแผนที่ก็มีข้อกำหนด ไฟล์แผนที่วางไว้บน map server ที่รถเข้าถึงได้ และระบบควบคุมระดับบนสั่งให้ดาวน์โหลดด้วย instant action downloadMap แผนที่ระบุด้วยคู่ของ mapId กับ mapVersion และหากรถไม่มีแผนที่ของ mapId ที่อยู่ในคำสั่ง จะรายงาน “UNKNOWN_MAP_ID” และ การดูแลให้แผนที่ที่ถูกต้องอยู่ในสถานะใช้งาน เป็นความรับผิดชอบของระบบควบคุมระดับบน ในขณะเดียวกัน รูปแบบของไฟล์แผนที่เองไม่ได้ถูกกำหนดให้เป็นแบบเดียวกันในมาตรฐาน
MassRobotics 1.0 แสดงวิธีสร้างพิกัดร่วม โดยกำหนดจุดสังเกตทางกายภาพในสถานที่ (เช่น เสา) เป็น “Datum Reference Point” ตั้งแต่ 2 จุดขึ้นไป (แนะนำ 3 จุดขึ้นไป) แล้วให้ผู้ขายแต่ละรายวัดจุดเดียวกันบนแผนที่ของตนเพื่อแปลงพิกัด แม้จะใช้ VDA 5050 ก็นำแนวคิดนี้ไปใช้ในการทดสอบรับมอบได้ คือ วัดจุดทางกายภาพเดียวกันบนแผนที่ของแต่ละผู้ผลิต แล้วตรวจว่าตรงกับพิกัดบนระบบควบคุมระดับบนหรือไม่
สิ่งที่ต้องตัดสินใจไว้ ได้แก่ จุดกำเนิดร่วมและทิศทางของแกน วิธีตั้ง mapId ของแต่ละชั้น ใครเป็นผู้ปรับปรุงแผนที่ จะเพิ่ม mapVersion อย่างไร และจะส่งให้รถตามลำดับใด การเปลี่ยนเลย์เอาต์คือการเปลี่ยนเวอร์ชันของแผนที่ ดังนั้นหากผู้รับผิดชอบระบบควบคุมเข้ามามีส่วนตั้งแต่ขั้นออกแบบเลย์เอาต์ จะลดการทำงานซ้ำได้ แนวคิดการออกแบบเลย์เอาต์อยู่ใน “การออกแบบเลย์เอาต์ AGV 2026 – จำนวนคันไม่ได้ถูกกำหนดด้วยปริมาณการขนย้าย“
node และ edge
คำสั่งวิ่งของ VDA 5050 เป็นส่วนหนึ่งของกราฟ node และ edge กราฟทั้งหมดถือไว้ที่ระบบควบคุมระดับบน ข้อจำกัด เช่น รถคันไหนผ่าน edge ใดได้ จะไม่ส่งให้รถ แต่ฝั่งระบบควบคุมจะใส่เฉพาะ “edge ที่รถคันนั้นผ่านได้” ไว้ในคำสั่ง สามารถส่งแยกระหว่างช่วงที่ปล่อยแล้ว (base) กับช่วงที่วางแผนไว้แต่ยังไม่ปล่อย (horizon) ได้
สิ่งที่ต้องตัดสินใจในส่วนนี้คือ จะวาง node หน้าโซนทางแยกอย่างไร และจะปล่อยครั้งละถึงไหน เรื่องนี้เกี่ยวข้องกับการทดสอบ “การขาดการสื่อสาร” ในภายหลัง แม้การเชื่อมต่อกับระบบควบคุมระดับบนจะขาด รถก็ยังทำตามคำสั่งไปจนถึง node สุดท้ายที่ปล่อยแล้ว หากปล่อยครั้งเดียวไปจนถึงภายในโซนทางแยก เมื่อการสื่อสารขาด รถอาจเข้าไปในโซนได้
การนำเข้าเส้นทางใช้ LIF (Layout Interchange Format) ของ VDMA ได้ หรือผู้ใช้งานจะตั้งค่าเองด้วยมือก็ได้ แต่มีระบุชัดว่า “การตั้งค่าเส้นทางและโครงข่ายเส้นทางอยู่นอกขอบเขตของเอกสารนี้”
action
action มาตรฐาน (pick, drop, startCharging, stopCharging, initializePosition, downloadMap, enableMap, factsheetRequest, waitForTrigger และอื่น ๆ) ให้ใช้เมื่อความสามารถของรถตรงกับคำอธิบาย ส่วน cancelOrder, startPause และ stopPause ทั้ง 3 ตัว หุ่นยนต์เคลื่อนที่ทุกคันต้องรองรับ หากไม่ตรงกับการใช้งาน ผู้ผลิตรถสามารถกำหนด action เพิ่มเติมได้
ดังนั้น ความต่างของคำศัพท์ action ระหว่างผู้ผลิตจะไม่หายไปด้วยมาตรฐานเพียงอย่างเดียว ให้ทำรายการ action ที่ใช้ในโรงงาน (ยกขึ้น วางลง รอ ชาร์จ ส่งต่อกับคอนเวเยอร์ เป็นต้น) แล้วให้ผู้ผลิตแต่ละรายตอบใน RFP ว่าจะทำแต่ละ action ด้วย action มาตรฐานตัวใด หรือด้วย action เฉพาะตัวใด สเปกการส่งต่อกับคอนเวเยอร์ดูเพิ่มเติมได้ที่ “AMR ติดตั้งคอนเวเยอร์: สเปก Interface และ PoC 90 วัน“
ข้อผิดพลาดและสถานะ
ระดับข้อผิดพลาดของ VDA 5050 3.0.0 มี 4 ระดับ
| ระดับ | ความหมายตามมาตรฐาน | ตัวอย่างในมาตรฐาน | สิ่งที่หน้างานต้องตัดสินใจ |
|---|---|---|---|
| WARNING | ไม่ต้องรับมือทันที ทำคำสั่งต่อและรับคำสั่งใหม่ได้ | – | จะแสดงบนหน้าจอ หรือแค่บันทึกไว้ |
| URGENT | ต้องรับมือทันที แต่ทำคำสั่งต่อและรับคำสั่งใหม่ได้ | แบตเตอรี่เหลือน้อย | จะแจ้งใคร จะให้แทรกไปชาร์จหรือไม่ |
| CRITICAL | วิ่งต่อไม่ได้ แต่รับคำสั่งใหม่ได้ | พยายามยกสิ่งของที่ไม่ได้วางอยู่ | จะโอนงานขนย้ายไปให้รถคันอื่น หรือให้คนตรวจสอบ |
| FATAL | ต้องให้คนเข้าแทรกแซง ทำต่อไม่ได้และรับคำสั่งใหม่ไม่ได้ | สูญเสียการระบุตำแหน่งตนเอง | ใครจะไปที่หน้างาน จะหยุดรถรอบข้างอย่างไร |
ไม่ว่าระดับใด รถต้องไม่ลบคำสั่งทิ้งด้วยเหตุที่เกิดข้อผิดพลาด ระดับเป็นแบบเดียวกัน แต่ประเภทและข้อความของข้อผิดพลาดขึ้นกับการ implement ของผู้ผลิต ให้ผู้ผลิตแต่ละรายส่งรายการข้อผิดพลาด แล้วทำตารางจับคู่กับการรับมือของโรงงาน (ผู้รับแจ้ง การโอนงาน การให้คนเข้าแทรกแซง)
การส่งสถานะรวมไว้ใน topic เดียว และส่งเมื่อเกิดเหตุการณ์ที่เกี่ยวข้อง หรืออย่างน้อยทุก 30 วินาที โหมดการทำงานมี 7 แบบ ได้แก่ AUTOMATIC, SEMIAUTOMATIC, INTERVENED, MANUAL, STARTUP, SERVICE และ TEACH_IN ระบบควบคุมจะควบคุมรถได้เฉพาะใน AUTOMATIC และ SEMIAUTOMATIC เท่านั้น ใน MANUAL, SERVICE และ TEACH_IN ระบบควบคุมต้องไม่ส่งทั้งคำสั่งและ action และเมื่อรถเข้าสู่โหมดเหล่านี้จะลบคำสั่งปัจจุบันทิ้ง ต้องตัดสินใจไว้ด้วยว่า เมื่อเจ้าหน้าที่ซ่อมบำรุงสลับรถเป็นโหมดมือ ฝั่งระบบควบคุมระดับบนและ WMS จะจัดการกับงานขนย้ายนั้นอย่างไร
การชาร์จ
ฟังก์ชันของระบบควบคุมระดับบนมีการจัดการพลังงาน (คำสั่งชาร์จสามารถแทรกคำสั่งขนย้ายได้) และใน action ก็มี startCharging และ stopCharging แต่ในขณะเดียวกัน ตัวเครื่องชาร์จเองอาจเป็นของเฉพาะของแต่ละผู้ผลิต สิ่งที่ต้องตัดสินใจคือ จะแยกเครื่องชาร์จตามผู้ผลิตหรือใช้ร่วมกัน จะให้รถไปชาร์จที่ระดับแบตเตอรี่เท่าใดและด้วยการตัดสินของใคร และลำดับเมื่อรถของ 2 ผู้ผลิตแบตเตอรี่ต่ำพร้อมกัน
ข้อมูลจำเพาะ (factsheet)
factsheet คือข้อมูลพื้นฐานของซีรีส์รุ่นรถ ใช้ได้ทั้งเป็นเอกสารให้คนอ่าน และเป็น JSON สำหรับประมวลผลด้วยเครื่องที่ระบบควบคุมนำเข้า รายการประกอบด้วยประเภทและความสามารถของรถ คุณสมบัติทางกายภาพ ขีดจำกัดของความยาวตัวระบุและอาร์เรย์ พารามิเตอร์ที่ไม่บังคับและ action ที่รองรับ รูปทรงของรถ สเปกของสิ่งของที่บรรทุก เวอร์ชันซอฟต์แวร์และฮาร์ดแวร์ เป็นต้น มาตรฐานกำหนดว่า สิ่งที่ไม่อยู่ในรายการพารามิเตอร์ที่ไม่บังคับที่รองรับ ให้ถือว่า “ไม่รองรับ” ใน 3.0.0 รถแต่ละคันยังแจ้งประเภทโซนที่ตนเข้าใจได้ผ่าน factsheet ด้วย (เพราะมีรถที่ประมวลผลโซนไม่ได้ หรือประมวลผลได้เพียงบางส่วน)
factsheet ใช้ได้โดยให้ผู้ผลิตแต่ละรายส่งในขั้น RFP แล้วนำไปเทียบกับ factsheet ที่ดึงจากรถจริงในขั้นตรวจรับ หากความเร็วสูงสุด น้ำหนักบรรทุก action ที่ใช้ได้ หรือเวอร์ชันซอฟต์แวร์ ในเอกสารกับรถจริงไม่ตรงกัน ระบบควบคุมระดับบนจะสั่งงานบนสมมติฐานที่ผิด
การเชื่อมต่อ AGV กับ WMS, MES และอุปกรณ์: รวมช่องทางรับคำสั่งขนย้ายให้เหลือช่องทางเดียว
VDA 5050 ไม่ครอบคลุมอินเทอร์เฟซกับอุปกรณ์รอบข้าง อุปกรณ์โครงสร้างพื้นฐาน และระบบ IT ภายนอก แม้ฟังก์ชันของระบบควบคุมระดับบนจะมี “การสื่อสารกับระบบรอบข้าง เช่น ประตู เกต และลิฟต์” แต่วิธีเชื่อมต่ออยู่นอกมาตรฐาน กล่าวคือ ทั้งการเชื่อมต่อกับ WMS และ MES และการเชื่อมต่อกับประตู ลิฟต์ และคอนเวเยอร์ ต้องเขียนสเปกเป็นรายโครงการ
คำสั่งขนย้ายจาก WMS และ MES
ในโรงงานที่มีรถหลายผู้ผลิต สิ่งแรกที่ควรตัดสินใจคือ “รวมช่องทางรับคำสั่งขนย้ายให้เหลือช่องทางเดียว” ให้ WMS หรือ MES ส่งเพียงคำขอขนย้ายว่า “ของชิ้นนี้ จากที่นี่ไปที่นั่น ภายในเมื่อไร” โดยไม่ต้องรู้ว่ารถของผู้ผลิตรายใดจะเป็นผู้ขน ส่วนการมอบหมายให้รถคันใดให้ระบบควบคุมตัดสิน หากจัดเป็นรูปแบบนี้ไว้ แม้ผู้ผลิตจะเพิ่มขึ้น งานแก้ไขฝั่ง WMS ก็จะไม่เพิ่ม
ในแบบ C ระบบควบคุมระดับบนจะเป็นช่องทางรับคำสั่งขนย้าย ในแบบ B นอกจากการจัดสรรสิทธิ์เข้าโซนในระดับบนแล้ว ยังต้องมีชั้นที่กระจายคำขอขนย้ายไปยังระบบควบคุมของแต่ละผู้ผลิต ไม่ว่ากรณีใด สิ่งที่ต้องตัดสินใจเหมือนกัน
- หน่วยและตัวระบุของคำขอขนย้าย (เมื่อคำขอเดียวกันมาถึง 2 ครั้ง แยกแยะได้หรือไม่)
- การจัดการการยกเลิกและการเปลี่ยนแปลง (การยกเลิกหลังรถเริ่มวิ่งแล้ว จะรับที่ไหน และใครเป็นผู้รับ)
- การรายงานเมื่อเสร็จและเมื่อล้มเหลว (ความเคลื่อนไหวของสต็อกใน WMS กับความเคลื่อนไหวของสิ่งของจริงคลาดกันหรือไม่)
- จะให้ปุ่มเรียกและคำสั่งจากคนเข้าช่องทางเดียวกับคำขอจาก WMS และ MES หรือแยกต่างหาก
อนึ่ง ใน action ของมาตรฐาน cancelOrder ถูกกำหนดให้หุ่นยนต์เคลื่อนที่ทุกคันต้องรองรับ วิธียกเลิกจากระดับบนไปยังรถจึงมีอยู่แล้ว แต่จะเชื่อมการยกเลิกใน WMS เข้ากับการยกเลิกของรถ ณ จุดเวลาใด เป็นเรื่องที่ต้องตัดสินใจในแต่ละโครงการ
ประตู ลิฟต์ และคอนเวเยอร์
มาตรฐานระบุว่า ในขั้นการนำมาใช้ ให้กำหนดจุดยกขึ้นและวางลง สถานีชาร์จ สภาพแวดล้อมรอบข้าง (เกต ลิฟต์ ไม้กั้น) ตำแหน่งรอ บัฟเฟอร์ และอื่น ๆ ไว้ในโครงข่ายเส้นทาง จากนั้นจึงเขียนเป็นสเปกว่า การรับส่งสัญญาณกับอุปกรณ์ (สัญญาณ PLC หรือการสื่อสารระดับบน) เงื่อนไข interlock (ยืนยันว่าประตูเปิดสุดแล้วด้วยอะไร ยืนยันว่าตู้ลิฟต์จอดตรงชั้นแล้วด้วยอะไร) และจะให้รถรอที่ไหนเมื่ออุปกรณ์ขัดข้อง
เมื่อมีหลายผู้ผลิต สิ่งที่สำคัญเป็นพิเศษคือ ให้สัญญาณเรียกอุปกรณ์ออกจากจุดเดียว หากต่อสัญญาณจากแต่ละผู้ผลิตเข้าอุปกรณ์ ฝั่งอุปกรณ์จะต้องสร้างตรรกะจัดสรรสิทธิ์การใช้ และทุกครั้งที่ผู้ผลิตเพิ่มขึ้นก็ต้องแก้ไขอุปกรณ์ หากให้ระบบควบคุมระดับบน (แบบ C) หรือการจัดสรรสิทธิ์เข้าโซน (แบบ B) รวมสัญญาณเรียกอุปกรณ์ไว้ที่เดียว จนจากมุมของอุปกรณ์ “ผู้เรียกมีเพียงรายเดียวเสมอ” สเปกฝั่งอุปกรณ์จะเรียบง่ายขึ้น การที่ Open-RMF มี “infrastructure adapter” สำหรับประตูและลิฟต์เป็นองค์ประกอบ ก็ใกล้เคียงกับแนวคิดนี้
คำขอกับการตอบกลับ และ timeout
ใน 3.0.0 มีการเพิ่มกลไกที่เมื่อต้องได้รับอนุญาตจากระบบควบคุม เช่น การเข้าโซน รถจะส่งคำขอในสถานะ และระบบควบคุมจะตอบกลับทาง topic responses ด้วย “GRANTED” “QUEUED” “REJECTED” หรือ “REVOKED” การอนุญาตกำหนดระยะเวลาที่มีผลได้ หากคำตอบไม่มาภายในเวลา รถจะทำตัวเหมือนไม่ได้รับอนุญาต และไม่ทำการนั้น มาตรฐานเขียนว่า การจัดการ timeout และการลองใหม่ให้ตัดสินใจตอนรวมระบบ มาตรฐานไม่มีตัวเลขว่าจะรอกี่วินาทีหรือลองใหม่กี่ครั้ง จึงต้องตัดสินในแต่ละโครงการ ให้สอดคล้องกับเวลาตอบสนองของอุปกรณ์
ความปลอดภัยและการแบ่งความรับผิดชอบ: สิ่งที่อยู่นอกขอบเขตของ VDA 5050
การรองรับมาตรฐานการสื่อสารไม่ได้รับประกันความปลอดภัย
VDA 5050 ระบุชัดว่าห้ามถือว่าตนเองเป็นมาตรฐานความปลอดภัย และห้ามนำไปใช้ในฐานะมาตรฐานความปลอดภัย MassRobotics 1.0 ก็ระบุว่าห้ามพึ่งพาเพื่อวัตถุประสงค์ที่เกี่ยวกับความปลอดภัย กล่าวคือ ไม่ว่าจะรองรับมาตรฐานใด ก็ไม่ได้หมายความว่ารับประกันความปลอดภัยด้วยเหตุนั้นเพียงอย่างเดียว ฟังก์ชันความปลอดภัยของรถแต่ละคัน (การลดความเร็วและหยุดด้วยเลเซอร์สแกนเนอร์นิรภัย การหยุดฉุกเฉิน เป็นต้น) ยังคงเป็นการออกแบบและความรับผิดชอบของผู้ผลิตรถแต่ละรายเหมือนเดิม วิธีเลือกและการตรวจรับเลเซอร์สแกนเนอร์นิรภัยอยู่ใน “วิธีเลือกเลเซอร์สแกนเนอร์นิรภัยสำหรับโรงงานไทย: จากสำรวจหน้างานถึงตรวจรับ“
มาตรฐานความปลอดภัยที่เกี่ยวข้อง (เท่าที่ยืนยันได้)
| มาตรฐาน | ขอบเขตที่ยืนยันได้ | ความเกี่ยวข้องกับการใช้รถหลายผู้ผลิตร่วมกัน |
|---|---|---|
| ISO 3691-4:2023 | ข้อกำหนดด้านความปลอดภัยและวิธีการทวนสอบของรถอุตสาหกรรมไร้คนขับและระบบของรถ ระบุว่าสภาพของพื้นที่ปฏิบัติงานส่งผลอย่างมากต่อการทำงานอย่างปลอดภัย และวางแนวทางการเตรียมพื้นที่ไว้ในภาคผนวก ไม่ใช้กับรถที่นำทางด้วยวิธีทางกลอย่างเดียว (ราง ตัวนำ เป็นต้น) และรถที่ควบคุมจากระยะไกล มาตรฐานยุโรป EN ISO 3691-4:2023 เป็นฉบับที่ 2 | เป็นมาตรฐานที่รวมถึง “ระบบ” และมีประเด็นเรื่องการเตรียมพื้นที่ปฏิบัติงาน VDA 5050 3.0.0 ก็อ้างนิยามของ “หุ่นยนต์เคลื่อนที่” จากมาตรฐานนี้ |
| ANSI/RIA R15.08-1-2020 (Part 1) | ข้อกำหนดด้านความปลอดภัยสำหรับผู้ผลิตหุ่นยนต์เคลื่อนที่อุตสาหกรรม (IMR) | ความรับผิดชอบของผู้ผลิตของรถแต่ละคัน |
| ANSI/A3 R15.08-2-2023 (Part 2) | ข้อกำหนดของระบบและการประยุกต์ใช้ IMR เป็นข้อกำหนดเมื่อรวมและตั้งค่า IMR หรือฝูงรถเข้ากับสถานที่ กลุ่มเป้าหมายคือผู้รวมระบบ ครอบคลุมปฏิสัมพันธ์กับสถานีชาร์จและอุปกรณ์อื่น และการพิจารณาความปลอดภัยของสภาพแวดล้อมการใช้งาน | ความรับผิดชอบของฝั่งผู้รวมระบบ ปฏิสัมพันธ์กับอุปกรณ์ที่ใช้ร่วมกันอยู่ในขอบเขต |
| ANSI/A3 R15.08-3 (Part 3 ฉบับปี 2026) | ตามรายงานข่าว กำหนดความรับผิดชอบของผู้ใช้ที่ใช้งานแอปพลิเคชัน IMR (การประเมินความเสี่ยง การจัดการการเปลี่ยนแปลง การฝึกอบรมพนักงาน การทบทวนและตรวจสอบเป็นระยะ) ทำให้ชุด 3 ส่วนครบ | ความรับผิดชอบของฝั่งผู้ใช้ (โรงงาน) การเพิ่มผู้ผลิตหรือการเปลี่ยนเลย์เอาต์อาจอยู่ในขอบเขตของการจัดการการเปลี่ยนแปลง |
R15.08 เป็นมาตรฐานของสหรัฐฯ และไม่ได้ตรวจสอบว่าเป็นข้อบังคับทางกฎหมายในไทยหรือไม่ นอกจากนี้ เนื้อหาของ ISO 3691-4 และ R15.08 เป็นเอกสารที่ต้องซื้อ ในที่นี้จึงแนะนำเฉพาะในขอบเขตของบทสรุปที่เปิดเผย ข่าวประชาสัมพันธ์ และรายงานข่าว บทความนี้ไม่ใช่คำแนะนำเรื่องการขอรับรองหรือการปฏิบัติตามกฎหมาย มาตรฐานและขั้นตอนที่ต้องใช้ ควรตรวจสอบกับหน่วยรับรองหรือผู้เชี่ยวชาญ
การที่ R15.08 แบ่งส่วนตามบทบาท (ผู้ผลิต ผู้รวมระบบ ผู้ใช้) เป็นแนวทางเมื่อคิดเรื่องการแบ่งความรับผิดชอบในการใช้รถหลายผู้ผลิตร่วมกัน คือ ความปลอดภัยของรถแต่ละคันเป็นของผู้ผลิต ความปลอดภัยของผลลัพธ์หลังรวมระบบเป็นของผู้รวมระบบ และการรักษาความปลอดภัยระหว่างการใช้งานเป็นของผู้ใช้
ใครเป็นผู้ประเมินความเสี่ยงหลังรวมระบบ
ในขอบเขตที่ยืนยันได้ครั้งนี้ ไม่พบข้อกำหนดที่ระบุโดยตรงว่าใครเป็นผู้ประเมินความเสี่ยงหลังจากควบคุมรถหลายผู้ผลิตด้วยระบบควบคุมเดียว VDA 5050 ระบุชัดว่าไม่แบ่งความรับผิดชอบระหว่างผู้ใช้งาน SIer ผู้ผลิตรถ และผู้จัดหาระบบควบคุม ดังนั้นเรื่องนี้ต้องกำหนดไว้ในสัญญา อย่างน้อยควรเขียนประเด็นต่อไปนี้ไว้ในสัญญาและ RFP
- ใครเป็นผู้ประเมินความเสี่ยงของทั้งระบบหลังรวมระบบ และใครเป็นผู้อนุมัติ
- ทุกครั้งที่เพิ่มผู้ผลิต เปลี่ยนเลย์เอาต์หรือแผนที่ หรือเปลี่ยนการตั้งค่าของระบบควบคุมระดับบน ใครเป็นผู้ประเมินใหม่
- การตั้งค่าฟังก์ชันความปลอดภัยของรถแต่ละคัน (เช่น ระยะลดความเร็วและหยุด) จะเปลี่ยนเพื่อความสะดวกของระบบควบคุมระดับบนได้หรือไม่ และเมื่อจะเปลี่ยน ใครเป็นผู้อนุมัติ
การแยกแยะปัญหาเบื้องต้นเมื่อเกิดความขัดข้อง
ในโครงสร้างที่มีหลายผู้ผลิต เมื่อเกิดความขัดข้องจะรู้ไม่ได้ทันทีว่า “ปัญหาอยู่ที่ไหน” ที่รถ ที่ระบบควบคุมของผู้ผลิต ที่ระบบควบคุมระดับบน ที่ broker ที่ระบบไร้สาย ที่อุปกรณ์ หรือที่ WMS ให้กำหนดขั้นตอนการแยกแยะปัญหาเบื้องต้น และทำเป็นเอกสารว่าใครดู log ใด และติดต่อไปที่ไหน สถานะของรถที่ระบบควบคุมระดับบนแสดง (โหมดการทำงาน ข้อผิดพลาด สถานะการเชื่อมต่อ) เป็นข้อมูลแรกสำหรับการแยกแยะ และให้ผู้ผลิตแต่ละรายตอบไว้ตั้งแต่ขั้น RFP ว่า ใช้เวลาเท่าใดตั้งแต่ได้รับแจ้งความขัดข้องจนถึงตอบสนอง และค่าใช้จ่ายเมื่อต้องตรวจสอบร่วมกับบริษัทระบบควบคุมระดับบนจะจัดการอย่างไร
เครือข่ายและ cybersecurity: MQTT broker ระบบไร้สาย และสิทธิ์การเข้าถึง
VDA 5050 ระบุชัดว่าไม่กำหนดกลไก เทคโนโลยี และกระบวนการด้านความปลอดภัยของการสื่อสารและการปกป้องข้อมูล และยังเขียนว่า “ความปลอดภัยของโปรโตคอลต้องพิจารณาในการตั้งค่า broker แต่แนวทางนี้ไม่ครอบคลุม” ในที่นี้จะแยกสิ่งที่เขียนไว้ในมาตรฐาน กับข้อควรระวังในการออกแบบทั่วไป
สิ่งที่เขียนไว้ในมาตรฐาน
- การสื่อสารตั้งอยู่บนสมมติฐานว่าผ่านเครือข่ายไร้สาย และต้องคำนึงถึงผลกระทบของการขาดการเชื่อมต่อและการสูญหายของข้อความ
- ใช้ MQTT 3.1.1 ขึ้นไป
- QoS ของ order, instantActions, state และอื่น ๆ คือ 0 (Best Effort) ส่วน connection คือ 1 (At Least Once)
- รถตั้งค่า “last will” เมื่อเชื่อมต่อ broker เมื่อขาดการเชื่อมต่อโดยไม่คาดคิด จะมีการส่ง “CONNECTION_BROKEN” ไปที่ topic connection เมื่อตัดการเชื่อมต่อตามปกติจะส่ง “OFFLINE” และเมื่อเชื่อมต่อจะส่ง “ONLINE” โดยส่งพร้อม retained flag
- แม้รถจะขาดการเชื่อมต่อจาก broker ก็ยังเก็บคำสั่งที่ได้รับไว้ และทำตามคำสั่งไปจนถึง node สุดท้ายที่ปล่อยแล้ว
- กรณีใช้ MQTT broker บน cloud อาจต้องปรับโครงสร้าง topic
- ใน 3.0.0 มีการเพิ่ม instant action updateCertificate สำหรับต่ออายุใบรับรองของรถ
QoS 0 เป็นการตั้งค่าบนสมมติฐานว่าอาจมีข้อความที่ส่งไม่ถึง รถและระบบควบคุมระดับบนจะทำงานอย่างไรเมื่อคำสั่งวิ่งส่งไม่ถึง จึงเป็นสิ่งที่ต้องตรวจในการทดสอบรับมอบ
ข้อควรระวังในการออกแบบทั่วไป
ต่อไปนี้ไม่ใช่ข้อกำหนดของมาตรฐาน แต่เป็นแนวคิดการออกแบบทั่วไป
- ตำแหน่งของ broker: จะวางไว้ในเครือข่ายระบบควบคุมของโรงงาน หรือบน cloud หากวางบน cloud ต้องคิดว่าเมื่ออินเทอร์เน็ตขาด การขนย้ายในโรงงานจะหยุดหรือไม่
- การยืนยันตัวตนและสิทธิ์: แยกข้อมูลยืนยันตัวตนของรถแต่ละคัน และจำกัดสิทธิ์ให้รถแต่ละคันอ่านเขียนได้เฉพาะ topic ของตนเอง ไม่ให้ระบบอื่นนอกจากระบบควบคุมระดับบนส่ง order หรือ instantActions ได้
- การต่ออายุใบรับรอง: ตัดสินใจว่าใครเป็นผู้จัดการวันหมดอายุและขั้นตอนต่ออายุใบรับรอง
- ระบบไร้สาย: ตรวจด้วยรถจริงว่าตลอดเส้นทางขนย้ายมีจุดที่สัญญาณไร้สายขาดหรือไม่ และการสลับ roaming ทำให้การสื่อสารขาดหรือไม่
- การบำรุงรักษาระยะไกล: เส้นทางที่ผู้ผลิตแต่ละรายเข้าถึงรถหรือระบบควบคุมจากระยะไกล ใครเป็นผู้อนุญาตและบันทึก
วิธีกำหนดข้อกำหนดด้าน cybersecurity ให้ FA SIer อธิบายไว้ใน “Cybersecurity สำหรับ FA SIer — คู่มือ RFP และหลักฐานรับมอบในไทย ปี 2026” ตัวเลขที่เป็นรูปธรรม (ความยาวรหัสผ่าน รอบการต่ออายุ เป็นต้น) ให้กำหนดตามนโยบายความมั่นคงปลอดภัยสารสนเทศของบริษัท
การคำนวณต้นทุนจำลอง: เปรียบเทียบยอดรวม 5 ปีของแบบ B และแบบ C ตามจำนวนผู้ผลิต (ตัวเลขสมมติ)
ต่อจากนี้ จะใช้โรงงานจำลองเพื่อแสดงโครงสร้างของการคำนวณ โดยเปรียบเทียบยอดรวม 5 ปีของแบบ B (ระบบควบคุมแยกตามผู้ผลิต + การจัดสรรสิทธิ์เข้าโซน) กับแบบ C (รวมเข้าระบบควบคุมระดับบนผ่านอินเทอร์เฟซกลาง) จำนวนเงินต่อไปนี้ทั้งหมดเป็นตัวเลขสมมติสำหรับบทความนี้ ไม่ใช่ราคาของผู้ขาย และไม่ใช่ตัวเลขจากการสำรวจ โปรดแทนด้วยใบเสนอราคาของบริษัทเองเมื่อนำไปใช้
สมมติฐานของโรงงานจำลอง
สมมติเป็นโรงงานผู้ผลิตญี่ปุ่นในไทย 1 แห่ง ที่นำ AGV/AMR จากหลายผู้ผลิตมาใช้ และมีโซนทางแยกกับอุปกรณ์ที่ใช้ร่วมกัน สกุลเงินเป็นบาทไทย (THB) ระยะเวลา 5 ปี ให้จำนวนผู้ผลิตรถเป็น V
| รายการ | แบบ B (ระบบควบคุมแยกตามผู้ผลิต + การจัดสรรสิทธิ์เข้าโซน) | แบบ C (รวมเข้าระบบควบคุมระดับบน) |
|---|---|---|
| ค่าเริ่มต้น ส่วนคงที่ | 300,000 THB | 1,500,000 THB (ไลเซนส์ระบบควบคุมระดับบน เซิร์ฟเวอร์ broker การรวมแผนที่) |
| ค่าเริ่มต้น ต่อผู้ผลิต | 600,000 THB/ราย (พัฒนาอินเทอร์เฟซแยกเฉพาะ) | 150,000 THB/ราย (การเชื่อมต่อและการตรวจสอบ) |
| ค่ารายปี ส่วนคงที่ | ไม่มี | 200,000 THB/ปี (บำรุงรักษา ต่ออายุไลเซนส์) |
| ค่ารายปี ต่อผู้ผลิต | 80,000 THB/ราย/ปี (ทดสอบซ้ำและบำรุงรักษา เพื่อตรวจการเชื่อมต่อกับระดับบนใหม่ทุกครั้งที่แต่ละรายอัปเดตซอฟต์แวร์) | 20,000 THB/ราย/ปี |
| สูตรยอดรวม 5 ปี | 300,000 + 600,000V + 5×80,000V = 300,000 + 1,000,000V | 1,500,000 + 150,000V + 5×(200,000 + 20,000V) = 2,500,000 + 250,000V |
แบบ B มีต้นทุนคงที่ต่ำ แต่ต้นทุนต่อผู้ผลิตสูง แบบ C เป็นตรงกันข้าม คือต้นทุนคงที่สูง แต่ต้นทุนต่อผู้ผลิตต่ำ จากสูตร ทุกครั้งที่ผู้ผลิตเพิ่ม 1 ราย ยอดรวม 5 ปีของแบบ B จะเพิ่ม 1,000,000 THB และของแบบ C จะเพิ่ม 250,000 THB
เมื่อจำนวนผู้ผลิตเปลี่ยน แบบใดถูกกว่า
| จำนวนผู้ผลิต V | ยอดรวม 5 ปี แบบ B | ยอดรวม 5 ปี แบบ C | ส่วนต่าง (B−C) |
|---|---|---|---|
| 2 ราย | 2,300,000 THB | 3,000,000 THB | −700,000 THB (B ถูกกว่า) |
| 3 ราย | 3,300,000 THB | 3,250,000 THB | +50,000 THB (เกือบเท่ากัน C ถูกกว่าเล็กน้อย) |
| 4 ราย | 4,300,000 THB | 3,500,000 THB | +800,000 THB (C ถูกกว่า) |
| 5 ราย | 5,300,000 THB | 3,750,000 THB | +1,550,000 THB (C ถูกกว่า) |
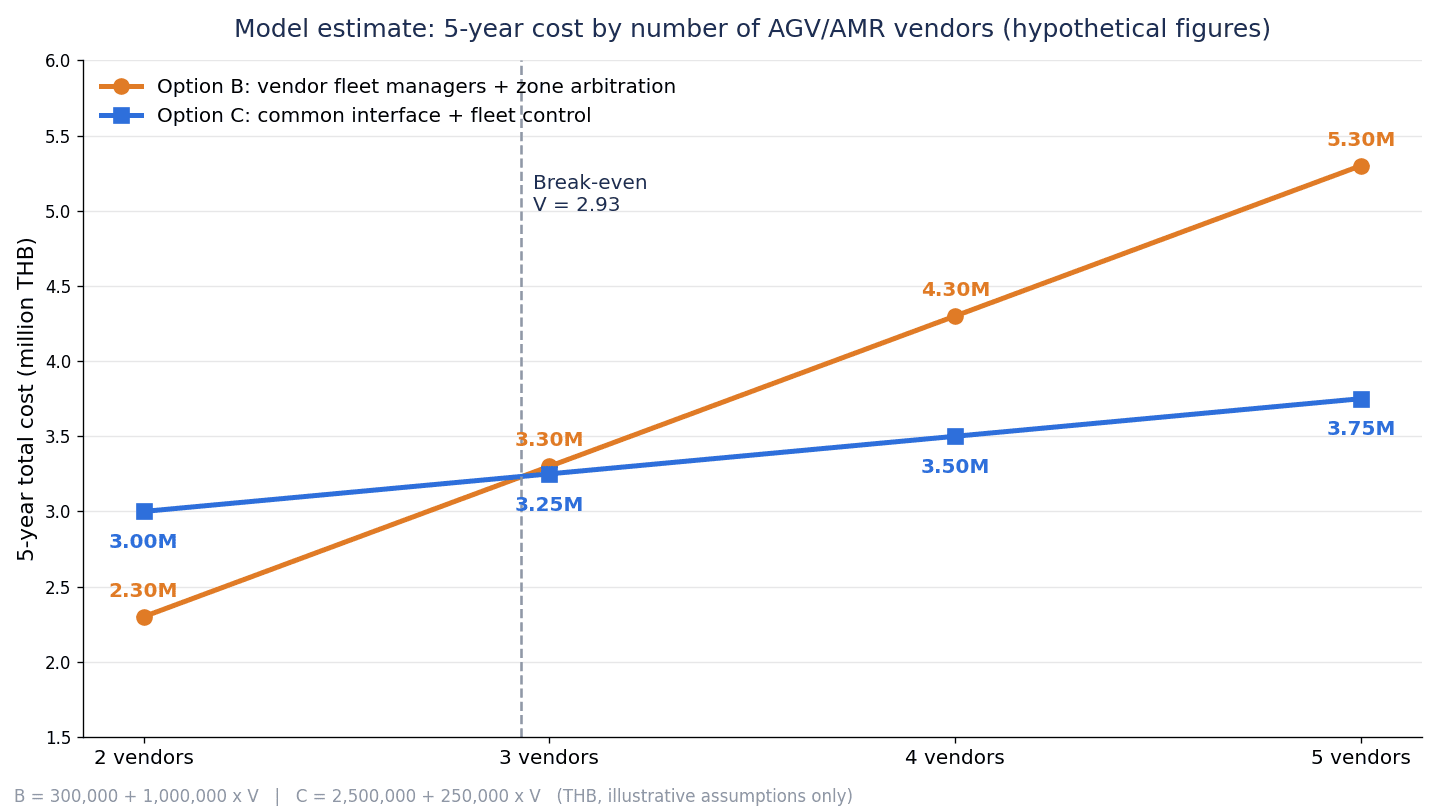
จุดคุ้มทุนหาได้จาก 300,000 + 1,000,000V = 2,500,000 + 250,000V จะได้ 750,000V = 2,200,000 และ V ≈ 2.93 ภายใต้ตัวเลขสมมติชุดนี้ ยอดรวม 5 ปีของแบบ B และแบบ C จะสลับกันในช่วงที่นำผู้ผลิตรายที่ 3 เข้ามา ที่ 2 ราย แบบ B ถูกกว่า 700,000 THB ที่ 3 รายเกือบเท่ากัน (แบบ C ถูกกว่า 50,000 THB) ที่ 4 ราย แบบ C ถูกกว่า 800,000 THB และที่ 5 รายถูกกว่า 1,550,000 THB
แบบ A (รวมเป็นผู้ผลิตรายเดียว) ไม่ได้คำนวณเป็นตัวเงิน เพราะค่าเปลี่ยนรถที่มีอยู่ ช่วงเวลาที่ต้องหยุดระหว่างเปลี่ยน และความเสี่ยงจากการพึ่งพาผู้ผลิตรายเดียว ต่างกันมากเกินไปในแต่ละโรงงาน
สิ่งที่ไม่ได้รวมไว้ในการคำนวณนี้
- ปริมาณการขนย้ายที่เพิ่มขึ้นและจำนวนรถที่ต้องใช้ลดลง จากการรอในโซนทางแยกที่ลดลง (เพราะเปลี่ยนไปมากตามเส้นทางการไหลของแต่ละโรงงาน)
- ค่าแก้ไขหรือค่า adapter กรณีที่รถที่มีอยู่ไม่รองรับอินเทอร์เฟซกลาง
- ความเป็นไปได้ที่การปรับให้เหมาะสมซึ่งระบบควบคุมเฉพาะของผู้ผลิตมีอยู่ (ฟังก์ชันที่ดึงสมรรถนะของรถออกมา) จะใช้ไม่ได้ในระบบควบคุมระดับบน
- เวลาที่ใช้แยกแยะปัญหาเมื่อเกิดความขัดข้องที่เพิ่มขึ้นหรือลดลง
โดยเฉพาะข้อแรก เป็นรายการที่ส่งผลดีต่อแบบ C ได้ง่ายกว่า เพราะแบบ B ทำเพียงจัดการสิทธิ์เข้าโซนแบบทีละคันและไม่ได้ปรับจราจรให้เหมาะสม การรอในโซนทางแยกจึงยังเหลืออยู่ในระดับหนึ่ง ในทางกลับกัน ข้อที่สามเป็นรายการที่ไม่เป็นผลดีต่อแบบ C ทั้งสองข้อไม่ได้คำนวณเป็นตัวเงิน จึงไม่ควรตัดสินจากส่วนต่างในตารางข้างต้นเพียงอย่างเดียว แต่ให้นำ 4 รายการนี้มาเรียงเปรียบเทียบเชิงคุณภาพประกอบการตัดสินใจ
สิ่งที่สรุปได้จากการคำนวณ
จากตัวเลขสมมติชุดนี้ สามารถสรุปลำดับได้ว่า ถ้ามีถึง 2 ราย ให้เริ่มด้วยแบบ B (การจัดสรรสิทธิ์เข้าโซน) และเมื่อเห็นว่าจะเพิ่มผู้ผลิตรายที่ 3 จึงพิจารณาแบบ C อย่างไรก็ตาม แม้ผู้ผลิตรายที่ 3 จะยังไม่แน่นอน ก็ขอแนะนำว่า สำหรับรถที่จะซื้อใหม่ต่อจากนี้ ให้กำหนดใน RFP ให้รองรับอินเทอร์เฟซกลาง (และระบุเวอร์ชัน) ไว้ หากทำเช่นนี้ เมื่อย้ายไปแบบ C ในภายหลัง ค่าแก้ไขรถที่มีอยู่หรือค่า adapter จะลดลง (ผลข้อนี้ไม่ได้คำนวณเป็นตัวเงิน) แนวคิดเรื่องต้นทุนของตัวรถ AGV และ AMR อธิบายไว้ใน “ราคา AGV และ AMR: คู่มือ TCO 5 ปีสำหรับโรงงานไทย“
หัวข้อที่ควรเขียนใน RFP ของระบบควบคุมฝูง AGV
ใน RFP การถามเพียงว่า “รองรับ VDA 5050 หรือไม่” นั้นไม่พอ ต้องจัดให้เป็นรูปแบบที่ผู้ใช้เติม 6 รายการที่มาตรฐานไม่ครอบคลุมด้วยตนเอง และให้บริษัทระบบควบคุมระดับบน ผู้ผลิตรถแต่ละราย และ SIer ตอบด้วยหัวข้อเดียวกัน
| ลำดับ | หัวข้อ | ตัวอย่างเนื้อหาที่ควรเขียน |
|---|---|---|
| 1 | การสำรวจงานขนย้าย | รายการเส้นทาง ผู้ผลิตรถและจำนวนคัน โซนทางแยกและอุปกรณ์ที่ใช้ร่วมกัน (ประตู ลิฟต์ เครื่องชาร์จ จุดส่งต่อของคอนเวเยอร์) และแหล่งที่มาของคำสั่งขนย้าย (WMS, MES ปุ่มเรียก คน) |
| 2 | แนวทางการควบคุม | ตั้งอยู่บนแบบใดในแบบ A ถึง D หากเป็นแบบ B ให้ระบุรายการโซนที่ต้องจัดการสิทธิ์เข้าแบบทีละคัน หากเป็นแบบ C ให้ระบุขอบเขตรถที่ระบบควบคุมระดับบนสั่งงานโดยตรง |
| 3 | เวอร์ชันที่รองรับ | เวอร์ชัน VDA 5050 ที่รองรับ (เช่น 2.0, 2.1, 3.0) ของรถแต่ละรุ่นและระบบควบคุมแต่ละระบบ และแผนกับค่าใช้จ่ายเมื่อจะอัปเกรดเวอร์ชัน |
| 4 | การส่ง factsheet | factsheet ของรถแต่ละรุ่น (คุณสมบัติทางกายภาพ สเปกของสิ่งของที่บรรทุก พารามิเตอร์ที่ไม่บังคับและ action ที่รองรับ ประเภทโซนที่รองรับ เวอร์ชันซอฟต์แวร์และฮาร์ดแวร์) และระบุว่าจะเทียบกับรถจริงตอนตรวจรับ |
| 5 | รายการ action | แต่ละ action ที่ใช้ในโรงงาน ทำด้วย action มาตรฐานหรือ action เฉพาะ และเอกสารนิยามของ action เฉพาะ |
| 6 | รายการข้อผิดพลาดและตารางจับคู่ | ประเภทและระดับข้อผิดพลาดของผู้ผลิตแต่ละราย และตารางจับคู่กับการรับมือของโรงงาน (ผู้รับแจ้ง การโอนงาน การให้คนเข้าแทรกแซง) |
| 7 | แผนที่และระบบพิกัด | จุดกำเนิดและระบบพิกัดร่วม mapId ของแต่ละชั้น การปรับปรุงแผนที่และการจัดการเวอร์ชัน ขั้นตอนการแจกจ่าย และจุดอ้างอิงสำหรับตรวจว่าพิกัดตรงกัน |
| 8 | ตรรกะการจัดการจราจร | ลำดับความสำคัญในโซนทางแยก การตรวจจับและคลี่คลาย deadlock ตำแหน่งรอ แนวคิดการแทรกเพื่อชาร์จ คำอธิบายของผลิตภัณฑ์ระบบควบคุมระดับบน และปรับเปลี่ยนด้วยการตั้งค่าได้ถึงระดับไหน |
| 9 | การเชื่อมต่อระดับบนและอุปกรณ์ | ช่องทางรับคำสั่งขนย้ายจาก WMS และ MES การจัดการคำสั่งซ้ำและการยกเลิก สัญญาณและเงื่อนไข interlock กับประตู ลิฟต์ และคอนเวเยอร์ timeout และการลองใหม่ |
| 10 | ความปลอดภัยและการแบ่งความรับผิดชอบ | ผู้ประเมินความเสี่ยงหลังรวมระบบและผู้อนุมัติ การประเมินใหม่เมื่อมีการเปลี่ยนแปลง การอนุมัติเมื่อเปลี่ยนการตั้งค่าฟังก์ชันความปลอดภัยของรถแต่ละคัน ขั้นตอนการแยกแยะปัญหาเบื้องต้นเมื่อขัดข้องและผู้ติดต่อ |
| 11 | เครือข่ายและความปลอดภัย | ตำแหน่งของ broker และการทำระบบสำรอง การยืนยันตัวตนและสิทธิ์ของรถแต่ละคัน การจัดการใบรับรอง ขอบเขตสัญญาณไร้สาย เส้นทางและบันทึกของการบำรุงรักษาระยะไกล |
| 12 | การทดสอบรับมอบและค่าบำรุงรักษา | การทดสอบ 7 กรณีในบทถัดไป ขอบเขตและค่าใช้จ่ายของการทดสอบซ้ำเมื่ออัปเดตซอฟต์แวร์ เวลาตอบสนองของแต่ละราย รายละเอียดค่าบำรุงรักษา 5 ปี |
ข้อ 3 “เวอร์ชันที่รองรับ” สำคัญเป็นพิเศษ หมายเลขเวอร์ชันหลักอยู่ในลำดับชั้นของ topic และการเปลี่ยนเวอร์ชันหลักโดยทั่วไปมีการเปลี่ยนแปลงที่ไม่เข้ากันย้อนหลัง การจับคู่รถกับระบบควบคุมที่ต่างเวอร์ชันกันจะทำงานได้จริงหรือไม่ มาตรฐานบอกไม่ได้ เป็นเรื่องที่ต้องตรวจสอบเป็นรายผลิตภัณฑ์ คำตอบที่เขียนเพียงว่า “รองรับ VDA 5050” ให้พักการประเมินไว้จนกว่าจะรู้เวอร์ชัน
สิ่งที่ต้องตรวจใน PoC และ FAT/SAT: การทดสอบรับมอบด้วยการจงใจทดลอง
ใน PoC และการทดสอบรับมอบ ไม่ใช่ตรวจเพียงว่ารถวิ่งได้หรือไม่เมื่อทุกอย่างปกติ แต่ต้องตรวจว่า เมื่อจงใจทำให้เกิดความผิดปกติ รถหยุดในฝั่งที่ปลอดภัยหรือไม่ สถานะแสดงที่ระดับบนถูกต้องหรือไม่ กู้คืนได้ตามเอกสารหรือไม่ และสืบหาสาเหตุจาก log ได้หรือไม่ เมื่อมาตรฐานระบุชัดว่าไม่ครอบคลุม “ขั้นตอนการตรวจสอบและตรวจรับ” เนื้อหาการทดสอบก็ต้องกำหนดเอง โดยแบ่งเป็นการทดสอบในสภาพแวดล้อมของผู้ขายหรือ SIer (FAT) และการทดสอบในโรงงานของบริษัทเองที่เชื่อมต่อกับระบบไร้สาย อุปกรณ์ และ WMS จริง (SAT)
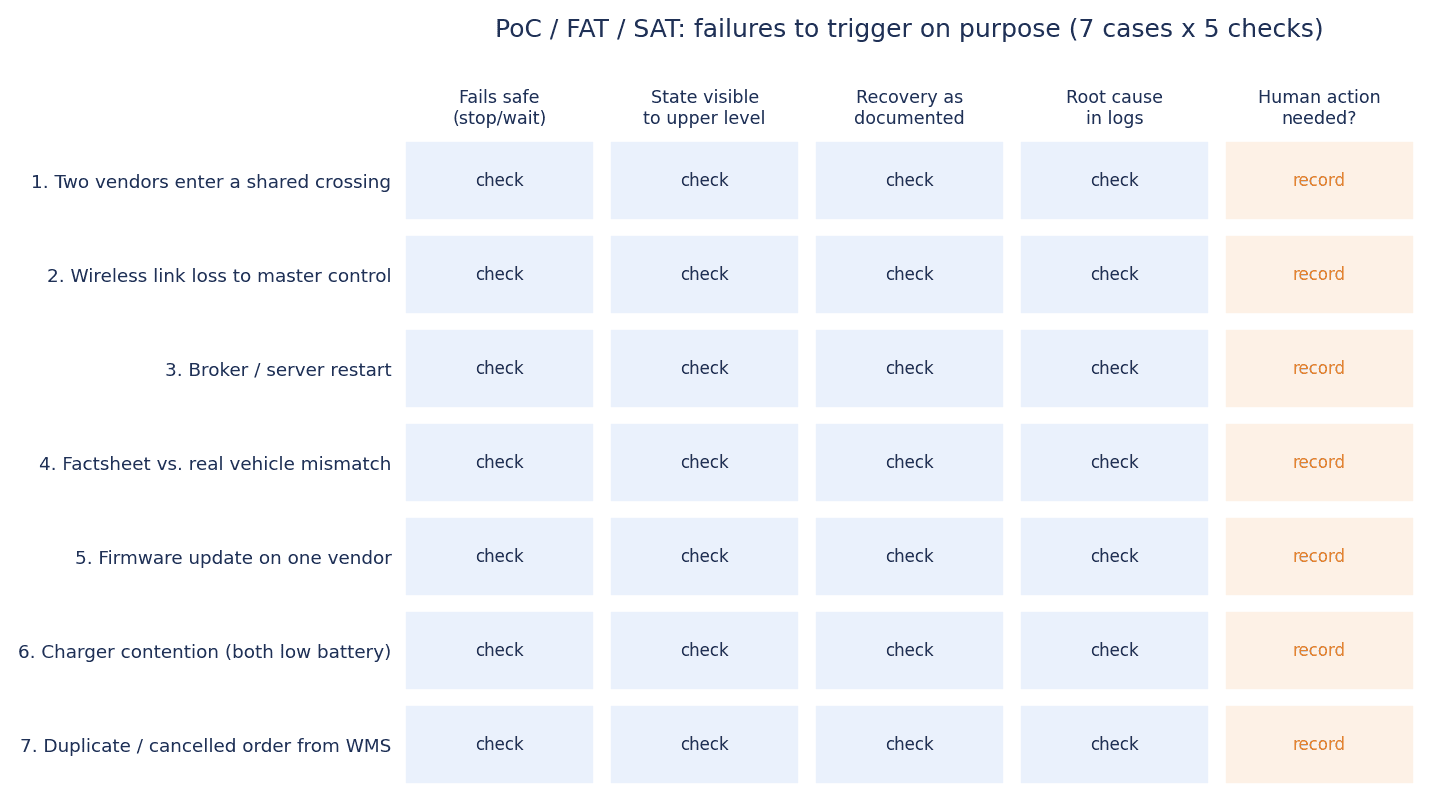
7 กรณีที่จงใจทดลอง
- รถ 2 ผู้ผลิตเข้าโซนทางแยกพร้อมกัน: ให้รถของ 2 ผู้ผลิตวิ่งให้ถึงโซนทางแยกเดียวกันพร้อมกัน ตรวจว่าเข้าได้เพียงฝั่งเดียว และอีกฝั่งรอที่ตำแหน่งที่กำหนดไว้ก่อนถึงโซนหรือไม่ เกิด deadlock หรือไม่
- การสื่อสารระหว่างระบบควบคุมระดับบนกับรถขาด: สร้างจุดที่สัญญาณไร้สายขาด หรือปิด access point รถจะทำตามคำสั่งไปจนถึง node สุดท้ายที่ปล่อยแล้ว จึงต้องตรวจว่าไม่ได้ปล่อยไปจนถึงภายในโซนทางแยก หน้าจอระดับบนแสดง “CONNECTION_BROKEN” หรือไม่
- รีสตาร์ต broker (หรือเซิร์ฟเวอร์ของระบบควบคุมระดับบน): รีสตาร์ตระหว่างทำงาน ตรวจว่าหลังเชื่อมต่อใหม่ สถานะของรถกลับมาแสดงที่ระดับบนถูกต้องหรือไม่ (สถานะถูกส่งอย่างน้อยทุก 30 วินาที) และไม่มีคำสั่งซ้ำ
- factsheet ไม่ตรงกับรถจริง: ตรวจว่าความเร็วสูงสุด น้ำหนักบรรทุก และ action ที่ใช้ได้ในเอกสาร ตรงกับ factsheet ที่ดึงจากรถจริงหรือไม่ หากมีรายการที่ไม่ตรงกัน ระบบควบคุมระดับบนออกคำสั่งที่ผิดหรือไม่
- เชื่อมต่อใหม่หลังอัปเดตซอฟต์แวร์ (firmware) ของผู้ผลิตรายหนึ่ง: อัปเดตซอฟต์แวร์ของรถฝั่งหนึ่งแล้วให้เชื่อมต่อใหม่ ตรวจว่าข้อมูลเวอร์ชันใน factsheet ถูกปรับปรุงหรือไม่ และการจัดการ action ข้อผิดพลาด และโซน เปลี่ยนไปหรือไม่
- แย่งเครื่องชาร์จ: ทำให้รถของ 2 ผู้ผลิตแบตเตอรี่ต่ำ (เทียบเท่า URGENT) พร้อมกัน ตรวจว่าลำดับการชาร์จเป็นไปตามที่กำหนดหรือไม่ และการแทรกคำสั่งขนย้ายทำงานถูกต้องหรือไม่
- คำสั่งขนย้ายจากระดับบน (WMS และ MES) ซ้ำและถูกยกเลิก: ส่งคำขอขนย้ายเดียวกัน 2 ครั้ง และยกเลิกระหว่างวิ่ง ตรวจว่าคำสั่งซ้ำถูกรวมเป็น 1 รายการหรือไม่ การยกเลิกไปถึงรถหรือไม่ และไม่คลาดกับความเคลื่อนไหวของสต็อกใน WMS
5 รายการที่ต้องตรวจ
ในแต่ละกรณี ให้ตรวจ 5 รายการต่อไปนี้
| รายการที่ตรวจ | สิ่งที่ดู |
|---|---|
| การหยุดและรออยู่ในฝั่งที่ปลอดภัยหรือไม่ | เมื่อผิดปกติ รถหยุดหรือรอที่ตำแหน่งปลอดภัยที่กำหนดไว้ ไม่ใช่ภายในโซนทางแยกหรือภายในอุปกรณ์ |
| สถานะแสดงที่ระดับบนถูกต้องหรือไม่ | โหมดการทำงาน ระดับข้อผิดพลาด สถานะการเชื่อมต่อ และตำแหน่ง แสดงบนหน้าจอระบบควบคุมระดับบนและใน WMS ถูกต้องหรือไม่ |
| ขั้นตอนกู้คืนเป็นไปตามเอกสารหรือไม่ | ทำตามคู่มือการกู้คืนแล้วเริ่มขนย้ายต่อได้หรือไม่ ไม่ต้องทำสิ่งที่ไม่มีในคู่มือ |
| สืบหาสาเหตุจาก log ได้หรือไม่ | นำ log ของรถ ระบบควบคุมของผู้ผลิต ระบบควบคุมระดับบน broker และอุปกรณ์ มาเทียบตามเวลา แล้วระบุสาเหตุได้หรือไม่ |
| ต้องให้คนเข้าแทรกแซงหรือไม่ | ต้องมีคนไปที่หน้างานหรือไม่ หากต้อง มีการกำหนดไว้หรือไม่ว่าใคร ทำอะไร ที่ไหน |
หากทำตารางไขว้ 7 กรณีกับ 5 รายการ แล้วบันทึกผลผ่านหรือไม่ผ่านพร้อมหลักฐาน (บันทึกหน้าจอ log วิดีโอ) ไว้ในแต่ละช่อง จะเปรียบเทียบผล FAT กับ SAT ได้ง่าย ไม่ใช่ทุกกรณีที่เกี่ยวข้องกับทุกรายการด้วยน้ำหนักเท่ากัน เช่น การเข้าโซนทางแยกพร้อมกัน จุดสำคัญคือ “การหยุดและรออยู่ในฝั่งที่ปลอดภัยหรือไม่” ส่วนการเชื่อมต่อใหม่หลังอัปเดตซอฟต์แวร์ จุดสำคัญคือ “สถานะแสดงที่ระดับบนถูกต้องหรือไม่” และ “สืบหาสาเหตุจาก log ได้หรือไม่”
การแบ่งหน้าที่ระหว่าง FAT และ SAT
ใน FAT ให้รันทั้ง 7 กรณีที่สถานที่ทดสอบ เพื่อตรวจรายการคำสั่ง สถานะ ข้อผิดพลาด และ log ในฐานะการจับคู่ระหว่างระบบควบคุมระดับบนกับรถของแต่ละผู้ผลิต ใน SAT ให้รันกรณีเดียวกันในโรงงานของบริษัทเอง ในสภาพที่เชื่อมต่อกับระบบไร้สาย ประตู ลิฟต์ เครื่องชาร์จ และ WMS จริง การขาดการสื่อสารและจุดที่สัญญาณไร้สายขาด ตรวจได้เฉพาะในสภาพแวดล้อมจริงของโรงงานเท่านั้น ความตรงกันของพิกัดก็ตรวจโดยวัดจุดทางกายภาพเดียวกันในโรงงานบนแผนที่ของแต่ละผู้ผลิต
จำนวนวินาทีของ timeout จำนวนครั้งที่ลองใหม่ และเมื่อการสื่อสารขาดจะปล่อยได้ถึงไหน ไม่มีตัวเลขในมาตรฐาน ให้ดูผล FAT แล้วกำหนด ตรวจยืนยันใน SAT และบันทึกค่าที่กำหนดไว้เป็นเอกสาร หลังเริ่มใช้งานแล้ว ทุกครั้งที่ผู้ผลิตอัปเดตซอฟต์แวร์หรือเปลี่ยนแผนที่ ให้ทดสอบซ้ำโดยเน้นกรณีที่ 4 และ 5 วิธีนำ AMR มาใช้ในโรงงานเดิมดูเพิ่มเติมได้ที่ “กรณีศึกษาการนำ AMR มาใช้ในโรงงานเดิม: 6 รูปแบบและ PoC 90 วัน“
คำถามที่พบบ่อย
VDA 5050 คืออะไร
เป็นอินเทอร์เฟซการสื่อสารระหว่างระบบควบคุมระดับบน (fleet control) กับหุ่นยนต์เคลื่อนที่ (AGV/AMR) ที่ VDA และ VDMA ของเยอรมนีจัดทำร่วมกัน ฉบับปัจจุบันคือ 3.0.0 ที่เผยแพร่ในเดือนมีนาคม 2026 ใช้ MQTT และ JSON และกำหนดรูปแบบของคำสั่งวิ่ง สถานะ ข้อผิดพลาด action การส่งแผนที่ และข้อมูลจำเพาะของรถ (factsheet) เป็นต้น การใช้เป็นไปโดยสมัครใจและไม่มีผลผูกพัน
ถ้ารองรับ VDA 5050 แล้ว AMR หลายยี่ห้อจะวิ่งร่วมกันได้ทันทีหรือไม่
ไม่เสมอไป สิ่งที่ VDA 5050 ทำให้เป็นแบบเดียวกันคือ “วิธีพูดคุย” ระหว่างระบบควบคุมกับรถ ตัวมาตรฐานเองระบุชัดว่าไม่ครอบคลุมข้อกำหนดด้านความปลอดภัย ตรรกะการจัดการจราจร อินเทอร์เฟซกับอุปกรณ์รอบข้างและระบบ IT ระดับบน ขั้นตอนการตรวจรับ การกำหนดความรับผิดชอบ และ cybersecurity นอกจากนี้ action เฉพาะ รายการที่ไม่บังคับที่รองรับ รูปแบบไฟล์แผนที่ และเวอร์ชันที่รองรับ อาจยังมีความต่างระหว่างผู้ผลิต การรวมแผนที่และระบบพิกัด ตารางจับคู่ action และข้อผิดพลาด และการทดสอบรับมอบ จึงต้องทำแยกต่างหาก
ระบบควบคุมฝูง AGV มีค่าใช้จ่ายเท่าไร
ต่างกันมากตามผลิตภัณฑ์และโครงสร้าง จึงไม่สามารถบอกราคาตลาดทั่วไปได้ ในการคำนวณจำลองของบทความนี้ (ตัวเลขสมมติ) ยอดรวม 5 ปีของแบบ B (ระบบควบคุมแยกตามผู้ผลิต + การจัดสรรสิทธิ์เข้าโซน) คือ 2,300,000 THB ที่ 2 ราย และ 3,300,000 THB ที่ 3 ราย ส่วนแบบ C (รวมเข้าระบบควบคุมระดับบน) คือ 3,000,000 THB ที่ 2 ราย และ 3,250,000 THB ที่ 3 ราย จุดคุ้มทุนคือ V ≈ 2.93 กล่าวคือสลับกันในช่วงผู้ผลิตรายที่ 3 โปรดนำใบเสนอราคาของบริษัทเองมาใส่ในสูตรเดียวกัน
ถ้า AGV ที่มีอยู่ไม่รองรับ VDA 5050 ควรทำอย่างไร
มีทางเลือกหลายทาง เช่น หากผู้ผลิตมี adapter ก็ใช้ adapter นั้น (ตัวอย่างเช่น MiR ระบุว่าให้บริการ VDA 5050 adapter สำหรับ AMR ของบริษัท) ใช้แบบ B โดยคงรถที่มีอยู่ไว้กับระบบควบคุมของผู้ผลิต แล้วให้ระดับบนจัดการเฉพาะสิทธิ์เข้าโซนทางแยกแบบทีละคัน เชื่อมต่อด้วยกลไกอย่าง fleet adapter ของ Open-RMF หรือเปลี่ยนรถให้ตรงกับรอบเปลี่ยน ไม่ว่าวิธีใด ให้ตรวจสอบเวอร์ชันที่รองรับและขอบเขตของฟังก์ชันที่ใช้ได้ สำหรับรถที่จะซื้อใหม่ หากกำหนดการรองรับและเวอร์ชันไว้ใน RFP ทางเลือกในภายหลังจะกว้างขึ้น
การเชื่อมต่อ AGV กับ WMS ควรเชื่อมที่จุดไหน
VDA 5050 ไม่ครอบคลุมอินเทอร์เฟซกับระบบ IT ภายนอก เช่น WMS วิธีเชื่อมต่อจึงต้องกำหนดในแต่ละโครงการ กรณีมีหลายผู้ผลิต หากจัดให้ WMS หรือ MES ส่งเพียงคำขอขนย้ายโดยไม่ต้องคำนึงถึงผู้ผลิต และให้ระบบควบคุมระดับบน (หรือชั้นกระจายงาน) เป็นช่องทางรับคำสั่งขนย้าย แม้ผู้ผลิตจะเพิ่มขึ้น งานแก้ไขฝั่ง WMS ก็จะไม่ค่อยเพิ่ม การจัดการคำสั่งซ้ำและการยกเลิกต้องตรวจให้แน่นอนในการทดสอบรับมอบ
สรุป
เมื่อใช้ AGV/AMR ต่างผู้ผลิตในโรงงานเดียวกัน คำถามแรกไม่ใช่ “รองรับ VDA 5050 หรือไม่” แต่เป็นสามเรื่องนี้ ① ใครเป็นผู้จัดสรรสิทธิ์ในโซนทางแยกและอุปกรณ์ที่ใช้ร่วมกัน ② จะทำให้แผนที่และระบบพิกัด action และความหมายของข้อผิดพลาดเป็นแบบเดียวกันถึงระดับใด ③ จะแบ่งความรับผิดชอบด้านความปลอดภัยและเมื่อเกิดความขัดข้องอย่างไร VDA 5050 ฉบับ 3.0.0 ที่เผยแพร่ในเดือนมีนาคม 2026 ทำให้วิธีพูดคุยระหว่างระบบควบคุมระดับบนกับรถเป็นแบบเดียวกัน แต่ระบุชัดว่าไม่ครอบคลุมข้อกำหนดด้านความปลอดภัย ตรรกะการจัดการจราจร อินเทอร์เฟซกับอุปกรณ์รอบข้างและระบบ IT ระดับบน ขั้นตอนการตรวจรับ การกำหนดความรับผิดชอบ และ cybersecurity การเติมส่วนเหล่านี้ด้วย RFP และการทดสอบรับมอบ คืองานของฝั่งผู้นำระบบมาใช้
ขั้นตอนมี 5 ขั้น ได้แก่ การสำรวจงานขนย้าย การเลือกแนวทางการควบคุม การกำหนดขอบเขตของการทำให้เป็นแบบเดียวกัน การเชื่อมต่อกับระบบระดับบนและอุปกรณ์ และการแบ่งความรับผิดชอบกับการทดสอบรับมอบ ในการคำนวณจำลอง (ตัวเลขสมมติ) ยอดรวม 5 ปีของแบบ B และแบบ C คือ 2,300,000 THB กับ 3,000,000 THB ที่ 2 ราย 3,300,000 THB กับ 3,250,000 THB ที่ 3 ราย 4,300,000 THB กับ 3,500,000 THB ที่ 4 ราย และ 5,300,000 THB กับ 3,750,000 THB ที่ 5 ราย โดย V ≈ 2.93 กล่าวคือสลับกันในช่วงที่นำผู้ผลิตรายที่ 3 เข้ามา ถึง 2 รายให้เริ่มด้วยการจัดสรรสิทธิ์เข้าโซน และเมื่อเห็นว่าจะมีผู้ผลิตรายที่ 3 จึงพิจารณารวมเข้าระบบควบคุมระดับบน และสำหรับรถที่จะซื้อต่อจากนี้ ให้กำหนดใน RFP ให้รองรับอินเทอร์เฟซกลางและระบุเวอร์ชันไว้ หากตัดสินใจตามลำดับนี้ จะเห็นชัดว่าอะไรต้องซื้อ และอะไรต้องตัดสินใจเอง
TOMAS TECH ให้การสนับสนุนการทำระบบขนย้ายอัตโนมัติ และการเชื่อมต่อ AGV และ AMR กับระบบระดับบน สำหรับโรงงานญี่ปุ่นในไทย แม้ในขั้นที่ยังไม่ได้เลือกผลิตภัณฑ์หรือแนวทาง เช่น ขั้นสำรวจงานขนย้าย หรือขั้นตัดสินใจว่าจะใช้ระบบควบคุมแบบใด ก็สามารถปรึกษาได้ ติดต่อได้ทางแบบฟอร์มนี้
แหล่งอ้างอิง
- VDA5050/VDA5050: Release VDA 5050 3.0.0 (GitHub)
- VDA5050/VDA5050: Releases (GitHub)
- VDA5050/VDA5050: README (GitHub)
- VDA5050/VDA5050: VDA5050_EN.md (v3.0.0, main branch)
- VDA5050/VDA5050: VDA5050_EN.md (tag v2.1.0)
- Verband der Automobilindustrie (VDA): VDA 5050
- idealworks: VDA 5050 3.0.0 release (มีนาคม 2026)
- MassRobotics: Mass Robotics Interoperability Standard – Version 1.0 (GitHub)
- Open-RMF
- Open Robotics: Programming Multiple Robots with ROS 2 – Introduction
- openTCS: opentcs-commadapter-vda5050 (GitHub)
- Swedish Institute for Standards (SIS): SS-EN ISO 3691-4:2023
- Association for Advancing Automation (A3): ANSI/A3 R15.08-2 Safety Standard for Industrial Mobile Robot Systems and Applications Now Available (9 ตุลาคม 2023)
- Robotics & Automation News: Industry body A3 releases final part of safety standard for industrial mobile robots (2 ตุลาคม 2026)
- Robotics 24/7: A3 announces R15.08 Part 3 safety standard for industrial mobile robot users is now available (4 ตุลาคม 2026)
- Fraunhofer IML: Saying Goodbye to Communication Problems (discover logistics 25, 2024)
- SYNAOS
- IoT Use Case: Steering heterogeneous AGV fleets vendor-neutrally via VDA 5050 (25 สิงหาคม 2026)
- Navitec Systems: Universal Fleet Control – Navithor
- BlueBotics: VDA 5050 Explained – An Overview of the Evolving AGV Communication Standard (ปรับปรุงเมษายน 2026)
- Mobile Industrial Robots: MiR Supports interoperability with new VDA5050 Adapter (11 มีนาคม 2025)
- KUKA: KUKA.AMR Fleet
- Sharp: AGV Operating System (AOS) (ภาษาญี่ปุ่น)
- International Federation of Robotics (IFR): Global Sales of Professional Service Robots Surge 24% (30 กันยายน 2026)
- Tilleke & Gibbins: Thailand Unveils New Incentives for Automotive and HEV/PHEV Manufacturing (21 เมษายน 2026)
- American Journal of Transportation (AJOT): BlueBotics and Planet T & S enter into distribution agreement to grow Thai AGV market (4 ตุลาคม 2021)


