


ผู้ที่ค้นหา “กรณีศึกษาการนำ AMR มาใช้” ไม่ได้ต้องการรู้เพียงว่าหุ่นยนต์วิ่งเองได้หรือไม่ สิ่งที่ต้องรู้คือระบบจะทำงานในโรงงาน Brownfield ที่มีทางเดินแคบ พาเลทวางชั่วคราว คนและรถยก PLC รุ่นเก่า และหลายระบบธุรกิจได้อย่างไร รวมถึงจะกลับมาทำงานอย่างปลอดภัยหลังหยุดหรือเปลี่ยน Layout ได้หรือไม่ บทความนี้จึงสรุป 6 รูปแบบการใช้งาน การควบคุมแผนที่ SLAM กฎจราจร การชาร์จ การเชื่อม WMS/MES/PLC การกู้คืนข้อยกเว้น PoC 90 วัน RFP, FAT/SAT, TCO และหลักฐานส่งมอบเป็นขั้นตอนเดียวกัน
ข้อสรุป: ความสำเร็จของ AMR วัดที่การเปลี่ยนแปลงและการกู้คืนที่ควบคุมได้
ในการสาธิต AMR เพียงคันเดียววิ่งผ่านทางที่จัดโล่งก็ดูเหมือนสำเร็จ แต่หน้างานจริงมีพาเลทชั่วคราวทำให้ทางแคบลง การย้ายเครื่องจักรทำให้สภาพแวดล้อมของ SLAM เปลี่ยน รถหลายคันรอแท่นชาร์จ และคำสั่งจาก WMS อาจขัดกับสัญญาณ PLC ที่บอกว่าสถานียังไม่พร้อม หลัง Safety Stop ยังต้องรู้ว่าใครมีสิทธิ์ดำเนินการ ตรวจสอบของบนรถอย่างไร และจะเริ่ม Mission ต่อจาก State ใด
ดังนั้นขอบเขตจัดซื้อไม่ใช่ตัวรถอย่างเดียว แต่รวม AMR, Fleet Manager, Wi-Fi, Charger, Load Transfer, Interface กับ WMS/MES/PLC, Map และ Configuration, มาตรฐานงาน, Safety Validation, Maintenance และ Backup เกณฑ์รับมอบต้องทดสอบ Normal Flow, Congestion, Network Loss, Localization Loss, Station Full, Wrong Load, Low Battery, Safety Stop, Manual Intervention และ Retry หลัง Recovery พร้อมหลักฐานรูปแบบเดียวกัน
ทั้ง 6 รูปแบบในบทความเป็นแบบจำลองสำหรับออกแบบข้อกำหนด ไม่ใช่ผลลัพธ์ที่แต่งขึ้นของลูกค้ารายใด เริ่มจากภาพรวมกรณีการใช้ AGV แล้วใช้บทความนี้ลงลึกเรื่อง Brownfield AMR หากต้องการเทียบชั้นต้นทุน โปรดอ่านแนวทาง TCO ของ AGV/AMRควบคู่กัน
ความแตกต่างระหว่าง AGV กับ AMR ต้องดูที่ Function ไม่ใช่ชื่อ
โดยทั่วไป AGV จะวิ่งตามเส้นทางที่กำหนด ส่วน AMR ใช้ Sensor และ Map วางแผนเส้นทางเอง คำอธิบายนี้เหมาะสำหรับเริ่มต้น แต่ไม่พอสำหรับ RFP บางรุ่นหยุดรอเมื่อพบสิ่งกีดขวาง บางรุ่นหลบเฉพาะจุด บางระบบให้ Fleet Manager กำหนดเส้นทาง ขณะที่บางระบบให้รถตัดสินใจมากกว่า Safety Function, Load Handling, Restart Condition และวิธี Publish Map ก็แตกต่างกัน
VDA ระบุว่า VDA 5050 เวอร์ชันปัจจุบันคือ Version 3.0.0 ลงวันที่ 17 มีนาคม 2026 เป็น Interface สำหรับแลกเปลี่ยน Order และ Status ระหว่าง Fleet Control ส่วนกลางกับ Mobile Robot เวอร์ชัน 3.0 เพิ่มแนวคิด Zone และ Path Sharing สำหรับหุ่นยนต์ที่วิ่งแบบอิสระ แต่การรองรับ Interface ไม่ได้พิสูจน์ Plug-and-Play, Safety หรือการใช้ Map ร่วมกัน โครงการต้องรับรอง Version, Function ที่ใช้, Vendor Extension, ความหมาย Error, Timeout, Reconnect และ Responsibility Boundary
MassRobotics AMR Interoperability Standard 1.0 รองรับการแชร์ข้อมูลร่วม เช่น Location, Speed, Direction และ Status ระหว่างหุ่นยนต์ต่างชนิด แต่ไม่ใช่ Safety Standard และไม่ได้บังคับ Task Management หรือ SLAM Map เดียวกัน ต้องแยกเรื่อง Communication, Traffic Orchestration และ Vehicle Safety
คำถามหลักใน RFP ได้แก่
- รถตัดสินใจอะไรเอง และ Fleet Manager ควบคุมอะไร
- ระบบตอบสนองต่อคน รถยก หุ่นยนต์ยี่ห้ออื่น และรถเข็นอย่างไร
- Event Log แยก Safety Stop ออกจาก Operational Pause ได้หรือไม่
- ใครอนุมัติการเปลี่ยน Map, Zone, Speed, No-Go Area และ Right-of-Way
- Recovery อัตโนมัติจาก Localization, Network, Battery และ Load Error ได้ถึงระดับใด
- หลัง Manual Recovery จะ Reconcile Mission กับ WMS/MES อย่างไร
รูปแบบที่ 1: เติมชิ้นส่วนตามรอบเวลา
ขนกล่องมาตรฐานจาก Parts Supermarket ไปยังจุดประกอบหนึ่งจุดตามตาราง เป็น PoC แรกที่ดีเพราะต้นทาง ปลายทาง และ Load Unit ชัดเจน อีกทั้งเก็บ Baseline จากรถเข็นเดิมได้ แต่ “วิ่งไปกลับง่าย ๆ” จะล้มเหลวเมื่อมีงานด่วน การคืนกล่องเปล่า การเปลี่ยนแผนผลิต และการยกเลิก Kanban
กำหนด Mission Trigger ก่อนว่า Timetable, e-Kanban, MES Release หรือ Operator Call เป็น Source of Truth ให้ทุกคำขอมี Idempotency Key เพื่อไม่ให้ Retry สร้างงานซ้ำ ติดตาม Container ID, Part, Quantity, Origin, Destination, Request Time และ Priority แยก Event “รถถึงสถานี”, “ถ่ายโอนของ”, “PLC ปลายทางยืนยัน” และ “ระบบธุรกิจบันทึก Inventory Movement”
อย่าทดสอบเพียงจำนวนเที่ยวสูงสุดต่อวัน ต้องจำลองช่วงเปลี่ยนกะ หลังพัก และงานด่วนซ้อนกัน ข้อเสนอในบทความนี้คือเก็บ Traffic และ Request Log อย่างน้อย 2 สัปดาห์เพื่อเห็นความต่างของวันและกะ ตัวเลขนี้เป็นค่าเริ่มต้นที่แนะนำ ไม่ใช่มาตรฐาน
รูปแบบที่ 2: รับกล่องเปล่าระหว่างเที่ยวกลับ
หากคำนวณเฉพาะเที่ยวส่งของ จะยังเหลือ Empty Run และกล่องค้างหน้างาน แต่การรับของทุกชนิดในเที่ยวกลับอาจทำให้ Load Transfer ไม่เสถียรเพราะขนาด ความสกปรก ทิศทาง ความสูงซ้อน และ Priority ต่างกัน
นิยาม Load Unit ก่อน ได้แก่ Dimension, Weight Range, Center of Gravity, Stack Limit, Base Geometry, ID, Allowable Deformation และ Orientation การลาก การใช้ Roller Transfer และการยกใต้ชิ้นงานต้องการ Docking Tolerance และ Safeguard ต่างกัน แยกกรณีคืนช้าที่ไม่กระทบผลิตออกจาก Station Full ที่ทำให้เติมของรอบต่อไปไม่ได้
ใน Acceptance Test ควรวางกล่องผิดชนิด เอียง Load ทำสถานีเต็ม ทำ Label อ่านไม่ได้ และตัด PLC Communication ระหว่าง Transfer ระบบต้องไม่ปิดงานอย่างเงียบ ๆ แต่เข้าสู่ Recovery Workflow ที่ทำให้สถานะของจริงกับสถานะดิจิทัลตรงกัน
รูปแบบที่ 3: หลายกระบวนการเรียกงานและ Fleet ช่วยปรับโหลด
เมื่อหลายกระบวนการเรียกขนส่งตามต้องการ การจัดแบบ First-In-First-Out อาจทำให้ Bottleneck รอ แต่ Priority แบบตายตัวอาจทำให้งานลำดับต่ำไม่ได้รับบริการ Dispatcher ต้องพิจารณา Due Time, Vehicle Location, Load Capability, Battery และ Congestion พร้อมกัน
RFP ต้องมองเห็น Dispatch Rule เช่น Nearest Vehicle, Earliest Due, Bottleneck Priority, Grouped Destination และ Low-Battery Exclusion เก็บ Rule Version และ Replay History ก่อน-หลังเปลี่ยนกฎ บันทึกเวลา Request, Accept, Assign, Pickup, Arrival, Transfer และ Business Completion แยกสาเหตุล่าช้าเป็น No Vehicle, Blocked Route, Load Not Ready, Destination Full, Upstream Wait หรือ Safety Stop จึงรู้ว่าควรเพิ่มรถ เปลี่ยนกฎจราจร หรือแก้ความพร้อมของกระบวนการ
รูปแบบที่ 4: ขนสินค้าสำเร็จรูปในกะกลางคืน
กะที่มีคนน้อยดูเหมาะกับระบบไร้คน แต่เมื่อผิดปกติก็มีผู้ช่วยน้อย ต้องสำรวจแสง ประตูม้วน การทำความสะอาด พื้นสะท้อน ความชื้น และรถเข็นที่จอดเฉพาะกลางคืนจริง ๆ
กำหนด Degraded Mode ก่อน Go-Live หากรถหนึ่งคันเสีย จะให้คันอื่นทำเฉพาะ Critical Mission ใช้ Manual Tug หรือย้ายไป Buffer ชั่วคราว ต้องระบุ Contact, Response, Towing Permission, Spare, Log และ Morning Inventory Reconciliation การมี Alarm อย่างเดียวไม่ใช่ Recovery Design หากอนุญาต Remote Intervention ต้องกำหนดภาพที่ต้องเห็นและสิทธิ์อนุมัติ
รูปแบบที่ 5: เชื่อม WMS เข้ากับพื้นที่ผลิต
WMS สั่งเบิก AMR นำของเข้ากระบวนการ และ MES บันทึก Consumption ให้ผลกระทบสูง แต่ Inventory Unit กับ Transport Unit ไม่เหมือนกัน WMS จัดการ Location/พาเลท MES จัดการ Production Order/Lot ส่วน AMR ขน Load Carrier จริง การ Split, Mix, Repack และ Return ทำให้ ID ที่ดูเหมือนเดียวกันไม่ตรงกัน
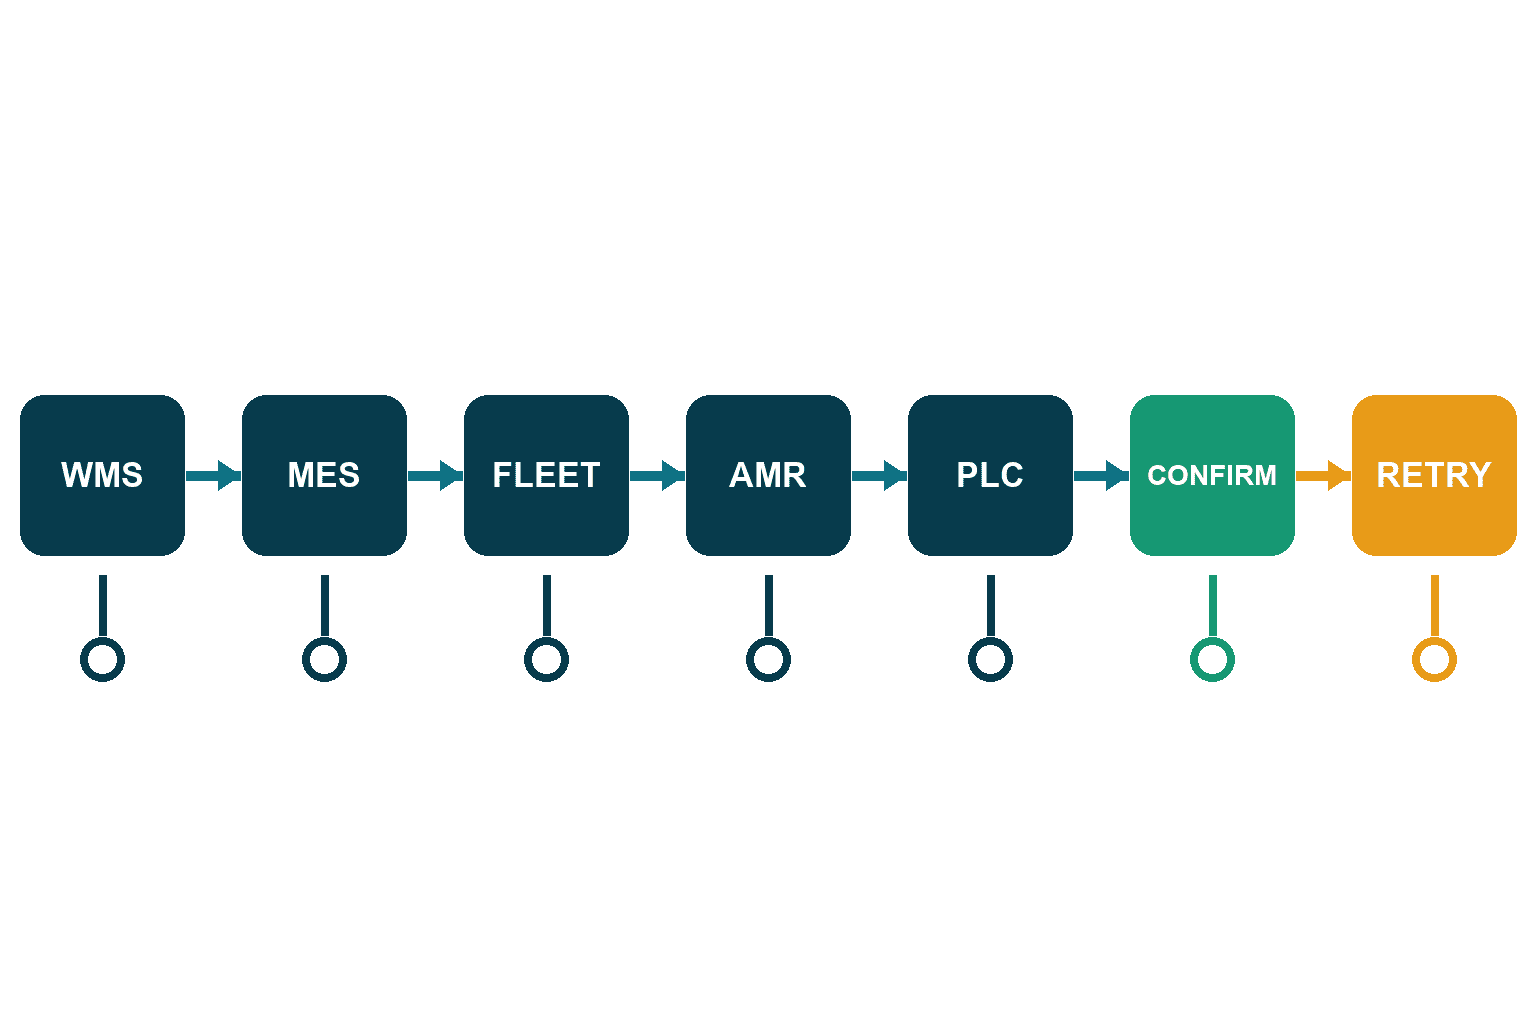
กำหนด Source of Truth ราย Field เช่น Inventory = WMS, Manufacturing Consumption = MES, Mission/Vehicle State = Fleet, Station State = PLC Message ต้องมี Correlation ID, Request Version, Retry Count, Expiry และ Cancellation Reason เมื่อ Timeout ให้ Query และ Reuse Mission เดิม ไม่สร้างใหม่ทันที
PLC Handshake ควรเป็น State Transition เช่น REQUEST, READY, TRANSFER, COMPLETE, RESET และ FAULT ไม่ใช่ Pulse Bit สั้น ๆ ที่หายได้ตาม Scan Cycle กำหนด Timeout, Retry, Operator Action และ Safe Reset ทุก State ใช้ Signal List และ Sequence Diagram เป็นเอกสารควบคุมสำหรับ FAT/SAT
รูปแบบที่ 6: เพิ่ม AMR ใน Fleet เดิมเป็นระยะ
การเก็บ AGV เดิมแล้วเพิ่ม AMR ลด Shutdown และเงินก้อนแรก แต่ทำให้ Intersection, Narrow-Aisle Reservation, Station Sharing, Charging และ Emergency Boundary ซับซ้อน Interface แบบเปิดช่วยเพิ่มทางเลือกแต่ไม่ได้ทำให้ทุก Function เหมือนกัน
ตัดสินใจว่าข้อมูลใดใช้ร่วมกันและ Control ใดแยกกัน แม้แชร์ Position และ Status แต่แต่ละ Fleet วาง Route เอง อาจต้องมี Traffic Orchestrator อนุญาตเข้า Intersection Zone Permission จากส่วนกลางต้องไม่แทน Safety Control บนรถ แยก Order Communication, Operational Permission และ Safety Stop ออกจากกัน
กำหนด Legacy Retirement Condition ในสัญญา เปรียบเทียบระยะเวลามีอะไหล่ Software Update, Wireless, Battery, Map Tool และ Maintenance Skill นำช่วงที่ต้องมี Master, Interface และ Training ซ้ำเข้า TCO ด้วย
ควบคุมการเปลี่ยน SLAM Map แบบเดียวกับ Configuration เครื่องจักร
Map ของ Brownfield ไม่เคย “เสร็จถาวร” ชั้นวาง เครื่องจักร ม่าน จุดวางชั่วคราว พื้นผิวสะท้อน เส้นพื้น และป้ายเปลี่ยนสิ่งที่ Sensor มองเห็น หาก Operator เขียนทับ Map โดยไม่มี Release Record จะหาต้นเหตุ Localization Loss และ Route Change ไม่ได้
บริหาร Map, Zone, Station, Speed Limit, No-Go Area, One-Way และ Stop Coordinate เป็น Configuration Item ผูก Version ID, Area, Reason, Requester, Approver, Tool Version, Vehicle Software Version, Test Result และ Rollback Copy ตรวจ Difference และวิ่งซ้ำในพื้นที่กระทบก่อน Release เก็บ Map, Station Coordinate, Fleet Rule และ Interface Configuration เป็น Release Bundle เดียวกัน
ขั้นตอนแนะนำ—not normative—คือ 1) เพิ่ม AMR Impact ในใบขอย้ายอุปกรณ์ 2) ปิดพื้นที่และเก็บเวอร์ชันเดิม 3) ตรวจ Localization, Docking, Detour, Speed, Blind Area และ Wi-Fi ที่ Low Speed 4) Replay ด้วย Load มาตรฐานและ Load ที่ไม่เอื้อแต่ยังอนุญาต 5) ให้ Safety, Operation, Production อนุมัติจากหลักฐาน 6) Rollback ทั้ง Bundle เมื่อเกิดปัญหา
การออกแบบ Layout AGV เริ่มจากกฎจราจร ไม่ใช่เส้นที่สั้นที่สุด
เส้นทางสั้นที่สุดอาจไม่ให้ Completion Time สั้นที่สุด จุดตัด ประตู ทางแคบ Lift, Charger, Transfer Station, Forklift Crossing และทางออกคนสร้าง Queue บางครั้ง One-Way Loop ที่ไกลกว่าเล็กน้อยและมี Waiting Zone ให้ผล Peak ที่เสถียรกว่า
เขียน Right-of-Way ชัดเจน ความปลอดภัยคนเป็นข้อบังคับ และต้องกำหนด Priority ระหว่าง Urgent Part, Finished Goods, Empty Container, Charging Return และ Maintenance Vehicle ใช้ Reservation ที่ Intersection จำกัด Narrow Zone ทีละคัน Interlock กับ Door Ready และไม่ให้จอดรอขวาง Evacuation Route
ดู Distribution ไม่ใช่ Average อย่างเดียว เก็บข้อมูลช่วงเปลี่ยนกะ พัก เติมของด้วย Forklift ทำความสะอาด เก็บของเสีย และรถบรรทุกเข้าออก สร้าง Traffic Heat Map จากเวลา Request กับ Trajectory แยกสาเหตุ Wait หลังเปลี่ยน Route ให้ทำ Safety Validation และ Capacity Validation แยกกัน
ออกแบบการชาร์จจาก Mission Energy ไม่ใช่ Runtime ในแค็ตตาล็อก
ไม่ควรใช้สูตรคงที่ว่า Charger หนึ่งตัวต่อรถกี่คัน พลังงานเปลี่ยนตามระยะทาง น้ำหนัก การเร่ง ความลาดชัน การรอ Wi-Fi อุณหภูมิ อายุ Battery และ Load Mechanism เวลาชาร์จที่ใช้ได้ก็แตกต่างระหว่าง Break Charging, Opportunity Charging, Battery Swap และ Night Charging
วัด Energy Budget ของ Mission ตัวแทนแล้วซ้อนกับ Daily Request กำหนด Low-State Exclusion, Reserve ไป Charger, Queue Limit, Critical Mission และ Restart หลังไฟดับ บทความนี้ไม่ให้เปอร์เซ็นต์ SOC สากล เพราะต้องทดสอบกับรถ โหลด อุณหภูมิจริงและนโยบายของผู้ผลิต
มอง Charger เป็น Station ที่ควบคุม Log สถานะ Approach Available, Connected, Start, Charging, Complete, Fault และ Depart แยก Contact Failure ออกจาก Occupied ตรวจ Single-Point Failure, Maintenance Access, Electrical Capacity, Heat และ Facility/Fire Requirement TCO ต้องรวม Battery Replacement, Charger Maintenance, Electrical Work และ Capacity Loss จาก Aging
ออกแบบ Exception Recovery เป็น 8 กลุ่ม
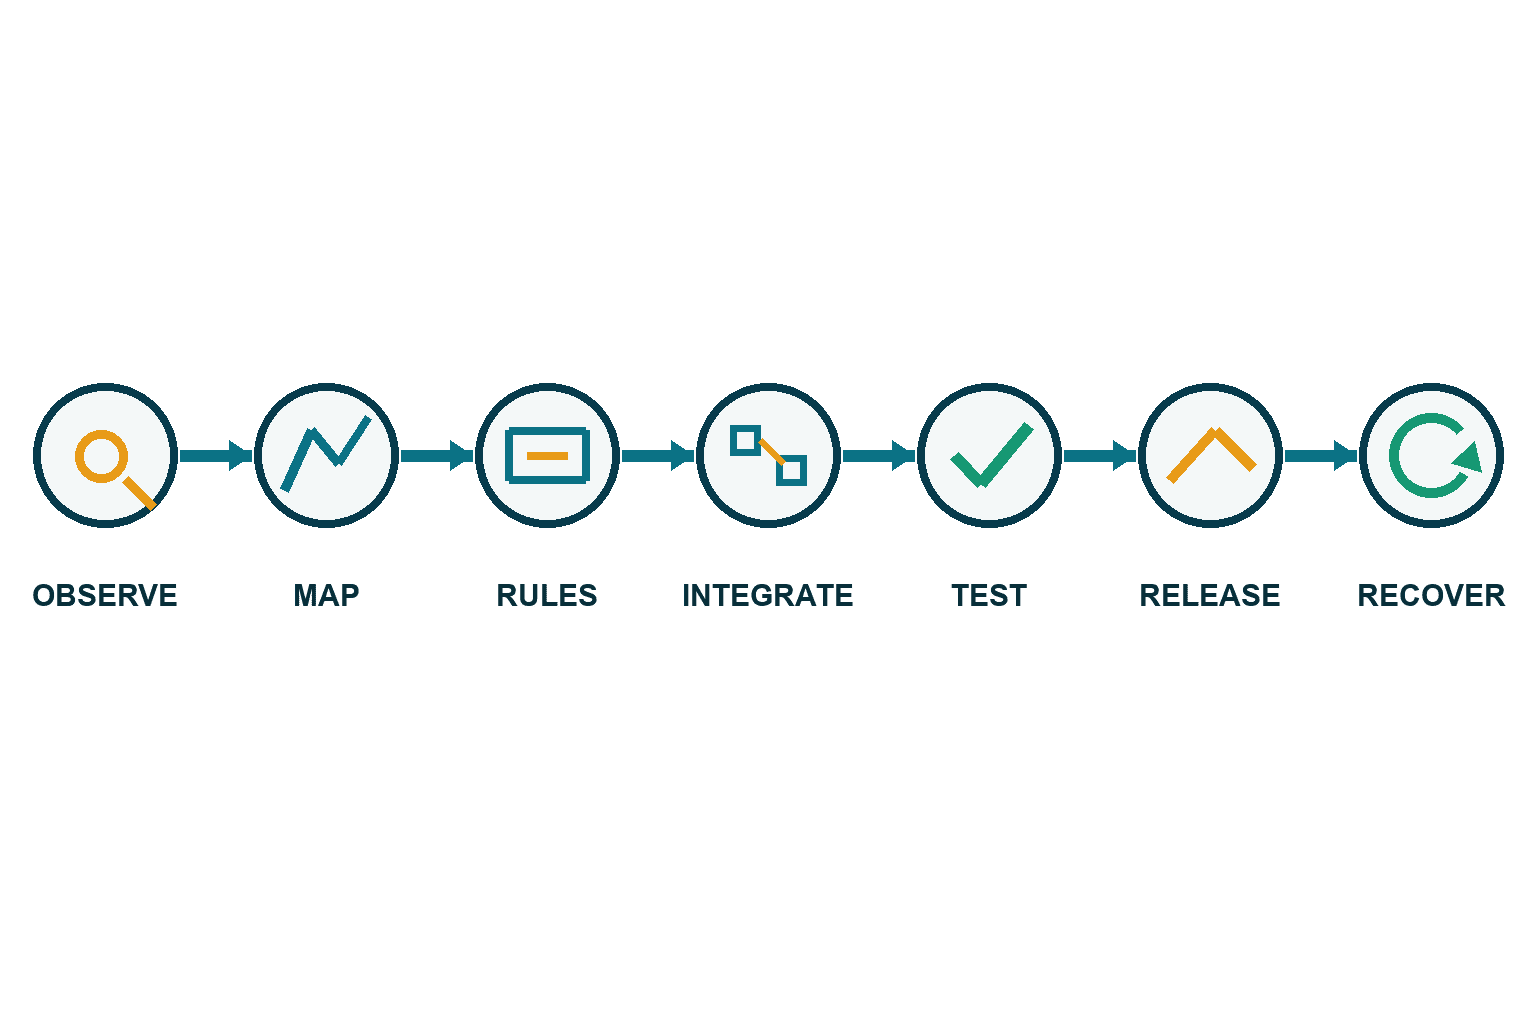
แม่แบบเริ่มต้นของบทความมี BLOCKED AISLE, LOCALIZATION LOSS, LOAD MISMATCH, STATION UNAVAILABLE, LOW BATTERY, NETWORK LOSS, MANUAL INTERVENTION และ SAFETY STOP ซึ่งเป็นข้อเสนอเพื่อไม่ให้ RFP/Training ตกหล่น ไม่ใช่หมวดบังคับจากมาตรฐาน
แต่ละกลุ่มต้องมี Detection, Auto-Retry Limit, Waiting Position, Notification, Local Check, Manual Permission, Incomplete Mission, Load Location, Business Correction, Restart Condition และ Preserved Log ปุ่ม Retry อย่างเดียวไม่พอ ต้องรู้ว่าลองซ้ำปลอดภัยหรือไม่ ของถูก Transfer ไปแล้วหรือยัง และจะสร้าง Transaction ซ้ำหรือไม่
เมื่อเคลื่อนรถหรือของด้วย Manual Mode ให้บันทึกว่าใครย้าย Load ID ใด จากไหนไปไหน เพราะอะไร และแก้ WMS/MES/Fleet/PLC รายการใด รวมการฝึก Recovery ในกะกลางคืนและ Weekend Maintenance
แยก ISO 3691-4, Fleet Communication และ OT Cybersecurity
ISO ระบุ ISO 3691-4:2023 Edition 2 เป็น International Standard ที่ Published สำหรับข้อกำหนดและการทวนสอบความปลอดภัยของ Driverless Industrial Truck/System รวม AGV และ AMR ปัจจุบันอยู่ Stage 90.92 “to be revised” และ ISO/DIS 3691-4 อยู่ระหว่างพัฒนา โดยเนื้อหาและฉบับสุดท้ายยังไม่ถูกกำหนด ดังนั้น 2023 คือฉบับที่ตีพิมพ์ปัจจุบัน ส่วน DIS ยังไม่ใช่ Final Requirement
A3 แยก Part 1 ฉบับ 2020 ที่ Reaffirmed R2026, Part 2 ฉบับ 2023 และ ANSI/A3 R15.08-3-2026, Industrial Mobile Robots — Safety Requirements — Part 3: Use of IMR Applications โดย Part 3 กำหนดข้อกำหนดด้านความปลอดภัยสำหรับผู้ใช้เพื่อรักษาระดับความเสี่ยงที่ยอมรับได้ในการปฏิบัติงานประจำวันของ IMR Application การ Reaffirm Part 1 ไม่ใช่ Technical Revision และแต่ละ Part มี Scope ต่างกัน ต้องระบุผู้รับผิดชอบ Vehicle, Integration และ User Application
Risk Assessment ต้องรวม Load Overhang, Braking, Floor, Slope, Door, Intersection, Blind Area, Worker Behavior, Maintenance, Manual Mode และ Foreseeable Misuse ไม่ใช่ดูเพียง Speed กับ Scanner OSHA Warehousing Guidance ช่วยระดม Hazard ทั่วไปได้ แต่เป็นข้อมูลสหรัฐฯ ไม่ใช่กฎหมายไทยหรือใบรับรอง AMR กฎหมายไทย กฎโรงงาน ประกัน ไฟฟ้า อัคคีภัย และอาคารต้องตรวจโดยผู้มีคุณสมบัติในพื้นที่
VDA 5050 เป็น Communication Interface ไม่ใช่ Safety Standard ส่วน NIST SP 800-82 Revision 3 เป็นแนวทาง OT Security ที่คำนึงถึง Performance, Reliability และ Safety ควรใส่ Fleet Server, Wi-Fi, Remote Support, API, Map Tool, Terminal และ Log Platform ใน Asset Inventory แล้วออกแบบ Segmentation, Least Privilege, MFA ที่เหมาะสม, Certificate/Key, Update, Monitoring และ Safe Response จาก Cyber Incident ตามความเสี่ยง
เปลี่ยน PoC 90 วันให้เป็น Evidence Gate
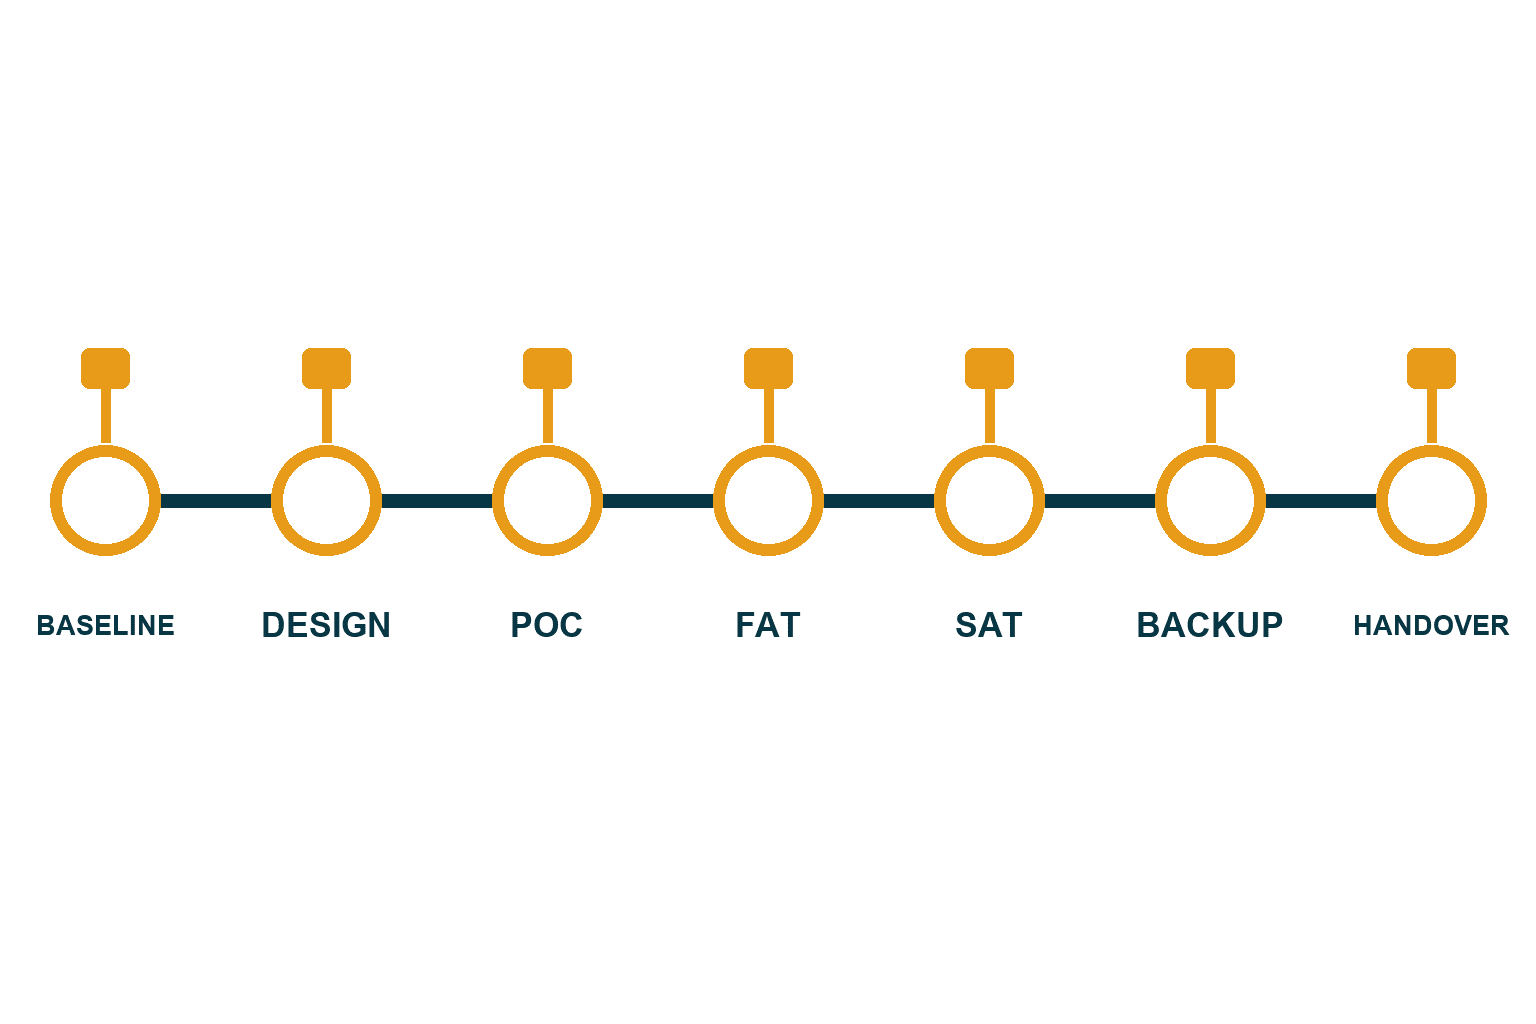
90 วันเป็นตัวอย่างการกำกับโครงการ ไม่ใช่ระยะเวลามาตรฐาน ปรับตาม Production Calendar และ Site Access สิ่งสำคัญคือหลักฐานของแต่ละ Gate
| ช่วง | เป้าหมาย | หลักฐานขั้นต่ำ |
|---|---|---|
| Day 1–15 | Baseline/Scope | Request, Traffic, Load, Stop, Wi-Fi, Floor, Peak |
| Day 16–30 | Safety/Layout/Interface | Zone, Risk Review, Signal List, API, Exception, Map Release |
| Day 31–50 | Functional PoC | Mission, Docking, Transfer, Charging, Log, Training |
| Day 51–65 | Abnormal/Peak | Congestion, Network/Localization Loss, Full Station, Wrong Load, Low Battery |
| Day 66–80 | Operational Pilot | Shift Capacity, Intervention, Reconciliation, Maintenance Response |
| Day 81–90 | Decision/Handover | Gap List, TCO, FAT/SAT Plan, Restore Test, Sign-off |
อย่าใช้ Navigation Rate ค่าเดียว แยก Denominator, Planned Stop, Upstream Wait และ Site-Not-Ready วัดตั้งแต่ Business Request ถึง Business Completion รวม Manual Intervention, Traffic Wait, Retry, Load Error และ Charging Queue ใช้ Baseline กับ Production Risk กำหนด Threshold และแยก Contract Guarantee ออกจาก Improvement Target
12 คำถามที่ควรอยู่ใน RFP
- Scope ของ Movement, Load, Origin, Destination, Peak, Priority และ Exclusion คืออะไร
- AGV/AMR มี Path Planning, Avoidance, Localization, Stop และ Recovery จริงระดับใด
- ใช้ Standard/กฎหมายใด และใครรับผิดชอบ Conformity/Site Validation
- เปลี่ยน อนุมัติ และ Rollback Map, Zone, Station, Speed, Traffic Rule อย่างไร
- ควบคุม Dispatch, Intersection, Narrow Aisle, Door, Lift และ Mixed Fleet อย่างไร
- คำนวณ Charging, Reserve, Queue, Aging และ Outage จาก Mission จริงอย่างไร
- Source of Truth, ID, State, Timeout, Retry, Cancel ของ WMS/MES/PLC คืออะไร
- แต่ละ Exception Auto-Recover, Escalate และ Reconcile อย่างไร
- ปกป้อง Wi-Fi, Server, Endpoint, Remote Access, API, Update และ Log อย่างไร
- FAT/SAT Replay Normal/Abnormal Scenario ใด พร้อม Evidence แบบไหน
- TCO 5 ปีรวม Software, Support, Battery, Map Change, Spare, Training และ Dual Operation หรือไม่
- ส่งมอบ Source, Setting, Map, Certificate, Backup, Procedure และ Training Record อย่างไร
FAT/SAT ต้องรวม Input, Expected Result, Evidence และ Recovery
จัด Test ตาม Risk และสถานที่ที่ Reproduce ได้ FAT ใช้ Simulator/Hardware ทดสอบ API, PLC Handshake, Queue, Retry, Charging Logic, Alarm, Permission และ Log Export ส่วน SAT เพิ่มพื้นจริง Wi-Fi จริง ประตู โหลด คน/รถยก กะกลางคืน และ Support Organization
แต่ละ Test Case ต้องมี Precondition, Input, Steps, Expected, Actual, Evidence ID, Approver และ Software/Configuration Version ข้อเสนอในบทความคือ Critical Scenario ต้องผ่านสองครั้งหลัง Reset เพื่อแยกความบังเอิญออกจาก Recovery ที่ทำซ้ำได้ “สองครั้ง” ไม่ใช่ข้อกำหนดมาตรฐาน เมื่อไม่ผ่านให้เก็บ Cause, Containment, Permanent Action, Affected Scope และ Regression Test หาก Conditional Acceptance ต้องมี Owner, Deadline, Fallback และ Residual Risk
เปรียบเทียบค่าใช้จ่ายดำเนินงาน AGV ด้วย TCO 5 ปี
การดูเฉพาะราคารถและ Maintenance Fee ทำให้ต้นทุน Brownfield หายไป ระยะ 5 ปีเป็นตัวอย่างที่ควรปรับตามนโยบายบัญชี
| ชั้น TCO | รายการ |
|---|---|
| Equipment | รถ, Load Mechanism, Charger, Server, Wi-Fi, Station, Safety Device, Spare |
| Integration/Work | WMS/MES/PLC/API, Floor, Power, Door, Display, Sign, Network, Relocation |
| Software | Fleet License, Connector, Analytics, Remote Support, Upgrade |
| Operation | Inspection, Cleaning, Wheel, Sensor, Battery, Repair, Calibration, Night Support |
| Change/Recovery | Map/Zone, Reassessment, Training, Backup, Restore Drill, Cyber Response |
| Residual | Legacy AGV, Manual Fallback, Peak Labor, Duplicate Master, Spare Vehicle, Removal |
ด้านผลลัพธ์ให้ดู Transport Wait, Operator ออกจากเครื่อง, WIP, Wrong Delivery, Product Damage, Night Support, Shortage Stop, Safety Control และ Traceability ไม่ใช่จำนวนคนอย่างเดียว แยก Cashable Benefit ออกจาก Operational Risk Reduction สร้าง Base/Upside/Downside จาก Distribution ที่วัดใน PoC ไม่ใช่ค่าความสามารถสูงสุดในแค็ตตาล็อก
Backup และหลักฐานส่งมอบกำหนดอำนาจควบคุมระบบ
NIST SP 1339, OT Backup Quick Start Guide ฉบับ Final วันที่ 17 มิถุนายน 2026 ระบุว่าการบริหาร Backup สำหรับ OT ที่มีประสิทธิผลควรผูกกับ Change Management สร้างเป็นประจำ ทดสอบ และทบทวนใน Recovery Exercise ทรัพย์สิน AMR ที่ควรพิจารณารวม Fleet Database, Map, Zone, Station, Traffic Rule, Vehicle Setting, PLC Program, API Mapping, Certificate, User/Role, Alarm, Dashboard และ Software/Firmware Inventory
มีไฟล์ Backup ไม่ได้แปลว่า Restore ได้ ข้อเสนอคือทำ Restore Drill อย่างน้อยหนึ่งครั้งก่อน SAT Sign-off ใน Isolated Environment หรือ Maintenance Window ตรวจ Compatibility กับรถ Station และ Upstream System หา Key, License และ Version ที่ขาดก่อนเกิดเหตุจริง
Evidence Index ตอนส่งมอบควรรวม As-Built Drawing, Network, Asset List, Version, Source/Configuration, Interface, Signal List, Map Release, Risk Assessment, FAT/SAT, Open Issue, Spare, Maintenance, Training, Backup, Restore Sequence, Contact และ License Expiry พร้อม Owner, Location, Classification, Recovery Order และ Verification Date
FAQ เกี่ยวกับกรณีศึกษาการนำ AMR มาใช้
AGV กับ AMR ต่างกันอย่างไรในทางปฏิบัติ?
AGV มักวิ่งตาม Route ที่กำหนด ส่วน AMR วาง Route จาก Map แต่ชื่อไม่กำหนด Avoidance, Safety, Load Handling หรือ Recovery ต้องเทียบ Function และ Responsibility Boundary การรองรับ VDA 5050 บอก Scope ของ Interface ไม่ได้พิสูจน์ Safety หรือ Plug-and-Play ครบถ้วน
การออกแบบ Layout AGV ควรเริ่มตรวจอะไร?
ตรวจ Load, Peak Demand, ทางตัดคน/รถยก, ทางแคบ, ประตู, Waiting, Charging และ Evacuation ก่อนวาดทางสั้นที่สุด กำหนด Right-of-Way, One-Way Zone, Reservation และ Safe Waiting แล้ว Version Control พร้อม Map
ค่าใช้จ่ายดำเนินงาน AGV รวมอะไรบ้าง?
รวม Battery, Wheel, Sensor, Software, Connectivity, Map Change, Reassessment, Training, Night Support, Spare, Dual Operation, Backup และ Restore Drill นอกเหนือจากไฟฟ้าและ Maintenance ใช้ Base/Upside/Downside TCO เพื่อเห็น Scope ที่ต่างกัน
PoC AMR 90 วันควรรับรองอะไร?
รับรอง Recovery จาก Congestion, Network/Localization Loss, Wrong Load, Full Station, Low Battery, Safety Stop และ Manual Intervention พร้อมเก็บ Timestamp, Retry, Wait, Charging และ Business Reconciliation เป็นหลักฐาน FAT/SAT ระยะ 90 วันเป็นตัวอย่าง ไม่ใช่กฎ
ISO 3691-4 ควรใช้ฉบับใด?
ณ วันที่ตรวจ 3 กันยายน 2026 ISO ระบุ ISO 3691-4:2023 Edition 2 เป็น Published ส่วน ISO/DIS 3691-4 อยู่ระหว่างพัฒนา โดยเนื้อหาและฉบับสุดท้ายยังไม่ถูกกำหนด ต้องระบุฉบับที่ใช้ในสัญญา และจัดการการนำฉบับที่จะตีพิมพ์ในอนาคตมาใช้ผ่าน Change Control พร้อมตรวจข้อกำหนดท้องถิ่นแยกกัน
สรุป: เปลี่ยนกรณีศึกษาให้เป็นหลักฐานรับมอบของโรงงานคุณ
กรณีศึกษาการนำ AMR มาใช้มีคุณค่าเมื่อถูกแปลงเป็น Requirement ของ Load, Traffic, Map Change, Charging, WMS/MES/PLC, Exception, Safety, Security, Maintenance และ Recovery ใน Brownfield ความสามารถทำซ้ำหลังการเปลี่ยนหรือหยุดสำคัญกว่าการสาธิตที่จัดสวย
TOMAS TECH สามารถช่วยสำรวจ Current State เปรียบเทียบ AGV/AMR ออกแบบ PoC 90 วัน RFP การเชื่อม WMS/MES/PLC, FAT/SAT และ TCO ได้ตั้งแต่ยังไม่ล็อกกระบวนการแรก หากต้องการเห็นข้อจำกัดของโรงงานเดิมก่อนจัดซื้อ โปรดติดต่อเรา
แหล่งอ้างอิง
- VDA 5050 Version 3.0.0: https://www.vda.de/en/news/publications/publication/vda-5050
- ISO 3691-4:2023: https://www.iso.org/standard/83545.html
- A3 Industrial Robot Standards: https://www.automate.org/store/categories/industrial-robot-standards
- NIST SP 800-82 Revision 3: https://csrc.nist.gov/pubs/sp/800/82/r3/final
- NIST SP 1339: https://csrc.nist.gov/pubs/sp/1339/final
- MassRobotics AMR Interoperability Standard publication: https://www.massrobotics.org/autonomous-mobile-robot-standards-published-by-massrobotics/
- MassRobotics AMR Interoperability working group: https://www.massrobotics.org/working-groups/
- OSHA Warehousing Hazards: https://www.osha.gov/warehousing/hazards-solutions


