


Khi triển khai AGV hoặc AMR tại nhà máy ở Thái Lan, “biện pháp an toàn cho AGV” không chỉ dừng lại ở việc kiểm tra thông số kỹ thuật của phương tiện. Cần phải xác minh thực địa bao gồm chỗ giao cắt với người đi bộ, trao nhận thiết bị, điều kiện mặt sàn và công tác bảo trì. Bài viết này sẽ cụ thể hóa những gì cần yêu cầu trong hồ sơ đấu thầu, những gì phải kiểm chứng trong chạy thử và những gì cần xem xét sau khi đi vào vận hành.
3 quyết định quản trị (kết luận thực tế liên quan trực tiếp đến mua sắm/triển khai)
Khi đưa AGV/AMR vào sử dụng, các nhà quản lý nhà máy và quản lý hiện trường cần nhanh chóng quyết định ba điểm sau. Hãy biến những điểm này thành nội dung xem xét trong hồ sơ yêu cầu và điều kiện nghiệm thu.
- Văn bản hóa “tiêu chuẩn tối thiểu về hiệu năng an toàn”: Yêu cầu nhà sản xuất xác nhận phạm vi áp dụng ISO 3691-4:2023 đối với phương tiện cung cấp và nêu rõ phạm vi tuân thủ của họ; yêu cầu các chức năng dừng/phát hiện/ cảnh báo cần thiết cho từng nguồn nguy hiểm và hồ sơ xác minh cho các chức năng đó. Nếu đặt mục tiêu hiệu năng cho các bộ điều khiển liên quan an toàn thì phải yêu cầu căn cứ dựa trên đánh giá rủi ro. Nêu rõ ISO 3691-4 bao quát xe công nghiệp không người lái và hệ thống liên quan, kể cả việc chuẩn bị vùng vận hành trong Phụ lục A; các điều kiện riêng của hiện trường vẫn cần được đánh giá rủi ro và ghi hồ sơ.
- Đưa “đánh giá rủi ro hiện trường và các pha triển khai” vào hợp đồng: Lên kế hoạch gồm kiểm tra bản vẽ → thử nghiệm trên tuyến giới hạn → triển khai theo giai đoạn, và định nghĩa tiêu chí dừng cho từng pha (điều kiện dừng triển khai khi các tham số an toàn không đạt). Vì các điều kiện hiện trường (vật liệu sàn, chiếu sáng, sự pha trộn với phương tiện khác, cơ cấu ca) ảnh hưởng tới cấu hình an toàn, nên theo chỉ dẫn của nhà sản xuất đồng thời đảm bảo các điểm kiểm tra của phía hiện trường được ghi trong hợp đồng.
- Rõ ràng “trách nhiệm bảo trì/vận hành và hệ thống đào tạo”: Ghi rõ phân công trách nhiệm vào sổ tay vận hành — ví dụ: vệ sinh cảm biến, cập nhật phần mềm, bảo dưỡng pin, quy trình cứu hộ thủ công, quy tắc vận hành ban đêm/ngày lễ — và yêu cầu hợp đồng bảo trì bao gồm đào tạo ban đầu và đào tạo định kỳ. Đào tạo không chỉ dành cho người điều hành mà còn bao gồm kỹ thuật viên bảo trì, lái xe nâng và công nhân ở điểm giao nhận.
Ba điểm trên không chỉ kiểm tra sự hiện diện của các chức năng an toàn mà còn làm rõ tính hiệu quả tại hiện trường và trách nhiệm chịu đựng, từ đó giảm hỗn loạn khi triển khai và chi phí làm lại.
Phân định trách nhiệm giữa phương tiện (manufacturer) và hệ thống hiện trường (site): thuật ngữ và vị trí các tiêu chuẩn
Để thiết kế biện pháp an toàn cho AGV/AMR phù hợp, điều quan trọng là không nhầm lẫn “an toàn do phương tiện đảm nhiệm” và “an toàn do hiện trường đảm nhiệm”. Phần này làm rõ thuật ngữ và vị trí các tiêu chuẩn chính.
- Thuật ngữ: AGV (Automated Guided Vehicle) thường dùng cho phương tiện theo dõi dẫn đường cố định (băng từ tính, hướng dẫn chôn ngầm, v.v.) với tuyến cố định; AMR (Autonomous Mobile Robot) là phương tiện có thể chọn quỹ đạo động dựa trên SLAM hoặc bản đồ. Ngành thường dùng lẫn nhau, nhưng trong hồ sơ kỹ thuật hãy nêu rõ phương thức dẫn đường, thuật toán tránh chướng ngại, cấu trúc chức năng an toàn và hành vi khi hỏng của phương tiện.
- Ví dụ trách nhiệm của nhà sản xuất (phương tiện): Kiểm soát liên quan an toàn trong thiết kế phương tiện (lựa chọn cảm biến, mạch dừng khẩn cấp, phát hiện lỗi phần mềm, liên khoá cơ học), tài liệu hướng dẫn sử dụng của nhà sản xuất và tuyên bố phù hợp, kiểm tra xuất xưởng và chỉ dẫn điều chỉnh ban đầu cho các chức năng an toàn. Những nội dung này liên quan đến yêu cầu và tài liệu kỹ thuật phía phương tiện trong ISO 3691-4:2023 (tham khảo: ISO 3691-4:2023).
- Ví dụ trách nhiệm của hiện trường (nhà máy): Chuẩn bị môi trường lắp đặt (làm phẳng mặt sàn, quản lý độ dốc của ram dốc, bố trí đường dẫn/lan can bảo vệ), cơ sở hạ tầng tín hiệu tại mặt đất, thiết kế tuyến, đánh giá rủi ro dựa trên bố trí thiết bị đặc thù, quy tắc và thủ tục vận hành, đào tạo cư dân vùng làm việc và quản lý kiểm soát ra vào. Các bước này có thể tham chiếu phương pháp từ ISO 12100:2010 (nguyên tắc chung về đánh giá rủi ro và giảm rủi ro cho máy móc) (tham khảo: ISO 12100:2010).
- Phân biệt sử dụng tiêu chuẩn: ISO 3691-4:2023 là tiêu chuẩn hiện hành cho xe công nghiệp không người lái và hệ thống liên quan. Bản sửa đổi (bản thảo thay thế ISO/DIS) đang tiến triển và sẽ ảnh hưởng tới tiêu chuẩn thiết kế phương tiện khi công bố, nhưng không nên nhầm lẫn giữa phiên bản công khai hiện hành và bản thảo. ISO 12100 cung cấp khung cho đánh giá và giảm rủi ro. Trong lĩnh vực an toàn chức năng còn có ISO 13849-1:2023 (thiết kế hạng mục/PL) hoặc IEC 62046:2026 (lựa chọn, bố trí, cấu hình và nghiệm thu thiết bị bảo vệ phát hiện người), IEC 61496-3:2025 (thiết bị bảo vệ phản xạ khuếch tán phù hợp như máy quét laser an toàn), IEC 61496-2:2020 (thiết bị quang điện như màn sáng an toàn) v.v., nhưng không phải tất cả các tiêu chuẩn đều áp dụng trực tiếp cho mọi triển khai — tính áp dụng cụ thể cần được đánh giá tại hiện trường.
- Ghi ranh giới hiện trường – phương tiện trong hợp đồng: Văn bản hóa thông số an toàn nào phương tiện có thể điều chỉnh (ví dụ: khoảng dừng tối đa, độ nhạy cảm biến, cài đặt vùng) và tham số mà hiện trường cung cấp/ quản lý (ví dụ: hệ số ma sát mặt sàn, điều kiện chiếu sáng, hình dạng hàng hóa, quy tắc giao cắt với xe nâng). Các giá trị khuyến nghị của nhà sản xuất là điểm khởi đầu; giá trị cuối cùng và chế độ vận hành phải được quyết định theo đánh giá rủi ro tại hiện trường và theo hướng dẫn của nhà sản xuất.
Biên soạn các nguồn nguy hiểm đặc thù tại nhà máy Thái Lan khi vận hành AGV
Tại các nhà máy ở Thái Lan, yếu tố môi trường, quy trình và con người kết hợp tạo ra nhiều nguồn nguy cơ. Dưới đây liệt kê các nguồn nguy hiểm điển hình, tác động của chúng và điểm cần chú ý khi đánh giá. Đây là điểm khởi đầu cho checklist đánh giá rủi ro và cần ưu tiên theo điều kiện thực tế tại hiện trường.
- Nguy cơ va chạm với người (người đi bộ): Công nhân dây chuyền, nhân viên chọn hàng kho, kỹ thuật viên bảo trì có thể vào tuyến chạy gây va chạm hoặc bị kẹp. Khi đánh giá, quan sát lưu lượng người thực tế, tầm nhìn trong khu vực làm việc và vật dụng công nhân mang theo (thùng, xe đẩy) gây cản tầm nhìn.
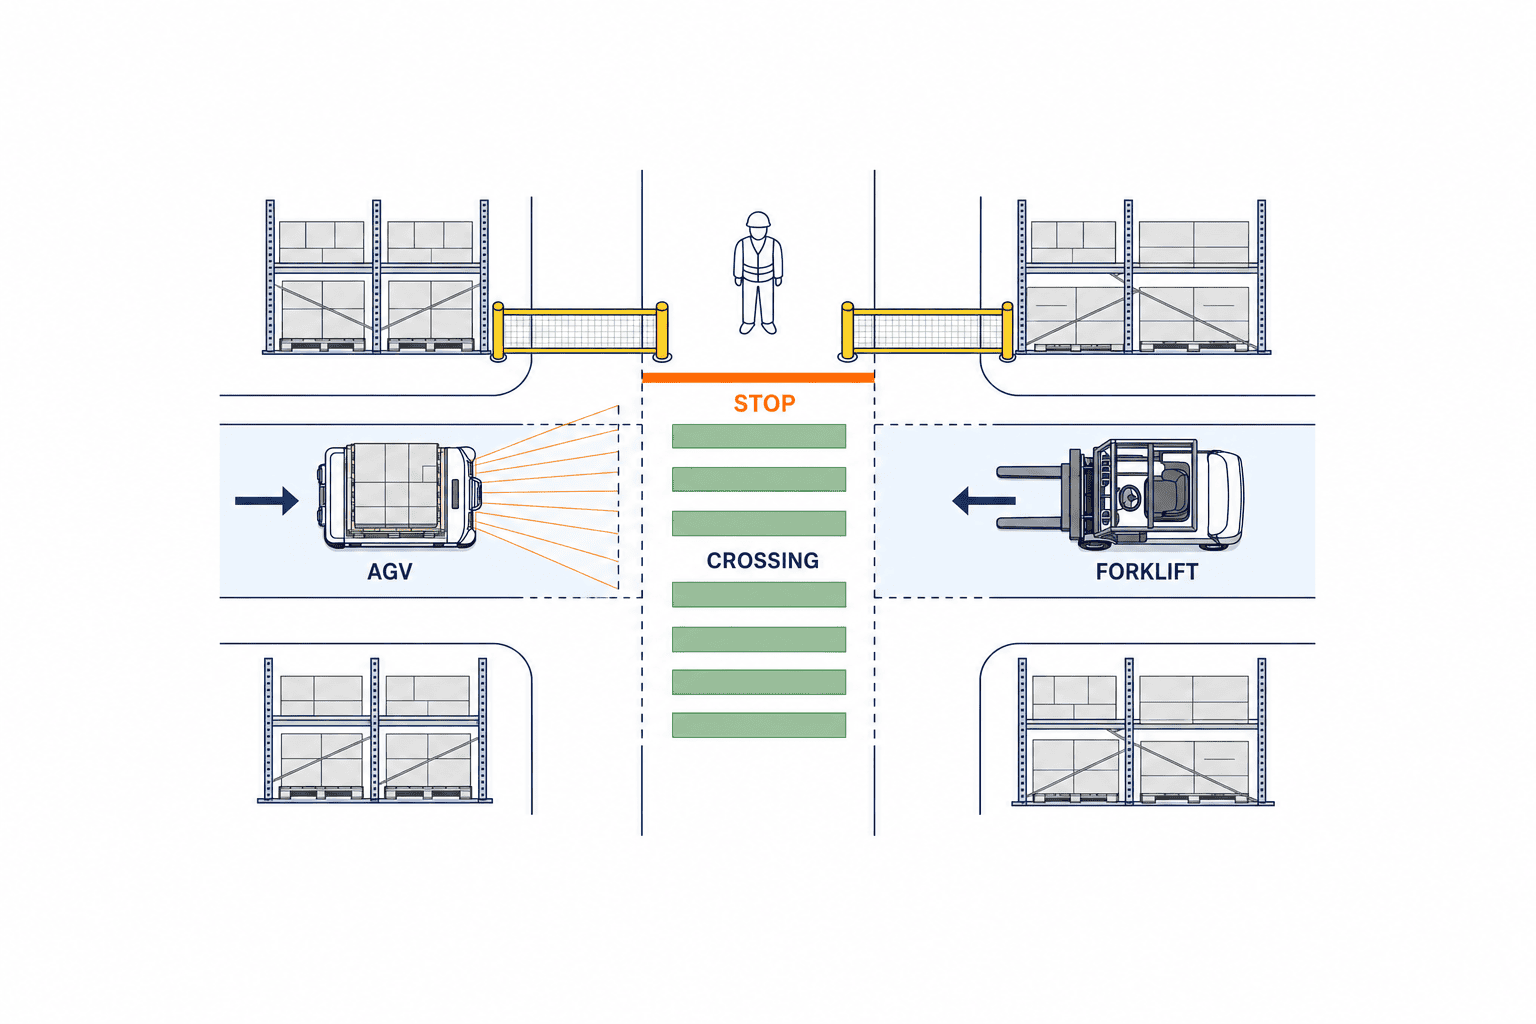
- Pha trộn với phương tiện có người điều khiển như xe nâng: Xe nâng có điểm mù và đặc tính động lực khác khi chở tải lớn, do đó nguy cơ va chạm/tụt vào góc giao cắt cao. Kiểm tra quản lý giao cắt, quy tắc quyền ưu tiên và sự tồn tại của phân tách vật lý.
- Rơi pallet/ổn định hàng: Hàng hóa trên AGV bị xê dịch hay pallet trượt có thể làm giảm ổn định phương tiện. Đánh giá phương pháp cố định hàng, tâm tải, sự nhô ra của hàng và cài đặt tăng/giảm gia tốc khi chạy.
- Góc khuất tầm nhìn và giao lộ: Tại các điểm tầm nhìn kém, phát hiện trễ dễ dẫn tới va chạm. Cần cải thiện tầm nhìn (gương phản chiếu, chiếu sáng), giảm tốc phù hợp khi tiếp cận và thiết lập vùng báo trước giao cắt.
- Mặt sàn, độ dốc (ram dốc) và thay đổi ma sát bề mặt: Mài mòn sàn, dầu/nước bám, gạch nối không đồng đều ảnh hưởng phanh và hệ thống tự định vị. Đánh giá hành vi phương tiện dưới điều kiện xấu nhất (ướt/bẩn/ mòn).
- Thay đổi linh hoạt tuyến vận chuyển (tuyến tạm thời) gây hỗn loạn: Những vị trí thay đổi layout hàng ngày có thể khiến việc tái tạo bản đồ hoặc bảo đảm an toàn vùng không kịp, tăng lỗi do con người. Thiết lập thủ tục thay đổi và luồng xác minh.
- Ô nhiễm/che khuất cảm biến (nhãn, màng, bụi, hơi): Khi LiDAR, camera, siêu âm bị che khuất sẽ gây báo sai hoặc không nhận diện. Quy định tần suất vệ sinh cảm biến, có/nếu có nắp che, danh sách kiểm tra bảo trì.
- Sự khác nhau về hành vi theo hình dạng hàng: Hàng nhẹ nhưng cao hoặc xếp lệch làm thay đổi trọng tâm và phần nhô ra. Định nghĩa các hình dạng hàng cho phép và đánh giá dừng/xoay/ổn định trong phạm vi đó.
- Nguy cơ khi can thiệp/cứu hộ thủ công: Khi AGV bị kẹt, cứu hộ bởi con người thường xảy ra tiếp xúc gần. Rà soát quy trình phục hồi thủ công và liên khoá vật lý (đảm bảo dừng hoàn toàn khi cứu hộ).
- Ca làm việc/đổi ca, ca đêm/điều kiện ánh sáng yếu: Thời điểm giảm tầm nhìn và tỉnh táo làm tăng rủi ro. Cân nhắc chế độ ban đêm, duy trì chiếu sáng và bố trí thêm nhân viên quản lý.
- Khách/nhân viên tạm thời ra vào: Nhà thầu/kiểm toán viên có thể không biết quy tắc vận hành và đi vào tuyến. Thực hiện đào tạo khi vào, biển cấm vào và rào chắn vật lý.
- Khu vực sạc pin / xử lý cáp: Khu vực thay pin hoặc trạm sạc tự động là nơi tập trung người và phương tiện, dễ xảy ra cháy, kẹt hoặc vướng cáp. Thiết kế vùng phân vùng và quản lý truy cập cho khu vực sạc.
- Nguy cơ mới do thay đổi vị trí kệ hoặc tuyến: Thay đổi bố trí sản xuất có thể lộ ra điểm mù cảm biến trước đây. Bắt buộc đánh giá rủi ro lại khi thay đổi layout.
- Thiếu thiết kế thất bại an toàn (fail-safe) về điện/ phần mềm: Đánh giá các tình huống mất liên lạc hoặc lỗi phần mềm mà không dừng an toàn. Kiểm tra thiết kế fail-safe và thủ tục phục hồi.
Áp dụng các nguồn nguy hiểm vào quy trình trong ví dụ nhà máy giả định
Kịch bản: Một nhà máy phụ tùng ô tô ở đông Thái Lan triển khai nhiều AMR để chở phần tử một chiều giữa các dây chuyền lắp ráp. Nhà máy làm 2 ca, có kệ lưu trữ dọc đường dây, thỉnh thoảng xe nâng thực hiện bốc dỡ. Sàn lát bê tông phủ sơn, một số khu vực trơn vào mùa mưa.
Giả định (tiền đề không số): Phương tiện sử dụng kết hợp LiDAR và camera; có đoạn tách riêng với xe nâng bị gián đoạn; ban đêm có khu vực giảm chiếu sáng. Quản lý chỉ đạo thực hiện đánh giá onsite ban đầu cho AMR.
Các bước thực hiện (ví dụ):
- Khảo sát tiền trạm quan sát 12 mục trên hiện trường và xếp thứ tự ưu tiên. Kiểm tra ngay các giao lộ và góc khuất, độ trơn sàn và khu vực sạc.
- Ở góc khuất, khuyến nghị bổ sung hỗ trợ tầm nhìn (gương phản chiếu, camera cố định) và yêu cầu nhà sản xuất thiết lập vùng giảm tốc trước khi vào và dừng trước giao lộ.
- Với vấn đề dính bẩn sàn, kiểm chứng hành vi phanh của AMR trong thử nghiệm mô phỏng mùa mưa; nếu cần tăng tần suất kiểm tra bảo dưỡng so với mục tiêu giảm tốc tự động. Các đoạn trơn không thể khắc phục bằng biện pháp khác thì áp dụng phân tách vật lý.
- Khu vực sạc phân vùng tách khỏi luồng người, và trong hợp đồng yêu cầu khi sạc tự động phương tiện chuyển sang “chế độ chờ” và bị loại khỏi kế hoạch di chuyển. Nếu người vào khu vực sạc thì chỉ qua truy cập khoá. Thêm quy trình vận hành này vào hợp đồng.
- Tại giao cắt với xe nâng, lắp biển chỉ dẫn quyền ưu tiên; yêu cầu AMR dừng tạm thời và phát cảnh báo âm thanh khi vào giao lộ. Tổ chức đào tạo cho lái xe nâng về sự hiện diện của AMR.
- Với ô nhiễm cảm biến, tại các điểm phát sinh bụi hoặc dầu khói xác định chu kỳ vệ sinh/kiểm tra dựa trên khuyến nghị nhà sản xuất và quan sát thực tế, đồng thời xác nhận điều kiện dừng khi có bất thường.
Qua walkthrough hiện trường như trên, các biện pháp giảm rủi ro, thủ tục xác minh và quy tắc vận hành được văn bản hóa trước khi tiến hành triển khai theo giai đoạn.
Thứ bậc giảm rủi ro (Hierarchy of controls) — ưu tiên: loại bỏ → biện pháp kỹ thuật → thủ tục/đào tạo
Các biện pháp giảm rủi ro được thực hiện theo thứ tự ưu tiên. Không dựa vào một biện pháp duy nhất; cần kết hợp nhiều lớp phòng ngừa (bảo vệ đa lớp) để tăng tính hiệu quả.
- Loại bỏ (Elimination) và thay thế (Substitution): Loại bỏ nguồn nguy hiểm khỏi hiện trường càng nhiều càng tốt. Ví dụ: tách hoàn toàn lối đi người ra khỏi tuyến AGV, ngăn cách vật lý tuyến xe nâng, hủy bỏ tuyến tạm nguy hiểm. Đây là biện pháp hiệu quả nhất.
- Biện pháp kỹ thuật (Engineering controls): Nếu không thể loại bỏ, áp dụng kiểm soát bằng thiết kế: barie vật lý, lan can bảo vệ, gương phản chiếu, camera cố định để xử lý góc khuất, cải thiện ma sát sàn, sơn chống trượt. Phía phương tiện cần cấu hình cảm biến phù hợp theo đánh giá rủi ro, điều khiển an toàn, điều chỉnh tự động hồ sơ tốc độ, điều khiển vùng (giảm tốc → dừng → xác nhận an toàn). Các yếu tố này nên thực hiện theo nguyên tắc thiết kế trong ISO 13849-1:2023 và các tiêu chuẩn IEC tương ứng.
- Thủ tục hành chính & vận hành (Administrative controls) và đào tạo: Kiểm soát ra vào, biển báo, hướng dẫn công việc, quy trình ứng phó khẩn cấp, lịch bảo trì, quy tắc ưu tiên tại giao cắt, quy trình phê duyệt khi mở tuyến tạm. Thủ tục phải ngắn gọn, khả thi tại hiện trường và tổ chức diễn tập định kỳ.
- Trang bị bảo hộ cá nhân (PPE) và cảnh báo: Biện pháp ở mức thấp nhất: giày bảo hộ, áo phản quang, thiết bị cảnh báo cá nhân. Tuy nhiên, PPE phụ thuộc vào con người nên không nên chỉ dựa vào nó.
Quyết định thực tế: Nếu có thể phân tách vật lý thì ưu tiên thực hiện; các đoạn khó thực hiện nên được bù đắp bằng biện pháp kỹ thuật; rủi ro còn lại giảm bằng thủ tục vận hành và đào tạo. Tất cả biện pháp cần được đánh giá theo nguyên tắc giảm rủi ro trong ISO 12100 và ghi chép để chứng minh rủi ro còn lại ở mức chấp nhận được.
Thiết kế và xác minh vùng dừng/ phát hiện của AGV như thế nào
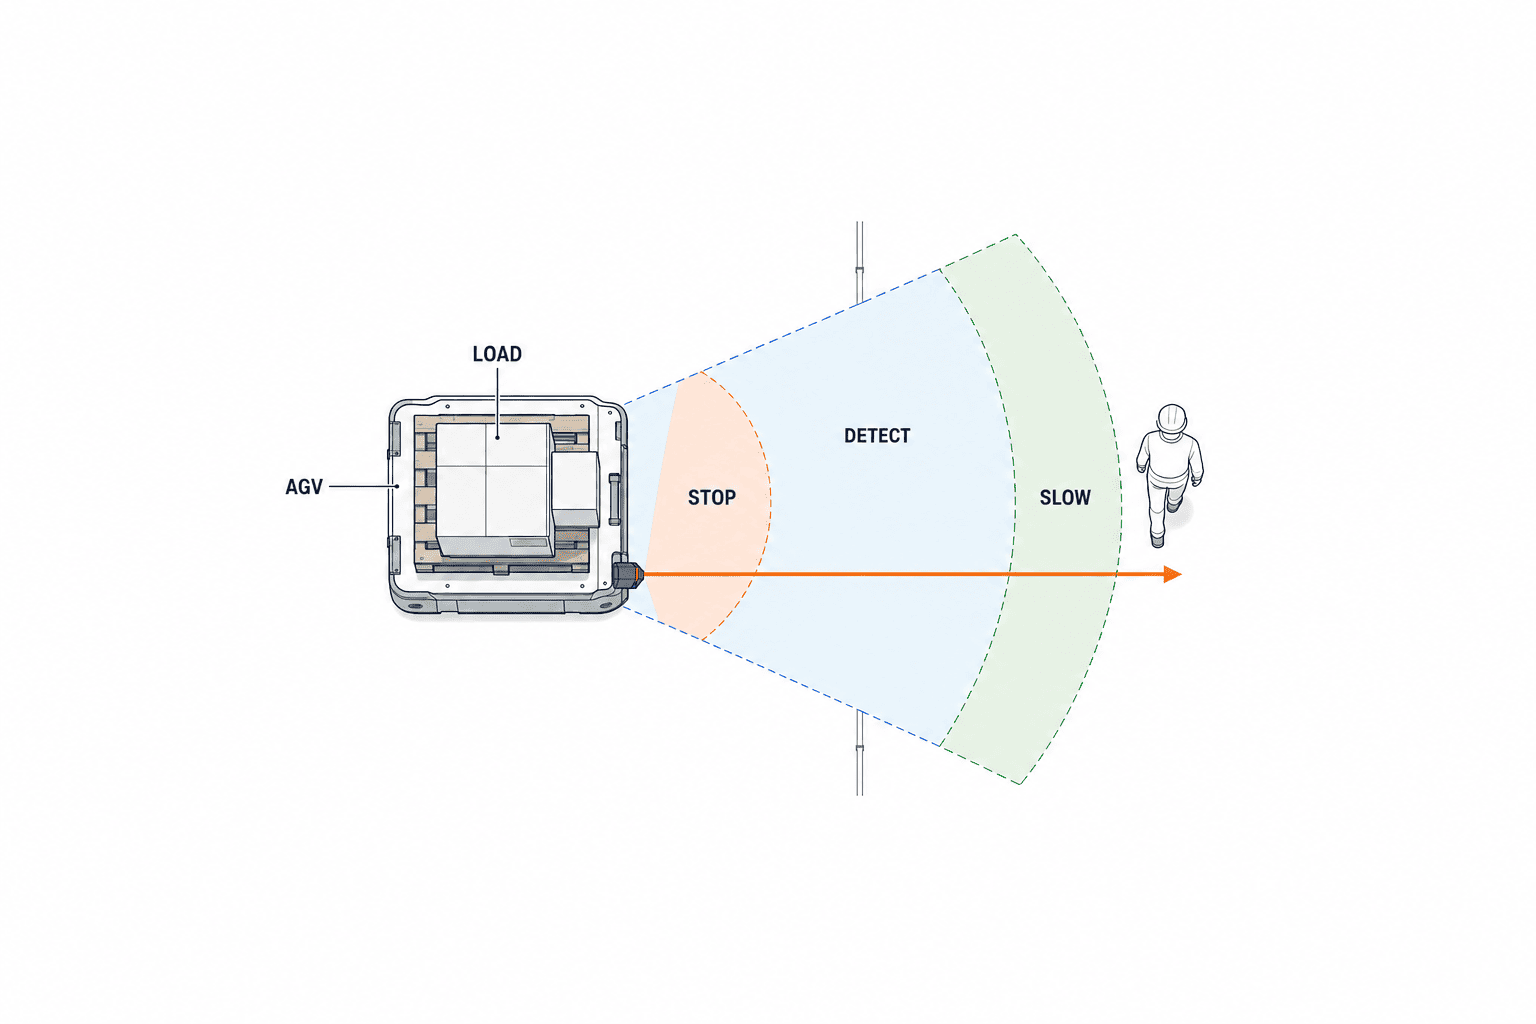
Thiết kế vùng dừng/phát hiện phụ thuộc không chỉ vào năng lực phần cứng của phương tiện mà còn vào tải trọng, điều kiện sàn, độ dốc, trạng thái cảm biến, độ trễ truyền thông và thuật toán điều khiển. Dưới đây là hướng dẫn thực tế để áp dụng tại hiện trường, nhưng quyết định cuối cùng phải dựa trên đánh giá rủi ro hiện trường và hướng dẫn nhà sản xuất.
- Nắm bắt độ trễ phản ứng (response latency): Thời gian từ phát hiện chướng ngại đến khi hệ điều khiển xuất lệnh phanh và bắt đầu giảm tốc thay đổi theo từng loại phương tiện. Yêu cầu nhà cung cấp nộp văn bản “độ trễ tối đa từ phát hiện đến đầu vào phanh” và dùng giá trị đó để đặt biên an toàn. Độ trễ bao gồm trễ truyền thông phần mềm, lọc cảm biến và đáp ứng của bộ điều khiển động cơ.
- Xem xét hiệu năng phanh (tối đa tải, độ dốc, sàn mòn): Khoảng dừng dài nhất thường xảy ra khi phương tiện chở tối đa tải, trên độ dốc quy định và mặt sàn mòn/ướt. Thông số dừng do nhà sản xuất cung cấp là tham khảo; bắt buộc kiểm tra thực địa (thử phanh dưới điều kiện xấu nhất). Thiết kế phải kiểm chứng “trong điều kiện xấu nhất” rằng hành vi dừng nằm trong vùng an toàn mục tiêu — từ đó quyết định tốc độ thiết kế và bề rộng vùng giám sát.
- Phát hiện mép (cạnh) và phần nhô của hàng: Pallet/hàng có phần nhô ra có thể va chạm trước khi cảm biến của phương tiện phát hiện. Cân nhắc quản lý kích thước hàng và “kiểm tra phần nhô” hoặc trang bị cảm biến bên hông bổ sung trên phương tiện. Với công việc có phần nhô cao, thiết lập vùng dừng kiểm tra hàng trước khi vào khu vực rủi ro.
- Cài đặt và chuyển đổi vùng (zone): Chia tuyến chạy thành nhiều vùng an toàn (ví dụ: vùng giám sát từ xa → vùng giảm tốc tiếp cận → vùng xác nhận dừng) và định nghĩa chế độ hành vi cho từng vùng. Trạng thái chuyển vùng (chuyển đổi cảm biến, cập nhật mục tiêu vận tốc) là liên tiếp và có thể gây trễ, nên thiết lập ranh giới an toàn dư thừa. Yêu cầu interlock giữa các vùng sao cho khi không nhất quán trong chuyển đổi, ưu tiên dừng an toàn.
- Dự phòng cảm biến và hành vi fail-safe: Thiết kế chức năng phát hiện lỗi cảm biến và hành vi dừng để tránh tiếp tục chạy trong tình trạng nguy hiểm. Chỉ thêm camera hay cảm biến siêu âm cho điều hướng không chứng minh được tính dư thừa an toàn. Mô tả trong yêu cầu cách xử lý khi dư thừa (tự giảm tốc → dừng → thông báo cho vận hành…) để làm rõ.
- Giải pháp cho trễ truyền thông và mất mạng: Khi cần liên lạc cho chuyển vùng hay phối hợp nhiều xe, nêu rõ hành vi fail-safe khi mất kết nối. Thiết kế phải chứng minh trạng thái dừng an toàn được đảm bảo bất kể tình trạng mạng.
- Kiểm chứng vật lý và đánh giá định kỳ: Giá trị thiết kế phải được xác minh bằng thử nghiệm tại hiện trường và định kỳ đánh giá lại. Do thay đổi sàn, hình dạng hàng, hoặc quy tắc vận hành có thể làm thay đổi bề rộng vùng cần thiết hoặc giảm gia tốc, nên bắt buộc quy định đánh giá hàng năm và đánh giá khẩn cấp khi thay đổi layout.
- Ví dụ thủ tục kiểm chứng (checklist thực tế): Thử dừng với tải tối đa và tối thiểu, thử nghiệm mô phỏng sàn ướt/đổ dầu, kiểm tra phát hiện tại góc khuất, thử trễ khi chuyển vùng, xác nhận interlock trong kịch bản cứu hộ thủ công. Ghi lại kết quả để truy xuất và đưa điều kiện nghiệm thu vào hợp đồng triển khai.
Lưu ý thiết kế: Trên đây là hướng dẫn thiết kế; khoảng cách dừng và tốc độ cố định thay đổi theo từng hiện trường nên các tham số này phải được quyết định cuối cùng bằng đo thực địa và điều chỉnh của nhà sản xuất. Thiết kế không gian chạy có thể tham khảo bài viết về thiết kế bố trí đường chạy AGV.
Handshake, Deadlock, Safe State và Phân chia trách nhiệm tại các giao diện cố định (băng tải / cửa / thang nâng)
Các tình huống AGV (xe vận chuyển tự hành không người lái) phối hợp với thiết bị cố định trong nhà máy — xếp/dỡ lên băng tải, đóng/mở cửa, lên/xuống thang nâng — là những vùng mà chuyển động của xe và thiết bị chồng chéo, do đó cần xem xét nguy cơ kẹp và đổ hàng. Thiết kế an toàn phải dựa trên “phối hợp giữa máy móc”, trong đó mỗi bên liên quan (nhà sản xuất AGV, nhà cung cấp thiết bị cố định, quản lý vận hành nhà máy) làm rõ phân chia trách nhiệm và kết hợp handshake kỹ thuật với fail-safe vật lý. Các tham số cuối cùng (khoảng dừng, vị trí cảm biến, giá trị timeout, v.v.) phải được quyết định dựa trên đánh giá rủi ro đặc thù tại hiện trường và hướng dẫn của nhà sản xuất (tham khảo ISO 3691-4:2023, ISO 12100:2010).
- Nguyên tắc handshake: Handshake dựa trên truyền thông thực hiện “xác nhận trạng thái lẫn nhau”, đôi bên trao đổi xác nhận như “sẵn sàng nhận hàng” hoặc “cửa đã mở” trước khi bắt đầu thao tác. Giao thức cần có độ dự phòng (ack/nack, gửi lại, timeout); khi mất liên lạc phải chuyển sang “dừng an toàn” hoặc “chờ an toàn”. Các tiêu chuẩn điều phối như VDA5050 hữu ích cho điều khiển vận hành và tối ưu hóa, nhưng quyết định an toàn trong handshake phải luôn được đảm bảo độc lập bởi cơ chế an toàn (tách biệt giữa tối ưu hóa điều phối và chức năng an toàn).
- Tránh và hóa giải deadlock: Xác định quy tắc ưu tiên, thời gian chờ và cách khôi phục khi AGV và thiết bị cố định chờ lẫn nhau. Thiết kế liên động liên quan đến an toàn dựa trên đánh giá rủi ro và xác minh rằng lỗi điều phối không gây ra chuyển động nguy hiểm.
- Định nghĩa Safe State: Với từng giao diện cố định, cần ghi rõ “trạng thái an toàn”. Ví dụ: nếu mất liên lạc khi cửa đang đóng, dừng mọi chuyển động nguy hiểm của AGV và cửa; nếu không sẵn sàng để tải lên băng tải, AGV quay về vị trí chờ; nếu thang nâng hỏng, khóa thang và thông báo cho AGV không được xếp hàng. Safe state cần được trực quan hóa (đèn/hiển thị bảng) để nhân viên vận hành có thể quyết định tức thì.
- Làm rõ trách nhiệm: Trong hợp đồng hoặc RFP (yêu cầu đấu thầu) phải ghi rõ trong điều kiện nào bên nào chịu trách nhiệm dừng an toàn và khôi phục. Ví dụ “việc giữ cơ học khi cơ chế khóa cửa hỏng thuộc trách nhiệm bên thiết bị” hoặc “hủy ưu tiên đóng cửa do AGV là trách nhiệm nhà cung cấp AGV” — phân bổ rõ ràng sẽ giảm tranh chấp. Điều này bao gồm cả kiểm tra (FAT/SAT) để xác nhận chức năng và tiêu chí nghiệm thu.
Tại hiện trường, điều quan trọng là tích hợp những thiết kế và quy trình vận hành này vào “luồng công việc” và “bảng phân chia trách nhiệm giao diện”, đồng thời nêu rõ thủ tục khẩn cấp (lộ trình leo thang trách nhiệm, liên hệ, vai trò).
Cảnh báo và trạng thái suy giảm (mất liên lạc / che khuất sensor / không chắc chắn vị trí / reset E-stop)
AGV ngay cả khi hoạt động bình thường vẫn có thể gặp nhiều “trạng thái suy giảm” (degraded state). Xử lý trạng thái suy giảm là yêu cầu cả về thiết kế lẫn vận hành để duy trì an toàn; quyết định cuối cùng dựa vào đánh giá rủi ro tại chỗ (tham khảo ISO 3691-4:2023, ISO 12100:2010).
- Mất liên lạc (Controller–AGV / AGS–thiết bị cố định): Khi mất liên lạc có hai hướng: dừng an toàn tức thì hoặc cho phép hoạt động tự chủ trong khoảng thời gian ngắn được chấp nhận. Lựa chọn phụ thuộc rủi ro chấp nhận được và môi trường xung quanh, nên được ghi rõ trong đặc tả. Định nghĩa timeout để khôi phục, số lần retry, yêu cầu thu thập log, và phân định người chịu trách nhiệm cho quy trình mất liên lạc → dừng an toàn → phục hồi (giải phóng thủ công / phục hồi tự động).
- Che khuất cảm biến (scanner: laser, 3D camera, v.v.): Nhân viên hoặc vật liệu che khuất tạm thời gây mất hiệu lực scanner là một hiện tượng phổ biến. Khi vùng không thể phát hiện xuất hiện, AGV nên chuyển sang trạng thái chậm lại hoặc dừng; quy tắc vận hành như “nếu lấy lại được trong khi chậm thì tiếp tục” hoặc “dừng và chờ xác nhận nhân viên” cần được thiết lập trước. Khi ISO 13855:2024 áp dụng cho chức năng bảo vệ đã chọn, đánh giá khoảng cách bảo vệ theo tiêu chuẩn đó và hiệu năng dừng đo tại hiện trường. IEC 61496-3:2025 áp dụng cho máy quét laser an toàn phản xạ khuếch tán đủ điều kiện, không tự động áp dụng cho mọi camera 3D. Kiểm chứng hành vi khi bị che khuất và mức hiệu năng an toàn cần thiết của toàn bộ chức năng an toàn, không chỉ riêng cảm biến.
- Không chắc chắn vị trí (ví dụ SLAM thất bại): Khi độ chính xác tự định vị giảm, có rủi ro lệch tuyến hoặc xâm nhập vùng nguy hiểm; hệ quản lý vận hành phải giám sát độ tin cậy vị trí và khi giảm xuống sẽ đưa về giảm tốc an toàn / dừng / gọi vận hành. Ngưỡng tin cậy vị trí và thủ tục ứng phó phải được kiểm chứng trong SAT khi triển khai; quy trình phục hồi phải được chuẩn hóa (hiệu chỉnh lại thủ công hoặc reset tự động đã được chứng thực).
- Khôi phục sau dừng khẩn cấp: Chỉ nhả dừng khẩn cấp sau khi đã kiểm tra khu vực và người có thẩm quyền thực hiện thao tác. Thử nghiệm để xác nhận việc nhả nút không tự khởi động lại xe; khởi động lại phải là một lệnh riêng có chủ ý. ISO 13850:2015 nêu nguyên tắc thiết kế chức năng dừng khẩn cấp.
Mọi cảnh báo và trạng thái suy giảm phải lưu dưới dạng log thời gian và có thể phân tích để phản hồi vào vận hành và cải tiến. Ngưỡng cảnh báo và thủ tục ứng phó được xác định dựa trên hướng dẫn nhà cung cấp và đánh giá rủi ro tại chỗ.
Quản lý sạc và pin, phối hợp OEM / đội PCCC
Pin mang rủi ro cháy, rò hoá chất, và sự cố hệ thống điện nên cần quản lý đặc biệt. Cần hoà giải trao đổi giữa hiệu năng thiết bị (thời gian chạy vs. khối lượng), chiến lược sạc và biện pháp an toàn tại hiện trường.
- Thiết kế hạ tầng sạc: Trạm sạc nên đặt trong khu vực chuyên dụng, có vật liệu ngăn cháy, thông gió phù hợp, cảm biến phát hiện cháy và hệ thống dập tắt (theo yêu cầu site). Khi đang sạc, AGV phải ở trạng thái dừng/không di chuyển và có cơ chế ngắt nguồn bên ngoài; nên có interlock để cắt cấp điện ngay lập tức khi có sự cố. Handshake giữa trạm sạc và AGV để báo “bắt đầu sạc / hoàn tất / lỗi” là cần thiết.
- Quản lý an toàn pin: Căn cứ loại pin (Li-ion, LiFePO4, v.v.), áp dụng quy tắc xử lý, giám sát nhiệt độ, cân bằng cell, và bảo vệ chống quá sạc / quá xả / đoản mạch. Lưu log tự chẩn đoán ở mức pack pin, theo dõi tuổi thọ và suy giảm chu kỳ để lên kế hoạch thay thế có chủ động.
- Phối hợp OEM và đội PCCC: Thủ tục ứng phó khẩn cấp liên quan trạm sạc và pin nên do OEM cung cấp thông tin kỹ thuật (MSDS, hướng dẫn ứng phó khẩn cấp) phối hợp với đội cứu hỏa / an ninh nhà máy. Chuẩn bị thủ tục cách ly khi cháy, tính tương thích chất dập lửa (pin cháy có thể không phù hợp dập bằng nước), đảm bảo lộ trình sơ tán, và cung cấp tài liệu kỹ thuật cho PCCC (cấu tạo pin, năng lượng tối đa, hành vi khi mất điện). Thông tin BOI về chính sách khuyến khích đầu tư chỉ để tham khảo; thủ tục pháp lý và khả năng được hỗ trợ khi lắp trạm sạc cần kiểm tra riêng BOI tự động hóa.
- Vấn đề phối hợp thực tế: Nhận các ngưỡng lỗi pin, thủ tục xả an toàn, luồng thải pin từ OEM và tích hợp vào thủ tục nhà máy; đưa kịch bản AGV vào huấn luyện PCCC. Rõ ràng phạm vi bảo hành của nhà sản xuất và trách nhiệm bảo trì của nhà máy trong hợp đồng.
An toàn khi sạc đạt được khi cả thông số thiết bị và thủ tục site cùng hoạt động. Cài đặt cuối cùng cho pin và quy trình khẩn cấp phải dựa vào manual sản phẩm và đánh giá rủi ro tại hiện trường.
Xác minh biện pháp an toàn AGV qua FAT và SAT
FAT và SAT nên tách biệt giữa kiểm tra chức năng và kiểm tra an toàn. FAT kiểm chứng logic chức năng và an toàn tại cơ sở nhà sản xuất; SAT kiểm chứng tổng thể trong điều kiện hiện trường, giao diện và vận hành thực tế. Dưới đây là ma trận kiểm thử thực dụng, bao gồm luôn các trường hợp tiêu cực (behaviour under fault). Tiêu chí đỗ/trượt cuối cùng do đánh giá rủi ro site và hướng dẫn nhà sản xuất quyết định (tham khảo ISO 3691-4:2023, ISO 13849-1:2023).
Mục thử nghiệm hệ bình thường và hệ bất thường
– Hiệu năng di chuyển cơ bản: Di chuyển bình thường theo yêu cầu tải, điều kiện sàn, dốc, quay. Trường hợp tiêu cực: thử các biện pháp ngăn chặn khi có tải vượt mức quy định — kiểm chứng bằng phương pháp an toàn.
– Phát hiện vật cản và dừng: Cảm biến phát hiện → dừng an toàn. Tiêu cực: che khuất một phần sensor để xác nhận hành vi fail-safe (chậm hoặc dừng).
– Handshake giao diện: Chuyển giao băng tải, liên kết cửa — thực hiện chính xác chuỗi. Tiêu cực: handshake không hoàn thành → hành vi timeout (rút lui / cảnh báo).
– Độ chính xác vị trí & localization: Trong sai số cho phép. Tiêu cực: khi tham chiếu dấu tích (landmark) mất → xử lý không chắc chắn vị trí (dừng / thông báo quản trị).
– Hành vi khi mất liên lạc: Dưới điều kiện mất liên lạc, hệ phải chuyển sang trạng thái an toàn theo đánh giá rủi ro và đặc tả. Khi khôi phục, đảm bảo không có tự khởi động bất ngờ.
– Chức năng dừng khẩn cấp: Xác nhận hành vi dừng thiết kế và ngăn chặn tái khởi động sau reset. Mô phỏng hỏng mạch phải dùng quy trình thử an toàn được nhà sản xuất phê duyệt.
– Liên quan pin: Xác minh sạc bắt đầu/dừng, cảnh báo quá nhiệt theo chế độ thử của nhà sản xuất và ghi nhận. Không thực hiện thử khiến cell thực sự trở nên nguy hiểm.
– Cập nhật phần mềm & rollback: Áp dụng bản vá, kiểm chứng, và rollback an toàn khi có sự cố.
– Giao diện người dùng (UI) / cảnh báo: Độ chính xác thông báo cho vận hành và biện pháp giảm rủi ro thao tác sai.
Bằng chứng cần cho nghiệm thu
– Mỗi kiểm tra kèm theo quy trình thử, bản ghi kết quả, video và file log; lưu chữ ký người chịu trách nhiệm và mốc thời gian. Với trường hợp tiêu cực, nếu có lỗi phải ghi chế độ lỗi cụ thể, thời gian xử lý, và biện pháp phòng ngừa tái phát.
– Chức năng liên quan an toàn phải có tài liệu phù hợp của sản phẩm, sơ đồ mạch, tính toán/kiểm chứng và kết quả thử hiện trường tương ứng. Không yêu cầu một cấu hình thiết bị cố định cho mọi site; xác nhận hiệu năng cần thiết qua đánh giá rủi ro.
Tiến hành tại hiện trường
– FAT xác nhận tiêu chí chức năng đồng thời kiểm tra quản lý phiên bản phần mềm, thủ tục cập nhật và định dạng log chẩn đoán. SAT tái tạo kết quả FAT trong điều kiện site, kiểm tra tương tác với bề mặt sàn, môi trường sóng radio, luồng nhân sự.
– Các trường hợp bất thường phải kiểm chứng bằng phương pháp an toàn do nhà cung cấp hệ thống thiết bị chấp thuận. Ví dụ: kích chế độ thử che khuất scanner, mô phỏng mất liên lạc, và xác nhận không cho phép vào khi cửa chưa đóng.
Cả FAT và SAT đều cần quy định tiêu chuẩn phê duyệt và biện pháp khắc phục khi không đạt, sao cho yêu cầu và kết quả thử có thể đối chiếu từng mục một.

Yêu cầu an toàn và bằng chứng nghiệm thu nên đưa vào RFP AGV
Dưới đây là các mục chính nên tích hợp trong tài liệu đấu thầu (RFP). Điều này giúp nhà cung cấp trình bày rõ trách nhiệm an toàn và bằng chứng cần thiết. Thông số cuối cùng phải xác nhận qua đánh giá hiện trường và yêu cầu pháp lý.
| Hạng mục | Nội dung trong RFP | Bằng chứng nghiệm thu |
|---|---|---|
| Phân định trách nhiệm | Ranh giới trách nhiệm của nhà sản xuất xe, thiết bị cố định và nhà máy khi dừng/khôi phục | Ma trận trách nhiệm, đặc tả giao diện |
| Tài liệu an toàn | Phạm vi tiêu chuẩn áp dụng, mối nguy, rủi ro còn lại, điều kiện sử dụng | Tài liệu nhà sản xuất, đánh giá rủi ro tại chỗ |
| Tải và mặt sàn | Tải cho phép, trọng tâm, phần nhô, dốc, bậc và ma sát | Số đo thực địa, biên bản thử dừng |
| Vùng phát hiện | Trường bảo vệ, che khuất, điều kiện chuyển vùng, cảnh báo | Tệp cấu hình, kết quả kiểm chứng tại chỗ |
| Liên kết thiết bị | Tín hiệu cho phép của cửa, băng tải, thang nâng và hành vi khi lỗi | Sơ đồ I/O, trình tự, thử nghiệm lỗi |
| Cập nhật và bảo trì | Quy trình cập nhật, khôi phục, thay linh kiện, đào tạo | Lịch sử phiên bản, kế hoạch bảo trì, hồ sơ đào tạo |
| Quản lý thay đổi | Đánh giá và thử lại khi đổi tuyến hoặc dạng tải | Phiếu thay đổi, hồ sơ nghiệm thu lại |
Trong RFP, với mỗi mục trên hãy yêu cầu nhà cung cấp trả lời “đáp ứng/không đáp ứng” (tuân / không tuân) và nộp tài liệu theo thời hạn đã định để đánh giá mức độ chuẩn bị của nhà thầu từ giai đoạn đấu thầu. Khuyến nghị đánh giá cao các thiếu sót về an toàn trong hệ số chấm điểm.
Kịch bản giả định 30/60/90 ngày (ví dụ minh họa, không phải tiêu chuẩn)
Dưới đây là lịch triển khai mẫu cho giai đoạn đầu, có thể thay đổi đáng kể theo điều kiện nhà máy. Quyết định pháp lý và an toàn cuối cùng luôn dựa trên đánh giá rủi ro tại hiện trường và chỉ dẫn nhà sản xuất.
- 30 ngày đầu: Lắp đặt và cấu hình cơ bản. Kiểm tra bề mặt sàn và đánh dấu, lắp trạm sạc, thiết lập hạ tầng mạng, FAT để kiểm chứng chức năng cơ bản. Đào tạo cơ bản cho nhân viên vận hành tại chỗ.
- Ngày 60: SAT và vận hành giới hạn. Vận hành tải thực tế, thử giao diện với thiết bị cố định (handshake), kiểm chứng các trường hợp tiêu cực. Tinh chỉnh tham số dựa trên phân tích log. Huấn luyện phối hợp với đội PCCC / bảo an.
- Ngày 90: Mở rộng vận hành và phê duyệt cuối. Hoàn thiện quy tắc vận hành, cho phép vận hành toàn thời gian (có thể với điều kiện), triển khai quy trình quản lý thay đổi, thiết lập hệ thống giám sát liên tục.
Đây là ví dụ minh họa; quan trọng là văn bản hoá tiêu chí đỗ cho từng giai đoạn và kế hoạch khắc phục.
Vận hành và quản lý thay đổi: log sự cố / cận kề tai nạn, trigger tái xác minh
Quản trị an toàn là công tác liên tục sau triển khai. Nếu không có quản lý thay đổi và xử lý sự cố có hệ thống, an toàn ban đầu khó duy trì.
- Ghi nhận sự cố & near-miss: Ghi đầy đủ mọi sự cố và near-miss với thời gian, vị trí, loại thiết bị, hoàn cảnh (ảnh/video), các bên liên quan, và độ ảnh hưởng. Thực hiện review định kỳ và phân tích xu hướng (ví dụ điểm nóng hay lặp lại) để đưa biện pháp.
- Trigger cho tái xác minh (re-validation): Các sự kiện điển hình kích hoạt tái xác minh gồm: cập nhật lớn phần mềm, thay đổi giao diện với thiết bị cố định, sửa chữa bề mặt sàn, các near-miss liên tiếp, tần suất E-stop tăng, hay sự cố nghiêm trọng. Phạm vi và quy trình tái xác minh phải định nghĩa trong quy trình quản lý thay đổi.
- Quy trình quản lý thay đổi: Nộp yêu cầu thay đổi bằng văn bản (Change Request), thực hiện đánh giá ảnh hưởng (an toàn, năng suất, tiến độ), phê duyệt → thực hiện → kiểm thử lại → ký duyệt. Đảm bảo truy vết đầy đủ mọi thay đổi.
- Đào tạo liên tục: Trong suốt vận hành cần huấn luyện định kỳ và chương trình onboarding cho nhân viên mới để giảm lỗi vận hành và lệch quy trình. Ghi chép và đánh giá kết quả huấn luyện.
Những biện pháp quản trị này là nền tảng tại hiện trường; nếu không song hành với biện pháp kỹ thuật thì hiệu quả giới hạn.
Câu hỏi thường gặp về biện pháp an toàn AGV
Nếu scanner bị che khuất tạm thời AGV nên làm gì?
Cần quy định trước trong đặc tả hành vi an toàn khi che khuất (dừng/ra cảnh báo theo điều kiện). Nếu tần suất che khuất cao thì cân nhắc làm dôi dư cảm biến hoặc điều chỉnh vị trí lắp đặt; hành vi khi che khuất phải được kiểm chứng trong SAT tại chỗ.
AMR và AGV dẫn hướng theo đường nào an toàn hơn?
Lựa chọn phụ thuộc vào mức độ thay đổi nhà xưởng, độ phức tạp bố trí, ngân sách và năng lực bảo trì. Nếu thay đổi thường xuyên và cần linh hoạt thì AMR phù hợp; nếu tuyến ổn định, AGV dẫn hướng cố định cũng là lựa chọn. Dù chọn loại nào, phải kiểm chứng chức năng an toàn xe và biện pháp bảo vệ tại hiện trường.
Ai được phép thao tác khôi phục sau E-stop?
Hạn chế cho người được đào tạo; áp dụng quy trình hai bước (kiểm tra an toàn trực quan theo checklist + tự chẩn đoán AGV OK) trước khi cho phép phục hồi. Nếu quyết định cho phép phục hồi tự động, phải quy định điều kiện và tiêu chí chẩn đoán chặt chẽ.
Khi người đi bộ và xe cùng dùng lối đi thì đảm bảo an toàn thế nào?
Ở vùng chia sẻ cần kết hợp giới hạn tốc độ, luật ưu tiên, cải thiện khả năng quan sát (vạch màu, chiếu sáng) và thiết bị phát hiện người để bảo vệ. Đánh giá bằng SAT trong điều kiện luồng thực tế để chứng thực hiệu năng an toàn.
Chi phí cho biện pháp an toàn AGV khoảng bao nhiêu?
Chi phí biến động lớn tùy cấu hình thiết bị, mức độ dư thừa cảm biến, thiết kế phần mềm, phạm vi FAT/SAT và khối lượng đào tạo. Yêu cầu nhà cung cấp phân tách chi tiết các mục trong RFP để so sánh. Con số cụ thể phải dựa trên báo giá site-specific.
Ở Thái Lan có những nghĩa vụ hay hướng dẫn gì không?
Chính sách thúc đẩy đầu tư và tự động hóa (BOI, v.v.) hữu ích để tham khảo, nhưng nghĩa vụ an toàn và trách nhiệm pháp lý phải đánh giá theo luật địa phương và tiêu chuẩn quốc tế nếu áp dụng. Diễn giải pháp lý cụ thể cần tham vấn pháp chế hoặc cơ quan chức năng (tham khảo BOI tự động hóa cho mục đích chính sách đầu tư).
Chiều cao lắp scanner và khoảng cách bảo vệ nên quyết định thế nào?
Khoảng cách bảo vệ và chiều cao lắp dựa trên phạm vi xâm nhập tối đa của vật thể, đặc tính phát hiện của sensor và tốc độ AGV. Xem xét thiết bị bảo vệ áp dụng và tiêu chuẩn liên quan (ví dụ ISO 13855:2024), rồi xác định bằng đo đạc và thử nghiệm tại hiện trường.
Quản lý đội xe (fleet) khác gì so với chức năng an toàn?
Hệ thống điều phối/phân bổ (tham khảo: bài AGV quản lý fleet) tối ưu hoá vận hành và phân công, còn các chức năng an toàn như tránh va chạm hay dừng khẩn cấp phải được đảm bảo bởi hệ thống an toàn độc lập trên xe hoặc bảo vệ ngoài xe. Tối ưu hoá chỉ nên hỗ trợ quyết định, không giao trách nhiệm quyết định an toàn cho lớp điều phối.
Các câu trả lời trên là hướng dẫn tổng quát; quyết định cuối cùng dựa trên đánh giá rủi ro tại hiện trường và tài liệu kỹ thuật của nhà sản xuất.
Kết luận: Nối điều kiện hiện trường tới nghiệm thu
Biện pháp an toàn cho AGV phải được thiết kế tổng hợp giữa thiết bị kỹ thuật (sensor, E-stop, interlock) và yếu tố tổ chức (phân chia trách nhiệm, RFP, FAT/SAT, quản lý thay đổi). Bằng cách làm rõ giao diện cố định, trạng thái suy giảm, quản lý pin, kế hoạch thử nghiệm, yêu cầu đấu thầu và quy trình vận hành, đồng thời giữ lại bằng chứng, bạn sẽ bảo đảm không chỉ nghiệm thu ban đầu mà cả vận hành an toàn lâu dài. Quyết định cuối cùng luôn dựa trên đánh giá rủi ro site-specific và hướng dẫn của nhà sản xuất.
Nếu muốn thảo luận cách đánh giá các giao điểm và điểm chuyển giao ở cơ sở của quý công ty, hãy liên hệ TOMAS TECH để chúng tôi cùng rà soát điều kiện hiện trường và điểm luận an toàn/tiêu chí nghiệm thu: liên hệ TOMAS TECH.
Tài liệu tham khảo
- ISO 3691-4:2023: Xe công nghiệp không người lái và hệ thống
- ISO 12100:2010: Đánh giá và giảm thiểu rủi ro máy móc
- ISO 13849-1:2023: Hệ thống điều khiển liên quan đến an toàn
- ISO 13855:2024: Bố trí thiết bị bảo vệ
- IEC 62046:2026: Ứng dụng thiết bị bảo vệ phát hiện người
- IEC 61496-2:2020: Thiết bị quang điện như màn sáng an toàn
- IEC 61496-3:2025: Thiết bị bảo vệ phản xạ khuếch tán
- ANSI/A3 R15.08-1:2020 (R2026): Robot di động công nghiệp
- BOI Thái Lan: Thông tin về tự động hóa


