


การเตรียมมาตรการความปลอดภัยสำหรับการนำ AGV/AMR มาใช้ในโรงงานที่ไทย ไม่สามารถจบได้ด้วยการตรวจสอบเฉพาะสเปคของยานพาหนะเท่านั้น ต้องมีการตรวจพิสูจน์ในพื้นที่จริงรวมถึงจุดที่คนเดินข้าม เส้นทางส่งมอบกับเครื่องจักร พื้นโรงงาน และงานบำรุงรักษา บทความนี้สรุปอย่างเป็นรูปธรรมว่าในการจัดซื้อควรกำหนดอะไร ในการทดสอบติดตั้งควรตรวจสอบอะไร และหลังเริ่มใช้งานควรทบทวนสิ่งใดบ้าง
3 ประเด็นการตัดสินใจเชิงบริหาร (ข้อสรุปเชิงปฏิบัติที่เชื่อมโยงกับการซื้อ/นำเข้าใช้งาน)
เมื่อจะนำ AGV/AMR มาใช้ ผู้บริหารโรงงานและหัวหน้างานควรตัดสินใจในเวลาสั้น ๆ เกี่ยวกับ 3 ประเด็นต่อไปนี้ และให้บรรจุเป็นหัวข้อในการจัดทำข้อกำหนดประกวดราคาและเงื่อนไขการรับสินค้า
- ระบุเป็นลายลักษณ์อักษร “มาตรฐานขั้นต่ำของสมรรถนะความปลอดภัย”: ให้ผู้ผลิตยานพาหนะยืนยันเป็นลายลักษณ์อักษรว่า ยานพาหนะที่เป็นเป้าหมายอยู่ในขอบเขตการบังคับของ ISO 3691-4:2023 หรือไม่ และผู้ผลิตครอบคลุมการปฏิบัติตามส่วนใดบ้าง สำหรับแต่ละแหล่งอันตรายให้ระบุฟังก์ชันที่ต้องมี เช่น การหยุด การตรวจจับ การเตือน และขอหลักฐานการตรวจสอบเหล่านั้น หากกำหนดเป้าหมายสมรรถนะสำหรับการควบคุมที่เกี่ยวข้องกับความปลอดภัย ให้ขอเหตุผลอ้างอิงจากการประเมินความเสี่ยง ISO 3691-4 ครอบคลุมรถอุตสาหกรรมไร้คนขับและระบบที่เกี่ยวข้อง รวมถึงการเตรียมพื้นที่ปฏิบัติงานในภาคผนวก A แต่เงื่อนไขเฉพาะของไซต์ยังต้องตรวจสอบด้วยการประเมินความเสี่ยงที่จัดทำเป็นเอกสาร
- นำ “การประเมินความเสี่ยงในพื้นที่และเฟสการนำไปใช้” เข้าสู่สัญญา: จัดแผนงานจากการตรวจแบบแปลน → การทดสอบในเส้นทางจำกัด → การขยายใช้งานเป็นขั้นตอน และกำหนดเกณฑ์การหยุดสำหรับแต่ละเฟส (เงื่อนไขที่ต้องหยุดการขยายหากพารามิเตอร์ความปลอดภัยไม่เป็นไปตามข้อกำหนด) เนื่องจากเงื่อนไขที่ไซต์ (วัสดุปูพื้น แสงสว่าง ยานพาหนะร่วมใช้งาน กะการทำงาน) มีผลต่อการตั้งค่าความปลอดภัย ให้ยืนยันในสัญญาว่าแม้จะปฏิบัติตามคำแนะนำของผู้ผลิต แต่จุดตรวจของไซต์จะต้องได้รับการยืนยันโดยผู้ว่าจ้าง
- กำหนดให้ชัดเจน “ความรับผิดชอบด้านบำรุงรักษา การดำเนินงาน และระบบการฝึกอบรม”: ระบุความรับผิดชอบในการทำความสะอาดเซนเซอร์ การอัปเดตซอฟต์แวร์ การบำรุงรักษาแบตเตอรี่ ขั้นตอนการช่วยเหลือด้วยมือ กฎการดำเนินงานในเวลากลางคืน/วันหยุด ฯลฯ ลงในคู่มือการดำเนินงาน และในการจัดซื้อให้รวมการฝึกอบรมเบื้องต้นและสัญญาบำรุงรักษาที่มีการฝึกซ้ำเป็นระยะ การฝึกอบรมไม่ควรจำกัดเฉพาะผู้ขับหรือผู้ควบคุมเท่านั้น แต่ต้องรวมผู้ช่างบำรุงรักษา ผู้ขับรถโฟล์คลิฟท์ และผู้ปฏิบัติงานในจุดรับส่งด้วย
ทั้ง 3 ประเด็นนี้ไม่ใช่เพียงการตรวจว่าฟังก์ชันความปลอดภัยมีหรือไม่ แต่เป็นการชี้ชัดถึงความเป็นไปได้ในการใช้งานจริงและตำแหน่งความรับผิดชอบ ซึ่งจะช่วยลดความสับสนและค่าใช้จ่ายในการแก้ไขซ้ำเมื่อเริ่มใช้งาน
การแบ่งความรับผิดชอบระหว่างผู้ผลิตรถ (manufacturer) กับระบบในพื้นที่ (site): คำนิยามและการจัดวางมาตรฐาน
การออกแบบมาตรการความปลอดภัยสำหรับ AGV/AMR อย่างเหมาะสม จำเป็นต้องแยกให้ชัดเจนระหว่าง “ความปลอดภัยที่ยานพาหนะต้องรับผิดชอบ” กับ “ความปลอดภัยที่ไซต์ต้องรับผิดชอบ” ด้านล่างนี้ชี้แจงศัพท์และการจัดลำดับมาตรฐานที่สำคัญ
- คำจำกัดความ: AGV (Automated Guided Vehicle) มักหมายถึงยานที่ใช้วิธีนำทางแบบเดิม (เทปแม่เหล็ก ท่อฝัง ฯลฯ) ทำให้เส้นทางถูกตรึงเป็นส่วนใหญ่ ส่วน AMR (Autonomous Mobile Robot) หมายถึงยานที่ใช้ SLAM หรือแผนที่เพื่อเลือกเส้นทางแบบไดนามิก ในอุตสาหกรรมมักใช้สลับกัน แต่ในข้อกำหนดให้ระบุวิธีการนำทางของยาน, อัลกอริธึมการเลี่ยงสิ่งกีดขวาง, โครงสร้างฟังก์ชันความปลอดภัย และพฤติกรรมเมื่อเกิดความผิดพลาดให้ชัดเจน
- ตัวอย่างความรับผิดชอบของรถ (ผู้ผลิต): การควบคุมที่เกี่ยวข้องกับความปลอดภัยในการออกแบบยาน (การคัดเลือกเซนเซอร์ วงจรหยุดฉุกเฉิน การตรวจจับความผิดพลาดของซอฟต์แวร์ อินเตอร์ล็อกเชิงกายภาพ), คู่มือผู้ใช้และคำประกาศความสอดคล้องของผู้ผลิต, การตรวจรับก่อนส่งมอบ และคำแนะนำการปรับตั้งฟังก์ชันความปลอดภัยขั้นต้น ทั้งนี้เชื่อมโยงกับความต้องการฝั่งยานตาม ISO 3691-4:2023 (อ้างอิง: ISO 3691-4:2023)
- ตัวอย่างความรับผิดชอบของไซต์ (โรงงาน): การเตรียมสภาพแวดล้อมการติดตั้ง (ปรับหน้าเนียนของพื้น ควบคุมความลาดชันของทางลาด จัดวางเส้นนำ/พาร์ทิชันเพื่อความปลอดภัย), โครงสร้างสัญญาณภาคพื้น การออกแบบเส้นทาง การประเมินความเสี่ยงตามการจัดวางเครื่องจักรเฉพาะในไซต์ กฎระเบียบการดำเนินงานและขั้นตอนการทำงาน การฝึกอบรมผู้อยู่อาศัยในพื้นที่และการควบคุมการเข้าถึง สามารถอ้างวิธีการเป็นแนวทางจาก ISO 12100:2010 (การประเมินความเสี่ยงและหลักการทั่วไปในการลดความเสี่ยง) (อ้างอิง: ISO 12100:2010)
- การใช้มาตรฐานอย่างเหมาะสม: ISO 3691-4:2023 เป็นมาตรฐานฉบับปัจจุบันสำหรับรถอุตสาหกรรมไร้คนขับและระบบที่เกี่ยวข้อง มีร่างแก้ไข (replacement ISO/DIS) ที่กำลังพัฒนา ซึ่งเมื่อมีการปรับปรุงจะกระทบเกณฑ์การออกแบบยาน แต่ต้องไม่สับสนระหว่างฉบับที่เผยแพร่แล้วกับร่าง ISO 12100 ให้กรอบการประเมินและลดความเสี่ยง ส่วนฟังก์ชันความปลอดภัยเฉพาะอาจอ้างอิง ISO 13849-1:2023 (การออกแบบหมวด/PL) หรือ IEC เช่น IEC 62046:2026 (การเลือก ตำแหน่ง การตั้งค่า และการทดสอบรับมอบอุปกรณ์ป้องกันสำหรับตรวจจับบุคคล), IEC 61496-3:2025 (อุปกรณ์ป้องกันแบบสะท้อนกระจายที่เข้าเกณฑ์ เช่น สแกนเนอร์เลเซอร์นิรภัย) และ IEC 61496-2:2020 (อุปกรณ์ตรวจจับแบบลำแสง เช่น ม่านแสงนิรภัย) แต่ไม่ได้หมายความว่ามาตรฐานทุกฉบับจะนำมาใช้กับการติดตั้งทุกกรณี ความเหมาะสมเฉพาะไซต์ต้องประเมินแยกออกไป
- กำหนดเขตแดนความรับผิดชอบระหว่างไซต์กับรถในสัญญา: ควรชี้ชัดว่าพารามิเตอร์ความปลอดภัยใดที่รถสามารถปรับได้ (เช่น ระยะหยุดสูงสุด ความไวของเซนเซอร์ การตั้งค่าโซน) และพารามิเตอร์ใดที่ไซต์ต้องจัดหา/บริหาร (เช่น ค่าสัมประสิทธิ์แรงเสียดทานของพื้น เงื่อนไขแสง รูปทรงของสิ่งของที่ส่ง กฎการข้ามกับโฟล์คลิฟท์) ค่าที่ผู้ผลิตให้มาเป็นเพียงจุดเริ่มต้น จำนวนสุดท้ายหรือโหมดการขับควรตัดสินโดยการประเมินความเสี่ยงของไซต์และตามคำแนะนำของผู้ผลิต
มาตรการความปลอดภัยของ AGV ในโรงงานที่ไทย: ระบุแหล่งอันตรายเฉพาะไซต์
การใช้งาน AGV ในโรงงานที่ไทย มักเกิดความเสี่ยงจากปัจจัยผสมของสภาพแวดล้อม กระบวนการ และคน ด้านล่างสรุปแหล่งอันตรายทั่วไป พร้อมผลกระทบและจุดที่ต้องสังเกตในการประเมิน เหล่านี้เป็นจุดเริ่มต้นของเช็คลิสต์การประเมินความเสี่ยง และให้จัดลำดับความสำคัญตามเงื่อนไขของไซต์
- ความเสี่ยงจากการสัมผัสกับบุคลากร (ผู้เดินเท้า): พนักงานสายการผลิต เจ้าหน้าที่แยกสินค้าคลัง ช่างบำรุง อาจเข้ามาในเส้นทางวิ่งและเกิดการชน/การหนีบ ในการประเมินให้สังเกตการไหลของคนจริงๆ ทัศนวิสัยในพื้นที่ และสิ่งของที่ผู้ปฏิบัติงานถือ (กล่อง แท่นลาก) ที่อาจบดบังทัศนวิสัย
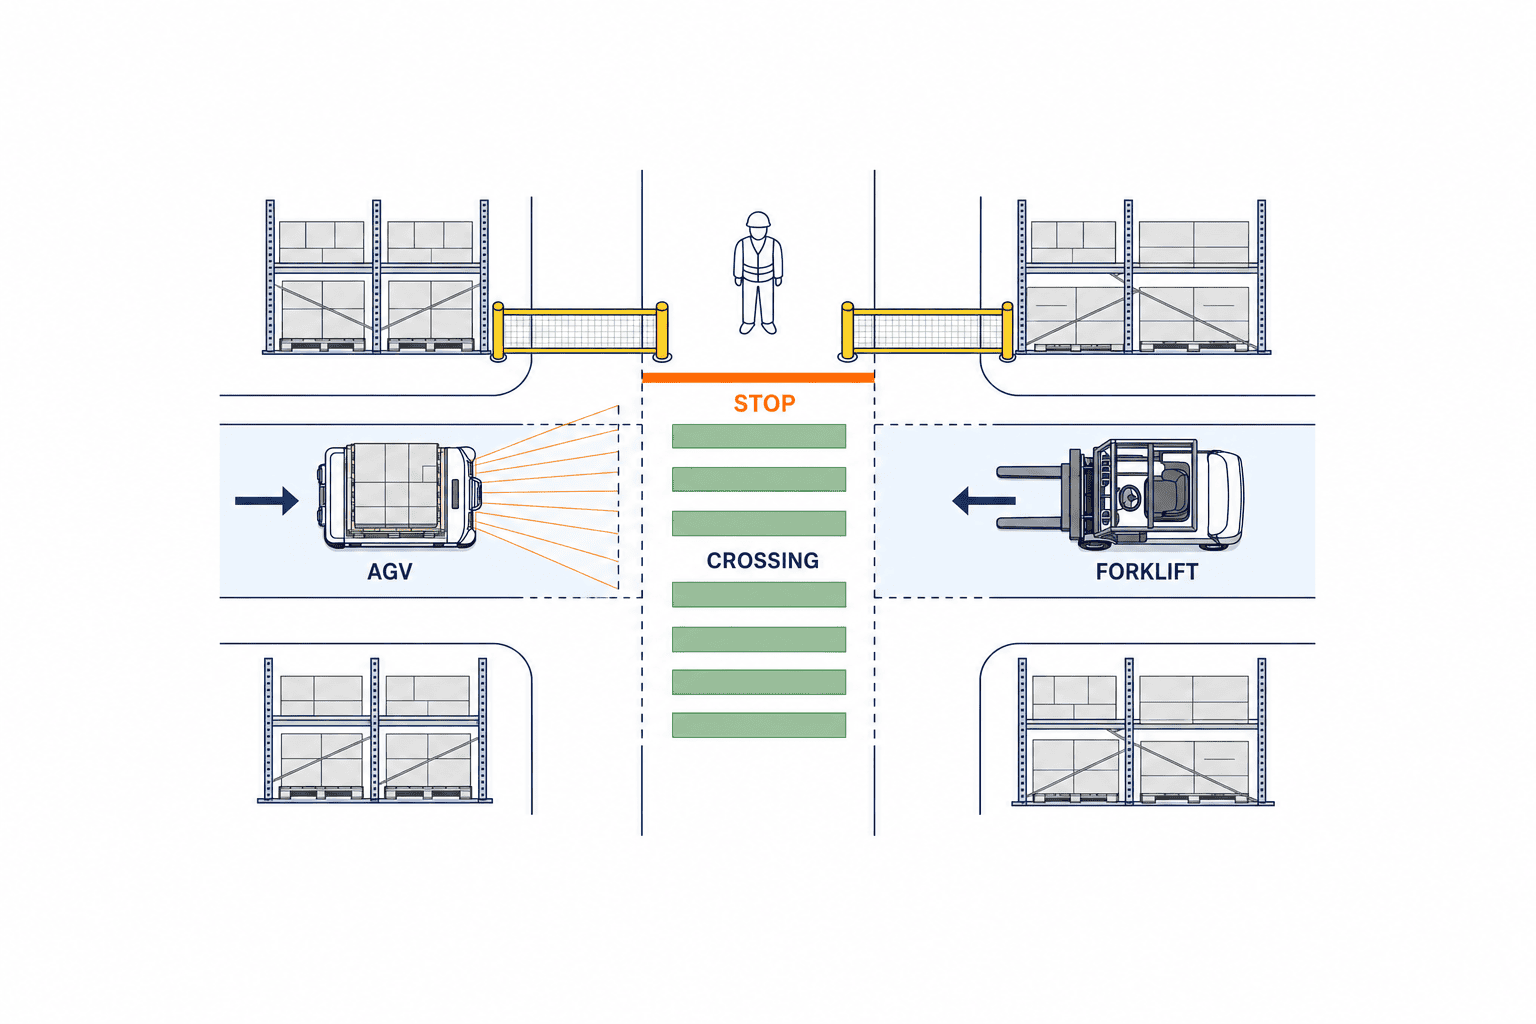
- การรวมกันกับยานพาหนะมีคนขับเช่นโฟล์คลิฟท์: โฟล์คลิฟท์มีมุมบอดและลักษณะการเคลื่อนที่เมื่อบรรทุกหนักต่างกัน ทำให้ความเสี่ยงการชนหรือถูกลากเข้ามาเพิ่มขึ้น ให้ตรวจการจัดการทางแยก กฎสิทธิ์ทาง และการแบ่งแยกเชิงกายภาพ
- การตกหรือล้มของพาเลท/รูปทรงของสินค้าที่บรรทุก: การสลายหรือการเลื่อนของสินค้าที่บรรทุกบน AGV อาจทำให้พฤติกรรมของยานไม่มั่นคง ตรวจวิธีการยึดจุก จุดศูนย์ถ่วง ความนูนของสินค้า และการตั้งค่าการเร่ง/เบรกระหว่างวิ่ง
- มุมอับและทางแยก: บริเวณที่มองไม่เห็นมีความเสี่ยงสูงต่อการชนเนื่องจากการหน่วงของการตรวจจับ ควรปรับปรุงทัศนวิสัย (กระจกสะท้อน แสงสว่าง) กำหนดความเร็วเข้าพื้นที่ล่วงหน้า และตั้งโซนเตือนก่อนถึงทางแยก
- พื้น ทางลาด และการเปลี่ยนแปลงแรงเสียดทาน: การสึกหรอของพื้น การปนเปื้อนด้วยน้ำมัน/น้ำ หรือรอยต่อของกระเบื้อง ส่งผลต่อสมรรถนะการเบรกและการคำนวณตำแหน่ง ตรวจพฤติกรรมยานในสภาวะแย่ที่สุด (เปียก/สกปรก/สึกหรอ)
- การเปลี่ยนเส้นทางขนย้ายที่ยืดหยุ่น (เส้นทางชั่วคราว) ทำให้เกิดความสับสน: ในไซต์ที่เปลี่ยนผังบ่อย การสร้างแผนที่ใหม่หรือการทำให้โซนปลอดภัยสอดคล้องไม่ทันอาจกระตุ้นให้เกิดข้อผิดพลาดของมนุษย์ ให้กำหนดกระบวนการขออนุมัติและการตรวจสอบการเปลี่ยนแปลง
- การสกปรกหรือการบังเซนเซอร์ (ฉลาก ฟิล์ม ฝุ่น ควันไอ): เมื่อ LiDAR กล้องหรืออัลตราโซนิกมองไม่ชัด จะทำให้เกิดการแจ้งเตือนผิดหรือไม่ตรวจพบ ควรกำหนดความถี่การทำความสะอาด การมีผ้าคลุม/ฝาปิด และรายการตรวจสอบบำรุงรักษา
- ความแตกต่างพฤติกรรมตามรูปแบบสินค้า: แม้ว่าของจะน้ำหนักเบา แต่กล่องสูงหรือการวางไม่สมดุลจะเปลี่ยนจุดศูนย์ถ่วงและการยื่นออก นิยามรูปแบบสินค้าอนุญาตและประเมินการหยุด/หมุน/การล้มภายในขอบเขตนั้น
- ความเสี่ยงจากการแทรกแซง/การกู้คืนด้วยมือ: เมื่อเกิดการติดขัด มนุษย์มักเข้าใกล้ยานเพื่อช่วยเหลือ ต้องมีขั้นตอนการกู้คืนด้วยมือที่ชัดเจน และอินเตอร์ล็อกเชิงกายภาพที่หยุดยานให้แน่นอนขณะช่วยเหลือ
- กะการทำงาน/กลางคืน/สภาพแสงต่ำ: เวลาที่ทัศนวิสัยและความตื่นตัวของคนลดลง ความเสี่ยงเพิ่มขึ้น พิจารณาโหมดกลางคืน การบำรุงรักษาแสงสว่าง หรือการจัดผู้ควบคุมเพิ่มเติม
- ผู้มาติดต่อ/ผู้รับเหมาเข้าชั่วคราว: ผู้รับเหมาภายนอกหรือผู้ตรวจสอบที่ไม่รู้กฎการดำเนินงานอาจเข้ามาในเส้นทาง ให้จัดการฝึกสั้น ๆ เมื่อเข้าไซต์ ป้ายเตือน และสิ่งกีดขวางเชิงกายภาพ
- พื้นที่ชาร์จและการจัดการสายชาร์จ: บริเวณเปลี่ยนแบตเตอรี่หรือสถานีชาร์จอัตโนมัติเป็นจุดรวมคนและยาน เสี่ยงต่อไฟไหม้ การหนีบและสายพัน ให้จัดโซนนิ่งและการควบคุมการเข้าถึง
- อันตรายใหม่จากการเปลี่ยนตำแหน่งชั้นวางหรือเส้นทาง: เมื่อเปลี่ยนแผนผังชั้นวาง อาจเกิดมุมบอดใหม่ จงบังคับให้มีการประเมินความเสี่ยงซ้ำเมื่อเปลี่ยนเลย์เอาต์
- การขาดการออกแบบเฟลเซฟทั้งทางไฟฟ้าและซอฟต์แวร์: ประเมินกรณีการขาดการหยุดปลอดภัยเมื่อการสื่อสารขาดหรือซอฟต์แวร์มีบั๊ก ตรวจสอบการออกแบบเฟลเซฟและขั้นตอนการฟื้นฟู
นำแหล่งอันตรายไปสู่กระบวนการจริงโดยใช้ตัวอย่างโรงงานสมมติ
สถานการณ์สมมติ: โรงงานชิ้นส่วนยานยนต์ในภาคตะวันออกของไทย ติดตั้ง AMR หลายคันเพื่อนำส่งชิ้นส่วนข้ามระหว่างสายประกอบ มีการทำงาน 2 กะ ข้างสายมีชั้นวางเก็บ บางครั้งมีโฟล์คลิฟท์มาให้รับส่ง พื้นเป็นคอนกรีตเคลือบ บางจุดลื่นในฤดูฝน
สมมติฐาน (ข้อสมมติที่ไม่ใช่ตัวเลข): ยานพาหนะใช้ LiDAR และกล้องร่วมกัน เส้นทางแยกกับโฟล์คลิฟท์มีช่องว่างบางจุด แห่งหนึ่งมีพื้นที่แสงสว่างลดลงช่วงกลางคืน ผู้บริหารมอบหมายการประเมินแบบออนไซต์ครั้งแรกสำหรับการนำ AMR มาใช้
ขั้นตอนปฏิบัติ (ตัวอย่าง):
- ในการสำรวจเบื้องต้น ให้สังเกต 12 รายการในพื้นที่และจัดลำดับความสำคัญ เริ่มจากตรวจจุดทางแยก มุมอับ พื้นลื่น และพื้นที่ชาร์จ
- ที่มุมอับ เสนอปรับปรุงทัศนวิสัย (กระจกสะท้อน กล้องติดตั้งคงที่) และขอให้ผู้ผลิตตั้งโซนลดความเร็วก่อนเข้าและตั้งให้ยานหยุดก่อนทางแยก
- สำหรับการจัดการพื้นเปื้อน ในการทดลองช่วงฤดูฝนให้ทดสอบพฤติกรรมเบรกของ AMR และหากจำเป็นให้เพิ่มความถี่การตรวจบำรุงรักษามากกว่าค่ามาตรฐานที่กำหนด หากไม่สามารถหลีกเลี่ยงการลื่นได้ ให้ใช้การแบ่งแยกเชิงกายภาพในบริเวณนั้น
- จัดพื้นที่ชาร์จให้แยกจากทางเดินของผู้ปฏิบัติงาน และระบุในสัญญาว่าในระหว่างชาร์จระบบต้องถูกยกเลิกออกจากแผนการวิ่ง (โหมดพัก) หากผู้ใช้งานจะเข้าไปในพื้นที่ชาร์จ ให้จำกัดการเข้าโดยใช้การเข้าถึงด้วยกุญแจ
- สำหรับจุดตัดกับโฟล์คลิฟท์ ติดตั้งป้ายบังคับกฎสิทธิ์ทางใหม่และตั้งค่าที่ AMR ให้หยุดชั่วคราวที่ทางแยก พร้อมสัญญาณเสียงเตือน ฝึกอบรมผู้ขับโฟล์คลิฟท์ให้ตระหนักถึงการมีอยู่ของ AMR
- เพื่อจัดการการสกปรกของเซนเซอร์ ในจุดที่มีฝุ่นหรือควันน้ำมัน ให้กำหนดรอบการทำความสะอาดและการตรวจตามคำแนะนำของผู้ผลิตและตามลักษณะการสกปรกจริง พร้อมกำหนดเงื่อนไขการหยุดเมื่อพบความผิดปกติ
การทำงานผ่านเวิร์กสรุปในพื้นที่เช่นนี้จะช่วยให้มาตรการลดความเสี่ยง ขั้นตอนการตรวจสอบ และกฎการปฏิบัติงานถูกจัดทำเป็นเอกสารก่อนการขยายใช้งานเป็นขั้นตอนต่อไป
ลำดับชั้นของการลดความเสี่ยง (Hierarchy of controls) — ลำดับการเลือกมาตรการจากการกำจัด → มาตรวิศวกรรม → ขั้นตอน/การศึกษา
มาตรการลดความเสี่ยงควรดำเนินตามลำดับความสำคัญ ไม่ควรพึ่งพามาตรการเดียว แต่ต้องใช้หลายชั้นควบคู่กัน (การป้องกันซ้อน) เพื่อเพิ่มประสิทธิผลในทางปฏิบัติ
- การกำจัด (Elimination) และการทดแทน (Substitution): เอาแหล่งอันตรายออกจากไซต์ให้มากที่สุด เช่น แยกทางเดินคนออกจากทางวิ่งของ AGV โดยสิ้นเชิง ปรับเส้นทางโฟล์คลิฟท์ให้แยกเชิงกายภาพ หรือยกเลิกเส้นทางชั่วคราวที่มีความเสี่ยง นี่คือมาตรการที่มีประสิทธิภาพที่สุด
- มาตรการด้านวิศวกรรม (Engineering controls): เมื่อไม่สามารถกำจัดได้ ให้ควบคุมด้วยการออกแบบ เช่น รั้วกั้น แบริเคด ราวกันชน กระจกสะท้อน กล้องติดตั้งคงที่ เพื่อแก้ปัญหามุมอับ ปรับปรุงแรงเสียดทานพื้น ทาสารกันลื่น เป็นต้น ฝั่งยานให้จัดเซนเซอร์ตามการประเมินความเสี่ยง ระบบควบคุมความปลอดภัย โพรไฟล์ความเร็วที่ปรับอัตโนมัติ และการควบคุมโซน (ชะลอ → หยุด → ตรวจสอบความปลอดภัย) นำมาตรการเหล่านี้มาเทียบกับแนวทางการออกแบบใน ISO 13849-1:2023 และมาตรฐาน IEC ที่เกี่ยวข้อง
- มาตรการเชิงบริหาร/การปฏิบัติงาน (Administrative controls) และการฝึกอบรม: การควบคุมการเข้าถึง ป้ายสัญลักษณ์ คู่มือปฏิบัติงาน ขั้นตอนตอบโต้เหตุฉุกเฉิน ตารางการบำรุงรักษา กฎสิทธิ์ทางข้าม และขั้นตอนการอนุมัติการใช้เส้นทางชั่วคราว ข้อปฏิบัติต้องกระชับและปฏิบัติได้จริงในไซต์ พร้อมการซ้อมเป็นประจำ
- อุปกรณ์ป้องกันส่วนบุคคล (PPE) และการเตือน: เป็นมาตรการลำดับต่ำสุด เช่น รองเท้านิรภัย เสื้อสะท้อนแสง อุปกรณ์เตือนเฉพาะบุคคล แต่ PPE พึ่งพาพฤติกรรมมนุษย์จึงไม่ควรเป็นมาตรการเดียว
คำแนะนำเชิงปฏิบัติ: หากเป็นไปได้ให้ใช้การแยกเชิงกายภาพเป็นลำดับแรก ในบริเวณที่ทำได้ยากจากมุมมองต้นทุนหรือประสิทธิภาพ ให้ใช้มาตรการวิศวกรรมเพื่อเสริม และลดความเสี่ยงที่เหลือด้วยมาตรการด้านการปฏิบัติงานและการฝึกอบรม ทุกมาตรการต้องผ่านการประเมินตามหลักการลดความเสี่ยงของ ISO 12100 และบันทึกว่าความเสี่ยงที่เหลืออยู่เป็นที่ยอมรับได้หรือไม่
การออกแบบโซนการหยุดและการตรวจจับของ AGV และการตรวจพิสูจน์
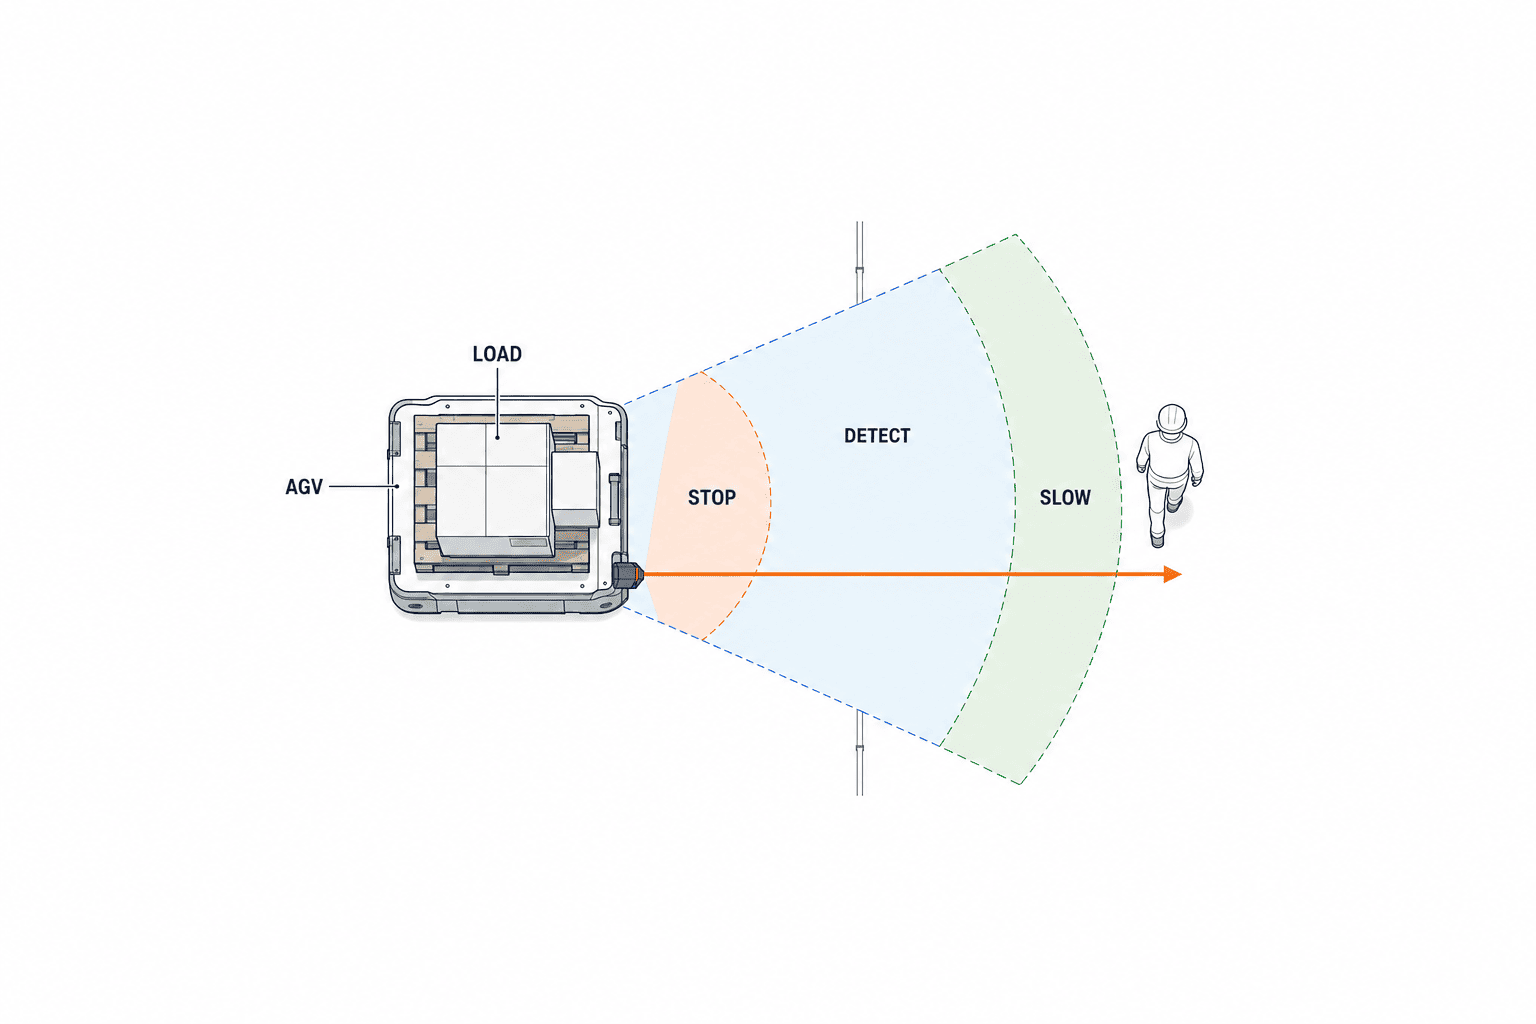
การออกแบบโซนการหยุดและการตรวจจับขึ้นอยู่กับสมรรถนะฮาร์ดแวร์ของยาน ตลอดจนภาระการบรรทุก สภาพพื้น ทางลาด สถานะของเซนเซอร์ ความหน่วงของการสื่อสาร และอัลกอริธึมการควบคุม ด้านล่างเป็นแนวทางปฏิบัติสำหรับการออกแบบในไซต์ แต่การตัดสินใจขั้นสุดท้ายต้องอาศัยการประเมินความเสี่ยงในไซต์จริงและคำแนะนำของผู้ผลิต
- การระบุความหน่วงตอบสนอง (response latency): เวลาที่ระบบตรวจจับพบสิ่งกีดขวางจนถึงเวลาที่ระบบควบคุมส่งคำสั่งเบรกและเริ่มลดความเร็วมีค่าต่างกันในแต่ละยาน ให้บังคับให้ผู้ขายส่ง “ค่าสูงสุดของความหน่วงจากการตรวจจับถึงการสั่งเบรกเชิงปริมาณ” เป็นเอกสาร และใช้ค่านั้นในการตั้งมาร์จิ้นความปลอดภัย ความหน่วงรวมถึงความหน่วงของการสื่อสารซอฟต์แวร์ การกรองเซนเซอร์ และการตอบสนองของไดรเวอร์มอเตอร์
- การพิจารณาสมรรถนะการเบรก (พิจารณาสถานะการบรรทุกสูงสุด ทางลาด และการสึกหรอของพื้น): ระยะหยุดของยานมักยาวที่สุดเมื่อบรรทุกสูงสุด อยู่บนทางลาดที่กำหนด และเมื่อพื้นสึกหรอหรือเปียก ค่าที่ผู้ผลิตให้มาควรถือเป็นค่าอ้างอิง แต่ต้องทดสอบจริงในไซต์ (การทดสอบเบรกภายใต้เงื่อนไขแย่ที่สุด) การออกแบบต้องทำการ “ทดสอบในกรณีแย่ที่สุด” และยืนยันว่าการหยุดอยู่ภายในพื้นที่ความปลอดภัยเป้าหมาย เพื่อใช้กำหนดความเร็วออกแบบและความกว้างของโซนตรวจจับ/ชะลอ
- การตรวจจับส่วนขอบและการยื่นของสินค้า: พาเลทหรือสิ่งของยื่นออกด้านข้างอาจไปกระทบสิ่งกีดขวางก่อนที่เซนเซอร์ของยานจะตรวจจับได้ ให้พิจารณาบริหารขนาดสินค้าและการยื่น และพิจารณาติดตั้งเซนเซอร์ด้านข้างเพิ่ม หรือกำหนดโซนตรวจสอบพิเศษก่อนการเข้า (จุดหยุดเพื่อตรวจสอบรูปทรงสินค้า)
- การตั้งค่าโซนและการเปลี่ยนโหมด: แยกเส้นทางเป็นหลายโซนความปลอดภัย (เช่น โซนการตรวจสอบระยะไกล → โซนชะลอเมื่อเข้าใกล้ → โซนยืนยันการหยุด) และกำหนดโหมดการทำงานสำหรับแต่ละโซน การเปลี่ยนโซนอาจมีความหน่วง ให้วางขอบความปลอดภัยซ้ำซ้อน และออกแบบอินเตอร์ล็อกระหว่างโซนเพื่อให้หากเกิดความไม่สอดคล้องระหว่างการเปลี่ยนสถานะ ให้ระบบหยุดทันทีเป็นค่าเริ่มต้น
- การเพิ่มความซ้ำซ้อนของเซนเซอร์และการทำงานแบบเฟลเซฟ: ออกแบบให้สามารถตรวจจับความผิดพลาดของเซนเซอร์และไม่นำไปสู่การขับเคลื่อนที่ไม่ปลอดภัย เพียงเพิ่มกล้องนำทางหรืออัลตราโซนิกทั่วไปอาจไม่เพียงพอที่จะเป็นหลักฐานการซ้ำซ้อนในระบบความปลอดภัย ต้องกำหนดในสเปคว่าการซ้ำซ้อนจะถูกจัดการอย่างไรเมื่อเกิดความผิดพลาด (เช่น ลดความเร็วอัตโนมัติ → หยุด → แจ้งผู้ปฏิบัติการ) และให้หลักฐานเชิงการออกแบบ
- การรับมือความหน่วงการสื่อสารและการขัดข้องของเครือข่าย: หากการเปลี่ยนโซนหรือการประสานงานระหว่างยานต้องอาศัยการสื่อสาร ต้องระบุการทำงานแบบเฟลเซฟเมื่อการสื่อสารขาด ให้ยืนยันว่าการหยุดความปลอดภัยจะสำเร็จไม่ว่าจะมีสถานะการสื่อสารอย่างไร
- การตรวจพิสูจน์เชิงกายภาพและการประเมินซ้ำเป็นระยะ: ค่าการออกแบบต้องตรวจสอบโดยการทดลองที่ไซต์จริง และต้องประเมินซ้ำเป็นประจำ เพราะสภาพพื้น รูปทรงสินค้า หรือการแก้ไขกฎการปฏิบัติงานอาจเปลี่ยนความต้องการโซนหรือการลดความเร็ว ให้กำหนดการตรวจทบทวนรายปีและการตรวจทบทวนพิเศษเมื่อมีการเปลี่ยนแปลงผัง
- ตัวอย่างขั้นตอนการตรวจพิสูจน์ (เช็คลิสต์เชิงปฏิบัติ): การทดสอบการหยุดโดยใส่โหลดสูงสุดและน้อยสุด การทดสอบบนพื้นเปียก/มีน้ำมัน การทดสอบการตรวจจับในมุมอับ การทดสอบความหน่วงของการสื่อสารเมื่อเปลี่ยนโซน และการตรวจสอบการทำงานของอินเตอร์ล็อกในการกู้คืนด้วยมือ ผลการทดสอบทั้งหมดต้องบันทึกเพื่อความสามารถในการติดตาม (traceability) และรวมเป็นเงื่อนไขการรับงานในสัญญานำเข้า
ข้อควรระวังในการออกแบบ: ข้อแนะนำข้างต้นเป็นแนวทางการออกแบบ ค่าแน่นอนของระยะหยุดหรือความเร็วต้องเปลี่ยนไปตามแต่ละไซต์ ดังนั้นพารามิเตอร์เหล่านี้ควรตัดสินสุดท้ายโดยการวัดภาคสนามและการปรับตั้งของผู้ผลิต การออกแบบพื้นที่การวิ่งเองให้ดูบทความเกี่ยวกับการออกแบบเลย์เอาต์ AGV ที่ บทความการออกแบบผังทางวิ่ง AGV
การจับมือ (การประสานสัญญาณ)、การล็อกตาย (ภาวะรอค้าง)、สเตตความปลอดภัย (สถานะปลอดภัย) และขอบเขตความรับผิดชอบ ในอินเทอร์เฟซคงที่ (สายพาน/ประตู/ลิฟต์)
เหตุการณ์ที่ AGV (รถขนส่งไร้คนขับ) ทำงานร่วมกับอุปกรณ์คงที่ในโรงงาน — การโหลด/ขนถ่ายลงบนสายพาน, การเปิด/ปิดประตู, การขึ้น/ลงลิฟต์ — เป็นบริเวณที่การเคลื่อนไหวของรถและอุปกรณ์ทับซ้อนกัน จึงต้องพิจารณาความเสี่ยงเรื่องการหนีบหรือการพังทลายของพัสดุ การออกแบบด้านความปลอดภัยต้องถือหลัก “การประสานงานระหว่างเครื่องจักร” โดยให้แต่ละฝ่ายที่เกี่ยวข้อง (ผู้ผลิต AGV, ผู้จำหน่ายอุปกรณ์คงที่, ผู้บริหารการดำเนินงานในโรงงาน) กำหนดขอบเขตความรับผิดชอบอย่างชัดเจน พร้อมผสานการจับมือเชิงเทคนิคกับฟังก์ชันเฟลเซฟเชิงกายภาพ พารามิเตอร์สุดท้าย (ระยะหยุด, ตำแหน่งเซนเซอร์, ค่า timeout ฯลฯ) ให้กำหนดตามการประเมินความเสี่ยงเฉพาะไซต์และคำแนะนำของผู้ผลิตเป็นสำคัญ (อ้างอิง ISO 3691-4:2023, ISO 12100:2010)
- หลักการของการจับมือ (การประสานสัญญาณ): การจับมือบนพื้นฐานการสื่อสารทำการ “ยืนยันสถานะซึ่งกันและกัน” โดยทั้งสองฝ่ายต้องแลกเปลี่ยนการรับรอง เช่น “พร้อมรับโหลด” หรือ “ประตูเปิดแล้ว” ก่อนเริ่มดำเนินการ โปรโตคอลควรออกแบบให้มีความซ้ำซ้อน (ยืนยันข้อความ, ส่งซ้ำ, timeout) และเมื่อการสื่อสารขาดหาย ให้ระบบเปลี่ยนไปสู่ “หยุดอย่างปลอดภัย” หรือ “รออย่างปลอดภัย” เสมอ ข้อกำหนดการจัดการการจราจร เช่น VDA5050 เหมาะกับการควบคุมและเพิ่มประสิทธิภาพการเดินรถ แต่การตัดสินใจด้านความปลอดภัยในช่วงการจับมือต้องรับประกันโดยกลไกความปลอดภัยที่อิสระจากเลเยอร์การจัดการการเดินรถ (แยกระหว่างการเพิ่มประสิทธิภาพของดิสแพตช์กับฟังก์ชันความปลอดภัย)
- การป้องกันและแก้ไขภาวะรอค้าง: กำหนดลำดับความสำคัญ ระยะเวลารอ และวิธีฟื้นคืนเมื่อ AGV กับอุปกรณ์คงที่ต่างรอกัน ออกแบบอินเตอร์ล็อกที่เกี่ยวข้องกับความปลอดภัยตามผลประเมินความเสี่ยง และทดสอบว่าความผิดพลาดของระบบสั่งงานไม่ก่อให้เกิดการเคลื่อนที่อันตราย
- การกำหนดสเตตความปลอดภัย (สถานะปลอดภัย): ให้บันทึกสเตตความปลอดภัยสำหรับแต่ละอินเทอร์เฟซคงที่เป็นลายลักษณ์อักษร ตัวอย่าง: หากการสื่อสารขาดหายในขณะที่ประตูควรปิด ให้หยุดการเคลื่อนไหวที่เป็นอันตรายของทั้ง AGV และประตู; หากการเตรียมการสำหรับการวางบนสายพานไม่เสร็จ ให้ AGV กลับไปยังตำแหน่งรอ; หากลิฟต์ขัดข้อง ให้ล็อกลิฟต์และแจ้ง AGV ว่าไม่สามารถบรรทุกได้ สเตตความปลอดภัยควรแสดงผลให้เห็นได้ (โคมไฟ/แผงแสดงผล) เพื่อให้ผู้ปฏิบัติการตัดสินใจได้ทันที
- การชี้ชัดความรับผิดชอบ: ในสัญญาและเอกสาร RFP (ข้อกำหนดการจัดซื้อ) ให้ระบุเงื่อนไขที่ชัดเจนว่าฝ่ายใดเป็นผู้รับผิดชอบการหยุดและการคืนสู่สภาพปกติในสถานการณ์ใด ตัวอย่างเช่น “การยึดประตูทางกายภาพเมื่อกลไกล็อกประตูของอุปกรณ์คงที่ขัดข้อง เป็นความรับผิดชอบของผู้จัดหาอุปกรณ์” ขณะที่ “การยกเลิกคำสั่งปิดประตูโดยตามลำดับความสำคัญ เป็นหน้าที่ของผู้จัดหา AGV” การกำหนดหน้าที่เช่นนี้จะช่วยลดข้อขัดแย้ง รวมทั้งต้องรวมการตรวจสอบใน FAT/SAT และนิยามเกณฑ์การยอมรับ
ในหน้างาน ให้จัดทำ “ผังลำดับงาน (work flow)” และ “ตารางความรับผิดชอบของอินเทอร์เฟซ” ที่ผสานการออกแบบและขั้นตอนปฏิบัติ พร้อมระบุขั้นตอนฉุกเฉิน (เส้นทางการยกระดับ, รายชื่อผู้ติดต่อ, บทบาท) อย่างชัดเจน
การแจ้งเตือนและสภาวะเสื่อมสภาพ (การตัดการสื่อสาร/การบังสแกนเนอร์/ความไม่แน่นอนของประมาณตำแหน่ง/การรีเซ็ตปุ่มหยุดฉุกเฉิน)
แม้ในสภาวะทำงานปกติ AGV ก็อาจเผชิญ “สภาวะเสื่อมสภาพ (degraded state)” หลากหลาย การจัดการสภาวะเสื่อมสภาพเป็นข้อกำหนดทั้งด้านการออกแบบและการปฏิบัติการเพื่อรักษาความปลอดภัย ข้อสรุปสุดท้ายให้ยึดการประเมินความเสี่ยงเฉพาะไซต์เป็นเกณฑ์ (อ้างอิง ISO 3691-4:2023, ISO 12100:2010)
- การตัดการสื่อสาร (Controller–AGV/AGS–อุปกรณ์คงที่): เมื่อเกิดการสูญเสียการสื่อสาร อาจเลือกวิธีการให้ “หยุดอย่างปลอดภัยทันที” หรือ “อนุญาตการเดินอิสระในช่วงเวลาสั้นที่ยอมรับได้” ขึ้นกับความเสี่ยงที่ไซต์ยอมรับได้และสภาพแวดล้อม ดังนั้นให้ระบุอย่างชัดเจนในสเปคนั้นว่าจะใช้แนวทางใด ต้องกำหนดค่า timeout สำหรับการฟื้นการเชื่อมต่อ, จำนวนครั้ง retry, ข้อกำหนดการบันทึก log และระบุผู้รับผิดชอบการดำเนินการหลังการตัดการสื่อสาร → หยุดอย่างปลอดภัย → การคืนสภาพ (ปลดล็อกด้วยมือ/การคืนสภาพอัตโนมัติ)
- การบังสแกนเนอร์ (เลเซอร์/กล้อง 3D ฯลฯ): กรณีที่พนักงานหรือวัสดุบางอย่างปิดกั้นสแกนเนอร์เป็นเหตุการณ์ที่เกิดบ่อย เมื่อเกิดโซนที่สแกนไม่ได้ ควรเปลี่ยน AGV ไปสู่การชะลอหรือการหยุด แต่ต้องกำหนดกฎการปฏิบัติล่วงหน้า เช่น “หากสามารถจับสัญญาณคืนได้ขณะชะลอ ให้ดำเนินต่อ” หรือ “หยุดและรอการยืนยันจากผู้ปฏิบัติการ” เมื่อ ISO 13855:2024 ใช้ได้กับฟังก์ชันป้องกันที่เลือก ให้ประเมินระยะป้องกันโดยอ้างอิงมาตรฐานดังกล่าวและสมรรถนะการหยุดที่วัดได้ในไซต์ IEC 61496-3:2025 ใช้กับสแกนเนอร์เลเซอร์นิรภัยแบบสะท้อนกระจายที่เข้าเกณฑ์ แต่ไม่ใช่กล้อง 3D ทุกชนิด ให้ทวนสอบพฤติกรรมเมื่อถูกบังและสมรรถนะความปลอดภัยที่ต้องการของฟังก์ชันความปลอดภัยทั้งระบบ ไม่ใช่เฉพาะตัวเซนเซอร์
- ความไม่แน่นอนของการประมาณตำแหน่ง (เช่น SLAM ล้มเหลว): หากความแม่นยำตำแหน่งของ AMR/AGV ลดลง จะเพิ่มความเสี่ยงการละเมิดเส้นทางหรือเข้าสู่เขตอันตราย ระบบการจัดการการเดินรถต้องตรวจสอบความเชื่อมั่นของตำแหน่ง และเมื่อความเชื่อมั่นลดลง ให้เปลี่ยนสู่การลดความเร็วอย่างปลอดภัย, หยุด หรือเรียกผู้ปฏิบัติการ ขั้นตอนการตอบสนองและเกณฑ์ความเชื่อมั่นต้องตรวจสอบใน SAT ขณะติดตั้ง และการคืนสภาพต้องกำหนดอย่างชัดเจน (การปรับเทียบด้วยมือที่ตรวจสอบแล้ว หรือการรีเซ็ตอัตโนมัติที่ได้รับการยืนยัน)
- การรีเซ็ตปุ่มหยุดฉุกเฉิน: การปลดปุ่มหยุดฉุกเฉินต้องทำหลังตรวจสอบพื้นที่และโดยผู้ที่ได้รับมอบหมาย ทดสอบว่าการปลดปุ่มเพียงอย่างเดียวไม่ทำให้รถเริ่มเคลื่อนที่อีกครั้ง การเริ่มใหม่ต้องเป็นคำสั่งแยกที่ตั้งใจดำเนินการ หลักการออกแบบปุ่มหยุดฉุกเฉินอ้างอิง ISO 13850:2015
การแจ้งเตือนและสภาวะเสื่อมสภาพทั้งหมดควรถูกเก็บเป็นบันทึกตามลำดับเวลาและสามารถวิเคราะห์ได้ เพื่อนำผลไปปรับปรุงการปฏิบัติการ ค่าเกณฑ์การแจ้งเตือนและกระบวนการตอบสนองให้กำหนดตามคำแนะนำของผู้ขายและการประเมินความเสี่ยงในไซต์
การจัดการการชาร์จและแบตเตอรี่ และความร่วมมือกับ OEM/ทีมดับเพลิง
แบตเตอรี่มีความเสี่ยงด้านไฟไหม้ การรั่วไหลของสารเคมี และปัญหาระบบไฟฟ้า จึงต้องมีการจัดการพิเศษ ต้องปรับจูนข้อแลกเปลี่ยนของอุปกรณ์ (เวลาเดิน/น้ำหนัก, นโยบายการชาร์จ) ให้สอดคล้องกับมาตรการความปลอดภัยของไซต์
- การออกแบบโครงสร้างพื้นฐานการชาร์จ: สถานีชาร์จควรตั้งในพื้นที่เฉพาะ ติดตั้งวัสดุกันการลามไฟที่เหมาะสม มีการระบายอากาศ, ตรวจจับและระบบดับเพลิงตามข้อกำหนดของไซต์ ระหว่างการชาร์จ AGV ต้องไม่เคลื่อนที่และมีกลไกตัดการจ่ายไฟภายนอก แนะนำให้มีอินเตอร์ล็อกที่ตัดการจ่ายไฟทันทีเมื่อตรวจพบความผิดปกติ รวมทั้งการจับมือระหว่างสถานีชาร์จและ AGV ต้องแจ้งสถานะ “เริ่มชาร์จ/ชาร์จเสร็จ/ผิดพลาด” อย่างแน่นอน
- การจัดการความปลอดภัยของแบตเตอรี่: ให้กำหนดกฎการจัดการตามประเภทแบตเตอรี่ (Li-ion, LiFePO4 ฯลฯ) เช่น การเฝ้าระวังอุณหภูมิ, การเฝ้าดูสมดุลเซลล์, วงจรป้องกันการชาร์จเกิน/คายประจุเกิน/ลัดวงจร บันทึกการวินิจฉัยของแบตเตอรี่ในระดับพาร์คเพื่อเฝ้าดูการเสื่อมสภาพและกำหนดแผนเปลี่ยนตามรอบชีวิต
- ความร่วมมือระหว่าง OEM กับทีมดับเพลิง: ขั้นตอนตอบสนองฉุกเฉินเกี่ยวกับสถานีชาร์จและแบตเตอรี่ต้องจัดทำร่วมกับข้อมูลทางเทคนิคจาก OEM (MSDS และคู่มือการรับมือฉุกเฉิน) และทีมดับเพลิง/ความปลอดภัยของโรงงาน ต้องกำหนดขั้นตอนการแยกพื้นที่เมื่อเกิดไฟไหม้, ความเหมาะสมของสารดับเพลิง (ไฟแบตเตอรี่อาจไม่เหมาะกับการใช้น้ำธรรมดา), การอพยพและเส้นทางหนีไฟ, และจัดเตรียมเอกสารข้อมูลทางเทคนิคสำหรับทีมดับเพลิง (โครงสร้างแบตเตอรี่, พลังงานสูงสุด, พฤติกรรมเมื่อไฟฟ้าดับ) ควรถือข้อมูลนโยบายของ BOI เป็นเพียงข้อมูลเชิงนโยบายเพื่อพิจารณาสภาพแวดล้อมการลงทุน และการปฏิบัติตามข้อกฎหมายหรือการขอรับการสนับสนุนต้องตรวจสอบแยกต่างหาก (ข้อมูล BOI เกี่ยวกับอัตโนมัติ: https://www.boi.go.th/index.php?language=en&page=automation-en)
- ประเด็นที่ต้องหารือเชิงปฏิบัติ: รับข้อมูลจาก OEM เช่น “ค่าเกณฑ์ความผิดปกติของแบตเตอรี่”, “ขั้นตอนการปลดประจุอย่างปลอดภัย”, “กระบวนการจัดการแบตเตอรี่หมดอายุ” แล้วนำมาปรับเป็นกระบวนการโรงงาน รวมการซ้อมดับเพลิงโดยมีสถานการณ์ AGV รวมถึงชี้ชัดช่วงการรับประกันของผู้ผลิตกับความรับผิดชอบการบำรุงรักษาของโรงงานในสัญญา
ความปลอดภัยในระหว่างการชาร์จเกิดจากการทำงานร่วมกันของข้อกำหนดอุปกรณ์และขั้นตอนไซต์เท่านั้น การตั้งค่าขั้นสุดท้ายและการตอบสนองฉุกเฉินเกี่ยวกับแบตเตอรี่ให้ยึดตามคู่มือผลิตภัณฑ์และการประเมินความเสี่ยงในไซต์
การตรวจสอบมาตรการความปลอดภัยของ AGV ใน FAT และ SAT
การแยกการตรวจสอบฟังก์ชัน (FAT) กับการตรวจสอบในไซต์ (SAT) มีความสำคัญ FAT ตรวจสอบฟังก์ชันและตรรกะความปลอดภัยที่โรงงานผู้ผลิต ส่วน SAT ตรวจสอบแบบบูรณาการภายใต้สภาพแวดล้อมจริงของไซต์และอินเทอร์เฟซ การทดสอบควรรวมกรณีเชิงลบ (พฤติกรรมเมื่อตรวจพบความผิดปกติ) ผลการตัดสินรับ/ไม่รับให้กำหนดตามการประเมินความเสี่ยงของไซต์และคำแนะนำผู้ผลิต (อ้างอิง ISO 3691-4:2023, ISO 13849-1:2023)
รายการทดสอบสำหรับกรณีปกติและกรณีผิดปกติ
– ประสิทธิภาพการขับขี่พื้นฐาน: ขับภายใต้เงื่อนไขน้ำหนักตามสเปค, พื้น, ทางลาด, เงื่อนไขการเลี้ยวในสภาพปกติ กรณีผิดปกติทดสอบการตรวจสอบว่าไม่ใส่ของน้ำหนักเกินขอบเขตและการตรวจจับทำงานอย่างปลอดภัย
– การตรวจจับสิ่งกีดขวางและการหยุด: เซนเซอร์ต้องหยุดอย่างปลอดภัย กรณีเชิงลบทดสอบการบังเซนเซอร์บางส่วนเพื่อยืนยันการทำงานเฟลเซฟ (ชะลอหรือหยุด)
– การจับมือของอินเทอร์เฟซ: ทดสอบลำดับการส่งมอบกับสายพาน, การสื่อสารกับประตูว่าทำงานตามซีเควนซ์ที่ถูกต้อง กรณีเชิงลบทดสอบพฤติกรรมเมื่อการจับมือไม่เสร็จ (timeout แล้วถอยหรือแจ้งเตือน)
– ความแม่นยำตำแหน่ง/การโลคาไลเซชัน: อยู่ในความคลาดเคลื่อนที่กำหนด กรณีเชิงลบเมื่อจุดอ้างอิง (landmark) หายไป ให้ทดสอบการตอบสนองต่อความไม่แน่นอนตำแหน่ง (หยุดหรือแจ้งผู้จัดการ)
– พฤติกรรมเมื่อการสื่อสารตัดขาด: ภายใต้เงื่อนไขการตัดการสื่อสาร ให้ยืนยันว่าระบบเปลี่ยนไปสู่สเตตความปลอดภัยที่กำหนดตามการประเมินความเสี่ยงและสเปค และเมื่อฟื้นตัวต้องไม่มีการสตาร์ทอัตโนมัติที่ไม่ได้ตั้งใจ
– ฟังก์ชันหยุดฉุกเฉิน: ยืนยันการหยุดตามการออกแบบและการป้องกันการสตาร์ทใหม่หลังการรีเซ็ต จำลองความผิดของวงจรต้องทำตามขั้นตอนการทดสอบที่ปลอดภัยและได้รับการอนุมัติจากผู้ผลิต
– เกี่ยวกับแบตเตอรี่: ทดสอบการเริ่ม/หยุดการชาร์จ, สัญญาณเตือนอุณหภูมิสูง โดยใช้โหมดทดสอบและบันทึกจากผู้ผลิต ห้ามทดสอบให้เซลล์สู่สภาวะอันตรายจริง
– การอัปเดตซอฟต์แวร์และการย้อนกลับ (rollback): ทดสอบการติดตั้งอัปเดต, การยืนยัน และการย้อนกลับอย่างปลอดภัยเมื่อผิดพลาด
– ส่วนติดต่อมนุษย์ (UI/การแจ้งเตือน): ยืนยันความถูกต้องของการแจ้งต่อผู้ปฏิบัติการและการป้องกันการใช้งานผิดพลาด
หลักฐานที่ต้องใช้สำหรับการยอมรับ
– แต่ละการทดสอบต้องเก็บเอกสารกระบวนการทดสอบ, บันทึกผลการทดสอบ, วิดีโอถ่ายทำ และไฟล์ล็อก พร้อมลายมือชื่อผู้รับผิดชอบและวันที่ หากเป็นกรณีเชิงลบ ให้บันทึกโหมดความล้มเหลวที่เกิดขึ้น เวลาแก้ไข และมาตรการป้องกันการเกิดซ้ำ
– ฟังก์ชันด้านความปลอดภัยต้องเชื่อมโยงกับเอกสารความสอดคล้องของผลิตภัณฑ์, ไดอะแกรมวงจร, การคำนวณ/บันทึกการตรวจสอบ และผลการทดสอบในไซต์ ไม่ควรกำหนดค่าอุปกรณ์เฉพาะเป็นมาตรฐานเดียว แต่ให้ยืนยันว่าการกำหนดค่าตรงตามความต้องการจากการประเมินความเสี่ยง
การดำเนินงานในไซต์
– ใน FAT ให้ยืนยันเกณฑ์การผ่านทั้งในแง่ฟังก์ชัน พร้อมตรวจสอบการจัดการเวอร์ชันซอฟต์แวร์, ขั้นตอนอัปเดต, รูปแบบล็อกการวินิจฉัย SAT ให้ทำการทวนซ้ำผล FAT ภายใต้เงื่อนไขไซต์จริง ตรวจสอบพื้นผิวพื้น, สภาพสัญญาณวิทยุ และการปฏิสัมพันธ์กับเส้นทางคน
– กรณีผิดปกติให้ทดสอบโดยวิธีที่ผู้ผลิตอุปกรณ์อนุมัติ เช่น เปิดโหมดทดสอบของสแกนเนอร์, จำลองการตัดการสื่อสาร, ตรวจสอบว่าเมื่อประตูไม่ปิด ระบบจะไม่ให้ยานเข้าสู่พื้นที่
ในทั้ง FAT และ SAT ต้องกำหนดเกณฑ์การอนุมัติ, มาตรการแก้ไขเมื่อไม่ผ่าน และเชื่อมโยงข้อกำหนดกับผลการทดสอบอย่างตรงไปตรงมา

ข้อกำหนดความปลอดภัยและหลักฐานรับมอบ (หลักฐานการรับมอบ) ที่ควรใส่ใน RFP การจัดหา AGV
ต่อไปนี้เป็นรายการหลักที่ควรรวมในเอกสารจัดซื้อ (RFP) เพื่อให้ผู้จำหน่ายชี้แจงความรับผิดชอบด้านความปลอดภัยและหลักฐานที่จำเป็น สเปคสุดท้ายให้ยืนยันตามการประเมินในไซต์และข้อบังคับ
| หัวข้อ | สิ่งที่ระบุใน RFP | หลักฐานตอนรับมอบ |
|---|---|---|
| ความรับผิดชอบ | ขอบเขตของผู้ผลิตรถ ผู้จัดหาอุปกรณ์คงที่ และผู้บริหารไซต์ | ตารางแบ่งความรับผิดชอบ ข้อกำหนดอินเทอร์เฟซ |
| เอกสารความปลอดภัย | ขอบเขตมาตรฐานที่ใช้ แหล่งอันตราย ความเสี่ยงคงเหลือ เงื่อนไขการใช้งาน | เอกสารผู้ผลิต ผลประเมินความเสี่ยงในไซต์ |
| โหลดและพื้น | น้ำหนัก จุดศูนย์ถ่วง ส่วนยื่น ความลาดชัน ระดับต่าง และแรงเสียดทาน | ค่าที่วัดในไซต์ บันทึกทดสอบการหยุด |
| พื้นที่ตรวจจับ | เขตป้องกัน การบังเซนเซอร์ การสลับเขต และสัญญาณเตือน | ไฟล์ตั้งค่า ผลทดสอบจริง |
| การเชื่อมกับอุปกรณ์ | สัญญาณอนุญาตของประตู สายพาน ลิฟต์ และพฤติกรรมเมื่อผิดปกติ | แผนผัง I/O ลำดับการทำงาน ผลทดสอบกรณีผิดปกติ |
| อัปเดตและบำรุงรักษา | ขั้นตอนอัปเดตซอฟต์แวร์ กู้คืน เปลี่ยนอะไหล่ และอบรม | บันทึกเวอร์ชัน แผนบำรุงรักษา บันทึกอบรม |
| การจัดการการเปลี่ยนแปลง | การประเมินและทดสอบซ้ำเมื่อเปลี่ยนเส้นทางหรือรูปแบบโหลด | คำขอเปลี่ยนแปลง บันทึกรับมอบซ้ำ |
ใน RFP ให้ระบุการประเมิน “สอดคล้อง/ไม่สอดคล้อง” และ “วันกำหนดส่งเอกสาร” สำหรับแต่ละหัวข้อด้านบน เพื่อประเมินความพร้อมของผู้ขายตั้งแต่รอบการคัดเลือกราคา แนะนำให้ให้คะแนนด้านความปลอดภัยสูงเป็นพิเศษเมื่อมีการให้คะแนนจัดลำดับผู้เสนอราคา
แผนขั้นตอน 30/60/90 วันเชิงสมมติ (เป็นตัวอย่าง มิใช่เกณฑ์บังคับ)
ต่อไปนี้เป็นตัวอย่างตารางเวลาเริ่มต้นการนำระบบมาใช้ที่เป็นแบบสมมติ ซึ่งอาจแตกต่างอย่างมากตามเงื่อนไขโรงงาน การตัดสินเชิงกฎหมายและความปลอดภัยสุดท้ายให้ยึดผลการประเมินความเสี่ยงในไซต์และคำแนะนำจากผู้ผลิตเสมอ
- เริ่ม 30 วัน: การติดตั้งและการตั้งค่าพื้นฐาน ตรวจสอบพื้นและทำเครื่องหมาย, ติดตั้งสถานีชาร์จ, จัดเครือข่ายพื้นฐาน, FAT สำหรับการยืนยันฟังก์ชันพื้นฐาน และฝึกอบรมผู้ปฏิบัติการพื้นฐานในไซต์
- วันที่ 60: ทำ SAT และเริ่มดำเนินการแบบจำกัด การเดินรถภายใต้ภาระจริง, ทดสอบอินเทอร์เฟซกับอุปกรณ์คงที่ (การจับมือ), ทดสอบกรณีเชิงลบ ปรับพารามิเตอร์ตามการวิเคราะห์ log, และซ้อมร่วมกับทีมดับเพลิง/ความปลอดภัย
- วันที่ 90: ขยายการใช้งานและขออนุมัติขั้นสุดท้าย สรุปกฎการเดินรถ, อนุญาตการใช้งานเต็มรูปแบบ (อาจมีเงื่อนไข), เริ่มใช้กระบวนการจัดการการเปลี่ยนแปลง, ตั้งระบบการเฝ้าติดตามต่อเนื่อง
แผนเหล่านี้เป็นเพียงตัวอย่าง ควรนิยามเกณฑ์การผ่านและแผนแก้ไขในแต่ละขั้นอย่างเป็นลายลักษณ์อักษร
การปฏิบัติงานและการจัดการการเปลี่ยนแปลง: บันทึกเหตุการณ์/เกือบเกิดเหตุ (เหตุการณ์เกือบเกิดอุบัติเหตุ) และตัวทริกเกอร์สำหรับการตรวจสอบใหม่
การรักษาความปลอดภัยในระยะยาวต้องมีการจัดการแบบต่อเนื่อง การจัดการการเปลี่ยนแปลงและการจัดการเหตุการณ์เชิงระบบเป็นสิ่งจำเป็น
- บันทึกเหตุการณ์และนิียร์มิส : บันทึกเหตุการณ์และนิียร์มิสทุกครั้งโดยระบุเวลา, สถานที่, รุ่น/ชนิดอุปกรณ์, สถานการณ์ (แนบภาพ/วิดีโอ), ผู้เกี่ยวข้อง และระดับผลกระทบ เอกสารเหล่านี้ต้องได้รับการทบทวนเป็นระยะและนำไปวิเคราะห์แนวโน้ม (เช่น จุดที่เกิดซ้ำบ่อย) เพื่อกำหนดมาตรการแก้ไข
- ตัวทริกเกอร์สำหรับการตรวจสอบใหม่ (เงื่อนไขที่ต้องทวนสอบใหม่): ตัวอย่างเหตุการณ์ที่ต้องเรียกการทวนสอบใหม่ ได้แก่ การอัปเดตเวอร์ชันหลักของซอฟต์แวร์, การเปลี่ยนแปลงอินเทอร์เฟซกับอุปกรณ์คงที่, การปรับปรุงพื้น, การเกิดนิียร์มิสซ้ำ, การเพิ่มขึ้นของการกด E-stop, หรือเหตุการณ์ร้ายแรง การกำหนดขอบเขตการทวนสอบและขั้นตอนให้บันทึกไว้ในกระบวนการการจัดการการเปลี่ยนแปลง
- กระบวนการการจัดการการเปลี่ยนแปลง: ยื่นคำขอเปลี่ยนแปลงเป็นเอกสาร (Change Request), ประเมินผลกระทบ (ความปลอดภัย / ผลิตภาพ / ตารางเวลา), อนุมัติ→ดำเนินการ→ทดสอบซ้ำ→เซ็นอนุมัติ การเปลี่ยนแปลงทุกอย่างต้องสามารถติดตามย้อนกลับได้
- การฝึกอบรมอย่างต่อเนื่อง: ระหว่างการใช้งานต้องมีการฝึกซ้อมซ้ำและอบรมพนักงานใหม่เพื่อลดความผิดพลาดจากการปฏิบัติและการละเมิดขั้นตอน เก็บบันทึกการฝึกและกำหนดเกณฑ์การประเมิน
มาตรการด้านการจัดการหน้างานเหล่านี้เป็นองค์ประกอบด้านนโยบายที่ต้องทำควบคู่กับมาตรการเชิงเทคนิค มิฉะนั้นผลจะจำกัด
คำถามพบบ่อยเกี่ยวกับมาตรการความปลอดภัยของ AGV
ถ้าสแกนเนอร์ถูกบังชั่วคราว AGV ควรทำอย่างไร?
ก่อนอื่นต้องระบุในสเปคล่วงหน้าว่ามีพฤติกรรมที่ปลอดภัยต่อเหตุการณ์การบัง เช่น หยุดหรือแจ้งเตือน หากความถี่การบังสูง ให้พิจารณาการซ้ำซ้อนของเซนเซอร์หรือปรับตำแหน่งการติดตั้ง และต้องทดสอบพฤติกรรมเมื่อเกิดการบังใน SAT ที่ไซต์จริง
AMR กับ AGV แบบแบบนำทางตามเส้นทาง แบบไหนปลอดภัยกว่า?
การเลือกขึ้นกับความถี่การเปลี่ยนแปลงในโรงงาน, ความซับซ้อนของเลย์เอาต์, งบประมาณการลงทุน และเงื่อนไขการบำรุงรักษ หากต้องการความยืดหยุ่นเมื่อโรงงานเปลี่ยนบ่อย ให้พิจารณา AMR แต่หากมีเส้นทางคงที่และเสถียร AGV แบบแบบนำทางตามเส้นทางก็เป็นทางเลือก ทั้งสองแบบต้องตรวจสอบฟังก์ชันความปลอดภัยของรถและมาตรการป้องกันในไซต์
หลังการกดหยุดฉุกเฉิน ผู้ใดควรเป็นผู้ดำเนินการคืนสภาพ?
การคืนสภาพควรจำกัดให้เฉพาะผู้ที่ผ่านการฝึกอบรม โดยกำหนดการยืนยันสองขั้นตอน (การตรวจสอบภาคพื้นจริงตามเช็คลิสต์ที่มองเห็นได้ + การผ่านการวินิจฉัยตัวเองของ AGV) หากอนุญาตให้คืนสภาพอัตโนมัติ ต้องกำหนดเงื่อนไขและข้อกำหนดการวินิจฉัยอย่างเข้มงวด
เมื่อคนเดินและยานพาหนะใช้ทางร่วมกัน ต้องมีมาตรการอะไรบ้าง?
ในโซนร่วมให้รวมมาตรการ เช่น การจำกัดความเร็ว, กฎสิทธิ์ผ่าน, การปรับปรุงการมองเห็น (แถบสี, แสงสว่าง), และการติดตั้งอุปกรณ์ตรวจจับการเข้า-ออกของคน ควรประเมินภายใต้สภาพการไหลจริงและทดสอบใน SAT เพื่อยืนยันระดับความปลอดภัย
ควรคาดงบประมาณสำหรับมาตรการความปลอดภัยของ AGV ประมาณเท่าไหร่?
ต้นทุนขึ้นอยู่กับการกำหนดอุปกรณ์, ระดับการซ้ำซ้อนของเซนเซอร์, การออกแบบซอฟต์แวร์, ขอบเขต FAT/SAT, และปริมาณการฝึกอบรม ขอให้ผู้เสนอราคาแยกรายการค่าใช้จ่ายเป็นหมวดหมู่ใน RFP เพื่อเปรียบเทียบ ค่าเชิงตัวเลขจะแตกต่างตามไซต์จึงควรขอประมาณการเฉพาะไซต์
มีข้อบังคับหรือนโยบายในไทยหรือไม่?
นโยบายส่งเสริมอุตสาหกรรมและการอัตโนมัติของไทย (เช่น BOI) เป็นข้อมูลประกอบสภาพแวดล้อมการลงทุน แต่หน้าที่ความปลอดภัยและความรับผิดชอบทางกฎหมายต้องพิจารณาตามกฎหมายท้องถิ่นและมาตรฐานสากลที่เลือกใช้ การตีความเชิงกฎหมายหรือข้อกำหนดเฉพาะควรปรึกษาฝ่ายกฎหมายหรือหน่วยงานที่เกี่ยวข้อง (ข้อมูล BOI: https://www.boi.go.th/index.php?language=en&page=automation-en)
จะกำหนดความสูงการติดตั้งสแกนเนอร์และระยะป้องกันอย่างไร?
ระยะป้องกันและความสูงการติดตั้งกำหนดจากขนาดการบุกรุกสูงสุดของวัตถุ, ลักษณะการตรวจจับของเซนเซอร์, และความเร็วของ AGV ให้ยืนยันอุปกรณ์และมาตรฐานที่ใช้ และอ้างอิง ISO 13855:2024 เมื่อจำเป็น จากนั้นวัดและทดสอบในไซต์เพื่อตั้งค่า
ระบบบริหารฝูงยานต่างจากฟังก์ชันความปลอดภัยอย่างไร?
อ่านเรื่องการจัดสรรงานและเส้นทางได้ในบทความการบริหารฝูงยาน AGV
การจัดการฝูงยาน (การดิสแพตช์, การจัดสรรงาน — อ้างอิง: บทความการจัดการฟลีท) มุ่งเรื่องประสิทธิภาพการเดินรถและการจัดสรรทรัพยากร ขณะที่ฟังก์ชันการหลีกเลี่ยงการชนและการหยุดฉุกเฉินต้องมีระบบความปลอดภัยอิสระทั้งในและนอกตัวรถ การปรับแต่งเพื่อเพิ่มประสิทธิภาพไม่ควรเป็นตัวตัดสินใจด้านความปลอดภัยโดยตรง
คำตอบข้างต้นเป็นคำแนะนำทั่วไป ผลสรุปสุดท้ายให้ยึดการประเมินความเสี่ยงในไซต์และเอกสารทางเทคนิคของผู้ผลิตเป็นหลัก
สรุป: เชื่อมเงื่อนไขหน้างานให้ถึงขั้นรับมอบ
มาตรการความปลอดภัยของ AGV ต้องออกแบบแบบบูรณาการทั้งอุปกรณ์เชิงเทคนิค (เซนเซอร์, ปุ่ม E-stop, อินเตอร์ล็อก) และองค์ประกอบเชิงนโยบาย (การแบ่งความรับผิดชอบ, RFP, FAT/SAT, การจัดการการเปลี่ยนแปลง) การชี้ชัดอินเทอร์เฟซคงที่, การจัดการสภาวะเสื่อมสภาพ, การจัดการแบตเตอรี่, แผนการทดสอบ, ข้อกำหนดการจัดหา และกระบวนการปฏิบัติการ พร้อมเก็บหลักฐาน จะช่วยให้ไม่เพียงแต่การนำระบบเข้าทำงานในเบื้องต้น แต่ยังรักษาการทำงานอย่างปลอดภัยในระยะยาวได้เสมอ ต้องยึดการประเมินความเสี่ยงเฉพาะไซต์และคำแนะนำของผู้ผลิตเป็นการตัดสินขั้นสุดท้ายเสมอ
หากต้องการให้ช่วยจัดเรียงประเมินจุดตัด (intersection) หรือขั้นตอนการรับส่งของของคุณ โปรดติดต่อ TOMAS TECH เพื่อให้เราตรวจเงื่อนไขไซต์และขอบเขตการใช้งาน แล้วร่วมจัดเตรียมข้อกำหนดความปลอดภัยและประเด็นการทดสอบสำหรับการรับมอบ: ติดต่อ TOMAS TECH
เอกสารอ้างอิง
- ISO 3691-4:2023: รถอุตสาหกรรมไร้คนขับและระบบที่เกี่ยวข้อง
- ISO 12100:2010: การประเมินและลดความเสี่ยงของเครื่องจักร
- ISO 13849-1:2023: ระบบควบคุมที่เกี่ยวข้องกับความปลอดภัย
- ISO 13855:2024: ตำแหน่งของอุปกรณ์ป้องกัน
- IEC 62046:2026: การประยุกต์ใช้อุปกรณ์ป้องกันเพื่อตรวจจับบุคคล
- IEC 61496-2:2020: อุปกรณ์ตรวจจับแบบลำแสง เช่น ม่านแสงนิรภัย
- IEC 61496-3:2025: อุปกรณ์ป้องกันแบบสะท้อนกระจาย
- ANSI/A3 R15.08-1:2020 (R2026): หุ่นยนต์เคลื่อนที่ในอุตสาหกรรม
- BOI ไทย: ข้อมูลเกี่ยวกับระบบอัตโนมัติ


