


บทนำ: ทุบชิ้นงานทดสอบทุกวัน แต่ก็ยังไม่รู้คุณภาพของจุดเชื่อมระหว่างนั้น
บทความนี้เขียนขึ้นสำหรับผู้จัดการโรงงาน วิศวกรเทคนิคการผลิต ฝ่ายประกันคุณภาพ และฝ่ายซ่อมบำรุง ที่กำลังพิจารณานำระบบมอนิเตอร์งานเชื่อมจุด (spot welding monitoring) มาใช้ในโรงงานในประเทศไทย ในไลน์ผลิตชิ้นส่วนตัวถังและชิ้นส่วนแชสซีจำนวนมาก จะมีการนำชิ้นงานวันละ 1 ชิ้นถึงหลายชิ้นมาทุบด้วยสกัดเพื่อตรวจดูรอยเชื่อม แต่สิ่งที่รู้ได้จากวิธีนี้คือจุดเชื่อมของชิ้นที่ถูกทุบเท่านั้น ส่วนชิ้นงานอีกหลายร้อยหรือหลายพันชิ้นที่ผลิตออกไประหว่างรอบตรวจครั้งถัดไป หากไม่มีบันทึก ก็ไม่มีใครอธิบายได้ว่าจุดเชื่อมของชิ้นเหล่านั้นดีหรือไม่
ลูกค้าขอให้ส่ง “ค่ากระแสเชื่อมของจุดเชื่อมในชิ้นงานที่ผลิตช่วงเวลานี้” แต่เมื่อเปิดหน้าจอของตัวควบคุมการเชื่อม (weld controller) ก็พบว่าข้อมูลถูกเขียนทับไปแล้ว ชิ้นส่วนใหม่สำหรับรถ EV ใช้เหล็กกล้าความแข็งแรงสูงและเหล็กแผ่นเคลือบมากขึ้น ปลายอิเล็กโทรดสึกเร็วกว่าเดิม หากคุ้นเคยกับสถานการณ์เหล่านี้ บทความนี้เขียนขึ้นสำหรับคุณ
ขอระบุขอบเขตไว้ก่อนว่า เรื่องที่บทความนี้กล่าวถึงคือการมอนิเตอร์ข้อมูลรายจุดเชื่อมของการเชื่อมจุดแบบความต้านทาน (resistance spot welding) และการผูกบันทึกนั้นเข้ากับชิ้นงาน ส่วนการตรวจแนวเชื่อมของการเชื่อมอาร์กด้วยกล้องและ AI เป็นกรรมวิธีและระบบที่ต่างกัน โปรดดูบทความการตรวจคุณภาพแนวเชื่อมด้วย AI
ขอสรุปประเด็นหลักไว้ก่อน การมอนิเตอร์งานเชื่อมจุดไม่ใช่เรื่องของ “การติดตั้งอุปกรณ์เพิ่ม” แต่เป็นเรื่องของการตัดสินใจก่อนว่า “จะเก็บข้อมูลของจุดเชื่อมใด ผูกกับหมายเลขชิ้นงานใด และเก็บไว้กี่ปี” เท่าที่ดูจากประกาศของผู้ผลิตแต่ละราย ตัวควบคุมการเชื่อมในปัจจุบันจำนวนมากจัดการข้อมูลรายจุดเชื่อม เช่น กระแสเชื่อมและเวลาจ่ายกระแสได้อยู่แล้ว สิ่งที่ควรทำเป็นอันดับแรกมี 3 ข้อ ดังนี้
- กำหนดจุดเชื่อมที่จะควบคุม (จุดเชื่อมสำคัญ)
- เก็บข้อมูลจากตัวควบคุมที่มีอยู่ และผูกเข้ากับรหัสชิ้นงาน (part ID)
- บันทึกการแต่งปลายอิเล็กโทรด (tip dressing คือการปรับรูปทรงปลายอิเล็กโทรด) และอายุอิเล็กโทรด
การอัปเกรดไปใช้เครื่องมอนิเตอร์ภายนอกหรือการควบคุมแบบปรับตัว (adaptive control) ให้พิจารณาภายหลัง โดยจำกัดเฉพาะจุดเชื่อมสำคัญ นอกจากนี้ การทดสอบแบบทำลาย เช่น การทดสอบแบบลอก (peel test) และการทดสอบด้วยสกัด (chisel test) จะไม่หายไปแม้จะติดตั้งระบบมอนิเตอร์แล้ว หากจะเปลี่ยนความถี่ในการทดสอบ ต้องได้รับการอนุมัติจากลูกค้า
บทความนี้ไม่ใช่การแนะนำหรือจัดอันดับผลิตภัณฑ์ใด ฟังก์ชันของผลิตภัณฑ์จะนำเสนอในฐานะข้อมูลที่ผู้ผลิตประกาศ ส่วนการประเมินความคุ้มค่าช่วงท้ายเป็นการคำนวณจากตัวเลขสมมติที่ตั้งขึ้นสำหรับบทความนี้
ทำไมโรงงานในไทยควรทบทวนการมอนิเตอร์งานเชื่อมจุดในตอนนี้
ก่อนอื่น มาดูสถานการณ์การผลิตรถยนต์ของไทยในปัจจุบัน ตัวเลขต่อไปนี้ระบุตามแหล่งที่มาและขอบเขตเดิม โดยไม่นำมารวมกันหรือนำไปใช้กับโรงงานของตนเอง
- ตามประกาศของสภาอุตสาหกรรมแห่งประเทศไทย (FTI) เมื่อวันที่ 28 กันยายน 2026 การผลิตรถยนต์สี่ล้อในเดือนสิงหาคม 2026 อยู่ที่ 124,646 คัน เพิ่มขึ้น 10.9% เมื่อเทียบกับเดือนเดียวกันของปีก่อน แรงขับเคลื่อนหลักมาจากการผลิตรถยนต์นั่ง BEV (เพิ่มขึ้นมากกว่า 77%) และรถกระบะเพื่อการส่งออก (เพิ่มขึ้นมากกว่า 18%)
- ยอดผลิตสะสมเดือนมกราคมถึงกรกฎาคม 2026 อยู่ที่ 834,595 คัน และมีรายงานว่าในเดือนกรกฎาคม การผลิตรถ BEV, PHEV และ HEV เป็นตัวพยุงการเติบโต
- ในอีกด้านหนึ่ง ตามรายงานข่าวที่นำเสนอผลการผลิตเดือนกรกฎาคม ก่อนหน้านั้น FTI เคยคาดการณ์ว่าการผลิตทั้งปี 2026 จะลดลง 3.33% การผลิตเดือนมิถุนายนลดลง 7.55% เมื่อเทียบกับเดือนเดียวกันของปีก่อน ความผันผวนรายเดือนจึงยังสูงอยู่
- การผลิตทั้งปี 2025 อยู่ที่ 1.455 ล้านคัน (ประกาศของ FTI เมื่อวันที่ 28 มกราคม 2026) ในกลุ่มรถยนต์นั่ง รถ ICE ลดลง 29% จากปีก่อนเหลือประมาณ 248,000 คัน ขณะที่ BEV เพิ่มขึ้นมากกว่า 2 เท่าเป็น 71,000 คัน สัดส่วนของประเภทรถจึงเปลี่ยนไปมาก
- วิจัยกรุงศรี (3 สิงหาคม 2026) คาดว่าการผลิตในปี 2026 ถึง 2028 จะเพิ่มขึ้นปีละ 0.5 ถึง 1.5% อยู่ที่ปีละ 1.49 ถึง 1.51 ล้านคัน รายงานฉบับเดียวกันระบุว่าผู้ผลิตญี่ปุ่นครองกำลังการผลิตในประเทศประมาณ 80% ตามการประมาณการ
นโยบายด้าน EV ก็เกี่ยวข้องกับโรงงานชิ้นส่วนเช่นกัน ตามประกาศของสำนักงานคณะกรรมการส่งเสริมการลงทุน (BOI) เมื่อเดือนธันวาคม 2024 ภายใต้มาตรการ EV 3.5 ในปี 2026 ผู้ผลิตต้องผลิตในประเทศ 2 คันต่อการนำเข้า 1 คัน และในปี 2027 อัตราส่วนนี้จะเพิ่มเป็น 3 คัน ในการทบทวนเมื่อเดือนพฤศจิกายน 2025 การจ่ายเงินอุดหนุนถูกผูกโดยตรงกับการบรรลุเป้าหมายการผลิตในประเทศ และจะถูกลดลงหากไม่บรรลุเป้า เมื่อผู้ผลิตรถยนต์ผลิตในประเทศมากขึ้น งานเริ่มต้นผลิตที่ใช้วัสดุใหม่และรูปทรงชิ้นส่วนใหม่ก็จะไหลมาถึงโรงงานชิ้นส่วน
ความเสี่ยงเฉพาะหน้าก็ต้องพิจารณาด้วย ตามรายงานข่าวเมื่อวันที่ 8 ตุลาคม 2026 เกิดน้ำท่วมจากคันดินพังในนิคมอุตสาหกรรมอมตะซิตี้ ชลบุรี ในโซน 7, 8 และ 9 ทำให้โรงงานชิ้นส่วนยานยนต์มากกว่า 10 แห่งต้องหยุดดำเนินงาน มีรายงานว่าผลกระทบเกิดกับผู้ผลิตญี่ปุ่นเป็นหลัก โดยเฉพาะโตโยต้า และความเสียหายทางอุตสาหกรรมตามการประเมินเบื้องต้น (ตัวเลขชั่วคราว) อยู่ที่ประมาณ 6,000 ล้านบาท เมื่ออุปกรณ์หยุดและต้องเริ่มเดินเครื่องใหม่ การมีบันทึกที่แสดงได้ว่า “ยังเชื่อมด้วยเงื่อนไขเดียวกับก่อนหยุดหรือไม่” จะมีผลต่อการตัดสินใจส่งมอบสินค้าหลังการฟื้นฟู
ในด้านบุคลากร เมื่อเดือนพฤษภาคม 2026 TWI Thailand และกรมพัฒนาฝีมือแรงงาน (DSD) กระทรวงแรงงาน ได้ลงนามบันทึกความเข้าใจ เริ่มต้นการนำการรับรองช่างเชื่อม CSWIP เข้าสู่ระบบการพัฒนาฝีมือแรงงานของประเทศ กลไกการพิสูจน์ทักษะการเชื่อมกำลังพร้อมมากขึ้น แต่สำหรับการเชื่อมจุดที่ใช้หุ่นยนต์หรือเครื่องเชื่อมแบบติดตั้งอยู่กับที่เชื่อมจำนวนมากทุกวัน นอกจากคุณวุฒิของคนแล้ว บันทึกรายจุดเชื่อมยังมีน้ำหนักในฐานะหลักฐานสำหรับอธิบายคุณภาพ
ปัจจัยที่กำหนดคุณภาพงานเชื่อมจุด และเหตุผลที่ต้องทำลายชิ้นงานจึงจะรู้
การเชื่อมจุด (การเชื่อมจุดแบบความต้านทาน) คือการนำแผ่นเหล็กที่ซ้อนกันมาหนีบด้วยอิเล็กโทรดด้านบนและด้านล่าง กดอัดพร้อมกับจ่ายกระแสไฟฟ้าสูง ให้เกิดความร้อนจากความต้านทานไฟฟ้าที่บริเวณผิวสัมผัสจนแผ่นเหล็กเชื่อมติดกัน ปัจจัยหลักที่มีผลต่อคุณภาพมี 4 ข้อ ดังนี้
- กระแสเชื่อม (welding current): กำหนดปริมาณความร้อน ทั้งสูงเกินไปและต่ำเกินไปล้วนนำไปสู่ของเสีย
- เวลาจ่ายกระแส (weld time): ระยะเวลาที่จ่ายกระแส แม้กระแสเท่ากัน ความร้อนที่ป้อนเข้าก็เปลี่ยนไปตามเวลา
- แรงกดอิเล็กโทรด (electrode force): แรงที่อิเล็กโทรดกดแผ่นเหล็ก มีผลต่อความต้านทานที่ผิวสัมผัสและการกักโลหะหลอมเหลวไว้
- เส้นผ่านศูนย์กลางหน้าปลายอิเล็กโทรด (electrode tip face diameter): พื้นที่ที่กระแสไหลผ่าน เมื่อปลายอิเล็กโทรดสึกและหน้าปลายขยายกว้างขึ้น แม้กระแสเท่าเดิม ความหนาแน่นกระแสก็จะลดลง
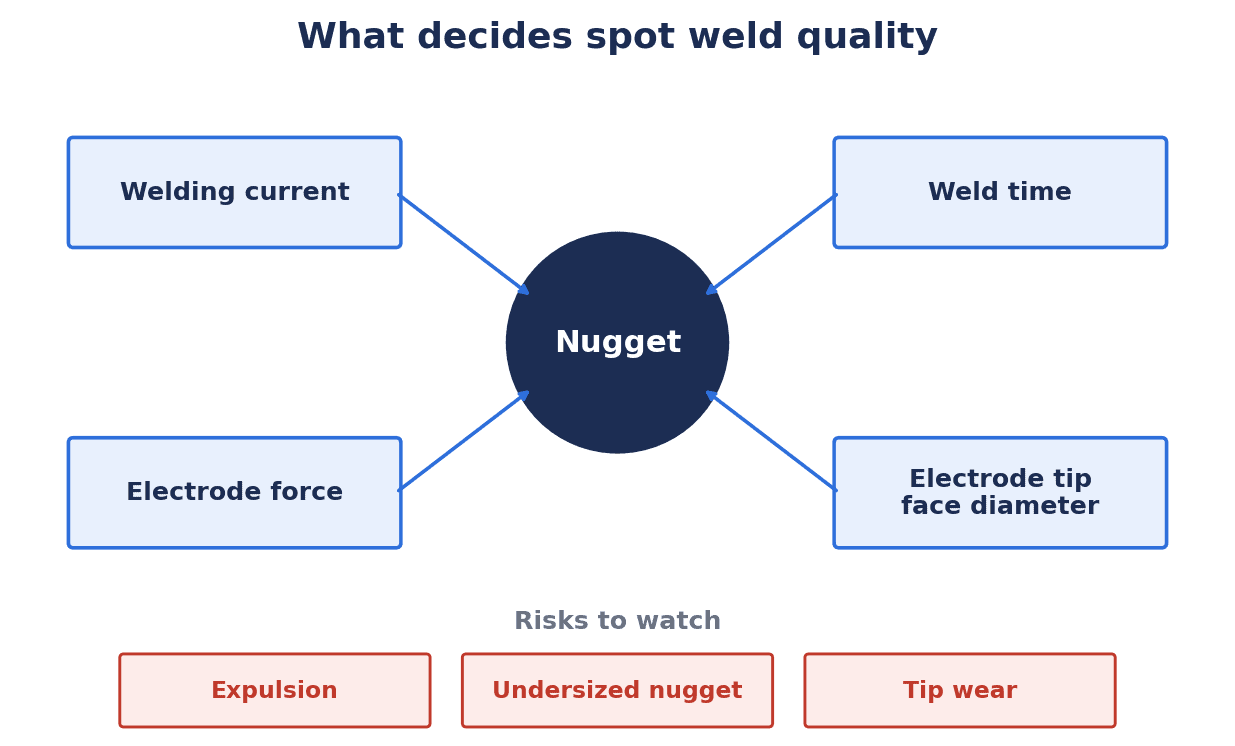
เมื่อเงื่อนไขเหล่านี้ครบถ้วน จะเกิดนักเก็ต (nugget คือส่วนรอยต่อที่หลอมละลายแล้วแข็งตัว) ระหว่างแผ่นเหล็ก หากความร้อนที่ป้อนเข้าไม่พอ นักเก็ตจะเล็กและไม่ได้ความแข็งแรง หากความร้อนมากเกินไปหรือแรงกดไม่พอ จะเกิดการกระเด็นของโลหะ (expulsion คือการที่โลหะหลอมเหลวกระเด็นออกมา) ทำให้นักเก็ตบางลง หรือส่งผลต่อรูปลักษณ์และกระบวนการถัดไป นอกจากนี้ ปลายอิเล็กโทรดยังสึกหรอทุกครั้งที่เชื่อมจุดเพิ่ม และรูปทรงของปลายก็จะเปลี่ยนไปเรื่อย ๆ
ในการทำให้คำศัพท์ตรงกัน ISO 17677-1:2021 (Resistance welding — Vocabulary — Part 1: Spot, projection and seam welding) เป็นแหล่งอ้างอิงที่ดี มาตรฐานนี้รวบรวมคำศัพท์และนิยามของการเชื่อมจุด การเชื่อมแบบโปรเจกชัน และการเชื่อมตะเข็บ โดยมีภาษาอังกฤษและภาษาฝรั่งเศสเป็นภาษาทางการ หากพนักงานไทย ผู้จัดการชาวญี่ปุ่น และผู้ผลิตอุปกรณ์ต่างประเทศเรียก “การกระเด็นของโลหะ” “นักเก็ต” หรือ “ปลายอิเล็กโทรด” ไม่ตรงกัน ข้อมูลก็จะคลาดเคลื่อนกันตั้งแต่ขั้นรายงานความผิดปกติ หากปรับอภิธานศัพท์ภายในบริษัทให้ตรงกับคำศัพท์ภาษาอังกฤษในมาตรฐานนี้ การติดต่อกับผู้ขายก็จะง่ายขึ้นด้วย
เกณฑ์ผ่านหรือไม่ผ่านของขนาดนักเก็ต โดยทั่วไปจะกำหนดเป็นเส้นผ่านศูนย์กลางขั้นต่ำตามความหนาแผ่นไว้ในมาตรฐานหรือข้อกำหนดของลูกค้า แนวทางของ AHSS Insights ที่อธิบายเงื่อนไขการเชื่อมจุดของเหล็กกล้าความแข็งแรงสูงขั้นสูง (AHSS) อ้างอิง AWS C1.1 และชี้ว่าขนาดนักเก็ตมี 2 แบบ คือ “ขนาดขั้นต่ำที่ถือว่าเป็นรอยเชื่อมที่ยอมรับได้” และ “ขนาดเป้าหมายเริ่มต้น” แนวคิดคือไม่ตั้งเป้าไว้ชิดขนาดขั้นต่ำ แต่กำหนดเงื่อนไขโดยเผื่อระยะไว้
ปัญหาคือนักเก็ตอยู่ด้านในระหว่างแผ่นเหล็กและมองไม่เห็นจากภายนอก แม้รูปลักษณ์จะสวยงาม นักเก็ตด้านในก็อาจเล็ก ในทางกลับกัน แม้จะเกิดการกระเด็นของโลหะ ขนาดนักเก็ตก็อาจเพียงพอ นี่คือเหตุผลที่ต้องทุบชิ้นงานตรวจทุกวัน การมอนิเตอร์เป็นวิธีบันทึกว่า “เงื่อนไขเป็นไปตามเป้าหรือไม่” ของทุกจุดเชื่อมโดยไม่ต้องทำลายชิ้นงาน ซึ่งมีบทบาทต่างจากการทดสอบที่ทำลายชิ้นงานเพื่อยืนยัน ความแตกต่างนี้จะอธิบายโดยละเอียดในหัวข้อที่ 10
เปรียบเทียบรูปแบบของระบบมอนิเตอร์งานเชื่อมจุด
แม้จะเรียกรวมกันว่า “การมอนิเตอร์” แต่สิ่งที่รู้ได้แตกต่างกันไปตามรูปแบบ ต่อไปนี้คือ 5 รูปแบบหลัก
| รูปแบบ | สิ่งที่รู้ได้ | สิ่งที่ไม่รู้ | เงื่อนไขและข้อควรระวัง |
|---|---|---|---|
| (1) การบันทึกในตัวควบคุมและการควบคุมกระแสคงที่ | กระแส เวลาจ่ายกระแส หมายเลขโปรแกรม และผลตัดสินที่ตัวควบคุมให้ ของแต่ละจุดเชื่อม | ขนาดของผลกระทบที่ปัจจัยภายนอก (เช่น แผ่นประกบไม่สนิท กระแสไหลแยก) มีต่อนักเก็ต | ต้องตรวจสอบฟังก์ชันการสื่อสารและความจุการบันทึกของเครื่องเดิม |
| (2) เครื่องมอนิเตอร์ภายนอก (คอยล์วัดกระแส แรงดัน แรงกด ระยะเคลื่อน) | ค่าที่วัดจริงด้านทุติยภูมิ รูปคลื่น และการเปลี่ยนแปลงของแรงกดและระยะเคลื่อน | ไม่สามารถตัดสินขนาดนักเก็ตจากค่าที่วัดได้โดยตรง | ต้องติดตั้งเซนเซอร์และสอบเทียบ |
| (3) การมอนิเตอร์ความต้านทานไดนามิก | สัญญาณบ่งชี้การเปลี่ยนแปลงจากการสึกของอิเล็กโทรด การตั้งเครื่อง และการปนเปื้อนที่ผิว | ใช้อย่างเดียวไม่สามารถรับประกันความแข็งแรงได้ | ต้องวัดทั้งแรงดันและกระแส |
| (4) การควบคุมแบบปรับตัว | บันทึกการปรับกระแสหรือแรงกดตามการเปลี่ยนแปลงระหว่างการเชื่อมจุด | วิธีจัดการความผิดปกติที่ชดเชยไม่ได้แตกต่างกันไปตามรุ่น | มักต้องเปลี่ยนตัวควบคุมใหม่ |
| (5) การทำนายคุณภาพด้วย AI | ในขั้นงานวิจัย มีรายงานการทำนายการกระเด็นของโลหะและขนาดนักเก็ต | ความสามารถในการทำซ้ำในไลน์ผลิตจริงต้องยืนยันเป็นกรณีไป | ต้องมีข้อมูลเฉลยสำหรับการเรียนรู้ (เช่น ผลการทดสอบแบบทำลาย) |
สำหรับความต้านทานไดนามิกในรูปแบบ (3) งานวิจัยของ Summerville และคณะ จากมหาวิทยาลัยแห่งชาติออสเตรเลีย (Welding Journal, 2017) ระบุว่า การดึงข้อมูลจากรูปคลื่นความต้านทานไดนามิกระหว่างการเชื่อม เพื่อมอนิเตอร์ความแปรปรวน เช่น การสึกของอิเล็กโทรด การตั้งเครื่อง และการปนเปื้อนที่ผิว ช่วยให้ตรวจพบข้อบกพร่องได้รวดเร็วโดยไม่ต้องนำชิ้นงานออกจากไลน์ ทั้งนี้ บทคัดย่อไม่ได้แสดงประสิทธิภาพเป็นตัวเลข
สำหรับ AI ในรูปแบบ (5) จะนำเสนอพร้อมขอบเขตของงานวิจัยในหัวข้อที่ 12 และหัวข้อที่ 16
ต่อไปนี้คือตัวอย่างผลิตภัณฑ์ ตามที่ผู้ผลิต (หรือตัวแทนจำหน่าย) ประกาศ
- สำหรับ PRC7000 ของ Bosch Rexroth ตามประกาศของผู้ผลิต (มกราคม 2022) ระบุว่าปรับคุณภาพการเชื่อมได้ในระดับมิลลิวินาที และใช้ระบบป้อนกลับแรงกดที่จดสิทธิบัตรอ่านการขยายตัวทางความร้อนของอะลูมิเนียม เพื่อควบคุมแรงกดและกระแสแบบปรับตัว และระบุว่าเก็บโปรแกรมการเชื่อมได้สูงสุด 10,000 โปรแกรม
- สำหรับ PRC7000 เช่นกัน ประกาศของผู้ผลิต (สิงหาคม 2023) ระบุว่าฟังก์ชันใหม่ “Adaptive Position Regulation” ผสานตัวแปรกระบวนการทางไฟฟ้าและทางกลเข้าด้วยกัน และ “IoT Connector” กับ “Weld Spot Analytics – Insights” ช่วยบันทึกข้อมูลอัตโนมัติเพื่อการประกันคุณภาพ
- สำหรับ WM-R100A ของ AMADA WELD TECH ตามหน้าผลิตภัณฑ์ของผู้ผลิต ระบุว่าวัดกระแส แรงดัน แรงกด ระยะเคลื่อน และอัตราการไหลของก๊าซปกคลุมได้ และอ้างว่าสามารถมอนิเตอร์เครื่องเชื่อมความต้านทานได้ทุกเครื่อง
- สำหรับ MG-300A ของบริษัทเดียวกัน ตามหน้าผลิตภัณฑ์ของผู้ผลิต ระบุว่าวัดกระแส แรงดัน เวลา กำลังไฟฟ้า พลังงาน และความต้านทาน รุ่นที่สูงกว่ายังรองรับระยะเคลื่อน ความเร็ว และแรงกด และสร้างค่าขีดจำกัดจากการคำนวณ SPC ได้
- สำหรับ Genius HWI ของ Harms+Wende ตามหน้าที่ตัวแทนจำหน่ายเผยแพร่ ระบุว่ามีฟังก์ชันควบคุมกระแสคงที่ด้านทุติยภูมิ (CCR) และการจัดการอิเล็กโทรด ส่วนระบบป้อนกลับแบบปรับตัว “IQR” เป็นมาตรฐานในรุ่นสูง PRO และเป็นออปชันในรุ่นที่ต่ำกว่า
- สำหรับตัวควบคุม MFDC ของ ARO Welding Technologies ตามหน้าผลิตภัณฑ์ของผู้ผลิต ระบุว่าการเชื่อมแบบปรับตัวชดเชยความแตกต่างของวัสดุแผ่นและความหนาแผ่น การสึกของปลายอิเล็กโทรด กาว แผ่นประกบไม่สนิท และกระแสไหลแยก (shunting)
ทั้งหมดนี้เป็นคำอธิบายจากฝั่งผู้ผลิต ไม่ได้นำเสนอเป็นผลการตรวจสอบโดยบุคคลที่สาม จึงต้องยืนยันเป็นรายกรณีว่าจะได้ผลแบบเดียวกันในไลน์ของตนเองหรือไม่ จุดประสงค์ของการเปรียบเทียบคือเพื่อเข้าใจว่า “รูปแบบใดรู้อะไรได้บ้าง” ไม่ใช่เพื่อตัดสินว่ารุ่นใดดีกว่ากัน
จะบันทึกอะไร: รายการข้อมูลรายจุดเชื่อม (การบันทึกพารามิเตอร์การเชื่อม)
ความสำเร็จของการมอนิเตอร์ครึ่งหนึ่งขึ้นอยู่กับการออกแบบว่าจะบันทึกอะไร ยิ่งเพิ่มรายการมาก ปริมาณข้อมูลและภาระการสื่อสารก็ยิ่งเพิ่ม จึงควรแบ่งเป็น “จำเป็น” และ “แนะนำ”
| รายการข้อมูล | เนื้อหา | ประเภท |
|---|---|---|
| รหัสจุดเชื่อม | หมายเลขจุดเชื่อมบนแบบชิ้นงาน (เช่น รหัสระบุจุดเชื่อมสำคัญ) | จำเป็น |
| หมายเลขโปรแกรมการเชื่อม | หมายเลขเงื่อนไขในตัวควบคุม | จำเป็น |
| ค่ากระแสที่วัดได้จริง | กระแสเชื่อมของแต่ละจุดเชื่อม | จำเป็น |
| เวลาจ่ายกระแส | เวลาที่จ่ายกระแสจริง | จำเป็น |
| แรงกด | ค่าที่ตั้งไว้ และค่าที่วัดได้จริงหากวัดได้ | แนะนำ (จำเป็นสำหรับจุดเชื่อมสำคัญ) |
| แรงดัน/ความต้านทาน | ใช้คำนวณความต้านทานไดนามิก | แนะนำ |
| ผลการตัดสิน | OK/NG จากตัวควบคุมหรือเครื่องมอนิเตอร์ | จำเป็น |
| การตรวจจับการกระเด็นของโลหะ | แฟล็กว่ามีการกระเด็นหรือไม่ | แนะนำ |
| จำนวนจุดเชื่อมของปลายอิเล็กโทรดและจำนวนครั้งที่แต่งปลาย | จำนวนจุดเชื่อมหลังการแต่งปลายครั้งล่าสุด และจำนวนครั้งที่แต่งปลายสะสม | จำเป็น |
| หมายเลขหัวเชื่อม | เชื่อมด้วยหัวเชื่อม (gun) ตัวใด | จำเป็น |
| รหัสตัวควบคุม | เชื่อมด้วยตัวควบคุมตัวใด | จำเป็น |
| เวลา | วันและเวลาที่เชื่อมจุด (เวลาที่ซิงโครไนซ์แล้ว) | จำเป็น |
| รหัสชิ้นงาน | หมายเลขซีเรียลหรือหมายเลขล็อต | จำเป็น |
| ผู้ปฏิบัติงาน/หุ่นยนต์ | ผู้ปฏิบัติงานกรณีใช้หัวเชื่อมแบบถือ หรือหมายเลขหุ่นยนต์กรณีใช้หุ่นยนต์ | แนะนำ |
สิ่งสำคัญในที่นี้ไม่ใช่ค่ากระแสหรือเวลา แต่คือ 3 รายการ ได้แก่ “รหัสชิ้นงาน” “รหัสจุดเชื่อม” และ “เวลา” แม้จะบันทึกค่าได้สมบูรณ์แบบ แต่หากไม่รู้ว่าเป็นจุดเชื่อมใดของชิ้นงานใด ก็ใช้เป็นหลักฐานอธิบายต่อลูกค้าไม่ได้
การบันทึกพารามิเตอร์การเชื่อมเป็นงานประเภทเดียวกับการบันทึกเงื่อนไขของเตาอบชุบความร้อน บทความการบันทึกเงื่อนไขกระบวนการอบชุบความร้อน ซึ่งจัดการปัญหาเดียวกันในโลกของ CQI-9 ก็ใช้อ้างอิงในการแบ่งรายการได้ และบทความการเลือกเครื่องขันน็อต (nutrunner) ที่เก็บค่าแรงบิดการขันทีละตัวไว้กับชิ้นงานแต่ละชิ้น ก็มีโครงสร้างคล้ายกับข้อมูลจุดเชื่อมมาก
ออกแบบการสอบกลับงานเชื่อมจุด: การผูกจุดเชื่อมกับรหัสชิ้นงาน
การผูกข้อมูลจุดเชื่อมเข้ากับชิ้นงาน ต้องระบุให้ได้ว่า “ขณะที่เชื่อมจุดนี้ ชิ้นงานที่วางอยู่บนจิ๊กคือชิ้นใด” ในทางปฏิบัติ ให้ยืนยันรหัสชิ้นงานใน 3 จังหวะต่อไปนี้
- เมื่อชิ้นงานมาถึง: ยืนยันด้วยเซนเซอร์ตรวจชิ้นงานว่ามีชิ้นงานวางบนจิ๊กแล้ว และอ่านรหัสชิ้นงาน
- ระหว่างการเชื่อม: กำหนดให้จุดเชื่อมที่เกิดขึ้นในช่วงที่สัญญาณมีชิ้นงานบนจิ๊กยังคงอยู่ เป็นของรหัสชิ้นงานนั้น
- เมื่อนำชิ้นงานออก: ตัดช่วงข้อมูล ณ จังหวะที่ชิ้นงานออกจากจิ๊ก เพื่อไม่ให้ปนกับชิ้นงานถัดไป
วิธีกำหนดรหัสชิ้นงานขึ้นอยู่กับรูปแบบการยิงเครื่องหมายหรือโค้ดสองมิติ แนวคิดการกำหนดหมายเลขสรุปไว้ในบทความระบบจัดการหมายเลขซีเรียล และอุปกรณ์ยิงเครื่องหมายสรุปไว้ในบทความการเลือกเครื่องเลเซอร์มาร์กกิ้งอุตสาหกรรม สำหรับชิ้นงานปั๊มที่ไม่สามารถยิงเครื่องหมายลงบนแต่ละชิ้นได้ ก็มีทางเลือกแบบประนีประนอม คือผูกข้อมูลเป็นรายล็อตหรือตามหมายเลขรอบการทำงานของจิ๊ก ส่วนจะละเอียดถึงระดับใด ให้คิดย้อนจากข้อกำหนดของลูกค้าและขอบเขตที่ต้องการกักแยก
สิ่งที่มักถูกมองข้ามคือเวลา หากนาฬิกาของตัวควบคุม PLC เครื่องอ่านรหัส และเซิร์ฟเวอร์คลาดกันเพียงไม่กี่วินาที จุดเชื่อมก็จะถูกกำหนดให้กับชิ้นงานก่อนหน้าหรือถัดไป การออกแบบเพื่อให้เวลาของจุดเชื่อมและชิ้นงานตรงกัน มีอธิบายไว้ในบทความการซิงโครไนซ์เวลาในโรงงาน ไปจนถึงวิธีทดสอบรับมอบ หากไม่พึ่งเฉพาะเวลาประทับ (timestamp) ในการผูกข้อมูล แต่ใช้ร่วมกับสัญญาณมีชิ้นงานบนจิ๊กหรือหมายเลขรอบการทำงาน ระบบจะทนต่อความคลาดเคลื่อนได้ดีขึ้น
ควรประเมินปริมาณข้อมูลไว้ตั้งแต่ต้นด้วย ตามประกาศของ Audi (2023) ที่โรงงาน Neckarsulm ของบริษัท รถ 1 คันมีจุดเชื่อมประมาณ 5,000 จุด และใน 1 กะผลิต 300 คัน รวมประมาณ 1.5 ล้านจุดเชื่อม นี่เป็นตัวอย่างของโรงงานตัวถังของผู้ผลิตรถยนต์ จำนวนจุดเชื่อมในโรงงานชิ้นส่วนน่าจะน้อยกว่ามาก แต่หากผลิตชิ้นงานที่มีจุดเชื่อมหลายสิบจุดใน 1 ชิ้นเป็นหลายพันชิ้น บันทึกใน 1 วันก็จะสูงถึงหลายหมื่นถึงหลายแสนแถว ให้คูณจำนวนรายการกับระยะเวลาจัดเก็บ เพื่อประเมินความจุของพื้นที่จัดเก็บและการสำรองข้อมูล
ระยะเวลาจัดเก็บไม่มีคำตอบเดียวที่ใช้ได้กับทุกกรณี ให้กำหนดตามข้อกำหนดของลูกค้าและระเบียบการควบคุมเอกสารภายในบริษัท หากลูกค้าแต่ละรายกำหนดจำนวนปีต่างกัน การออกแบบให้กำหนดระยะเวลาจัดเก็บแยกตามหมายเลขชิ้นส่วนได้จะช่วยลดปัญหาในภายหลัง
การออกแบบ “ผูกข้อมูลกระบวนการเข้ากับชิ้นงานแต่ละชิ้น” แบบนี้มีโครงเกือบเหมือนกับบทความการสอบกลับรายช็อตของงานดายคาสติ้ง แม้กรรมวิธีจะต่างกัน แต่ประเด็นที่ต้องคิดหนักเหมือนกัน 3 ข้อ คือ จังหวะการอ่านรหัส เวลา และปริมาณข้อมูล
ดึงข้อมูลจากตัวควบคุมที่มีอยู่
ในโรงงานส่วนใหญ่ สิ่งแรกที่ควรตรวจสอบคือ “ดึงอะไรได้บ้างจากตัวควบคุมที่มีอยู่” รูปแบบการสื่อสารแตกต่างกันมากตามรุ่นและยุคของเครื่อง ตัวอย่างที่พบในประกาศของผู้ผลิตมีดังนี้
- สำหรับ PRC7000 ของ Bosch Rexroth บล็อกของผู้ผลิต (พฤษภาคม 2022) อ้างว่าเป็นผลิตภัณฑ์แรกในตลาดที่ผนวก MQTT และ OPC UA ไว้อย่างสมบูรณ์ สามารถบันทึกและส่งข้อมูลได้สูงสุด 30,000 จุดเชื่อมใน 1 วัน ส่งข้อมูลในรูปแบบ JSON และอ้างว่าเป็นแบบ “ออลอินวัน” ที่ไม่ต้องใช้เกตเวย์
- สำหรับ View-Net ของ WTC (Weld Technology Corp) ตามหน้าผลิตภัณฑ์ของผู้ผลิต ระบุว่าเก็บข้อมูลการเชื่อมผ่าน Ethernet มอนิเตอร์ตัวควบคุมการเชื่อมทั้งหมดในโรงงานได้บนหน้าจอเดียว จัดเก็บ แสดงผล และทำกราฟข้อมูลการเชื่อม รวมถึงสำรองและกู้คืนไฟล์ของ weld processor ได้
- หน้าผลิตภัณฑ์ของผู้ผลิตระบุว่า WM-R100A ของ AMADA WELD TECH มีการสื่อสาร TCP/IP ฐานข้อมูลแบบรวม และซอฟต์แวร์สถิติ Minitab 15 ส่วน MG-300A สื่อสารผ่าน RS232 หรือ Ethernet IP
- หน้าผลิตภัณฑ์ของผู้ผลิตระบุว่าตัวควบคุม MFDC ของ ARO รองรับ Ethernet IP, Profinet IO, DeviceNet, Interbus-S และ Profibus DP
- ตามหน้าที่ตัวแทนจำหน่ายเผยแพร่ Genius HWI ของ Harms+Wende มี Ethernet เป็นมาตรฐาน และรองรับ Interbus, Profibus และ discrete I/O ด้วย
หากทำรายการรุ่น เฟิร์มแวร์ และพอร์ตสื่อสารของตัวควบคุมในไลน์ของตนเอง น่าจะแบ่งได้เป็น 3 กลุ่ม คือ “ดึงได้ทันที” “ดึงได้เมื่อเปลี่ยนการตั้งค่า” และ “ดึงไม่ได้” สำหรับตัวควบคุมรุ่นเก่าที่ดึงข้อมูลไม่ได้ ให้เสริมด้วยการวัดกระแสด้านทุติยภูมิด้วยเครื่องมอนิเตอร์ภายนอก หรือรับผลตัดสินขั้นต่ำผ่าน PLC และเกตเวย์ ไม่จำเป็นต้องเปลี่ยนใหม่ทั้งหมดในครั้งเดียว
ที่จัดเก็บข้อมูลที่รวบรวมมา ให้กำหนดตามความสัมพันธ์กับระบบที่มีอยู่ หากต้องเก็บข้อมูลอนุกรมเวลาปริมาณมากเป็นเวลานาน ดูบทความการเลือกระบบ historian อุตสาหกรรม หากเก็บร่วมกับจำนวนการผลิตและสถานะการเดินเครื่อง ดูบทความการเก็บข้อมูลผลการผลิตอัตโนมัติ และหากต้องการเชื่อมประวัติการซ่อมบำรุงอุปกรณ์กับล็อตการผลิต ดูบทความการสอบกลับอุปกรณ์การผลิต หากสร้างฐานข้อมูลแยกเฉพาะสำหรับงานเชื่อม มักจะเกิดการจัดการซ้ำซ้อนเมื่อต้องเชื่อมต่อกับ MES หรือระบบคุณภาพในภายหลัง
การจัดการแต่งปลายอิเล็กโทรดและอายุอิเล็กโทรด
ปลายอิเล็กโทรดเป็นวัสดุสิ้นเปลือง เมื่อเชื่อมจุดซ้ำไปเรื่อย ๆ ปลายจะสึกและขยายกว้างขึ้น แม้กระแสเท่าเดิม นักเก็ตก็จะเล็กลง การแต่งปลายอิเล็กโทรดคือการฟื้นสภาพนี้โดยการตัดแต่งปลายให้ได้รูปทรง เมื่อใช้เหล็กแผ่นเคลือบมากขึ้น การเสื่อมสภาพนี้จะเร็วขึ้น
ต่อไปนี้คือข้อค้นพบจากงานวิจัย พร้อมขอบเขต
- งานวิจัยของ Kondo และคณะ (Quarterly Journal of the Japan Welding Society, 2009 งานร่วมระหว่างโตโยต้าและมหาวิทยาลัยโทโฮกุ) รายงานว่า เมื่อเชื่อมเหล็กแผ่นเคลือบสังกะสีแบบจุ่มร้อนผ่านการอบอัลลอย (GA) สลับกับเหล็กแผ่นไม่เคลือบ อายุอิเล็กโทรดจะสั้นลงอย่างมาก และมีแนวโน้มเกิดนักเก็ตรูปวงแหวน กลไกคือ เศษอัลลอยที่เกิดจากการเชื่อมเหล็กแผ่น GA ไปเกาะบนเหล็กแผ่นไม่เคลือบ เร่งการสึกและการแบนของปลายอิเล็กโทรด และชั้นคาร์บอนที่มีความต้านทานสูงสะสมที่กึ่งกลางอิเล็กโทรด ขัดขวางการเกิดนักเก็ตตามปกติ
- งานวิจัยของ Chen และ Zhou (Surface & Coatings Technology, 2006) เป็นงานวิจัยในห้องปฏิบัติการที่ใช้อิเล็กโทรดเคลือบ อธิบายว่าสังกะสีทำปฏิกิริยากับอิเล็กโทรดทองแดงเกิดเป็นทองเหลืองและติดแน่น จากนั้นผ่านการหลุดลอกและการเกิดหลุม (pitting) ทำให้เส้นผ่านศูนย์กลางปลายอิเล็กโทรดใหญ่ขึ้นและอายุอิเล็กโทรดลดลง และยังระบุว่าการแต่งปลายหรือเปลี่ยนอิเล็กโทรดบ่อยครั้งเป็นข้อจำกัดของความเร็วการผลิต
ขั้นตอนการประเมินอายุอิเล็กโทรดรวมอยู่ใน ISO 18278-2:2016 (Resistance welding. Weldability – Evaluation procedures for weldability in spot welding) ในฐานะขั้นตอนการทดสอบเพื่อหาช่วงกระแสเชื่อมที่เหมาะสมและอายุอิเล็กโทรด ขอบเขตคือเหล็กแผ่นไม่เคลือบและเคลือบ ความหนาแผ่นเดี่ยว 0.4 ถึง 6.0 mm
การแต่งปลายทุกกี่จุดเชื่อมนั้นแตกต่างกันมากตามวัสดุ ความหนาแผ่น รูปทรงปลายอิเล็กโทรด และกระแส จึงไม่มีตัวเลขที่ใช้ได้ทั่วไป หลักพื้นฐานคือทดสอบกับวัสดุและเงื่อนไขของตนเอง แล้วกำหนดรอบที่ขนาดนักเก็ตไม่ต่ำกว่าค่าเป้าหมาย จากนั้นบันทึกรายการต่อไปนี้
- วันเวลาที่แต่งปลาย หมายเลขหัวเชื่อม และหมายเลขเครื่องแต่งปลาย (tip dresser)
- จำนวนจุดเชื่อมหลังการแต่งปลาย (เชื่อมไปกี่จุดก่อนการแต่งปลายครั้งถัดไป)
- วันเวลาที่เปลี่ยนปลายอิเล็กโทรดและจำนวนจุดเชื่อมสะสม
- จำนวนขั้นของ stepper (ฟังก์ชันเพิ่มกระแสเป็นขั้น ๆ ตามการสึกของปลายอิเล็กโทรด) และขั้นปัจจุบัน
- บันทึกการตรวจพบการแต่งปลายที่ผิดปกติหรือตัดแต่งไม่พอ หากมี
เมื่อมีบันทึกนี้ จะเริ่มเห็นแนวโน้ม เช่น “NG เพิ่มขึ้นเฉพาะจุดเชื่อมก่อนเปลี่ยนปลายอิเล็กโทรด” หรือ “เฉพาะหัวเชื่อมบางตัวที่มีจำนวนจุดเชื่อมหลังการแต่งปลายมากเกินไป” ทั้งเรื่องการลดการเปลี่ยนที่เร็วเกินไปเพื่อลดค่าปลายอิเล็กโทรด และเรื่องการไม่ให้เกิดของเสียจากการเปลี่ยนที่ช้าเกินไป ล้วนเริ่มต้นจากบันทึกนี้
มาตรฐานและข้อกำหนดลูกค้า: ISO, AWS, JIS และ CQI-15
ต่อไปนี้คือมาตรฐานหลักที่เกี่ยวข้องกับการควบคุมคุณภาพงานเชื่อมความต้านทาน โดยแนะนำเพียงหมายเลข ฉบับ และชื่อ รายละเอียดของข้อกำหนดโปรดตรวจสอบจากต้นฉบับและข้อกำหนดของลูกค้า
| มาตรฐาน | ชื่อ (ภาษาอังกฤษ) | ความเกี่ยวข้องกับบทความนี้ |
|---|---|---|
| ISO 14373:2024 | Resistance welding — Procedure for spot welding of uncoated and coated low-carbon steels | ขั้นตอนการเชื่อมจุดของเหล็กกล้าคาร์บอนต่ำ (ไม่เคลือบและเคลือบโลหะ) แบบซ้อน 2 แผ่นและ 3 แผ่น ความหนาแผ่นเดี่ยว 0.4 ถึง 3.0 mm เป็นฉบับที่ 3 แทนฉบับปี 2015 |
| ISO 10447:2022 | Resistance welding – Testing of welds – Peel and chisel testing of resistance spot and projection welds | ขั้นตอนการทดสอบแบบลอกและการทดสอบด้วยสกัด ความหนาแผ่น 0.5 ถึง 3.0 mm |
| ISO 18278-2:2016 | Resistance welding. Weldability – Evaluation procedures for weldability in spot welding | ขั้นตอนการประเมินช่วงกระแสที่เหมาะสมและอายุอิเล็กโทรด |
| ISO 17677-1:2021 | Resistance welding — Vocabulary — Part 1: Spot, projection and seam welding | คำศัพท์และนิยาม |
| ISO 17657-4:2005 | Resistance welding – Welding current measurement for resistance welding – Part 4: calibration system | ระบบการวัดกระแสเชื่อม เซนเซอร์กระแส และการสอบเทียบเครื่องวัดกระแส |
| AWS D8.1M:2021 | Specification for Automotive Weld Quality – Resistance Spot Welding of Steel | เกณฑ์การยอมรับรอยเชื่อมจุดของเหล็กด้วยการตรวจพินิจและการวัด |
| JIS Z 3140:2017 | ชื่อภาษาอังกฤษ: Method of inspection and acceptance levels for resistance spot welds | วิธีการตรวจและระดับการยอมรับของรอยเชื่อมจุดแบบความต้านทาน |
| AIAG CQI-15 ฉบับที่ 2 | Special Process: Welding System Assessment | การตรวจประเมินระบบการจัดการงานเชื่อมสำหรับองค์กรผู้ผลิตชิ้นส่วนยานยนต์ |
มาตรฐานที่เกี่ยวข้องกับการมอนิเตอร์โดยตรงที่สุดคือ ISO 17657-4 ซึ่งครอบคลุมระบบสอบเทียบและขั้นตอนการสอบเทียบของเครื่องวัดกระแสเชื่อมและเครื่องมอนิเตอร์ที่มีเซนเซอร์กระแส (AC 50/60 Hz หรือ DC) เครื่องตรวจกระแสเชื่อมแบบพกพา (weld checker) ที่ใช้ตรวจกระแสหน้างานก็เป็นเครื่องมือวัดที่ต้องสอบเทียบเช่นกัน ตามหน้าผลิตภัณฑ์ของผู้ผลิต เครื่องตรวจกระแสเชื่อมแบบพกพา MM-410A ของ AMADA WELD TECH ใช้คอยล์ทอรอยด์ที่สอดคล้องกับ ISO 17657 และวัดกระแสได้ 0.010 ถึง 200.0 kA วิธีขึ้นทะเบียนเครื่องตรวจกระแสและเครื่องมอนิเตอร์ในบัญชีการสอบเทียบ โปรดดูบทความระบบจัดการการสอบเทียบ
CQI-15 คือการตรวจประเมินระบบการจัดการงานเชื่อม ที่ AIAG ประกาศเผยแพร่ฉบับที่ 2 เมื่อเดือนพฤศจิกายน 2019 ฉบับที่ 2 เพิ่มการเชื่อมแบบโปรเจกชันของชิ้นส่วนยึด (fastener) และการเชื่อมแบบ MIAB และรวมคำถามการตรวจประเมินไว้ใน Process Tables เช่นเดียวกับ CQI-9 ของงานอบชุบความร้อน CQI-15 อยู่ในชุดการประเมินกระบวนการพิเศษของ AIAG อย่างไรก็ตาม ประกาศของ AIAG ไม่ได้ระบุข้อกำหนดที่เป็นรูปธรรมว่าต้องบันทึกข้อมูลจุดเชื่อมอย่างไร จึงเหมาะสมกว่าที่จะวางการบันทึกข้อมูลจุดเชื่อมไว้เป็นหลักฐานหนึ่งสำหรับอธิบายสภาพจริงของการจัดการงานเชื่อม แทนที่จะถือว่าเป็นข้อกำหนดของ CQI-15 โดยตรง แนวคิดเรื่องหลักฐานที่ผ่านการตรวจประเมินได้ มีอธิบายไว้ในบทความการสอบกลับตาม IATF 16949 และบทความการเตรียมรับ IATF 16949 2nd Edition
วิธีตรวจสอบงานเชื่อมจุด: แบ่งบทบาทระหว่างการทดสอบแบบทำลาย ไม่ทำลาย และการมอนิเตอร์
วิธีตรวจสอบงานเชื่อมจุดแบ่งได้กว้าง ๆ เป็น 3 แบบ คือ การทดสอบแบบทำลาย การทดสอบแบบไม่ทำลาย (ส่วนใหญ่คืออัลตราซาวด์) และการมอนิเตอร์ ไม่ได้ใช้วิธีใดวิธีหนึ่งแทนทั้งหมด แต่แบ่งบทบาทและใช้ร่วมกัน
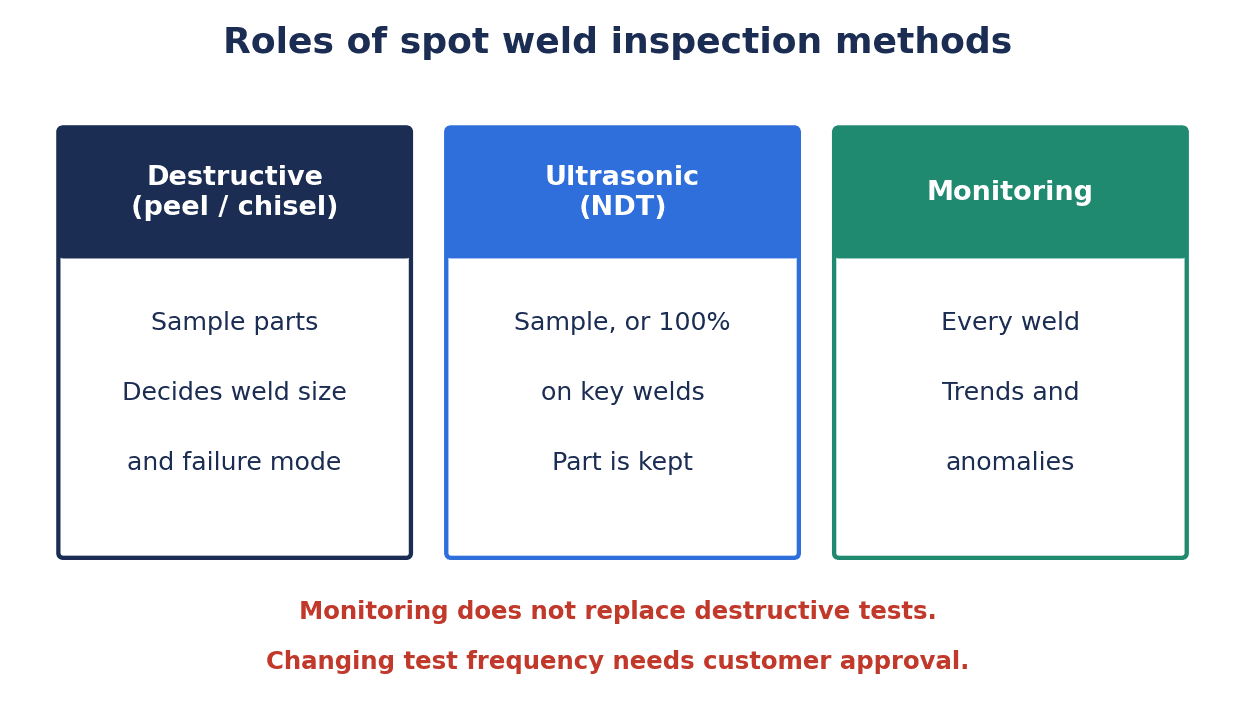
การทดสอบแบบทำลาย (แบบลอก และด้วยสกัด): ISO 10447:2022 กำหนดขั้นตอนการตัดสินขนาดรอยเชื่อมและรูปแบบการแตกหักด้วยการทดสอบแบบลอกและการทดสอบด้วยสกัด และรวมถึงการตรวจยืนยันด้วยการทดสอบด้วยสกัดแบบไม่ทำลายด้วย การทดสอบแบบทำลายเป็นวิธีเดียวที่เห็นขนาดนักเก็ตและลักษณะการแตกหักได้โดยตรง จึงเป็นเกณฑ์อ้างอิงสำหรับการหาเงื่อนไขและการตรวจประจำวัน
ในอีกด้านหนึ่ง การทดสอบแบบทำลายก็มีจุดอ่อน รายงานของกระทรวงพลังงานสหรัฐฯ ปีงบประมาณ 2006 (ห้องปฏิบัติการแห่งชาติลอว์เรนซ์ เบิร์กลีย์) ระบุข้อเสียของการทดสอบแบบทำลาย ได้แก่ ค่าเศษทิ้ง การบาดเจ็บด้านการยศาสตร์ของผู้ปฏิบัติงาน ความล่าช้าระหว่างการเกิดปัญหาจนถึงการตรวจพบ และการที่ไม่มีข้อมูลแนวโน้มเหลืออยู่ และระบุว่าอะลูมิเนียมมีราคาแพงและซ่อมแก้ยาก ค่าใช้จ่ายของการทดสอบแบบรื้อแยกจึงไม่คุ้ม รายงานฉบับเดียวกันตั้งเป้าพัฒนาอัลตราซาวด์แบบ phased array ที่ตรวจได้ในเวลาน้อยกว่า 4 วินาทีต่อ 1 จุดเชื่อม เนื่องจากเป็นเอกสารเก่าของปีงบประมาณ 2006 โปรดอ่านในฐานะภูมิหลังของปัญหา ไม่ใช่สถานะปัจจุบันของเทคโนโลยี
การทดสอบแบบไม่ทำลาย (อัลตราซาวด์): งานวิจัยที่ตีพิมพ์ในวารสารวิชาการ Materials ในปี 2022 สร้างรอยต่อ 75 รอย (5 ชิ้นต่อระดับกระแส) จากการประกบเหล็กแผ่นชุบสังกะสีด้วยไฟฟ้าหนา 0.8 mm กับเหล็กแผ่นเคลือบสังกะสีแบบจุ่มร้อนหนา 1.2 mm แล้วศึกษาความสัมพันธ์ระหว่างเสียงสะท้อนอัลตราซาวด์กับสมบัติทางกล ค่าสหสัมพันธ์ระหว่างจำนวนเสียงสะท้อนกับแรงที่ทำให้แตกหักคือ 0.41 กับขนาดนักเก็ตคือ 0.50 ส่วนเสียงสะท้อนกลางกับแรงที่ทำให้แตกหักคือ −0.69 กับขนาดนักเก็ตคือ −0.72 และรายงานว่าได้ความแม่นยำ 95% ด้วยวิธีการเรียนรู้ของเครื่อง นี่เป็นงานวิจัยในห้องปฏิบัติการ ไม่ได้หมายความว่าไลน์ผลิตจริงจะได้ความแม่นยำเท่ากัน
ตัวอย่างผลิตภัณฑ์ ได้แก่ Krautkrämer SpotVision ของ Waygate Technologies ตามประกาศของผู้ผลิต (กันยายน 2022) ระบุว่าเป็นเครื่องอัลตราซาวด์แบบ phased array แบบพกพาสำหรับงานเชื่อมจุด ใช้หัวตรวจแบบ 2D matrix ความถี่ 13 MHz (32 ชิ้นส่วนรับส่ง) และ TFM (Total Focusing Method)
การมอนิเตอร์: มีบทบาทในการบันทึกเงื่อนไขของทุกจุดเชื่อม และจับแนวโน้มและความผิดปกติ ไม่ใช่การวัดขนาดนักเก็ตโดยตรง ประกาศของ Audi (2023) อธิบายว่า จากเดิมที่วิเคราะห์แบบสุ่มตัวอย่างด้วยอัลตราซาวด์ จะเปลี่ยนเป็นการใช้ AI วิเคราะห์ข้อมูลของทุกจุดเชื่อมและมุ่งไปที่ความผิดปกติ และระบุว่ากำลังร่วมมือกับสมาคมคุณภาพเยอรมนี (DGQ) และ Fraunhofer เพื่อพิจารณารูปแบบที่ผ่านการตรวจประเมินและการรับรองได้
ขอย้ำประเด็นสำคัญอีกครั้ง แม้จะติดตั้งระบบมอนิเตอร์แล้ว การทดสอบแบบทำลายก็จะไม่หายไป หากต้องการลดความถี่ของการทดสอบแบบทำลาย ต้องนำบันทึกการมอนิเตอร์มาเทียบกับผลการทดสอบแบบทำลายในช่วงเวลาหนึ่ง แสดงหลักฐานนั้น และได้รับการอนุมัติจากลูกค้าเป็นเงื่อนไขก่อน ไม่สามารถลดความถี่ได้หากไม่ได้รับการอนุมัติ
การดำเนินการเมื่อพบความผิดปกติ: หยุด กักแยก และซ่อม
หากไม่กำหนดการดำเนินการเมื่อระบบมอนิเตอร์ตรวจพบความผิดปกติไว้ล่วงหน้า ก็จะเกิดสภาพที่สัญญาณเตือนดังแต่ไม่มีใครลงมือทำอะไร ให้กำหนด 3 ขั้นต่อไปนี้แยกตามประเภทความผิดปกติ เช่น ผลตัดสิน NG การตรวจพบการกระเด็นของโลหะ และกระแสเบี่ยงเบน
- หยุด: แยกแยะ เช่น NG ของจุดเชื่อมสำคัญให้หยุดไลน์ ส่วนจุดอื่นให้เพียงแจ้งเตือนและดูในการตรวจครั้งถัดไป หากตั้งให้หยุดทุกกรณี ไลน์จะหยุดซ้ำแล้วซ้ำเล่าจากสัญญาณเตือนผิดพลาด และสุดท้ายก็จะถูกปิดสัญญาณเตือน
- กักแยก: หากข้อมูลจุดเชื่อมผูกกับรหัสชิ้นงาน ก็จะจำกัดขอบเขตการกักแยกได้เหลือ “ชิ้นงานของจุดเชื่อมที่ผิดปกติ และชิ้นงานก่อนหน้าและถัดไปอีกไม่กี่ชิ้น” หากไม่มีการผูกข้อมูล ชิ้นงานทั้งหมดที่ผลิตออกไปหลังการทดสอบแบบทำลายครั้งล่าสุดจะต้องถูกกักแยก
- ซ่อม: เมื่อเชื่อมซ่อม (เชื่อมซ้ำ) ให้บันทึกว่าซ่อมจุดเชื่อมใดของชิ้นงานใด ใครเป็นผู้ซ่อม และใช้เงื่อนไขใด และกำหนดวิธีตรวจยืนยันหลังการซ่อมไว้ด้วย
ตัวควบคุมบางรุ่นอ้างว่าทำงานอัตโนมัติไปจนถึงการซ่อม ตามหน้าผลิตภัณฑ์ของผู้ผลิต ระบบ “SQA (Steel Quality Assurance)” ของตัวควบคุม MFDC ของ ARO ให้คะแนนคุณภาพเป็นเปอร์เซ็นต์กับแต่ละจุดเชื่อม และเชื่อมซ้ำอัตโนมัติสำหรับจุดเชื่อมที่ต่ำกว่าค่าขีดจำกัด แม้จะใช้การเชื่อมซ้ำอัตโนมัติ ก็ยังจำเป็นต้องบันทึกข้อเท็จจริงว่ามีการเชื่อมซ้ำไว้ในบันทึกของชิ้นงาน
ระบบบันทึกขั้นตอนตั้งแต่การกักแยก การซ่อม จนถึงการตรวจซ้ำ มีอธิบายโดยละเอียดในบทความระบบจัดการงานแก้ไข (rework) หากจัดการงานซ่อมรอยเชื่อมในทะเบียนเดียวกับงานแก้ไขของกระบวนการอื่น การอธิบายต่อลูกค้าก็จะรวมเป็นเรื่องเดียวได้
เมื่อวัสดุเปลี่ยน: เหล็กกล้าความแข็งแรงสูง วัสดุ hot stamping เหล็กแผ่นเคลือบ และอะลูมิเนียม
ชิ้นส่วนใหม่สำหรับรถ EV ใช้เหล็กกล้าความแข็งแรงสูงขั้นสูง (AHSS) วัสดุ hot stamping เหล็กแผ่นเคลือบ และอะลูมิเนียมมากขึ้น เมื่อวัสดุเปลี่ยน ทั้งเงื่อนไขการเชื่อมและค่าขีดจำกัดของการมอนิเตอร์ต้องกำหนดใหม่
ต่อไปนี้คือตัวอย่างงานวิจัย พร้อมขอบเขต
- งานวิจัยของ Kershaw และคณะ จากมหาวิทยาลัยเคนทักกีและ GM (Journal of Manufacturing Processes, 2024) ศึกษาวัสดุ hot stamping Usibor 1500 ที่เคลือบ AlSi (40 μm) โดยบันทึกความต้านทานไดนามิก แรงกดอิเล็กโทรด และระยะเคลื่อน เพื่อหาความสัมพันธ์กับการกระเด็นของโลหะ ขอบเขตคือความหนาแผ่น 1, 1.4 และ 1.8 mm รวม 627 จุดเชื่อม เป็นการเชื่อมด้วยมือในห้องปฏิบัติการ ผู้วิจัยชี้ว่าแบบจำลองทางกายภาพที่มีอยู่ส่วนใหญ่ครอบคลุมเฉพาะวัสดุไม่เคลือบในสภาพแวดล้อมห้องปฏิบัติการที่ควบคุมได้ ขณะที่ในการผลิตจริง เหล็กแผ่นเคลือบเป็นมาตรฐาน
- งานวิจัยของ Fraunhofer IPK (เผยแพร่ใน AHSS Insights) ใช้ความต้านทานไดนามิกและแรงกดอิเล็กโทรด ร่วมกับอัตราการเติบโตของนักเก็ตที่ได้จากการจำลอง เพื่อทำนายการกระเด็นของโลหะด้วย AI รายงานว่าเมื่อรวมข้อมูลสถิต ข้อมูลวัดจริงแบบไดนามิก และการจำลองเข้าด้วยกัน ได้ความแม่นยำประมาณ 96% และเมื่อใช้เพียงข้อมูล 30 มิลลิวินาทีแรกหลังเริ่มเชื่อม ได้ประมาณ 90% ขอบเขตคือห้องปฏิบัติการ ข้อมูล 500 จุดเชื่อม แบบซ้อน 2 แผ่นของ AHSS 1 ชนิดกับเหล็กกล้าละมุน 1 ชนิด (ไม่เปิดเผยเกรดเหล็กและความหนาแผ่น) งานวิจัยระบุว่าเมื่อกระแสสูง นักเก็ตจะเติบโตเร็วขึ้นอย่างมาก และเกิดการกระเด็นของโลหะได้ง่ายขึ้น
ตัวอย่างผลิตภัณฑ์สำหรับอะลูมิเนียม Fronius แนะนำ DeltaSpot ในบทความนิตยสารของบริษัทปี 2018 ตามประกาศของผู้ผลิต เป็นระบบที่มีเทปกระบวนการ (process tape) วิ่งผ่านระหว่างอิเล็กโทรดกับชิ้นงาน เทป 1 ม้วนเชื่อมได้สูงสุด 7,000 จุดเชื่อมโดยไม่หยุด และอายุอิเล็กโทรดสูงสุด 20,000 จุดเชื่อม ขึ้นอยู่กับการใช้งาน
สำหรับเงื่อนไขการเชื่อม AHSS แนวทางของ AHSS Insights ที่กล่าวถึงข้างต้นอ้างอิง AWS C1.1 ในการเริ่มต้นผลิตชิ้นส่วนใหม่ แนวทางที่ปฏิบัติได้จริงคือกำหนดเงื่อนไขและค่าขีดจำกัดตามลำดับต่อไปนี้
- ตรวจสอบข้อกำหนดขนาดนักเก็ตขั้นต่ำและรูปแบบการแตกหักจากข้อกำหนดของลูกค้าและมาตรฐาน
- ปรับช่วงกระแสกับชิ้นทดสอบ วัดขนาดนักเก็ตด้วยการทดสอบแบบทำลาย แล้วกำหนดเงื่อนไขเป้าหมาย
- ผลิตทดลองในเงื่อนไขเป้าหมาย และเก็บการกระจายตัวของค่าการมอนิเตอร์ (กระแส เวลา ความต้านทาน ฯลฯ)
- เทียบการกระจายตัวกับผลการทดสอบแบบทำลาย และตั้งค่าขีดจำกัดสำหรับการแจ้งเตือนและ NG ไว้ชั่วคราว
- ในช่วงต้นของการผลิตจริง ให้คงความถี่การทดสอบแบบทำลายไว้สูง และทบทวนค่าขีดจำกัด
หากไม่ตรึงค่าขีดจำกัดไว้ตั้งแต่แรก แต่วางหลักว่าจะปรับด้วยข้อมูลช่วงเริ่มต้นผลิต ก็จะลดได้ทั้งสัญญาณเตือนผิดพลาดและการตรวจไม่พบ
ข้อกำหนดที่ควรเขียนใน RFP
เมื่อให้ผู้ขายเสนอราคาระบบมอนิเตอร์ หากข้อกำหนดไม่ชัดเจน ขอบเขตข้อเสนอจะไม่ตรงกันและเปรียบเทียบไม่ได้ ต่อไปนี้คือรายการที่ควรเขียนใน RFP (เอกสารขอข้อเสนอ)
| รายการ | สิ่งที่ต้องเขียน | สิ่งที่ต้องตรวจสอบในคำตอบของผู้ขาย |
|---|---|---|
| อุปกรณ์เป้าหมาย | รายการหัวเชื่อมและตัวควบคุม (รุ่น เฟิร์มแวร์ พอร์ตสื่อสาร จำนวนเครื่อง) | การจำแนกรายรุ่นว่า “ดึงได้ทันที/ดึงได้เมื่อตั้งค่า/ต้องใช้อุปกรณ์เพิ่ม” |
| รายการข้อมูลและรอบการเก็บ | รายการจำเป็นในตารางของหัวข้อที่ 5 เก็บรายจุดเชื่อมหรือถึงระดับรูปคลื่น | ปริมาณข้อมูลและวิธีจัดเก็บกรณีเก็บรูปคลื่น |
| การผูกรหัสชิ้นงาน | จังหวะการอ่านรหัส สัญญาณมีชิ้นงานบนจิ๊ก และมีการจัดการแบบล็อตหรือไม่ | การจัดการเมื่อผูกข้อมูลไม่สำเร็จ (การแสดงหมายเลขที่ขาด การผูกใหม่) |
| ตรรกะการตัดสินและค่าขีดจำกัด | เก็บค่าขีดจำกัดไว้ที่ใด (ฝั่งตัวควบคุมหรือฝั่งระบบระดับบน) วิธีใช้ SPC | ขั้นตอนการเปลี่ยนค่าขีดจำกัดและลำดับการอนุมัติ |
| ระยะเวลาจัดเก็บและการสำรองข้อมูล | จำนวนปีที่จัดเก็บตามหมายเลขชิ้นส่วน ความถี่และสถานที่เก็บข้อมูลสำรอง | การประเมินความจุและวิธีขยาย |
| หน้าจอและรายงาน | รายการรายจุดเชื่อม การค้นหาด้วยรหัสชิ้นงาน รายงานสำหรับส่งลูกค้า | เปลี่ยนรูปแบบรายงานได้หรือไม่ |
| การแจ้งเตือน | ผู้รับแจ้ง ช่องทาง และการยกระดับ (escalation) | วิธีตั้งค่าเพื่อลดสัญญาณเตือนผิดพลาด |
| การซิงโครไนซ์เวลา | วิธีซิงโครไนซ์และความคลาดเคลื่อนที่ยอมรับได้ | วิธีมอนิเตอร์ความคลาดเคลื่อน |
| สิทธิ์ผู้ใช้และประวัติการเปลี่ยนแปลง | ขอบเขตของผู้ที่เปลี่ยนเงื่อนไขหรือค่าขีดจำกัดได้ การเก็บประวัติการเปลี่ยนแปลง | ส่งออกประวัติการเปลี่ยนแปลงในการตรวจประเมินได้หรือไม่ |
| การเชื่อมต่อกับระบบที่มีอยู่ | การเชื่อมต่อกับ MES, historian และระบบคุณภาพ | วิธีเชื่อมต่อและขอบเขตความรับผิดชอบ |
| การสอบเทียบ | การสอบเทียบเซนเซอร์กระแส เครื่องมอนิเตอร์ และเครื่องตรวจกระแส (ตามแนวคิดของ ISO 17657-4) | ข้อเสนอขั้นตอนและรอบการสอบเทียบ |
| การฝึกอบรมและการบำรุงรักษา | การฝึกอบรมสำหรับหน้างาน ฝ่ายซ่อมบำรุง และฝ่ายประกันคุณภาพ และระบบการบำรุงรักษา (รวมถึงการรองรับภาษาไทย) | เวลาตอบสนองเมื่อเกิดเหตุขัดข้องและช่องทางติดต่อ |
วิธีจัดเก็บค่าขีดจำกัดเป็นประเด็นที่มักถกเถียงกัน ตามหน้าผลิตภัณฑ์ของผู้ผลิต MG-300A ของ AMADA WELD TECH สร้างค่าขีดจำกัดจากการคำนวณ SPC ได้ แม้จะมีฟังก์ชันสร้างค่าขีดจำกัดทางสถิติ แต่ใครเป็นผู้อนุมัติค่าขีดจำกัดสุดท้าย และจะเก็บประวัติการเปลี่ยนแปลงอย่างไร เป็นสิ่งที่บริษัทต้องกำหนดเอง
FAT/SAT และเกณฑ์การรับมอบ
เมื่อรับมอบอุปกรณ์หรือซอฟต์แวร์ ให้ตรวจสอบเป็น 2 ขั้น คือ การทดสอบรับมอบที่โรงงานผู้ผลิตก่อนจัดส่ง (FAT) และการทดสอบรับมอบที่หน้างาน (SAT)
สิ่งที่ต้องตรวจสอบใน FAT (ก่อนจัดส่ง)
- ป้อนสัญญาณจำลอง แล้วยืนยันว่าไม่มีข้อมูลจุดเชื่อมขาดหายในการบันทึก
- ตรรกะการตัดสินให้ผล OK และ NG ตามข้อกำหนด (รวมถึงค่ารอบ ๆ ค่าขอบเขต)
- การผูกรหัสชิ้นงานกับจุดเชื่อมทำได้ถูกต้องในการไหลของชิ้นงานจำลอง
- เมื่อการสื่อสารขาดแล้วกลับมา ไม่เกิดข้อมูลขาดหายหรือซ้ำ
สิ่งที่ต้องตรวจสอบใน SAT (หน้างาน)
- เดินไลน์จริงในช่วงเวลาหนึ่ง และตรวจสอบอัตราการบันทึกของทุกจุดเชื่อม
- ตรวจสอบอัตราการผูกกับรหัสชิ้นงาน (จำนวนจุดเชื่อมที่ผูกไม่ได้และสาเหตุ)
- ความคลาดเคลื่อนของเวลาระหว่างตัวควบคุม เครื่องอ่านรหัส และเซิร์ฟเวอร์
- สัญญาณเตือนไปถึงผู้รับที่กำหนดภายในเวลาที่กำหนด
- เทียบผลการทดสอบแบบทำลายที่มีอยู่กับบันทึกการมอนิเตอร์ของชิ้นงานเดียวกัน
เกณฑ์ผ่านของอัตราการบันทึกและอัตราการผูกข้อมูล ไม่มีตัวเลขที่กำหนดไว้ในอุตสาหกรรม บริษัทต้องกำหนดเอง ตัวอย่างเช่น อาจแยกเป้าหมายระหว่างจุดเชื่อมสำคัญกับจุดอื่น เช่น “อัตราการบันทึกของจุดเชื่อมสำคัญต้องไม่มีข้อมูลขาดหายเลยตลอดช่วงทดสอบ ส่วนจุดเชื่อมอื่นต้องไม่ต่ำกว่าเป้าหมายที่บริษัทกำหนด” สิ่งสำคัญคือต้องเขียนค่าเป้าหมายไว้ใน RFP ก่อนทำสัญญา ไม่ใช่มากำหนดภายหลังในขั้นรับมอบ
แบบจำลองต้นทุนและผลตอบแทน (ตัวเลขสมมติ)
ตัวเลขต่อจากนี้ทั้งหมดเป็นตัวเลขสมมติที่ตั้งขึ้นสำหรับบทความนี้ เนื่องจากไม่สามารถยืนยันราคาอย่างเป็นทางการของอุปกรณ์มอนิเตอร์ได้ ต้นทุนจึงเป็นค่าสมมติด้วย โปรดใช้เป็นกรอบสำหรับการคำนวณของบริษัทเอง
โรงงานที่สมมติ: โรงงานชิ้นส่วนตัวถังรถยนต์ของบริษัทญี่ปุ่นในไทย มีหัวเชื่อมจุด 40 ตัว (หุ่นยนต์ 30 ตัว แบบติดตั้งอยู่กับที่และแบบถือ 10 ตัว) 4 ไลน์ 2 กะ เดินเครื่องปีละ 250 วัน ค่าแรงต่อชั่วโมง 300 THB
ต้นทุนปัจจุบัน (ค่าฐาน ต่อปี)
| กล่องต้นทุน | ค่าฐาน (ต่อปี) |
|---|---|
| งานแก้ไขภายในและเศษทิ้งที่เกิดจากงานเชื่อม | 2,400,000 THB |
| การจัดการข้อร้องเรียนของลูกค้าที่เกิดจากงานเชื่อม (คัดแยก ขนส่ง เปลี่ยน) | 1,500,000 THB |
| ค่าปลายอิเล็กโทรดและแคป | 1,200,000 THB |
| การจัดทำและรวบรวมใบตรวจงานเชื่อมด้วยกระดาษและ Excel | 60 ชั่วโมงต่อเดือน |
| การทดสอบแบบทำลาย (ด้วยสกัด และแบบลอก) | 4,200,000 THB |
การทดสอบแบบทำลายคือ 4 ไลน์ × 2 กะ × 250 วัน × 1 ชิ้น = 2,000 ชิ้นต่อปี ค่าชิ้นงาน 1 ชิ้นเท่ากับ 1,500 THB จึงเป็น 2,000 × 1,500 = 3,000,000 THB ค่าแรงคือ 1 ชิ้นใช้ 2 ชั่วโมง × 300 THB = 600 THB จึงเป็น 2,000 × 600 = 1,200,000 THB รวมเป็น 4,200,000 THB
รูปแบบ A: เก็บข้อมูลจากตัวควบคุมเดิม + ผูกรหัสชิ้นงาน + บันทึกการแต่งปลายอิเล็กโทรด + แดชบอร์ด
สมมติค่าใช้จ่ายเริ่มต้น 2,000,000 THB และค่าใช้จ่ายรายปี 300,000 THB
| ผลลัพธ์ | การคำนวณ | ผลต่อปี |
|---|---|---|
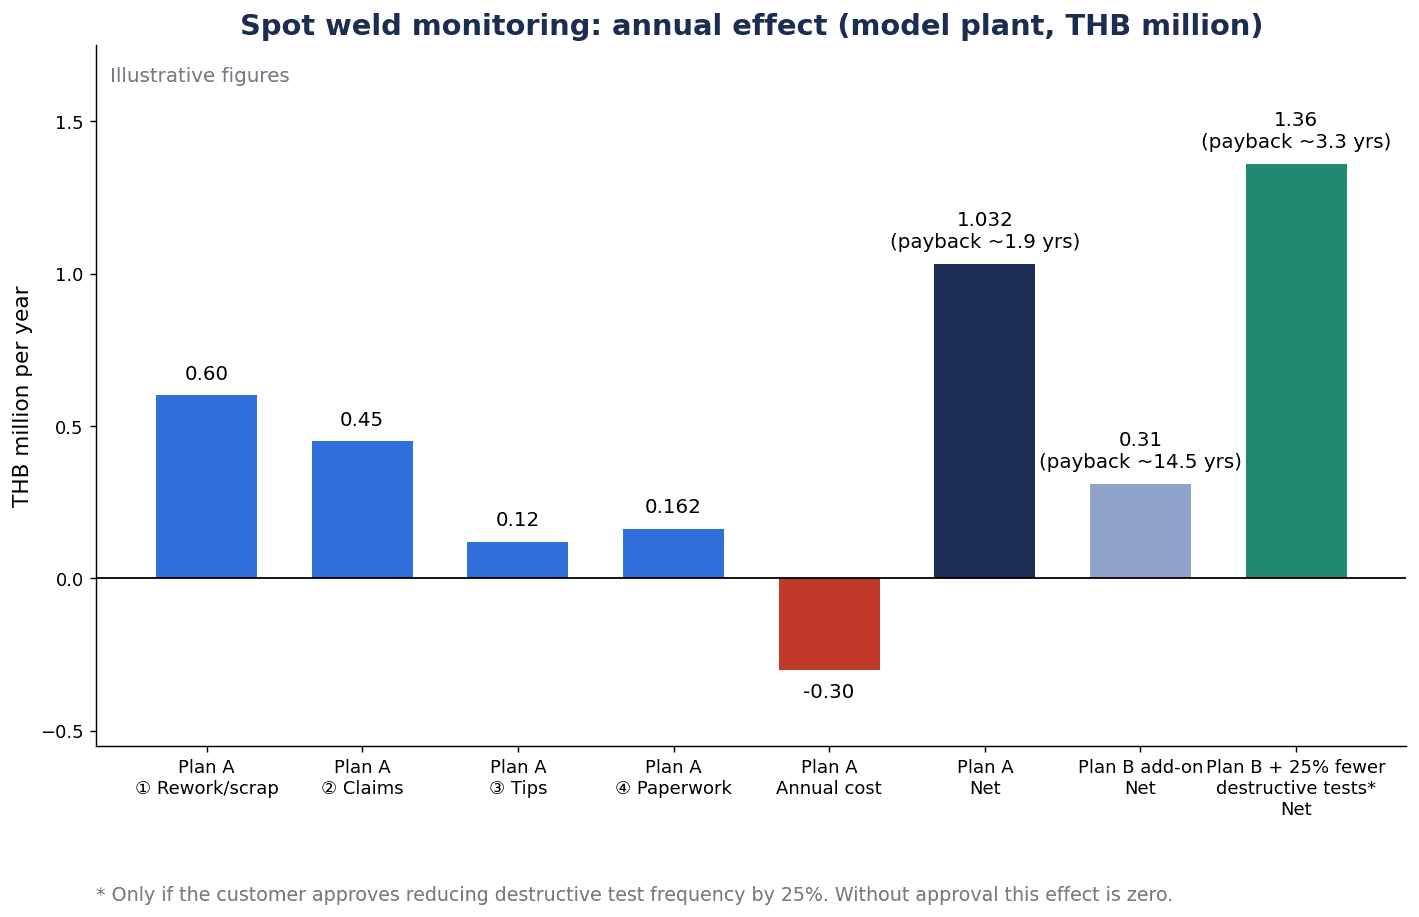
| (1) งานแก้ไขภายในและเศษทิ้งลดลง 25% | 2,400,000 × 25% | 600,000 THB |
| (2) การจัดการข้อร้องเรียนลดลง 30% (เพราะจำกัดขอบเขตการกักแยกได้ด้วยข้อมูลจุดเชื่อม) | 1,500,000 × 30% | 450,000 THB |
| (3) ค่าปลายอิเล็กโทรดลดลง 10% (ลดการเปลี่ยนที่เร็วเกินไปด้วยบันทึกการแต่งปลายและการเปลี่ยน) | 1,200,000 × 10% | 120,000 THB |
| (4) งานใบตรวจด้วยมือลดจาก 60 ชั่วโมงเป็น 15 ชั่วโมงต่อเดือน | 45 ชั่วโมง × 12 เดือน × 300 THB | 162,000 THB |
| รวมผลลัพธ์ | 600,000 + 450,000 + 120,000 + 162,000 | 1,332,000 THB |
ผลตอบแทนสุทธิคือ 1,332,000 − 300,000 = 1,032,000 THB ต่อปี ระยะคืนทุนคือ 2,000,000 ÷ 1,032,000 ≈ ประมาณ 1.9 ปี ในรูปแบบ A ไม่ได้นับการลดการทดสอบแบบทำลาย
รูปแบบ B: เพิ่มเครื่องมอนิเตอร์ภายนอกหรือการควบคุมแบบปรับตัวให้หัวเชื่อม 10 ตัวของจุดเชื่อมสำคัญ ต่อจากรูปแบบ A
ประเมินเป็นส่วนต่างหลังจากติดตั้งรูปแบบ A แล้ว สมมติค่าใช้จ่ายเริ่มต้นเพิ่มเติม 4,500,000 THB และค่าใช้จ่ายรายปีเพิ่มเติม 200,000 THB
- ลดงานแก้ไขภายในและเศษทิ้งเพิ่มเติมเป็นสัดส่วน 15% ของค่าฐาน 2,400,000 THB: 360,000 THB ไม่ใช่ 15% ของ 1,800,000 THB ที่เหลือหลังรูปแบบ A
- ลดการจัดการข้อร้องเรียนเพิ่มเติมเป็นสัดส่วน 10% ของค่าฐาน 1,500,000 THB: 150,000 THB
- รวมผลลัพธ์เพิ่มเติม: 360,000 + 150,000 = 510,000 THB ต่อปี
ผลตอบแทนสุทธิของส่วนเพิ่มคือ 510,000 − 200,000 = 310,000 THB ต่อปี ระยะคืนทุนคือ 4,500,000 ÷ 310,000 ≈ ประมาณ 14.5 ปี ภายใต้เงื่อนไขนี้ ควรมองว่าการลงทุนเพิ่มของรูปแบบ B คืนทุนไม่ได้
การวิเคราะห์ความอ่อนไหว (เฉพาะกรณีที่ลูกค้าอนุมัติให้ลดความถี่การทดสอบแบบทำลายลง 25%): เมื่อเพิ่มค่าการทดสอบแบบทำลาย 4,200,000 × 25% = 1,050,000 THB เข้าในผลลัพธ์เพิ่มเติม ผลลัพธ์เพิ่มเติมจะเป็น 510,000 + 1,050,000 = 1,560,000 THB ผลตอบแทนสุทธิเป็น 1,560,000 − 200,000 = 1,360,000 THB ต่อปี และระยะคืนทุนเป็น 4,500,000 ÷ 1,360,000 ≈ ประมาณ 3.3 ปี หากไม่ได้รับการอนุมัติจากลูกค้า ผลลัพธ์ 1,050,000 THB นี้จะเป็นศูนย์
สมมติฐานเพื่อหลีกเลี่ยงการนับซ้ำ
- (a) แยก (1) งานแก้ไขภายในและเศษทิ้ง กับ (2) การจัดการข้อร้องเรียนของลูกค้า เป็นกล่องต้นทุนคนละกล่อง
- (b) ส่วนเพิ่มของรูปแบบ B ตั้งเป็นสัดส่วนของค่าฐาน ไม่ใช่ของส่วนที่เหลือหลังรูปแบบ A เมื่อรวมรูปแบบ A และ B งานแก้ไขภายในลดลง 40% (25% + 15%) และการจัดการข้อร้องเรียนลดลง 40% (30% + 10%)
- (c) การลดการทดสอบแบบทำลายใส่ไว้เฉพาะในการวิเคราะห์ความอ่อนไหวของรูปแบบ B เท่านั้น ไม่ได้ใส่ในรูปแบบ A และไม่ได้ใส่ในกรณีพื้นฐาน
- (d) การลดค่าปลายอิเล็กโทรด (3) นับเฉพาะในรูปแบบ A ไม่ได้นับในรูปแบบ B
สิ่งที่อ่านได้จากการคำนวณ
ผลลัพธ์ส่วนใหญ่มาจากการเก็บข้อมูลจากตัวควบคุมเดิมและผูกเข้ากับชิ้นงาน (รูปแบบ A) ส่วนเครื่องมอนิเตอร์ภายนอกและการควบคุมแบบปรับตัว ควรจำกัดเฉพาะจุดเชื่อมสำคัญ และพิจารณาเมื่อมีแนวโน้มว่าจะตกลงกับลูกค้าเรื่องการทบทวนความถี่การทดสอบแบบทำลายได้
ทั้งนี้ การคำนวณนี้ไม่ได้รวมการสูญเสียโอกาสจากการหยุดไลน์ การได้คำสั่งซื้อใหม่สำหรับรถ EV การลดชั่วโมงงานตรวจประเมินเพื่อรองรับมาตรฐาน และผลจากการทำนายด้วย AI
คำถามที่พบบ่อย
การควบคุมคุณภาพงานเชื่อมความต้านทานควรเริ่มจากอะไร?
เริ่มจากการกำหนดจุดเชื่อมสำคัญ เลือกจุดเชื่อมที่มีผลต่อความแข็งแรงหรือการทำงานจากแบบและข้อกำหนดของลูกค้า และตั้งเป้าหมายแรกว่าจะเก็บกระแส เวลาจ่ายกระแส ผลตัดสิน และรหัสชิ้นงานของจุดเชื่อมนั้นให้ได้อย่างแน่นอน หากพยายามควบคุมทุกจุดเชื่อมด้วยน้ำหนักเท่ากัน หน้างานจะรับมือกับปริมาณข้อมูลและจำนวนสัญญาณเตือนไม่ไหว
การตรวจวัดกระแสเชื่อมอย่างเดียวรับประกันคุณภาพได้หรือไม่?
ไม่ได้ การตรวจวัดกระแสเชื่อมเป็นหลักฐานแสดงว่าเงื่อนไขเป็นไปตามเป้าหรือไม่ แต่ค่ากระแสเพียงอย่างเดียวไม่สามารถบอกได้ว่านักเก็ตเล็กลงจากปัจจัยอย่างแผ่นประกบไม่สนิท การสึกของปลายอิเล็กโทรด หรือกระแสไหลแยก จึงต้องอธิบายคุณภาพโดยใช้บันทึกกระแสร่วมกับบันทึกการแต่งปลายอิเล็กโทรด การมอนิเตอร์แรงดันหรือแรงกดตามความจำเป็น และการทดสอบแบบทำลาย
การสอบกลับงานเชื่อมจุดต้องละเอียดถึงระดับใด?
ขึ้นอยู่กับข้อกำหนดของลูกค้า และขอบเขตการกักแยกที่ต้องการจำกัดเมื่อเกิดความผิดปกติ การผูกจุดเชื่อมด้วยหมายเลขซีเรียลรายชิ้นละเอียดที่สุด ส่วนการผูกเป็นรายล็อตหรือตามหมายเลขรอบการทำงานของจิ๊กเป็นทางเลือกที่หยาบกว่าหนึ่งระดับ ระยะเวลาจัดเก็บก็กำหนดตามข้อกำหนดของลูกค้าและระเบียบภายในบริษัทเช่นกัน
การจัดการแต่งปลายอิเล็กโทรดต้องบันทึกอะไร?
พื้นฐานคือวันเวลาที่แต่งปลาย หมายเลขหัวเชื่อม จำนวนจุดเชื่อมหลังการแต่งปลาย วันเวลาที่เปลี่ยนปลายอิเล็กโทรดและจำนวนจุดเชื่อมสะสม และจำนวนขั้นของ stepper รอบการแต่งปลายไม่มีคำตอบที่ใช้ได้ทั่วไป จึงต้องทดสอบกับวัสดุและเงื่อนไขของตนเองเพื่อกำหนด และเก็บหลักฐานประกอบไว้ด้วย
วิธีตรวจสอบงานเชื่อมจุดมีอะไรบ้าง?
มี 3 แบบ คือ การทดสอบแบบทำลาย (แบบลอก และด้วยสกัด) การทดสอบแบบไม่ทำลาย (ส่วนใหญ่คืออัลตราซาวด์) และการมอนิเตอร์ การทดสอบแบบทำลายเป็นเกณฑ์อ้างอิงที่ยืนยันขนาดนักเก็ตและรูปแบบการแตกหักโดยตรง อัลตราซาวด์เป็นวิธียืนยันแบบสุ่มตัวอย่างหรือจุดเชื่อมสำคัญโดยไม่ทำลายชิ้นงาน และการมอนิเตอร์เป็นวิธีจับแนวโน้มและความผิดปกติของทุกจุดเชื่อม แต่ละวิธีมีบทบาทต่างกัน จึงใช้ร่วมกัน
ตัวควบคุมการเชื่อมรุ่นเก่าดึงข้อมูลได้หรือไม่?
ขึ้นอยู่กับรุ่น ขั้นแรกให้ทำรายการรุ่น เฟิร์มแวร์ และพอร์ตสื่อสาร แล้วสอบถามผู้ผลิตว่าดึงรายการใดได้บ้าง แม้จะดึงผ่านการสื่อสารไม่ได้ ก็เสริมได้ด้วยวิธีอย่างการวัดกระแสด้านทุติยภูมิด้วยเครื่องมอนิเตอร์ภายนอก หรือรับเฉพาะผลตัดสินผ่าน PLC ส่วนการเปลี่ยนตัวควบคุมใหม่ ให้พิจารณาในลำดับถัดมา โดยจำกัดเฉพาะจุดเชื่อมสำคัญ
AI ตัดสินว่างานเชื่อมจุดดีหรือเสียได้หรือไม่?
มีรายงานผลในงานวิจัย แต่ขอบเขตยังจำกัด การทำนายการกระเด็นของโลหะของ Fraunhofer IPK เป็นผลจากห้องปฏิบัติการ 500 จุดเชื่อม กับเหล็กแผ่นที่ประกบกัน 2 ชนิด งานวิจัยของ Zhou และคณะ จาก Bosch และ KIT (2018) ใช้การจำลองไฟไนต์เอลิเมนต์สร้างข้อมูลที่มีป้ายกำกับเพื่อทำนายขนาดนักเก็ต โดยครอบคลุมเพียงการจำลองแบบง่ายของเครื่องเชื่อม 1 เครื่องและ 3 โปรแกรม และผู้วิจัยระบุชัดเองว่าไม่สามารถนำไปใช้เป็นการทั่วไปได้ งานวิจัยเดียวกันยังชี้ว่าควรเริ่มจากข้อมูลที่มีป้ายกำกับ 250 จุด และประสิทธิภาพจะลดลงมากจากความไม่แน่นอนของการวัด หากจะใช้ในไลน์ผลิตจริง ขั้นตอนที่ขาดไม่ได้คือสะสมผลการทดสอบแบบทำลายของตนเองเป็นข้อมูลเฉลย และยืนยันความแม่นยำด้วยตนเอง
สรุป
- การมอนิเตอร์งานเชื่อมจุดเป็นเรื่องของการตัดสินใจว่า “จะเก็บข้อมูลของจุดเชื่อมใด ผูกกับหมายเลขชิ้นงานใด และเก็บไว้กี่ปี” ก่อนจะเป็นเรื่องของการติดตั้งอุปกรณ์เพิ่ม
- 3 สิ่งแรกที่ต้องทำ คือ กำหนดจุดเชื่อมสำคัญ เก็บข้อมูลจากตัวควบคุมเดิมและผูกกับรหัสชิ้นงาน และบันทึกการแต่งปลายอิเล็กโทรดและอายุอิเล็กโทรด
- ข้อมูลจุดเชื่อมจะใช้อธิบายต่อลูกค้าได้ก็ต่อเมื่อมี “รหัสชิ้นงาน” “รหัสจุดเชื่อม” และ “เวลา” ครบถ้วน ให้ทำการผูกข้อมูลให้แน่นด้วยการซิงโครไนซ์เวลาและสัญญาณมีชิ้นงานบนจิ๊ก
- อ่านฟังก์ชันของผลิตภัณฑ์ในฐานะข้อมูลที่ผู้ผลิตประกาศ และยืนยันในไลน์ของตนเอง รูปแบบการสื่อสารแตกต่างกันมากตามรุ่นและยุคของเครื่อง จึงควรเริ่มจากการทำรายการ
- ใช้หมายเลขและชื่อมาตรฐานเพื่อเห็นภาพรวม และตรวจสอบรายละเอียดจากต้นฉบับและข้อกำหนดของลูกค้า เครื่องวัดกระแสเชื่อมและเครื่องมอนิเตอร์เป็นอุปกรณ์ที่ต้องสอบเทียบ
- การทดสอบแบบทำลายไม่หายไปแม้จะติดตั้งระบบมอนิเตอร์แล้ว หากจะเปลี่ยนความถี่ ต้องได้รับการอนุมัติจากลูกค้า โดยใช้การเทียบกับบันทึกเป็นหลักฐาน
- ในการคำนวณด้วยตัวเลขสมมติ ผลลัพธ์ส่วนใหญ่มาจากรูปแบบ A (การเก็บข้อมูลและการผูกข้อมูล) ส่วนเครื่องมอนิเตอร์ภายนอกและการควบคุมแบบปรับตัว ให้พิจารณาโดยจำกัดเฉพาะจุดเชื่อมสำคัญ
สำหรับวิธีจัดการข้อมูลงานเชื่อมภายในการบริหารการผลิตโดยรวม โปรดดูบทความระบบบริหารการผลิตสำหรับโรงงานชิ้นส่วนยานยนต์ประกอบด้วย
TOMAS TECH ยินดีให้คำปรึกษาตั้งแต่ขั้นเริ่มต้นของการพิจารณา เช่น การเลือกว่าจะให้จุดเชื่อมใดเป็นจุดเชื่อมสำคัญ การสำรวจว่าดึงข้อมูลใดได้จากตัวควบคุมที่มีอยู่ หรือการจัดทำข้อกำหนดสำหรับ RFP ติดต่อเราได้ทางแบบฟอร์มนี้
ข้อมูลอ้างอิง
- https://www.sis.se/en/produkter/manufacturing-engineering/welding-brazing-and-soldering/welding-processes/iso-143732024/
- https://www.evs.ee/en/evs-en-iso-10447-2022
- https://knowledge.bsigroup.com/products/resistance-welding-weldability-evaluation-procedures-for-weldability-in-spot-welding
- https://www.boutique.afnor.org/en-gb/standard/iso-1767712021/resistance-welding-vocabulary-part-1-spot-projection-and-seam-welding/xs138930/241179
- https://www.boutique.afnor.org/en-gb/standard/iso-1765742005/resistance-welding-welding-current-measurement-for-resistance-welding-part-/xs015482/111797
- https://pubs.aws.org/p/2067/d81m2021-specification-for-automotive-weld-quality-resistance-spot-welding-of-steel
- https://din.de/de/wdc-beuth:din21:281800771
- https://blog.aiag.org/new-publication-alert-version-2-of-the-cqi-15-special-process-welding-system-assessment-is-now-available-at-the-aiag-store
- https://www.boschrexroth.com/en/us/company/press/adaptive-resistance-welding-controller-1984.html
- https://boschrexroth.com/en/au/blog/welding-a-gateway-to-industry-4-0
- https://www.boschrexroth.com/en/at/company/press/welding-control-prc7000-20160.html
- https://www.amadaweldtech.eu/products/resistance-welding/weld-checkers/mm-410a-portable-weld-checker
- https://www.amadaweldtech.eu/print/products/resistance-welding/advanced-process-monitoring/wm-r100a-advanced-data-analysis-monitor
- https://www.amadaweldtech.eu/products/resistance-welding/advanced-process-monitoring/mg-300a-digital-weld-monitor-resistance-spot
- https://weldtechcorp.com/products/View-Net.html
- https://tjsnow.com/resistance-welding-supplies/controls/harms-wende/genius-inverter/
- https://www.arotechnologies.com/?p=1171
- https://www.fronius.com/en-us/usa/welding-technology/info-centre/magazine/2018/getting-straight-to-the-point
- https://www.bakerhughes.com/waygate-technologies/news/waygate-technologies-launches-new-ultrasonic-inspection-solution-0
- https://www.marklines.com/en/news/351560
- https://www.nst.com.my/amp/business/economy/2026/08/1518403/thailand-car-production-rises-61pct-year-july
- https://www.mreport.co.th/en/tag/news/%E0%B8%81%E0%B8%A5%E0%B8%B8%E0%B9%88%E0%B8%A1%E0%B8%A2%E0%B8%B2%E0%B8%99%E0%B8%A2%E0%B8%99%E0%B8%95%E0%B9%8C%20%E0%B8%AA.%E0%B8%AD.%E0%B8%97.
- https://www.mreport.co.th/en/news/statistic-and-ranking/552-thailand-automotive-production-june-2026
- https://www.argusmedia.com/news-and-insights/latest-market-news/2781852-thailand-ev-boom-drives-auto-market-in-2025
- https://www.krungsri.com/en/research/industry/industry-outlook/hi-tech-industries/automobiles/io/automobile-2026
- https://osos.boi.go.th/article_attach/PR167_2567EN.pdf
- https://osos.boi.go.th/EN/news/2302/
- https://www.nationthailand.com/business/automobile/40071986
- https://www.twi-global.com/locations/south-east-asia/news-and-events/news/2026/twi-thailand-partners-with-department-of-skill-development
- https://researchportalplus.anu.edu.au/en/publications/process-monitoring-of-resistance-spot-welding-using-the-dynamic-r/
- https://ahssinsights.org/?p=661923
- https://ahssinsights.org/?p=1073
- https://publikationen.bibliothek.kit.edu/1000105460/56698070
- https://par.nsf.gov/servlets/purl/10499757
- https://www.jstage.jst.go.jp/article/qjjws/27/3/27_3_230/_article
- https://uwaterloo.ca/centre-advanced-materials-joining/sites/default/files/uploads/files/sct-20062_chen.pdf
- https://pmc.ncbi.nlm.nih.gov/articles/PMC8911221/
- https://www1.eere.energy.gov/vehiclesandfuels/pdfs/alm_06/6a_hopkins.pdf
- https://www.audi.com/en/press-releases/audi-begins-roll-out-of-artificial-intelligence-for-quality-control-of-spot-welds-15443


