


Khi xem xét triển khai robot cộng tác di động, thông số đầu tiên cần so sánh không phải tải trọng của cánh tay hay tốc độ tối đa của AMR. Thành công phụ thuộc vào việc AMR có đến đúng tư thế đã xác định hay không, cánh tay có làm việc an toàn hay không, hệ thống cấp trên có theo dõi cả hành trình và thao tác như một công việc duy nhất hay không, và nhà máy có thể khôi phục từ mọi tình huống bất thường bằng một quy trình dự đoán được hay không. Bài viết này dành cho bên mua tại các nhà máy Thái Lan đang cân nhắc mobile manipulator, mobile cobot hoặc AMMR—một cánh tay robot cộng tác tích hợp trên AMR. Trọng tâm là docking và định vị, nguồn DC, an toàn tích hợp, biên cell thay đổi, kết nối MES/WMS, phục hồi ngoại lệ, FAT/SAT, PoC 90 ngày và phân định trách nhiệm trong RFP.
Phạm vi này được tách rõ khỏi hướng dẫn tổng quát về triển khai robot cộng tác, an toàn, TCO và RFP và hướng dẫn kỹ thuật cho AMR gắn băng tải. Ở đây, đối tượng là một máy tổ hợp có đế di chuyển và cánh tay thực hiện công việc vật lý tại nhiều trạm. Câu hỏi trung tâm không phải hiệu suất vận chuyển hay một cell cố định, mà là ai bảo đảm ranh giới giữa dẫn đường và thao tác.
Kết luận: mua một cell biến đổi hoàn chỉnh, không mua hai sản phẩm rời
Mua riêng AMR và cánh tay cộng tác rồi kết nối tại hiện trường chưa tạo ra một mobile manipulator sẵn sàng sản xuất. Thiết bị có thể đã được gá lắp, nhưng ứng dụng vẫn phải có câu trả lời theo hợp đồng cho ít nhất bảy câu hỏi:
- AMR được coi là đã đến trong hệ tọa độ nào và với dung sai được xác minh ra sao?
- Tín hiệu nào ngăn cánh tay chạy tự động trước khi đế được xác lập an toàn?
- Ai quyết định đế được phép chạy khi tay đang duỗi, đang giữ chi tiết hoặc đã thay tool?
- Trạng thái pin, nhu cầu công suất đỉnh, công suất chờ và nhiệm vụ sạc được quản lý thế nào giữa đế và controller?
- MES, WMS, fleet control, arm control, PLC và máy công nghệ dùng cùng job ID và trạng thái nhất quán như thế nào?
- Ai sở hữu quy trình phục hồi khi mất mạng, mất định vị, docking lỗi, gắp lỗi, emergency stop hoặc pin thấp?
- FAT và SAT phải đo gì, và cần bằng chứng nào trước khi bên mua nghiệm thu?
Đơn vị mua sắm vì thế không phải “AMR cộng cánh tay” mà là một cell di động hoàn thành công việc đã chỉ định một cách an toàn và lặp lại. Dù nhà sản xuất AMR, nhà cung cấp robot, SI và nhà cung cấp phần mềm là các công ty khác nhau, RFP vẫn cần một bên chính chịu trách nhiệm tích hợp toàn hệ thống.
Vì sao mobile manipulator đáng quan tâm trong năm 2026
Trong thông cáo IMTS ngày 3 tháng 9 năm 2026, FANUC America giới thiệu CRX-3iA dạng di động với tải trọng 3 kg và khối lượng 11 kg. Cùng thông cáo mô tả R-50iA Compact DC Controller được thiết kế cho ứng dụng CRX trên AMR, nhận trực tiếp nguồn pin DC 24–48 V và không cần inverter riêng. Thông tin này không công bố giá, khả năng cung cấp tại Thái Lan hoặc ngày bán đại trà; bài viết không suy đoán các điểm đó. Tuy nhiên, nó cho thấy cánh tay nhẹ và nguồn trực tiếp từ pin cho ứng dụng di động đã trở thành ưu tiên thiết kế sản phẩm rõ ràng.
Trang sự kiện IMTS chính thức mô tả CRX-3iA nhận biết góc lắp và hàn đứng đi lên, cùng CRX-20iA/L theo dõi chi tiết đang chuyển động để siết bu lông. Đây là các trình diễn có giá trị về năng lực thành phần, nhưng không chứng minh một AMR có thể chạy trong nhà máy thực, docking nhiều máy và sản xuất không người. Khi chuyển thành dự án sản xuất, phải xác minh lại docking, hệ tọa độ, biến thiên phôi, chức năng an toàn và phục hồi.
Mobile manipulator, mobile cobot và AMMR
Thị trường dùng mobile manipulator, mobile cobot, AMMR (autonomous mobile manipulation robot) và AMR with robot arm với nghĩa giao nhau. Trong bài này, mobile manipulator là đế di động không người lái tích hợp cánh tay robot công nghiệp, end effector, controller và thiết bị an toàn để làm việc vật lý tại nhiều vị trí. Từ “cộng tác” không tự động cho phép vận hành không hàng rào. Toàn bộ ứng dụng—tool, phôi, tốc độ, lực, máy xung quanh và sự tiếp cận của người—cần biện pháp giảm rủi ro theo nhiệm vụ.
Khác gì so với AMR chỉ vận chuyển
AMR gắn băng tải chủ yếu bị chi phối bởi hình học tải, cao độ chuyển giao, chặn, cảm biến và handshake. Mobile manipulator có thêm cánh tay vươn trong không gian ba chiều và tương tác với cửa máy, jig, chi tiết và con người.
| Hạng mục | Trọng tâm của AMR gắn băng tải | Phần tăng thêm của mobile manipulator |
|---|---|---|
| Vị trí | Cao độ chuyển, lệch ngang, có/không có tải | Tư thế đế 6 bậc tự do, vị trí đầu tool và biến đổi tọa độ máy |
| Tải | Khối lượng và trọng tâm hàng | Trọng tâm thay đổi theo tư thế tay, phản lực, chống lật và lực cáp |
| An toàn | Kẹp cuốn khi chạy và chuyển giao | Chồng lấn vùng chạy-vùng tay, vật rơi/văng và nguy hiểm từ tool |
| Năng lượng | Truyền động, băng tải, sạc | Đỉnh công suất của tay, controller, vision, vacuum và tool |
| Điều khiển | Yêu cầu vận chuyển và transfer complete | State machine cho job, docking, correction, process, inspection, recovery |
| Nghiệm thu | Năng lực và tỷ lệ chuyển giao | Chất lượng, dừng an toàn, lặp vị trí và phục hồi mọi ngoại lệ |
Bỏ qua các phần này sẽ tạo lỗi tổ hợp: AMR báo đã đến nhưng tay không với tới; mô phỏng đạt nhưng tool va chạm ngoài hiện trường; hoặc phần trăm pin có vẻ đủ nhưng tải tức thời của tay và tool làm controller reset.
Docking và định vị: lập ngân sách sai số thay vì so catalogue
Độ chính xác dừng của AMR không phải độ chính xác TCP
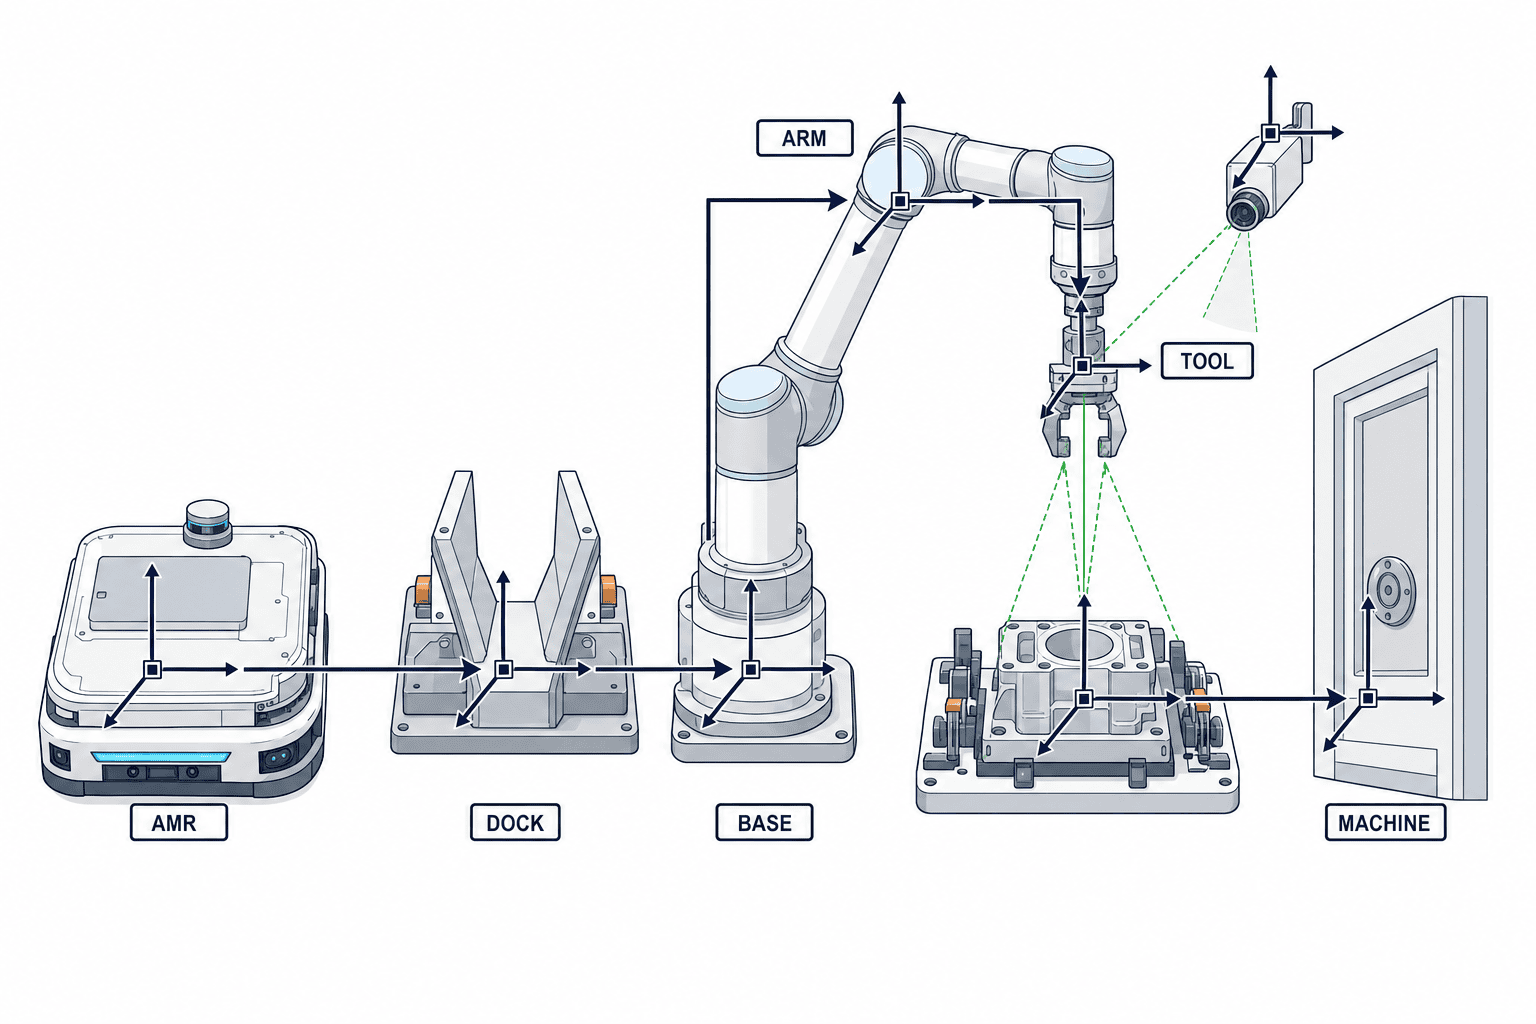
Nếu RFP chỉ ghi “độ chính xác dừng ±X mm”, trách nhiệm thật vẫn bỏ trống. Vị trí cuối của tool chịu sai số từ:
- localization của AMR trên bản đồ;
- độ gồ ghề sàn, mòn bánh và tư thế thân xe khi có tải;
- độ rơ và độ lặp của dock cơ khí;
- lắp đặt giữa mặt AMR và đế cánh tay;
- repeatability và absolute position của robot;
- tool changer, gripper và điểm TCP;
- máy, jig và phôi;
- hiệu chuẩn camera, ánh sáng, nhận dạng feature và biến đổi frame;
- nhiệt độ, rung, phản lực cáp và lực gắp.
Vì vậy, một giá trị stopping accuracy tốt không chứng minh được công đoạn chính xác. Hãy bắt đầu từ dung sai công đoạn và phân bổ ngân sách sai số. Thống nhất cách cộng thống kê, worst case hoặc đo end-to-end sau correction. Không có một con số phổ quát; kết quả phụ thuộc quy trình, thiết bị, sàn và tải. Yêu cầu nhà cung cấp nộp error budget kèm điều kiện đo và cỡ mẫu.
Ba cấp căn chỉnh
- Coarse navigation: AMR tiếp cận trạm được chỉ định.
- Dock alignment: guide, pin, target, LiDAR hoặc vision tái lập tư thế đế.
- Workpoint correction: vision, touch sensing hoặc force control trên tay/máy xác định jig hoặc phôi thực.
Khi yêu cầu chính xác tăng, chuẩn cơ khí giúp giảm gánh nặng của phần mềm. Nhưng dock cơ khí sinh failure mode mới: không nhả, kẹt bụi, xác nhận khóa sai và nhả tay khi khẩn cấp. RFP phải quy định nếu khóa chưa được chứng minh thì chuyển động nào bị cấm.
Bằng chứng docking hợp lệ
Không dùng một bit “arrived” để cho phép làm việc. Một bộ điều kiện ví dụ gồm đế đã dừng, ở trong zone, dock đã khóa, drive bị inhibit, điều kiện khởi động tay hợp lệ, máy sẵn sàng và safety input bình thường. Đây là ví dụ logic trạng thái, không phải mạch safety quy định sẵn. Điều khiển liên quan an toàn phải được thiết kế và validate theo mức yêu cầu từ risk assessment và tiêu chuẩn áp dụng.
Pin và nguồn DC: mua power profile, không chỉ mua dung lượng
Nguồn trực tiếp 24–48 V DC mà FANUC America công bố cho R-50iA Compact DC Controller có thể giảm inverter trong cấu hình tương thích. Nhưng “kết nối DC được” không đồng nghĩa thiết kế điện đã hoàn tất. Dù điện áp danh định khớp, dự án vẫn phải kiểm tra dòng đỉnh, năng lượng tái sinh, sụt áp, inrush, nhiễu, bonding, protection, isolation, connector và vận hành khi sạc.
| Trạng thái | Đế | Cánh tay | Tool/ngoại vi | Bằng chứng cần trong RFP |
|---|---|---|---|---|
| Di chuyển | Traction biến thiên | Dừng hoặc ở travel pose đã xác minh | Sensor hoạt động | Công suất TB/đỉnh, đỉnh tăng tốc, pose cho phép |
| Docking | Chậm/dừng | Chờ | Vision và lock | Inrush, năng lượng khóa, xử lý docking lỗi |
| Làm việc | Đứng yên | Theo trajectory | Gripper, vacuum, driver, inspection | Waveform theo cycle, peak, regeneration, ảnh hưởng chất lượng |
| Chờ | Đứng yên | Trạng thái servo được định nghĩa | IPC và mạng | Standby power, wake time, safe state |
| Sạc | Theo charger | Dừng hoặc hạn chế | BMS và thermal | Thời gian sạc, quy tắc chạy đồng thời, nhiệt, số charger |
| Lỗi | Controlled stop | Control/safety stop | Alarm/log | Năng lượng dư, cô lập an toàn, phục hồi thủ công |
Tính pin theo chuỗi mission thực: di chuyển, công việc cánh tay tại từng trạm, chờ, tắc nghẽn, đi tới charger, suy giảm pin, nhiệt độ và dự phòng. Không chép tuyên bố “chạy trọn một ca” vào business case. Tính lại bằng profile nhà máy và ghi power log trong PoC.
Sạc là một phần của năng lực fleet
Quy định khi năng lượng qua từng threshold: hoàn tất việc hiện tại, dừng an toàn hay chuyển job cho xe khác. VDA 5050 v3.0 có các trường và action liên quan năng lượng, sạc và power-saving, nhưng phạm vi là giao tiếp giữa central fleet control với mobile robot. Nó không bảo đảm safe stop của tay, chất lượng process hay restart máy. Job của cánh tay và trạng thái chất lượng vẫn cần model ở cấp ứng dụng.
An toàn robot di động: không dùng một chứng chỉ để lấp khoảng trống tiêu chuẩn
Phân biệt phạm vi ISO 3691-4 và ISO 10218
ISO 3691-4:2023 quy định yêu cầu và xác minh an toàn cho xe công nghiệp không người lái và hệ thống; ví dụ chính thức bao gồm AGV và AMR. Tóm tắt của ISO cho biết hệ thống xe gồm control, guidance và power system, nhưng yêu cầu cho nguồn năng lượng nằm ngoài phạm vi. Điều kiện operating zone có ảnh hưởng lớn đến vận hành an toàn. Tại tháng 9 năm 2026, trang ISO cho biết phiên bản này dự kiến được thay bằng ISO/DIS 3691-4. Hợp đồng cần khóa phiên bản áp dụng và giao trách nhiệm đánh giá chênh lệch khi bản thay thế được phát hành.
ISO 10218-1:2025 bao phủ robot công nghiệp như partly completed machinery. ISO 10218-2:2025 bao phủ tích hợp, commissioning, vận hành, bảo trì và ngừng sử dụng ứng dụng/cell robot. Điểm rất quan trọng: phạm vi chính thức loại trừ “mobility” khi robot hoặc manipulator được tích hợp với driverless industrial truck hoặc mobile platform. ISO 10218 có thể hỗ trợ phần tay và ứng dụng cell; phía đế thuộc miền xe không người lái. Không tài liệu nào tự nó khép kín mọi nguy cơ ở ranh giới máy tổ hợp.
Do đó không thể kết luận “AMR theo ISO 3691-4 + tay theo ISO 10218 = mobile manipulator an toàn.” Integrator phải đánh giá nguy cơ kết hợp: giao nhau giữa chạy và tay, biên cell thay đổi theo vị trí/trạng thái, tiếp cận của người khác nhau theo trạm, tool/phôi rơi, trọng tâm dịch chuyển và emergency stop phối hợp.
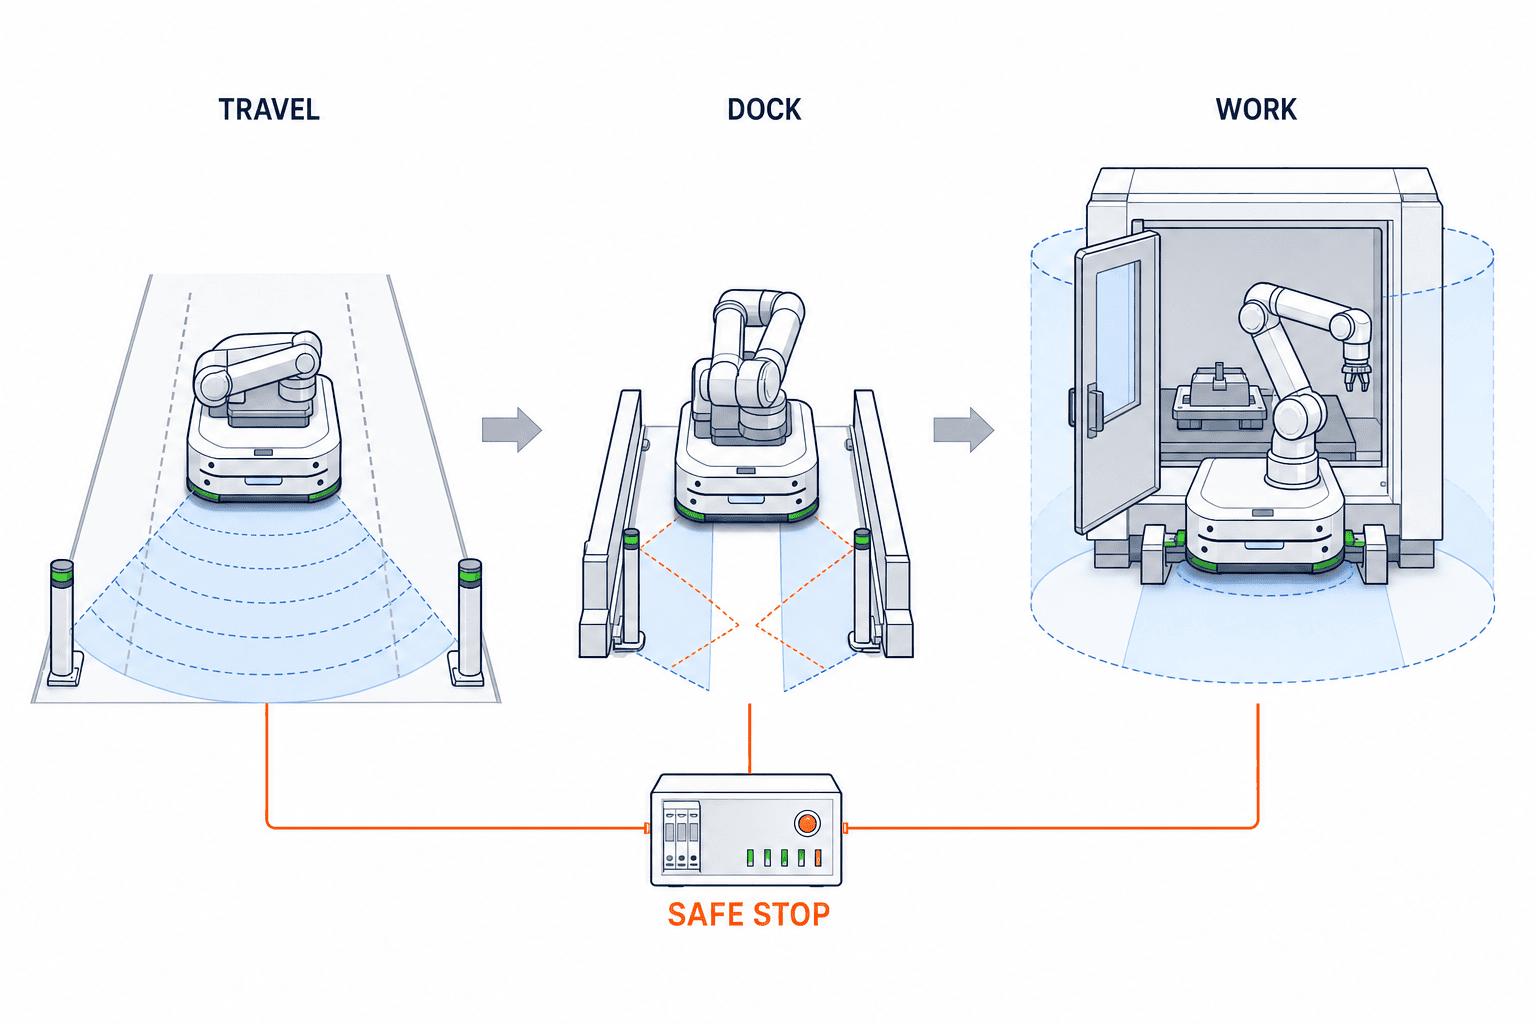
Biên cell không còn là một vạch cố định trên sàn
- Travel: contour đế, tải, tay thu gọn, khoảng dừng và vùng cảm biến;
- Docking: điểm kẹp giữa đế và trạm, guide và cơ cấu khóa;
- Work: tầm với, tool, phôi, khả năng văng và chuyển động máy;
- Teaching/Maintenance: người tiếp cận, manual motion và energy isolation;
- Recovery: không gian kéo, đẩy, nhả phanh hoặc nâng.
Đừng rút gọn tất cả thành automatic/manual. Xác định chuyển động, tốc độ, lực, năng lượng và điều kiện tiếp cận cho từng state. Ví dụ: cấm chạy nếu tay chưa ở travel pose được xác minh; dừng tay an toàn nếu mất docking; không cho đế rời đi khi cửa máy mở hoặc tool còn trong máy.
Ranh giới emergency stop và protective stop
Lập ma trận thể hiện emergency stop của AMR, tay, máy, scanner và door tác động phần nào bằng stop function nào. Cắt mọi thứ cùng lúc không luôn là hậu quả an toàn nhất: mất vacuum có thể làm rơi phôi, tool có thể kẹt trong máy, xe có thể chắn lối thoát. Bắt đầu từ giảm rủi ro và quản lý năng lượng dư, sau đó thiết kế quyền reset, điểm reset, re-home, xử lý WIP và kiểm tra restart.
Tích hợp cấp trên: nối hành trình, thao tác và chất lượng bằng một job ID
Nếu transport order và chương trình tay được quản lý tách rời, nhà máy mất traceability end-to-end. Hãy cấp job ID duy nhất và ghi ít nhất các sự kiện:
- Phát hành job, priority, sản phẩm và máy đích;
- Gán AMR, cho phép route, trạng thái năng lượng và departure;
- Đến trạm, yêu cầu dock và dock proven;
- Máy ready, revision chương trình tay, tool ID và calibration;
- Nhận diện phôi, gắp, bắt đầu/kết thúc process hoặc inspection;
- Giá trị chất lượng, OK/NG, retry và nơi quarantine;
- Undock, đi đích kế tiếp và job complete;
- Fault code, state khi lỗi, hành động phục hồi, người thực hiện và downtime.
VDA 5050 v3.0 định nghĩa interface vendor-neutral giữa central fleet control và mobile robot. Bản 2026 bổ sung zone, path sharing, error translation và power-saving cho robot tự chủ hơn. Nó hữu ích cho mixed fleet nhưng là tùy chọn và không chuẩn hóa chương trình tay, torque, vision result, machine interlock hoặc functional safety. RFP phải quy định version, topic/action, retry, time sync, offline behaviour, extension và conformance test—không chỉ ghi “tương thích VDA 5050.”
Thống nhất state machine trước giao diện màn hình
Một dự án có thể dùng IDLE, ASSIGNED, NAVIGATING, DOCKING, READY, MANIPULATING, VERIFYING, UNDOCKING, COMPLETED, RECOVERY và SAFE_STOP. Tên không quan trọng bằng entry, exit, timeout, retry limit và hệ thống sở hữu. Thiết kế phải phát hiện trạng thái chia cắt như “đế complete, tay vẫn chạy” hoặc “MES cancel, tay vẫn giữ phôi.”
Thiết kế phục hồi ngoại lệ trước
Demo bán hàng cho thấy normal path; availability thường do exception path quyết định. Đưa fault injection vào RFP và PoC.
| Ngoại lệ | Phản ứng tự động mong đợi | Quy trình và bằng chứng của nhà máy |
|---|---|---|
| Dock không proven | Retry đúng giới hạn rồi lùi an toàn | Kiểm tra bụi, target, sàn; lưu reason code |
| Thiếu phôi/gắp đôi | Không chạy; nhận diện lại hoặc quarantine | Part ID, ảnh, grip signal và quyết định |
| Mất mạng | Dừng an toàn theo state, ngăn chạy trùng | Đối soát sự kiện cuối sau reconnect |
| Pin thấp | Không nhận việc mới, sạc/chuyển an toàn | Energy history, charger state, job owner |
| Emergency stop | Dừng scope đã định và quản lý năng lượng | Kiểm tra, quyền reset, re-home, xử lý WIP |
| Machine alarm | Về pose an toàn nếu được và đồng bộ | Machine code, tool state, resume point |
| Mất localization | Cấm tay chạy, dừng xe | Relocalize, quy tắc kéo và kiểm soát lối đi |
| Quality NG | Giới hạn rework và quarantine | Measurement, program revision, lot, approver |
“Operator xử lý” chưa phải là một quy trình. Phải nêu ai dùng màn hình nào, kiểm tra gì, reset thiết bị nào, xử lý phôi ra sao và lưu bằng chứng gì. Tại nhà máy Thái Lan, có thể duy trì màn hình kỹ thuật tiếng Anh và hướng dẫn bất thường tiếng Thái, cùng tham chiếu một bộ state/fault code.
PoC 90 ngày để tạo tiêu chí nghiệm thu
Lịch dưới đây là ví dụ thiết kế dự án, không phải cam kết hiệu năng sản phẩm. Điều chỉnh theo cửa sổ dừng máy, thời gian mua sắm và cỡ mẫu.
Ngày 0–15: xác định quy trình và trách nhiệm
- Quan sát cycle, chất lượng, dừng, thao tác tay và bất thường.
- Thu thập phôi danh định, min/max, lỗi, bẩn và lệch.
- Lập RACI cho AMR, tay, tool, máy, IT/OT, safety và nguồn.
- Lập positioning error budget từ dung sai công đoạn.
- Liệt kê tiêu chuẩn, loại trừ và chỉ định người sở hữu combined-risk integration.
Gate 1: có cần di động không? So sánh một robot di chuyển với nhiều fixed cell. Docking, travel, state switching và charging có thể lớn hơn lợi ích linh hoạt.
Ngày 16–30: freeze interface và thử nghiệm
- Review cơ khí, trọng tâm, mounting, tool, cáp và đường bảo trì.
- Freeze I/O, API, job ID, state machine, time sync và log.
- Viết safety requirement, mode, zone và stop/restart matrix.
- Xác định power profile, BMS, isolation và charging mission.
- Thống nhất sample, repetition, instrument, acceptance và retest FAT/SAT.
Gate 2: mọi tuyên bố có đo được không? Chuyển “chính xác cao,” “an toàn,” “seamless” thành phép đo hoặc loại bỏ.
Ngày 31–60: tích hợp một công đoạn đại diện
- Chạy navigation, docking, correction, work, inspection và undock tại một trạm.
- Thử phôi biên dung sai, lỗi, bẩn và thay đổi ánh sáng.
- Ghi waveform nguồn, energy, thermal và charging.
- Mô phỏng an toàn người, xe đẩy, cửa và traffic.
- Trace mọi sự kiện bằng một job ID.
Gate 3: normal path có lặp lại không? Đánh giá success rate, phân bố cycle, lượng correction, rework và intervention trên cỡ mẫu đã thống nhất, không dựa vào một video.
Ngày 61–75: fault injection và recovery
- Tiêm lỗi mất mạng, che sensor, bụi tại dock, pin thấp, machine alarm và thiếu phôi.
- Thử emergency stop, scanner intrusion, door open và restart.
- Xác nhận log tái dựng cause, affected part, software revision và người phục hồi.
- Đo khả năng phục hồi của nhân viên đã đào tạo bằng hướng dẫn tiếng Thái.
Gate 4: cách dừng và quay lại có chấp nhận được không? Tách unattended recovery khỏi recovery cần con người cho phép.
Ngày 76–90: chạy như SAT và quyết định mở rộng
- Chạy với sàn, mạng, phôi, layout và ca thực.
- Production, maintenance, EHS, IT và quality cùng xử lý open point.
- Bàn giao spare, backup, source, licence, calibration và training.
- Phân biệt tiêu chuẩn tái sử dụng với điểm riêng của trạm cần reassessment.
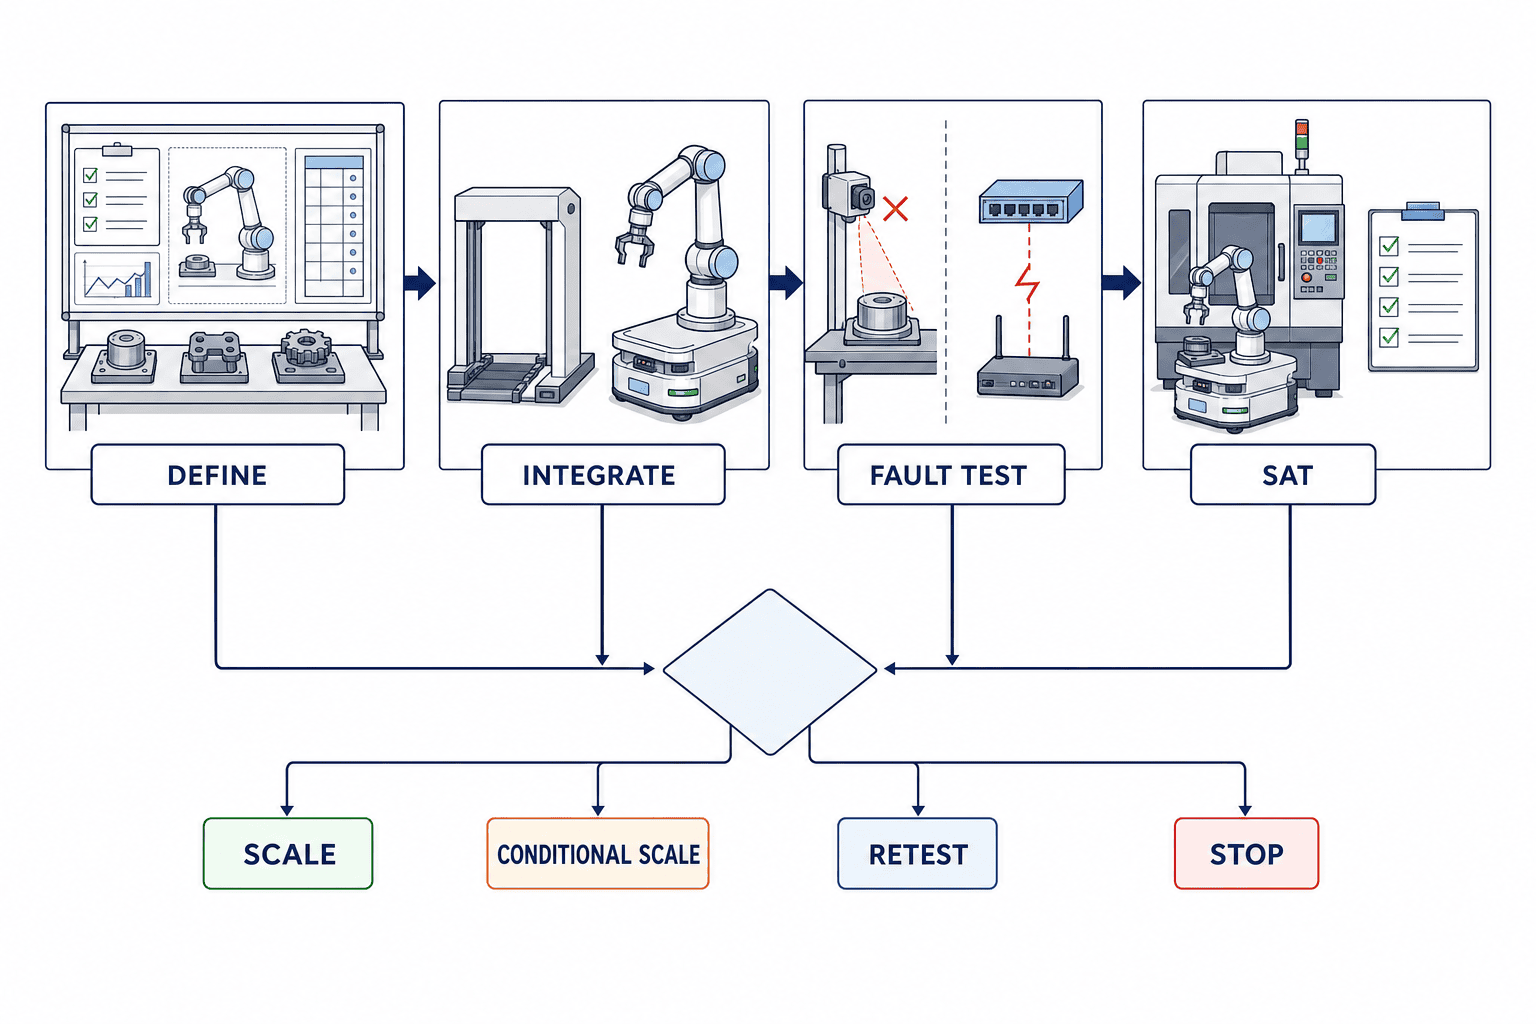
Gate 5: chọn SCALE, CONDITIONAL SCALE, RETEST hoặc STOP. Quyết định có điều kiện phải nêu open point, owner, deadline và phạm vi ảnh hưởng.
FAT/SAT: mua bằng chứng, không mua câu “đã chạy được”
FAT nên xác minh configuration/revision, hình học, trọng tâm, mounting, wiring, protection, I/O, API, state transition, tool change, calibration, phôi đại diện, fault injection và hồ sơ safety function. Điều kiện không tái tạo được tại nhà cung cấp như sàn hay mạng thật phải ghi thành hạng mục SAT, không được coi là pass.
SAT kiểm tra joint và slope của sàn, vật phản xạ, bụi, ánh sáng, wireless roaming, traffic, tọa độ máy thực, cửa/jig thực, phương tiện khác, luồng người, charger và bàn giao ca. Safety validation phải để lại bằng chứng hành vi stop/restart hoạt động trong điều kiện site.
Quy tắc nghiệm thu phải nêu đơn vị, dụng cụ, trạng thái calibration, time sync, cỡ mẫu, mix/exclusion, phân loại first-pass/retry/manual/fail, safety gate không được bù bằng điểm trung bình, phạm vi regression sau đổi phần mềm, thời hạn sửa, chi phí retest, trách nhiệm chậm và quyền sở hữu raw log, video, risk assessment, validation report.
Ma trận trách nhiệm RFP cho mobile manipulator
| Gói công việc | Một bên chịu trách nhiệm | Deliverable |
|---|---|---|
| Tích hợp toàn hệ thống | Prime SI | System spec, responsibility matrix, integrated risk, acceptance closure |
| AMR/Fleet | Nhà cung cấp AMR | Xe, map, traffic, charging, recovery, log, API |
| Arm/Controller | Robot SI | Mounting, chương trình, safety function, backup |
| EOAT/Process | Process SI | Tool, giữ phôi, chất lượng, utility, consumable |
| Docking | Một owner tích hợp | Error budget, physical datum, proof, release, maintenance |
| Functional safety | Safety owner | Requirement, circuit, calculation, validation, residual risk |
| IT/OT | Integration owner | Job, state, history, time, retry, cybersecurity |
| Sửa máy | Machine SI | Door, jig, PLC, interlock, restart point |
| FAT/SAT | Bên mua duyệt, SI thực hiện | Procedure, data, evidence, correction, chữ ký |
| Handover | Nhà máy và SI | SOP, training, spare, maintenance, escalation |
Rủi ro lớn nhất là phần giữa không ai sở hữu: dock confirmation, quyền chạy tay, quyền chạy lại, emergency stop xuyên hệ thống, nguồn, đồng hồ và log correlation. Prime SI không cần tự sản xuất mọi sản phẩm, nhưng phải giải thích tính hoàn chỉnh, quản lý sub-vendor và đóng lỗi nghiệm thu qua một đầu mối.
Checklist trước khi đặt hàng
Quy trình và business case
- Đã so sánh mobile concept với nhiều fixed cell chưa?
- Năng lực đã tính travel, queue, dock, correction và charging chưa?
- Lợi ích có đo được ngoài headcount—chất lượng, downtime, ca đêm, linh hoạt thay đổi—hay không?
- Có quyền dừng sau PoC và điều kiện scale rõ không?
Kỹ thuật
- Mỗi trạm có error budget và correction method không?
- Đã thiết kế trọng tâm, chống lật, travel pose và stow proof chưa?
- Đã kiểm peak current, protection, noise, regeneration, charging—not chỉ điện áp DC—chưa?
- Một job ID có nối order đến quality result không?
- Reconnect có ngăn thực thi trùng không?
An toàn và vận hành
- Hiểu phạm vi và loại trừ của ISO 3691-4 và ISO 10218-1/-2 chưa?
- Có một bên chịu trách nhiệm combined risk bao gồm mobility không?
- Đã định nghĩa boundary cho travel, docking, work, teaching, maintenance, recovery chưa?
- Test có bao gồm giữ phôi, trạng thái máy và restart sau emergency stop không?
- Có hướng dẫn recovery tiếng Thái và kiểm tra năng lực không?
FAQ về triển khai robot cộng tác di động
Mobile manipulator và AMMR có giống nhau không?
Thường giao nhau: AMMR thường là đế di động tự hành tích hợp manipulator. Định nghĩa thay đổi theo nhà cung cấp. Trong RFP, hãy định nghĩa navigation, arm, tool, safety mode, work envelope và interface thay vì chỉ dựa vào tên.
Cánh tay cộng tác trên AMR có thể chạy không hàng rào không?
Không tự động. Chức năng collaborative của tay không bao phủ nguy cơ từ chạy, tool, phôi, máy, người tiếp cận, rơi, kẹp hoặc trọng tâm thay đổi. Toàn ứng dụng cần risk assessment và biện pháp bảo vệ cho từng vị trí/mode.
Nên chỉ định docking accuracy bao nhiêu mm?
Không có một số chung. Bắt đầu từ sai số TCP cho phép rồi phân bổ cho AMR, dock, mounting, arm, tool, fixture, part và vision. Chỉ định sàn, tải, nhiệt độ, cỡ mẫu và cách nghiệm thu sau correction, không chỉ giá trị catalogue.
Nguồn DC có loại bỏ inverter không?
Tùy controller. FANUC America cho biết R-50iA Compact DC Controller nhận trực tiếp pin 24–48 V DC mà không cần inverter riêng. Tuyên bố này chỉ áp dụng cho sản phẩm đó. Peak current, protection, bonding, regeneration, voltage sag và sử dụng khi sạc vẫn là thiết kế riêng.
Hỗ trợ VDA 5050 có hoàn tất kết nối cấp trên không?
Không. VDA 5050 chủ yếu định nghĩa giao tiếp fleet control-mobile robot. Chương trình tay, PLC máy, dữ liệu chất lượng, safety signal và manufacturing order vẫn cần tích hợp. Hợp đồng phải ghi version và feature set.
PoC 90 ngày cần pass những gì?
Không chỉ normal cycle. Hãy gate docking repeatability, quality, power, network loss, localization loss, low battery, emergency stop, machine fault, recovery time và log completeness. Giá trị dựa trên baseline nhà máy và thống nhất sample, instrument, retest trước.
Ranh giới quan trọng nhất trong RFP là gì?
Ranh giới giữa đế và tay: dock proven, quyền manipulate, quyền resume travel, emergency stop phối hợp, nguồn, log và recovery. Giao một bên bảo đảm. Cộng các warranty riêng lẻ không phải nghiệm thu toàn hệ thống.
Kết luận: vẽ trách nhiệm trước khi vẽ tầm với
Mobile manipulator có thể đưa một nguồn lực linh hoạt đến nhiều quy trình. Đổi lại, vị trí, năng lượng, biên an toàn, trạng thái phần mềm và trách nhiệm phục hồi đều di chuyển theo nó. Trước khi so catalogue cánh tay và AMR, hãy lập error budget, power profile, state machine, safety requirement, fault test, kế hoạch bằng chứng FAT/SAT và responsibility matrix. Sản phẩm mới mở rộng lựa chọn kiến trúc, nhưng chỉ đặc tả đo được và acceptance test mới chứng minh kiến trúc hoạt động trong nhà máy.
TOMAS TECH có thể hỗ trợ nhà máy tại Thái Lan từ khảo sát, so sánh fixed cell, lập RFP mobile manipulator, thiết kế trách nhiệm AMR/cánh tay/máy/IT đến PoC 90 ngày và FAT/SAT. Có thể trao đổi ngay cả trước khi chọn sản phẩm hoặc nhà cung cấp. Liên hệ với chúng tôi.
Tài liệu tham khảo
- FANUC America, “FANUC America Brings Robotics, Automation, Physical AI and CNC Innovation to IMTS 2026,” 3-9-2026
- FANUC America, “IMTS 2026,” 14–19-9-2026
- ISO 10218-1:2025 — Industrial robots
- ISO 10218-2:2025 — Industrial robot applications and robot cells
- ISO 3691-4:2023 — Driverless industrial trucks and their systems
- VDA, “Version 3.0 of VDA 5050 released,” 20-4-2026
- VDA 5050 Version 3.0.0, March 2026
*Các giai đoạn 90 ngày, tên trạng thái và hạng mục thử trong bài là ví dụ thiết kế dự án. Việc tuân thủ pháp luật và xác nhận an toàn phải dựa trên thiết bị, quy trình, quốc gia và điều kiện thực tế cùng chuyên gia đủ năng lực và integrator chịu trách nhiệm.*


