


เมื่อโรงงานในไทยติดตั้งหรือปรับปรุงการควบคุมอินเวอร์เตอร์ การเลือกไดรฟ์จากค่า kW ของมอเตอร์เพียงอย่างเดียวอาจทำให้ปัญหาไปปรากฏในช่วงทดสอบสุดท้าย เช่น กระแสเกินขณะเร่ง แรงดัน DC bus สูงขณะหยุด ความเค้นต่อฉนวนมอเตอร์ การสื่อสารกับ PLC ไม่ตรงกัน สัญญาณรบกวน EMC หรือวงจรความปลอดภัยไม่ครบ บทความนี้ครอบคลุมงานหลังจากตัดสินใจใช้ Variable Frequency Drive (VFD) แล้ว ตั้งแต่ภาระและความเข้ากันได้ของมอเตอร์ การเบรกและคืนพลังงาน สายและสายดิน ฮาร์มอนิก STO สัญญา PLC/fieldbus ไปจนถึง RFP, FAT/SAT, cutover, rollback, backup และการส่งมอบ
ขอบเขต: ทำโครงการ VFD ให้เสร็จ ไม่ใช่เปรียบเทียบเทคโนโลยีซ้ำ
บทความเดิมเรื่องการเปรียบเทียบเซอร์โวกับอินเวอร์เตอร์ช่วยเลือกจากความแม่นยำด้านตำแหน่ง ความเร็ว และแรงบิด ส่วนบทความนี้สมมติว่า VFD เป็นแนวทางที่เหมาะสมแล้ว และเน้นการเลือก ออกแบบ จัดซื้อ ตรวจรับ เปลี่ยนระบบ และส่งมอบให้ดูแลรักษาได้
หากหัวใจของงานคือการกำหนดตำแหน่งหรือซิงโครไนซ์หลายแกน ให้ทบทวนคู่มือบูรณาการระบบควบคุมเซอร์โวในประเทศไทยก่อน สำหรับปั๊ม พัดลม สายพาน เครื่องผสม เครื่องอัดรีด และเครื่องม้วนที่เน้นความเร็วแปรผัน VFD อาจเหมาะสม อย่างไรก็ตาม คู่มือมอเตอร์และไดรฟ์ของกระทรวงพลังงานสหรัฐฯ ระบุว่า VFD ไม่เหมาะกับทุกงาน และการประหยัดขึ้นกับลักษณะโหลดและรูปแบบการเดินเครื่อง จึงไม่ควรกำหนดใน RFP ว่า “ติดตั้งแล้วประหยัดแน่นอน”
กำหนดขอบเขตข้อกำหนดของการควบคุมอินเวอร์เตอร์ก่อน
โครงการมักล้มเหลวเมื่อ datasheet ของ VFD แยกออกจากเกณฑ์รับมอบระบบ ควรทำตารางขอบเขตข้อกำหนดฉบับเดียวให้ฝ่ายเครื่องกล ไฟฟ้า ควบคุม ความปลอดภัย OT ซ่อมบำรุง และจัดซื้อใช้ร่วมกัน
| ด้าน | ข้อมูลขั้นต่ำ | หลักฐานรับมอบ |
|---|---|---|
| กระบวนการ | ความเร็วต่ำสุด/พิกัด/สูงสุด เวลาเร่ง-ลด เดินต่อเนื่องหรือเป็นช่วง กลับทิศ | ค่าที่วัดและ trend ในจุดเดินเครื่อง |
| โหลด | แรงบิดแปรผัน/คงที่ กำลังคงที่ inertia การกระแทก กรณีติดขัด | การคำนวณโหลดและ log กระแส/แรงบิด |
| มอเตอร์ | ป้ายชื่อ ฉนวน ช่วงความเร็ว ระบายความร้อน bearing sensor อุณหภูมิ | หนังสือยืนยันความเข้ากันได้และอุณหภูมิ |
| แหล่งจ่าย | แรงดัน ความถี่ fault level หม้อแปลง ระบบสายดิน โหมด generator | single-line diagram และการวัด power quality |
| ควบคุม | PLC, network, I/O, เจ้าของคำสั่ง, พฤติกรรมเมื่อผิดปกติ | signal list, state transition, communication test |
| ความปลอดภัย | risk assessment ฟังก์ชันหยุด เป้าหมาย PL/SIL ป้องกัน restart | calculation, wiring inspection, functional test |
| สภาพแวดล้อม | อุณหภูมิ ความชื้น ฝุ่น ก๊าซกัดกร่อน ระดับความสูง ระบบระบายความร้อนตู้ | site survey และ heat calculation |
| การใช้งาน | backup อะไหล่ เวลากู้คืน training change control | restore test ทะเบียนทรัพย์สิน เอกสารส่งมอบ |
อย่าใช้คำว่า “ตามมาตรฐานผู้ขาย” เพื่อปิดรายการที่ยังไม่ทราบ ให้บันทึกเป็น open item พร้อมวิธีหาเจ้าของและกำหนดเวลา เช่น วัดหน้างาน ขอข้อมูล OEM หรือดึง log จากระบบเดิม
ขั้นที่ 1: เลือกขนาดจากโหลดและ duty ไม่ใช่ kW เท่านั้น
การปรับปรุง VFD ไม่จำเป็นต้องใช้ kW เท่าเดิมเสมอ ตรวจสอบกระแสต่อเนื่อง กระแส overload ช่วงสั้น แรงบิดที่ความเร็วต่ำ และ derating จากอุณหภูมิในตู้ ระดับความสูง หรือ carrier frequency สายพาน เครื่องผสม เครื่องบด และเครื่องอัดรีดอาจหนักที่สุดตอนเริ่มแบบมีโหลดหรือแก้การติดขัด ไม่ใช่ตอนความเร็วพิกัด
ข้อกำหนดควรมี distribution ของความเร็ว กระแส และเวลาทำงานในกะตัวแทนหรือ 24 ชั่วโมง จำนวน start/reverse/rapid stop สูงสุด กรณีเลวร้าย เช่น cold start หรือ full-load start ระดับและเวลาของ overload อุณหภูมิตู้สูงสุด ความผันผวนแหล่งจ่าย และจุดประสงค์ของ bypass
สำหรับพัดลมและปั๊ม การลดความเร็วอาจลดกำลังเพลาได้มากในระบบที่เหมาะสม แต่ผลจริงขึ้นกับ static head, minimum flow, ชั่วโมงเดินเครื่อง และ damper/valve เดิม ใช้หลักการ baseline จากคู่มือ RFP ระบบติดตามพลังงานโรงงานไทยและเปรียบเทียบก่อน-หลังภายใต้เงื่อนไขการผลิตเดียวกัน
| สถานะ | คำสั่งความเร็ว | ระยะเวลาเพื่อเป็นตัวอย่าง | ความต้องการแรงบิด | วิธีตรวจ |
|---|---|---|---|---|
| ลำเลียงปกติ | เทียบเท่า 35–50 Hz | ต่อเนื่อง | ภายในค่าคำนวณ | trend กระแส/ความเร็ว |
| เริ่มแบบมีโหลด | เทียบเท่า 0→35 Hz | ตัวอย่างแนะนำไม่เกิน 10 วินาที | ตัวอย่างแนะนำไม่เกิน 150% | จำลองใน FAT และโหลดจริงใน SAT |
| แก้ติดขัด | เดินหน้า/ถอยหลังความเร็วต่ำ | ตัวอย่างแนะนำครั้งละ 3 วินาที | ต่ำกว่าขีดจำกัดเครื่องกล | ทดสอบ interlock |
| Emergency stop | ตามหน้างาน | กำหนดจาก risk assessment | สอดคล้อง safety function | วัด stop time |
ตัวเลขทั้งหมดเป็นเพียงตัวอย่าง ต้องแทนที่ด้วยค่าที่มาจากความแข็งแรงของเครื่อง คุณภาพผลิตภัณฑ์ overload rating ของไดรฟ์ thermal capacity ของมอเตอร์ และการประเมินความเสี่ยง
ขั้นที่ 2: พิสูจน์ความเข้ากันได้ของมอเตอร์
ตรวจค่าแรงดัน กระแส ความถี่ จำนวนขั้ว การต่อ และ service factor รวมถึงความเหมาะสมกับ inverter duty ระบบฉนวน dv/dt ที่ยอมรับได้ ความเร็วต่อเนื่องต่ำสุด พัดลมแยก และ temperature sensor ที่ความเร็วต่ำ พัดลมที่ติดเพลาจะระบายความร้อนได้น้อยลง จึงอาจร้อนเกินเมื่อโหลดแรงบิดคงที่นาน
หากใช้มอเตอร์เดิม ให้ดูความยาวสาย อายุ สภาพขดลวด ผลทดสอบฉนวนย้อนหลัง และประวัติ bearing สายมอเตอร์ยาวและ switching เร็วอาจเพิ่มแรงดัน peak ที่ terminal ขอคำยืนยันจากทั้งผู้ผลิต VFD และมอเตอร์ และพิจารณา dv/dt filter หรือ sine filter เมื่อจำเป็น
เครื่องใหญ่ สายยาว และ carrier frequency สูงอาจต้องประเมิน common-mode voltage และ shaft voltage มาตรการอาจรวม insulated bearing, shaft-grounding brush และ shield termination ที่ถูกต้อง แต่ไม่ควรสั่งแบบเดียวกับทุกเครื่อง ความเร็วแปรผันยังอาจทำให้เครื่องทำงานค้างในช่วง resonance จึงต้องมีการวัด vibration และรีวิวเครื่องกล ไม่ใช่ใช้ skip frequency อย่างเดียว
ขั้นที่ 3: ออกแบบการเบรกและ regeneration จากเส้นทางพลังงาน
เมื่อชะลอหรือเคลื่อนโหลดลง พลังงานจลน์หรือพลังงานศักย์จะกลับสู่ DC link หากกำหนดเวลาหยุดสั้นแต่ไม่ระบุที่ไปของพลังงาน อาจเกิด overvoltage trip หรือ braking resistor ร้อนเกิน
| วิธี | เหมาะกับ | สิ่งที่ต้องตรวจ |
|---|---|---|
| Coast stop | ยอมรับเวลาหยุดได้และมี friction | cycle และระยะไหล |
| DC injection | ช่วยหยุดช่วงสั้นที่ความเร็วต่ำ | ความร้อนมอเตอร์ ไม่ใช่ holding brake |
| Braking resistor | regeneration เป็นช่วง | ค่าโอห์ม peak power, duty, อุณหภูมิ ความเสี่ยงไฟไหม้ |
| Regenerative unit | regeneration บ่อยหรือต่อเนื่อง | grid ฮาร์มอนิก protection และ payback |
| Common DC bus | หลายแกน motoring/regeneration สลับกัน | fault isolation protection และ compatibility |
คำนวณพลังงาน peak และเฉลี่ยจาก cycle และระบุ thermal monitoring การป้องกัน short/earth fault ตำแหน่งติดตั้ง และระยะจากวัสดุติดไฟ สำหรับ hoist ต้องกำหนดลำดับ mechanical brake พฤติกรรมเมื่อไฟดับ และการป้องกันโหลดตกในงาน safety
ขั้นที่ 4: ออกแบบไฟฟ้า ฮาร์มอนิก EMC สาย และสายดินเป็นระบบเดียว
IEC 61800-3:2022 ครอบคลุมข้อกำหนด EMC และวิธีทดสอบสำหรับ power drive system แต่การใส่เลขมาตรฐานใน RFP ยังไม่กำหนด installation environment, category, boundary หรือสายหน้างาน ต้องตกลงสภาพแวดล้อม ผู้รับผิดชอบ และหลักฐาน
ฮาร์มอนิกขึ้นกับหม้อแปลงและ impedance จุดเชื่อมต่อ โหลด nonlinear บน bus เดียวกัน capacitor bank และ generator ไม่ใช่กำลัง VFD อย่างเดียว ใช้คู่มือฮาร์มอนิกของ ABB เป็นข้อมูลช่วย แต่ตัดสินด้วย single-line และค่าหน้างาน ระบุจุดประเมิน โหมดเดินเครื่อง capacity และ impedance ของหม้อแปลง รวมถึง basis ที่ใช้เทียบ AC reactor, DC choke, passive/active filter หรือ low-harmonic drive ค่า limit ต้องมาจากกฎที่ใช้และข้อตกลงของไซต์
เลือกสายมอเตอร์ตามชนิด ความยาวสูงสุด shield ampacity อุณหภูมิ และวิธีติดตั้งที่ผู้ผลิตกำหนด มอง shield เป็นทางกลับของกระแสความถี่สูง แยก 360-degree termination ออกจาก protective earth และเขียนระยะห่างหรือการตัดกันของสายกำลังกับสายเครื่องมือในแบบ
การต่อลงดินไม่จบที่สายสีเขียว ต้องแสดง PE, bonding ของตู้, frame มอเตอร์, shield termination และ control reference ใน earthing drawing การแก้ noise แบบสุ่มด้วยการสลับต่อ shield ข้างเดียวหรือสองข้างอาจทำให้ทั้ง safety และ EMC แย่ลง

ขั้นที่ 5: แยก STO และ functional safety จากการหยุดปกติ
IEC 61800-5-2:2016 ครอบคลุม functional safety ของ safety-related drive และหน้า IEC ระบุ stability date ปี 2026 จึงไม่ควรเรียกว่า withdrawn ส่วน IEC 61800-5-1:2022 ครอบคลุมความปลอดภัยด้านไฟฟ้า ความร้อน และพลังงาน โดยหน้า IEC มีข้อมูล correction เดือนธันวาคม 2025 ควรบันทึก edition และ correction ที่โครงการใช้
STO โดยทั่วไปป้องกันพลังงานที่ทำให้มอเตอร์สร้างแรงบิด แต่ไม่ใช่ mechanical brake และไม่หยุดการไหลด้วย inertia โหลดแนวตั้ง พัดลม inertia สูง และสายพานยาวอาจต้องมีฟังก์ชันอื่นเพื่อให้ได้ risk reduction ที่ต้องการ
ทำ risk assessment กำหนด stop behavior, stop time และ restart prevention ออกแบบ performance และ architecture ตามวิธีที่เลือก เช่น ISO 13849-1:2023 จากนั้นตรวจ VFD, safety PLC/relay, contactor, brake และ feedback เป็น subsystem และทดสอบสายขาด channel mismatch reset communication loss และ power return ใช้คำและสัญลักษณ์ HMI แยกระหว่าง process stop, normal stop, maintenance isolation และ emergency stop
ขั้นที่ 6: ทำสัญญาพารามิเตอร์ PLC/fieldbus
ปัญหา integration มักมาจากสมมติฐานคนละแบบระหว่าง PLC และ VFD สัญญาพารามิเตอร์ต้องรวม command, state, unit, scaling, update rate, timeout, fallback และสิทธิ์เปลี่ยนค่า
| รายการ | สิ่งที่ต้องระบุ | ปัญหาที่พบบ่อย |
|---|---|---|
| Run command | 2/3-wire ทิศทาง local priority | ซ่อมเสร็จแล้วกลับ remote ไม่ได้ |
| Speed reference | Hz, rpm, %, engineering unit และ limit | scaling ต่างกัน 10 หรือ 100 เท่า |
| Status word | Ready, Running, At speed, Warning, Fault | สับสน Running กับ output enabled |
| Fault code | raw code, class, ข้อความ HMI, history | operator ไม่รู้ว่าจะทำอะไร |
| Communication | watchdog, timeout, reconnection | restart เองหลังสัญญาณขาดชั่วคราว |
| Parameter | สิทธิ์ PLC เขียน recipe initialization | ค่า tuning ถูกเขียนทับทุก boot |
| เวลา | time sync ระหว่าง PLC/VFD/SCADA | ลำดับ log กลับกันตอนวิเคราะห์ |
ไม่ว่าจะใช้ EtherNet/IP, PROFINET, Modbus TCP หรือ RTU ให้บันทึก revision ของ Telegram/PDO/register map, EDS/GSDML และ firmware และพิสูจน์ใน FAT ว่า spare drive restore แล้วสื่อสารแบบเดิมได้
สำหรับ communication loss, PLC stop, undervoltage, overtemperature และ interlock ให้กำหนดว่าจะ coast, ramp หรือ cut output; fault ใด auto reset ได้; จะใช้คำสั่งเดิมหลังฟื้นหรือไม่; และ HMI แสดงสาเหตุและวิธีกู้คืนอย่างไร การ restart อัตโนมัติทำได้เฉพาะเมื่อ risk และ process อนุญาตชัดเจน

ขั้นที่ 7: รวม OT security และ remote maintenance ในการจัดซื้อ
NIST SP 800-82 Rev.3 อธิบาย cybersecurity ของ OT โดยคำนึงถึง performance, reliability และ safety ให้ลงทะเบียน VFD communication card PLC HMI และ switch พร้อม model serial firmware และ network identity กำหนด version ของ engineering software ปิด service ที่ไม่จำเป็น จำกัด remote access ด้วย approval เวลาจำกัด individual ID, MFA และ log เก็บ backup นอก control network และทดสอบ restore
กำหนดผู้รับผิดชอบ vendor advisory, firmware และ end of support หาก patch ทันทีเสี่ยงต่อการผลิต ให้บันทึก segmentation, access restriction, monitoring, spare และวันที่ประเมินใหม่เป็น compensating control
ขั้นที่ 8: เขียน RFP จากข้อกำหนดที่ตรวจสอบได้
RFP ที่ดีทำให้เงื่อนไขเสนอราคาเทียบกันได้และลดข้อโต้แย้งตอนรับมอบ โครงสร้างควรมีวัตถุประสงค์และ shutdown window; load/motor/duty/environment; supply/protection/thermal/harmonics/EMC/cable/earthing; PLC/SCADA และ parameter contract; safety; FAT/SAT; cutover/rollback; drawing/source/backup/license/training/warranty/spare; cybersecurity; exclusion และ assumption
แยกราคาตัว VFD option ปรับตู้ filter resistor communication card สาย งานติดตั้ง commissioning training spare และ support รายปี เพื่อเห็นว่าราคาพื้นฐานที่ต่ำละเว้นองค์ประกอบสำคัญหรือไม่
ตัวอย่างคะแนนแนะนำ ได้แก่ compliance 25, safety/electrical/EMC 20, integration/test 20, cutover/maintainability 15, lifecycle cost 15 และ local support 5 คะแนน ตัวเลขนี้เป็นเพียงตัวอย่างและต้องปรับตามโครงการ
ขั้นที่ 9: ทำ inverter FAT/SAT ให้ตัดสินผ่านหรือไม่ผ่านได้
FAT ไม่ใช่แค่ตู้เปิดติด ควรตรวจ drawing, part, terminal, protection, cooling, bonding, model, option, firmware, parameter, I/O, fieldbus, scaling, timeout, direction, ramp, alarm, fault, sensor failure, power restoration, safety function, HMI, permission, time sync และ backup/restore
SAT ตรวจ installation, torque mark, phase sequence, insulation, earth, routing, shield termination; วัด current, speed, temperature, vibration ที่ no/part/high load; ทดสอบ worst duty และ jam; วัด power quality/EMC ตามขอบเขต; ทดสอบ interlock และระบบด้านบน; validate stop/restart/safety; และฝึก operator/maintenance พร้อม recovery drill
ทุก test case ต้องมี prerequisite, action, expected result, instrument, record, acceptance limit, witness และ deviation disposition คำว่า “ทำงานปกติ” เพียงประโยคเดียวไม่ใช่หลักฐานที่ใช้ซ้ำได้
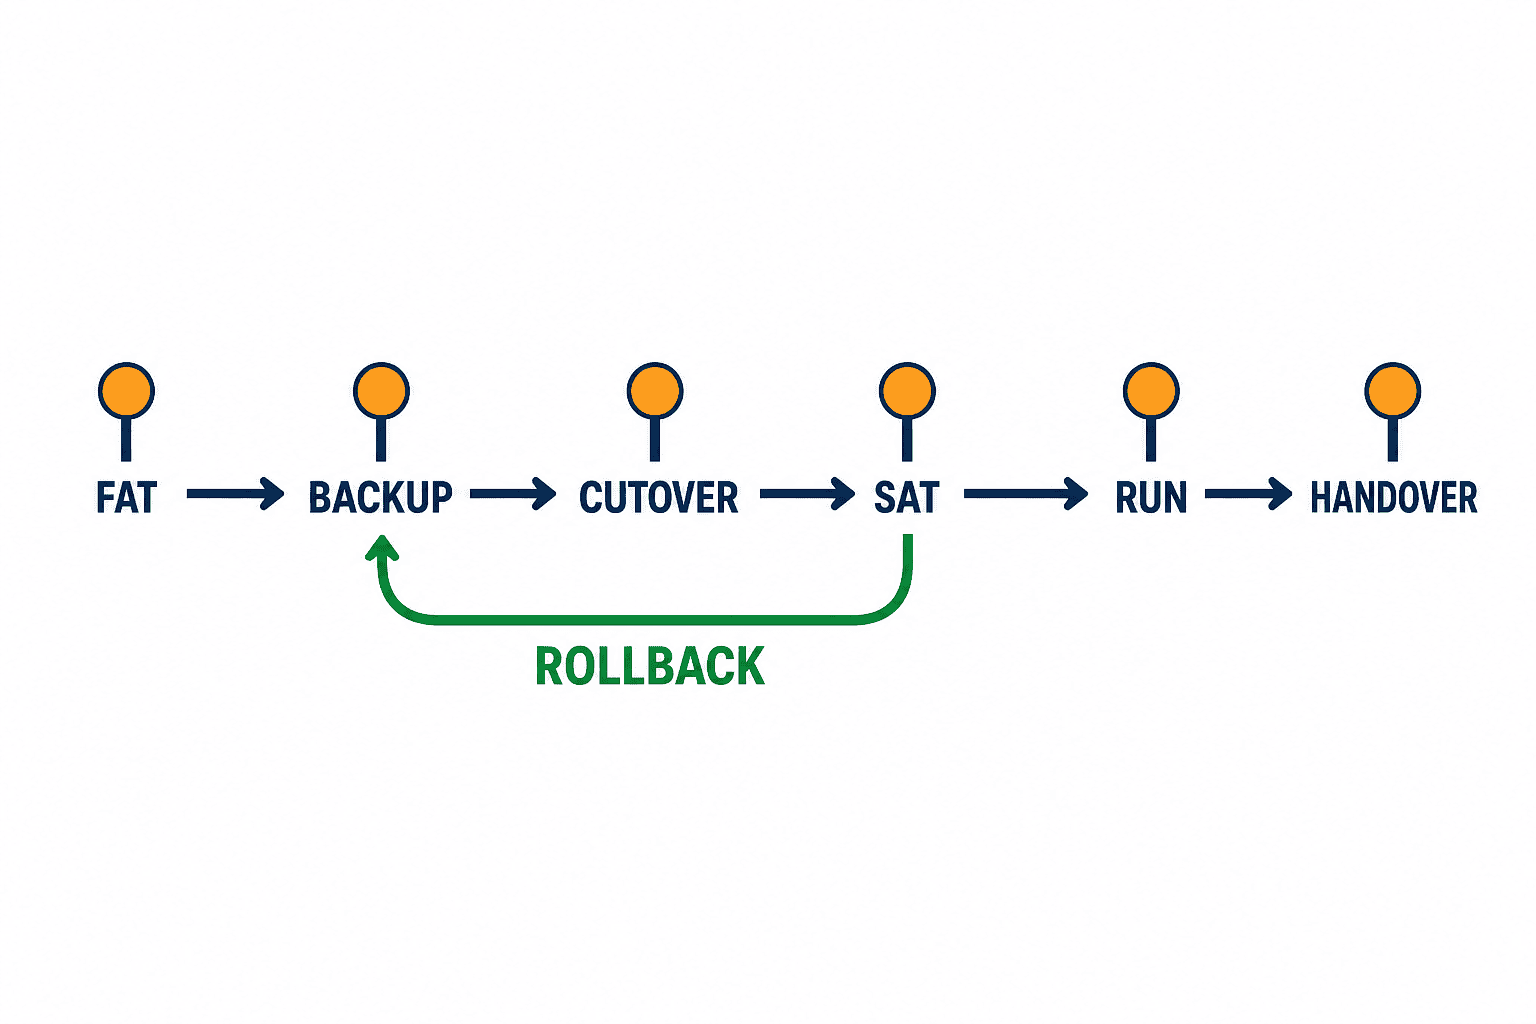
ขั้นที่ 10: วางแผน cutover และ rollback ละเอียดเท่ากัน
ก่อน Go ต้องปิด critical FAT finding ตรวจ drawing กับหน้างาน มี backup เดิมของ VFD/PLC/HMI รีวิว mapping ค่าเก่า-ใหม่ เตรียม tool terminal cable spare resistor และ network card ตั้งผู้ตัดสินใจของ production quality safety maintenance และ vendor และพิสูจน์ว่า rollback เสร็จใน shutdown window
ตกลง trigger ของ rollback ก่อน เช่น communication ยังไม่นิ่งเมื่อถึง time gate กระแสหรือ vibration เกินเกณฑ์ safety validation ไม่ผ่าน หรือ quality ไม่ผ่าน การบอกว่า “ลองอีกครั้ง” ซ้ำ ๆ อาจกินเวลาที่ต้องใช้กลับระบบเดิม เก็บอุปกรณ์เก่า label สาย รูป terminal parameter software version และ change note จนหมดความจำเป็นในการ rollback
ขั้นที่ 11: กำหนด backup อะไหล่ และ handover เป็น deliverable
แพ็กเกจส่งมอบต้องมี as-built single-line/panel/wiring/terminal/network drawing, native parameter และ difference report, PLC/HMI/SCADA project ที่ build ได้, firmware, EDS/GSDML, safety calculation และ validation, FAT/SAT record, motor/braking/thermal/harmonic study, spare ที่ compatible, troubleshooting, restore/replacement procedure, license owner และ support contact
อย่ารับ backup เพียงเพราะมีไฟล์ ต้อง restore ลง spare drive หรือ test environment และพิสูจน์ communication กับ control behavior เก็บ credential ตามกฎ secrets management ของบริษัท ไม่เก็บ plain text ในบทความหรือโฟลเดอร์ทั่วไป
สำรวจหน้างาน ออกแบบตู้ และ commissioning แบบเป็นขั้น
การสำรวจควรมีทั้งช่วงหยุดและช่วงเดินเครื่อง ช่วงหยุดตรวจ terminal cable earth พื้นที่ตู้ cooling และสภาพอุปกรณ์ ช่วงเดินเครื่องเก็บเหตุการณ์รอบ start material entry grade change cleaning jam และ stop ไม่ใช่ average อย่างเดียว ผูกรูปกับ equipment tag และ mark ความต่างลง drawing
การคำนวณความร้อนในตู้ต้องรวม loss ของ VFD อุปกรณ์ข้างเคียง filter อุดตัน แอร์หยุด แสงแดด และช่วงร้อนของโรงงาน กำหนด sequence ของ input/output contactor, bypass, multi-motor และ mains transfer เพราะต้องใช้ protection/interlock ต่างจากหนึ่ง VFD ต่อหนึ่งมอเตอร์
รีวิว parameter เป็นกลุ่ม ได้แก่ motor model/tuning, operating limit/resonance, ramp/braking, command owner, protection, communication fallback และ safety บันทึกเหตุผลของ critical default และค่าที่เปลี่ยน ทำ difference ของ FAT, SAT และ final พร้อมผู้อนุมัติ Auto-tuning ต้องมี method statement ว่าหมุนได้หรือไม่ brake ทำงานอย่างไร และใครอาจอยู่ในพื้นที่เสี่ยง
เดิน commissioning ตามลำดับ: de-energized inspection; control power; main power โดย inhibit output; หมุนความเร็วต่ำอย่างปลอดภัย; no-load ทุกช่วง; partial load; agreed worst load; automatic production แต่ละขั้นมี acceptance gate เมื่อมี fault ให้บันทึก hypothesis การเปลี่ยนเพียงหนึ่งอย่าง และผล เพื่อหาสาเหตุที่ทำซ้ำได้
ช่วงติดตาม 30 วันแรกเป็นเพียงตัวอย่างที่แนะนำสำหรับการทำให้ระบบเสถียร ระยะเวลาจริงและจุดตรวจต้องกำหนดตามความเสี่ยงของเครื่องจักรและกระบวนการ ภายในช่วงที่ตกลงกัน ให้ดู fault, current, speed, DC voltage, motor/panel temperature, vibration, communication error, production, quality และ downtime ครอบคลุมกะและผลิตภัณฑ์ที่เกี่ยวข้อง ประเมินพลังงานโดย normalize ตามอากาศ throughput และ setpoint เมื่อสิ้นสุดช่วงที่ตกลงกัน ให้ออก final parameter drawing และ procedure ใหม่ พร้อมยกเลิกไฟล์ชั่วคราวอย่างชัดเจน
การลงทุนและข้อมูล BOI ในประเทศไทย
BOI เผยแพร่หน้า Smart and Sustainable Industry และข่าวคำขอส่งเสริมการลงทุนครึ่งแรกปี 2026 แต่ eligibility ระยะเวลา threshold การลงทุน เงื่อนไขเทคนิค และการใช้กับกิจการเดิมขึ้นกับแต่ละโครงการ บทความนี้ไม่รับประกันสิทธิประโยชน์ การอนุมัติ หรือการเข้าเกณฑ์ BOI
หากโครงการ VFD อยู่ในแผนลงทุน ให้แยกหลักฐานด้านพลังงาน ดิจิทัล ความปลอดภัย capacity และ quality และตรวจเงื่อนไขล่าสุดกับ BOI หรือผู้เชี่ยวชาญก่อนยื่น คำว่า “BOI-ready” ในใบเสนอราคาไม่ใช่หลักฐานว่าเข้าเกณฑ์
คำถามที่พบบ่อย
ใช้ kW เท่าเดิมเพียงพอสำหรับการปรับปรุง VFD หรือไม่?
ไม่เพียงพอ ต้องเทียบ current, overload duty, supply, ambient, insulation, cable length, communication และ safety การที่ของเดิมเดินมานานไม่ได้พิสูจน์ว่าเข้ากับ switching และ control architecture ใหม่
ต้องให้ข้อมูลใดก่อนในการเลือกอินเวอร์เตอร์?
ให้ motor nameplate, load/speed profile, start/stop/ramp, supply/transformer, cable length, panel temperature, PLC/communication และ safety requirement พร้อม owner และ due date ของข้อมูลที่ยังขาด
ทดสอบ insulation อย่างเดียวพิสูจน์ motor compatibility ได้หรือไม่?
ไม่ได้ ต้องดู inverter-duty, terminal peak voltage, low-speed cooling, bearing current, resonance, sensor และข้อจำกัดของผู้ผลิตด้วย
แบ่งขอบเขต inverter FAT/SAT อย่างไร?
FAT เร่งตรวจ drawing, logic, communication, abnormal behavior, safety และ restore ส่วน SAT ตรวจ installation, real motor/load, site supply, process integration และ stop performance หากทดสอบซ้ำต้องระบุวัตถุประสงค์และเงื่อนไขที่ต่างกัน
มี STO แล้วไม่ต้องมี main contactor หรือไม่?
ตอบเหมารวมไม่ได้ ต้องตัดสินจาก safety requirement, electrical isolation สำหรับ maintenance, failure behavior, instruction ของไดรฟ์ และกฎท้องถิ่น STO ไม่ใช่ disconnecting device หรือ mechanical brake
VFD ประหยัดพลังงานได้กี่เปอร์เซ็นต์?
ระบุตายตัวไม่ได้ DOE ระบุว่า VFD ไม่เหมาะกับทุกงาน ผลขึ้นกับ load curve ความเร็ว runtime control เดิม และ system head ควรวัด energy ต่อหน่วยผลิตในเงื่อนไขเทียบเคียงกัน
สรุป: จัดซื้อระบบที่กู้คืนได้ ไม่ใช่ซื้อเฉพาะ VFD
การควบคุมอินเวอร์เตอร์ที่สำเร็จเริ่มจากโหลด duty และ motor compatibility แล้วรวม braking energy, harmonics, EMC, earthing, safety และ PLC parameter contract เป็นข้อกำหนดเดียว FAT/SAT ต้องสร้างหลักฐาน ขณะที่ cutover gate, rollback, backup ที่ทดสอบแล้ว อะไหล่ และการฝึกอบรมทำให้โรงงานกู้คืนได้หลังส่งมอบ
แม้ขอบเขต VFD หรือรายละเอียด RFP ของโรงงานในไทยยังไม่สมบูรณ์ ก็เริ่มจาก drawing เดิม motor nameplate และ operating trend ได้ ติดต่อ TOMAS TECHเพื่อหารือการแบ่งขอบเขตตู้ควบคุม PLC safety งานหน้างาน และ commissioning
เอกสารอ้างอิง
- IEC 61800-3:2022 — EMC requirements
- IEC 61800-5-1:2022 — Electrical, thermal and energy safety
- IEC 61800-5-2:2016 — Functional safety
- ISO 13849-1:2023
- NIST SP 800-82 Rev.3
- U.S. DOE Motor and Drive System Sourcebook
- ABB Guide to Harmonics with AC Drives
- Thailand BOI — Smart and Sustainable Industry
- Thailand BOI — คำขอส่งเสริมการลงทุนครึ่งแรกปี 2026


