


Nhấc từng thùng carton đang xếp trên pallet xuống và đặt lên băng tải. Bản thân thao tác đó rất đơn giản, giải thích cho khách tham quan chưa tới 30 giây. Vậy mà khi thực sự bắt tay vào cân nhắc tự động hóa dỡ pallet, các tiền đề để lấy báo giá lại không đồng nhất, cấu hình không chốt được, và sau nửa năm hồ sơ vẫn chưa lên tới bàn phê duyệt. Bài viết này gỡ dần cảm giác khó chịu kiểu “trông thì đơn giản mà mãi không quyết được” từ ba góc nhìn, đó là các nhánh lựa chọn phương thức, cấu trúc chi phí và cách nghĩ về hoàn vốn đầu tư.
Vì sao việc cân nhắc tự động hóa dỡ pallet hay kéo dài – tính bất đối xứng với công đoạn xếp hàng
Xếp pallet là việc quyết định, còn dỡ pallet là việc đọc hiện trạng
Xếp pallet và dỡ pallet nhìn qua giống như hai công đoạn đối xứng, chỉ là cho cùng một thiết bị chạy theo chiều ngược lại. Nhưng xét về độ khó của tự động hóa, đây là hai công đoạn hoàn toàn khác nhau.
Phía xếp hàng thì chính chúng ta quyết định kích thước thùng nào, xếp bao nhiêu lớp, theo mẫu nào. Mẫu xếp là một giá trị thiết kế, và robot chỉ việc đặt thùng vào tọa độ đã định. Việc dạy điểm cũng chỉ cần chuẩn bị đúng bằng số lượng mẫu xếp. Cách chọn thiết bị và cách nhìn giá của công đoạn xếp hàng đã được hệ thống lại tại Giá và cách triển khai robot xếp pallet.
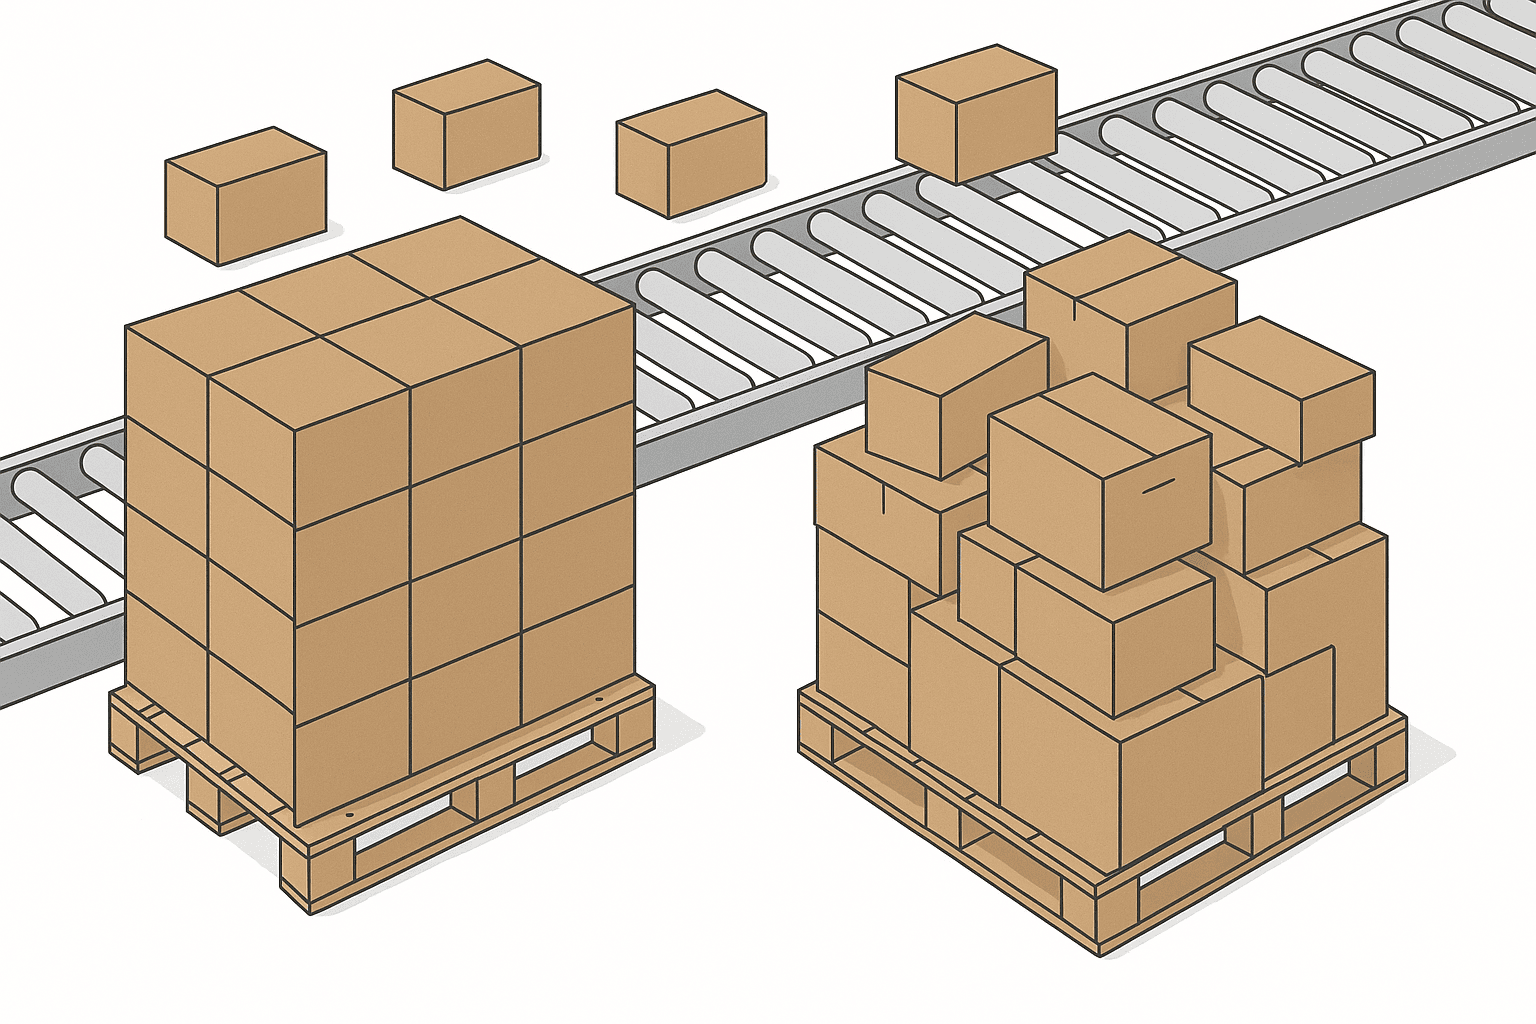
Phía dỡ hàng thì ngược lại. Pallet vừa được đưa tới trước mặt có hình thái xếp hàng như thế nào, điều đó không do chúng ta quyết định. Rung lắc trên xe tải làm lệch lớp. Màng quấn siết chặt làm thùng biến dạng. Nhà cung cấp đổi quy trình khiến kích thước thùng lệch đi 5mm. Xếp hàng là việc quyết định, còn dỡ hàng là việc đọc hiện trạng lô hàng vừa tới. Chính tính bất đối xứng này đẩy độ khó của giai đoạn cân nhắc lên cao.
Lý do thật sự khiến các báo giá không so sánh được
Hỏi nhiều nhà tích hợp hệ thống mà con số trong các báo giá nhận về vẫn chênh nhau tới 3 lần. Đây là chuyện thường nghe khi tư vấn về tự động hóa dỡ pallet. Nguyên nhân phần lớn nằm ở chỗ mỗi bên giả định một biên độ hình thái xếp hàng khác nhau.
Công ty A chỉ lấy tiền đề là thùng carton đơn chủng, xếp gọn gàng, rồi báo giá với một tay hút chân không đơn giản cùng cách dạy điểm cố định. Công ty B tính trước cả việc đa chủng loại trong tương lai, nên báo giá bao gồm 3D vision và khả năng xử lý pallet hỗn hợp. Tiền đề khác nhau thì chênh 3 lần là chuyện đương nhiên, và đó không phải khoảng cách về năng lực kỹ thuật giữa các bên. Đó là kết quả của việc bên đặt hàng đi hỏi khi chưa định nghĩa điều kiện về hình thái xếp hàng.
Nói cách khác, việc cân nhắc kéo dài phần lớn không phải vì kỹ thuật khó, mà vì định nghĩa “tự động hóa cái gì” chưa xong.
Ba bài toán khi phải xử lý sự bất định của hình thái xếp hàng
Trong phần giải thích của một nhà tích hợp robot, ba bài toán kỹ thuật của công đoạn dỡ pallet được nêu ra là xử lý vật tư hỗn hợp, xử lý sai lệch vị trí và phòng ngừa đổ hàng. Cả ba đều là những chủ đề lấy việc đưa hệ thống vision vào làm tiền đề. Nội dung chi tiết được sắp xếp tại Bài toán của công đoạn dỡ pallet và hệ thống vision.
Xử lý vật tư hỗn hợp là việc làm chủ trạng thái trên cùng một pallet có nhiều thùng khác kích thước hoặc khác chủng loại. Xử lý sai lệch vị trí là việc nhận diện vị trí thực của thùng đã bị xê dịch trong lúc vận chuyển rồi hiệu chỉnh điểm gắp. Phòng ngừa đổ hàng là việc điều khiển thứ tự lấy ra sao cho ngay khi lấy thùng ở lớp trên ra thì lớp dưới và các lớp lân cận không bị sập.
Cả ba việc này đều không thể giải được chỉ bằng dạy điểm cố định. Cần có xử lý đo bề mặt pallet, ước lượng đường bao và tư thế của thùng, rồi quyết định linh hoạt thứ tự lấy ra. Tại đây 3D vision trở thành thành phần bắt buộc. Cách nhìn chi phí và hoàn vốn của riêng việc đưa vision vào được trình bày kỹ tại Chi phí và hoàn vốn khi triển khai robot vision.
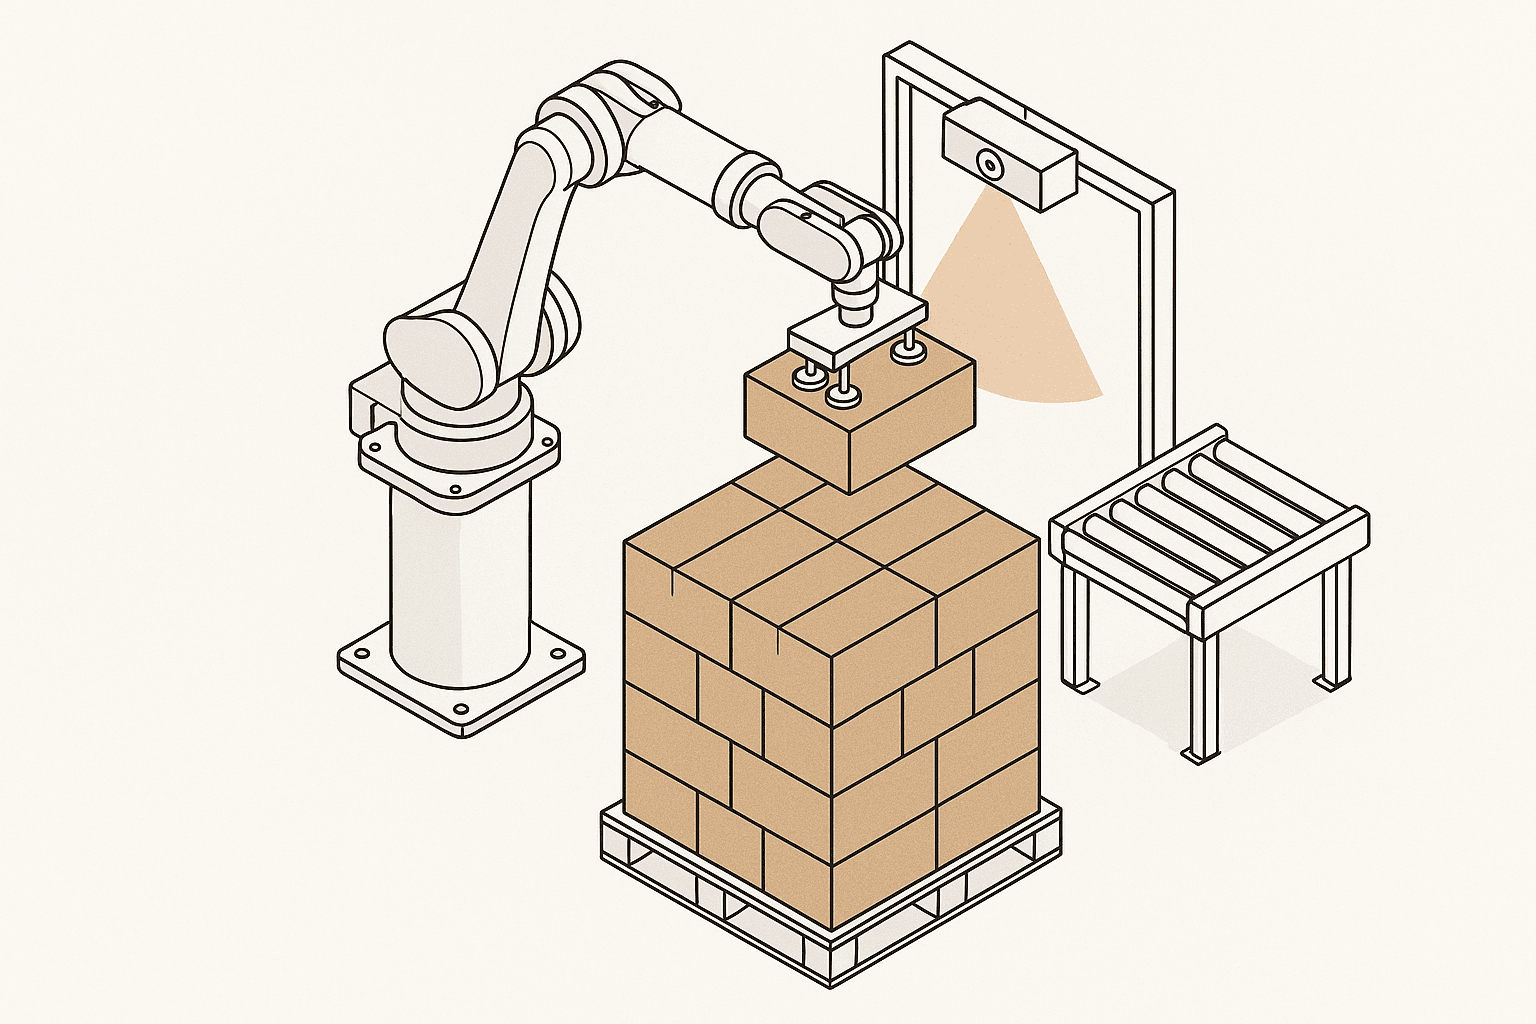
Vision không phải thứ có thì tốt mà là thứ mà thiếu nó thì dây chuyền sẽ dừng
Trong các trường hợp đã công bố tại Nhật Bản, cấu trúc này cũng hoàn toàn tương tự. Theo Trường hợp triển khai tại trung tâm logistics miền Tây Nhật Bản của Shiseido, 5 robot dỡ pallet dành cho thùng nhựa gấp gọn đã được đưa vào sử dụng. Nhờ trang bị cảm biến 3D vision độ chính xác cao, cấu hình này xử lý được cả biến động hình thái xếp hàng lẫn trạng thái hỗn hợp, trạng thái lẻ và cách sắp xếp không cố định. Cần lưu ý rằng trường hợp này không công bố con số cụ thể về giảm người, nên độ lớn của hiệu quả vẫn phải tự tính theo điều kiện của chính nhà máy mình. Thùng nhựa gấp gọn là hàng theo quy chuẩn, kích thước ổn định hơn thùng carton. Việc dù vậy 3D vision vẫn được sử dụng cho thấy biến động hình thái xếp hàng không phải ngoại lệ mà là trạng thái thường trực.
Một nhận định sai hay gặp tại hiện trường là “nhà máy tôi chỉ có một mã hàng nên không cần vision”. Dù chỉ một mã hàng thì độ chính xác định vị pallet, độ lệch giữa các lớp và độ cong vênh của bản thân tấm pallet vẫn còn đó. Cấu hình bỏ vision đi thì chi phí ban đầu giảm, nhưng vận hành sẽ lấy việc dừng máy và có người can thiệp làm tiền đề. Nếu rốt cuộc phải để một người túc trực chỉ để xử lý các lần dừng đó thì chính mục đích của tự động hóa đã mất.
Các phương thức máy dỡ pallet – 4 lựa chọn và điều kiện áp dụng
Máy dỡ pallet cơ khí (kiểu cố định)
Đây là phương thức đẩy cả lớp ra một lần, hoặc lật ngược cả pallet. Máy dỡ pallet cơ khí trượt trọn một lớp thùng carton sang băng tải là phương thức dễ kìm chi phí trên mỗi đơn vị năng lực xử lý, với điều kiện chỉ một mã hàng và hình thái xếp hàng hoàn toàn ổn định.
Điểm yếu là tính linh hoạt. Kích thước thùng hoặc số lớp thay đổi thì phải chỉnh phía cơ khí, có trường hợp phải thay cả chi tiết cơ cấu. Nếu công đoạn cố định ở 1 tới 2 chủng loại và có thể khẳng định trạng thái đó còn duy trì trên 5 năm nữa thì đây là lựa chọn mạnh, nhưng với hiện trường đang có xu hướng tăng số mã hàng thì rất khó chọn.
Máy dỡ pallet kiểu robot (dạy điểm cố định)
Đây là phương thức gắn tay hút chân không hoặc tay kẹp lên robot nhiều khớp hay robot liên kết song song, rồi lấy thùng ra đúng theo mẫu xếp đã được dạy trước. Vì giữ mẫu xếp dưới dạng chương trình nên phương thức này chịu được việc đổi chủng loại tốt hơn kiểu cơ khí.
Tuy nhiên, đây vẫn là phương thức lấy tiền đề rằng hình thái xếp hàng trên pallet đúng như đã dạy. Khi tiền đề đó sụp đổ, nghĩa là khi lớp bị lệch hoặc thùng bị nghiêng, sẽ xảy ra hụt gắp hoặc đè bẹp thùng. Trên thực tế, cần thiết kế trọn gói cả dẫn hướng định vị pallet, cảm biến phát hiện lệch lớp và quy trình can thiệp của con người.
Robot dỡ pallet dẫn hướng bằng 3D vision
Đây là phương thức dùng camera 3D đo mặt trên của pallet, nhận diện đường bao và chiều cao của thùng, rồi quyết định ngay tại chỗ điểm gắp cùng thứ tự lấy ra. Phương thức này xử lý được pallet hỗn hợp, lệch lớp và khác kích thước. Xu hướng ngành cũng chỉ ra tiến bộ trong việc xử lý mã hàng hỗn hợp nhờ 3D vision kết hợp AI, nên số tình huống chọn phương thức này đang tăng lên.
Về mức năng lực xử lý tham khảo, trong thông số kỹ thuật một nhà sản xuất công bố cho máy dỡ pallet robot, con số là tối đa 1,000 thùng/giờ khi đơn chủng, tối đa 600 thùng/giờ khi hỗn hợp, khối lượng vật tư tối đa 25kg, và phạm vi nhận diện 1250mm×1250mm×2000mm (nguồn là Máy dỡ pallet của Mujin). Những con số này phát huy tác dụng ở cả thiết kế năng lực lẫn thiết kế bố trí mặt bằng nói ở phần sau, nên sẽ được phân rã kỹ hơn.
Ranh giới với robot lấy hàng theo đơn vị lẻ
Thứ hay bị nhầm với máy dỡ pallet là robot lấy hàng theo đơn vị lẻ, hay piece picking. Cả hai giống nhau ở chỗ robot gắp hàng, nhưng đơn vị xử lý và độ mịn của nhận diện được yêu cầu thì khác nhau.
Máy dỡ pallet xử lý theo đơn vị thùng, tức là các vật thể rắn gần khối hộp chữ nhật như thùng carton hay thùng nhựa gấp gọn. Robot piece picking xử lý theo đơn vị lẻ, tức là phần bên trong sau khi đã mở thùng, bao gồm cả hàng dạng túi, vỉ ép và vật phẩm không định hình. Khi xuống tới đơn vị lẻ, các bài toán khó hơn nhiều xuất hiện thêm, như xác định mặt gắp, biến dạng và nhận diện bao bì trong suốt.
Điều quan trọng ở góc độ thiết kế quy trình là đừng cố cho một thiết bị kiêm cả hai việc. Công đoạn dỡ thùng khỏi pallet và công đoạn mở thùng lấy ruột ra rồi tổ hợp lại theo đơn vị giao hàng nên được thiết kế tách rời, kết quả sẽ rẻ hơn, nhanh hơn và chắc chắn hơn khi chạy thử. Ưu nhược điểm theo từng loại robot được tổng hợp tại Các loại robot công nghiệp và cách lựa chọn.
So sánh các phương thức
Bốn phương thức được xếp cạnh nhau theo các trục cần cho việc ra quyết định.
| Phương thức | Sức chịu biến động hình thái xếp hàng | Đổi chủng loại | Chi phí ban đầu tương đối | Điều kiện phù hợp |
|---|---|---|---|---|
| Cơ khí (cả lớp một lần) | Thấp | Cần chỉnh cơ cấu | Thấp | Đơn chủng, hình thái xếp hoàn toàn ổn định, năng lực cao |
| Robot (dạy điểm cố định) | Trung bình | Chuyển chương trình | Trung bình | Nhiều chủng loại nhưng hình thái xếp gọn gàng |
| Robot dẫn hướng 3D vision | Cao | Không cần dạy điểm hoặc chỉ ở mức tối thiểu | Trung bình tới cao | Hỗn hợp, lệch lớp, khác kích thước xảy ra hằng ngày |
| Robot piece picking | Cao (nhưng là công đoạn khác) | Cần đăng ký vật tư | Cao | Lấy theo đơn vị lẻ chứ không phải đơn vị thùng |
Hiện nay phần lớn hiện trường buộc phải ưu tiên cột sức chịu biến động hình thái xếp hàng trong bảng này. Lý do nằm ở các loại vật tư được bàn ở chương tiếp theo.
Dỡ pallet thùng carton và hàng dạng bao – vật tư đổi thì tư duy thiết kế cũng đổi
Dỡ pallet thùng carton
Loại có nhiều trường hợp thực tế nhất và cũng chín muồi nhất về kỹ thuật là dỡ pallet thùng carton. Thùng carton có mặt trên phẳng và cứng nên tay hút chân không phát huy tác dụng một cách thuận lợi. Nếu dùng tay kẹp phức hợp vừa hút mặt trên vừa kẹp mặt bên thì xử lý được cả hàng nặng lẫn thùng có mặt trên yếu.
Điểm cần chú ý là chất lượng thùng carton ảnh hưởng trực tiếp tới thành bại của việc gắp. Mặt trên bị võng hoặc lõm thì rò chân không, và lực hút cũng thay đổi theo gờ băng dính hay kết cấu bề mặt in. Nếu ở giai đoạn thiết kế chỉ đem thùng tốt ra thử thì khi vào sản xuất hàng loạt sẽ liên tục hút hụt. Trong mẫu thử nhất định phải có thùng đã hút ẩm mùa mưa, thùng có tỷ lệ vật liệu tái chế cao và thùng bị dập góc do vận chuyển.
Hàng dạng bao (bột, hạt nhựa, nguyên liệu)
Bao không phải vật thể rắn. Ngay khi được nhấc lên, phần ruột dồn về một phía và trọng tâm dịch chuyển. Mặt hút cũng không ổn định, và khi các bao dính sát nhau thì có lúc nhấc lên cùng lúc 2 bao.
Trong trường hợp đã công bố về tự động hóa dỡ hàng dạng bao, việc dỡ thùng carton (8 tới 20kg) và bao (10 tới 25kg) đã được tự động hóa bằng tổ hợp 1 robot cùng băng tải pallet, và công đoạn trước đó do 1 công nhân đảm nhiệm nay chỉ cần 0.5 người, tức là đạt mức giảm người khoảng 50% (nguồn là Trường hợp tự động hóa dỡ pallet của JRC).
Điều đáng chú ý trong trường hợp này là hiệu quả giảm người không phải 100% mà là 50%. Việc cấp pallet, thu hồi pallet rỗng và xử lý ngoại lệ vẫn còn người. Khi cân nhắc tự động hóa dỡ pallet, đặt mục tiêu ban đầu là giảm một nửa thay vì không người sẽ làm cho cả quyết định đầu tư lẫn mức độ chấp nhận của hiện trường trở nên thực tế hơn.
Thùng nhựa gấp gọn và thùng quay vòng
Thùng nhựa gấp gọn và thùng quay vòng có kích thước theo quy chuẩn nên thuộc nhóm dễ xử lý nhất về hình thái xếp hàng. Mặt khác, bề mặt là nhựa, lại có gân và lỗ tay cầm, nên thiết kế vị trí hút cần thận trọng. Nếu miếng hút chạm đúng vào lỗ thì không giữ được chân không.
Việc cảm biến 3D vision được áp dụng trong trường hợp Shiseido nói trên chính là để đối phó với thực tế hàng quy chuẩn vẫn có biến động hình thái xếp. Thùng nhựa gấp gọn có cơ cấu gấp nên khi xếp chồng sẽ sinh ra độ nghiêng nhỏ. Không thể kết luận rằng cứ là hàng quy chuẩn thì dạy điểm cố định là đủ.
Điểm thiết kế theo từng loại vật tư
Vật tư đổi thì phương thức gắp cần chọn cũng đổi.
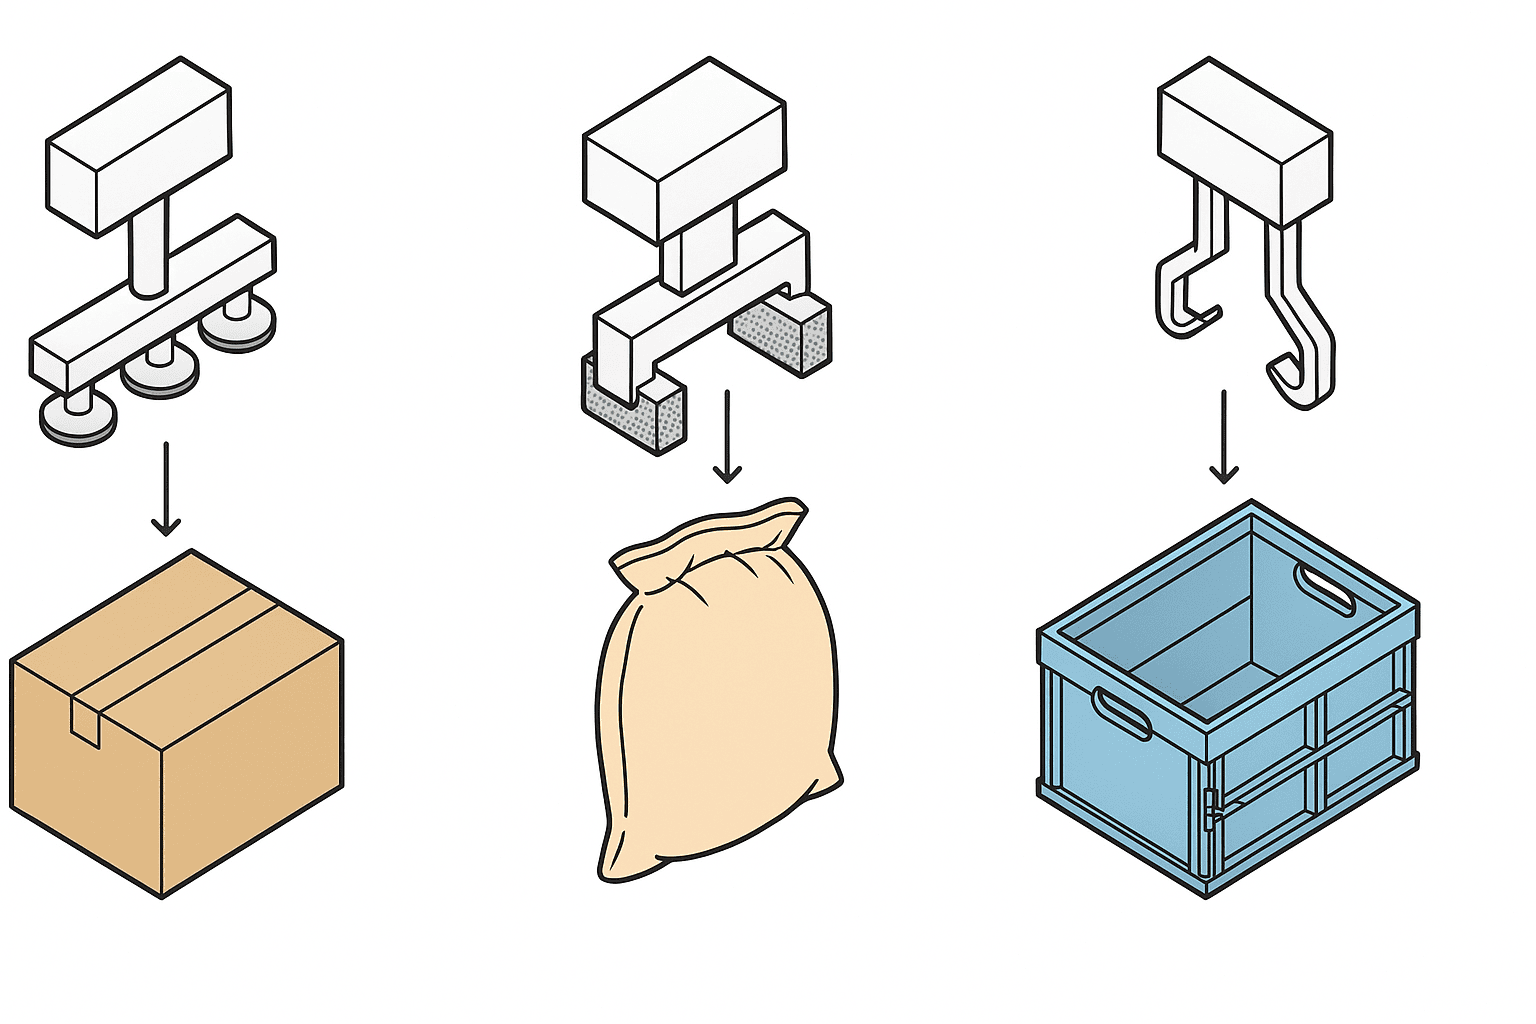
Các chủ đề cần nắm được sắp xếp theo từng loại vật tư.
| Vật tư | Phương thức gắp chính | Điểm khó riêng | Mẫu cần chuẩn bị cho thử nghiệm trước |
|---|---|---|---|
| Thùng carton | Hút chân không mặt trên, kết hợp kẹp mặt bên | Võng do hút ẩm, dập góc, kết cấu bề mặt in | Hàng tồn mùa mưa, thùng tỷ lệ vật liệu tái chế cao, thùng dập góc |
| Bao (bột, hạt nhựa) | Hút diện tích lớn, càng nâng có vấu, tay gắp chuyên dụng | Trọng tâm dịch chuyển, nhấc 2 bao, phần mép hàn nhô ra | Hàng ở mức nạp tối đa và tối thiểu, 2 bao ở trạng thái dính sát |
| Thùng nhựa gấp gọn, thùng quay vòng | Hút mặt trên, gắp gờ trong | Lỗ tay cầm, gân, nghiêng do cơ cấu gấp | Thùng đã dùng nhiều năm, thùng có nắp đóng không khít |
| Pallet hỗn hợp | Tay hút dẫn hướng bằng 3D vision | Chênh kích thước giữa các lớp, khe hở, phần nhô ra ngoài pallet | Mẫu hỗn hợp trích từ dữ liệu giao hàng thực tế |
Nếu việc chọn mẫu chỉ dừng ở hàng mới đẹp thì nghiệm thu có thể qua nhưng sản xuất hàng loạt sẽ dừng. Cột ngoài cùng bên phải của bảng này là hạng mục hay bị xem nhẹ nhất trên thực tế, và cũng là hạng mục có tác dụng lớn nhất.
Năng lực xử lý thay đổi giữa đơn chủng và hỗn hợp – thiết kế năng lực máy dỡ pallet
Dịch con số trong thông số công bố sang thời gian
Thông số công bố của nhà sản xuất nói trên, tối đa 1,000 thùng/giờ khi đơn chủng và tối đa 600 thùng/giờ khi hỗn hợp, được quy về thời gian cho mỗi thùng. Đơn chủng là 3,600 giây chia cho 1,000 thùng bằng 3.6 giây mỗi thùng, hỗn hợp là 3,600 giây chia cho 600 thùng bằng 6.0 giây mỗi thùng. Cùng một thiết bị nhưng thời gian cần cho mỗi thùng chênh nhau khoảng 1.7 lần.
Khoảng chênh này không phải khác biệt về tốc độ chuyển động của robot. Với hàng hỗn hợp, cứ mỗi lần gắp một thùng lại phải nhận diện lại đối tượng tiếp theo và tính lại điểm gắp cùng thứ tự lấy ra. Với hàng đơn chủng thì kết quả nhận diện dùng lại được cho cả lớp, còn hàng hỗn hợp thì không. Chu kỳ nhận diện và phán đoán hiện ra thành khoảng cách về năng lực.
Quy đổi theo đơn vị pallet
Để gần với cảm nhận tại hiện trường, phép quy đổi dưới đây giả định mỗi pallet xếp 60 thùng.
| Điều kiện | Cho mỗi thùng | Cho mỗi pallet (60 thùng) | Số pallet mỗi giờ |
|---|---|---|---|
| Đơn chủng (tối đa 1,000 thùng/giờ) | 3.6 giây | 3.6 phút | 16.7 pallet |
| Hỗn hợp (tối đa 600 thùng/giờ) | 6.0 giây | 6.0 phút | 10.0 pallet |
Cả hai đều là giá trị lý thuyết dựa trên trị số tối đa ghi trong catalogue. Trên thực tế còn cộng thêm thời gian thay pallet, việc đẩy pallet rỗng ra và các lần dừng do xử lý ngoại lệ, nên năng lực thực tế sẽ thấp hơn mức này.
Thứ hay bị bỏ sót trong phép quy đổi này là thời gian thay pallet. Dù xử lý xong 1 pallet trong 3.6 phút, nếu việc cấp pallet kế tiếp mất 2 phút thì chu kỳ thực tế thành 5.6 phút và năng lực giảm hơn 30%. Băng tải cấp pallet hoặc luồng di chuyển của xe nâng ở phía cấp hàng mới là khâu quyết định nhịp, chứ không phải năng lực của bản thân máy dỡ pallet. Đây là vấn đề cần xử lý dứt điểm đầu tiên khi thiết kế bố trí mặt bằng.
Phạm vi nhận diện và chiều cao xếp hàng
Cũng trong thông số công bố đó, phạm vi nhận diện là 1250mm×1250mm×2000mm và khối lượng vật tư tối đa là 25kg. Những con số này dùng được ngay làm hạng mục kiểm tra khi xác nhận cấu hình.
Về mặt phẳng, 1250mm×1250mm là kích thước đủ chứa pallet T11 (1100mm×1100mm). Tuy nhiên, nếu đang xếp theo kiểu thùng nhô ra khỏi mép pallet, tức là có phần nhô ngoài, thì phải xác nhận bằng kích thước thực đo. Với chiều cao 2000mm cũng vậy, hãy đo thực tế xem chiều cao xếp hàng tiêu chuẩn của nhà máy mình, tính cả độ dày pallet, là bao nhiêu mm. Nếu để mức “khoảng 1.8m gì đó” thì sẽ xảy ra sự cố phát hiện nằm ngoài phạm vi xử lý sau khi đã chốt cấu hình.
Giới hạn khối lượng 25kg cũng quan trọng. Nhà máy xử lý sản phẩm dạng bao vượt 25kg không phải hiếm. Nếu có vật tư vượt giới hạn, cần nêu rõ ngay từ lúc gửi yêu cầu báo giá rằng riêng chủng loại đó sẽ giữ thao tác thủ công hay sẽ xét một phương thức khác.
Cấu trúc chi phí tự động hóa dỡ pallet – phân rã thành 4 tầng
Vì sao không thể đưa ra một mức giá thị trường
Chi phí tự động hóa dỡ pallet có thể chênh nhau tới cả chục lần tùy theo loại vật tư, năng lực yêu cầu, có hàng hỗn hợp hay không, và điều kiện kết nối với thiết bị hiện hữu. Vì vậy, đưa ra một mức giá thị trường chung là việc vô nghĩa. Thứ có ý nghĩa là hiểu chi phí chồng lên ở tầng nào, rồi thống nhất trục so sánh giữa các báo giá.
Chi phí có thể phân rã thành 4 tầng sau.
- Tầng thiết bị. Các máy chính như thân robot, khung bệ, rào an toàn và tủ điều khiển. Đây là phần có giá catalogue
- Tầng tay gắp và vision. Thiết kế chế tạo tay gắp chuyên dụng theo vật tư, camera 3D, bản quyền phần mềm nhận diện và công hiệu chỉnh
- Tầng vận chuyển và ngoại vi. Băng tải cấp pallet, đẩy pallet rỗng, băng tải dàn hàng, vùng đệm, cùng các thiết bị đi kèm như dò kim loại hay đọc nhãn
- Tầng thi công và chạy thử. Thi công móng, kéo điện và khí nén, lắp đặt, dạy điểm, chạy thử, đào tạo, nghiệm thu
Khi số tiền trong các báo giá chênh nhau, phần lớn khoảng cách không nằm ở tầng thiết bị mà hiện ra ở tầng tay gắp và vision cùng tầng vận chuyển và ngoại vi. Giá thân robot mua ở đâu cũng không chênh nhiều, nhưng số giờ thiết kế tay gắp chuyên dụng và mức độ bao gồm phần vận chuyển ngoại vi thì thay đổi rất lớn theo tư tưởng của từng đề xuất.
Những tiền đề cần thống nhất khi so sánh báo giá
Để đưa báo giá của các bên về cùng một mặt bằng so sánh, cần cố định bằng văn bản các tiền đề sau ngay tại thời điểm gửi yêu cầu.
- Danh sách đầy đủ vật tư đối tượng. Ghi kích thước, khối lượng, vật liệu và trạng thái mặt trên theo từng chủng loại
- Đơn chủng hay hỗn hợp. Nếu có hàng hỗn hợp, đính kèm mẫu hỗn hợp trích từ dữ liệu giao hàng thực tế
- Năng lực yêu cầu. Trình bày bằng pallet/giờ chứ không phải thùng/giờ, và viết cả lúc cao điểm lẫn lúc bình thường
- Cách cấp pallet. Nêu rõ là xe nâng đặt trực tiếp, cấp bằng băng tải hay bằng AGV
- Vận hành khi có ngoại lệ. Định nghĩa ai can thiệp và can thiệp thế nào khi xảy ra hụt gắp hoặc nhận diện thất bại
- Tiêu chí nghiệm thu. Viết bằng con số rằng chạy liên tục bao nhiêu giờ và tỷ lệ thất bại dưới bao nhiêu phần trăm thì đạt
Trong 6 hạng mục này, dự án thiếu hạng mục cuối cùng là tiêu chí nghiệm thu chắc chắn sẽ tranh cãi ở giai đoạn chạy thử. Việc chuyển sự bất mãn chủ quan kiểu “dừng nhiều hơn tưởng” thành tiêu chí có thể đánh giá bằng con số ghi trong hợp đồng chính là bảo hiểm cho cả hai bên.
Cách nghĩ về hoàn vốn đầu tư – không giải thích được chỉ bằng cắt giảm nhân công
Quy hiệu quả giảm người thành con số
Trong trường hợp đã công bố nói trên, cơ cấu 1 công nhân trở thành chỉ cần 0.5 người và mức giảm người khoảng 50% đã đạt được. Lấy con số 50% này làm điểm xuất phát để dựng phép tính hoàn vốn.
Các số tiền từ đây trở đi là giá trị giả định nhằm trình bày cấu trúc tính toán. Chúng không thể hiện mức lương hay giá thiết bị thực tế, nên hãy thay bằng số liệu thực của chính doanh nghiệp mình khi tính.
Chi phí nhân công một năm cho mỗi công nhân, tính gộp cả lương, bảo hiểm bắt buộc và chi phí quản lý, được giả định là 240,000 baht. Với một dây chuyền chạy 2 ca, mỗi ca 1 người chuyên trách việc dỡ pallet, tổng cộng 2 người, nếu đạt mức giảm người 50% thì phần cắt giảm là 1 người, tương đương 240,000 baht mỗi năm. Nếu là 3 ca mỗi ca 1 người, tổng 3 người, thì phần cắt giảm là 1.5 người, tương đương 360,000 baht mỗi năm. Nếu có 2 dây chuyền chạy 2 ca mỗi ca 1 người, tổng 4 người, thì phần cắt giảm là 2 người, tương đương 480,000 baht mỗi năm.
Độ nhạy của số năm hoàn vốn
Bảng dưới xếp cạnh nhau số năm hoàn vốn ứng với từng mức đầu tư, so với khoản cắt giảm hằng năm.
| Giá trị đầu tư (giả định) | Cắt giảm 240,000 baht/năm (giả định) | Cắt giảm 360,000 baht/năm (giả định) | Cắt giảm 480,000 baht/năm (giả định) |
|---|---|---|---|
| 3,000,000 baht | 12.5 năm | 8.3 năm | 6.3 năm |
| 5,000,000 baht | 20.8 năm | 13.9 năm | 10.4 năm |
| 8,000,000 baht | 33.3 năm | 22.2 năm | 16.7 năm |
Nhìn bảng này rồi kết luận rằng tự động hóa dỡ pallet không đáng đồng tiền là quá vội. Tuy nhiên, chừng nào còn tính ở mức giả định này thì vẫn đọc ra được một xu hướng, đó là rất khó giải thích việc hoàn vốn của khoản đầu tư dỡ pallet nếu chỉ dựa vào cắt giảm nhân công. Việc đầu tiên nên làm là kiểm tra xem thay bằng số liệu thực của doanh nghiệp mình thì xu hướng có giống vậy không.
Nếu gặp một đề xuất bê nguyên trường hợp trong nước Nhật Bản sang Thái Lan rồi giải thích rằng hoàn vốn trong 2 năm, nhất định phải hỏi phép tính hoàn vốn đó lấy mức chi phí nhân công nào làm tiền đề. Nếu giá trị tuyệt đối của chi phí nhân công khác đi thì dù là cùng một thiết bị, số năm hoàn vốn cũng chênh nhau tới vài lần.
Vậy điều gì mới là động lực chính của hoàn vốn
Tại đây, nhận định về xu hướng ngành bắt đầu phát huy tác dụng. Trong phân tích ngành robot ở thời điểm năm 2026, ông Luc Vanden-Abeele của NuMove Robotics & Vision phát biểu rằng “Khả năng tuyển đủ lao động vẫn là mối lo lớn, và dỡ pallet là một trong những công việc thâm dụng lao động nhất trong khâu xử lý vật tư.” (nguồn là The State of Robotic Depalletizing).
Thứ được nói tới ở đây không phải chi phí lao động mà là khả năng bảo đảm được nguồn lao động. Dỡ pallet là công đoạn thâm dụng lao động bậc nhất trong khâu xử lý vật tư, phải lặp đi lặp lại việc nâng vật nặng, nên vốn đã khó tuyển người và cũng khó giữ người. Chi phí nhân công có rẻ mà đăng tuyển không ai đến thì dây chuyền vẫn không chạy.
Do đó, các hiệu quả cần chồng lên làm căn cứ hoàn vốn không chỉ có cắt giảm nhân công.
- Xóa bỏ rủi ro dừng dây chuyền vì thiếu người do khó tuyển. Thiệt hại khi dây chuyền dừng vào ngày thiếu người còn lớn hơn chi phí nhân công tới cả chục lần
- Giảm hủy sản phẩm do đổ hàng và vỡ thùng. Tại nhà máy đã có số liệu thực về tỷ lệ hư hỏng, đây có khi là hiệu quả lớn nhất
- Giảm tai nạn lao động do đau lưng và kẹt tay. Thao tác lặp lại với vật nặng được xem là yếu tố rủi ro gây đau lưng, kéo theo chi phí trợ cấp nghỉ việc và chi phí người thay thế
- Kéo dài thời gian vận hành. Vì không phụ thuộc vào giờ nghỉ và giao ca nên khung giờ xử lý được của cùng một thiết bị tăng lên
- Rút ngắn thời gian giao hàng. Lượng hàng ứ đọng từ lúc nhập tới lúc đưa vào công đoạn sau giảm đi, nhờ đó không phải giữ tồn kho
Điều quan trọng là đừng chiết khấu các hiệu quả này bằng cùng một hệ số cào bằng. Nếu chỉ vì phần cắt giảm nhân công được dự tính quá thận trọng mà cắt luôn phần giảm hư hỏng hay giảm tai nạn lao động theo cùng tỷ lệ, thì một khoản đầu tư vốn dĩ khả thi sẽ trở thành không khả thi chỉ trên con số. Cách xử lý đúng là ghi rõ căn cứ và độ tin cậy cho từng hiệu quả, rồi chỉ đưa những hiệu quả có độ tin cậy thấp về phía thận trọng.
Đồng thời, hãy kiểm tra xem cả 4 tầng phía chi phí có được gắn với hiệu quả tương ứng hay không. Nếu chồng một khoản tiền lớn vào tầng vận chuyển và ngoại vi mà lại không viết một dòng nào về hiệu quả do tầng đó sinh ra trong phép tính hoàn vốn, thì tại buổi phê duyệt, phần thiết bị ngoại vi này sẽ bị hỏi ngay rằng có cần không và bị cắt đầu tiên. Kết quả bị cắt là việc cấp pallet vẫn thủ công, và xảy ra nghịch lý là chính hiệu quả giảm người biến mất.
Thị trường và chính sách xung quanh tự động hóa dỡ pallet – môi trường kinh doanh tại Thái Lan
Thị trường đang mở rộng với nhịp 12% mỗi năm
Quy mô thị trường robot dỡ pallet được dự báo mở rộng từ 1.81 tỷ USD năm 2025 lên 5.02 tỷ USD năm 2034, với tốc độ tăng trưởng bình quân năm giai đoạn 2026 tới 2034 là 12.00%. Yếu tố lớn nhất thúc đẩy tăng trưởng được nêu ra là khả năng xử lý mã hàng hỗn hợp nhờ dẫn hướng vision tích hợp AI (nguồn là Robotic Depalletizer Market).
Điều dự báo này cho thấy không đơn thuần là chuyện thị trường sẽ lớn lên. Bản chất nằm ở chỗ thứ kéo tăng trưởng chính là công nghệ xử lý hàng hỗn hợp. Như đã thấy ở thông số sản phẩm phía trên, hàng hỗn hợp là vùng có năng lực thấp hơn hàng đơn chủng, vậy mà nhu cầu lại tập trung vào đó. Đây là dữ liệu cho phép đọc ra rằng đầu tư công nghệ thời gian tới sẽ hướng về vùng này.
Các yếu tố cản trở phổ cập cũng được nói tới cùng lúc
Cũng trong phân tích ngành đó, các rào cản phổ cập được nêu ra gồm sự đa dạng hóa mã hàng, chất lượng bao bì đi xuống, và ngưỡng đầu tư cao đối với các cơ sở quy mô vừa và nhỏ.
Trong số này, chất lượng bao bì đi xuống là chủ đề dễ cảm nhận ngay tại hiện trường Thái Lan. Khi áp lực cắt chi phí vật liệu bao bì làm giảm độ dày và độ bền của thùng carton, mặt trên võng nhiều hơn và độ ổn định của việc hút giảm xuống. Độ khó của tự động hóa có thể tăng lên mà không liên quan gì tới nỗ lực của chính doanh nghiệp, chỉ vì nhà cung cấp đổi vật liệu bao bì. Nếu đã đẩy tự động hóa dỡ pallet, việc thống nhất với nhà cung cấp về quy cách độ dày, vật liệu và độ phẳng mặt trên của bao bì là điều đáng làm.
Môi trường và chính sách ứng dụng robot tại Thái Lan
Thái Lan là một trong những nước có mức ứng dụng robot đi trước trong ASEAN. Theo phần tổng hợp dựa trên World Robotics 2023 của IFR, năm 2022 Thái Lan đã đưa vào sử dụng khoảng 3,300 robot công nghiệp, đứng thứ 14 thế giới và đứng thứ 2 Đông Nam Á, chỉ sau Singapore (nguồn là Xu hướng ứng dụng robot công nghiệp tại Thái Lan).
Mặt chính sách cũng có lực đẩy. Tại Hành lang Kinh tế phía Đông (EEC), 45 tỷ USD được phân bổ cho việc nâng cấp các ngành công nghệ cao, và công nghệ robot được xếp vào lĩnh vực trọng điểm. BOI hỗ trợ các dự án robotics trị giá 15 tỷ baht và đặt mục tiêu đưa vào sử dụng 10,000 hệ thống mới mỗi năm (nguồn là Thị trường robot dịch vụ công nghiệp Đông Nam Á).
Khi sử dụng các chính sách này, điều cần lưu ý là thời điểm nộp hồ sơ. Nếu chốt cấu hình thiết bị, đặt hàng rồi mới đi xác nhận có áp dụng được chính sách hay không, thì việc sửa cấu hình cho đáp ứng điều kiện sẽ thành làm lại. Cách làm chuẩn mực là ngay ở giai đoạn đầu khi bước vào cân nhắc đầu tư tự động hóa, hãy xác nhận các biện pháp có thể áp dụng cùng điều kiện của chúng rồi đưa vào thiết kế cấu hình.
Checklist trước khi đặt hàng tự động hóa dỡ pallet
Trước khi gửi yêu cầu báo giá, hãy tự điền các hạng mục sau. Nếu còn hạng mục để trống mà đã đi hỏi nhiều nhà cung cấp thì sẽ nhận về những báo giá không thể so sánh.
- Đã lập danh sách đầy đủ mọi chủng loại vật tư đối tượng. Đã ghi kích thước, khối lượng, vật liệu và trạng thái mặt trên theo từng chủng loại
- Đã đo thực tế xem vật tư nặng nhất có vượt 25kg hay không. Đã quyết cách xử lý với chủng loại vượt ngưỡng
- Đã nắm chiều cao xếp hàng tiêu chuẩn bằng giá trị đo thực tế có tính cả độ dày pallet. Đã xác nhận có pallet nào vượt 2000mm hay không
- Đã đo thực tế kích thước mặt bằng pallet và xác nhận có phần nhô ra ngoài hay không
- Đã tính tỷ lệ giữa hàng đơn chủng và hàng hỗn hợp từ dữ liệu giao hàng 3 tháng gần nhất
- Nếu có hàng hỗn hợp, đã trích các mẫu hỗn hợp tiêu biểu từ dữ liệu thực tế và lập thành tài liệu
- Đã định nghĩa năng lực yêu cầu bằng pallet/giờ. Đã ghi tách riêng lúc cao điểm và lúc bình thường
- Đã quyết cách cấp pallet, gồm xe nâng đặt trực tiếp, băng tải hay AGV
- Đã quyết luồng thu hồi và vị trí lưu pallet rỗng
- Đã thu thập dữ liệu đo thực tế của công việc dỡ pallet hiện tại. Bao gồm số người bố trí, số pallet xử lý thực tế và chi tiết thời gian dừng
- Đã nắm tỷ lệ phát sinh đổ hàng và vỡ thùng bằng số liệu thực tế
- Đã định nghĩa quy trình can thiệp khi có ngoại lệ và vai trò của người phụ trách
- Đã định nghĩa tiêu chí nghiệm thu bằng con số. Đã ghi rõ thời gian chạy liên tục và tỷ lệ thất bại cho phép
- Đã hỏi nhà cung cấp về kế hoạch thay đổi quy cách bao bì
- Đã xác nhận khả năng áp dụng các chính sách như BOI trước khi chốt cấu hình
Trong checklist này, các hạng mục liên quan tới dữ liệu đo thực tế hãy lấy tối thiểu một tuần. Quan sát chỉ một ngày thì không thấy được sự lệch hình thái xếp hàng theo ngày trong tuần, cũng không thấy được thay đổi tỷ lệ hàng hỗn hợp do dồn giao hàng cuối tháng.
Những kiểu thất bại thường gặp khi tự động hóa dỡ pallet
Chỉ kiểm chứng bằng mẫu đẹp
Đây là trường hợp gom toàn hàng trạng thái tốt lấy từ sâu trong kho để làm mẫu thử. Nghiệm thu qua không vấn đề gì, rồi vừa vào sản xuất hàng loạt là hút hụt liên tục. Trong thử nghiệm nhất định phải trộn một tỷ lệ nhất định vật tư ở trạng thái xấu.
Để việc cấp pallet lại sau
Đây là kiểu chỉ so sánh năng lực của bản thân máy dỡ pallet còn thiết kế cách cấp pallet thì đẩy về công đoạn sau. Dù thân máy có năng lực 16.7 pallet/giờ, nếu việc cấp hàng chỉ kịp 6 pallet mỗi giờ thì năng lực của dây chuyền là 6 pallet/giờ. Hiệu quả đầu tư thiết bị được quyết định bởi khâu chậm nhất.
Không tính người xử lý ngoại lệ vào phép tính
Nếu không quyết ai xử lý khi nhận diện thất bại hay hụt gắp, rốt cuộc sẽ phải để một người túc trực thường xuyên tại dây chuyền đó. Phép tính hiệu quả giảm người sẽ không đứng vững ngay từ đầu, nên tần suất ngoại lệ dự kiến và quy trình xử lý là hạng mục nhất định phải chốt ngay ở giai đoạn báo giá.
Muốn tự động hóa một lượt tới cả công đoạn đơn vị lẻ
Nếu cùng lúc với dỡ pallet lại muốn tự động hóa trọn gói cả công đoạn mở thùng lấy ruột ra, độ khó sẽ tăng vọt, thời gian chạy thử và chi phí đều phình lên. Đơn vị thùng và đơn vị lẻ nên được tách ra cả về công đoạn lẫn thiết bị thì mới chắc chắn.
Câu hỏi thường gặp về tự động hóa dỡ pallet
Chi phí tự động hóa dỡ pallet vào khoảng bao nhiêu
Vì mức chi phí có thể chênh nhau tới cả chục lần tùy theo loại vật tư, năng lực yêu cầu, có hàng hỗn hợp hay không và điều kiện kết nối với thiết bị hiện hữu, nên không thể đưa ra một mức giá chung. Khi lập ngân sách, hãy nắm theo cấu trúc chi phí thay vì theo mức giá. Chi phí chồng lên theo 4 tầng gồm tầng thiết bị, tầng tay gắp và vision, tầng vận chuyển và ngoại vi, tầng thi công và chạy thử, và khoảng cách giữa các báo giá chủ yếu nằm ở tầng tay gắp và vision cùng tầng vận chuyển và ngoại vi. Nếu lập ngân sách chỉ bằng giá catalogue của thân robot thì sẽ lệch rất xa so với tổng chi phí thực tế. Tại giai đoạn đầu, khuyến nghị đặt khung dự toán cho từng tầng trong 4 tầng rồi mới phát hành RFP với các điều kiện đã thống nhất.
Máy dỡ pallet và robot xếp pallet có dùng chung một thiết bị được không
Về cơ cấu thì cùng một robot có thể chạy được cả hai chiều, nhưng trên thực tế người ta thường tránh dùng chung. Xếp hàng là việc đặt theo mẫu đã thiết kế, dỡ hàng là việc đọc hình thái xếp hàng vừa tới nơi, và tay gắp cùng cấu hình cảm biến cần có cũng khác nhau. Thêm nữa, bắt 1 máy gánh cả hai công đoạn thì năng lực xử lý cho mỗi công đoạn giảm một nửa và số máy cần thiết tăng lên. Hãy xem đây là cấu hình chỉ nên cân nhắc khi khâu nhập hàng và khâu xuất hàng tách hẳn nhau theo khung giờ và năng lực còn dư dả.
Dỡ pallet thùng carton có bắt buộc phải dùng 3D vision không
Nếu chỉ một mã hàng, hình thái xếp hàng hoàn toàn ổn định và việc định vị pallet cũng được bảo đảm bằng cơ khí thì dạy điểm cố định vẫn dùng được. Nhưng trên thực tế vẫn còn các biến động như lệch lớp do vận chuyển, võng do bao bì hút ẩm và thay đổi kích thước từ phía nhà cung cấp. Cấu hình bỏ vision đi thì đúng là chi phí ban đầu giảm, nhưng vận hành sẽ lấy việc có người can thiệp khi dừng máy làm tiền đề, và nếu phải để một người túc trực cho việc can thiệp đó thì mục đích của tự động hóa đã mất. Việc 3D vision vẫn được áp dụng ngay cả trong trường hợp thùng nhựa gấp gọn là hàng quy chuẩn có thể dùng làm tham chiếu cho quyết định này.
Pallet hỗn hợp có tự động hóa được không
Với loại dẫn hướng bằng 3D vision thì xử lý được. Tuy nhiên năng lực sẽ giảm. Trong thông số một nhà sản xuất công bố, đơn chủng là tối đa 1,000 thùng/giờ trong khi hỗn hợp là tối đa 600 thùng/giờ, quy về thời gian cho mỗi thùng thì thành khoảng cách giữa 3.6 giây và 6.0 giây. Với dây chuyền có tỷ lệ hàng hỗn hợp cao, hãy lấy khoảng cách này làm tiền đề để thiết kế số máy cần thiết và vùng đệm. Ngoài ra, việc trích mẫu hỗn hợp từ dữ liệu giao hàng thực tế rồi đính kèm vào yêu cầu báo giá là cách ngắn nhất để nâng độ chính xác của đề xuất.
Có dỡ pallet hàng dạng bao được không
Được. Đã có trường hợp công bố về việc tự động hóa dỡ thùng carton (8 tới 20kg) và bao (10 tới 25kg) bằng 1 robot cùng băng tải pallet, đưa cơ cấu 1 công nhân xuống mức chỉ cần 0.5 người. Tuy nhiên, vì bao vừa được nhấc lên là ruột dồn về một phía làm trọng tâm dịch chuyển, nên thiết kế tay gắp chuyên dụng quyết định thành bại. Trong thử nghiệm nhất định phải có hàng ở mức nạp tối đa và tối thiểu, cùng 2 bao ở trạng thái dính sát nhau. Nếu có bao vượt 25kg thì cần quyết trước cách xử lý cho chủng loại đó.
Phân biệt dùng robot piece picking và máy dỡ pallet như thế nào
Phân theo đơn vị xử lý. Dỡ theo đơn vị thùng khỏi pallet là máy dỡ pallet, còn lấy ruột thùng theo đơn vị lẻ rồi tổ hợp lại theo đơn vị giao hàng là robot piece picking. Khi xuống tới đơn vị lẻ sẽ có thêm các bài toán khó như hàng dạng bao bị biến dạng và nhận diện bao bì trong suốt, nên kỹ thuật yêu cầu và chi phí đều đổi. Ngay cả hiện trường cần cả hai thì cũng đừng cố cho một thiết bị kiêm nhiệm, tách công đoạn ra rồi triển khai lần lượt sẽ chắc chắn hơn khi chạy thử.
Từ lúc bắt đầu tới lúc chạy được mất bao lâu
Thời gian thay đổi theo độ phức tạp của cấu hình nên không thể nói một mức chung, nhưng trình tự các bước thì giống nhau. Đó là thu thập dữ liệu hiện trạng và lập danh sách vật tư, phát hành RFP với điều kiện đã thống nhất rồi so sánh báo giá, thử gắp bằng vật tư thật, thiết kế chi tiết, chế tạo, lắp đặt và thi công, dạy điểm và chạy thử, rồi nghiệm thu. Trong đó, bước không rút ngắn được là thử gắp bằng vật tư thật, bỏ bước này thì khi sản xuất hàng loạt chắc chắn có vấn đề. Ngược lại, việc thu thập dữ liệu hiện trạng có thể tự làm trước khi đặt hàng, nên hoàn tất giai đoạn này trước sẽ rút ngắn tổng thời gian.
Có dùng được ưu đãi của BOI không
Tại Thái Lan, Hành lang Kinh tế phía Đông (EEC) phân bổ 45 tỷ USD cho việc nâng cấp các ngành công nghệ cao và xếp công nghệ robot vào lĩnh vực trọng điểm. BOI cũng hỗ trợ các dự án robotics trị giá 15 tỷ baht và đặt mục tiêu đưa vào sử dụng 10,000 hệ thống mới mỗi năm. Vì khả năng áp dụng và điều kiện thay đổi theo nội dung cùng thời điểm đầu tư, hãy luôn kiểm tra bằng thông tin chính thức mới nhất. Điều quan trọng trên thực tế là thời điểm kiểm tra, bởi sau khi đã chốt cấu hình thiết bị và đặt hàng thì việc sửa đổi cho đáp ứng điều kiện sẽ thành làm lại. Hãy xác nhận ở giai đoạn đầu của quá trình cân nhắc và đưa vào thiết kế cấu hình.
Tổng kết
Việc tự động hóa dỡ pallet trông thì đơn giản mà mãi không quyết được không phải vì kỹ thuật đặc biệt khó. Đó là vì xếp hàng là việc quyết định hình thái xếp còn dỡ hàng là việc đọc hình thái xếp vừa tới nơi, và tính bất đối xứng này hiện ra thành cái khó của việc định nghĩa cấu hình. Việc báo giá các bên chênh nhau cũng vậy, nguyên nhân chính không phải khoảng cách năng lực kỹ thuật mà là biên độ hình thái xếp hàng mà mỗi bên giả định khác nhau.
Lựa chọn phương thức được quyết định bởi sức chịu biến động hình thái xếp hàng. Nếu chỉ một mã hàng và hình thái xếp ổn định thì kiểu cơ khí hay robot dạy điểm cố định là đủ, nhưng nếu hỗn hợp, lệch lớp và khác kích thước xảy ra hằng ngày thì loại dẫn hướng 3D vision là tiền đề. Khi thiết kế năng lực, hãy tính tới khoảng cách trong thông số công bố giữa tối đa 1,000 thùng/giờ với đơn chủng và tối đa 600 thùng/giờ với hỗn hợp, tức là khoảng cách giữa 3.6 giây và 6.0 giây cho mỗi thùng, đồng thời kiểm tra trước xem phía cấp pallet có thành khâu quyết định nhịp hay không. Cần lưu ý rằng các con số này là thông số công bố của một nhà sản xuất cụ thể, không phải giá trị chung của toàn ngành.
Chi phí hãy nắm theo 4 tầng gồm tầng thiết bị, tầng tay gắp và vision, tầng vận chuyển và ngoại vi, tầng thi công và chạy thử, và làm tiền đề cho việc so sánh báo giá bằng cách cố định bằng văn bản 6 hạng mục là danh sách vật tư, mẫu hỗn hợp, năng lực yêu cầu, cách cấp hàng, vận hành ngoại lệ và tiêu chí nghiệm thu. Trong phép tính hoàn vốn, hãy nhìn thẳng vào kết quả rằng với mức chi phí nhân công giả định thì rất khó giải thích hoàn vốn chỉ bằng cắt giảm nhân công, rồi chồng thêm các hiệu quả như rủi ro dừng dây chuyền vì khó tuyển người, giảm đổ hàng và hư hỏng, giảm tai nạn lao động, kéo dài thời gian vận hành, mỗi hiệu quả theo đúng độ tin cậy của nó. Trên thực tế, ngay trong phân tích của ngành, thứ được đặt vào trung tâm động lực triển khai cũng không phải chi phí lao động mà là khả năng bảo đảm nguồn lao động.
Trên cơ sở đó, hãy điền các hạng mục đo thực tế trong checklist trước khi đặt hàng, dù chỉ một tuần dữ liệu, rồi mới đi hỏi nhà cung cấp. Chỉ cần giữ đúng trình tự này thôi, thời gian cân nhắc sẽ rút ngắn thấy rõ.
TOMAS TECH hỗ trợ các doanh nghiệp sản xuất Nhật Bản tại Thái Lan và các cơ sở ASEAN tự động hóa công đoạn dỡ hàng, từ cả hai phía là tích hợp hệ thống FA cùng robot và hệ thống quản lý sản xuất. Chúng tôi cũng nhận tư vấn ngay ở giai đoạn cân nhắc, chẳng hạn khi bạn chưa biết lấy dữ liệu hiện trạng thế nào, chưa định được trục để so sánh báo giá của nhiều bên, hay chưa phán đoán được vật tư của mình rốt cuộc có hợp với tự động hóa hay không. Bắt đầu từ việc nghe tình hình hiện trường cũng được, xin cứ liên hệ thoải mái qua trang liên hệ.
Nguồn tham khảo
- Trường hợp triển khai tại trung tâm logistics miền Tây Nhật Bản của Shiseido — Trường hợp triển khai thuộc thương hiệu Kyoto Robotics của Hitachi Automation. Bài giới thiệu việc đưa vào 5 robot dỡ pallet cho thùng nhựa gấp gọn và việc xử lý biến động hình thái xếp hàng, trạng thái hỗn hợp, trạng thái lẻ cùng cách sắp xếp không cố định nhờ cảm biến 3D vision độ chính xác cao. Bài không nêu con số cụ thể như số người được cắt giảm.
- Trường hợp tự động hóa dỡ pallet — Trường hợp tự động hóa việc dỡ thùng carton (8 tới 20kg) và bao (10 tới 25kg) bằng tổ hợp 1 robot cùng băng tải pallet. Bài báo cáo rằng cơ cấu 1 công nhân trở thành chỉ cần 0.5 người, đạt mức giảm người khoảng 50%.
- Bài toán của công đoạn dỡ pallet và hệ thống vision — Bài giải thích ba bài toán kỹ thuật là xử lý vật tư hỗn hợp, xử lý sai lệch vị trí và phòng ngừa đổ hàng, cùng lý do vì sao cần tới hệ thống vision.
- Máy dỡ pallet của Mujin — Thông số công bố của máy dỡ pallet robot. Tài liệu ghi tối đa 1,000 thùng/giờ khi đơn chủng, tối đa 600 thùng/giờ khi hỗn hợp, khối lượng vật tư tối đa 25kg và phạm vi nhận diện 1250mm×1250mm×2000mm.
- The State of Robotic Depalletizing — Xu hướng ngành dỡ pallet bằng robot ở thời điểm năm 2026. Bài bàn về việc khả năng bảo đảm nguồn lao động là động lực triển khai lớn nhất, tiến bộ trong xử lý mã hàng hỗn hợp nhờ 3D vision và AI, cùng các rào cản phổ cập là đa dạng hóa mã hàng, chất lượng bao bì đi xuống và ngưỡng đầu tư của các cơ sở quy mô vừa và nhỏ.
- Robotic Depalletizer Market — Dự báo quy mô thị trường robot dỡ pallet. Báo cáo dự kiến mở rộng từ 1.81 tỷ USD năm 2025 lên 5.02 tỷ USD năm 2034, với tốc độ tăng trưởng bình quân năm giai đoạn 2026 tới 2034 là 12.00%.
- Xu hướng ứng dụng robot công nghiệp tại Thái Lan — Phần tổng hợp dựa trên World Robotics 2023 của IFR. Bài giới thiệu rằng năm 2022 Thái Lan đưa vào sử dụng khoảng 3,300 robot công nghiệp, đứng thứ 14 thế giới và thứ 2 Đông Nam Á chỉ sau Singapore.
- Thị trường robot dịch vụ công nghiệp Đông Nam Á — Tài liệu ghi rằng Hành lang Kinh tế phía Đông (EEC) phân bổ 45 tỷ USD cho việc nâng cấp các ngành công nghệ cao và xem công nghệ robot là lĩnh vực trọng điểm, đồng thời BOI hỗ trợ các dự án robotics trị giá 15 tỷ baht với mục tiêu đưa vào sử dụng 10,000 hệ thống mới mỗi năm.


