


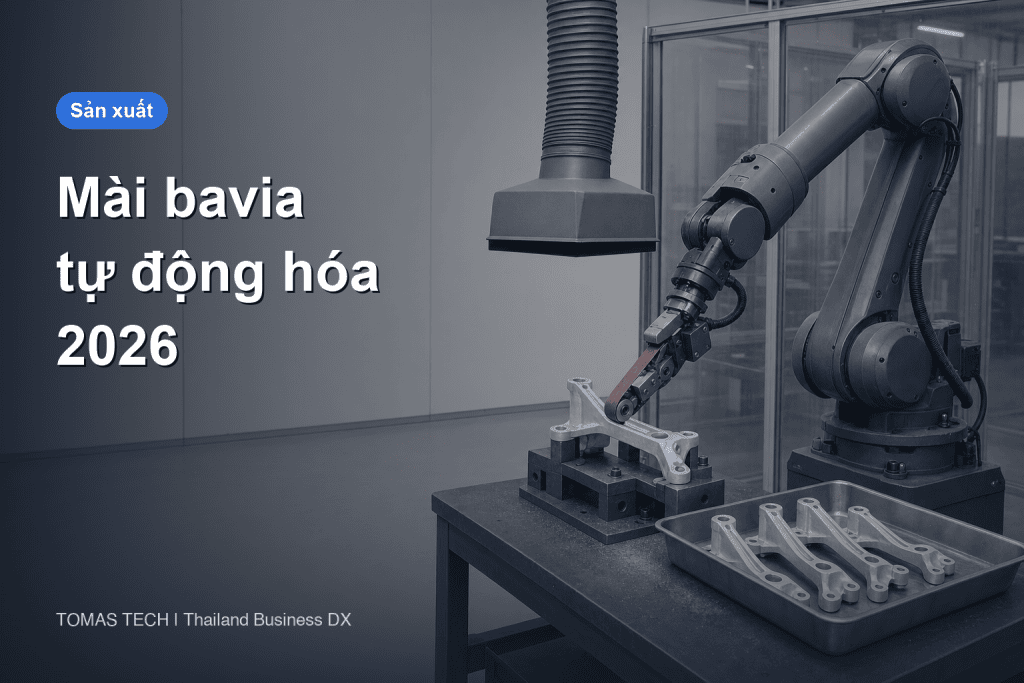
Dù chi tiết đi qua công đoạn cắt gọt, đúc, dập hay hàn, bavia vẫn luôn xuất hiện. Vậy mà tự động hóa mài bavia lại đi chậm hơn nhiều vòng so với khâu vận chuyển hay khâu hàn. Lý do rất đơn giản, vì bavia mọc không đều giữa từng chi tiết và lực tì luôn được phó thác cho cảm giác bàn tay của người thợ lành nghề. Bài viết sắp xếp lại bước ngoặt kỹ thuật mang tên điều khiển lực, sau đó dựng một bài toán hoàn vốn cho nhà máy tại Thái Lan.
TOMAS TECH đặt trụ sở tại Bangkok và đồng thời có tổ chức phục vụ khách hàng tại Việt Nam, nên bài viết này được viết cho cả kỹ sư sản xuất đang vận hành nhà máy ở Thái Lan lẫn người đọc đang quản lý nhà máy tại Việt Nam. Ví dụ tính toán ở phần sau lấy bối cảnh một nhà máy ở tỉnh Chonburi của Thái Lan, nhưng khung logic là chung. Bạn đọc tại Việt Nam chỉ cần thay mức lương, đơn giá điện và chi phí chất lượng của nhà máy mình vào đúng những ô tương ứng là có ngay bài tính của riêng mình.
Vì sao chỉ riêng mài bavia bị bỏ lại sau cùng
Robot nhiều lên nhưng hiện trường mài bavia vẫn làm bằng tay
Theo báo cáo World Robotics 2025 của Liên đoàn Robot Quốc tế (IFR), số robot công nghiệp lắp mới trên toàn cầu năm 2024 là 542,000 đơn vị, còn số robot đang vận hành là 4,664,000 đơn vị, tăng 9% so với năm trước. Châu Á chiếm 74% lượng lắp mới. Nếu chỉ nhìn con số thì tự động hóa nhà máy đang tiến lên đều đặn.
Thế nhưng khi đi thực tế trong xưởng, giữa máy gia công và chuyền lắp ráp bao giờ cũng còn một góc trong đó người công nhân ngồi trên ghế, cầm máy mài khí nén và giũa, vuốt từng chi tiết một. Giữa số lượng robot đã phổ cập và tỷ lệ tự động hóa của riêng công đoạn mài bavia tồn tại một khoảng cách rất rõ.
Ba bức tường kỹ thuật
Lý do mài bavia bị đẩy xuống sau cùng không phải là chuyện cảm tính mà là ràng buộc kỹ thuật. Gom lại thì có ba điểm.
- Vị trí và lượng bavia không cố định. Cùng một khuôn, cùng một dụng cụ, nhưng tùy mức mòn của lưỡi cắt và tùy lô vật liệu mà chiều cao bavia dao động từ vài chục micromet tới vài trăm micromet. Robot chỉ chạy theo định vị sẽ làm việc trên giả định rằng chỗ đó có bavia, nên bavia nhỏ thì đánh trượt, bavia lớn thì gọt quá tay vào dụng cụ hoặc vào chi tiết.
- Lực tì đúng chưa bao giờ được diễn đạt thành lời. Người thợ lành nghề điều chỉnh lực theo phản kháng và theo tiếng động ngay khoảnh khắc dụng cụ chạm vào, nhưng phán đoán đó chỉ được giải thích là khoảng chừng ngần này, không bao giờ nằm lại trong tiêu chuẩn thao tác dưới dạng con số. Nghĩa là ngay từ đầu đã không có đối tượng nào để đưa vào teaching.
- Kích thước của chính chi tiết cũng xê dịch. Vật đúc và vật đúc áp lực có sai khác giữa từng cá thể, và chuyện lệch khỏi đường chạy mục tiêu chừng 0.5 mm ngay khi vừa đặt lên đồ gá là hoàn toàn bình thường. Độ lặp lại định vị của robot công nghiệp có cao đến mấy cũng vô nghĩa nếu vị trí chi tiết bị xê dịch.
Một bài báo khoa học tháng 5 năm 2026 trên tạp chí Mechanical Sciences bàn về mài bavia cạnh ray ghi của đường sắt cũng mô tả hiện trạng tương tự. Dù độ lặp lại định vị của robot được dùng là ±0.05 mm, tức là đã đủ cao, bài báo vẫn ghi rằng với ray ghi dài hơn 40 mét thì việc mài bavia chủ yếu vẫn do con người làm thủ công. Cấu trúc vấn đề nằm ở chỗ có điều khiển được lực tiếp xúc hay không chứ không nằm ở độ chính xác, và điều này được chính phía nghiên cứu xác nhận.
Điều khiển lực đã phá đổ bức tường
Bước ngoặt là kiểu điều khiển lấy lực làm giá trị lệnh thay vì lấy vị trí. Thay vì dạy robot rằng hãy đi theo đường này, ta dạy rằng hãy luôn tì vào bề mặt với lực 20 niutơn và tiến theo hướng này. Chi tiết có lệch đi đôi chút, bavia có lớn hơn đôi chút, robot vẫn liên tục vi chỉnh vị trí đầu công tác sao cho lực tì giữ nguyên. Nói cách khác, việc mà người thợ vẫn làm vô thức bằng cổ tay đã được chuyển nguyên vẹn thành dạng lệnh điều khiển.

Lấy chức năng cảm biến lực của FANUC làm ví dụ, dải sản phẩm trải từ FS-15iA với tải định mức 147 niutơn và mô men định mức 11.8 niutơn mét, cho tới FS-250iA với tải định mức 2,500 niutơn và mô men định mức 500 niutơn mét, trong đó mài bavia và đánh bóng được ghi rõ là ứng dụng mục tiêu. Từ vát cạnh chi tiết nhỏ cho tới bóc thô vật đúc lớn, những công đoạn chênh nhau hẳn một bậc về độ lớn lực tì nay đã có thể phủ chung bằng một tư tưởng thiết kế.
Dòng robot cho mài bavia và đánh bóng của Yaskawa Electric cũng vậy, lấy tổ hợp robot cộng cảm biến lực làm tiền đề, với dải sản phẩm từ MOTOMAN-GP7 tải trọng 7 kilôgam tới MOTOMAN-GP180 tải trọng 180 kilôgam. Kèm theo đó, việc hãng chuẩn bị sẵn phiên bản chống bụi chống nước cho môi trường có nước và bột gia công bắn ra là chi tiết phản ánh rất đúng thực tế của công đoạn mài bavia.
Bài báo khoa học nói trên báo cáo rằng khi áp dụng điều khiển lực, độ lệch chuẩn của lực tiếp xúc giảm 59.9%, 64.3% và 65.4% theo từng đoạn, còn giá trị đỉnh tới đỉnh của lực giảm 45.5%, 52.7% và 55.1%. Độ nhám bề mặt sau gia công trung bình là 3.2 micromet. Xét theo độ lệch chuẩn thì mức dao động đã giảm xuống dưới một nửa. Tuy nhiên, lực tiếp xúc ổn định không đồng nghĩa với lượng bóc tách tự động trở nên đồng đều, và điểm này cần được nắm cùng với phần quản lý mòn vật tư tiêu hao ở phía sau.
Ba phương thức tạo lực cho robot mài bavia
Nói điều khiển lực thì gọn, nhưng trên thiết bị thật, cấu hình và chi phí thay đổi rất lớn tùy theo việc lực được tạo ra ở đâu. Nắm được khác biệt giữa ba phương thức này trước khi viết yêu cầu kỹ thuật sẽ giúp việc so sánh báo giá nhẹ hẳn đi.
Phương thức 1 – Điều khiển bằng cảm biến lực gắn trên robot
Đây là cách kẹp một cảm biến lực 6 trục giữa cổ tay robot và dụng cụ, rồi phản hồi lực đo được về bộ điều khiển robot để hiệu chỉnh vị trí đầu công tác. Vì lực được tạo ra bằng toàn bộ các trục của robot nên hướng tì có thể đặt tự do, phù hợp với ứng dụng chạy theo đường gờ của hình dạng ba chiều phức tạp.
Điểm yếu là tốc độ đáp ứng. Hệ servo của robot phải kéo những cánh tay có khối lượng lớn, nên khi cố bám theo các gợn lồi lõm nhỏ thì sẽ chạm giới hạn chu kỳ điều khiển. Bài báo nêu trên chạy lấy mẫu cảm biến lực ở 100 hertz, nhưng để bám theo rung động tần số cao trên máy thật thì cần đầu tư công sức vào thiết kế điều khiển.
Phương thức 2 – Giải phóng lực bằng cơ cấu bù mềm phía dụng cụ
Ở đây robot chỉ đảm nhận định vị, còn lò xo hoặc xi lanh khí nén tích hợp trong giá giữ dụng cụ sẽ hấp thụ lực tiếp xúc. Lấy dụng cụ mài bavia kiểu bù mềm hướng kính RC-1040 của ATI Industrial Automation làm ví dụ, thông số gồm lực bù thay đổi được từ 6.5 pound-force tới 20 pound-force theo áp suất khí, tốc độ quay không tải 40,000 vòng mỗi phút, hành trình bù 0.35 inch đo tại vị trí collet, khối lượng 7.6 pound, lượng khí tiêu thụ 25 tới 40 foot khối mỗi phút, và công suất 1,040 watt tại 40,000 vòng mỗi phút.
Cấu tạo đơn giản, đáp ứng nhanh và chi phí cũng thấp hơn. Vì phía robot không cần tùy chọn điều khiển lực nên có thể tận dụng lại robot định vị sẵn có, đó cũng là một lợi thế. Ngược lại, do hướng giải phóng lực đã bị quyết định bởi kết cấu của dụng cụ, phương thức này không hợp với những ứng dụng mà hướng tì thay đổi nhiều ngay trong một công đoạn.
Phương thức 3 – Giữ áp lực mặt ổn định bằng mặt bích tiếp xúc chủ động
Đây là cách kẹp một mặt bích tiếp xúc được điều khiển chủ động vào giữa cổ tay robot và dụng cụ, để cơ cấu này hấp thụ sai lệch kích thước của chi tiết trong khi vẫn giữ lực tiếp xúc không đổi. Dòng mặt bích tiếp xúc chủ động của FerRobotics có ACF XS cho robot nhỏ, ACF loại phổ thông và ACF HD với khả năng chịu tải cao hơn, với các ứng dụng mục tiêu được liệt kê là mài, đánh bóng, làm sạch, chải và mài bavia.
Vì đã tích hợp sẵn bù trọng lượng bản thân nên lực tiếp xúc không chịu ảnh hưởng của trọng lực khi tư thế dụng cụ thay đổi. Với những công đoạn áp bằng mặt như băng nhám hay bánh nỉ đánh bóng, đây là phương thức ổn định nhất.
Tính cách của ba phương thức có thể tóm lại như bảng dưới. Trên cell thực tế, cấu hình dùng phương thức 2 cho bóc thô và phương thức 3 cho hoàn thiện ngay trong cùng một quy trình cũng khá phổ biến.
| Phương thức | Nơi tạo ra lực | Chi tiết phù hợp | Điểm yếu | Mức chi phí tăng thêm |
|---|---|---|---|---|
| Cảm biến lực | Cổ tay robot | Đường gờ hình dạng ba chiều, vị trí có hướng tì thay đổi | Tốc độ đáp ứng, độ khó của thiết kế điều khiển | Trung bình tới cao |
| Dụng cụ bù mềm | Giá giữ dụng cụ | Đường phân khuôn, bavia đúc, đường gờ thẳng | Hướng giải phóng lực bị cố định | Thấp |
| Mặt bích tiếp xúc chủ động | Giữa cổ tay và dụng cụ | Đánh bóng mặt cong, hoàn thiện bề mặt áp bằng mặt | Khối lượng tăng lấn vào tải trọng robot | Trung bình |
Chọn phương thức nào là do tính chất bavia của chi tiết mục tiêu quyết định. Cạnh sắc của hàng dập và đường phân khuôn của hàng đúc khác nhau cả về bậc độ lớn của lực cần thiết lẫn về hành trình.
Gộp mài bavia với đánh bóng và hoàn thiện bề mặt vào một cell
Tách rời công đoạn thì không thu hồi được vốn
Có rất nhiều trường hợp mà chỉ riêng robot mài bavia thì bài toán hoàn vốn không thành lập được. Nguyên nhân là tỷ lệ vận hành. Nếu chỉ nhìn mài bavia thì thời gian gia công cho mỗi chi tiết rất ngắn, khiến năng lực của cell bị dư ra. Vì vậy trong thực tế, tiền đề thiết kế là gộp mài bavia với đánh bóng và hoàn thiện bề mặt, rồi cho nhiều chủng loại chi tiết cùng chạy qua một cell.

Thay dụng cụ bằng bộ thay dao tự động
Cố dùng một dụng cụ duy nhất để xử lý mọi loại bavia thì chắc chắn sẽ đuối. Bavia thô cần dao hợp kim cứng, vát cạnh đường gờ cần bàn chải, hoàn thiện bề mặt cần băng nhám hoặc bánh nỉ, nghĩa là bắt buộc phải tách dụng cụ ra, và thứ tự động hóa việc chuyển đổi đó chính là bộ thay dao tự động.
Điểm hay bị bỏ sót ở đây là khối lượng và mô men của dụng cụ lấn vào tải trọng cho phép của robot. Bản thân cảm biến lực hay mặt bích tiếp xúc chủ động cũng có khối lượng, rồi còn cộng thêm trục chính cùng nửa master và nửa tool của bộ thay dao. Ngay cả robot hạng tải 20 kilôgam, nếu tham lam cấu hình dụng cụ thì phần dư thực tế đôi khi chỉ còn vài kilôgam. Phép tính trọng tâm và khối lượng này có thể xem xét bằng đúng khung tư duy đã trình bày trong bài cách lựa chọn tay gắp và gripper cho robot về thiết kế phần kẹp giữ.
Cách nghĩ về dụng cụ đưa lên cell mài bavia
Thứ cần quyết định đầu tiên khi chọn dụng cụ không phải là lượng bóc tách mà là lượng không được phép bóc tách. Bởi vì mài bavia không phải công đoạn gọt đi, mà là công đoạn lấy việc không gọt quá tay làm chất lượng. Do đó nên ưu tiên những dụng cụ có tính chất là gọt tới kích thước mục tiêu thì không ăn sâu thêm nữa.
- Với bavia thô và bavia đúc, dùng dao hợp kim cứng hoặc dao cắt, đặt lực tì thấp và chồng nhiều lần chạy.
- Với vát cạnh đường gờ, dùng bàn chải sợi kim loại hoặc bàn chải sợi gốm, dựa vào khả năng bám theo để hấp thụ sai lệch kích thước.
- Với hoàn thiện bề mặt, dùng băng nhám hoặc bánh nỉ và giữ áp lực mặt tiếp xúc không đổi.
- Với bavia ở lỗ giao nhau hoặc lỗ trong, dùng bàn chải lỗ trong chuyên dụng hoặc đá mài và làm đơn giản hóa đường chạy.
Bản thân các thủ pháp tự động hóa mài bavia có thể sắp thành ba nhánh, gồm cách dùng dụng cụ gắn lên máy công cụ, cách dùng máy chuyên dụng như đánh bóng thùng quay hay đánh bóng điện phân, và cách dùng cánh tay robot. Bài giải thích của Xebec Technology, một nhà sản xuất dụng cụ Nhật Bản, cũng đưa ra cách phân loại tương tự, đồng thời nêu các vấn đề còn tồn tại là với công nghệ hiện nay thì mài bavia ở vị trí phức tạp hoặc yêu cầu độ chính xác cao vẫn khó, và dao vát cạnh kiểu truyền thống có khả năng sinh ra bavia thứ cấp. Robot hóa không giải quyết được tất cả, và chắc chắn vẫn tồn tại những công đoạn mà máy chuyên dụng rẻ hơn và nhanh hơn.
Hai điểm mù mang tên quản lý mòn vật tư tiêu hao và xử lý bụi
Băng nhám và bánh nỉ thay đổi tính năng ngay trong lúc gia công
Việc quản lý mòn dụng cụ cắt đã được thiết chế hóa ở nhiều nhà máy, nhưng quản lý mòn của băng nhám và bánh nỉ thì gần như vẫn phụ thuộc vào cá nhân. Khi làm bằng tay, công nhân thay vật tư vào đúng thời điểm họ cảm thấy nó không còn ăn nữa. Robot không có cảm giác đó.
Cùng một lực tì, nhưng băng nhám mới và băng nhám đã dùng nhiều sẽ cho lượng bóc tách khác nhau. Điều khiển lực làm cho lực tiếp xúc không đổi, nhưng không làm cho lượng bóc tách không đổi, và điểm này nhất định phải nắm. Có ba biện pháp mang tính thực tế.
- Cố định chu kỳ thay băng nhám và bánh nỉ theo thời gian gia công hoặc theo số lượng chi tiết đã gia công, quản lý vật tư tiêu hao theo kế hoạch.
- Lập chương trình hiệu chỉnh lực tì hoặc tốc độ tiến dao theo từng nấc bám theo tiến trình mòn.
- Định kỳ cho chạy một chi tiết chuẩn và suy đoán trạng thái dụng cụ từ kết quả đo kích thước.
Biện pháp thứ ba dùng chi tiết chuẩn để giám sát đặc biệt hiệu quả khi kết hợp với điều khiển lực. Bởi vì nếu lực tì vẫn như cũ mà lượng bóc tách giảm đi, ta có thể khoanh vùng nguyên nhân về phía dụng cụ.
Bụi ảnh hưởng cả tới an toàn lẫn tuổi thọ thiết bị
Mài bavia và đánh bóng là những công đoạn sinh ra bụi. Trong tài liệu giải thích về bụi cháy được của Cục An toàn và Sức khỏe Nghề nghiệp Hoa Kỳ (OSHA), các kim loại có thể mang tính nổ khi ở trạng thái bụi được nêu ra gồm nhôm, crôm, sắt, magiê và kẽm, kèm giải thích rằng vật liệu cháy được khi bị chia nhỏ thành dạng mịn có thể cháy rất nhanh. Đây là mô tả rằng khi lơ lửng trong không khí ở nồng độ thích hợp và hội đủ một số điều kiện thì bụi có thể mang tính nổ.
Khi tự động hóa mài bavia cho hàng nhôm đúc áp lực hoặc chi tiết magiê, thiết kế hút bụi là yêu cầu bắt buộc về mặt an toàn, không phải hạng mục có thể lắp thêm sau. Ngay ở giai đoạn đầu của kế hoạch thiết bị, hãy đưa vào yêu cầu kỹ thuật cả hình dạng chụp hút, đường kính ống dẫn, quy cách phòng nổ của máy hút bụi và tần suất vệ sinh bụi lắng đọng.
Bụi cũng ảnh hưởng tới tuổi thọ của chính robot. Việc Yaskawa Electric chuẩn bị sẵn phiên bản chống bụi chống nước cho ứng dụng mài bavia và đánh bóng xuất phát từ tiền đề rằng bột gia công sẽ chui vào cáp và các khớp. So với việc mang máy tiêu chuẩn phổ thông vào rồi vài năm sau phát sinh hỏng hóc, chọn ngay từ đầu quy cách dành cho môi trường nhiều bụi sẽ rẻ hơn về tổng chi phí.
Tự động hóa việc đảm bảo chất lượng sau khi mài bavia

Dịch tiêu chí phán định thành con số
Việc kiểm tra công đoạn mài bavia từ lâu vẫn dựa vào đầu ngón tay và mắt thường của người thao tác. Câu vuốt tay không thấy vướng thì dùng được ở hiện trường, nhưng không thể trở thành tiêu chí nghiệm thu của thiết bị. Khi tự động hóa, cần một bước dịch phép kiểm tra cảm quan này sang đại lượng đo được.
Có ba hướng dịch. Quy định kích thước vát cạnh của đường gờ theo milimet, quy định chiều cao bavia còn sót theo micromet, hoặc quy định độ nhám bề mặt theo độ nhám trung bình số học. Bài báo nêu trên báo cáo độ nhám bề mặt sau gia công trung bình 3.2 micromet, và chính những con số như vậy sẽ nối thẳng vào tiêu chí đạt hay không đạt của thiết bị.
Việc định nghĩa lại tiêu chí này thực ra mới là phần có giá trị lớn nhất trong các sản phẩm phụ của tự động hóa. Khi tiêu chí đã thành con số, cuộc thương lượng khiếu nại với khách hàng chuyển từ màn đấu khẩu chủ quan sang việc đối chiếu giá trị đo.
Kết nối với kiểm tra ngoại quan
Phát hiện bavia còn sót là bài toán hợp với xử lý ảnh. Bavia có hình dạng bất định nên vốn là đối tượng khó phát hiện với xử lý ảnh dựa trên luật kiểu truyền thống, nhưng tình hình đã thay đổi khi các phương pháp dựa trên học máy bước vào vùng thực dụng. Thiết kế lắp khâu kiểm tra vào cửa ra của cell mài bavia có thể áp dụng nguyên vẹn cách nghĩ về ngưỡng phán định và dữ liệu huấn luyện đã được trình bày trong bài những điểm cần nắm khi triển khai kiểm tra ngoại quan bằng AI.
Tuy nhiên, có tự động hóa kiểm tra toàn số hay không thì hãy quyết bằng hiệu quả chi phí. Kiểm tra ở cửa ra của cell mài bavia nên bắt đầu bằng lấy mẫu, rồi chuyển sang toàn số sau khi năng lực công đoạn đã ổn định, như vậy thực tế hơn. Nếu lấy kiểm tra toàn số làm tiền đề ngay từ đầu, đầu tư ban đầu sẽ vọt lên và số năm hoàn vốn kéo dài ra.
Mô phỏng hoàn vốn đầu tư cho tự động hóa mài bavia tại nhà máy Thái Lan
Từ đây, bài viết trình bày mô hình mà TOMAS TECH đang dùng cho các nhà sản xuất Nhật Bản tại Thái Lan, ở dạng mở toàn bộ quá trình tính. Các con số không phải thành tích của một khách hàng cụ thể mà là ước tính dựng lên từ mặt bằng giá của nhiều dự án. Tiền đề khác đi thì kết luận sẽ khác, nên hãy thay bằng con số của chính công ty bạn rồi lần theo.
Các điều kiện tiền đề
Trường hợp mẫu là một nhà cung cấp linh kiện ô tô cấp Tier-2 có nhà máy tại tỉnh Chonburi. Đối tượng là công đoạn mài bavia sau khi cắt gọt hàng nhôm đúc áp lực.
| Hạng mục | Giá trị tiền đề |
|---|---|
| Chi tiết mục tiêu | Hàng nhôm đúc áp lực đã cắt gọt, 3 chủng loại |
| Sản lượng | 30,000 chiếc mỗi tháng, 360,000 chiếc mỗi năm |
| Thời gian thao tác tay hiện tại | Trung bình 70 giây mỗi chiếc |
| Giờ vận hành thực của 1 công nhân | 208 giờ mỗi tháng, hiệu suất thao tác 85% nên còn 176.8 giờ |
| Thời gian chu kỳ của robot | Trung bình 36 giây mỗi chiếc |
| Chế độ chạy của cell | 2 ca, 416 giờ mỗi tháng, tỷ lệ vận hành thiết bị 85% nên còn 353.6 giờ |
| Tỷ giá | Giả định 1 baht bằng 4.4 yên |
Nhân lực cần thiết được tính như sau. Tổng thời gian thao tác mỗi tháng là 30,000 chiếc nhân 70 giây bằng 2,100,000 giây, đổi ra giờ là 583.3 giờ. Chia con số này cho 176.8 giờ vận hành thực của một công nhân ta được 3.30 người, nên trong vận hành thực tế đang bố trí 4 người. Sau khi robot hóa, phép tính là 30,000 chiếc nhân 36 giây bằng 1,080,000 giây tức 300 giờ, so với năng lực thực 353.6 giờ của 2 ca thì còn dư khoảng 15%.
Cơ cấu đầu tư ban đầu
Đầu tư ban đầu cho một cell như bảng dưới. Hãy chú ý rằng chi phí thiết kế và chi phí teaching của nhà tích hợp hệ thống được dựng thành hạng mục độc lập. Nếu trộn phần này lẫn vào chi phí thiết bị, khi phát sinh thay đổi yêu cầu về sau thì căn cứ tính chi phí bổ sung sẽ trở nên mơ hồ.
| Hạng mục | Số tiền (baht) |
|---|---|
| Robot 6 trục hạng tải 20 kilôgam và bộ điều khiển | 1,200,000 |
| Bộ điều khiển lực gồm cảm biến lực hoặc mặt bích tiếp xúc chủ động | 650,000 |
| Bộ thay dao tự động, 2 loại trục chính mài bavia, cụm băng nhám | 780,000 |
| Rào an toàn, khóa liên động, thiết bị hút bụi | 720,000 |
| Đồ gá cho 3 chủng loại và khay cấp phôi | 380,000 |
| Thiết kế hệ thống, teaching, chạy thử và đào tạo do nhà tích hợp thực hiện | 1,050,000 |
| Phụ tùng dự phòng, vật tư tiêu hao ban đầu, chi phí chế thử | 220,000 |
| Tổng cộng | 5,000,000 |
Đầu tư ban đầu là 5,000,000 baht, quy ra yên khoảng 22,000,000 yên. Đối chiếu với số tiền này, ta cộng dồn xem chi phí hằng năm hiện tại là bao nhiêu.
Chi phí hằng năm ở hiện trạng
Cần nói rõ tiền đề về nhân công. Lương tối thiểu tại tỉnh Chonburi là 400 baht mỗi ngày, tương ứng với cận trên của dải lương từ 337 baht tới 400 baht trên toàn Thái Lan. Làm việc 26 ngày mỗi tháng thành 10,400 baht, cộng phụ cấp tay nghề 1,600 baht thành lương cơ bản 12,000 baht, rồi nhân hệ số tổng chi phí nhân sự 1.25 đã bao gồm bảo hiểm xã hội, thưởng và các phụ cấp, ta lấy 15,000 baht mỗi tháng cho một người.
| Khoản mục | Công thức tính | Số tiền năm (baht) |
|---|---|---|
| Chi phí nhân công trực tiếp | 4 người nhân 15,000 nhân 12 | 720,000 |
| Phụ cấp làm thêm giờ | 4 người nhân 1,730 nhân 12 | 83,000 |
| Vật tư tiêu hao gồm giũa, giấy nhám, lưỡi máy mài, găng tay | 0.90 nhân 360,000 chiếc | 324,000 |
| Phân loại và sửa lại trong nội bộ do sót bavia | 18,000 nhân 12 | 216,000 |
| Xử lý khiếu nại do lọt ra khách hàng | 2 vụ mỗi năm nhân 150,000 | 300,000 |
| Tuyển và đào tạo lại do nghỉ việc | Thay 4 người mỗi năm nhân 18,000 | 72,000 |
| Tổng cộng | 1,715,000 |
Đơn giá phụ cấp làm thêm giờ được tính bằng cách lấy lương cơ bản 12,000 baht chia cho 26 ngày và 8 giờ mỗi ngày ra đơn giá giờ 57.7 baht, nhân hệ số làm thêm 1.5 thành 86.5 baht, rồi tính theo 20 giờ mỗi người mỗi tháng.
Chi phí hằng năm sau khi đưa vào vận hành
Sau khi robot hóa, 4 người chuyên trách được thay bằng 1.0 nhân công cho việc giám sát và chuẩn bị. Điểm quan trọng là không đặt về mức không nhân công. Bởi vì việc nạp phôi, chuyển đổi chủng loại, thay dụng cụ và kiểm tra lấy mẫu vẫn còn đó.
| Khoản mục | Công thức tính | Số tiền năm (baht) |
|---|---|---|
| Nhân lực giám sát và chuẩn bị | 1.0 nhân công nhân 15,000 nhân 12 | 180,000 |
| Vật tư tiêu hao gồm băng nhám, bánh nỉ, dao hợp kim cứng | 0.55 nhân 360,000 chiếc | 198,000 |
| Điện năng | 4.5 kilôoát nhân 16 giờ nhân 26 ngày nhân 12 tháng nhân 4.2 baht | 94,300 |
| Bảo trì và phụ tùng dự phòng | 4% của đầu tư ban đầu | 200,000 |
| Phân loại và sửa lại còn tồn dư | 4,500 nhân 12 | 54,000 |
| Xử lý khiếu nại khách hàng | Tương đương 0.4 vụ mỗi năm | 60,000 |
| Tổng cộng | 786,300 |
Đơn giá vật tư tiêu hao sau khi triển khai thấp hơn hiện trạng là nhờ lực tì trở nên không đổi giúp dùng hết tuổi thọ của băng nhám và bánh nỉ, đồng thời vật tư tiêu hao phía người thao tác như găng tay cũng giảm đi. Vì đơn giá của bản thân dụng cụ vẫn cao hơn giũa dùng cho thao tác tay, hãy đo thực tế để xác nhận xem tiền đề đơn giá giảm có đúng với công ty mình hay không. Đơn giá điện được giả định là 4.2 baht mỗi kilôoát giờ theo biểu giá công nghiệp của Thái Lan.
Mức tiết giảm hằng năm là 1,715,000 baht trừ 786,300 baht bằng 928,700 baht, quy ra yên khoảng 4,090,000 yên. Lấy đầu tư ban đầu 5,000,000 baht chia cho mức tiết giảm hằng năm 928,700 baht, số năm hoàn vốn đơn giản là 5.4 năm.
Điều cần đọc ra từ bài tính này
Đây là phần bài viết muốn truyền đạt nhất. Nếu từ cùng bài tính đó ta chỉ rút riêng những khoản liên quan tới chi phí nhân công, thì tổng của chi phí nhân công trực tiếp 720,000 baht và phụ cấp làm thêm giờ 83,000 baht là 803,000 baht, trừ đi nhân lực giám sát 180,000 baht sau khi triển khai còn 623,000 baht là mức tiết giảm, và số năm hoàn vốn kéo dài thành 8.0 năm.
Nói cách khác, tự động hóa mài bavia tại Thái Lan mà chỉ lấy tiết giảm chi phí nhân công làm căn cứ thì quyết định đầu tư sẽ không được duyệt. Phải đưa chi phí chất lượng và chi phí tuyển dụng vào phép tính thì mới rút xuống được 5.4 năm. Nếu giữ nguyên cảm nhận kiểu Nhật Bản và giải thích rằng tiết kiệm được nhân công nên sẽ hoàn vốn, chắc chắn bộ phận kế toán tại chỗ sẽ chặn lại. Điều này đúng với Thái Lan và cũng đúng với Việt Nam, nơi mặt bằng lương còn thấp hơn, vì mẫu số của phép chia càng nhỏ thì số năm hoàn vốn càng nhạy với các khoản chi phí chất lượng.
Khi so sánh với các ví dụ ở nước ngoài cũng cần đúng sự thận trọng đó. Trong các ví dụ triển khai cho công đoạn bóc tách vật liệu mà Universal Robots công bố, tại bang Vermont của Hoa Kỳ, Andrew Pearce Bowls chuyên đồ gỗ gia dụng đã tăng thông lượng sản xuất khoảng 40% ở công đoạn hoàn thiện thớt với thời gian hoàn vốn 2 tháng, còn Rivimetal sản xuất linh kiện ô tô bằng nhôm tăng năng suất 82% với thời gian hoàn vốn 15 tháng. Cả hai đều là ví dụ tốt về hoàn vốn ngắn hạn nhờ robot cộng tác, nhưng đó là con số của các vùng có mặt bằng chi phí nhân công cao, và điều kiện công đoạn như hoàn thiện gỗ cũng khác với mài bavia kim loại mà bài viết này bàn tới. Kỳ vọng thời gian hoàn vốn tương tự tại Thái Lan sẽ làm kế hoạch đổ vỡ, nên nhất định phải tính lại bằng mức lương và chi phí chất lượng của chính mình.
Cũng nên xem độ nhạy theo biên độ dao động của số tiền đầu tư, vì báo giá của nhà tích hợp hệ thống thay đổi rất nhiều tùy mức độ chốt yêu cầu kỹ thuật.
| Kịch bản | Đầu tư ban đầu | Chi phí bảo trì 4% | Tiết giảm hằng năm | Số năm hoàn vốn |
|---|---|---|---|---|
| Thu gọn yêu cầu gồm robot cộng tác, dụng cụ bù mềm có sẵn, đơn giản hóa rào an toàn | 3,500,000 | 140,000 | 988,700 | 3.5 năm |
| Kịch bản cơ sở | 5,000,000 | 200,000 | 928,700 | 5.4 năm |
| Tự động hóa toàn phần với cấp phôi tự động và kiểm tra ngoại quan toàn số | 6,500,000 | 260,000 | 868,700 | 7.5 năm |
Cả ba kịch bản đều cùng đối tượng 3 chủng loại và 360,000 chiếc mỗi năm, thứ duy nhất thay đổi là quy cách thiết bị và đầu tư ban đầu. Vì chi phí bảo trì được đặt bằng 4% đầu tư ban đầu nên khi số tiền đầu tư dịch chuyển thì chi phí bảo trì cũng dịch theo, và mức tiết giảm hằng năm thay đổi đúng bằng phần đó. Ở kịch bản thu gọn yêu cầu, chi phí bảo trì rẻ đi 60,000 baht nên mức tiết giảm tăng lên 988,700 baht, còn ở kịch bản tự động hóa toàn phần thì ngược lại, chi phí bảo trì tăng 60,000 baht nên mức tiết giảm giảm còn 868,700 baht.
Kết luận đọc ra được rất rõ ràng. Nếu nhà máy tại Thái Lan muốn quyết định đầu tư cho tự động hóa mài bavia được thông qua, thiết kế sao cho đầu tư ban đầu nằm trong dải từ 3,500,000 tới 5,000,000 baht là lời giải thực tế. Đưa cả cấp phôi tự động và kiểm tra toàn số vào cùng một lần sẽ kéo hoàn vốn lên mức 7.5 năm, vượt ra ngoài chuẩn đầu tư của nhiều doanh nghiệp Nhật Bản. Trước hết chỉ tự động hóa phần mài bavia và đánh bóng bằng điều khiển lực, còn cấp phôi và kiểm tra thì bổ sung ở đợt đầu tư sau, cách chia giai đoạn này rốt cuộc lại hoàn vốn nhanh hơn.
Ngoài ra, bài tính này chưa tính tới việc miễn thuế nhập khẩu máy móc và giảm thuế thu nhập doanh nghiệp theo ưu đãi của Ủy ban Đầu tư Thái Lan (BOI). Với những dự án áp dụng được ưu đãi thì số năm hoàn vốn sẽ còn ngắn hơn nữa, nên hãy xác nhận ngay ở giai đoạn lập kế hoạch kinh doanh. Nhà máy tại Việt Nam cũng có các chính sách ưu đãi đầu tư riêng theo địa bàn và lĩnh vực, và cách xử lý trong bài tính là như nhau, tức là để nguyên bên ngoài phép tính cơ sở rồi cộng vào như một khoản cải thiện.
Cách triển khai dự án và các mẫu thất bại
Chọn chi tiết mục tiêu quyết định thành bại của dự án
Chọn sai chi tiết đầu tiên thì dù về mặt kỹ thuật đã thành công, dự án vẫn dừng lại. Tiêu chí lựa chọn như sau.
- Vị trí phát sinh bavia phải xác định được trên bản vẽ. Chi tiết không đọc được bavia sẽ ra ở đâu thì không hợp làm máy số một.
- Sản lượng tháng phải đủ tập trung. Đúng như bài tính đã cho thấy, sản lượng ít thì tỷ lệ vận hành không lên và không hoàn vốn được.
- Lỗi và khiếu nại ở hiện trạng phải còn lưu lại bằng con số. Không nêu được hiệu quả cắt giảm chi phí chất lượng thì quyết định đầu tư không qua.
- Hình dạng phải định vị được bằng đồ gá. Chi tiết mềm hoặc chi tiết tấm mỏng dễ biến dạng sẽ làm độ khó tăng vọt.
Nếu có dù chỉ một chủng loại thỏa mãn cả bốn điều kiện này, hãy bắt đầu từ đó. Đây là công đoạn có rất nhiều ví dụ bắt tay vào từ chi tiết khó rồi bỏ dở giữa chừng.
Ba hạng mục cần xác nhận trong PoC
Trong bước chứng minh khái niệm, thứ cần xác nhận bằng con số không phải là có chạy được hay không, mà là ba điểm sau.
- Cùng một chương trình có chạy được ở cả cận trên lẫn cận dưới của sai khác cá thể bavia hay không. Nhất định phải chuẩn bị chi tiết ở điều kiện xấu nhất.
- Ở trạng thái vật tư tiêu hao đã dùng nhiều, lượng bóc tách thay đổi tới đâu. Đánh giá chỉ bằng dụng cụ mới thì khi vào sản xuất thật chắc chắn sẽ trượt.
- Thời gian chu kỳ có đạt mục tiêu hay không. Vì điều khiển lực có giới hạn trên về tốc độ tì nên thường chậm hơn dự kiến.
Cách chọn nhà thầu
Cell mài bavia không chạy được nếu chỉ xếp cạnh nhau các sản phẩm tiêu chuẩn của hãng robot. Vì việc chọn dụng cụ, thiết kế đồ gá, chỉnh tham số điều khiển lực và thiết kế hút bụi đan xen vào nhau, kết quả phụ thuộc rất nhiều vào năng lực của nhà tích hợp hệ thống có kinh nghiệm ở công đoạn này. Khi so sánh báo giá, hãy nhìn phần chi tiết của chi phí kỹ thuật và cơ chế hỗ trợ teaching sau khi chạy thử, chứ đừng chỉ nhìn chi phí thiết bị. Các góc nhìn khi lựa chọn có thể dùng nguyên bộ tiêu chí đã sắp xếp trong bài cách lựa chọn nhà tích hợp hệ thống robot.
Các mẫu thất bại thường gặp
Dưới đây là những thất bại đã gặp lặp đi lặp lại tại hiện trường.
- Cho robot cầm đúng dụng cụ dùng cho thao tác tay. Dụng cụ vốn thiết kế trên tiền đề có độ tự do của cổ tay người thường mang hình dạng khó dùng với robot.
- Lắp hút bụi sau. Khi cố thêm chụp hút sau khi đã lắp đặt, nó sẽ va chạm với vùng làm việc của robot và buộc phải dựng lại đường chạy.
- Đặt hàng khi chưa quyết tiêu chí kiểm tra. Chạy thử mà chưa có tiêu chí đạt hay không đạt thì tại buổi nghiệm thu sẽ mở màn cuộc tranh luận chủ quan rằng vẫn còn sót bavia.
- Vào vận hành khi chưa quyết chu kỳ thay vật tư tiêu hao. Vài tháng sau sẽ bị nói rằng dạo này chất lượng đi xuống, rồi mất thời gian truy tìm nguyên nhân.
- Làm riêng cho một chủng loại. Tỷ lệ vận hành không lên và khoản đầu tư tiếp theo sẽ không được phê duyệt.
Câu hỏi thường gặp về tự động hóa mài bavia
Chi phí cho tự động hóa mài bavia khoảng bao nhiêu
Trong trường hợp mẫu của bài viết này, một cell bao gồm robot 6 trục, bộ điều khiển lực, bộ thay dao tự động, thiết bị hút bụi, đồ gá và chi phí kỹ thuật của nhà tích hợp hệ thống được đặt ở mức 5,000,000 baht, quy ra yên khoảng 22,000,000 yên. Nếu thu gọn yêu cầu bằng robot cộng tác và dụng cụ bù mềm có sẵn thì khoảng 3,500,000 baht, còn nếu bao gồm cả cấp phôi tự động và kiểm tra ngoại quan toàn số thì khoảng 6,500,000 baht là mức tham chiếu. Xin lưu ý đây là công đoạn mà tỷ trọng chi phí kỹ thuật và chi phí dụng cụ cao hơn chi phí thiết bị.
Robot mài bavia phù hợp với loại chi tiết nào
Phù hợp nhất là những chi tiết mà vị trí phát sinh bavia xác định được trên bản vẽ, định vị chắc chắn được bằng đồ gá và có sản lượng tháng đủ tập trung. Các ví dụ tiêu biểu gồm đường phân khuôn của hàng nhôm đúc áp lực và hàng đúc, vát cạnh đường gờ của hàng cắt gọt, hay bóc cạnh sắc của hàng dập. Ngược lại, chi tiết tấm mỏng dễ biến dạng, chi tiết mà kiểu bavia thay đổi mỗi lần một khác, và chi tiết nhiều chủng loại nhưng sản lượng mỗi chủng loại cực ít thì nên tránh làm đối tượng cho máy số một.
Mài bavia với đánh bóng và hoàn thiện bề mặt có làm chung một thiết bị được không
Làm được, và đúng hơn là nên gộp lại. Bởi vì chỉ riêng mài bavia thì tỷ lệ vận hành của cell không lên và bài toán hoàn vốn khó thành lập. Nếu dựng cấu hình dùng bộ thay dao tự động để chuyển đổi giữa dao hợp kim cứng, bàn chải, băng nhám và bánh nỉ, ta có thể xử lý từ bóc bavia thô tới hoàn thiện bề mặt trong cùng một cell. Tuy nhiên vì cấu hình dụng cụ nặng lên sẽ lấn vào tải trọng cho phép của robot, hãy làm phép tính tổng khối lượng bao gồm cả bộ điều khiển lực và bộ thay dao ngay ở giai đoạn đầu của thiết kế.
Có nhất thiết phải dùng cảm biến lực không
Không nhất thiết. Với những chi tiết mà hướng tì không thay đổi trong công đoạn và sai khác cá thể của bavia cũng tương đối đồng đều, có nhiều trường hợp chỉ cần cơ cấu bù mềm phía dụng cụ là đủ. Nếu dùng sản phẩm thay đổi được lực bù bằng áp suất khí như dụng cụ bù mềm hướng kính của ATI, ta không phải bổ sung tùy chọn điều khiển lực cho phía robot. Với những đường gờ mà hướng tì thay đổi theo không gian ba chiều, hoặc với hàng đúc có sai lệch kích thước lớn, hãy cân nhắc đưa vào cảm biến lực phía robot hoặc mặt bích tiếp xúc chủ động.
Nhà máy tại Thái Lan hay Việt Nam có gặp vấn đề về bảo trì và cung ứng phụ tùng không
Nhiều hãng robot lớn đã mở rộng mạng lưới dịch vụ tại vùng ven Bangkok và tại một số khu công nghiệp lớn ở Việt Nam trong những năm gần đây, nên việc bảo trì phần thân máy nhìn chung không khác biệt lớn so với ở Nhật Bản, dù mức độ phủ dịch vụ nên được xác nhận cụ thể theo từng khu vực và từng hãng trước khi quyết định. Điểm cần chú ý là phía dụng cụ. Với các vật tư tiêu hao như băng nhám, bánh nỉ, dao hợp kim cứng và bàn chải, hãy xác nhận trước xem mã sản phẩm đã chọn có mua được ổn định trong nước hay không. Nếu phải đặt từ Nhật Bản, thời gian chờ hàng và gánh nặng tồn kho sẽ ảnh hưởng tới chi phí vận hành. Ngay ở giai đoạn chốt quy cách thiết bị, chúng tôi khuyến nghị đưa khả năng mua tại chỗ của vật tư tiêu hao vào làm một điều kiện lựa chọn.
Kết luận
Mài bavia chậm được tự động hóa không phải vì vấn đề độ chính xác, mà vì trước đây chưa điều khiển được lực tiếp xúc. Khi ba phương thức gồm cảm biến lực, dụng cụ bù mềm và mặt bích tiếp xúc chủ động đã bước vào vùng thực dụng, bức tường này về mặt kỹ thuật đã bị vượt qua. Thứ còn lại là bài toán thiết kế và quyết định đầu tư.
Ở nhà máy tại Thái Lan, nếu chỉ lấy tiết giảm chi phí nhân công làm căn cứ thì số năm hoàn vốn kéo dài tới 8 năm và quyết định đầu tư không được duyệt. Chỉ khi tính cả chi phí phân loại nội bộ do sót bavia, chi phí xử lý khiếu nại khách hàng và chi phí tuyển dụng cùng đào tạo lại do nghỉ việc thì con số mới về mức thực tế là 5.4 năm. Và thiết kế sao cho đầu tư ban đầu nằm trong dải từ 3,500,000 tới 5,000,000 baht, đẩy cấp phôi tự động cùng kiểm tra toàn số sang giai đoạn sau, rốt cuộc lại là cách hoàn vốn nhanh nhất. Người đọc tại Việt Nam có thể dùng đúng cấu trúc này và chỉ thay các ô lương, điện và chi phí chất lượng.
Chọn chi tiết mục tiêu, quyết phương thức điều khiển lực, thiết kế hút bụi và số hóa tiêu chí kiểm tra. Nếu chốt được bốn điểm này trước khi đặt hàng, dự án tự động hóa mài bavia sẽ không đi chệch nhiều.
TOMAS TECH hỗ trợ các nhà sản xuất Nhật Bản tại Thái Lan, Việt Nam và khu vực ASEAN từ khâu thiết kế ý tưởng tới khâu chạy thử cho các hệ thống FA, trong đó có tự động hóa mài bavia và đánh bóng. Chúng tôi rất hoan nghênh cả những trao đổi còn ở giai đoạn cân nhắc, chẳng hạn như chưa rõ điều khiển lực có ăn với chi tiết của công ty mình hay không, hoặc muốn xác nhận trước xem có vẽ được bức tranh hoàn vốn hay không. Nếu gửi cho chúng tôi ảnh công đoạn hiện tại cùng sản lượng, chúng tôi có thể trình bày bài tính đã thay bằng số liệu của chính công ty bạn theo đúng định dạng trong bài viết này, nên hãy liên hệ thoải mái qua mẫu liên hệ.
Tài liệu tham khảo
- Global Robot Demand in Factories Doubles Over 10 Years – International Federation of Robotics
- Adaptive compliant milling control for switch rail edge deburring within an FDAFC-based robotic framework – Mechanical Sciences, 2026
- Force Control Function – FANUC CORPORATION
- Robot công nghiệp cho mài bavia và đánh bóng – Yaskawa Electric
- Radially Compliant Deburring Model RC-1040 – ATI Industrial Automation
- Active Contact Flange – FerRobotics
- Combustible Dust – Occupational Safety and Health Administration
- Tự động hóa mài bavia là gì – Xebec Technology
- Minimum Wage in Thailand – Thai Law Online
- Tự động hóa mài bavia và đánh bóng bằng robot cộng tác – Universal Robots


