


การเลือกคอนเวเยอร์สะสมสินค้าแบบ Zero-Pressure หรือ ZPA ควรเริ่มจากคำถามว่าปลายทางหยุดเมื่อใด สินค้ากี่ชิ้นจะมาถึงระหว่างนั้น ต้องรอที่ตำแหน่งใดโดยไม่ดันกัน และหลังปลายทางกลับมาทำงานจะปล่อยสินค้าอย่างไร ไม่ควรเริ่มจากรุ่นลูกกลิ้งเพียงอย่างเดียว สำหรับโรงงานในไทยที่ต่อเข้ากับไลน์เดิม ต้องกำหนดการกลับมาทำงานหลังไฟดับ การรองรับกล่องหลายขนาด เซนเซอร์สกปรก และขั้นตอนแก้ปัญหาของทีมซ่อมบำรุงด้วย บทความนี้อธิบายตั้งแต่หลักการแบ่งโซนจนถึง RFP, FAT และ SAT
คอนเวเยอร์สะสมสินค้าแบบ Zero-Pressure คืออะไร
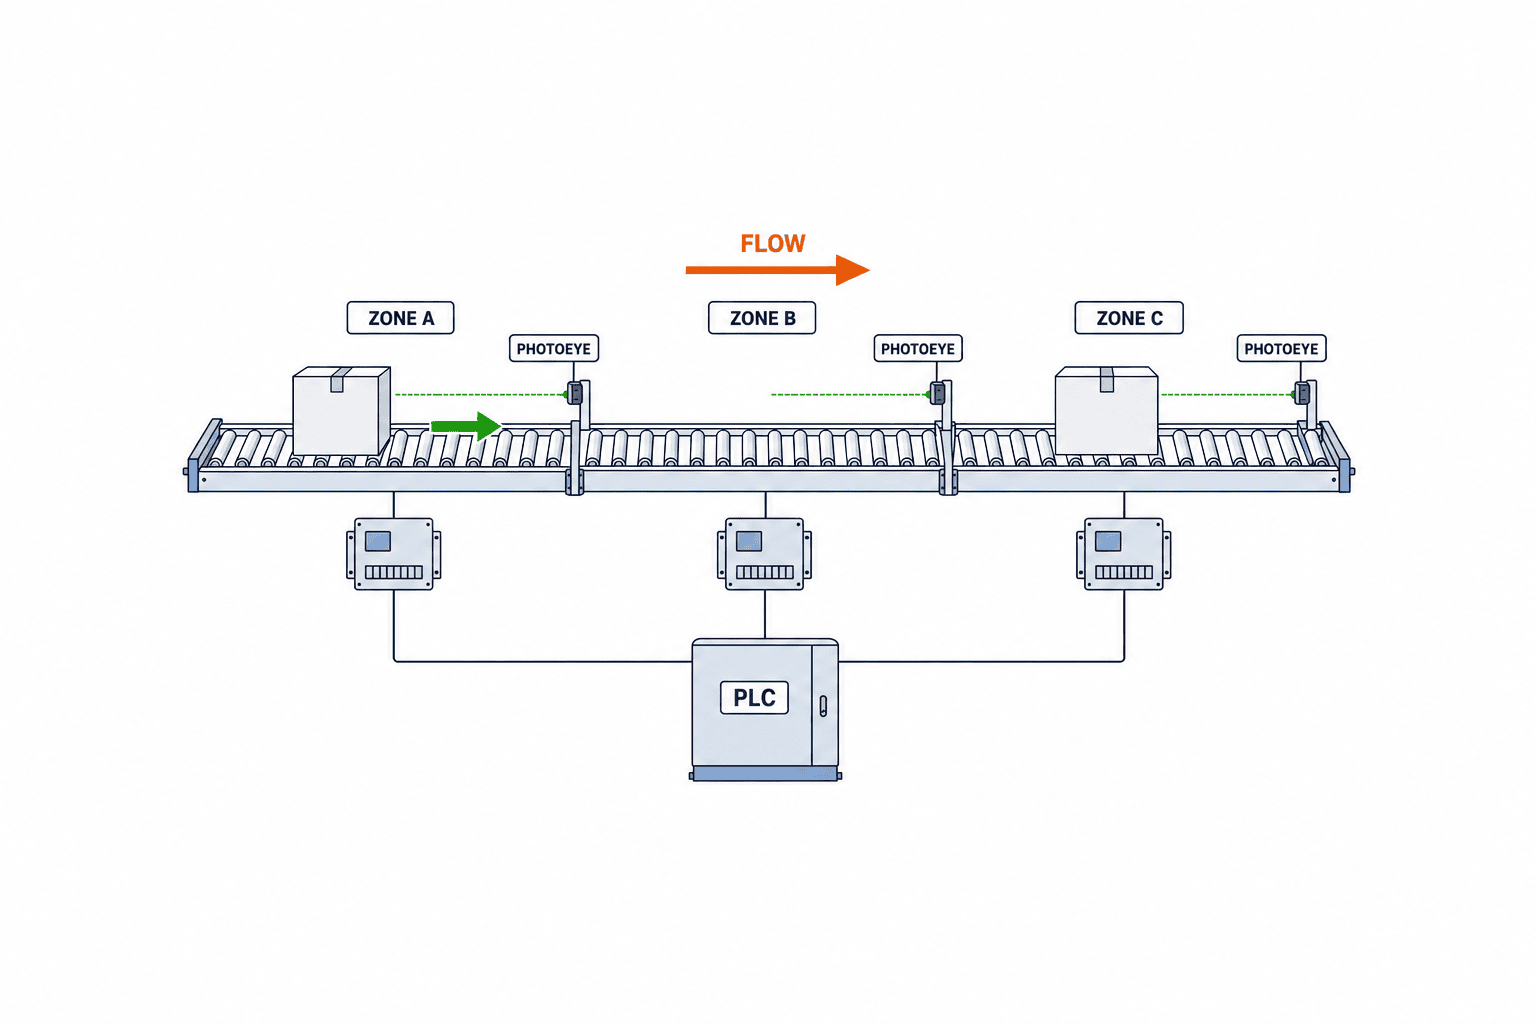
ZPA แบ่งทางลำเลียงเป็นหลายโซนที่ควบคุมการขับเคลื่อนแยกกัน คู่มือ ConveyorControl ของ Interroll อธิบายว่าโซนหนึ่งประกอบด้วย RollerDrive ลูกกลิ้งตาม ชุดควบคุม และเซนเซอร์ โดยทั่วไปเก็บสินค้าหนึ่งชิ้นต่อหนึ่งโซน และส่งต่อเมื่อโซนด้านหน้าว่าง [1] คำว่า Zero-Pressure หมายถึงการลดแรงดันสะสมจากสินค้าที่ดันกันต่อเนื่องภายใต้เงื่อนไขการเดินเครื่องที่ออกแบบไว้ ไม่ใช่คำรับประกันว่าสินค้าจะไม่สัมผัสรางข้าง ไม่ชนกันที่จุดป้อน หรือไม่เกิดการสัมผัสเมื่อเซนเซอร์เสีย
คอนเวเยอร์ลูกกลิ้งที่ขับต่อเนื่องอาจดันกล่องเข้าไปหาปลายทางที่หยุดอยู่ ZPA หยุดแต่ละโซนและส่งสถานะการมีสินค้าไปยังโซนต้นทาง ช่วยลดโอกาสการเสียดสีและการเอียงล้มเมื่อเลือกความยาวโซนและตำแหน่งหยุดจากสินค้าจริง บทความการออกแบบคอนเวเยอร์ทั้งระบบอธิบายจุดรวม จุดแยก และพื้นที่พักสินค้าในภาพรวม บทความนี้เจาะเฉพาะการควบคุมพื้นที่พักสินค้า ตัวหยุดพาเลทต์ทำหน้าที่หยุดของ ณ ตำแหน่งเดียว ส่วน ZPA ประสานหลายโซนเพื่อเก็บและปล่อยสินค้า จึงไม่ใช่อุปกรณ์เดียวกัน งานพาเลทต์หนักต้องเลือกระบบขับและโครงสร้างสำหรับโหลดนั้นโดยเฉพาะ [2]
กำหนดปัญหาการหยุดที่พื้นที่พักต้องรองรับ
อย่าเปลี่ยนพื้นที่ตรงที่ว่างทั้งหมดเป็น ZPA โดยยังไม่ทราบเหตุผลที่ปลายทางหยุด บันทึกเวลา สาเหตุ และระยะเวลาของการเติมฉลาก เปลี่ยนรุ่นที่เครื่องตรวจสอบ เปลี่ยนพาเลทต์เต็ม หรือเหตุการณ์อื่น เก็บทั้งวันปกติและวันพีก นอกจากนี้บันทึกเวลาที่กล่องแต่ละใบเข้ามา เพราะค่าเฉลี่ยชิ้นต่อชั่วโมงอาจซ่อนการมาถึงเป็นชุดในช่วงสั้น ๆ ตรวจสอบว่าต้นทางหยุดได้หรือไม่ และการหยุดนั้นมีผลต่อการผลิตอย่างไร
ข้อมูลออกแบบควรมีความยาว ความกว้าง ความสูง น้ำหนัก และพื้นด้านล่างของสินค้าทุกชนิด ข้อมูลเวลาเข้าจริง สัญญาณอนุญาตรับของจากปลายทาง ระยะห่างที่ต้องการเมื่อปล่อยสินค้า ความยาวทางตรงที่ใช้ได้ และรายการ I/O กับการสื่อสารของ PLC ทดสอบกล่องกระดาษที่โก่ง ถาดผิวมัน ฟิล์มใส และฐานที่ไม่มั่นคงด้วยตัวอย่างจริง ถามฝ่ายผลิตว่าสินค้าหยุดตรงไหนได้บ้าง พื้นที่กล้องตรวจสอบ เครื่องชั่ง เครื่องติดฉลาก อุปกรณ์แยกทาง ทางเดิน และทางหนีไฟไม่ควรถูกนับเป็นตำแหน่งพักสินค้า
เขียนกติกาการเชื่อมต่อก่อนเลือกฮาร์ดแวร์: เมื่อโซนขาเข้าเต็มต้องถอนสัญญาณอนุญาตจากต้นทาง เมื่อปลายทางไม่พร้อมต้องหยุดการปล่อย และหลังเกิดข้อขัดข้องต้องไม่เริ่มเคลื่อนโดยไม่คาดคิด ระบุผู้รับผิดชอบสัญญาณแต่ละตัวและผู้ที่มีสิทธิ์รีเซ็ตสภาวะผิดปกติ
กำหนดความยาวและจำนวนโซนจากสินค้าจริง
การคำนวณผังเบื้องต้นคือจำนวนชิ้นที่ต้องรอคูณระยะติดตั้งต่อโซน ระยะนี้ไม่เท่ากับความยาวกล่องบนแค็ตตาล็อก ต้องรวมสินค้าที่ยาวที่สุด ความแปรปรวนของจุดหยุด ตำแหน่งตรวจจับ ระยะไหลต่อหลังสั่งหยุด ช่องว่างที่ต้องการ รางข้าง และรูปแบบการส่งกำลัง Interroll อธิบายหลักหนึ่งชิ้นต่อหนึ่งโซน และคู่มือรุ่นก่อนระบุว่าไม่ควรให้สินค้าเลยเข้าโซนข้างเคียง [1][3] หากสินค้ายาวจนบังเซนเซอร์สองตัวพร้อมกัน ต้องใช้ฟังก์ชันรู้จำที่เหมาะสมหรือเพิ่มความยาวโซน การ์ดขับรุ่นหนึ่งของ Itoh Denki ระบุฟังก์ชันสำหรับสินค้ายาวที่บังหลายเซนเซอร์ [4] แต่ฟังก์ชันนั้นไม่ใช่มาตรฐานของทุกระบบ
ตัวอย่างเพื่ออธิบายวิธีคิด: หากต้องพัก 12 กล่อง และหลังทดลองสินค้าจริงกำหนดระยะติดตั้ง 0.85 เมตรต่อโซน ต้องมีทางตรงอย่างน้อย 10.2 เมตรสำหรับส่วนสะสม ตัวเลข 0.85 เมตรเป็นสมมติฐาน ไม่ใช่ค่าที่แนะนำทั่วไป ทางถ่ายโอน โค้ง และพื้นที่ซ่อมบำรุงต้องเผื่อเพิ่ม สำหรับสินค้าหลายขนาด ต้องทดสอบทั้งกล่องเล็กสุดว่าตรวจจับได้ และกล่องใหญ่สุดว่าไม่ล้ำโซนหรือชนของด้านหน้า
แยกความสามารถสามค่าออกจากกัน: จำนวนตำแหน่งพักที่ใช้ได้จริง อัตราปล่อยออกเมื่อยังรักษาระยะห่างที่ปลายทางต้องการ และอัตรารับของเข้าชั่วขณะก่อนพื้นที่จะเต็ม การรวมทั้งหมดเป็นตัวเลข “กำลังการลำเลียง” ค่าเดียวอาจทำให้มองไม่เห็นปัญหาของล้นต้นทางหรือการระบายของช้าหลังปลายทางกลับมาเดินเครื่อง การเพิ่มความเร็วลูกกลิ้งอย่างเดียวแก้ข้อจำกัดของเครื่องปลายทางไม่ได้
เลือกเซนเซอร์พร้อมกับตรรกะควบคุมโซน
เซนเซอร์ไม่ใช่เพียงไฟบอกว่ามีกล่อง แต่กำหนดจุดหยุดและเงื่อนไขการปล่อย Hytrol อธิบายเซนเซอร์แบบสะท้อนกลับจากแผ่นสะท้อนและแบบรับแสงสะท้อนจากตัวสินค้า [5] วิธีที่เหมาะขึ้นอยู่กับสี ความเงา ฟิล์มใส ฝุ่น แสงภายนอก รางข้าง และการเข้าถึงเพื่อทำความสะอาด ทดสอบสินค้าที่ตรวจจับยากที่สุด ณ ระยะติดตั้งจริง ขณะสั่น เอียง และหยุดนิ่ง รวมถึงแสงสะท้อนจากเลนข้าง
กำหนดการตอบสนองเมื่อสายขาด เลนส์สกปรก หรือแผ่นสะท้อนหลุด หากระบบอ่านผิดว่า “ว่าง” อาจส่งกล่องใบถัดไปชน หากอ่านผิดว่า “เต็ม” ไลน์อาจหยุด ประเมินผลกระทบของแต่ละความผิดพลาด แล้วระบุ alarm, timeout และวิธีแก้มือ คู่มือซ่อมบำรุงของ Hytrol ระบุเซนเซอร์คลาดตำแหน่งและแผ่นสะท้อนเสียเป็นสาเหตุหนึ่งของโซนไม่วิ่ง และเลนส์สกปรกเป็นสาเหตุหนึ่งของโซนไม่เริ่มใหม่หลังการสะสม [6] ตำแหน่งติดตั้งที่เข้าถึงง่ายจึงสำคัญต่อเวลาซ่อม
การควบคุมอาจกระจายไปที่คอนโทรลเลอร์ของแต่ละโซน หรือรวมการตัดสินใจไว้ที่ PLC ไม่ว่าแบบใด ต้องกำหนดสัญญาณอนุญาตจากต้นทาง สถานะพร้อมของปลายทาง alarm โหมดเดินเครื่อง และการเริ่มใหม่ Interroll MultiControl AI เป็นตัวอย่างคอนโทรลเลอร์สี่โซนที่ต่อไดรฟ์และเซนเซอร์สี่ชุด พร้อมต่อ fieldbus ได้ [2] จำนวนสี่โซนเป็นข้อมูลเฉพาะรุ่น ไม่ใช่ข้อจำกัดของ ZPA ทั้งหมด อย่าให้ PLC และคอนโทรลเลอร์ท้องถิ่นตัดสินใจปล่อยสินค้าเรื่องเดียวกันโดยไม่มีลำดับอำนาจชัดเจน
เปรียบเทียบ MDR สายพาน และระบบสำหรับโหลดหนัก
สำหรับกล่องและลังหมุนเวียน ลูกกลิ้งมีมอเตอร์ในตัวหรือ MDR เป็นตัวเลือกหนึ่ง Itoh Denki อธิบาย MDR ของบริษัทว่าเป็นลูกกลิ้งที่มีมอเตอร์ brushless 24 V DC อยู่ภายใน และแนะนำการขับแบบ Run-on-Demand [7] การขับทีละโซนอาจลดการเดินเครื่องที่ไม่จำเป็น แต่ผลประหยัดไฟจริงขึ้นกับน้ำหนัก สัดส่วนเวลาหยุด ความเร็ว ระบบควบคุม และเครื่องเดิม ไม่ควรนำเปอร์เซ็นต์จากแค็ตตาล็อกมาใช้เป็นผลของโรงงานตนเอง
สายพาน ลูกกลิ้งขับด้วยโซ่ ระบบตัดต่อด้วยลม และระบบพาเลทต์หนักก็อาจทำงานสะสมได้ เลือกตามพื้นสินค้า น้ำหนัก ความแม่นยำตำแหน่ง เสียง การล้างทำความสะอาด อะไหล่ และการเชื่อมต่อกับไลน์เดิม ถาดก้นบางอาจหย่อนระหว่างลูกกลิ้ง พาเลทต์มีขาต้องตรวจตำแหน่งรับแรง แม้ระบบ MDR ไม่ต้องใช้ลม อุปกรณ์แยกทางหรือ stopper ข้างเคียงอาจยังใช้ลมอยู่ ทำตารางไฟฟ้า แรงดันตก พื้นที่ตู้ เส้นทางสาย อากาศอัด และอะไหล่ทั้งไลน์ ตรวจ IP อุณหภูมิ และการป้องกันการกัดกร่อนจากรุ่นที่เสนอจริง ไม่เหมารวมข้อมูลจากผลิตภัณฑ์รุ่นหนึ่งไปทั้งระบบ
เลือกวิธีปล่อยสินค้าให้สอดคล้องกับระยะห่างและกำลังผลิต
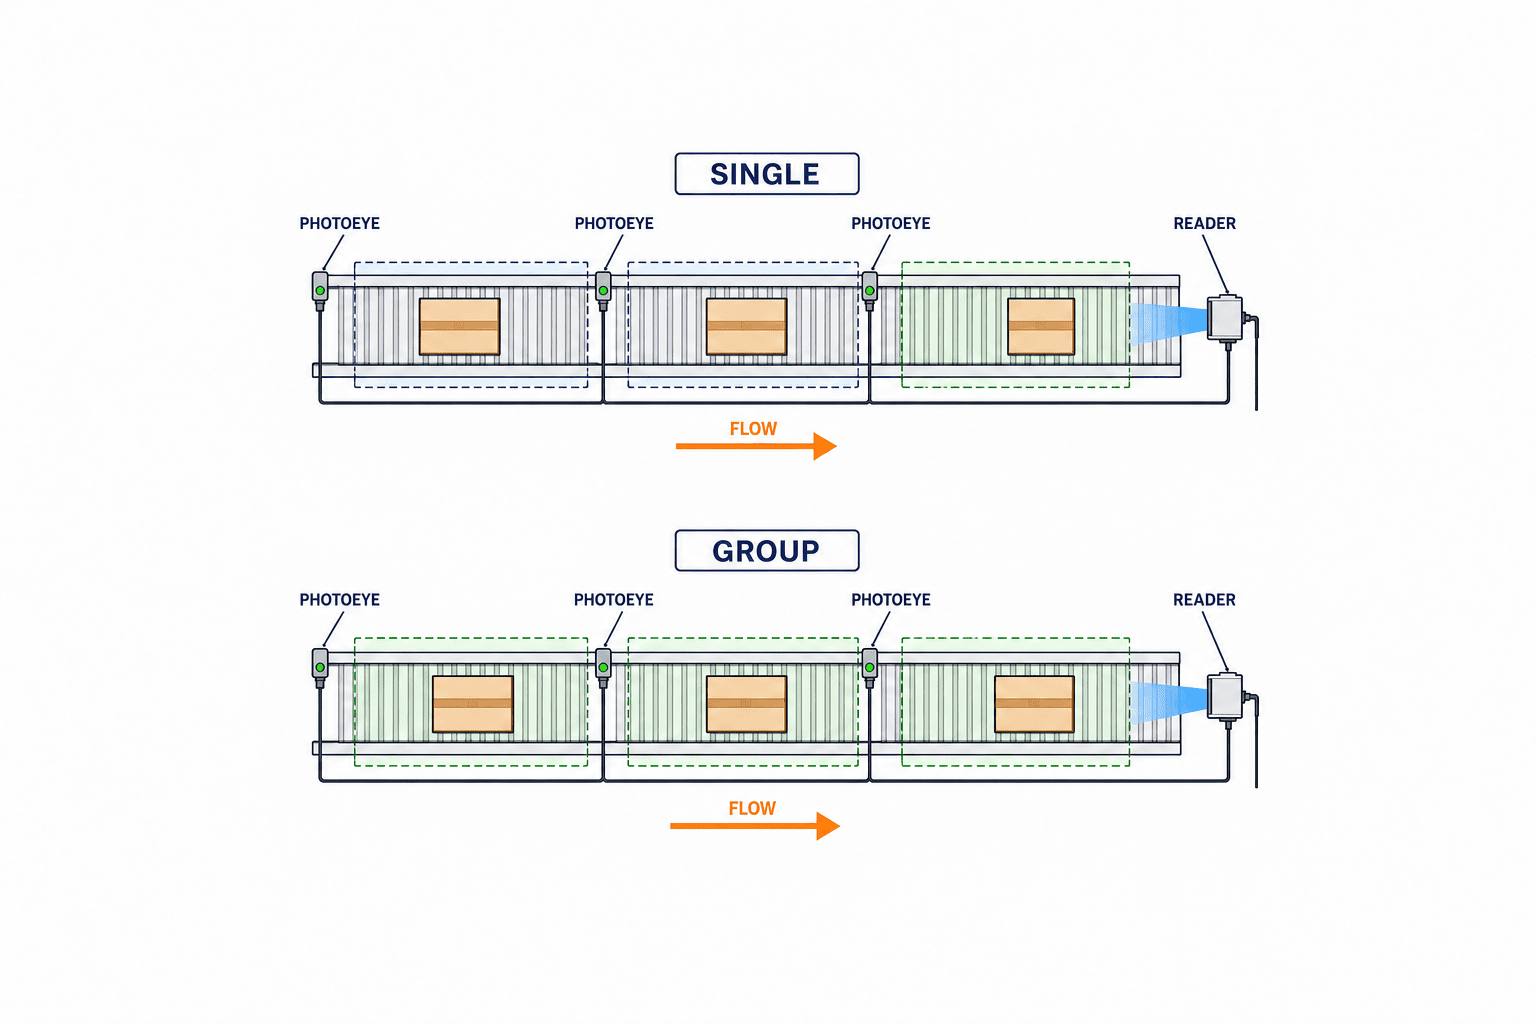
เมื่อปลายทางพร้อมแล้ว จะปล่อยกล่องทีละใบหรือขยับหลายโซนพร้อมกันก็ให้ผลต่างกัน คู่มือเซนเซอร์ 44N ของ Rockwell Automation แสดงลำดับแบบ singulation และ slug release [8] การขยับหลายโซนอาจช่วยระบายคิว แต่เครื่องอ่านบาร์โค้ด เครื่องชั่ง จุดรวม หรือเครื่องบรรจุอาจต้องการช่องว่างระหว่างกล่องที่กำหนดไว้ จึงต้องให้เครื่องปลายทางระบุระยะห่างที่ต้องการ “ไม่เกิดแรงดันในคิว” และ “ออกจากคิวด้วยช่วงเวลาคงที่” เป็นคนละข้อกำหนด
ความยาวกล่อง ความเร่ง การหยิบออกด้วยมือ และอัตรารับของปลายทางทำให้ช่วงเวลาที่กล่องออกเปลี่ยนได้ หากต้องการ timing แน่นอนอาจต้องมีโซนจัดระยะเพิ่ม ใน FAT ให้ใช้ส่วนผสมสินค้าที่ยากที่สุดและวัดช่องว่างจริง ความเร็วสูงสุดในโบรชัวร์ไม่ใช่ผลตรวจรับของโรงงาน
คำนวณจากสถานการณ์หยุด ไม่ใช่ค่าเฉลี่ยเท่านั้น
แบบจำลองเริ่มต้นคือจำนวนกล่องที่มาถึงระหว่างปลายทางหยุด ถ้าเข้ามา a กล่องต่อนาทีและหยุด t นาที ค่า a×t เป็นจำนวนตำแหน่งพักเพิ่มโดยประมาณ แต่หากการเข้ามาเป็นชุด ให้ใช้ log เวลาจริงหาจำนวนสูงสุดในช่วง t นาที รวมกล่องที่อยู่บนไลน์ก่อนหยุด และหักโซนที่ใช้พักไม่ได้ ไม่มี safety factor ตัวเดียวที่ใช้แทนข้อมูลนี้ได้
ตัวอย่างสมมติ: ช่วงพีก 10 นาทีมีกล่องเข้า 18 ใบ และมีอยู่บนไลน์แล้ว 4 ใบ จะต้องมีตำแหน่งพักที่ใช้ได้อย่างน้อย 22 ตำแหน่งภายใต้สถานการณ์นั้น หากสองโซนปลายทางสงวนไว้เพื่อการทำงานของเครื่อง ต้องเพิ่มแยกจาก 22 ตำแหน่ง ตัวเลขนี้มีไว้สาธิต ไม่ใช่สเปกแนะนำ หากหยุดเครื่องต้นทางได้ อาจลดพื้นที่พัก แต่ความสูญเสียอาจย้ายไปต้นทาง ต้องเปรียบเทียบผลต่อการผลิตทั้งระบบ
คำนวณการระบายคิวหลังกลับมาเดินเครื่องด้วย หากปลายทางรับของเร็วกว่าที่ต้นทางส่งมาเพียงเล็กน้อย คิวจะค้างนาน อัตราระบายสุทธิคืออัตราที่ปลายทางรับได้หักอัตราของเข้าต้นทาง หากเป็นศูนย์หรือติดลบ คิวไม่หมดโดยไม่ลดการป้อนหรือเปลี่ยนทางเดินสินค้า ทดสอบจริงเมื่อ commissioning เพราะช่องว่างและ handshake อาจลดอัตราที่คำนวณไว้
เขียนพฤติกรรมหยุดและเริ่มใหม่ใน RFP
RFP ต้องครอบคลุมเดินปกติ ปลายทางเต็ม ทางเข้าพักเต็ม นำกล่องหัวแถวออก นำกล่องกลางแถวออก กล่องเอียง เซนเซอร์ถูกบังตลอด สัญญาณหาย ไดรฟ์เสีย ไฟตก emergency stop และกลับมาทำงาน สำหรับทุกเหตุการณ์ให้ระบุว่าโซนใดหยุด สัญญาณไปต้นทางเปลี่ยนอย่างไร HMI แสดงอะไร และต้องให้ผู้มีสิทธิ์รีเซ็ตหรือไม่ ข้อความตัวอย่างคือ “เมื่อปลายทางไม่พร้อม ให้แยกสินค้าที่พักอยู่ เมื่อทางเข้าเต็มให้ปิดสัญญาณอนุญาตต้นทาง และเมื่อปลายทางพร้อมอีกครั้ง ให้ปล่อยตามลำดับเดิมพร้อมรักษาระยะห่างที่กำหนด” เวลาและค่าคลาดเคลื่อนต้องวัดจากสินค้าจริงแล้วแนบไว้
รายการ tag ควรระบุ run permission, downstream ready, infeed permission, zone occupied, drive fault, sensor fault, manual mode, emergency-stop status และ reset request ตามที่ใช้จริง เขียนผู้ถือครองสัญญาณ ขั้วไฟฟ้า ค่าเมื่อสื่อสารขาด timeout และข้อความบนจอ การมีรายชื่อ tag อย่างเดียวโดยไม่มี state transition ยังไม่ใช่ข้อกำหนดควบคุมที่ตรวจรับได้
เปรียบเทียบใบเสนอราคาบนขอบเขตเดียวกัน
แยกราคาเป็นลูกกลิ้ง โครง ไดรฟ์ เซนเซอร์ แผ่นสะท้อน สายไฟ ตู้ควบคุม อุปกรณ์ปลอดภัย การแก้ PLC เดิม การติดตั้ง commissioning FAT/SAT การฝึกอบรม และอะไหล่ คำว่า “ใช้คอนเวเยอร์เดิม” ยังต้องตรวจการส่งกำลัง ช่องติดตั้งเซนเซอร์ และกำลังไฟที่เหลือ เปรียบเทียบระยะเวลาส่งมอบเครื่อง อะไหล่นำเข้า งานไฟฟ้าหน้างาน และวันหยุดผลิตแยกกัน
ให้ผู้เสนอราคาตอบเงื่อนไขเดียวกัน ได้แก่ ช่วงขนาดสินค้า จำนวนพัก อัตราปล่อย ขอบเขตควบคุม การสนับสนุนในไทย รายการยกเว้น และวิธีตรวจรับ ข้อเสนอที่ราคาต่ำกว่าเพราะไม่รวม PLC หรือ safety ไม่ใช่ขอบเขตเท่ากัน บทความการเลือกอุปกรณ์ขนถ่ายวัสดุด้วย RFP และ FAT/SATอธิบายหัวข้อร่วมของอุปกรณ์หลายชนิด ส่วนหัวข้อเฉพาะ ZPA คือหนึ่งชิ้นต่อโซน การตรวจจับการมีสินค้า การสื่อสารระหว่างโซน โหมดปล่อย และช่องว่างปลายทาง
FAT และ SAT ต้องจำลองสถานการณ์จริง
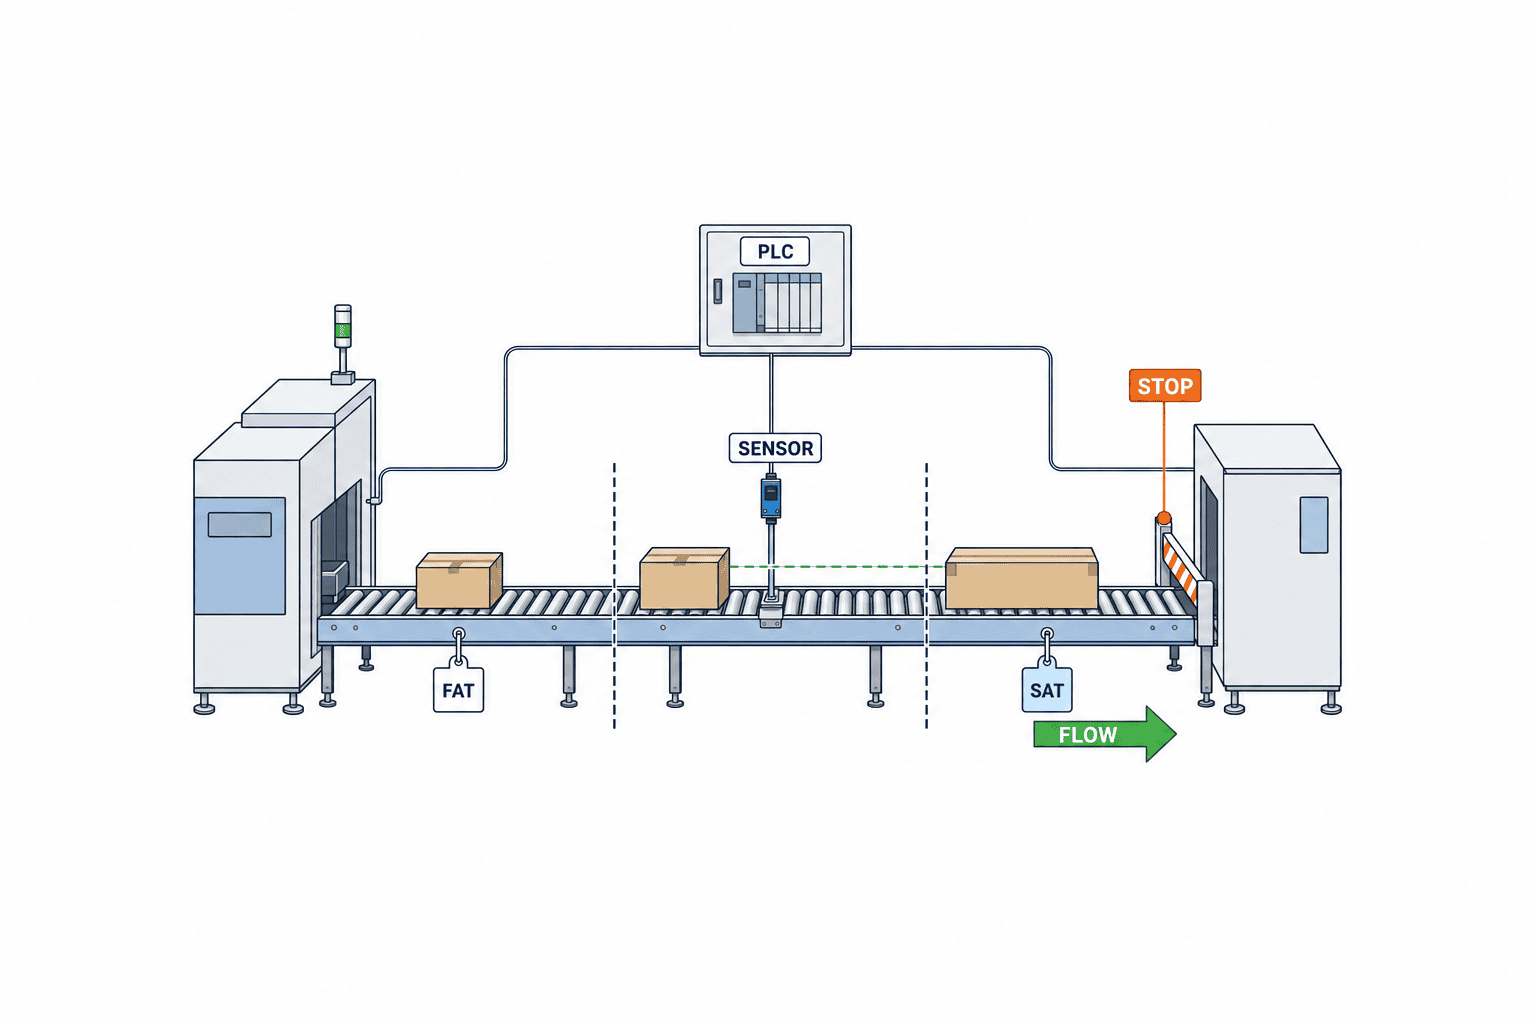
FAT ควรทดสอบสินค้าที่ใหญ่สุด เล็กสุด และตรวจจับยากที่สุด เริ่มจากไลน์ว่าง เติมจนเต็ม ปล่อยคิว และนำกล่องออกจากโซนกลาง ทดสอบกล่องเอียงและฐานไม่ปกติซ้ำหลายรอบ บันทึกตำแหน่งหยุด ระยะเวลาระบายจากชิ้นแรกถึงชิ้นสุดท้าย ช่องว่างขาออก ลำดับสินค้า และจำนวนตรวจจับผิด การดูเพียงว่ากล่องชนกันหรือไม่ยังไม่พอ
จำลองข้อขัดข้องอย่างควบคุมได้ เช่น เซนเซอร์ถูกบัง แผ่นสะท้อนหาย สัญญาณขาด ไดรฟ์ไม่หมุน การสื่อสารขาด สัญญาณปลายทางเปลี่ยนทันที และไฟกลับมา หลังประเมินความเสี่ยงและกำหนดวิธีทดสอบที่ปลอดภัย เขียนขั้นตอนแก้ไขเป็นภาษาที่ทีมหน้างานใช้จริง: ต้องดูจอใด เอากล่องใดออก และกดรีเซ็ตอย่างไร FAT ใช้สภาพจำลองที่ผู้ผลิต ส่วน SAT ตรวจพื้น ไฟ PLC สภาพแวดล้อม และสินค้าจริงในโรงงานไทย จึงไม่ควรตัด SAT ออก กำหนดเกณฑ์ผ่านก่อนสั่งซื้อและเก็บผลเดินเครื่องต่อเนื่องร่วมกับเครื่องต้นทางและปลายทาง
วิธีเก็บหลักฐานผลการตรวจรับ
อย่าปิดรายการทดสอบด้วยคำว่า “ผ่าน” เพียงคำเดียว ให้เก็บรุ่นสินค้า จำนวน ทิศทางการวาง น้ำหนัก สภาพแวดล้อม โหมดเดินเครื่อง เวอร์ชันค่าตั้ง สถานะเซนเซอร์แต่ละโซน และเวลาที่สินค้าออกเป็นชุดข้อมูลเดียวกัน เมื่อมีหลายขนาด ให้ทดสอบกรณีกล่องใหญ่สุดอยู่หน้าสุด กล่องเล็กสุดอยู่หน้าสุด และขนาดยาวสั้นสลับกัน ภาพตำแหน่งหยุดควรระบุว่าคำนวณจากเซนเซอร์ใดและขอบกล่องด้านใด หลักฐานนี้ช่วยแยกในภายหลังว่าสินค้ารุ่นใหม่อยู่นอกขอบเขตที่เคยทดสอบ หรือประสิทธิภาพเปลี่ยนหลังปรับตั้งค่า
ในการเดินเครื่องต่อเนื่อง ให้จำลองการหยุดของปลายทางตามแผน วัดเวลาจนพื้นที่พักเต็ม จุดที่ตัดสัญญาณอนุญาตต้นทาง และเวลาที่คิวหมดหลังเริ่มใหม่ หากหน้างานอาจหยิบกล่องออกจากกลางคิว ให้ทดสอบว่าโซนที่ว่างถูกตรวจจับถูกต้องและกล่องข้างเคียงเคลื่อนต่อได้อย่างปลอดภัย บันทึกขอบเขตของ emergency stop และเงื่อนไขป้องกันการเริ่มเคลื่อนโดยไม่คาดคิดไว้ในการทดสอบความปลอดภัยแยกต่างหาก หากเปลี่ยนค่าระหว่าง FAT หรือ SAT ต้องเก็บผลที่ไม่ผ่าน เหตุผล ผู้เปลี่ยน และผลทดสอบซ้ำ ตรวจทุกกรณีอีกครั้งที่ตำแหน่งเซนเซอร์และเวอร์ชันซอฟต์แวร์สุดท้ายของเครื่องส่งมอบ
ความปลอดภัย การบำรุงรักษา และขอบเขตงานดัดแปลง
ZPA ลดแรงดันระหว่างสินค้า ไม่ได้แทนฝาครอบจุดหนีบ การป้องกันที่จุดถ่ายโอน หรือการป้องกันเริ่มเครื่องโดยไม่คาดคิด ประเมิน guard, emergency stop, การตัดแยกพลังงาน และสัญญาณเตือนเริ่มเครื่องทั้งระบบ เอกสาร OSHA ให้ตัวอย่างการทดสอบอุปกรณ์ปลอดภัยและการ lockout [9] แต่ไม่ใช่การรับรองว่าตรงตามกฎหมายไทย ต้องตรวจข้อกำหนดที่ใช้จริงในพื้นที่และกฎของโรงงาน
การตรวจประจำวันควรดูเลนส์ แผ่นสะท้อน ลูกกลิ้ง สายพาน เสียง รางข้าง และประวัติ alarm อย่าเปิดให้แก้ปัญหาด้วยการ bypass เซนเซอร์ หลังเปลี่ยนคอนโทรลเลอร์ต้องตรวจ address ทิศหมุน และค่าที่สำรองไว้ แยกบันทึกความผิดพลาดเป็นเซนเซอร์ ไดรฟ์ การควบคุม และตัวสินค้า แทนการเรียกรวมว่า “กล่องติด”
การดัดแปลงไลน์เดิมมีขอบเขตห้าด้าน: กลไก ไฟฟ้า การควบคุม ความปลอดภัย และผู้ดูแลรักษา วัดโครงและจุดยึดจริง ไม่พึ่งแบบเก่าอย่างเดียว ตรวจแรงดันตก พื้นที่ตู้ และสายเดิม ตกลงว่าใครปรับเซนเซอร์ เปลี่ยนไดรฟ์ และแก้โปรแกรม PLC ให้เจ้าของไลน์ ผู้รวมระบบ และผู้ขายเครื่องต้นทาง/ปลายทางอนุมัติตาราง handshake เดียวกันก่อนเริ่มงาน เพื่อลดกรณีต่างฝ่ายต่างรอสัญญาณพร้อมจากอีกฝ่าย
ห้าขอบเขตที่ต้องตรวจสอบก่อนดัดแปลงไลน์เดิม
ขอบเขตทางกลประกอบด้วยความแข็งแรงของโครง ปลายเพลาลูกกลิ้ง วิธีส่งกำลัง พุกยึดพื้น และระดับจุดถ่ายโอน คอนเวเยอร์กว้างเท่ากันไม่ได้แปลว่าสามารถเปลี่ยนเป็น MDR ได้ทันที ขอบเขตทางไฟฟ้าครอบคลุมกำลังไฟสำรอง แรงดันตก ความยาวสาย ความร้อนในตู้ และขั้วต่อว่าง ด้านการควบคุมต้องแสดงว่าการตัดสินใจใดเป็นของ PLC เดิม และส่วนใดเป็นของชุดควบคุมโซน ด้านความปลอดภัยต้องกำหนดขอบเขต emergency stop และเงื่อนไขการเริ่มใหม่ ส่วนด้านการบำรุงรักษาต้องระบุผู้มีสิทธิ์ปรับเซนเซอร์ เปลี่ยนไดรฟ์ และแก้โปรแกรม PLC
หากแบบเก่าไม่ตรงกับเครื่องจริง ให้สำรวจสายภายในตู้ หมายเลขสาย จุด I/O ที่เหลือ และขนาดติดตั้งก่อนเริ่มงาน จัดงานที่ต้องหยุดไลน์ร่วมกับแผนการผลิต ให้เจ้าของเครื่องต้นทางและปลายทางอนุมัติตารางพฤติกรรมเดียวกันก่อนสร้างเครื่อง การตกลงเรื่องสัญญาณหลังติดตั้งแล้วอาจทำให้เครื่องทั้งสองฝ่ายรอสัญญาณอนุญาตจากอีกฝ่ายโดยไม่สิ้นสุด
เงื่อนไขที่ต้องประเมินใหม่เมื่อเปลี่ยนชนิดสินค้า
ZPA ที่ทำงานดีตอนส่งมอบอาจใช้ค่าตั้งเดิมไม่ได้เมื่อเปลี่ยนบรรจุภัณฑ์ ความยาวหรือพื้นกล่องที่เปลี่ยนไปกระทบการอยู่ภายในโซนและการรับแรงบนลูกกลิ้ง ความหนาฟิล์มใสหรือสีพิมพ์เปลี่ยนไปกระทบระยะเผื่อในการตรวจจับของเซนเซอร์ น้ำหนักหรือจุดศูนย์ถ่วงที่เปลี่ยนไปอาจทำให้ไหลต่อหลังหยุดหรือเอียงมากขึ้น กำหนดช่วงสินค้าที่รับรองไว้ในกระบวนการอนุมัติการเปลี่ยนของฝ่ายผลิต จัดซื้อ และออกแบบบรรจุภัณฑ์ สินค้าที่ออกนอกช่วงต้องทดสอบก่อนใช้ผลิตจริง
การอัปเดตซอฟต์แวร์ของเครื่องปลายทางอาจเปลี่ยนจังหวะสัญญาณพร้อมรับของ หากเปลี่ยนความเร็วเพียงส่วนหนึ่งของไลน์ ให้กลับไปวัดช่องว่างทั้งทางเข้าและทางออก เอกสารส่งมอบควรระบุขอบเขตสินค้าที่ทดสอบแล้ว เหตุการณ์ที่ต้องทดสอบซ้ำ และผู้มีสิทธิ์เปลี่ยนพารามิเตอร์ มิฉะนั้นปัญหาคุณภาพหลายเดือนต่อมาอาจแยกไม่ออกว่าเกิดจากสินค้า เซนเซอร์ หรือการควบคุม
ลำดับการนำไปใช้และตัวชี้วัดหลังติดตั้ง
เริ่มจาก log การมาถึงและเวลาหยุด ตัวอย่างสินค้า และแบบเดิม จากนั้นคำนวณจำนวนพัก ระยะโซน โหมดปล่อย และสัญญาณเชื่อมต่อ เปรียบเทียบระบบขับและทดสอบเซนเซอร์กับสินค้ายากก่อนออก RFP เขียนสถานการณ์และเกณฑ์ FAT/SAT ให้เท่ากันทุกผู้เสนอราคา วางแผนหยุดไลน์ ฝึกทีมซ่อม บันทึกขั้นตอนแก้ไข และเตรียมอะไหล่ก่อนส่งมอบ
หลังติดตั้ง ติดตามจำนวนครั้งที่ต้องหยุดต้นทางเพราะพื้นที่พักเต็ม ระยะเวลาที่เต็ม การสัมผัสหรือเสียดสีของสินค้า การหยุดผิดจากเซนเซอร์ เวลาแก้ปัญหา และการเปลี่ยนอะไหล่ ใช้นิยามการวัดเดิมก่อนและหลังปรับปรุง หาก throughput เพิ่มแต่สินค้าชำรุดมากขึ้นก็ไม่บรรลุเป้าหมาย ในทางกลับกัน หากเว้นช่องว่างกว้างเกินไปปลายทางอาจขาดสินค้า บันทึกวันและเหตุผลทุกครั้งที่เปลี่ยนค่า
KPI ต้องครอบคลุมมากกว่าอัตราเดินเครื่อง
ในช่วงสัปดาห์แรกให้ดูตัวชี้วัดแยกตามชนิดสินค้า ไม่พึ่งค่า uptime รวมเพียงค่าเดียว หากเป้าหมายคือป้องกันสินค้าเสียหาย ต้องดูแนวโน้มการสัมผัสและความเสียหายควบคู่กับอัตราการลำเลียง หากเป้าหมายคือรับช่วงหยุดของปลายทาง ต้องดูความถี่ที่พื้นที่พักเต็มจนต้นทางต้องหยุด เปรียบเทียบก่อนและหลังด้วยจุดวัดและนิยามเหตุการณ์เดียวกัน ใช้แบบบันทึกปัญหาร่วมกัน โดยเก็บเวลา โซนที่เกิดเหตุ ชนิดสินค้า วิธีแก้ และการเกิดซ้ำ เพื่อให้แต่ละกะตัดสินใจสอดคล้องกัน
คู่มือปฏิบัติงานควรมีภาพ HMI และอุปกรณ์จริงสำหรับกรณีพื้นที่พักเต็ม หยิบกล่องกลางคิวออก เซนเซอร์มองไม่เห็นกล่อง และการตรวจหลัง emergency stop ชื่อ alarm ต้องตรงกับป้ายในตู้และบนจอ หลังทำความสะอาดเซนเซอร์หรืออัปเดตโปรแกรม ให้ทดสอบสินค้าตัวแทนขนาดเล็กสุดและใหญ่สุดอีกครั้ง แล้วเก็บผลพร้อมประวัติการเปลี่ยนแปลง
รายการตรวจสอบก่อนสั่งซื้อ
| คำถาม | หลักฐานที่ควรเก็บ |
|---|---|
| ปลายทางหยุดบ่อยและนานเท่าใด | log เวลาและสาเหตุ |
| สินค้าเข้ามาสูงสุดเท่าใด | เวลามาถึงแยกตามชนิด |
| สินค้าขนาดใดเป็นกรณีขอบ | ตัวอย่างจริง ขนาด น้ำหนัก และภาพพื้นล่าง |
| พักได้กี่โซน | ผังและผลทดสอบจุดหยุด |
| ต้องปล่อยด้วยช่องว่างเท่าใด | ลำดับการปล่อยและเงื่อนไขปลายทาง |
| ใครรับผิดชอบสัญญาณ | I/O list และแบบการเชื่อมต่อ |
| เมื่อขัดข้องหรือไฟกลับต้องทำอย่างไร | state table และคู่มือผู้ปฏิบัติงาน |
| ตัดสินความปลอดภัยอย่างไร | การประเมินความเสี่ยงและแบบ guard |
| ตรวจรับอย่างไร | วิธีและเกณฑ์ FAT/SAT |
FAQ การเลือกคอนเวเยอร์สะสมสินค้าแบบ Zero-Pressure
Zero-Pressure รับประกันว่ากล่องจะไม่สัมผัสกันเลยหรือไม่?
ไม่ใช่ เป็นหลักการหลีกเลี่ยงแรงดันจากการสะสมภายในเงื่อนไขที่ออกแบบ กล่องเอียง ผิดขนาด ชนตอนป้อน หรือเซนเซอร์เสียยังสร้างการสัมผัสได้ จึงต้องระบุชนิดสินค้าและเงื่อนไขทดสอบในสัญญา
ZPA ต่างจากตัวหยุดพาเลทต์อย่างไร?
ตัวหยุดพาเลทต์หยุดของจุดเดียว ส่วน ZPA ตรวจการมีสินค้าและประสานหลายโซนเพื่อเก็บและปล่อย ทั้งสองใช้งานร่วมกันได้ แต่ตัวหยุดหนึ่งตัวไม่ทำให้ทั้งไลน์หลีกเลี่ยงแรงดันอัตโนมัติ
มี PLC แล้วไม่ต้องมีตัวควบคุมโซนหรือไม่?
ขึ้นกับ I/O รอบการควบคุม การดูแลรักษา การสื่อสารกับไลน์เดิม และการขยายในอนาคต ไม่ว่าจะเลือกแบบใด ต้องกำหนด handshake ขาเข้า/ขาออกและขอบเขตความปลอดภัยให้ชัด
ต้องซื้อกี่โซน?
เริ่มจาก log สินค้าที่เข้าระหว่างปลายทางหยุด รวมสินค้าที่อยู่แล้ว จากนั้นตรวจระยะโซนด้วยสินค้ายาวสุด การตรวจจับสินค้าสั้นสุด และโซนที่ใช้พักไม่ได้ แยกตรวจความสามารถระบายออกหลังเริ่มใหม่
ราคาและเวลาคืนทุนเท่าใด?
ไม่มีค่ากลางที่ใช้ได้ทุกโรงงาน น้ำหนักสินค้า จำนวนโซน การใช้เครื่องเดิม งาน PLC ความปลอดภัย วันติดตั้ง และบริการในไทยทำให้ราคาเปลี่ยน วัดเวลาหยุด ความเสียหาย และงานยกด้วยมือของตนเองก่อนเปรียบเทียบใบเสนอราคา
ผ่าน FAT แล้วข้าม SAT ได้หรือไม่?
ไม่ควร FAT ตรวจภายใต้เงื่อนไขจำลองของผู้ผลิต ส่วน SAT ตรวจพื้นที่จริง เครื่องข้างเคียง ไฟฟ้า การสื่อสาร สินค้า และขั้นตอนกู้คืนของทีมหน้างาน ต้องตกลงเกณฑ์ทั้งสองช่วงก่อนสั่งซื้อ
สรุป
คุณค่าของ ZPA คือเก็บจำนวนสินค้าที่จำเป็นได้อย่างมั่นคงเมื่อปลายทางหยุด และปล่อยออกตามลำดับพร้อมช่องว่างที่ต้องการ วัดข้อมูลการมาถึงและการหยุดก่อน เลือกโซนและเซนเซอร์จากสินค้ากรณีขอบ เขียนพฤติกรรมเมื่อผิดปกติ และตรวจ FAT/SAT ตามเกณฑ์ที่ตกลงไว้ ขั้นตอนเหล่านี้เปลี่ยนคุณสมบัติในแค็ตตาล็อกให้เป็นพื้นที่พักสินค้าที่ใช้งานได้จริง
TOMAS TECH สามารถช่วยโรงงานในไทยทบทวนแบบไลน์เดิม ตัวอย่างสินค้า จำนวนพื้นที่พักที่ต้องการ และหัวข้อ RFP/FAT/SAT ได้ตั้งแต่ยังไม่เลือกรุ่นไดรฟ์หรือจำนวนโซน หากอยู่ในขั้นศึกษา ติดต่อเรา เพื่อคุยจากเงื่อนไขการทำงานจริง
แหล่งอ้างอิง
- Interroll, ConveyorControl V3: https://www.interroll.com/fileadmin/Downloads/User_Manuals/Controls/ConveyorControl/ConveyorControl_V3_EN.pdf
- Interroll, MultiControl AI: https://www.interroll.com/products/controls/multicontrol-ai
- Interroll, ConveyorControl V2: https://www.interroll.com/fileadmin/user_upload/AMERICAS/User_Manuals/en_ConveyorControl_V2_en_13-07-04.pdf
- Itoh Denki, HBM-604B-UL: https://www.itohdenki.com/hbm-604b-ul
- Hytrol, EZLogic 4.0: https://cdn.hytrol.com/H2-MN-NP-001.1.0_EZLogic4.0_Network_Model_User_Manual_EN-2.pdf
- Hytrol, EZLogic NET maintenance: https://cdn.hytrol.com/EZLogicNet-IMM-758-EN-ES.pdf
- Itoh Denki, Motorized Conveyor Roller: https://www.itohdenki.com/what-is-a-motorized-conveyor-roller
- Rockwell Automation, Bulletin 44N: https://literature.rockwellautomation.com/idc/groups/literature/documents/in/44n-in001_-en-p.pdf
- OSHA, Conveyor safety: https://www.osha.gov/sites/default/files/publications/osha3170.pdf


