


เมื่อใช้แอคชูเอเตอร์โรตารี่แบบนิวแมติกส์สำหรับการกลับด้านชิ้นงานในเครื่องจักรอัตโนมัติ, ประตูแยกชิ้นงาน, หรือการหมุนจิ๊ก หากสั่งซื้อโดยพิจารณาเพียงแค่ “หมุนได้ 90 องศา” หรือ “แรงบิดในแคตตาล็อกสูง” อาจประสบปัญหาเรื่องการหยุดและความแปรปรวนของตำแหน่งในช่วงเริ่มต้นใช้งาน ในการเลือกแอคชูเอเตอร์โรตารี่แบบนิวแมติกส์ ควรแยกพิจารณาระหว่างแรงบิดที่ต้องใช้ระหว่างการหมุน และพลังงานที่ต้องใช้เพื่อหยุดอย่างปลอดภัยที่ปลายทาง นอกจากนี้ยังต้องประเมินเงื่อนไขของเครื่องจักร เช่น การเยื้องศูนย์ของชิ้นงาน, น้ำหนักที่กระทำกับเพลา, ผลกระทบจากท่อและวาล์ว, และพฤติกรรมเมื่อเกิดไฟดับหรือความดันลดลง
บทความนี้มุ่งเน้นสำหรับวิศวกรฝ่ายเทคนิคการผลิต, การซ่อมบำรุง, และผู้จัดซื้อที่ออกแบบหรือปรับปรุงเครื่องจักรอัตโนมัติในโรงงานที่ประเทศไทย โดยแสดงขั้นตอนการเลือกใช้งานที่สามารถใช้ได้ตั้งแต่การขอใบเสนอราคา, การทดสอบรับรองที่โรงงาน (FAT), จนถึงการทดสอบรับรองหน้างาน (SAT) บทความนี้ไม่ได้กำหนดค่าความยอมรับสำหรับแต่ละผลิตภัณฑ์อย่างตายตัว แต่จะอ้างอิงเอกสารเทคนิคของ SMC, Parker, Festo และมาตรฐาน ISO 4414 พร้อมจัดระเบียบแนวคิดเพื่อยืนยันความเหมาะสมขั้นสุดท้ายด้วยข้อมูลรุ่นปัจจุบันของผู้ผลิตและการทดสอบกับเครื่องจริง
สิ่งที่ต้องกำหนดก่อน: จะหมุนอะไร, ในท่าไหน, กี่องศา, กี่วินาที
หากในช่องแรกของสเปคเขียนเพียงว่า “หมุน 90 องศา” ข้อมูลสำคัญที่จำเป็นสำหรับการเลือกจะขาดหายไปเกือบทั้งหมด แม้จะเป็นมุมเดียวกัน แต่การหมุนโต๊ะน้ำหนักเบาในแนวนอนอย่างช้า ๆ กับการกลับด้านชิ้นงานโลหะที่เยื้องศูนย์อย่างรวดเร็วในแนวตั้ง จะมีภาระในด้านการเริ่มหมุน, เร่งความเร็ว, หยุด, และการคงตำแหน่งที่แตกต่างกัน จุดเริ่มต้นของการออกแบบคือการกำหนดท่าทางก่อนและหลังการหมุน, ทิศทางการหมุน, แนวแกนหมุน, ตำแหน่งจุดศูนย์ถ่วงของโหลด, และเวลารอบที่ต้องการให้ชัดเจนในแบบ
ไม่ใช่แค่ชิ้นงานเท่านั้น แต่ต้องรวมถึงเพลทติดตั้ง, จับยึด, สกรู, ขายึดเซนเซอร์ และอุปกรณ์อื่น ๆ ที่หมุนไปพร้อมกับเพลาเป็นภาระโหลดด้วย หากมีการเปลี่ยนพาเลทหรือจิ๊กที่ทำให้น้ำหนักสูงสุดเปลี่ยนไป ต้องพิจารณาทุกกรณีที่เป็นไปได้ สำหรับไลน์ที่มีผลิตภัณฑ์หลายชนิด ไม่ควรใช้ “ชิ้นงานเฉลี่ย” เป็นเกณฑ์ แต่ต้องระบุโหลดสูงสุดและท่าทางที่เสียเปรียบที่สุดอย่างชัดเจน หากเครื่องจักรสามารถปรับปรุงจิ๊กในอนาคตได้ ควรระบุน้ำหนักที่อาจเพิ่มในอนาคตแยกต่างหาก ไม่ควรปะปนกับค่าน้ำหนักปัจจุบัน
มุมที่ใช้ควรแยกเป็น “มุมแกว่งที่ระบุในสเปค” กับ “มุมที่ชิ้นงานต้องการใช้งานจริง” เช่น ช่วงที่ต้องใช้สำหรับสต็อปเปอร์หรือคุชชั่น, ระยะเผื่อเพื่อหลีกเลี่ยงการชนกับชิ้นงานอื่น, หรือช่วงที่ใช้ตั้งค่าตำแหน่งตรวจจับ หากทิศทางแรงโน้มถ่วงและแรงภายนอกเปลี่ยนไปตามทิศทางการหมุน ต้องพิจารณาทั้งขาไปและขากลับ หากความแม่นยำของตำแหน่งปลายทางมีผลต่อคุณภาพกระบวนการ ควรกำหนดเงื่อนไขการรับรองแยกสำหรับ “การหมุน” และ “การหยุดที่ตำแหน่งที่กำหนด”
แบ่งประเภทแอคชูเอเตอร์โรตารี่แบบนิวแมติกส์ตามการใช้งาน
แบบเวน (Vane Type) สร้างห้องลมด้วยใบพัดและตัวเรือน ดึงการเคลื่อนที่แบบหมุนออกมาโดยตรง ส่วนแบบแร็ค-พินเนียน (Rack & Pinion Type) จะถ่ายทอดการเคลื่อนที่เชิงเส้นของลูกสูบไปยังเฟือง ไม่มีแบบใดที่ดีกว่าเสมอไป รูปทรงภายนอก, รูปแบบเพลา, น้ำหนักที่รับได้, ช่วงมุม, วิธีหยุดปลายทาง, ตัวเลือกการตรวจจับตำแหน่ง จะแตกต่างกันไปตามซีรีส์และรุ่น Festo อธิบายจุดเด่นของกลุ่มผลิตภัณฑ์ว่า แบบแร็ค-พินเนียนมีความแม่นยำปลายทาง, รับน้ำหนักที่แบริ่งได้ดี, มีคุชชั่น และรองรับโหลดโมเมนต์ความเฉื่อยสูง อย่างไรก็ตาม นี่เป็นคำอธิบายสำหรับกลุ่มผลิตภัณฑ์ของบริษัทเท่านั้น ไม่ควรนำไปใช้กับแร็ค-พินเนียนทุกยี่ห้อโดยไม่มีเงื่อนไข ข้อมูลผลิตภัณฑ์ Festo
การเลือกวิธีการรองรับโหลดก็เป็นจุดแยกในการเลือกประเภทเช่นกัน ว่าจะรองรับจิ๊กโดยตรงที่เพลา หรือรับน้ำหนักด้วยแบริ่งแยกต่างหากแล้วส่งแรงบิดอย่างเดียวไปยังแอคชูเอเตอร์ หากโครงสร้างให้เพลารับน้ำหนักชิ้นงานโดยตรง ต้องตรวจสอบแรงในแนวแกน, แรงในแนวรัศมี, และโมเมนต์จากการยื่นออก (Overhang) หากเลือกใช้แอคชูเอเตอร์ขนาดเล็กเพียงเพราะ “แรงบิดพอ” แต่ละเลยเงื่อนไขแบริ่ง อาจทำให้ตำแหน่งหยุดคลาดเคลื่อนหรืออายุการใช้งานสั้นลง ในเอกสาร SMC CRB2 Series ก็ระบุค่ารับแรงรัศมีและแรงกดในแนวแกนแยกจากแรงบิดไว้เช่นกัน SMC CRB2 แคตตาล็อก
ในตารางเปรียบเทียบ ควรระบุไม่ใช่แค่ “ชื่อประเภท” แต่รวมถึงรุ่นที่เลือก, มุมแกว่งที่เลือก, ทิศทางติดตั้ง, รูปแบบเพลา, วิธีติดตั้งเซนเซอร์, โครงสร้างคุชชั่นปลายทาง, และรุ่นอะไหล่ที่ใช้ด้วย ในขั้นตอนจัดซื้อ ไม่ควรตัดสินใจจากรูปในแคตตาล็อกเท่านั้น แต่ต้องตรวจสอบแบบปัจจุบันและ BOM ว่าระยะยึดและท่อเข้ากับเครื่องเดิมได้หรือไม่ หากเป็นงานปรับปรุงที่ต้องคงขนาดจิ๊กเดิม ควรนำแบบ CAD มาซ้อนพื้นที่กวาดขณะหมุนเพื่อตรวจสอบการชนด้วย
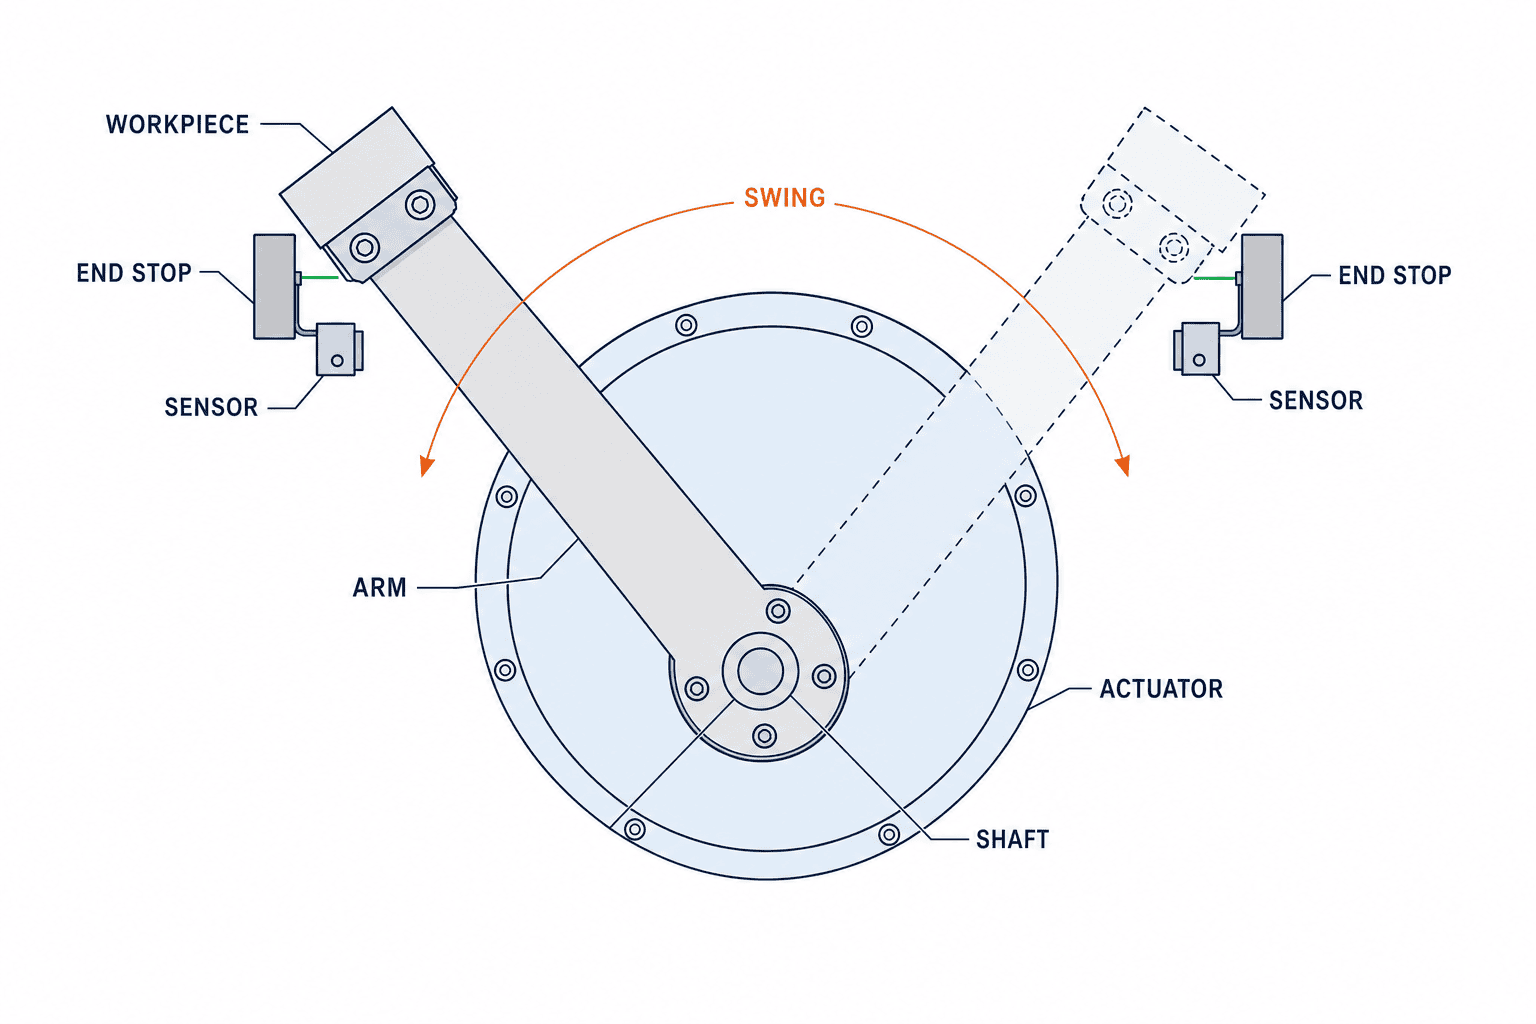
การเลือกมุมการแกว่ง: มองให้ไกลกว่าแค่ตัวเลข 90 องศา
การระบุ “90 องศา”, “180 องศา” ของโรตารี่แอคชูเอเตอร์ เป็นเพียงหนึ่งในตัวเลือกที่ซีรีส์นั้นมีให้ ตัวอย่างเช่น ในเอกสารข้อมูล SMC CRB2 แบบเวน มีการแสดงให้เห็นว่ามุมที่เลือกได้จะแตกต่างกันระหว่างแบบซิงเกิลเวนและดับเบิลเวน ช่วงการปรับมุมสำหรับแต่ละรุ่น, วิธีใช้สต็อปเปอร์ภายในและภายนอก, และโครงสร้างคุชชั่นที่สามารถใช้ได้ จำเป็นต้องตรวจสอบแม้จะอยู่ในซีรีส์เดียวกันก็ตาม SMC CRB2 แคตตาล็อก
เมื่อคำนวณหามุมที่ต้องการ ควรเขียนรูปร่างภายนอกของชิ้นงานในตำแหน่งป้อนเข้าและปล่อยออก พร้อมตรวจสอบสิ่งกีดขวางและระยะปลอดภัย หากพยายามชดเชยมุมที่ขาดโดยการทำให้จิ๊กเยื้องศูนย์มากเกินไป อาจทำให้แรงเฉื่อยหรือแรงบิดจากน้ำหนักเพิ่มขึ้น ในทางกลับกัน หากเลือกมุมมากเกินไปแล้วหยุดด้วยสต็อปเปอร์กลไกอย่างรวดเร็ว อาจทำให้ไม่สามารถใช้คุชชั่นภายในตามที่ผู้ผลิตออกแบบไว้ได้ โดยเฉพาะเมื่อหยุดกลางทางด้วยสต็อปเปอร์ภายนอก ต้องตรวจสอบพลังงานที่สต็อปเปอร์นั้นรับได้ และเงื่อนไขที่แอคชูเอเตอร์ยอมรับได้แยกกัน เอกสารการเลือกของ SMC แสดงค่าพลังงานการเคลื่อนที่ที่ยอมรับได้โดยแยกกรณีใช้และไม่ใช้ยางคุชชั่น SMC เอกสารการเลือก
สำหรับกระบวนการที่ต้องการความแม่นยำของมุมหยุดสูง ควรพิจารณาร่วมกันระหว่างสต็อปเปอร์กลไก, กลไกกำหนดตำแหน่งฝั่งโหลด, การตรวจจับด้วยเซนเซอร์ และแรงยึดจับชิ้นงาน แทนที่จะคาดหวังการกำหนดตำแหน่งอย่างแม่นยำจากกลไกที่ขับเคลื่อนด้วยลมเพียงอย่างเดียว ควรระบุให้ชัดเจนว่าอุปกรณ์ใดเป็นตัวกำหนดตำแหน่งสุดท้าย จะช่วยให้แยกสาเหตุได้ง่ายขึ้นใน FAT ค่าความคลาดเคลื่อนของมุมควรเขียนเป็นข้อกำหนดของทั้งระบบ ไม่ใช่ใช้ความหมายเดียวกับค่าจากแคตตาล็อกของแอคชูเอเตอร์เดี่ยว
การเลือกแรงบิด: อย่าสับสนระหว่างค่าพิกัดกับค่าที่ใช้ได้จริง
แรงบิดที่ต้องการประกอบด้วยแรงบิดจากภาระภายนอก/น้ำหนัก, แรงบิดจากแรงเสียดทานของแบริ่งหรือจิ๊ก, และแรงบิดจากโมเมนต์ความเฉื่อยที่ต้องใช้ในการเร่งหรือชะลอ เอกสารเทคนิคของ Parker อธิบายการคำนวณแรงบิดที่ต้องการจากองค์ประกอบเหล่านี้ และอธิบายส่วนของแรงเฉื่อยเป็นผลคูณของโมเมนต์ความเฉื่อยกับอัตราเร่งเชิงมุม เอกสารเทคนิคโรตารี่แอคชูเอเตอร์ Parker
หากเขียนสูตรพื้นฐานเพื่อใช้ในการพิจารณา แรงบิดที่ภาระต้องการคือ “แรงบิดจากแรงภายนอก/น้ำหนัก + แรงบิดเสียดทาน + โมเมนต์ความเฉื่อย × อัตราเร่งเชิงมุม” อย่างไรก็ตาม เครื่องหมายและค่าสูงสุดจะเปลี่ยนไปตามทิศทางการหมุนและท่าทางการติดตั้ง หากจุดศูนย์ถ่วงของชิ้นงานอยู่ด้านนอกแกนหมุนในกรณีหมุนแนวตั้ง จะมีมุมที่แรงโน้มถ่วงช่วยและมุมที่แรงโน้มถ่วงขัดขวาง แม้ดูแค่จุดเริ่มต้นก็ไม่สามารถรู้ภาระสูงสุดได้ หากติดตั้งขายึดยาวในแนวนอนหรือใช้ชัคหนัก วิศวกรเครื่องกลควรคำนวณจุดศูนย์ถ่วงและโมเมนต์ความเฉื่อย แล้วส่งข้อมูลภาระให้ผู้ผลิต
เมื่ออ่านตารางแรงบิดในแคตตาล็อก ต้องเปรียบเทียบเงื่อนไขแรงดันที่ระบุไว้กับแรงดันใช้งานต่ำสุดที่สามารถรักษาได้จริงในระบบ อย่าใช้แรงดันที่ระบุโดยคอมเพรสเซอร์เป็นเกณฑ์ แต่ให้ใช้แรงดันที่แอคชูเอเตอร์ได้รับจริงขณะมีอุปกรณ์ลมอื่นทำงานพร้อมกัน หากท่อทางยาว, ข้อต่อมาก, หรือวาล์วมีอัตราการไหลต่ำ แรงดันขณะทำงานอาจต่ำกว่าที่คาดไว้ หากต้องการตรวจสอบการออกแบบหรือการตั้งค่าเรกูเลเตอร์ล่วงหน้า โปรดดู บทความการเลือกเรกูเลเตอร์ลม ด้วย
เอกสาร Parker PRO/PRN แสดงขั้นตอนการคำนวณแรงบิดสถิตจากแรงที่ต้องการและความยาวแขน, รวมแรงบิดจากแรงต้านและแรงเร่งในกรณีโหลดเคลื่อนที่, แล้วเปรียบเทียบกับแรงบิดที่แอคชูเอเตอร์ให้ได้จริงที่แรงดันใช้งาน Parker PRO/PRN แคตตาล็อก หากใส่อัตราความปลอดภัยในตารางคำนวณ ต้องระบุให้ชัดเจนว่ารองรับความไม่แน่นอนใดบ้าง หากนำแรงเสียดทานที่ไม่ทราบ, การเปลี่ยนแปลงจิ๊กในอนาคต, และแรงดันแปรผันมารวมเป็นตัวคูณเดียว จะไม่สามารถคำนวณใหม่ได้เมื่อมีการเปลี่ยนแปลงสเปก
โมเมนต์ความเฉื่อยและพลังงานหยุด ต้องประเมินแยกจากแรงบิด
แม้แรงบิดที่ต้องการจะเพียงพอ แต่หากไม่สามารถหยุดพลังงานจลน์ของโหลดที่ปลายการหมุนได้ ก็ไม่สามารถนำไปใช้งานได้ คู่มือการใช้งาน SMC รุ่น CRB2 แนะนำวิธีประเมินพลังงานจลน์จากความเร็วปลายทางและโมเมนต์ความเฉื่อยของโหลด แล้วเปรียบเทียบกับค่าที่อนุญาตตามรุ่นและเงื่อนไขคุชชั่นแต่ละแบบ คู่มือการใช้งาน SMC CRB2 สูตรทั่วไปคือ E=1/2×I×ω² โดยที่ I คือโมเมนต์ความเฉื่อยรอบแกนหมุน และ ω คือความเร็วเชิงมุมที่ปลายทาง เนื่องจากความเร็วมีผลแบบยกกำลังสอง หากมีข้อกำหนดให้ลดเวลารอบไซเคิล ต้องคำนวณพลังงานหยุดใหม่อีกครั้ง
เพื่อให้ง่ายต่อการคำนวณ ไม่ควรประเมินแค่เฉพาะน้ำหนักของชิ้นงานแล้วตัดสินว่า “เบา” เท่านั้น แม้น้ำหนักเท่ากัน แต่หากชิ้นส่วนติดตั้งห่างจากแกนหมุน โมเมนต์ความเฉื่อยจะเปลี่ยนไป หากออกแบบให้จับชิ้นงานที่ปลายแขนยาว ต้องคำนวณแยกแต่ละส่วน ได้แก่ แขนจับ, ชัค, และชิ้นงาน แล้วรวมกันเพื่อประเมินกับแกนหมุนเดียวกัน หากใช้ฟังก์ชันคุณสมบัติมวลใน CAD ให้ระบุระบบพิกัดและแกนหมุนให้ชัดเจนก่อนส่งออกข้อมูล หากค่าจาก CAD แตกต่างจากอุปกรณ์จริง ให้ปรับปรุงข้อมูลด้วยน้ำหนักและขนาดที่วัดได้จากต้นแบบ
แม้จะเป็นรุ่นเดียวกัน แต่หากใช้คุชชั่นยางหรือหยุดด้วยสต็อปเปอร์ภายนอก ช่องค่าพลังงานจลน์ที่อ้างอิงอาจแตกต่างกัน การมีคุชชั่นไม่ได้หมายความว่าจะดูดซับโหลดได้ทุกแบบ หากโหลดหรือความเร็วเกินค่าที่ผู้ผลิตกำหนด ต้องพิจารณาปรับลดความเร็ว ลดโมเมนต์ความเฉื่อย ติดตั้งสต็อปเปอร์หรือโช้คอับที่เหมาะสม หรือเปลี่ยนไปใช้รุ่นที่เหมาะสมกว่า ต้องทบทวนโครงสร้างเครื่องจักรใหม่ ระบุในสเปคชัดเจนว่าอุปกรณ์ใดรับพลังงาน, ขอบเขตการปรับตั้ง และวิธีบำรุงรักษาหรือเปลี่ยนอะไหล่
เวลาทำงาน: ตรวจสอบร่วมกับวาล์ว ท่อ และสปีดคอนโทรลเลอร์
เวลาการแกว่งของแอคชูเอเตอร์เพียงอย่างเดียว ไม่สามารถรับประกันรอบไซเคิลของเครื่องจักรจริงได้ เพราะการทำงานขึ้นอยู่กับวาล์วควบคุมลมเข้า-ออก, การควบคุมอัตราการไหล, ขนาดและความยาวของท่อ, ข้อต่อ, โหลด, และแรงดันลมที่จ่าย ในแคตตาล็อก SMC รุ่น CRB2 มีช่วงเวลาการแกว่งที่ปรับได้แยกตามซีรีส์และขนาด พร้อมคำเตือนให้ใช้งานในช่วงที่กำหนด แคตตาล็อก SMC CRB2 ต้องตรวจสอบตั้งแต่แรกว่าเวลาที่ต้องการอยู่ในช่วงนั้นหรือไม่ จากนั้นจึงวัดเวลาขาไป-ขากลับในเครื่องจริงที่รวมวาล์วและท่อแล้ว
การควบคุมอัตราการไหลที่แคบเกินไปจะขัดขวางการลดเวลารอบไซเคิล ในทางกลับกัน หากเพิ่มความเร็วให้สูงสุดก่อนจัดการลดแรงกระแทกที่จุดหยุด พลังงานที่ต้องหยุดปลายทางจะเพิ่มขึ้น ความเร็ว, แรงกระแทก, และความคลาดเคลื่อนของตำแหน่ง ไม่สามารถปรับให้เหมาะสมได้ด้วยปุ่มเดียว ต้องรวมเงื่อนไขที่เกิดขึ้นจริง เช่น ช่วงเวลาที่แรงดันลมตก, การทำงานพร้อมกันหลายชุด, การสตาร์ทเครื่องขณะเย็น ฯลฯ ไว้เป็นจุดวัดใน FAT และ SAT บทความเลือกสปีดคอนโทรลเลอร์ลม ได้สรุปหัวข้อที่ต้องตรวจสอบฝั่งควบคุมอัตราการไหลไว้แล้ว
เมื่อเลือกวาล์วควบคุมทิศทาง ต้องระบุโครงสร้างพอร์ตที่ต้องการ, การตอบสนองการสลับ, ความยาวท่อ, การใช้งานมือ, และตำแหน่งวาล์วในกรณีผิดปกติด้วย ต้องวาดวงจรให้เห็นชัดเจนว่าเมื่อขดลวดใด ON จะเคลื่อนที่ทิศทางใด, จะควบคุมทางระบายลมอย่างไร, และหากไฟดับขณะจับชิ้นงานจะเกิดอะไรขึ้น บทความเลือกโซลินอยด์วาล์วลม ก็สามารถใช้ประกอบการจัดทำสเปควาล์วได้

การตรวจจับตำแหน่งและเงื่อนไขการยึด: อย่าตัดสินว่าทำงานเสร็จแค่เซนเซอร์ ON
เซนเซอร์ที่ปลายทางแสดงเพียงว่า “แอคชูเอเตอร์เข้าสู่ช่วงตรวจจับ” เท่านั้น ไม่ได้หมายความว่าชิ้นงานอยู่ในท่าที่ถูกต้อง, การจับยึดสมบูรณ์, หรือสามารถส่งต่อไปกระบวนการถัดไปได้เสมอไป หากเครื่องจักรมีโอกาสที่ชิ้นงานจะขยับหรือฟิกซ์เจอร์มีระยะหลวม ควรพิจารณาติดตั้งเซนเซอร์ตรวจสอบตำแหน่งหรือการนั่งแนบของโหลดแยกต่างหาก ข้อมูลผลิตภัณฑ์ Festo ก็แสดงให้เห็นว่าสามารถติดตั้งเซนเซอร์ตรวจจับตำแหน่งในโรตารี่ไดรฟ์ได้ แต่ต้องตรวจสอบชนิดเซนเซอร์และตำแหน่งติดตั้งที่รองรับในแต่ละรุ่น ข้อมูลผลิตภัณฑ์ Festo
สำหรับงานที่ต้องการการยึดค้างไว้ ก่อนจะฝากน้ำหนักไว้กับลมอัดเพียงอย่างเดียว ต้องคำนึงถึงกรณีผิดปกติ เช่น แรงดันตก, ท่อแตก, หยุดฉุกเฉิน, ไฟดับ, หรือวาล์วเสีย หากมีโอกาสที่ชิ้นงานหรือฟิกซ์เจอร์จะตกหรือหมุน ต้องออกแบบความปลอดภัยโดยรวมถึงกลไกล็อก, สต็อปเปอร์, ตัวบาลานซ์, โครงสร้างรองรับโหลด, ขั้นตอนระบายลมและรีสตาร์ท ISO 4414 กำหนดข้อกำหนดทั่วไปและข้อกำหนดความปลอดภัยสำหรับระบบนิวแมติกส์และอุปกรณ์ในเครื่องจักร สรุป ISO 4414:2010 ส่วนมาตรการความปลอดภัยที่จำเป็นสำหรับแต่ละเครื่อง ต้องประเมินความเสี่ยงแยกต่างหาก
ในสเปคควบคุม ต้องระบุเงื่อนไขการตรวจจับที่ปลายขาไป-ขากลับ, การจับเวลาหมดเวลา, วิธีจัดการเมื่อเซนเซอร์ ON ซ้อนกันหรือ OFF ทั้งคู่, การรีสตาร์ทหลังหยุด, และอินเตอร์ล็อกขณะเดินมือ เมื่อปรับตำแหน่งเซนเซอร์ ต้องตรวจสอบด้วยว่าเซนเซอร์ ON ก่อนสัมผัสสต็อปเปอร์หรือไม่ แม้ในสภาวะแรงดันต่ำ หากดูที่หน้าจอ PLC แล้วขึ้นว่า “ทำงานเสร็จ” ต้องตรวจสอบกับเครื่องจริงว่าชิ้นงานอยู่ในท่าที่ถูกต้องหรือไม่ จะได้แบ่งขอบเขตความรับผิดชอบระหว่างระบบควบคุมกับเครื่องกลได้ชัดเจน
ขั้นตอนการเลือกแอคชูเอเตอร์โรตารี่แบบนิวเมติกในงานจริง
การเลือกใช้งานจะเปรียบเทียบได้ง่ายขึ้นหากดำเนินการตามลำดับดังนี้ ขั้นแรก ให้กำหนดทิศทางของเพลา, น้ำหนักบรรทุก, มุมที่ต้องการ, เวลารอบการทำงาน, ตำแหน่งหยุด, สภาพแวดล้อมการใช้งาน และเงื่อนไขความปลอดภัยในกรณีผิดปกติลงในแผ่นสเปคเดียวกัน ขั้นที่สอง กำหนดเงื่อนไขแรงดันต่ำสุดของอุปกรณ์ และคำนวณจุดศูนย์ถ่วงกับโมเมนต์ความเฉื่อยของโหลด ขั้นที่สาม เปรียบเทียบแรงบิดที่ต้องการในช่วงเดินหน้าและถอยหลัง, ช่วงเริ่มต้นและปลายทาง ขั้นที่สี่ ตรวจสอบพลังงานปลายทางและคุชชั่นหรือสต็อปเปอร์ ขั้นที่ห้า ตรวจสอบน้ำหนักเพลาตามแนวรัศมีและแนวแกน, การติดตั้ง, เซนเซอร์, วาล์ว, ท่อ, อะไหล่บำรุงรักษา และทำการวัดจริงกับตัวเลือกที่เลือกไว้ใน FAT
ในตารางคำนวณการเลือกใช้งาน ควรบันทึกค่าที่ป้อนเข้า, สูตรที่ใช้คำนวณ, แหล่งข้อมูล, เงื่อนไขที่เลวร้ายที่สุด, รุ่นที่เลือกใช้, ผู้ตรวจสอบจากผู้ผลิต, วันที่เปลี่ยนแปลงแบบ เมื่อคำนวณเสร็จแล้ว หากมีการเปลี่ยนเส้นทางท่อ, น้ำหนักของจิ๊กเพิ่มขึ้น, หรือรอบเวลาสั้นลง ต้องประเมินแรงบิดและพลังงานหยุดใหม่ อย่าคิดว่า “เลือกแบบไปแล้วไม่ต้องเปลี่ยน” เพราะซีรีส์ของชิ้นส่วนนิวเมติกอาจมีการอัปเดต ควรตรวจสอบให้แน่ใจว่าใช้เวอร์ชันล่าสุดทั้งในขั้นตอนขอราคาและสั่งซื้อ
| ลำดับตรวจสอบ | ข้อมูลที่ต้องป้อน/ตัดสินใจ | ข้อผิดพลาดที่พบบ่อย |
|---|---|---|
| 1 | การใช้งาน, มุมการแกว่ง, ทิศทางเพลา, ตำแหน่งหยุด | กรอกเฉพาะมุมที่ระบุในสเปคเท่านั้น |
| 2 | มวล, จุดศูนย์ถ่วง, โมเมนต์ความเฉื่อยของทุกชิ้นส่วนที่เคลื่อนที่ | คำนวณเฉพาะชิ้นงาน (workpiece) เท่านั้น |
| 3 | แรงดันจ่ายต่ำสุดและแรงบิดที่ต้องการ | เปรียบเทียบกับแรงดันที่ตั้งไว้ในคอมเพรสเซอร์ |
| 4 | ความเร็วปลายทาง, พลังงานหยุด, คุชชั่น | คิดว่าผ่านแรงบิดแล้วจะผ่านการหยุดโดยอัตโนมัติ |
| 5 | น้ำหนักเพลาตามแนวรัศมี/แนวแกน, การติดตั้ง | รับน้ำหนักจิ๊กโดยตรงที่เพลาเอาท์พุต |
| 6 | เซนเซอร์, วาล์ว, ท่อ, ความปลอดภัย | ตัดสินท่าทางชิ้นงานจากเซนเซอร์ ON เพียงอย่างเดียว |
| 7 | การวัดและบันทึก FAT/SAT | ไม่ตรวจสอบซ้ำด้วยแรงดันที่หน้างานจริง |
วิธีดำเนินตัวอย่างการคำนวณ: กำหนดขอบเขตก่อนใส่ตัวเลข
ในที่นี้ไม่ได้มีจุดประสงค์เพื่อแนะนำรุ่นของผู้ผลิตใด แต่เพื่ออธิบายวิธีจัดทำเอกสารการคำนวณ สมมติว่ามีการวางชัคและชิ้นงานบนโต๊ะหมุน และให้เคลื่อนที่ไป-กลับในระนาบแนวนอน ขั้นแรก ให้แยกชิ้นส่วนที่หมุนออกเป็น โต๊ะ, ชัค, ชิ้นงาน, และอุปกรณ์ติดตั้ง แล้วรวบรวมมวล, จุดศูนย์ถ่วง, ระยะจากแกนหมุนของแต่ละชิ้นเป็นตาราง ต่อมา กำหนดจุดอ้างอิงของแบบและทิศทางการหมุนบวก แล้วคำนวณโมเมนต์ความเฉื่อยของมวลในแกนเดียวกัน หากมีสเปคชิ้นงานหลายแบบ ต้องตรวจสอบว่าชิ้นงานที่มีมวลกระจายอยู่รอบนอกอาจทำให้โมเมนต์ความเฉื่อยสูงสุด ไม่ใช่แค่ชิ้นงานที่หนักที่สุด หากเลือกตัวแทนจากน้ำหนักเพียงอย่างเดียว อาจพลาดเงื่อนไขนี้
จากนั้น กำหนดมุมเป้าหมายและเวลาทำงานสำหรับการเดินหน้าและถอยหลังแยกกัน ระบุให้ชัดเจนว่าสเปคเวลาคือ “ตั้งแต่สั่งการควบคุมจนเซนเซอร์ ON” หรือ “ตั้งแต่เริ่มเคลื่อนที่จริงจนถึงถึงสต็อปเปอร์เครื่องกล” เวลารอบทั้งหมดที่รวมการตอบสนองของวาล์วและการเติมลมในท่อกับเวลาการแกว่งของแอคชูเอเตอร์ไม่เหมือนกัน ในการคำนวณเครื่องกลให้ใช้การเปลี่ยนแปลงความเร็วของชิ้นส่วนหมุน ส่วนในการตรวจสอบความสามารถของ FAT ให้ใช้เวลาตั้งแต่สั่งการควบคุมจนถึงอนุญาตเข้าสู่ขั้นตอนถัดไป แยกนิยามการวัดเช่นนี้จะช่วยให้เปรียบเทียบได้ถูกต้อง
แรงบิดที่ต้องใช้ในการเร่งหมุนคำนวณจากโมเมนต์ความเฉื่อยและความเร่งเชิงมุม แต่ต้องบันทึกด้วยว่าใช้สมมติฐานการเปลี่ยนแปลงความเร่งอย่างไร แบบจำลองการเร่งอย่างง่ายใช้เปรียบเทียบเบื้องต้นได้ แต่ในความเป็นจริงการขับเคลื่อนด้วยลมนั้น ความเร็วขึ้นกับแรงดันจ่าย, อัตราการไหล, แรงเสียดทาน, และโหลด ความเร็วปลายทางก็ไม่ควรยึดตามสมมติฐานเดียวเท่านั้น ต้องเปรียบเทียบกับขั้นตอนการเลือกของผู้ผลิตและการวัดจริง หากคลาดเคลื่อนมากให้ปรับแบบจำลอง และไม่เลือกใช้เฉพาะผลการทดสอบที่สะดวก
แม้เป็นการหมุนในแนวนอน อาจมีแรงต้านจากจิ๊กหรือสายเคเบิลที่ลากผ่าน หากเป็นการหมุนในระนาบแนวตั้ง แรงโน้มถ่วงจะเปลี่ยนแรงบิดตามมุม ดังนั้นควรตรวจสอบการเปลี่ยนแปลงแรงบิดที่ต้องการอย่างน้อยสามท่าคือ ตำแหน่งเริ่มต้น, ตำแหน่งกลาง, และก่อนจบ หากมีแรงภายนอกคงที่ ให้ระบุจุดและทิศทางของแรงนั้นในแบบ และคำนึงถึงการเปลี่ยนแปลงระยะแขนจากการหมุน หากจุดออกแรงไม่ชัดเจน การเขียนว่า “แรงบิดที่ต้องการ xx นิวตันเมตร” อย่างเดียว ผู้ผลิตจะไม่สามารถตรวจสอบความสมเหตุสมผลได้
หากในตารางของรุ่นที่เป็นตัวเลือกมีแรงบิดตามแรงดันระบุไว้ ให้เปรียบเทียบกับแถวของแรงดันต่ำสุดที่อุปกรณ์รับประกันได้ แม้ตัวเลือกบางรุ่นจะผ่านแรงบิดที่คำนวณ แต่หากไม่ผ่านเงื่อนไขพลังงานหยุด, น้ำหนักเพลา, หรือเวลาการแกว่ง ก็ไม่ควรเลือกใช้ การแบ่งตารางเลือกแอคชูเอเตอร์โรตารี่แบบนิวเมติกเป็น “ผ่าน/ไม่ผ่านแรงบิด”, “ผ่าน/ไม่ผ่านการหยุด”, “ผ่าน/ไม่ผ่านน้ำหนักเพลา”, “ผ่าน/ไม่ผ่านการติดตั้ง”, “ผ่าน/ไม่ผ่านความปลอดภัย” จะช่วยให้ประเมินใหม่ได้ง่ายเมื่อเงื่อนไขเปลี่ยน หากหน่วยที่ผู้ผลิตตอบกลับมาแตกต่าง ให้ระบุวิธีแปลงและหน่วยเดิมไว้ด้วยเพื่อป้องกันการคัดลอกผิด
สุดท้าย ให้จับคู่เงื่อนไขการทดสอบกับเงื่อนไขการคำนวณแบบหนึ่งต่อหนึ่ง หากคำนวณด้วยชิ้นงานที่หนักสุด ก็ต้องใช้ชิ้นงานหนักสุดในการ FAT หากประเมินแรงบิดที่แรงดันต่ำสุด ก็ต้องจำลองแรงดันนั้นในการทดสอบ หากเหตุผลด้านความปลอดภัยทำให้ไม่สามารถทดสอบเงื่อนไขผิดปกติได้ทั้งหมด ให้แยกบันทึกช่วงที่ทดสอบได้กับช่วงที่ใช้การวิเคราะห์หรือการตรวจสอบแบบแทน ในช่องว่างของตารางคำนวณ ให้เขียนไว้ว่า “หากมีอะไรเปลี่ยนแปลงต้องเลือกใหม่” เพื่อให้ผู้ดูแลบำรุงรักษาตัดสินใจได้ง่ายเมื่อมีการเปลี่ยนแปลงชิ้นงานหรือรอบเวลาหลังเริ่มผลิตจำนวนมาก
รายการที่ต้องตรวจสอบซ้ำเมื่อมีการเปลี่ยนแปลงการออกแบบ
การเปลี่ยนแปลงเล็กน้อยหลังจากติดตั้งอุปกรณ์แล้ว อาจทำให้สมมติฐานของกลไกการหมุนเปลี่ยนแปลงได้ ตัวอย่างเช่น การเปลี่ยนชัคไปใช้ยี่ห้ออื่น, การขยับตำแหน่งจับไปด้านนอก, การเปลี่ยนชิ้นส่วนพลาสติกของชิ้นงานเป็นชิ้นส่วนโลหะ, หรือการย้ายเซนเซอร์ไปยังตำแหน่งที่มองเห็นได้ง่ายขึ้น แม้การเปลี่ยนแปลงจะดูเล็กน้อย แต่หากมวลที่อยู่ห่างจากแกนหมุนเพิ่มขึ้น จะส่งผลต่อโมเมนต์ความเฉื่อย ในแบบฟอร์มขอเปลี่ยนแปลง ควรมีช่องสำหรับระบุผลกระทบต่อมวลและจุดศูนย์ถ่วง, ความเฉื่อย, ตำแหน่งหยุด, และแรงที่กระทำกับแกน
สำหรับการเปลี่ยนแปลงการควบคุม ให้ระวังข้อกำหนดที่ต้องการลดระยะเวลาการทำงาน การเพิ่มความเร็วอาจนำไปสู่ข้อเสนอให้เปลี่ยนวาล์วหรือการควบคุมอัตราการไหล แต่พลังงานที่ต้องจัดการที่จุดสิ้นสุดก็จะเปลี่ยนไปด้วย ควรตรวจสอบเงื่อนไขการใช้คุชชั่นและพลังงานจลน์ที่ยอมรับได้ภายใต้เงื่อนไขรอบการทำงานที่สั้นที่สุดหลังการเปลี่ยนแปลง วิธีการที่เพียงแค่ปรับตำแหน่ง ON ของเซนเซอร์ให้เร็วขึ้นเพื่อแสดงรอบการทำงานที่สั้นลง อาจสร้างความเสี่ยงที่เครื่องจักรยังไม่หยุดนิ่งแต่เริ่มกระบวนการถัดไปแล้ว ดังนั้นควรวัดความสัมพันธ์ระหว่างการหยุดของเครื่องจักรกับการสิ้นสุดการควบคุมใหม่
การเปลี่ยนแปลงแหล่งลมหรือท่อก็เป็นประเด็นที่ต้องตรวจสอบเช่นกัน หากมีการเพิ่มอุปกรณ์ใหม่เข้าไปในคอมเพรสเซอร์ที่ใช้ร่วมกัน อาจทำให้แรงดันตกในช่วงพีคเพิ่มขึ้น ในทางกลับกัน หากเพิ่มแรงดันจ่าย อาจทำให้ทิศทางการเคลื่อนที่เร็วขึ้นหรือแรงกระแทกขณะหยุดเปลี่ยนไป อย่าคิดว่าแค่เพิ่มแรงดันแล้วจะแก้ปัญหาทุกอย่างได้ ควรตรวจสอบเงื่อนไขที่ยอมรับได้ของแอคชูเอเตอร์, วาล์ว, ท่อ, และคุชชั่นอีกครั้ง อย่าปกปิดการเพิ่มขึ้นของแรงกระแทกขณะหยุดด้วยการปรับจูนที่หน้างานเพียงอย่างเดียว แต่ควรบันทึกการเปลี่ยนแปลงและผลการวัดที่เป็นสาเหตุไว้ด้วย
แม้แต่กรณีที่ชิ้นส่วนเลิกผลิตหรือจัดหาทดแทน ก็ไม่สามารถยืนยันความเข้ากันได้เพียงแค่ขนาดติดตั้งเหมือนกัน รูปทรงของเพลาเอาท์พุต, ซีล, การติดตั้งเซนเซอร์, ความสามารถของคุชชั่นที่ปลายทาง, น้ำหนักที่แบริ่งรับได้, และช่วงแรงดันที่ใช้งานได้ อาจแตกต่างกันได้ ในการอนุมัติชิ้นส่วนทดแทน ควรส่งเงื่อนไขอินพุตเดียวกับ RFP ไปยังผู้ผลิตรายใหม่ และกำหนดรายการตรวจรับใหม่ที่ FAT หรือที่หน้างาน หากฝ่ายจัดซื้อ, ออกแบบ, และซ่อมบำรุงใช้ตารางการเลือกเดียวกัน จะช่วยหลีกเลี่ยงความเข้าใจผิดว่า “ติดตั้งได้ก็ใช้ได้” ในกรณีเปลี่ยนฉุกเฉิน
เพื่อให้สามารถดูแลรักษาตารางการเลือกที่หน้างาน ควรบันทึกเหตุผลที่เปลี่ยนรุ่นและเหตุผลที่ปฏิเสธตัวเลือกอื่นไว้ด้วย เช่น “แรงบิดไม่พอ”, “น้ำหนักที่แกนรับเกิน”, “ความสามารถของคุชชั่นไม่พอ”, “ไม่รองรับมุมที่ต้องการ”, “ไม่สามารถปรับเซนเซอร์จากตำแหน่งซ่อมบำรุงได้” เป็นต้น ในอนาคต หากรุ่นเดิมมีระยะเวลาส่งมอบนานขึ้น การเห็นเหตุผลที่ปฏิเสธจะช่วยคัดเลือกตัวเลือกทดแทนได้เร็วขึ้น เอกสารการคำนวณและบันทึกการทดสอบควรมีเลขเวอร์ชัน และเชื่อมโยงกับการแก้ไขแบบและ BOM หากมีการเปลี่ยนแปลงการปรับความเร็วที่หน้างาน ควรบันทึกค่าที่วัดได้ก่อนและหลังเปลี่ยนแปลง พร้อมชื่อผู้ดำเนินการ ทั้งนี้ไม่ได้ทำเพื่อเพิ่มเอกสาร แต่เพื่อให้สามารถคืนสภาพเดิมได้อย่างปลอดภัยและรวดเร็วเมื่ออุปกรณ์หยุดทำงาน
นอกจากนี้ หลังจากผ่านการทดสอบรับเข้าแล้ว ควรมาตรฐานรุ่นและตำแหน่งการปรับของชิ้นส่วนที่ต้องเปลี่ยนในการซ่อมบำรุงด้วย อุปกรณ์ลมอาจมีสเปกภายในต่างกันแม้หน้าตาเหมือนกัน ในการเปลี่ยน ควรตรวจสอบป้ายชื่อกับรุ่นที่สั่งซื้อ และหลังปรับจูนแล้ว ให้ทดสอบเดินเครื่องไป-กลับภายใต้โหลดจริง โดยตรวจสอบลำดับตำแหน่งหยุด, แรงกระแทก, และสัญญาณตามลำดับ ขอบเขตการเปลี่ยนแปลงที่สามารถละเว้นการทดสอบได้ ควรให้ผู้ออกแบบและผู้ซ่อมบำรุงตกลงล่วงหน้าและจัดทำเป็นเอกสาร
ทั้งนี้ ควรเก็บบันทึกไว้ในที่ที่สามารถเข้าถึงได้ที่หน้างาน
รายการที่ควรระบุในใบขอเสนอราคา (RFP)
ในการขอใบเสนอราคา ไม่ควรส่งเพียง “ชุดแอคชูเอเตอร์ลมแบบหมุน” เท่านั้น แต่ควรระบุเงื่อนไขที่สามารถเปรียบเทียบได้ จุดประสงค์ไม่ใช่แค่หาสเปกราคาถูก แต่เพื่อให้ผู้ผลิตหรือผู้รับเหมาระบบตอบกลับภายใต้เงื่อนไขโหลดเดียวกัน ควรแนบแบบ, มวลสูงสุด-ต่ำสุดของชิ้นงาน, โมเมนต์ความเฉื่อยรอบแกนหมุน, ระยะเยื้องศูนย์, ทิศทางแรงโน้มถ่วง, มุมที่ต้องการ, เวลาทำงาน, ค่าคลาดเคลื่อนตำแหน่งหยุดที่ยอมรับได้, รอบการทำงานที่คาดการณ์ต่อปี/ต่อวัน รวมถึงช่วงแรงดันลมที่คาดว่าจะได้รับจริง, คุณภาพลม, สภาพแวดล้อมการติดตั้ง, การล้างหรือฝุ่นละอองด้วย
ในส่วนที่ต้องการให้ตอบกลับ ให้ระบุรุ่นที่เสนอและแคตตาล็อกปัจจุบัน, แรงบิดที่ใช้งานได้ที่แรงดันที่ตั้งไว้, พลังงานจลน์ที่ยอมรับได้, น้ำหนักที่แกนรับได้, วาล์วและการควบคุมอัตราการไหลที่แนะนำ, โครงสร้างคุชชั่น, วิธีการตรวจจับตำแหน่ง, แบบติดตั้ง, ชิ้นส่วนอะไหล่, และระยะเวลาส่งมอบ หากไม่สามารถตอบสนองเงื่อนไขได้ ให้ขอข้อเสนอทางเลือกด้วย เช่น หากเสนอโดยสมมติว่ามีสต็อปเปอร์ภายนอก ให้ระบุความสามารถ, ตำแหน่งติดตั้ง, และขอบเขตการซ่อมบำรุงของสต็อปเปอร์นั้นด้วย หากในใบเสนอราคาเขียนเพียงว่า “ไม่รับประกันตามเงื่อนไขโหลด” ให้สอบถามว่าข้อมูลอินพุตใดที่ขาดไป
ในโรงงานที่ประเทศไทย อาจเกิดความคลาดเคลื่อนในการตีความสเปกระหว่างฝ่ายเครื่องกล, ฝ่ายไฟฟ้า/ควบคุม, ฝ่ายซ่อมบำรุง, และฝ่ายจัดซื้อ ควรมีช่องระบุความรับผิดชอบใน RFP เช่น ผู้ยืนยันมวลโหลด, ผู้ออกแบบท่อ, ผู้ตัดสินตำแหน่งหยุด, ผู้ประเมินความเสี่ยงด้านความปลอดภัย เพื่อให้ง่ายต่อการปรับแก้หลังสั่งซื้อ อะไหล่นำเข้าควรตรวจสอบความสามารถในการจัดหาในประเทศและเงื่อนไขของชิ้นส่วนทดแทนด้วย เปรียบเทียบไม่ใช่แค่ราคาต่อชิ้น แต่รวมถึงความง่ายในการเปลี่ยนเพื่อลดเวลาหยุด, การมีอะไหล่สำรอง, และการฝึกอบรมซ่อมบำรุง เพื่อคำนวณต้นทุนรวม
สิ่งที่ต้องตรวจสอบใน FAT: ดูการหยุดทำงานที่โรงงานผู้ผลิต
ในการ FAT ไม่เพียงแต่ตรวจสอบความตรงกันของแบบและ BOM เท่านั้น แต่ต้องติดตั้งชิ้นงานหรือจิ๊กที่มีขนาดสูงสุดตามที่คาดการณ์ไว้ ตรวจสอบเวลาทำงานขาไป-ขากลับ, แรงกระแทกขณะหยุด, ตำแหน่งปลายทาง, และสัญญาณเซนเซอร์ ค่าผ่าน-ไม่ผ่านต้องตกลงกันในสเปกก่อนสั่งซื้อ และห้ามเปลี่ยนตัวเลขให้เหมาะกับการทดสอบในภายหลัง ควรบันทึกผลการทดสอบหลายรอบเพื่อดูความแปรปรวนและการหยุดผิดปกติ การเดินเครื่องเปล่าในระยะสั้นไม่สามารถจับแรงกระแทกหรือการเปลี่ยนตำแหน่งที่เกิดจากโหลดจริงได้
ควรวัดแรงดันไม่เพียงแต่ที่ทางเข้าอุปกรณ์ แต่หากจำเป็นให้วัดใกล้แอคชูเอเตอร์ด้วย นอกจากแรงดันปกติแล้ว ควรจำลองเงื่อนไขแรงดันต่ำสุดตามสเปก และกรณีที่แกนอื่นทำงานพร้อมกัน หากขากลับมีแรงโน้มถ่วงช่วย อาจทำให้ความเร็วปลายทางสูงกว่าขาไป ดังนั้นควรบันทึกทั้งสองทิศทาง ค่าการตั้งของคุชชั่นหรือสต็อปเปอร์ภายนอก, องศาเปิดของสปีดคอนโทรลเลอร์, ตำแหน่งติดตั้งเซนเซอร์ ควรบันทึกพร้อมผลทดสอบ เพื่อให้สามารถทำซ้ำที่หน้างานได้ในภายหลัง ควรเก็บประวัติการเปลี่ยนแปลงการตั้งค่าก่อนและหลังปรับจูน
ในกรณีผิดปกติ ให้ทดสอบการหยุดฉุกเฉิน, แรงดันตก, ไฟดับ, การควบคุมด้วยมือ, การคืนไฟ/แรงดันหลังหยุดจริง การทดสอบที่มีโอกาสให้ชิ้นงานตกควรมีมาตรการความปลอดภัย วัตถุประสงค์ของ ISO 4414 คือการแสดงข้อกำหนดด้านความปลอดภัยของระบบลม ไม่ใช่แค่ให้เครื่องจักรทำงานได้เท่านั้น ภาพรวมของ ISO 4414:2010 ในบันทึกการทดสอบ อย่าเขียนแค่ “ผ่าน” แต่ควรระบุเงื่อนไข, ค่าที่วัดได้, การมีหรือไม่มีความผิดปกติ, ผู้รับผิดชอบแก้ไข, และผลการทดสอบซ้ำ
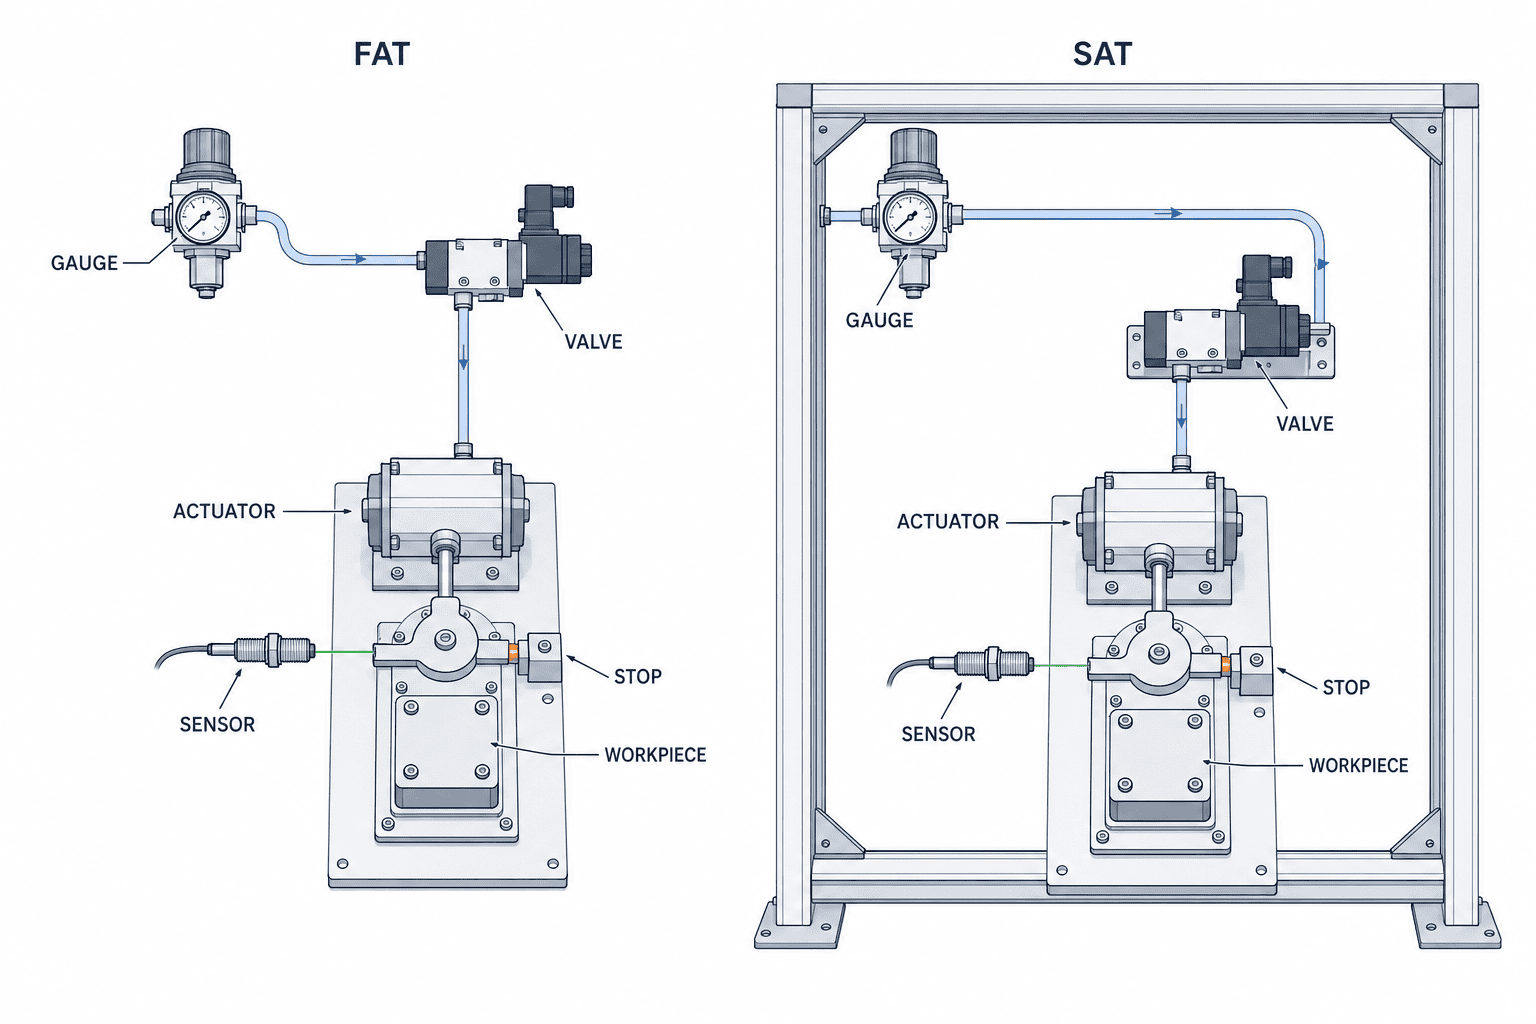
สิ่งที่ต้องตรวจสอบใน SAT: จำลองการเดินท่อและเงื่อนไขการใช้งานจริงในโรงงานไทย
SAT คือขั้นตอนการตรวจสอบซ้ำผลการทดสอบ FAT ภายใต้เงื่อนไขจริงของสถานที่ใช้งาน โดยจะสะท้อนถึงอากาศที่จ่ายในโรงงานไทย ความยาวท่อจริง การเดินเครื่องพร้อมกับอุปกรณ์ข้างเคียง ชนิดของชิ้นงาน และขั้นตอนการปฏิบัติงานของโอเปอเรเตอร์ การทำงานที่สำเร็จด้วยท่อสั้นในโรงงานผลิต อาจไม่เหมือนเดิมเมื่อใช้งานจริงที่หน้างาน ต้องตรวจสอบการตกคร่อมของแรงดัน การพับหรืออุดตันของท่อ ทิศทางการต่อวาล์ว ข้อจำกัดการระบายอากาศ และการเดินสายเซนเซอร์ หากพบความแตกต่างจาก FAT ให้แยกวิเคราะห์ตามลำดับ เครื่องกล – นิวแมติก – ควบคุม
การตัดสินผ่าน/ไม่ผ่าน ให้ใช้เกณฑ์เดียวกับ FAT ได้แก่ มุม ตำแหน่ง เวลาไป-กลับ แรงกระแทกขณะหยุด สัญญาณเซนเซอร์ และการทำงานปลอดภัยเมื่อเกิดความผิดปกติ หากพบความแตกต่างระหว่างการตั้งเครื่องในแนวราบกับท่าทำงานจริง ให้ตรวจสอบเงื่อนไขอินพุตในแนวแกนและแนวแรงโน้มถ่วงใหม่ การตั้งค่าตัวปรับแรงดันที่ใช้ และช่วงแรงดันที่อนุญาตในท่อปลายทาง ต้องบันทึกไว้ในมาตรฐานการเดินเครื่อง หากมีการปรับตั้งหลังติดตั้งเพื่อให้รอบเร็วขึ้น ต้องคำนวณพลังงานหยุดใหม่ก่อนอัปเดตค่ารับรอง
ในขั้นตอนส่งมอบ ให้ส่งมอบเอกสารครบชุด ได้แก่ แบบอนุมัติ, แผนผังวงจรนิวแมติก, เอกสารคำนวณการเลือกอุปกรณ์, บันทึก FAT/SAT, ขั้นตอนการบำรุงรักษา, อะไหล่, และขั้นตอนฟื้นฟูเมื่อเกิดความผิดปกติ หากเจ้าหน้าที่ซ่อมบำรุงเข้าใจว่า “ตั้งค่าตัวไหนแล้วแรงกระแทกหยุดเปลี่ยน” หรือ “เซนเซอร์ตรวจจับอะไร” จะช่วยลดการปรับตั้งซ้ำที่ไม่จำเป็นหลังเริ่มผลิตจริง กรณีหาอะไหล่รุ่นเดียวกันไม่ได้ ให้กำหนดเงื่อนไขทดแทนไว้ล่วงหน้า ไม่ใช่แค่เรื่องมุม แต่รวมถึงแรงบิด, แรงตามแนวแกน, คุชชั่น, ขนาดติดตั้ง, และสัญญาณไฟฟ้า
ข้อผิดพลาดในการเลือกอุปกรณ์ที่พบบ่อยและแนวทางแก้ไข
การตัดสินใจว่า “น้ำหนักชิ้นงานน้อย เลือกขนาดเล็กได้” มักมองข้ามระยะเยื้องศูนย์และโมเมนต์ความเฉื่อย แม้น้ำหนักจะน้อย แต่หากอยู่ปลายแขนยาว พลังงานที่ต้องดูดซับขณะหยุดจะเพิ่มขึ้น วิธีแก้ไขคือ คำนวณคุณสมบัติมวลด้วย CAD หรือวัดจริง และตรวจสอบโมเมนต์ความเฉื่อยรอบแกนหมุน ยิ่งต้องการเวลาทำงานสั้น ความสำคัญของการตรวจสอบนี้ยิ่งสูง
การคิดว่า “แรงบิดในแคตตาล็อกเหลือเฟือ หยุดก็ไม่มีปัญหา” ก็ผิดเช่นกัน แรงบิดที่ใช้ขับเคลื่อนกับพลังงานที่ต้องดูดซับขณะหยุดเป็นข้อจำกัดคนละเรื่อง วิธีแก้ไขคือ ตรวจสอบค่าพลังงานจลน์ที่อนุญาตของรุ่นและคุชชั่นจากเอกสารผู้ผลิต และวัดความเร็วปลายทางจริงใน FAT หากจะใช้สต็อปเปอร์ภายนอก ต้องตรวจสอบความสามารถรับโหลดของสต็อปเปอร์ด้วย
การคิดว่า “เซนเซอร์ปลายทาง ON แปลว่าตำแหน่งถูกต้อง” อาจมองข้ามระยะคลอนของจิ๊กหรือการวางชิ้นงาน วิธีแก้ไขคือ ระบุวัตถุที่เซนเซอร์ตรวจจับไว้ในสเปคควบคุม และแยกเงื่อนไขท่าทางชิ้นงานหรือสถานะจับยึดที่กำหนดคุณภาพออกต่างหาก การแก้ปัญหาเฉพาะหน้าว่า “เปลี่ยนแค่วาล์วก็เร็วขึ้น” ก็อันตราย เพราะเมื่อเร็วขึ้น เงื่อนไขขณะหยุดจะเปลี่ยนไป ต้องประเมินเวลา แรงกระแทก และพลังงานใหม่หลังเปลี่ยนวาล์วและท่อ
สรุป: จัดทำตารางเลือกอุปกรณ์และตรวจรับด้วยโหลดจริง
การเลือกแอคชูเอเตอร์หมุนระบบนิวแมติก จะง่ายขึ้นหากจัดการเป็นชุดเงื่อนไข ได้แก่ มุมที่ต้องการ, แกนหมุนกับโหลด, แรงบิดสุทธิในเงื่อนไขเลวร้ายสุด, โมเมนต์ความเฉื่อย, พลังงานปลายทาง, แรงตามแนวแกน, ตำแหน่งหยุด, และการทำงานปลอดภัย ในการจัดซื้อให้เปรียบเทียบผู้สมัครด้วยเงื่อนไขอินพุตเดียวกัน และในการ FAT/SAT ให้ใช้เกณฑ์ผ่าน/ไม่ผ่านเดียวกันกับโหลดจริง รุ่นและการตั้งค่าขั้นสุดท้ายให้ตัดสินจากเอกสารล่าสุดของผู้ผลิต การประเมินความเสี่ยงของเครื่องจักร และการวัดจริง
ปรึกษา TOMAS TECH: หากต้องการจัดการข้อมูลโหลด เลือกกลไก/วงจรนิวแมติก หรือจัดทำรายการ FAT/SAT สำหรับการกลับชิ้นงาน, เปลี่ยนเกต, หมุนจิ๊กในโรงงานไทย กรุณาแจ้งวัตถุประสงค์, แบบชิ้นงาน, และรอบเวลาที่ต้องการผ่าน หน้าติดต่อเรา เรายินดีช่วยวิเคราะห์สาเหตุแรงกระแทกหรือความคลาดเคลื่อนตำแหน่งของเครื่องจักรที่มีอยู่แล้วเช่นกัน
ข้อมูลอ้างอิง
- SMC CRB2 แคตตาล็อกแอคชูเอเตอร์หมุนแบบเวน: มุมแกว่ง, แรงดัน, การปรับเวลา, พลังงานจลน์ที่อนุญาต, แรงตามแนวแกน
- คู่มือการใช้งาน SMC CRB2: การตรวจสอบพลังงานจลน์จากโมเมนต์ความเฉื่อยและความเร็วปลายทาง
- เอกสารการเลือกแอคชูเอเตอร์หมุน SMC: เงื่อนไขการใช้คุชชั่นและพลังงานจลน์ที่อนุญาต
- Parker Pneumatic Actuator Engineering Data: แนวคิดแรงบิดที่รวมโหลด, แรงเสียดทาน, โมเมนต์ความเฉื่อย, คุชชั่น
- แคตตาล็อก Parker PRO/PRN Rotary Actuator: ขั้นตอนการเลือกและการตรวจสอบแรงบิดที่แรงดันทำงาน
- ข้อมูลผลิตภัณฑ์ Festo Rotary Actuator: คำอธิบายกลุ่มผลิตภัณฑ์เกี่ยวกับระบบ, การตรวจจับตำแหน่ง, ปลายทาง
- ISO 4414:2010: สรุปข้อกำหนดทั่วไปและข้อกำหนดความปลอดภัยของระบบนิวแมติกและส่วนประกอบ


