


บทนำ: ก่อนเลือก AI ให้กำหนด “วิธีส่องแสง” และ “เกณฑ์ตัดสิน” ให้ชัดเจน
พนักงานตรวจยังคงตรวจผิวซีล ผิวสัมผัสแบบเลื่อน (Sliding Surface) และลักษณะของผิวชุบด้วยสายตาทุกชิ้น รอยขีดข่วนแบบเดียวกัน แต่ผลผ่านหรือไม่ผ่านกลับต่างกันไปตามแต่ละคน เคยติดตั้งระบบตรวจด้วยภาพแบบ Rule-based มาแล้ว แต่การตรวจจับเกินที่เกิดจากความมันวาวและลายจากการตัดเฉือนยังคงเกิดขึ้นต่อเนื่อง สุดท้ายจึงกลับไปตรวจด้วยสายตาเหมือนเดิม แล้วสำนักงานใหญ่ที่ญี่ปุ่นหรือลูกค้าก็ขอให้ “ใช้ AI ตรวจสอบลักษณะภายนอก” บทความนี้เขียนขึ้นสำหรับโรงงานญี่ปุ่นในไทยที่กำลังพิจารณาการนำ AI ตรวจรอยขีดข่วนผิวโลหะมาใช้ในสถานการณ์เช่นนี้
กลุ่มเป้าหมายคือโรงงานชิ้นส่วนยานยนต์ ชิ้นส่วนรถจักรยานยนต์ และงานแปรรูปโลหะ (งานตัดเฉือน งานปั๊มขึ้นรูป งานดายคาสติ้ง (Die Casting) และงานชุบ) ในพื้นที่อย่างชลบุรี ระยอง อยุธยา และปราจีนบุรี ผู้อ่านที่บทความนี้นึกถึงคือฝ่ายประกันคุณภาพ ฝ่ายวิศวกรรมการผลิต และผู้จัดการโรงงาน
ขอเขียนข้อสรุปไว้ก่อน ความสำเร็จหรือล้มเหลวของ AI ตรวจรอยขีดข่วนผิวโลหะ ส่วนใหญ่ตัดสินกันที่ 2 เรื่องต่อไปนี้ ซึ่งมาก่อนการเลือกโมเดล AI
- วิธีส่องแสง (วิธีถ่ายภาพ): จะทำให้แสงกระจาย จะใช้การสะท้อนแบบกระจก จะสร้างเงาจากหลายทิศทาง หรือจะดูความบิดเบี้ยวของภาพสะท้อน
- เกณฑ์ตัดสิน (Limit Sample หรือชิ้นงานตัวอย่างขอบเขตการยอมรับ): จะถือว่าข้อบกพร่องชนิดใด บนผิวด้านใด และตั้งแต่ขนาดเท่าใด เป็นของเสีย
โลหะมีแสงจ้าสะท้อน (Halation) จากความมันวาว และได้รับผลจากลักษณะผิว เช่น ผิวงานหล่อและรอยจากการตัดเฉือน ทำให้กฎการตัดสินซับซ้อน บนผิวที่ใกล้เคียงกระจก วิธีตรวจที่ตั้งอยู่บนสมมติฐานของการสะท้อนแบบกระจายจะนำมาใช้ตามเดิมไม่ได้ เมื่อวิธีถ่ายภาพและเกณฑ์ลงตัวแล้ว จึงค่อยเลือกวิธีของ AI ในหน้างานที่มีตัวอย่างของเสียน้อย ให้เริ่มจากการตรวจจับความผิดปกติ (Anomaly Detection) โดยให้ AI เรียนรู้จากภาพชิ้นงานดีเท่านั้น เมื่อถึงขั้นที่ต้องการแยกบันทึกชนิดของเสียเพื่อนำไปสู่การแก้ไข จึงเพิ่มการเรียนรู้แบบมีผู้สอน (Supervised Learning) โดยใช้ภาพข้อบกพร่องที่ติดป้ายกำกับ (Label) แล้ว นอกจากนี้ยังมีกรณีที่ใช้ทั้งสองแบบร่วมกันด้วย
เกณฑ์ผ่านจะไม่ใช้ตัวชี้วัดจากงานวิจัยเป็นตัวกำหนด ให้นับจำนวน “การหลุดรอด (ตัดสินของเสียว่าเป็นของดี)” และ “การตรวจจับเกิน (ตัดสินของดีว่าเป็นของเสีย)” แยกกัน ตามชิ้นส่วนและชนิดข้อบกพร่องของโรงงานเอง และกำหนดขั้นตอนส่งภาพที่ตัดสินยาก (ภาพก้ำกึ่ง หรือ Gray) กลับไปให้คนตัดสินด้วย ระดับที่ยอมรับได้ของการหลุดรอดต้องตั้งให้เข้มงวดกว่าการตรวจจับเกิน โดยเฉพาะอย่างยิ่งกับชิ้นส่วนสำคัญด้านความปลอดภัย ผลการตัดสินต้องบันทึกโดยผูกกับภาพ ล็อต และเงื่อนไขเครื่องจักร และให้กำหนดเป็นข้อกำหนดไปจนถึงการส่งต่อเข้าสู่ข้อมูลคุณภาพและระบบตรวจสอบย้อนกลับ (Traceability)
บทความนี้ไม่ใช่การแนะนำหรือจัดอันดับผลิตภัณฑ์ใด ฟังก์ชันและตัวเลขของผลิตภัณฑ์นำเสนอในฐานะคำอธิบายของผู้ผลิต ส่วนความคุ้มค่าในช่วงท้ายเป็นการประมาณที่สร้างจากตัวเลขสมมติสำหรับบทความนี้ ขั้นตอนทั่วไปซึ่งรวมถึงแสง กล้อง และการทำ Annotation สรุปไว้ในคู่มือการนำ AI ตรวจสอบด้วยภาพมาใช้ บทความนี้จะเน้นเฉพาะรอยขีดข่วน รอยบุบ รูพรุน และรอยบิ่นบนผิวโลหะ
ทำไมโรงงานชิ้นส่วนโลหะในไทยจึงทบทวนการตรวจสอบลักษณะภายนอกในตอนนี้
ก่อนอื่นมาดูสถานการณ์ปัจจุบันของภาคการผลิตและอุตสาหกรรมยานยนต์ไทย ตัวเลขต่อไปนี้เขียนตามผู้เผยแพร่และขอบเขตเดิม ไม่นำมาบวกรวมกัน และไม่นำไปเทียบใช้กับโรงงานของตนเอง
- การผลิตรถยนต์สูงกว่าปีก่อน แต่คาดการณ์ทั้งปีถูกปรับลด: ตามบทความที่เผยแพร่โดย Reuters สภาอุตสาหกรรมแห่งประเทศไทย (FTI) ประกาศว่าการผลิตรถยนต์ในเดือนสิงหาคม 2026 อยู่ที่ 124,646 คัน เพิ่มขึ้น 10.93% เมื่อเทียบกับเดือนเดียวกันของปีก่อน ขณะที่การส่งออกในเดือนสิงหาคมเดียวกันลดลง 2.04% เมื่อเทียบกับเดือนเดียวกันของปีก่อน FTI ปรับลดคาดการณ์การผลิตทั้งปี 2026 เป็นลดลง 3.33% เมื่อเทียบกับปีก่อน โดยระบุเหตุผลว่าการส่งออกลดลงจากความขัดแย้งในตะวันออกกลาง
- การผลิตภาคอุตสาหกรรมเติบโต: ตามบทความของ The Star ที่เผยแพร่โดย Reuters สำนักงานเศรษฐกิจอุตสาหกรรม กระทรวงอุตสาหกรรม ประกาศว่าดัชนีผลผลิตอุตสาหกรรม (MPI) เดือนสิงหาคม 2026 เพิ่มขึ้น 4.44% เมื่อเทียบกับเดือนเดียวกันของปีก่อน
- คำสั่งซื้อและการผลิตขยายตัว ส่วนการจ้างงานลดลงตามธรรมชาติ: ดัชนี PMI ภาคการผลิตของไทยจาก S&P Global ซึ่ง Trading Economics รายงาน อยู่ที่ 54.3 ในเดือนกันยายน 2026 ประกาศเดียวกันระบุว่าการจ้างงานลดลงเล็กน้อย โดยมีสาเหตุจากการลดลงตามธรรมชาติ (natural attrition)
- ความเชื่อมั่นทางธุรกิจอ่อนแอ และความต้องการชิ้นส่วนยานยนต์ผันผวน: ตามการรวบรวมของ Trading Economics ดัชนีความเชื่อมั่นทางธุรกิจของไทยอยู่ที่ 48.1 ในเดือนกันยายน 2026 บทความเดียวกันระบุเกี่ยวกับภาคยานยนต์ว่า การนำเข้า EV ที่เพิ่มขึ้นทำให้ความต้องการชิ้นส่วนที่ผลิตในประเทศลดลง
- คำขอรับการลงทุนด้านระบบอัตโนมัติ: ตามข่าวประชาสัมพันธ์ของสำนักงานคณะกรรมการส่งเสริมการลงทุน (BOI) วันที่ 23 กรกฎาคม 2026 ในคำขอรับการส่งเสริมการลงทุนช่วงมกราคมถึงมิถุนายน 2026 สาขายานยนต์มี 122 โครงการ มูลค่า 759.2 ล้านดอลลาร์สหรัฐ ส่วนคำขอภายใต้มาตรการ “Smart and Sustainable Industry” (การยกระดับเครื่องจักร การนำเทคโนโลยีดิจิทัลมาใช้ และการผสานระบบอัตโนมัติกับหุ่นยนต์) มี 132 โครงการ มูลค่า 507.6 ล้านดอลลาร์สหรัฐ ทั้งหมดเป็นตัวเลขตามคำขอ ไม่ใช่ตัวเลขที่ได้รับอนุมัติ
คำสั่งซื้อและการผลิตกำลังฟื้นตัว แต่จำนวนคนค่อย ๆ ลดลงตามธรรมชาติ ชิ้นส่วนยานยนต์เผชิญความผันผวนทั้งด้านการส่งออกและความต้องการชิ้นส่วนที่ผลิตในประเทศ ในสภาพเช่นนี้ ระบบที่อาศัยจำนวนคนเพื่อตรวจด้วยสายตาทุกชิ้นจะรักษาไว้ได้ยากขึ้น นอกจากนี้ ยิ่งในช่วงที่ความต้องการผันผวน ลูกค้ายิ่งจับตาความสม่ำเสมอของคุณภาพอย่างเข้มงวด การทบทวนการตรวจสอบลักษณะภายนอกจึงไม่ใช่เรื่องของการลดแรงงานเพียงอย่างเดียว แต่ยังเป็นเรื่องของการลดความแปรปรวนของการตัดสิน และการเก็บผลการตรวจไว้เป็นบันทึกด้วย
ข้อบกพร่องบนผิวโลหะ และเหตุผลที่ตรวจได้ยาก
ข้อบกพร่องบนผิวของชิ้นส่วนโลหะมีรูปแบบที่พบบ่อยอยู่หลายแบบ ตารางต่อไปนี้เป็นการจัดกลุ่มทั่วไปโดยกองบรรณาธิการ
| ข้อบกพร่อง | กระบวนการที่มักเกิด | ลักษณะที่มองเห็น |
|---|---|---|
| รอยขีดข่วน (รอยถลอก รอยขีดเป็นเส้น) | งานตัดเฉือน การลำเลียง การประกอบ | เป็นเส้นเรียวยาว มองเห็นต่างกันตามทิศทาง |
| รอยบุบ (รอยกระแทก) | การลำเลียง งานปั๊ม การทำชิ้นงานตก | รอยยุบตื้น ๆ มองจากด้านหน้าตรงได้ยาก |
| รูพรุน (โพรงอากาศจากการหล่อ รูเข็ม) | งานดายคาสติ้ง งานหล่อ | รูขนาดเล็ก กลืนไปกับลายผิวงานหล่อได้ง่าย |
| รอยบิ่น ครีบ (Burr) | งานตัดเฉือน งานปั๊ม การตัดขอบ | รูปทรงของขอบผิดไปจากปกติ |
| รอยกดทับ รอยครูด | งานปั๊ม การอัดสวม | บางส่วนของผิวสะท้อนแสงต่างไปจากส่วนอื่น |
| ผิวชุบไม่สม่ำเสมอ คราบ | งานชุบ การล้าง | สีหรือความมันวาวไม่สม่ำเสมอ แยกจากรอยขีดข่วนได้ยาก |
ทำไมผิวโลหะจึงเป็นเรื่องยากสำหรับการตรวจชิ้นส่วนโลหะด้วยภาพ รายงานของ Hyogo Prefectural Institute of Technology (ศูนย์เทคโนโลยีอุตสาหกรรมจังหวัดเฮียวโงะ ประเทศญี่ปุ่น) ระบุปัญหาของชิ้นส่วนโลหะไว้ว่า แสงจ้าสะท้อนจากความมันวาวของผิว และผลของลักษณะผิว เช่น ผิวงานหล่อและรอยจากการตัดเฉือน ทำให้เกณฑ์การตัดสินซับซ้อน การตั้ง การดูแล และการแก้ไขกฎจึงยุ่งยาก ประสบการณ์ที่ระบบตรวจแบบ Rule-based เดิมต้องหยุดใช้เพราะการตรวจจับเกิน ก็สอดคล้องกับคำอธิบายนี้เป็นอย่างดี
ผิวที่ใกล้เคียงกระจกมีความยากอีกแบบหนึ่ง เอกสารของ Fraunhofer IOSB อธิบายว่า ผิวที่การสะท้อนแบบกระจกมีบทบาทสำคัญทำให้การตรวจมีความยากเป็นพิเศษ และเนื่องจากวิธีตรวจผิวที่เป็นที่ยอมรับส่วนใหญ่อาศัยการสะท้อนแบบกระจาย จึงนำมาใช้ประเมินผิวกระจกตามเดิมไม่ได้ บนผิวสัมผัสแบบเลื่อนที่ขัดเงา ผิวเจียระไน และผิวชุบเงา รอยขีดข่วนอาจหายไปจากภาพ หรือสิ่งที่ไม่ใช่รอยขีดข่วนอาจดูเหมือนรอยขีดข่วน ขึ้นอยู่กับวิธีส่องแสง
ตรงนี้ขอแยกขอบเขตไว้ 2 เรื่อง เรื่องแรกคือการวัดขนาด การตัดสินผ่านหรือไม่ผ่านของขนาดรู ความเรียบ (Flatness) ความสูงของขั้น ฯลฯ ใช้ระบบวัดที่แยกจากการตรวจรอยบนผิว ระบบอัตโนมัติสำหรับการวัดขนาดสรุปไว้ในบทความการตรวจสอบขนาดอัตโนมัติ เรื่องที่สองคือวัสดุ ชิ้นงานฉีดพลาสติกมีทั้งชนิดข้อบกพร่องและลักษณะการสะท้อนแสงต่างออกไป เช่น รอยยุบ (Sink Mark) การฉีดไม่เต็ม (Short Shot) และรอยประสาน (Weld Line) สำหรับชิ้นงานฉีดพลาสติก โปรดดูบทความ AI ตรวจสอบลักษณะภายนอกของชิ้นงานฉีดพลาสติก
วิธีเลือกการถ่ายภาพ: แสงกระจาย การสะท้อนแบบกระจก แสงหลายทิศทาง และ Deflectometry
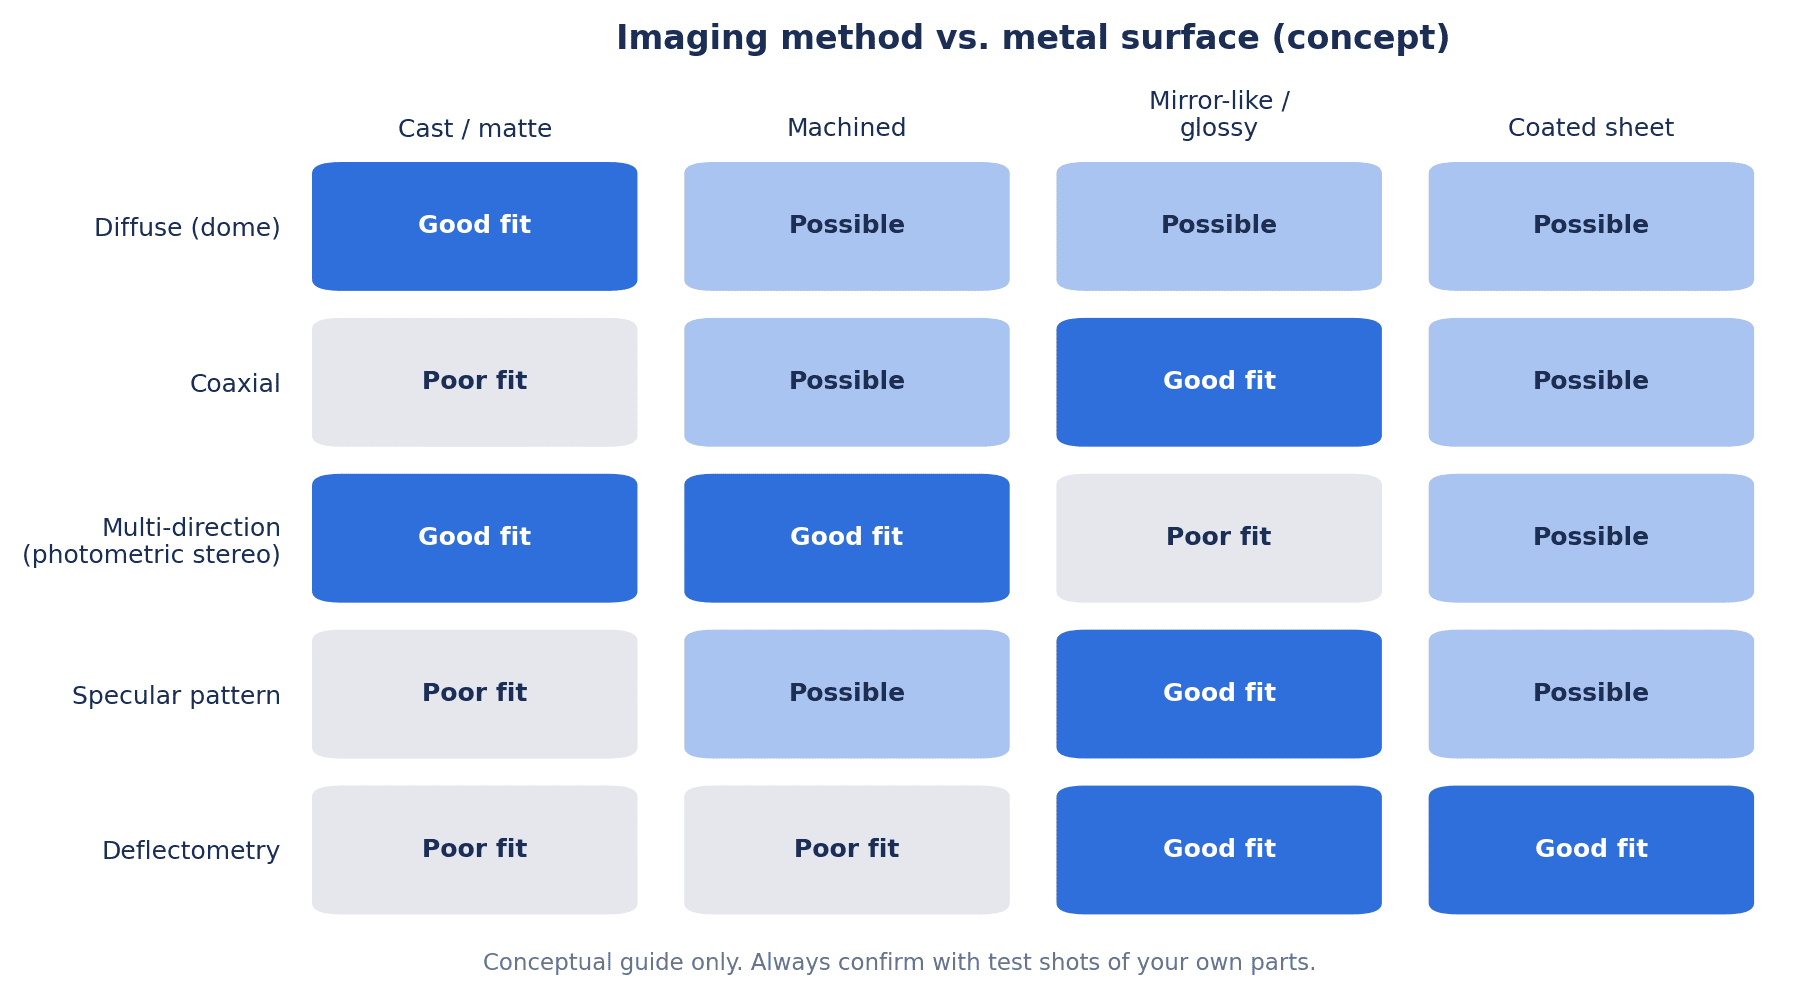
ในการตรวจรอยขีดข่วนผิวโลหะ วิธีถ่ายภาพคือทางแยกแรก AI ไม่สามารถหาข้อบกพร่องที่ไม่ปรากฏในภาพได้ ในทางกลับกัน หากการถ่ายภาพทำให้ข้อบกพร่องปรากฏชัด ทั้ง AI และคนก็จะตัดสินได้ง่ายขึ้น เราสรุปความเข้ากันได้ระหว่างลักษณะผิวกับวิธีถ่ายภาพไว้ในแผนภาพแนวคิดด้านล่าง
| วิธี | ข้อบกพร่องที่เห็นได้ง่าย | ผิวที่เหมาะ | ข้อควรระวัง | ตัวอย่าง (ตามคำอธิบายของแต่ละบริษัท) |
|---|---|---|---|---|
| แสงกระจาย (เช่น ไฟโดม) | สีไม่สม่ำเสมอ คราบ สิ่งสกปรก | ผิวงานหล่อ ผิวด้านเนื้อทราย ผิวโค้ง | คอนทราสต์ของรอยขีดข่วนตื้นหรือรอยบุบอาจลดลง | โครงสร้างทั่วไป (คำอธิบายของกองบรรณาธิการ) |
| ไฟส่องร่วมแกน (Coaxial) | รอยขีดข่วนบนผิวเรียบ | ผิวเรียบที่ใกล้เคียงกระจก | อาจไม่เหมาะกับผิวโค้งหรือผิวที่เอียง | โครงสร้างทั่วไป (คำอธิบายของกองบรรณาธิการ) |
| แสงหลายทิศทางร่วมกับการวิเคราะห์ภาพ (กลุ่ม Photometric Stereo) | ความนูนเว้าตื้น ๆ (รอยขีดข่วน รอยบุบ) | ผิวงานหล่อ ผิวที่ผ่านการแปรรูป ผิวที่มีตัวอักษรตอก | ต้องถ่ายหลายภาพ บนผิวกระจกที่สะท้อนแรง สมมติฐานมักใช้ไม่ได้ | Keyence LumiTrax, การคำนวณของ MVTec HALCON |
| การถ่ายภาพที่ใช้การสะท้อนแบบกระจก | รูเข็ม ความนูนเว้า รอยเส้นริ้ว การสึกหรอ | ผิวทรงกระบอกของโลหะ ผิวมันวาว | ต้องใช้โครงสร้างเฉพาะ เช่น การซิงก์กับรูปแบบแสง | โหมด Specular (การสะท้อนแบบกระจก) ของ Keyence LumiTrax |
| Deflectometry | ความผิดรูปของรูปทรงที่ปรากฏเป็นความบิดเบี้ยวของภาพสะท้อน | ผิวกระจก เช่น แผ่นโลหะพ่นสี | ต้องจัดวางจอแสดงผลกับกล้อง และต้องสอบเทียบ | เอกสารของ Fraunhofer IOSB |
ผลของไฟโดมและไฟส่องร่วมแกน ในที่นี้ขอกล่าวไว้เพียงในแง่ทั่วไป ไฟโดมมักใช้เป็นโครงสร้างที่ทำให้แสงกระจายเพื่อลดแสงวาวจากการสะท้อนแบบกระจก ส่วนไฟส่องร่วมแกนมักใช้เป็นโครงสร้างที่แสดงรอยขีดข่วนบนผิวกระจกที่เรียบด้วยความต่างของความสว่าง อย่างไรก็ตาม จะได้ผลหรือไม่ขึ้นอยู่กับรูปทรงและผิวของชิ้นส่วน ต้องถ่ายภาพเปรียบเทียบกับชิ้นงานจริงเพื่อยืนยัน
สำหรับแสงหลายทิศทาง Keyence อธิบาย LumiTrax ของบริษัทไว้ดังนี้ คือซิงก์เซนเซอร์ CMOS กับทิศทางของแสงด้วยความเร็วสูง วิเคราะห์ภาพหลายภาพที่ส่องจากทิศทางต่างกัน แล้วสร้าง “ภาพรูปทรง (ความนูนเว้า)” และ “ภาพ Texture (ลวดลาย)” ขึ้นมา ตัวอย่างการใช้งานที่บริษัทยกมาคือการเน้นตัวอักษรตอกบนผิวงานหล่อ นอกจากนี้บริษัทยังอธิบายว่า การสร้างเงาด้วยแสงที่มีทิศทางช่วยให้ตรวจจับข้อบกพร่องในแนวความสูงได้ และขจัดแสงวาวของวัตถุมันวาวได้ด้วย
สำหรับโหมดการสะท้อนแบบกระจกในกลุ่มเดียวกัน Keyence อธิบายว่า ระบบจะซิงก์รูปแบบแสงที่เปลี่ยนเป็นลายแถบเข้ากับ CMOS แล้วสร้างภาพปกติ ภาพการสะท้อนแบบกระจก ภาพการสะท้อนแบบกระจาย ภาพอัตราส่วนความมันวาว และภาพรูปทรง จากการถ่ายภาพเพียงครั้งเดียว บริษัทแสดงตัวอย่างการทำให้มองเห็นรูเข็ม ความนูนเว้า รอยเส้นริ้ว และการสึกหรอ บนผิวทรงกระบอกของโลหะ เช่น ตลับลูกปืน
สำหรับ Photometric Stereo ในฐานะเทคนิค เอกสารของ HALCON จาก MVTec ระบุเงื่อนไขเบื้องต้นไว้ ได้แก่ ต้องมีภาพของวัตถุเดียวกันอย่างน้อย 3 ภาพ ซึ่งถ่ายด้วยกล้องที่ตั้งนิ่งโดยเปลี่ยนทิศทางของแสง สามารถดึงรูปทรงผิวที่ละเอียด เช่น รอยบุบ รอยย่น และรอยขีดข่วน ออกมาได้ ในทางกลับกัน โดยปกติใช้วัดรูปทรงของวัตถุทั้งชิ้นไม่ได้ ผลที่ดีที่สุดควรมาจากการสะท้อนแบบกระจาย (Lambertian) ที่ไม่มีการสะท้อนระหว่างพื้นผิวและไม่มีเงา และเนื่องจากสมมติการฉายภาพแบบออร์โธกราฟิก จึงต้องใช้เลนส์เทเลเซนทริกหรือเลนส์ทางยาวโฟกัสยาว กล่าวคือ แสงหลายทิศทางเป็นวิธีที่ทำให้ความนูนเว้าตื้น ๆ ปรากฏขึ้นมา แต่บนผิวกระจกที่สะท้อนแรง หากใช้ตามเดิมสมมติฐานจะใช้ไม่ได้ สำหรับผิวกระจกยังมีวิธีอื่น คือการถ่ายภาพที่ใช้การสะท้อนแบบกระจก และ Deflectometry
Fraunhofer IOSB นิยาม Deflectometry ไว้ในเอกสารว่าเป็นชื่อเรียกรวมของเทคนิคที่วิเคราะห์ภาพสะท้อนของรูปแบบที่ทราบล่วงหน้าโดยอัตโนมัติ เพื่อให้ได้ข้อมูลรูปทรงของผิวกระจก เอกสารเดียวกันอธิบายว่า เทคนิคนี้เหมาะเป็นพิเศษกับการตรวจแผ่นโลหะพ่นสีอย่างรวดเร็วและเชื่อถือได้ จึงไม่จำเป็นว่าจะนำมาใช้กับผิวขนาดเล็กของชิ้นส่วนงานตัดเฉือนได้ตามเดิม
ชนิดของแสงสำหรับตรวจผิวมันวาวและขั้นตอนการเลือกอธิบายไว้อย่างละเอียดในบทความการเลือกแสงสำหรับ AI ตรวจสอบด้วยภาพ ส่วนการเลือกกล้องและเลนส์อยู่ในบทความการเลือกกล้องอุตสาหกรรม
การถ่ายภาพผิวโค้ง ชิ้นส่วนทรงกระบอก และชิ้นส่วนขนาดใหญ่
หากเป็นผิวเรียบ บางกรณีอาจถ่ายได้ด้วยกล้อง 1 ตัวและชุดไฟ 1 ชุด แต่ชิ้นส่วนโลหะจำนวนมากเป็นทรงกระบอก เพลาแบบขั้น ด้านในของเรือน (Housing) หรือชิ้นส่วนที่มีผิวซีลหลายด้าน การถ่ายภาพ 1 ภาพจาก 1 ทิศทางทำให้มองข้ามข้อบกพร่องได้ง่าย
ต่อไปนี้คือโครงสร้างที่ใช้กันบ่อย จัดกลุ่มโดยกองบรรณาธิการ
- หมุนแล้วถ่าย: หมุนชิ้นส่วนทรงกระบอกไปพร้อมกับถ่ายผิวรอบวงด้วยกล้อง Line Scan หรือการถ่ายต่อเนื่อง
- ถ่ายจากหลายมุมมอง: ติดตั้งกล้องหลายตัว หรือกลับด้านชิ้นส่วน เพื่อถ่ายทีละด้าน
- ใช้หุ่นยนต์เปลี่ยนตำแหน่งถ่ายภาพ: ให้หุ่นยนต์ถือกล้องและไฟ แล้วเปลี่ยนตำแหน่งถ่ายภาพตามแต่ละด้าน
เอกสารที่เผยแพร่ต่อสาธารณะก็มีตัวอย่างของโครงสร้างเหล่านี้ เอกสารของ Fraunhofer IOSB แสดงตัวอย่างโครงสร้างที่แบ่งชิ้นส่วนขนาดใหญ่รูปทรงซับซ้อนออกเป็นส่วนย่อย (Patch) แล้วใช้หุ่นยนต์อุตสาหกรรมเคลื่อนหัวเซนเซอร์ซึ่งรวมจอแสดงผลกับกล้องเข้าด้วยกัน เพื่อตรวจทั้งผิว หน้ากรณีศึกษาของ deevio แนะนำว่า ซัพพลายเออร์ชิ้นส่วนดายคาสติ้งในเยอรมนีรายหนึ่งได้ใช้หุ่นยนต์ถ่ายภาพผิวซีลของเสื้อลิ้นเร่ง (Throttle Body) จาก 3 ทิศทาง
เมื่อจำนวนด้านที่ต้องถ่ายเพิ่มขึ้น การออกแบบจิ๊ก หุ่นยนต์ และรอบเวลาการผลิต (Takt Time) ก็หนักขึ้น ขั้นแรกให้ใช้ Limit Sample จำกัดด้านที่ต้องตรวจให้แคบลง แล้วกำหนดว่าจะถ่ายด้านใดจากทิศทางใด การไม่ตั้งเป้าหมายว่าต้องถ่ายทุกด้าน คือทางลัดในการควบคุมค่าใช้จ่าย
วิธีของ AI แบบที่ 1: การตรวจจับความผิดปกติโดยเรียนรู้จากชิ้นงานดีเท่านั้น
ในโรงงานชิ้นส่วนโลหะ ตัวอย่างของเสียรวบรวมได้ยาก ยิ่งอัตราของเสียต่ำ ภาพของเสียที่ใช้ฝึกได้ก็ยิ่งน้อย วิธีที่ใช้ในกรณีนี้คือการตรวจจับความผิดปกติ โดยฝึกด้วยภาพชิ้นงานดีเท่านั้น ระบบจะจดจำ “สภาพปกติ” ของชิ้นงานดี แล้วแสดงภาพหรือบริเวณที่เบี่ยงออกไปจากสภาพนั้นว่าเป็นความผิดปกติ
MVTec อธิบายการตรวจจับความผิดปกติของ HALCON ว่า ข้อมูลฝึกประกอบด้วยภาพที่ไม่มีความผิดปกติเท่านั้น เอาต์พุตคือ Anomaly Score ซึ่งแสดงระดับความผิดปกติของทั้งภาพ และ Anomaly Image ซึ่งแสดงระดับความผิดปกติรายพิกเซล บริษัทอธิบายว่า นอกจากความผิดปกติเชิงโครงสร้าง เช่น รอยขีดข่วน รอยแตก และสิ่งสกปรกแล้ว Global Context Anomaly Detection ยังครอบคลุมความผิดปกติเชิงตรรกะ เช่น จำนวนผิดหรือตำแหน่งผิด ด้วย
เอกสารของ LandingLens จาก LandingAI ระบุว่าการตรวจจับความผิดปกติใช้สำหรับ “กรณีที่มีภาพความผิดปกติน้อย” ชุดฝึกมีเฉพาะภาพ Normal (ปกติ) และคลาสถูกกำหนดตายตัวไว้ 2 คลาส คือ Normal และ Abnormal เอกสารของบริษัทแนะนำให้มีภาพ Normal 50 ภาพขึ้นไป และมีภาพ Abnormal ในชุด Dev สำหรับประเมินอย่างน้อย 1 ภาพ (ในอุดมคติ 10 ภาพขึ้นไป) นี่เป็นคำแนะนำสำหรับผลิตภัณฑ์ของบริษัทนั้น ไม่ได้หมายความว่าจำนวนภาพนี้จะเพียงพอสำหรับชิ้นส่วนทุกชนิด
ในวงการวิจัย มีเทคนิคที่รู้จักกันในชื่อ PatchCore บทความวิจัยที่เผยแพร่ในปี 2021 กล่าวถึงโจทย์การสร้างโมเดลจากภาพชิ้นงานดีเท่านั้น (cold-start problem) และใช้ Memory Bank ที่รวบรวมตัวแทนของคุณลักษณะระดับ Patch จากชิ้นงานดี บทความรายงานค่า AUROC ระดับภาพสูงสุด 99.6% บนชุดข้อมูลวิจัย MVTec AD (15 หมวดหมู่) AUROC เป็นตัวชี้วัดเชิงลำดับที่ไม่ขึ้นกับค่า Threshold และตัวเลขนี้เป็นค่าบนชุดข้อมูลวิจัย ไม่ใช่อัตราการตรวจพบหรืออัตราการหลุดรอดในโรงงาน
MVTec AD เป็นชุดข้อมูลวิจัยที่ประกอบด้วยวัตถุและพื้นผิว (Texture) 15 หมวดหมู่ ตามบทความ PatchCore มีทั้งหมด 5,354 ภาพ ในจำนวนนี้เป็นภาพทดสอบ 1,725 ภาพ หมวดหมู่ยังรวมถึงน็อตตัวเมียโลหะ (metal_nut) และสกรู (screw) ด้วย อย่างไรก็ตาม ตามหน้าเว็บทางการของ MVTec สัญญาอนุญาตคือ CC BY-NC-SA 4.0 และไม่อนุญาตให้ใช้เพื่อวัตถุประสงค์ทางการค้า แม้จะใช้เปรียบเทียบงานวิจัยได้ แต่นำมาเป็นข้อมูลฝึกของระบบตรวจของโรงงานเองไม่ได้
จุดแข็งของการตรวจจับความผิดปกติคือเริ่มฝึกได้แม้ไม่มีตัวอย่างของเสีย แต่มีข้อควรระวัง 2 ข้อ ข้อแรก การประเมินต้องใช้ตัวอย่างของเสีย การจะนับการหลุดรอดได้ มีทางเดียวคือลองป้อนของเสียจริงเข้าไป ข้อที่สอง “ความผิดปกติ” กับ “ของเสีย” ไม่ใช่สิ่งเดียวกัน ความแปรปรวนของสีผิวชุบ ลายผิวงานหล่อ และทิศทางของลายจากการตัดเฉือนที่ต่างไป หากต่างจากชิ้นงานดีที่ AI เรียนรู้ไว้ ก็จะถูกแสดงเป็นความผิดปกติเช่นกัน หัวใจสำคัญคือจะใส่ความแปรปรวนที่ยอมรับได้ไว้ในภาพชิ้นงานดีมากน้อยเพียงใด
วิธีของ AI แบบที่ 2: การเรียนรู้แบบมีผู้สอนด้วยป้ายกำกับข้อบกพร่อง (Classification และ Segmentation)
ในการเรียนรู้แบบมีผู้สอน จะติดป้ายกำกับให้ภาพข้อบกพร่อง เช่น “ตรงนี้คือรอยขีดข่วน” “นี่คือรอยบุบ” แล้วนำไปฝึก มีทั้งการจำแนก (Classification) ซึ่งแบ่งภาพเป็นของดีกับของเสีย การตรวจจับวัตถุ (Object Detection) ซึ่งล้อมตำแหน่งข้อบกพร่องด้วยกรอบสี่เหลี่ยม และการแบ่งส่วนภาพ (Segmentation) ซึ่งระบายพื้นที่ข้อบกพร่องเป็นรายพิกเซล
งานวิจัยของ Hyogo Prefectural Institute of Technology ตรวจจับรอยขีดข่วนบนน็อตตัวเมีย M6 ที่ทำจากโลหะ ด้วยโมเดล Segmentation ที่อ้างอิง U-Net และเพิ่ม Residual Block เข้าไป ภายใต้เงื่อนไขในห้องปฏิบัติการ มีการถ่ายภาพชิ้นงานดี 70 ชิ้น และของเสีย 50 ชิ้นที่ทำรอยขีดข่วนไว้ แล้วเพิ่มจำนวนภาพด้วยการหมุนและการกลับด้านก่อนนำไปฝึก การตัดสินใช้วิธีให้เป็น NG เมื่อพื้นที่ของข้อบกพร่องที่ตรวจพบเกินค่า Threshold รายงานไม่มีตัวเลขความแม่นยำ เช่น อัตราการตรวจพบ มีเพียงคำอธิบายเชิงคุณภาพว่าตรวจจับรอยขีดข่วนได้อย่างแม่นยำ
หน้ากรณีศึกษาของ deevio ในเยอรมนี เป็นงานเสื้อลิ้นเร่งที่ผลิตด้วยอะลูมิเนียมดายคาสติ้ง โดยข้อบกพร่องที่ต้องตรวจคือการหลุดลอก (Delamination) รูพรุน รอยบุ๋มจากการหลุดลอก และรอยกดทับ วิธีดำเนินการเป็นแบบมีผู้สอน คือถ่ายภาพตัวอย่างข้อบกพร่องที่ลูกค้าจัดให้ แล้วทำเครื่องหมายข้อบกพร่องร่วมกับซัพพลายเออร์ก่อนนำไปฝึก
จุดแข็งของแบบมีผู้สอนคือแยกชนิดข้อบกพร่องได้ หากนับแยกตามชนิดได้ว่า “รูพรุนเพิ่มขึ้น” หรือ “รอยกดทับเพิ่มขึ้น” ก็จะติดตามสาเหตุได้ง่ายขึ้นว่าอยู่ที่แม่พิมพ์ เครื่องมือตัด หรือการลำเลียง จุดอ่อนคือต้องมีภาพและป้ายกำกับเพียงพอสำหรับข้อบกพร่องแต่ละชนิด หากเกณฑ์การติดป้ายกำกับต่างกันไปตามแต่ละคน AI ก็จะแกว่งตามไปด้วย ขั้นตอนการติดป้ายกำกับและแนวคิดการตรวจรับอยู่ในบทความเรื่องการทำ Annotation ส่วนแนวคิดการใช้ข้อมูลสังเคราะห์เพื่อชดเชยเมื่อตัวอย่างของเสียไม่พอ สรุปไว้ในบทความข้อมูลสังเคราะห์สำหรับภาคการผลิต
ทางเลือกในการใช้ร่วมกัน และการใช้คู่กับ Rule-based
การตรวจจับความผิดปกติกับแบบมีผู้สอนไม่ใช่สิ่งที่ต้องเลือกอย่างใดอย่างหนึ่ง มีกรณีที่ใช้ทั้งสองแบบร่วมกัน
ตามรายงานผลโครงการเงินอุดหนุนของจังหวัดชิงะ (ปีงบประมาณ 2021) บริษัท Takahashi Kinzoku ในญี่ปุ่น (จังหวัดชิงะ) ได้พัฒนาการตรวจด้วยภาพด้วย AI สำหรับการตรวจสอบลักษณะภายนอกของชิ้นส่วนสำคัญด้านความปลอดภัยสำหรับยานยนต์ โดยผสาน VAE ซึ่งฝึกด้วยชิ้นงานดี เข้ากับภาพสำหรับการเรียนรู้แบบมีผู้สอน VAE จะสร้างภาพชิ้นงานดีขึ้นใหม่ (Reconstruction) แล้วดึงตำแหน่งที่อาจเป็นรอยขีดข่วนออกมาจากความต่างระหว่างภาพนั้นกับภาพต้นฉบับ จากนั้นจะให้ผ่านเฉพาะเมื่อ AI 3 ตัวที่มีคุณลักษณะต่างกันตัดสินว่า OK ทั้งหมดเท่านั้น รายงานฉบับเดียวกันระบุว่า การฝึกด้วยตัวอย่างชิ้นงานดีแทนตัวอย่างของเสียทำให้ฝึกด้วยตัวอย่างจำนวนมากได้ และความแม่นยำในการตัดสินก็ดีขึ้นด้วย ขณะเดียวกันก็ระบุเพิ่มเติมว่ายังจำเป็นต้องฝึกด้วยตัวอย่างของเสียด้วย
สิ่งที่อ่านได้จากโครงสร้างนี้คือแนวคิด “ใช้ชิ้นงานดีจับความผิดปกติในวงกว้าง ใช้แบบมีผู้สอนแยกชนิดและระดับ และให้ผลผ่านอย่างเข้มงวด” อาจกล่าวได้ว่าเป็นการออกแบบที่เหมาะกับชิ้นส่วนสำคัญด้านความปลอดภัย ซึ่งต้องหลีกเลี่ยงการหลุดรอด
ไม่จำเป็นต้องทิ้งการประมวลผลภาพแบบ Rule-based ด้วย รายการที่ตัดสินได้อย่างเสถียรด้วยกฎ เช่น ขนาด ตำแหน่ง และรอยบิ่นที่เห็นได้ชัด สามารถให้กฎเป็นตัวตัดสินได้ Keyence อธิบายเกี่ยวกับซีรีส์ VS ของบริษัทว่า สามารถใช้เครื่องมือ AI (AI Segmentation, AI Detection, AI Classification, AI OCR) ร่วมกับเครื่องมือ Rule-based เช่น Scratches (รอยขีดข่วน) กับภาพเดียวกันได้ ควรกำหนดแยกตามชนิดข้อบกพร่องว่ารายการใดให้ AI ตัดสิน และรายการใดตัดสินด้วยกฎ
ตัวอย่างผลิตภัณฑ์และบริการ
ต่อไปนี้เป็นตัวอย่างผลิตภัณฑ์และบริการที่เกี่ยวข้องกับการตรวจผิวโลหะ ทั้งหมดเป็นคำอธิบายของผู้ผลิต ไม่ใช่การแนะนำหรือการจัดอันดับ
| ผลิตภัณฑ์/บริการ | วิธี (ตามคำอธิบายของแต่ละบริษัท) | ภาพที่ใช้ฝึก (ตามคำอธิบายของแต่ละบริษัท) | ราคาที่เปิดเผย |
|---|---|---|---|
| Keyence LumiTrax | แสงหลายทิศทางร่วมกับการวิเคราะห์ภาพ, โหมดการสะท้อนแบบกระจก | ไม่เกี่ยวข้อง เพราะเป็นวิธีถ่ายภาพ | ตรวจสอบไม่พบ |
| Keyence ซีรีส์ VS | ใช้เครื่องมือ AI ร่วมกับเครื่องมือ Rule-based บนภาพเดียวกัน | ฝึกด้วยพีซีทั่วไปและภาพหลายสิบภาพ | ตรวจสอบไม่พบ |
| MVTec HALCON | การตรวจจับความผิดปกติ, Global Context Anomaly Detection, การคำนวณ Photometric Stereo | การตรวจจับความผิดปกติใช้ภาพชิ้นงานดีเท่านั้น | ตรวจสอบไม่พบ |
| Omron ซีรีส์ FH (ประกาศปี 2020) | AI ตรวจจับข้อบกพร่อง (จำลองทักษะของผู้ตรวจที่ชำนาญ), AI Fine Matching | AI ตรวจจับข้อบกพร่องไม่ต้องใช้ตัวอย่างฝึก ส่วน AI Fine Matching ใช้ภาพชิ้นงานดี | ตรวจสอบไม่พบ |
| LandingAI LandingLens | Object Detection, Classification, Segmentation, การตรวจจับความผิดปกติ | การตรวจจับความผิดปกติใช้ภาพ Normal เท่านั้น | มีบางส่วน (ดูด้านล่าง) |
| Basler Pylon AI Platform | เว็บแอปพลิเคชันสำหรับ MLOps ที่ปรับแต่งโมเดล AI และเปรียบเทียบประสิทธิภาพบนโปรเซสเซอร์ต่าง ๆ | ไม่เกี่ยวข้อง | มีราคาที่ตัวแทนจำหน่ายแสดงไว้ (ดูด้านล่าง) |
Omron อธิบายไว้ในประกาศสำหรับตลาดยุโรปเมื่อวันที่ 1 กันยายน 2020 ว่า ได้ติดตั้ง AI ตรวจจับข้อบกพร่องไว้ในซีรีส์ FH โดย AI นี้จำลองทักษะของผู้ตรวจที่ชำนาญ และตรวจจับรอยขีดข่วนและคราบได้โดยไม่ต้องใช้ตัวอย่างฝึกหรือการปรับตั้ง นอกจากนี้ บริษัทระบุว่า AI Fine Matching เรียนรู้จากข้อมูลภาพชิ้นงานดี จดจำความแปรปรวนที่ยอมรับได้ และช่วยลดการตรวจจับเกิน เนื่องจากเป็นประกาศในปี 2020 รุ่นผลิตภัณฑ์ในปัจจุบันจึงต้องตรวจสอบเป็นรายกรณี
ผลิตภัณฑ์ที่เปิดเผยราคามีจำกัด ตามเอกสาร “Plans” ของ LandingLens (ณ เวลาที่เข้าถึงในเดือนตุลาคม 2026) แผน Free ราคา 0 ดอลลาร์สหรัฐ ได้ 1,000 เครดิตต่อเดือน (ใช้เกินไม่ได้) และการดาวน์โหลดโปรเจกต์ที่ใช้งานอยู่จำกัดเฉพาะการใช้ที่ไม่ใช่เชิงพาณิชย์ (Noncommercial Use) ส่วน Enterprise เป็นการเสนอราคาเป็นรายกรณี (Contact sales) สำหรับการใช้งานจริงในโรงงาน จึงเป็นเรื่องปกติที่จะคาดว่าต้องเป็นสัญญาแบบเสนอราคาเป็นรายกรณี ไม่ใช่แผนฟรี สำหรับ Basler Pylon AI Platform ตัวแทนจำหน่าย Graftek แสดงราคาไว้ (ณ เวลาที่เข้าถึงในเดือนตุลาคม 2026) ที่ 8,000 ดอลลาร์สหรัฐ สำหรับไลเซนส์ 5 ผู้ใช้ 365 วัน ราคานี้เป็นราคาของเว็บแอปพลิเคชันสำหรับ MLOps ไม่ใช่ราคาของซอฟต์แวร์ตรวจสอบโดยตรง ส่วน Keyence, MVTec HALCON และ Omron ตรวจสอบไม่พบราคาที่เปิดเผย
นอกจากนี้ Cognex ก็เป็นชื่อหนึ่งที่ถูกยกขึ้นมาในฐานะตัวอย่างผู้จำหน่ายรายสำคัญ ในญี่ปุ่นยังมีบริษัทอย่าง COSM ซึ่งให้บริการโซลูชันที่ผสานโมเดล AI ที่พัฒนาเองเข้ากับกล้อง
สิ่งที่อ่านได้จากกรณีศึกษา
ต่อไปนี้คือกรณีศึกษาที่เผยแพร่ต่อสาธารณะ พร้อมขอบเขตของแต่ละกรณี
Takahashi Kinzoku (ญี่ปุ่น จังหวัดชิงะ): รายงานผลโครงการเงินอุดหนุนปีงบประมาณ 2021 ของบริษัทหนึ่งแห่ง ซึ่งตรวจชิ้นส่วนสำคัญด้านความปลอดภัยสำหรับยานยนต์ด้วยสายตาทุกชิ้นก่อนจัดส่ง ปัญหาเดิมคือ ความแปรปรวนของสีผิวชุบทำให้ความแม่นยำในการตัดสินของ AI เดิมไม่ดีขึ้น รอยขีดข่วนไม่ปรากฏชัด และการเตรียมตัวอย่างของเสียจำนวนมากทำได้ยาก ตามตารางผลในรายงาน AI ใหม่ตัดสินผิดพลาด 0 ชิ้น (0.0%) ในชิ้นงานดี 1,500 ชิ้น และในของเสีย 1,500 ชิ้น มี 70 ชิ้น (4.6%) ที่ถูกตัดสินว่าเป็นของดี อัตราความถูกต้องอยู่ที่ 97.7% ส่วนอัตราความถูกต้องของ AI เดิมอยู่ที่ 80.3% รายงานระบุว่าได้ขยายระยะเวลาฝึก VAE เป็น 3 เดือน การตัดสินผิดว่าของดีเป็นของเสียหมดไป ขณะที่ฝั่งการหลุดรอด ซึ่งตัดสินของเสียว่าเป็นของดี ยังไม่ถึงเป้าหมาย และรายงานระบุว่ายังไม่บรรลุ
Hyogo Prefectural Institute of Technology (ญี่ปุ่น): งานวิจัยภายใต้เงื่อนไขในห้องปฏิบัติการ กับน็อตตัวเมีย M6 ชนิดเดียว ชิ้นงานดี 70 ชิ้นและของเสีย 50 ชิ้น การฝึกทำบนพีซีที่มี GPU และแสดงให้เห็นว่าการอนุมาน (Inference) ทำงานได้แม้บนพีซีขนาดเล็กที่ไม่มี GPU ไม่มีการรายงานตัวเลขความแม่นยำ
Ito Kinzoku Kogyo (ญี่ปุ่น จังหวัดไอจิ) และ COSM: ตามบทความของ ASCII.jp วันที่ 14 กุมภาพันธ์ 2025 ชิ้นส่วนที่ตรวจคือ Bolt Union ซึ่งเป็นข้อต่อที่เชื่อมเครื่องยนต์กับท่อ ปัญหาก่อนนำระบบมาใช้ที่ระบุไว้ ได้แก่ ภาระการตรวจด้วยสายตาที่เกิดจากการตรวจจับเกิน อุปกรณ์ตรวจที่ใช้มาราว 15 ปีเสื่อมสภาพ และพื้นที่ก้ำกึ่ง (Gray Zone) ที่เพิ่มขึ้นเพราะเกณฑ์ตัดสินของเสียเข้มงวดขึ้น สิ่งที่นำมาใช้คือ “COSM AI VISION” ซึ่งผสานโมเดล AI ที่พัฒนาเอง กล้องความละเอียดสูง กล้องโพลาไรซ์ และเซนเซอร์อินฟราเรด ฯลฯ ผลลัพธ์เขียนไว้ในรูปของ “ผลที่คาดหวัง” คือมุ่งยกระดับความแม่นยำในการตรวจและรวมเครื่องตรวจเข้าด้วยกัน โดยไม่มีตัวเลขผลจริง
ซัพพลายเออร์ชิ้นส่วนดายคาสติ้งในเยอรมนี (ไม่เปิดเผยชื่อ) และ deevio: กรณีถ่ายภาพผิวซีลของเสื้อลิ้นเร่งจาก 3 ทิศทางด้วยหุ่นยนต์ ผู้รับผิดชอบงานพัฒนาของลูกค้ากล่าวในทำนองว่า AI ตรวจพบข้อบกพร่องที่การประมวลผลภาพแบบเดิมตรวจไม่พบ ไม่มีการแสดงตัวเลข
สิ่งที่อ่านได้จากกรณีเหล่านี้มี 3 ข้อ ข้อแรก “ความแปรปรวนของความมันวาวและสี” “การตรวจจับเกิน” และ “พื้นที่ก้ำกึ่ง” ถูกยกขึ้นมาซ้ำ ๆ ในฐานะจุดเริ่มต้นของปัญหา ข้อที่สอง มีกรณีที่ผสานการเรียนรู้จากชิ้นงานดีเข้ากับแบบมีผู้สอน และมีผลิตภัณฑ์ที่ใช้ AI ร่วมกับ Rule-based ได้ ข้อที่สาม ตัวเลขในกรณีที่เผยแพร่มาจากบริษัทเดียว หรือจากเงื่อนไขในห้องปฏิบัติการ โปรดอย่าคิดว่าจะนำมาใช้กับชิ้นส่วนของโรงงานท่านได้ตามเดิม อนึ่ง สำหรับ AI ตรวจผิวชิ้นส่วนโลหะที่ฐานการผลิตในไทย การสำรวจครั้งนี้ไม่พบกรณีที่เผยแพร่ซึ่งยืนยันชื่อบริษัท ชิ้นส่วน และเงื่อนไขได้
กำหนด Limit Sample และเกณฑ์การตรวจให้ชัดก่อนนำ AI มาใช้
ผลผ่านหรือไม่ผ่านของ AI สะท้อนเกณฑ์ที่ใช้ฝึก หากเกณฑ์ของคนคลุมเครือ การตัดสินของ AI ก็จะคลุมเครือตาม J-Net21 ของ SMRJ (องค์กรสนับสนุนวิสาหกิจขนาดกลางและขนาดย่อมของญี่ปุ่น) อธิบายการตรวจสอบด้วยประสาทสัมผัส (Sensory Inspection คือวิธีตัดสินคุณภาพด้วยประสาทสัมผัสทั้งห้าของคน) ว่า เป็นการตรวจที่ประเมินความมันวาวของผิวชุบ สี และรอยขีดข่วนบนผิว ฯลฯ ด้วยความรู้สึก และการตัดสินจะแปรปรวนไปตามผู้ตรวจและสภาพแวดล้อมการตรวจที่ต่างกัน ประเด็นสำคัญในการยกระดับความแม่นยำที่ระบุไว้ ได้แก่ การจัดทำ Limit Sample การจัดสภาพแวดล้อมการตรวจ เช่น ความสว่างและทิศทางของแสง และการสร้างมาตรฐานด้วยการกำหนดขั้นตอนให้เหมือนกันและการฝึกอบรม เรื่องนี้ใช้ได้ตรง ๆ ก่อนการนำ AI มาใช้เช่นกัน
Limit Sample ให้เขียนเกณฑ์ผ่านหรือไม่ผ่านแยกตามชนิดข้อบกพร่อง ด้วยหัวข้อต่อไปนี้
- ขนาด: ความยาว ความกว้าง เส้นผ่านศูนย์กลาง ตั้งแต่เท่าใดจึงเป็นของเสีย
- ความลึกหรือความสูง: เป็นขั้นที่สัมผัสได้ด้วยนิ้ว หรือมองเห็นได้เฉพาะเมื่อส่องแสงบางแบบ
- ตำแหน่ง: เป็นผิวใช้งาน (Functional Surface) เช่น ผิวซีล ผิวสัมผัสแบบเลื่อน ส่วนสวมประกอบ หรือเป็นผิวที่ไม่มีผลต่อการใช้งานและมองไม่เห็นจากภายนอก
- จำนวนและความหนาแน่น: เช่น รูพรุนเล็ก 1 จุดยอมรับได้ แต่ถ้าเกิดเป็นกลุ่มไม่ยอมรับ
- เงื่อนไขในการดู: แสง มุม ระยะ และเวลาที่ใช้ดู
ต้องกำหนดวิธีจัดการพื้นที่ก้ำกึ่งด้วย ภาพที่ “ใกล้เคียงกับ Limit Sample” จะให้ผ่าน หรือจะส่งให้คนตัดสินซ้ำ หากมีเกณฑ์ที่ตกลงกับลูกค้าไว้แล้ว ให้ใช้เกณฑ์นั้นเป็นจุดเริ่มต้น Limit Sample รุ่นเก่าควรทบทวนว่ายังตรงกับผลิตภัณฑ์ในปัจจุบันหรือไม่ หากถ่ายภาพ Limit Sample เก็บไว้พร้อมเงื่อนไขแสง ภายหลังก็จะใช้เป็นข้อมูลประเมิน AI ได้ด้วย
IATF 16949 ซึ่งเป็นมาตรฐานระบบบริหารคุณภาพของอุตสาหกรรมยานยนต์ ก็กำหนดให้ควบคุมเงื่อนไขการประเมินสำหรับรายการด้านรูปลักษณ์ (Appearance Items) เช่นกัน เมื่อเปลี่ยนการตรวจสอบลักษณะภายนอกมาใช้ AI ก็สำคัญที่จะต้องเก็บเงื่อนไขการประเมินและบันทึกการตัดสินไว้ในรูปแบบที่อธิบายได้เมื่อมีการตรวจประเมิน (Audit) การออกแบบหลักฐานอยู่ในบทความ Traceability ตาม IATF 16949
วิธีกำหนดเกณฑ์ผ่าน: นับการหลุดรอดและการตรวจจับเกินแยกกัน
หากกำหนดเกณฑ์ผ่านของ PoC หรือการตรวจรับด้วยตัวเลขเดียวว่า “ความแม่นยำกี่ %” จะทำให้ตัดสินใจผิดได้ เพราะความผิดพลาดของการตรวจสอบลักษณะภายนอกมี 2 แบบที่มีลักษณะต่างกัน
- การหลุดรอด: ตัดสินของเสียว่าเป็นของดี ของเสียจะหลุดออกไปและนำไปสู่ข้อร้องเรียนจากลูกค้า
- การตรวจจับเกิน: ตัดสินของดีว่าเป็นของเสีย การตรวจซ้ำโดยคนและการทิ้งของดีจะเพิ่มขึ้น
รายงานของ Takahashi Kinzoku ที่กล่าวไปแล้วเป็นตัวอย่างที่เห็นความต่างนี้ได้ชัด ในรายงานผลโครงการเงินอุดหนุนปีงบประมาณ 2021 ของบริษัทหนึ่งแห่งในญี่ปุ่น (จังหวัดชิงะ) กับชิ้นส่วนสำคัญด้านความปลอดภัยสำหรับยานยนต์ อัตราความถูกต้องอยู่ที่ 97.7% แต่เมื่อแยกดู ฝั่งชิ้นงานดีตัดสินผิด 0 ชิ้น (0.0%) ส่วนฝั่งของเสียหลุดรอด 70 ชิ้นจาก 1,500 ชิ้น (4.6%) รายงานฉบับเดียวกันระบุว่าอัตราความถูกต้องถึงค่าเป้าหมาย แต่ฝั่งการหลุดรอดยังไม่ถึงเป้าหมาย แม้เป็นผลจากบริษัทเดียวและชิ้นส่วนชนิดเดียว แต่ก็แสดงให้เห็นความหมายของการแยกเกณฑ์ผ่านออกเป็น 2 ตัว
แผนภาพแนวคิดของลำดับการตัดสินมีดังนี้

AI จะให้คะแนนความผิดปกติหรือชนิดข้อบกพร่องสำหรับแต่ละภาพ หากคะแนนต่ำอย่างชัดเจนเป็น OK หากสูงอย่างชัดเจนเป็น NG ส่วนช่วงระหว่างนั้นเป็นภาพก้ำกึ่ง ให้คนตัดสินซ้ำ ผล NG จะบันทึกโดยผูกกับภาพและล็อต แล้วส่งต่อเข้าสู่ข้อมูลคุณภาพ เมื่อขยับค่า Threshold การหลุดรอดกับการตรวจจับเกินจะได้อย่างเสียอย่าง (Trade-off) หากพยายามลดการหลุดรอด การตรวจจับเกินและภาพก้ำกึ่งจะเพิ่มขึ้น และชั่วโมงงานที่คนต้องตัดสินซ้ำก็จะเพิ่มขึ้น
ตารางประเมินของ PoC ให้ทำในรูปแบบต่อไปนี้ ค่าเป้าหมายเป็นสิ่งที่โรงงานกำหนดเอง ตารางนี้เป็นเพียงตัวอย่าง
| ตัวชี้วัด | นิยาม | ข้อมูลประเมิน | แนวคิดการตัดสิน |
|---|---|---|---|
| จำนวนการหลุดรอด | จำนวนที่ตัดสินของเสียว่าเป็นของดี (แยกตามชนิดข้อบกพร่อง) | ของเสียจริง และ Limit Sample ฝั่งของเสีย | ตั้งให้เข้มงวดที่สุด โดยเฉพาะชิ้นส่วนสำคัญด้านความปลอดภัย |
| อัตราการตรวจจับเกิน | สัดส่วนของชิ้นงานดีที่ถูกตัดสินว่าเป็นของเสียหรือก้ำกึ่ง | ชิ้นงานดีจากการผลิตปกติ | กำหนดช่วงที่ยอมรับได้จากชั่วโมงงานในการตัดสินซ้ำ |
| อัตราก้ำกึ่ง | สัดส่วนที่ส่งให้คนตัดสินซ้ำ | ทุกชิ้นจากการผลิตปกติ | อยู่ในกำลังคนและเวลาสำหรับการตัดสินซ้ำหรือไม่ |
| ความสามารถในการทำซ้ำ (Repeatability) | ความตรงกันของผลตัดสินเมื่อป้อนชิ้นส่วนเดิมซ้ำหลายครั้ง | ชิ้นงานดีและของเสียที่คัดเลือกไว้ | ผลตัดสินแกว่งหรือไม่ |
| เวลาประมวลผล | เวลาตั้งแต่ถ่ายภาพจนถึงตัดสิน ต่อ 1 ชิ้น | การผลิตปกติ | อยู่ใน Takt Time ของไลน์หรือไม่ |
ระดับที่ยอมรับได้ของการหลุดรอดต้องตั้งให้เข้มงวดกว่าการตรวจจับเกิน เพราะการหลุดรอดนำไปสู่ของเสียหลุดไปถึงลูกค้า ขณะที่การตรวจจับเกินมักจบที่ชั่วโมงงานที่เพิ่มขึ้น ขั้นตอนส่งภาพก้ำกึ่งกลับไปให้คนตัดสิน ให้เขียนไว้เป็นส่วนหนึ่งของเกณฑ์ผ่าน วิธีกำหนดค่า Threshold และแนวทางลดการตรวจจับเกินอธิบายไว้อย่างละเอียดในบทความการลดการคัดทิ้งผิดพลาดของ AI ตรวจสอบด้วยภาพ
การรวบรวมข้อมูลฝึกและการใช้งาน: การเปลี่ยนแปลงของแสง ล็อตชิ้นส่วน และเงื่อนไขการแปรรูป
ไม่ว่าจะเป็นการตรวจจับความผิดปกติแบบเรียนรู้จากชิ้นงานดีหรือแบบมีผู้สอน ความเอนเอียงของข้อมูลฝึกจะกลายเป็นความเอนเอียงของการตัดสินโดยตรง อย่ารวบรวมภาพชิ้นงานดีจากล็อตเดียวในวันเดียว ให้รวบรวมโดยครอบคลุมความแตกต่างต่อไปนี้
- ล็อตชิ้นส่วนและวัสดุ: ล็อตวัตถุดิบ ล็อตการชุบ
- แม่พิมพ์ เครื่องมือตัด จิ๊ก: หมายเลขแม่พิมพ์ ก่อนและหลังเปลี่ยนเครื่องมือตัด ความแตกต่างของจิ๊ก
- เงื่อนไขการแปรรูป: เงื่อนไขการตัดเฉือน เงื่อนไขดายคาสติ้ง สภาพของบ่อชุบ
- ช่วงเวลาและฤดูกาล: แสงจากภายนอก อุณหภูมิ สภาพน้ำมันหรือน้ำยาหล่อเย็นงานตัดที่ตกค้าง
- เงื่อนไขการถ่ายภาพ: การเสื่อมของแสงตามอายุการใช้งาน ความสกปรกของกล้อง ตำแหน่งวางชิ้นส่วนที่คลาดเคลื่อน
สำหรับภาพของเสีย ให้สร้างกลไกที่บันทึกภาพทุกครั้งที่เกิดของเสีย พร้อมกับหมวดตาม Limit Sample ตัวอย่างของเสียสำหรับประเมินให้แยกเก็บไว้ต่างหากจากชุดฝึก
เมื่อเงื่อนไขเปลี่ยน การตัดสินของ AI ก็เปลี่ยน เมื่อมีการเปลี่ยนแม่พิมพ์ใหม่ เปลี่ยนผู้ผลิตเครื่องมือตัด เปลี่ยนเงื่อนไขการชุบ หรือเปลี่ยนแสงหรือกล้อง ให้ถือเป็นเป้าหมายของการประเมินซ้ำ รายงานผลโครงการเงินอุดหนุนปีงบประมาณ 2021 ของ Takahashi Kinzoku ในญี่ปุ่น (จังหวัดชิงะ) ก็ระบุว่าได้ขยายระยะเวลาฝึก VAE เป็น 3 เดือนสำหรับชิ้นส่วนสำคัญด้านความปลอดภัยสำหรับยานยนต์ ซึ่งชี้ให้เห็นว่าการให้ AI เรียนรู้ความแปรปรวนของชิ้นงานดีต้องใช้เวลา
หลังเริ่มใช้งาน ให้เฝ้าติดตามการกระจายของคะแนนความผิดปกติและแนวโน้มของอัตราก้ำกึ่ง หากอัตราก้ำกึ่งเพิ่มขึ้นอย่างกะทันหัน อาจเป็นสัญญาณว่ามีบางอย่างในชิ้นส่วนหรือการถ่ายภาพเปลี่ยนไป แนวคิดการเฝ้าติดตาม การฝึกซ้ำ และการย้อนกลับไปใช้โมเดลเดิม สรุปไว้ในบทความการเฝ้าติดตามโมเดล AI ในโรงงาน
โครงสร้างระบบ: Edge PC การติดตั้งเข้ากับไลน์ และการจัดเก็บข้อมูล
การตรวจรอยขีดข่วนผิวโลหะต้องตัดสินให้ทันภายใน Takt Time ของไลน์ ดังนั้นในหลายกรณีจึงประมวลผลการอนุมานบนพีซีที่วางไว้ใกล้ไลน์
งานวิจัยของ Hyogo Prefectural Institute of Technology แสดงตัวอย่างว่าการอนุมานทำงานได้แม้บนอุปกรณ์ที่ไม่มี GPU ภายใต้เงื่อนไขในห้องปฏิบัติการกับน็อตตัวเมีย M6 การฝึกทำบนพีซีที่มี GPU (RTX 3090) และการอนุมานทำบน LattePanda V1 ซึ่งเป็นพีซีขนาดเล็กที่ใช้ Atom x5-Z8350 รายงานระบุว่าเวลาอนุมานต่อ 1 ภาพคือ 3.56 วินาทีด้วย NNabla และ 0.38 วินาทีด้วย OpenVINO บนพีซีตั้งโต๊ะ (Core i5-12500) ใช้ 0.02 วินาทีด้วย OpenVINO และบนโน้ตบุ๊ก (Core i3-1115G4) ใช้ 0.06 วินาที เนื่องจากเป็นค่าจากชิ้นส่วนเดียวและโมเดลเดียว จึงต้องยืนยันกับชิ้นงานจริงว่าจะอยู่ใน Takt Time ของโรงงานหรือไม่ รายงานฉบับเดียวกันยังระบุว่า ค่าไลเซนส์ที่สูงของซอฟต์แวร์ Deep Learning เชิงพาณิชย์ และค่าอุปกรณ์ของพีซีที่มี GPU ประสิทธิภาพสูง เป็นอุปสรรคต่อการนำมาใช้
หัวข้อที่ต้องตรวจสอบเมื่อกำหนดโครงสร้างระบบมีดังนี้
- การติดตั้งเข้ากับไลน์: การรับส่งสัญญาณกับ PLC การคัดชิ้นงาน NG ออก เงื่อนไขการหยุดไลน์
- พีซีสำหรับอนุมาน: มี GPU หรือไม่ เป็นพีซีอุตสาหกรรมหรือพีซีทั่วไป เครื่องสำรองและขั้นตอนการเปลี่ยนเครื่อง
- การจัดเก็บภาพ: จะเก็บทุกชิ้น หรือเฉพาะ NG และก้ำกึ่ง ระยะเวลาการเก็บและความจุให้โรงงานกำหนดเอง
- เครือข่าย: จะส่งภาพไปยังเซิร์ฟเวอร์ในโรงงานหรือไปยังคลาวด์ และสอดคล้องกับสัญญากับลูกค้าและระเบียบภายในหรือไม่
- การอัปเดตโมเดล: ใคร ใช้ขั้นตอนใด ติดตั้งโมเดลใหม่ลงพีซีเครื่องใด
การวาง AI บน Edge และขั้นตอนการตรวจรับอยู่ในคู่มือการนำ Edge AI มาใช้ในโรงงาน
เชื่อมผลการตัดสินเข้ากับข้อมูลคุณภาพและ Traceability
การใช้ผลตัดสินของ AI เพียงแค่ “OK หรือ NG” ถือว่าใช้ได้ไม่คุ้มค่า ข้อบกพร่องบนผิวโลหะมีสาเหตุจากกระบวนการ รูพรุนเกี่ยวข้องกับเงื่อนไขดายคาสติ้งและสภาพแม่พิมพ์ รอยขีดเป็นเส้นเกี่ยวข้องกับการลำเลียงและจิ๊ก รอยกดทับเกี่ยวข้องกับเงื่อนไขงานปั๊ม หากผูกผลตัดสินเข้ากับข้อมูลกระบวนการ ก็จะติดตามสาเหตุได้ง่ายขึ้น
อย่างน้อยให้บันทึกโดยผูกรายการต่อไปนี้เข้าด้วยกัน
- ข้อมูลระบุตัวชิ้นส่วน (หมายเลขซีเรียล ล็อต ตัวอักษรตอก)
- วันเวลาที่ถ่ายภาพ ไลน์ เครื่องจักร เงื่อนไขการถ่ายภาพ
- ภาพ คะแนนและผลตัดสินของ AI (ชนิดข้อบกพร่อง ตำแหน่ง)
- ผลการตัดสินซ้ำโดยคน และผู้ตัดสิน
- เงื่อนไขการแปรรูป (หมายเลขแม่พิมพ์ เครื่องมือตัด ช็อต ล็อตการชุบ ฯลฯ)
ผลการตัดสินซ้ำโดยคนมีความสำคัญเป็นพิเศษ ภาพที่ AI กับคนตัดสินไม่ตรงกันจะเป็นวัตถุดิบสำหรับการฝึกครั้งต่อไปและการทบทวน Limit Sample
วิธีเก็บข้อมูลคุณภาพให้นำไปสู่การระบุสาเหตุได้ จัดระเบียบไว้ในบทความระบบจัดการข้อมูลคุณภาพ และบทความระบบระบุสาเหตุของเสีย หากต้องการย้อนรอยของเสียประเภทรูพรุนหรือผิวงานหล่อของชิ้นส่วนดายคาสติ้งไปถึงระดับช็อต บทความ Traceability สำหรับงานดายคาสติ้ง จะเป็นประโยชน์ ส่วนการจัดการชิ้นงาน NG และการบันทึกรหัสเหตุผลอยู่ในบทความระบบจัดการของเสีย (Scrap)
ข้อกำหนดที่ต้องเขียนใน RFP และเกณฑ์ตรวจรับ FAT/SAT
เมื่อว่าจ้างภายนอกให้ทำ AI ตรวจรอยขีดข่วนผิวโลหะ ให้เขียนหัวข้อต่อไปนี้ไว้ใน RFP (เอกสารขอข้อเสนอ) ค่าเป้าหมายเชิงตัวเลขเป็นสิ่งที่โรงงานกำหนดเอง ตารางนี้เป็นเพียงตัวอย่าง
| หัวข้อ | เนื้อหาที่เขียนใน RFP |
|---|---|
| สิ่งที่ต้องตรวจ | ชิ้นส่วน ผิว (ผิวซีล ผิวสัมผัสแบบเลื่อน ฯลฯ) ชนิดข้อบกพร่องและ Limit Sample |
| Takt Time | เวลาที่ยอมรับได้ต่อ 1 ชิ้น ความเร็วของไลน์ |
| วิธีถ่ายภาพและแสง | ขอบเขตที่ต้องการให้เสนอ (แสงกระจาย การสะท้อนแบบกระจก แสงหลายทิศทาง หลายมุมมอง หุ่นยนต์) และการทดสอบกับชิ้นงานจริง |
| วิธีการเรียนรู้ | ข้อเสนอเรื่องการตรวจจับความผิดปกติแบบเรียนรู้จากชิ้นงานดี แบบมีผู้สอน การใช้ร่วมกัน และการใช้คู่กับ Rule-based |
| ข้อมูลประเมิน | จำนวนชิ้นงานดีและของเสีย ระยะเวลาเก็บรวบรวม ขอบเขตล็อตและแม่พิมพ์ |
| เกณฑ์ผ่าน | จำนวนการหลุดรอด อัตราการตรวจจับเกิน และอัตราก้ำกึ่ง แยกตามชนิดข้อบกพร่อง |
| การตัดสินก้ำกึ่ง | ขั้นตอนส่งกลับให้คน วิธีแสดงผล การบันทึกการตัดสินซ้ำ |
| การจัดเก็บภาพ | สิ่งที่เก็บ ระยะเวลา ความจุ วิธีค้นหา |
| การเชื่อมต่อ MES | วิธีส่งข้อมูลระบุตัวชิ้นส่วน ผลตัดสิน และที่อยู่อ้างอิงของภาพ |
| การฝึกซ้ำ | ขั้นตอน ผู้ตัดสินใจให้ดำเนินการ การแบ่งค่าใช้จ่าย (รวมในค่าบำรุงรักษาหรือคิดแยก) |
| การฝึกอบรมและบำรุงรักษา | การอบรมผู้ใช้งานและฝ่ายซ่อมบำรุง เวลาตอบสนองเมื่อเกิดเหตุขัดข้อง อะไหล่สำรอง |
| การแยกใบเสนอราคา | ฮาร์ดแวร์ (กล้อง แสง จิ๊ก พีซี) ไลเซนส์ซอฟต์แวร์ งานฝึกและปรับตั้ง ค่าบำรุงรักษา |
หากให้แยกใบเสนอราคาเป็น 4 ส่วน จะเปรียบเทียบได้ง่ายขึ้น ฮาร์ดแวร์เป็นการลงทุนครั้งเดียว แต่ไลเซนส์และค่าบำรุงรักษาเกิดขึ้นทุกปี ส่วนงานฝึกและปรับตั้งจะเกิดขึ้นทุกครั้งที่ชิ้นส่วนหรือชนิดข้อบกพร่องที่ต้องตรวจเพิ่มขึ้น
การทดสอบตรวจรับทำ 2 ขั้น
- FAT (การทดสอบก่อนส่งออกจากโรงงานผู้ผลิต): ที่ฝั่งผู้จำหน่าย ใช้ Limit Sample ที่มีอยู่เดิมของโรงงานและตัวอย่างของเสียจริงเพื่อทำซ้ำการตัดสิน และยืนยันแยกตามชนิดข้อบกพร่องว่าเป็นไปตามเกณฑ์ผ่านใน RFP หรือไม่
- SAT (การทดสอบตรวจรับ ณ หน้างาน): เดินระบบคู่ขนานกับการตรวจด้วยสายตาบนไลน์ของโรงงาน แล้วเทียบผลการตัดสิน นับจำนวนการหลุดรอด การตรวจจับเกิน และภาพก้ำกึ่ง แยกตามชนิดข้อบกพร่อง ช่วงเวลาเดินระบบคู่ขนานต้องครอบคลุมการเปลี่ยนล็อต แม่พิมพ์ และเครื่องมือตัด
หากพบการหลุดรอดใน SAT ให้นำภาพของเสียนั้นไปเทียบกับ Limit Sample เพื่อแยกว่าเป็นปัญหาของการถ่ายภาพ ปัญหาของการเรียนรู้ หรือปัญหาของเกณฑ์
แบบจำลองการประมาณค่าใช้จ่ายและผลตอบแทน (ตัวเลขสมมติ)
ต่อจากนี้เป็นการประมาณที่สร้างจากตัวเลขสมมติสำหรับบทความนี้ ไม่ใช่ราคาผลิตภัณฑ์หรือชั่วโมงงานจริง เนื่องจากราคาทางการของผลิตภัณฑ์จำนวนมากตรวจสอบไม่ได้ ค่าใช้จ่ายทั้งหมดจึงเป็นค่าสมมติ
โรงงานที่สมมติคือโรงงานผลิตชิ้นส่วนยานยนต์ของบริษัทญี่ปุ่นในไทย ซึ่งตรวจผิวซีลของชิ้นส่วนงานตัดเฉือนและชิ้นส่วนดายคาสติ้งด้วยสายตาทุกชิ้น และทำงาน 2 กะ
สถานะปัจจุบัน (ค่าฐาน ต่อปี)
| รายการ | การคำนวณ | ต่อปี (THB) |
|---|---|---|
| พนักงานตรวจสอบลักษณะภายนอก | 8 คน × 300,000 | 2,400,000 |
| การจัดการของเสียที่หลุดไปถึงลูกค้า (รับมือข้อร้องเรียนของลูกค้า คัดแยก ตรวจซ้ำ ขนส่ง) | ค่าสมมติ | 900,000 |
รูปแบบ A: สถานีตรวจด้วย AI 1 ไลน์ (รวมกล้อง แสง พีซี ซอฟต์แวร์ จิ๊ก งานฝึกและปรับตั้ง และการเชื่อมต่อ MES)
สมมติให้ใช้งานโดยสุ่มตรวจชิ้นที่ AI ตัดสินว่าเป็นของดี และให้คนตัดสินซ้ำในกรณีก้ำกึ่ง
| รายการ | การคำนวณ | จำนวนเงิน (THB) |
|---|---|---|
| ค่าใช้จ่ายเริ่มต้น | ค่าสมมติ | 3,000,000 |
| ค่าดำเนินงานต่อปี (ไลเซนส์ ฝึกซ้ำ บำรุงรักษา) | ค่าสมมติ | 300,000 |
| การทดแทนชั่วโมงงานของพนักงานตรวจ | 8 คน→4 คน, 4 คน × 300,000 | 1,200,000 |
| การลดค่าจัดการของเสียที่หลุดไปถึงลูกค้า | 900,000 × 30% | 270,000 |
| ผลประโยชน์รวมต่อปี | 1,200,000 + 270,000 | 1,470,000 |
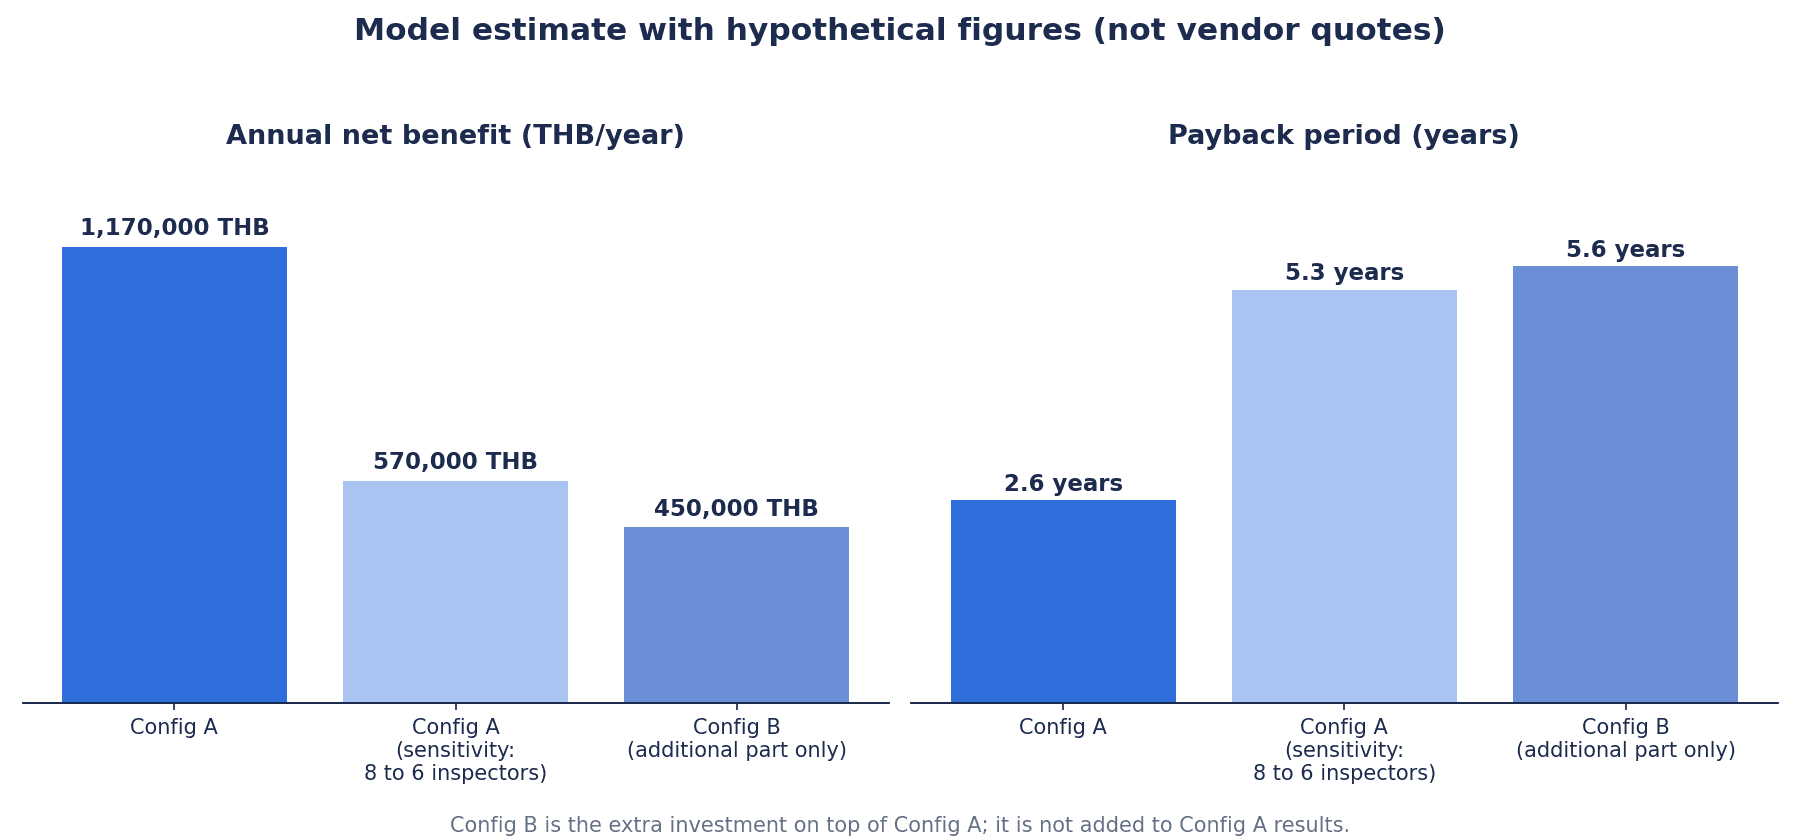
| ผลประโยชน์สุทธิต่อปี | 1,470,000 − 300,000 | 1,170,000 |
| ระยะเวลาคืนทุน | 3,000,000 ÷ 1,170,000 | ประมาณ 2.6 ปี |
ความอ่อนไหว: กรณีรูปแบบ A ลดพนักงานตรวจได้เพียง 8 คน→6 คน
| รายการ | การคำนวณ | จำนวนเงิน (THB) |
|---|---|---|
| ผลประโยชน์รวมต่อปี | 2 คน × 300,000 = 600,000, + 270,000 | 870,000 |
| ผลประโยชน์สุทธิต่อปี | 870,000 − 300,000 | 570,000 |
| ระยะเวลาคืนทุน | 3,000,000 ÷ 570,000 | ประมาณ 5.3 ปี |
รูปแบบ B: ส่วนเพิ่มเมื่อเพิ่มแสงหลายทิศทางและการถ่ายภาพ 3 ด้านด้วยหุ่นยนต์ หลังจากติดตั้งรูปแบบ A แล้ว
| รายการ | การคำนวณ | จำนวนเงิน (THB) |
|---|---|---|
| ค่าใช้จ่ายเริ่มต้นเพิ่มเติม | ค่าสมมติ | 2,500,000 |
| ค่าดำเนินงานต่อปีเพิ่มเติม | ค่าสมมติ | 150,000 |
| ผลประโยชน์เพิ่มเติม | พนักงานตรวจที่เหลือหลังรูปแบบ A 4 คน→2 คน, 2 คน × 300,000 | 600,000 |
| ผลประโยชน์สุทธิเพิ่มเติม | 600,000 − 150,000 | 450,000 |
| ระยะเวลาคืนทุนของส่วนเพิ่ม | 2,500,000 ÷ 450,000 | ประมาณ 5.6 ปี |
วิธีอ่านผลการประมาณ
- ระยะเวลาคืนทุนของรูปแบบ A เปลี่ยนไปมากตามว่าทดแทนชั่วโมงงานของพนักงานตรวจได้มากเพียงใด หากลดจาก 8 คนเหลือ 4 คน จะคืนทุนในประมาณ 2.6 ปี แต่หากลดได้เพียงจาก 8 คนเหลือ 6 คน จะยืดออกเป็นประมาณ 5.3 ปี หากอัตราก้ำกึ่งสูงและยังเหลืองานตัดสินซ้ำโดยคนมาก ผลจะใกล้กับกรณีหลัง
- รูปแบบ B เป็นส่วนต่างในโลกที่ติดตั้งรูปแบบ A แล้ว โดยนับเฉพาะผลจากการลดพนักงานที่เหลือ 4 คนหลังรูปแบบ A ลงเป็น 2 คน และไม่ได้นับซ้ำกับผลของรูปแบบ A ยิ่งจำนวนด้านที่ต้องดูเพิ่มขึ้น ค่าจิ๊กและหุ่นยนต์ก็ยิ่งมีผลมากขึ้น การคืนทุนของส่วนเพิ่มอยู่ที่ประมาณ 5.6 ปี ซึ่งนานกว่ารูปแบบ A เพียงอย่างเดียว
- “การลดค่าจัดการของเสียที่หลุดไปถึงลูกค้า 30%” ตั้งอยู่บนเงื่อนไขว่าได้ตรวจสอบการหลุดรอดในการเดินระบบคู่ขนานแล้ว และขั้นตอนส่งภาพก้ำกึ่งกลับให้คนทำงานได้จริง จนกว่าจะยืนยันจำนวนการหลุดรอดได้จากการเดินระบบคู่ขนาน อย่านับผลส่วนนี้
- การลดพนักงานตรวจคิดในรูปของการทดแทนชั่วโมงงานซึ่งรวมถึงการโยกย้ายตำแหน่งงาน ไม่ใช่การประมาณที่ตั้งอยู่บนการเลิกจ้าง ชั่วโมงงานที่ได้คืนมาสามารถนำไปใช้กับการตัดสินซ้ำในกรณีก้ำกึ่ง การจัดทำ Limit Sample และการแก้ไขสาเหตุของเสียได้ด้วย
คำถามที่พบบ่อย
AI ตรวจสอบลักษณะภายนอกชิ้นงานโลหะคืออะไร และต่างจากการตรวจด้วยภาพแบบ Rule-based อย่างไร?
การตรวจด้วยภาพแบบ Rule-based ตัดสินข้อบกพร่องด้วยกฎที่คนกำหนด เช่น ค่า Threshold ของความสว่างหรือพื้นที่ บนผิวโลหะ แสงจ้าสะท้อนจากความมันวาว และผลจากผิวงานหล่อและรอยจากการตัดเฉือน ทำให้กฎซับซ้อนและเกิดการตรวจจับเกินได้ง่าย การตรวจสอบลักษณะภายนอกด้วย AI จะเรียนรู้เกณฑ์การตัดสินจากภาพชิ้นงานดีหรือภาพข้อบกพร่อง จึงให้ AI เรียนรู้ความแปรปรวนของผิวได้ง่าย แต่สิ่งที่ให้ AI เรียนรู้จะเป็นตัวกำหนดผลลัพธ์ อีกแนวคิดหนึ่งคือไม่เลือกอย่างใดอย่างหนึ่ง แต่ใช้แยกกันตามรายการตรวจ
ถ้ามีตัวอย่างของเสียน้อย ยังใช้ AI ได้หรือไม่?
หากเป็นการตรวจจับความผิดปกติแบบเรียนรู้จากภาพชิ้นงานดีเท่านั้น ก็เริ่มฝึกได้แม้ไม่มีตัวอย่างของเสีย แต่การประเมินต้องใช้ตัวอย่างของเสีย เพราะการจะนับการหลุดรอดได้ มีทางเดียวคือป้อนของเสียจริงเข้าไปเพื่อยืนยัน หากสร้างกลไกเก็บภาพและชิ้นงานจริงทุกครั้งที่เกิดของเสียไว้ก่อน การประเมินในภายหลังจะดำเนินการได้ง่ายขึ้น
ตรวจรอยขีดข่วนบนผิวกระจกหรือชิ้นงานชุบได้หรือไม่?
ขึ้นอยู่กับวิธีถ่ายภาพ บนผิวที่ใกล้เคียงกระจก วิธีที่ตั้งอยู่บนสมมติฐานของการสะท้อนแบบกระจายจะใช้ตามเดิมไม่ได้ วิธีอื่น เช่น การถ่ายภาพที่ใช้การสะท้อนแบบกระจก หรือ Deflectometry ที่ดูความบิดเบี้ยวของภาพสะท้อน จะเป็นตัวเลือก ชิ้นงานชุบอาจแยกความแปรปรวนของสีออกจากรอยขีดข่วนได้ยาก ขั้นแรกโปรดทดสอบถ่ายภาพกับชิ้นส่วนของโรงงานเอง เพื่อยืนยันว่าข้อบกพร่องปรากฏชัดในภาพหรือไม่
ระบบตรวจรอยขีดข่วนอัตโนมัติจะทำให้ไม่ต้องมีพนักงานตรวจเลยได้หรือไม่?
ในทางปฏิบัติ ควรคิดว่าบทบาทของพนักงานตรวจยังคงอยู่ การตัดสินซ้ำในกรณีก้ำกึ่ง การเฝ้าติดตามการหลุดรอด การปรับปรุง Limit Sample และการตรวจภาพที่ AI กับคนตัดสินไม่ตรงกัน ล้วนต้องใช้วิจารณญาณของคน ผลของระบบอัตโนมัติเกิดจากการเปลี่ยนชั่วโมงงานตรวจด้วยสายตาทุกชิ้น ไปเป็นงานที่ต้องใช้วิจารณญาณเหล่านี้
ค่าใช้จ่าย AI ตรวจสอบลักษณะภายนอกอยู่ที่ประมาณเท่าใด?
ผลิตภัณฑ์ที่เปิดเผยราคามีน้อย ส่วนใหญ่เป็นการเสนอราคาเป็นรายกรณี หากให้แยกใบเสนอราคาเป็นฮาร์ดแวร์ (กล้อง แสง จิ๊ก พีซี) ไลเซนส์ซอฟต์แวร์ งานฝึกและปรับตั้ง และค่าบำรุงรักษา จะเปรียบเทียบได้ง่าย การประมาณในบทความนี้ใช้ตัวเลขสมมติสำหรับบทความนี้ โปรดเริ่มจากการวัดชั่วโมงงานของพนักงานตรวจและค่าจัดการของเสียที่หลุดไปถึงลูกค้าของโรงงานเองเพื่อใช้เป็นค่าฐาน
ต้องใช้ภาพสำหรับฝึกกี่ภาพ?
ขึ้นอยู่กับผลิตภัณฑ์ ชนิดข้อบกพร่อง และวิธีของ AI เอกสารของผู้จำหน่ายบางรายมีค่าประมาณไว้ เช่น เอกสารของ LandingLens แนะนำภาพ Normal 50 ภาพขึ้นไปสำหรับการตรวจจับความผิดปกติ ส่วน Keyence อธิบายว่าซีรีส์ VS ฝึกได้ด้วยพีซีทั่วไปและภาพหลายสิบภาพ อย่างไรก็ตาม ค่าเหล่านี้เป็นคำอธิบายผลิตภัณฑ์ของแต่ละบริษัท ไม่ใช่จำนวนที่ใช้ได้กับทุกชิ้นส่วน ในบางกรณี การรวบรวมภาพให้ครอบคลุมความแตกต่างของล็อตและแม่พิมพ์ได้ผลมากกว่าการเพิ่มจำนวนภาพ
ระยะเวลาในการนำระบบมาใช้นานเท่าใด?
ขึ้นอยู่กับจำนวนชิ้นส่วนและชนิดข้อบกพร่องที่ต้องตรวจ และความพร้อมของ Limit Sample หาก Limit Sample ครบและมีผิวที่ต้องตรวจเพียงด้านเดียวก็จะใช้เวลาสั้น หากมีชิ้นส่วนหรือผิวจำนวนมากและต้องสร้างเกณฑ์ขึ้นใหม่ก็จะใช้เวลานาน ในทางปฏิบัติ ควรขยายขอบเขตทีละขั้น พร้อมยืนยันผลผ่านแยกตามชนิดข้อบกพร่องในแต่ละขั้นของ PoC, FAT และ SAT
สรุป
- ความสำเร็จของ AI ตรวจรอยขีดข่วนผิวโลหะ ส่วนใหญ่ตัดสินกันที่วิธีถ่ายภาพ (วิธีส่องแสง) และ Limit Sample (เกณฑ์ตัดสิน) ซึ่งมาก่อนการเลือกโมเดล AI
- โลหะมีแสงจ้าสะท้อนจากความมันวาว และผิวงานหล่อกับรอยจากการตัดเฉือนทำให้กฎซับซ้อน บนผิวที่ใกล้เคียงกระจก วิธีที่ตั้งอยู่บนสมมติฐานของการสะท้อนแบบกระจายจะใช้ตามเดิมไม่ได้
- เลือกวิธีถ่ายภาพจากแสงกระจาย ไฟส่องร่วมแกน แสงหลายทิศทาง การสะท้อนแบบกระจก และ Deflectometry ให้เหมาะกับลักษณะผิวและข้อบกพร่อง โดยทดสอบกับชิ้นงานจริง
- ในหน้างานที่มีตัวอย่างของเสียน้อย ให้เริ่มจากการตรวจจับความผิดปกติแบบเรียนรู้จากชิ้นงานดี แล้วเพิ่มแบบมีผู้สอนเมื่อถึงขั้นที่ต้องการแยกชนิดข้อบกพร่อง การใช้ร่วมกันหรือการใช้คู่กับ Rule-based ก็เป็นทางเลือกเช่นกัน
- ตัวเลขจากชุดข้อมูลวิจัยไม่ใช่อัตราการตรวจพบในโรงงาน เกณฑ์ผ่านให้กำหนดโดยนับการหลุดรอดและการตรวจจับเกินแยกกันตามชนิดข้อบกพร่อง และตั้งระดับที่ยอมรับได้ของการหลุดรอดให้เข้มงวด
- ส่งภาพก้ำกึ่งกลับให้คนตัดสิน และส่งผลการตัดสินเข้าสู่ข้อมูลคุณภาพและ Traceability โดยผูกกับภาพ ล็อต และเงื่อนไขเครื่องจักร
- ใน RFP ให้ผู้จำหน่ายแยกใบเสนอราคาเป็นฮาร์ดแวร์ ไลเซนส์ งานฝึกและปรับตั้ง และค่าบำรุงรักษา ใน FAT ให้ทำซ้ำการตัดสินด้วย Limit Sample และของเสียจริง และใน SAT ให้เดินระบบคู่ขนานกับการตรวจด้วยสายตาเพื่อเทียบผล
ไม่ว่าจะอยู่ในขั้นที่ยังไม่แน่ใจว่าจะเริ่มจากผิวด้านใดของชิ้นส่วนใด จะจัดระเบียบ Limit Sample รุ่นเก่าใหม่อย่างไร หรืออยากลองทดสอบถ่ายภาพกับชิ้นงานจริง ก็ปรึกษา TOMAS TECH ได้ ติดต่อเราได้ทางแบบฟอร์มนี้
แหล่งอ้างอิง
- การตรวจสอบลักษณะภายนอกของชิ้นส่วนโลหะด้วย Deep Learning (Hyogo Prefectural Institute of Technology, 2023-07-25) https://www.hyogo-kg.jp/download/publish/report_32/rep32-s31.pdf
- รายงานผลโครงการเงินอุดหนุนส่งเสริมการนำ AI และ IoT มาใช้ในหน้างานการผลิต ปีงบประมาณ 2021 (Shiga Industrial Support Plaza, 2022-05) https://shigaplaza.or.jp/wp-content/uploads/2022/05/6b1e251a723a44636b8970506ad6214a.pdf
- COSM นำโซลูชัน AI ตรวจสอบลักษณะภายนอกไปติดตั้งที่ Ito Kinzoku Kogyo (ASCII.jp, 2025-02-14) https://ascii.jp/elem/000/004/251/4251509/
- เกี่ยวกับการตรวจสอบด้วยประสาทสัมผัสในภาคการผลิต (SMRJ J-Net21, เข้าถึงเมื่อ 2026-10-13) https://j-net21.smrj.go.jp/qa/productivity/Q0618.html
- Brilliant Insights – Deflectometry for the inspection of specular surfaces (Fraunhofer IOSB, ไม่ระบุวันที่) https://www.vision.fraunhofer.de/content/dam/vision/en/documents/webshop/brochures-and-prospectuses/inspection-of-surfaces/deflectometry-for-the-inspection-of-specular-surfaces.pdf
- LumiTrax specular reflection lighting (KEYENCE, เข้าถึงเมื่อ 2026-10-13) https://keyence.com/ss/products/vision/vj/lumitrax_r.jsp
- LumiTrax lighting (KEYENCE, เข้าถึงเมื่อ 2026-10-13) https://keyence.com/ss/products/vision/vj/lumitrax.jsp
- Machine Vision System Selection Guide – high-performance lighting (KEYENCE, เข้าถึงเมื่อ 2026-10-13) https://www.keyence.com/ss/products/vision/high-performance-lighting/
- Vision System with Built-in AI VS series (KEYENCE, เข้าถึงเมื่อ 2026-10-13) https://www.keyence.com/VS_series
- Anomaly Detection and Global Context Anomaly Detection – HALCON 25.11 (MVTec Software, เข้าถึงเมื่อ 2026-10-13) https://www.mvtec.com/doc/halcon/2511/en/toc_deeplearning_anomalydetection.html
- uncalibrated_photometric_stereo – HALCON 24.05 (MVTec Software, เข้าถึงเมื่อ 2026-10-13) https://www.mvtec.com/doc/halcon/2405/en/uncalibrated_photometric_stereo.html
- New FH Vision System with industry’s first AI defect detection (OMRON Industrial Automation Europe, 2020-09-01) https://industrial.omron.eu/en/news-events/news/fh-vision-system-with-ai
- Anomaly Detection – LandingLens documentation (LandingAI, เข้าถึงเมื่อ 2026-10-13) https://landinglens.docs.landing.ai/anomaly-detection
- Plans – LandingLens documentation (LandingAI, เข้าถึงเมื่อ 2026-10-13) https://landinglens.docs.landing.ai/plans.md
- Basler Pylon AI Platform (Graftek Imaging, เข้าถึงเมื่อ 2026-10-13) https://graftek.com/?p=20760
- Case study automotive (deevio, ไม่ระบุวันที่) https://deevio.ai/case-study-automotive
- MVTec Anomaly Detection Dataset – MVTec AD (MVTec Software, เข้าถึงเมื่อ 2026-10-13) https://www.mvtec.com/company/research/datasets/mvtec-ad
- Towards Total Recall in Industrial Anomaly Detection – arXiv 2106.08265 (Roth et al. / arXiv, 2021-06-15) https://arxiv.org/abs/2106.08265
- Towards Total Recall in Industrial Anomaly Detection – ar5iv HTML (Roth et al. / ar5iv, 2021) https://ar5iv.labs.arxiv.org/html/2106.08265
- anomalib mvtecad.py – MVTec AD category definitions (Intel OpenVINO anomalib / GitHub, เข้าถึงเมื่อ 2026-10-13) https://raw.githubusercontent.com/openvinotoolkit/anomalib/main/src/anomalib/data/datasets/image/mvtecad.py
- Thailand’s August car production rises 10.9% on year (Capital.com / Reuters, 2026-09-28) https://capital.com/en-gb/news/thailand-s-august-car-production-rises-10-9-on-year
- Thai August factory output rises 4.44% y/y, beats forecast (The Star / Reuters, 2026-09-30) https://www.thestar.com.my/business/business-news/2026/09/30/thai-august-factory-output-rises-444-yy-beats-forecast
- Thailand Manufacturing PMI (Trading Economics, 2026-10) https://tradingeconomics.com/thailand/manufacturing-pmi
- Thailand Business Confidence Remains Subdued (Trading Economics, 2026-10) https://tradingeconomics.com/thailand/business-confidence/news/589079
- PR No.117/2569 Thailand Secures $43.6bn 1H 2026 Investment Surge (Thailand BOI, 2026-07-23) https://www.boi.go.th/upload/content/PR117_2569EN.pdf


