


โรงงานไทยที่กำลังวางแผนปรับปรุงระบบควบคุมเครื่องจักรควรตรวจประกาศ Sales and Service หมายเลข 26-22E ของ Mitsubishi Electric ซึ่งเผยแพร่ในหน้าอัปเดตวันที่ 30 กันยายน 2026 ประกาศนี้กำหนดระยะเวลาสำหรับ Motion Controller, Simple Motion Module และชิ้นส่วนเกี่ยวข้องบางรุ่นของ MELSEC-Q โดยจะเปลี่ยนเป็นผลิตตามคำสั่งซื้อวันที่ 31 ธันวาคม 2028 ปิดรับคำสั่งซื้อวันที่ 30 กันยายน 2029 และยุติการผลิตวันที่ 31 ธันวาคม 2029 รับซ่อมถึงวันที่ 31 ธันวาคม 2036 แต่การซ่อมอาจทำไม่ได้เมื่ออะไหล่หมด ประกาศนี้ไม่ได้หมายความว่า PLC MELSEC-Q ทุกผลิตภัณฑ์ยุติพร้อมกัน ต้องตรวจหมายเลขรุ่นกับประกาศต้นฉบับก่อนตัดสินใจ
เริ่มจากวันตรวจรับและวันหยุดเครื่อง ไม่ใช่แค่วันสั่งซื้อสุดท้าย
งานแรกไม่ใช่สั่ง CPU ใหม่ แต่เป็นการตรวจรุ่นที่ติดตั้งจริง เก็บโปรแกรมที่กู้คืนได้ และทำแผนผังความสัมพันธ์ระหว่างคอนโทรลเลอร์ ไดรฟ์เซอร์โว เอ็นโค้ดเดอร์ และวงจรความปลอดภัย จากนั้นตกลงช่วงหยุดเครื่องกับฝ่ายผลิต ตารางรุ่นทดแทนของผู้ผลิตเป็นจุดเริ่มต้นในการเลือกอุปกรณ์ ไม่ได้รับรองว่าโปรแกรม สายไฟ และการทำงานแบบซิงโครไนซ์จะย้ายไปได้โดยไม่แก้ไข แม้ PLC หลักยังหาซื้อได้ โมดูล motion หรือสายเฉพาะทางในตู้เดียวกันอาจมีอายุผลิตภัณฑ์ต่างกัน
ไม่จำเป็นต้องเปลี่ยนเครื่องจักรทั้งตัวทันทีในทุกกรณี หากกลไกยังดี ข้อมูลเดิมกู้คืนได้ และมีช่วงหยุดเครื่องที่วางแผนได้ การทดสอบและปรับปรุงเป็นขั้นอาจเหมาะสม ประเมินอายุเครื่องที่เหลือ ความเสียหายจากการหยุด และแผนเปลี่ยนรุ่นสินค้าร่วมกัน กรอบการเลือกยืดอายุ ปรับปรุงบางส่วน หรือเปลี่ยนใหม่อยู่ในบทความการตัดสินใจเปลี่ยน PLC สี่ทางเลือก ส่วนบทความนี้เจาะ ส่วนควบคุมแกนและ motion ตามประกาศ 26-22E
| เหตุการณ์ตามประกาศ | วันที่ | สิ่งที่โรงงานควรทำก่อนถึงวันนั้น |
|---|---|---|
| เปลี่ยนเป็นการผลิตตามคำสั่งซื้อ | 31 ธ.ค. 2028 | ยืนยันรุ่นจริง อะไหล่ แนวทางย้าย และระยะเวลาจัดหา |
| ปิดรับคำสั่งซื้อ | 30 ก.ย. 2029 | ตัดสินใจซื้อรุ่นเดิมครั้งสุดท้ายและยืนยันการส่งมอบ |
| ยุติการผลิตและกำหนดส่งสุดท้าย | 31 ธ.ค. 2029 | อนุมัติแบบ ระบบทดสอบ และเงื่อนไขหยุดเครื่อง |
| รับซ่อม | ถึง 31 ธ.ค. 2036 | เตรียมแผนกู้คืนโดยไม่สมมติว่าทุกชิ้นซ่อมได้ |
กำหนดปิดรับคำสั่งซื้อไม่ใช่การรับประกันวันที่ส่งของ ประกาศระบุให้สอบถามสำนักงานขายท้องถิ่นหากกำหนดรับสินค้าใกล้วันเลิกผลิต งานปรับปรุงยังต้องใช้เวลาสำรวจ ออกแบบ แปลงโปรแกรม ทดสอบ FAT เดินสายที่หน้างาน ทดสอบ SAT และเริ่มผลิตจริง การทำต้นแบบและกำหนดช่วงหยุดอย่างมีหลักฐานล่วงหน้าช่วยลดความเสี่ยงจากงานซ่อมฉุกเฉิน
รุ่น MELSEC-Q ใดอยู่ในขอบเขตจริง
ตาราง 1 ของ 26-22E ระบุ Motion Controller Q172DSCPU และ Q173DSCPU รุ่นอิสระ Q170MSCPU และ Q170MSCPU-S1 รวมถึง Simple Motion Module QD77MS2, QD77MS4 และ QD77MS16 นอกจากนี้ยังมีอินเทอร์เฟซเอ็นโค้ดเดอร์ซิงโครไนซ์ Q172DEX อินเทอร์เฟซสัญญาณเซอร์โวภายนอก Q172DLX อินเทอร์เฟซเครื่องกำเนิดพัลส์แบบมือ Q173DPX โมดูลสัญญาณความปลอดภัย Q173DSXY โมดูลแบตเตอรี่ สาย คอนเนกเตอร์ และซอฟต์แวร์ระบบปฏิบัติการ รุ่นพิเศษที่ต่อยอดจากรุ่นในตารางก็รวมอยู่ด้วย
ดังนั้นการถ่ายรูปเฉพาะ CPU ไม่ใช่การสำรวจทั้งระบบ ตัวยึดแบตเตอรี่หรือสายรับสัญญาณบังคับหยุดอาจเปลี่ยนวิธีเดินสายเมื่อย้ายระบบ สัญญาณเอ็นโค้ดเดอร์ที่ใช้ติดตามสายพานมีผลต่อเวลาในการควบคุม ส่วนปุ่มหมุนพัลส์สำหรับเดินเครื่องด้วยมือเป็นหน้าที่สำคัญของผู้ปฏิบัติงานแม้ใน BOM จะดูเป็นอุปกรณ์ประกอบ ให้ผูกแต่ละรุ่นกับหน้าที่ของเครื่องจักร
ผู้ผลิตระบุว่าเหตุผลของการยุติคือจัดหาชิ้นส่วนบางรายการได้ยาก จึงคาดว่าจะกระทบการผลิตต่อเนื่อง ด้วยเหตุเดียวกัน วันรับซ่อมถึงสิ้นปี 2036 ไม่ได้แปลว่าซ่อมทุกชิ้นได้จนถึงวันนั้น เมื่อชิ้นส่วนหมดอาจซ่อมไม่ได้ ควรนับอะไหล่ที่ผ่านการทดสอบจริง พร้อมตรวจเวอร์ชันโปรแกรม OS และสภาพการเก็บ ไม่ใช่แค่นับกล่องบนชั้น

ประกาศยังมีข้อยกเว้นด้านเครื่องหมายสำหรับ Q170MSCPU และ Q170MSCPU-S1 เนื่องจากไม่สอดคล้องกับ EU Cyber Resilience Act ผู้ผลิตระบุว่าจะถอดเครื่องหมาย CE และ UKCA ตามไปด้วย และคำสั่งซื้อตั้งแต่เดือนเมษายน 2027 จะได้รับสินค้าที่ไม่มีทั้งสองเครื่องหมาย ประเด็นนี้แยกจากกำหนดผลิตและสั่งซื้อด้านบน โรงงานไทยที่ส่งเครื่องไปสหภาพยุโรปหรือสหราชอาณาจักร หรือมีข้อกำหนดเครื่องหมายจากลูกค้า ต้องตรวจความสอดคล้องของเครื่องทั้งระบบและสัญญาก่อนสั่งรุ่นเดิมเพิ่ม การเปลี่ยนเครื่องหมายบนชิ้นส่วนหนึ่งชิ้นไม่ได้ตัดสินสถานะของเครื่องทั้งชุดโดยอัตโนมัติ
ทำทะเบียนรุ่นและหน้าที่จากเครื่องจริง
สำหรับแต่ละเครื่อง บันทึกรหัสเครื่องและตู้ควบคุม รุ่นเต็มและหมายเลขซีเรียล จำนวนแกน รุ่นไดรฟ์และมอเตอร์ อินพุตเอ็นโค้ดเดอร์ เซ็นเซอร์ home และ limit วงจรหยุดฉุกเฉิน การเชื่อมต่อเครือข่าย และตำแหน่งไฟล์สำรอง เปรียบเทียบแบบวงจร BOM ข้อมูลวินิจฉัยออนไลน์ และภาพถ่าย หากอุปกรณ์ที่ติดตั้งไม่ตรงแบบ ให้ระบุว่าเป็นข้อแตกต่างที่ยังต้องตรวจ ไม่เดาจากป้ายกล่องอะไหล่
ระบุด้วยว่าแกนทำอะไร ไม่ใช่เพียง “แกน X” หรือ “แกน Y” เช่น ติดตามสายพาน ซิงโครไนซ์ cam จัดตำแหน่งงาน ตรวจแรงบิด หรือขยับด้วยมือ แต่ละหน้าที่ต้องมีเกณฑ์ตรวจรับต่างกัน บันทึกตำแหน่ง ความเร็ว วิธี home การเปลี่ยนสูตร และพฤติกรรมเมื่อเกิด fault หากวิธีเดินเครื่องจริงไม่ตรงคู่มือ ให้ใส่ลงรายการทดสอบ
อ่านตารางรุ่นทดแทนอย่างไร: รุ่นแนะนำไม่ได้หมายถึงถอดเปลี่ยนตรง
ตาราง 2 ระบุ R16MTCPU, R32MTCPU และ R64MTCPU ของ MELSEC iQ-R เป็นตัวเลือกแทน Q172DSCPU และ Q173DSCPU สำหรับ QD77MS2, QD77MS4 และ QD77MS16 มี RD77MS2, RD77MS4, RD77MS8 และ RD77MS16 อย่าเลือกตัวเลขที่ใหญ่ที่สุดโดยคิดว่าปลอดภัยกว่าโดยอัตโนมัติ และอย่าคิดว่าทุกรุ่นตรงกันหนึ่งต่อหนึ่ง ต้องตรวจจำนวนแกน ฟังก์ชัน ฐานโมดูล เครือข่าย ความเข้ากันได้ของไดรฟ์ และการขยายในอนาคต เครื่องมือย้าย Q ไป iQ-Rช่วยหาตัวเลือก แต่ไม่แทนการตรวจสเปกและทดสอบกับเครื่องจริง
บางรายการระบุว่า ไม่มีรุ่นทดแทนโดยตรง ได้แก่ Q170MSCPU, Q170MSCPU-S1, Q173DSXY, Q170MSBATN-SET และ Q170DBATC ส่วน Q172DEX ไม่มีรุ่นตรงแต่มีหมายเหตุเรื่องเส้นทางผ่าน MR-J4-B-RJ หรือ MR-J5-B-RJ สำหรับ Q172DLX ตารางชี้ไปยังอินพุต iQ-R เช่น RX41C4 และ Q173DPX ชี้ไปยังตัวนับความเร็วสูง RD62D2, RD62P2, RD62P2E สายและคอนเนกเตอร์สำหรับ forced stop ระบุว่า “ไม่ต้องใช้” เพราะใช้ forced-stop device ของคอนโทรลเลอร์ใหม่ นั่นหมายถึงการออกแบบทางเข้าของสัญญาณหยุดเปลี่ยนไป ไม่ได้หมายความว่าไม่ต้องทวนสอบความปลอดภัย
| ตัวอย่างรุ่นเดิม | แนวทางในประกาศ | สิ่งที่ต้องตรวจ |
|---|---|---|
| Q172DSCPU / Q173DSCPU | R16MTCPU / R32MTCPU / R64MTCPU | จำนวนแกน การซิงโครไนซ์ I/O, OS, การแปลงโปรเจกต์ |
| QD77MS2 / 4 / 16 | RD77MS2 / 4 / 8 / 16 | การจัดแกน พารามิเตอร์ เครือข่าย ความเข้ากันได้ของไดรฟ์ |
| Q170MSCPU / -S1 | ไม่มีรุ่นแทนตรง | ออกแบบสถาปัตยกรรมตู้และคอนโทรลเลอร์ใหม่ |
| Q172DEX | ไม่มีรุ่นแทนตรง มีหมายเหตุทางผ่านไดรฟ์ | ทางเข้าสัญญาณเอ็นโค้ดเดอร์และความแม่นยำ |
| Q173DSXY | ไม่มีรุ่นแทนตรง | ประเมินวงจรความปลอดภัยและการหยุดใหม่ |
ตารางนี้เป็นจุดเริ่มออกแบบ ไม่ใช่รายการช้อปปิ้ง ส่งแบบเดิม ลำดับการเคลื่อนที่ หน้าจอ HMI ขั้นตอนกู้คืน และสมรรถนะที่ต้องรักษาให้ผู้เสนอราคา ขอให้เสนอวิธีพิสูจน์ความเทียบเท่า หากใช้อุปกรณ์อิสระหรือโมดูลความปลอดภัยที่ไม่มีรุ่นแทนตรง อาจจำเป็นต้องแยกหน้าที่และออกแบบใหม่
ห้าขอบเขตที่งานปรับปรุงระบบควบคุมมักมองข้าม
1. แยกการสำรอง PLC กับข้อมูล motion
ลอจิก PLC กับข้อมูลตำแหน่ง การเคลื่อนที่ร่วม และการซิงโครไนซ์อาจใช้ซอฟต์แวร์และที่เก็บคนละแห่ง การมี backup PLC ไม่ได้พิสูจน์ว่ากู้ motion ได้ เก็บข้อมูลที่อ่านจากเครื่อง โปรเจกต์ออฟไลน์ รุ่น OS และพารามิเตอร์เซอร์โวเป็นชุดเดียว ตรวจสิทธิ์ ไลเซนส์ และสายเชื่อมต่อ ให้คนอื่นที่ไม่ใช่ผู้เขียนเดิมทดลองเปิด หากไม่รู้รหัสผ่านหรืออ่านบางส่วนไม่ได้ ให้บันทึกเป็นความเสี่ยง ไม่รายงานว่า backup สมบูรณ์
2. วัดสมรรถนะแกนก่อนแปลง
เวลารอบผลิต ความกระจายของตำแหน่ง การสั่นตอนเร่ง และความคลาดเคลื่อนเฟสขึ้นกับกลไกและโหลด บันทึกข้อมูลเมื่อเครื่องเดิมทำงานปกติด้วยชิ้นงานทั่วไปและกรณีหนัก วัดตำแหน่ง ความเร็ว following error และ alarm แล้วทดสอบซ้ำหลังปรับปรุงในเงื่อนไขเดียวกัน หากคงไดรฟ์เดิมต้องตรวจอินเทอร์เฟซและข้อจำกัดจากคู่มือ หากวางแผนเปลี่ยนไดรฟ์ภายหลัง ต้องคิดต้นทุนหยุดเครื่องและตรวจรับรอบที่สอง
3. เอ็นโค้ดเดอร์และวงจรหยุดเป็นหน้าที่หลัก
เมื่อย้ายทางเข้าสัญญาณเอ็นโค้ดเดอร์ เวลาและการวินิจฉัยอาจเปลี่ยน วาดเซ็นเซอร์ home, limit, E-stop, interlock ประตู และ safety relay ลงในแบบใหม่ ข้อความ “ไม่ต้องใช้” ของสาย forced stop หมายถึงต้องระบุว่าคำสั่งหยุดจะเข้าสู่ระบบใหม่ที่จุดใดและทุกแกนตอบสนองอย่างไร ฝ่ายความปลอดภัยควรตรวจเทียบ risk assessment ของเครื่อง ข้อกำหนดท้องถิ่น และมาตรฐานบริษัท การเคลื่อนที่ปกติผ่านการทดสอบไม่ได้เท่ากับผ่านการทดสอบความปลอดภัย
4. รวม HMI ระบบต้นน้ำ และคู่มือกู้คืน
สูตรจาก HMI อาจส่งผ่าน PLC และ motion controller ไปยังแกน ความผิดพลาดของหน่วยหรือชนิดข้อมูลเพียงจุดเดียวทำให้ตำแหน่งผลิตภัณฑ์คลาดเคลื่อน ตรวจข้อความ alarm สิทธิ์โหมด manual เงื่อนไขปุ่ม home และสัญญาณผลิตเสร็จ รวมถึงขั้นตอนเปลี่ยนอะไหล่ มุมมองอายุเครื่องโดยรวมอยู่ในคู่มือวางแผนเปลี่ยนเครื่องจักรเก่า เป้าหมายคือให้ช่างคนต่อไปกู้เครื่องได้ ไม่ใช่แค่ผู้รับเหมาทำให้เครื่องเดินได้ในวันส่งมอบ
5. แยกกำหนดส่งชิ้นส่วนกับลำดับหยุดเครื่อง
CPU ส่งถึงแล้วแต่ฐานโมดูล แหล่งจ่าย เครือข่าย ขั้วต่อ ไดรฟ์ หรือซอฟต์แวร์วิศวกรรมยังไม่ครบ ก็เริ่มเครื่องไม่ได้ ติดตามสถานะ “ระบุแล้ว–สั่งแล้ว–รับแล้ว–ตรวจแล้ว” อย่ารื้อตู้เก่าก่อนชุดใหม่ครบและมีวัสดุ rollback เก็บอุปกรณ์ โปรแกรม และพารามิเตอร์เดิมจนกว่าจะลงนามรับงาน
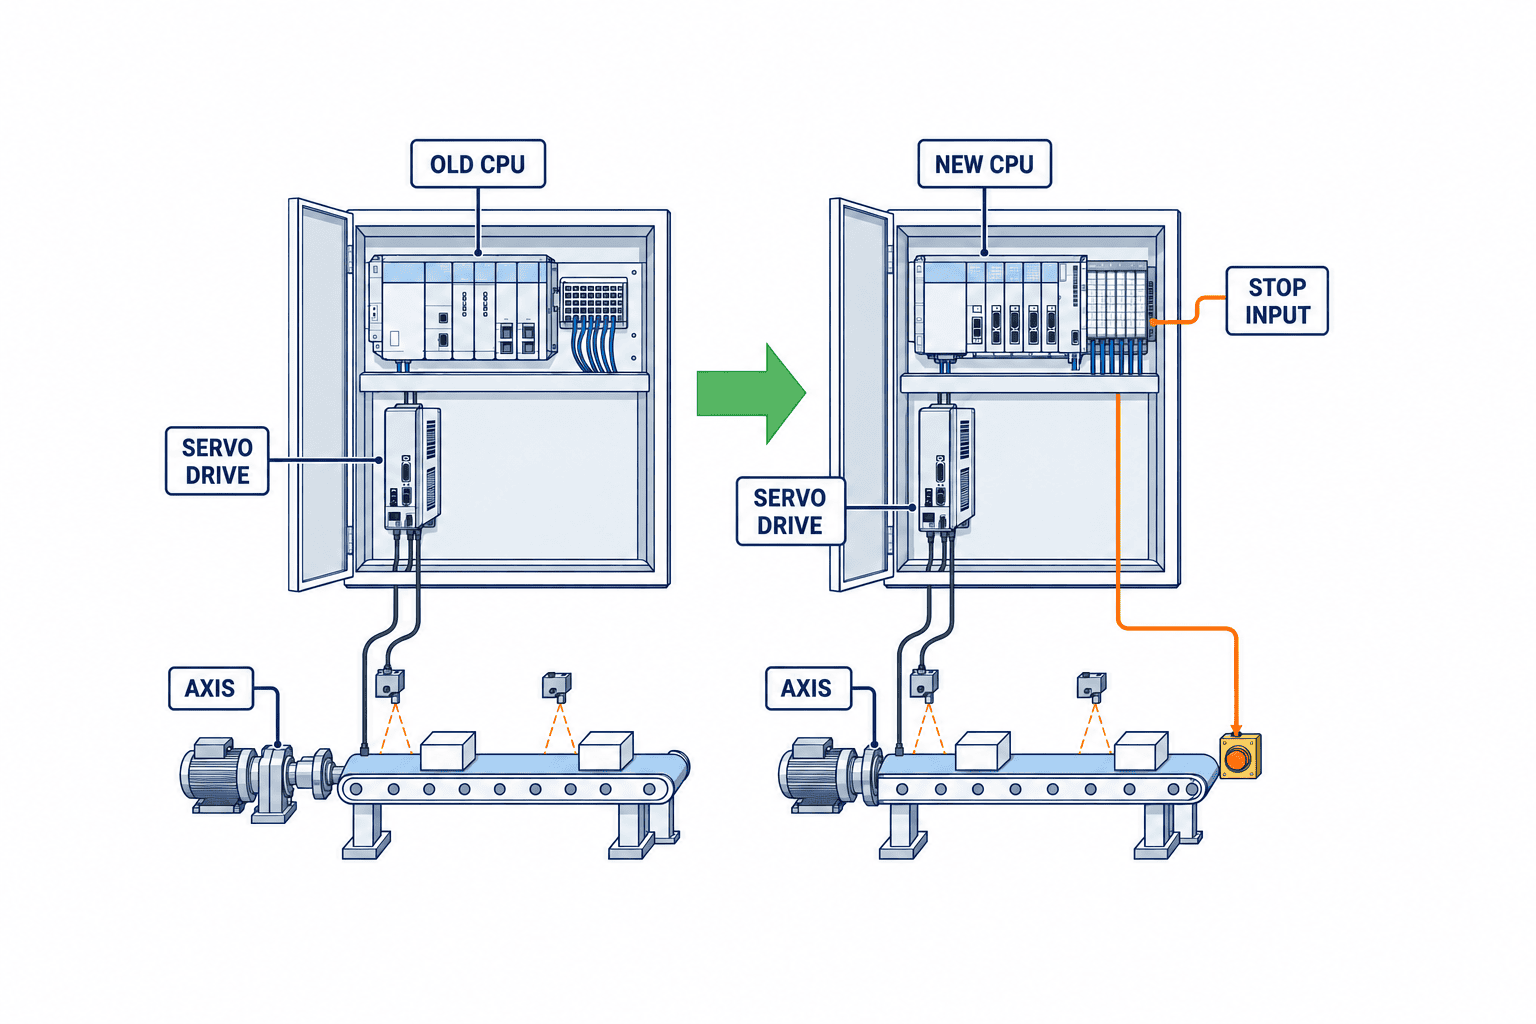
หกขั้นตอนตั้งแต่สำรวจจนถึง SAT
ขั้น 1: จัดลำดับเครื่องตามผลกระทบ
เครื่องคอขวดที่เดินตลอดวันมีความสำคัญต่างจากเครื่องที่มีไลน์สำรอง เปรียบเทียบประวัติเสียหาย ค่าเสียโอกาสจากหยุด อะไหล่ที่ทดสอบแล้ว ความสามารถกู้คืน ผลต่อคุณภาพ และทางผลิตทางเลือก แยกคำถามว่าเครื่องกลยังใช้ได้หรือไม่ออกจากคำถามว่าระบบควบคุมยังบำรุงรักษาได้หรือไม่ การทำเครื่องต้นแบบหนึ่งเครื่องช่วยสร้างแบบและวิธีทดสอบสำหรับเครื่องอื่น
ขั้น 2: ตรึงสภาพเดิมที่ติดตั้งจริง
ภายใต้เงื่อนไขเข้าถึงอย่างปลอดภัย ถ่ายรูปตู้ บันทึกรุ่นและหมายเลขสาย ดึงข้อมูล PLC, motion, HMI และ servo ระบุรหัสเครื่อง แหล่งข้อมูล เวอร์ชัน ผู้รับผิดชอบ และผลเปรียบเทียบใน backup คุณค่าคือไฟล์ที่เปิดได้และตรงกับเครื่องจริง เก็บรหัสผ่านในระบบที่ควบคุมสิทธิ์ ไม่ใส่ในแบบหรืออีเมลโครงการ
ขั้น 3: เขียนข้อกำหนดหน้าที่
“เปลี่ยน Q172DSCPU เป็น R32MTCPU” ยังไม่ใช่สเปกครบ สำหรับทุกแกน ระบุโหมด ความเร็วสูงสุด การเร่ง การ home เงื่อนไขเริ่มซิงโครไนซ์ การหยุดเมื่อ fault การอนุญาต restart คำสั่งผู้ใช้ และสัญญาณระบบอื่น กำหนดวิธีวัดและเกณฑ์ผ่าน เลือกอุปกรณ์จากสเปกและคู่มือรุ่นปัจจุบันร่วมกับช่องทางจำหน่ายที่ได้รับอนุญาต ไม่ใช้ผลเครื่องมือ migration เป็นการอนุมัติสุดท้าย
ขั้น 4: ตรวจการแปลงแบบออฟไลน์และ FAT
ใช้โปรแกรม backup จากเครื่องจริง ตรวจคำเตือนการแปลง I/O address การจัดสรร device ช่วงข้อมูล ฟังก์ชันซิงโครไนซ์ และการจัดการ fault จำลองไดรฟ์และเซ็นเซอร์เท่าที่ทำได้ ความเสี่ยงการชนทางกลและการสั่นที่ทดสอบบนโต๊ะไม่ได้ให้ไปทดสอบ SAT การแปลงโปรแกรมโดยไม่มี error ไม่ได้พิสูจน์คุณภาพผลิตภัณฑ์หรือความปลอดภัย
ขั้น 5: ตกลง cutover และ rollback
ฝ่ายผลิต ซ่อมบำรุง คุณภาพ EHS ผู้สร้างเครื่อง และผู้ติดตั้งในไทยอาจเกี่ยวข้องทั้งหมด ระบุว่าใครอนุมัติเริ่ม เมื่อใดตัดสินใจเดินต่อหรือย้อนกลับ เหตุใดต้องย้อน และใครกักกันผลิตภัณฑ์จากการทดลองที่ไม่ผ่าน แผนหยุดเครื่องรวมชิ้นงานทดสอบ การตรวจคุณภาพ การเฝ้าหลังจ่ายไฟ และการส่งต่อกะ เก็บฮาร์ดแวร์เดิมกับแบบย้อนกลับจนพ้นจุดตัดสินใจ
ขั้น 6: ใช้ SAT พิสูจน์ว่าผลิตซ้ำได้
แกนวิ่งตอนเครื่องเปล่าเป็นเพียงจุดเริ่ม ทดสอบชิ้นงานที่ยากที่สุด สูตรจริง การเดินต่อเนื่อง การคืนไฟ การเริ่มใหม่หลัง E-stop เครือข่ายหลุด และการสูญเสียตำแหน่ง home เปรียบเทียบตำแหน่งและเวลารอบกับฐานเดิม ให้ฝ่ายคุณภาพอนุมัติผลิตภัณฑ์ ส่งมอบ alarm วิธี backup/restore ขั้นตอนเปลี่ยนชิ้นส่วน แบบวงจร และเวอร์ชันซอฟต์แวร์สุดท้าย หากจูนพารามิเตอร์หลังทดลอง ต้องอัปเดตไฟล์ส่งมอบและบันทึกทดสอบให้ตรง
ทำรายการตรวจรับให้เฉพาะเจาะจง
คำว่า “Auto, Manual, E-stop” กว้างเกินไป สำหรับ Auto ให้แยกความเร็วต่ำและสูง โหลดที่เปลี่ยนระหว่างเร่ง การเดินต่อเนื่อง ไม่มีชิ้นงาน เครื่องต้นทางหยุด และปลายทางติดขัด สำหรับการวางตำแหน่งให้วัดการทำซ้ำหลัง home การกู้คืนหลังไฟดับ การคืนตัวใกล้ limit และชิ้นแรกหลังเปลี่ยนสูตร สำหรับแกนซิงโครไนซ์ให้เปลี่ยนความเร็วแกนหลัก ทดสอบการขาดสัญญาณเอ็นโค้ดเดอร์ด้วยวิธีที่อนุมัติ และตรวจเฟสหลังหยุดผิดปกติ แต่ละรายการมีเงื่อนไข ผลคาดหวัง ค่าที่วัด ไฟล์หลักฐาน และผู้ตัดสิน
แยกการทดสอบความปลอดภัยจากการผลิตปกติ ตรวจการหยุดเมื่อเปิดประตู กด E-stop ไฟควบคุมหาย หรือไดรฟ์ alarm รวมทั้งเงื่อนไขเริ่มใหม่ ประเมินการเริ่มเองโดยไม่คาดคิด ชิ้นงานตก และการเข้าถึงพื้นที่อันตรายตาม risk assessment การจำลอง fault ก็ต้องมีขั้นตอนปลอดภัยที่อนุมัติ สำหรับคุณภาพ อย่าทดสอบเพียงชิ้นที่ผลิตง่าย ความหนา น้ำหนัก ระยะห่าง และอุณหภูมิอาจเผยการสั่นหรือคลาดเคลื่อน บทความนี้ไม่กำหนดค่าความแม่นยำสากล ให้ใช้แบบผลิตภัณฑ์ ความสามารถกระบวนการ และข้อกำหนดลูกค้า
ระบุสิ่งส่งมอบเพื่อซ่อมบำรุงในอนาคต
สัญญาควรระบุแบบวงจรตามที่สร้างจริง ตารางขั้วต่อ BOM ซอร์สและเวอร์ชันที่อยู่ในเครื่อง OS/firmware พารามิเตอร์เซอร์โว โปรเจกต์ HMI วิธี backup/restore รายงาน FAT/SAT และประเด็นค้าง ภาพหน้าจอแก้ไขต่อไม่ได้ ส่วนไฟล์ไบนารีที่ไม่มีคำอธิบายตรวจความต่างยาก หากผู้ขายส่งซอร์สหรือไลเซนส์ไม่ได้ ให้กำหนดขอบเขตและบริการกรณีฉุกเฉินก่อนสั่งซื้อ อย่าเขียนทับไฟล์เก่าและใหม่ด้วยชื่อเดียว อัปเดตทะเบียนเครื่องและป้ายอะไหล่เมื่อเปลี่ยนตู้
เปรียบเทียบราคาจากความเสี่ยงหยุดและกู้คืน ไม่ใช่ราคา CPU
ให้ผู้เสนอราคาทุกเจ้าคิดขอบเขตเดียวกัน: สำรวจหน้างาน แก้แบบ แปลงซอฟต์แวร์ ตรวจไดรฟ์ ทำตู้ เดินสาย FAT, cutover, ตรวจคุณภาพ ฝึกอบรม อะไหล่ และบริการ หากซอร์สเก่าสูญหาย งานวิเคราะห์เพิ่ม พื้นที่พิเศษเช่น cleanroom หรือพื้นที่อันตรายอาจมีข้อกำหนดก่อสร้างเพิ่ม ขอรายการเชื่อมต่อ สิ่งที่ยังไม่รู้ กำหนดงาน เกณฑ์ FAT/SAT ตัวอย่างทดสอบ และค่า rollback หากใช้แหล่งอะไหล่อื่น ต้องพิสูจน์ของแท้และความเข้ากันได้
ทางเลือกไม่จำกัดแค่ “ปรับปรุงทันที” กับ “รอจนเสีย” โรงงานอาจสร้างตู้ทดสอบก่อน รักษาระบบเดิมถึงรอบหยุดตามแผน หรือคงไดรฟ์เดิมที่เข้ากันได้ชั่วคราว ทางเลือกเป็นขั้นใช้ได้ต่อเมื่อพิสูจน์ความเข้ากันได้และความปลอดภัยในทุกช่วง คิดต้นทุนหยุดสองรอบและไม่ตัดการตรวจคุณภาพเพื่อให้ราคาถูก
แผนเริ่มต้น 90 วัน
วันที่ 1–30 ค้นเครื่องที่มีรุ่นในประกาศ ตรวจอุปกรณ์จริงและอะไหล่ หาโปรแกรม ตั้งผู้รับผิดชอบ และจัดอันดับความเสี่ยง ถามช่องทางผู้ผลิตที่ได้รับอนุญาตเรื่องขอบเขต รุ่นแทน และ lead time เครื่องที่ backup กู้คืนไม่ได้ต้องตรวจเรื่องนี้ก่อนผูกมัดการซื้อ ใส่ทั้งวันปิดรับคำสั่งซื้อและกำหนดออกแบบ/ทดลองของโรงงานลงปฏิทิน
วันที่ 31–60 วัดหน้าที่และสมรรถนะฐานของเครื่องสำคัญหนึ่งเครื่อง เริ่มจาก alarm, takt time และการกระจายตำแหน่งที่เก็บได้โดยไม่หยุด วางแผนการเข้าถึงปลอดภัยสำหรับข้อมูลที่เหลือ กำหนดอะไรคงเดิม อะไรเปลี่ยน และฟังก์ชันความปลอดภัยที่ต้องทบทวน ส่งสเปกเดียวกันให้ทุกผู้เสนอราคา ร่าง FAT/SAT โดยเริ่มจากแกนที่มีผลต่อคุณภาพและจุดที่ย้อนระบบยาก
วันที่ 61–90 ทดสอบสถาปัตยกรรมและตัดสินใจจัดซื้อ หากไม่ผ่าน ให้แยกสาเหตุจากโปรแกรม สายสัญญาณ และกลไก ยืนยันวันหยุดเครื่องเมื่ออุปกรณ์ ผลทดลอง บุคลากร และการอนุมัติจากฝ่ายผลิต/คุณภาพครบ พิจารณาอะไหล่รุ่นเก่าเป็นเครื่องมือชั่วคราว ไม่ใช้กำหนดรับซ่อมปี 2036 เป็นการรับประกันความเชื่อถือได้
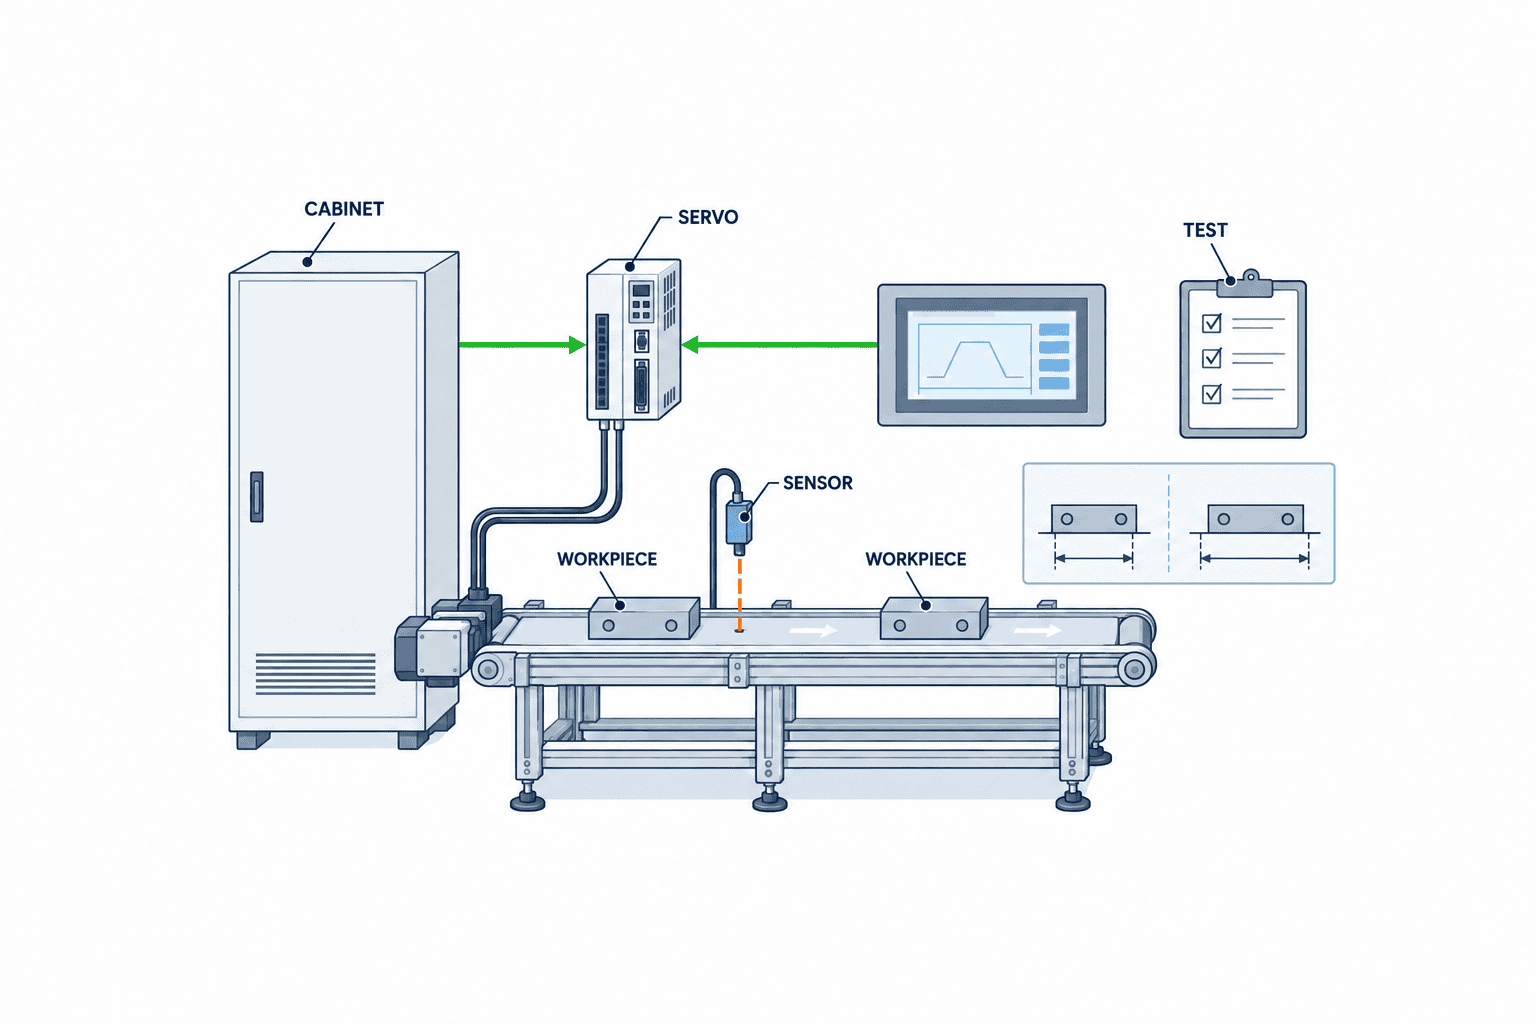
หน้าที่ของฝ่ายต่าง ๆ ในโรงงานไทย
ฝ่ายวิศวกรรมโรงงานดูแลทะเบียนอุปกรณ์ แบบวงจร การเข้าถึงซอฟต์แวร์ และช่วงหยุด ฝ่ายผลิตกำหนดเวลาหยุดที่ยอมรับได้และการผลิตทดแทน ฝ่ายคุณภาพกำหนดชิ้นงานทดลองและเกณฑ์ผ่าน EHS อนุมัติ risk assessment และพฤติกรรมการหยุด ผู้ออกแบบและผู้ติดตั้งรับผิดชอบโครงสร้างใหม่ ตู้ ซอฟต์แวร์ หลักฐาน FAT/SAT และวิธีกู้คืน ตรวจการตีความประกาศ ความเข้ากันได้ของรุ่น การจัดหา การซ่อม และสเปกล่าสุดผ่านช่องทาง Mitsubishi Electric ที่ได้รับอนุญาต รวมถึงหน้าบริการในไทย แยกหน้าที่สนับสนุนผลิตภัณฑ์ของผู้ผลิตออกจากความรับผิดชอบต่อเครื่องทั้งระบบของผู้ติดตั้ง
หากสำนักงานใหญ่ต่างประเทศต้องอนุมัติแบบ ให้เตรียมตารางรุ่น วงจรที่เปลี่ยน และแผนทดสอบที่ทีมญี่ปุ่นและไทยอ่านร่วมกัน คู่มือภาษาไทยต้องตรงข้อความ HMI จริงสำหรับเลือกโหมด home ล้าง alarm และเริ่มใหม่หลัง E-stop เมื่อส่งมอบให้ระบุผู้มีสิทธิ์แก้พารามิเตอร์ ที่เก็บซอฟต์แวร์ลิขสิทธิ์และ backup และวิธีส่งต่อเมื่อช่างย้ายงาน งานปรับปรุงไม่แก้ปัญหาครั้งหน้า หากความรู้ทั้งหมดอยู่ในแล็ปท็อปของคนเดียว
คำถามที่พบบ่อยเกี่ยวกับ MELSEC-Q Motion
PLC MELSEC-Q ทุกตัวเลิกผลิตสิ้นปี 2029 หรือไม่?
ไม่ใช่ 26-22E ครอบคลุมเฉพาะ Motion Controller, Simple Motion Module และรายการเกี่ยวข้องในตาราง 1 ไม่ได้กำหนดวันเดียวให้ CPU, I/O หรือแหล่งจ่ายไฟ MELSEC-Q ทุกตัว ตรวจรุ่นจริงและประกาศแยกของผลิตภัณฑ์อื่น
Q172DSCPU และ Q173DSCPU ใช้รุ่นใดแทน?
ตาราง 2 ระบุ R16MTCPU, R32MTCPU และ R64MTCPU เป็นตัวเลือก iQ-R การเลือกขึ้นกับแกน ฟังก์ชัน และการจัดระบบ ไม่ได้หมายความว่าโปรแกรมเดิมทำงานได้โดยไม่แก้
QD77MS2, QD77MS4, QD77MS16 เปลี่ยนเป็น RD77MS ตรง ๆ ได้ไหม?
ประกาศระบุ RD77MS2, RD77MS4, RD77MS8, RD77MS16 เป็นตัวเลือก ไม่ได้รับรองว่าขั้วต่อ ฐาน เครือข่าย พารามิเตอร์ และการทำงานเหมือนเดิม ต้องตรวจทั้งระบบ
ถ้ารับซ่อมถึงปี 2036 รอปรับปรุงได้ไหม?
รับซ่อมถึง 31 ธันวาคม 2036 ภายใต้ข้อจำกัดอะไหล่ เครื่องสำคัญต้องวางแผนจากเวลาที่ใช้กู้คืน อะไหล่ที่เข้ากันได้ และความเสียหายจากหยุด
Q170MSCPU หรือ Q173DSXY ไม่มีรุ่นแทนตรง ควรทำอย่างไร?
แยกหน้าที่เดิมแล้วออกแบบคอนโทรลเลอร์หรือวงจรความปลอดภัยใหม่ตามความจำเป็น พิสูจน์หน้าที่และความปลอดภัยด้วยการทดสอบ ไม่ใช่แค่เปลี่ยนรหัสรุ่นในใบเสนอราคา
ควรขอราคาเมื่อใด?
เมื่อรู้รุ่นที่ติดตั้ง สถานะ backup หน้าที่แกน และช่วงหยุดโดยประมาณ หากแบบไม่ครบ ให้จ้างสำรวจและประเมินการกู้คืนเป็นขั้นแรก เปรียบเทียบข้อเสนอที่ระบุสิ่งไม่แน่ชัดและเกณฑ์ตรวจรับ แทนราคาก้อนเดียวที่ไม่กำหนดขอบเขต
สรุป: เปลี่ยนประกาศผลิตภัณฑ์ให้เป็นแผนรายเครื่อง
สำหรับ MELSEC-Q Motion ตามรุ่นที่ระบุ 26-22E กำหนดเปลี่ยนเป็นผลิตตามคำสั่งซื้อสิ้นปี 2028 ปิดรับคำสั่งซื้อกันยายน 2029 ยุติผลิตสิ้นปี 2029 และรับซ่อมถึงสิ้นปี 2036 ภายใต้ข้อจำกัดอะไหล่ อย่าตีความว่า Q-series ทุกผลิตภัณฑ์ยุติพร้อมกัน สำรวจรุ่นจริงและหน้าที่ก่อน รุ่นทดแทนจะเป็นแผนที่เชื่อถือได้ต่อเมื่อทดสอบสาย โปรแกรม ไดรฟ์ เอ็นโค้ดเดอร์ วงจรความปลอดภัย HMI และการกู้คืนเทียบฐานเดิมแล้ว กำหนดเกณฑ์ผ่านก่อนล็อกวันหยุดเครื่อง
หากโรงงานของท่านยังอยู่ระหว่างคัดเครื่องที่ได้รับผลกระทบและกำหนดขอบเขตย้ายระบบ สามารถส่งรายชื่อรุ่น ภาพตู้ แบบที่มี และช่วงหยุดที่ต้องการมาปรึกษา TOMAS TECHได้ แม้ยังไม่ได้เลือกโครงสร้างใหม่ ก็เริ่มจากการสำรวจและวางแผนทดสอบได้
เอกสารต้นทาง
ตรวจเมื่อ 2 ตุลาคม 2026 ควรตรวจฉบับล่าสุดของผู้ผลิตก่อนออกแบบหรือสั่งซื้อ


