


ความสำเร็จของระบบขนถ่ายงานหนักอัตโนมัติไม่ได้เริ่มจากการเลือกเครื่องที่โบรชัวร์เขียนว่า “สูงสุด 3,000 กก.” แต่เริ่มจากการเปลี่ยนความเสี่ยงจริงให้เป็นตัวเลขและหลักฐานที่ตรวจสอบได้ ได้แก่ น้ำหนักกดรวมที่จุดรองรับใดบ้าง จะยึดชิ้นงานให้อยู่นิ่งเมื่อหยุดอย่างไร เกิดอะไรขึ้นตรงช่องว่างระหว่างอุปกรณ์ จะกู้คืนเมื่อชิ้นงานติดขัดโดยไม่ใช้วิธีเฉพาะหน้าอย่างไร และพื้นกับฐานรากรับแรงแบบจุดและแรงซ้ำได้หรือไม่ บทความนี้จัดทำสำหรับฝ่ายวิศวกรรมการผลิต วิศวกรรมโรงงาน และจัดซื้อในประเทศไทยที่ต้องขนแบตเตอรี่แพ็ก e-axle แม่พิมพ์ ฟิกซ์เจอร์ขนาดใหญ่ หรือชิ้นงานระดับประมาณ 3,000 กก. ตั้งแต่การจัดทำ RFP จนถึง FAT/SAT
ข่าว TS 7plus เดือนกันยายน 2026 บอกอะไร และไม่ควรตีความอะไรเกินไป
เมื่อวันที่ 11 กันยายน 2026 หน้าเว็บไซต์ Automate.org ของ Association for Advancing Automation (A3) ซึ่งเผยแพร่ในนาม Bosch Rexroth Corporation ประกาศการนำเทคโนโลยีไปแสดงในงาน The Battery Show 2026 และระบุว่าสายพานลำเลียงลูกกลิ้ง TS 7plus ขนชิ้นงานได้สูงสุด 3,000 กก. ข่าวดังกล่าวเป็นประกาศการจัดแสดง ไม่ใช่วันเปิดตัวผลิตภัณฑ์ครั้งแรก ข่าวประชาสัมพันธ์เปิดตัว TS 7plus อย่างเป็นทางการของ Bosch Rexroth ลงวันที่ 31 มีนาคม 2026 จึงต้องไม่สับสนระหว่างสองวันที่นี้
หน้าเว็บผลิตภัณฑ์และข่าวเปิดตัวอย่างเป็นทางการของ Bosch Rexroth ระบุตัวเลขหลักดังนี้
| รายการ | ตัวเลขที่ผู้ขายประกาศ | สิ่งที่โครงการยังต้องยืนยัน |
|---|---|---|
| น้ำหนักลำเลียงสูงสุด | สูงสุด 3,000 กก. | มวลจริงรวมชิ้นงาน พาเลท ฟิกซ์เจอร์ โหลดเยื้องศูนย์ และตัวคูณไดนามิก |
| ขนาดพาเลทมาตรฐาน | สูงสุด 2,200 × 3,000 มม. | จุดรองรับ การแอ่น รูปทรงด้านล่าง และค่าคลาดเคลื่อนของท่าชิ้นงาน |
| ความเร็ว | สูงสุด 24 ม./นาที | ความเร่ง ระยะหยุด takt time ระยะปลอดภัย และความเร็วตอนส่งต่อ |
| ความสูงขนถ่ายต่ำสุด | 350 มม. | การยศาสตร์ ช่องเข้าบำรุงรักษา พิต และสิ่งกีดขวางกับพื้น |
| มอเตอร์ | 180 W / 250 W | ความยาวโซน จำนวนโหลดพร้อมกัน ความชัน แรงเสียดทาน ความถี่เริ่ม และอุณหภูมิ |
ตัวเลขเหล่านี้เป็นสมรรถนะที่ Bosch Rexroth ประกาศสำหรับ TS 7plus ไม่ได้หมายความว่าทุกโครงแบบจะขน 3,000 กก. ที่ 24 ม./นาทีได้พร้อมกันในทุกสภาพแวดล้อม จำนวนพาเลทที่วิ่งพร้อมกัน ความแม่นยำในการหยุด และแรงกระแทกตรงจุดส่งต่อต้องผ่านการเลือก คำนวณ และทดสอบอย่างเป็นทางการ คำว่า “รายแรกของโลก” การลด TCO หรือ availability สูงก็เป็นถ้อยคำของผู้ขาย บทความนี้ไม่ได้รับรองผลิตภัณฑ์ใด แต่ใช้ข่าวดังกล่าวเป็นกรณีเพื่ออธิบายวิธีสร้างข้อกำหนด
สำหรับภาพรวมชนิดและการออกแบบสายพาน โปรดอ่านคู่มือการออกแบบระบบสายพานลำเลียงในโรงงานไทย บทความนี้จะเจาะเฉพาะจุดเสี่ยงของชิ้นงานระดับ 3,000 กก.
กำหนดขอบเขตโหลด ไม่ใช่เขียนเพียงน้ำหนักสูงสุด
ถ้า RFP เขียนแค่ว่า “โหลดสูงสุด 3,000 กก.” ผู้ขายอาจสมมติว่าเป็นโหลดกระจายสม่ำเสมอ ขณะที่เจ้าของโรงงานคิดถึงกรณีเยื้องศูนย์รุนแรง ข้อกำหนดที่ใช้ได้จริงจึงต้องเป็น load envelope ซึ่งรวมทุกสถานะที่คาดการณ์ได้ระหว่างการขนส่ง
สำหรับชิ้นงานทุกตระกูล ควรให้ข้อมูลอย่างน้อยดังนี้
- มวลต่ำสุด ปกติ และสูงสุด รวมชิ้นงาน พาเลท ฟิกซ์เจอร์ อุปกรณ์ยึดชั่วคราว และของเหลวค้าง;
- ความยาว กว้าง สูง และพิกัดจุดศูนย์ถ่วง X/Y/Z พร้อมค่าคลาดเคลื่อน;
- จำนวนและตำแหน่งจุดรองรับ พื้นที่สัมผัส ระดับขั้นด้านล่าง ความแข็ง และแรงกดสัมผัสที่ยอมรับได้;
- ทิศทางขนส่งและท่าที่เกิดจากการเดินหน้า ถอยหลัง หมุน และส่งขวาง;
- ความแข็งของชิ้นงาน การแอ่นที่ยอมรับได้ และพื้นที่ห้ามสัมผัส เช่น ผิวละเอียดหรือคอนเนกเตอร์;
- อุณหภูมิ ฝุ่น น้ำมัน เศษโลหะ ความชื้น สารล้าง และเศษนำไฟฟ้า; และ
- ความผิดปกติที่คาดหมายได้ เช่น ขารองหนึ่งข้างลอย แผ่นรองหาย หรือชิ้นงานเลื่อน
กล่องสี่เหลี่ยมครอบนอกเพียงอย่างเดียวไม่พอ แบตเตอรี่แพ็กขนาดภายนอกเท่ากันอาจมีจุดศูนย์ถ่วงและแรงปฏิกิริยาต่างกันตามตำแหน่งเซลล์ แผ่นหล่อเย็น โครง และฟิกซ์เจอร์ แม่พิมพ์อาจถ่ายน้ำหนักทั้งหมดลงขาขนาดเล็ก ชิ้นหล่อขนาดใหญ่ที่พื้นล่างไม่สม่ำเสมออาจกระแทกลูกกลิ้งเฉพาะจุด แนบรูปมองจากด้านล่างซึ่งแสดงจุดรองรับและภาพฉายจุดศูนย์ถ่วงในทุกท่า
ตรวจสอบแรงกระจุกตัวและแรงปฏิกิริยาที่จุดรองรับก่อน
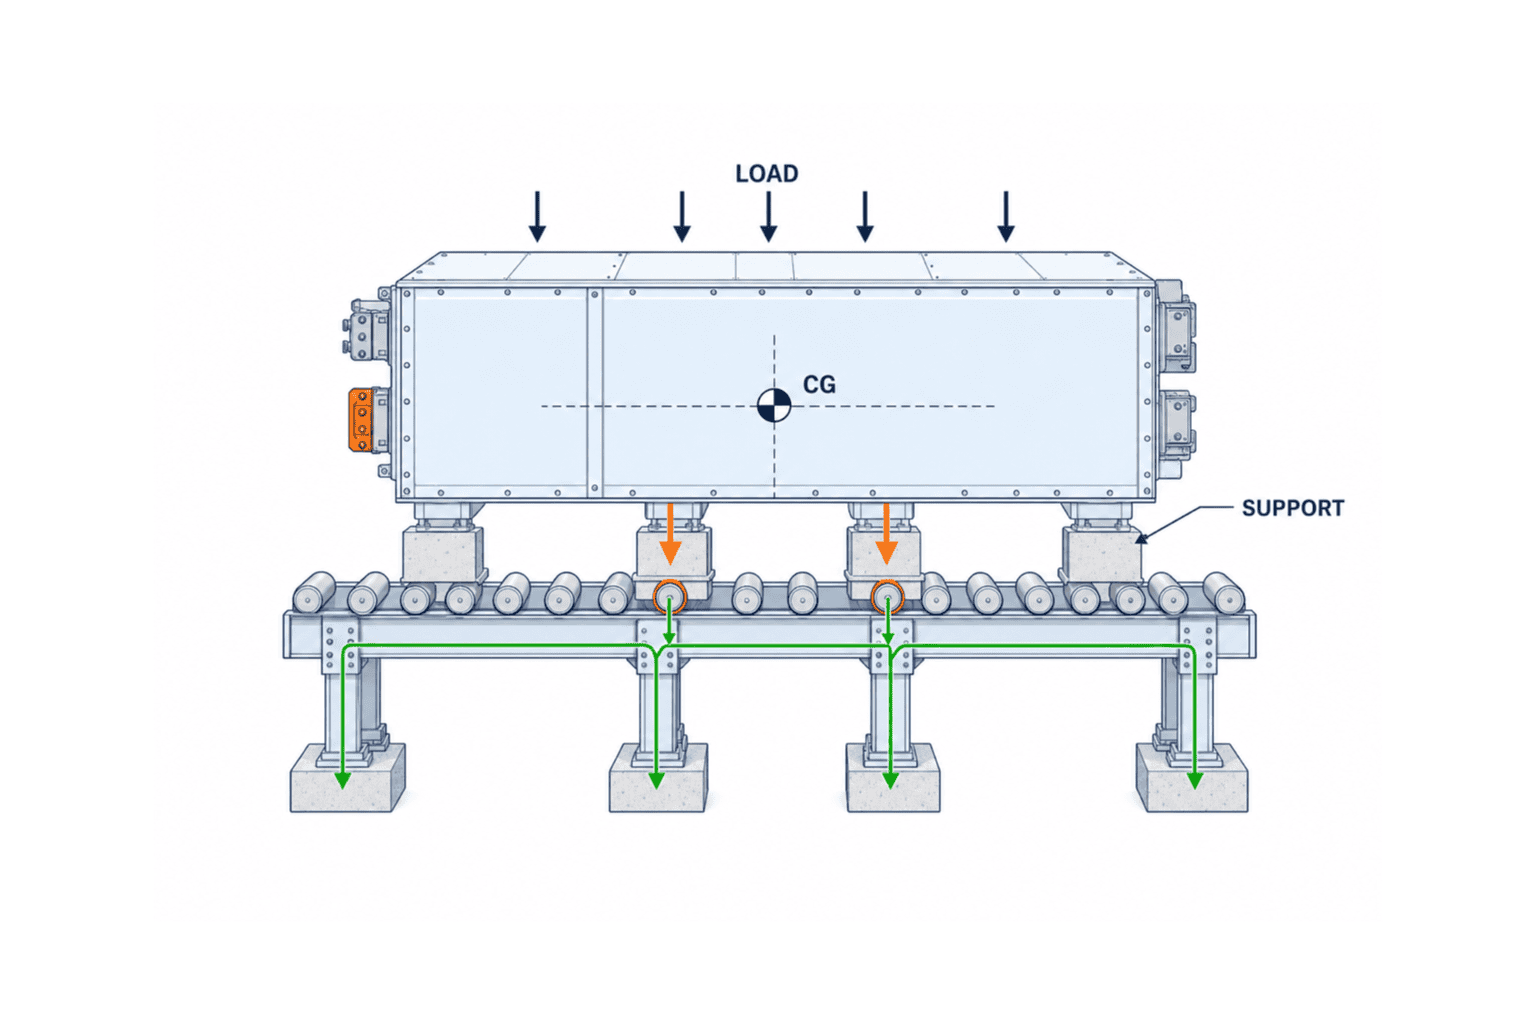
แม้น้ำหนักรวมจะไม่เกินพิกัด ระบบก็เสียหายได้หากโหลดไปรวมที่ลูกกลิ้งหนึ่งตัว ตลับลูกปืนหนึ่งชุด แผ่นพาเลท หรือสต็อปเปอร์เพียงจุดเดียว จึงต้องตรวจแรงปฏิกิริยาเฉพาะที่แยกจากค่ากิโลกรัมรวมของระบบ
ตัวอย่างคำนวณคัดกรองเบื้องต้น
ตัวอย่างต่อไปนี้อธิบายวิธีคิด ไม่ใช่การคำนวณโครงสร้างขั้นสุดท้าย
- มวลชิ้นงาน + พาเลท + ฟิกซ์เจอร์: 3,000 กก. (สมมติ)
- ความเร่งโน้มถ่วง: 9.81 ม./วินาที²
- น้ำหนักสถิต: 3,000 × 9.81 = 29.43 kN
- ตัวคูณไดนามิกเบื้องต้นสำหรับการเร่ง หยุด คลาดเคลื่อนการติดตั้ง และการถ่ายโหลด: 1.3 (สมมติ)
- โหลดออกแบบเพื่อคัดกรอง: 29.43 × 1.3 = 38.26 kN
หากขารองสี่ข้างรับเท่ากันพอดี แต่ละขาจะรับ 9.57 kN แต่ในความเป็นจริง การแอ่นของพื้น พาเลท และชิ้นงานอาจทำให้เหมือนรองรับสามจุด จุดศูนย์ถ่วงที่เยื้องทำให้ขาที่หนักที่สุดรับมากกว่าค่าเฉลี่ยมาก อย่ากำหนดเพียง “หารสี่” แต่ให้ผู้ขายแสดงแรงปฏิกิริยากรณีเลวร้ายด้วยวิธีที่เหมาะสม เช่น statics ของวัตถุแข็ง FEA หรือการวัดด้วยโหลดเซลล์
ในสายพานลูกกลิ้ง ระยะห่างขารองกับ pitch ของลูกกลิ้งอาจทำให้มีลูกกลิ้งเพียงสองตัวรับโหลดชั่วขณะ ตรงช่องส่งต่อจำนวนจุดรองรับลดลง และหากมีต่างระดับ แรงกระแทกจะเพิ่มขึ้น RFP จึงควรกำหนดให้ส่งหลักฐานต่อไปนี้
- แรงปฏิกิริยาสูงสุดที่ลูกกลิ้งในทุกท่าและทุกสถานะการส่งต่อ
- ค่ารับได้และ margin ของลูกกลิ้ง เพลา ตลับลูกปืน เฟรม และจุดยึด
- การแอ่นของพาเลทและการยืนยันว่าด้านล่างไม่แตะระหว่างลูกกลิ้ง
- กรณีโหลดเยื้องและขารองหาย
- สมมติฐานและแหล่งที่มาของแรงเสียดทาน ตัวคูณไดนามิก และคุณสมบัติวัสดุ
ข้อความ “รองรับสูงสุด 3,000 กก.” ในแคตตาล็อกไม่ตอบคำถามเหล่านี้ ควรส่งตาราง load case ชุดเดียวกันให้ผู้เสนอทุกรายเพื่อเปรียบเทียบอย่างเป็นธรรม
การยึดค้างเมื่อหยุด ไม่ควรพึ่งเบรกมอเตอร์อย่างเดียว
ชิ้นงานหนักอาจใช้เวลารอหน้ากระบวนการประกอบ ตรวจ หรือขันยึด มากกว่าเวลาที่กำลังเคลื่อน เมื่อหยุด ระบบชะลอ เบรกมอเตอร์ backlash ของชุดส่งกำลัง แรงเสียดทาน สต็อปเปอร์ ชุดกำหนดตำแหน่ง และแคลมป์มีหน้าที่ต่างกัน
ต้องแยกข้อกำหนดอย่างน้อยห้าประเภท
- หยุดการขนส่ง: ชะลอและหยุดใกล้ตำแหน่งเป้าหมาย
- ยึดค้างระหว่างสะสม: ไม่เลื่อนแม้มีแรงดันจากชิ้นงานหลังหรือพื้นลาดเล็กน้อย
- กำหนดตำแหน่งกระบวนการ: ชิด datum ด้วย repeatability ที่หุ่นยนต์ งานขัน หรือเครื่องวัดต้องการ
- ยึดเพื่อความปลอดภัย: ป้องกันการเคลื่อนโดยไม่ตั้งใจเมื่อคนอาจเข้าพื้นที่อันตราย
- สถานะหลังตัดพลังงาน: พฤติกรรมเมื่อไฟดับ สื่อสารขาด emergency stop หรือ maintenance lockout
แม้มอเตอร์มีเบรก แต่หากมี backlash หรือการแตกหักระหว่างมอเตอร์กับโหลด ก็อาจไม่ถือชิ้นงานได้ ในทางกลับกัน การชนสต็อปเปอร์แข็งด้วยความเร็วสูงทำให้ทั้งสต็อปเปอร์และชิ้นงานเสียหาย จึงต้องกำหนดลำดับฟังก์ชัน: ตรวจจุดเริ่มชะลอ เข้าด้วยความเร็วต่ำ รับแรงด้วยกลไก และจัดตำแหน่ง/แคลมป์เมื่อต้องการ
FAT ต้องใช้มวลสูงสุด จุดศูนย์ถ่วงเลวร้าย แรงเสียดทานต่ำสุด การสะสมต่อเนื่อง ไฟดับ emergency stop และ restart ไม่ใช่แค่พาเลทปกติ ต้องตกลงด้วยว่าไฟกลับแล้วเริ่มอัตโนมัติได้หรือจะต้องตรวจ occupancy การยึด และสถานะกระบวนการก่อนเริ่มด้วยมือ
เปลี่ยนคำว่า zero-pressure accumulation และ segmented drive ให้เป็นการทดสอบ
Bosch Rexroth อธิบายการขับเป็น segment ตามความต้องการสำหรับ TS 7plus และกล่าวถึง zero-pressure accumulation ในหน้าโซลูชันแบตเตอรี่ ข้อความเหล่านี้เป็นคำอธิบายผลิตภัณฑ์ ไม่ใช่การรับประกันโครงการ
ผู้ซื้อควรแปลงเป็นพฤติกรรมที่สังเกตได้
- สะสมพาเลทเต็มโหลดได้กี่ชิ้นโดยไม่สัมผัสกัน;
- ถ้า photoeye เสียหรือถูกบังตลอด upstream จะหยุดล่วงหน้ากี่โซน;
- ป้องกันสองพาเลทเข้าโซนเดียวกันอย่างไร;
- ถ้าข้อมูลในระบบไม่ตรงกับของจริง จะยึดสิ่งใดเป็นหลัก;
- เมื่อเครือข่ายขาด local control จะทำงานต่อหรือหยุดอย่างปลอดภัย;
- หลังไฟกลับจะเทียบ workpiece ID ตำแหน่ง และ process state อย่างไร; และ
- profile เร่ง/ชะลอของพาเลทเปล่ากับเต็มโหลดต่างกันหรือไม่
เรื่องพลังงานก็ต้องกำหนดขอบเขตการวัด ไม่ควรเทียบเพียงกำลังมอเตอร์ ให้รวม pattern การขน การรอ การสตาร์ตพร้อมกัน regeneration ระบบควบคุม ระบบระบายความร้อน และลมอัดถ้ามี การประมาณพลังงานรายปีต้องเปิดเผยชั่วโมงทำงานและการกระจายโหลด
จุดเสี่ยงสูงสุดของชิ้นงานใหญ่คือรอยต่อระหว่างอุปกรณ์
สายตรงอาจทำงานได้ แต่รอยต่อกับ lift, transverse transfer, rotary table, positioning station, AMR, เครน, หุ่นยนต์ หรือสถานีทดสอบอาจล้มเหลว แม้อุปกรณ์สองตัวจะรับ 3,000 กก. ได้ทั้งคู่ ก็ส่งต่ออย่างปลอดภัยไม่ได้หากความสูง ความเร็ว แนวศูนย์ และลำดับรองรับไม่ตรงกัน
| ข้อกำหนด | สิ่งที่ต้องตรึง | หลักฐาน FAT/SAT |
|---|---|---|
| ความสูง | datum, ระดับต่างที่ยอมรับ, ความสูงจริงเมื่อมีโหลด | วัดสี่มุมและกึ่งกลาง |
| แนวศูนย์ | คลาดเคลื่อนข้าง/มุม และ repeatability การหยุด | ทดลองค่าคลาดสูงสุดซ้ำ |
| ความเร็ว | ความเร็วส่ง/รับ และ tolerance การซิงก์ | trend, วิดีโอ, PLC log |
| การรองรับ | จำนวนจุดรองรับขั้นต่ำระหว่างข้ามช่อง | รูป load case และการคำนวณแรง |
| Handshake | Ready/Busy/Occupied/Fault/Permit | I/O list และ fault-injection log |
| ป้องกันไหลย้อน | ยึดเมื่อพื้นลาด drive loss หรือสั่งผิด | ทดสอบไฟดับและเบรก |
| โอน ID | จุดโอน workpiece ID และ process state | MES/PLC log ที่ correlation กัน |
ต้องกำหนดเจ้าของการควบคุมให้ชัดว่าเครื่องต้นทางผลักหรือปลายทางดึง และ PLC ใดรับผิดชอบขณะที่พาเลทคร่อมสองเครื่อง หากทั้งสอง PLC เป็นผู้นำพร้อมกัน หรือทั้งสองรออีกฝ่ายโดยไม่สิ้นสุด จะเกิด jam และความสับสนเมื่อ restart
อย่าใช้ “ให้หน้างานแก้เอง” เป็นแผนกู้ jam
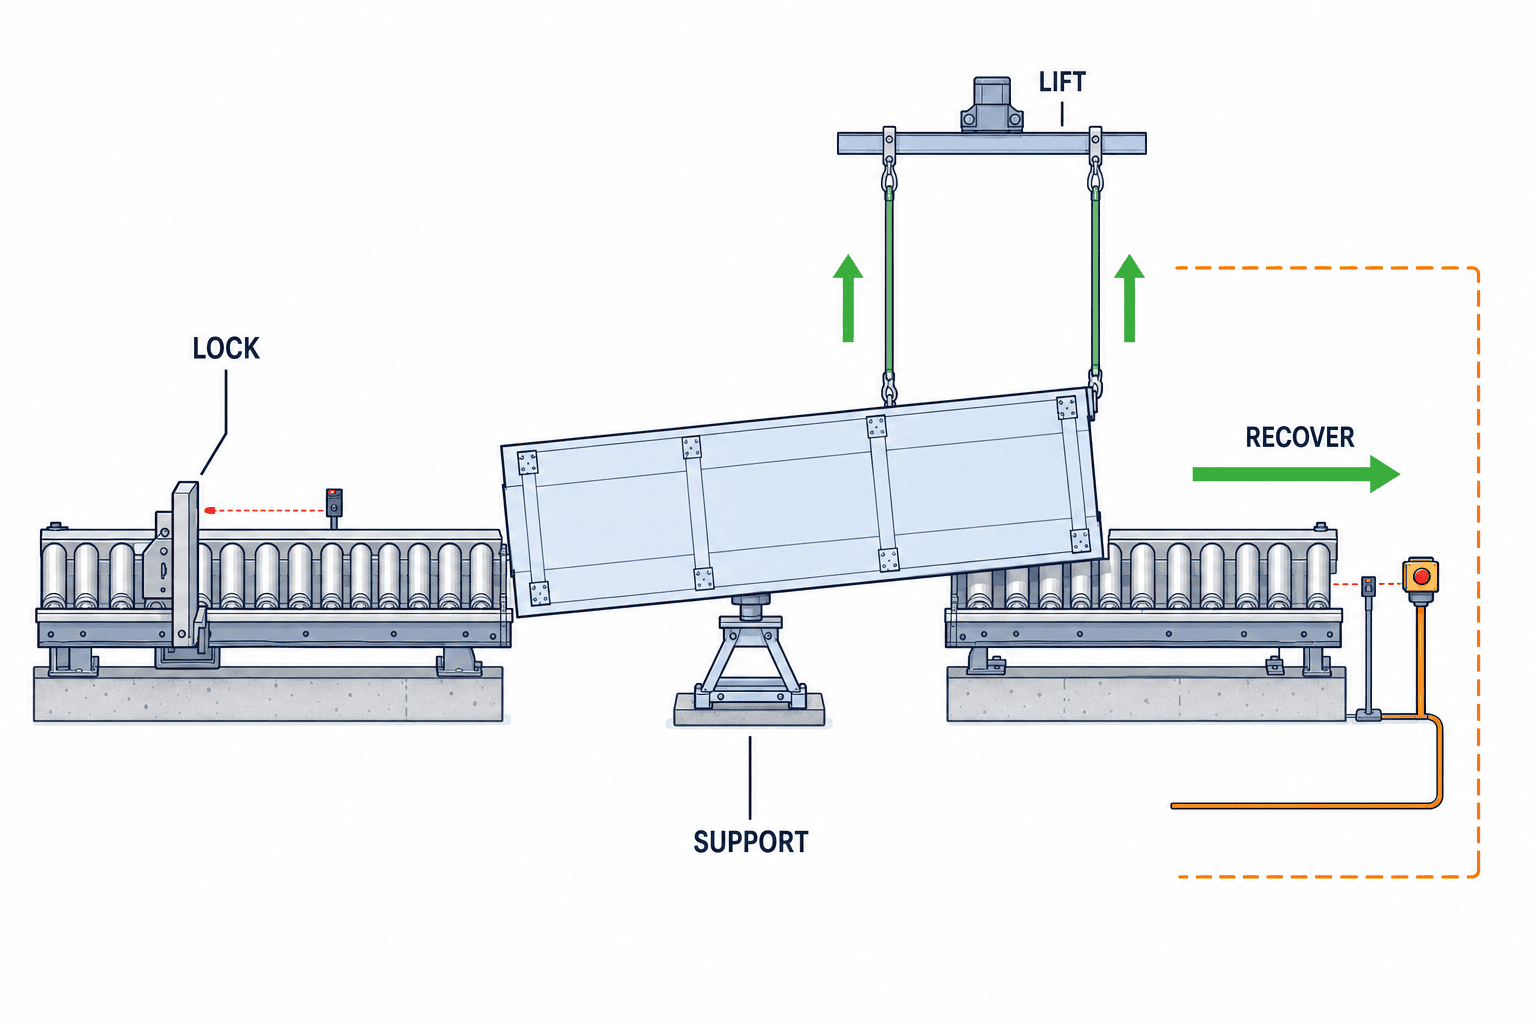
ชิ้นงาน 3,000 กก. ไม่สามารถผลักกลับด้วยมือ การนำโฟล์คลิฟต์เข้าสอดเฉียง ดึงด้วยเครน หรือ bypass เซ็นเซอร์แบบเฉพาะหน้า เพิ่มความเสี่ยงต่อคนและอุปกรณ์ ต้องออกแบบวิธีกู้คืนตั้งแต่ RFP
กรณีตัวอย่างที่ต้องพิจารณา ได้แก่ พาเลทหยุดคร่อมสองโซน ลูกกลิ้งหรือ drive ด้านหนึ่งเสียจนชิ้นงานเอียง สต็อปเปอร์ค้าง ขาพาเลทแตก ID ดิจิทัลย้ายไปขั้นถัดไปแต่ของจริงยังอยู่เดิม ระบบตรวจแบตเตอรี่ผิดปกติห้ามขนต่อ และทุกโซนหยุดหลังไฟ/เครือข่าย/อุปกรณ์ความปลอดภัยขาด
สำหรับแต่ละกรณี ให้กำหนด hazard, detection, stopped state, ขอบเขต isolation, residual energy, recovery fixture, lifting point, access, จำนวนคน, อำนาจ และ restart check หากต้องใช้เครนหรือโฟล์คลิฟต์ ต้องรวมพื้นที่เข้าถึง floor loading ฟิกซ์เจอร์ที่รับรอง พิกัดโหลด interference และ procedure ไว้ในแบบ
Manual mode ไม่ใช่โหมดปิด safety อาจต้องใช้ความเร็วต่ำ hold-to-run มองเห็นโดยตรง จำกัดทิศทาง หนึ่งคำสั่งต่อหนึ่งการเคลื่อน key control และ two-person confirmation ตาม risk assessment ISO 12100 ให้หลักการทั่วไปสำหรับการค้นหา ประเมิน และลดความเสี่ยงตลอดวงจรชีวิต แต่ไม่ได้เลือกมาตรการเฉพาะให้สายพานแต่ละเครื่อง
พื้นและฐานรากไม่ควรตัดสินด้วย kg/m² แบบสถิตเท่านั้น
ระบบขนงานหนักลงน้ำหนักของชิ้นงาน สายพาน พาเลท ฟิกซ์เจอร์ เครื่องมือ คน และอุปกรณ์ข้างเคียงบนพื้น เกิดแรงรวมที่ขา แรงแนวนอนจากการเร่ง/ส่งต่อ และแรงซ้ำบน anchor กับ grout
ตารางโหลดที่ฝ่ายเครื่องจักรส่งให้ฝ่ายโยธาควรมีแรงกด/แรงดึงที่ขาทุกจุด แรง X/Y และ overturning moment, load case ปกติ เต็มโหลด jam maintenance และยก, พิกัด anchor, baseplate, leveling และ grout, settlement/step/slope ที่ยอมรับได้ และขอบเขตสำรวจความหนาพื้น เหล็กเสริม รอยต่อ ระบบฝัง พิต และการเสื่อมจากสารเคมี
ตัวอย่างเช่น หากขาหนึ่งรับ 20 kN บนพื้นที่ 0.02 m² แรงกดเฉลี่ยเท่ากับ 1 MPa แต่ตัวเลขนี้ไม่ใช่การอนุมัติโครงสร้าง ต้องตรวจการดัดของ baseplate แรงกดคอนกรีตเฉพาะที่ punching ระยะขอบ anchor รอยร้าวเดิม และแรงซ้ำโดยผู้เชี่ยวชาญโครงสร้างร่วมกับเจ้าของโรงงาน
สำรวจระดับและ alignment ก่อน SAT และหลังเดินเต็มโหลด ควรวางการสำรวจซ้ำ เช่น 30 และ 90 วัน เพื่อจับ settlement หรือ anchor หลวมระยะแรก ช่วงเวลาดังกล่าวเป็นตัวอย่าง ต้องกำหนดตามสภาพพื้นและคำแนะนำผู้ผลิต
ทำ maintainability ให้เป็นหลักฐานของ availability
แม้เปลี่ยนลูกกลิ้งหรือเซ็นเซอร์หนึ่งตัว สายอาจหยุดหลายชั่วโมงหากเอาพาเลทเต็มโหลดออกไม่ได้ จึงต้องพิสูจน์ด้วยงานจริง ไม่ใช่ตัวเลข MTTR ในสื่อการขาย
RFP ควรขอวิธีนำพาเลทเต็มออกจากทุกโซนสำคัญ, envelope การถอดมอเตอร์/ลูกกลิ้ง/ตลับลูกปืน/เซ็นเซอร์/สต็อปเปอร์, จำนวนอุปกรณ์ข้างเคียงที่ต้องรื้อ, รายการ lifting fixture/jack/stand/lock pin, อะไหล่และ lead time ในไทย/ต่างประเทศ, จุดวินิจฉัยและ limit เปลี่ยน, คู่มือไทย-อังกฤษพร้อมรูปและ LOTO และแผนทดแทนเมื่ออะไหล่เลิกผลิต
ใน FAT ให้เปลี่ยนชิ้นส่วนตัวแทนอย่างน้อยหนึ่งรายการจริง บันทึกเวลาตั้งแต่เริ่ม LOTO จนยืนยัน restart ใน SAT ให้ทีมซ่อมของโรงงานทำซ้ำด้วยเครื่องมือ ทางเข้า แสงสว่าง แท่น และภาษาจริง
การขนส่งในโรงงานแบตเตอรี่ต้องแบ่งโซนตามสถานะ
แบตเตอรี่แพ็กไม่ใช่กล่องหนักธรรมดา ตามสถานะกระบวนการอาจต้องจัดการการจ่ายไฟ พลังงานค้าง ลัดวงจร ฉนวน น้ำหล่อเย็นรั่ว ความร้อน ควัน ก๊าซ และการแยกของเสียหาย มาตรการต่างกันตามเคมี ระดับประจุ สถานะ cell/module/pack กระบวนการ เงื่อนไขอาคาร/ดับเพลิง มาตรฐานลูกค้า และกฎหมาย บทความนี้จึงไม่กำหนดข้อกำหนดป้องกันระเบิดหรือดับเพลิงแบบเดียวให้ทุกกรณี
แบ่งเส้นทางเป็นโซน เช่น (1) ของยังไม่จ่ายไฟหรือเป็นงานกลเป็นหลัก (2) ของมีพลังงานหลังเชื่อมต่อ/ทดสอบ (3) จุดหยุดและแยกชั่วคราวสำหรับของสงสัย (4) ฉุกเฉินสำหรับของเสียหาย ร้อน หรือรั่ว และ (5) พื้นที่ควบคุมสำหรับซ่อม/กู้คืน
ในแต่ละโซน ให้กำหนด permission เข้า เวลาค้างสูงสุด การตรวจอุณหภูมิ/ควัน/ก๊าซ/การรั่วที่จำเป็น การระบายอากาศ การระบายน้ำ fire compartmentation การอพยพ emergency response logic หยุด และจุดแยก หากเซ็นเซอร์ไม่ทราบค่า สื่อสารขาด หรืออ่าน ID ไม่ได้ ระบบไม่ควรถือว่าเป็นของปกติแบบเงียบ ๆ การตัดสินใจต้องทำร่วมกันโดย EHS ดับเพลิง วิศวกรรม Product Safety คุณภาพ และผู้เชี่ยวชาญตาม risk assessment
หากหยุดของผิดปกติกลาง main line อาจขวางของถัดไปและทางหนีไฟ จึงควรคิด isolation bay ที่เบี่ยงเข้าได้ จุดส่งมอบ remote observation และเครื่องมือกู้ด้วยมือตั้งแต่ layout แรก ความจุ เวลาค้างสูงสุด ผู้เฝ้าดู และเงื่อนไขห้ามปล่อยออกต้องเป็นเกณฑ์ FAT/SAT
เปรียบเทียบสายพานคงที่กับ AGV/AMR มากกว่าน้ำหนัก
สายพานคงที่มักเหมาะกับเส้นทางคงที่ ความถี่สูง และตำแหน่งซ้ำแม่น ส่วน AGV/AMR รองรับการเปลี่ยนเส้นทางและหลายปลายทาง แต่เมื่อเป็นงานหนัก สภาพพื้น docking accuracy ความมั่นคงตอนส่งต่อ การชาร์จ การจราจร รถกู้ และพื้นที่เลี้ยวจะเป็นตัวแปรหลัก
ISO 3691-4:2023 ครอบคลุมข้อกำหนดและการตรวจสอบความปลอดภัยสำหรับ driverless industrial trucks รวม AGV/AMR แต่ระบุว่าอุปกรณ์ที่นำทางด้วยกลไกเพียงอย่างเดียว เช่น rail หรือ guide อยู่นอกขอบเขต จึงไม่ใช่มาตรฐานสายพานคงที่แบบครอบจักรวาล และมีร่างฉบับใหม่อยู่ระหว่างจัดทำ หากมี AGV/AMR ต้องยืนยันฉบับ การรับรองในพื้นที่ มาตรฐานลูกค้า และ risk assessment ทั้งระบบ
| ประเด็น | สายพานคงที่ | AGV/AMR |
|---|---|---|
| Throughput | โซน สะสม bottleneck | จำนวนรถ traffic ชาร์จ call delay |
| Transfer | ความสูงและแนวศูนย์คงที่ | docking, พื้นเปลี่ยน, การถ่ายโหลด |
| Safety | guard ช่องเข้า หยุด/ยึด | ตรวจคน ความเร็ว operating zone จุดตัด |
| Recovery | bypass โซนและ fixture | rescue ลาก manual และ network loss |
| Change | เพิ่ม/ย้ายโมดูล | เพิ่ม route/station และควบคุม map |
| Building | ฐาน anchor พื้นที่ถาวร | flatness ระดับต่าง aisle และ charger |
ดูวิธีเปรียบเทียบกว้างขึ้นได้ที่การเลือกอุปกรณ์ Material Handling สำหรับโรงงานไทย และถ้า AMR ต้องส่งต่อกับสายพาน โปรดดูการออกแบบ Conveyor-top AMR
12 ชุดข้อมูลสำหรับ RFP ระบบขนถ่ายงานหนัก
RFP ที่ดีไม่ใช่เอกสารที่บอกผู้ขายว่า “กรุณาเสนอระบบ” แต่ทำให้ input และหลักฐานเปรียบเทียบกันได้
1. ทะเบียนชิ้นงานและพาเลท
แสดงมวล ขนาด CG จุดรองรับ ด้านล่าง ท่าที่อนุญาต จุดยก และผิวห้ามสัมผัสของแต่ละรุ่น รวมรุ่นในอนาคตเป็นแถวแยก
2. ปริมาณและ scenario
ให้ peak window, batch, changeover, rework, พาเลทเปล่า, การสะสมผิดปกติ และแผนเพิ่มผลิต ไม่ใช่ค่าเฉลี่ยอย่างเดียว แปลง takt เป็นจำนวนที่อยู่พร้อมกันและรูปแบบการสะสม
3. Layout และ building datum
ให้พิกัดสำรวจ ระดับพื้น เสา joint พิต ประตู ทางหนี รถยก เครน utility และทางซ่อม พร้อมระบุความแม่นของ drawing และจุดยังไม่ยืนยัน
4. Process interface
กำหนดความสูง ความเร็ว tolerance ตำแหน่ง Ready/Busy/Fault, workpiece ID, quality state และจุดโอน ownership
5. Control philosophy
กำหนด central/distributed, ขอบเขต PLC, network, clock sync, retry, idempotency, communication loss, power return และ manual/auto
6. Safety requirements
นำ safety function, guard, interlock, ขอบเขต emergency stop, stopping time และ PLr มาจาก risk assessment ISO 14120:2015 ให้ข้อกำหนดทั่วไปในการเลือก ออกแบบ และสร้าง guard แบบ fixed และ movable แต่ไม่ได้ครอบคลุม interlocking device หรือทำให้การออกแบบ safety-related control เสร็จสมบูรณ์ด้วยตัวเอง ต้องเชื่อมกับ risk assessment ตาม ISO 12100 และตรวจ ISO 14119, ISO 13849-1:2023, ฉบับในสัญญา การรับใช้ในพื้นที่ และมาตรฐานเครื่องเฉพาะตามความเหมาะสม ISO 13849-1:2023 เองก็ไม่ได้กำหนด safety function หรือ PLr ของงานนี้โดยอัตโนมัติ
7. Electrical requirements
ระบุไฟ bonding short-circuit data ตู้ สาย EMC stop category และเอกสาร IEC 60204-1 ให้ข้อกำหนดทั่วไปสำหรับไฟฟ้าเครื่องจักร แต่ต้องตรวจฉบับในสัญญา การรับใช้ในพื้นที่ กฎหมายไทย มาตรฐานโรงงาน และมาตรฐานเครื่องเฉพาะ
8. Battery/EHS zones
บอกสถานะผลิตภัณฑ์ การตรวจ การแยก ระบายอากาศ ดับเพลิง ระบายของเหลว อพยพ ฉุกเฉิน และผู้รับผิดชอบตามกระบวนการ
9. Performance guarantees
กำหนด throughput, availability, stop repeatability, damage rate, noise, energy พร้อมช่วงวัด exclusion denominator และแหล่งข้อมูล
10. Maintenance และอะไหล่
แยก MTTR เป็นงานตัวแทน ระบุเครื่องมือ access consumable stock ในประเทศ ระยะเวลาส่ง training และภาษา
11. FAT/SAT และหลักฐาน
ทำ template สำหรับ test ID, prerequisite, input, expected/actual, instrument, raw log, video, deviation, retest และ approver
12. Responsibility และ change control
ใช้ RACI หรือเทียบเท่าสำหรับเครื่องจักร โยธา ดับเพลิง network MES เครื่องข้างเคียง ยก/กู้ และ compliance กำหนด trigger คำนวณและทดสอบใหม่เมื่อ load envelope safety cycle หรือ zone เปลี่ยน
การทดสอบ FAT/SAT ที่ทิ้งหลักฐานตรวจสอบได้
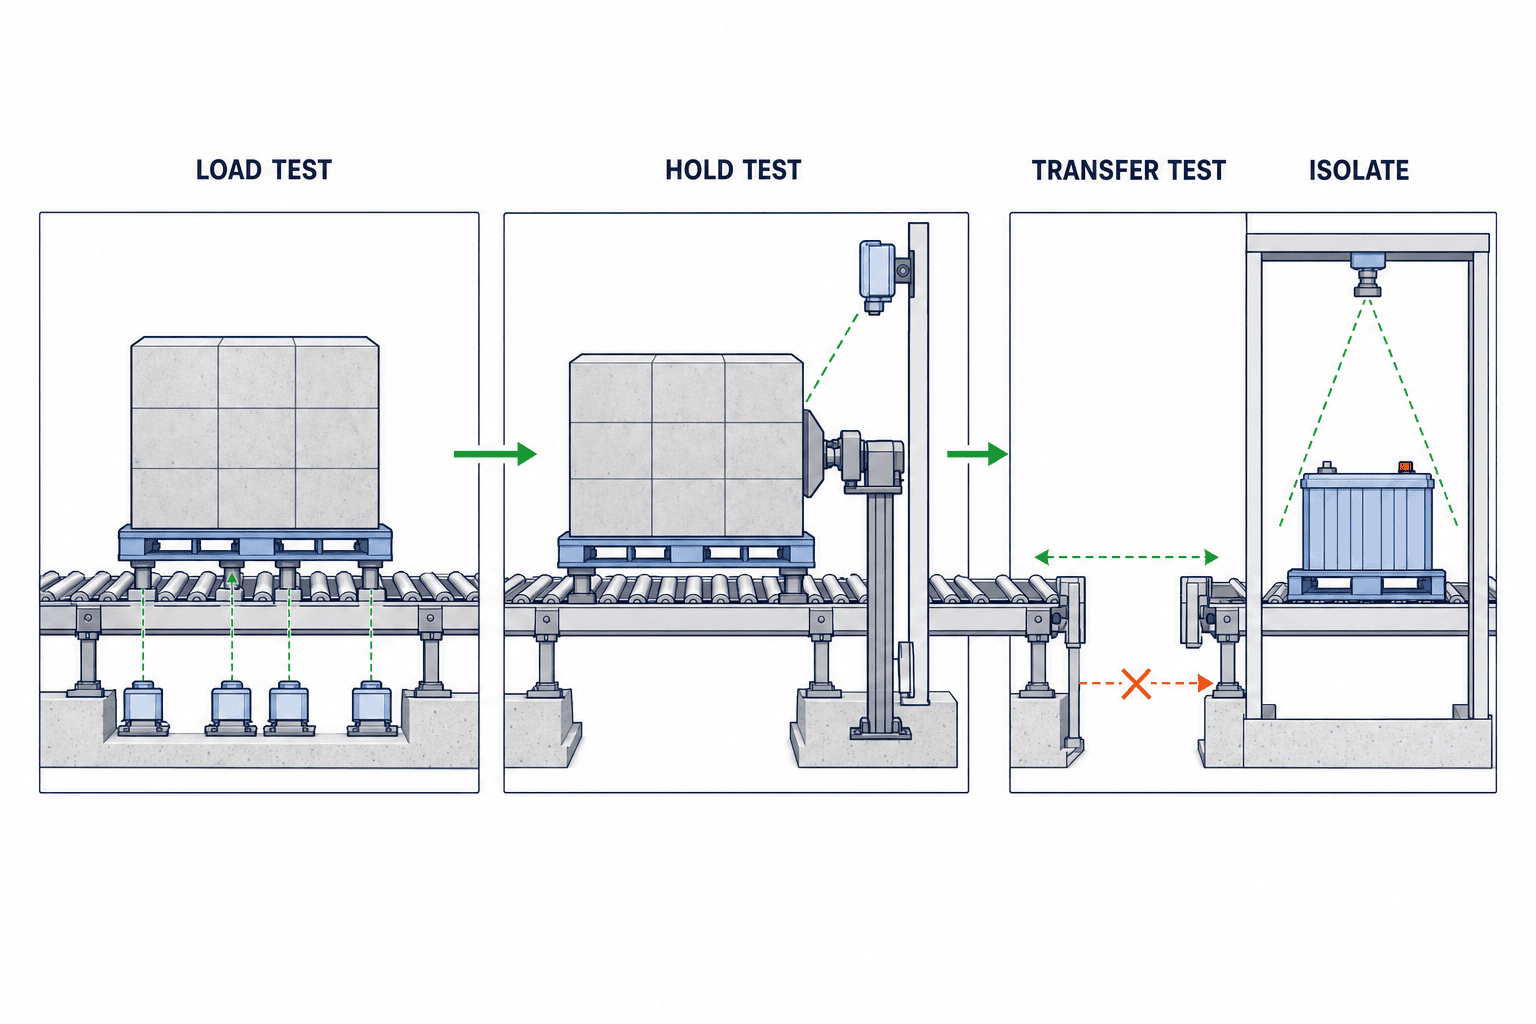
FAT ตรวจแบบและการผลิตที่ผู้ขาย ส่วน SAT ตรวจพื้น ไฟ เครือข่าย เครื่องข้างเคียง คน และ procedure จริง FAT ไม่แทน SAT และทั้งสองไม่แทนการตรวจตามกฎหมาย risk assessment หรือ functional-safety validation
| การทดสอบ | Input / เงื่อนไข | ตัวอย่างเกณฑ์ผ่าน | หลักฐาน |
|---|---|---|---|
| โหลดเยื้องสูงสุด | มวลสูงสุด CG เลวร้าย จุดรองรับต่ำสุด | การแอ่น อุณหภูมิ กระแสใน limit | ใบรับรองโหลด ค่าอ่าน วิดีโอ |
| รอยต่อคลาด | ต่างระดับ/แนวศูนย์ที่ยอมรับสูงสุด | ไม่ชน ไม่ติด ไม่เสียจุดรองรับ | survey, current/acceleration log |
| ยึดเมื่อหยุด | มวลสูงสุด friction ต่ำ ไฟดับ | เคลื่อนในเกณฑ์ ไม่มี restart เอง | displacement, state, PLC log |
| Sensor fault | บัง ตัดสาย สัญญาณขัดกัน | upstream หยุด ไม่มี false entry | I/O, alarm, ตำแหน่งจริง |
| เข้าโซนซ้ำ | คำสั่งชนกัน | ปฏิเสธหนึ่งคำสั่งและคง safe state | command/rejection log |
| Communication loss | ตัด PLC/MES/supervisory แยกกัน | local behaviour ตามนิยามและ reconcile | timeline, queue, ผลเทียบ |
| Emergency stop | ทุกความเร็ว มวล ตำแหน่ง | หยุด/ยึดตาม risk assessment | stopping time/distance ซ้ำ |
| Jam recovery | คร่อม เอียง drive เสีย | กู้ตาม procedure ไม่ด้นสดอันตราย | LOTO, video, เวลา |
| Battery abnormal | จำลองอุณหภูมิ/รั่ว/ID ไม่ทราบ | ห้ามขน แยก เตือน แจ้ง | sensor, route, notification |
| เปลี่ยนชิ้นส่วน | roller/motor/sensor ตัวแทน | ใช้เครื่องมือ คน เวลา ตามแบบ | deviation เวลา restart check |
| Capacity run | product mix ตัวแทน | flow, fault rate, accumulation ตามตกลง | raw log, stop class, สูตร |
เปลี่ยนตัวเลขให้เป็นเกณฑ์รับมอบ
“20 ชิ้นต่อชั่วโมง” หมายถึงเฉลี่ยหนึ่งชิ้นทุกสามนาทีเท่านั้น ถ้า 10 ชิ้นมาพร้อมกันและสถานีถัดไปหยุด 15 นาที ค่าเฉลี่ยไม่บอก buffer ที่ต้องใช้ ต้องใช้ตารางหรือ discrete-event model ที่เปิดเผย arrival distribution, downtime และ recovery rate
“availability 99%” ก็ไม่ชัดหากไม่กำหนด planned stop, ความเสียหายจากเครื่องข้างเคียง, recovery time, denominator และช่วงสังเกต ตัวอย่าง ถ้าในการทดสอบ 8 ชั่วโมงมีหยุดที่เป็นความรับผิดชอบของเครื่อง 12 นาที operating-time ratio แบบง่ายคือ (480−12)÷480 = 97.5% แต่การทดสอบแปดชั่วโมงครั้งเดียวไม่พิสูจน์ availability ระยะยาว ต้องแยก initial capability run ออกจาก warranty measurement
หากไม่มีชิ้นงานจริงใน FAT ใช้ load fixture ได้ แต่ต้องเลียนแบบมวล CG แรงที่ขา รูปด้านล่าง และ stiffness ไม่ใช่แค่น้ำหนักรวม น้ำหรือแผ่นเหล็กอาจเลื่อน CG จึงต้องประเมินการยึดและความเสี่ยงยก ใน SAT ควรใช้ของจริงเมื่อทำได้ และบันทึกความต่างจาก dummy
เขียนมาตรฐานใน RFP โดยไม่กล่าวเกินขอบเขต
คำว่า “เป็นไปตาม ISO” เพียงบรรทัดเดียวไม่บอก scope, edition, responsibility หรือ evidence ควรเขียนเฉพาะเจาะจงว่าใช้ ISO 12100:2010 เป็นกรอบ risk assessment ครอบคลุม intended use, foreseeable misuse และ lifecycle พร้อมตรวจสถานะมาตรฐาน ณ วันทำสัญญา; พิจารณา ISO 14120:2015 สำหรับการเลือก ออกแบบ และสร้าง fixed/movable guard โดยไม่ใช้แทนข้อกำหนด interlock หรือ safety-related control และตรวจความสัมพันธ์กับ ISO 14119/ISO 13849; ใช้วิธีที่เหมาะสม เช่น ISO 13849-1:2023 สำหรับ safety-related control พร้อม safety function, PLr rationale, architecture, component data, calculation และ verification/validation; ใช้ IEC 60204-1 ฉบับที่ระบุในสัญญาร่วมกับกฎท้องถิ่นและมาตรฐานโรงงาน; และหากมี AGV/AMR ให้ตรวจ scope/edition ของ ISO 3691-4 รวม operating zone ไม่ควรนำไปใช้กับสายพานคงที่โดยอัตโนมัติ
ISO 12100:2010 ได้รับการยืนยันในปี 2022 แต่ ISO แสดงว่ามีร่างฉบับทดแทนอยู่ระหว่างจัดทำ ISO 3691-4:2023 ก็มีร่างฉบับใหม่ โครงการระยะยาวจึงต้องระบุวันที่มาตรฐานฐาน การจัดการเมื่อฉบับเปลี่ยน และความรับผิดชอบค่า redesign
Gate สำหรับตัดสินใจนำไปใช้
- Input complete: แสดงสิ่งที่ยังไม่ทราบเรื่องมวล CG จุดรองรับ ปริมาณ abnormal พื้น และ interface พร้อม owner/กำหนดเสร็จ
- Local load and transfer: ตรวจ roller pallet stop frame และพื้นด้วย load case เดียวกัน แก้ transfer gap และเจ้าของ control
- Safety and recovery: ทบทวน safety function, guard, retention, LOTO, recovery, battery abnormal, power/network loss
- FAT with evidence: ทดสอบ max/eccentric load, stop, transfer, fault injection, jam recovery, maintenance และปิด deviation
- SAT in real environment: ตรวจพื้น interface network operator ชิ้นงานจริง และ EHS; conditional acceptance ต้องมี owner มาตรการชั่วคราว due date และ retest
- Measurable warranty: เก็บ stop reason, current, temperature, occupancy, jam, maintenance และ damage ด้วยนิยามเดียวกับสูตรรับประกัน
ข้อผิดพลาดที่พบบ่อย
- เปรียบเทียบราคาโดยดูเฉพาะกิโลกรัมสูงสุด ทำให้แต่ละรายสมมติจุดรองรับต่างกัน
- ใช้ความเร็วสูงสุดแทน takt โดยไม่รวม acceleration, accumulation, transfer และ process wait
- ถือว่า motor off คือการยึด โดยไม่แยก stop, hold, locate และ safety restraint
- ตรวจพื้นหลังผลิตเครื่องแล้ว จน anchor ชน joint, rebar หรือ pit
- ตัด jam recovery ออกจาก FAT ทำให้หน้างาน bypass safety เป็นปกติ
- ส่ง battery abnormal ไปเส้นปกติ ทำให้ทั้งไลน์และทางหนีถูกขวาง
- เขียนเพียงเลขมาตรฐาน ไม่ระบุ edition scope evidence และ responsibility
- รับวิดีโอ FAT อย่างเดียวโดยไม่มีโหลด calibration, PLC log และ deviation
- ถือที่ว่างใน CAD เป็น maintenance access ทั้งที่ไม่มี removal path และ lifting gear
FAQ ระบบขนถ่ายงานหนักอัตโนมัติ
ควรมี design margin กี่เปอร์เซ็นต์?
ไม่มีเปอร์เซ็นต์เดียวสำหรับทุกงาน ต้องประเมิน dynamic, eccentricity, support, transfer impact, material variation, fatigue และ future workpiece แยกกัน “เผื่อ 30%” ใช้เปรียบเทียบเบื้องต้นได้ แต่ไม่แทนการคำนวณโครงสร้างและความปลอดภัยขั้นสุดท้าย
ชิ้นงาน 3,000 กก. ควรใช้ roller conveyor หรือ AGV?
สายพานอาจเหมาะกับเส้นทางคงที่ ความถี่สูง และตำแหน่งแม่น AGV/AMR อาจเหมาะเมื่อเส้นทางเปลี่ยนหรือมีหลายปลายทาง ต้องเทียบพื้น traffic docking rescue charging และ transfer stability ไม่ใช่น้ำหนักอย่างเดียว
โรงงานแบตเตอรี่ควรตัดสินใจอะไรก่อน?
กำหนดสถานะผลิตภัณฑ์และการตอบสนองความผิดปกติ ได้แก่ energized/charge state, residual energy, การตรวจอุณหภูมิ/ควัน/รั่ว จุดแยก และ procedure EHS/ดับเพลิง แล้วจึงเลือกวิธีขนส่ง
ถ้าแบบยังไม่ครบตอน RFP ควรทำอย่างไร?
สร้าง assumption register ระบุค่า แหล่งที่มา ผลกระทบ owner วันยืนยัน และขอบเขตคำนวณใหม่ หากจุดรองรับหรือ CG ยังไม่ทราบ ให้แยก budget quotation จาก firm quotation
FAT และ SAT คือทดสอบเดิมซ้ำหรือไม่?
ไม่ใช่ FAT ตรวจเครื่องและ control ที่ผู้ขาย SAT ตรวจการรวมกับพื้น เครื่องข้างเคียง utility network operator และ EHS จริง มีทั้งรายการซ้ำและรายการเฉพาะแต่ละช่วง
คำว่า “สูงสุด 3,000 กก.” ในแคตตาล็อกคือ safe operating load ของไลน์เราหรือไม่?
เป็นขีดจำกัดที่ประกาศของตระกูลผลิตภัณฑ์ ไม่ใช่การอนุมัติโครงแบบหนึ่งโดยอัตโนมัติ ต้องเลือกและประเมินความเสี่ยงอย่างเป็นทางการตามพาเลท ฟิกซ์เจอร์ โหลดเยื้อง ความเร็ว การส่งต่อ และสิ่งแวดล้อม
โครงการในไทยอาจได้สิทธิ BOI หรือไม่?
ข้อมูลครึ่งแรกปี 2026 ที่มาจาก BOI รายงาน 132 คำขอ มูลค่าประมาณ 17.2 พันล้านบาท ภายใต้มาตรการ Smart and Sustainable Industry สำหรับการปรับเครื่องจักร เทคโนโลยีดิจิทัล ระบบอัตโนมัติและหุ่นยนต์ ตัวเลขนี้แสดงกิจกรรมการลงทุน ไม่ได้ยืนยันสิทธิของโครงการสายพานใด ควรตรวจประเภทกิจการ กำหนดเวลา วงเงิน เงื่อนไข local content และขั้นตอนล่าสุดกับ BOI หรือผู้เชี่ยวชาญ
สรุป: รับมอบเพราะระบบหยุด ยึด และกู้คืนได้ ไม่ใช่เพียงเพราะเคลื่อนที่ได้
สำหรับระบบขนถ่ายงานหนักระดับ 3,000 กก. payload ในแคตตาล็อกเป็นเพียงจุดเริ่ม ต้องสร้าง load envelope รวมชิ้นงาน พาเลท และฟิกซ์เจอร์ ตรวจ CG และแรงที่จุดรองรับ ออกแบบ stopped-load retention, transfer, jam recovery, floor/foundation, maintainability และ battery abnormal response เป็นระบบเดียว RFP ต้องตรึง input และ responsibility ส่วน FAT/SAT ต้องทดสอบทั้งโหลดเยื้อง ต่างระดับ ไฟดับ sensor fault, communication loss, double entry, abnormal isolation และการเปลี่ยนชิ้นส่วน พร้อมหลักฐานตรวจสอบได้
TOMAS TECH สามารถช่วยโรงงานในประเทศไทยตั้งแต่การจัดระเบียบข้อมูลชิ้นงาน/จุดรองรับ การเปรียบเทียบผู้ขาย การทำ RFP ระบบขนถ่ายงานหนัก การเชื่อม PLC/MES ไปจนถึงการวางแผนหลักฐาน FAT/SAT สามารถ ติดต่อเรา ได้ตั้งแต่ช่วงเปรียบเทียบแนวคิด หรือก่อนแปลงค่าน้ำหนักสูงสุดให้เป็นเกณฑ์รับมอบ
แหล่งอ้างอิง
- Bosch Rexroth, “Transfer system TS 7plus”: https://www.boschrexroth.com/en/de/products/industrial-solutions/assembly-technology/conveyor-and-transfer-systems/ts-7plus-transfer-system/
- Bosch Rexroth, ข่าวเปิดตัว TS 7plus (31 มี.ค. 2026): https://www.boschrexroth.com/en/us/company/press/bosch-rexroth-announces-next-generation-conveyor-capable-of-transporting-heavy-payloads-up-to-3000kg-7872.html
- Bosch Rexroth, “Battery Production Solutions”: https://www.boschrexroth.com/en/at/industries/battery-production/
- Thailand BOI / OSOS, สรุปการลงทุนครึ่งแรกปี 2026 (23 ก.ค. 2026): https://osos.boi.go.th/EN/news/2430/Thailand-Secures-43-6bn-1H-2026-Investment-Surge-as-Big-Tec/
- ISO 12100:2010: https://www.iso.org/standard/51528.html
- ISO 14120:2015: https://www.iso.org/standard/59545.html
- ISO 13849-1:2023: https://www.iso.org/standard/73481.html
- IEC 60204-1:2016 + AMD1:2021: https://webstore.iec.ch/en/publication/26037
- ISO 3691-4:2023: https://www.iso.org/standard/83545.html
- Association for Advancing Automation (A3 / Automate.org), Bosch Rexroth Corporation, ประกาศ The Battery Show 2026 (11 ก.ย. 2026): https://www.automate.org/motion-control/news/new-heavy-payload-conveyance-tightening-technology-and-innovative-controls-highlight-bosch-rexroths-booth-at-the-battery-show-2026
บทความนี้เป็นแนวทางทั่วไปด้านการออกแบบและจัดซื้อจากข้อมูลสาธารณะที่ตรวจสอบถึงวันที่ 20 กันยายน 2026 ไม่ทดแทนการคำนวณโครงสร้าง การประเมิน functional safety การปฏิบัติตามกฎหมาย หรือวิศวกรรมอัคคีภัย/อาคารของโครงการจริง


