


ยกกล่องกระดาษลูกฟูกที่วางซ้อนอยู่บนพาเลททีละกล่อง แล้ววางลงบนสายพานลำเลียง ตัวงานเองเรียบง่ายมากจนอธิบายให้ผู้มาดูงานฟังได้ภายในไม่ถึง 30 วินาที แต่พอเริ่มพิจารณาระบบอัตโนมัติสำหรับงานรื้อพาเลทหรือ depalletizing จริงจัง สมมติฐานสำหรับการตีราคากลับไม่ตรงกัน สเปกไม่นิ่ง ผ่านไปครึ่งปีเรื่องก็ยังไม่ถูกเสนอขออนุมัติ บทความนี้จะคลี่ความรู้สึกขัดใจที่ว่าดูเหมือนง่ายแต่กลับตัดสินใจไม่ได้ ออกมาเป็นสามมุม คือทางแยกของรูปแบบเครื่อง โครงสร้างของค่าใช้จ่าย และวิธีคิดเรื่องการคืนทุน
ทำไมการพิจารณาระบบอัตโนมัติงานรื้อพาเลทจึงยืดเยื้อ – ความไม่สมมาตรกับงานจัดเรียงขึ้นพาเลท
การจัดเรียงคืองานที่เรากำหนดเอง ส่วนการรื้อคืองานที่ต้องอ่านของจริง
การจัดเรียงสินค้าขึ้นพาเลท (palletizing) กับการรื้อสินค้าลงจากพาเลท (depalletizing) ดูเผินๆ เหมือนเป็นงานที่สมมาตรกัน เพียงแค่สั่งให้อุปกรณ์ชุดเดียวกันทำงานกลับทิศเท่านั้น แต่ในแง่ความยากของการทำระบบอัตโนมัติ สองงานนี้เป็นคนละงานกันโดยสิ้นเชิง
ฝั่งจัดเรียงขึ้นพาเลทนั้น เราเป็นคนกำหนดเองว่าจะวางกล่องขนาดไหน กี่ชั้น ด้วยรูปแบบใด รูปแบบการจัดเรียงคือค่าที่ออกแบบไว้ล่วงหน้า หุ่นยนต์เพียงวางกล่องลงบนพิกัดที่กำหนดไว้ การสอนตำแหน่งหรือ teaching ก็เตรียมไว้เท่าจำนวนรูปแบบก็เพียงพอ แนวคิดเรื่องการเลือกอุปกรณ์และราคาของงานจัดเรียงขึ้นพาเลท เราได้เรียบเรียงไว้แล้วในราคาและการนำหุ่นยนต์จัดเรียงพาเลทมาใช้งาน
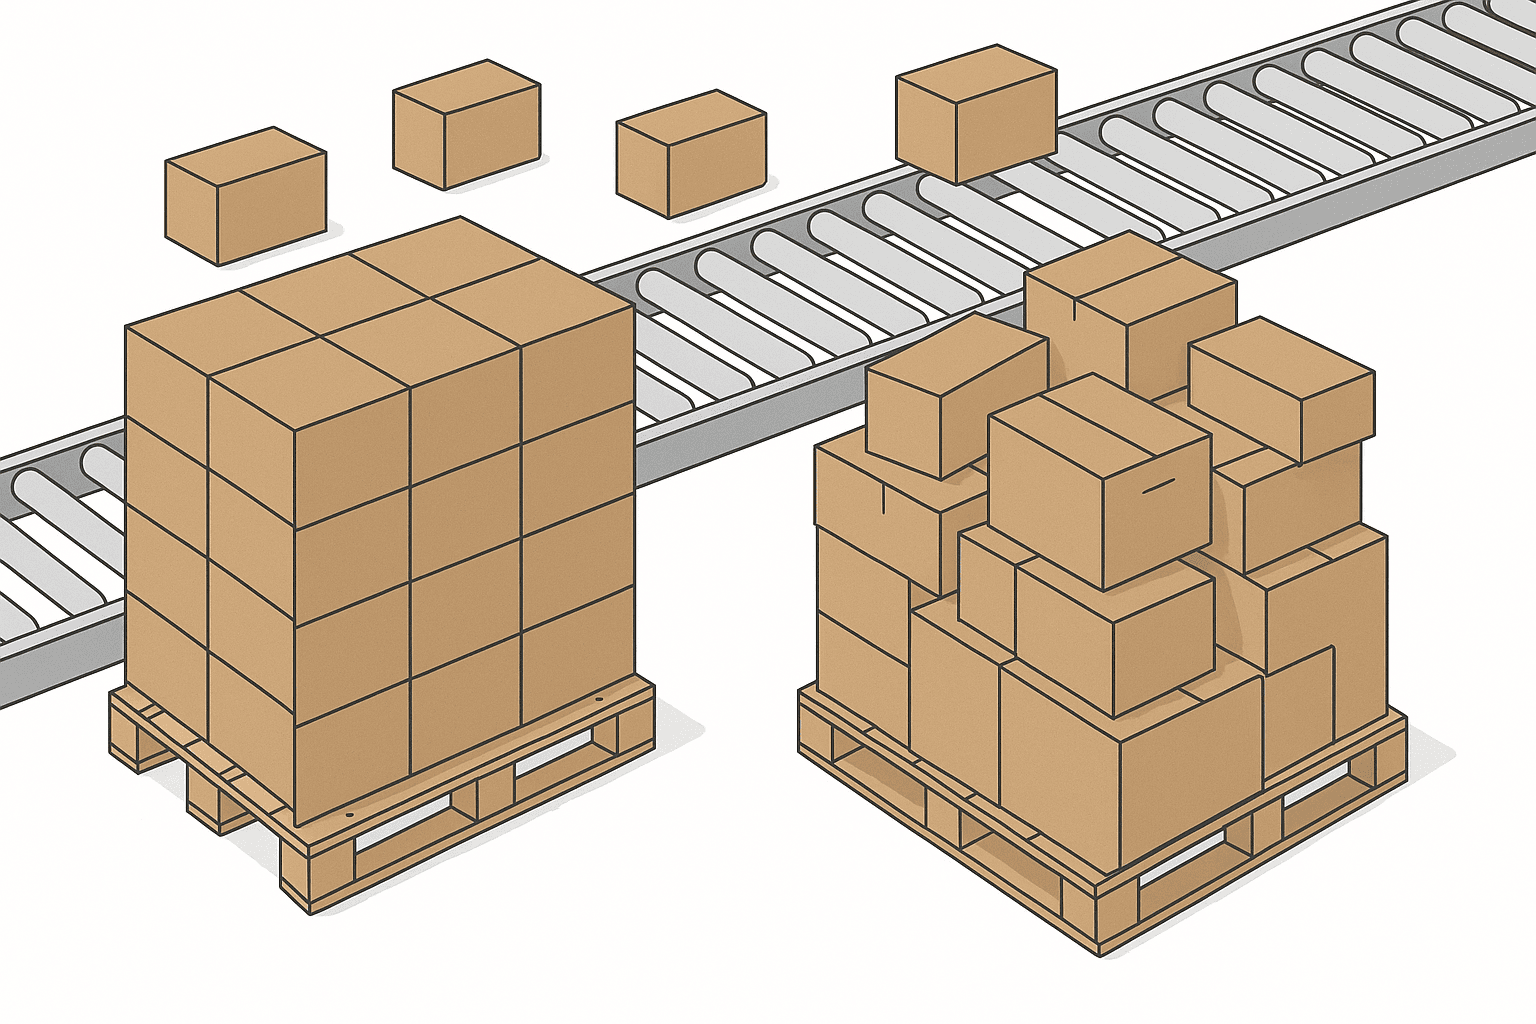
ฝั่งรื้อลงจากพาเลทกลับตรงกันข้าม พาเลทที่มาถึงตรงหน้าจะมีลักษณะการวางสินค้าแบบใด เราไม่ได้เป็นคนกำหนด ชั้นสินค้าเลื่อนออกจากแนวเพราะแรงสั่นสะเทือนระหว่างขนส่ง กล่องเสียรูปเพราะแรงรัดของฟิล์มยืด ซัพพลายเออร์เปลี่ยนกระบวนการผลิตทำให้ขนาดกล่องเปลี่ยนไป 5mm การจัดเรียงคืองานที่เรากำหนด ในขณะที่การรื้อคืองานที่ต้องอ่านความเป็นจริงซึ่งมาถึงหน้างาน ความไม่สมมาตรตรงนี้เองที่ผลักระดับความยากของการพิจารณาขึ้นไปโดยตรง
เหตุผลที่แท้จริงว่าทำไมใบเสนอราคาถึงเทียบกันไม่ได้
ติดต่อผู้รับเหมาระบบหรือ system integrator ไปหลายราย แต่ราคาที่ได้กลับต่างกันถึง 3 เท่า นี่คือเรื่องที่ได้ยินบ่อยมากในงานปรึกษาเรื่องระบบอัตโนมัติสำหรับการรื้อพาเลท สาเหตุส่วนใหญ่อยู่ที่แต่ละรายตั้งสมมติฐานเรื่องช่วงความแปรผันของลักษณะการวางสินค้าไว้ไม่เท่ากัน
บริษัท A ตั้งสมมติฐานว่ามีเฉพาะกล่องกระดาษลูกฟูกชนิดเดียวที่วางเรียบร้อย จึงเสนอหัวจับแบบดูดสุญญากาศแบบเรียบง่ายบวกกับการสอนตำแหน่งแบบตายตัว ส่วนบริษัท B เผื่อการเพิ่มความหลากหลายของสินค้าในอนาคต จึงรวมระบบวิชัน 3 มิติและการรองรับพาเลทคละสินค้าเข้าไปในราคาด้วย เมื่อสมมติฐานต่างกัน ราคาต่างกัน 3 เท่าจึงเป็นเรื่องปกติ และนี่ไม่ใช่ความต่างของความสามารถทางเทคนิคของแต่ละราย แต่เป็นผลจากการที่ฝ่ายผู้สั่งซื้อติดต่อออกไปโดยยังไม่ได้นิยามเงื่อนไขของลักษณะการวางสินค้า
พูดอีกอย่างคือ การพิจารณาที่ยืดเยื้อนั้น ส่วนใหญ่อย่างท่วมท้นไม่ได้เกิดเพราะเทคโนโลยียาก แต่เกิดเพราะยังนิยามไม่เสร็จว่าจะทำอะไรให้เป็นอัตโนมัติกันแน่
สามโจทย์ที่ต้องรับมือกับความไม่แน่นอนของลักษณะการวางสินค้า
ในบทความอธิบายของผู้รับเหมาระบบหุ่นยนต์ ได้ยกโจทย์ทางเทคนิคของกระบวนการรื้อพาเลทไว้สามข้อ คือการรองรับชิ้นงานที่คละกัน การรองรับตำแหน่งที่เคลื่อนออกจากแนว และการป้องกันกองสินค้าพังทลาย ทั้งสามข้อล้วนเป็นประเด็นที่ตั้งอยู่บนสมมติฐานว่าต้องมีระบบวิชัน รายละเอียดถูกเรียบเรียงไว้ในโจทย์ของกระบวนการรื้อพาเลทและระบบวิชัน
การรองรับชิ้นงานที่คละกัน หมายถึงการจัดการกับสภาพที่บนพาเลทใบเดียวมีกล่องต่างขนาดหรือต่างชนิดวางซ้อนกันอยู่ การรองรับตำแหน่งที่เคลื่อนออกจากแนว หมายถึงการรับรู้ตำแหน่งจริงของกล่องที่ขยับระหว่างการขนส่งแล้วชดเชยจุดจับ ส่วนการป้องกันกองสินค้าพังทลาย หมายถึงการควบคุมลำดับการหยิบออก เพื่อไม่ให้ชั้นล่างหรือชั้นข้างเคียงถล่มลงในจังหวะที่หยิบกล่องชั้นบนออกไป
ทั้งสามข้อนี้ไม่มีข้อไหนแก้ได้ด้วยการสอนตำแหน่งแบบตายตัวเพียงอย่างเดียว จำเป็นต้องมีการวัดพื้นผิวด้านบนของพาเลท ประมาณเส้นขอบและท่าทางของกล่อง แล้วตัดสินลำดับการหยิบออกแบบพลวัต ตรงนี้เองที่ระบบวิชัน 3 มิติกลายเป็นองค์ประกอบที่ขาดไม่ได้ ส่วนแนวคิดเรื่องค่าใช้จ่ายและการคืนทุนของการนำระบบวิชันมาใช้เอง เราอธิบายไว้ละเอียดในค่าใช้จ่ายและการคืนทุนของการนำ robot vision มาใช้
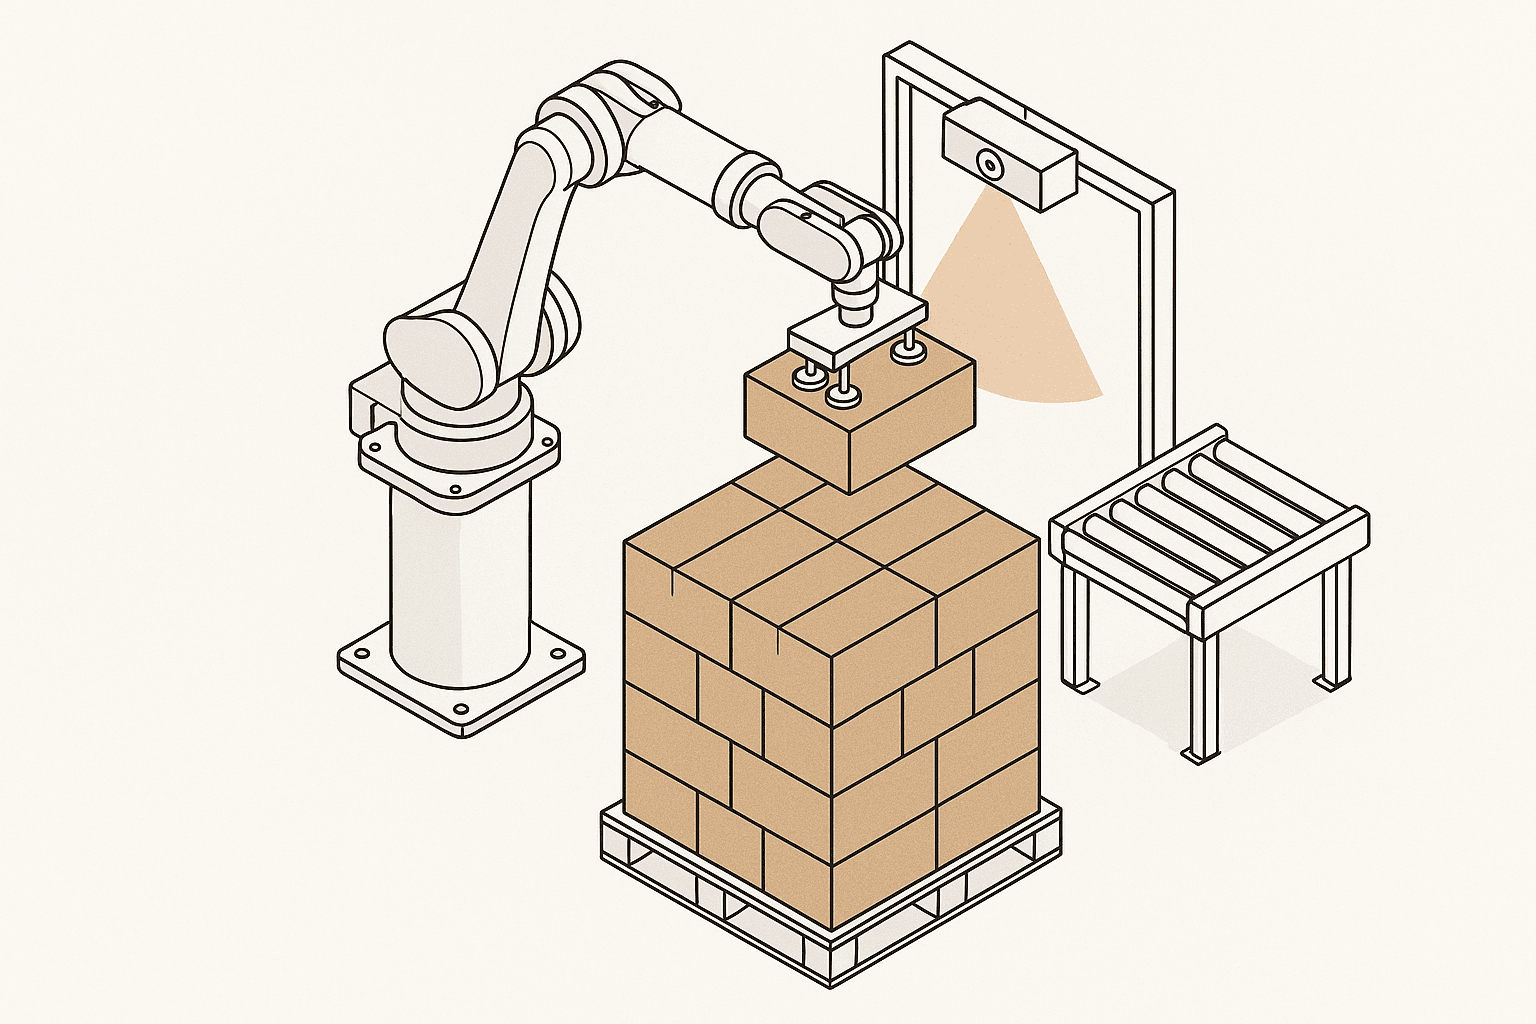
ระบบวิชันไม่ใช่ของที่ “มีก็ดี” แต่เป็นของที่ “ไม่มีแล้วสายหยุด”
ในกรณีศึกษาที่เปิดเผยต่อสาธารณะของญี่ปุ่นก็เห็นโครงสร้างเดียวกัน ในกรณีศึกษาการติดตั้งที่ศูนย์กระจายสินค้าของ Shiseido ในภาคตะวันตกของญี่ปุ่น มีการติดตั้งหุ่นยนต์รื้อพาเลทที่รองรับลังพลาสติกพับได้จำนวน 5 ตัว โดยติดตั้งเซนเซอร์วิชัน 3 มิติความแม่นยำสูง เพื่อให้รองรับได้ทั้งความแปรผันของลักษณะการวางสินค้า สภาพคละสินค้า สภาพที่เหลือเศษไม่เต็มชั้น และการเรียงที่ไม่เป็นระเบียบ อนึ่ง กรณีศึกษานี้ไม่ได้เปิดเผยตัวเลขการลดกำลังคนอย่างเป็นรูปธรรม เช่น จำนวนคนที่ลดได้ ดังนั้นขนาดของผลลัพธ์จึงต้องประเมินด้วยเงื่อนไขของโรงงานตัวเอง ลังพลาสติกพับได้เป็นสินค้ามาตรฐานที่มีขนาดคงที่กว่ากล่องกระดาษลูกฟูกมาก แต่ถึงอย่างนั้นก็ยังต้องใช้วิชัน 3 มิติ ข้อเท็จจริงนี้แสดงว่าความแปรผันของลักษณะการวางสินค้าไม่ใช่ข้อยกเว้น แต่เป็นสภาพปกติ
การตัดสินใจผิดที่พบบ่อยหน้างานคือการบอกว่า โรงงานเรามีสินค้าชนิดเดียวจึงไม่ต้องใช้วิชัน แม้จะมีสินค้าชนิดเดียว ปัญหาความแม่นยำของการวางตำแหน่งพาเลท การเลื่อนของชั้นสินค้า และการโก่งงอของตัวพาเลทเองก็ยังคงอยู่ โครงสร้างที่ตัดวิชันออกไปจะทำให้ค่าใช้จ่ายเริ่มต้นลดลงก็จริง แต่จะกลายเป็นการเดินระบบที่ตั้งอยู่บนสมมติฐานว่าสายจะหยุดและต้องมีคนเข้าไปแทรกแซง ถ้าสุดท้ายต้องมีคน 1 คนประจำอยู่เพื่อรับมือกับการหยุดนี้ วัตถุประสงค์ของการทำระบบอัตโนมัติก็หายไป
รูปแบบของเครื่องรื้อพาเลท – สี่ทางเลือกและเงื่อนไขการใช้งาน
เครื่องรื้อพาเลทแบบกลไก (แบบติดตั้งตายตัว)
เป็นรูปแบบที่ดันสินค้าออกทีละชั้นทั้งชั้น หรือพลิกกลับทั้งพาเลท เครื่องรื้อพาเลทแบบกลไกที่เลื่อนกล่องกระดาษลูกฟูกทั้งชั้นไปยังสายพานลำเลียง เป็นรูปแบบที่คุมค่าใช้จ่ายต่อกำลังการผลิตได้ดี ในกรณีที่มีสินค้าชนิดเดียวและลักษณะการวางสินค้านิ่งอย่างสมบูรณ์
จุดอ่อนคือความยืดหยุ่น หากขนาดกล่องหรือจำนวนชั้นเปลี่ยน จะต้องปรับตั้งฝั่งเครื่องจักร และบางกรณีต้องเปลี่ยนชิ้นส่วนกลไก ถ้าเป็นกระบวนการที่ยืนยันได้ว่าสินค้าจะคงที่อยู่ที่ 1-2 ชนิดและสภาพนี้จะอยู่ต่อไปอีกเกิน 5 ปี ก็ถือเป็นทางเลือกที่แข็งแรง แต่สำหรับหน้างานที่จำนวนชนิดสินค้ามีแนวโน้มเพิ่มขึ้น รูปแบบนี้เลือกได้ยาก
เครื่องรื้อพาเลทแบบหุ่นยนต์ (สอนตำแหน่งแบบตายตัว)
เป็นรูปแบบที่ติดหัวจับแบบดูดสุญญากาศหรือหัวจับแบบหนีบเข้ากับหุ่นยนต์แขนกลหลายแกนหรือหุ่นยนต์แบบพาราเรลลิงก์ แล้วหยิบกล่องออกตามรูปแบบการจัดเรียงที่สอนไว้ล่วงหน้า เนื่องจากเก็บรูปแบบไว้เป็นโปรแกรมได้ จึงรับมือกับการเปลี่ยนชนิดสินค้าได้ดีกว่าแบบกลไก
อย่างไรก็ตาม รูปแบบนี้ตั้งอยู่บนสมมติฐานว่าลักษณะการวางสินค้าบนพาเลทตรงกับที่สอนไว้ เมื่อสมมติฐานพัง กล่าวคือเมื่อชั้นสินค้าเลื่อนหรือกล่องเอียง ก็จะเกิดการหยิบพลาดหรือกดทับจนกล่องยุบ ในทางปฏิบัติจึงต้องออกแบบไกด์วางตำแหน่งพาเลท เซนเซอร์ตรวจจับการเลื่อนของชั้น และขั้นตอนการเข้าแทรกแซงของคน ควบคู่กันไปเป็นชุดเดียว
เครื่องรื้อพาเลทแบบหุ่นยนต์นำทางด้วยวิชัน 3 มิติ
เป็นรูปแบบที่ใช้กล้อง 3 มิติวัดผิวด้านบนของพาเลท รับรู้เส้นขอบและความสูงของกล่อง แล้วตัดสินจุดจับและลำดับการหยิบออก ณ เวลานั้นเลย รองรับได้ทั้งพาเลทคละสินค้า ชั้นที่เลื่อน และขนาดที่ต่างกัน ในแง่แนวโน้มอุตสาหกรรมก็มีการชี้ว่าการรองรับ SKU คละกันด้วยวิชัน 3 มิติและ AI กำลังก้าวหน้าขึ้น รูปแบบนี้จึงถูกเลือกในสถานการณ์ที่มากขึ้นเรื่อยๆ
สำหรับตัวเลขอ้างอิงด้านกำลังการผลิต สเปกที่ผู้ผลิตรายหนึ่งเปิดเผยสำหรับหุ่นยนต์รื้อพาเลทระบุว่า กรณีสินค้าชนิดเดียวรองรับได้สูงสุด 1,000 เคสต่อชั่วโมง กรณีคละสินค้าสูงสุด 600 เคสต่อชั่วโมง น้ำหนักชิ้นงานที่รองรับสูงสุด 25kg และขอบเขตการรับรู้อยู่ที่ 1250mm×1250mm×2000mm (แหล่งข้อมูลคือเครื่องรื้อพาเลทของ Mujin) ตัวเลขชุดนี้จะส่งผลทั้งกับการออกแบบกำลังและการออกแบบผังที่จะกล่าวถึงต่อไป เราจะแยกย่อยรายละเอียดกันอีกครั้งในภายหลัง
เส้นแบ่งกับหุ่นยนต์หยิบสินค้ารายชิ้น
สิ่งที่มักถูกสับสนกับเครื่องรื้อพาเลทคือหุ่นยนต์หยิบสินค้ารายชิ้นหรือ piece picking robot ทั้งสองเหมือนกันตรงที่หุ่นยนต์เป็นผู้หยิบของ แต่หน่วยของสิ่งที่จัดการและความละเอียดของการรับรู้ที่ต้องการนั้นต่างกัน
สิ่งที่เครื่องรื้อพาเลทจัดการคือหน่วยเคส กล่าวคือวัตถุแข็งที่มีรูปทรงใกล้เคียงทรงสี่เหลี่ยม เช่น กล่องกระดาษลูกฟูกหรือลังพลาสติกพับได้ ส่วนสิ่งที่หุ่นยนต์หยิบรายชิ้นจัดการคือหน่วยชิ้น กล่าวคือของที่อยู่ข้างในหลังเปิดกล่องแล้ว ครอบคลุมไปถึงสินค้าบรรจุถุง แผงบรรจุภัณฑ์บลิสเตอร์ และของที่ไม่มีรูปทรงแน่นอน เมื่อลงมาถึงหน่วยชิ้น จะมีโจทย์ยากเพิ่มเข้ามา ทั้งการตัดสินพื้นผิวที่จะจับ การเสียรูป และการรับรู้วัสดุห่อที่โปร่งใส
ในมุมของการออกแบบกระบวนการ สิ่งสำคัญคืออย่าพยายามให้อุปกรณ์ชุดเดียวทำสองงานนี้ควบกัน กระบวนการนำเคสลงจากพาเลทกับกระบวนการหยิบของข้างในเคสออกมาแล้วจัดใหม่เป็นหน่วยจัดส่ง ถ้าแยกออกแบบจะได้ผลที่ถูกกว่า เร็วกว่า และเริ่มเดินระบบได้แน่นอนกว่า ความเหมาะสมของหุ่นยนต์แต่ละประเภท เราสรุปไว้ในประเภทของหุ่นยนต์อุตสาหกรรมและการเลือกใช้
เปรียบเทียบทั้งสี่รูปแบบ
เรียงสี่รูปแบบตามแกนที่จำเป็นต่อการตัดสินใจ
| รูปแบบ | ความทนต่อความแปรผันของลักษณะการวางสินค้า | การเปลี่ยนชนิดสินค้า | ค่าใช้จ่ายเริ่มต้นโดยเปรียบเทียบ | เงื่อนไขที่เหมาะสม |
|---|---|---|---|---|
| แบบกลไก (ยกออกทีละชั้น) | ต่ำ | ต้องปรับตั้งกลไก | ต่ำ | สินค้าชนิดเดียว ลักษณะการวางนิ่งสมบูรณ์ ต้องการกำลังสูง |
| แบบหุ่นยนต์ (สอนตำแหน่งตายตัว) | ปานกลาง | สลับด้วยโปรแกรม | ปานกลาง | มีสินค้าหลายชนิดแต่ลักษณะการวางเป็นระเบียบ |
| แบบหุ่นยนต์นำทางด้วยวิชัน 3 มิติ | สูง | ไม่ต้องสอนตำแหน่งหรือสอนน้อยที่สุด | ปานกลางถึงสูง | มีคละสินค้า ชั้นเลื่อน ขนาดต่างกันเป็นประจำ |
| หุ่นยนต์หยิบรายชิ้น | สูง (แต่เป็นคนละกระบวนการ) | ต้องลงทะเบียนชิ้นงาน | สูง | หยิบเป็นหน่วยชิ้น ไม่ใช่หน่วยเคส |
หน้างานที่จำเป็นต้องให้ความสำคัญกับความทนต่อความแปรผันของลักษณะการวางสินค้าเป็นอันดับแรก คือกลุ่มที่ครองสัดส่วนส่วนใหญ่ในปัจจุบัน เหตุผลอยู่ที่ชนิดของชิ้นงานซึ่งจะกล่าวถึงในหัวข้อถัดไป
การรื้อแบบหน่วยเคสกับสินค้าบรรจุถุง – เปลี่ยนชิ้นงานก็ต้องเปลี่ยนแนวคิดการออกแบบ
การรื้อแบบหน่วยเคส (กล่องกระดาษลูกฟูก)
งานที่มีกรณีศึกษามากที่สุดและเทคโนโลยีนิ่งแล้วคือการรื้อแบบหน่วยเคส กล่องกระดาษลูกฟูกมีผิวด้านบนเรียบและมีความแข็งแรง หัวจับแบบดูดสุญญากาศจึงทำงานได้อย่างตรงไปตรงมา และถ้าใช้หัวจับผสมที่ดูดผิวบนพร้อมกับหนีบด้านข้าง ก็รองรับของหนักหรือกล่องที่ผิวบนไม่แข็งแรงได้ด้วย
จุดที่ต้องระวังคือคุณภาพของกล่องกระดาษลูกฟูกมีผลโดยตรงต่อความสำเร็จหรือล้มเหลวของการจับ ถ้าผิวบนแอ่นหรือบุ๋มจะเกิดการรั่วของสุญญากาศ และแรงดูดยังเปลี่ยนไปตามระดับของเทปกาวหรือผิวสัมผัสของงานพิมพ์ด้วย ถ้าในขั้นออกแบบใช้เฉพาะกล่องสภาพดีมาทดสอบ พอเข้าสู่การผลิตจริงจะเกิดการดูดพลาดบ่อยมาก ในตัวอย่างสำหรับทดสอบ ขอให้ใส่กล่องที่ดูดความชื้นในฤดูฝน กล่องที่มีสัดส่วนวัสดุรีไซเคิลสูง และกล่องที่มุมยุบจากการขนส่งเข้าไปด้วยเสมอ
สินค้าบรรจุถุง (ผง เม็ดพลาสติก และวัตถุดิบอื่นๆ)
ถุงไม่ใช่วัตถุที่คงรูป ทันทีที่ยกขึ้น ของข้างในก็ไหลไปกองข้างเดียว จุดศูนย์ถ่วงจึงเคลื่อน พื้นผิวสำหรับดูดจับก็ไม่นิ่ง และถ้าถุงแนบชิดกันก็อาจถูกยกขึ้นมาพร้อมกันสองใบ
ในกรณีศึกษาที่เปิดเผยต่อสาธารณะเกี่ยวกับการทำระบบอัตโนมัติสำหรับการรื้อสินค้าบรรจุถุง มีรายงานว่าได้ทำระบบอัตโนมัติสำหรับการรื้อกล่องกระดาษลูกฟูก (8-20kg) และถุง (10-25kg) ด้วยหุ่นยนต์ 1 ตัวร่วมกับสายพานลำเลียงพาเลท ทำให้กระบวนการที่เดิมใช้พนักงาน 1 คน เปลี่ยนมารองรับได้ด้วย 0.5 คน กล่าวคือลดกำลังคนได้ราว 50% (แหล่งข้อมูลคือกรณีศึกษาระบบอัตโนมัติงานรื้อพาเลทของ JRC)
สิ่งที่ควรสังเกตในกรณีศึกษานี้คือ ผลของการลดกำลังคนอยู่ที่ 50% ไม่ใช่ 100% การป้อนพาเลท การเก็บพาเลทเปล่า และการจัดการกรณียกเว้น ยังคงต้องใช้คน เมื่อพิจารณาระบบอัตโนมัติสำหรับงานรื้อพาเลท การตั้งเป้าหมายช่วงต้นไว้ที่การลดลงครึ่งหนึ่งแทนการไร้คนโดยสิ้นเชิง จะทำให้ทั้งการตัดสินใจลงทุนและการยอมรับของหน้างานอยู่บนพื้นฐานความเป็นจริงมากกว่า
ลังพลาสติกพับได้และกล่องหมุนเวียน
ลังพลาสติกพับได้และกล่องหมุนเวียนมีขนาดเป็นมาตรฐาน จึงจัดอยู่ในกลุ่มที่จัดการง่ายที่สุดในแง่ลักษณะการวางสินค้า แต่อีกด้านหนึ่ง เนื่องจากผิวเป็นพลาสติกและมีครีบเสริมความแข็งแรงกับรูสำหรับจับ การออกแบบตำแหน่งดูดจึงต้องระวัง ถ้าแป้นดูดไปตกอยู่บนรู สุญญากาศก็รักษาไว้ไม่ได้
เหตุผลที่กรณีศึกษาของ Shiseido ข้างต้นเลือกใช้เซนเซอร์วิชัน 3 มิติ ก็เพื่อรับมือกับความเป็นจริงที่ว่า แม้เป็นสินค้ามาตรฐานแต่ลักษณะการวางก็ยังแปรผัน ลังพลาสติกพับได้มีกลไกพับ จึงเกิดความเอียงเล็กน้อยเมื่อวางซ้อนกัน การตัดสินว่าเป็นสินค้ามาตรฐานแล้วจึงใช้การสอนตำแหน่งแบบตายตัวก็พอ จึงเป็นข้อสรุปที่ตั้งอยู่ไม่ได้
ประเด็นการออกแบบแยกตามชิ้นงาน
เมื่อชิ้นงานเปลี่ยน วิธีจับที่ควรเลือกก็เปลี่ยนตาม
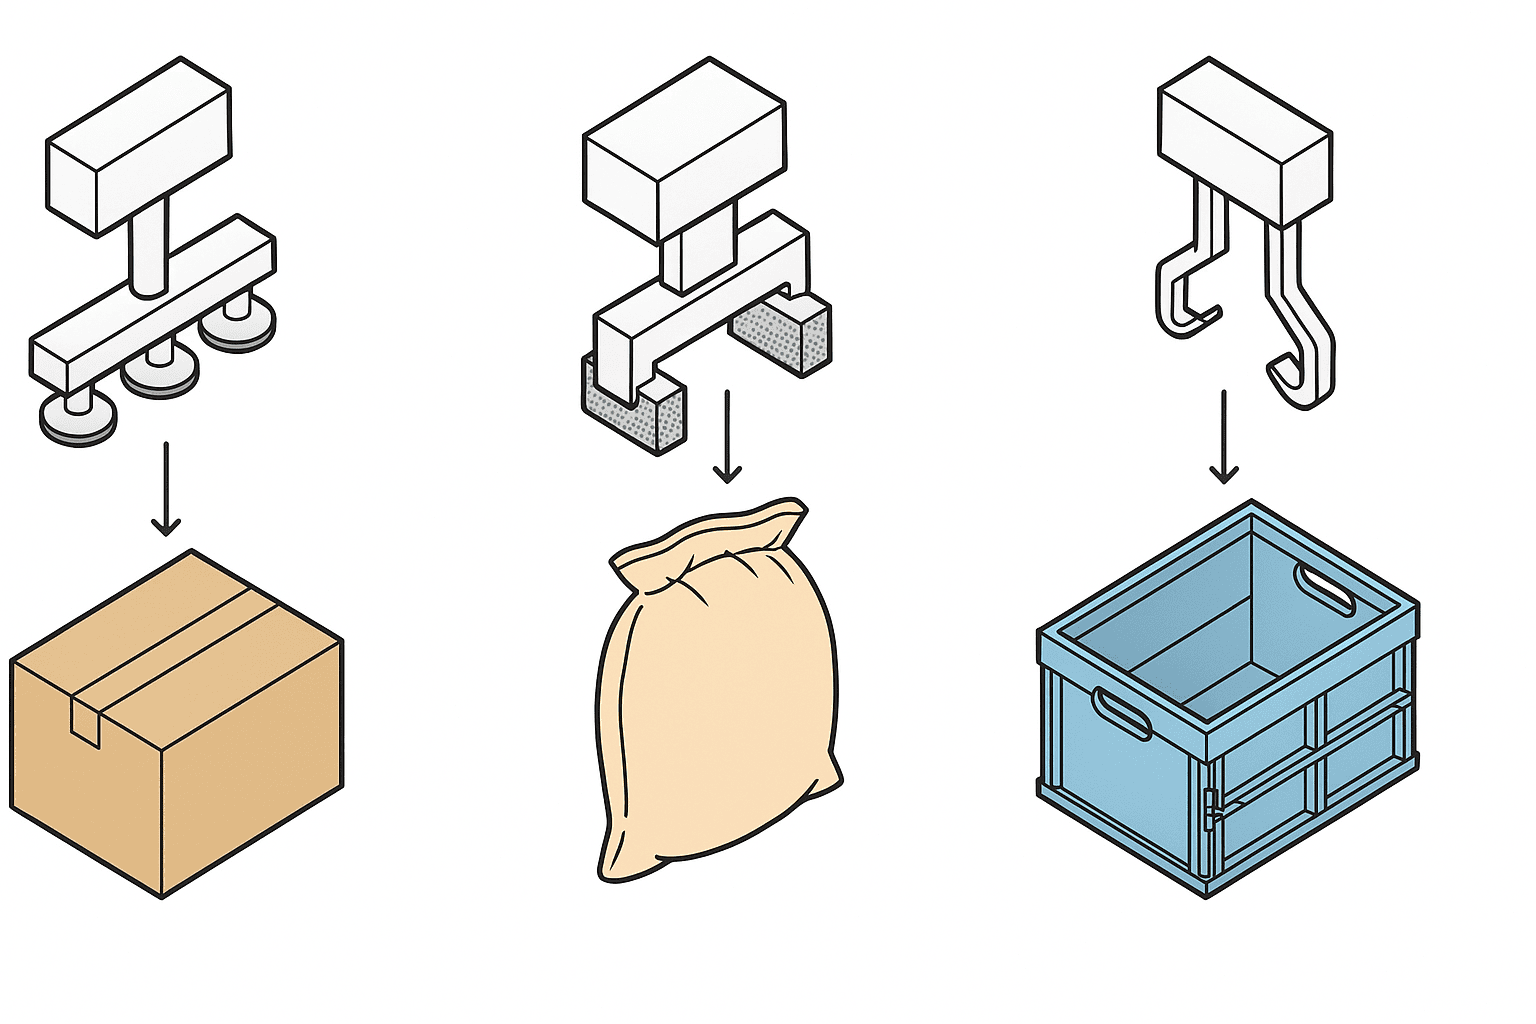
สรุปประเด็นสำคัญที่ต้องพิจารณาในแต่ละชิ้นงานไว้ดังนี้
| ชิ้นงาน | วิธีจับหลัก | จุดยากเฉพาะตัว | ตัวอย่างที่ต้องเตรียมสำหรับการทดสอบล่วงหน้า |
|---|---|---|---|
| กล่องกระดาษลูกฟูก | ดูดสุญญากาศที่ผิวบน ใช้ร่วมกับการหนีบด้านข้าง | การแอ่นจากการดูดความชื้น มุมยุบ ผิวสัมผัสของงานพิมพ์ | สินค้าคงคลังช่วงฤดูฝน กล่องที่มีสัดส่วนวัสดุรีไซเคิลสูง กล่องที่มุมยุบ |
| ถุง (ผง เม็ดพลาสติก) | ดูดพื้นที่กว้าง ฟอร์กสอดแบบมีเล็บจับ กริปเปอร์เฉพาะทาง | จุดศูนย์ถ่วงเคลื่อน การยกติดสองใบ ส่วนปิดผนึกที่ยื่นออกมา | สินค้าที่ปริมาณบรรจุอยู่ที่ค่าสูงสุดและค่าต่ำสุดของพิกัด ถุงสองใบในสภาพแนบชิดกัน |
| ลังพลาสติกพับได้และกล่องหมุนเวียน | ดูดผิวบน จับที่หน้าแปลนด้านใน | รูสำหรับจับ ครีบเสริม ความเอียงที่มาจากกลไกพับ | ชิ้นที่ใช้งานมานาน ชิ้นที่ฝาปิดไม่สนิท |
| พาเลทคละสินค้า | หัวจับแบบดูดที่นำทางด้วยวิชัน 3 มิติ | ขนาดต่างกันในแต่ละชั้น ช่องว่าง ส่วนที่ยื่นล้ำขอบ | รูปแบบการวางคละสินค้าที่ดึงมาจากประวัติการจัดส่งจริง |
ถ้าเลือกตัวอย่างทดสอบด้วยของใหม่สภาพสวยงามจนจบ ก็อาจผ่านการตรวจรับได้ แต่จะไปหยุดในการผลิตจริง คอลัมน์ขวาสุดของตารางนี้คือหัวข้อที่ในทางปฏิบัติถูกมองข้ามมากที่สุด และให้ผลมากที่สุด
กำลังการผลิตต่างกันระหว่างสินค้าชนิดเดียวกับคละสินค้า – การออกแบบกำลังของเครื่องรื้อพาเลท
แปลตัวเลขจากสเปกสาธารณะให้เป็นหน่วยเวลา
นำสเปกสาธารณะของผู้ผลิตรายหนึ่งที่กล่าวถึงข้างต้น คือสูงสุด 1,000 เคสต่อชั่วโมงเมื่อเป็นสินค้าชนิดเดียว และสูงสุด 600 เคสต่อชั่วโมงเมื่อคละสินค้า มาแปลงเป็นเวลาต่อ 1 เคส สินค้าชนิดเดียวได้ 3,600 วินาทีหารด้วย 1,000 เคส เท่ากับ 3.6 วินาทีต่อเคส ส่วนคละสินค้าได้ 3,600 วินาทีหารด้วย 600 เคส เท่ากับ 6.0 วินาทีต่อเคส ทั้งที่เป็นอุปกรณ์ตัวเดียวกัน แต่เวลาที่ใช้ต่อ 1 เคสกลับต่างกันราว 1.7 เท่า
ความต่างนี้ไม่ใช่ความต่างของความเร็วในการเคลื่อนที่ของหุ่นยนต์ ในกรณีคละสินค้า ทุกครั้งที่หยิบกล่องออกไป 1 ใบ ต้องรับรู้เป้าหมายถัดไปใหม่ แล้วคำนวณจุดจับและลำดับการหยิบใหม่ กรณีสินค้าชนิดเดียวสามารถใช้ผลการรับรู้ซ้ำได้ทั้งชั้น แต่กรณีคละสินค้าทำแบบนั้นไม่ได้ วงรอบของการรับรู้และการตัดสินใจจึงปรากฏออกมาเป็นความต่างของกำลังการผลิต
แปลงเป็นหน่วยพาเลท
เพื่อให้ใกล้กับความรู้สึกของหน้างานมากขึ้น ขอสมมติว่าบน 1 พาเลทมีสินค้าวางอยู่ 60 เคส แล้วแปลงหน่วย
| เงื่อนไข | ต่อ 1 เคส | ต่อ 1 พาเลท (60 เคส) | จำนวนพาเลทต่อชั่วโมง |
|---|---|---|---|
| สินค้าชนิดเดียว (สูงสุด 1,000 เคสต่อชั่วโมง) | 3.6 วินาที | 3.6 นาที | 16.7 ใบ |
| คละสินค้า (สูงสุด 600 เคสต่อชั่วโมง) | 6.0 วินาที | 6.0 นาที | 10.0 ใบ |
ทั้งสองแถวเป็นค่าเชิงทฤษฎีที่คำนวณจากค่าสูงสุดในแคตตาล็อก ในความเป็นจริงยังมีเวลาสลับพาเลท การนำพาเลทเปล่าออก และการหยุดจากการจัดการกรณียกเว้นเพิ่มเข้ามา กำลังการผลิตที่ใช้ได้จริงจึงต่ำกว่านี้
สิ่งที่มักถูกมองข้ามในการแปลงหน่วยนี้คือเวลาสลับพาเลท ต่อให้ประมวลผล 1 พาเลทได้ใน 3.6 นาที แต่ถ้าการป้อนพาเลทใบถัดไปใช้เวลา 2 นาที รอบการทำงานจริงจะกลายเป็น 5.6 นาที และกำลังการผลิตจะหายไปกว่า 3 ใน 10 ตัวคุมจังหวะอาจไม่ใช่กำลังของตัวเครื่องรื้อพาเลท แต่เป็นสายพานลำเลียงฝั่งป้อนพาเลทหรือเส้นทางเดินรถโฟล์คลิฟท์ต่างหาก นี่คือประเด็นที่ต้องเคลียร์เป็นอันดับแรกในการออกแบบผัง
ขอบเขตการรับรู้และความสูงของการจัดเรียง
ในสเปกสาธารณะชุดเดียวกันระบุว่า ขอบเขตการรับรู้อยู่ที่ 1250mm×1250mm×2000mm และน้ำหนักชิ้นงานที่รองรับสูงสุด 25kg ตัวเลขชุดนี้นำไปใช้เป็นรายการตรวจสอบสเปกได้ตรงๆ
ระยะในแนวราบ 1250mm×1250mm เป็นขนาดที่รองรับพาเลท T11 (1100mm×1100mm) ได้ แต่ถ้าเป็นการวางแบบที่เคสยื่นล้ำขอบพาเลทออกมา หรือที่เรียกว่า overhang จะต้องตรวจสอบด้วยขนาดจริง ส่วนระยะในแนวสูง 2000mm ก็เช่นกัน ขอให้ตรวจสอบด้วยค่าที่วัดจริงเสมอว่าความสูงมาตรฐานของการจัดเรียงในโรงงานตัวเองรวมความหนาของพาเลทแล้วเป็นกี่มิลลิเมตร ถ้าปล่อยผ่านตรงนี้ด้วยคำว่าประมาณ 1.8 เมตร จะเกิดอุบัติเหตุที่พบทีหลังว่าอยู่นอกขอบเขตการรองรับ หลังจากที่สเปกถูกตัดสินไปแล้ว
ขีดจำกัดน้ำหนักที่ 25kg ก็สำคัญเช่นกัน โรงงานที่จัดการสินค้าบรรจุถุงน้ำหนักเกิน 25kg ไม่ใช่เรื่องแปลก หากมีชิ้นงานที่เกินขีดจำกัด ต้องระบุให้ชัดตั้งแต่ตอนขอใบเสนอราคาว่าจะปล่อยเฉพาะชนิดนั้นให้คนทำต่อไป หรือจะพิจารณารูปแบบอื่น
โครงสร้างค่าใช้จ่ายของระบบอัตโนมัติงานรื้อพาเลท – แยกออกเป็นสี่ชั้น
ทำไมจึงบอกราคากลางไม่ได้
ค่าใช้จ่ายของระบบอัตโนมัติสำหรับงานรื้อพาเลทต่างกันได้ถึงระดับสิบเท่าตามชนิดของชิ้นงาน กำลังการผลิตที่ต้องการ การมีหรือไม่มีคละสินค้า และเงื่อนไขการเชื่อมต่อกับอุปกรณ์เดิม การบอกราคากลางเพียงค่าเดียวจึงไม่มีความหมาย สิ่งที่มีความหมายคือการเข้าใจโครงสร้างว่าค่าใช้จ่ายไปสะสมอยู่ในชั้นไหน แล้วปรับแกนการเปรียบเทียบใบเสนอราคาให้ตรงกัน
ค่าใช้จ่ายแยกออกได้เป็นสี่ชั้นดังนี้
- ชั้นอุปกรณ์หลัก ได้แก่ ตัวหุ่นยนต์ ฐานรอง รั้วนิรภัย ตู้ควบคุม ซึ่งเป็นส่วนที่มีราคาแคตตาล็อกอยู่
- ชั้นหัวจับและวิชัน ได้แก่ การออกแบบและผลิตหัวจับเฉพาะทางให้เข้ากับชิ้นงาน กล้อง 3 มิติ ไลเซนส์และการปรับตั้งซอฟต์แวร์การรับรู้
- ชั้นลำเลียงและอุปกรณ์รอบข้าง ได้แก่ สายพานป้อนพาเลท การนำพาเลทเปล่าออก สายพานจัดแนว บัฟเฟอร์ และอุปกรณ์ประกอบ เช่น เครื่องตรวจโลหะหรือเครื่องอ่านฉลาก
- ชั้นงานติดตั้งและการเริ่มเดินระบบ ได้แก่ งานฐานราก การเดินไฟและลมอัด การติดตั้ง การสอนตำแหน่ง การทดลองเดินเครื่อง การอบรม และการตรวจรับ
เวลาที่ราคาของแต่ละรายห่างกัน ส่วนต่างส่วนใหญ่ไม่ได้ปรากฏที่ชั้นอุปกรณ์หลัก แต่ปรากฏที่ชั้นหัวจับกับวิชัน และชั้นลำเลียงกับอุปกรณ์รอบข้าง เพราะราคาตัวหุ่นยนต์ซื้อที่ไหนก็ไม่ต่างกันมาก แต่ชั่วโมงงานออกแบบหัวจับเฉพาะทาง และการรวมงานลำเลียงรอบข้างเข้าไปมากน้อยแค่ไหน เปลี่ยนไปตามแนวคิดของข้อเสนออย่างมีนัยสำคัญ
สมมติฐานที่ต้องทำให้ตรงกันก่อนเปรียบเทียบใบเสนอราคา
การจะวางใบเสนอราคาของแต่ละรายบนเวทีเดียวกัน จำเป็นต้องตรึงสมมติฐานต่อไปนี้ไว้เป็นเอกสารตั้งแต่ตอนขอราคา
- รายการชิ้นงานเป้าหมายทั้งหมด ระบุขนาด น้ำหนัก วัสดุ และสภาพผิวด้านบนแยกตามชนิด
- เป็นสินค้าชนิดเดียวหรือคละสินค้า ถ้ามีคละสินค้า ให้แนบรูปแบบการวางคละที่ดึงมาจากประวัติการจัดส่งจริง
- กำลังการผลิตที่ต้องการ ให้ระบุเป็นพาเลทต่อชั่วโมงแทนเคสต่อชั่วโมง และเขียนทั้งช่วงพีกและช่วงปกติ
- วิธีป้อนพาเลท ระบุให้ชัดว่าเป็นการวางตรงด้วยรถโฟล์คลิฟท์ การป้อนด้วยสายพาน หรือ AGV
- การเดินงานเมื่อเกิดกรณียกเว้น นิยามว่าเมื่อเกิดการหยิบพลาดหรือการรับรู้ล้มเหลว ใครจะเข้าไปแทรกแซงและแทรกแซงอย่างไร
- เกณฑ์การตรวจรับ เขียนเป็นตัวเลขว่าเดินเครื่องต่อเนื่องกี่ชั่วโมง และอัตราความล้มเหลวไม่เกินกี่ % จึงถือว่าผ่าน
ในหกข้อนี้ หากขาดข้อสุดท้าย คือเกณฑ์การตรวจรับ จะเกิดข้อพิพาทในขั้นเริ่มเดินระบบอย่างแน่นอน การทำให้ความไม่พอใจเชิงความรู้สึกที่ว่าหยุดบ่อยกว่าที่คิด กลายเป็นสิ่งที่ตัดสินได้ด้วยตัวเลขในสัญญา คือหลักประกันของทั้งสองฝ่าย
วิธีคิดเรื่องการคืนทุน – อธิบายด้วยการลดค่าแรงอย่างเดียวไม่พอ
แปลผลการลดกำลังคนให้เป็นตัวเลข
ในกรณีศึกษาสาธารณะที่กล่าวถึงข้างต้น มีรายงานว่าโครงสร้างที่ใช้พนักงาน 1 คน เปลี่ยนมารองรับได้ด้วย 0.5 คน และลดกำลังคนได้ราว 50% เราจะใช้ตัวเลข 50% นี้เป็นจุดตั้งต้นในการประกอบการคำนวณการคืนทุน
จำนวนเงินตั้งแต่จุดนี้เป็นต้นไปเป็นค่าสมมติที่ใส่ไว้เพื่อแสดงโครงสร้างการคำนวณ ไม่ได้แสดงระดับค่าจ้างหรือราคาอุปกรณ์จริง ขอให้แทนค่าด้วยตัวเลขจริงของบริษัทตัวเองในการคำนวณเสมอ
สมมติค่าใช้จ่ายด้านบุคลากรต่อพนักงาน 1 คนต่อปีไว้ที่ 240,000 บาท โดยคิดเป็นยอดรวมของค่าจ้างบวกสวัสดิการตามกฎหมายและค่าบริหารจัดการ ถ้าสายการผลิตหนึ่งเดินสองกะ โดยมีพนักงานประจำงานรื้อพาเลทกะละ 1 คน รวม 2 คน แล้วลดกำลังคนได้ 50% ส่วนที่ลดได้คือ 1 คน หรือ 240,000 บาทต่อปี ถ้าเดินสามกะ กะละ 1 คน รวม 3 คน ก็จะเท่ากับ 1.5 คน หรือ 360,000 บาทต่อปี และถ้ามีสายการผลิตแบบสองกะกะละ 1 คนอยู่ 2 สาย รวม 4 คน ก็จะเท่ากับ 2 คน หรือ 480,000 บาทต่อปี
ความไวของจำนวนปีที่คืนทุน
เรียงให้เห็นว่า เมื่อเทียบกับยอดที่ลดได้ต่อปี ถ้าตั้งเงินลงทุนไว้เท่าใด จำนวนปีที่คืนทุนจะเป็นเท่าใด
| เงินลงทุน (ค่าสมมติ) | ลดได้ปีละ 240,000 บาท (ค่าสมมติ) | ลดได้ปีละ 360,000 บาท (ค่าสมมติ) | ลดได้ปีละ 480,000 บาท (ค่าสมมติ) |
|---|---|---|---|
| 3,000,000 บาท | 12.5 ปี | 8.3 ปี | 6.3 ปี |
| 5,000,000 บาท | 20.8 ปี | 13.9 ปี | 10.4 ปี |
| 8,000,000 บาท | 33.3 ปี | 22.2 ปี | 16.7 ปี |
การดูตารางนี้แล้วสรุปว่าระบบอัตโนมัติสำหรับงานรื้อพาเลทไม่คุ้มค่านั้นเร็วเกินไป อย่างไรก็ตาม ตราบใดที่คำนวณด้วยระดับค่าสมมตินี้ ก็อ่านแนวโน้มได้ว่าการอธิบายการคืนทุนของการลงทุนงานรื้อพาเลทโดยอ้างการลดค่าแรงเพียงอย่างเดียวเป็นเรื่องยาก ขอให้ตรวจสอบก่อนว่าเมื่อแทนด้วยตัวเลขจริงของบริษัทตัวเองแล้วยังได้แนวโน้มเดียวกันหรือไม่
หากมีข้อเสนอที่ยกกรณีศึกษาในประเทศญี่ปุ่นมาใช้กับไทยตรงๆ แล้วอธิบายว่าคืนทุนใน 2 ปี ขอให้ตรวจสอบเสมอว่าการคำนวณการคืนทุนนั้นตั้งอยู่บนระดับค่าใช้จ่ายด้านบุคลากรแบบใด ถ้ามูลค่าสัมบูรณ์ของค่าใช้จ่ายด้านบุคลากรต่างกัน อุปกรณ์ชุดเดียวกันก็ให้จำนวนปีที่คืนทุนต่างกันหลายเท่า
แล้วอะไรคือปัจจัยหลักของการคืนทุน
ตรงนี้เองที่ข้อสังเกตเรื่องแนวโน้มอุตสาหกรรมเริ่มมีน้ำหนัก ในการวิเคราะห์อุตสาหกรรมหุ่นยนต์ ณ ปี 2026 คุณ Luc Vanden-Abeele จาก NuMove Robotics & Vision ระบุว่า “ความพร้อมของกำลังแรงงานยังคงเป็นข้อกังวลสำคัญ และการรื้อพาเลทเป็นหนึ่งในงานที่ใช้แรงงานเข้มข้นที่สุดในงานเคลื่อนย้ายวัสดุ” (แหล่งข้อมูลคือThe State of Robotic Depalletizing)
สิ่งที่พูดถึงตรงนี้ไม่ใช่ต้นทุนแรงงาน แต่คือความเป็นไปได้ในการหาแรงงาน การรื้อพาเลทเป็นกระบวนการที่ใช้แรงงานเข้มข้นเป็นพิเศษในบรรดางานเคลื่อนย้ายวัสดุ และต้องจัดการของหนักซ้ำๆ จึงหาคนได้ยากตั้งแต่ต้นและรักษาคนไว้ก็ยาก ต่อให้ค่าแรงถูก แต่ถ้าประกาศรับแล้วไม่มีคนมา สายการผลิตก็เดินไม่ได้
ดังนั้น ผลลัพธ์ที่ควรนำมาสะสมเป็นเหตุผลรองรับการคืนทุน จึงไม่ได้มีแค่การลดค่าแรง
- การขจัดความเสี่ยงที่สายจะหยุดเพราะขาดคนจากปัญหาการสรรหา ความสูญเสียจากการที่สายหยุดในวันที่ไม่มีคนมานั้นมีขนาดใหญ่กว่าค่าแรงหลายเท่าตัว
- การลดการทิ้งสินค้าเสียหายจากกองสินค้าพังทลายและกล่องแตก ในโรงงานที่มีตัวเลขอัตราความเสียหายจริง ข้อนี้อาจกลายเป็นผลลัพธ์ที่ใหญ่ที่สุด
- การลดอุบัติเหตุจากการทำงาน เช่น อาการปวดหลังและการถูกหนีบ งานยกของหนักซ้ำๆ ถือเป็นปัจจัยเสี่ยงของอาการปวดหลัง และยังทำให้เกิดค่าชดเชยการหยุดงานกับค่าใช้จ่ายของพนักงานทดแทน
- การขยายเวลาเดินเครื่อง เนื่องจากไม่ต้องพึ่งเวลาพักหรือการสลับกะ ช่วงเวลาที่อุปกรณ์ชุดเดียวกันประมวลผลได้จึงเพิ่มขึ้น
- การลดระยะเวลานำในการจัดส่ง การค้างของงานตั้งแต่รับเข้าจนถึงป้อนเข้ากระบวนการถัดไปลดลง จึงไม่ต้องถือสต็อกไว้
สิ่งสำคัญคืออย่านำสัมประสิทธิ์ค่าเดียวไปหักลบผลลัพธ์เหล่านี้ทั้งหมดเท่ากันหมด ถ้าเพียงเพราะประมาณการการลดค่าแรงดูอนุรักษ์นิยมเกินไป แล้วไปหั่นการลดความเสียหายและการลดอุบัติเหตุจากการทำงานด้วยอัตราเดียวกัน การลงทุนที่จริงๆ แล้วเป็นไปได้ก็จะกลายเป็นไม่ผ่านเฉพาะบนตัวเลข วิธีจัดการที่ถูกต้องคือแยกเขียนเหตุผลรองรับและระดับความเชื่อมั่นของผลลัพธ์แต่ละข้อ แล้วดึงเฉพาะข้อที่ความเชื่อมั่นต่ำให้เอียงไปทางอนุรักษ์นิยม
ในเวลาเดียวกัน ขอให้ตรวจสอบด้วยว่าค่าใช้จ่ายทั้งสี่ชั้นมีผลลัพธ์รองรับครบทุกชั้นหรือไม่ ถ้าลงเงินก้อนใหญ่ไว้ที่ชั้นลำเลียงและอุปกรณ์รอบข้าง แต่ไม่ได้เขียนผลลัพธ์ที่ชั้นนั้นสร้างขึ้นไว้ในการคำนวณการคืนทุนเลย ในวงตัดสินใจอนุมัติจะถูกทักเป็นอันดับแรกว่าอุปกรณ์รอบข้างชุดนี้ไม่จำเป็นหรือเปล่า และเมื่อถูกตัดออกไป การป้อนพาเลทก็จะเหลือเป็นงานคนต่อไป จนเกิดการกลับด้านว่าผลของการลดกำลังคนหายไปทั้งหมด
ตลาดและมาตรการที่แวดล้อมระบบอัตโนมัติงานรื้อพาเลท – สภาพแวดล้อมธุรกิจในไทย
ตลาดกำลังขยายตัวปีละ 12%
ขนาดตลาดของหุ่นยนต์รื้อพาเลทถูกคาดการณ์ว่าจะขยายจาก 1.81 พันล้านดอลลาร์สหรัฐในปี 2025 ไปเป็น 5.02 พันล้านดอลลาร์สหรัฐในปี 2034 โดยมีอัตราการเติบโตเฉลี่ยต่อปีระหว่างปี 2026 ถึงปี 2034 อยู่ที่ 12.00% ปัจจัยที่ถูกยกให้เป็นตัวขับเคลื่อนการเติบโตมากที่สุดคือการรองรับ SKU ที่คละกันด้วยการนำทางด้วยวิชันที่มี AI (แหล่งข้อมูลคือRobotic Depalletizer Market)
สิ่งที่การคาดการณ์นี้แสดงไม่ใช่แค่เรื่องที่ตลาดจะใหญ่ขึ้น แก่นอยู่ที่ตัวนำการเติบโตคือเทคโนโลยีรองรับคละสินค้า อย่างที่เห็นจากสเปกผลิตภัณฑ์ข้างต้น คละสินค้าเป็นขอบเขตที่กำลังการผลิตต่ำกว่าสินค้าชนิดเดียว แต่อุปสงค์กลับกระจุกตัวอยู่ตรงนั้น จึงอ่านได้ว่าการลงทุนทางเทคโนโลยีในอนาคตจะมุ่งไปที่ขอบเขตนี้ และใช้เป็นข้อมูลประกอบการพิจารณาได้
ปัจจัยที่ขัดขวางการแพร่หลายก็ถูกพูดถึงไปพร้อมกัน
ในการวิเคราะห์อุตสาหกรรมชุดเดียวกัน ได้ยกกำแพงของการแพร่หลายไว้ ได้แก่ ความหลากหลายของ SKU ที่เพิ่มขึ้น คุณภาพบรรจุภัณฑ์ที่ลดลง และอุปสรรคด้านการลงทุนสำหรับฐานผลิตขนาดกลางและขนาดย่อม
ในจำนวนนี้ คุณภาพบรรจุภัณฑ์ที่ลดลงเป็นประเด็นที่หน้างานในไทยรู้สึกได้ง่าย เมื่อมีแรงกดดันให้ลดต้นทุนวัสดุบรรจุภัณฑ์จนความหนาและความแข็งแรงของกล่องกระดาษลูกฟูกลดลง การแอ่นของผิวด้านบนจะเพิ่มขึ้นและเสถียรภาพของการดูดจะลดลง ระดับความยากของการทำระบบอัตโนมัติจึงสูงขึ้นได้โดยไม่เกี่ยวกับความพยายามของบริษัทตัวเองเลย เพียงเพราะซัพพลายเออร์เปลี่ยนวัสดุบรรจุภัณฑ์ ถ้าจะเดินหน้าเรื่องระบบอัตโนมัติสำหรับงานรื้อพาเลท การตกลงสเปกเรื่องความหนา วัสดุ และความเรียบของผิวด้านบนของบรรจุภัณฑ์กับซัพพลายเออร์ไว้ก่อนจึงมีคุณค่า
สภาพแวดล้อมและมาตรการสนับสนุนการนำหุ่นยนต์มาใช้ในไทย
ไทยเป็นหนึ่งในประเทศที่การนำหุ่นยนต์มาใช้ก้าวหน้าที่สุดในอาเซียน จากการเรียบเรียงที่อ้างอิงรายงาน World Robotics 2023 ของ IFR ไทยติดตั้งหุ่นยนต์อุตสาหกรรมราว 3,300 ตัวในปี 2022 อยู่อันดับที่ 14 ของโลก และอยู่อันดับ 2 ของเอเชียตะวันออกเฉียงใต้รองจากสิงคโปร์ (แหล่งข้อมูลคือแนวโน้มการนำหุ่นยนต์อุตสาหกรรมมาใช้ในไทย)
ด้านมาตรการภาครัฐก็มีแรงหนุนเช่นกัน ในระเบียงเศรษฐกิจพิเศษภาคตะวันออก (EEC) มีการจัดสรรงบ 45,000 ล้านดอลลาร์สหรัฐสำหรับการยกระดับอุตสาหกรรมไฮเทค โดยวางเทคโนโลยีหุ่นยนต์ไว้เป็นสาขาสำคัญ ส่วน BOI ก็สนับสนุนโครงการด้านโรโบติกส์มูลค่า 15,000 ล้านบาท และตั้งเป้าให้มีการติดตั้งระบบใหม่ปีละ 10,000 ชุด (แหล่งข้อมูลคือตลาดหุ่นยนต์อุตสาหกรรมและหุ่นยนต์บริการในเอเชียตะวันออกเฉียงใต้)
เมื่อจะใช้มาตรการเหล่านี้ สิ่งที่ต้องระวังคือจังหวะเวลาของการยื่นขอ ถ้าไปตรวจสอบว่าเข้าเงื่อนไขของมาตรการหรือไม่หลังจากที่สรุปสเปกอุปกรณ์และสั่งซื้อไปแล้ว การแก้สเปกเพื่อให้เข้าเงื่อนไขจะกลายเป็นงานย้อนกลับ แนวปฏิบัติมาตรฐานคือตรวจสอบมาตรการที่อาจเข้าข่ายและเงื่อนไขของมาตรการนั้นตั้งแต่ช่วงต้นของการพิจารณาลงทุนในระบบอัตโนมัติ แล้วผนวกเข้าไปในการออกแบบสเปก
เช็กลิสต์ก่อนสั่งซื้อระบบอัตโนมัติงานรื้อพาเลท
ก่อนส่งคำขอใบเสนอราคา ขอให้เติมรายการต่อไปนี้ให้ครบด้วยตัวเองก่อน ถ้าติดต่อไปหลายรายในสภาพที่ยังมีรายการว่างอยู่ ใบเสนอราคาที่ได้กลับมาจะเทียบกันไม่ได้
- จัดทำรายการชนิดของชิ้นงานเป้าหมายทั้งหมดแล้ว โดยระบุขนาด น้ำหนัก วัสดุ และสภาพผิวด้านบนแยกตามชนิด
- ตรวจสอบด้วยการวัดจริงแล้วว่าชิ้นงานที่หนักที่สุดเกิน 25kg หรือไม่ และตัดสินใจแล้วว่าจะจัดการชนิดที่เกินอย่างไร
- ทราบความสูงมาตรฐานของการจัดเรียงเป็นค่าที่วัดจริงรวมความหนาพาเลทแล้ว และตรวจสอบแล้วว่ามีพาเลทที่เกิน 2000mm หรือไม่
- ตรวจสอบด้วยการวัดจริงแล้วว่าขนาดแนวราบของพาเลทเป็นเท่าใด และมีส่วนที่ยื่นล้ำขอบหรือไม่
- คำนวณสัดส่วนระหว่างสินค้าชนิดเดียวกับคละสินค้าจากประวัติการจัดส่ง 3 เดือนล่าสุดแล้ว
- ถ้ามีคละสินค้า ได้ดึงรูปแบบการวางคละที่เป็นตัวแทนออกมาจากประวัติจริงและจัดทำเป็นเอกสารแล้ว
- นิยามกำลังการผลิตที่ต้องการเป็นพาเลทต่อชั่วโมงแล้ว โดยแยกเขียนช่วงพีกกับช่วงปกติ
- ตัดสินใจวิธีป้อนพาเลทแล้ว ว่าเป็นการวางตรงด้วยรถโฟล์คลิฟท์ สายพาน หรือ AGV
- ตัดสินใจเส้นทางการเก็บพาเลทเปล่าและสถานที่จัดเก็บแล้ว
- เก็บข้อมูลที่วัดจริงของงานรื้อพาเลทในปัจจุบันแล้ว โดยรวมจำนวนคนที่จัดไว้ จำนวนพาเลทที่ประมวลผลได้จริง และรายละเอียดของเวลาที่หยุด
- ทราบอัตราการเกิดกองสินค้าพังทลายและกล่องแตกเป็นตัวเลขจริงแล้ว
- นิยามขั้นตอนการเข้าแทรกแซงเมื่อเกิดกรณียกเว้น และบทบาทของผู้รับผิดชอบแล้ว
- นิยามเกณฑ์การตรวจรับเป็นตัวเลขแล้ว โดยระบุชั่วโมงการเดินเครื่องต่อเนื่องและอัตราความล้มเหลวที่ยอมรับได้
- สอบถามซัพพลายเออร์เรื่องแผนการเปลี่ยนสเปกวัสดุบรรจุภัณฑ์แล้ว
- ตรวจสอบความเป็นไปได้ของการใช้มาตรการอย่าง BOI ก่อนสรุปสเปกแล้ว
ในเช็กลิสต์นี้ รายการที่เกี่ยวกับข้อมูลที่วัดจริง ขอให้เก็บอย่างน้อย 1 สัปดาห์ การสังเกตเพียงวันเดียวจะมองไม่เห็นความเอนเอียงของลักษณะการวางสินค้าตามวันในสัปดาห์ และการเปลี่ยนแปลงของสัดส่วนคละสินค้าจากการกระจุกตัวของการจัดส่งช่วงสิ้นเดือน
รูปแบบความล้มเหลวที่พบบ่อยในระบบอัตโนมัติงานรื้อพาเลท
ตรวจสอบด้วยตัวอย่างสภาพดีเท่านั้น
เป็นกรณีที่จัดหาชิ้นงานสำหรับทดสอบด้วยของสภาพดีที่หยิบมาจากในสุดของคลังเท่านั้น การตรวจรับผ่านไปได้โดยไม่มีปัญหา แต่พอเข้าสู่การผลิตจริงก็เกิดการดูดพลาดบ่อยครั้ง ในการทดสอบ ขอให้ผสมชิ้นงานที่สภาพไม่ดีเข้าไปในสัดส่วนหนึ่งเสมอ
ผลักเรื่องการป้อนพาเลทไว้ทีหลัง
เป็นรูปแบบที่เอาแต่เปรียบเทียบกำลังของตัวเครื่องรื้อพาเลท แล้วโยนการออกแบบวิธีป้อนพาเลทไปไว้เป็นงานขั้นถัดไป ต่อให้ตัวเครื่องมีกำลัง 16.7 พาเลทต่อชั่วโมง แต่ถ้าการป้อนทำได้ทันเพียง 6 พาเลทต่อชั่วโมง กำลังของสายก็คือ 6 พาเลทต่อชั่วโมง ผลของการลงทุนในอุปกรณ์ถูกกำหนดโดยส่วนที่ช้าที่สุด
ไม่นับกำลังคนสำหรับจัดการกรณียกเว้นเข้าไปในการคำนวณ
ถ้าไม่ตัดสินใจว่าเมื่อเกิดการรับรู้ล้มเหลวหรือการหยิบพลาด ใครจะเป็นผู้รับมือ สุดท้ายจะกลายเป็นว่าต้องมีคน 1 คนประจำอยู่ที่สายนั้นตลอดเวลา การคำนวณผลของการลดกำลังคนจะตั้งอยู่ไม่ได้ตั้งแต่ต้น การประมาณความถี่ของกรณียกเว้นและขั้นตอนการรับมือจึงเป็นหัวข้อที่ต้องเคาะให้จบตั้งแต่ขั้นตอนขอใบเสนอราคา
พยายามทำระบบอัตโนมัติไปถึงกระบวนการหน่วยชิ้นรวดเดียว
ถ้าพยายามทำระบบอัตโนมัติแบบเหมารวมไปถึงกระบวนการเปิดเคสแล้วหยิบของข้างในออกมาพร้อมกับการรื้อพาเลท ระดับความยากจะพุ่งขึ้น ทั้งระยะเวลาเริ่มเดินระบบและค่าใช้จ่ายก็จะบานปลาย หน่วยเคสกับหน่วยชิ้นควรแยกคิดทั้งกระบวนการและอุปกรณ์จึงจะแน่นอนกว่า
คำถามที่พบบ่อยเกี่ยวกับระบบอัตโนมัติงานรื้อพาเลท
ราคากลางของระบบอัตโนมัติงานรื้อพาเลทอยู่ที่เท่าใด
เนื่องจากตัวเลขต่างกันได้ถึงระดับสิบเท่าตามชนิดของชิ้นงาน กำลังการผลิตที่ต้องการ การมีหรือไม่มีคละสินค้า และเงื่อนไขการเชื่อมต่อกับอุปกรณ์เดิม จึงไม่สามารถบอกราคากลางค่าเดียวได้ ในการพิจารณางบประมาณ ขอให้จับที่โครงสร้างของค่าใช้จ่ายแทนราคากลาง ค่าใช้จ่ายสะสมขึ้นเป็นสี่ชั้น คือชั้นอุปกรณ์หลัก ชั้นหัวจับและวิชัน ชั้นลำเลียงและอุปกรณ์รอบข้าง และชั้นงานติดตั้งกับการเริ่มเดินระบบ โดยส่วนที่ทำให้ราคาของแต่ละรายห่างกันคือชั้นหัวจับกับวิชันและชั้นลำเลียงกับอุปกรณ์รอบข้างเป็นหลัก ถ้าตั้งงบจากราคาแคตตาล็อกของตัวหุ่นยนต์เพียงอย่างเดียว จะเบี่ยงเบนจากยอดรวมจริงอย่างมาก ในช่วงต้นเราแนะนำให้ตั้งกรอบวงเงินประมาณการไว้ทั้งสี่ชั้น แล้วจึงออก RFP ที่มีเงื่อนไขตรงกัน
เครื่องรื้อพาเลทกับหุ่นยนต์จัดเรียงพาเลทใช้อุปกรณ์ตัวเดียวกันร่วมกันได้หรือไม่
ในแง่กลไก หุ่นยนต์ตัวเดียวกันเคลื่อนที่ได้ทั้งสองทิศทาง แต่ในทางปฏิบัติ โดยทั่วไปจะเลี่ยงการใช้ร่วมกัน การจัดเรียงคืองานวางลงตามรูปแบบที่ออกแบบไว้ ส่วนการรื้อคืองานอ่านลักษณะการวางสินค้าที่มาถึง หัวจับและโครงสร้างเซนเซอร์ที่ต้องการจึงต่างกัน นอกจากนี้ การให้เครื่องเดียวรับผิดชอบทั้งสองกระบวนการจะทำให้กำลังการผลิตต่อกระบวนการเหลือครึ่งเดียว และจำนวนเครื่องที่ต้องใช้จะเพิ่มขึ้น ขอให้มองว่าเป็นโครงสร้างที่พิจารณาได้เฉพาะกรณีที่การรับเข้ากับการจัดส่งแยกช่วงเวลากันอย่างสมบูรณ์และกำลังการผลิตยังเหลือเฟือเท่านั้น
การรื้อแบบหน่วยเคสจำเป็นต้องมีวิชัน 3 มิติหรือไม่
ถ้าเป็นสินค้าชนิดเดียว ลักษณะการวางนิ่งอย่างสมบูรณ์ และรับประกันการวางตำแหน่งพาเลทด้วยกลไกได้ การสอนตำแหน่งแบบตายตัวก็ตั้งอยู่ได้ แต่ในความเป็นจริงยังมีความแปรผันหลงเหลืออยู่ ทั้งการเลื่อนของชั้นจากการขนส่ง การแอ่นจากการดูดความชื้นของวัสดุบรรจุภัณฑ์ และการเปลี่ยนขนาดของซัพพลายเออร์ โครงสร้างที่ตัดวิชันออกไปนั้นค่าใช้จ่ายเริ่มต้นถูกลงก็จริง แต่จะกลายเป็นการเดินระบบที่ตั้งอยู่บนสมมติฐานว่าคนต้องเข้าไปแทรกแซงเมื่อสายหยุด และถ้าต้องมีคน 1 คนประจำอยู่เพื่อการแทรกแซงนั้น วัตถุประสงค์ของการทำระบบอัตโนมัติก็หายไป ข้อเท็จจริงที่ว่ากรณีศึกษาของลังพลาสติกพับได้ซึ่งเป็นสินค้ามาตรฐานก็ยังเลือกใช้วิชัน 3 มิติ ใช้เป็นข้อมูลอ้างอิงประกอบการตัดสินใจนี้ได้
พาเลทคละสินค้าทำระบบอัตโนมัติได้หรือไม่
ถ้าเป็นแบบนำทางด้วยวิชัน 3 มิติก็รองรับได้ แต่กำลังการผลิตจะลดลง ในสเปกสาธารณะของผู้ผลิตรายหนึ่ง กรณีสินค้าชนิดเดียวอยู่ที่สูงสุด 1,000 เคสต่อชั่วโมง ขณะที่กรณีคละสินค้าอยู่ที่สูงสุด 600 เคสต่อชั่วโมง เมื่อดูเป็นเวลาที่ใช้ต่อ 1 เคส จะกลายเป็นความต่างระหว่าง 3.6 วินาทีกับ 6.0 วินาที ในสายที่มีสัดส่วนคละสินค้าสูง ขอให้ออกแบบจำนวนเครื่องที่ต้องใช้และบัฟเฟอร์บนสมมติฐานของความต่างนี้ นอกจากนี้ การดึงรูปแบบการวางคละออกมาจากประวัติการจัดส่งจริงแล้วแนบไปกับคำขอใบเสนอราคา คือวิธีที่สั้นที่สุดในการเพิ่มความแม่นยำของข้อเสนอ
การรื้อสินค้าบรรจุถุงทำได้หรือไม่
ทำได้ มีการเปิดเผยกรณีศึกษาที่ทำระบบอัตโนมัติสำหรับการรื้อกล่องกระดาษลูกฟูก (8-20kg) และถุง (10-25kg) ด้วยหุ่นยนต์ 1 ตัวและสายพานลำเลียงพาเลท ทำให้กระบวนการที่เดิมใช้พนักงาน 1 คน เปลี่ยนมารองรับได้ด้วย 0.5 คน อย่างไรก็ตาม ถุงจะมีของข้างในไหลไปกองข้างเดียวจนจุดศูนย์ถ่วงเคลื่อนทันทีที่ยกขึ้น การออกแบบหัวจับเฉพาะทางจึงเป็นตัวชี้ขาดความสำเร็จหรือล้มเหลว ในการทดสอบ ขอให้ใส่สินค้าที่ปริมาณบรรจุอยู่ที่ค่าสูงสุดและค่าต่ำสุดของพิกัด รวมถึงถุงสองใบในสภาพแนบชิดกันเข้าไปเสมอ และถ้ามีถุงที่เกิน 25kg จำเป็นต้องตัดสินใจล่วงหน้าว่าจะจัดการชนิดนั้นอย่างไร
จะแยกใช้หุ่นยนต์หยิบรายชิ้นกับเครื่องรื้อพาเลทอย่างไร
แยกด้วยหน่วยของสิ่งที่จัดการ สิ่งที่นำลงจากพาเลทเป็นหน่วยเคสคือเครื่องรื้อพาเลท ส่วนสิ่งที่หยิบของข้างในเคสออกมาเป็นหน่วยชิ้นแล้วจัดใหม่เป็นหน่วยจัดส่งคือหุ่นยนต์หยิบรายชิ้น เมื่อลงมาถึงหน่วยชิ้นจะมีโจทย์ยากเพิ่มเข้ามา ทั้งสินค้าบรรจุถุงที่เสียรูปและการรับรู้วัสดุห่อที่โปร่งใส เทคโนโลยีที่ต้องการและค่าใช้จ่ายจึงเปลี่ยนไป แม้หน้างานที่ต้องการทั้งสองอย่าง ก็ไม่ควรพยายามให้อุปกรณ์ชุดเดียวทำควบกัน การแยกกระบวนการแล้วทยอยนำเข้ามาตามลำดับจะทำให้การเริ่มเดินระบบแน่นอนกว่า
ใช้เวลานานเท่าใดกว่าจะติดตั้งเสร็จ
ระยะเวลาเปลี่ยนไปตามความซับซ้อนของโครงสร้าง จึงบอกเป็นค่าเดียวไม่ได้ แต่ลำดับของขั้นตอนนั้นเหมือนกัน เริ่มจากการเก็บข้อมูลสภาพปัจจุบันและจัดทำรายการชิ้นงาน การออก RFP ที่มีเงื่อนไขตรงกันและเปรียบเทียบใบเสนอราคา การทดสอบการจับด้วยชิ้นงานจริง การออกแบบรายละเอียด การผลิต การติดตั้งและงานก่อสร้าง การสอนตำแหน่งและการทดลองเดินเครื่อง แล้วจึงถึงการตรวจรับ ในจำนวนนี้ สิ่งที่ย่นระยะเวลาไม่ได้คือการทดสอบการจับด้วยชิ้นงานจริง ถ้าตัดขั้นตอนนี้ออกจะเกิดปัญหาในการผลิตจริงอย่างแน่นอน ในทางกลับกัน การเก็บข้อมูลสภาพปัจจุบันเป็นสิ่งที่บริษัทเดินหน้าเองได้ก่อนสั่งซื้อ ถ้าจัดการขั้นตอนนี้ให้เสร็จก่อน ระยะเวลาโดยรวมจะสั้นลง
ใช้สิทธิประโยชน์จาก BOI ได้หรือไม่
ในไทยมีการจัดสรรงบ 45,000 ล้านดอลลาร์สหรัฐสำหรับการยกระดับอุตสาหกรรมไฮเทคในระเบียงเศรษฐกิจพิเศษภาคตะวันออก (EEC) โดยวางเทคโนโลยีหุ่นยนต์ไว้เป็นสาขาสำคัญ ส่วน BOI ก็สนับสนุนโครงการด้านโรโบติกส์มูลค่า 15,000 ล้านบาท และตั้งเป้าให้มีการติดตั้งระบบใหม่ปีละ 10,000 ชุด ความเป็นไปได้ในการใช้สิทธิและเงื่อนไขเปลี่ยนไปตามเนื้อหาและช่วงเวลาของการลงทุน จึงขอให้ตรวจสอบกับข้อมูลทางการฉบับล่าสุดเสมอ สิ่งสำคัญในทางปฏิบัติคือจังหวะเวลาของการตรวจสอบ เพราะหลังจากสรุปสเปกอุปกรณ์และสั่งซื้อไปแล้ว การแก้ไขเพื่อให้เข้าเงื่อนไขจะกลายเป็นงานย้อนกลับ ขอให้ตรวจสอบตั้งแต่ช่วงต้นของการพิจารณา แล้วผนวกเข้าไปในการออกแบบสเปก
สรุป
สาเหตุที่ระบบอัตโนมัติสำหรับงานรื้อพาเลทดูเหมือนง่ายแต่กลับตัดสินใจไม่ได้ ไม่ใช่เพราะเทคโนโลยียากเป็นพิเศษ แต่เพราะการจัดเรียงเป็นงานที่กำหนดลักษณะการวางสินค้าเอง ในขณะที่การรื้อเป็นงานที่ต้องอ่านลักษณะการวางสินค้าที่มาถึง และความไม่สมมาตรนี้ปรากฏออกมาเป็นความยากของการนิยามสเปก การที่ใบเสนอราคาของแต่ละรายห่างกันก็เช่นกัน สาเหตุหลักไม่ใช่ความต่างของความสามารถทางเทคนิค แต่เป็นการที่แต่ละรายตั้งช่วงความแปรผันของลักษณะการวางสินค้าไว้ไม่เท่ากัน
การเลือกรูปแบบถูกกำหนดด้วยความทนต่อความแปรผันของลักษณะการวางสินค้า ถ้ามีสินค้าชนิดเดียวและลักษณะการวางนิ่ง แบบกลไกหรือหุ่นยนต์ที่สอนตำแหน่งแบบตายตัวก็เพียงพอ แต่ถ้ามีคละสินค้า ชั้นเลื่อน และขนาดต่างกันเป็นประจำ แบบนำทางด้วยวิชัน 3 มิติจะกลายเป็นสมมติฐานตั้งต้น ในการออกแบบกำลัง ขอให้ผนวกความต่างของสเปกสาธารณะที่ระบุสูงสุด 1,000 เคสต่อชั่วโมงสำหรับสินค้าชนิดเดียวและสูงสุด 600 เคสต่อชั่วโมงสำหรับคละสินค้า กล่าวคือความต่างระหว่าง 3.6 วินาทีกับ 6.0 วินาทีต่อเคส เข้าไปด้วย และตรวจสอบก่อนว่าฝั่งป้อนพาเลทจะไม่กลายเป็นตัวคุมจังหวะ อนึ่ง ตัวเลขชุดนี้เป็นสเปกสาธารณะของผู้ผลิตรายหนึ่ง ไม่ใช่ค่าที่ใช้ร่วมกันทั้งอุตสาหกรรม
ค่าใช้จ่ายให้มองเป็นสี่ชั้น คือชั้นอุปกรณ์หลัก ชั้นหัวจับและวิชัน ชั้นลำเลียงและอุปกรณ์รอบข้าง และชั้นงานติดตั้งกับการเริ่มเดินระบบ แล้วตรึงสมมติฐานหกข้อไว้เป็นเอกสารก่อนเปรียบเทียบใบเสนอราคา ได้แก่ รายการชิ้นงาน รูปแบบการวางคละสินค้า กำลังการผลิตที่ต้องการ วิธีป้อนพาเลท การเดินงานเมื่อเกิดกรณียกเว้น และเกณฑ์การตรวจรับ ส่วนการคำนวณการคืนทุน ขอให้มองผลลัพธ์ตรงๆ ว่าการคำนวณด้วยระดับค่าใช้จ่ายด้านบุคลากรที่สมมติขึ้นนั้นอธิบายการคืนทุนด้วยการลดค่าแรงอย่างเดียวได้ยาก แล้วสะสมผลลัพธ์อื่นเข้าไปตามระดับความเชื่อมั่นของแต่ละข้อ ทั้งความเสี่ยงที่สายจะหยุดเพราะปัญหาการสรรหา การลดกองสินค้าพังทลายและความเสียหาย การลดอุบัติเหตุจากการทำงาน และการขยายเวลาเดินเครื่อง อันที่จริง ในการวิเคราะห์อุตสาหกรรมเองก็วางสิ่งที่เป็นแรงจูงใจหลักของการนำมาใช้ไว้ที่ความเป็นไปได้ในการหาแรงงาน ไม่ใช่ต้นทุนแรงงาน
จากนั้นจึงค่อยติดต่อผู้ขาย หลังจากเติมรายการที่ต้องวัดจริงในเช็กลิสต์ก่อนสั่งซื้อให้ได้แม้เพียง 1 สัปดาห์ เพียงรักษาลำดับนี้ไว้ ระยะเวลาการพิจารณาก็จะสั้นลงอย่างเห็นได้ชัด
TOMAS TECH ให้การสนับสนุนการทำระบบอัตโนมัติสำหรับกระบวนการรื้อสินค้าลงจากพาเลทแก่ผู้ผลิตสัญชาติญี่ปุ่นที่มีฐานในไทยและอาเซียน ทั้งจากด้าน FA และการอินทิเกรตระบบหุ่นยนต์ และจากด้านระบบบริหารการผลิต เรารับปรึกษาตั้งแต่ขั้นตอนการพิจารณา ไม่ว่าจะเป็นการไม่ทราบว่าจะเก็บข้อมูลสภาพปัจจุบันอย่างไร การหาแกนเปรียบเทียบใบเสนอราคาหลายรายไม่ได้ หรือการตัดสินไม่ได้ว่าชิ้นงานของบริษัทเหมาะกับการทำระบบอัตโนมัติหรือไม่ตั้งแต่ต้น เริ่มจากการเล่าสภาพหน้างานให้เราฟังก่อนก็ได้ ติดต่อเข้ามาได้ตามสะดวกที่หน้าติดต่อเรา
แหล่งอ้างอิง
- กรณีศึกษาการติดตั้งที่ศูนย์กระจายสินค้าของ Shiseido ในภาคตะวันตกของญี่ปุ่น – กรณีศึกษาการติดตั้งภายใต้แบรนด์ Kyoto Robotics ของ Hitachi Automation แนะนำการติดตั้งหุ่นยนต์รื้อพาเลทสำหรับลังพลาสติกพับได้จำนวน 5 ตัว ซึ่งรองรับความแปรผันของลักษณะการวางสินค้า สภาพคละสินค้า สภาพที่เหลือเศษไม่เต็มชั้น และการเรียงที่ไม่เป็นระเบียบ ด้วยเซนเซอร์วิชัน 3 มิติความแม่นยำสูง ทั้งนี้ไม่ได้ระบุตัวเลขเป็นรูปธรรม เช่น จำนวนคนที่ลดได้
- กรณีศึกษาระบบอัตโนมัติงานรื้อพาเลท – กรณีศึกษาการทำระบบอัตโนมัติสำหรับการรื้อกล่องกระดาษลูกฟูก (8-20kg) และถุง (10-25kg) ด้วยหุ่นยนต์ 1 ตัวร่วมกับสายพานลำเลียงพาเลท มีรายงานว่าโครงสร้างที่ใช้พนักงาน 1 คน เปลี่ยนมารองรับได้ด้วย 0.5 คน และลดกำลังคนได้ราว 50%
- โจทย์ของกระบวนการรื้อพาเลทและระบบวิชัน – อธิบายโจทย์ทางเทคนิคสามข้อ คือการรองรับชิ้นงานที่คละกัน การรองรับตำแหน่งที่เคลื่อนออกจากแนว และการป้องกันกองสินค้าพังทลาย พร้อมเหตุผลว่าทำไมจึงจำเป็นต้องมีระบบวิชัน
- เครื่องรื้อพาเลทของ Mujin – สเปกสาธารณะของหุ่นยนต์รื้อพาเลท ระบุว่ากรณีสินค้าชนิดเดียวสูงสุด 1,000 เคสต่อชั่วโมง กรณีคละสินค้าสูงสุด 600 เคสต่อชั่วโมง น้ำหนักชิ้นงานที่รองรับสูงสุด 25kg และขอบเขตการรับรู้ 1250mm×1250mm×2000mm
- The State of Robotic Depalletizing – แนวโน้มอุตสาหกรรมของการรื้อพาเลทด้วยหุ่นยนต์ ณ ปี 2026 กล่าวถึงความเป็นไปได้ในการหาแรงงานซึ่งเป็นแรงจูงใจสูงสุดของการนำมาใช้ ความก้าวหน้าของการรองรับ SKU คละกันด้วยวิชัน 3 มิติและ AI และกำแพงของการแพร่หลาย ได้แก่ ความหลากหลายของ SKU คุณภาพบรรจุภัณฑ์ที่ลดลง และอุปสรรคด้านการลงทุนของฐานผลิตขนาดกลางและขนาดย่อม
- Robotic Depalletizer Market – การคาดการณ์ขนาดตลาดของหุ่นยนต์รื้อพาเลท คาดว่าจะขยายจาก 1.81 พันล้านดอลลาร์สหรัฐในปี 2025 เป็น 5.02 พันล้านดอลลาร์สหรัฐในปี 2034 โดยมีอัตราการเติบโตเฉลี่ยต่อปีระหว่างปี 2026 ถึงปี 2034 ที่ 12.00%
- แนวโน้มการนำหุ่นยนต์อุตสาหกรรมมาใช้ในไทย – การเรียบเรียงที่อ้างอิงรายงาน World Robotics 2023 ของ IFR แนะนำว่าไทยติดตั้งหุ่นยนต์อุตสาหกรรมราว 3,300 ตัวในปี 2022 อยู่อันดับที่ 14 ของโลก และอันดับ 2 ของเอเชียตะวันออกเฉียงใต้รองจากสิงคโปร์
- ตลาดหุ่นยนต์อุตสาหกรรมและหุ่นยนต์บริการในเอเชียตะวันออกเฉียงใต้ – ระบุว่าระเบียงเศรษฐกิจพิเศษภาคตะวันออก (EEC) จัดสรรงบ 45,000 ล้านดอลลาร์สหรัฐสำหรับการยกระดับอุตสาหกรรมไฮเทคและวางเทคโนโลยีหุ่นยนต์เป็นสาขาสำคัญ และ BOI สนับสนุนโครงการด้านโรโบติกส์มูลค่า 15,000 ล้านบาท โดยตั้งเป้าการติดตั้งระบบใหม่ปีละ 10,000 ชุด


