


ค่าความแม่นยำในการหยุดตามแค็ตตาล็อก AGV ไม่ได้ตอบว่าโรงงานไทยจะส่งกล่องขึ้นสายพานได้ หรือหุ่นยนต์จะหยิบชิ้นงานจากรถได้หรือไม่ ตำแหน่ง มุมรถ ความสูงของแท่น กลไกนำทางของสถานี และสัญญาณยืนยันตำแหน่งจริงต้องอยู่ในค่าคลาดเคลื่อนที่กระบวนการรับได้ บทความนี้รวมการกำหนดข้อกำหนดด็อกกิง การเปรียบเทียบวิธี การตรวจสอบตำแหน่ง การเชื่อมสายพานและเซลล์หุ่นยนต์ RFP การทดสอบ FAT และ SAT เป็นการตัดสินใจจัดซื้อเรื่องเดียว ใช้ได้กับ AGV และ AMR ที่จุดส่งมอบถาวร
ซื้อการส่งมอบที่ปลอดภัย ไม่ใช่เพียงสัญญาณว่ามาถึง
รถถึงพิกัดบนแผนที่ต่างจากการส่งของไปยังอุปกรณ์คงที่ แม้รถวิ่งตามทางได้ถูกต้อง ความเยื้องด้านข้าง มุมเข้าจอด ความชันพื้น สภาพล้อ และการยุบตัวเมื่อบรรทุกอาจทำให้จุดสัมผัสคลาดเคลื่อน หากแขนหุ่นยนต์หยิบจากถาดบนรถ ตำแหน่งชิ้นงานภายในถาดก็อาจเลื่อนด้วย การตรวจรับจากบิต “navigation complete” อย่างเดียวจึงปล่อยช่วงเข้าเทียบท่าสุดท้ายและการส่งมอบไว้โดยไม่มีข้อกำหนด
ผู้ซื้อควรเขียนสัญญาเหตุการณ์ก่อน: ของชนิดใด ที่สถานีใด เมื่อมีหลักฐานอะไรจึงส่งไปยังเครื่องใด ตัวอย่างคือ “AGV ที่บรรทุกกล่องหมุนเวียนตามคำสั่งเข้าสถานี A และเมื่อยืนยันตำแหน่งกับมุมรถ ความสูงแท่น ความว่างฝั่งรับ และสถานะตัวกั้นแล้ว จึงอนุญาตให้สายพานทำงาน” การเสร็จสิ้นต้องหมายถึงเซนเซอร์ฝั่งรับพบกล่อง ฝั่งรถยืนยันว่ากล่องออกไปแล้ว และหมายเลขงานขนส่งเปลี่ยนเพียงครั้งเดียว จากนั้นจึงเปรียบเทียบข้อเสนอที่ผลลัพธ์เดียวกันได้
เรื่องเส้นทางและจำนวนรถอยู่ในการออกแบบเลย์เอาต์ AGV ส่วน handshake การส่งของทั้งระบบอยู่ในคู่มือบูรณาการ AMR ติดสายพาน บทความนี้เน้นช่วงเข้าจอด หยุด ตรวจสอบตำแหน่ง และอนุญาตให้อุปกรณ์ที่เชื่อมต่อเริ่มทำงาน
ย้อนหาค่าคลาดเคลื่อนด็อกกิงจากเครื่องฝั่งรับ
อย่าใส่ “หยุดภายใน X มิลลิเมตร” ใน RFP ก่อนวัดจุดส่งมอบ สำหรับสายพาน ให้ตรวจความต่างระดับลูกกลิ้ง ความเหลื่อมด้านข้าง ช่องว่างหน้า–หลัง พื้นกล่อง ความกว้างรางนำ และตำแหน่งตัวกั้น ช่องรับกว้างพร้อมรางนำที่รับกล่องเอียงเล็กน้อยย่อมมีข้อกำหนดต่างจากจิ๊กแข็งที่ต้องเสียบในช่องแคบ สำหรับเซลล์หุ่นยนต์ ข้อจำกัดอยู่ที่ช่วงจับของกริปเปอร์ ความแปรปรวนชิ้นงาน ตำแหน่งถาด และการแก้ตำแหน่งด้วยกล้อง
ค่าคลาดเคลื่อนไม่ใช่แค่แกน X/Y บนผัง ต้องดูมุมหันรถ ความสูงแท่น การเอียงหน้า–หลัง/ซ้าย–ขวา น้ำหนักและจุดศูนย์ถ่วง รวมถึงส่วนของที่ยื่นออกมา CAD ที่สมมุติพื้นราบซ่อนความสูงที่เปลี่ยนจากรอยต่อ ความชันและรถเอียง คู่มือ NAV350 ของ SICK ระบุว่าคำแนะนำเรื่องความสูงติดตั้งแผ่นสะท้อนแสงไม่ได้คำนึงถึงพื้นไม่สม่ำเสมอหรือการเอียงของ AGV เมื่อบรรทุก จึงต้องตรวจสอบความสูงติดตั้งและค่าคลาดเคลื่อนของการส่งมอบทั้งระบบที่หน้างาน อย่าใช้ตัวเลขเซนเซอร์แทนค่าคลาดเคลื่อนรวมของพื้นและของจริง
ทำตารางค่าคลาดเคลื่อนแยกตามของและสถานี ใส่หน้า–หลัง ซ้าย–ขวา มุม ความต่างระดับ ความเอียงของของ การเคลื่อนหลังหยุด ความไม่แน่นอนของการวัด และวิธีจัดการเมื่อเกิน ระบุหน่วยและผิวอ้างอิง “วัดจากกึ่งกลางรถ” ไม่เท่ากับ “วัดจากขอบหน้ากล่อง” ตัวเลขต้องกำหนดจากขนาดกระบวนการและความเสี่ยงจริง ไม่ใช่สมมุติค่าเดียวสำหรับทุกโรงงาน
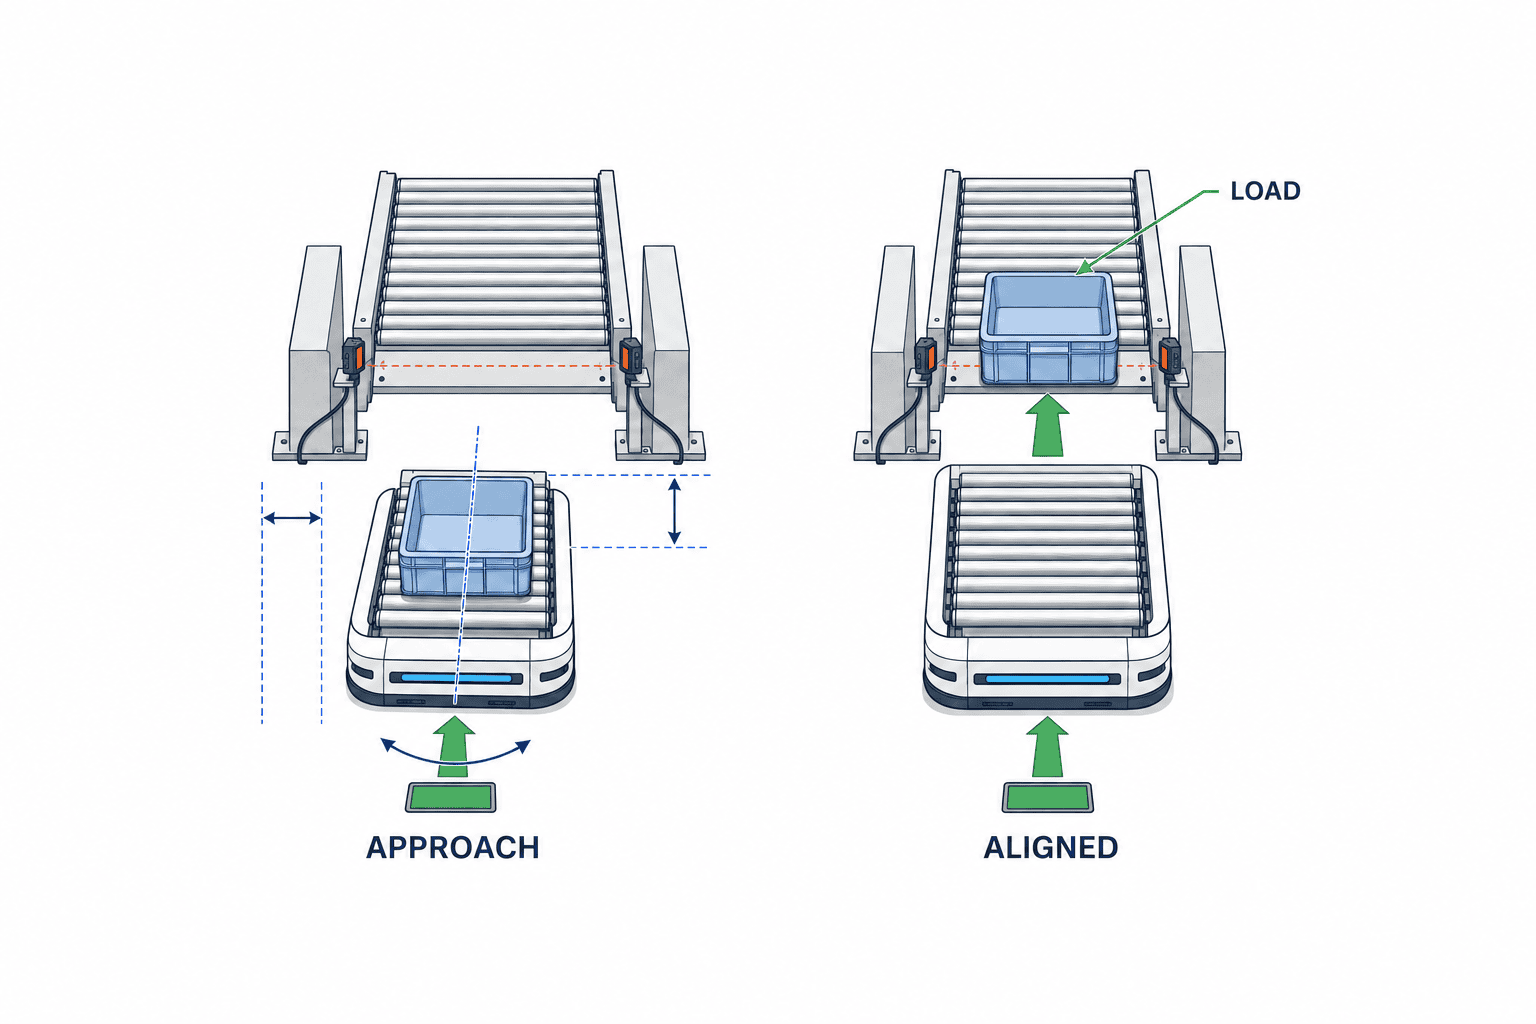
แยกการนำทางหยาบ การจัดตำแหน่งสุดท้าย และการยืนยันการสัมผัส
ไม่จำเป็นต้องใช้เซนเซอร์ตัวเดียวทำทั้งหมด ขั้นแรกระบบนำทางพารถไปจุดรอใกล้สถานี ขั้นที่สองใช้มาร์กเกอร์ แผ่นสะท้อน กล้อง รูปทรงรอบตัวจาก LiDAR เทปแม่เหล็ก หรือวิธีเฉพาะสถานีเพื่อแก้ตำแหน่งสัมพัทธ์ ขั้นที่สามใช้สัญญาณแยกยืนยันการเข้าที่ การสัมผัส ความสูงแท่น และตัวกั้นตามงาน สิ่งสำคัญกว่าชื่อเทคโนโลยีคือแต่ละขั้นลดความผิดพลาดใด และสัญญาณใดพิสูจน์ว่าเสร็จ
Nav2 Docking Server อธิบายการเดินทางสู่จุดรอ การตรวจหาด็อก การปรับตำแหน่งระหว่างเข้า และการตรวจสัมผัสหรือชาร์จเป็นสถานะแยก รองรับด็อกที่ไม่ได้ชาร์จ เช่นปลายสายพานและพาเลตด้วย นี่ไม่ใช่การรับประกันว่า AGV เชิงพาณิชย์ทุกรุ่นทำตามลำดับเดียวกัน แต่เป็นตัวอย่างว่าควรแยก “มาถึง” กับ “ด็อกสำเร็จ”
ข้อมูลผลิตภัณฑ์ OMRON ระบุระบบกำหนดตำแหน่งด้วยเทปแม่เหล็กบนพื้นเป็นตัวเลือก และเป้าด็อกเพื่อชาร์จเป็นส่วนประกอบคนละชิ้น SICK อธิบายการระบุตำแหน่งจาก 2D LiDAR ที่สแกนรูปทรงรอบตัว แหล่งข้อมูลทางการเหล่านี้ยืนยันว่ามีวิธีดังกล่าว ไม่ได้ยืนยันผลในพื้นและของของโรงงานคุณ ต้องทดลองหน้างาน ตรวจการเข้าด้านหน้า/หลัง การหมุนในทางแคบ และมาร์กเกอร์ถูกของหรือคนบังหรือไม่ รวมการสอนตำแหน่งใหม่หลังทำความสะอาดหรือซ่อมพื้นในราคา
ยืนยันตำแหน่งด้วยหลักฐานมากกว่าบิต “ถึงแล้ว”
พิกัดในแผนที่รถไม่ได้พิสูจน์ว่าตรงกับเครื่องคงที่โดยตรง จึงแยกบันทึกตำแหน่งสัมพัทธ์หลังหยุด การเข้าที่ทางกล เซนเซอร์ของและฝั่งรับ และ interlock ที่อนุญาตให้ถ่ายโอน วิธีพิสูจน์ขึ้นกับงาน โรลเลอร์ต้องให้ขอบกล่องเข้าในรางและผิวส่งตรงกัน การหยิบด้วยหุ่นยนต์ต้องให้ชิ้นงานอยู่ในขอบเขตที่มือจับถึง
สวิตช์สัมผัสพิสูจน์ว่าชนด็อก ไม่พิสูจน์ความสูงของของ กระแสชาร์จพิสูจน์การชาร์จ ไม่พิสูจน์การส่งไปสายพาน กล้องมาร์กเกอร์ประมาณตำแหน่งได้ แต่หากถูกบังหรือข้อมูลล่าช้าอาจต้องตรวจอีกครั้งหลังหยุด Nav2 แยกการตรวจพบด็อก สถานะเข้าด็อก และการชาร์จ ในข้อกำหนดให้เขียนว่าสัญญาณแต่ละตัวพิสูจน์อะไรและพิสูจน์อะไรไม่ได้
เมื่อยืนยันไม่ผ่าน ไม่ให้รถดันซ้ำไม่จำกัด กำหนดเมื่อใดถอยแล้วลองใหม่ เมื่อใดหยุด เมื่อใดฝั่งรับต้องค้าง และใครปลดข้อผิดพลาด บันทึก docking ID, vehicle ID, station ID, load ID, เป้าหมาย ค่าที่วัด จำนวนลอง เหตุผล เวลาและเวอร์ชันค่า ระบบระดับบนต้องไม่เหลือเพียงสถานะ “มาถึงแล้ว” ขณะที่ส่งมอบล้มเหลว
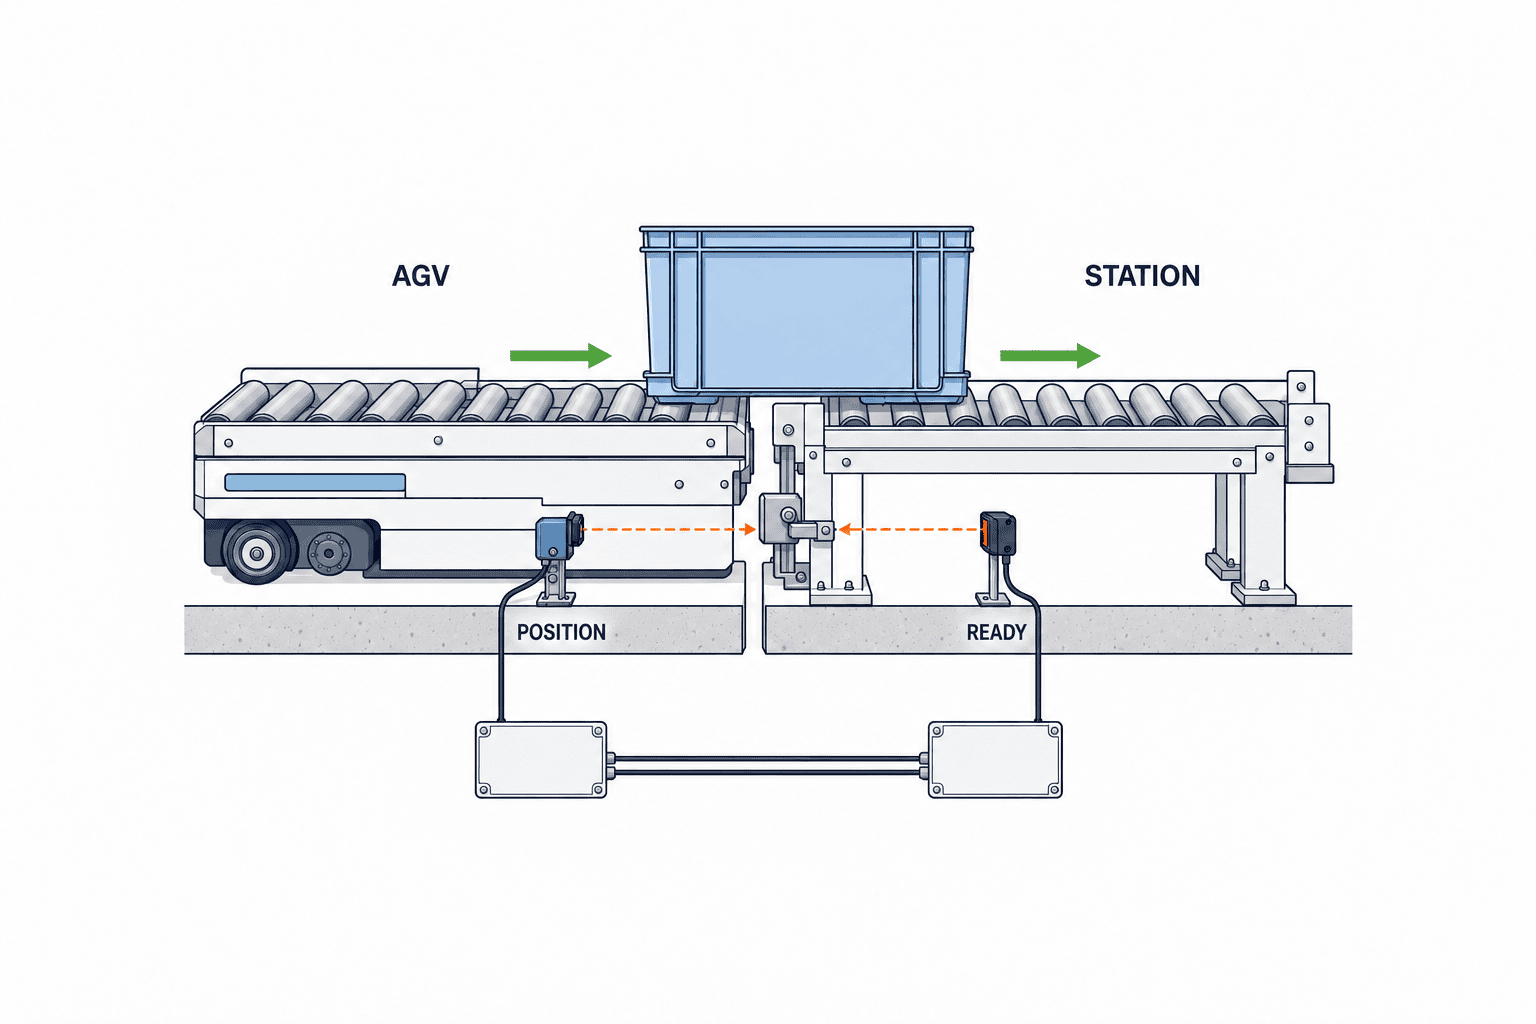
สายพานต้องออกแบบตำแหน่งร่วมกับ handshake
รถมาถึงอย่างเดียวเริ่มโรลเลอร์ไม่ได้ ของต้องเหมาะกับผิวทั้งสอง ฝั่งรับต้องว่าง ตัวกั้นต้องพร้อม และช่องที่คนเข้าถึงต้องอยู่ในสถานะป้องกันตามแบบ หากโรลเลอร์รถและสายพานคงที่หมุนพร้อมกัน ให้ทดสอบเมื่อหมุนเพียงข้างเดียว แยก “ตำแหน่งยืนยันแล้ว” จาก AGV, “พร้อมรับ” จากสถานี และ “อนุญาตส่ง” จากระบบควบคุมกลาง
ตรวจเสร็จจากสองฝั่ง: เซนเซอร์บนรถว่างและฝั่งรับพบกล่อง จากนั้นอัปเดต transport ID กับ load ID ครั้งเดียว หากเปลี่ยนเพียงฝั่งเดียว กล่องอาจติดกลางช่อง การสั่งซ้ำโดยไม่ตรวจอาจดันกล่องเกินหรือบันทึกซ้ำ ขั้นตอนผิดปกติต้องบอกว่าของอยู่ที่ใดจริงและสัญญาณใดผิด หากรับของเข้ารถก็ใช้หลักเดียวกันโดยสลับต้นทางและปลายทาง
หน้าการใช้งานขนส่งของ OMRON แสดง AMR ติดโรลเลอร์/สายพานและสถานีด็อกอัตโนมัติสำหรับส่งมอบกับไลน์ เป็นตัวอย่างงาน ไม่ใช่ค่าคลาดเคลื่อนรับประกันของโรงงานคุณ ดูรายละเอียด handshake ในบทความ AMR ติดสายพาน ขอบเขตของบทความนี้คือไม่อนุญาตให้ส่งของจนกว่าจะยืนยันตำแหน่ง
เซลล์หุ่นยนต์ต้องตรวจจุดอ้างอิงของชิ้นงาน
หุ่นยนต์หยิบจากรถได้ต่อเมื่อชิ้นงานอยู่ในช่วงจับ แม้รถจอดถูก ถาด พาเลต โครงรถ และของอาจเลื่อนหรือยุบตัวระหว่างวิ่ง ความผิดพลาดรวมจึงต่อเนื่องจากจุดหยุดรถ ผ่านแท่นและถาด ถึงชิ้นงานและระบบวัด แชร์สภาพเลวร้ายที่เกิดพร้อมกันได้กับวิศวกรกระบวนการ ไม่สมมุติว่าค่าความแม่นของรถครอบคลุมทั้งหมด
ทางเลือกหนึ่งคือจับรถเข้าที่ด้วยกลไก แล้วใช้กล้อง/เซนเซอร์ฝั่งเซลล์วัดตำแหน่งชิ้นงานใหม่เพื่อปรับจุดหยิบ อีกทางคือย้ายพาเลตเข้าไปบนจิ๊กคงที่ก่อนหยิบ เปรียบเทียบ cycle time ความแข็งของชิ้นงาน การเปลี่ยนรุ่น การทำความสะอาดและบำรุงรักษา ไม่ใช่ดูแต่ความแม่น รถหยุดแม่นกว่าอาจแพงกว่ารางนำง่าย ๆ ขณะที่กล้องลดจิ๊กแต่เพิ่มงานแสงและสอบเทียบ
การอนุญาตเข้าหรือเริ่มงานในเซลล์ต้องตรวจสถานะปลอดภัยและความพร้อมกระบวนการ หากมีคนอยู่ หุ่นยนต์ไม่อยู่ท่ารอ กริปเปอร์ยังถือของ หรือรถไม่ตรงคัน ให้บล็อกแม้ด็อกเสร็จ ฟังก์ชันความปลอดภัยต้องออกแบบและทวนสอบโดยผู้ผลิตและผู้บูรณาการที่มีคุณสมบัติตามข้อกำหนดปัจจุบัน ขั้นตอนตำแหน่งในบทความนี้ไม่แทนการทวนสอบความปลอดภัย
สำรวจพื้น ของ และสภาพแวดล้อมที่เปลี่ยน
ทุกสถานีในโรงงานไทยควรวัดความเรียบพื้น รอยต่อ ความลาดระบายน้ำ ขั้น พื้นเปียกหรือน้ำมัน ที่วางชั่วคราว และทางตัดรถยก ตรวจมุมมองตั้งแต่ต้นทางเข้า ไม่ใช่เฉพาะจุดหยุด สำหรับแผ่นสะท้อน มาร์กพื้น ภาพหรือการรู้จำรูปทรง ทดสอบเมื่อชั้นย้าย คนผ่าน ของกอง แสงและการทำความสะอาดเปลี่ยน คู่มือ NAV-LOC ของ SICK อธิบาย 2D LiDAR บนรถเทียบรูปทรงปัจจุบันกับแผนที่เดิม การเปลี่ยนรูปทรงจึงเป็นเงื่อนไขทดสอบ
ทดสอบรถเปล่าและบรรทุก ของเบา/หนักหรือศูนย์ถ่วงเยื้อง พาเลตสูงต่างกัน และล้อใกล้ขีดจำกัดบำรุงรักษา การเอียงเพราะของทำให้ระดับสายพานต่างทั้งที่พิกัดราบเท่ากัน หากรางนำหรือด็อกยึดพื้น ให้ดูจุดยึด งานพื้น และทางซ่อมที่ปลอดภัย มีไฟและเน็ตไม่ได้หมายความว่าเข้าซ่อมช่องส่งของได้ปลอดภัย
เก็บภาพและแบบพร้อมระบุสิ่งที่ยัง “ไม่ยืนยัน” ผู้ขายที่รับสมมุติฐานหน้างานต่างกันย่อมเปรียบราคาไม่ได้ หากจะย้ายไลน์หรือชั้น ให้ประเมินตำแหน่งด็อกทั้งปัจจุบันและอนาคต และกำหนดการสอนใหม่/ทดสอบ SAT ซ้ำหลังย้ายในสัญญา
เปรียบเทียบวิธีพร้อมการตรวจยืนยันอิสระ
เทปแม่เหล็ก แผ่นสะท้อน LiDAR รูปทรง มาร์กภาพ และรางกลแก้ข้อจำกัดต่างกัน เทปให้จุดอ้างอิงใกล้สถานีแต่ต้องดูพื้นและการสึก แผ่นสะท้อน/มาร์กต้องเห็นชัดและคงตำแหน่ง การรู้จำรูปทรงขึ้นกับสิ่งแวดล้อม รางกลกำหนดจุดสุดท้ายได้แต่มีแรงชน สึก และต้องตั้งใหม่
ตารางเปรียบเทียบควรมีค่าติดตั้ง เพิ่มสถานี เปลี่ยนเลย์เอาต์ สอนใหม่เมื่อซ่อม ผลฝุ่น/น้ำมัน/แสง ทิศเข้า ความเป็นอิสระของการยืนยัน และทางถอยเมื่อผิด ตัวเลขจากแค็ตตาล็อกวัดบนพื้น ของและจุดอ้างอิงคนละแบบ จึงใช้ของจริง สถานีเดียว และรูปแบบเข้าจอดเดียวกันใน PoC
หากสัญญาณเดียวตัดสินทั้ง “มาถึง” และ “ปลอดภัยให้ส่ง” ความผิดพลาดร่วมอาจไม่ถูกจับ ผสมเซนเซอร์ตำแหน่ง สวิตช์เข้าที่ หรือเซนเซอร์ของตามความเสี่ยง และพิสูจน์ว่าเครื่องเชื่อมไม่เคลื่อนเมื่อรถผิดตำแหน่ง เพิ่มจำนวนเซนเซอร์อย่างเดียวไม่เท่ากับปลอดภัยหรือเชื่อถือได้ ต้องทดสอบพฤติกรรมเมื่อแต่ละตัวเสีย
ใส่ข้อมูลและเจ้าของงานลง RFP
รายการแรกคือสถานีและของ ทิศเข้า วิธีถ่ายโอน ขนาดเล็ก/ใหญ่สุด ข้อกำหนดรอบงาน และการทำงานพร้อมกันช่วงพีก ต่อด้วยจุดอ้างอิง ตารางค่าคลาดเคลื่อน วิธีวัด การตรวจหลังหยุด การลองใหม่และการช่วยด้วยมือ ต้องพิสูจน์กับของและพื้นจริง ไม่ใช่เลขแค็ตตาล็อก ค่าเกณฑ์ผ่านมาจากกระบวนการ
ตารางสัญญาณต้องแยกรถมาถึง ตำแหน่งยืนยันแล้ว สถานีพร้อม อนุญาตส่ง เริ่มส่ง ของผ่าน เสร็จ ผิดพลาด และรีเซ็ต ระบุผู้ส่ง ผู้รับ สถานะที่เก็บ และการคืนหลังเน็ตหลุด ใครแก้เมื่อ transport ID ใน WMS/MES ไม่ตรง PLC? เอกสาร MassRobotics ว่าด้วยการแชร์สถานะพื้นฐานของ AMR ต่างผู้ผลิต ไม่ได้กำหนดค่าคลาดเคลื่อนทางกลหรือความปลอดภัยของเซลล์ ความเข้ากันของโปรโตคอลระดับบนไม่แทนการทดลองด็อก
ผู้ขายต้องส่งผังสถานี งานพื้นและจุดยึด ตำแหน่งมาร์ก/แผ่นสะท้อน แบบหน้าสัมผัสรถ–เครื่อง ผังเซนเซอร์ ตารางสัญญาณและสถานะ แผน FAT/SAT รายการล็อก และวิธีสอนใหม่หลังเปลี่ยนอะไหล่ เมื่อผู้ผลิต AGV สายพาน เซลล์ และ IT แบ่งงาน ให้มีเจ้าของผลส่งมอบหนึ่งรายและผู้รับแจ้งเหตุชั้นแรกแต่ละความผิดปกติ ไม่ปล่อยช่องว่างว่า “อุปกรณ์อีกฝ่ายผิด”
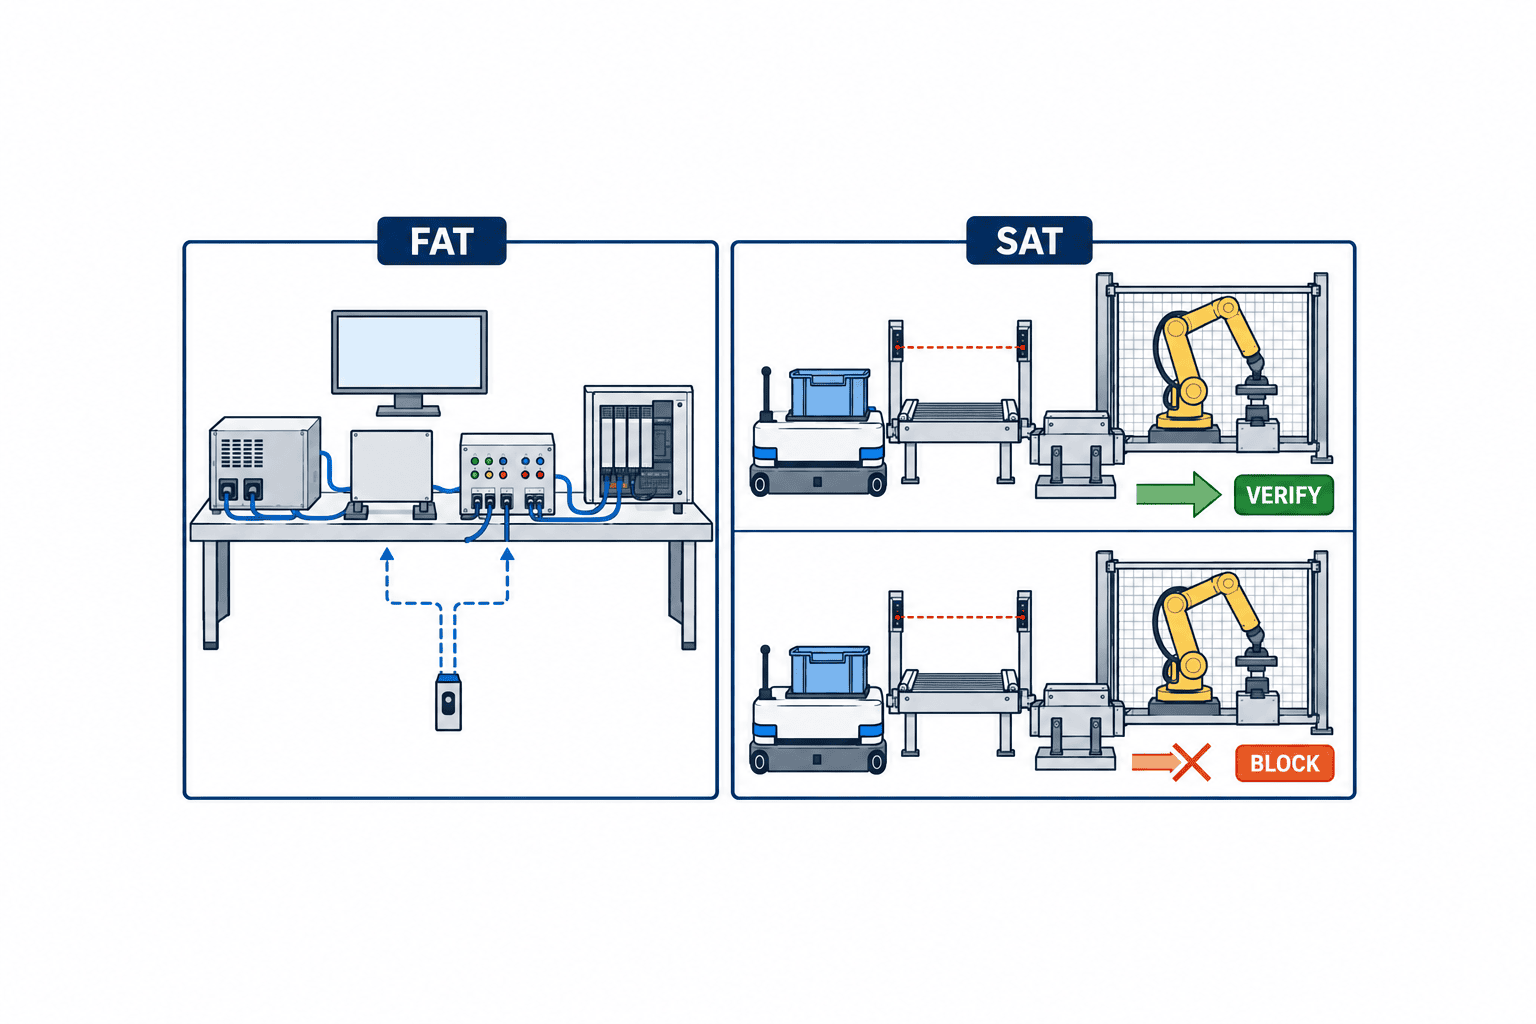
แยกสิ่งที่ทดสอบใน FAT กับ SAT
FAT ตรวจการเปลี่ยนสถานะก่อนส่งมอบด้วยระบบควบคุมจริงหรือเทียบเท่า ใส่สถานการณ์เข้าปกติ หาด็อกไม่พบ ตำแหน่งเกิน เข้าที่ไม่สำเร็จ ฝั่งรับเต็ม timeout เน็ตขาด/กลับ และเซนเซอร์ของขัดกัน ตรวจว่าเครื่องไม่เคลื่อนโดยไม่มีอนุญาต บันทึก ID, input, การตัดสิน, output, เวลาและเวอร์ชัน ทดสอบสิทธิ์ลองใหม่และปลดด้วยมือ FAT จำลองพื้นและของจริงไม่ได้ จึงไม่ใช่หลักฐานเดียวของตำแหน่ง
SAT วัดตำแหน่ง มุม ความสูง และการส่งมอบบนพื้นติดตั้งจริงกับของผลิต คนและรถข้างเคียง ครบตั้งแต่เข้า หยุด ถอย ใช้ของเบา/หนัก พาเลตต่างชนิด ทิศส่งต่างกันและช่วงพีก ทดสอบมาร์กถูกบัง พื้นหลังล้าง กับเน็ตหลุดชั่วคราว ข้อทดสอบเชิงลบที่จำเป็นคือรถอยู่นอกค่าคลาดเคลื่อนแล้วสายพาน/หุ่นยนต์ไม่ทำงาน
วัดเทียบผิวอ้างอิงของสถานี ไม่พึ่งพิกัดที่รถรายงานเอง เก็บเครื่องมือ วิธี จำนวนซ้ำ ของและสภาพพื้น วิดีโอสำเร็จครั้งเดียวไม่แสดงความแปรปรวนและตอนล้มเหลว เก็บทุกครั้งและตัวหารตามเงื่อนไข หลังแก้ให้เชื่อมค่าที่เปลี่ยนกับการทดสอบใหม่ และดูเงื่อนไขใกล้เคียงที่อาจแย่ลง
แนบภาพจุดอ้างอิงที่วัดและตำแหน่งวางเครื่องมือไว้ในตารางทดสอบ การวัดศูนย์กลางรถกับการวัดจุดที่กล่องสัมผัสลูกกลิ้งฝั่งรับเป็นคนละการทดสอบ แม้จะระบุว่า “ผ่าน” เหมือนกัน ระบุเส้นอ้างอิงบนพื้น สถานะการสอบเทียบเครื่องมือ และเวลารอหลังรถหยุด เพื่อให้ผู้ทดสอบคนอื่นทำซ้ำได้ ถ้าน้ำหนักบรรทุกไม่สมดุลให้บันทึกความต่างระดับซ้าย–ขวาของแท่นด้วย แยกนับกรณีหาด็อกไม่พบ ลองใหม่ แทรกแซงด้วยมือ และยกเลิกการขนย้าย อย่าตัดออกจากจำนวนครั้งที่ทดสอบ ตัวเลขสำเร็จจากหนึ่งร้อยครั้งอาจซ่อนความล้มเหลวซ้ำกับของบางชนิดหรือบางกะ เชื่อม ID เหตุการณ์ใน log กับค่าที่วัดจริงเพื่อหาสภาวะที่ผ่านได้เพราะลองใหม่เท่านั้น หากเปลี่ยนค่าตั้งหรือพื้นหลังตรวจรับ ให้ใช้ตารางเดิมวัดเงื่อนไขที่ได้รับผลกระทบอีกครั้ง พร้อมบันทึกความต่างก่อน–หลังและเวลาที่ต้องใช้คืนระบบ
ตัวอย่าง: AGV คันเดียวใช้สถานีสายพานและเซลล์หุ่นยนต์
สถานี A ส่งกล่องหมุนเวียนไปสายพานคงที่ ส่วน B ให้หุ่นยนต์หยิบจากถาดบน AGV A สนใจระดับลูกกลิ้ง เยื้องด้านข้าง พื้นกล่องและตัวกั้น B อาจมีรถจอดถูกแต่ชิ้นงานยังอยู่นอกช่วงจับ อย่ากำหนด “ความแม่นการหยุด” ค่าเดียว ให้ย้อนไปหาค่าคลาดเคลื่อนและการตรวจของแต่ละกระบวนการ
ที่ A ตรวจรถเข้าที่ ผิวสายพานทั้งคู่ ฝั่งรับว่าง และ ID กล่องก่อนอนุญาต ที่ B จับรถแล้ววัดจุดอ้างอิงถาดหรือชิ้นงานว่าหยิบได้ เซนเซอร์สถานีต่างกันยังใช้รถเดียวกันได้ ช่วยแยกความสามารถรถที่ใช้ร่วมกับการควบคุมเฉพาะสถานี
PoC ไม่จำเป็นต้องเสร็จสองสถานีพร้อมกัน เริ่มสถานีเดียวกับของที่วัดซ้ำง่าย สร้างตารางวัดที่แบ่งสาเหตุได้ แล้วนำกรอบเดียวไปอีกสถานีโดยเปลี่ยนเซนเซอร์ ค่าคลาดเคลื่อนและกฎอนุญาต การคัดลอกค่าด็อกแรกโดยไม่ทดสอบซ่อนความต่างของของและเครื่อง
ตกลงวิธีวัดก่อนโต้แย้งผลผ่าน/ไม่ผ่าน
ระบุวิธีวัดพร้อมค่าคลาดเคลื่อน วัดจากเส้นพื้นถึงกึ่งกลางรถไม่บอกว่ากล่องอยู่ตรงขอบลูกกลิ้งหรือไม่ ใช้ผิวอ้างอิงเครื่องรับและจุดสัมผัสของของ เซลล์อาจต้องวัดรูอ้างอิงถาดหรือผิวจับชิ้นงาน การเปลี่ยนจุดอ้างอิงหลังทดสอบทำให้เปรียบผลไม่ได้
บันทึกความละเอียดและสอบเทียบเครื่องวัด จิ๊กวัดและความต่างของผู้วัด หากความไม่แน่นอนใกล้ค่าคลาดเคลื่อน ผลที่ขอบจะไม่เสถียร ตกลงว่าค่าใดใช้ตัดสินสัญญาเมื่อล็อกรถ เซนเซอร์เซลล์ และจิ๊กอิสระไม่ตรงกัน พิกัดที่รถรายงานช่วยวิเคราะห์แต่ไม่แทนตำแหน่งจริงเทียบสถานี ใน SAT เทียบการวัดจริงกับสัญญาณเซนเซอร์ที่ใช้ทุกวันเพื่อยืนยันว่าบิตผ่าน/ไม่ผ่านเหมาะสม
อย่าเลือกเฉพาะครั้งสำเร็จมาหาค่าเฉลี่ย เก็บทุกครั้ง ทุกค่า จำนวนลอง และการกระจายตามเงื่อนไข หากรถหลายคันใช้ด็อกเดียว แยกรายคัน รวมสภาพอุณหภูมิ พื้นเปียก แบตเตอรี่และล้อที่เป็นไปได้เมื่อมีผล บันทึก SAT แรกช่วยแยกการสึกของเครื่องจากการเปลี่ยนของในภายหลัง
ปิดงานส่งของที่ผิดปกติเป็นธุรกรรมเดียว
หากพนักงานพารถที่จอดพลาดด้วยมือแล้วดันกล่องเข้าสายพาน การเคลื่อนจริงกับสถานะ WMS/MES อาจแยกกัน ให้ระบุของอยู่ที่ไหนก่อนและพัก transport ID เมื่อปลอดภัยจึงบันทึกว่าด็อกใหม่ ส่งด้วยมือ หรือคืนของ แล้วจบ ยกเลิก หรือสั่งเดิมใหม่เพียงครั้งเดียว เพื่อไม่เบิกกล่องซ้ำ
หลังเน็ตขาด ให้ตรวจว่าฝ่ายใดรับอนุญาตล่าสุด หากรถและสถานีเห็นสถานะเสร็จต่างกัน อย่าเรียกรถคันต่อไปจนกระทบยอด หน้าจอกะกลางคืนควรแสดงสาเหตุ จุดของ ผู้ติดต่อและสิทธิ์รีเซ็ต FAT จำลองสถานะไม่ตรง SAT ใช้ของจริงแก้คืน เกณฑ์รับมอบรวมการปิดงานที่ล้มเหลวอย่างปลอดภัยและมีหลักฐาน ไม่ใช่แค่งานปกติหนึ่งรอบ
รวมการบำรุงรักษาในไทยไว้ในการเลือกวิธี
วิธีแม่นยำอาจหยุดนานหากอะไหล่มาร์กไม่มีในประเทศหรือการสอนใหม่ต้องรอวิศวกรต่างประเทศ ใบเสนอราคาควรรวมหน้าจอและคู่มือภาษาไทย อะไหล่ที่คนในพื้นที่เปลี่ยนได้ ล็อกวิเคราะห์ทางไกลและรอบตรวจ ระบุว่าใครแจ้งเมื่อฝ่ายทำความสะอาดทำมาร์กเสียหรือฝ่ายซ่อมปรับขาสายพาน
รถสำรองอาจขนาดเท่ากันแต่คาลิเบรตเซนเซอร์ ล้อหรือการประกอบแท่นต่างกัน เพิ่มรถใน fleet ยังไม่พอ ต้องตรวจตำแหน่งและส่งของที่ด็อกตัวแทน รักษาตารางคู่รถ–สถานี และไม่อนุญาตส่งอัตโนมัติในคู่ที่ยังไม่ทดสอบ
เฝ้าดูและจัดการการเปลี่ยนหลังเริ่มงาน
แยกอัตราสำเร็จครั้งแรก การลองใหม่ การช่วยด้วยมือ ตำแหน่งเกิน เวลารอ และการหยุดกลางส่งตามสถานี อัตราสำเร็จรวมสูงอาจซ่อนสถานีที่ต้องลองใหม่บ่อยขึ้นเพราะรางหรือมาร์กสึก ช่างควรตรวจความหลวม สิ่งสกปรก เซนเซอร์ รุ่นแผนที่/สอน และล้อ ไม่เพิ่มค่าตั้งเพื่อกลบอาการ
ซ่อมพื้น ย้ายขาสายพาน เปลี่ยนโมดูลบนรถ ติดมาร์กใหม่ หรือสอนหุ่นยนต์ใหม่ ล้วนเปลี่ยนเงื่อนไขด็อก เก็บแบบและค่าก่อน/หลัง แล้วทำ SAT ส่วนที่เกี่ยวข้องซ้ำ รวมทดสอบเชิงลบว่าเครื่องไม่ทำงานเมื่อรถผิดตำแหน่ง ฝึกคนให้หยุด แจ้ง และกลับมาทำงานอย่างปลอดภัย ไม่ใช้แรงดันรถผิดตำแหน่งจนไฟเขียวติด
คำถามสี่ข้อก่อนอนุมัติจัดซื้อ
หนึ่ง ใช้ผิวใดของเครื่องฝั่งรับเป็นจุดอ้างอิง สอง หลังรถมาถึง ใครใช้เซนเซอร์ใดพิสูจน์ว่าตรงตามค่าคลาดเคลื่อนจากจุดนั้น สาม เมื่อเกินค่า เซนเซอร์ของขัดกันหรือสื่อสารขาด ห้ามการทำงานใดและใครอนุมัติฟื้นระบบ สี่ ยืนยันการส่งมอบสำเร็จทั้งจากตำแหน่งของจริงและ transport ID อย่างไร หากตอบไม่ได้ การเทียบราคารถก็ไม่ใช่การเทียบขอบเขตด็อกเดียวกัน
นำคำตอบลงแบบ ตารางสัญญาณ แผนสถานะ และแผนทดสอบ ไม่ใช่แค่ข้อความขาย “ตรวจพบตำแหน่ง” ไม่ชัดหากไม่ระบุว่าวัดรถหรือกล่อง “หยุดเมื่อผิด” ไม่พอหากกล่องค้างคร่อมช่อง ต้องบอกว่าใครประคองของและปลดเครื่องตามลำดับใด คำถามเหล่านี้ทำให้ข้อเสนอระบบตำแหน่งเปรียบเทียบได้ที่ขอบเขตกระบวนการเดียวกัน
คำถามที่พบบ่อย
ค่าความแม่นหยุดในแค็ตตาล็อกพอจะอนุมัติด็อกไหม?
ไม่พอ เงื่อนไขวัดอาจต่างจากพื้น ของ โมดูลบนรถและผิวอ้างอิงของคุณ กำหนดค่าจากเครื่องฝั่งรับและวัดหลังหยุดเทียบผิวนั้นใน SAT รวมการส่งและการควบคุมเมื่อผิด
มาร์กภาพกับ LiDAR วิธีไหนแม่นกว่า?
ชื่อวิธีตอบไม่ได้ การมองเห็น พื้นและสิ่งแวดล้อมที่เปลี่ยน ทิศเข้า ตัวควบคุม ของและจุดวัดล้วนมีผล เปรียบเทียบที่สถานีเดียวกับของเดียว และดูการตรวจตำแหน่งสุดท้ายด้วยสัญญาณอิสระ
ใช้ด็อกชาร์จร่วมกับด็อกสายพานได้ไหม?
ขึ้นกับอุปกรณ์ กระแสชาร์จไม่พิสูจน์ระดับโรลเลอร์หรือตำแหน่งกล่อง หากรวมต้องแยกสถานะชาร์จ ตำแหน่ง ส่งของ และถอย ทดสอบการทำงานพร้อมกันที่ห้ามใน FAT/SAT
ล้มเหลวแล้วให้ลองอัตโนมัติกี่ครั้ง?
ไม่มีจำนวนสากล แยกกรณีถอยและลองใหม่ได้อย่างปลอดภัยจากกรณีต้องหยุดและให้คนตรวจ ตรวจตำแหน่งกับสิ่งกีดขวางใหม่ทุกครั้ง และเก็บประวัติผิดซ้ำ
FAT ผ่านแล้วข้าม SAT ได้ไหม?
ไม่ได้ FAT พบข้อผิดพลาดด้านควบคุมและสัญญาณก่อน ส่วน SAT พิสูจน์ตำแหน่งและการส่งมอบบนพื้นและของจริงพร้อมคนและเครื่องข้างเคียง แยกเงื่อนไขรับมอบไว้ใน RFP
สรุป: ระบุด็อกเป็นขอบเขตของกระบวนการ
ระบบกำหนดตำแหน่งด็อกกิง AGV คือขอบเขตที่รถเคลื่อนที่ส่งของให้อุปกรณ์คงที่ ย้อนค่าคลาดเคลื่อนจากฝั่งรับ แยกนำทางหยาบ ปรับสุดท้าย และตรวจตำแหน่ง ไม่ให้สายพานหรือหุ่นยนต์ทำงานเมื่อยืนยันไม่ผ่าน ใส่สัญญาณและผู้รับผิดชอบใน RFP ทดสอบสถานะใน FAT และวัดพื้นกับของจริงใน SAT จึงเปรียบข้อเสนอด้วยผลที่ตรวจรับได้
แม้ยังไม่เลือกระบบด็อก คุณสามารถปรึกษา TOMAS TECH จากแบบสถานีและของ เราช่วยจัดทำตารางค่าคลาดเคลื่อน การตรวจตำแหน่ง และแผน PoC/FAT/SAT ที่ตรงจุดได้


