


แม้แบริ่งหรือบุชชิ่งจะกดได้แรงและลึกตามที่กำหนด แต่หลังประกอบอาจเกิดเสียงรบกวนหรือมีระยะคลอน การนำ AI มาตรวจจับความผิดปกติของกราฟแรงกด–ระยะกด ควรเริ่มจากการวัดค่าที่ซิงโครไนซ์กัน กำหนดข้อบกพร่องให้ชัดเจน และเปรียบเทียบกับกฎขีดจำกัดที่ใช้อยู่ก่อนแล้ว การเลือกโมเดลเป็นขั้นตอนถัดไป คู่มือนี้จะกล่าวถึงการเก็บข้อมูล การตรวจสอบโมเดล การควบคุมชิ้นงานที่พักไว้ การกำหนดคุณสมบัติในการจัดซื้อ และ FAT/SAT สำหรับโรงงานไทย ไม่ว่าจะเป็นเครื่องกดใหม่หรือดัดแปลงเพิ่มระบบ
เหตุผลที่ต้องดูกราฟแรงกด–ระยะกดทั้งช่วง
แรงกดจะเปลี่ยนแปลงสัมพันธ์กับระยะกดตั้งแต่สัมผัสแรกจนถึงตำแหน่งสุดท้าย Kistler อธิบายว่าเซนเซอร์แรงกดและระยะกดจะสร้างกราฟที่ใช้ประเมินกระบวนการประกอบได้ Promess อธิบายการบันทึกลายเซ็นแรงกดเทียบตำแหน่งและประเมินกับกรอบขีดจำกัดบน–ล่าง วิธีเหล่านี้เป็นมาตรฐานการมอนิเตอร์กระบวนการที่ใช้กันอยู่โดยไม่ต้องพึ่ง AI ดูข้อมูลเพิ่มเติมได้ที่ Kistler และ Promess
ชิ้นงานสองชิ้นอาจมีแรงกดสุดท้ายเท่ากันแต่เส้นทางต่างกัน เช่น ชิ้นหนึ่งแรงกดเพิ่มขึ้นอย่างต่อเนื่อง อีกชิ้นอาจมีจุดพุ่งสูงแล้วตกลงก่อนจะเพิ่มขึ้นอีก รูปแบบผิดปกตินี้ควรตรวจสอบสาเหตุ เช่น การเยื้องศูนย์กลาง สิ่งสกปรก ขนาดชิ้นงานไม่ตรงตามสเปก หรือฟิกซ์เจอร์หรือเซนเซอร์หลวม แต่ไม่ได้ยืนยันสาเหตุใดโดยตรง ต้องตรวจสอบขนาดชิ้นงาน ทดสอบกระบวนการถัดไป หรือรื้อประกอบเพื่อยืนยัน Promess ระบุเป้าหมายการตรวจจับ เช่น การกดแน่นหรือหลวมเกินไป ชิ้นงานผิดหรือขาดหาย และการเยื้องศูนย์กลาง ทั้งนี้ไม่ได้รับประกันผลสำหรับทุกกรณี
คู่มือเลือกเซอร์โวเพรส ของเราให้รายละเอียดเรื่องกำลัง ระยะชัก ชุดจับยึด และการรับรองเครื่อง แต่ในบทความนี้จะเน้นเฉพาะว่า AI จะเพิ่มคุณค่าเหนือขีดจำกัดแรงกด–ระยะกดเดิมได้เมื่อไร และจะเปลี่ยนผลลัพธ์ AI ให้เป็นการตัดสินใจที่ปกป้องคุณภาพสินค้าได้อย่างไร
กำหนดความสูญเสียก่อนกำหนดตัวชี้วัด AI
เชื่อมโยงข้อบกพร่องกับกระบวนการ ตัวอย่างเช่น แบริ่งเอียงจนเกิดเสียงในภายหลัง ปลอกที่กดไม่สุด แรงกดสูงผิดปกติจากขนาดไม่ตรงสเปก การกดโดยไม่มีชิ้นงาน หรือสัญญาณเตือนผิดพลาดจากฟิกซ์เจอร์หลวม คำว่า “ลดข้อบกพร่อง” กว้างเกินไปสำหรับการกำหนดป้ายกำกับหรือเลือกตัวอย่างทดสอบ ควรแยกข้อบกพร่องที่ต้องกันไม่ให้หลุดออกจากสายการผลิต ออกจากสภาวะผิดปกติที่ควรตรวจสอบแต่ไม่จำเป็นต้องหยุดทุกชิ้น
กำหนดผลลัพธ์ไว้สามแบบ OK คือผ่านการตรวจสอบตามที่กำหนด HOLD คือชิ้นงานต้องให้มนุษย์ตรวจสอบ NG คือเข้าเงื่อนไขหยุดหรือแยกชิ้นงาน ควรตัดสินใจล่วงหน้าว่าจะทำอย่างไรหากโมเดลไม่มั่นใจ เครือข่ายล่ม หรือเซนเซอร์หมดอายุสอบเทียบ ขึ้นกับความเสี่ยงของสินค้า อาจเลือก HOLD หรือหยุดเครื่องก็ได้ แต่คะแนน AI ต้องไม่แทนวงจรความปลอดภัยของเครื่องจักรโดยเด็ดขาด
ต้นทุนความผิดพลาดไม่สมมาตร ชิ้นงานดีที่ถูกพักตรวจโดยผิดพลาดจะกินกำลังตรวจสอบและขัดขวางการผลิต ข้อบกพร่องที่ตรวจไม่พบอาจนำไปสู่การหยุดสายการผลิต การคัดแยกลูกค้าหรือการคืนสินค้า ควรรายงานอัตราการตรวจพบข้อบกพร่องสำหรับแต่ละข้อบกพร่องเป้าหมาย อัตราการพักตรวจชิ้นงานดีโดยผิดพลาด อัตราตัดสินไม่ได้ และเวลาที่ใช้ในการปล่อยชิ้นงานที่พักไว้ ความแม่นยำรวมอาจหลอกตาเมื่อข้อบกพร่องเกิดน้อย เช่น ระบบที่ระบุทุกชิ้นว่า OK อาจดูแม่นยำแต่ไร้ประโยชน์
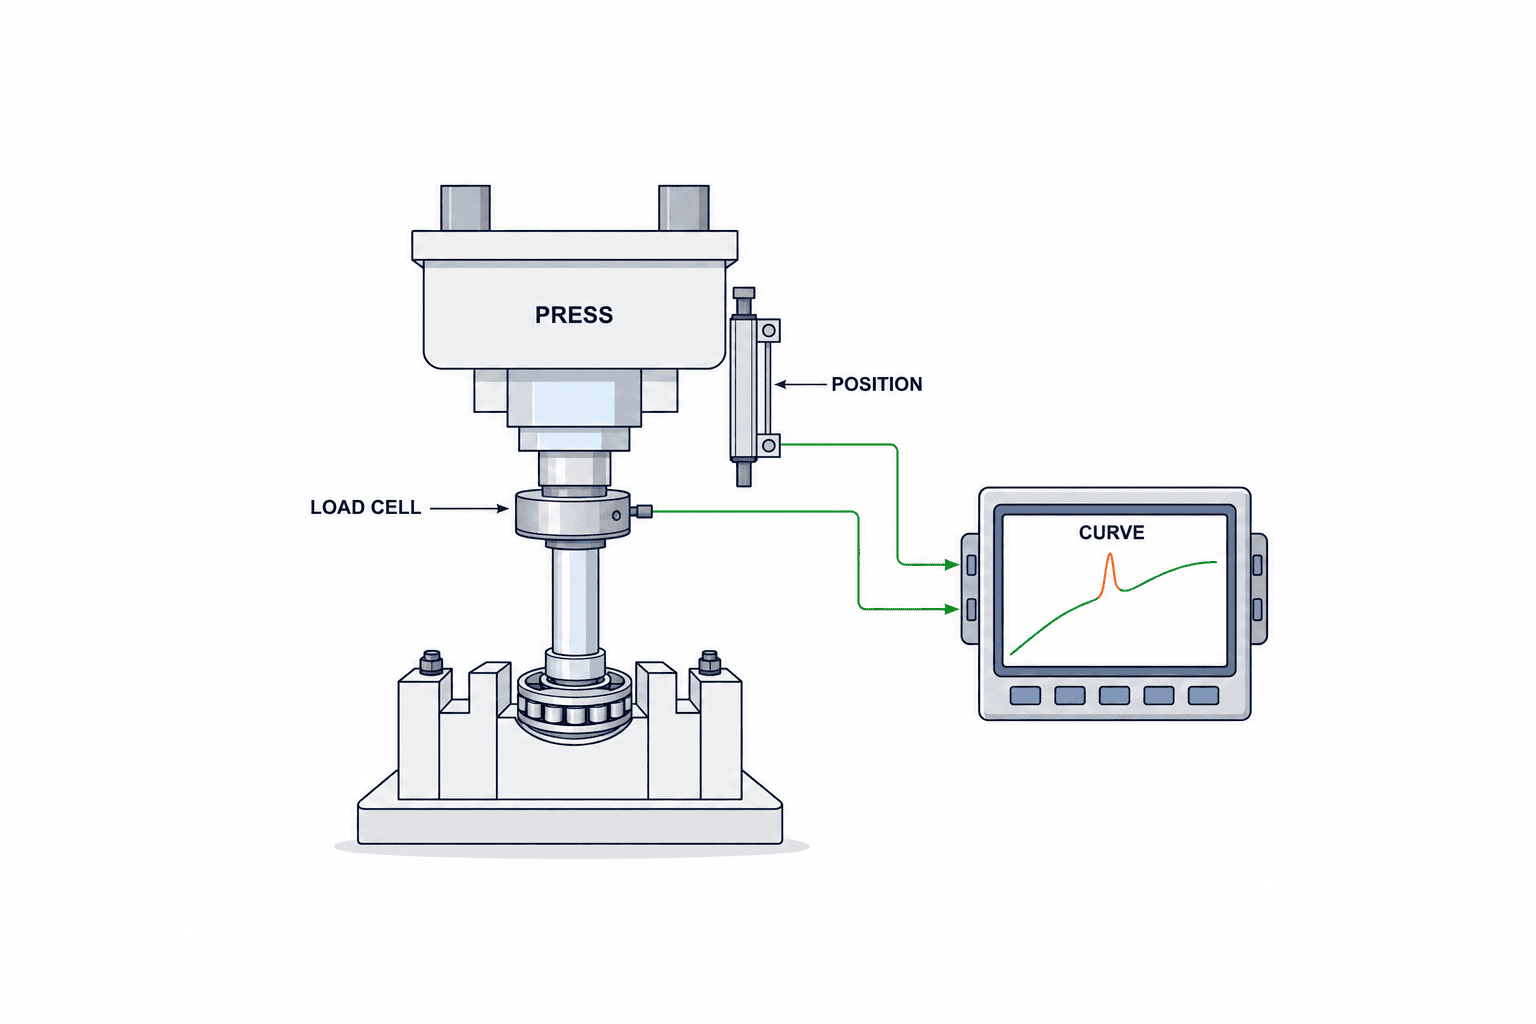
ข้อมูลที่ AI วิเคราะห์กราฟแรงกด–ระยะกดต้องการ
เชื่อมโยงกราฟ ผลลัพธ์ และชิ้นงานด้วยรหัสรอบการผลิต
อย่างน้อยที่สุด ควรบันทึกเวลาที่ผลิต เครื่องจักร ชิ้นงานและประเภทชิ้นส่วน ล็อต สูตรการผลิตที่ใช้ รุ่นของสูตร อุปกรณ์จับยึด แรงกด ระยะกด ผลการตรวจจากเครื่องจักรเดิม คะแนน AI สถานะการตัดสิน และผลการตรวจซ้ำ ข้อมูลไฟล์แรงกดในรูปแบบ CSV แยกกับบันทึกผ่าน/ไม่ผ่านใน MES จะไม่มีประโยชน์มากนัก หากไม่สามารถเชื่อมโยงกราฟกับชิ้นงานได้อย่างชัดเจน ควรใช้รหัสประจำหน่วยหรือรหัสรอบการประกอบ หากไม่สามารถระบุหมายเลขประจำชิ้นงานได้ ให้ใช้ตัวนับรอบใน PLC และตรวจสอบลำดับหมายเลขที่ขาดหาย แทนที่จะอาศัยการจับคู่ด้วยเวลาที่อาจคลาดเคลื่อน
ควรเก็บข้อมูลช่วงเวลาการสุ่มตัวอย่าง หน่วยวัด จุดอ้างอิงศูนย์ การตั้งค่าการกรองสัญญาณ และวิธีการซิงโครไนซ์แรงกดกับตำแหน่งไว้กับแต่ละกราฟหรือชุดข้อมูล การเปลี่ยนแปลงช่วงเวลาสุ่มหรือการปรับความเรียบของข้อมูลจะทำให้ยอดสูงสุดที่เห็นเปลี่ยนไป การผสมหน่วย N กับ kN หรือการใช้ตำแหน่งสัมบูรณ์ของเครื่องจักรกับระยะกดหลังสัมผัสครั้งแรก อาจทำให้วิศวกรเข้าใจผิดก่อนที่โมเดลจะผิดพลาด บทสรุปของ ISO 10012:2026 อธิบายเหตุผลว่าทำไมต้องควบคุมกระบวนการวัดเพื่อให้มั่นใจในผลลัพธ์ ระบบการวัดเป็นรากฐานของ AI ไม่ใช่สิ่งที่ตรวจสอบภายหลัง
จัดตำแหน่งจุดสัมผัสโดยไม่ปกปิดข้อบกพร่อง
หากช่วงการเคลื่อนที่ก่อนสัมผัสยังอยู่ในกราฟ ความแตกต่างเล็กน้อยในการวางชิ้นงานอาจดูเหมือนความผิดปกติ ทีมงานอาจจัดตำแหน่งกราฟที่ค่าขีดแบ่งแรงกดสัมผัสที่กำหนด หรือเหตุการณ์ในกระบวนการ ควรกำหนดวิธีให้ชัดเจนก่อนเปรียบเทียบโมเดล การจัดตำแหน่งที่รุนแรงเกินไปอาจลบการเปลี่ยนแปลงที่เกิดจากการเสียบเอียงหรือการกดไม่สุด ควรเก็บทั้งกราฟดิบและกราฟที่จัดตำแหน่งแล้ว พร้อมทั้งกำหนดเวอร์ชันของขั้นตอนการจัดตำแหน่ง
อย่านำแบบชิ้นงานต่างกัน พิกัดความเผื่อการสวมอัดต่างกัน วัสดุ อุณหภูมิ อุปกรณ์จับยึด และความเร็วการกดมารวมเป็นกลุ่ม “ปกติ” เดียวกัน ควรกำหนดค่ามาตรฐานสำหรับแต่ละสภาพที่เปรียบเทียบกันได้จริง หากแบบใดมีข้อมูลไม่เพียงพอ ให้ระบุว่านอกขอบเขตที่ AI อนุมัติ และใช้กฎเดิมที่ผ่านการตรวจสอบแล้วต่อไป แบบชิ้นงานหรืออุปกรณ์จับยึดใหม่ต้องตรวจสอบใหม่ แม้จะคล้ายกับแบบเดิมก็ตาม NIST AI RMF Measure Playbook แนะนำให้บันทึกขอบเขตการใช้งานของโมเดลและทบทวนตัวชี้วัดเมื่อสภาพการผลิตหรือข้อมูลเปลี่ยนไป
ติดป้ายผลลัพธ์ที่สังเกตจริง ไม่ใช่แค่ผลเครื่องจักรเดิม
การระบุ NG จากเครื่องจักรเดิมทุกชิ้นว่าเป็นข้อบกพร่องจริง จะทำให้ AI เรียนรู้ข้อผิดพลาดของกฎเดิมไปด้วย ควรเชื่อมโยงกราฟกับผลการวัดขนาด การทดสอบการทำงานในกระบวนการถัดไป หลักฐานจากการถอดประกอบ และสถานะการตัดสิน แยกชิ้นงานที่ยืนยันว่ามีข้อบกพร่อง ยืนยันว่าดี อยู่ระหว่างตรวจสอบ และไม่สามารถสรุปได้ อย่ารวมชิ้นงานที่ยังไม่สรุปกับชิ้นงานดีโดยไม่แจ้ง หากมีการกดซ้ำ ควรเก็บข้อมูลทั้งสองรอบและความสัมพันธ์กับผลลัพธ์สุดท้ายของสินค้า
ควรเก็บ “แรงกดสูงผิดปกติ” เป็นข้อสังเกต “ตลับลูกปืนขนาดเกิน” เป็นสาเหตุที่อาจตรวจสอบได้ และ “กักกันล็อตนี้” เป็นการตัดสิน อย่ารวมแนวคิดเหล่านี้ไว้ในป้ายเดียว เพราะจะทำให้การฝึกโมเดลไม่สอดคล้องกัน เริ่มต้นด้วยประเภทข้อบกพร่อง 1–2 แบบที่โรงงานมีตัวอย่างและวิธีตรวจสอบยืนยัน หากข้อบกพร่องที่ยืนยันมีน้อย ให้เปรียบเทียบการใช้โมเดลตรวจจับความผิดปกติจากข้อมูลปกติที่ส่งกราฟผิดปกติไป HOLD กับโมเดลจำแนกข้อบกพร่องที่รู้จัก อย่าถือว่ากราฟผิดปกติทุกกราฟเป็นเศษงานที่ยืนยันแล้ว
เปรียบเทียบ AI กับกรอบขีดจำกัดเดิมโดยใช้ตัวอย่างเดียวกัน
อย่าคาดหวังว่า AI จะให้ผลลัพธ์ดีกว่ากรอบขีดจำกัดแบบเดิมเสมอไป จุดเริ่มต้นที่ควรเปรียบเทียบอาจรวมถึงกรอบขีดจำกัดของรูปคลื่นแรงกด–ระยะกดทั้งบนและล่าง, ความลึกสุดท้าย, ค่าสูงสุดของแรงกด, หรือความชันและพื้นที่ใต้กราฟในช่วงที่เลือกไว้ Promess ได้อธิบายถึงการตั้งขีดจำกัดแรงกด–ตำแหน่งและการวัดค่าคุณลักษณะสุดท้ายเหล่านี้ไว้ หากวิธีการเหล่านี้แก้ปัญหาได้ในต้นทุนการดำเนินงานที่ต่ำกว่า การเพิ่ม AI อาจไม่มีเหตุผลทางธุรกิจรองรับ
ควรใช้ชิ้นงาน, ช่วงเวลา และผลลัพธ์ปลายทางที่ตรวจสอบแยกกันอย่างอิสระชุดเดียวกันในการเปรียบเทียบทั้งสองวิธี การแบ่งชุดข้อมูลแบบสุ่มระหว่างฝึกกับทดสอบอาจทำให้รูปคลื่นจากล็อต, ฟิกซ์เจอร์ หรือสภาพการสึกหรอเดียวกันรั่วไหลไปทั้งสองชุด ส่งผลให้ประสิทธิภาพในสนามดูดีกว่าความเป็นจริง ควรแบ่งอย่างน้อยตามช่วงเวลา และถ้าเป็นไปได้ให้กันล็อต, ฟิกซ์เจอร์ หรือกะการผลิตบางส่วนไว้เป็นชุดข้อมูลที่กันไว้ทดสอบ ทดสอบกับล็อตการผลิตที่ตามมาจริงก่อนเปิดใช้งานการพักตรวจอัตโนมัติ NIST แนะนำให้บันทึกข้อมูลชุดทดสอบ, ตัวชี้วัด, วิธีการ และเครื่องมือที่ใช้ เพื่อให้สามารถประเมินซ้ำได้ NIST AI RMF Measure
ตารางเปรียบเทียบควรแสดงข้อมูลแต่ละประเภทข้อบกพร่อง ได้แก่ ตัวอย่างที่ยืนยันแล้ว, จำนวนที่ตรวจพบ, จำนวนที่ตรวจไม่พบ, การพักตรวจชิ้นงานดีโดยผิดพลาด, กรณีที่ตัดสินไม่ได้ และวิธีการยืนยันผลตรวจยืนยันจริง “ตรวจพบครบ 5 จาก 5” ไม่ใช่หลักฐานที่แข็งแรงว่าตรวจพบได้ 100% อย่างน่าเชื่อถือ ควรระบุจำนวนตัวอย่างทั้งหมดและเงื่อนไขที่ใช้ โดยเฉพาะเมื่อมีตัวอย่างน้อย ข้อบกพร่องที่สร้างขึ้นโดยตั้งใจสามารถพิสูจน์การทำงานของระบบได้ แต่ลักษณะอาจแตกต่างจากข้อบกพร่องที่เกิดขึ้นจริงตามธรรมชาติ
วิธีการที่ใช้ได้มีตั้งแต่การออกแบบคุณลักษณะและค่าขีดแบ่งที่โปร่งใส, การให้คะแนนความผิดปกติแบบไม่ต้องมีป้ายกำกับ ไปจนถึงการจำแนกแบบมีป้ายกำกับสำหรับข้อบกพร่องที่รู้จักแล้ว ควรเลือกให้เหมาะกับความซับซ้อนของรูปคลื่นและปริมาณป้ายกำกับที่มี ข้อเสนอที่ระบุใช้โมเดลเชิงลึกแต่ไม่อธิบายผลให้วิศวกรเข้าใจ, ไม่กำหนดเวลารอบการผลิต หรือไม่มีแนวทางรองรับเมื่อเจอสูตรการผลิตใหม่ ถือว่ายังไม่สมบูรณ์
คงค่าการเตรียมข้อมูลให้เหมือนกันเมื่อเปรียบเทียบโมเดล
การหาจุดสัมผัส, หน่วยวัด, การจัดการค่าที่ขาดหาย, การสุ่มตัวอย่างใหม่, การทำให้ข้อมูลเรียบ และการดึงจุดสูงสุด ควรกำหนดให้เหมือนกันทุกวิธี หากกรอบขีดจำกัดอ่านข้อมูลดิบ แต่ AI ได้รับข้อมูลที่ผ่านการทำให้เรียบอย่างหนัก ผลลัพธ์ที่ดูเหมือนดีขึ้นอาจเกิดจากความแตกต่างของข้อมูลต้นทาง ควรบันทึกเวอร์ชันและพารามิเตอร์ของการเตรียมข้อมูลคู่กับเวอร์ชันโมเดล และเก็บสัญญาณดิบไว้สำหรับการทดสอบซ้ำ
“คะแนนความผิดปกติ” ไม่เหมือนกับการไม่เป็นไปตามข้อกำหนด โมเดลอาจตรวจพบสภาพฟิกซ์เจอร์หรืออุณหภูมิใหม่ที่ยังดีอยู่ ให้ส่งคะแนนที่อธิบายไม่ได้ไปที่ HOLD และตรวจสอบกับข้อกำหนดของสินค้า ก่อนจะนิยาม NG ใหม่ ในทางกลับกัน ขีดจำกัดแรงกดเกินที่อันตรายและรู้จักแล้วต้องยังคงใช้ แม้ AI จะให้คะแนนต่ำก็ตาม AI เป็นชั้นการตัดสินใจเสริม ไม่ใช่ตัวแทนขีดจำกัดความปลอดภัยและคุณภาพที่ได้รับอนุมัติ
ใช้ตัวหารที่ถูกต้องเมื่อข้อบกพร่องเกิดน้อย
หากโรงงานยืนยันข้อบกพร่องเป้าหมายได้เพียง 10 ชิ้นจาก 100,000 รอบต่อเดือน การทดสอบหน้างานเพียงหนึ่งสัปดาห์จะไม่เพียงพอสำหรับตัวอย่างข้อบกพร่องจริงในทุกแบบ ควรใช้ตัวอย่างที่สร้างขึ้นเพื่อทดสอบฟังก์ชัน และรันโหมดทดสอบโดยยังไม่ใช้ผล AI ตัดสินสินค้าเป็นเวลานานขึ้นเพื่อสังเกตข้อบกพร่องจริง กำหนดระยะเวลาสังเกตจากอัตราเหตุการณ์และประเภทข้อบกพร่องเป้าหมาย ผล FAT ระยะสั้นไม่สามารถรับรองการตรวจจับในอนาคตได้
คำนวณอัตราการตรวจไม่พบข้อบกพร่องจากข้อบกพร่องเป้าหมายที่ยืนยันแล้ว และคำนวณอัตราการพักตรวจชิ้นงานดีโดยผิดพลาดจากชิ้นงานดีที่ยืนยันแล้ว อย่านับชิ้นงานที่ภายหลังพบว่ามีข้อบกพร่องเป็นการพักตรวจผิดพลาด แยกกรณีที่ตัดสินไม่ได้ออกต่างหาก รายงานกรณีที่ถูกตัดออกและเหตุผล เพื่อไม่ให้โมเดลเลือกปฏิเสธกรณียาก ๆ แล้วดูเหมือนแม่นยำขึ้น หากชิ้นงานประเภทที่ผลิตน้อยมีตัวอย่างไม่พอ ให้ระบุว่ายังไม่ได้ประเมินผล แทนที่จะนำไปรวมกับกลุ่มอื่น
พิจารณาชุดเปรียบเทียบสมมติที่มีข้อบกพร่องเป้าหมายยืนยันแล้ว 40 ชิ้น และชิ้นงานดี 19,960 ชิ้น สมมติว่ากฎเดิมตรวจพบข้อบกพร่อง 30 ชิ้น ตรวจไม่พบ 10 ชิ้น และพักตรวจชิ้นงานดี 120 ชิ้น ส่วน AI ตรวจพบข้อบกพร่อง 36 ชิ้น ตรวจไม่พบ 4 ชิ้น และพักตรวจชิ้นงานดี 220 ชิ้น อัตราการตรวจพบข้อบกพร่องเป้าหมายเพิ่มจาก 75% เป็น 90% ขณะที่อัตราการพักตรวจชิ้นงานดีเพิ่มจากประมาณ 0.60% เป็น 1.10% โรงงานได้การตรวจพบเพิ่ม 6 กรณี แต่ต้องตรวจสอบชิ้นงานดีเพิ่ม 100 ชิ้นในชุดนี้ ควรเปรียบเทียบมูลค่าของการป้องกันข้อบกพร่อง 6 ชิ้นที่ไม่หลุดรอด กับต้นทุนและกำลังคนที่ต้องใช้กับการพักตรวจเพิ่มในช่วงเวลาเดียวกัน อย่าตัดสินใจจากอัตราการตรวจพบเพียงอย่างเดียว
หากข้อบกพร่อง 40 ชิ้นในตัวอย่างนี้ส่วนใหญ่เป็นข้อบกพร่องที่สร้างขึ้นโดยตั้งใจ สัดส่วน 40/20,000 นี้ ไม่ใช่ อัตราข้อบกพร่องตามธรรมชาติในการผลิตจริง ชุดที่เพิ่มข้อบกพร่องเข้าไปนี้เหมาะสำหรับเปรียบเทียบประสิทธิภาพการตรวจจับ แต่การคำนวณกำลังคนและผลตอบแทนต้องใช้ข้อมูลอัตราข้อบกพร่องจริงในสนาม ขอให้ผู้ขายแสดงตารางข้อบกพร่องที่ตรวจไม่พบ, การพักตรวจชิ้นงานดี และกรณีที่ตัดสินไม่ได้ในหลายระดับคะแนน การเพิ่มอัตราการตรวจพบมักทำให้การพักตรวจเพิ่มขึ้น โรงงานควรอนุมัติระดับค่าขีดแบ่งที่ใช้งานจริงโดยพิจารณาความเสี่ยงด้านคุณภาพและกำลังตรวจสอบที่มี
แยกผลการรับรองตามประเภทชิ้นงาน, ล็อต, ฟิกซ์เจอร์, กะ, ประเภทข้อบกพร่อง และเวอร์ชันสูตรการผลิต แสดงจำนวนควบคู่กับเปอร์เซ็นต์ โดยเฉพาะกลุ่มที่มีตัวอย่างน้อย สร้างรายชื่อหมายเลขชิ้นงานที่ตรวจพบได้เฉพาะด้วย AI และที่ตรวจพบได้เฉพาะด้วยกฎเดิม เพื่อรักษากฎเดิมที่มีประโยชน์ไว้ขณะอุดช่องโหว่ที่ AI แก้ไขได้ กำหนดผลตรวจยืนยันจริงอย่างอิสระให้มากที่สุด เพราะผู้ตรวจที่เห็นผล AI ก่อนตัดสินอาจมีอคติโดยไม่ตั้งใจ กรณีที่มีข้อโต้แย้งควรให้วิศวกรคุณภาพและกระบวนการตัดสินตามหลักฐานมิติหรือสมรรถนะที่กำหนดไว้ล่วงหน้า และรายงานกรณีที่ยังไม่สามารถตัดสินได้แยกต่างหาก
ควบคุมการเปลี่ยนแปลงโมเดลเช่นเดียวกับฟิกซ์เจอร์และสูตรการผลิต
การสึกหรอของเครื่องมือ, การเปลี่ยนวัสดุ, การเปลี่ยนฟิกซ์เจอร์ และการปรับความเร็ว ล้วนเปลี่ยนรูปคลื่นปกติ ควรติดตามไม่ใช่แค่จำนวนความผิดปกติ แต่รวมถึงการเปลี่ยนตำแหน่ง, จุดสัมผัส, การกระจายแรงกดสูงสุด, อัตราการพักตรวจ และผลลัพธ์ปลายทาง เมื่ออัตราการพักตรวจเพิ่มขึ้นผิดปกติ ควรตรวจสอบเซนเซอร์, สูตรการผลิต และวัตถุดิบก่อนฝึกโมเดลใหม่ การฝึกโมเดลกับระบบวัดที่เปลี่ยนไปอาจทำให้ข้อบกพร่องกลายเป็นนิยามใหม่ของความปกติ
ทดสอบโมเดลที่เสนอควบคู่กับเวอร์ชันปัจจุบันโดยใช้รูปคลื่นที่บันทึกไว้และข้อมูลสนามล่าสุด เปรียบเทียบกรณีที่ข้อบกพร่องหลุดรอดและการพักตรวจผิดพลาด บันทึกผู้อนุมัติการเปลี่ยนแปลง, ช่วงเวลาฝึก, กรณีที่ตัดออก, การเตรียมข้อมูล, ค่าขีดแบ่ง, เครื่องจักรที่นำไปใช้, เวลานำไปใช้ และชุดย้อนกลับ เชื่อมโยงเวอร์ชันโมเดลและสูตรการผลิตกับประวัติล็อต NIST แนะนำให้ติดตามพฤติกรรมของระบบที่นำไปใช้จริง และทบทวนความเหมาะสมของตัวชี้วัดเมื่อเงื่อนไขเปลี่ยนแปลง NIST AI RMF Measure
คู่มือการใช้ AI ตรวจจับความผิดปกติในโรงงาน ฉบับสมบูรณ์กล่าวถึงสัญญาณเครื่องจักรและการบำรุงรักษา บทความนี้เน้น คุณภาพของชิ้นงานในแต่ละรอบการกด สัญญาณเตือนเครื่องจักรและการตัดสินสถานะชิ้นงานที่กดเสร็จอาจใช้เซนเซอร์เดียวกันแต่มีผู้รับผิดชอบและหลักฐานการยอมรับต่างกัน
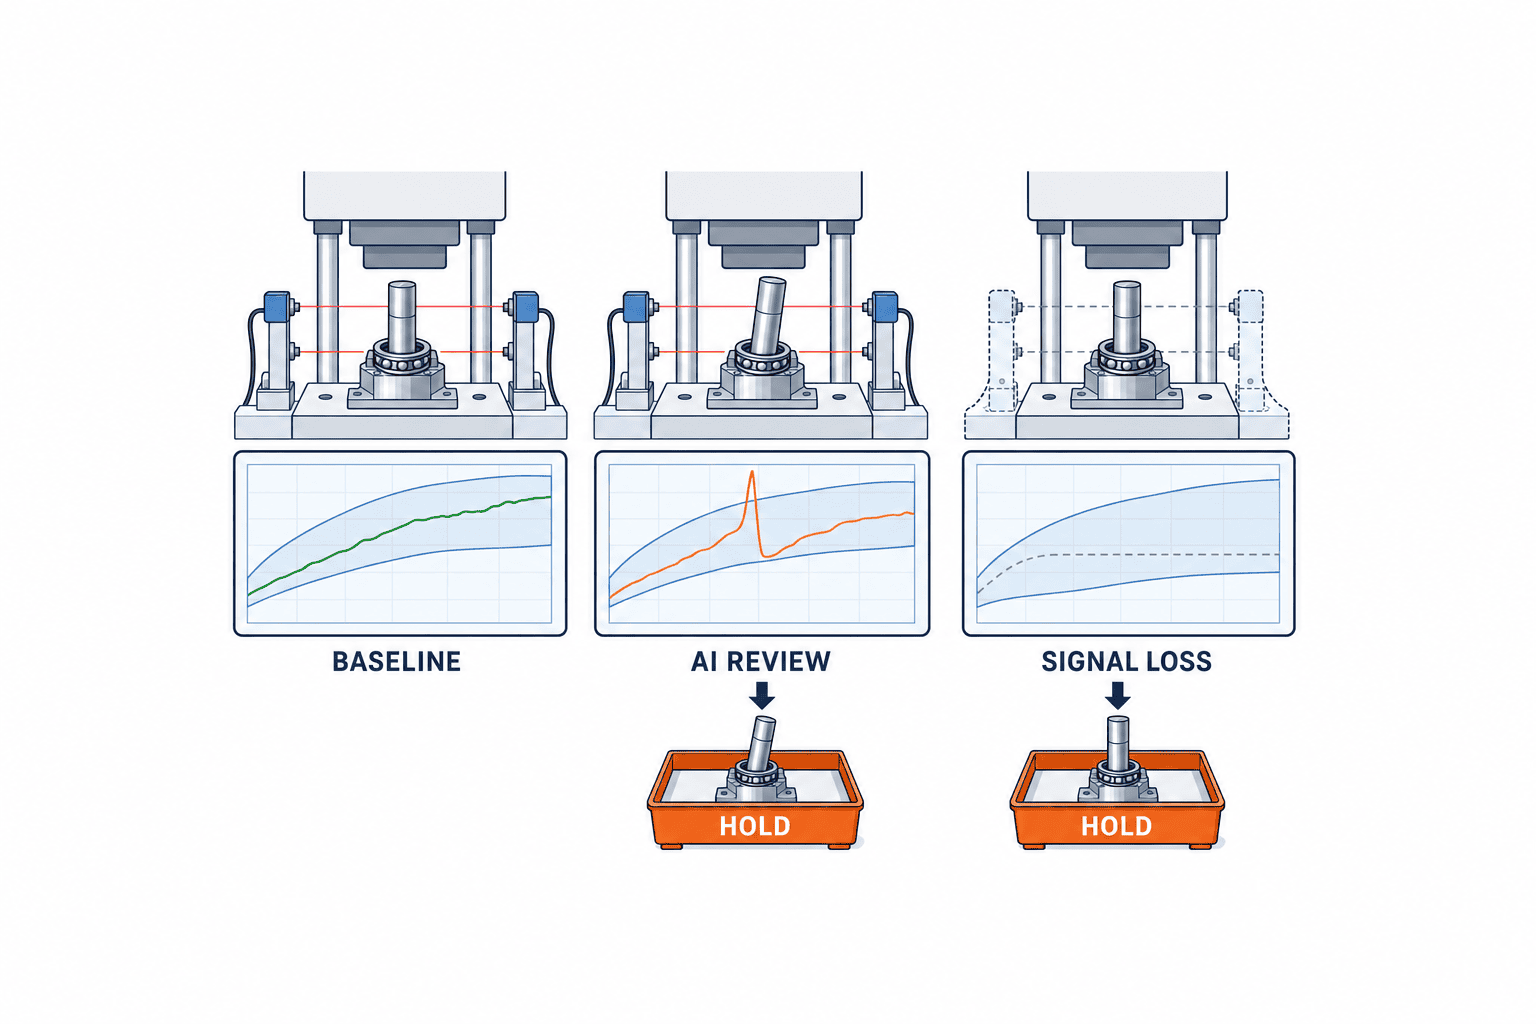
หลังจากได้คะแนน: ใครควบคุมชิ้นงานที่ถูกพักตรวจ?
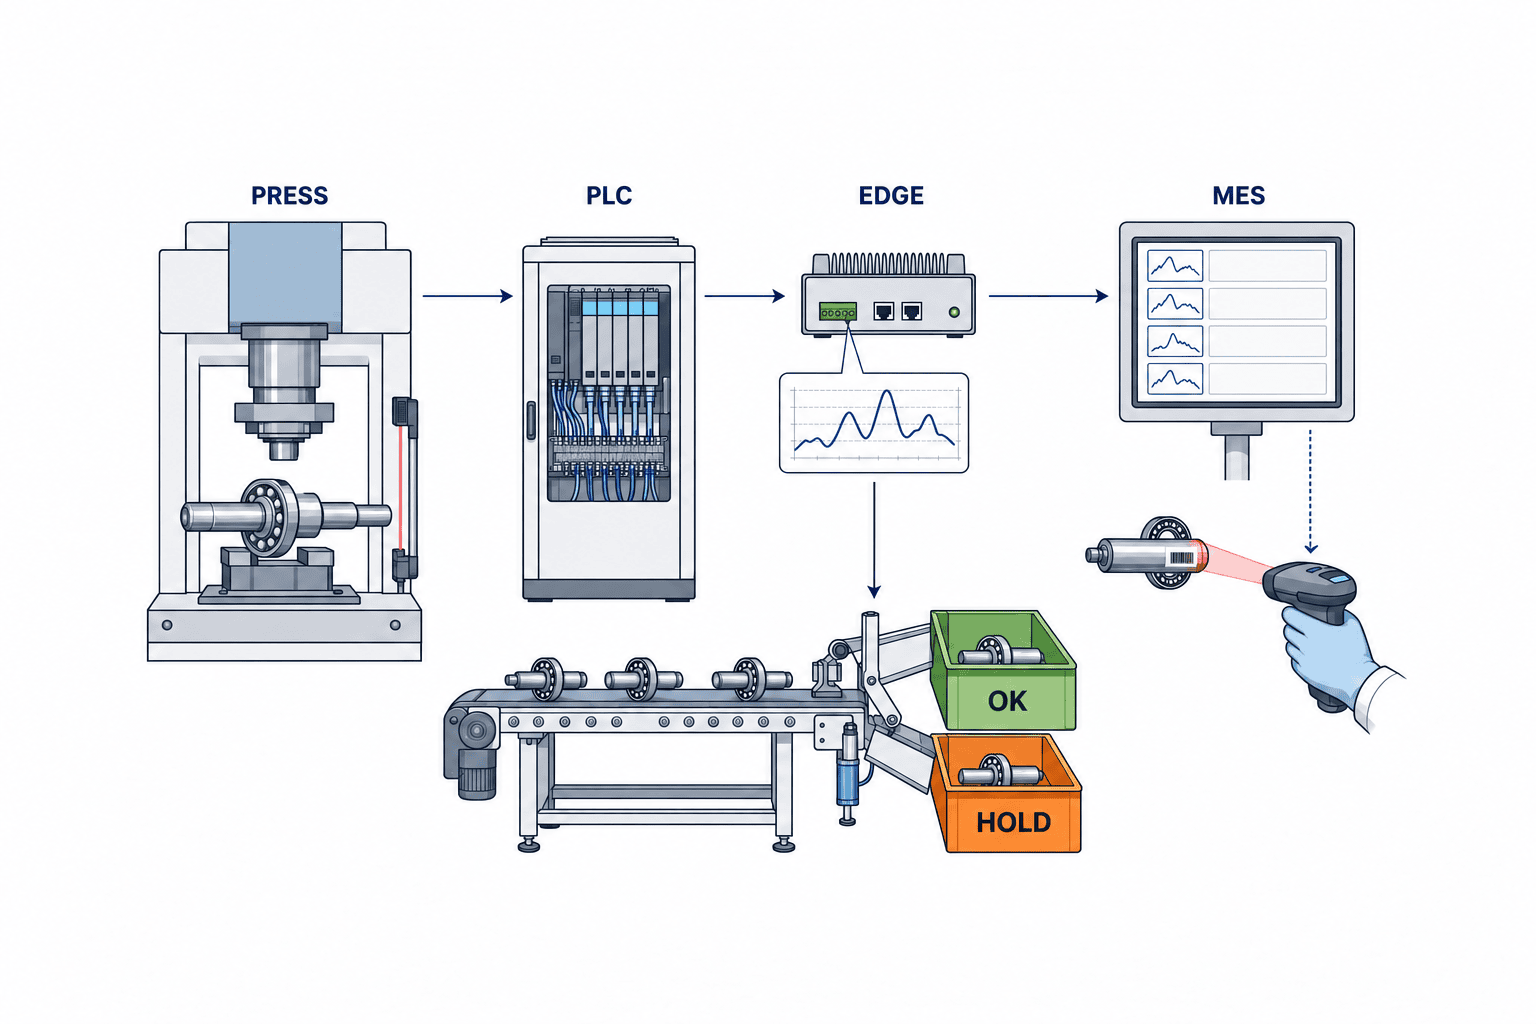
กระบวนการที่เหมาะสมคือ เซนเซอร์วัดแรงกดและตำแหน่ง → PLC หรือหน่วยมอนิเตอร์ → เก็บกราฟและโมเดล → ผลลัพธ์ OK/HOLD/NG → ตัวแยกชิ้นงานจริงและบันทึกใน MES โดย PLC ไม่จำเป็นต้องเก็บกราฟดิบทั้งหมดไว้ระยะยาว แต่ต้องไม่สูญเสียข้อมูลการจัดการชิ้นงาน หรือปล่อยให้ชิ้นงานที่ยังไม่ถูกจัดประเภทไหลเข้าสู่สายงานชิ้นงานดี มาตรฐาน OPC Foundation Result Transfer specification ให้แนวทางกลางในการอธิบายผลลัพธ์ของเครื่องจักร แต่การนำไปใช้จริงยังต้องแมปข้อมูลระหว่างเครื่องจักรและ MES ให้ตรงกัน
ควรแยกเส้นทางชิ้นงาน HOLD ออกจากชิ้นงานที่ผ่านการอนุมัติอย่างชัดเจน การใช้ไฟเตือนร่วมกับรางลำเลียงเดียวกันไม่สามารถป้องกันการปะปนได้ กำหนดการตรวจสอบบาร์โค้ด สิทธิ์การเข้าถึง ผู้รับผิดชอบการตรวจซ้ำ ผู้มีอำนาจปล่อยชิ้นงาน และกติกาสำหรับการอัดซ้ำหรือคัดทิ้ง ผลลัพธ์จาก AI และการอนุมัติปล่อยชิ้นงานเพื่อส่งออกเป็นสิทธิ์ที่แยกจากกัน ต้องบันทึกชื่อผู้ดำเนินการ เหตุผล และหลักฐานประกอบทุกครั้งที่มีการปล่อยชิ้นงาน
ต้องกำหนดสถานะที่ชัดเจนหากเครือข่ายหรือเซิร์ฟเวอร์ขาดการเชื่อมต่อ สายการผลิตที่มีความเสี่ยงสูงอาจต้องหยุดเดินเครื่องทันที ขณะที่สายอื่นอาจอนุญาตให้เดินเครื่องชั่วคราวภายใต้กรอบขีดจำกัดที่ผ่านการตรวจสอบล่าสุด พร้อมเพิ่มการตรวจสอบพิเศษ หากอนุญาตให้เดินเครื่องแบบจำกัด ต้องระบุประเภทชิ้นงาน ระยะเวลา เงื่อนไขการตรวจสอบเพิ่มเติม และวิธีการปรับยอดหลังระบบกลับมาเป็นปกติ กรณีเซนเซอร์เสียกับโมเดลเสียต้องแจ้งเตือนแยกกัน รอบการผลิตที่ไม่มีกราฟแรงกด–ระยะกดที่ถูกต้องจะไม่สามารถถูกจัดเป็น OK ได้ แม้ซอฟต์แวร์จะคืนค่ามาตรฐานกลับมาก็ตาม
มอบหมายความรับผิดชอบประจำ เช่น การตรวจสอบศูนย์ทุกกะ ประวัติการสอบเทียบ การเก็บกราฟอ้างอิงหลังเปลี่ยนอุปกรณ์ยึดจับ และการตรวจสอบใหม่เมื่อเปลี่ยนสูตรการผลิต มาตรฐาน ISO 17359:2018 ให้แนวทางทั่วไปสำหรับโปรแกรมตรวจสอบสภาพเครื่องจักร รวมถึงแนวคิดเรื่องการวัดและบันทึกข้อมูล แต่ไม่ได้กำหนดขีดจำกัดการยอมรับชิ้นงานประกอบแบบกดอัด
ข้อเสนอ RFP ที่เหมาะสมสำหรับโรงงานไทย
อย่าใช้เพียงข้อความว่า “ตรวจจับความผิดปกติด้วย AI” เป็นข้อกำหนดทั้งหมด ควรระบุรายละเอียดของคอนโทรลเลอร์และเซนเซอร์ของเครื่องจักร อัตราการเก็บข้อมูล ชนิดชิ้นงาน ปริมาณงานต่อปี โหมดข้อบกพร่องเป้าหมาย ประสิทธิภาพของกติกาปัจจุบัน และวิธีการยืนยันข้อบกพร่องจากกระบวนการถัดไปหรือจากลูกค้า ปกป้องแบบและกราฟแรงกด–ระยะกดตามข้อตกลงที่เกี่ยวข้อง และให้ผู้เสนอราคาทุกรายได้รับชุดข้อมูลประเมินที่ไม่ระบุตัวตนเหมือนกัน
ขอให้แต่ละผู้เสนอราคาระบุรายละเอียดการเข้าถึงและซิงโครไนซ์สัญญาณ รูปแบบข้อมูลดิบ สถาปัตยกรรมเครือข่ายและโหมดออฟไลน์ ส่วนติดต่อผู้ปฏิบัติงาน วิธีอัปเดตและย้อนกลับโมเดล เวลาตัดสินใจ พฤติกรรมเมื่อเกิดข้อผิดพลาด การดูแลสนับสนุน และสิทธิ์ในข้อมูลและโมเดล แยกงบประมาณสำหรับเซนเซอร์ การปรับ PLC การเชื่อมโยง MES เครื่องมือ ป้ายกำกับ การติดตั้ง อบรม และบำรุงรักษา แทนที่จะเปรียบเทียบเฉพาะค่าใบอนุญาต AI เท่านั้น ปัจจุบันมีระบบมอนิเตอร์ที่ติดตั้งเพิ่มได้ แต่ยังต้องตรวจสอบกลไก ไฟฟ้า เวลาหยุดเครื่อง และความปลอดภัยเฉพาะแต่ละเครื่องอยู่เสมอ ตัวอย่างการมอนิเตอร์กระบวนการของ Kistler
| หัวข้อ RFP | รายละเอียดที่ต้องระบุ | หลักฐานเมื่อรับมอบงาน |
|---|---|---|
| การวัด | หน่วย, การสอบเทียบ, การสุ่มตัวอย่าง, การซิงโครไนซ์ | กราฟดิบและบันทึกสอบเทียบ/ซิงโครไนซ์ |
| การระบุ | รหัสชิ้นงาน, ล็อต, ไซเคิล, เวอร์ชันสูตร | บันทึกจับคู่กราฟกับ MES |
| การตัดสิน | กรอบขีดจำกัด, AI และลำดับความสำคัญของ HOLD | ตารางเปรียบเทียบผลลัพธ์แบบขนาน |
| การแยกชิ้นงาน | ตัวแยก, สิทธิ์ปล่อย, การตรวจซ้ำ | ทดสอบกับชิ้นงานจริง |
| ความล้มเหลว | เงื่อนไขหยุดหรือเดินเครื่องแบบจำกัด | ทดสอบตัดการเชื่อมต่อและรีสตาร์ต |
| การอัปเดต | การอนุมัติและย้อนกลับ | ประวัติเวอร์ชันและทดสอบย้อนกลับ |
หน้าจอ PoC ที่ดูสวยงามไม่ใช่หลักฐานการรับมอบงาน ต้องตรวจสอบว่ามีข้อบกพร่องที่ยืนยันได้ในกราฟแรงกด–ระยะกด และมีขั้นตอนการพักตรวจครบถ้วนตั้งแต่ต้นจนจบ คู่มือเลือกเครื่องเซอร์โวเพรส ให้ข้อมูลข้อกำหนดเครื่องจักรที่เกี่ยวข้องเพิ่มเติม
ออกแบบ FAT และ SAT โดยเน้นโหมดความล้มเหลว
ในขั้น FAT ให้เปรียบเทียบกฎเดิมกับ AI โดยใช้ชุดข้อมูลและชิ้นงานเดียวกันที่ถูกตรึงไว้ บันทึกประเภทชิ้นงาน ล็อต อุปกรณ์จับยึด และสภาพกระบวนการ รวมถึงสภาพแวดล้อมที่ไม่เอื้ออำนวยซึ่งเลือกไว้ล่วงหน้าก่อนเห็นผลลัพธ์ กรณีที่มีการจัดเตรียมชิ้นงานที่ตั้งใจให้เยื้องศูนย์หรือใส่ชิ้นงานผิด ให้ระบุว่าเป็น *ข้อบกพร่องที่เจตนา* และรายงานแยกจากความล้มเหลวที่เกิดขึ้นเอง ทดสอบชิ้นงานที่ผ่านแรงกดสุดท้ายแต่มีลักษณะโค้งกลางที่ต่างไป หรือขาดสัญญาณแรงกดหรือสัญญาณตำแหน่ง ใช้สูตรการผลิตที่ไม่ได้รับอนุมัติ การสูญเสียเซิร์ฟเวอร์ หรือเวลาระบบไม่ตรงกัน หากไม่สามารถสร้างสภาพดังกล่าวบนเครื่องจริงได้อย่างปลอดภัย ให้ใช้การจำลองหรือเล่นซ้ำสัญญาณที่บันทึกไว้
ในขั้น SAT ให้ใช้เครื่องจักร เครือข่าย และบุคลากรของโรงงาน ตรวจสอบรอบแรกหลังเริ่มเดินเครื่อง การเปลี่ยนกะและอุปกรณ์จับยึด การดับไฟฟ้าชั่วคราว การขาดการเชื่อมต่อ LAN การหยุดทำงานของ MES และการปรับยอดผลลัพธ์ที่ยังไม่ได้ส่งหลังระบบฟื้นตัว ตรวจสอบให้แน่ใจว่าชิ้นงานที่รอการตัดสินใจจะไม่สามารถเข้าสู่ช่องชิ้นงานดี และบันทึกการปล่อยชิ้นงานต้องระบุผู้รับผิดชอบ สำหรับจอแสดงผลภาษาไทยของพนักงาน ภาษาอังกฤษสำหรับช่างซ่อมบำรุง และรายงานสำหรับสำนักงานใหญ่ที่ญี่ปุ่น ต้องตรวจสอบว่าทุกภาษาสื่อความหมายรหัสสถานะเดียวกัน ไม่ใช่แค่แปลภาพหน้าจอ
กำหนดเกณฑ์เปลี่ยนผ่านจากโหมดทดสอบเป็นการพักตรวจอัตโนมัติ
ในโหมดทดสอบ ให้บันทึกการตัดสินใจของ AI ขณะที่การไหลของสินค้าและการจัดส่งยังคงเป็นไปตามกระบวนการที่ได้รับอนุมัติ วิธีนี้จะรวบรวมข้อมูลจริงทั้งล็อต อุณหภูมิ กะ และการเปลี่ยนอุปกรณ์จับยึด โดยไม่หยุดชิ้นงานดีจำนวนมากในทันที อย่างไรก็ตาม หาก AI เกิดการตรวจไม่พบข้อบกพร่องในโหมดนี้ อาจไม่มีใครทราบหากไม่มีการทดสอบต่อเนื่องในกระบวนการถัดไป การที่ AI กับกฎเดิมให้ผลตรงกันยังไม่เพียงพอ ต้องระบุให้ชัดเจนว่าข้อบกพร่องเป้าหมายใดที่ได้รับการยืนยัน และความล้มเหลวใดที่อยู่นอกช่วงเวลาสังเกต
เจ้าของงานด้านคุณภาพ การผลิต ซ่อมบำรุง และ IT ควรอนุมัติจุดเปลี่ยนผ่านที่มีเอกสารกำกับ ตรวจสอบว่า (1) รายการชิ้นงานและสูตรการผลิตที่ได้รับอนุญาตถูกตรึงไว้แล้ว (2) สัญญาณที่ขาดหายต้องถูกส่งไปที่ HOLD หรือหยุดเครื่อง (3) มีหลักฐานว่าอัตราการตรวจไม่พบข้อบกพร่องไม่เพิ่มขึ้นเมื่อเทียบกับกฎเดิม (4) ปริมาณการพักตรวจที่เพิ่มขึ้นต้องอยู่ในขีดความสามารถของการตรวจสอบในแต่ละกะ (5) การปล่อยชิ้นงานต้องสามารถตรวจสอบย้อนกลับได้ (6) ได้ทดสอบการย้อนกลับไปใช้โมเดลและโหมดการทำงานเดิมบนเครื่องจริงแล้ว หากข้อใดยังไม่ผ่าน ให้จำกัดขอบเขตชิ้นงานหรือขยายระยะเวลาทดสอบโหมดเงา การที่ไม่มีข้อบกพร่องเกิดขึ้นในไม่กี่วันยังไม่ถือว่าเป็นการตรวจพบครบถ้วนสำหรับข้อบกพร่องที่เกิดขึ้นน้อย
ในสัปดาห์แรกหลังเปลี่ยนผ่าน ให้ปรับยอดรายการชิ้นงานและสูตรที่อนุมัติทุกวัน และเปรียบเทียบสาเหตุการพักตรวจกับขีดความสามารถในการตรวจสอบ หลีกเลี่ยงการปรับค่าขีดแบ่งให้หลวมลงโดยอัตโนมัติเมื่ออัตราการพักตรวจสูงขึ้น หากต้องการลดขอบเขต เพิ่มกำลังตรวจสอบ หรือทบทวนกระบวนการเตรียมข้อมูลและการวัด ให้ดำเนินการโดยได้รับอนุมัติจากฝ่ายคุณภาพ การปรับค่าขีดแบ่งให้หลวมอาจทำให้เครื่องดูเหมือนมีเวลาพร้อมใช้งานสูงขึ้นแต่เพิ่มโอกาสที่ข้อบกพร่องจะหลุดรอด บันทึกวันที่เปลี่ยนแปลงโมเดล ค่าขีดแบ่ง และสิทธิ์การปล่อยชิ้นงาน เพื่อให้สามารถเปรียบเทียบแนวโน้มก่อนและหลังภายใต้เงื่อนไขเดียวกัน
การติดตามผลการผลิตยังคงดำเนินต่อหลังการรับรอง ตรวจสอบการตรวจไม่พบข้อบกพร่อง การพักตรวจชิ้นงานดีโดยผิดพลาด กรณีที่ตัดสินใจไม่ได้ และช่องว่างข้อมูลที่เกี่ยวข้องกับการกู้คืนระบบ แยกตามประเภทชิ้นงานทุกเดือน บันทึกการเปลี่ยนอุปกรณ์จับยึดและวัสดุลงในกราฟแนวโน้ม หากไม่มีข้อบกพร่องเกิดขึ้นในเดือนนั้น อย่าอ้างว่า “ตรวจพบ 100%” แต่ให้รายงานระยะเวลาสังเกตสะสมและขอบเขตที่ได้รับอนุมัติ นี่คือวิธีเปลี่ยนผล PoC ให้เป็นการตัดสินใจจัดส่งสินค้าอย่างมีการควบคุม
ค่าขีดแบ่งสำหรับการรับรองขึ้นอยู่กับสินค้าและความเสี่ยง ตัวอย่างที่ดีคือ: อย่าเพิ่มอัตราการตรวจไม่พบข้อบกพร่องเป้าหมายที่ได้รับการยืนยันเมื่อเทียบกับกฎปัจจุบัน จำกัดการพักตรวจชิ้นงานดีที่ได้รับการยืนยันไม่ให้เกินขีดสูงสุดที่ตกลงกันไว้ ต้องตัดสินใจก่อนถึงจุดแยกชิ้นงาน และห้ามเกิดกรณีข้อมูลโค้งแรงกดไม่ตรงกับรหัสชิ้นงาน หากหลักฐานข้อบกพร่องตามธรรมชาติมีน้อย ให้ขยายระยะเวลาสังเกตในโหมดทดสอบก่อนเปิดใช้งาน HOLD อัตโนมัติ ตรึงเวอร์ชันโมเดลและกระบวนการเตรียมข้อมูลระหว่างการรับรอง และบันทึกทุกการปรับแต่ง
คำนวณผลตอบแทนทางธุรกิจโดยพิจารณาทั้งการหลุดรอดและการพักตรวจผิด
เริ่มต้นด้วยข้อมูลปริมาณจริง: จำนวนข้อบกพร่องเป้าหมายที่หลุดรอดคูณต้นทุนต่อเหตุการณ์ จำนวนการพักตรวจชิ้นงานดีที่เพิ่มขึ้นคูณต้นทุนการตรวจซ้ำ และเวลาหยุดเครื่องคูณมูลค่าความสูญเสียต่อชั่วโมง จากนั้นบวกต้นทุนเซนเซอร์ การเชื่อมต่อ PLC และข้อมูล การพัฒนาโมเดล และค่าใช้จ่ายประจำปีสำหรับการสอบเทียบ การจัดเก็บข้อมูล การบำรุงรักษา และการทวนสอบ ห้ามนับเหตุการณ์เดียวกันทั้งในส่วนของต้นทุนข้อบกพร่องที่หลีกเลี่ยงได้และต้นทุนเวลาหยุดเครื่อง เว้นแต่จะแยกองค์ประกอบต้นทุนอย่างชัดเจน
ตัวอย่างการคำนวณนี้ เป็นเพียงตัวอย่างประกอบ ไม่ใช่ผลการดำเนินงานจริงของโรงงานไทยหรือการรับประกันจากผู้จัดจำหน่าย สมมติว่ามี 600,000 รอบต่อปี อัตราการหลุดรอดของข้อบกพร่องเป้าหมายลดจาก 0.15% เหลือ 0.06% และต้นทุนการจัดการแต่ละครั้งอยู่ที่ 2,500 บาท เท่ากับลดการหลุดรอดได้ 540 ครั้ง และประหยัดต้นทุน 1,350,000 บาท สมมติว่าการพักตรวจผิดเพิ่มขึ้น 0.6% ของรอบการผลิต ต้นทุนการตรวจแต่ละครั้ง 45 บาท รวม 3,600 ครั้ง เป็นเงิน 162,000 บาท หักค่าบำรุงรักษา สอบเทียบ และทวนสอบประจำปี 350,000 บาท จะได้ผลประโยชน์สุทธิ 838,000 บาทต่อปี หากลงทุนเริ่มต้น 1,800,000 บาท ระยะเวลาคืนทุนโดยประมาณ 2.15 ปี ตัวอย่างนี้ยังไม่รวมเวลาหยุดเครื่อง การชดเชยลูกค้า และมูลค่าเงินตามเวลา
อย่านำสมมติฐานการปรับปรุงจาก 0.15% เหลือ 0.06% ไปใส่ใน RFP ราวกับเป็นผลพิสูจน์แล้ว ต้องวัดทั้งสองวิธีเทียบกับผลลัพธ์จริงในภาคสนาม หากข้อบกพร่องเกิดขึ้นน้อย ให้ขยายระยะเวลาประเมินหรือใช้กรณีประโยชน์ขั้นต่ำแบบอนุรักษ์นิยม การพักตรวจผิดที่เพิ่มขึ้นจะทำให้ระยะเวลาคืนทุนยาวขึ้นอย่างรวดเร็ว ข้อกำหนดลูกค้าเรื่องหลักฐานกระบวนการที่ตรวจสอบย้อนกลับได้อาจเพิ่มมูลค่า แต่ควรแสดงแยกต่างหาก ไม่ควรนำไปรวมในอัตราการตรวจพบที่อ้างว่าเพิ่มขึ้น
คำถามที่พบบ่อย
AI สำหรับการกดประกอบแม่นยำกว่าการใช้กรอบขีดจำกัดเสมอหรือไม่?
ไม่เสมอไป หากค่าที่วัดได้สุดท้ายและกรอบขีดจำกัดของแรงกด–ระยะกดสามารถแยกข้อบกพร่องที่เกี่ยวข้องได้อยู่แล้ว ก็อาจยังไม่จำเป็นต้องเพิ่ม AI ควรเพิ่ม AI ก็ต่อเมื่อมีการเปรียบเทียบกับข้อมูลชุดเดียวกันแล้วพบว่า AI ให้ข้อมูลช่วงกลางโค้งที่มีประโยชน์ซึ่งกติกาเดิมตรวจไม่พบ ต้องพิจารณาเรื่องการพักตรวจชิ้นงานดีโดยผิดพลาด ความล่าช้า การดูแลรักษาโมเดล และอัตราการตรวจพบข้อบกพร่องร่วมด้วย
โรงงานจะเดินหน้าต่อได้หรือไม่หากมีตัวอย่างข้อบกพร่องน้อยมาก?
สามารถทำ PoC ด้วยวิธีตรวจจับความผิดปกติจากโค้งปกติได้ แต่ไม่ใช่ว่าโค้งที่แปลกไปทุกโค้งจะหมายถึงชิ้นงานมีข้อบกพร่อง ควรเริ่มจากโหมดทดสอบโดยยังไม่ใช้ผล AI ตัดสินสินค้า ส่งกรณีที่น่าสงสัยให้ตรวจสอบซ้ำ และยืนยันผลด้วยการวัดขนาดหรือทดสอบในกระบวนการถัดไป ห้ามรับประกันอัตราการตรวจพบข้อบกพร่องในสายการผลิตจากตัวอย่างที่สร้างขึ้นเพียงไม่กี่ชิ้น
ต้องตรวจสอบอะไรบ้างเมื่อติดตั้งระบบกับเครื่องกดเก่า?
ต้องยืนยันว่าสามารถจับข้อมูลแรงกดและระยะกดในรอบเดียวกันได้ PLC ควบคุมการแยกชิ้นงานได้จริง และสามารถสอบเทียบกับตรวจสอบความปลอดภัยของเครื่องจักรได้ การวัดตรงในเส้นทางแรงกดกับการวัดอ้อมจากการยืดตัวของโครงเครื่องต้องแปลผลต่างกัน อุปกรณ์เสริมที่มีขายทั่วไปไม่ได้รับประกันว่าจะเหมาะกับเครื่องกด ชุดจับยึด สายไฟ หรือเวลาหยุดเครื่องที่มีอยู่
ข้อกำหนด RFP และ FAT/SAT ข้อใดสำคัญที่สุด?
ใน RFP ต้องระบุข้อผิดพลาดเป้าหมายและวิธีเชื่อมโยงโค้งกับชิ้นงานให้ชัดเจน ใน FAT ให้เปรียบเทียบผล AI กับกติกาเดิมภายใต้เงื่อนไขเดียวกัน ใน SAT ต้องพิสูจน์การแยกชิ้นงาน การสำรองกรณีระบบล้มเหลว และการบันทึกตรวจสอบการปล่อยสินค้าในสายการผลิตจริง การสาธิตที่ดูดีหรือคะแนน AI ทั่วไปไม่สามารถรับประกันการป้องกันสินค้าหลุดรอดในสถานการณ์จริงได้
โรงงานไทยต้องส่งข้อมูลโค้งดิบไปสำนักงานใหญ่ญี่ปุ่นหรือไม่?
ไม่จำเป็น ระบบประมวลผลหน้างาน ที่ติดตั้งในโรงงานสามารถตัดสินใจและส่งเฉพาะผลลัพธ์หรือสรุปที่ตกลงกันไว้เท่านั้น ควรตัดสินใจเรื่องที่เก็บข้อมูล พฤติกรรมขณะออฟไลน์ การเข้าถึงเพื่อบำรุงรักษา และข้อจำกัดตามสัญญากับลูกค้าให้ชัดเจนก่อน แล้วจึงแบ่งปันเฉพาะสัญญาณที่จำเป็นตามวัตถุประสงค์ที่ตกลงกัน
สรุป
สำหรับ AI ในงานกดประกอบ ควรเริ่มจากการวัดที่เชื่อถือได้ เชื่อมโยงโค้งแต่ละเส้นกับชิ้นงานและสูตรการผลิต ทดสอบประโยชน์ที่เพิ่มขึ้นเมื่อเทียบกับกรอบขีดจำกัดเดิม และดำเนินการแยกชิ้นงาน HOLD ให้ครบถ้วน หากการปรับปรุงกรอบขีดจำกัดเพียงอย่างเดียวให้ผลลัพธ์ที่ดี AI อาจไม่จำเป็นต้องลงทุนเพิ่ม งานจัดซื้อควรให้ความสำคัญกับนิยามข้อมูล ตารางประเมินที่ตรวจสอบได้ พฤติกรรมเมื่อเกิดข้อผิดพลาด และหลักฐาน FAT/SAT มากกว่าชื่อโมเดล
หากยังไม่แน่ใจว่าเครื่องกดที่ใช้อยู่สามารถส่งออกโค้งที่ใช้ได้ หรือควรตรวจสอบอะไรบ้างก่อนเพิ่ม AI ติดต่อ TOMAS TECH เราสามารถตรวจสอบเครื่องจักร เซนเซอร์ PLC และ MES ที่มีอยู่ พร้อมกำหนดขอบเขตการทดสอบรับรองก่อนลงทุนจริง
แหล่งข้อมูลอ้างอิง
- Kistler: การวัดแรงกด–ระยะกด — การวัดและประเมินโค้งแรงกด/ตำแหน่ง
- Promess: UltraPRO Monitoring — การจัดเก็บลายเซ็น กรอบขีดจำกัด และเงื่อนไขเป้าหมาย
- Kistler: การมอนิเตอร์กระบวนการในสายการผลิต — ตัวอย่างการมอนิเตอร์และติดตั้งกับเครื่องกดเดิม
- ISO 10012:2026 — ภาพรวมข้อกำหนดการจัดการการวัด; ไม่ได้ใช้มาตรฐานฉบับเต็ม
- ISO 17359:2018 — แนวทางการมอนิเตอร์สภาพเครื่องจักรทั่วไป ไม่ใช่มาตรฐานรับรองงานกดประกอบ
- NIST AI RMF Measure Playbook — การประเมิน เอกสาร และการเปลี่ยนแปลงของโมเดล
- OPC UA for Machinery Result Transfer 1.01 — ข้อกำหนดการแลกเปลี่ยนผลลัพธ์ระหว่างเครื่องจักร
*ตัวอย่างการลงทุนในบทความนี้เป็นเพียงสมมติ เพื่อแสดงวิธีคำนวณ ไม่ใช่การรับประกันผลลัพธ์ ต้นทุน หรือระยะเวลาคืนทุน*


