


การเลือกสวิตช์ลิมิตแบบกลไกควรเริ่มจากการเคลื่อนที่ของเครื่อง ไม่ใช่เริ่มจากหมายเลขรุ่น ชิ้นส่วนใดจะมากดสวิตช์ เข้ามาจากทิศใด ด้วยความเร็วเท่าใด และต้องการให้สัญญาณเปลี่ยนที่ตำแหน่งไหน คันโยกลูกกลิ้งรุ่นเดียวกันอาจทำงานได้นานในเครื่องหนึ่ง แต่เสียเร็วในอีกเครื่องเพราะแคมเข้าผิดด้านหรือกดเกินระยะ บทความนี้อธิบายการสำรวจหน้างาน การเลือกหัวกดและระยะทำงาน การกำหนดวงจร การเขียน RFP และการทดสอบ FAT/SAT สำหรับโรงงานในไทย ตัวอย่างเน้นการตรวจตำแหน่งทั่วไป หากสัญญาณเกี่ยวข้องกับความปลอดภัยของบุคคล ต้องประเมินความเสี่ยง ออกแบบวงจรนิรภัย และตรวจสอบความถูกต้องแยกต่างหาก
แยกการยืนยันตำแหน่งออกจากหน้าที่ด้านความปลอดภัย
สวิตช์ลิมิตตรวจจับตำแหน่งโดยให้ชิ้นส่วนเคลื่อนที่สัมผัสหัวกด ตัวอย่างคือฟิกซ์เจอร์เข้าที่ สต็อปเปอร์สายพานถึงปลายทาง กระบอกลมยืดสุด แท่นยกถึงขอบเขต หรือรถลำเลียงถึงจุดรับส่ง แต่จุดตรวจเหล่านี้มีผลเมื่อสัญญาณหายต่างกัน บางจุดเพียงห้ามเริ่มขั้นตอนถัดไป บางจุดต้องหยุดเครื่องเพื่อป้องกันความเสียหาย ส่วนประตูป้องกันอันตรายเป็นหน้าที่ด้านความปลอดภัยของคน
ก่อนขอราคา ให้ทำตารางหนึ่งแถวต่อจุดตรวจ ระบุรหัสเครื่อง จุดติดตั้ง ชิ้นส่วนที่เคลื่อนที่ ทิศทาง ความเร็วต่ำสุดและสูงสุด สถานะ ON/OFF ที่คาดหวัง การตอบสนองเมื่อผิดปกติ และทางเข้าซ่อมบำรุง การระบุเพียง “สวิตช์ลิมิต 4 ตัว” ไม่เพียงพอสำหรับการเทียบข้อเสนอ สวิตช์สำหรับตรวจตำแหน่งทั่วไปไม่ควรถูกนำไปแทนวงจรอินเตอร์ล็อกนิรภัยโดยอัตโนมัติ อ่านรายละเอียดเรื่องประตูและการเดินสายที่บทความเลือกสวิตช์ประตูนิรภัย
เลือกหัวกดพร้อมกับรูปทรงแคมหรือด็อก
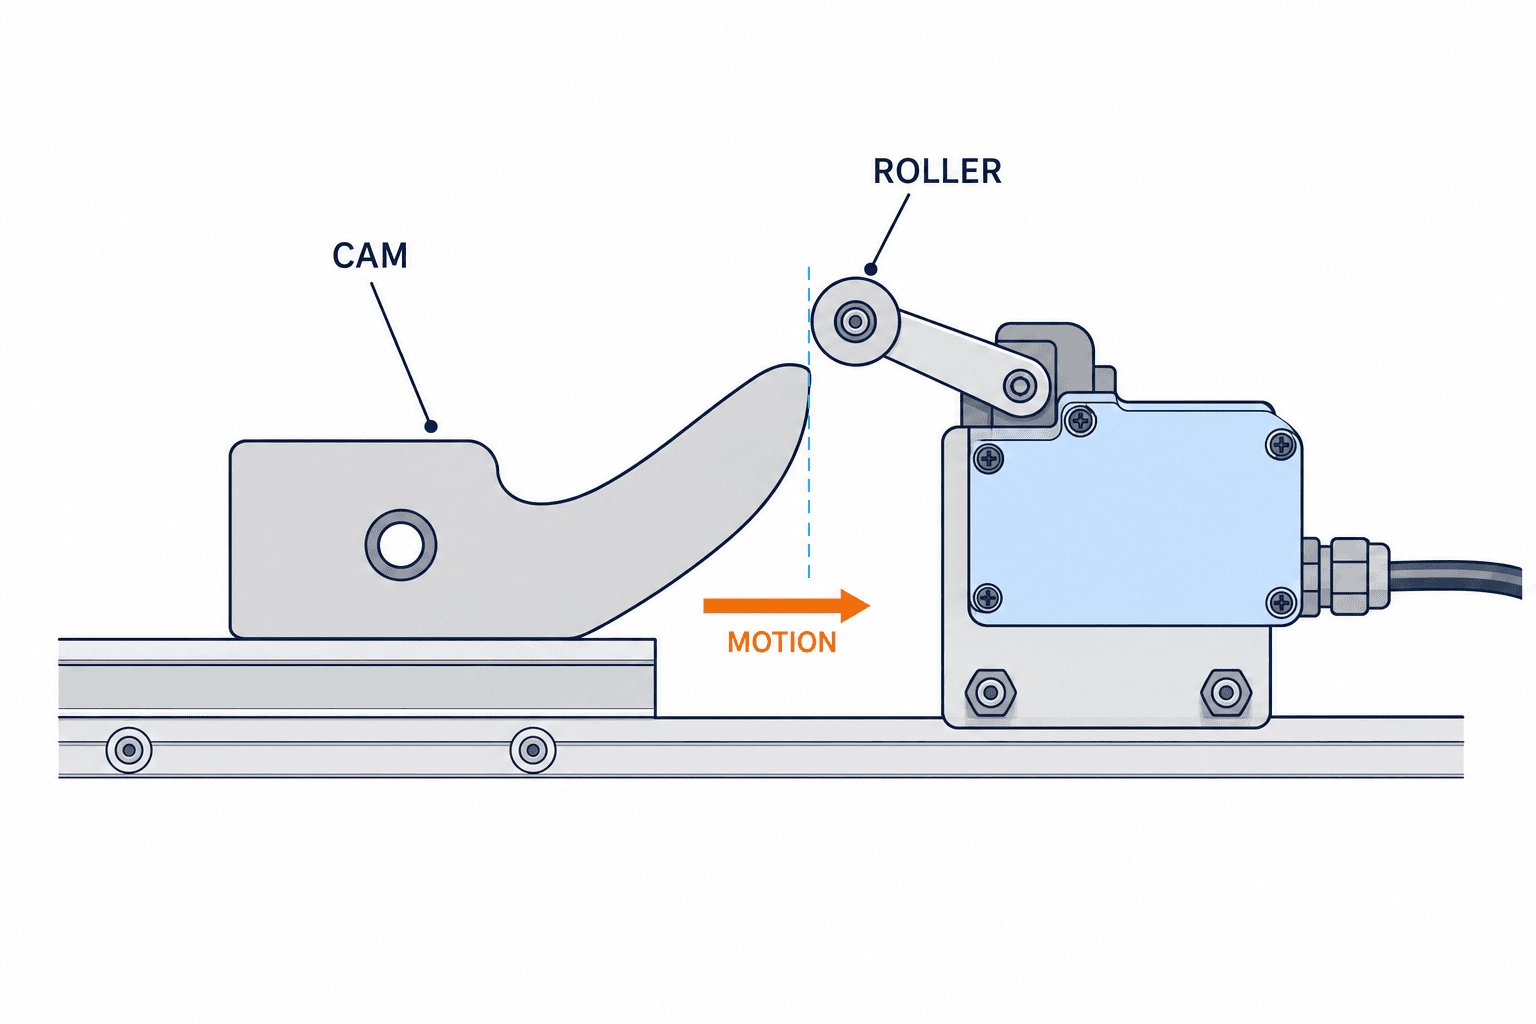
หัวกดของสวิตช์และแคมที่มากดคือระบบกลไกเดียวกัน คู่มือ OMRON เปรียบเทียบคันโยกลูกกลิ้ง คันโยกปรับได้ พลันเจอร์ พลันเจอร์ลูกกลิ้ง และหัวแบบอื่น โดยดูระยะก่อนทำงาน PT ระยะเผื่อหลังทำงาน OT แรงกดและความแม่นยำซ้ำ คันโยกลูกกลิ้งมักเหมาะกับแคมที่ผ่านด้านข้างและมีช่วงการเคลื่อนที่มากกว่า พลันเจอร์เหมาะกับการกดสั้นเกือบตรงแกน หากหลีกเลี่ยงแรงด้านข้างได้ การเลือกเพียงรูปหัวโดยไม่ดูความแข็งของแคม ความคลาดเคลื่อนและการสึกจะทำให้ผลจริงต่างจากแคตตาล็อก
| ลักษณะการเคลื่อนที่ | ตัวเลือกเริ่มต้น | สิ่งที่ต้องตรวจ |
|---|---|---|
| แท่นเลื่อนหรือรถผ่านจากด้านข้าง | คันโยกลูกกลิ้ง | มุมเข้า ความเร็ว ทิศที่อนุญาต และเส้นทางตอนกลับ |
| ฟิกซ์เจอร์แข็งกดตามแกน | พลันเจอร์หรือพลันเจอร์ลูกกลิ้ง | แรงด้านข้าง หน้าสัมผัส และระยะกดทั้งหมด |
| ตำแหน่งปลายทางแปรผัน | คันโยกที่มีระยะเผื่อเพียงพอ | ความคลาดเคลื่อนเลวร้ายสุดทั้งสองด้าน |
| เข้าหาจากสองทิศ | หัวที่รองรับสองทิศจริง | อย่าคิดว่าหัวแบบทางเดียวใช้ได้ทั้งคู่ |
ขอบแคมควรพาลูกกลิ้งให้เคลื่อนอย่างต่อเนื่อง ไม่ใช่ชนเป็นจุดคม รอยครีบ ขั้นสูง หรือการชนย้อนทิศทำให้แกนลูกกลิ้งเสียหาย OMRON มีตัวอย่างความสัมพันธ์ระหว่างมุมแคม ความเร็ว และระยะกดสำหรับรุ่นของตน ค่าเหล่านี้ไม่ใช่ค่ามาตรฐานของทุกผู้ผลิต ต้องยืนยันจากคู่มือรุ่นที่เลือกและเส้นทางเคลื่อนที่จริง เครื่องความเร็วสูงควรวัดระยะหยุดและแรงกระแทกก่อนล็อกตำแหน่งติดตั้ง
แปลง PT, OT, TT และ OP ให้เป็นพิกัดเครื่อง
PT คือระยะจากตำแหน่งอิสระจนหน้าสัมผัสเปลี่ยน OP คือตำแหน่งที่หน้าสัมผัสทำงาน OT ตามข้อมูลผลิตภัณฑ์คือระยะจาก OP ไปยังตำแหน่งสิ้นสุดระยะรวม TTP ส่วน TT คือระยะจากตำแหน่งอิสระถึง TTP ค่า OT ของผลิตภัณฑ์ไม่ใช่ระยะที่เครื่องจริงต้องกดเสมอไป ต้องวัด “ระยะกดจริงหลังทำงาน” แยกต่างหากจาก OP ถึงตำแหน่งสุดท้ายของแคม ให้มากพอสำหรับการทำงานที่เสถียรและไม่เกิน TTP ใช้คำนิยามและเงื่อนไขวัดของผู้ผลิตรุ่นนั้น อย่าออกแบบให้เครื่องหยุดตรงจุดที่สัญญาณเพิ่งเปลี่ยน เพราะความคลาดเคลื่อน ความร้อน การสั่น และเวลาหน่วงในการหยุดทำให้ตำแหน่งสุดท้ายเปลี่ยนได้ สวิตช์ที่ค้างใกล้จุดทำงานอาจให้สัญญาณไม่เสถียร
วาดตำแหน่งสามจุดบนแกนพิกัดเดียวกัน ได้แก่ จุดเริ่มแตะหัวกด จุดเปลี่ยนสัญญาณ และตำแหน่งหยุดจริงในกรณีเลวร้ายสุด ตรวจความคลาดเคลื่อนทั้งด้านที่แคมเข้าก่อนและด้านที่เข้าเกินไป หากแตะเร็ว หัวจะถูกกดสุดหรือไม่ หากแตะช้า PLC ยังมีเวลารับสัญญาณและสั่งหยุดหรือไม่ ทดสอบตอนเปิดไฟโดยแคมกดสวิตช์อยู่ การถอยกลับ อุณหภูมิทำงาน และโหลดสูงสุดด้วย ควรพิจารณาสต็อปเปอร์เชิงกลแยกต่างหาก ไม่ใช้ตัวเรือนสวิตช์รับพลังงานของชุดเคลื่อนที่
| ข้อมูล | คำถามทางวิศวกรรม | หลักฐาน FAT/SAT |
|---|---|---|
| PT / OP | อินพุตเปลี่ยนที่พิกัดใด | เข้าใกล้ช้า ๆ หลายรอบ บันทึกพิกัดกับสถานะ PLC |
| OT ของผลิตภัณฑ์เทียบระยะกดจริงหลังทำงาน | ระยะจริงพอให้สัญญาณเสถียรและไม่เกิน TTP หรือไม่ | วัด OP และจุดหยุดที่ความเร็ว/โหลดสูงสุดแล้วเทียบข้อมูลผลิตภัณฑ์ |
| TT | หัวกดจะชนสุดระยะหรือไม่ | ตรวจแคมและความคลาดเคลื่อนการติดตั้ง |
| จุดคืนตัว | ถอยแล้ว OFF ที่จุดใด | บันทึกหลายรอบการย้อนทิศ |
จับคู่หน้าสัมผัสกับอินพุต PLC และโหลด
สวิตช์กลไกอาจมี NO, NC, 1NO+1NC หรือหลายหน้าสัมผัส และมีแบบ snap action หรือ slow action เอกสาร Rockwell Automation อธิบายว่า snap action เปลี่ยนสถานะค่อนข้างไม่ขึ้นกับความเร็วหัวกด ส่วน slow action เคลื่อนหน้าสัมผัสตามความเร็วและระยะของหัวกด ต้องเลือกรูปแบบพร้อมตรรกะปกติของ PLC สัญญาณเตือน และวิธีเริ่มใหม่
แม้เป็นอินพุต PLC ที่ไม่เกี่ยวกับความปลอดภัย ก็ต้องกำหนดผลเมื่อสายขาด การต่อแบบ NC อาจช่วยให้เห็นสายขาดบางกรณี แต่ไม่ทำให้ระบบเป็นวงจรนิรภัย ยังมีความเสี่ยงหน้าสัมผัสเชื่อมติด หัวกดค้าง สายร่วมขาด หรือโมดูลอินพุตเสีย ระบุแรงดันและกระแสอินพุต โหลดขั้นต่ำที่ใช้ได้ ความยาวสาย สัญญาณรบกวน วัสดุหน้าสัมผัส และขั้วต่อ หากหน้าสัมผัสขับโหลดเหนี่ยวนำโดยตรง ให้ตรวจพิกัดตามประเภทโหลดและวงจรลดแรงดันกระชาก ไม่ควรตัดสินจากตัวเลขกระแสทนความร้อนเพียงค่าเดียว
IEC 60947-5-1:2024 ครอบคลุมอุปกรณ์วงจรควบคุมแบบไฟฟ้ากลสำหรับการควบคุม การส่งสัญญาณและอินเตอร์ล็อก การระบุว่าอุปกรณ์เป็นไปตามมาตรฐานนี้ไม่ได้ยืนยันว่าทั้งเครื่องมีอายุทางกล เพียงพอกับวงจรนั้น หรือผ่านข้อกำหนดความปลอดภัยของคน ต้องระบุเงื่อนไขเหล่านั้นบนแบบไฟฟ้าและแบบเครื่องโดยตรง
ดูระบบติดตั้งทั้งหมด ไม่ใช่เพียงค่า IP บนตัวเรือน
น้ำหล่อเย็น ละอองน้ำมัน ฝุ่น และสารล้างสัมผัสสวิตช์ต่างกัน ตรวจวัสดุตัวเรือน ซีล ช่วงอุณหภูมิ พร้อมกับเคเบิลแกลนด์ คอนเน็กเตอร์ เส้นผ่านศูนย์กลางสาย ช่องที่ไม่ได้ใช้ ทิศติดตั้ง และทางไหลของน้ำ แคตตาล็อก Schneider Electric XC แสดงว่าหัว ตัวเรือน ทางเข้าสาย ค่า IP และขีดจำกัดการทำงานแตกต่างกันตามรุ่น ค่า IP ของชิ้นส่วนหนึ่งไม่ยืนยันความทนสารเคมีหรือความแน่นของแกลนด์ที่ประกอบผิด
สำรวจจุดติดตั้งจริง น้ำฉีดล้างกระทบโดยตรงหรือไม่ สายเกิดแอ่งน้ำเหนือช่องเข้าหรือไม่ การสั่นทำให้ขายึดคลายหรือไม่ ซีลและปลอกสายทนสารทำความสะอาดได้หรือไม่ ให้ถามผู้ผลิตเรื่องความทนน้ำมันและสารเคมี แทนการอนุมานจาก IP คู่มือแก้ปัญหา OMRON ระบุแคมผิดรูป ทิศทำงานผิด ความเร็วหรือระยะกดมากเกิน และหัวกดสึกเป็นสาเหตุของความเสียหาย การเพิ่มค่า IP อย่างเดียวไม่แก้สาเหตุเหล่านี้

เปรียบเทียบกับเซนเซอร์ไม่สัมผัสตามรูปแบบความล้มเหลว
เซนเซอร์ไม่สัมผัสช่วยลดการสึก แต่มีเงื่อนไขใหม่ เซนเซอร์ตรวจจับวัตถุโลหะ ต้องคำนึงถึงวัสดุโลหะ ระยะตรวจจริง การติดตั้ง และสาย เซนเซอร์โฟโต้อิเล็กทริกขึ้นกับแนวแสง ฉากหลัง สิ่งสกปรก และแสงรบกวน สวิตช์กลไกตรวจแคมที่ออกแบบไว้ได้โดยไม่ขึ้นกับวัสดุเป้าหมาย แต่หัวกดและแคมต้องตรวจสภาพ
| เกณฑ์ | สวิตช์ลิมิตกลไก | พร็อกซิมิตี้เซนเซอร์แบบเหนี่ยวนำ | โฟโต้อิเล็กทริกเซนเซอร์ |
|---|---|---|---|
| เป้าหมาย | ชิ้นส่วนหรือแคมที่กดหัวได้ | โดยมากเป็นโลหะ | วัตถุที่เข้ากับสภาพแสง |
| การสึก | มีการสัมผัส ต้องตรวจกลไก | ไม่สัมผัส | ไม่สัมผัส |
| ฐานตำแหน่ง | รูปแคมและระยะสวิตช์ | วัสดุและระยะเผื่อตรวจจับ | แนวแสงและระยะเผื่อแสง |
| ความเสี่ยงหลัก | กระแทก กดเกิน คันโยกเสีย | ระยะเผื่อไม่พอ สายเสีย | ฝุ่น การสะท้อน ฉากหลังเปลี่ยน |
อย่าตัดสินว่า “ไม่สัมผัสดีกว่าเสมอ” หรือ “กลไกแน่นอนกว่าเสมอ” ให้เปรียบเทียบความผิดพลาดเมื่อไม่ตรวจเจอ เวลาซ่อม ข้อจำกัดการติดตั้ง และพฤติกรรมเมื่อไฟดับในตารางเดียวกัน
เขียน RFP ให้เปรียบเทียบข้อเสนอได้
เอกสารขอข้อเสนอต้องรวมข้อมูลห้าชุดที่เชื่อมกัน:
- กลไก: แบบติดตั้งและรูยึด รูปแคม ทิศทาง ความเร็วสูงสุดและต่ำสุด เวลาหน่วงหยุด ความคลาดเคลื่อน และจำนวนรอบทำงาน
- การตรวจจับ: พิกัดที่ต้องเปลี่ยนสถานะ ตรรกะ ON/OFF ความแม่นยำซ้ำ การถอยกลับ และตำแหน่งตอนเปิดไฟ
- ไฟฟ้า: อินพุต PLC ชุดหน้าสัมผัส ประเภทโหลด สายหรือคอนเน็กเตอร์ การต่อดิน และสัญญาณรบกวน
- สภาพแวดล้อม: อุณหภูมิ ฝุ่น น้ำล้าง น้ำมัน สารเคมี การสั่น การกระแทก และพื้นที่ซ่อม
- การตรวจรับ: รูปแบบทดสอบ FAT/SAT วิธีวัด เกณฑ์ผ่าน การจำลองความผิดปกติ เอกสารและอะไหล่
คำว่า “รุ่น A หรือเทียบเท่า” ต้องเทียบมากกว่ารูยึด ให้เทียบ PT, OT, TT ทิศและความเร็วที่อนุญาต พิกัดหน้าสัมผัส โหลดขั้นต่ำ ค่า IP อุณหภูมิ ทางเข้าสาย และอายุการทำงาน แยกราคาขายึด แคม ฝาครอบ แกลนด์ สาย การแก้ PLC แบบไฟฟ้า การติดตั้ง อะไหล่และการฝึกอบรม ราคากับระยะส่งมอบเปลี่ยนตามรุ่น ผู้ขาย สกุลเงินและสต็อก ข้อกำหนดร่วมที่วัดได้จึงเหมาะกว่าการยึดราคาที่เคยเห็นทางออนไลน์
FAT: วัดจุดทำงานและระยะเผื่อจริง
ใน FAT ต้องทดสอบทั้งอินพุตและกลไก เข้าหาช้า ๆ หลายครั้งเพื่อบันทึก OP และจุดคืนตัว แล้ววิ่งที่ความเร็วใช้งานเพื่อวัดการกดสูงสุด การสั่นหรือพัลส์ซ้ำ หากแคมวิ่งผ่าน ให้ดูว่าขอบท้ายกระแทกคันโยกหรือไม่ อย่าแก้การกระพริบของสัญญาณด้วยการเพิ่มฟิลเตอร์ PLC ก่อนตรวจแคม ขายึดและสาย เพราะฟิลเตอร์ที่ยาวขึ้นทำให้ตรวจช้าลง
แผนทดสอบควรครอบคลุมความเร็วต่ำและปกติ โหลดว่างและสูงสุด เดินหน้าและถอยหลัง เปิดไฟเมื่อแคมกดและไม่กด รวมทั้งการตรวจหลังปรับตั้ง เลือกจำนวนกรณีตามผลกระทบหากสัญญาณพลาด จำลองสายหลุด แคมคลาดหรือหัวค้างได้เมื่อไม่ทำให้เครื่องเสีย บันทึกรุ่น ล็อต รูปติดตั้ง เงื่อนไข ค่าที่วัด ผลผ่าน/ไม่ผ่าน และการแก้ไข อย่ากดหัวให้พังเพื่อพิสูจน์ขีดจำกัด ให้ใช้การวัดมิติหรือจิ๊กแทน
SAT: ตรวจด้วยชิ้นงานและสภาพโรงงานจริง
หลังติดตั้งในโรงงาน ให้ทวนการวัดสำคัญด้วยชิ้นงานจริงและความเร็วใช้งาน ระดับพื้น การสั่น แหล่งความร้อน น้ำหล่อเย็น เส้นทางสาย และแนวขายึดอาจต่างจากโรงงานผู้สร้างเครื่อง ตรวจให้รหัสจุดใน PLC ข้อความเตือน และคู่มือซ่อมตรงกัน รวมถึงภาษาที่ทีมช่างใช้งานจริง สวิตช์ที่เข้าถึงยาก ไม่มีฉลาก หรือเปลี่ยนแล้วกลับตำแหน่งเดิมไม่ได้ทำให้เวลาหยุดเครื่องสูงขึ้น
ส่งมอบวิธีเปลี่ยนและตารางเทียบอะไหล่ หลังเปลี่ยนต้องเปรียบเทียบจุดทำงาน ระยะกดสูงสุดและจุดคืนตัวกับบันทึก SAT หากอนาคตจะจัดซื้อรุ่นทดแทนในประเทศ ให้เทียบหัวกด หน้าสัมผัส สภาพแวดล้อม และทางเข้าสาย ไม่ใช่เพียงจดหมายเลขรุ่นใหม่

บำรุงรักษาทั้งหัวกดและแคม
ตรวจการสึกของลูกกลิ้ง ระยะหลวมของแกน คันโยกงอ ครีบและความหลวมของแคม รอยแตกของขายึด ปลอกสาย แกลนด์ และคราบน้ำหรือน้ำมันในตัวเรือน หากเปลี่ยนสวิตช์แล้วเสียซ้ำเร็ว ให้ตรวจแคม ความเร็ว ทิศ ระยะกดและจุดยึดก่อนกล่าวโทษคุณภาพชิ้นส่วน คู่มือวิเคราะห์ปัญหา OMRON ชี้ถึงสาเหตุเหล่านี้
อย่าคำนวณรอบบำรุงจากอายุทางกลในแคตตาล็อกหารด้วยจำนวนรอบต่อวันเท่านั้น แรงกระแทกและสภาพแวดล้อมเปลี่ยนอายุจริง ใช้ประวัติหน้างานและแนวโน้มจุดทำงานหรือจุดคืนตัว เก็บรุ่นหัว ชุดหน้าสัมผัส และรุ่นสายไว้ในทะเบียนอะไหล่ หลังปรับหรือเปลี่ยนทุกครั้งให้วัดจุดรับงานอีกครั้ง ไม่ใช่ดูเพียงไฟ ON ใน PLC
ข้อผิดพลาดในการจัดซื้อที่พบบ่อย
ข้อแรกคือซื้อรุ่นที่หน้าตาคล้าย โดยไม่ตรวจระยะกด หน้าสัมผัส และทางเข้าสาย ให้อ่านรหัสรุ่นทั้งหมด วัดแคม และบันทึกจุดทำงานเดิม ข้อสองคือใช้ตัวสวิตช์เป็นสต็อปเปอร์ของเครื่อง ต้องมีการชะลอและขีดจำกัดทางกลแยกต่างหาก ข้อสามคือคิดว่า NC เพียงอย่างเดียวทำให้ระบบปลอดภัย การเสียของหัวกด หน้าสัมผัสติด สายและวงจรยังต้องประเมิน หากเป็นหน้าที่ด้านความปลอดภัย ต้องออกแบบและตรวจสอบตามความเสี่ยงและพฤติกรรมการหยุดที่ต้องการ
คำถามที่พบบ่อยเกี่ยวกับการเลือกสวิตช์ลิมิตแบบกลไก
ควรเลือกคันโยกลูกกลิ้งหรือพลันเจอร์?
คันโยกลูกกลิ้งเหมาะกับแคมผ่านด้านข้างและต้องการระยะเผื่อมากกว่า พลันเจอร์เหมาะกับการกดสั้นเกือบตรงแกนที่ควบคุมแรงด้านข้างได้ ต้องวาดเส้นทางจริงและเทียบระยะ แรง ความเร็ว และทิศของรุ่นที่จะซื้อ
IP67 ใช้กับน้ำหล่อเย็นหรือการล้างได้เสมอหรือไม่?
ไม่ได้ ต้องตรวจคอนเน็กเตอร์หรือแกลนด์ที่ประกอบแล้ว ปลอกสาย สารล้าง อุณหภูมิ และทิศทางน้ำ ขอข้อมูลผู้ผลิตเรื่องน้ำมันและสารเคมี
ใช้ NO หรือ NC กับ PLC ดีกว่า?
ขึ้นกับสถานะปกติ ผลเมื่อสายขาด และวิธีรีสตาร์ต NC อาจช่วยวิเคราะห์สายขาดบางกรณี แต่ไม่ทำให้วงจรเป็นระบบนิรภัย ทดสอบกรณีผิดปกติใน FAT
ควรเปลี่ยนเป็นพร็อกซิมิตี้เซนเซอร์หรือไม่?
ควรพิจารณาเมื่อการสึกหรือการปรับแคมมีต้นทุนสูง แต่ต้องออกแบบวัสดุโลหะ ระยะตรวจ การติดตั้ง ไฟเลี้ยง และอินพุต PLC ใหม่ เปรียบเทียบลักษณะเสียกับเวลาซ่อมรวมกัน
ต้องระบุอะไรในราคาและ FAT/SAT?
ระบุแบบแคม ความเร็ว ความคลาดเคลื่อน จุดเปลี่ยนสัญญาณ PT/OT/TT โหลดหน้าสัมผัส สภาพแวดล้อม และสาย วัดจุดเปลี่ยน การกดสูงสุดและการคืนตัวใน FAT แล้วทวนจุดสำคัญกับชิ้นงานจริงใน SAT
สรุป
สวิตช์ลิมิตเป็นชิ้นส่วนเล็กที่เชื่อมกลไก ระบบควบคุม และงานบำรุงรักษา ขั้นตอนที่เหมาะคือกำหนดหน้าที่ วาดเส้นทางแคม เทียบจุดทำงานและตำแหน่งหยุดกับขอบเขตระยะ เลือกหน้าสัมผัสและสภาพแวดล้อม แล้ววัดระยะเผื่อใน FAT/SAT แยกการตรวจตำแหน่งทั่วไปจากหน้าที่ด้านความปลอดภัยของคน
หากโรงงานในไทยมีสวิตช์เสียซ้ำ ต้องเทียบอะไหล่ทดแทน หรือกำลังร่าง RFP ของเครื่องจักร ปรึกษา TOMAS TECH ได้ตั้งแต่ขั้นสำรวจจุดตรวจและลักษณะการเคลื่อนที่ แม้ยังไม่ได้ล็อกสเปกเครื่องขั้นสุดท้าย


