


การนำระบบเฝ้าระวังโมเดลดริฟต์มาใช้กับ AI ตรวจสอบด้วยภาพ ไม่ได้หมายถึงการกดฝึกโมเดลใหม่ทุกครั้งที่อัตราคัดทิ้งเปลี่ยนไป หลังเปลี่ยนกล้อง ปรับแสง เปลี่ยนผิวชิ้นงาน หรือสลับสูตรผลิต โรงงานต้องหาว่าอะไรเปลี่ยน และผลตัดสินที่ใช้ปล่อยสินค้ายังเชื่อถือได้หรือไม่ บทความนี้สำหรับทีมคุณภาพ วิศวกรรมการผลิต และ IT/OT ในโรงงานไทย อธิบายตั้งแต่การแยกการเปลี่ยนของภาพขาเข้าออกจากอัตราของเสียจริง การรับผลตรวจยืนยันที่มาช้า การสุ่มตัวอย่างแยกกลุ่ม ไปจนถึงการทดสอบโมเดลคู่ขนาน การอนุมัติ และการย้อนกลับ
กำหนดสิ่งที่การเฝ้าระวังโมเดลดริฟต์ต้องปกป้อง
คำว่า “โมเดลดริฟต์” มักใช้ครอบคลุมหลายปรากฏการณ์ ควรแยกการเปลี่ยนของการกระจายภาพขาเข้า หรือ data drift ออกจากการเปลี่ยนความสัมพันธ์ระหว่างภาพกับคำตัดสินคุณภาพ และจากประสิทธิภาพที่ลดลงเมื่อวัดด้วยมาตรฐานเดิม หากกระบวนการทำให้รอยขีดข่วนเพิ่ม โมเดลที่ทำงานถูกต้องย่อมแจ้ง NG มากขึ้น หากไฟส่องสว่างเสื่อม ชิ้นงานดีก็อาจดูคล้ายมีรอยและ NG เพิ่มได้เช่นกัน กราฟ NG แบบเดียวกันจึงอาจมีความหมายตรงข้าม และใช้เป็นคำสั่งให้ฝึกใหม่โดยลำพังไม่ได้
สิ่งที่ต้องติดตามคือห่วงโซ่การตัดสินทั้งหมด ได้แก่ ถ่ายภาพสำเร็จหรือไม่ สภาพกล้องและแสง รุ่นชิ้นงานกับสูตรตรวจตรงกันหรือไม่ การกระจายภาพ คะแนน AI ช่องทางคัดออกจริง ผลตัดสินสุดท้ายของคน และผลตรวจที่พบภายหลังในขั้นตอนถัดไปหรือลูกค้า ผูกข้อมูลด้วย ID ชิ้นงานหรืออย่างน้อย ID ล็อต หากไม่มี ID รายชิ้น ต้องระบุวิธีจับคู่เวลา ตำแหน่งบนสายพาน และลำดับชิ้นงาน รวมถึงความเสี่ยงจับคู่ผิด มิฉะนั้นจะตอบย้อนหลังไม่ได้ว่าผลิตภัณฑ์ชิ้นใดถูกตัดสินด้วยเวอร์ชันใด
เรื่องการออกแบบเซลล์เริ่มต้น PoC และการจัดซื้ออยู่ในคู่มือติดตั้ง AI ตรวจสอบด้วยภาพ ส่วนวิธีกำหนดการคัดชิ้นงานดีทิ้งและการปล่อยของเสียให้เป็นเกณฑ์รับมอบอยู่ในบทความการลดการตัดสินผิด บทความนี้มุ่งที่การสืบเหตุและควบคุมการอัปเดตหลังสภาพการผลิตเปลี่ยนไป
คู่มือ AI RMF Playbook ของ NIST แนะนำให้ทบทวนตัวชี้วัดและมาตรการควบคุมเป็นระยะเมื่อสภาพใช้งาน ข้อมูล หรือโมเดลเปลี่ยน และให้บันทึกผลก่อนและหลังเริ่มใช้งานจริง ไม่ได้กำหนดค่าขีดเตือนสากลสำหรับโรงงาน โรงงานต้องกำหนดความถี่ เงื่อนไข และผู้มีอำนาจอนุมัติโดยพิจารณาความรุนแรงของตำหนิ ข้อกำหนดลูกค้า ความแปรปรวนกระบวนการ และกำลังตรวจซ้ำ
แยกภาพขาเข้าที่เปลี่ยนจากของเสียที่เพิ่มจริง
เริ่มจากระบบถ่ายภาพ การเปลี่ยนกล้องหรือเลนส์ มุมติดตั้งที่ขยับเล็กน้อย ระยะโฟกัส ค่าแสงและเกน ตำแหน่งหรือกำลังไฟ LED ที่เสื่อม กระจกหน้าเลนส์สกปรก ฟิกซ์เจอร์สึก จังหวะทริกเกอร์ และความเร็วสายพาน ล้วนทำให้พิกเซลเปลี่ยนโดยที่ชิ้นงานเดิมยังมีคุณภาพเท่าเดิม สูตรแสงที่บันทึกเป็นเพียงค่าที่สั่ง ไม่ได้พิสูจน์ว่ากำลังแสงจริงเท่าเดิม จึงต้องเก็บทั้งค่าตั้งและผลตรวจสภาพ
ต่อมาคือชิ้นงานและกระบวนการ ผู้ขายวัสดุหรือล็อต การชุบ การขัด ฟิล์มน้ำมัน ความหยาบ สี การพ่นสี การเปลี่ยนเครื่องมือ การบำรุงแม่พิมพ์ และแบบชิ้นงานที่ปรับใหม่ อาจทำให้ชิ้นงานดีมีหน้าตาเปลี่ยน ผลคือคัดชิ้นงานดีทิ้งมากขึ้น และตำหนิจริงอาจมองเห็นต่างไป แต่ถ้าต้นน้ำผลิตของเสียมากขึ้นจริง ค่า NG ที่สูงขึ้นคือสัญญาณที่ถูกต้อง การฝึกโมเดลจนสัญญาณนี้หายไปจะปกปิดปัญหาคุณภาพ
อีกประเภทคือการจับคู่ข้อมูลหรือระบบควบคุมผิด เช่น เลือกสูตรของสินค้า B ให้สินค้า A สัญญาณคัดออกจาก PLC เลื่อนไปตรงกับภาพของชิ้นถัดไป มีการปรับด้วยมือระหว่างกะกลางคืนแต่ไม่บันทึก หรือนาฬิกาอุปกรณ์ไม่ตรงกัน กราฟอาจดูเหมือนดริฟต์ แต่เพิ่มข้อมูลฝึกไม่ช่วย ก่อนดูคะแนนโมเดลให้ยืนยัน ID สินค้า สูตร เครื่องจักร ภาพ และทางออกของชิ้นงานก่อน
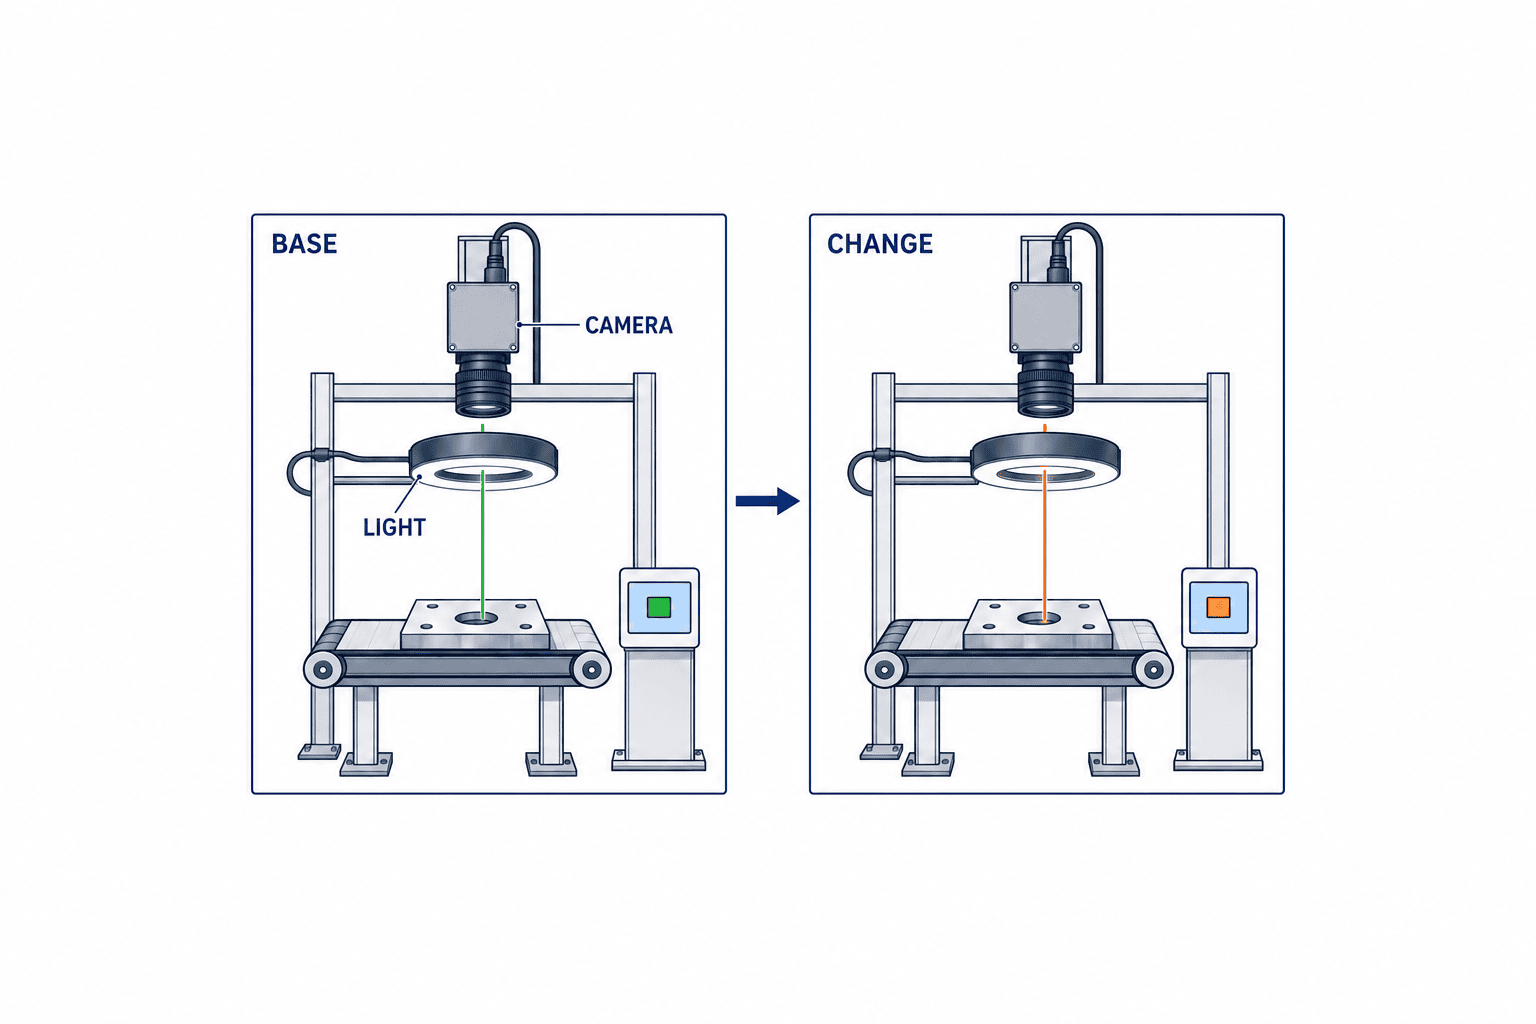
ทำทะเบียนเหตุการณ์การเปลี่ยน โดยบันทึกเวลา สถานี รุ่นและล็อต ผู้ปฏิบัติ ค่ากล้องและแสงก่อนหลัง รุ่นผิวงานหรือแบบชิ้นงาน เวอร์ชันโมเดล ภาพดิบตัวอย่าง และวิธีกลับไปค่าก่อนหน้า รวมการเช็ดทำความสะอาดหรือเพิ่มความสว่างชั่วคราวที่ไม่ได้วางแผน ให้ทีมผลิต วิศวกรรม คุณภาพ และ IT เข้าถึงทะเบียนเดียวกัน ถ้าไม่มีประวัตินี้ การเปลี่ยนหลายครั้งในช่วงหลายสัปดาห์จะกลายเป็น “โมเดลแย่ลง” เหตุเดียวทั้งที่ความจริงไม่ใช่
เลือกสัญญาณสำหรับเฝ้าระวัง data drift ของภาพ
คุณภาพภาพวัดได้จากการกระจายความสว่าง ความคมชัด ตำแหน่งชิ้นงานในภาพ พื้นที่สว่างเกิน สัดส่วนภาพหาย และเวลาจากทริกเกอร์ถึงผลตัดสิน เพิ่มการกระจายคะแนนในบริเวณตำหนิ หรือระยะห่างของคุณลักษณะภาพที่โมเดลสกัดได้ก็ได้ แต่ทั้งหมดเป็นตัวชี้ทางอ้อม ความสว่างเฉลี่ยอาจคงเดิมแม้มีแสงสะท้อนเฉพาะบริเวณที่ต้องตรวจ ส่วนฉากหลังเปลี่ยนทำให้ตัวชี้ดริฟต์สูง ทั้งที่ตำหนิยังเห็นชัด ตัวชี้เดียวจึงไม่ใช่หลักฐานว่าการปล่อยของเสียเพิ่ม
ฐานเปรียบเทียบควรมาจากการผลิตจริงภายใต้เงื่อนไขถ่ายภาพที่ผ่านอนุมัติ ไม่ใช่เฉพาะภาพฝึกที่คัดสวย แยกตามรุ่นสินค้า สถานี กล้อง สูตรแสง กะ ผิวงาน และล็อตวัสดุเท่าที่มีผล หากสัดส่วนสินค้าเปลี่ยน ค่าเฉลี่ยรวมอาจเปลี่ยนโดยทุกกลุ่มยังปกติ ในทางกลับกัน กลุ่มสินค้าสำคัญปริมาณน้อยอาจผิดปกติแต่ค่าเฉลี่ยรวมเงียบ แสดงจำนวนตัวอย่างของทุกกลุ่ม และระบุ “หลักฐานยังไม่พอ” เมื่อกลุ่มเล็กเกินไป
ชั้นแรกของการเฝ้าระวังคือการถ่ายภาพเอง ทริกเกอร์แล้วไม่มีภาพ ภาพขาวล้น ชิ้นงานหลุดกรอบ โฟกัสหาย หรืออนุมานไม่ทันเวลาสายพาน ล้วนเป็นปัญหาอุปกรณ์และควบคุม ไม่ใช่เหตุให้ฝึก AI ใหม่ ใช้ชิ้นงานอ้างอิงถ่ายตอนเริ่มงานและหลังซ่อมเพื่อเทียบตำแหน่ง ความสว่าง และการมองเห็นตำหนิ กำหนดการเก็บและเปลี่ยนชิ้นงานอ้างอิงด้วย เพราะชิ้นอ้างอิงเองก็สกปรกหรือเสื่อมได้
ชั้นถัดไปคือสัญญาณภาพและคะแนนที่คำนวณได้ก่อนมีผลตรวจยืนยัน เมื่อออกนอกช่วงที่โรงงานกำหนด ให้เปิดดูภาพดิบและทะเบียนเปลี่ยน Microsoft แยกแนวคิดการเฝ้าระวังคุณภาพข้อมูล data drift prediction drift และประสิทธิภาพโมเดลไว้คนละสัญญาณ แต่ไม่ควรเข้าใจว่าบริการคลาวด์จะตรวจดริฟต์ของภาพโรงงานดิบได้เองโดยไม่ออกแบบ การแปลงภาพเป็นคุณลักษณะ การแยกกลุ่ม การจับคู่ป้ายกำกับ และการกระทำที่ปลอดภัยในไลน์ต้องระบุสำหรับงานจริง
คู่มือ ML ของ Google Cloud ก็กล่าวถึงการติดตามดริฟต์ แต่ความสามารถสำเร็จรูปบางชนิดออกแบบสำหรับข้อมูลเชิงโครงสร้าง ไม่ใช่สตรีมภาพดิบ เมื่อผู้ขายระบุว่ามี monitoring ให้ถามว่าเปรียบเทียบตัวแทนข้อมูลแบบใด สร้างฐานจากช่วงไหน แยกการเปลี่ยนสูตรปกติอย่างไร และเมื่อแจ้งเตือนแล้วหน้างานทำอะไร คำว่า “มีระบบเฝ้าระวัง” ยังไม่ใช่ผลทดสอบรับมอบ
วัดประสิทธิภาพเมื่อผลเฉลยคุณภาพมาช้า
การรู้ว่าของเสียหลุดรอดเพิ่มจริงต้องใช้คำตัดสินที่เป็นอิสระจาก AI ทีมคุณภาพอาจสุ่มตรวจชิ้นที่ AI ให้ผ่าน ตรวจชิ้นที่คัดออก เชื่อมผลตรวจขั้นตอนถัดไป และสืบผลร้องเรียนลูกค้า แต่ละช่องทางมีเวลาหน่วงและอคติ ถ้าคนตรวจเฉพาะ NG จะวัดชิ้นงานดีที่ถูกคัดทิ้งได้ แต่บอกไม่ได้ว่าของเสียในกลุ่ม OK หลุดเท่าไร รอเพียงข้อร้องเรียนลูกค้าก็ช้าและไม่ทราบโอกาสที่จะตรวจพบ
ใช้การสุ่มร่วมกับการแยกกลุ่มตามรุ่น กะ กล้อง ผิวงาน ล็อต ก่อนและหลังเปลี่ยน และคะแนนใกล้ขอบตัดสิน เก็บชุดทดสอบปิดผนึกที่มีตำหนิสำคัญจริงไว้ด้วย แต่ชุดคงที่ไม่อาจแทนสภาพใหม่ทั้งหมด เพิ่มการสุ่มตรวจชิ้นจริงหลังการเปลี่ยน ขนาดตัวอย่างและความถี่ต้องมาจากความรุนแรงของตำหนิ ข้อกำหนดลูกค้า และระดับหลักฐานที่ต้องใช้ตัดสิน ไม่ควรยืมตัวเลขทั่วไปจากบทความ
ป้ายกำกับต้องแยกสามคำถาม: มีร่องรอยมองเห็นหรือไม่ เป็นตำหนิประเภทใด และชิ้นงานส่งมอบได้หรือไม่ตามเกณฑ์ฉบับนั้น หากลูกค้าเปลี่ยนตัวอย่างขีดจำกัด ชิ้นเดิมอาจมีสถานะส่งมอบต่างไปโดยความสามารถมองเห็นของโมเดลไม่ได้เปลี่ยน ชิ้นขอบเขตที่ผู้ตรวจเห็นไม่ตรงกันให้ผู้รับผิดชอบคุณภาพดูของจริงกับข้อกำหนดและบันทึกเวอร์ชันเกณฑ์ อย่านับตำหนิใต้ชิ้นงานเป็นการพลาดของกล้องที่ไม่เคยถ่ายด้านนั้น เก็บประวัติแก้ป้ายกำกับและเหตุผลเสมอ
ถ้าภาพวันจันทร์ได้รับผลสุดท้ายวันศุกร์ แดชบอร์ดวันจันทร์ต้องระบุว่าค่าประสิทธิภาพยังไม่ยืนยัน เก็บทั้งวันถ่ายภาพและวันยืนยันป้าย รายงานจำนวนรอตัดสินและอายุงานค้าง แยกตัวเลขเบื้องต้นออกจากตัวเลขยืนยัน สัญญาณภาพและคะแนนเป็นสัญญาณนำ ส่วนอัตราพลาดและคัดทิ้งที่ผ่านการตรวจชิ้นจริงเป็นหลักฐานตามหลัง หากความเสี่ยงส่งมอบสูงระหว่างรอผล ให้เพิ่มการกักกันหรือตรวจซ้ำด้วยคน ไม่ใช่เปลี่ยนโมเดลเงียบ ๆ
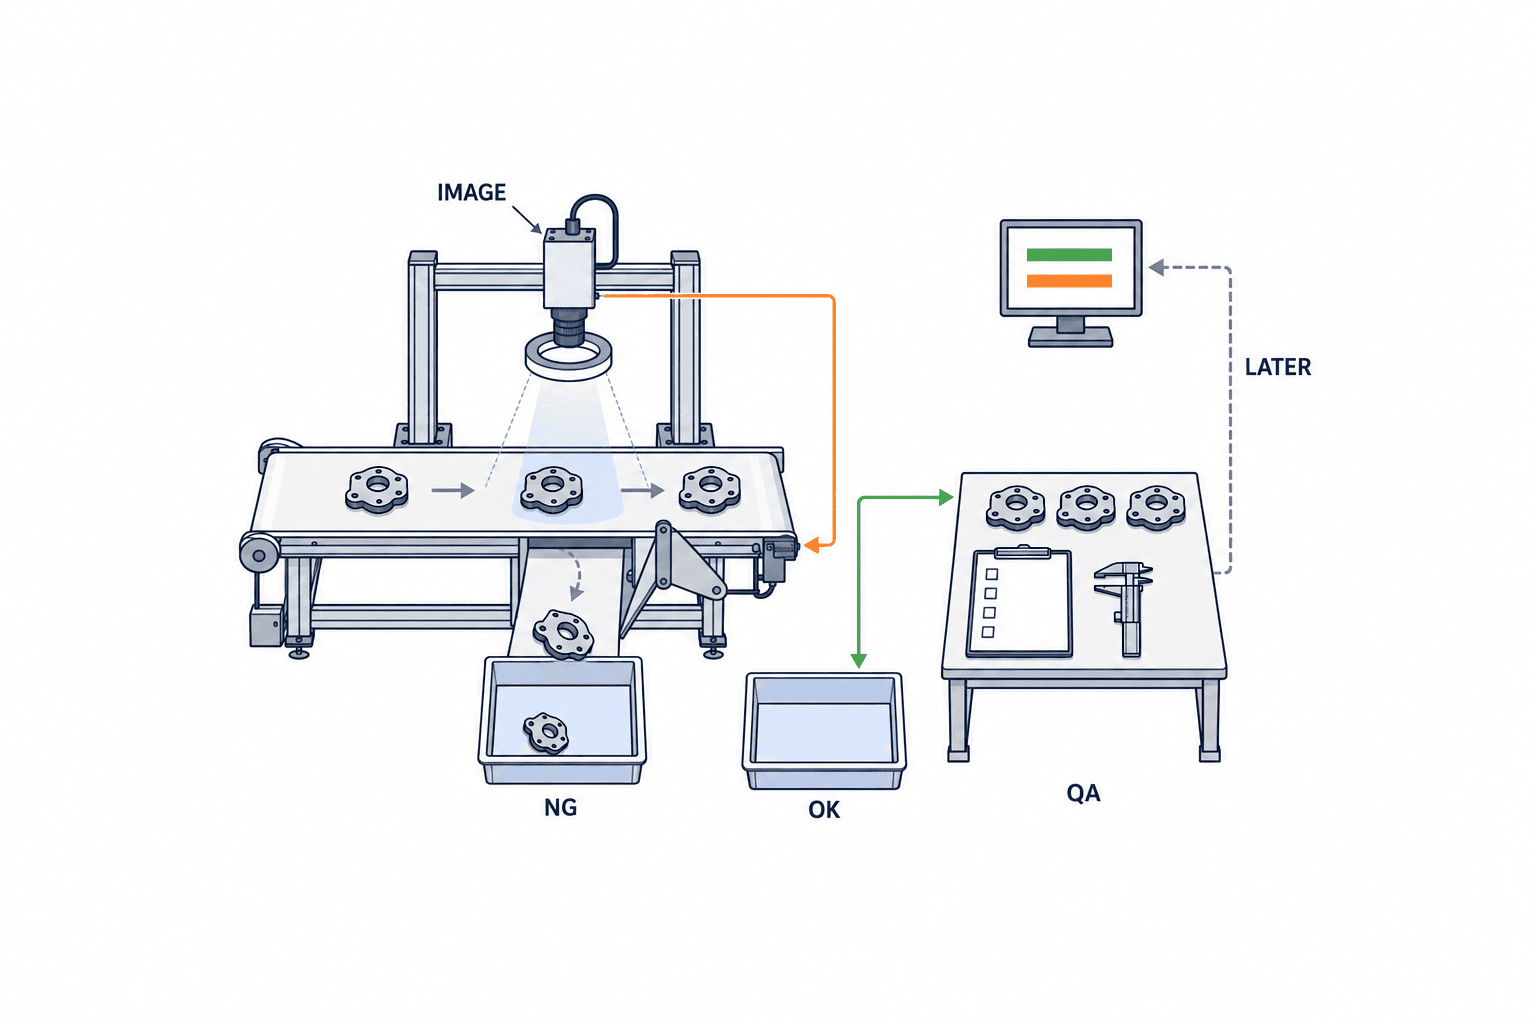
ตัวอย่างสมมติ: ค่า NG ของรุ่นหนึ่งสูงขึ้น หากภาพดิบและภาพชิ้นอ้างอิงมืดลงพร้อมกัน ให้ตรวจไฟ เลนส์ และค่าแสงก่อน หากภาพคงที่แต่ชิ้นจริงมีรอยเพิ่ม ให้ตรวจเครื่องมือและวัสดุต้นน้ำ หากภาพและคุณภาพจริงคงเดิมแต่ผล AI ต่าง ให้ตรวจโมเดล เกณฑ์คะแนน สูตร และการจับคู่ข้อมูล ตัวอย่างนี้แสดงลำดับวินิจฉัย ไม่ใช่ค่าขีดจำกัด NG ที่แนะนำ
ผูกการแจ้งเตือนกับการกระทำในโรงงาน
กำหนดการตอบสนองอย่างน้อยสามระดับ หากถ่ายภาพไม่ได้ โหลดสูตรผิด หรือสงสัยว่าตำหนิสำคัญหลุด ต้องกำหนดล่วงหน้าว่าจะกักกัน ส่งตรวจด้วยคน หรือหยุดสถานี เมื่อภาพเปลี่ยนเล็กน้อยและรอผลป้ายกำกับ ให้เพิ่มตัวอย่างและติดตาม เมื่ออยู่ในช่วงที่ผ่านอนุมัติให้บันทึกแล้วเดินงานต่อ คุณภาพเป็นผู้อนุมัติการปล่อยสินค้า วิศวกรรมรับผิดชอบการคืนสภาพภาพ และเจ้าของโมเดลรับผิดชอบการวิเคราะห์ ไม่ควรให้ผู้ดูแดชบอร์ดคนเดียวตัดสินทั้งหมด
แดชบอร์ดที่ใช้จริงควรแสดงเวอร์ชันสถานีและสูตร เหตุการณ์เปลี่ยน ภาพล้มเหลว จำนวน OK/NG/REVIEW ความคืบหน้าการตรวจยืนยัน อัตราพลาดและคัดทิ้งตามประเภทตำหนิพร้อมตัวเศษตัวส่วน ป้ายกำกับที่ยังค้าง และการเทียบรุ่นก่อน กลุ่มปริมาณน้อยที่ยังไม่มีตัวอย่างตรวจต้องขึ้นว่า “ยังไม่พิสูจน์” ไม่ใช่ “ไม่พบพลาด” ระบุผู้รับเตือนตามบทบาทและคนสำรอง สำหรับกะกลางคืนในไทย ต้องรู้ว่าจะกักกันรอเช้าได้เท่าใด และกรณีใดต้องหยุดทันที
ควบคุมการอัปเดตโมเดลตรวจภาพเป็นการเปลี่ยนระบบ
เมื่อมีแจ้งเตือน ให้คืนสภาพอุปกรณ์ที่สกปรกหรือคลาดก่อน หากผิวใหม่เป็นข้อกำหนดสินค้าที่อนุมัติแล้ว ให้ประเมินว่าปรับวิธีถ่ายภาพให้เห็นตำหนิอย่างสม่ำเสมอได้หรือไม่ก่อนเพิ่มข้อมูลฝึก ถ้าของเสียจริงสูงขึ้น ให้แก้กระบวนการต้นน้ำ การฝึกโมเดลเพื่อกลบปัญหาอุปกรณ์จะทำให้โมเดลเปราะ และอาจเสียอีกหลังทำความสะอาดครั้งต่อไป
ใบเปลี่ยนต้องมีเหตุผล รุ่นและตำหนิที่ได้รับผล สภาพภาพก่อนหลัง ช่วงข้อมูลและข้อยกเว้น ผลตัดสินป้ายกำกับ เวอร์ชันโค้ดและข้อมูลฝึก น้ำหนักโมเดล ขั้นตอนปรับภาพ เกณฑ์คะแนน สภาพแวดล้อมรัน อินเทอร์เฟซ PLC ปริมาณตรวจซ้ำที่คาด ผู้อนุมัติ เวลาใช้งาน และวิธีย้อนกลับ ไฟล์โมเดลอย่างเดียวไม่อาจทำผลตัดสินซ้ำได้ ให้ระบุโมเดล ขั้นตอนปรับภาพ เกณฑ์ และสูตรภาพเป็นชุดรีลีสเดียวกัน
เมื่อเพิ่มสภาพใหม่ในการฝึก ต้องยังตรวจสภาพเก่าได้ การฝึกจากล็อตใหม่อย่างเดียวอาจทำให้ผิวเดิมตรวจแย่ลง แยกข้อมูลฝึก ปรับแต่ง และรับมอบชุดปิดผนึกตามวัน ล็อต และสภาพอุปกรณ์เท่าที่ทำได้ ภาพหลายเฟรมของชิ้นเดียวกันไม่ควรไปอยู่ทั้งชุดฝึกและทดสอบ เพราะจะทำให้ผลดูดีเกินจริง หากตำหนิสำคัญจริงมีน้อย ให้ระบุว่า “ยังไม่พิสูจน์” อย่าใช้ภาพสังเคราะห์หรือภาพชิ้นดีเพียงอย่างเดียวกล่าวอ้างว่ารับรองแล้ว
คู่มือ MLOps ของ Microsoft มองการจัดเวอร์ชันข้อมูล โค้ด โมเดล การทดสอบ อนุมัติ และติดตามจริงเป็นวงจรเดียว เอกสาร Custom Vision ก็แสดงการประเมินอีกครั้งหลังฝึกใหม่ แต่ขั้นตอนของบริการคลาวด์ไม่ใช่การรับมอบเซลล์โรงงาน ต้องทดสอบกล้อง สัญญาณควบคุม ทางออกชิ้นงาน และการตัดสินของคนด้วย
ทดสอบโมเดลใหม่แบบ shadow เทียบกับรุ่นปัจจุบัน
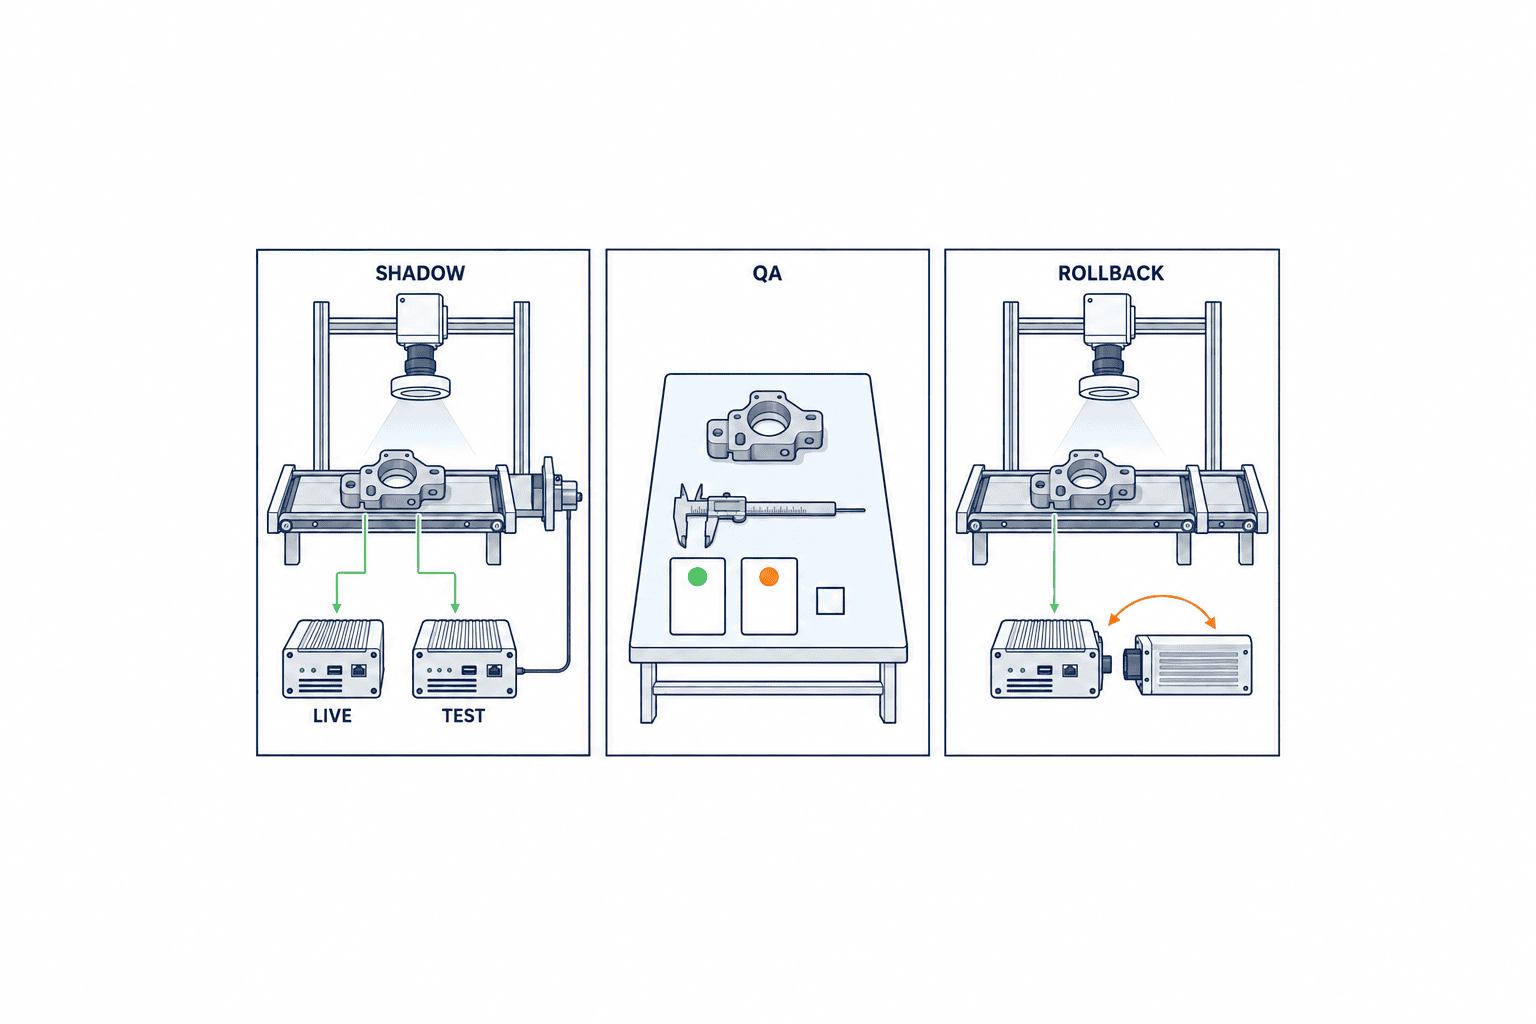
ป้อนภาพผลิตจริงชุดเดียวกันให้ทั้งสองเวอร์ชัน โดยมีเพียงเวอร์ชันที่อนุมัติแล้วควบคุมการคัดออก ส่วนรุ่นใหม่บันทึกผลอย่างเดียว แยกความเห็นต่างตามรุ่น ล็อต ผิว กะ ตำหนิ ช่วงคะแนน และเหตุการณ์เปลี่ยน อย่ารายงานเพียงเปอร์เซ็นต์ที่ตรงกัน ต้องตรวจชิ้นจริงในกรณีที่รุ่นใหม่คัดชิ้นดีออกเพิ่ม และกรณีที่เปลี่ยนชิ้นเสียที่รุ่นเดิมจับได้ให้กลายเป็น OK แยกภาพหายและประมวลผลไม่ทันออกจากความผิดจำแนก
การเห็นตรงกันยังไม่พอ ต้องตรวจเวลาประมวลผลภายใต้ความร้อนและหน่วยความจำของอุปกรณ์จริง การเรียกเวอร์ชันถูกเมื่อสลับสูตร และความสัมพันธ์ระหว่างผลกับชิ้นที่ถูกคัดออก ทดลองผลกระทบต่อการควบคุมด้วยสัญญาณจำลองหรือโหมดกักกันที่ปลอดภัยก่อนต่อรุ่นใหม่เข้าประตูคัดออก คะแนนทดสอบออฟไลน์ที่ดีขึ้นไม่ช่วยถ้าคำสั่งมาช้ากว่าชิ้นงาน
ตารางรับมอบต้องมีจำนวนและตัวส่วนของการพลาดและคัดชิ้นดีทิ้งแยกตำหนิ ข้อจำกัดของตำหนิสำคัญ กำลังรับงาน REVIEW ภาพล้มเหลว เวลาอนุมาน และกลุ่มที่ยังไม่ได้ทดสอบ ทีมคุณภาพกับผลิตต้องอนุมัติเกณฑ์จากข้อกำหนดลูกค้าและตัวอย่างจริงก่อนเห็นผลทดสอบสุดท้าย หากปรับเกณฑ์หลังดูผลแล้ว ต้องทดสอบอิสระอีกครั้ง ไม่เรียกผลหลังจูนว่าเป็นชุดปิดผนึก
ระบุ FAT, SAT และการย้อนกลับใน RFP
FAT ใช้ภาพอ้างอิงและภาพท้าทายทดสอบตามตำหนิ การปรับภาพ สูตรกับเวอร์ชันโมเดล ขั้นตอนอัปเดต การคืนรุ่นเดิม บันทึกตรวจสอบ ไฟดับ สื่อสารขาด และภาพหาย หากนำกล้องและแสงจริงมารวมได้ให้รวม แต่แสงภายนอก การสั่น ความเร็วสายพาน ฝุ่น และการไหลของชิ้นงานที่โรงงานอาจทำซ้ำใน FAT ไม่ครบ ต้องระบุเป็นรายการ SAT การผ่าน FAT ไม่ได้แทนหลักฐานคุณภาพเมื่อผลิตจริง
SAT ต้องทดสอบสินค้าจริงข้ามกะ หลังทำความสะอาด สลับสูตร วัสดุและผิวในช่วงยอมรับ ความเร็วต่างกัน และการฟื้นจากเหตุผิดปกติ ติดตามเวลาถ่าย เวอร์ชัน เกณฑ์ สัญญาณ PLC และทางออกชิ้นงานขณะเปลี่ยนรีลีส เพิ่มตัวอย่างตรวจหลังเปิดใช้งาน และคงวิธีตรวจเดิมหรือการตัดสินโดยคนชั่วคราว ระบุระยะเวลาและเกณฑ์ยกเลิกมาตรการไว้ก่อน โดยให้คุณภาพมีอำนาจขยายเมื่อหลักฐานไม่พอ
การย้อนกลับไม่ใช่แค่เก็บไฟล์โมเดลเก่า ต้องคืนขั้นตอนปรับภาพ เกณฑ์ สูตรถ่าย สภาพแวดล้อมรัน และค่า PLC ที่เข้ากัน แล้วตรวจชิ้นอ้างอิงกับชิ้นจริง กำหนดว่าจะกักกันสินค้าที่ตรวจระหว่างย้อนกลับอย่างไร และติดตามล็อตที่ส่งไปแล้วอย่างไร หากรุ่นเก่าตรวจสินค้าใหม่ไม่ได้ อาจต้องตรวจด้วยคนหรือหยุดเฉพาะรุ่นนั้น ซ้อมย้อนกลับใน SAT และบันทึกผู้ทำกับเวลาที่ใช้
RFP ควรขอภาพดิบและเมตาดาตา การติดตามแยกกลุ่มกับการแจ้งเตือน การจัดการป้ายกำกับที่มาช้า ใบเปลี่ยนและเวอร์ชัน ขอบเขต shadow ที่ปลอดภัย ตารางรับมอบตามตำหนิ แผน FAT/SAT วิธีถอยกลับ การสนับสนุน และการส่งออกข้อมูล ระบุเวลาจัดเก็บ สิทธิ์เข้าถึง ภาพของลูกค้า และเมื่อเครือข่ายขาด เปรียบเทียบต้นทุนรวมของการตรวจชิ้นจริง การทวนสอบ การหยุดไลน์ การช่วยกะกลางคืน และเพิ่มรุ่นสินค้าในอนาคต ไม่ใช่ดูเพียงค่าฝึกใหม่
ลำดับเริ่มใช้งาน: วัดได้ก่อนอัปเดต
ขั้นแรกทำให้ระบบตรวจสอบย้อนกลับได้ จัดเวลาและเวอร์ชันของสถานี กล้อง สูตร รุ่นสินค้า โมเดล เกณฑ์ให้ตรง ผูกภาพ ผล AI การคัดจริง และผลตัดสินของคน เก็บชิ้นอ้างอิง การกระจายภาพช่วงผลิตที่ผ่านอนุมัติ และชุดตำหนิท้าทาย หากข้อมูลขาด ให้แสดงอัตราขาดและอัตราจับคู่สำเร็จก่อนซื้อคะแนนดริฟต์ขั้นสูง การจับคู่ผิดสร้างกราฟเปลี่ยนที่ดูน่าเชื่อแต่ผิดได้
ขั้นที่สองทดลองแจ้งเตือนคุณภาพภาพและการกระจายขาเข้าแยกสถานีกับรุ่น ตรวจเตือนแรก ๆ เทียบภาพดิบและทะเบียนการเปลี่ยน แล้วปรับเกณฑ์สอบสวนด้วยข้อมูลโรงงาน ไม่มีค่าตายตัวสำหรับทุกสินค้า เริ่มบังคับการกระทำเมื่อความสามารถตรวจหายไป ส่วนความแปรปรวนความเสี่ยงต่ำให้ผู้รับผิดชอบตรวจทาน พร้อมสร้างการสุ่มตรวจแยกกลุ่มและรายงานป้ายกำกับล่าช้า
ขั้นที่สามใช้เหตุการณ์เปลี่ยนจริงซ้อมทั้งวงจร: พิจารณาว่าคืนอุปกรณ์พอหรือไม่ เปิดใบเปลี่ยน เตรียมชุดปิดผนึก เปรียบเทียบ shadow ทำ FAT/SAT ขออนุมัติจากคุณภาพ เพิ่มการเฝ้าระวังหลังปล่อย และซ้อมย้อนกลับ เมื่อกระบวนการตัดสินทำงานได้จึงพิจารณาอัตโนมัติในการสร้างโมเดล การสร้างโมเดลอัตโนมัติไม่ได้ตัดสิทธิ์อนุมัติการปล่อยสินค้า
ระบุเจ้าของข้อมูล การเก็บภาพ และช่วงผลิตภัณฑ์ที่ได้รับผล
ต้นทุนปฏิบัติการที่มักถูกลืมคือเวลาตรวจชิ้นจริง การเก็บภาพแบบสอบกลับได้ และการตอบเมื่อเครื่องหยุด คุณภาพดูนิยามตำหนิ ตัวอย่างขอบเขต คำตัดสินสุดท้าย และการปล่อยสินค้า วิศวกรรมดูกล้อง แสง ฟิกซ์เจอร์ ทริกเกอร์ PLC และการคืนสภาพ IT กับเจ้าของโมเดลดูการจับคู่ข้อมูล สิทธิ์ เวอร์ชัน และการนำรุ่นใหม่ขึ้นใช้งาน ตั้งคนสำรองทุกกะและขอบเขตการแก้ไขของผู้ขายทางไกล
จะเก็บภาพทั้งหมดหรือสุ่มบางส่วนให้ตัดสินจากปริมาณ ข้อกำหนดลูกค้า และระยะเวลาที่ต้องสอบย้อนหลัง แม้เก็บเฉพาะบางส่วนต้องระบุภาพก่อนหลังเปลี่ยน คะแนนใกล้ขอบ NG REVIEW ภาพผิดปกติ และ OK ที่สุ่มตรวจ แยกภาพดิบจากภาพผ่านการปรับ หากส่งภาพไปคลาวด์ภายนอกให้กำหนดสิทธิ์ การเข้ารหัส ที่เก็บ การลบ ข้อจำกัดลูกค้า และกรณีระบบล่ม สัญญาควรกำหนดการส่งมอบข้อมูล ภาพ ป้าย ประวัติตัดสิน สูตร ค่าโมเดล และรายงานทดสอบเมื่อเลิกใช้บริการ
เมื่อพบดริฟต์ ให้กำหนดช่วงผลิตที่อาจได้รับผลจากเวลาตรวจชิ้นอ้างอิงครั้งสุดท้ายที่ปกติ ภาพผิดปกติภาพแรก เวลาเปลี่ยนอุปกรณ์ เวลาเปลี่ยนรีลีส และขอบล็อต หากนาฬิกาไม่ตรง ให้ขยายช่วงชั่วคราวแล้วใช้หลักฐานชิ้นจริงจำกัดใหม่ คุณภาพต้องตัดสินชิ้นที่อยู่ในไลน์ คลัง หรือส่งแล้ว ตัวชี้โมเดลกลับปกติไม่เท่ากับปิดเหตุจนจัดการสินค้าครบ ใช้ ID เดียวกันในบันทึกหน้างานภาษาไทยและรายงานลูกค้าภาษาอังกฤษหรือญี่ปุ่น
คำถามที่พบบ่อย
ดูโมเดลดริฟต์ของ AI ตรวจสอบด้วยภาพจากอัตรา NG อย่างเดียวได้ไหม?
ไม่ได้ ของเสียเพิ่มจริง แสงเปลี่ยน สัดส่วนรุ่นสินค้าเปลี่ยน หรือสูตรผิด ล้วนทำให้อัตรา NG เคลื่อน ต้องเทียบภาพดิบแยกกลุ่ม ภาพชิ้นอ้างอิง ประวัติเปลี่ยน และผลตรวจชิ้นจริงอิสระ หากไม่สุ่มตรวจกลุ่ม OK จะประเมินของเสียที่หลุดต่ำกว่าจริง
พบ data drift แล้วต้องฝึกโมเดลใหม่ทันทีหรือไม่?
ตรวจระบบภาพและการเปลี่ยนกระบวนการก่อน คืนสภาพสถานีที่สกปรกหรือค่าผิด และสอบสวนของเสียต้นน้ำ สร้างรุ่นใหม่แบบควบคุมเมื่อรูปลักษณ์สินค้าที่อนุมัติเปลี่ยนอย่างต่อเนื่องจนรุ่นเดิมไม่ผ่านเกณฑ์คุณภาพ สัญญาณตัวแทนเป็นจุดเริ่มสืบสวน ไม่ใช่คำสั่งฝึกอัตโนมัติ
หากป้ายกำกับที่ถูกต้องมาช้า จะรับมอบโมเดลใหม่อย่างไร?
ติดตามภาพและอินพุตทันที แต่ทำเครื่องหมายค่าประสิทธิภาพว่าเบื้องต้นจนผลตรวจอิสระเสร็จ ประเมินรุ่นใหม่ด้วยชุดปิดผนึกและ shadow เปรียบเทียบตัวอย่างที่ตรวจชิ้นจริงตามรุ่นและตำหนิ กลุ่มตำหนิสำคัญที่หลักฐานไม่พอให้ระบุยังไม่พิสูจน์และคงมาตรการตรวจด้วยคน
RFP ควรเขียนเกณฑ์รับมอบการฝึกใหม่อย่างไร?
ระบุรุ่นสินค้า ตำหนิ สถานี สภาพถ่ายภาพ ข้อมูลดิบและเวอร์ชัน การแจ้งเตือนแยกกลุ่ม การตัดสินของคุณภาพ ผู้อนุมัติอัปเดต การทดสอบอิสระ shadow FAT/SAT การถอยกลับ และการรองรับทุกกะ ขอจำนวนพร้อมตัวส่วนของการพลาดและคัดชิ้นดีทิ้งแยกประเภท กำหนดตัวเลขจากข้อกำหนดลูกค้าและชิ้นงานของตนเอง
สรุป
การเฝ้าระวัง AI ตรวจสอบด้วยภาพต้องเชื่อมภาพ ชิ้นงาน กระบวนการ สูตร และคำตัดสินที่ยืนยันแล้ว หลักฐานนี้ช่วยแยกภาพที่เปลี่ยนจากของเสียจริง และเปลี่ยนการแจ้งเตือนเป็นการกระทำหน้างาน เมื่อจะอัปเดต ให้ใช้ชุดทดสอบอิสระ shadow FAT/SAT ของการคัดชิ้นจริง และแผนย้อนกลับที่ซ้อมแล้ว โรงงานจึงอธิบายได้ว่าทำไมรุ่นตรวจนี้ยังเหมาะหลังเงื่อนไขผลิตเปลี่ยน
หากโรงงานในไทยพบผลตัดสินไม่นิ่งหลังเปลี่ยนกล้อง แสง หรือผิวชิ้นงาน หรือกำหนดเกณฑ์รับมอบการฝึกใหม่ สามารถปรึกษา TOMAS TECH ได้ตั้งแต่ขั้นระบุข้อมูลและประวัติการเปลี่ยนที่ต้องเก็บ แม้บันทึกปัจจุบันยังไม่ครบ
แหล่งอ้างอิง
- NIST AI RMF Playbook: Measure — การทบทวนตัวชี้วัดและมาตรการตามสภาพใช้งาน
- Microsoft Learn: Model monitoring in production — การแยกคุณภาพข้อมูล ดริฟต์ และประสิทธิภาพ
- Microsoft Learn: Machine learning operations — เวอร์ชัน การทดสอบ อนุมัติ และปฏิบัติการ
- Microsoft Learn: Test and retrain a model — การประเมินซ้ำหลังฝึกใหม่
- Google Cloud: Best practices for implementing machine learning — แยกการติดตามข้อมูลเชิงโครงสร้างจากภาพดิบ
- AWS Well-Architected: Modern Industrial Data Technology Lens — Scenarios — มุมมองข้อมูลและกรณีใช้งานในโรงงาน


