


AI ตรวจจับขั้นตอนประกอบที่ตกหล่น คือระบบที่ค้นหาการข้ามขั้นตอนงานจากภาพของกล้อง ลืมขันสกรู เสียบคอนเนกเตอร์ไม่สุด ลืมติดชิ้นส่วน ลืมติดฉลาก “ขั้นตอนที่ตกหล่น” เหล่านี้ในสายประกอบด้วยมือ เพียงชิ้นเดียวที่หลุดไปถึงลูกค้าก็อาจทำให้ต้องทำรายงาน 8D คัดแยก 100% และบางกรณีต้องรับภาระค่าแก้ไขงานที่หน้างานลูกค้าด้วย แม้จิ๊ก เซนเซอร์ และการนับจำนวนครั้งของเครื่องมือขันแรงบิดจะป้องกันได้เป็นส่วนใหญ่ แต่ก็ยังเหลือขั้นตอนที่โปกะโยเกะเชิงกายภาพเข้าไม่ถึง AI ตรวจจับขั้นตอนที่ตกหล่นจึงถูกพิจารณาเพื่อเติมเต็มขั้นตอนเหล่านั้น
บทความนี้มีข้อเสนอเพียงข้อเดียว ความสำเร็จของ AI ตรวจจับขั้นตอนประกอบที่ตกหล่นไม่ได้ขึ้นอยู่กับความแม่นยำของโมเดล แต่ขึ้นอยู่กับสามเรื่องต่อไปนี้ ① กำหนดหลักฐานที่สังเกตได้ซึ่งบอกได้ว่า “งานนั้นเสร็จแล้ว” สำหรับแต่ละขั้นตอนไว้ก่อน ② ออกแบบว่าเมื่อตรวจพบแล้วจะเกิดอะไรขึ้น (แค่เตือน หรืออินเตอร์ล็อก และใครปลดล็อกอย่างไร) ③ ในการทดสอบรับมอบ ให้ “จงใจข้ามขั้นตอนงาน” แล้ววัดการตรวจไม่พบ (miss) และการแจ้งเตือนผิด (false alarm) ภายในเวลาแท็กต์ AI ไม่ได้มาแทนโปกะโยเกะเชิงกายภาพ แต่มาอุดช่องว่างของขั้นตอนที่โปกะโยเกะเชิงกายภาพควบคุมไม่ได้ และเมื่อต้องถ่ายภาพพนักงาน ก็จำเป็นต้องนำกฎหมายคุ้มครองข้อมูลส่วนบุคคลของไทย (PDPA) และการยอมรับจากหน้างานเข้าไปอยู่ในการออกแบบตั้งแต่แรก
ในส่วนถัดไป เราจะเรียงลำดับประเด็นต่าง ๆ ได้แก่ วิธีเลือกขั้นตอนเป้าหมาย การกำหนดหลักฐานว่างานเสร็จและการเปรียบเทียบวิธีตรวจจับ การออกแบบหลังตรวจพบ ทางเลือกของผลิตภัณฑ์ โครงสร้างระบบ ประเด็น PDPA การคำนวณแบบจำลองต้นทุนและผลตอบแทน หัวข้อใน RFP การออกแบบการทดสอบ FAT/SAT และประเด็นเฉพาะของไทยและอาเซียน เพื่อให้ผู้จัดการฝ่ายวิศวกรรมการผลิต ผู้จัดการฝ่ายประกันคุณภาพ และผู้จัดการโรงงาน ในโรงงานประกอบชิ้นส่วนยานยนต์ ชิ้นส่วนอิเล็กทรอนิกส์ ชุดสายไฟ (wire harness) และเครื่องใช้ไฟฟ้าของบริษัทญี่ปุ่นในไทย (และอาเซียน) มีข้อมูลประกอบการตัดสินใจภายในองค์กรได้ครบถ้วน ทั้งนี้ จำนวนครั้ง ราคาต่อหน่วย จำนวนเงิน อัตราการตรวจจับ และระยะเวลาคืนทุนของโรงงานจำลองในบทความนี้ เป็นตัวเลขสมมติที่ตั้งขึ้นสำหรับบทความนี้ทั้งหมด ไม่ใช่ค่าเฉลี่ยของอุตสาหกรรม ไม่ใช่ค่าจากการสำรวจ และไม่ใช่ราคาของผู้ผลิต
ทำไมการตรวจจับขั้นตอนที่ตกหล่นในสายประกอบของไทยจึงถูกพูดถึงในตอนนี้
ในช่วงครึ่งหลังของปี 2026 ตัวเลขรอบอุตสาหกรรมการผลิตของไทยมีทั้งปัจจัยที่ชี้ไปคนละทิศทาง
ตามรายงานของ Capital.com สภาอุตสาหกรรมแห่งประเทศไทย (FTI) ประกาศว่าการผลิตรถยนต์ของไทยในเดือนสิงหาคม 2026 อยู่ที่ 124,646 คัน เพิ่มขึ้น 10.93% เมื่อเทียบกับเดือนเดียวกันของปีก่อน ในเดือนเดียวกัน ยอดขายในประเทศเพิ่มขึ้น 25.59% เมื่อเทียบกับเดือนเดียวกันของปีก่อน ส่วนการส่งออกลดลง 2.04% ในขณะเดียวกัน FTI คาดการณ์ว่าการผลิตรถยนต์ทั้งปี 2026 จะลดลง 3.33% เมื่อเทียบกับปีก่อน จากเดิมที่คาดการณ์ว่าจะเพิ่มขึ้น 3% โดยเหตุผลที่ปรับลดประมาณการคือการส่งออกที่ลดลงจากการสู้รบในตะวันออกกลาง แม้รายเดือนจะเติบโต แต่แนวโน้มทั้งปียังไม่อาจมองในแง่ดีได้
การส่งออกได้แรงหนุนจากชิ้นส่วนอิเล็กทรอนิกส์ ตามรายงานของ Nation Thailand กระทรวงพาณิชย์ประกาศว่าการส่งออกรวมในเดือนสิงหาคม 2026 อยู่ที่ 34,620 ล้านดอลลาร์สหรัฐ เพิ่มขึ้น 24.3% เมื่อเทียบกับเดือนเดียวกันของปีก่อน และการส่งออกสินค้าอุตสาหกรรม ซึ่งรวมคอมพิวเตอร์ IC และแผงวงจรพิมพ์ เพิ่มขึ้น 27.1% อย่างไรก็ตาม บทความเดียวกันระบุว่าการส่งออกรถยนต์และชิ้นส่วนลดลง ยิ่งคำสั่งซื้อผันผวนมาก การเปลี่ยนรุ่นชิ้นงาน การส่งคนมาช่วยจากไลน์อื่น และการเริ่มงานของพนักงานใหม่ก็ยิ่งเพิ่มขึ้น นี่คือช่วงเวลาที่เงื่อนไขซึ่งทำให้เกิดการข้ามขั้นตอนงานได้ง่ายมาบรรจบกัน
งานที่ใช้คนก็จะไม่หายไปในเร็ว ๆ นี้ บทความของ IndustryWeek ในปี 2020 อ้างถึงผลสำรวจที่ Drishti ผู้ให้บริการเทคโนโลยีจดจำพฤติกรรมจากสหรัฐฯ และ A.T. Kearney ทำกับผู้นำในภาคการผลิตกว่า 100 คน ว่า “72% ของงานในโรงงานทำโดยพนักงานในสายการผลิตที่เป็นคน” ควรอ่านโดยหักลดน้ำหนักลง เพราะเป็นผลสำรวจที่ผู้ขายมีส่วนเกี่ยวข้อง
ในด้านนโยบาย ตามบทวิเคราะห์ของสำนักงานกฎหมาย Tilleke & Gibbins ประกาศ BOI (No. 4/2569) ที่ลงราชกิจจานุเบกษาเมื่อวันที่ 31 มีนาคม 2026 กำหนดให้โครงการทั้งที่มีอยู่และโครงการใหม่ในกิจการผลิตรถยนต์ทั่วไปและการผลิต PHEV/HEV ได้รับการยกเว้นอากรขาเข้าเครื่องจักร และยกเว้นภาษีเงินได้นิติบุคคล 50% (เป็นเวลา 3 ปี) สำหรับการลงทุนในระบบอัตโนมัติและหุ่นยนต์ นอกจากนี้ ตามข่าวประชาสัมพันธ์ของ APO (องค์การเพิ่มผลผลิตแห่งเอเชีย) เมื่อวันที่ 27 สิงหาคม 2026 ที่กรุงเทพฯ ได้มีการส่งมอบ “National AI Roadmap for the Sustainable Productivity of Industries in Thailand” ให้แก่กระทรวงอุตสาหกรรม และรองปลัดกระทรวงอุตสาหกรรมได้ยกการตรวจสอบคุณภาพแบบเรียลไทม์เป็นตัวอย่างการใช้งาน AI
ในด้านมาตรฐาน IATF 16949 ซึ่งเป็นมาตรฐานระบบบริหารคุณภาพของอุตสาหกรรมยานยนต์ กำหนดให้โปกะโยเกะ (การป้องกันความผิดพลาด) เป็นข้อกำหนด ดังที่จะกล่าวในบทต่อไป ประเด็นสำคัญคือ มาตรฐานไม่ได้ต้องการแค่ “การติดตั้งอุปกรณ์” แต่ต้องการไปถึง “การทดสอบว่าอุปกรณ์ทำงาน บันทึกผล และกำหนดการรับมือเมื่ออุปกรณ์ขัดข้อง” ด้วย (สรุปสาระสำคัญจากบทความอธิบาย)
AI ตรวจจับขั้นตอนประกอบที่ตกหล่นคืออะไร: ต่างจากโปกะโยเกะเชิงกายภาพและ AI ตรวจสอบรูปลักษณ์อย่างไร
คำว่า “ใช้ AI ตรวจจับการข้ามขั้นตอนงาน” มักถูกใช้เรียกรวมระบบที่มีลักษณะต่างกัน สาเหตุส่วนใหญ่ที่การหารือเรื่องการนำมาใช้ไม่ลงตัว คือการไม่ได้แยกแยะความต่างนี้
1. โปกะโยเกะเชิงกายภาพ
คือกลไกอย่างการใช้รูปทรงของจิ๊กป้องกันการประกอบผิด การใช้เซนเซอร์ตรวจว่ามีชิ้นส่วนหรือไม่ หรือการไม่ให้ไปขั้นตอนถัดไปหากจำนวนครั้งการขันของเครื่องมือขันแรงบิดยังไม่ถึงที่กำหนด จุดแข็งคือหลักการเรียบง่ายและไม่ค่อยพลาด ประเภทและค่าใช้จ่ายโดยประมาณของโปกะโยเกะเชิงกายภาพ รวมถึงการตัดสินใจนำมาใช้ในโรงงานไทย ได้สรุปไว้ใน “โปกะโยเกะ 2026 ป้องกันความผิดพลาดจากคนในสายการผลิต” ลำดับที่ถูกต้องคือ ก่อนพิจารณา AI ตรวจจับขั้นตอนที่ตกหล่น ให้ตรวจสอบก่อนว่ามีขั้นตอนใดที่ควบคุมได้ด้วยวิธีนี้หรือไม่
2. AI ตรวจสอบรูปลักษณ์ (การตรวจจับชิ้นงานบกพร่องด้วย AI)
คือระบบที่ถ่ายภาพชิ้นงานสำเร็จหรือชิ้นงานระหว่างกระบวนการ แล้วค้นหารอยขีดข่วน รอยบิ่น สิ่งแปลกปลอม หรือชิ้นส่วนขาด จาก “ผลลัพธ์” มักถูกพูดถึงในบริบทของการทำการตรวจด้วยสายตาให้เป็นอัตโนมัติ หากการข้ามขั้นตอนทิ้งร่องรอยไว้ในผลลัพธ์ก็จะค้นพบได้ แต่ระบบนี้ไม่ถนัดกับ “การข้ามขั้นตอนที่มองด้วยตาแยกความต่างได้ยาก” เช่น สกรูที่ขันแรงบิดไม่ถึง หรือคอนเนกเตอร์ที่ดูเหมือนเสียบแล้วแต่ยังไม่ถึงตำแหน่งล็อก
3. AI ตรวจจับขั้นตอนที่ตกหล่น (AI ตรวจสอบขั้นตอนงาน)
คือระบบที่ดู “กระบวนการ” ของงาน โดยตัดสินว่ามือยื่นไปที่กล่องชิ้นส่วนหรือไม่ ชิ้นส่วนถูกวางในตำแหน่งที่กำหนดหรือไม่ มีการใช้เครื่องมือหรือไม่ และทำตามลำดับขั้นตอนหรือไม่ จากภาพกล้องประกอบกับสัญญาณงานเสร็จของเครื่องมือตามความจำเป็น บางผลิตภัณฑ์ใช้การจดจำการเคลื่อนไหวที่ประมาณโครงร่างกระดูกหรือตำแหน่งมือของคน
ทั้งสามแบบไม่ได้ขัดแย้งกัน แนวทางที่เป็นจริงได้คือการซ้อนกันเป็นชั้น ขั้นตอนที่โปกะโยเกะเชิงกายภาพควบคุมได้ก็ให้ใช้โปกะโยเกะเชิงกายภาพ การข้ามขั้นตอนที่ทิ้งร่องรอยในผลลัพธ์ก็ให้การตรวจสอบรูปลักษณ์จับ แล้วใช้ AI ตรวจจับขั้นตอนที่ตกหล่นอุดส่วนที่เหลือระหว่างกลาง คือ “การข้ามขั้นตอนที่ไม่ดูกระบวนการก็ไม่รู้” กล่าวคือ การป้องกันความผิดพลาดในการประกอบควรคิดเป็นการผสมผสานสามชั้นนี้
Ultralytics ซึ่งเผยแพร่คู่มือการนำ AI ด้านภาพมาใช้ตรวจสอบงานประกอบเมื่อเดือนกรกฎาคม 2026 ระบุว่า “หลักฐานที่กล้องไม่ได้จับไว้ คุณภาพของโมเดลก็ชดเชยไม่ได้” หมายความว่า การพิจารณา AI ตรวจจับขั้นตอนที่ตกหล่นไม่ได้เริ่มจากการเปรียบเทียบโมเดล แต่เริ่มจาก “ต้องเห็นอะไรจึงจะบอกได้ว่างานเสร็จ”
สำรวจขั้นตอนที่ตกหล่น: ควรเริ่มจากขั้นตอนไหน
เราไม่แนะนำให้ติดกล้องพร้อมกันทุกขั้นตอน เพราะแต่ละขั้นตอนมีหลักฐานว่างานเสร็จ ตำแหน่งกล้อง และวิธีหยุดไลน์ที่ต่างกัน หากขยายพร้อมกันทีเดียว มักจะเหลือความแม่นยำที่ครึ่ง ๆ กลาง ๆ และการใช้งานที่คลุมเครือในทุกขั้นตอน
เทียบบันทึกสามชุดเข้าด้วยกัน
วัตถุดิบคือบันทึกสามชุดที่โรงงานส่วนใหญ่มีอยู่แล้ว
- บันทึกของเสียที่หลุดไปถึงลูกค้า (ข้อร้องเรียนจากลูกค้า): การข้ามขั้นตอนที่ลูกค้าเป็นผู้พบ และค่าใช้จ่ายด้าน 8D การคัดแยก การขนส่ง และค่าปรับ
- บันทึกของเสียจากการตรวจขั้นสุดท้ายและการตรวจก่อนส่งมอบ: การข้ามขั้นตอนที่พบในโรงงานและต้องแก้ไขงาน ทำให้เห็นแนวโน้มรายขั้นตอน
- บันทึกของเสียในกระบวนการและเหตุการณ์เกือบเกิด (near miss): การข้ามขั้นตอนที่พนักงานหรือหัวหน้าทีมสังเกตเห็นและแก้ไข ทำให้รู้ว่า “เกือบพลาด” ที่ขั้นตอนไหน
เมื่อจัดเรียงบันทึกทั้งสามใหม่ตามชื่อขั้นตอนและประเภทของการข้ามขั้นตอน (ลืมติด ลืมขัน ลืมเสียบ ลืมแปะ ทำผิดลำดับ) ขั้นตอนที่มีจำนวนครั้งและความเสียหายสูงจะปรากฏชัดขึ้น
ตัดสินก่อนว่าโปกะโยเกะเชิงกายภาพป้องกันได้หรือไม่
สำหรับแต่ละขั้นตอนที่ปรากฏขึ้น ให้ตัดสินก่อนว่าโปกะโยเกะเชิงกายภาพป้องกันได้หรือไม่ หากการนับจำนวนครั้งของเครื่องมือขันแรงบิดหยุดการลืมขันได้ ก็ให้ใช้วิธีนั้นก่อนกล้อง ในทางปฏิบัติ ควรจำกัดเป้าหมายของ AI ตรวจจับขั้นตอนที่ตกหล่นไว้ที่ขั้นตอนลักษณะต่อไปนี้
- ขั้นตอนที่ประเภทและตำแหน่งวางชิ้นส่วนเปลี่ยนไปตามรุ่นชิ้นงาน ทำให้เตรียมจิ๊กหรือเซนเซอร์แยกตามรุ่นได้ยาก
- ขั้นตอนที่ลำดับของงานมีความหมายในตัวเอง (เช่น ติดชิ้นหนึ่งก่อนแล้วชิ้นถัดไปจะใส่ไม่ได้)
- งานที่รูปร่างไม่คงที่และตรวจจับเชิงกายภาพได้ยาก เช่น การเดินสายชุดสายไฟ
- ขั้นตอนที่เคยติดโปกะโยเกะเชิงกายภาพแล้ว แต่ยังมีการถอดออกหรือหาทางเลี่ยงในการใช้งานจริง
ความผิดพลาดของคนไม่ใช่ “ปัญหาของคน” เพียงอย่างเดียว
หากสรุปว่าการข้ามขั้นตอนเกิดจาก “พนักงานไม่ระวัง” มาตรการก็จะเอนไปทางการอบรมและการเตือนให้ระวัง งานวิจัยที่ใช้ HFACS ซึ่งเป็นวิธีวิเคราะห์ปัจจัยมนุษย์ (Torres และคณะ, 2022) วิเคราะห์การติดตั้งโครงยึด (bracket) ผิดที่เกิดขึ้นในงานประกอบด้วยมือที่ซับซ้อนของโรงงานผลิตอากาศยาน และระบุปัจจัยที่มีส่วนเกี่ยวข้องได้ 34 ปัจจัย ในจำนวนนี้ 56% เป็นปัจจัยระดับผู้ปฏิบัติงานและสภาพแวดล้อมการทำงาน และ 44% เป็นปัจจัยระดับอิทธิพลขององค์กรและการกำกับดูแล ตัวอย่างปัจจัยระดับผู้ปฏิบัติงานได้แก่ “ไม่มีเครื่องมือที่ติดตามและให้ข้อมูลป้อนกลับทันทีระหว่างทำงาน” “คำสั่งงานที่ใช้ภาพ 2D ความละเอียดต่ำ” “ข้อจำกัดของการตรวจด้วยสายตาโดยคน” และ “ความเหนื่อยล้าทางจิตใจ”
นี่เป็นกรณีศึกษาเพียง 1 กรณีในอุตสาหกรรมการบินและอวกาศ ไม่ได้แสดงค่าเฉลี่ยของอุตสาหกรรม ถึงกระนั้น การที่ “ไม่มีกลไกแจ้งการข้ามขั้นตอน ณ จุดนั้นทันที” ถูกยกเป็นปัจจัยหนึ่ง ก็สะท้อนจุดประสงค์ของ AI ตรวจจับขั้นตอนที่ตกหล่นได้ดี ความพยายามทำให้คำสั่งงานเข้าใจง่ายขึ้นได้กล่าวไว้ใน “การทำคู่มือการทำงานเป็นวิดีโอด้วย AI ปี 2026 ลดเวลา OJT และความเสี่ยงทำงานผิดขั้นตอนในโรงงานไทย” ด้วย กลไกการตรวจจับและการปรับปรุงคำสั่งงานเป็นมาตรการที่ได้ผลเมื่อใช้ร่วมกัน
การตรวจสอบขั้นตอนงานประกอบ: กำหนด “หลักฐานว่างานเสร็จ” อย่างไรและเปรียบเทียบวิธีตรวจจับ
เมื่อกำหนดขั้นตอนเป้าหมายได้แล้ว ให้กำหนดหลักฐานที่สังเกตได้ซึ่งบอกได้ว่า “งานนั้นเสร็จแล้ว” สำหรับแต่ละขั้นตอน นี่คือแก่นของการออกแบบ AI ตรวจจับขั้นตอนประกอบที่ตกหล่น
หลักฐาน 4 ประเภท
หลักฐานที่แสดงว่างานเสร็จแบ่งได้กว้าง ๆ เป็นสี่ประเภท
| วิธี | ดูอะไร | จุดแข็ง | จุดอ่อน | เหมาะกับขั้นตอน |
|---|---|---|---|---|
| ตรวจจับการมีอยู่ของชิ้นส่วน | ชิ้นส่วนอยู่ในตำแหน่งที่กำหนดหรือไม่ (object detection) | ผลลัพธ์ปรากฏในภาพ จึงอธิบายเหตุผลของการตัดสินได้ง่าย และใช้ภาพ OK/NG เป็นหลักฐานได้ | หากชิ้นส่วนถูกมือหรือชิ้นส่วนอื่นบังจะมองไม่เห็น ไม่ถนัดกับการสะท้อนแสงหรือชิ้นส่วนที่สีใกล้เคียงกัน | ชิ้นส่วนที่มองเห็นได้หลังติดตั้ง เช่น โครงยึด คลิป ฉลาก |
| จดจำการเคลื่อนไหวของมือ | การเคลื่อนไหวของมือ แขน โครงร่างกระดูก และลำดับขั้นตอน | ดูงานที่ผลลัพธ์มองเห็นยาก และดูการทำตามลำดับได้ | “ได้ทำท่าทางนั้นแล้ว” ไม่เท่ากับ “งานเสร็จสมบูรณ์อย่างถูกต้อง” และได้รับผลจากลักษณะการเคลื่อนไหวเฉพาะตัวของพนักงานแต่ละคน | งานที่ลำดับมีความหมาย การเดินสาย และท่าทางการตรวจยืนยัน |
| เชื่อมต่อกับสัญญาณเครื่องมือ | สัญญาณงานเสร็จและจำนวนครั้งของเครื่องมือขัน | ยืนยันว่าการขันเสร็จได้จากสัญญาณฝั่งเครื่องมือ ซึ่งหลายกรณีแน่นอนกว่าภาพ | บางครั้งสัญญาณเครื่องมืออย่างเดียวไม่บอกว่าขันรูสกรูรูไหน | การขันสกรู และการยึดที่ต้องควบคุมแรงบิด |
| ตรวจยืนยันการหยิบชิ้นส่วน | มือยื่นไปที่กล่องชิ้นส่วนที่ถูกต้องหรือไม่ | หยุดการหยิบชิ้นส่วนผิดรุ่นได้ก่อนที่จะติดชิ้นส่วน | ไม่รู้ว่าชิ้นส่วนที่หยิบไปได้ถูกติดจริงหรือไม่ | ขั้นตอนที่มีหลายรุ่นและมีชิ้นส่วนหลายประเภท |
ขั้นตอนที่ใช้หลักฐานประเภทเดียวก็พอนั้นมีไม่มาก ตัวอย่างเช่น ในการขันสกรู อาจใช้สัญญาณงานเสร็จของเครื่องมือยืนยัน “จำนวนครั้งที่ขัน” แล้วใช้กล้องเสริมว่า “เครื่องมือแตะที่ตำแหน่งใด” การตรวจยืนยันการหยิบชิ้นส่วนได้ผลกับการหยิบชิ้นส่วนผิด แต่การลืมติดชิ้นส่วนที่หยิบไปแล้วหรือไม่นั้น ต้องยืนยันแยกด้วยการตรวจจับการมีอยู่ของชิ้นส่วน
ตัวอย่างเมทริกซ์ขั้นตอนกับหลักฐานว่างานเสร็จ
ลองใช้สายประกอบด้วยมือ 6 ขั้นตอนเป็นตัวอย่าง แล้วเขียนออกมาว่าแต่ละขั้นตอนใช้หลักฐานใดเป็นหลัก และใช้หลักฐานใดเป็นตัวเสริม ◎ หมายถึงหลักฐานหลัก ○ หมายถึงหลักฐานเสริม และ – หมายถึงไม่ใช้ในขั้นตอนนี้
| ขั้นตอน | การมีอยู่ของชิ้นส่วน | การเคลื่อนไหวของมือ | สัญญาณเครื่องมือ | ตรวจยืนยันการหยิบ |
|---|---|---|---|---|
| 1. ติดตั้งโครงยึด | ◎ | – | – | ○ |
| 2. เสียบคอนเนกเตอร์ | ○ | ◎ | – | – |
| 3. ขันสกรู 4 ตัว | – | ○ | ◎ | – |
| 4. เดินสายและติดคลิปชุดสายไฟ | ◎ | ○ | – | – |
| 5. ติดฉลาก | ◎ | – | – | ○ |
| 6. ตรวจยืนยันขั้นสุดท้าย | – | ◎ | – | – |
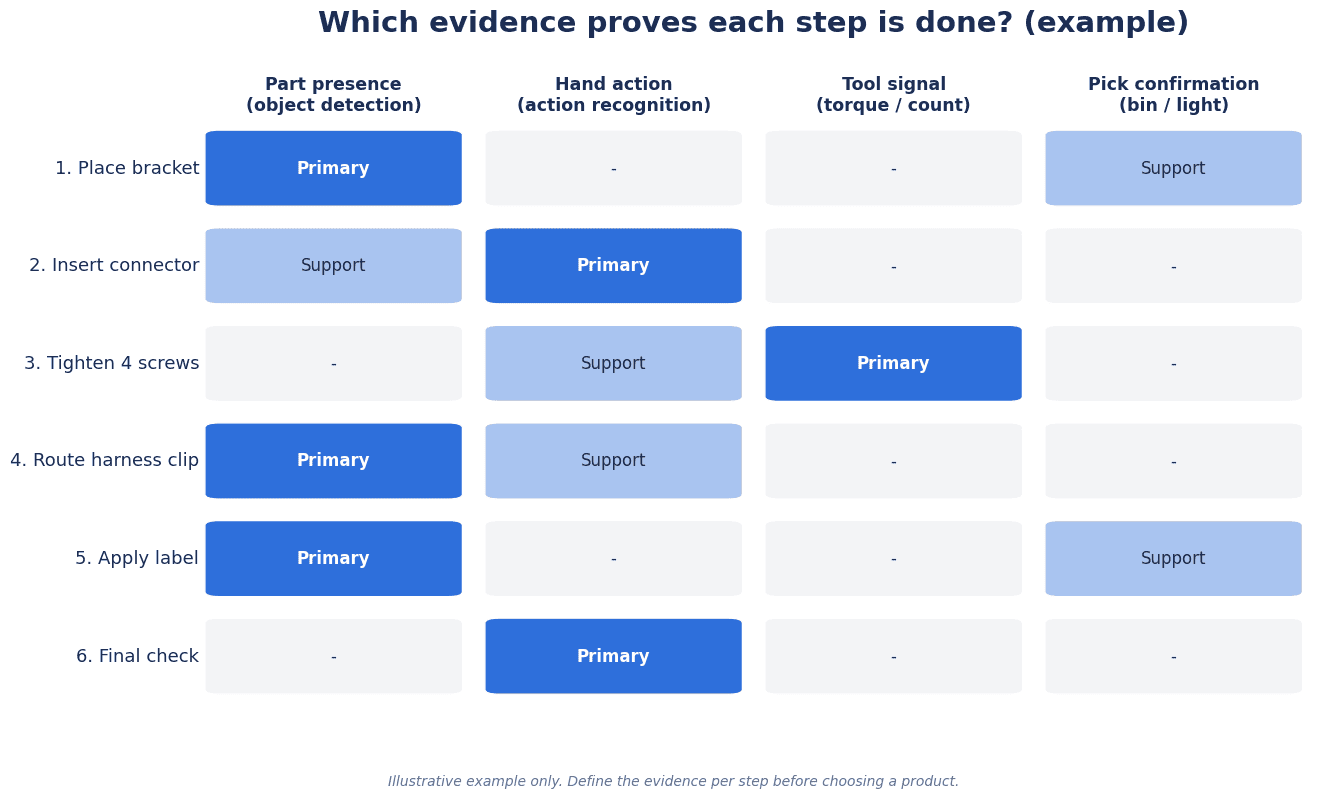
ภาพ: ตัวอย่างเมทริกซ์ขั้นตอนกับหลักฐานว่างานเสร็จในสายประกอบด้วยมือ 6 ขั้นตอน (◎ หลักฐานหลัก ○ หลักฐานเสริม – ไม่ใช้) การจับคู่ขั้นตอนกับหลักฐานเป็นเพียงตัวอย่างหนึ่ง
เมื่อสร้างเมทริกซ์นี้ วิธีเลือกระบบตรวจจับจะชัดเจนขึ้น การติดตั้งโครงยึดและการติดฉลากใช้การมีอยู่ของชิ้นส่วนหลังติดตั้งเป็นหลักฐานหลักได้ และหากประเภทชิ้นส่วนหรือฉลากต่างกันตามรุ่น ก็เพิ่มการตรวจยืนยันการหยิบเป็นตัวเสริม การขันสกรู 4 ตัวใช้สัญญาณงานเสร็จของเครื่องมือเป็นหลักฐานหลักเพื่อยืนยันว่า “ขันครบ 4 ครั้งหรือไม่” และใช้การเคลื่อนไหวของมือเป็นตัวเสริมเพื่อดูว่า “เครื่องมือแตะครบ 4 ตำแหน่งหรือไม่” การเดินสายและติดคลิปชุดสายไฟใช้การมีอยู่ของชิ้นส่วนดูว่าคลิปยึดอยู่ในตำแหน่งที่กำหนดหรือไม่ และใช้การเคลื่อนไหวของมือเสริมเรื่องลำดับการเดินสาย
ส่วนที่ยากคือการเสียบคอนเนกเตอร์และการตรวจยืนยันขั้นสุดท้าย คอนเนกเตอร์ที่เสียบไม่สุดคือสภาพที่ดูเหมือนเสียบแล้วแต่การล็อกเข้าคู่ยังไม่สมบูรณ์ จึงอาจตัดสินจากภาพมุมบนเพียงอย่างเดียวได้ยาก ในเมทริกซ์ใช้การเคลื่อนไหวของมือ (ท่าเสียบแล้วกดเข้า) เป็นหลักฐานหลัก แต่ถึงอย่างนั้น “ท่าที่กดเข้าไป” กับ “การเข้าคู่สมบูรณ์แล้ว” ก็ไม่ใช่สิ่งเดียวกัน หากยืนยันได้ด้วยวิธีเชิงกายภาพ เช่น จิ๊กตรวจการเข้าคู่หรือการทดสอบการนำไฟฟ้า ควรให้ความสำคัญกับวิธีนั้นก่อน และวาง AI เป็นตัวเสริมจะปลอดภัยกว่า การตรวจยืนยันขั้นสุดท้ายก็เช่นกัน แม้จะสังเกตได้ว่า “ได้ทำท่าตรวจยืนยันแล้ว” แต่สังเกตไม่ได้ว่า “ผลการตรวจยืนยันถูกต้อง” หากจะใช้ AI ดูการตรวจยืนยันขั้นสุดท้าย การจำกัดเป้าหมายไว้ที่ “ขั้นตอนตรวจยืนยันถูกข้ามไปหรือไม่” จะช่วยลดช่องว่างระหว่างความคาดหวังกับความสามารถจริง
สิ่งที่ควรเขียนออกมาก่อนการเทรนโมเดล
คู่มือของ Ultralytics ระบุว่า ก่อนการเทรนโมเดล ควรจัดทำเอกสารเรื่องการเคลื่อนที่ของชิ้นส่วน รอบเวลา (cycle time) ระยะทำงาน ความแปรผันของระยะลึก การสะท้อนแสง การบดบัง (occlusion) และการสั่นสะเทือน หากเขียนเป็นตารางแยกตามขั้นตอน การคุยกับผู้ขายจะเป็นรูปธรรมขึ้น คู่มือเดียวกันสรุปเรื่องแสงไว้ว่า แสงกระจายช่วยลดแสงจ้าบนพื้นผิวสะท้อนแสง แสงส่องจากด้านหลัง (backlight) ทำให้เงาโครงร่างและช่องว่างชัดเจน และแสงสโตรบช่วยลดภาพเบลอจากการเคลื่อนไหว และยังระบุด้วยว่า การใช้กล้องหลายตัวช่วยรับมือกับการบดบัง แต่ก็เพิ่มภาระด้านการปรับเทียบ การซิงโครไนซ์ ทรัพยากรการประมวลผล การบำรุงรักษา และการจัดการข้อมูล การเลือกกล้องและแสงโดยตรงได้อธิบายละเอียดไว้ใน “วิธีเลือกกล้องอุตสาหกรรมสำหรับโรงงานไทย: สเปกและ FAT/SAT” และ “เลือกแสงสำหรับ AI ตรวจสอบรูปลักษณ์: ชิ้นงานสะท้อนแสงถึง FAT และ SAT“
การออกแบบหลังตรวจพบ: การเตือน อินเตอร์ล็อก การแก้ไขงาน และสิทธิ์ปลดล็อก
แค่ “ค้นพบ” การข้ามขั้นตอนยังไม่ทำให้การข้ามขั้นตอนหยุดลง หากไม่กำหนดไว้ว่าเมื่อตรวจพบแล้วจะเกิดอะไรขึ้นและใครต้องทำอะไร ก็จะเกิดสภาพที่สัญญาณเตือนดังอยู่แต่งานยังเดินหน้าต่อไป เรื่องนี้สำคัญพอ ๆ กับการเลือกวิธีตรวจจับ
กำหนดระดับของการตอบสนอง
การตอบสนองเมื่อตรวจพบ คิดแยกเป็นระดับได้คร่าว ๆ ดังนี้
- แสดงผลและเตือน: แสดงขั้นตอนที่ตกหล่นบนจอ และแจ้งด้วยเสียงหรือไฟสัญญาณแบบซ้อนชั้น (stack light) โดยตั้งอยู่บนสมมติฐานว่าพนักงานจะแก้ไข ณ จุดนั้น
- อันดง (แจ้งหัวหน้าทีมและผู้ดูแลไลน์): เรียกหัวหน้าทีมเมื่อเข้าเงื่อนไข เช่น ขั้นตอนเดิมเกิดการข้ามขั้นตอนต่อเนื่อง หรือทำงานต่อโดยไม่สนใจคำเตือน
- อินเตอร์ล็อกขั้นตอนถัดไป: หยุดเชิงกายภาพจนกว่าผลการตัดสินจะเป็น OK เช่น จิ๊กของขั้นตอนถัดไปไม่ปลดล็อก หรือระบบลำเลียงไม่เดินหน้า
- กักแยกชิ้นงาน: ติดเครื่องหมายระบุชิ้นงานที่ออกจากขั้นตอนไปโดยยังไม่ได้แก้ไขการข้ามขั้นตอน เพื่อให้ถูกหยุดได้แน่นอนที่ขั้นตอนถัดไปหรือการตรวจขั้นสุดท้าย
จะใช้ระดับไหนกับขั้นตอนใด ให้ตัดสินจากความสมดุลระหว่างขนาดความเสียหายเมื่อเกิดการข้ามขั้นตอน กับความถี่ของการแจ้งเตือนผิด หากใช้อินเตอร์ล็อกขณะที่ยังมีการแจ้งเตือนผิดมาก ไลน์จะหยุดบ่อย และหน้างานจะอยากถอดระบบออก หากใช้แค่การเตือน ยิ่งช่วงงานยุ่งก็ยิ่งถูกเพิกเฉย ทางเลือกหนึ่งคือการดำเนินการแบบเป็นขั้น โดยช่วง PoC ใช้การเตือนและอันดง แล้วเปลี่ยนเป็นอินเตอร์ล็อกเมื่ออัตราการแจ้งเตือนผิดลดลงอยู่ในระดับที่ตกลงไว้ในสัญญา
ขั้นตอนการแก้ไขงานและการปลดล็อก
หากใช้อินเตอร์ล็อก ต้องกำหนดขั้นตอนการปลดล็อกเสมอ
- ใครปลดล็อกได้: หากพนักงานปลดล็อกได้เอง ทั้งการแจ้งเตือนผิดและการข้ามขั้นตอนจริงก็จะถูกปลดล็อกเหมือนกัน ควรแบ่งสิทธิ์ เช่น จำกัดไว้ที่ระดับหัวหน้าทีมขึ้นไป หรือยืนยันตัวตนด้วยบัตร ID
- เหตุผลการปลดล็อก: ให้เลือกและบันทึก เช่น “แก้ไขการข้ามขั้นตอนแล้ว” “เป็นการแจ้งเตือนผิด” “ตัดสินไม่ได้” เพื่อให้วิเคราะห์แนวโน้มการแจ้งเตือนผิดได้ภายหลัง
- การแก้ไขงาน: หากเป็นการข้ามขั้นตอนจริง ให้กำหนดว่าต้องย้อนกลับไปทำใหม่ถึงจุดใด และต้องรับการตัดสินซ้ำอย่างไร
คู่มือของ Ultralytics แนะนำให้มี “สัญญาเหตุการณ์ที่เสถียร (stable event contract)” ระหว่างการตัดสินด้วยภาพกับระบบควบคุม ซึ่งประกอบด้วยผลลัพธ์ เหตุผล เวลาประทับ (timestamp) สถานี และเวอร์ชันของโมเดล และเตือนไม่ให้ส่งผลลัพธ์ดิบของโมเดลเข้าสู่ตรรกะการควบคุมด้านความปลอดภัยหรือการควบคุมการเคลื่อนที่โดยตรง โดยไม่ผ่านชั้นแอปพลิเคชันที่ผ่านการตรวจสอบแล้ว หากสร้างอินเตอร์ล็อกด้วยตรรกะฝั่ง PLC และวางการตัดสินของ AI เป็นเพียงอินพุตหนึ่งของตรรกะนั้น การอัปเดตฝั่ง AI ก็จะส่งผลที่ไม่คาดคิดต่อฝั่งระบบควบคุมได้ยากขึ้น
ทำให้สอดคล้องกับแนวคิดของ IATF 16949
สำหรับข้อ 10.2.4 (โปกะโยเกะ) ของ IATF 16949:2016 บทความอธิบายของ Advisera ได้สรุปสาระสำคัญของข้อกำหนดไว้ดังนี้ มีกระบวนการที่เป็นเอกสารสำหรับตัดสินใจเลือกใช้วิธีโปกะโยเกะที่เหมาะสม จัดทำเอกสารรายละเอียดของวิธีที่เลือกใช้ไว้ในการวิเคราะห์ความเสี่ยงของกระบวนการ (เช่น PFMEA) และระบุความถี่ของการทดสอบไว้ในแผนควบคุม (control plan) รวมการทดสอบความขัดข้องหรือความขัดข้องจำลองของอุปกรณ์โปกะโยเกะ เก็บรักษาบันทึก และมีแผนรับมือเมื่ออุปกรณ์โปกะโยเกะขัดข้อง เนื่องจากต้นฉบับของมาตรฐานเป็นเอกสารที่ต้องซื้อ ในที่นี้จึงแนะนำเพียงสาระสำคัญจากบทความอธิบาย ข้อกำหนดที่แน่นอนควรตรวจสอบจากต้นฉบับของมาตรฐานและการตีความของหน่วยรับรอง
หากจะใช้ AI ตรวจจับขั้นตอนที่ตกหล่นเป็นวิธีหนึ่งของโปกะโยเกะ ก็จำเป็นต้องออกแบบตั้งแต่แรกให้สอดคล้องกับสาระสำคัญนี้ ได้แก่ การสะท้อนลงใน PFMEA การระบุความถี่ของการทดสอบในแผนควบคุม การทดสอบจำลองประจำวัน (เช่น การตรวจก่อนเริ่มงานที่จงใจข้ามขั้นตอนเพื่อยืนยันว่าระบบหยุด) และวิธีทดแทนเมื่อกล้องหรืออุปกรณ์ประมวลผลขัดข้อง (เช่น เปลี่ยนไปตรวจยืนยันด้วยสายตาทุกชิ้น) อนึ่ง IATF ได้ประกาศแผนของ IATF 16949 ฉบับที่ 2 ไว้ใน Stakeholder Communiqué เมื่อเดือนกรกฎาคม 2026 โดยมีกำหนดการเผยแพร่ราวกลางปี 2027 และระบุไว้ด้วยว่ากำหนดการเป็นเพียงการประมาณและอาจเปลี่ยนแปลงได้
ทางเลือกของผลิตภัณฑ์และวิธีการ
ผลิตภัณฑ์ AI ตรวจจับขั้นตอนที่ตกหล่นแบ่งได้กว้าง ๆ เป็นสามแนวทาง ฟังก์ชันและผลลัพธ์ของผลิตภัณฑ์ที่ยกมาด้านล่างทั้งหมดเป็นคำอธิบายของผู้ผลิตหรือผู้จำหน่าย (คำกล่าวอ้างของผู้ขาย) ไม่ใช่ตัวเลขที่บุคคลที่สามตรวจสอบแล้ว และไม่ได้เป็นการแนะนำผลิตภัณฑ์ใดเป็นการเฉพาะ
1. ผลิตภัณฑ์เฉพาะทางสำหรับติดตามงานประกอบ (จดจำการเคลื่อนไหวและตรวจสอบขั้นตอนงาน)
- Retrocausal “Assembly Copilot” (สหรัฐฯ): ตามคำอธิบายของบริษัท AI จะติดตามงานไปพร้อมกับให้คำสั่งงาน และเตือนความผิดพลาดในการทำงานด้วยเสียงและหน้าจอ ทำงานได้กับเว็บแคมทั่วไปหรือกล้อง PoE/GigE และพีซี Windows ติดตั้งใช้งานได้ “ภายในไม่กี่ชั่วโมง” หลังติดป้ายกำกับข้อมูล 1 รอบการทำงาน และเชื่อมต่อกับ PLC หรือประแจขันแรงบิดอัจฉริยะผ่าน OPC UA แบบไม่ต้องเขียนโค้ด บริษัทยกตัวเลขจากกรณีการใช้งานที่ Siemens ว่าอัตราผลผลิตดีตั้งแต่ครั้งแรกเพิ่มขึ้น 10% ปัญหาคุณภาพลดลง 60% และเวลาอบรมลดลง 44% (ตัวเลขเดียวกันปรากฏในบล็อกพาร์ทเนอร์ของ Siemens ปี 2020 ด้วย)
- Invisible AI (สหรัฐฯ): ตามคำอธิบายของบริษัท ใช้กล้องน้ำหนักเบาบันทึกทุกรอบการทำงานของทุกสถานี ทำงานแบบ on-premises ทั้งหมดโดยไม่ใช้คลาวด์ และติดตามการเบี่ยงเบนจากกระบวนการเป็นรายรอบพร้อมวิดีโอ
- Drishti (สหรัฐฯ): ตามบทความของ IndustryWeek ปี 2020 เป็นระบบจดจำพฤติกรรมการทำงานของคนจากวิดีโอ ถูกนำไปใช้ที่ฐานการผลิตในอเมริกาเหนือของ Denso และ Denso ต้องการความแม่นยำเกิน 99% เพื่อให้ได้รับความไว้วางใจจากพนักงาน โปรดระวังว่าเป็นบทความเก่าจากปี 2020
- Marubun / Murata Manufacturing / RUTILEA “ระบบติดตามงานในกระบวนการด้วยกล้อง Edge AI”: Marubun ประกาศเริ่มจำหน่ายเมื่อวันที่ 10 กุมภาพันธ์ 2026 ตามประกาศ ระบบนี้ผสานกล้อง Edge AI เฉพาะทางที่ผลิตโดย Murata Manufacturing เข้ากับซอฟต์แวร์ AI ของ RUTILEA เพื่อประมาณความสัมพันธ์เชิงตำแหน่งระหว่างโครงร่างกระดูกของคนกับเครื่องมือ แล้วตรวจจับและแจ้งความผิดพลาดของขั้นตอนหรือการทำงานตกหล่นได้ทันที และยังระบุจุดเด่นเรื่องการตั้งค่าลำดับงานแบบไม่ต้องเขียนโค้ด และการประมวลผลที่จบในสภาพแวดล้อมภายในโรงงาน
- Canon Marketing Japan “บริการป้องกันความผิดพลาดจากความเผอเรอ (Poka-miss prevention service)”: ตามคำอธิบายของบริษัท ใช้กล้องเครือข่ายถ่ายบริเวณมือ แล้วตรวจจับการทำงานตกหล่นและความผิดพลาดโดยอัตโนมัติจากการระบุเครื่องมือและการวิเคราะห์การเคลื่อนไหวของมือและแขน จากนั้นแจ้งไปยังจอภาพหรือผู้ดูแลไลน์ทันที ไม่มีการเปิดเผยราคา
2. ผลิตภัณฑ์ที่เน้นการตัดสินชิ้นส่วนและขั้นตอน
- Bossard SmartCamera (สวิตเซอร์แลนด์): ตามคำอธิบายของบริษัท ตรวจจับได้ว่ามือยื่นไปที่กล่องชิ้นส่วนที่ถูกต้องหรือไม่ ชิ้นส่วนถูกวางแล้วหรือไม่ ขั้นตอนถูกข้ามหรือไม่ ใช้เครื่องมือถูกต้องหรือไม่ สายเคเบิลเสียบเข้าซ็อกเก็ตที่กำหนดหรือไม่ และจำนวนชิ้นส่วน เป็นต้น พร้อมอินเตอร์ล็อกที่ล็อกและปลดล็อกขั้นตอนตามผลตัดสิน OK/NG และบันทึกภาพ OK/NG ของแต่ละขั้นตอนได้
- OKI “ระบบตัดสินความผิดปกติของรูปลักษณ์”: ตามประกาศปี 2021 ใช้คอมพิวเตอร์ AI edge “AE2100” วิเคราะห์ภาพวิดีโอ และในการทดลองใช้งานที่โรงงาน Honjo ของบริษัท สามารถลดการตรวจไม่พบ (miss) ความผิดพลาดในการทำงานลงเหลือศูนย์ และลดเวลาทำงานของกระบวนการทั้งหมดลง 15%
- การขยายความสามารถของ Fujitsu Actlyzer: ตามประกาศปี 2021 ใช้การจดจำโครงร่างกระดูกแบบ 3D และการเรียนรู้เชิงลึกเพื่อแยกองค์ประกอบของงานจากวิดีโอ และตรวจจับงานได้ด้วยความแม่นยำมากกว่า 90% ที่โรงงาน Yamanashi ของ Fujitsu I-Network Systems โดยยกภูมิหลังของการพัฒนาว่าภาระการสร้างข้อมูลนั้นสูง กล่าวคือ เดิมการแบ่งช่วงงานด้วยมือสำหรับวิดีโอ 20 นาทีอาจใช้เวลามากกว่า 1 ชั่วโมง
3. ระบบภาพแบบอเนกประสงค์ และการพัฒนาเองหรือให้ SIer สร้าง
แนวทางนี้คือการให้บริษัทเองหรือ SIer นำอุปกรณ์ประมวลผลภาพหรือโมเดล AI แบบอเนกประสงค์มาประกอบให้เข้ากับขั้นตอน ตัวอย่างเช่น เมื่อเดือนเมษายน 2026 Cognex ได้ประกาศเปิดตัว In-Sight 6900 Vision Controller ที่ติดตั้ง NVIDIA Jetson และประมวลผลแบบ edge ได้โดยไม่ต้องใช้พีซีภายนอก ด้วยประสิทธิภาพ AI สูงสุด 157 TOPS อย่างไรก็ตาม ข่าวประชาสัมพันธ์นี้ไม่ได้ระบุการใช้งานด้านการตรวจสอบงานประกอบ และเป็นผลิตภัณฑ์ที่เอนไปทางการตรวจสอบรูปลักษณ์ หากเลือกระบบภาพแบบอเนกประสงค์ ขอบเขตที่ต้องสร้างเองจะกว้างขึ้น ทั้งการจดจำการเคลื่อนไหว การจัดการลำดับขั้นตอน การเชื่อมต่อกับ PLC และกลไกการบันทึกข้อมูล
ในระดับการวิจัยและพัฒนา เมื่อเดือนสิงหาคม 2025 NEC ได้ประกาศเทคโนโลยีที่ใช้โมเดลภาษาและภาพ (vision-language model) จดจำพฤติกรรมการทำงานจากข้อความอธิบายงานเพียงอย่างเดียว โดยไม่ต้องเทรนด้วยวิดีโอจากหน้างานล่วงหน้า และตั้งเป้าใช้งานจริงภายในปีงบประมาณ 2026 (เป็นแผน)
เลือกอย่างไร
ในเมทริกซ์ที่สร้างไว้ในบทเรื่อง “หลักฐานว่างานเสร็จ” หากขั้นตอนใดหลักฐานหลักเอนไปทาง “การมีอยู่ของชิ้นส่วน” ผลิตภัณฑ์ที่เน้นการตัดสินชิ้นส่วนหรือระบบภาพแบบอเนกประสงค์คือตัวเลือก หากมีหลายขั้นตอนที่ “การเคลื่อนไหวของมือ” เป็นหลักฐานหลัก ผลิตภัณฑ์เฉพาะทางด้านการจดจำการเคลื่อนไหวคือตัวเลือก ไม่ว่ากรณีใด ตัวเลขความแม่นยำหรือผลลัพธ์ในเอกสารข้อเสนอ ควรถามเสมอว่า “เป็นตัวเลขจากการประเมินที่ขั้นตอนใด ภายใต้เงื่อนไขใด และกี่ครั้ง” และไม่ใช้ตัวเลขที่ไม่แสดงเงื่อนไขการประเมินเป็นข้อมูลเปรียบเทียบจะปลอดภัยกว่า ความต่างจาก AI วิเคราะห์การเคลื่อนไหวที่มีจุดประสงค์หลักเพื่อวัดเวลางาน ได้สรุปไว้ใน “การนำ AI วิเคราะห์การเคลื่อนไหวมาใช้: วัดเวลางานอัตโนมัติและการทดสอบรับมอบในโรงงานไทย” มีผลิตภัณฑ์ที่ใช้กล้องตัวเดียวกันวัดเวลางานได้ด้วย แต่โปรดระวังว่าหากจุดประสงค์ต่างกัน สิ่งที่ต้องวัดในการทดสอบรับมอบก็ต่างกัน
โครงสร้างระบบกล้อง AI ในโรงงานและการเชื่อมต่อกับอุปกรณ์เดิม
AI ตรวจจับขั้นตอนที่ตกหล่นไม่ได้จบแค่กล้องกับ AI ต้องเชื่อมกับ PLC อันดง เครื่องมือ และ MES ก่อน จึงจะเป็นระบบที่หยุดการข้ามขั้นตอนและเก็บบันทึกได้ โครงสร้างทั่วไปสรุปเป็นภาพได้ดังนี้
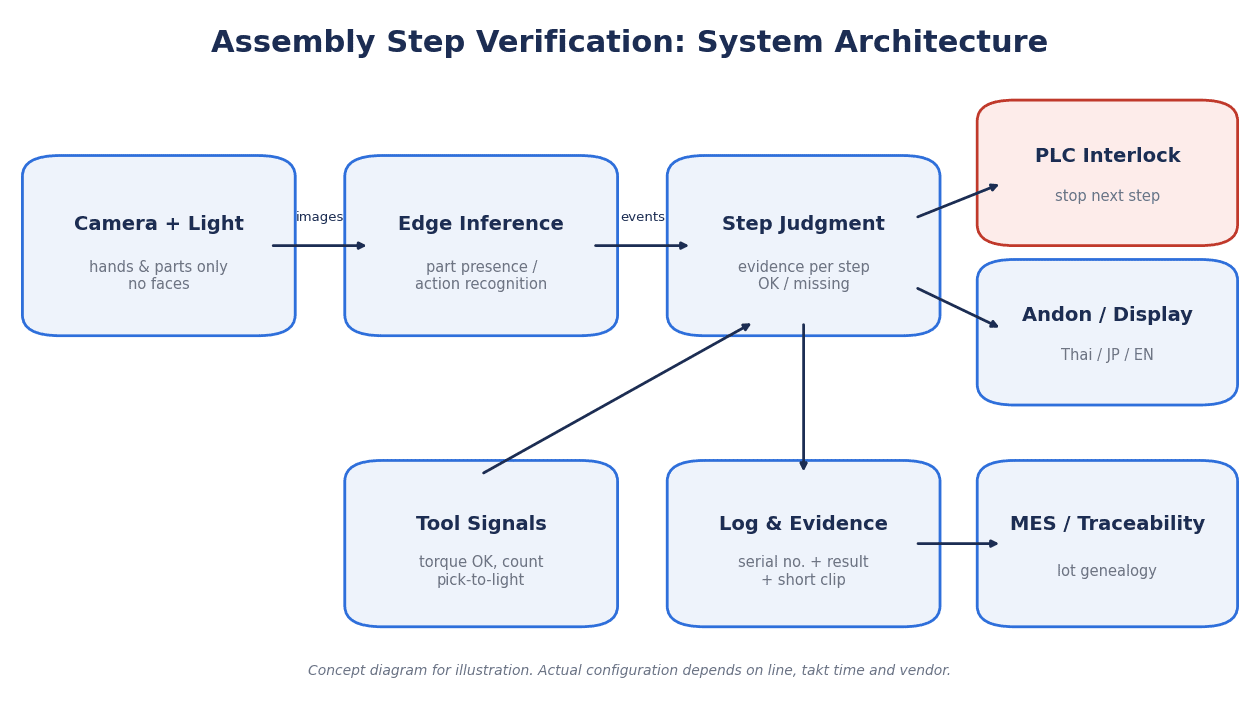
ภาพ: ตัวอย่างโครงสร้างระบบของ AI ตรวจจับขั้นตอนที่ตกหล่น ภาพจากกล้องถูกประมวลผลแบบ edge และส่งผลการตัดสินขั้นตอนไปยังอินเตอร์ล็อกของ PLC และอันดง สัญญาณงานเสร็จของเครื่องมือขันก็เข้าสู่การตัดสินขั้นตอนด้วย และบันทึกผลการตัดสินถูกส่งไปยัง MES
ประเด็นของแต่ละองค์ประกอบ
- กล้องและแสง: หลักพื้นฐานคือถ่ายบริเวณมือจากด้านบนตรงหรือด้านบนเฉียงของตำแหน่งทำงาน ก่อนทำ PoC ให้ตรวจสอบในขั้นตอนจริงเรื่องการบดบังจากมือหรือเครื่องมือ ชิ้นส่วนที่สะท้อนแสง และความแปรผันของแสง การจำกัดขอบเขตการถ่ายไว้ที่บริเวณมือก็สำคัญในมุมของความเป็นส่วนตัวด้วย
- การประมวลผลแบบ edge: โครงสร้างที่ประมวลผลภาพภายในโรงงานช่วยหลีกเลี่ยงความหน่วงของเครือข่าย และไม่ต้องส่งภาพออกไปภายนอก ในบรรดาผลิตภัณฑ์ที่ยกมาในบทผลิตภัณฑ์และวิธีการ Marubun / Murata Manufacturing / RUTILEA, Invisible AI และ Bossard เป็นต้น อธิบายจุดเด่นเรื่องการประมวลผลภายในโรงงานหรือบนอุปกรณ์ (ทั้งหมดเป็นคำกล่าวอ้างของผู้ขาย) วิธีจัดทำ RFP และ PoC ของ edge AI ได้กล่าวไว้ใน “การติดตั้ง Edge AI ในโรงงาน 2026: RFP, PoC 90 วัน และเกณฑ์รับมอบ“
- การตัดสินขั้นตอน: คือชั้นที่ผสานผลตัดสินจากกล้อง สัญญาณงานเสร็จของเครื่องมือ และสัญญาณการหยิบชิ้นส่วน แล้วกำหนดว่าแต่ละขั้นตอนเป็น “เสร็จ” “ตกหล่น” หรือ “ตัดสินไม่ได้” สิ่งสำคัญคือต้องกำหนดการจัดการกรณี “ตัดสินไม่ได้” (เช่น กล้องถูกบัง ไฟดับ) แยกจากทั้ง OK และ NG
- อินเตอร์ล็อกของ PLC และอันดง: ส่งผลการตัดสินขั้นตอนไปยัง PLC ในรูปแบบสัญญาเหตุการณ์ที่กล่าวไว้ในบทการออกแบบหลังตรวจพบ และให้อินเตอร์ล็อกกับอันดงทำงานด้วยตรรกะฝั่ง PLC
- สัญญาณเครื่องมือ: รับสัญญาณงานเสร็จและจำนวนครั้งจากคอนโทรลเลอร์ของเครื่องมือขัน สัญญาณที่รับได้และวิธีสื่อสารต่างกันตามรุ่นเครื่อง จึงควรสำรวจรายการเครื่องมือที่มีอยู่และสเปกการสื่อสารไว้ก่อน
- บันทึกข้อมูลและ MES: คู่มือของ Ultralytics ระบุว่าควรบันทึกหมายเลขคำสั่งงาน เวอร์ชันของโมเดลหรือกฎ ผลลัพธ์ และหลักฐานเท่าที่นโยบายการเก็บรักษาอนุญาต หากผูกกับ MES ด้วยหมายเลขซีเรียลหรือล็อต เมื่อมีข้อร้องเรียนจากลูกค้าก็จะย้อนดูได้ว่า “ชิ้นงานชิ้นนั้นถูกตัดสินอย่างไรในขั้นตอนนั้น”
กำหนดเวลาที่ใช้ตัดสินได้ไว้ก่อน
หากการตัดสินใช้เวลานาน พนักงานจะย้ายไปทำชิ้นงานถัดไปแล้ว ทำให้การแก้ไขล่าช้า ให้คำนวณย้อนจากเวลาแท็กต์ของขั้นตอนและการเคลื่อนไหวของพนักงานว่า ตั้งแต่ถ่ายภาพ ประมวลผล จนถึงส่งต่อให้ PLC ใช้เวลาได้เท่าไร แล้วตกลงไว้ในสัญญา คู่มือของ Ultralytics ก็ไม่ได้ระบุเป้าหมายตัวเลขของความหน่วง (latency) จึงไม่ควรนำตัวเลขทั่วไปมาใช้ แต่ต้องกำหนดจากขั้นตอนของโรงงานเอง
การถ่ายภาพพนักงาน กับประเด็น PDPA และแรงงานสัมพันธ์
AI ตรวจจับขั้นตอนที่ตกหล่นถ่ายภาพบริเวณมือของพนักงาน และในบางกรณีถ่ายถึงร่างกายส่วนบน ภาพที่ถ่ายอาจเป็นข้อมูลส่วนบุคคล จึงต้องนำการปฏิบัติตามกฎหมายคุ้มครองข้อมูลส่วนบุคคลของไทย (PDPA) และการยอมรับจากหน้างานเข้าไปในการออกแบบตั้งแต่แรก เนื้อหาต่อไปนี้เป็นการสรุปข้อมูลสาธารณะ ไม่ใช่คำแนะนำทางกฎหมาย การตัดสินในแต่ละกรณีควรปรึกษาผู้เชี่ยวชาญด้านกฎหมายไทย
สิ่งที่รู้ได้เกี่ยวกับ PDPA จากข้อมูลสาธารณะ
คอลัมน์หนังสือพิมพ์ปี 2026 (ตีพิมพ์ใน กรุงเทพธุรกิจ / Bangkok Biz News) โดยผู้เขียนจากคณะนิติศาสตร์ มหาวิทยาลัยสงขลานครินทร์ ได้สรุปการใช้กล้องวงจรปิด (CCTV) ไว้ดังนี้ การใช้งานส่วนตัวภายในบ้านอาจเป็นข้อยกเว้น แต่ผู้ประกอบการหรือหน่วยงานไม่สามารถอ้างข้อยกเว้นการใช้งานส่วนตัวได้ หากใช้ “ประโยชน์โดยชอบด้วยกฎหมาย (legitimate interest)” เป็นฐาน ต้องแสดงให้เห็นว่าประโยชน์นั้นมีน้ำหนักมากกว่าผลกระทบต่อความเป็นส่วนตัว ต้องแจ้งผู้ที่ถูกถ่าย โดยควรแสดงตำแหน่งกล้อง วัตถุประสงค์ของการประมวลผล สิทธิของเจ้าของข้อมูล และช่องทางติดต่อผู้ควบคุมข้อมูล ต้องจำกัดการเข้าถึงภาพ และลบภาพบันทึกที่ไม่จำเป็นแล้ว โปรดทราบว่านี่เป็นคอลัมน์ของผู้เขียนจากคณะนิติศาสตร์ ไม่ได้อ้างอิงแนวปฏิบัติอย่างเป็นทางการของคณะกรรมการคุ้มครองข้อมูลส่วนบุคคล (PDPC)
ความเคลื่อนไหวของ PDPC ตามข้อมูลของ Tilleke & Gibbins คือ เมื่อเดือนเมษายน 2026 มีการรับฟังความคิดเห็นต่อร่างแนวปฏิบัติ PDPA รายภาคส่วน ซึ่งมีบทว่าด้วย CCTV และการควบคุมการเข้าออก อย่างไรก็ตาม เป้าหมายคือหมู่บ้านจัดสรรและคอนโดมิเนียม (การจัดการผู้มาเยือน ข้อมูลชีวมิติ การจดจำป้ายทะเบียน เป็นต้น) ไม่ใช่แนวทางเฉพาะสำหรับการถ่ายภาพพนักงานในที่ทำงาน และ ณ เวลาที่เขียนบทความยังไม่มีการเผยแพร่ฉบับสุดท้าย
บทลงโทษ ได้แก่ โทษทางปกครอง 500,000 ถึง 5,000,000 บาท โทษทางอาญาจำคุกสูงสุด 6 เดือน ปรับไม่เกิน 1,000,000 บาท หรือทั้งจำทั้งปรับ ซึ่งกรรมการของนิติบุคคลก็อาจต้องรับโทษด้วย และในทางแพ่งมีค่าสินไหมทดแทนเชิงลงโทษไม่เกิน 2 เท่าของความเสียหายจริง (บทบัญญัติหลักมีผลบังคับใช้เมื่อวันที่ 27 พฤษภาคม 2020) ตามข้อมูลของ Hogan Lovells เมื่อวันที่ 1 สิงหาคม 2025 PDPC ได้ประกาศโทษทางปกครอง 8 รายการใน 5 คดี เช่น ผู้ค้าปลีกผลิตภัณฑ์ไอทีถูกปรับรวม 7 ล้านบาท จากการฝ่าฝืนหลายข้อ ทั้งมาตรการรักษาความมั่นคงปลอดภัยที่ไม่เพียงพอและการไม่รายงานเหตุข้อมูลรั่วไหล และบริษัทเครื่องสำอางถูกปรับ 2.5 ล้านบาท ทุกกรณีเป็นเรื่องความบกพร่องด้านความปลอดภัยหรือข้อมูลรั่วไหล ไม่ใช่กรณี CCTV หรือการเฝ้าติดตามพนักงาน แต่ก็แสดงว่ามีการบังคับใช้กฎหมายจริง
แปลงเป็นการออกแบบ
หากแปลงการสรุปข้อมูลสาธารณะข้างต้นเป็นหัวข้อการออกแบบระบบ ตัวอย่างจะเป็นดังนี้
- จำกัดขอบเขตการถ่ายไว้ที่บริเวณมือ: ถ่ายเฉพาะบนโต๊ะทำงานและบริเวณมือ โดยใช้มุมกล้องที่ไม่ติดใบหน้า หากใบหน้าอาจติดเข้ามา ให้พิจารณาฟังก์ชันเบลอใบหน้าอัตโนมัติ บทความปี 2022 ระบุว่า Retrocausal มีฟังก์ชันเบลอใบหน้าอัตโนมัติและการเข้ารหัส
- เขียนวัตถุประสงค์และแจ้งให้ทราบ: กำหนดวัตถุประสงค์ให้ชัดเจน เช่น “การตรวจจับขั้นตอนที่ตกหล่นและการตรวจสอบย้อนกลับของผลิตภัณฑ์” แล้วติดประกาศและอธิบายเรื่องตำแหน่งกล้อง วัตถุประสงค์ สิทธิ และช่องทางติดต่อ ในภาษาที่พนักงานอ่านเข้าใจ
- กำหนดระยะเวลาเก็บรักษาและสิทธิ์การเข้าถึง: กำหนดว่าจะเก็บวิดีโอเอง หรือเก็บเฉพาะผลการตัดสินและภาพนิ่ง OK/NG โดยพิจารณาความสมดุลระหว่างระยะเวลาที่จำเป็นต่อการตรวจสอบย้อนกลับกับการลดผลกระทบต่อความเป็นส่วนตัว และจำกัดผู้ที่ดูข้อมูลได้
- ไม่ใช้ประเมินบุคคล: หากเขียนเป็นกฎการใช้งานอย่างชัดเจนว่าจะไม่นำบันทึกการข้ามขั้นตอนไปใช้ในการประเมินผลงานหรือการลงโทษทางวินัยของพนักงานรายบุคคล และตกลงร่วมกันระหว่างนายจ้างกับลูกจ้าง จะทำให้ได้รับการยอมรับจากหน้างานได้ง่ายขึ้น
กรณีที่มีธุรกิจเกี่ยวข้องกับ EU
หากส่งออกผลิตภัณฑ์ไป EU หรือมีสำนักงานใหญ่อยู่ใน EU ควรตรวจสอบกฎหมาย AI ของ EU (EU AI Act) ไว้เป็นข้อมูลอ้างอิงด้วย (การจะใช้บังคับกับระบบภายในของโรงงานในไทยหรือไม่ ต้องตรวจสอบเป็นรายกรณี และในที่นี้จะไม่สรุปชี้ขาด) ตามเว็บไซต์ตัวบทกฎหมาย มาตรา 5(1)(f) ห้ามการใช้ระบบ AI ที่อนุมานอารมณ์ของบุคคลธรรมดาในที่ทำงาน (ยกเว้นเพื่อวัตถุประสงค์ทางการแพทย์หรือความปลอดภัย) การตรวจจับขั้นตอนที่ตกหล่นไม่จำเป็นต้องอนุมานอารมณ์ จึงไม่ควรใส่ฟังก์ชันประเภทนั้น นอกจากนี้ ภาคผนวก III ข้อ 4(b) กำหนดให้ระบบ AI ที่ติดตามและประเมินผลการปฏิบัติงานหรือพฤติกรรมของบุคคลในความสัมพันธ์การจ้างงาน เป็นต้น เป็นระบบความเสี่ยงสูง หากออกแบบให้การตรวจจับขั้นตอนที่ตกหล่นถูกใช้ประเมินหรือเฝ้าติดตามบุคคล ก็อาจกลายเป็นประเด็นที่เข้าข่ายได้ (จะเข้าข่ายหรือไม่ขึ้นอยู่กับการออกแบบและวิธีใช้ ในที่นี้จะไม่สรุปชี้ขาด) อนึ่ง ตามข้อมูลของ Hunton Andrews Kurth ระเบียบ (EU) 2026/1744 (Digital Omnibus on AI) มีผลใช้บังคับเมื่อวันที่ 27 กรกฎาคม 2026 และวันเริ่มใช้บังคับหน้าที่สำหรับ AI ความเสี่ยงสูงแบบสแตนด์อโลนตามภาคผนวก III ถูกเลื่อนออกไปเป็นวันที่ 2 ธันวาคม 2027
การคำนวณแบบจำลองต้นทุนและผลตอบแทน (ตัวเลขสมมติ)
ต่อจากนี้เป็นการคำนวณแบบจำลองเพื่อดูว่าผลตอบแทนขึ้นอยู่กับสมมติฐานมากเพียงใด ตัวเลขทั้งหมดด้านล่างเป็นตัวเลขสมมติสำหรับบทความนี้ ไม่ใช่ค่าเฉลี่ยของอุตสาหกรรม ไม่ใช่ค่าจากการสำรวจ และไม่ใช่ราคาของผู้ผลิต โดยเฉพาะอัตราการตรวจจับภายในกระบวนการของ AI ไม่ใช่ “ค่าที่ AI ทำได้จริง” แต่เป็นค่าที่ควรแทนที่ด้วยค่าที่วัดจริงจาก PoC และ “การทดสอบแบบจงใจข้ามขั้นตอน” ที่จะกล่าวถึงภายหลัง
สมมติฐานของโรงงานจำลอง
โรงงานจำลองนี้กำหนดเป้าหมายไว้ที่สายประกอบด้วยมือเพียง 1 ไลน์ (6 ขั้นตอน) เท่านั้น ไม่ใช่ทั้งโรงงาน สกุลเงินคือบาทไทย (THB) ฐานเปรียบเทียบ (baseline) มีเพียงชุดเดียว คือ “สภาพปัจจุบัน = เกิดการข้ามขั้นตอน 1,000 ครั้งต่อปี ในจำนวนนี้ 975 ครั้งถูกพบในการตรวจขั้นสุดท้ายและนำไปแก้ไขงาน และ 25 ครั้งหลุดไปถึงลูกค้า”
| รายการ | ค่า | การคำนวณ |
|---|---|---|
| จำนวนครั้งที่เกิดการข้ามขั้นตอนต่อปีของไลน์เป้าหมาย (สภาพปัจจุบัน) | 1,000 ครั้ง | สมมติ |
| ในจำนวนนี้ ครั้งที่ถูกพบในการตรวจขั้นสุดท้ายและนำไปแก้ไขงาน | 975 ครั้ง | สมมติ |
| ในจำนวนนี้ ครั้งที่หลุดไปถึงลูกค้า | 25 ครั้ง | 1,000−975 |
| ความเสียหายต่อการหลุดไปถึงลูกค้า 1 ครั้ง (คัดแยก รับมือ 8D ขนส่ง ค่าปรับ ไม่รวมค่าแก้ไขงาน) | 40,000 THB | สมมติ |
| ส่วนต่างระหว่างค่าแก้ไขงานเมื่อพบในการตรวจขั้นสุดท้าย กับค่าใช้จ่ายเมื่อแก้ไขทันทีภายในกระบวนการ | 250 THB/ครั้ง | สมมติ |
| อัตราการตรวจจับภายในกระบวนการของ AI (กรณีกลาง) | 80% | สมมติ โดยสมมติว่ามีผลในอัตราเดียวกันทั้งกับส่วนที่หลุดไปถึงลูกค้าและส่วนที่พบในการตรวจขั้นสุดท้าย |
| ① การลดของเสียที่หลุดไปถึงลูกค้า | 20 ครั้ง → 800,000 THB/ปี | 25×80%=20, 20×40,000 |
| ② การลดค่าแก้ไขงาน | 780 ครั้ง → 195,000 THB/ปี | 975×80%=780, 780×250 |
| ผลตอบแทนรวมต่อปี | 995,000 THB/ปี | ①+② |
| ค่าใช้จ่ายเริ่มต้น (กล้อง แสง อุปกรณ์ edge การเชื่อมต่อ PLC การสร้างข้อมูลสำหรับเทรน PoC) | 1,800,000 THB | สมมติ |
| ค่าดำเนินการต่อปี (บำรุงรักษา ไลเซนส์ เทรนซ้ำ เพิ่มรุ่นชิ้นงาน ชั่วโมงงานด้านการดำเนินการ) | 395,000 THB/ปี | สมมติ |
| ผลตอบแทนสุทธิต่อปี | 600,000 THB/ปี | 995,000−395,000 |
| ระยะเวลาคืนทุนอย่างง่าย | 3.0 ปี | 1,800,000÷600,000 |
① และ ② ไม่ได้นับซ้ำซ้อนกัน เพราะ ① คือกลุ่ม 25 ครั้งที่เคยหลุดไปถึงลูกค้า ส่วน ② คือกลุ่ม 975 ครั้งที่เคยถูกพบในการตรวจขั้นสุดท้าย ฐานประชากรของจำนวนครั้งจึงเป็นคนละกลุ่มกัน นอกจากนี้ ความเสียหายต่อการหลุดไปถึงลูกค้า 1 ครั้งไม่ได้รวมค่าแก้ไขงาน เพราะหากใส่ค่าแก้ไขงานใน ① ด้วย จะทับซ้อนกับแนวคิดของ ②
เมื่ออัตราการตรวจจับเปลี่ยน ระยะเวลาคืนทุนเปลี่ยนอย่างไร
นี่คือความอ่อนไหวเมื่อเปลี่ยนเฉพาะอัตราการตรวจจับภายในกระบวนการของ AI เป็น 40%, 60% และ 80% โดยตรึงสมมติฐานอื่นทั้งหมดไว้
| อัตราการตรวจจับภายในกระบวนการ | ① การลดของเสียที่หลุดไปถึงลูกค้า | ② การลดค่าแก้ไขงาน | ผลตอบแทนต่อปี (①+②) | ผลตอบแทนสุทธิต่อปี | ระยะเวลาคืนทุนอย่างง่าย |
|---|---|---|---|---|---|
| 40% | 10 ครั้ง / 400,000 THB | 390 ครั้ง / 97,500 THB | 497,500 THB | 102,500 THB | ประมาณ 17.6 ปี |
| 60% | 15 ครั้ง / 600,000 THB | 585 ครั้ง / 146,250 THB | 746,250 THB | 351,250 THB | ประมาณ 5.1 ปี |
| 80% | 20 ครั้ง / 800,000 THB | 780 ครั้ง / 195,000 THB | 995,000 THB | 600,000 THB | 3.0 ปี |
ในกรณี 40% ① คือ 10 ครั้ง×40,000 THB เท่ากับ 400,000 THB ② คือ 390 ครั้ง×250 THB เท่ากับ 97,500 THB รวม 497,500 THB เมื่อหักค่าดำเนินการต่อปี 395,000 THB ผลตอบแทนสุทธิเท่ากับ 102,500 THB และระยะเวลาคืนทุนคือ 1,800,000÷102,500 ประมาณ 17.6 ปี ในกรณี 60% ผลตอบแทนรวม 746,250 THB ผลตอบแทนสุทธิ 351,250 THB และระยะเวลาคืนทุนคือ 1,800,000÷351,250 ประมาณ 5.1 ปี
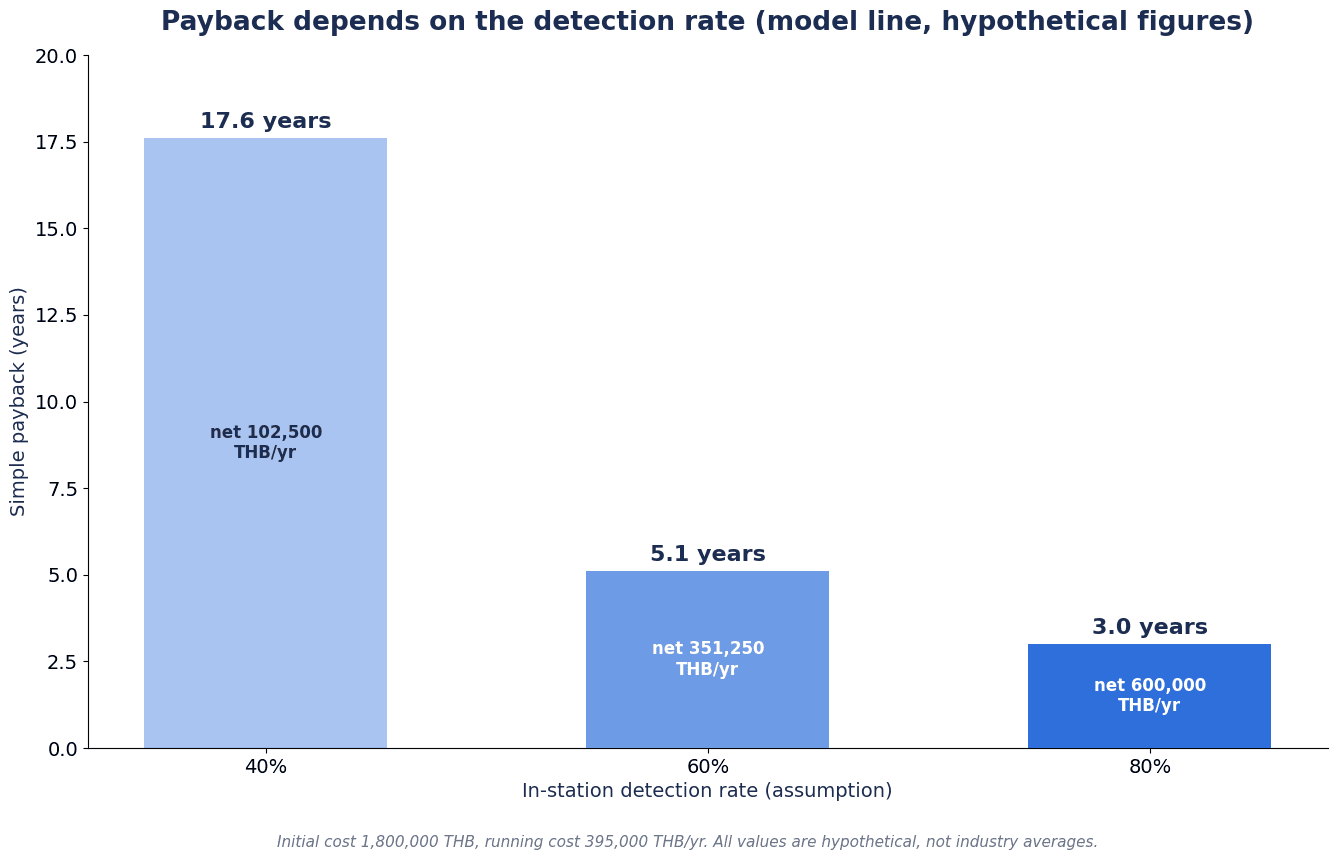
ภาพ: ความอ่อนไหวของการคำนวณแบบจำลอง ระยะเวลาคืนทุนอย่างง่ายเมื่อเปลี่ยนอัตราการตรวจจับภายในกระบวนการของ AI เป็น 40%, 60% และ 80% (ประมาณ 17.6 ปี ประมาณ 5.1 ปี และ 3.0 ปี ตัวเลขทั้งหมดเป็นตัวเลขสมมติ)
เพียงอัตราการตรวจจับลดลงจาก 80% เป็น 60% ระยะเวลาคืนทุนก็ยืดจาก 3.0 ปีเป็นประมาณ 5.1 ปี และที่ 40% จะยืดเป็นประมาณ 17.6 ปี จนการลงทุนแทบไม่มีความหมาย เนื่องจากค่าดำเนินการต่อปีเป็นค่าใช้จ่ายคงที่ เมื่อผลตอบแทนลดลง ผลตอบแทนสุทธิจึงหดลงอย่างรวดเร็ว อีกสิ่งที่เห็นได้คือ ผลตอบแทนส่วนใหญ่มาจาก ① การลดของเสียที่หลุดไปถึงลูกค้า ในกรณีกลาง 800,000 THB จาก 995,000 THB มาจาก ① จำนวนครั้งที่หลุดไปถึงลูกค้าและความเสียหายต่อครั้งแตกต่างกันมากในแต่ละโรงงาน จุดเริ่มต้นของการคำนวณจึงอยู่ที่การคำนวณตัวเลขของโรงงานเองใหม่จากบันทึกของเสียที่หลุดไปถึงลูกค้า ซึ่งกล่าวไว้ในบทการสำรวจ
สิ่งที่ไม่ได้รวมไว้ในการคำนวณนี้
องค์ประกอบต่อไปนี้ตั้งใจไม่รวมไว้ในการคำนวณ
- ต้นทุนของการแจ้งเตือนผิด: คือเวลาที่ไลน์หยุดและชั่วโมงงานในการตรวจยืนยัน เมื่อระบบตัดสินว่าข้ามขั้นตอนทั้งที่ทำงานถูกต้องแล้วหยุดไลน์ หากการแจ้งเตือนผิดมีมาก ผลตอบแทนก็จะลดลงตามส่วนนี้ โดยเฉพาะในขั้นตอนที่ใช้อินเตอร์ล็อกจะได้รับผลกระทบมาก
- การลดกำลังคนในการตรวจขั้นสุดท้าย: แม้จะหยุดการข้ามขั้นตอนได้ภายในกระบวนการ ก็ไม่ได้หมายความว่าจะลดการตรวจขั้นสุดท้ายได้ทันที เมื่อคำนึงถึงข้อตกลงกับลูกค้าและการที่การตรวจขั้นสุดท้ายยังรับผิดชอบการตรวจของเสียประเภทอื่นด้วย หากนำมารวมเป็นผลตอบแทนก็มีแนวโน้มประเมินสูงเกินจริง
- ผลจากการอบรมพนักงาน: แม้อาจมีผลที่การแจ้งการข้ามขั้นตอนทันทีทำให้พนักงานเรียนรู้งานได้เร็วขึ้น แต่แยกออกจากผลของความพยายามด้านอื่นได้ยาก หากนำมารวมก็มีแนวโน้มนับซ้ำซ้อน
จุดประสงค์ของการคำนวณไม่ใช่การตัดสินว่าจะลงทุนหรือไม่จากตารางนี้ แต่คือการรู้ว่าสมมติฐานใดทำให้ระยะเวลาคืนทุนเปลี่ยนมาก และกำหนดว่าควรวัดอะไรใน PoC การลงทุนบางส่วนอาจเข้าข่ายมาตรการของ BOI หากเป็นไปตามเงื่อนไข แต่ประเภทกิจการและข้อกำหนดที่เข้าข่ายต้องตรวจสอบเป็นรายกรณี
หัวข้อที่ควรเขียนใน RFP ของ AI ตรวจจับขั้นตอนประกอบที่ตกหล่น
ใน RFP สำหรับการนำ AI ตรวจจับขั้นตอนประกอบที่ตกหล่นมาใช้ สิ่งสำคัญคือการเขียนนิยามของหลักฐานว่างานเสร็จ การตอบสนองหลังตรวจพบ และวิธีการตรวจสอบ มากกว่าการให้ผู้ขายรับประกันความแม่นยำของโมเดลด้วยตัวเลขตัวเดียว เราแนะนำให้ใส่อย่างน้อย 12 หัวข้อต่อไปนี้
| No. | หัวข้อ | ตัวอย่างเนื้อหาที่ควรเขียน |
|---|---|---|
| 1 | ขอบเขตเป้าหมาย | ไลน์ ขั้นตอน รุ่นชิ้นงาน และกะการทำงานของพนักงานที่เป็นเป้าหมาย รวมถึงระบุขั้นตอนและรุ่นที่อยู่นอกขอบเขตให้ชัดเจน |
| 2 | หลักฐานว่างานเสร็จของแต่ละขั้นตอน | แนบเมทริกซ์ขั้นตอนกับหลักฐาน (หลักฐานหลักและหลักฐานเสริม) และกำหนดให้ตัดสินตามเมทริกซ์นั้น |
| 3 | ผลลัพธ์ของการตัดสิน | 3 สถานะ คือ “เสร็จ” “ตกหล่น” และ “ตัดสินไม่ได้” และวิธีแสดงผลและแจ้งเตือนของแต่ละสถานะ |
| 4 | การตอบสนองหลังตรวจพบ | จะใช้การเตือน อันดง อินเตอร์ล็อก หรือการกักแยกชิ้นงาน กับขั้นตอนใด และเริ่มจากระดับใด |
| 5 | สิทธิ์ปลดล็อกและการแก้ไขงาน | ผู้ที่ปลดล็อกได้ วิธียืนยันตัวตน ตัวเลือกเหตุผลการปลดล็อก และขั้นตอนการแก้ไขงานและการตัดสินซ้ำ |
| 6 | เวลาในการตัดสิน | เป้าหมายเวลาตั้งแต่งานเสร็จจนได้ผลตัดสิน โดยตกลงค่าที่คำนวณย้อนจากเวลาแท็กต์ของขั้นตอนไว้ในสัญญา |
| 7 | นิยามของอัตราการตรวจไม่พบและอัตราการแจ้งเตือนผิด | นับอะไรเป็นการตรวจไม่พบหรือการแจ้งเตือนผิด ช่วงที่ยอมรับได้ จำนวนครั้งและช่วงเวลาที่ใช้ประเมิน โดยตกลงตัวเลขไว้ในสัญญา |
| 8 | การเชื่อมต่อกับอุปกรณ์เดิม | สเปกการเชื่อมต่อกับ PLC อันดง เครื่องมือขัน และ MES และรายการข้อมูลของเหตุการณ์ (ผลลัพธ์ เหตุผล เวลา สถานี เวอร์ชันของโมเดล) |
| 9 | ขอบเขตการถ่ายภาพและความเป็นส่วนตัว | ขอบเขตการถ่าย มุมกล้องที่ไม่ติดใบหน้าหรือการเบลอ ระยะเวลาเก็บวิดีโอและภาพนิ่ง สิทธิ์การเข้าถึง และสถานที่ประมวลผล (ภายในโรงงานหรือภายนอก) |
| 10 | การเพิ่มรุ่นชิ้นงานและการเทรนซ้ำ | ขั้นตอนเมื่อเพิ่มรุ่นชิ้นงานหรือเปลี่ยนแปลงขั้นตอน ผู้ดำเนินการ ระยะเวลาที่ใช้ ค่าใช้จ่าย และวิธีอนุมัติการอัปเดตโมเดลและการย้อนกลับ |
| 11 | การรับมือเมื่อขัดข้องและการตรวจประจำวัน | วิธีทดแทนเมื่อกล้องหรืออุปกรณ์ประมวลผลขัดข้อง วิธีทดสอบจำลองก่อนเริ่มงาน และแบบฟอร์มบันทึก |
| 12 | การบำรุงรักษา การอบรม และภาษา | ขอบเขตการบำรุงรักษาและเวลาตอบสนอง หน้าจอและเอกสารอบรมเป็นภาษาไทย อังกฤษ ญี่ปุ่น เป็นต้น และทีมรองรับในพื้นที่ |
หากเอกสารข้อเสนอของผู้ขายมีตัวเลขความแม่นยำ ให้ถามเสมอว่าเป็น “ตัวเลขจากการประเมินงานกี่ครั้ง ที่ขั้นตอนใด ภายใต้เงื่อนไขใด” การประเมินด้วยวิดีโอที่ถ่ายในสภาพที่จัดไว้อย่างดี กับการประเมินในสายการผลิตจริงที่แสงเปลี่ยน พนักงานสลับกัน และรุ่นชิ้นงานเปลี่ยน มีความหมายต่างกัน อัตราการตรวจไม่พบและอัตราการแจ้งเตือนผิดในข้อ 7 ควรกำหนดเป็นค่าที่วัดจากขั้นตอนของโรงงานเองด้วยรูปแบบการข้ามขั้นตอนของโรงงานเอง ไม่ใช่ตัวเลขที่ผู้ขายเสนอเป็นการทั่วไป
สิ่งที่ต้องยืนยันใน FAT/SAT: การออกแบบการทดสอบแบบจงใจข้ามขั้นตอน
สิ่งที่ต้องยืนยันในการทดสอบรับมอบคือ “ตามหลักฐานว่างานเสร็จที่กำหนดไว้ ระบบหยุดเมื่อมีการข้ามขั้นตอน และไม่หยุดเมื่อไม่มีการข้ามขั้นตอนหรือไม่” แก่นของการทดสอบคือการจงใจข้ามขั้นตอนงานแล้วเดินชิ้นงานผ่าน (การทดสอบด้วยของเสียที่ใส่ไว้โดยเจตนา หรือ seeded defect) ใน FAT (การทดสอบในสภาพแวดล้อมของผู้ขาย หรือก่อนส่งออกจากโรงงานผู้ผลิต) และ SAT (การทดสอบหลังติดตั้งในสายการผลิตจริงที่หน้างาน) ให้ออกแบบดังนี้
สร้างรูปแบบการทดสอบ
เขียนรูปแบบการข้ามขั้นตอนที่อาจเกิดขึ้นในแต่ละขั้นตอนของเมทริกซ์ แล้วทำให้แต่ละรูปแบบเป็นรูปแบบการทดสอบ สำหรับตัวอย่าง 6 ขั้นตอน อาจเป็นดังนี้
- ติดตั้งโครงยึด: ไม่ติดโครงยึด / ติดโครงยึดผิดรุ่น / ติดแล้วแต่ตำแหน่งเคลื่อน
- เสียบคอนเนกเตอร์: ไม่เสียบ / เสียบไปครึ่งทางแล้วไม่กดเข้า (เสียบไม่สุด)
- ขันสกรู 4 ตัว: เว้นไม่ขัน 1 ตัว / ทั้ง 4 ตัวยังเป็นการขันชั่วคราว / ขันรูเดิม 2 ครั้งและข้ามไป 1 ตำแหน่ง
- เดินสายและติดคลิปชุดสายไฟ: ไม่ติดคลิป 1 ตัว / สลับลำดับการเดินสาย
- ติดฉลาก: ไม่ติด / ติดฉลากผิดรุ่น / ติดคลาดจากตำแหน่งที่กำหนด
- ตรวจยืนยันขั้นสุดท้าย: ข้ามท่าตรวจยืนยันแล้วปล่อยชิ้นงานออกไป
นอกจากนี้ ให้เดินชิ้นงานที่ทำงานถูกต้อง (ชิ้นงานที่ไม่มีการข้ามขั้นตอน) ด้วย เพราะการวัดการตรวจไม่พบต้องใช้ชิ้นงานที่มีการข้ามขั้นตอน และการวัดการแจ้งเตือนผิดต้องใช้ชิ้นงานที่ไม่มีการข้ามขั้นตอน
แนวคิดเรื่องจำนวนครั้ง
จำนวนครั้งของการทดสอบต้องมากพอที่จะตัดสินช่วงที่ยอมรับได้ตามที่ตกลงไว้ในสัญญา ยิ่งตั้งช่วงที่ยอมรับได้ของการตรวจไม่พบไว้แคบ ก็ยิ่งต้องเดินชิ้นงานที่มีการข้ามขั้นตอนมากขึ้นเพื่อยืนยัน แม้การทดสอบเพียงไม่กี่ครั้งจะ “ไม่มีการตรวจไม่พบเลย (miss เป็นศูนย์)” ก็ไม่ได้พิสูจน์ว่าอัตราการตรวจไม่พบอยู่ภายในช่วงที่ยอมรับได้ซึ่งตั้งไว้แคบ ให้ตกลงกับผู้ขายล่วงหน้าว่าจะเดินชิ้นงานกี่ครั้งต่อรูปแบบ เดินชิ้นงานที่ถูกต้องกี่ครั้ง และจำนวนครั้งเท่านั้นบอกอะไรได้ โดยกำหนดคู่กับช่วงที่ยอมรับได้ และไม่นำจำนวนครั้งทั่วไปมาใช้
หากพนักงานรู้ว่า “ต่อไปคือการทดสอบข้ามขั้นตอน” การเคลื่อนไหวอาจต่างไปจากปกติ หากให้เฉพาะผู้รับผิดชอบการทดสอบรู้ว่าจะข้ามขั้นตอนในรอบใด และผสมชิ้นทดสอบเข้าไปในลำดับงานปกติ ก็จะวัดได้ในสภาพที่ใกล้กับการผลิตจริง
บันทึกการตรวจไม่พบและการแจ้งเตือนผิด
บันทึกผลการทดสอบทีละครั้ง ได้แก่ หมายเลขการทดสอบ ขั้นตอน รูปแบบการข้ามขั้นตอน (หรือชิ้นงานที่ถูกต้อง) ผลตัดสินของ AI (เสร็จ / ตกหล่น / ตัดสินไม่ได้) และเวลาจนได้ผลตัดสิน การตอบสนองที่เกิดขึ้นจริง (การเตือน อันดง อินเตอร์ล็อก) และบันทึกการปลดล็อก รุ่นชิ้นงาน สภาพแสง พนักงาน เวลา และเวอร์ชันของโมเดล
กรณีที่เดินรูปแบบการข้ามขั้นตอนแต่ระบบตัดสินว่า “เสร็จ” คือการตรวจไม่พบ และกรณีที่เดินชิ้นงานที่ถูกต้องแต่ระบบตัดสินว่า “ตกหล่น” คือการแจ้งเตือนผิด ส่วน “ตัดสินไม่ได้” ให้นับแยกจากทั้งสองอย่าง และบันทึกว่าเกิดขึ้นภายใต้เงื่อนไขใด ขั้นตอนที่มีการตัดสินไม่ได้บ่อยเป็นสัญญาณว่าต้องทบทวนตำแหน่งกล้องหรือแสง สำหรับการจัดการการแจ้งเตือนผิด แนวคิดใน “ลดการคัดทิ้งผิดพลาดของ AI ตรวจสอบด้วยภาพ: เกณฑ์และการตรวจรับ” ซึ่งกล่าวถึงการตรวจจับเกินและการตรวจไม่พบของ AI ตรวจสอบรูปลักษณ์ ก็ใช้อ้างอิงได้
เงื่อนไขสำหรับยืนยันความสามารถในการทำซ้ำ
แม้ผ่าน FAT แล้ว เงื่อนไขในสายการผลิตจริงก็เปลี่ยนไป ใน SAT ให้เปลี่ยนเงื่อนไขอย่างน้อยต่อไปนี้แล้วทำรูปแบบการทดสอบเดิมซ้ำ
- การเปลี่ยนรุ่นชิ้นงาน: ทดสอบกับรุ่นชิ้นงานเป้าหมาย (หรือรุ่นตัวแทน) และยืนยันด้วยว่าผลตัดสินของรุ่นก่อนหน้าไม่ค้างอยู่ในรอบแรก ๆ หลังเปลี่ยนรุ่น
- แสง: ทดสอบภายใต้เงื่อนไขที่อาจเกิดขึ้นที่หน้างาน เช่น กะกลางวันและกลางคืน ช่วงเวลาที่แสงจากภายนอกส่องเข้ามา และสภาพที่ไฟบางดวงดับ
- การสลับพนักงาน: ทดสอบกับพนักงานที่มีประสบการณ์ พนักงานใหม่ คนที่มาช่วยจากไลน์อื่น และพนักงานที่ถนัดมือต่างกัน เพื่อดูว่าลักษณะการเคลื่อนไหวเฉพาะตัวไม่ส่งผลต่อการตัดสิน
การแบ่งหน้าที่ระหว่าง FAT และ SAT
| ประเภท | รายการที่ยืนยัน | วิธียืนยัน | แนวคิดเกณฑ์ผ่าน |
|---|---|---|---|
| FAT | ตรรกะการตัดสิน | เดินรูปแบบการทดสอบของแต่ละขั้นตอนและชิ้นงานที่ถูกต้อง แล้วดูว่าสถานะการตัดสินออกมาตามที่กำหนดหรือไม่ | อยู่ในช่วงที่ยอมรับได้ของการตรวจไม่พบและการแจ้งเตือนผิดตามที่ตกลงในสัญญา |
| FAT | รูปแบบของเหตุการณ์ | ยืนยันรายการข้อมูลของเหตุการณ์ที่ส่งให้ฝั่ง PLC (ผลลัพธ์ เหตุผล เวลา สถานี เวอร์ชันของโมเดล) | ทุกรายการตามสเปกออกมาครบไม่ขาด |
| FAT | เวลาในการตัดสิน | วัดเวลาตั้งแต่งานเสร็จจนได้ผลตัดสิน | อยู่ภายในเวลาที่ตกลงในสัญญา |
| SAT | การทดสอบแบบจงใจข้ามขั้นตอน (เงื่อนไขการผลิตจริง) | ผสมชิ้นงานที่ข้ามขั้นตอนเข้าไปในลำดับงานปกติแล้วเดินผ่าน | อยู่ในช่วงที่ยอมรับได้ของการตรวจไม่พบและการแจ้งเตือนผิดตามที่ตกลงในสัญญา |
| SAT | ความสามารถในการทำซ้ำ | เปลี่ยนเงื่อนไขการเปลี่ยนรุ่น แสง และการสลับพนักงาน แล้วทำการทดสอบเดิมซ้ำ | แม้เปลี่ยนเงื่อนไขก็ยังอยู่ในช่วงที่ยอมรับได้ |
| SAT | อินเตอร์ล็อกและการปลดล็อก | ยืนยันว่าเมื่อตรวจพบการข้ามขั้นตอน ขั้นตอนถัดไปหยุด และปลดล็อกได้เฉพาะด้วยสิทธิ์ที่กำหนด | หยุดตามที่กำหนด และมีบันทึกการปลดล็อก |
| SAT | การทำงานเมื่อขัดข้อง | สร้างสภาพตัดสินไม่ได้หรือขัดข้อง เช่น บังกล้อง หรือหยุดอุปกรณ์ประมวลผล | เปลี่ยนไปใช้วิธีทดแทนที่กำหนด และชิ้นงานไม่ถูกปล่อยผ่านเป็น OK |
| SAT | การเชื่อมโยงบันทึก | ยืนยันว่าผลการตัดสินและบันทึกการปลดล็อกถูกเก็บใน MES โดยผูกกับรุ่นชิ้นงาน ซีเรียล และล็อต | บันทึกครบไม่ขาด และค้นหาย้อนหลังได้ |
อีกวิธีหนึ่งคือ เขียนการรับมอบแบบเป็นขั้นไว้ในสัญญา โดยหลัง SAT ให้มีการทดสอบการใช้งานที่ติดตามทั้งการตรวจไม่พบและการแจ้งเตือนผิดในการผลิตจริงเป็นระยะเวลาหนึ่ง และเปิดใช้อินเตอร์ล็อกจริงหลังจากผ่านเกณฑ์ที่ตกลงไว้แล้ว การทดสอบแบบจงใจข้ามขั้นตอนไม่ได้ทำแค่ตอนรับมอบ แต่ต้องทำต่อเนื่องเป็นการทดสอบจำลองประจำวัน เช่น การตรวจก่อนเริ่มงาน ตามแนวคิดของ IATF 16949 หากออกแบบรูปแบบการทดสอบตอนรับมอบให้นำไปใช้เป็นแบบฟอร์มการตรวจประจำวันได้ทันที ก็จะลดภาระการดำเนินงานลง
ประเด็นเฉพาะของไทยและอาเซียน
การแสดงผลหลายภาษาและการหมุนเวียนของพนักงาน
ในโรงงานไทย บางครั้งมีพนักงานจากประเทศเพื่อนบ้านทำงานในไลน์เดียวกัน หน้าจอเตือนควรออกแบบให้สื่อสารด้วยภาพหรือสีมากกว่าตัวอักษร และหากใช้ตัวอักษร ควรเตรียมภาษาที่พนักงานอ่านได้ การแจ้งเรื่อง PDPA ก็เช่นเดียวกัน นอกจากนี้ ในหน้างานที่มีการหมุนเวียนพนักงานหรือส่งคนมาช่วยบ่อย การข้ามขั้นตอนมักเกิดขึ้นในช่วงที่เป็นพนักงานใหม่หรือคนที่มาช่วย และในวิธีที่ใช้การจดจำการเคลื่อนไหว ลักษณะการเคลื่อนไหวเฉพาะตัวของพนักงานใหม่ก็อาจทำให้การแจ้งเตือนผิดเพิ่มขึ้น นี่คือเหตุผลที่ควรใส่การสลับพนักงานเป็นเงื่อนไขการทดสอบใน SAT
จำนวนรุ่นชิ้นงานที่มาก
ในโรงงานที่เดินชิ้นงานหลายรุ่นในไลน์เดียวกัน ทุกครั้งที่เพิ่มรุ่นชิ้นงานจะต้องสร้างข้อมูลสำหรับเทรน อัปเดตเมทริกซ์ และทดสอบใหม่ นี่คือเหตุผลที่ใส่การเพิ่มรุ่นชิ้นงานไว้ในค่าดำเนินการต่อปีของการคำนวณแบบจำลอง ควรกำหนดขั้นตอนและค่าใช้จ่ายไว้ตั้งแต่แรกในข้อ 10 ของ RFP
แสง ฝุ่น และความร้อน
ในอาคารที่แสงจากภายนอกเปลี่ยนไปตามช่วงเวลา ขั้นตอนที่มีฝุ่นหรือละอองน้ำมันมาก และสภาพแวดล้อมที่ร้อน ความสกปรกของเลนส์ การเปลี่ยนแปลงของแสง และความร้อนของอุปกรณ์จะส่งผลต่อการตัดสิน ควรกำหนดความถี่และผู้รับผิดชอบการทำความสะอาด รวมถึงตำแหน่งติดตั้งและการระบายความร้อนของอุปกรณ์ edge ไว้เป็นขอบเขตของการบำรุงรักษา
ค่าจ้างและการจัดวางกำลังคน
ค่าจ้างขั้นต่ำรายวันของไทยเป็น 337-400 บาท (เดิม 330-370 บาท) ตามการปรับที่มีผลบังคับใช้ตั้งแต่วันที่ 1 มกราคม 2025 การคำนวณให้คืนทุนการลงทุน AI จาก “การลดคน” เพียงอย่างเดียวจึงเป็นไปได้ยาก ผลตอบแทนของ AI ตรวจจับขั้นตอนที่ตกหล่นจึงควรคิดจากการลดของเสียที่หลุดไปถึงลูกค้าและการลดการแก้ไขงานเป็นหลัก ดังที่เห็นในการคำนวณแบบจำลอง อนึ่ง ข่าวประชาสัมพันธ์ของ APO ยังระบุว่าอัตราการเติบโตของผลิตภาพแรงงานของไทยเฉลี่ยในช่วงปี 2015-2023 อยู่ที่เพียง 2.1% (ช่วงปี 2010-2015 อยู่ที่ 4.8%) และการเข้าสู่สังคมสูงวัยของประชากรเป็นข้อจำกัดต่อการขยายตัวของกำลังแรงงาน
มาตรการของ BOI และทิศทางของประเทศ
ตามประกาศ BOI No. 4/2569 ที่กล่าวไว้ข้างต้น หากมูลค่ารวมของเครื่องจักรตั้งแต่ 30% ขึ้นไปเกี่ยวข้องหรือสนับสนุนอุตสาหกรรมเครื่องจักรอัตโนมัติภายในประเทศ การยกเว้นจะขยายเป็น 100% เงินลงทุนขั้นต่ำคือ 1,000,000 บาท (ไม่รวมที่ดินและทุนหมุนเวียน) และกำหนดยื่นคำขอภายในสิ้นปี 2027 เป้าหมายคือประเภทกิจการผลิตรถยนต์ทั่วไปและการผลิต PHEV/HEV ดังนั้นโรงงานชิ้นส่วนอิเล็กทรอนิกส์หรือเครื่องใช้ไฟฟ้าจำเป็นต้องตรวจสอบเป็นรายกรณีว่าตนเข้าข่ายหรือไม่ ตามข้อมูลของ BOI ในครึ่งแรกของปี 2026 มีการอนุมัติโครงการด้านการผลิตอัจฉริยะและยั่งยืน 132 โครงการ มูลค่า 516.8 ล้านดอลลาร์สหรัฐ (17,000 ล้านบาท) นอกจากนี้ National AI Roadmap ได้กำหนดเป้าหมายที่เสนอต่อกระทรวงอุตสาหกรรม เช่น ภายในปี 2030 ให้อัตราการนำ AI มาใช้ในสาขาหลักอยู่ที่ 60% ขึ้นไปสำหรับบริษัทขนาดใหญ่ และ 40% ขึ้นไปสำหรับ SME นี่เป็นเป้าหมาย ไม่ใช่ผลที่เกิดขึ้นจริง
ระบบสนับสนุน
สำหรับผลิตภัณฑ์จากต่างประเทศ ให้ตรวจสอบว่ามีการรองรับภาษาไทยในพื้นที่หรือไม่ เมื่อขัดข้องจะมาถึงหน้างานได้ภายในเวลาเท่าไร และใครเป็นผู้อัปเดตโมเดลที่ไหน ควรเขียนขอบเขตการบำรุงรักษาและเวลาตอบสนองไว้อย่างเป็นรูปธรรมในข้อ 12 ของ RFP
คำถามที่พบบ่อย
AI จดจำภาพทำอะไรได้บ้างในงานประกอบของอุตสาหกรรมการผลิต?
ในการตรวจจับขั้นตอนประกอบที่ตกหล่น AI สามารถตัดสินได้ว่าชิ้นส่วนอยู่ในตำแหน่งที่กำหนดหรือไม่ มือยื่นไปที่กล่องชิ้นส่วนที่ถูกต้องหรือไม่ มีการใช้เครื่องมือหรือไม่ และทำตามลำดับขั้นตอนหรือไม่ เป็นต้น บางผลิตภัณฑ์ใช้การจดจำการเคลื่อนไหวที่ประมาณโครงร่างกระดูกหรือตำแหน่งมือของคนด้วย อย่างไรก็ตาม หลักฐานที่กล้องไม่ได้จับไว้ คุณภาพของโมเดลก็ชดเชยไม่ได้ การข้ามขั้นตอนที่มองด้วยตาแยกความต่างได้ยาก เช่น คอนเนกเตอร์ที่เสียบไม่สุด ควรใช้ร่วมกับการตรวจเชิงกายภาพจะปลอดภัยกว่า
ติดกล้อง AI ในโรงงานแล้วจะกลายเป็นการสอดส่องพนักงานหรือไม่?
ขึ้นอยู่กับการออกแบบ หากออกแบบโดยจำกัดขอบเขตการถ่ายไว้ที่บริเวณมือด้วยมุมกล้องที่ไม่ติดใบหน้า จำกัดวัตถุประสงค์ไว้ที่ “การตรวจจับขั้นตอนที่ตกหล่นและการตรวจสอบย้อนกลับ” และแจ้งพนักงาน จำกัดระยะเวลาเก็บรักษาและผู้ที่ดูข้อมูลได้ และตกลงร่วมกันระหว่างนายจ้างกับลูกจ้างว่าจะไม่ใช้บันทึกในการประเมินผลงานรายบุคคล ก็จะทำให้ไม่ถูกมองว่าเป็นการสอดส่องได้ง่ายขึ้น ประเด็น PDPA ของไทยได้สรุปไว้ในเนื้อหาแล้ว แต่ไม่ใช่คำแนะนำทางกฎหมาย การตัดสินในแต่ละกรณีควรปรึกษาผู้เชี่ยวชาญ
การตรวจจับชิ้นงานบกพร่องด้วย AI ต่างจาก AI ตรวจจับขั้นตอนประกอบที่ตกหล่นอย่างไร?
การตรวจจับชิ้นงานบกพร่องด้วย AI (AI ตรวจสอบรูปลักษณ์) ถ่ายภาพชิ้นงานสำเร็จหรือชิ้นงานระหว่างกระบวนการ เพื่อค้นหารอยขีดข่วนหรือชิ้นส่วนขาดที่ปรากฏในผลลัพธ์ ส่วน AI ตรวจจับขั้นตอนที่ตกหล่นดูกระบวนการของงาน เพื่อยืนยันการติดตั้งชิ้นส่วน การใช้เครื่องมือ และลำดับขั้นตอน เป็นต้น ความต่างคือ การข้ามขั้นตอนที่ไม่ค่อยทิ้งร่องรอยในผลลัพธ์ เช่น การขันไม่ถึงหรือการเสียบไม่สุด จะจับได้ยากหากไม่ใช้ระบบที่ดูกระบวนการหรือสัญญาณจากเครื่องมือ ทั้งสองไม่ได้ขัดแย้งกัน แต่ใช้ร่วมกัน
ค่าใช้จ่ายในการนำ AI ตรวจจับขั้นตอนประกอบที่ตกหล่นมาใช้เท่าไร?
ไม่มีตัวเลขที่น่าเชื่อถือที่แสดงเป็นราคาทั่วไปได้ แม้แต่ผลิตภัณฑ์ที่เปิดตัวสู่สาธารณะ ก็มีหลายรายการที่ไม่เปิดเผยราคาหรือต้องขอใบเสนอราคาเป็นรายกรณี ในการคำนวณแบบจำลองของบทความนี้ ได้กำหนดค่าใช้จ่ายเริ่มต้นไว้ที่ 1,800,000 THB และค่าดำเนินการต่อปี 395,000 THB สำหรับ 1 ไลน์ 6 ขั้นตอน แต่นี่เป็นตัวเลขสมมติ ค่าใช้จ่ายเปลี่ยนแปลงมากตามจำนวนขั้นตอน จำนวนกล้อง ขอบเขตการเชื่อมต่อ และจำนวนรุ่นชิ้นงาน จึงแนะนำให้จำกัดขั้นตอนเป้าหมายให้แคบลงก่อนแล้วจึงขอใบเสนอราคา
ทำการตรวจสอบขั้นตอนงานประกอบควบคู่กับการตรวจด้วยสายตาแบบอัตโนมัติได้หรือไม่?
มีกรณีที่ใช้กล้องหรืออุปกรณ์ edge ร่วมกันได้ ตัวอย่างเช่น ในขั้นตอนติดฉลาก อาจใช้กล้องตัวเดียวกันตรวจยืนยันว่ามีฉลากหรือไม่และอ่านข้อความที่พิมพ์ อย่างไรก็ตาม จุดประสงค์ของการทำการตรวจด้วยสายตาให้เป็นอัตโนมัติคือการตัดสินผลลัพธ์ ส่วนจุดประสงค์ของการตรวจจับขั้นตอนที่ตกหล่นคือการยืนยันกระบวนการ และสิ่งที่ต้องวัดในการทดสอบรับมอบก็ต่างกัน หากกำหนดเกณฑ์ว่างานเสร็จและรูปแบบการทดสอบแยกตามจุดประสงค์ ประสิทธิภาพของทั้งสองระบบก็จะไม่คลุมเครือ
สรุป
หากเริ่มนำ AI ตรวจจับขั้นตอนประกอบที่ตกหล่นมาใช้จากการเปรียบเทียบความแม่นยำของโมเดล มักจะได้ระบบที่หน้างานไม่ใช้ ให้สำรวจการข้ามขั้นตอนจากบันทึกสามชุด ได้แก่ ของเสียที่หลุดไปถึงลูกค้า การตรวจขั้นสุดท้าย และภายในกระบวนการ ก่อน แล้วจำกัดเป้าหมายไว้ที่ขั้นตอนที่โปกะโยเกะเชิงกายภาพป้องกันไม่ได้ กำหนดหลักฐานที่สังเกตได้ซึ่งบอกได้ว่า “งานนั้นเสร็จแล้ว” สำหรับแต่ละขั้นตอน ด้วยการผสมผสานการมีอยู่ของชิ้นส่วน การเคลื่อนไหวของมือ สัญญาณเครื่องมือ และการตรวจยืนยันการหยิบ กำหนดว่าเมื่อตรวจพบจะแค่เตือน หรือหยุดด้วยอินเตอร์ล็อก และใครปลดล็อกอย่างไร เมื่อกำหนดลำดับเช่นนี้ ก็จะชัดเจนว่าอะไรควรซื้อ และอะไรควรตัดสินใจเอง
ความคุ้มค่าของการลงทุนเปลี่ยนแปลงมากตามสมมติฐานของอัตราการตรวจจับ ในการคำนวณแบบจำลอง (ตัวเลขสมมติ) เพียงลดอัตราการตรวจจับจาก 80% เป็น 40% ระยะเวลาคืนทุนก็ยืดจาก 3.0 ปีเป็นประมาณ 17.6 ปี ด้วยเหตุนี้ ในการทดสอบรับมอบจึงต้องจงใจข้ามขั้นตอนงานแล้วเดินชิ้นงานผ่าน เพื่อวัดการตรวจไม่พบ การแจ้งเตือนผิด และการตัดสินไม่ได้ ภายใต้เงื่อนไขการผลิตจริง ได้แก่ การเปลี่ยนรุ่นชิ้นงาน แสง และการสลับพนักงาน และเมื่อต้องถ่ายภาพพนักงาน ก็ต้องนำกฎเรื่องขอบเขตการถ่าย การแจ้งให้ทราบ ระยะเวลาเก็บรักษา และการไม่ใช้ประเมินบุคคล เข้าไปในการออกแบบตั้งแต่แรก
TOMAS TECH ช่วยสร้างระบบตรวจจับขั้นตอนที่ตกหล่นให้เข้ากับขั้นตอนและอุปกรณ์ของโรงงานในไทย ท่านสามารถปรึกษาได้แม้ในช่วงที่ยังไม่ได้เลือกวิธีหรือผลิตภัณฑ์ เช่น ช่วงที่กำลังจัดระเบียบบันทึกการข้ามขั้นตอนเพื่อสำรวจขั้นตอนเป้าหมาย ติดต่อได้ที่แบบฟอร์มนี้
ข้อมูลอ้างอิง
- Capital.com: การผลิตรถยนต์ของไทยเดือนสิงหาคม 2026 (28 กันยายน 2026)
- Nation Thailand: การส่งออกของไทยเดือนสิงหาคม 2026 (25 กันยายน 2026)
- Tilleke & Gibbins: มาตรการใหม่ของ BOI สำหรับการผลิตรถยนต์และ HEV/PHEV (21 เมษายน 2026)
- Thailand BOI: การลงทุนด้าน AI และเทคโนโลยีที่ไหลเข้า และยุทธศาสตร์เซมิคอนดักเตอร์แห่งชาติ (27 สิงหาคม 2026)
- APO: National AI Roadmap ของไทย (28 สิงหาคม 2026)
- Tilleke & Gibbins: การปรับค่าจ้างขั้นต่ำของไทย (2 มกราคม 2025)
- Ultralytics: AI ด้านภาพสำหรับการตรวจสอบงานประกอบและโปกะโยเกะ (23 กรกฎาคม 2026)
- IndustryWeek: เทคโนโลยีจดจำพฤติกรรมด้วย AI (26 กุมภาพันธ์ 2020)
- Retrocausal: เว็บไซต์ทางการ
- Siemens Digital Industries Software Blog: การวิเคราะห์งานประกอบด้วยมือจากวิดีโอ (22 ธันวาคม 2020)
- Built In Seattle: การระดมทุนของ Retrocausal (16 มีนาคม 2022)
- Invisible AI: เว็บไซต์ทางการ
- Bossard: หน้าผลิตภัณฑ์ SmartCamera
- Marubun: การจำหน่ายระบบติดตามงานในกระบวนการด้วยกล้อง Edge AI (10 กุมภาพันธ์ 2026)
- Canon Marketing Japan: บริการป้องกันความผิดพลาดจากความเผอเรอ
- Cloud Watch: AI จดจำพฤติกรรมการทำงานแบบไม่ต้องเทรนล่วงหน้าของ NEC (28 สิงหาคม 2025)
- Fujitsu: เทคโนโลยี AI ที่แยกแยะงานจากวิดีโอโดยอัตโนมัติ (18 กุมภาพันธ์ 2021)
- Cloud Watch: ระบบตัดสินความผิดปกติของรูปลักษณ์ของ OKI (1 มิถุนายน 2021)
- Kyodo News PR Wire: การเปิดตัว Cognex In-Sight Vision Controller (28 เมษายน 2026)
- AHFE Open Access: การวิเคราะห์ความผิดพลาดในงานประกอบด้วย HFACS (2022)
- กรุงเทพธุรกิจ (Bangkok Biz News): การใช้ CCTV กับ PDPA (คอลัมน์ปี 2026)
- Tilleke & Gibbins: การรับฟังความคิดเห็นต่อร่างแนวปฏิบัติ PDPA (9 เมษายน 2026)
- Tilleke & Gibbins: PDPA กับข้อกำหนดสำหรับนายจ้าง (24 ธันวาคม 2019)
- Hogan Lovells: การเพิ่มความเข้มข้นในการบังคับใช้กฎหมายคุ้มครองข้อมูลส่วนบุคคลของไทย (11 สิงหาคม 2025)
- artificialintelligenceact.eu: EU AI Act มาตรา 5
- artificialintelligenceact.eu: EU AI Act ภาคผนวก III
- Hunton Andrews Kurth: Digital Omnibus on AI มีผลใช้บังคับ (28 กรกฎาคม 2026)
- Advisera: กระบวนการโปกะโยเกะตาม IATF 16949 (11 ตุลาคม 2017)
- IATF: Stakeholder Communiqué SC-2026-005 (IATF 16949 ฉบับที่ 2, กรกฎาคม 2026)


