


การเลือกโพซิชันเนอร์สำหรับหุ่นยนต์เชื่อมโดยดูเพียงน้ำหนักชิ้นงานเทียบกับพิกัดในแค็ตตาล็อกอาจทำให้พบปัญหาหลังติดตั้ง เช่น เมื่อติดฟิกซ์เจอร์แล้วโหลดเกิน แนวเชื่อมอยู่ในระยะเอื้อมแต่หัวเชื่อมเข้ามุมไม่ได้ หรือหุ่นยนต์ต้องหยุดทุกครั้งที่พนักงานโหลดงาน สิ่งที่ต้องเลือกจริงคือเซลล์เชื่อมทั้งระบบซึ่งรวมชิ้นงาน ฟิกซ์เจอร์ หุ่นยนต์ แหล่งจ่ายไฟ ผู้ปฏิบัติงาน และอุปกรณ์นิรภัย บทความนี้เรียงข้อมูลที่โรงงานในไทยควรเตรียมก่อนขอใบเสนอราคา ตัวเลขจากผู้ผลิตเป็นข้อมูลของรุ่นที่ระบุ ไม่ใช่ค่ารับประกันสำหรับโพซิชันเนอร์ทุกเครื่อง
กำหนดชิ้นงานก่อนเลือกรุ่นเครื่อง
โพซิชันเนอร์หมุนหรือเอียงชิ้นงานเพื่อให้หุ่นยนต์เข้าถึงแนวเชื่อมได้เหมาะสม ABB ระบุว่าโพซิชันเนอร์ของบริษัทใช้จัดตำแหน่งชิ้นงานสำหรับการเชื่อมอาร์กและการตัด และสามารถประสานแกนกับหุ่นยนต์ได้ ส่วน KUKA อธิบายการใช้เครื่องสองแกนเพื่อปรับทิศทางชิ้นงานที่ซับซ้อนหรือหนักซ้ำหลายครั้ง แต่เงื่อนไขไม่ได้จบที่ “หมุนได้” เพราะตำแหน่งแนวเชื่อม มุมหัวเชื่อม ทางเดินลวดและแก๊ส ทิศทางโหลดงาน และทางเข้าซ่อมบำรุงเปลี่ยนตามทุกท่า ABB IRP B · KUKA KP2-HV
เลือกชิ้นงานตัวแทนอย่างน้อยสามแบบ ได้แก่ ชิ้นที่หนักที่สุด ชิ้นที่เล็กที่สุด และชิ้นที่รูปทรงเข้าถึงยากที่สุด บันทึกมวลและขนาดของชุดประกอบในสภาพที่นำเข้าเชื่อมจริง ไม่ใช่เฉพาะสินค้าสำเร็จรูป ระบุติ่งยื่น ช่วงตำแหน่งจุดศูนย์ถ่วง ผิวอ้างอิง และปริมาตรที่ชิ้นงานกวาดผ่านระหว่างหมุน รวมฟิกซ์เจอร์ แคลมป์ อะแดปเตอร์ และอุปกรณ์ที่ติดบนส่วนหมุนด้วย ชิ้นสั้นกะทัดรัดกับโครงยาวแม้หนักเท่ากันก็สร้างภาระขณะเร่งและหยุดต่างกัน ท่าโหลดงานอาจไม่เหมือนท่าเชื่อม จึงควรบันทึกทั้งสองท่า
ข้อมูลบนแผ่นสเปกฉบับแรก
ระบุกลุ่มรหัสสินค้า ปริมาณผลิตต่อปี จำนวนกะ กระบวนการเชื่อม ความยาวแนวเชื่อม วัสดุและความหนา ชนิดรอยต่อ ท่าเชื่อมที่ต้องการ และบริเวณที่ยอมรับว่าเชื่อมไม่ได้ เพิ่มความถี่การเปลี่ยนรุ่นงานและสภาพความร้อนของชิ้นงานตอนถอดออก ข้อมูลนี้ใช้ตัดสินว่าต้องการหนึ่งหรือสองแกน หนึ่งหรือสองสถานี และต้องหมุนระหว่างเชื่อมหรือหมุนเฉพาะตอนเปลี่ยนตำแหน่ง หากใช้เซลล์เดียวกับหลายรุ่น ไม่ควรออกแบบจากชิ้นงาน “ค่าเฉลี่ย” อย่างเดียว ต้องดูเวลาที่ชิ้นงานกรณีพิเศษครอบครองเซลล์ด้วย
ตรวจพิกัดน้ำหนักโดยรวมฟิกซ์เจอร์
อย่านำน้ำหนักชิ้นงานเปล่าไปเทียบกับพิกัดโหลดโดยตรง มวลส่วนที่หมุนอาจรวมฟิกซ์เจอร์ หัวจับ แคลมป์ อะแดปเตอร์ ชิ้นส่วนในทางไหลกลับของกระแสเชื่อม และอุปกรณ์เสริม นิยามพิกัดและเงื่อนไขใช้งานต่างกันในแต่ละรุ่น จึงต้องส่งรายการโหลดครบชุดให้ผู้จำหน่ายตรวจทุกแกน ABB ระบุว่า IRP B บางรุ่นรองรับชิ้นงานรวมฟิกซ์เจอร์ได้สูงสุด 750 กก. ขณะที่ KUKA ระบุพิกัด KP2-HV500 ที่ 500 กก. ตัวเลขเหล่านี้เป็นตัวอย่างเฉพาะรุ่น ไม่ควรใช้จัดอันดับโดยไม่ดูตำแหน่งติดตั้งและข้อจำกัดอื่นในเอกสารเทคนิค ABB IRP B · KUKA KP2-HV500
แยกมวลชิ้นงาน มวลฟิกซ์เจอร์ และมวลอุปกรณ์บนส่วนหมุนในตาราง ตัวอย่างเช่น ชิ้นงาน 400 กก. ฟิกซ์เจอร์ 120 กก. หัวจับและอุปกรณ์ 30 กก. รวมเป็น 550 กก. เพื่อส่งตรวจสอบ นี่เป็นเพียงตัวอย่างคำนวณ ไม่ได้หมายความว่าเครื่องพิกัดใดเครื่องหนึ่งใช้ได้ เพราะยังมีระยะเยื้องศูนย์ โมเมนต์ความเฉื่อย จุดติดตั้ง ความเร่ง และทิศทางแกน ระบุด้วยว่าอุปกรณ์ยกติดอยู่ระหว่างหมุนหรือถอดออกก่อน หากออกแบบฟิกซ์เจอร์หลังได้ราคา น้ำหนักจริงมักเพิ่ม จึงควรทำแบบเบื้องต้นก่อนตัดสินใจรุ่นเครื่อง
หาจุดศูนย์ถ่วงและโมเมนต์ความเฉื่อยก่อน
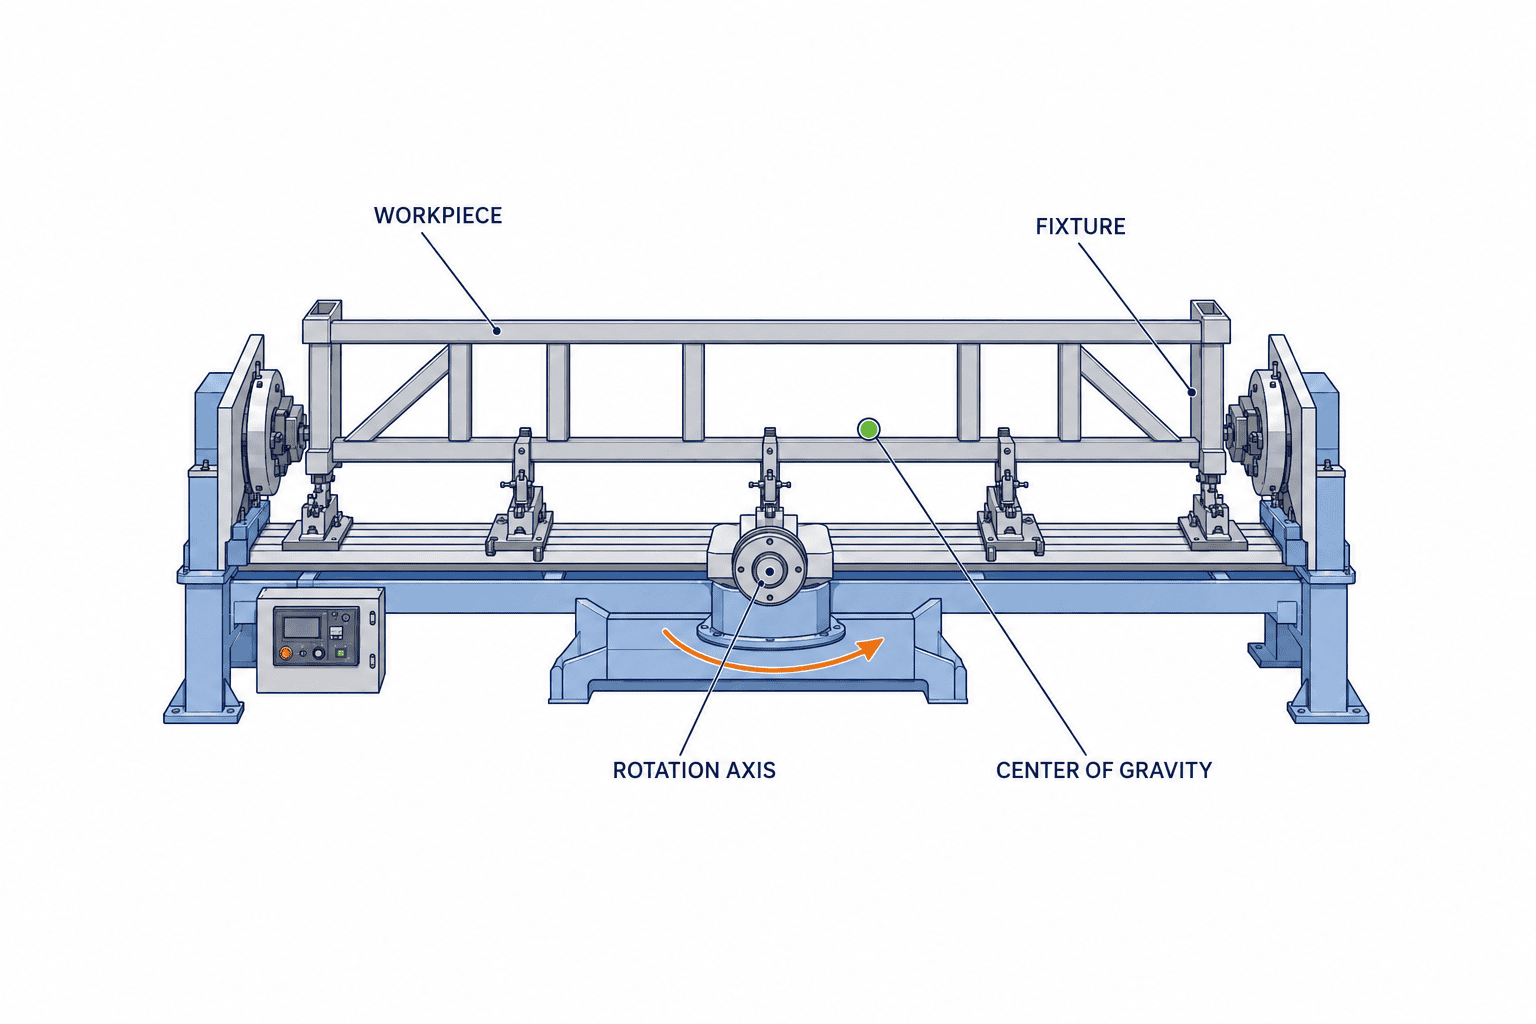
ชิ้นงาน 550 กก. ที่เกาะกลุ่มใกล้แกน กับโครงยาว 550 กก. ที่มวลอยู่ปลายทั้งสองด้าน ต้องใช้แรงบิดเร่งและเบรกต่างกัน แกนเอียงยังรับแรงโน้มถ่วงที่เปลี่ยนตามมุม ต้องระบุตำแหน่งจุดศูนย์ถ่วงเทียบกับแต่ละแกน โมเมนต์ความเฉื่อย ระยะเยื้องศูนย์สูงสุด และกรณีโหลดหนักในแต่ละท่า CAD ช่วยประมาณได้ แต่ต้องใช้ระบบพิกัดและหน่วยตามที่ผู้ผลิตกำหนด ABB อธิบายว่า Load ID ใช้คำนวณจุดศูนย์ถ่วงและความเฉื่อยของชิ้นงานรวมฟิกซ์เจอร์เพื่อการควบคุมการเคลื่อนที่ ABB Workpiece Positioners
หากแบบยังไม่สมบูรณ์ ให้ระบุช่วงที่จุดศูนย์ถ่วงอาจอยู่ แทนการให้ตำแหน่งเดียวที่ดูแม่นยำเกินจริง ตรวจชุดแคลมป์กรณีเสียเปรียบที่สุดและรุ่นผลิตภัณฑ์ในอนาคต การอยู่ต่ำกว่าพิกัดมวลยังไม่ยืนยันว่าใช้ได้จนกว่าจะตรวจความเฉื่อยและแรงบิดที่ยอมรับได้ แจ้งรอบการหมุน-หยุด และสัดส่วนเวลาทำงานเพื่อให้ผู้จำหน่ายพิจารณาความร้อนและเบรก แม้มีชิ้นต้นแบบให้ชั่งวัด ก็อย่าลืมความแปรปรวนของงานผลิตจริง
เลือกหนึ่งแกน สองแกน หรือแบบรองรับสองปลาย
แกนหมุนเดียวอาจเหมาะกับชิ้นทรงกระบอกหรือชิ้นเรียบง่ายที่นำแนวเชื่อมหลักมาอยู่ท่าที่ดีได้ด้วยการหมุน ส่วนกล่อง โครงรถหรือเครื่องจักรก่อสร้าง และขายึดซับซ้อนอาจต้องหมุนร่วมกับเอียง โครงยาวอาจเหมาะกับชุดหัวขับและชุดรองรับท้าย ยิ่งมีแกนมากยิ่งต้องจัดการฟิกซ์เจอร์ สาย โปรแกรม และงานบำรุงรักษามากขึ้น จึงควรทำแผนที่แนวเชื่อมตัวแทนสำหรับแต่ละรูปแบบ ไม่สมมติว่าเครื่องสองแกนแก้ปัญหาทุกกรณี
KUKA KP2-HV500 เป็นรุ่นสองแกนที่เผยแพร่พิกัด 500 กก. และมุมเอียง ±135° รุ่นอื่นของ KUKA มีพิกัด ระยะเคลื่อนที่ และระดับโหลดงานต่างกัน คำถามที่สำคัญกว่าตัวเลขคือ หุ่นยนต์เข้าแนวเชื่อมด้วยมุมที่ต้องการได้โดยแขน หัวเชื่อม หรือสายไม่ชนแคลมป์หรือไม่ ตรวจด้วยการจำลองสามมิติและชิ้นงานจริง ข้อมูลรุ่น KUKA · ตารางรุ่น KUKA
ระบุว่าจะหมุนหยุดก่อนเชื่อมหรือหมุนพร้อมเชื่อม
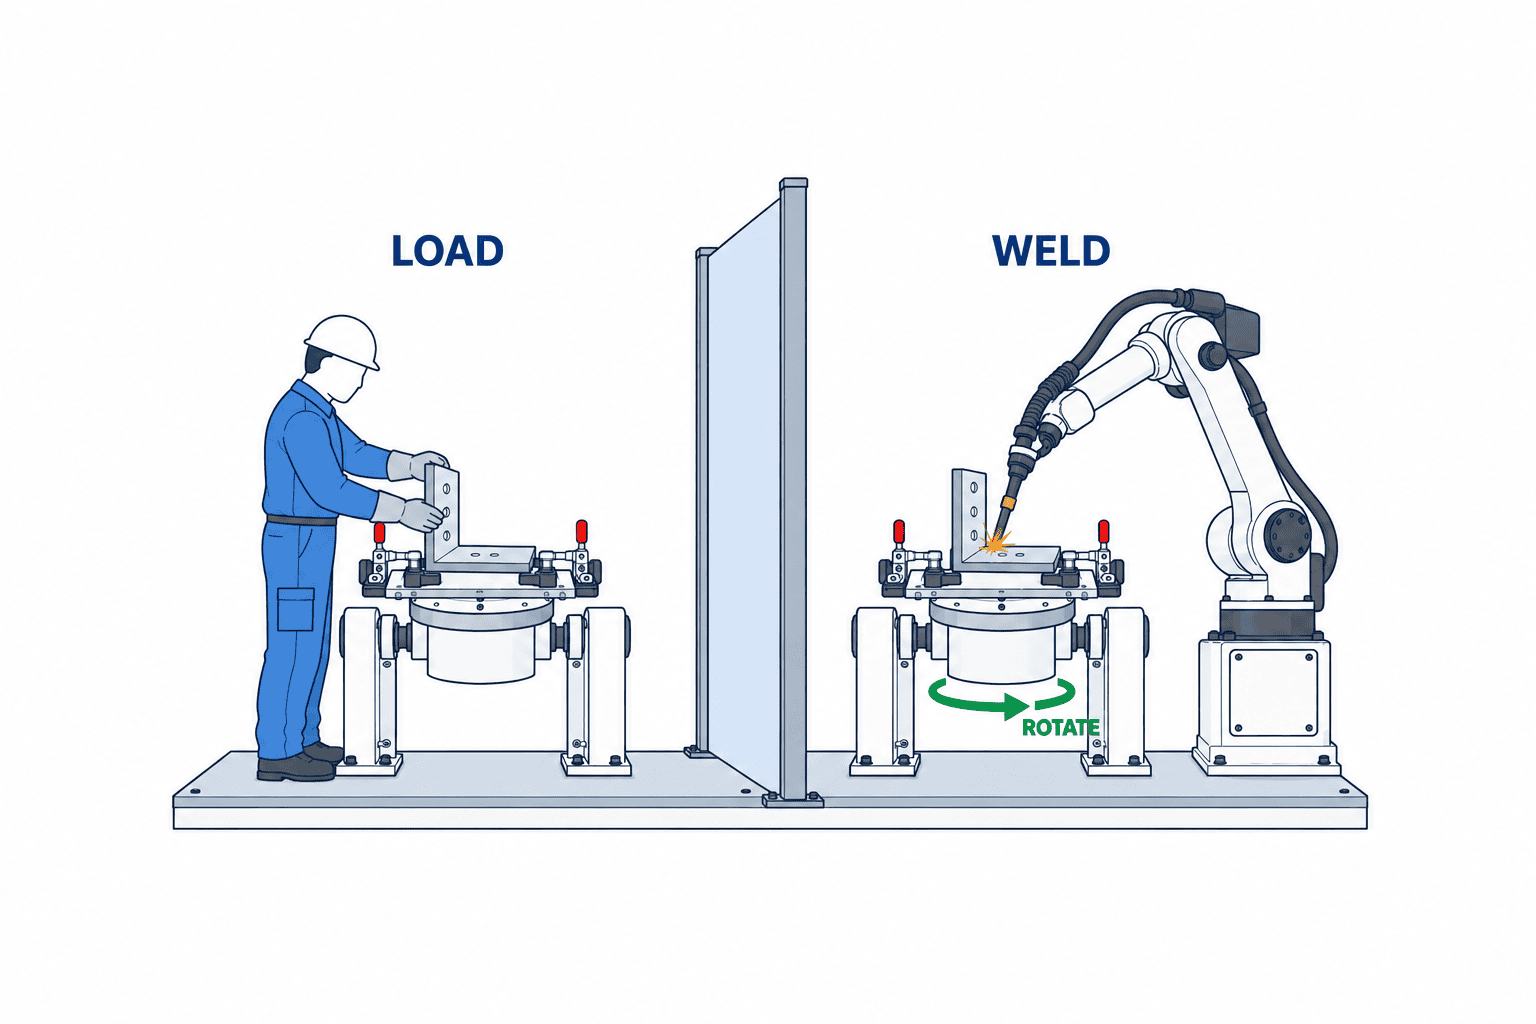
หากหมุนไปตำแหน่งแล้วหยุดก่อนเชื่อม สิ่งสำคัญคือการจัดตำแหน่งซ้ำและการหยุดอย่างปลอดภัย หากเชื่อมขณะหมุน เส้นทาง TCP ของหุ่นยนต์ ความเร็วตามแนวเชื่อม และความเร็วแกนภายนอกต้องประสานกัน ระบบสองสถานีอาจให้พนักงานโหลดอีกฝั่งขณะหุ่นยนต์เชื่อม แต่ต้องออกแบบระบบป้องกันและเวลาเปลี่ยนสถานี ABB อธิบายรูปแบบสองสถานีเช่นนี้ใน IRP B อย่าสมมติว่ารุ่นอื่นมีฟังก์ชันเดียวกัน ABB IRP B
ตรวจระยะเอื้อมพร้อมมุมหัวเชื่อมที่ใช้จริง
ระยะเอื้อมสูงสุดในแค็ตตาล็อกไม่ได้รับรองว่าหัวเชื่อมรักษามุมตามกระบวนการได้ ต้องดูการหมุนข้อมือ ความยาวหัวเชื่อม ระยะห่างหัวฉีดกับฟิกซ์เจอร์ และทางเดินลวด เมื่อเอียงชิ้นงาน แนวหนึ่งอาจใกล้ขึ้นแต่อีกแนวไกลออกไป พิจารณาความสูงฐานหุ่นยนต์ จุดศูนย์กลางโพซิชันเนอร์ และระดับที่พนักงานโหลดงานสะดวกพร้อมกัน ผังพื้นอย่างเดียวอาจไม่เห็นส่วนยื่นที่กวาดผ่านด้านบน
โมเดลดิจิทัลควรมีหุ่นยนต์ หัวเชื่อม ชุดสาย โพซิชันเนอร์ ขนาดชิ้นงานสูงสุด แคลมป์ทุกตัว รั้ว และพื้นที่ซ่อม ตรวจจุดเริ่ม-จบแนวเชื่อม จุดเปลี่ยนท่า และตำแหน่งหลบสำหรับชิ้นงานตัวแทน การที่ปลายหุ่นยนต์แตะจุดนั้นได้ยังไม่หมายถึงเชื่อมได้หากมุมหัวเชื่อมไม่เหมาะ อ่านภาพรวมการเตรียมเซลล์ได้ในคู่มือการนำหุ่นยนต์เชื่อมมาใช้ และเรื่องการยึดจับในคู่มือเลือกกริปเปอร์หุ่นยนต์
ออกแบบผิวอ้างอิง แคลมป์ และทางกลับกระแสเชื่อมร่วมกัน
ความแม่นยำของโพซิชันเนอร์ไม่สามารถแก้ฟิกซ์เจอร์ที่กำหนดผิวอ้างอิงไม่ชัด ตัดสินใจว่าผิวหรือพินใดกำหนดตำแหน่ง ลำดับการล็อกเป็นอย่างไร และจะเผื่อการขยายตัวจากความร้อนตรงไหน หากแคลมป์บังทางหัวเชื่อม ต้องย้ายแคลมป์หรือเปลี่ยนลำดับงาน จุดและปริมาณเชื่อมยึดเบื้องต้นมีผลต่อการเคลื่อนของรอยต่อ ถ้าขนาดชิ้นงานจากต้นทางแกว่งมาก ควรแก้กระบวนการต้นทางและฟิกซ์เจอร์ แทนการชดเชยทั้งหมดด้วยการสอนหุ่นยนต์
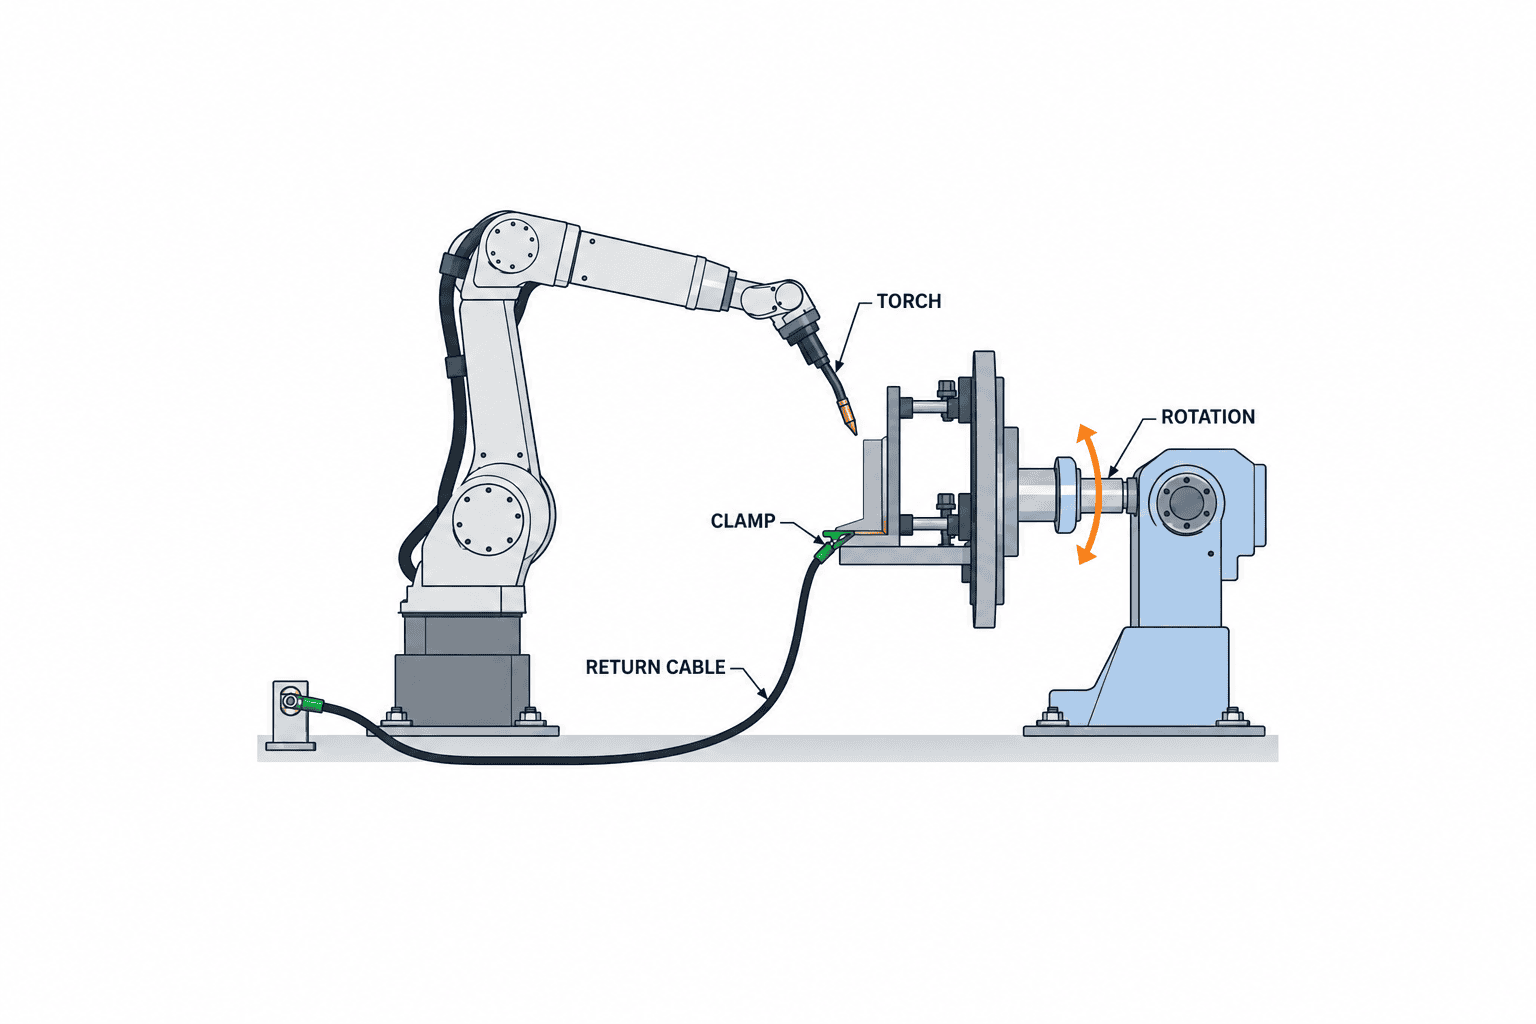
ในการเชื่อมอาร์ก ต้องออกแบบทางกลับกระแสไม่ให้ไหลผ่านแกนหมุนหรือตลับลูกปืนโดยไม่ตั้งใจ KUKA ระบุหน้าเพลทยึดแบบเป็นฉนวนและตัวเลือกเกี่ยวกับกระแสเชื่อมสำหรับ KP2-HV500 แต่การต่อจริงต้องตรงกับอุปกรณ์และวิธีเชื่อม ตรวจสายไฟ แก๊ส และสัญญาณว่าบิดมากเพียงใด มีการป้องกันสะเก็ดและเปลี่ยนอะไหล่สะดวกหรือไม่ แม้แกนระบุว่าหมุนต่อเนื่อง ระยะหมุนอาจลดลงเมื่อใส่ชุดส่งพลังงาน KUKA KP2-HV500
ยืนยันการควบคุมประสานและผู้รับผิดชอบจุดเชื่อมต่อ
การควบคุมโพซิชันเนอร์แยกจากหุ่นยนต์อาจเพียงพอสำหรับการหมุนหยุดเป็นตำแหน่ง แต่การเชื่อมขณะชิ้นงานเคลื่อนต้องตรวจฟังก์ชันประสานแกนภายนอก การคาลิเบรต การสอนงาน และขั้นตอนกลับมาทำงานหลังหยุด คู่มือ YRC1000 ของ Yaskawa แยกการควบคุมอิสระกับแบบประสาน และระบุขั้นตอนคาลิเบรตระหว่างหุ่นยนต์กับสถานี ขอเอกสารยืนยันรุ่นคอนโทรลเลอร์ จำนวนแกน ออปชันซอฟต์แวร์ และแอปพลิเคชันเชื่อมที่ใช้ ไม่อาศัยคำตอบกว้าง ๆ ว่า “เข้ากันได้” คู่มือ Yaskawa Motoman
กำหนดว่าจะปิดอาร์กอย่างไรเมื่อแกนภายนอกหยุด หัวเชื่อมต้องหลบไปที่ใดก่อนกลับจุดอ้างอิง และจะรักษาชิ้นงานอย่างไรเมื่อไฟดับ หากมีหลายผู้ขาย ให้ทำตารางผู้รับผิดชอบหุ่นยนต์ โพซิชันเนอร์ ตู้ควบคุม วงจรนิรภัย และบริการหน้างาน ระบุผู้ดูแลโมเดลดิจิทัล ค่า TCP และพิกัดชิ้นงานจริงหลังส่งมอบด้วย การแบ่งหน้าที่ชัดช่วยลดเวลาหาสาเหตุเมื่อเกิดปัญหา
คำนวณรอบเวลาของทั้งเซลล์
รวมเวลาโหลด จัดตำแหน่ง ล็อก ตรวจสอบ หมุน เดินหุ่นยนต์ เปิดอาร์ก ทำความสะอาด ถอดงาน เปลี่ยนรุ่น และตรวจคุณภาพ แล้วระบุงานใดทำคู่ขนานกันได้ หากเวลาอาร์กสั้นแต่โหลดและแคลมป์นาน เครื่องที่หมุนเร็วขึ้นอาจให้ผลน้อยกว่าฟิกซ์เจอร์และทางเดินพนักงานที่ดีขึ้น การเชื่อมต่อเนื่องยาวกลับเน้นความเรียบของการประสานแกน ความร้อน และการจัดสาย ตรวจสมมติฐานด้วยเวลาหน้างานหรือทดสอบชิ้นงานตัวแทน
ต้องรวมอัตรางานดีและเวลาหยุดด้วย การเปลี่ยนรุ่น ทำความสะอาดหัวเชื่อม เปลี่ยนลวด รอชิ้นส่วน และขูดสะเก็ดบนฟิกซ์เจอร์ไม่อยู่ในเวลาอาร์กทฤษฎี ABB ระบุว่าหัวเชื่อมเจอความร้อน สะเก็ด และการชน จึงต้องทำความสะอาดและตรวจ TCP กำหนดว่างานบำรุงใดเป็นอัตโนมัติและงานใดให้พนักงานทำ ABB Torch Service Center
เปรียบเทียบหนึ่งสถานีกับสองสถานี
การโหลดฝั่งหนึ่งขณะเชื่อมอีกฝั่งอาจทำให้เวลาบางส่วนซ้อนกันได้ แต่ต้องนับเวลาเปลี่ยนสถานี รีเซ็ตอุปกรณ์ป้องกัน เวลาหุ่นยนต์รอ และขั้นตอนโหลดจริง การออกแบบให้พนักงานรีบล็อกแคลมป์เสี่ยงทั้งความปลอดภัยและคุณภาพ เทียบเวลาที่ลดได้กับต้นทุนสถานี พื้นที่ ฟิกซ์เจอร์ และการบำรุงรักษาที่เพิ่มขึ้น ไม่ใช้สมมติฐานตายตัวว่าได้ผลผลิตสองเท่า
ประเมินความปลอดภัยทุกช่วงของงาน
ประเมินจุดหนีบ การหล่นของชิ้นงาน การสัมผัสหุ่นยนต์ แสงอาร์ก สะเก็ด ความร้อน ฟูม และสายที่ชำรุด ครอบคลุมการโหลด การสอนงาน การเปลี่ยนฟิกซ์เจอร์ การทำความสะอาด ซ่อมบำรุง และการกู้คืนเหตุขัดข้อง คู่มือ OSHA ของสหรัฐฯ ระบุอันตรายจากฟูม ความร้อน แสงอันตราย สะเก็ดและเสียง รวมทั้งความเสี่ยงนอกช่วงผลิตปกติ เอกสารนี้เป็นข้อมูลปฐมภูมิสำหรับระบุอันตราย ไม่ใช่หลักฐานว่าปฏิบัติตามกฎหมายไทยแล้ว คู่มือความปลอดภัยหุ่นยนต์ OSHA
รั้วหรือม่านแสงอย่างเดียวไม่พอ ตรวจเวลาหยุด ระยะที่พนักงานเอื้อมถึง ช่องโหลด สิทธิ์การรีเซ็ต และอินเตอร์ล็อกที่ป้องกันการคลายแคลมป์ก่อนรองรับชิ้นงานอย่างปลอดภัย ตำแหน่งดูดฟูมอาจต้องเปลี่ยนตามท่าหมุน จึงต้องทดสอบทุกท่าสำคัญ ให้ผู้รับผิดชอบความปลอดภัยในไทยกับผู้ส่งมอบยืนยันข้อกำหนดปัจจุบันและมาตรฐานที่ใช้ เก็บการประเมินความเสี่ยง แบบวงจร และผลทดสอบฟังก์ชันนิรภัยไว้ในเอกสารรับมอบ
เปรียบเทียบต้นทุนติดตั้งทั้งหมด
ให้เทียบตัวเครื่อง ฟิกซ์เจอร์ ฮาร์ดแวร์และซอฟต์แวร์แกนภายนอก ทางกลับกระแส ชุดจ่ายพลังงาน ระบบป้องกัน ฐานราก สาธารณูปโภค อุปกรณ์ยก การติดตั้งสอนงาน การฝึกอบรม และอะไหล่ในขอบเขตเดียวกัน ตาราง “รวม/ไม่รวม” ช่วยเห็นค่าใช้จ่ายที่จะตามมาของข้อเสนอที่ดูถูก หากดัดแปลงเซลล์เดิม ให้ตรวจจำนวนแกนที่คอนโทรลเลอร์รองรับ เวอร์ชันซอฟต์แวร์ พื้นที่ในตู้ และวงจรนิรภัยเดิม ความไม่เข้ากันที่พบช้ากระทบทั้งราคาและเวลาหยุดเครื่อง
ตัวชี้วัดการลงทุนที่ใช้เปรียบเทียบได้คือ ต้นทุนรวมต่อชิ้นงานดี รวมงานแก้ ตรวจสอบ วัสดุสิ้นเปลือง บำรุงรักษา เปลี่ยนฟิกซ์เจอร์ กำลังคน และข้อมูลคุณภาพ ใช้สัดส่วนรุ่นงานและเวลาทำงานเดียวกันในการเทียบก่อน-หลัง นับผลประหยัดเฉพาะกระบวนการที่มีข้อมูลจริงหรือผลทดลองรองรับ บันทึกสมมติฐานอัตราแลกเปลี่ยนและค่าไฟเมื่อมีผล แสดงสมมติฐานที่ไม่แน่นอนแทนการให้ตัวเลขระยะคืนทุนเพียงค่าเดียว
เตรียม RFQ และเกณฑ์รับมอบ
ส่งไฟล์ 3D และแบบฉบับเดียวกันของชิ้นงานตัวแทน มวล จุดศูนย์ถ่วง ความเฉื่อยโดยประมาณ แนวคิดฟิกซ์เจอร์ แนวเชื่อม ท่าทาง รอบเวลาที่ต้องการ จำนวนกะ เครื่องเดิม ผังโรงงาน สาธารณูปโภค และข้อกำหนดความปลอดภัยให้ทุกผู้เสนอราคา ระบุแผนเปลี่ยนรุ่นงานในอนาคต ขอคำตอบเป็นชื่อรุ่นจริง หลักฐานพิกัด โหลดและความเฉื่อยที่แต่ละแกนรับได้ ความเร็ว ความสามารถควบคุมประสาน ขอบเขตหมุนเมื่อใส่สาย อะไหล่ และบริการในพื้นที่
ก่อนรับเครื่อง ให้ทดสอบการเข้าถึงทุกแนวเชื่อมตัวแทน การชนระหว่างหมุน เงื่อนไขโหลด ความซ้ำของฟิกซ์เจอร์ คุณภาพเชื่อม รอบเวลา ฟังก์ชันนิรภัย และการกลับมาทำงานหลังไฟดับหรือหยุดผิดปกติ ตกลงรุ่นงาน เงื่อนไขเชื่อม จำนวนตัวอย่าง และเกณฑ์คุณภาพก่อนลงนาม สินค้าบางชนิดต้องตรวจขนาดหรือตรวจแบบไม่ทำลาย โดยฝ่ายคุณภาพต้องกำหนดเกณฑ์ รอยเชื่อมที่มองเห็นได้ยังไม่ใช่การรับรองผลิตจริง ระบุโปรแกรม ไฟล์สำรอง แบบวงจร รายการอะไหล่ ขั้นตอนบำรุง และการสอนพนักงานเป็นสิ่งส่งมอบ
ทบทวนก่อนสั่งซื้อสามขั้น
ขั้นแรก ตรวจความต่างระหว่างแบบกับชิ้นงานจริง ความแปรปรวนจากตัด ดัด หรือเชื่อมยึดไม่อาจแก้ด้วยการซื้อโพซิชันเนอร์ที่แม่นกว่าเพียงอย่างเดียว วิศวกรรม คุณภาพ และผลิตควรตกลงว่าฟิกซ์เจอร์ต้องชดเชยได้เท่าไร ขั้นที่สอง ทดลองการเคลื่อนที่ของข้อเสนอ ตรวจการล็อกชิ้นเล็กพร้อมกับโหลดสูงสุด การโก่งของชิ้นยาว ทางหลบหัวเชื่อมหลังชิ้นงาน และตำแหน่งกลับหลังเปลี่ยนงาน โมเดลดิจิทัลมักละสายและลวดจริง จึงต้องแยกรายการตรวจบนเครื่องจริง
ขั้นที่สาม ตรวจการทำงานประจำวัน ได้แก่ เช็กเครื่อง ทำความสะอาดฟิกซ์เจอร์ กลับจุดอ้างอิง ตอบสนองสัญญาณเตือน และเปลี่ยนอะไหล่ ฝ่ายซ่อมต้องเข้าถึงระบบขับอย่างปลอดภัย ฝ่ายผลิตต้องป้องกันการใส่ฟิกซ์เจอร์ผิดรุ่น ฝ่ายคุณภาพต้องผูกเงื่อนไขเชื่อมและผลตรวจเข้ากับชิ้นงานและล็อต การกำหนดก่อนสั่งช่วยลดงานเพิ่มตอนติดตั้ง
ในตารางเทียบราคา แยกคอลัมน์ตำแหน่งศูนย์ถ่วง ความเฉื่อย ช่วงการเคลื่อนที่ ช่วงเมื่อใส่ชุดสาย และการเชื่อมแบบประสาน ตรวจว่ารอบเวลาที่ผู้ซื้อคาดหวังตรงกับรอบเวลาที่ผู้ขายรับรองหรือไม่ ระบุผู้จัดหาชิ้นทดลอง ผู้จ่ายค่าทดสอบก่อนส่งและหน้างาน ผู้แก้โปรแกรม และเวลาตอบรับบริการในพื้นที่ หากข้อมูลขาด ให้ส่งคำถามเดียวกันทุกบริษัท ไม่เติมค่าด้วยการคาดเดา
ความผิดพลาดที่พบบ่อยและลำดับแก้ไข
เลือกจากน้ำหนักชิ้นงานอย่างเดียว: คำนวณมวลส่วนหมุน จุดศูนย์ถ่วง และความเฉื่อยรวมฟิกซ์เจอร์ แล้วเทียบทางเลือกลดน้ำหนักฟิกซ์เจอร์กับเปลี่ยนเครื่อง เอื้อมถึงแต่หัวเชื่อมเข้ามุมไม่ดี: จำลองใหม่พร้อมมุมที่ต้องการและแคลมป์ สายพันแกน: ทบทวนระยะหมุน ระบบจ่าย และลำดับกลับจุดอ้างอิงกับผู้ส่งมอบ รอบเวลาไม่ถึง: วัดเวลารอที่ไม่ใช่อาร์ก และปรับการโหลดหรือแคลมป์
ตำแหน่งแนวเชื่อมแกว่ง: ตรวจผิวอ้างอิง ลำดับแคลมป์ ความร้อนของฟิกซ์เจอร์ TCP และการคาลิเบรตแกนภายนอกก่อนโทษความแม่นยำหุ่นยนต์ เริ่มใหม่ช้า: ทำขั้นตอนกู้คืนอย่างปลอดภัยจากแต่ละตำแหน่งหยุดและฝึกทั้งช่างกับหัวหน้าผลิต บันทึกว่าปัญหาเกิดตรงรอยต่อของกระบวนการและอุปกรณ์ใด เพราะหลายกรณีไม่ได้เกิดจากชิ้นส่วนเดียว
ตัวอย่างการเลือกตามประเภทงาน
เชื่อมรอบวงถังและท่อ
งานทรงกระบอกต้องจัดแกนหมุนตรงกับแนวรอยต่อ รักษาความเร็วตามแนวเชื่อมและมุมหัวเชื่อม รอยต่อรอบนอกที่เรียบง่ายอาจใช้หนึ่งแกน แต่ถ้าต้องเชื่อมหน้าปลายหรือท่อแขนงในเซลล์เดียว อาจต้องมีแกนเอียง หากชิ้นงานไม่กลมจริง ฟิกซ์เจอร์ที่ตั้งศูนย์แล้วก็ไม่ทำให้แนวรอยต่ออยู่นิ่งระหว่างหมุน ควรวัดรูปทรงจริงและกำหนดช่องว่างที่ยอมรับกับวิธีติดตามแนว ท่อยาวที่รองรับสองปลายต้องคำนึงการขยายตัวจากความร้อนและการยึดของฟิกซ์เจอร์ การหมุนต่อเนื่องต้องตรวจทางกลับกระแสและชุดสายละเอียดกว่างานหมุนแล้วหยุด
โครงกล่องและขายึดที่เชื่อมหลายด้าน
เมื่อแนวเชื่อมสั้นกระจายหลายหน้า เวลาเดินหุ่นยนต์และเปลี่ยนท่าอาจมากกว่าเวลาอาร์ก เครื่องสองแกนอาจนำทุกหน้าออกมาได้ แต่แคลมป์ยังบังหัวเชื่อม ให้ทำตารางแต่ละแนวว่าแรงโน้มถ่วงควรอยู่ทิศใด หัวเชื่อมควรเข้าทางไหน ต้องมีที่ว่างหัวฉีดเท่าไร และเข้าถึงได้โดยไม่หมุนหรือไม่ นับจำนวนการเปลี่ยนท่า การยอมเชื่อมในท่าไม่ดีเพื่อประหยัดการหมุนครั้งหนึ่งอาจทำให้คุณภาพไม่นิ่ง ฝ่ายกระบวนการและคุณภาพต้องจัดลำดับความสำคัญ จำนวนท่าที่ใช้ได้จริงสำคัญกว่าช่วงแกนบนแค็ตตาล็อก
โครงสร้างหนักหรือยาว
ชิ้นส่วนเครื่องจักรก่อสร้างและโครงยาวต้องพิจารณาการโก่งระหว่างจุดรองรับ โหลดไม่สมดุล และท่ายก ไม่ใช่แค่มวลรวม เทียบแบบยึดปลายเดียวกับรองรับสองด้าน และคำนวณแรงลงพื้น เมื่อหมุน ส่วนยื่นอาจเข้าใกล้รั้วหรือฐานหุ่นยนต์ ต้องมีตัวนำระหว่างวางงานและป้องกันการตกก่อนล็อก หากฟิกซ์เจอร์เดียวใช้ทั้งยกและเชื่อม ให้ระบุชัดว่าอุปกรณ์ใดรับน้ำหนักในแต่ละช่วง ความสามารถเครนและเส้นทางขนย้ายต้องอยู่ใน RFQ
งานหลายรุ่นปริมาณน้อยกับงานปริมาณมาก
งานหลายรุ่นให้ความสำคัญกับการเรียกโปรแกรม กลับจุดอ้างอิง เปลี่ยนฟิกซ์เจอร์ และความปลอดภัยระหว่างเปลี่ยนงานมากกว่าความเร็วหมุนสูงสุด ฟิกซ์เจอร์ที่ใช้หน้าติดตั้งร่วมต้องมีฐานอ้างอิงซ้ำและป้องกันใส่ผิด งานปริมาณมากต้องดูทั้งวินาทีต่อรอบและความถี่หยุดเพื่อทำความสะอาดหรือเปลี่ยนวัสดุสิ้นเปลือง คำนวณประโยชน์จากชั่วโมงผลิตรายกลุ่มสินค้า ไม่ใช่ค่าเฉลี่ยเดียว หากคาดว่าจะขยายกำลังผลิต ควรเผื่อพื้นที่สำหรับสถานีที่สองหรือระบบลำเลียงภายหลัง แต่พิจารณาความคุ้มค่าของการซื้อครั้งแรกแยกต่างหาก
ตัวอย่างเหล่านี้เป็นสมมติฐานสำหรับคัดกรอง ไม่ใช่กฎตายตัวตามชื่อชิ้นงาน รูปทรงรอยต่อและฟิกซ์เจอร์อาจเปลี่ยนข้อสรุป ต้องตรวจโหลด การเข้าถึง และทดลองเชื่อมกับชิ้นงานจริงก่อนตัดสินใจ
ตรวจเงื่อนไขติดตั้งในโรงงานไทย
แม้เป็นเซลล์มาตรฐานนำเข้า ก็ต้องตรวจพื้นที่จริง นำค่ารับน้ำหนักพื้น ตำแหน่งพุก ความเรียบพื้น ช่องทางเดิน ทางเข้าเครนหรือรถยก และเครื่องข้างเคียงมาซ้อนในผัง พิกัดโพซิชันเนอร์ที่เพียงพอไม่ช่วยหากวางชิ้นงานอย่างปลอดภัยไม่ได้ รวมระบบดูดฟูม กำลังไฟ ลมอัด แก๊สปกคลุม การสื่อสาร และวิธีตัดแยกพลังงานเมื่อซ่อมบำรุงในขอบเขต ตรวจสภาพอากาศและอุณหภูมิจริงเทียบกับขีดจำกัดผู้ผลิต แทนการกำหนดระดับป้องกันเดียวให้ทุกโรงงาน
สำหรับเครื่องนำเข้า ยืนยันผู้ติดตั้งและทดสอบ สถานที่เก็บอะไหล่ และผู้เข้าบริการในพื้นที่เมื่อขัดข้อง ตารางงานต้องแยกทำฐานราก ขนส่ง เดินสาย สอนหุ่นยนต์ ปรับเงื่อนไขเชื่อม ทดสอบความปลอดภัย อนุมัติคุณภาพ และสอนพนักงาน วันเครื่องมาถึงไม่ใช่วันเริ่มผลิต ตรวจไฟและขั้วต่อที่ใช้จริง ป้ายตู้ควบคุม และภาษาคู่มือซ่อมเพื่อให้โรงงานดูแลได้หลังรับมอบ
ในสัญญาบริการให้แยกการถามปกติ การช่วยเมื่อหยุดฉุกเฉิน การสั่งอะไหล่ และการแก้โปรแกรม ระบุผู้ติดต่อ เวลาบริการ เงื่อนไขรีโมต และขอบเขตการเข้าหน้างาน หากช่างโรงงานเปลี่ยนสายหรือเซ็นเซอร์เอง การฝึกต้องรวมเครื่องมือ ขั้นตอนปลอดภัย และการตรวจจุดอ้างอิงหลังเปลี่ยน อัตราการเดินเครื่องขึ้นกับวิธีกู้คืนพอ ๆ กับสมรรถนะตัวเครื่อง
กำหนดการควบคุมการเปลี่ยนแปลงหลังติดตั้งด้วย ตกลงว่าการแก้ฟิกซ์เจอร์ แบบชิ้นงาน เพิ่มแนวเชื่อม หรือแก้โปรแกรม ต้องจำลองและทวนสอบใหม่เมื่อใด ชิ้นส่วนที่เพิ่มไกลจากแกนหมุนอาจกระทบความเฉื่อยมากแม้น้ำหนักเพิ่มน้อย อัปเดตการคำนวณโหลดและประเมินความปลอดภัยควบคู่แบบ เพื่อให้ผู้รับผิดชอบรุ่นต่อไปทราบขอบเขตใช้งานที่อนุมัติ
เก็บข้อมูลหลังเริ่มผลิตจริง
ช่วงสัปดาห์แรกให้บันทึกแยกตามรุ่นสินค้า ทั้งเวลาเริ่มโหลดถึงล็อกเสร็จ เวลาหุ่นยนต์รอ เวลาแกนภายนอกเคลื่อน เวลาอาร์ก เวลาทำความสะอาด และเวลาถอดงาน เมื่อรอบเวลาไม่ถึงเป้า จะเห็นว่าต้องปรับตรงไหน ผูกการแก้แนวเชื่อม ตำแหน่งข้อบกพร่อง การเปลี่ยนฟิกซ์เจอร์ และสัญญาณเตือนกับรหัสสินค้า ตรวจความแปรปรวนชิ้นงาน การสึกของหัวเชื่อม และความล่าช้ากระบวนการต้นทางก่อนสรุปว่าโพซิชันเนอร์เป็นสาเหตุ
ควบคุมการแก้แบบสินค้า เปรียบเทียบรุ่นใหม่กับช่วงขนาด จุดศูนย์ถ่วง และความเฉื่อยที่อนุมัติไว้ ถ้าเกินช่วง ให้ผู้ส่งมอบประเมินใหม่ ชิ้นที่หน้าตาคล้ายกันอาจใส่ฟิกซ์เจอร์ผิด จึงควรมีพินกำหนดและการระบุรหัส จัดแผนตรวจเกียร์ เบรก ตลับลูกปืน สาย จุดอ้างอิง และหน้าเพลทยึดตามคู่มือผู้ผลิตและการใช้งานจริง แยกการตรวจต้นกะของพนักงานจากงานบำรุง และเก็บประวัติรุ่นโปรแกรมกับแบบฟิกซ์เจอร์
เหตุใดต้องทดสอบชิ้นต้นแบบและชิ้นผลิตจริง
ชิ้นต้นแบบมักถูกเตรียมอย่างดีโดยผู้มีประสบการณ์และมีขนาดดีกว่าชิ้นทั่วไป ให้ลองชิ้นจากสายผลิตจริง ผู้โหลดต่างคน ชิ้นเบาที่สุด และชิ้นยาวที่สุดควบคู่กับชิ้นหนักที่สุด หากทดลองทุกแบบเต็มรูปแบบไม่ได้ ให้บันทึกเหตุผลว่าชิ้นตัวแทนครอบคลุมช่วงผลิตอย่างไร เกณฑ์รับมอบควรรวมขนาด การหลอมลึก ข้อบกพร่อง สะเก็ด การบิด และการสอบกลับตามข้อกำหนดสินค้า ไม่ดูเพียงหน้าตาแนวเชื่อม รายการที่ไม่ผ่านต้องมีผู้แก้ กำหนดเวลา และเงื่อนไขทดสอบซ้ำ จุดหมายคือผลิตชิ้นงานดีได้ซ้ำอย่างปลอดภัยภายใต้เงื่อนไขที่ตกลงกัน
คำถามที่พบบ่อยเกี่ยวกับโพซิชันเนอร์หุ่นยนต์เชื่อม
ควรเผื่อน้ำหนักบรรทุกกี่เปอร์เซ็นต์?
ไม่มีเปอร์เซ็นต์เดียวใช้ได้ทุกเครื่อง นิยามพิกัด ระยะเยื้องศูนย์ ความเฉื่อย ความเร่ง และเวลาทำงานต่างกันตามรุ่น รวมมวลทุกชิ้นที่หมุน แล้วส่งจุดศูนย์ถ่วงและความเฉื่อยทุกแกนพร้อมรอบการทำงานให้ผู้ผลิตตัดสินความเหมาะสม หากฟิกซ์เจอร์ยังไม่เสร็จ ให้ระบุช่วงน้ำหนักเผื่อไว้
เลือกหนึ่งแกนหรือสองแกนดี?
ดูว่ารูปแบบใดนำแนวเชื่อมจริงมาอยู่ในมุมหัวเชื่อมที่ใช้ได้ ถ้าแกนเดียวทำครบได้ โครงสร้างจะเรียบง่ายกว่า หากยังมีแนวที่มุมไม่ดีหรือถูกบัง จึงพิจารณาแกนเอียง ตรวจด้วยชิ้นงานตัวแทนพร้อมหุ่นยนต์และฟิกซ์เจอร์
โพซิชันเนอร์เชื่อมราคาเท่าไร?
ต้นทุนติดตั้งขึ้นกับโหลด จำนวนแกน สถานี ฟิกซ์เจอร์ การเชื่อมต่อระบบควบคุม อุปกรณ์นิรภัย และงานติดตั้ง ส่งสเปกชุดเดียวให้หลายบริษัทและเทียบขอบเขตเดียวกัน พิกัดโหลดที่เผยแพร่ไม่เพียงพอสำหรับคาดเดาราคารวม
เพิ่มเข้าเซลล์หุ่นยนต์เชื่อมเดิมได้ไหม?
อาจทำได้ แต่ต้องตรวจการรองรับแกนภายนอก ฟังก์ชันประสาน ไลเซนส์ จำนวนแกน ไฟ สาย ระบบนิรภัย และระยะเอื้อม ส่งหมายเลขเครื่อง รุ่นคอนโทรลเลอร์ เวอร์ชันซอฟต์แวร์ และแบบเซลล์ให้ผู้รวมระบบพิจารณา
ต้องหมุนชิ้นงานขณะเชื่อมเสมอหรือไม่?
ไม่จำเป็นถ้ารอยต่อและคุณภาพยอมให้หมุนไปตำแหน่งแล้วหยุดเชื่อม แต่หากต้องเชื่อมรอบวงอย่างต่อเนื่อง ให้ตรวจการควบคุมประสาน ทางกลับกระแส ชุดสาย มุมหัวเชื่อม และคุณภาพเชื่อมร่วมกัน
สรุป
การเลือกโพซิชันเนอร์หุ่นยนต์เชื่อมต้องตรวจน้ำหนัก จุดศูนย์ถ่วง ความเฉื่อย จำนวนแกน การเข้าถึงของหุ่นยนต์ ฟิกซ์เจอร์ การควบคุม รอบเวลา ความปลอดภัย และบริการกับชิ้นงานตัวแทนชุดเดียวกัน กำหนดแนวเชื่อมก่อน คำนวณโหลดส่วนหมุนทั้งหมด แล้วตรวจเซลล์ด้วยการจำลองและทดลองจริง วิธีนี้ทำให้เทียบใบเสนอราคาและตั้งเกณฑ์รับมอบได้ชัดเจน
TOMAS TECH ช่วยโรงงานในไทยจัดข้อมูลชิ้นงาน ฟิกซ์เจอร์ และข้อจำกัดหน้างานได้ตั้งแต่ช่วงวางแผนเซลล์เชื่อม หากต้องการทบทวนแบบชิ้นงานและเป้าหมายรอบเวลาก่อนเลือกรุ่น สามารถส่งข้อมูลเบื้องต้นผ่านหน้าติดต่อเรา


