


AGV แบบวิ่งลอดใต้รถเข็นสามารถเข้าใต้รถเข็น ยกขึ้น แล้วเคลื่อนย้ายระหว่างกระบวนการผลิตได้ แต่ความเหมาะสมไม่ได้ขึ้นกับความสูงของตัวรถเพียงอย่างเดียว ต้องตรวจรถเข็นและแคริเออร์จริง ช่วงชักของชุดยก น้ำหนักและจุดศูนย์ถ่วง สภาพพื้น ความแม่นยำในการเทียบจอด เซนเซอร์นิรภัย การเชื่อมต่อกับเครื่องจักร และวิธีนำรถออกเมื่อเกิดเหตุขัดข้อง ให้มองรถ AGV แคริเออร์ ระบบจัดการฟลีต ฟังก์ชันความปลอดภัย และความพร้อมของโรงงานเป็นระบบขนถ่ายเดียวกัน
บทความนี้เน้นรถที่สอดเข้าใต้รถเข็นแล้วยกจากด้านล่าง ไม่ได้ทบทวนหลักการ AGV ทั่วไป รถลากพ่วง หรือ AMR ที่รับของจากสายพาน หากต้องการตัดสินใจจัดซื้อ ให้เริ่มจากการทดลองวิ่งรับส่งด้วยรถเข็นจริงบนเส้นทางจริงก่อนเปรียบเทียบตัวเลขในแค็ตตาล็อก
เริ่มจากการทดลองวิ่งรับส่งในสภาพการผลิต
ทดลองครบหนึ่งรอบตั้งแต่รับคำสั่ง เข้าใต้รถเข็น ยก วิ่งตามเส้นทางตัวอย่าง เทียบจอด ส่งมอบ และกลับมาโดยไม่มีโหลด ทดสอบโหลดปกติ โหลดใกล้ขีดจำกัดที่อนุมัติ โหลดเยื้องศูนย์ ความแตกต่างของขนาดรถเข็น รอยต่อพื้น จุดตัดคนเดิน และกรณีสื่อสารหรือเซนเซอร์ผิดปกติ บันทึกเงื่อนไขและผลทุกครั้ง การสาธิตที่วิ่งสำเร็จเพียงครั้งเดียวไม่ใช่เกณฑ์รับมอบ
เป้าหมายคือค้นหาความต่างระหว่างแบบกับหน้างาน รถอาจวิ่งได้ดีแต่ติดโครงรถเข็น เครื่องจักรปลายทางตรวจจับโหลดไม่ได้ หรือพนักงานไม่มีวิธีกู้คืนอย่างปลอดภัยหลังหยุดฉุกเฉิน ต้องกำหนดก่อนว่างานใดจะทำอัตโนมัติและงานใดยังต้องใช้การตัดสินใจหรือการซ่อมบำรุงโดยคน
กำหนดหน่วยขนส่งและรูปแบบการทำงาน
ระบุต้นทาง ปลายทาง ประเภทรถเข็น ขนาดและน้ำหนักชิ้นงาน จุดศูนย์ถ่วง จำนวนต่อรอบ จังหวะการผลิต ช่วงเติมวัตถุดิบสูงสุด การคืนรถเข็นเปล่า และจำนวนกะ สังเกตคิว จุดจอดชั่วคราว การเปลี่ยนรุ่น การทำความสะอาด และเวลาหยุดเครื่องด้วย ไม่ควรดูเพียงจำนวนเที่ยวต่อวัน
กำหนดว่าจะขนรถเข็นอย่างเดียวหรือขนรถเข็นพร้อมชิ้นงาน ระบุความแตกต่างระหว่างรถเข็นเปล่ากับรถเข็นบรรทุก ใช้เลขแบบและขนาดที่วัดจริงแทนชื่อเรียกในหน้างาน บันทึกโครงใต้ท้อง ขา ค้ำยัน ล้อ ลูกปัดเชื่อม และการดัดแปลงที่ผ่านมา รวมถึงผู้รับผิดชอบในการเรียกงาน จัดลำดับ ยืนยันการรับ และอนุมัติการกู้คืน
ดูบทความ AGV คืออะไร: พื้นฐานสำหรับผู้เริ่มต้น สำหรับคำศัพท์และภาพรวมทั่วไป ส่วนบทความนี้เจาะเงื่อนไขความเข้ากันได้ของรถเข็นและการส่งมอบ
วัดช่องลอดเป็นระยะเผื่อขณะเคลื่อนที่
อย่าวัดเฉพาะความสูงด้านบนของตัวรถ ต้องวางภาพตัดขวางของรถเข็นซ้อนกับตัวรถ ชุดยก และตำแหน่งสแกนเนอร์ ตรวจทิศทางเข้า ความกว้างระหว่างขา ทิศทางล้อ ลูกปัดเชื่อม การแอ่นเมื่อบรรทุก และความไม่เรียบของพื้น วัดรถเข็นหลายคันเพื่อเห็นค่าคลาดเคลื่อน ตรวจทั้งช่วงเข้า ยก และวิ่ง รวมถึงขณะผ่านรอยต่อพื้น
ถามผู้ขายว่าค่าระยะต่ำสุดที่ระบุวัดจากจุดใด ใช้โหลดและตำแหน่งยกแบบใด รวมพื้นสภาพใดไว้หรือไม่ ระยะนั้นทำให้ขาและล้อของรถเข็นไม่บังระนาบสแกนเนอร์นิรภัยหรือไม่ รวมค่าคลาดเคลื่อนรถเข็นและการขยับของพื้นแล้วหรือยัง ยืนยันทั้งในแบบและกับอุปกรณ์จริง
คู่มือการใช้งานของ OMRON OL-450S ยกตัวอย่างเฉพาะรุ่นว่า ต้องมีช่องใต้ฐานสูงสุด 190 มม. เมื่อลิฟต์อยู่ตำแหน่งสูงสุด เพื่อให้ล้อหรือขาของแคริเออร์ไม่บังระนาบสแกนเนอร์นิรภัยของรุ่นนั้น ตัวเลขนี้ไม่ใช่มาตรฐานทั่วไปสำหรับ AGV แบบวิ่งลอด ต้องตรวจเรขาคณิตของรถ แคริเออร์ และตำแหน่งเซนเซอร์ในโครงการจริง
หากต้องดัดแปลงรถเข็น ให้ตรวจความแข็งแรงของโครง รอยเชื่อม ตำแหน่งล้อ จุดศูนย์ถ่วง การยึดโหลด และท่าทางการเข็นด้วย ไม่ใช่เพิ่มช่องว่างใต้ท้องอย่างเดียว ให้ฝ่ายผลิต คุณภาพ ความปลอดภัย และซ่อมบำรุงร่วมทบทวนแบบ

ทำมาตรฐานแคริเออร์และจุดยก
หากมีรถเข็นหลายแบบ ให้ทำตารางจับคู่เลขรถเข็น รถ AGV สูตรโหลด และสถานีส่งมอบ หากทำได้ควรกำหนดอินเทอร์เฟซแคริเออร์ร่วม เช่น ช่องเข้า พื้นผิวสัมผัส จุดยก และตำแหน่งอ้างอิงของล้อ ตรวจว่าฐานยกสัมผัสโครงที่แข็งแรง กระจายน้ำหนักสมดุล และไม่ลื่น สี น้ำมัน เศษโลหะ หรือวัสดุบรรจุภัณฑ์ที่จุดสัมผัสอาจเปลี่ยนสภาพการยึดเกาะได้
ตรวจว่าล้อยกพ้นพื้นทั้งหมดหรือยังแตะพื้นบางส่วน การยกพ้นอาจลดการติดขัดของล้อแต่ทำให้จุดศูนย์ถ่วงสูงขึ้น ส่วนการแตะพื้นบางส่วนอาจเกิดแรงต้านและทำให้โหลดขยับขณะเลี้ยว ต้องทดสอบการออกแบบจริงด้วยรถเข็นผลิตจริง
กำหนดช่วงยก เสถียรภาพ และระดับส่งมอบ
กำหนดระยะยกโดยคำนึงถึงพื้นไม่เสมอ การบิดของล้อ การแอ่นของโครง ความสูงเครื่องจักรปลายทาง และค่าคลาดเคลื่อนในการจัดตำแหน่ง ความสูงที่ต้องยกเพื่อไม่ให้สัมผัสพื้นระหว่างวิ่งแตกต่างจากความสูงที่ใช้วางของบนเครื่องจักรหรือสายพาน ตรวจการเอียง การเลื่อน พื้นที่รองรับ และการขยับของโหลดขณะเร่ง หยุด และเลี้ยว กำหนดว่าจะล็อกการวิ่งจนกว่าชุดยกอยู่ในตำแหน่งปลอดภัยหรือไม่
พิกัดรับน้ำหนักเพียงอย่างเดียวไม่ยืนยันว่าใช้งานได้ ตรวจน้ำหนักสูงสุด ขอบเขตจุดศูนย์ถ่วง โหลดสูง โหลดเยื้องข้าง และข้อจำกัดทั้งตอนยกและตอนวิ่ง ขอเงื่อนไขประกอบทุกตัวเลข อย่านำตัวเลขจากรุ่นหนึ่งไปใช้กับอีกรุ่นหรืออนุมานจากการสาธิตที่ไม่มีโหลด
ที่สถานีส่งมอบ ให้กำหนดสัญญาณเมื่อถึง หยุด จัดแนว รับโหลดเสร็จ และอนุญาตให้ออก หากเครื่องปลายทางรับโหลดไม่ได้ รถจะรอ ถอยไปจุดพักปลอดภัย หรือเรียกพนักงาน ต้องตกลงให้ชัด ทดสอบการเทียบจอดซ้ำหลายครั้งกับรถเข็นและสภาพเส้นทางต่างกัน เกณฑ์ยอมรับควรอิงค่าคลาดเคลื่อนที่อุปกรณ์ปลายทางรับได้ ไม่ใช่ตัวเลขในโบรชัวร์รถเพียงอย่างเดียว
สำรวจพื้นและเส้นทาง
เดินตรวจเส้นทางทั้งหมดและทำแผนที่รอยต่อ ขั้นต่าง ผิวเคลือบเสีย ตะแกรง รางระบายน้ำ แผ่นโลหะ ทางลาด น้ำ น้ำมัน ฝุ่น และจุดพื้นยุบ สภาพพื้นส่งผลต่อแรงยึดเกาะ ความแม่นยำในการจอด การหมุนของรถ ประสิทธิภาพเซนเซอร์ และการเคลื่อนของรถเข็น รอยต่อที่ตัดเฉียงอาจสร้างแรงสั่นต่างจากการข้ามตรง ตรวจว่าจะเปลี่ยนเส้นทาง ซ่อมพื้น หรือกำหนดมุมและความเร็วข้ามได้หรือไม่
ทดสอบสภาพที่เกี่ยวกับการทำความสะอาดและกระบวนการจริง ไม่ใช่เฉพาะพื้นแห้ง ขอให้ผู้ผลิตยืนยันขอบเขตอุณหภูมิ ฝุ่น ความชื้น และสารเคมีเป็นลายลักษณ์อักษร แล้วกำหนดการตรวจและทำความสะอาดในแผนบำรุงรักษา
วางเส้นทางคน รถโฟล์คลิฟต์ รถลาก ทางออกฉุกเฉิน ประตูเครื่องจักร จุดพักวัสดุ และพื้นที่ทำความสะอาดทับลงบนแผนเส้นทาง ทุกจุดตัดต้องกำหนดสิทธิ์ผ่าน วิธีมองเห็น การหยุด พื้นที่กู้คืน และผู้อนุมัติให้เริ่มใหม่ การตีเส้นบนพื้นอย่างเดียวไม่แยกเส้นทาง หากรถเข็นหรือ WIP ล้ำเข้ามาเป็นประจำ

ตรวจความปลอดภัยกับรถเข็นและโหลดจริง
ขาหรือล้อรถเข็นอาจบังสแกนเนอร์นิรภัย ตรวจสภาพรถเปล่า ระหว่างเข้า ระหว่างยก ขณะยกสูง ขณะบรรทุก และเมื่อวางไม่ตรง รวมสิ่งกีดขวางที่อยู่หลังรถเข็น หากโหลดทำให้พื้นที่ป้องกันเปลี่ยน ให้ประเมินมาตรการร่วม เช่น แยกเส้นทาง ป้องกันที่เครื่องจักร จำกัดความเร็ว หรือจำกัดการเข้าถึง ตรวจระยะหยุดในสภาพจริง เพราะขึ้นกับความเร็ว น้ำหนัก แรงเสียดทานพื้น เวลาตอบสนอง และวงจรหยุด
ISO 3691-4:2023 ระบุข้อกำหนดและวิธีตรวจยืนยันความปลอดภัยสำหรับรถอุตสาหกรรมไร้คนขับและระบบ ตัวอย่างรวม AGV, AMR, รถเข็นนำทางอัตโนมัติ และ under-cart หน้า ISO แสดงฉบับปี 2023 ว่าเผยแพร่แล้วและกำลังพิจารณาปรับปรุง ตรวจฉบับที่ใช้ กฎหมายท้องถิ่น และผู้รับผิดชอบการประเมินของแต่ละโครงการ
VDA 5050 เป็นอินเทอร์เฟซสื่อสารระหว่างหุ่นยนต์เคลื่อนที่กับระบบจัดการฟลีต เวอร์ชัน 3.0 ประกาศเมื่อ 20 เมษายน 2026 เพิ่มแนวคิดโซนสำหรับหุ่นยนต์นำทางอิสระและการแชร์เส้นทาง พร้อมคงแนวทางเส้นทางกำหนดล่วงหน้าและคอร์ริดอร์หลบสิ่งกีดขวางไว้ เป็นทางเลือกด้านการเชื่อมต่อ ไม่ใช่ข้อบังคับสำหรับทุกโครงการ และไม่แทนมาตรฐานหรือการตรวจสอบความปลอดภัย เอกสารเทคนิคระบุชัดว่าไม่ใช่มาตรฐานความปลอดภัย
แยกฟังก์ชันนิรภัยออกจากข้อความปกติของฟลีต บันทึกว่าเซนเซอร์ วงจร ตัวควบคุม และการรีเซ็ตใดทำให้แต่ละฟังก์ชันป้องกันทำงาน คำสั่งหยุดจากฟลีตไม่ได้พิสูจน์ว่าฟังก์ชันหยุดนิรภัยได้รับการตรวจยืนยันแล้ว
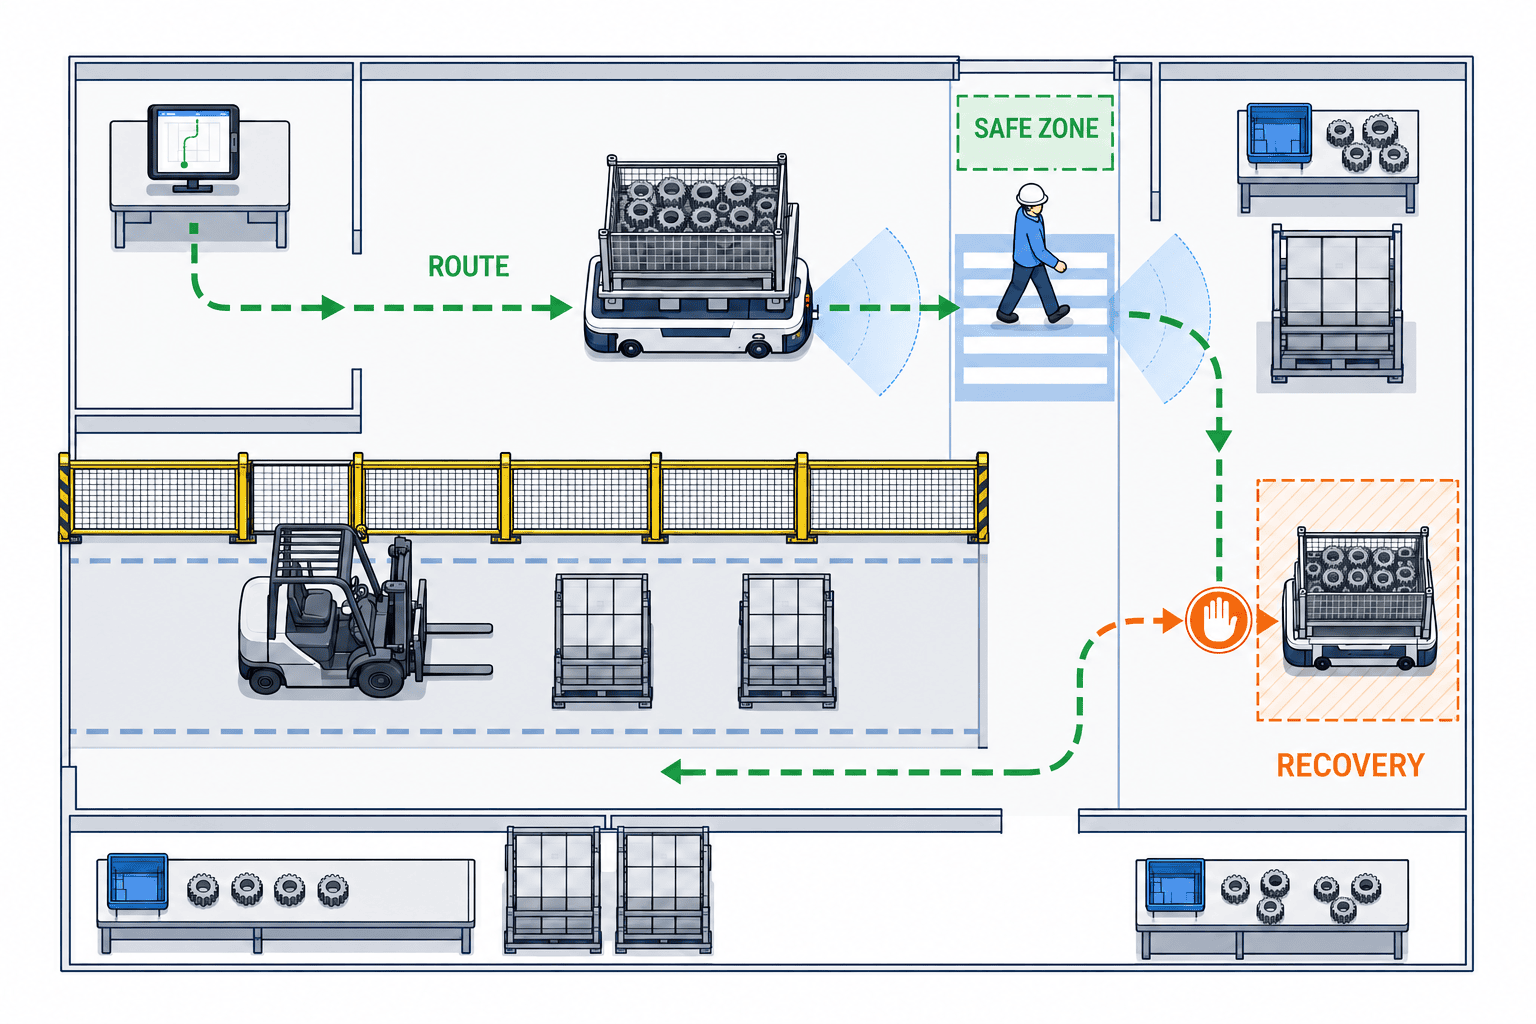
กำหนดระบบฟลีต การเชื่อมต่อ และสถานะผิดปกติ
วาดขอบเขตของการควบคุมรถ ระบบจัดการฟลีต MES/ERP หรือแท็บเล็ตเรียกงาน เครื่องจักรปลายทาง เครือข่าย และฟังก์ชันนิรภัย รถควบคุมการเคลื่อนที่และชุดยกเฉพาะคัน ฟลีตจัดสรรงานและจัดการจราจร ระบบธุรกิจเรียกการขนส่ง เครื่องจักรอนุญาตให้ส่งมอบ ต้องกำหนดผู้รับผิดชอบและพฤติกรรมเมื่อแต่ละส่วนขัดข้อง
หากใช้ VDA 5050 ให้กำหนดเวอร์ชันที่แน่นอน ซอฟต์แวร์รถและฟลีต ข้อความและฟังก์ชันที่รวม การจัดการข้อผิดพลาด ความเข้ากันได้ และกรณีทดสอบรับมอบ คำโฆษณาว่า “รองรับ VDA 5050” ไม่ได้แปลว่ารองรับทุกฟังก์ชันของเวอร์ชันที่ต้องการ การเปลี่ยนแปลงใน 3.0 ควรเป็นข้อมูลสำหรับทบทวนอินเทอร์เฟซ ไม่ใช่ข้อกำหนดการปฏิบัติตามแบบเหมารวม
ทำแผนสถานะสำหรับเครือข่ายขาด ระบบฟลีตหยุด ปลายทางไม่ว่าง เครื่องไม่รับโหลด ตรวจจับโหลดไม่ตรง ลิฟต์ค้าง เซนเซอร์สกปรก แบตเตอรี่ต่ำ คนแทรกแซง และคำสั่งซ้ำ ระบุจุดหยุด วิธีประคองโหลด ผู้รับแจ้ง และผู้อนุมัติให้ทำงานต่อ ทดสอบส่งคำสั่งซ้ำและการกู้คืนเพื่อไม่ให้เกิดการส่งซ้ำหรือรายงานจบงานผิด
รถที่ติดค้างต้องกู้คืนได้อย่างปลอดภัย กำหนดสิทธิ์โหมดแมนนวล การรองรับโหลด การลากหรือเข็นที่อนุญาต การตัดแยกพลังงาน การบันทึกเหตุ และการตรวจซ้ำก่อนเริ่ม จัดพื้นที่ เครื่องมือ การฝึก และช่องทางยกระดับปัญหาสำหรับทุกกะ อย่าคิดว่าบริการระยะไกลของผู้ขายพร้อมตลอดเวลาที่โรงงานผลิต
ประเมินกำลังขนส่งจากรอบเวลาที่วัดได้
อย่าคำนวณจำนวนรถจากความเร็วสูงสุดอย่างเดียว รอบจริงรวมเวลาเรียกและจัดรถ วิ่งเปล่า เข้าใต้รถ เทียบจอด ยก รอเครื่อง รับส่ง ออก การจราจร ชาร์จ และคิวชาร์จ วัดช่วงเวลาคำสั่งสูงสุดและเวลารอสูงสุดที่กระบวนการยอมรับได้ บันทึกการกระจายของเวลารอบ สาเหตุแทรกแซง และความผิดพลาดตามประเภทรถเข็น ไม่ใช่ค่าเฉลี่ยการวิ่งอย่างเดียว
หากกำลังไม่พอ ให้พิจารณารูปเส้นทาง การปรับสมดุลงาน ขนาดชุดเรียก จุดพัก และการส่งมอบ ก่อนเพิ่มความเร็ว กรณีลงทุนควรเทียบช่วงเวลาเดียวกันและรวมงานตรวจติดตาม ชาร์จ บำรุงรักษา และแก้เหตุขัดข้อง หลีกเลี่ยงเปอร์เซ็นต์ประหยัด ระยะคืนทุน หรือ ROI ที่ไม่มีหลักฐาน
สิ่งที่ควรอยู่ในข้อกำหนดจัดซื้อ
ระบุแบบรถเข็นและช่วงค่าที่วัด น้ำหนักและจุดศูนย์ถ่วงของชิ้นงาน ผลสำรวจพื้น เส้นทางและจุดตัด ความสูงและค่าคลาดเคลื่อนส่งมอบ ลำดับยก สภาพแวดล้อม ชั่วโมงทำงาน จำนวนรถ และแผนชาร์จ ระบุระบบเชื่อมต่อ เวอร์ชันอินเทอร์เฟซ รายการสัญญาณ สถานะผิดปกติ วิธีคืนสภาพ และสิทธิ์เข้าดูบันทึก
เรื่องความปลอดภัยให้ระบุกฎหมายและมาตรฐานที่ใช้ ผู้รับผิดชอบประเมินความเสี่ยง โครงสร้างสแกนเนอร์ วิธีตรวจระยะหยุด โหมดแมนนวล และบันทึกรับมอบหน้างาน ระบุเอกสารที่ต้องส่ง ผู้ตรวจทาน และเกณฑ์ผ่าน แทนการเขียนชื่อมาตรฐานแล้วปล่อยให้ผู้ขายตีความเอง รวมอะไหล่ บริการในประเทศ เวลาตอบสนอง การอัปเดต ซิเคียวริตี้ สำรองและกู้คืน การฝึก คู่มือ แบบไฟฟ้า และเอกสารอินเทอร์เฟซ
รายการตรวจ FAT และ SAT
| รายการทดสอบ | สิ่งที่ตรวจ | หลักเกณฑ์รับมอบ |
|---|---|---|
| เข้าและออกใต้รถเข็น | ช่องแคบ/กว้าง ขา ทิศทางล้อ | ไม่ชนหรือติดขัด เข้าได้ตามข้อกำหนด |
| ยกและประคองโหลด | ช่วงยก โหลดเยื้อง การยึด | เสถียรในเงื่อนไขอนุมัติและบันทึกเหตุขัดข้อง |
| วิ่งและเทียบจอด | พื้นจริง รอยต่อ เลี้ยว จุดหยุด | หยุดซ้ำในค่าคลาดเคลื่อนส่งมอบที่ตกลง |
| ครอบคลุมสแกนเนอร์ | สภาพรถเปล่า/บรรทุก/ยกและสิ่งบัง | มีหลักฐานทดสอบฟังก์ชันป้องกันตามตกลง |
| เชื่อมต่อเครื่องจักร | ถึง อนุญาต จบงาน หมดเวลา | ความไม่ตรงกันเข้าสถานะผิดปกติที่ปลอดภัย |
| เครือข่าย/พลังงาน | ขาดสัญญาณ คืนระบบ แบตต่ำ ส่งซ้ำ | ไม่มีงานซ้ำหรือเริ่มใหม่โดยไม่คาดคิด |
| กู้คืนด้วยมือ | สิทธิ์ รองรับโหลด บันทึก เริ่มใหม่ | ผู้ผ่านฝึกทำตามขั้นตอนที่กำหนดได้ |
ก่อน FAT ให้ตกลงรถเข็น โหลด เส้นทาง และเกณฑ์ผ่านที่ลงนามร่วมกัน บันทึกความรุนแรง ผู้รับผิดชอบ มาตรการชั่วคราว กำหนดเสร็จ และการทดสอบซ้ำ ใน SAT ให้ทำกรณีที่เกี่ยวข้องบนพื้น เครือข่าย เครื่องจักร และกะจริง ผู้ปฏิบัติงานต้องสาธิตการเรียก ยกเลิก ตรวจเหตุ และกู้คืน การเข้าอบรมอย่างเดียวไม่ยืนยันว่าทำงานได้
ตัวอย่างแผนทดลอง 90 วัน
นี่เป็นตัวอย่างการวางแผน ไม่ใช่ระยะเวลามาตรฐานของผลิตภัณฑ์หรือคำรับรองว่าติดตั้งเสร็จในเวลานี้ ปรับตามขอบเขตการประเมินความปลอดภัยและงานเปลี่ยนแปลงโรงงาน
| ช่วงเวลา | งานหลัก | ประตูตัดสินใจ/หลักฐาน |
|---|---|---|
| สัปดาห์ 1–2 | สังเกตงาน สำรวจรถเข็น พื้น เส้นทาง และเจ้าของงาน | ข้อมูลฐาน กระบวนการเป้าหมาย รายการความเสี่ยง |
| สัปดาห์ 3–4 | อนุมัติรูปแคริเออร์ อินเทอร์เฟซ แนวคิดความปลอดภัย แผนทดสอบ | ข้อกำหนดและเกณฑ์ FAT/SAT |
| สัปดาห์ 5–6 | ทดลองวิ่ง FAT และกรณีผิดปกติ | บันทึกปัญหาและผลทดสอบซ้ำ |
| สัปดาห์ 7–8 | ติดตั้ง เตรียมเส้นทาง ฝึก และทำ SAT | หลักฐานหน้างาน บันทึกฝึก อนุญาตเดินระบบ |
| สัปดาห์ 9–12 | ใช้เฉพาะบางกะ วัดความล่าช้าและการแทรกแซง | บันทึกประจำวันและทบทวนรายสัปดาห์ |
| สัปดาห์ 13 | ทบทวนการปฏิบัติ ความปลอดภัย ซ่อมบำรุง และต้นทุน | ตัดสินใจเดินต่อ ปรับ หรือขยาย |
จำกัดเส้นทาง กะ และชนิดโหลดช่วงเริ่ม บันทึกคำสั่ง งานเสร็จ ความล่าช้า การแทรกแซง สาเหตุหยุด โหลดผิดปกติ เหตุเกือบเกิดอุบัติเหตุ และการชาร์จ กำหนดเกณฑ์ท้องถิ่นก่อนเริ่ม ไม่ใช้ตัวเลขสำเร็จทั่วไป และห้ามขยายระบบเมื่อยังมีประเด็นความปลอดภัยสำคัญที่ไม่แก้ไข
เช็กลิสต์สำรวจหน้างาน
- ระบุรถเข็นแต่ละประเภทและวัดมากกว่าหนึ่งคัน
- บันทึกโครงใต้ท้อง ช่องขา ล้อ ชิ้นงาน และช่องว่างเมื่อบรรทุก
- ตรวจโหลดเปล่า เต็ม และเยื้องศูนย์ รวมรูปทรงสถานีปลายทาง
- ทำแผนที่รอยต่อ ท่อระบายน้ำ ตะแกรง ทางลาด พื้นเคลือบเสีย และสิ่งปนเปื้อน
- ซ้อนเส้นทางคน รถโฟล์คลิฟต์ รถลาก ทางออก และจุดพักวัสดุ
- กำหนดผู้ตรวจการบังสแกนเนอร์และจุดอับ
- กำหนดพฤติกรรมเมื่อเครือข่ายขาด ปลายทางตัน โหลดไม่ตรง และแบตเตอรี่ต่ำ
- กำหนดผู้กู้รถที่บรรทุกอยู่ในทุกกะ
- ตกลงกรณี FAT/SAT หลักฐาน เกณฑ์ผ่าน และเจ้าของทดสอบซ้ำ
รายการที่ยังเปิดอยู่ไม่จำเป็นต้องหยุดการจัดซื้อทุกครั้ง แต่ต้องระบุเป็นสมมติฐานพร้อมผู้รับผิดชอบและวันครบกำหนด เพื่อให้ขอบเขตใบเสนอราคาและความเสี่ยงตารางงานชัดเจน
ข้อผิดพลาดที่พบบ่อยและคำถามผู้ขาย
ข้อผิดพลาดที่พบบ่อยคือเลือกจากขนาดพาเลตแทนรถเข็นจริง ใช้พิกัดโหลดหรือความเร็วสูงสุดเป็นกำลังผลิต คิดว่ามีสแกนเนอร์แล้วใช้ร่วมกับคนได้อย่างปลอดภัย สับสนระหว่างอินเทอร์เฟซสื่อสารกับความสอดคล้องด้านความปลอดภัย และปล่อยให้พนักงานคิดวิธีกู้รถเอง ป้องกันด้วยการวัดจริง ทดสอบรอบช่วงพีก ประเมินพื้นที่ป้องกัน แยกหลักฐานอินเทอร์เฟซและความปลอดภัย และซ้อมวิธีกู้คืน
ถามผู้ขายว่าค่าระยะลอดอ้างอิงจุดและเงื่อนไขใด ส่วนใดของรถเข็นบังสแกนเนอร์ได้ ขอบเขตจุดศูนย์ถ่วงสำหรับโหลดสูงสุดคือเท่าใด ทดสอบความซ้ำของการเทียบจอดอย่างไร ไม่รองรับพื้นแบบใด เมื่อรับโหลดไม่ได้หรือมีคำสั่งซ้ำจะเกิดอะไร ใช้ VDA 5050 เวอร์ชันและฟังก์ชันใดผ่านการตรวจจริง ใครเป็นเจ้าของการประเมินความปลอดภัยและหลักฐานหน้างาน ทุกกะกู้รถที่มีโหลดอย่างไร และมีเงื่อนไขล็อก อัปเดต สำรอง อะไหล่ และบริการในพื้นที่อย่างไร
ผูกคำตอบเข้ากับแบบ รายงานทดสอบ และขอบเขตสัญญา แยกสิ่งที่จะส่งมอบตอนนี้จากฟังก์ชันซอฟต์แวร์ในอนาคตหรืองานวิศวกรรมเพิ่มเติม
การบูรณาการในโรงงานไทยและข้อสรุป
โรงงานในไทยควรตรวจพื้น เครือข่าย กะ ภาษา และกำลังซ่อมบำรุงจริง ไม่สมมติว่ามาตรฐานจากสำนักงานใหญ่ครอบคลุมทุกอย่าง แบ่งความรับผิดชอบเรื่องดัดแปลงรถเข็น เชื่อมต่อ PLC รวมฟลีต ประเมินความปลอดภัย ทดสอบ ฝึก และอะไหล่ให้ชัด หน้าให้บริการของ Thai-German Institute กล่าวถึงการปรับปรุงกระบวนการ วิเคราะห์คอขวด ออกแบบระบบอัตโนมัติและเครื่องจักร รวมถึงระบบ PLC/SCADA และระบบบูรณาการ เป็นตัวอย่างขีดความสามารถด้านบริการในพื้นที่ ไม่ใช่การรับรอง AGV รุ่นใดหรือรับประกันโครงการ ให้ยืนยันขอบเขตโดยตรง
เปรียบเทียบแบบวิ่งลอด รถลาก และ AMR รับของบนสายพานจากปริมาณขนส่ง ผังโรงงาน รถเข็น การส่งมอบ และกำลังคน อ่านเพิ่มเติมได้ที่ การออกแบบเลย์เอาต์ AGV, AGV แบบลากและรถไฟ Tugger และ การรวม AMR ที่รับของจากสายพาน
ก่อนอนุมัติ ให้ฝ่ายผลิต โลจิสติกส์ วิศวกรรม คุณภาพ ความปลอดภัย ซ่อมบำรุง IT/OT และจัดซื้อทบทวนแบบและผลทดสอบเดียวกัน บันทึกความเสี่ยงคงเหลือ มาตรการชั่วคราว เจ้าของ และวันทบทวน รวมรถ แคริเออร์ พื้น สถานีส่งมอบ เครือข่าย ความปลอดภัย การฝึก และบำรุงรักษาในขอบเขตลงทุน ความสำเร็จในเส้นทางนำร่องไม่ได้ยืนยันเส้นทางอื่นโดยอัตโนมัติ
เกณฑ์ตัดสินใจที่ใช้ได้จริงคือการทดลองด้วยรถเข็นผลิต เอกสาร FAT/SAT และการทดลองจำกัดขอบเขต กำหนดรูปทรงรถเข็นและจุดยก เสถียรภาพและการเทียบจอด ความพร้อมพื้นและเส้นทาง พื้นที่สแกนเนอร์ พฤติกรรมฟลีต และการกู้คืนอย่างปลอดภัยเป็นเงื่อนไขที่เชื่อมโยงกัน VDA 5050 3.0 เพิ่มทางเลือกการเชื่อมต่อ แต่ไม่ใช่ข้อบังคับครอบจักรวาลหรือมาตรฐานความปลอดภัย ตรวจ ISO ฉบับที่เกี่ยวข้องและกฎหมายท้องถิ่นแยกต่างหาก
ส่งแบบรถเข็น เส้นทาง ช่วงน้ำหนัก และข้อกำหนดสถานีส่งมอบเพื่อหารือขอบเขตการทดลองในโรงงานไทยได้ที่ ติดต่อ TOMAS TECH


