


เมื่อพิจารณาการติดตั้งหุ่นยนต์ร่วมปฏิบัติงานเคลื่อนที่ สิ่งแรกที่ควรเปรียบเทียบไม่ใช่น้ำหนักบรรทุกของแขนหรือความเร็วสูงสุดของ AMR ความสำเร็จขึ้นอยู่กับว่า AMR เข้าถึงตำแหน่งที่กำหนดได้หรือไม่ แขนทำงานได้อย่างปลอดภัยหรือไม่ ระบบระดับบนติดตามการเคลื่อนที่และงานของแขนเป็นงานเดียวกันได้หรือไม่ และโรงงานกู้คืนจากความผิดปกติทุกแบบด้วยขั้นตอนที่คาดการณ์ได้หรือไม่ บทความนี้จัดทำสำหรับผู้จัดซื้อและวิศวกรในโรงงานประเทศไทยที่กำลังพิจารณาโมบายแมนิพูเลเตอร์ หรือ AMMR ซึ่งรวมแขนหุ่นยนต์ร่วมปฏิบัติงานเข้ากับ AMR โดยเน้นการ docking และความแม่นยำ การจ่ายไฟ DC ความปลอดภัยแบบบูรณาการ ขอบเขตเซลล์ที่เปลี่ยนตามสถานะ การเชื่อม MES/WMS การกู้คืน FAT/SAT PoC 90 วัน และการแบ่งความรับผิดชอบใน RFP
ขอบเขตของบทความนี้แยกจากคู่มือทั่วไปเรื่องการติดตั้งหุ่นยนต์ร่วมปฏิบัติงาน ความปลอดภัย TCO และ RFP และคู่มือAMR ติดตั้งคอนเวเยอร์ อย่างชัดเจน ที่นี่เราพูดถึงเครื่องจักรแบบผสมซึ่งฐานเคลื่อนที่และแขนทำงานทางกายภาพในหลายสถานี คำถามสำคัญจึงไม่ใช่เพียงสมรรถนะการขนส่งหรือเซลล์คงที่ แต่คือใครรับประกันรอยต่อระหว่างการนำทางกับการทำงานของแขน
สรุปสำหรับผู้บริหาร: จัดซื้อเป็น “เซลล์ที่เคลื่อนย้ายได้หนึ่งระบบ” ไม่ใช่ผลิตภัณฑ์สองชิ้น
การซื้อ AMR และแขนหุ่นยนต์แยกกันแล้วนำมาต่อในหน้างาน ยังไม่ทำให้เกิดโมบายแมนิพูเลเตอร์ที่พร้อมผลิต ถึงแม้อุปกรณ์จะติดตั้งเข้าด้วยกันทางกล แต่แอปพลิเคชันยังต้องตอบคำถามต่อไปนี้ในสัญญา
- ถือว่า AMR มาถึงแล้วในระบบพิกัดใด และยอมรับค่าคลาดเคลื่อนที่ตรวจวัดอย่างไร
- สัญญาณใดป้องกันไม่ให้แขนเริ่มทำงานอัตโนมัติก่อนฐานอยู่ในสถานะปลอดภัย
- ใครอนุญาตให้ฐานเคลื่อนที่เมื่อแขนยื่นออกมา จับชิ้นงาน หรือเปลี่ยนเครื่องมือแล้ว
- จะจัดการสถานะแบตเตอรี่ กำลังสูงสุด กำลังช่วงรอ และภารกิจชาร์จของฐานกับคอนโทรลเลอร์อย่างไร
- MES, WMS, ระบบ fleet, คอนโทรลแขน, PLC และเครื่องจักรใช้ job ID และสถานะเดียวกันอย่างไร
- ใครเป็นเจ้าของการกู้คืนเมื่อเครือข่ายขาด ตำแหน่งหาย docking ผิด จับชิ้นงานไม่สำเร็จ กดหยุดฉุกเฉิน หรือแบตต่ำ
- FAT และ SAT ต้องวัดอะไร และต้องมีหลักฐานใดก่อนผู้ซื้อรับมอบ
หน่วยที่ต้องจัดซื้อจึงไม่ใช่ “AMR บวกแขน” แต่เป็นเซลล์เคลื่อนที่ที่ทำงานที่ระบุได้อย่างปลอดภัยและทำซ้ำได้ แม้ผู้ผลิต AMR ผู้ขายหุ่นยนต์ SI และผู้ขายซอฟต์แวร์จะเป็นคนละบริษัท RFP ต้องกำหนดผู้รับผิดชอบหลักหนึ่งรายสำหรับการบูรณาการทั้งระบบ
เหตุผลที่โมบายแมนิพูเลเตอร์สำคัญในปี 2026
ในประกาศ IMTS วันที่ 3 กันยายน 2026 FANUC America แนะนำ CRX-3iA แบบพกพา ซึ่งมี payload 3 kg และน้ำหนักตัว 11 kg ประกาศเดียวกันอธิบาย R-50iA Compact DC Controller ว่าออกแบบสำหรับ CRX ที่ติดตั้งบน AMR และรองรับไฟจากแบตเตอรี่ DC 24–48 V โดยตรง จึงไม่ต้องมีอินเวอร์เตอร์แยก ข้อมูลนี้ไม่ได้ระบุราคา การจำหน่ายในประเทศไทย หรือวันเริ่มขายทั่วไป และบทความนี้ไม่คาดเดาประเด็นเหล่านั้น แต่แสดงให้เห็นว่าน้ำหนักแขนและการจ่ายไฟตรงจากแบตเตอรี่กลายเป็นหัวข้อที่ผู้ผลิตนำมาออกแบบผลิตภัณฑ์อย่างชัดเจน
หน้า IMTS อย่างเป็นทางการอธิบายการสาธิต CRX-3iA ที่ตรวจจับมุมติดตั้งและเชื่อมแนวตั้งขึ้น และ CRX-20iA/L ที่ติดตามชิ้นส่วนซึ่งกำลังเคลื่อนที่พร้อมขันโบลต์ การสาธิตเหล่านี้แสดงความสามารถของเทคโนโลยีบางส่วน แต่ไม่ได้พิสูจน์ว่า AMR วิ่งในโรงงานจริง docking หลายเครื่อง และผลิตต่อเนื่องโดยไม่มีคนได้ เมื่อนำมาสู่หน้างานต้องตรวจสอบตำแหน่ง ฐานพิกัด ความแปรผันของชิ้นงาน ฟังก์ชันความปลอดภัย และการกู้คืนใหม่ทั้งหมด
คำว่า mobile manipulator, mobile cobot และ AMMR
ตลาดใช้ mobile manipulator, mobile cobot, AMMR (autonomous mobile manipulation robot) และ AMR with robot arm ในความหมายที่ทับซ้อนกัน ในบทความนี้ โมบายแมนิพูเลเตอร์หมายถึงฐานเคลื่อนที่ไร้คนขับที่บูรณาการกับแขนหุ่นยนต์อุตสาหกรรม end effector คอนโทรลเลอร์ และอุปกรณ์ความปลอดภัย เพื่อทำงานทางกายภาพมากกว่าหนึ่งตำแหน่ง คำว่า “ร่วมปฏิบัติงาน” ไม่ได้แปลว่าไม่ต้องมีรั้วโดยอัตโนมัติ ต้องลดความเสี่ยงสำหรับแอปพลิเคชันทั้งหมด รวมเครื่องมือ ชิ้นงาน ความเร็ว แรง เครื่องจักรรอบข้าง และการเข้าถึงของคน
สิ่งที่เพิ่มขึ้นจาก AMR สำหรับขนส่ง
AMR ติดคอนเวเยอร์เน้นรูปทรงโหลด ความสูงส่งมอบ stop sensor และ handshake ระหว่างอุปกรณ์ โมบายแมนิพูเลเตอร์เพิ่มแขนที่ยื่นในพื้นที่สามมิติและมีปฏิสัมพันธ์กับประตู jig ชิ้นงาน และคน
| หัวข้อออกแบบ | ประเด็นหลักของ AMR ติดคอนเวเยอร์ | ประเด็นที่เพิ่มในโมบายแมนิพูเลเตอร์ |
|---|---|---|
| ตำแหน่ง | ความสูงส่งมอบ ระยะเยื้อง การตรวจมีชิ้นงาน | ท่าฐาน 6 องศาอิสระ ตำแหน่งปลายเครื่องมือ และการแปลงพิกัดเครื่องจักร |
| โหลด | น้ำหนักและจุดศูนย์ถ่วงของสิ่งของ | จุดศูนย์ถ่วงเปลี่ยนตามท่าแขน แรงปฏิกิริยา การคว่ำ และแรงจากสาย |
| ความปลอดภัย | การหนีบขณะวิ่งและถ่ายโอน | การซ้อนกันของเขตวิ่งกับเขตแขน ชิ้นงานตก/กระเด็น และอันตรายจากเครื่องมือ |
| พลังงาน | การขับ คอนเวเยอร์ และชาร์จ | กำลังสูงสุดของแขน คอนโทรลเลอร์ vision vacuum และเครื่องมือ |
| การควบคุม | คำขอขนส่งและถ่ายโอนเสร็จ | state machine สำหรับ job, docking, correction, process, inspection, recovery |
| การรับมอบ | throughput และความสำเร็จส่งมอบ | คุณภาพงาน safe stop การทำซ้ำตำแหน่ง และการกู้คืนทุกข้อยกเว้น |
หากละเลยความแตกต่างเหล่านี้ อาจเกิดกรณี AMR แจ้งว่ามาถึงแต่แขนเอื้อมไม่ถึง simulation ผ่านแต่เครื่องมือชนจริง หรือเปอร์เซ็นต์แบตเตอรี่ดูเพียงพอแต่โหลดชั่วขณะของแขนและเครื่องมือทำให้คอนโทรลเลอร์รีเซ็ต
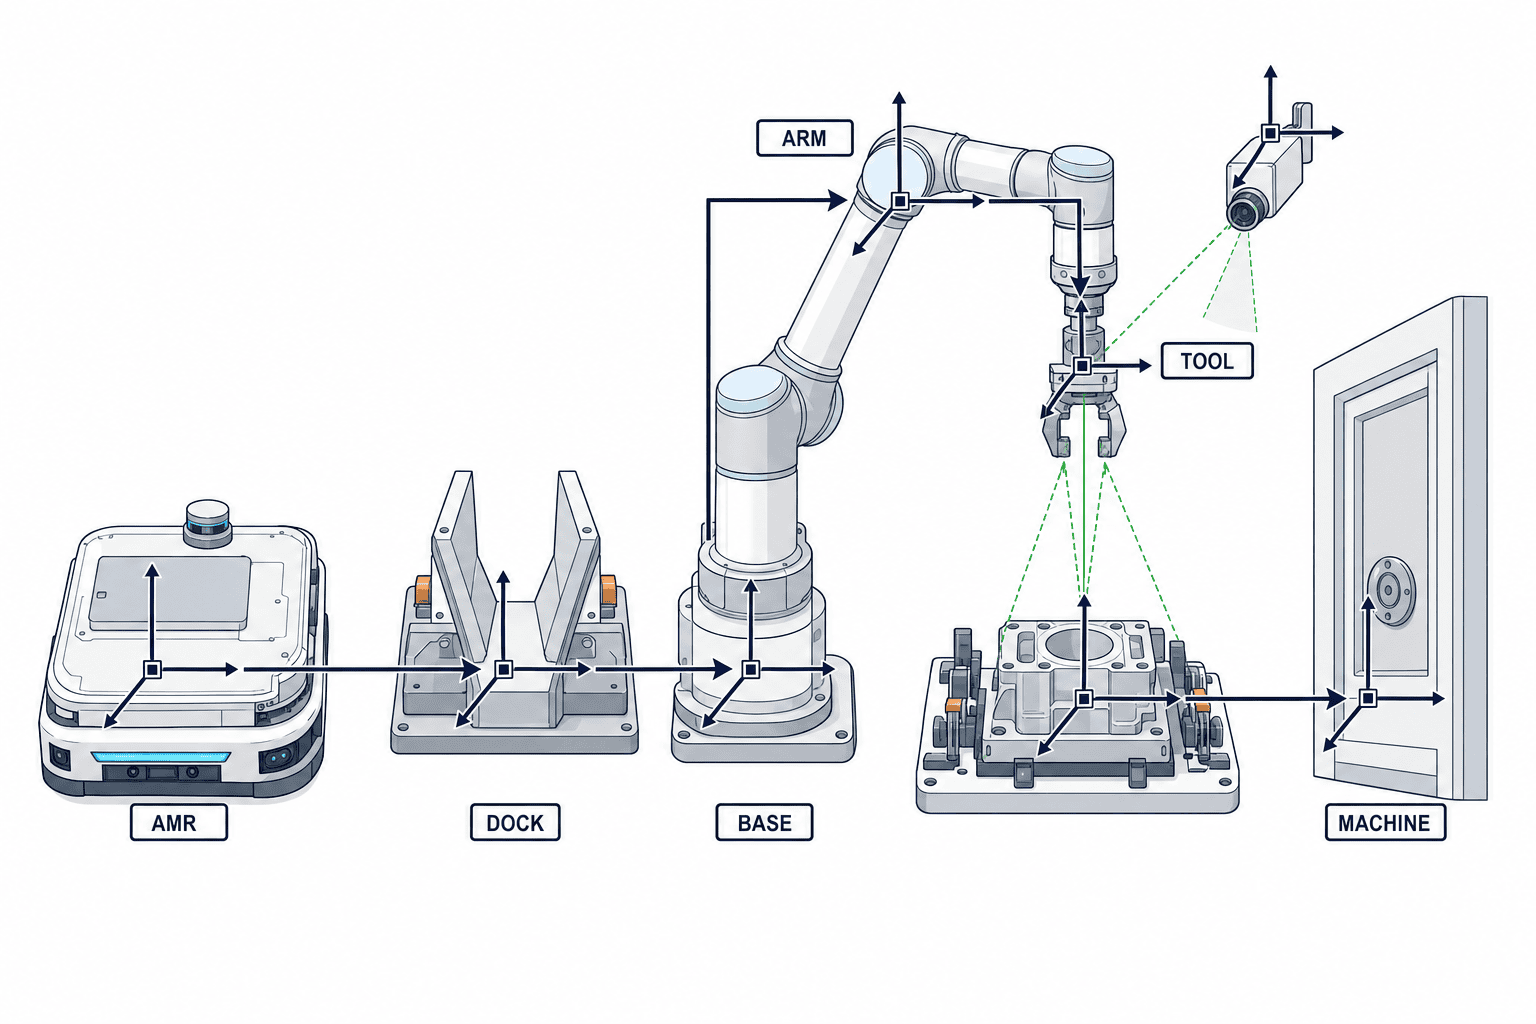
Docking และความแม่นยำ: ทำ error budget แทนการเทียบค่าในแค็ตตาล็อก
ความแม่นยำหยุดของ AMR ไม่เท่ากับความแม่นยำปลายเครื่องมือ
ถ้า RFP เขียนเพียง “ความแม่นยำหยุด ±X mm” ความรับผิดชอบที่แท้จริงยังไม่ชัด ตำแหน่งสุดท้ายของเครื่องมือมีค่าคลาดเคลื่อนจากหลายส่วน ได้แก่
- localization ของ AMR บนแผนที่
- พื้นไม่เรียบ ล้อสึก และท่ารถเมื่อรับโหลด
- ระยะหลวมและการทำซ้ำของ docking เชิงกล
- การติดตั้งระหว่าง deck ของ AMR กับฐานแขน
- repeatability และ absolute position ของแขน
- tool changer, gripper และจุดปลายเครื่องมือ
- เครื่องจักร jig และชิ้นงาน
- calibration กล้อง แสง การตรวจ feature และการแปลงพิกัด
- อุณหภูมิ การสั่น แรงจากสาย และแรงจับ
ดังนั้นค่า stopping accuracy ที่ดีไม่ได้พิสูจน์ว่างานแม่นยำได้ ต้องเริ่มจาก tolerance ของกระบวนการและแบ่ง error budget ตกลงว่าจะรวมแบบสถิติ สะสมแบบ worst case หรือวัดค่าปลายทางหลัง correction ไม่มีตัวเลขเดียวที่ใช้ได้กับทุกโรงงาน ผู้ขายต้องเสนอวิธีวัด เงื่อนไข และจำนวนตัวอย่าง
การจัดแนว 3 ระดับ
สถาปัตยกรรมที่ใช้ได้จริงแบ่งการจัดแนวเป็นสามระดับ
- Coarse navigation: AMR เข้าหาสถานีที่ได้รับมอบหมาย
- Dock alignment: guide, pin, target, LiDAR หรือ vision ทำให้ท่าฐานทำซ้ำ
- Workpoint correction: vision, touch sensing หรือ force control ที่แขน/เครื่องจักรหาตำแหน่งจริงของ jig หรือชิ้นงาน
เมื่อความแม่นยำสูงขึ้น physical datum สามารถลดภาระของ software correction แต่ mechanical dock สร้าง failure mode ใหม่ เช่น ปลดไม่ได้ มีเศษติด ยืนยันล็อกผิด หรือจำเป็นต้องปลดมือในเหตุฉุกเฉิน RFP ต้องกำหนดว่าหากล็อกไม่สมบูรณ์ การเคลื่อนที่ใดถูกห้าม
หลักฐานว่า docking สมบูรณ์
อย่าใช้ bit “arrived” ตัวเดียวเป็นสิทธิ์เริ่มงาน ตัวอย่างเงื่อนไขคือฐานหยุด อยู่ใน zone ที่กำหนด dock ล็อกแล้ว drive ถูก inhibit เงื่อนไขเริ่มแขนครบ เครื่องจักรพร้อม และ safety input ปกติ นี่เป็นตัวอย่าง logic ของสถานะ ไม่ใช่วงจร safety สำเร็จรูป วงจรที่เกี่ยวกับความปลอดภัยต้องออกแบบและ validate ตาม risk assessment และมาตรฐานที่ใช้จริง
แบตเตอรี่และไฟ DC: จัดซื้อ power profile ไม่ใช่เพียงความจุ
การรองรับ 24–48 V DC โดยตรงของ R-50iA Compact DC Controller ตามข้อมูล FANUC America อาจลดอินเวอร์เตอร์ในสถาปัตยกรรมที่เข้ากันได้ แต่ “ต่อ DC ได้” ไม่เท่ากับออกแบบไฟเสร็จ แม้แรงดัน nominal ตรงกัน ยังต้องตรวจ peak current, regenerative energy, voltage sag, inrush, noise, bonding, protection, isolation, connector และการใช้งานระหว่างชาร์จ
| สถานะ | ฐาน | แขน | เครื่องมือ/อุปกรณ์ | หลักฐานที่ RFP ต้องการ |
|---|---|---|---|---|
| วิ่ง | traction เปลี่ยนแปลง | หยุดหรืออยู่ในท่าวิ่งที่ยืนยันแล้ว | sensor ทำงาน | กำลังเฉลี่ย/สูงสุด peak ตอนเร่ง และท่าที่อนุญาต |
| Docking | ช้า/หยุด | รอ | vision และ lock | inrush พลังงานล็อก และพฤติกรรมเมื่อล็อกไม่สำเร็จ |
| ทำงาน | หยุด | ตาม trajectory | gripper, vacuum, driver, inspection | waveform ต่อ cycle, peak, regeneration และผลต่อคุณภาพ |
| รอ | หยุด | ระบุ servo state | IPC และเครือข่าย | standby power เวลาปลุก และ safe state |
| ชาร์จ | ตาม charger | หยุดหรือจำกัด | BMS และ thermal | เวลาชาร์จ กฎใช้งานพร้อมชาร์จ ความร้อน จำนวน charger |
| ผิดปกติ | controlled stop | control/safety stop | alarm/log | พลังงานคงค้าง safe isolation และกู้คืนมือ |
คำนวณแบตเตอรี่จากลำดับ mission จริง: การวิ่ง งานแขนในทุกสถานี การรอ การติดขัด การไป charger การเสื่อมของแบตเตอรี่ อุณหภูมิ และ reserve อย่านำคำว่า “ทำงานเต็มกะ” จากแค็ตตาล็อกมาใช้โดยตรง ให้คำนวณใหม่และเก็บ power log ใน PoC
การชาร์จเป็นส่วนหนึ่งของกำลัง fleet
กำหนดว่าระบบทำอย่างไรเมื่อพลังงานผ่านแต่ละ threshold: ทำงานปัจจุบันให้จบ หยุดอย่างปลอดภัย หรือโอนให้รถอื่น VDA 5050 v3.0 มีข้อมูลเกี่ยวกับพลังงาน การชาร์จ และ power-saving แต่ขอบเขตคือ interface ระหว่าง central fleet control กับ mobile robot ไม่ได้รับประกัน safe stop ของแขน คุณภาพกระบวนการ หรือ restart เครื่องจักร งานแขนและสถานะคุณภาพยังต้องมี model ในระดับแอปพลิเคชัน
ความปลอดภัยของหุ่นยนต์เคลื่อนที่: ใบรับรองใบเดียวปิดช่องว่างมาตรฐานไม่ได้
แยกขอบเขต ISO 3691-4 และ ISO 10218
ISO 3691-4:2023 กำหนดข้อกำหนดและการตรวจสอบความปลอดภัยสำหรับรถอุตสาหกรรมไร้คนขับและระบบ โดยตัวอย่างทางการรวม AGV และ AMR เนื้อหาสรุประบุว่าระบบรถประกอบด้วย control, guidance และ power system แต่ข้อกำหนดของแหล่งพลังงานอยู่นอกขอบเขต และย้ำว่าสภาพ operating zone มีผลสำคัญต่อความปลอดภัย ณ เดือนกันยายน 2026 หน้า ISO ระบุว่าฉบับนี้คาดว่าจะถูกแทนที่ด้วย ISO/DIS 3691-4 สัญญาจึงควรล็อกฉบับที่ใช้และระบุผู้รับผิดชอบ gap assessment เมื่อฉบับใหม่ออก
ISO 10218-1:2025 ครอบคลุมหุ่นยนต์อุตสาหกรรมในฐานะ partly completed machinery ส่วน ISO 10218-2:2025 ครอบคลุมการบูรณาการ commissioning การใช้งาน การบำรุงรักษา และ decommissioning ของแอปพลิเคชันและเซลล์หุ่นยนต์ ประเด็นสำคัญคือขอบเขตอย่างเป็นทางการไม่ครอบคลุม “mobility” เมื่อหุ่นยนต์หรือ manipulator ถูกบูรณาการกับ driverless industrial truck หรือ mobile platform ดังนั้นส่วนแขนและแอปพลิเคชันเซลล์ใช้ ISO 10218 เป็นกรอบได้ ส่วนฐานเคลื่อนที่อยู่ในโดเมนรถไร้คนขับ แต่ไม่มีฉบับใดฉบับหนึ่งปิดอันตรายที่รอยต่อของเครื่องจักรผสมนี้ทั้งหมด
จึงสรุปไม่ได้ว่า “AMR ที่สอดคล้อง ISO 3691-4 + แขนที่สอดคล้อง ISO 10218 = โมบายแมนิพูเลเตอร์ปลอดภัย” ผู้บูรณาการต้องประเมิน combined hazard ได้แก่ การตัดกันของการวิ่งกับแขน ขอบเขตเซลล์ที่เปลี่ยนตามจุดและสถานะ คนเข้าถึงต่างกัน ชิ้นงาน/เครื่องมือตก จุดศูนย์ถ่วงเปลี่ยน และ emergency stop แบบประสานกัน
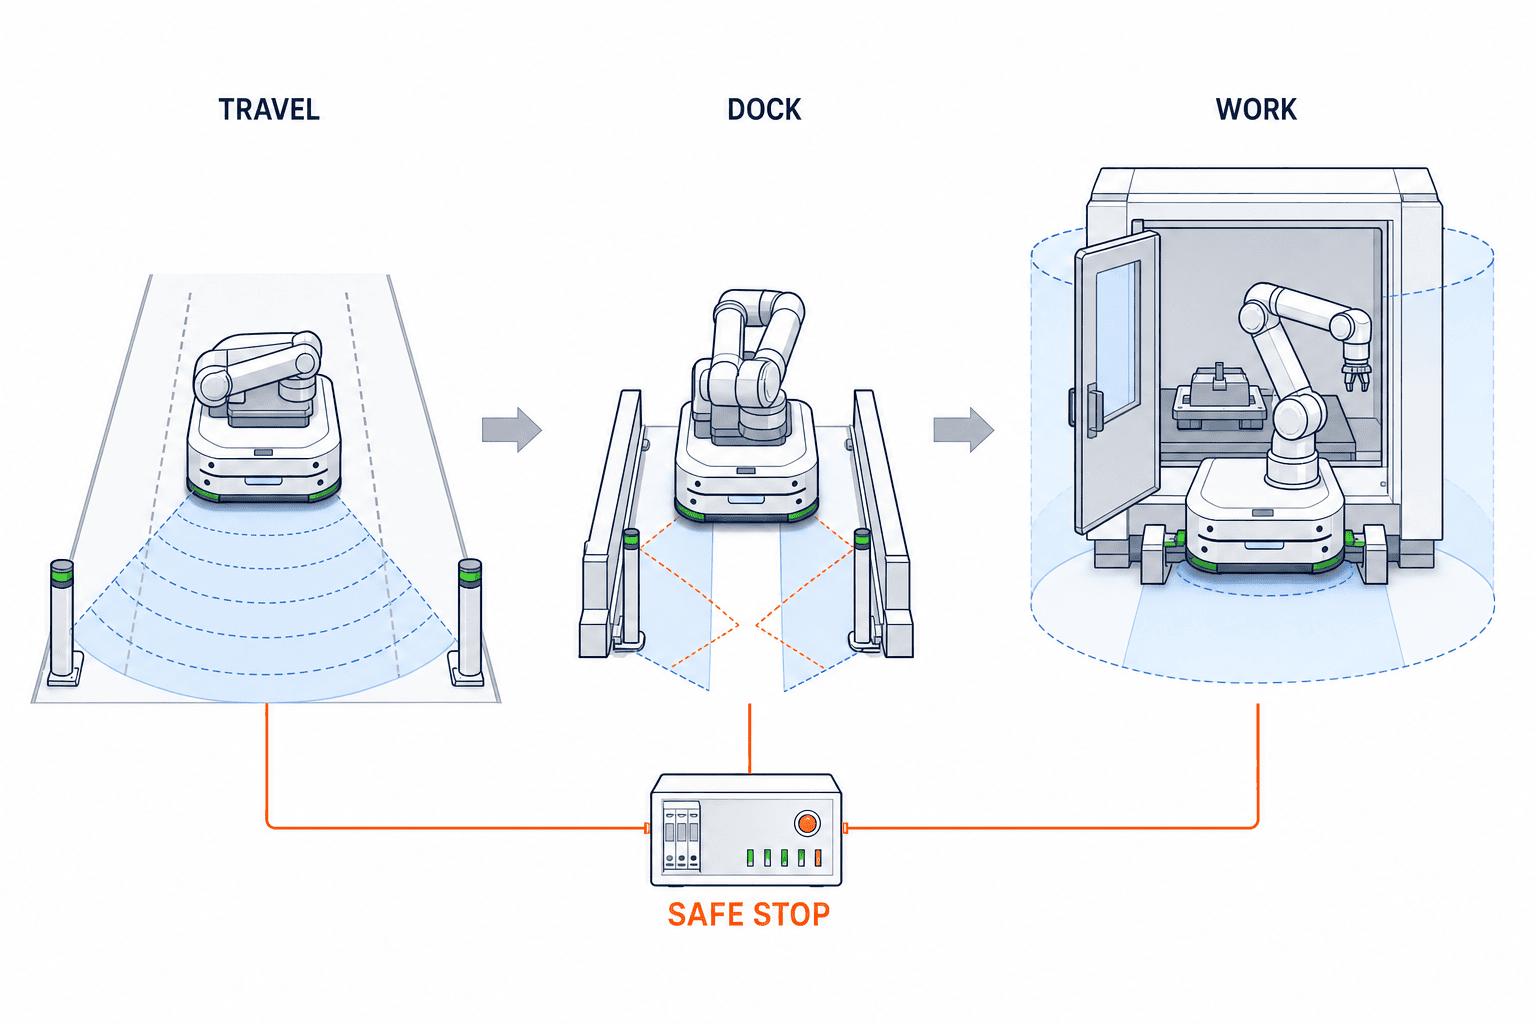
ขอบเขตเซลล์ไม่ใช่เส้นคงที่บนพื้น
- Travel: contour ฐาน โหลด แขนที่เก็บ ระยะหยุด และเขตตรวจจับ
- Docking: จุดหนีบระหว่างฐานกับสถานี guide และกลไก lock
- Work: reach แขน เครื่องมือ ชิ้นงาน การกระเด็น และการเคลื่อนของเครื่องจักร
- Teaching/Maintenance: คนเข้าใกล้ manual motion และ energy isolation
- Recovery: พื้นที่ลาก ดัน ปลดเบรก หรือยก
อย่าลดทั้งหมดเหลือเพียง automatic/manual กำหนด movement, speed, force, energy และเงื่อนไขเข้าถึงในแต่ละ state เช่น ห้ามวิ่งถ้าแขนไม่อยู่ใน travel pose ที่ยืนยันแล้ว หยุดแขนอย่างปลอดภัยเมื่อ docking หลุด และห้ามฐานออกเมื่อประตูเครื่องเปิดหรือเครื่องมือยังอยู่ในเครื่อง
ขอบเขต emergency stop และ protective stop
ทำ matrix ว่า emergency stop ของ AMR ของแขน ของเครื่องจักร scanner และ door switch หยุดอะไรด้วย stop function ใด การตัดทุกอย่างพร้อมกันไม่ได้ปลอดภัยที่สุดเสมอ vacuum อาจหลุดทำให้ชิ้นงานตก เครื่องมืออาจค้างในเครื่อง หรือรถอาจขวางทางหนี เริ่มจากการลดความเสี่ยงและควบคุมพลังงานคงค้าง แล้วกำหนดจุด reset ผู้มีสิทธิ์ re-home การจัดการ WIP และการตรวจ restart
การเชื่อมระบบระดับบน: ผูกการวิ่ง งานแขน และคุณภาพด้วย job ID เดียว
ถ้าคำสั่งขนส่งกับโปรแกรมหุ่นยนต์แยกจากกัน โรงงานจะสูญเสีย traceability แบบ end-to-end ควรมี job ID เดียวและบันทึกเหตุการณ์ต่อไปนี้ตามเวลา
- ออกงาน priority ผลิตภัณฑ์ และเครื่องเป้าหมาย
- จัดสรร AMR อนุมัติเส้นทาง สถานะพลังงาน และออกเดินทาง
- ถึงสถานี ขอ docking และยืนยัน docking
- เครื่องพร้อม revision โปรแกรมแขน tool ID และ calibration
- ตรวจชิ้นงาน จับ เริ่ม/จบ process หรือ inspection
- ค่าคุณภาพ OK/NG retry และปลายทาง quarantine
- undock ออกไปจุดถัดไป และ job complete
- fault code สถานะตอนเกิด การกู้คืน ผู้ปฏิบัติ และ downtime
VDA 5050 v3.0 เป็น interface แบบ vendor-neutral ระหว่าง central fleet control กับ mobile robot ฉบับปี 2026 เพิ่ม zone, path sharing, การแปล error และ power-saving จึงเป็นตัวเลือกสำหรับ mixed fleet แต่เป็นมาตรฐานแบบสมัครใจและไม่ได้มาตรฐานize โปรแกรมแขน ค่า torque ผล inspection interlock เครื่องจักร หรือ functional safety RFP ต้องระบุ version, topic/action ที่ใช้ retry time sync offline behaviour extension และ conformance test ไม่ใช่เขียนเพียง “รองรับ VDA 5050”
ตกลง state machine ก่อนออกแบบหน้าจอ
ตัวอย่าง state ได้แก่ IDLE, ASSIGNED, NAVIGATING, DOCKING, READY, MANIPULATING, VERIFYING, UNDOCKING, COMPLETED, RECOVERY และ SAFE_STOP ชื่อไม่สำคัญเท่า entry, exit, timeout, retry limit และระบบเจ้าของ ต้องตรวจพบสถานะแตกแยก เช่น “ฐาน complete แต่แขนยังทำงาน” หรือ “MES cancel แล้วแต่ยังจับชิ้นงานอยู่”
ออกแบบการกู้คืนข้อยกเว้นก่อน
เดโมขายแสดงเส้นทางปกติ แต่ availability มักถูกกำหนดด้วยข้อยกเว้น ใส่ fault injection ใน RFP และ PoC
| ข้อยกเว้น | การตอบสนองอัตโนมัติที่คาดหวัง | ขั้นตอนและหลักฐานของโรงงาน |
|---|---|---|
| Dock ไม่ยืนยัน | retry ตามจำนวนที่อนุญาตแล้วถอยปลอดภัย | ตรวจเศษ target และพื้น เก็บ reason code |
| ไม่มีชิ้นงาน/จับซ้อน | ไม่เริ่มงาน ตรวจใหม่หรือ quarantine | part ID ภาพ grip signal และผลตัดสิน |
| เครือข่ายขาด | หยุดตาม state และป้องกันทำซ้ำ | reconcile เหตุการณ์สุดท้ายเมื่อ reconnect |
| แบตต่ำ | ไม่รับงานใหม่ ไปชาร์จหรือโอนอย่างปลอดภัย | energy history, charger state และ job owner |
| Emergency stop | หยุด scope ที่กำหนดและควบคุมพลังงาน | ตรวจหน้างาน สิทธิ์ reset re-home และ WIP |
| Machine alarm | เข้าท่าปลอดภัยถ้าทำได้และ sync | machine code, tool state และ resume point |
| Localization หาย | ห้ามแขนเคลื่อนและหยุดรถ | relocalize กฎลาก และควบคุมทางเดิน |
| Quality NG | จำกัด rework และ quarantine | ค่าวัด revision โปรแกรม lot และผู้อนุมัติ |
คำว่า “operator แก้ไข” ยังไม่ใช่ขั้นตอน ต้องระบุว่าใครใช้หน้าจอใด ตรวจอะไร reset อุปกรณ์ใด ตัดสิน WIP อย่างไร และเก็บหลักฐานใด ในโรงงานไทยควรใช้หน้าจอวิศวกรรมภาษาอังกฤษและคู่มือผิดปกติภาษาไทย โดยอ้าง state/fault code ชุดเดียวกัน
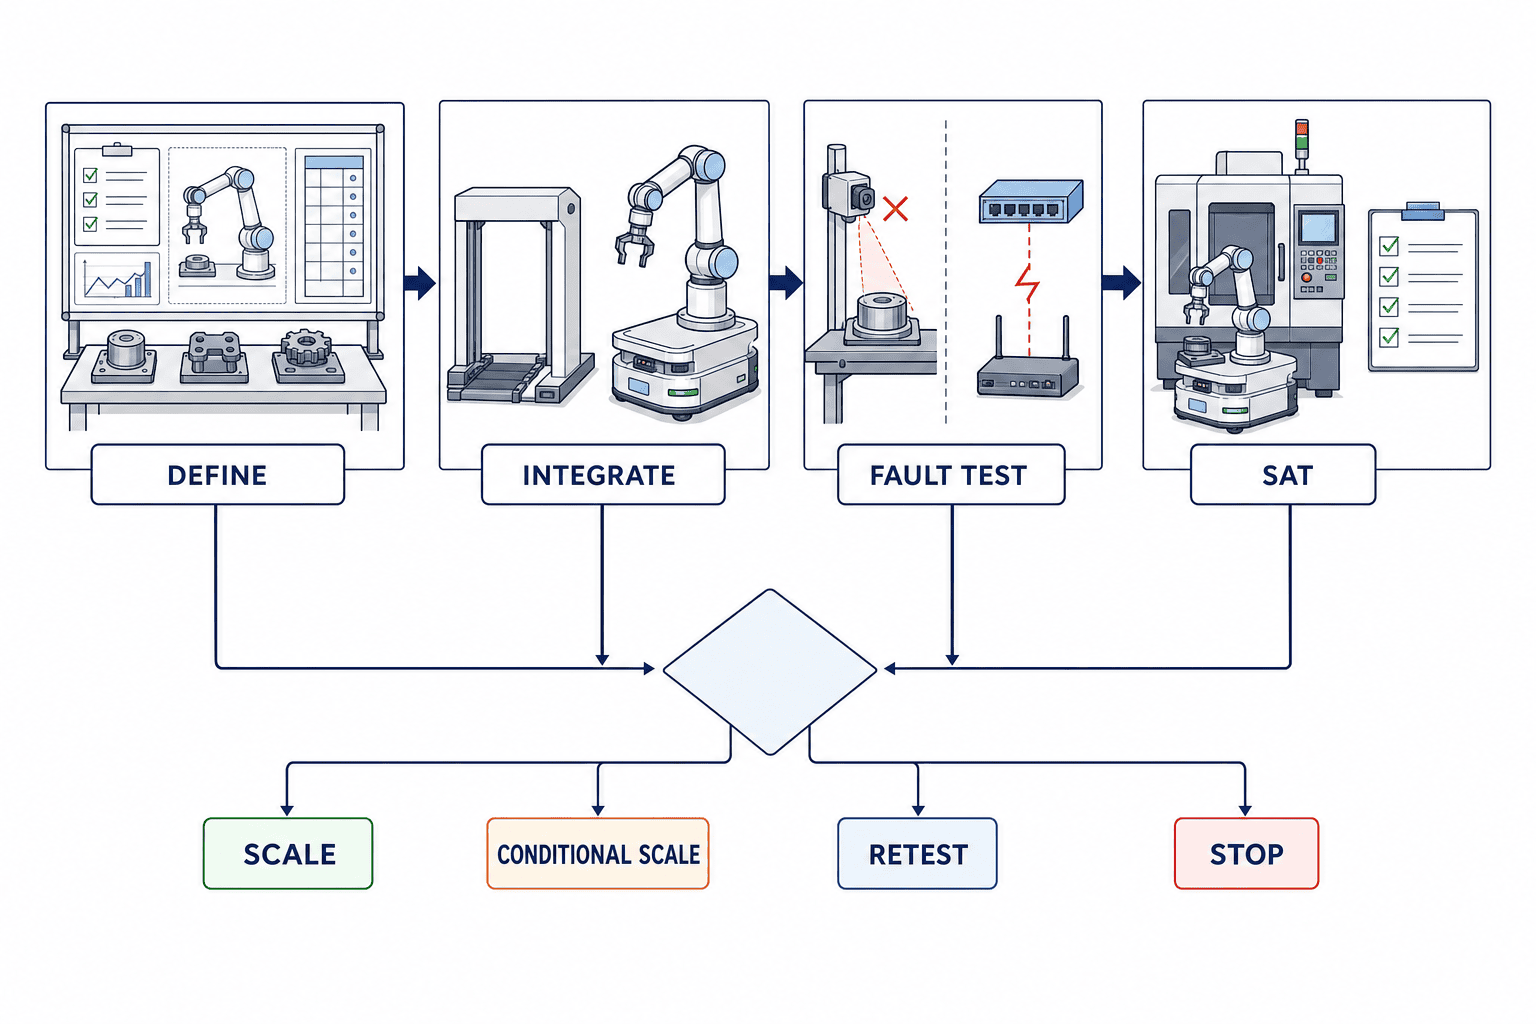
PoC 90 วันที่สร้างเกณฑ์รับมอบ
กำหนดการนี้เป็นตัวอย่างการวางโครงการ ไม่ใช่ตัวเลขสมรรถนะผลิตภัณฑ์ ให้ปรับตาม shutdown, lead time และ sample size
วันที่ 0–15: กำหนดกระบวนการและเจ้าของ
- สังเกต cycle คุณภาพ stop งานมือ และความผิดปกติ
- เก็บชิ้นงานปกติ ต่ำสุด สูงสุด เสีย สกปรก และวางคลาด
- ทำ RACI สำหรับ AMR แขน tool เครื่อง IT/OT safety และไฟ
- สร้าง positioning error budget จาก process tolerance
- ระบุมาตรฐาน ข้อยกเว้น และเจ้าของ combined-risk integration
Gate 1: จำเป็นต้องเคลื่อนที่หรือไม่ เปรียบเทียบหนึ่งหุ่นยนต์เคลื่อนที่กับหลาย fixed cell ความยืดหยุ่นอาจไม่คุ้มกับ docking, travel, state switching และ charging
วันที่ 16–30: freeze interface และแผนทดสอบ
- review กลไก จุดศูนย์ถ่วง mounting tool สาย และทางบำรุงรักษา
- freeze I/O, API, job ID, state, time sync และ log
- เขียน safety requirement, mode, zone และ stop/restart matrix
- กำหนด power profile, BMS, isolation และ charging mission
- ตกลง sample, repetition, instrument, acceptance และ retest ของ FAT/SAT
Gate 2: ทุกคำกล่าวทดสอบได้หรือไม่ เปลี่ยน “แม่นยำสูง” “ปลอดภัย” “seamless” เป็นค่าที่วัดได้
วันที่ 31–60: บูรณาการหนึ่งกระบวนการตัวแทน
- ทำ navigation, docking, correction, work, inspection และ undock ที่หนึ่งสถานี
- ทดสอบขอบ tolerance ของเสีย สิ่งสกปรก และแสงเปลี่ยน
- บันทึก waveform ไฟ energy thermal และ charging
- จำลองคน รถเข็น ประตู และ traffic อย่างปลอดภัย
- trace ทุกเหตุการณ์ด้วย job ID เดียว
Gate 3: normal path ทำซ้ำได้หรือไม่ ประเมิน success rate การกระจาย cycle correction rework และ intervention ใน sample ที่ตกลง ไม่ใช่วิดีโอครั้งเดียว
วันที่ 61–75: fault injection และ recovery
- ทดสอบ network loss sensor ถูกบัง เศษใน dock แบตต่ำ machine alarm และไม่มีชิ้นงาน
- ทดสอบ emergency stop scanner intrusion และ door open รวม restart
- ตรวจว่า log สร้าง cause, affected part, software revision และผู้กู้คืนได้
- วัดการกู้คืนโดยพนักงานที่ผ่านการฝึกด้วยคู่มือภาษาไทย
Gate 4: ยอมรับการหยุดและกลับมาหรือไม่ แยก unattended recovery จาก recovery ที่ต้องให้คนอนุมัติ
วันที่ 76–90: ทดสอบแบบ SAT และตัดสิน scale
- รันกับพื้น เครือข่าย ชิ้นงาน layout และกะจริง
- production, maintenance, EHS, IT และ quality ร่วมตัดสิน open point
- ส่งมอบ spare, backup, source, licence, calibration และ training
- แยกมาตรฐานที่ reuse ได้จากจุดเฉพาะสถานีที่ต้อง reassess
Gate 5: เลือก SCALE, CONDITIONAL SCALE, RETEST หรือ STOP หากมีเงื่อนไข ต้องระบุ open point เจ้าของ กำหนดเวลา และขอบเขตผลกระทบ
FAT/SAT: ซื้อหลักฐาน ไม่ใช่คำว่า “วิ่งได้แล้ว”
FAT ควรตรวจ configuration/revision, geometry, centre of gravity, mounting, wiring, protection, I/O, API, state transition, tool change, calibration, representative parts, fault injection และหลักฐาน safety function เงื่อนไขที่จำลองไม่ได้ เช่น พื้นและ wireless จริง ต้องบันทึกเป็นรายการ SAT ไม่ใช่ผ่านโดยอัตโนมัติ
SAT ตรวจ floor joint, slope, reflection, dust, lighting, wireless roaming, traffic, พิกัดเครื่องจริง ประตู/jig จริง รถอื่น คน charger และ shift handover การ validate ความปลอดภัยต้องมีหลักฐานว่าการหยุดและ restart ที่ออกแบบทำงานในสภาพหน้างาน
เกณฑ์รับมอบต้องระบุหน่วย เครื่องมือ สถานะ calibration time sync จำนวน sample mix/exclusion การแบ่ง first-pass/retry/manual/fail safety gate ที่ห้ามเฉลี่ยชดเชย regression หลังเปลี่ยนซอฟต์แวร์ กำหนดแก้ไข ค่า retest ความรับผิดชอบความล่าช้า และสิทธิ์ใน raw log วิดีโอ risk assessment กับ validation report
ตารางความรับผิดชอบ RFP สำหรับโมบายแมนิพูเลเตอร์
| Work package | ผู้รับผิดชอบหลักหนึ่งราย | Deliverable |
|---|---|---|
| Whole-system integration | Prime SI | สเปกระบบ responsibility matrix integrated risk และปิด acceptance |
| AMR/Fleet | ผู้ขาย AMR | รถ แผนที่ traffic charging recovery log และ API |
| Arm/Controller | Robot SI | mounting โปรแกรม safety function และ backup |
| EOAT/Process | Process SI | tool การยึดชิ้นงาน คุณภาพ utility และ consumable |
| Docking | เจ้าของรวมหนึ่งราย | error budget physical datum proof release และ maintenance |
| Functional safety | Safety owner | requirement วงจร calculation validation residual risk |
| IT/OT | Integration owner | job state history time retry และ cybersecurity |
| Machine modification | Machine SI | door jig PLC interlock และ restart point |
| FAT/SAT | ผู้ซื้ออนุมัติ SI ดำเนินการ | procedure data evidence correction และ signature |
| Handover | โรงงานและ SI | SOP training spare maintenance และ escalation |
ความเสี่ยงหลักคือพื้นที่กลางที่ไม่มีเจ้าของ โดยเฉพาะ dock confirmation, permission เริ่มแขน, permission กลับมาวิ่ง, emergency stop ข้ามระบบ, ไฟ, นาฬิกา และ log correlation Prime SI ไม่จำเป็นต้องผลิตทุกชิ้น แต่ต้องรับผิดชอบการทำงานรวม บริหาร sub-vendor และปิด defect ผ่านช่องทางเดียว
Checklist ก่อนสั่งซื้อ
กระบวนการและธุรกิจ
- เปรียบเทียบโมบายกับ fixed cell หลายชุดแล้วหรือไม่
- คำนวณกำลังด้วย travel, queue, dock, correction และ charge หรือไม่
- วัดผลได้มากกว่าจำนวนคน เช่น คุณภาพ downtime งานกลางคืน และความยืดหยุ่นหรือไม่
- มีสิทธิ์หยุดหลัง PoC และเงื่อนไข scale ชัดหรือไม่
วิศวกรรม
- ทุกสถานีมี error budget และ correction method หรือไม่
- ออกแบบ centre of gravity, overturning, travel pose และ stow proof หรือไม่
- ตรวจ peak current, protection, noise, regeneration และ charging ไม่ใช่เพียงแรงดัน DC หรือไม่
- job ID เดียวเชื่อม order ถึง quality result หรือไม่
- reconnect แล้วป้องกันทำงานซ้ำหรือไม่
ความปลอดภัยและการใช้งาน
- เข้าใจขอบเขตและข้อยกเว้น ISO 3691-4 กับ ISO 10218-1/-2 หรือไม่
- มีผู้รับผิดชอบ combined risk ที่รวม mobility หรือไม่
- กำหนด boundary สำหรับ travel, docking, work, teaching, maintenance, recovery หรือไม่
- ทดสอบการยึดชิ้นงาน สถานะเครื่อง และ restart หลัง emergency stop หรือไม่
- มีคู่มือ recovery ภาษาไทยและทดสอบความสามารถพนักงานหรือไม่
FAQ เกี่ยวกับการติดตั้งหุ่นยนต์ร่วมปฏิบัติงานเคลื่อนที่
โมบายแมนิพูเลเตอร์กับ AMMR เหมือนกันหรือไม่
โดยมากมีความหมายทับซ้อนกัน AMMR มักหมายถึงฐานเคลื่อนที่อัตโนมัติที่รวม manipulator แต่แต่ละผู้ขายอาจนิยามต่างกัน ใน RFP ให้ระบุ navigation, arm, tool, safety mode, work envelope และ interface แทนการพึ่งชื่อ
แขน collaborative บน AMR ใช้โดยไม่มีรั้วได้หรือไม่
ไม่ได้โดยอัตโนมัติ ฟังก์ชัน collaborative ของแขนไม่ครอบคลุมอันตรายจากการวิ่ง เครื่องมือ ชิ้นงาน เครื่องจักร คนเข้าใกล้ การตก การหนีบ หรือจุดศูนย์ถ่วงที่เปลี่ยน ต้องประเมินแอปพลิเคชันทั้งหมดและเลือกมาตรการสำหรับทุกจุดและ mode
ควรกำหนด docking accuracy กี่มิลลิเมตร
ไม่มีตัวเลขสากล เริ่มจาก allowable tool-centre error แล้วแบ่งให้ AMR, dock, mounting, arm, tool, fixture, part และ vision ระบุพื้น โหลด อุณหภูมิ sample และวิธีรับค่าหลัง correction ไม่ใช่เพียงค่าแค็ตตาล็อก
ไฟ DC ทำให้ไม่ต้องใช้อินเวอร์เตอร์หรือไม่
ขึ้นอยู่กับคอนโทรลเลอร์ FANUC America ระบุว่า R-50iA Compact DC Controller รับแบตเตอรี่ 24–48 V DC โดยตรงและไม่ต้องใช้อินเวอร์เตอร์แยก แต่เป็นข้อมูลเฉพาะผลิตภัณฑ์ ไม่ควรใช้แทนทุกยี่ห้อ Peak current, protection, bonding, regeneration, voltage sag และการชาร์จยังต้องออกแบบเฉพาะโครงการ
รองรับ VDA 5050 แล้วการเชื่อมระบบเสร็จหรือไม่
ยังไม่เสร็จ VDA 5050 เน้นการสื่อสาร fleet control กับ mobile robot โปรแกรมแขน PLC คุณภาพ safety signal และ manufacturing order ยังต้องเชื่อมแยก พร้อมระบุ version และ feature ที่ใช้ในสัญญา
PoC 90 วันควรผ่านอะไร
นอกจาก cycle ปกติ ต้อง gate docking repeatability, work quality, power, network loss, localization loss, low battery, emergency stop, machine fault, recovery time และ log completeness ค่าเกณฑ์มาจาก baseline โรงงานและตกลง sample เครื่องมือ และ retest ก่อนเริ่ม
จุดแบ่งความรับผิดชอบใดสำคัญที่สุดใน RFP
คือรอยต่อระหว่างฐานกับแขน ได้แก่ dock proven, permission ทำงาน, permission กลับมาวิ่ง, emergency stop ร่วม, power, log และ recovery ต้องมอบให้ผู้รับผิดชอบหลักหนึ่งราย การรวม warranty ของหลายผลิตภัณฑ์ไม่เท่ากับการรับมอบทั้งระบบ
สรุป: วาดขอบเขตความรับผิดชอบก่อนวาดระยะเอื้อม
โมบายแมนิพูเลเตอร์อาจนำทรัพยากรที่ยืดหยุ่นหนึ่งชุดไปทำงานหลายกระบวนการ แต่สิ่งที่แลกมาคือตำแหน่ง พลังงาน เขตความปลอดภัย สถานะซอฟต์แวร์ และความรับผิดชอบการกู้คืนเคลื่อนที่ตามไปด้วย ก่อนเทียบแค็ตตาล็อกแขนและ AMR ให้สร้าง error budget, power profile, state machine, safety requirement, fault test, FAT/SAT evidence plan และ responsibility matrix ผลิตภัณฑ์ใหม่เพิ่มทางเลือก แต่สเปกที่วัดได้และ acceptance test เท่านั้นที่พิสูจน์ว่าใช้งานได้ในโรงงานของคุณ
TOMAS TECH สนับสนุนโรงงานในประเทศไทยตั้งแต่สำรวจหน้างาน เปรียบเทียบ fixed cell จัดทำ RFP โมบายแมนิพูเลเตอร์ แบ่งความรับผิดชอบ AMR/แขน/เครื่องจักร/IT ไปจนถึง PoC 90 วันและ FAT/SAT สามารถปรึกษาได้ก่อนเลือกผลิตภัณฑ์หรือผู้ขาย ติดต่อเรา
แหล่งอ้างอิง
- FANUC America, “FANUC America Brings Robotics, Automation, Physical AI and CNC Innovation to IMTS 2026,” 3 September 2026
- FANUC America, “IMTS 2026,” 14–19 September 2026
- ISO 10218-1:2025 — Industrial robots
- ISO 10218-2:2025 — Industrial robot applications and robot cells
- ISO 3691-4:2023 — Driverless industrial trucks and their systems
- VDA, “Version 3.0 of VDA 5050 released,” 20 April 2026
- VDA 5050 Version 3.0.0, March 2026
*ช่วง 90 วัน ชื่อสถานะ และรายการทดสอบในบทความเป็นตัวอย่างการออกแบบโครงการ ต้องตรวจการปฏิบัติตามกฎหมายและ validate ความปลอดภัยกับอุปกรณ์ กระบวนการ ประเทศ และเงื่อนไขจริง โดยผู้เชี่ยวชาญและ integrator ที่รับผิดชอบ*


