


PoC ระบบตรวจจับความผิดปกติของเครื่องจักรอาจดำเนินไปครบ 90 วัน แต่สิ่งที่โรงงานไทยได้รับกลับมีเพียงแดชบอร์ดและคิวสัญญาณเตือนที่ไม่มีใครอธิบายได้ วิธีป้องกันผลลัพธ์เช่นนี้คือกำหนดเกณฑ์รับมอบให้เรียบร้อยก่อนเริ่มปรับเทคโนโลยี บทความนี้จะไม่ทบทวนภาพรวม AI ตรวจจับความผิดปกติหรือวิธีเลือกเซ็นเซอร์ แต่จะตอบคำถามเชิงปฏิบัติเพียงเรื่องเดียว: โรงงานควรออกแบบ PoC 90 วันสำหรับเครื่องจักรหมุนอย่างไร เพื่อให้ตัดสินได้อย่างชัดเจนว่า “ผ่าน” “ผ่านแบบมีเงื่อนไข” หรือ “ไม่ผ่าน” กรอบนี้ครอบคลุมระยะเวลานำในการตรวจพบ สัญญาณเตือนผิดและการพลาดตรวจพบ สัญญาณเตือน 4 ระดับ การสื่อสารขาดหายและข้อมูลเซ็นเซอร์หาย การเชื่อมต่อกับใบสั่งงานซ่อมบำรุง ขอบเขตความรับผิดชอบ FAT/SAT และเงื่อนไขจบ PoC
ตัวเลขระยะเวลา จำนวน อัตราส่วน และแรงงานทั้งหมดในบทความนี้ หากไม่ได้อ้างแหล่งข้อมูลสาธารณะไว้อย่างชัดเจน ให้ถือว่าเป็น กรณีตัวอย่าง/สมมติฐานเพื่อการอธิบาย ไม่ใช่ค่ามาตรฐานหรือผลงานของลูกค้าจริง เกณฑ์ใช้งานจริงต้องกำหนดตามโหมดความเสียหาย รูปแบบการเดินเครื่อง ข้อกำหนดด้านความปลอดภัย โครงสร้างทีมซ่อมบำรุง และคุณภาพเครือข่ายของแต่ละโรงงาน
เหตุใด “ระบบตรวจพบอะไรบางอย่าง” จึงยังไม่เพียงพอสำหรับรับมอบ PoC
ระบบติดตามสภาพมักเริ่มเก็บค่าและแสดงกราฟได้ค่อนข้างเร็ว แต่สิ่งที่โรงงานต้องการซื้อไม่ใช่กราฟ โรงงานต้องการความสามารถในการซ่อมบำรุง กล่าวคือ เมื่อสภาพเครื่องเปลี่ยน ใครต้องตัดสินใจ เมื่อใด ต้องตรวจอะไร และต้องเปิดงานใด ดังนั้นสิ่งที่รับมอบจึงไม่ใช่อัลกอริทึมเพียงตัวเดียว แต่เป็นห่วงโซ่ทั้งหมดต่อไปนี้
- สภาพทางกายภาพของเครื่องจักรเปลี่ยน
- เซ็นเซอร์เก็บสัญญาณที่ใช้งานได้
- หน่วยประมวลผลปลายทาง (edge unit) ประมวลผลโดยแยกให้ออกระหว่าง “ข้อมูลหาย” กับ “เครื่องปกติ”
- ระบบตรวจจับความผิดปกติกำหนดระดับสถานะที่นำไปปฏิบัติได้
- บุคคลที่ถูกต้องได้รับแจ้งและตรวจสอบเหตุการณ์
- มีการสร้างใบสั่งงานใน CMMS หรือทะเบียนงานซ่อมบำรุง
- ผลการตรวจและซ่อมถูกส่งกลับไปยังเหตุการณ์ผิดปกติ
- คำนวณสัญญาณเตือนผิด การพลาดตรวจพบ และระยะเวลานำใหม่
ISO 17359:2018 ให้แนวทางทั่วไปในการจัดทำโปรแกรมติดตามสภาพเครื่องจักร ซึ่งรวมถึงการสำรวจเครื่องจักร ความสำคัญ โหมดความเสียหาย และวิธีติดตาม ส่วน ISO 13374 ครอบคลุมการประมวลผล การสื่อสาร และการแสดงข้อมูลติดตามสภาพ มาตรฐานเหล่านี้ไม่ได้กำหนดคะแนนผ่านแบบสากลสำหรับผลิตภัณฑ์ใดผลิตภัณฑ์หนึ่ง แต่สนับสนุนแนวคิดแบบทั้งระบบ ซึ่งโรงงานต้องระบุเส้นทางตั้งแต่การวัดไปจนถึงการตัดสินใจ ไม่ใช่รับมอบเพียงความแม่นยำของเซ็นเซอร์
วันที่ 2 กันยายน 2026 NTN ประกาศระบบ CMS สำหรับเครื่องจักรอุตสาหกรรม โดยบริษัทอธิบายว่าระบบเก็บและวิเคราะห์ข้อมูลการสั่น และแสดงผล 4 ระดับ ได้แก่ ปกติ ความเสียหายระยะต้น ระวัง และเตือน บริษัทระบุว่ารองรับตลับลูกปืนของผู้ผลิตรายอื่น และให้บริการตั้งแต่สำรวจเครื่อง ทดลองพิสูจน์ผล ติดตั้ง จนถึงการดำเนินงาน ในประกาศเดียวกัน NTN รายงานว่าการทดลอง 6 เดือนกับบริษัทรีไซเคิลทรัพยากรตรวจพบสัญญาณ เช่น รอยร้าวของเพลาหมุนสายพานลำเลียง และนำไปสู่การใช้งานจริง ข้อมูลนี้เป็นประกาศผลิตภัณฑ์จากผู้ขาย ไม่ใช่การรับประกันผลลัพธ์กับทุกโรงงาน แต่เป็นตัวอย่างร่วมสมัยว่าควรใส่ทั้งสถานะหลายระดับและการเปลี่ยนผ่านจากทดลองไปสู่การปฏิบัติงานไว้ในแผนรับมอบ
ในทำนองเดียวกัน Emerson ระบุในประกาศผลิตภัณฑ์วันที่ 8 กันยายน 2026 ว่าได้ปรับปรุงการส่งข้อมูลต่อเนื่องจากระบบป้องกันเครื่องจักรเทอร์โบไปยังแพลตฟอร์มวิเคราะห์ เพื่อรองรับการวิเคราะห์ช่วงเริ่มและหยุดเครื่องที่อาจกินเวลาหลายชั่วโมงหรือหลายวัน หากประเมิน PoC เฉพาะตอนผลิตคงที่ จะไม่เห็นสัญญาณเตือนผิดจากการเริ่ม หยุด เปลี่ยนรุ่น ล้าง หรือเปลี่ยนความเร็ว การทดสอบ 90 วันจึงต้องพิสูจน์ว่าตรรกะยังใช้งานได้เมื่อสถานะการเดินเครื่องเปลี่ยน ไม่ใช่แค่กราฟนิ่งระหว่างเดินปกติ
ล็อกข้อกำหนดรับมอบภายใน 5 วันแรก
หากเปลี่ยนเงื่อนไขผ่านหลังเห็นผลแล้ว การประเมินจะมีอคติ ในวันที่ 1–5 โรงงาน ทีมซ่อมบำรุง ทีม IT/OT และผู้ให้บริการควรอนุมัติข้อกำหนดรับมอบร่วมกัน การเปลี่ยนแปลงภายหลังต้องมีเลขรุ่น เหตุผล และผู้อนุมัติ อย่างน้อยให้จัดทำตารางตรวจสอบย้อนกลับดังนี้
| รหัส | สิ่งที่รับมอบ | ตัวชี้วัด | ตัวอย่างข้อความผ่านที่ทดสอบได้ | หลักฐาน | เจ้าของ |
|---|---|---|---|---|---|
| ACC-01 | การตรวจพบ | ระยะเวลานำ | ระบุนาทีจากจุดเริ่มเหตุอ้างอิงถึงสถานะ Watch แยกตามโหมดเสีย | รูปคลื่นดิบ เวลาเหตุการณ์ บันทึกการปฏิบัติ | หัวหน้าซ่อมบำรุง |
| ACC-02 | คุณภาพ | อัตราเตือนผิด | ล็อกจำนวนเตือน ตัวหาร และเงื่อนไขยกเว้น | ทะเบียนเตือน สถานะเดินเครื่อง | เจ้าของข้อมูล |
| ACC-03 | คุณภาพ | อัตราพลาด | ล็อกนิยามเหตุการณ์จริงและวิธีตรวจทาน | ผลตรวจ ประวัติเสีย | วิศวกรความเชื่อถือได้ |
| ACC-04 | การปฏิบัติ | เตือน 4 ระดับ | ระบุผู้รับ เวลาตอบสนอง และการกระทำทุกระดับ | ประวัติแจ้งและตอบรับ | ทีมซ่อมบำรุง |
| ACC-05 | ความพร้อม | เครือข่ายขาด/ข้อมูลหาย | ระบุการตรวจพบ การเก็บ ส่งซ้ำ กู้คืน และแสดงช่องว่าง | บันทึกเกตเวย์/อุปกรณ์ปลายทาง | OT/IT |
| ACC-06 | กระบวนงาน | ใบสั่งงาน | เปิด CMMS ตามระดับที่กำหนด พร้อมรหัสเครื่องจักรและหลักฐาน | ประวัติ CMMS | ผู้วางแผนซ่อม |
| ACC-07 | การติดตั้ง | FAT/SAT | ทดสอบ I/O เวลา แท็ก สิทธิ์ และการกู้คืน | ใบทดสอบลงนาม | โรงงาน+ผู้ให้บริการ |
| ACC-08 | ทางออก | ผล PoC | กำหนดกติกาผ่าน ผ่านมีเงื่อนไข และไม่ผ่าน | รายงานประชุมตัดสิน | ผู้สนับสนุนโครงการ |
ข้อความอย่าง “ความแม่นยำมากกว่า 90%” ยังไม่ใช่เกณฑ์รับมอบ จนกว่าจะระบุว่าอะไรคือข้อมูลจริงอ้างอิง ใครยืนยันป้ายกำกับ อะไรอยู่ในตัวหาร ช่วงข้อมูลหายคิดอย่างไร และการเตือนต่อเนื่องจากเหตุเดียวกันนับหนึ่งครั้งหรือหลายครั้ง
จำกัดขอบเขตไว้ที่ 3–5 เครื่อง และ 1–3 โหมดเสียต่อเครื่อง
ตัวอย่างต่อไปนี้เป็นสมมติฐาน โรงงานไทยเลือกมอเตอร์ ปั๊ม พัดลมดูดอากาศ และชุดขับสายพานรวม 4 เครื่อง แต่ละเครื่องผูกกับโหมดเสียที่ตรวจได้จำนวนจำกัด แทนคำสัญญาว่าจะตรวจ “ความผิดปกติทุกชนิด”
| เครื่องจักร | โหมดเสียที่ติดตาม (สมมติ) | สัญญาณหลัก | บริบทเดินเครื่อง | ตัวอย่างนอกขอบเขต |
|---|---|---|---|---|
| เพลาขับสายพาน | ตลับลูกปืนเสื่อม ไม่สมดุล | การสั่น อุณหภูมิ | ความเร็ว โหลด มีชิ้นงานหรือไม่ | สายพานเบี้ยว วัตถุติด |
| ปั๊มน้ำหล่อเย็น | ตลับลูกปืนเสื่อม สัญญาณคาวิเทชัน | การสั่น แรงดัน กระแส | อัตราไหล ตำแหน่งวาล์ว | ตรวจท่อรั่วโดยตรง |
| พัดลมดูดอากาศ | ไม่สมดุล หลวม | การสั่น รอบต่อนาที | ตำแหน่งแดมเปอร์ | ความผิดปกติแรงดันต่างไส้กรอง |
| มอเตอร์สปินเดิล | ตลับลูกปืนเสื่อม แนวโน้มโหลดเกิน | การสั่น อุณหภูมิ กระแส | รุ่นสินค้า ความเร็ว | ความเสียหายภายในอินเวอร์เตอร์ |
ขีดจำกัดของการวัดด้วยเซ็นเซอร์สั่นสะเทือนอธิบายไว้ใน คู่มือวิเคราะห์เครื่องจักรด้วยเซ็นเซอร์สั่นสะเทือน ส่วนโครงสร้างชั้นเซ็นเซอร์ การเก็บ การวิเคราะห์ และต้นทุนอ่านได้ใน คู่มือติดตั้งระบบบำรุงรักษาเชิงคาดการณ์ บทความนี้เริ่มที่คำถามถัดไป คือจะรับหรือปฏิเสธระบบที่ทดลองอย่างไร
แบ่ง 90 วันเป็น 6 ระยะพร้อมจุดผ่าน
หากแผนเขียนเพียงว่า “เก็บข้อมูล 90 วัน” ปัญหาสำคัญอาจไม่ปรากฏจนถึงสัปดาห์สุดท้าย จึงควรแบ่งเป็น 6 ระยะที่เชื่อมกับข้อกำหนดรับมอบ
| ช่วง | ระยะ | งานหลัก | จุดผ่าน |
|---|---|---|---|
| วันที่ 1–5 | กำหนด | ล็อกเครื่อง โหมดเสีย ตัวชี้วัด บทบาท และเงื่อนไขความปลอดภัย | อนุมัติข้อกำหนด |
| วันที่ 6–15 | FAT/เตรียมติดตั้ง | จำลองแท็ก เวลา สัญญาณเตือน หน่วยความจำพัก และ CMMS | FAT ผ่าน |
| วันที่ 16–30 | SAT/ค่าฐาน | ติดตั้งหน้างาน แยกสถานะเดินเครื่อง กำหนดช่วงปกติ | SAT ผ่าน |
| วันที่ 31–60 | เดินประเมิน | ทดสอบสถานการณ์ การแจ้ง ข้อมูลหาย เครือข่ายขาด และใบสั่งงาน | ทบทวนกลางทาง |
| วันที่ 61–80 | ปรับแบบควบคุม/ทดสอบซ้ำ | ปรับเฉพาะค่าขีดแบ่งและกฎที่อนุมัติไว้ | ตรึงรุ่นทดสอบ |
| วันที่ 81–90 | ตัดสินรับมอบ | เทียบป้ายกำกับแบบอิสระ สรุปตัวชี้วัด งานค้าง และส่งมอบ | ผ่าน/ผ่านมีเงื่อนไข/ไม่ผ่าน |
ห้ามปรับโมเดลแบบไม่จำกัดหลังวันที่ 61 เพราะการจูนกับข้อมูลประเมินซ้ำ ๆ ทำให้ผลดีเฉพาะ 90 วันนั้น ต้องกำหนดล่วงหน้าว่าปรับอะไร ได้กี่ครั้ง และใครอนุมัติ จากนั้นตรึงการตั้งค่าในวันที่ 80 และใช้วันที่ 81–90 เป็นช่วงข้อมูลกันไว้สำหรับประเมินขั้นสุดท้าย
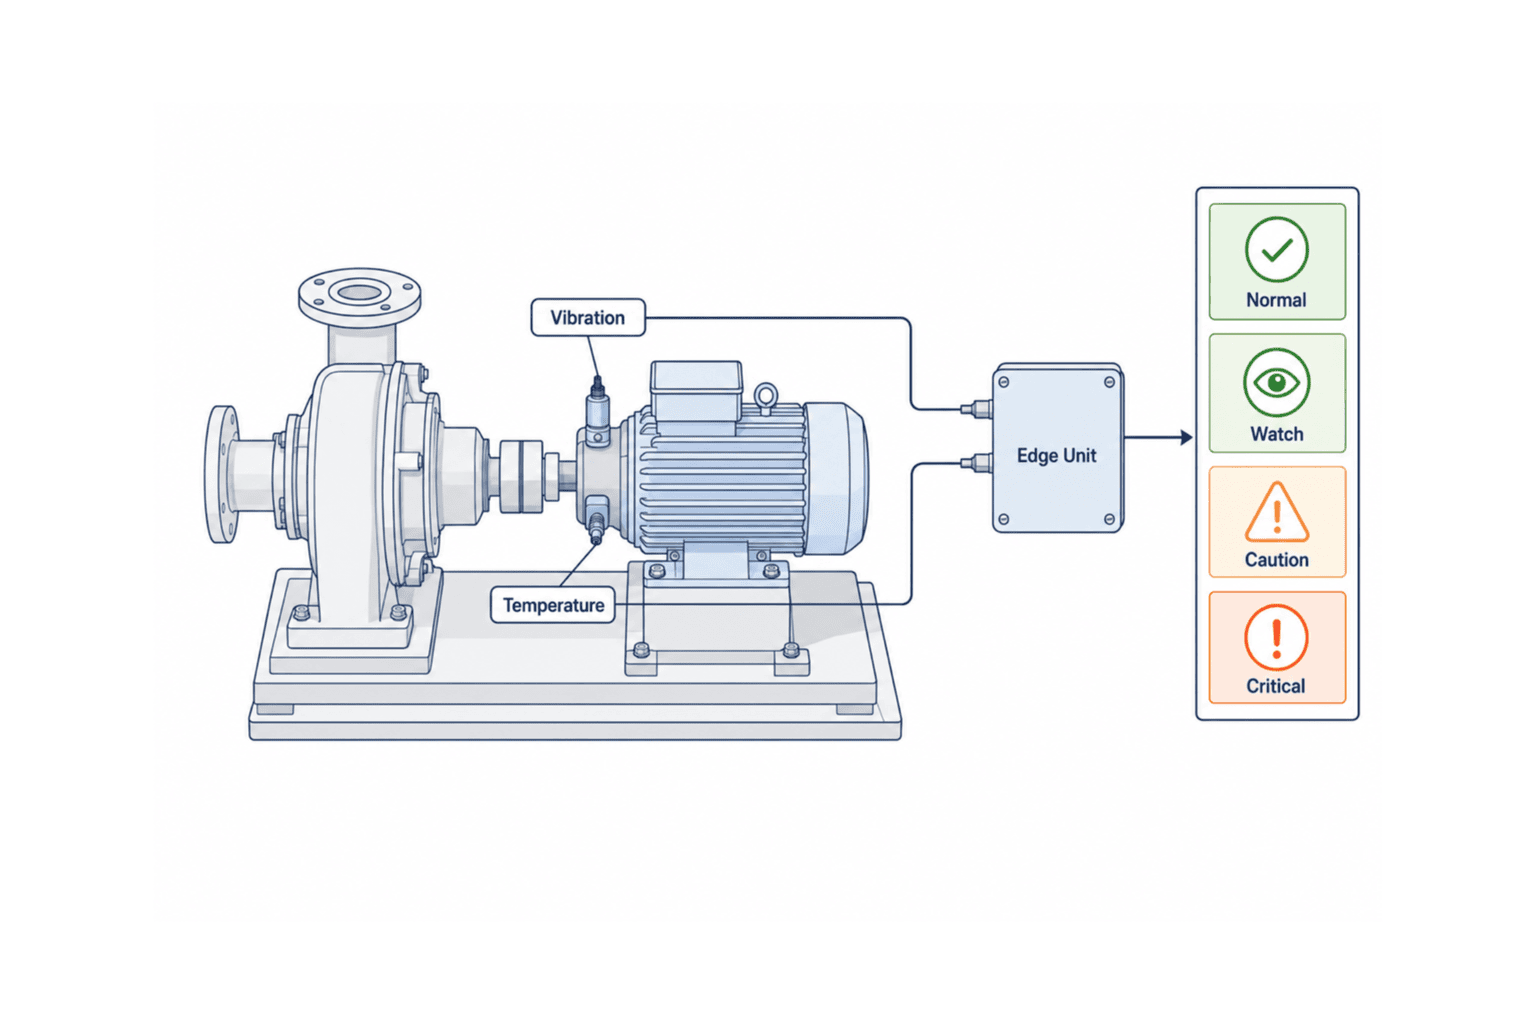
ใช้ระยะเวลานำในการตรวจพบเป็นตัวชี้วัดหลัก
ระยะเวลานำในการตรวจพบไม่ใช่เพียง “กี่วันก่อนเสีย” หากไม่มีเวลาเริ่มเหตุอ้างอิงก็วัดไม่ได้ ต้องกำหนด 3 เวลาให้แต่ละโหมดเสีย
T_signal: เวลาที่ผู้เชี่ยวชาญทบทวนแล้วเห็นว่าการเปลี่ยนแปลงของสัญญาณเริ่มต่อเนื่องT_alert: เวลาที่ระบบออก Watch หรือสูงกว่าครั้งแรกที่ใช้งานได้T_action: เวลาที่ฝ่ายซ่อมรับทราบและรับงานตรวจหรือใบสั่งงาน
ความล่าช้าทางเทคนิคคือ T_alert − T_signal ความล่าช้าทางปฏิบัติคือ T_action − T_alert หากซ่อมหรือหยุดที่ T_event เวลาที่เหลือสำหรับลงมือคือ T_event − T_action การเตือนเร็วไม่ได้แปลว่ามีประโยชน์เสมอไป เพราะอาจเป็นการเตือนผิดที่เร็ว โรงงานต้องดูว่าเวลานั้นพอสำหรับจัดตรวจ เช็กอะไหล่ และใส่งานในการหยุดตามแผนหรือไม่
ไม่มีหลักประกันว่าจะเกิดความเสียหายตามธรรมชาติใน 90 วัน จึงต้องแยกหลักฐานเป็น 4 ชั้น
- เหตุทางกายภาพที่ยืนยันแล้ว: ตรวจพบการเสื่อมหรือเสียจากการตรวจหรือชิ้นส่วนที่ถอด เป็นหลักฐานแข็งแรงที่สุด
- การเล่นซ้ำข้อมูลเก่า: ป้อนข้อมูลอดีตตามลำดับเวลาโดยไม่ใช้ข้อมูลอนาคต
- สถานการณ์ทดสอบที่ปลอดภัย: ถอดเซ็นเซอร์ จำลองอินพุต ตัดสื่อสาร หรือเปลี่ยนสถานะความเร็ว โดยไม่ทำให้เครื่องเสียหาย
- สัญญาณจากการวิเคราะห์: ผู้เชี่ยวชาญเห็นการเปลี่ยน แต่ไม่สามารถตรวจชิ้นส่วนจริงได้
ห้ามรวมทั้งหมดเป็น “ตรวจสำเร็จ 1 ครั้ง” แบบเดียว รายงานต้องแยกตามระดับหลักฐาน หากไม่มีเหตุทางกายภาพจริง ห้ามเขียนว่าพิสูจน์สมรรถนะทำนายความเสียหายแล้ว แต่เขียนได้ว่าตรวจสอบการรับสัญญาณ การตัดสินสถานะ และกระบวนงานแล้ว
ย้อนจากกระบวนการซ่อมเพื่อกำหนดระยะเวลานำ
กรณีสมมติ: ใช้เวลา 4 ชั่วโมงจัดการตรวจ 1 วันทำการเช็กอะไหล่ และ 2 วันทำการจัดการหยุดตามแผน หาก Critical มาใกล้จุดหยุดเกินไปย่อมไม่มีคุณค่า Watch หรือ Caution ต้องให้เวลาสำหรับการวิเคราะห์ซ้ำ ส่วน Critical เป็นชั้นตัดสินความเสี่ยงสุดท้ายตามระเบียบความปลอดภัยโรงงาน
| ระดับ | จุดประสงค์ | การตอบสนองตัวอย่าง | หลักฐานรับมอบ |
|---|---|---|---|
| Normal | ยืนยันค่าฐาน | ตรวจตามรอบ | ค่าฐานและสถานะเดินเครื่อง |
| Watch | เฝ้าการเปลี่ยนระยะต้น | ดูแนวโน้มใน 1 วันทำการ | ผู้ตรวจและหมายเหตุ |
| Caution | ตัดสินตรวจตามแผน | วินิจฉัยซ้ำใน 4 ชั่วโมง เปิดใบสั่งงานหากจำเป็น | รูปคลื่น ผลวิเคราะห์ เลขใบสั่งงาน |
| Critical | ตัดสินความเสี่ยงทันที | ทำตามขั้นตอนความปลอดภัยและหยุดเครื่อง | การแจ้ง รับทราบ และบันทึกการปฏิบัติ |
ชื่อระดับเหล่านี้เป็นตัวอย่างในบทความ แม้คล้าย 4 ขั้นในประกาศ NTN แต่ไม่ใช่ตรรกะหรือสมรรถนะของผลิตภัณฑ์ NTN หากโรงงานมีชื่อ Andon เดิม ให้ยึดว่าใครทำอะไรภายในกี่นาที มากกว่าการเพิ่มสีใหม่
จัดการการเตือนผิดและการพลาดตรวจพบในตารางประเมินเดียวกัน
ลดการเตือนผิดอาจเพิ่มการพลาด และลดการพลาดอาจเพิ่มการเตือนผิด หากกำหนดผ่านเพียงด้านเดียว ระบบอาจถูกจูนไปสุดทาง ต้องรายงานอย่างน้อยดังนี้พร้อมกัน
- ผลบวกจริง (True Positive: TP): มีสัญญาณเตือนที่ถูกต้องภายในช่วงเวลาที่อนุญาตต่อเหตุการณ์จริง
- ผลบวกลวง (False Positive: FP): มีสัญญาณเตือนที่ต้องตอบสนองแต่ไม่มีเหตุการณ์จริง
- ผลลบลวง (False Negative: FN): มีเหตุการณ์จริงแต่ไม่มีสัญญาณเตือนที่ถูกต้องในช่วงเวลาที่กำหนด
- ผลลบจริง (True Negative: TN): ในหน้าต่างประเมินไม่มีทั้งเหตุจริงและสัญญาณเตือนที่ต้องตอบสนอง
สำหรับข้อมูลอนุกรมเวลาต่อเนื่อง การนับทุกวินาทีทำให้ TN มหาศาลและความแม่นยำดูเกือบ 100% ควรกำหนดตัวหารระดับเหตุการณ์หรือเครื่องจักร-วัน เช่น การแจ้งจากเครื่องและโหมดเสียเดียวกันภายใน 30 นาทีให้นับเป็นหนึ่งเหตุการณ์ โดยต้องตกลงก่อนเริ่ม
| ตัวชี้วัด | นิยามตัวอย่าง | ข้อควรระวัง |
|---|---|---|
| อัตราตรวจพบเหตุการณ์ | TP ÷ (TP + FN) | ไม่แน่นอนมากเมื่อเหตุจริงมีน้อย |
| ความแม่นตรง | TP ÷ (TP + FP) | ใกล้เคียงความน่าเชื่อถือที่หน้างานรับรู้ |
| ภาระเตือนผิด | FP ÷ จำนวนเครื่องจักร-วันที่ติดตาม | แปลงเป็นแรงงานได้ง่าย |
| เหตุที่พลาด | จำนวน FN และความรุนแรง | ห้ามทำให้การพลาดเหตุ Critical ดูเล็กด้วยเปอร์เซ็นต์ |
| อัตราตอบสนองตามกำหนด | ตอบในเวลา ÷ เหตุที่ต้องตอบ | วัดทั้งระบบและการทำงานของคน |
ผู้ให้ระบบต้องไม่กำหนดข้อมูลจริงอ้างอิงเพียงฝ่ายเดียว
การทบทวนป้ายกำกับต้องมีฝ่ายซ่อม วิศวกรรมเครื่องจักร ฝ่ายผลิต และผู้เชี่ยวชาญวิเคราะห์จากผู้ให้ระบบเมื่อจำเป็น ระหว่างกำหนดป้ายกำกับควรซ่อนคะแนนจากระบบ แล้วใช้รูปคลื่น อุณหภูมิ โหลด ผลตรวจ ชิ้นส่วนที่ถอด และบันทึกการผลิต เหตุที่เห็นไม่ตรงกันให้เป็น “ไม่แน่นอน” แยกจากตัวชี้วัดหลักและนำไปวิเคราะห์ความไวของผลลัพธ์
เงื่อนไขยกเว้นต้องล็อกล่วงหน้า เช่น ช่วงเซ็นเซอร์เข้าที่ การเคาะระหว่าง PM งานก่อสร้างตอนหยุด หรือเดินนอกช่วงความเร็วที่ตกลง การตัดสัญญาณเตือนที่ไม่สะดวกออกภายหลังด้วยเหตุว่า “เป็นการเดินพิเศษ” ทำให้ผลมีอคติ ส่วนการเริ่ม/หยุดเครื่องและการเปลี่ยนรุ่นที่เกิดทุกวันไม่ใช่เหตุพิเศษ
เปลี่ยนสัญญาณเตือน 4 ระดับจาก “สี” ให้เป็นการกระทำ
หน้าจอเขียว-เหลือง-แดงไม่มีค่า หากไม่เปลี่ยนงานซ่อม แต่ละระดับต้องมีเงื่อนไข ผู้รับ เวลา อำนาจ และกติกาปิด
| รายการ | Normal | Watch | Caution | Critical |
|---|---|---|---|---|
| สภาพ | อยู่ในค่าฐาน | เปลี่ยนระยะต้นต่อเนื่อง | หลายตัวชี้วัดหรือผลวิเคราะห์ต้องตรวจ | รุนแรงหรือเปลี่ยนเร็ว |
| แจ้ง | ไม่มี/รายงานวัน | แดชบอร์ด+ผู้รับผิดชอบ | ทีมซ่อม+หัวหน้างาน | ช่องทางฉุกเฉินโรงงาน |
| เวลา | ตามรอบ | 1 วันทำการ (ตัวอย่าง) | 4 ชั่วโมง (ตัวอย่าง) | ตามขั้นตอนทันที |
| การกระทำ | ติดตามต่อ | เช็กแนวโน้มและสภาวะ | วัดซ้ำ เปิด CMMS | เช็กความปลอดภัย ผู้มีอำนาจตัดสินหยุด |
| การปิด | ต่อเนื่อง | กลับปกติช่วงหนึ่งหรืออนุมัติ | มีผลตรวจและอนุมัติ | อนุมัติคืนหลังแก้ไข |
ระบบตรวจจับความผิดปกติไม่ควรกลายเป็นระบบสั่งหยุดอัตโนมัติโดยไม่รู้ตัว ระบบป้องกันและระบบติดตามสภาพมีหน้าที่ต่างกัน การตัดสินหยุดต้องใช้การออกแบบความปลอดภัยและอำนาจเดิม สัญญาณเตือนจากระบบติดตามสภาพไม่ใช่ตัวแทนรีเลย์ป้องกันหรือฟังก์ชันความปลอดภัย
การเลื่อนขึ้นและลงต้องมีฮิสเทอรีซิส ระยะเวลาคงอยู่ และเงื่อนไขระงับ การข้ามค่าขีดแบ่งครั้งเดียวไม่ควรทำให้เป็น Caution เสมอไป อาจต้องคงอยู่ในสถานะเดินเครื่องที่กำหนด ส่วนตอนกลับควรใช้เส้นกลับที่ต่ำกว่าและเวลายืนยันเพื่อลดการเด้ง ค่าจริงเป็นสมมติฐานเฉพาะโรงงาน ต้องฉีดสัญญาณทดสอบใน FAT และยืนยันกับสัญญาณจริงใน SAT
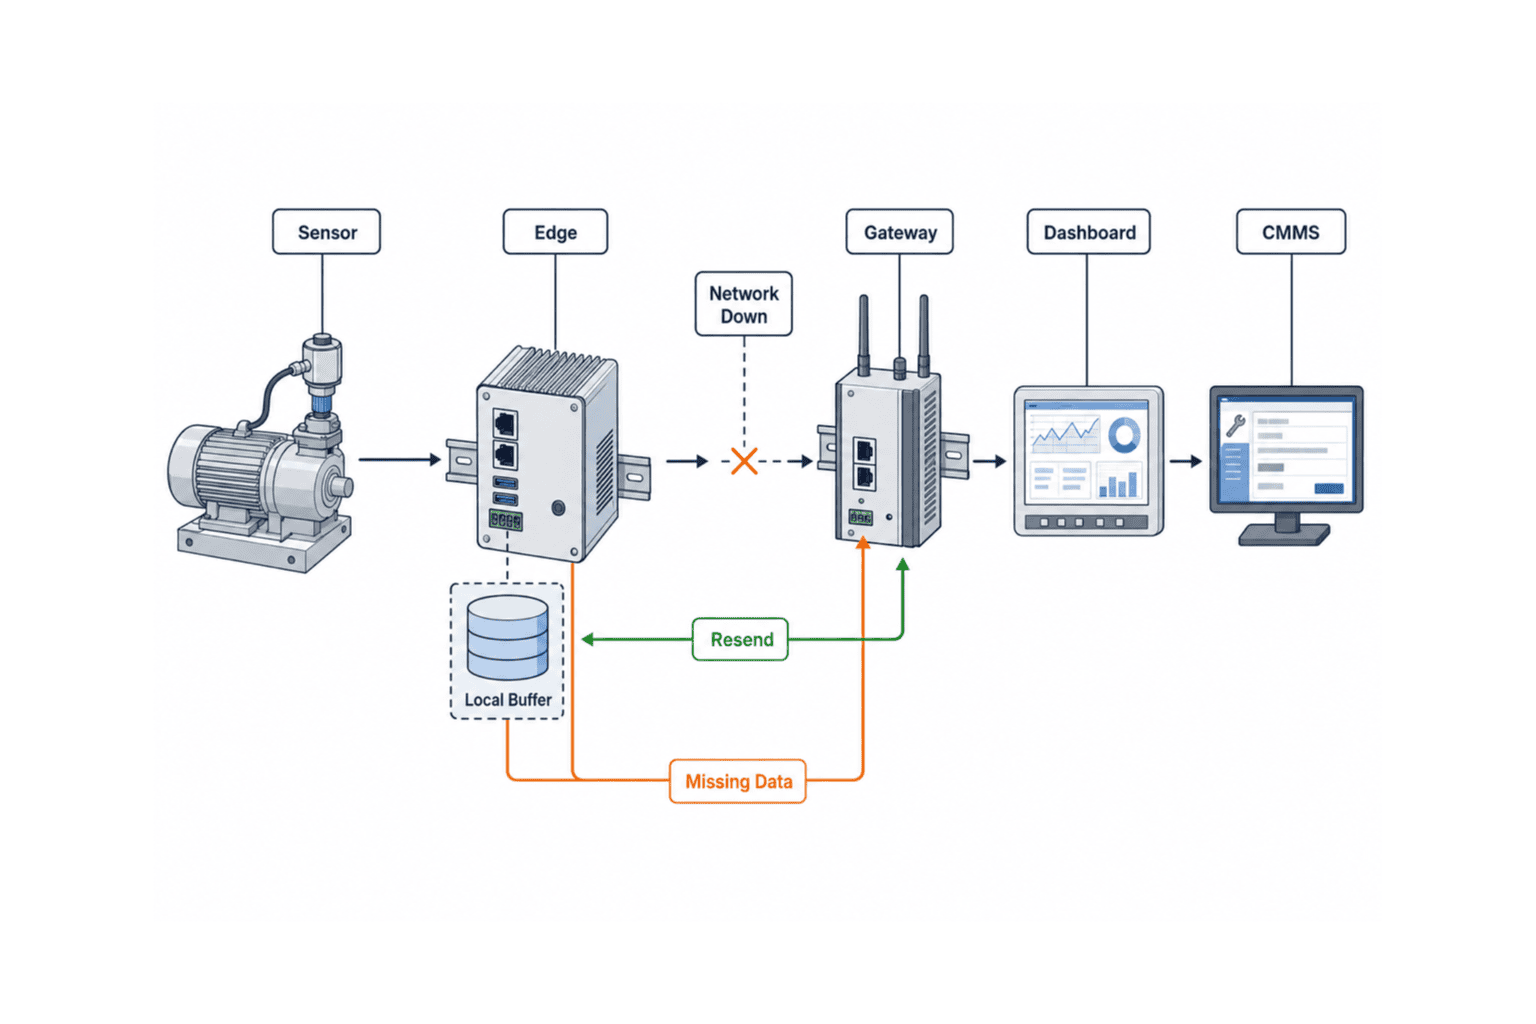
ห้ามแสดงการสื่อสารขาดหรือข้อมูลหายเป็น Normal
การไม่มีข้อมูลไม่ใช่หลักฐานว่าเครื่องปกติ การสื่อสารขาด เซ็นเซอร์เสีย แบตหมด เกตเวย์หยุด แท็กผิด และเวลาคลาด ต้องมีสถานะคุณภาพข้อมูลแยกจากสภาพเครื่อง
| คุณภาพข้อมูล | การแสดง | การตัดสินสัญญาณเตือน | การกระทำ |
|---|---|---|---|
| Good | เวลาและรอบอัปเดตถูกต้อง | ตัดสินปกติ | ทำต่อ |
| Delayed | ช้ากว่าช่วงที่กำหนด | ห้ามถือค่าล่าสุดเป็น Normal ปัจจุบัน | แจ้งล่าช้า เช็กหน่วยความจำพัก |
| Missing | อัตราหายเกินที่ยอมรับ | สภาพเครื่องเป็น Unknown | เช็กเซ็นเซอร์ แหล่งจ่าย และเส้นทาง |
| Invalid | เกินช่วง ค่าค้าง เวลาย้อน | ไม่นำไปตัดสิน | เช็กการสอบเทียบ แท็ก และนาฬิกา |
| Recovering | กำลังส่งซ้ำ/จัดข้อมูลหลังต่อคืน | แยกข้อมูลเก่ากับข้อมูลสด | ตัดข้อมูลซ้ำ เรียงเวลา แจ้งเมื่อเสร็จ |
รับมอบหน่วยความจำพักที่อุปกรณ์ปลายทางและการส่งซ้ำ
ใน 90 วันต้องตั้งใจตัดเครือข่ายและยืนยันว่า
- เกตเวย์ตรวจการขาดภายในเวลาที่ตกลง
- อุปกรณ์ปลายทางเก็บข้อมูลไว้ในเครื่อง
- แดชบอร์ดแสดง Delayed หรือ Unknown ไม่ใช่ Normal ค้าง
- เมื่อคืนแล้วส่งข้อมูลพร้อมเวลาต้นฉบับ
- ไม่สร้างเหตุการณ์ซ้ำ และเห็นช่วงที่กู้ไม่ได้
- หากต้องตัดสินที่อุปกรณ์ปลายทางระหว่างขาด ช่องทางแจ้งสำรองต้องทำงาน
กรณีสมมติอาจเก็บคุณลักษณะข้อมูลราย 1 นาทีไว้ 72 ชั่วโมง FAT ตรวจความจุและตอนเต็ม ส่วน SAT อาจตัดตามแผน 2 ชั่วโมงแล้วส่งซ้ำ ตัวเลข 72 ชั่วโมงไม่ใช่ค่าที่แนะนำทั่วไป ต้องคำนวณจากเป้าหมายการกู้คืน คุณภาพสื่อสาร และปริมาณข้อมูล
ประกาศ SKF วันที่ 8 กันยายน 2026 อธิบายแนวคิด Insight bearing ซึ่งวัดโหลด ความเร็ว อุณหภูมิ และการสั่นจากภายในตลับลูกปืน พร้อมแพลตฟอร์มฮาร์ดแวร์ที่รวมการตรวจจับ การประมวลผล และการสื่อสาร ข้อมูลนี้เป็นคำอธิบายผลิตภัณฑ์ ไม่ใช่การรับประกันทั่วไป แต่ย้ำว่าการทดสอบรับมอบต้องบอกได้ว่าช่องว่างเกิดที่เซ็นเซอร์ การประมวลผล หรือการสื่อสาร ส่วน Telit Cinterion ประกาศวันที่ 10 กันยายน 2026 ว่าจะสาธิตการตรวจจับและกู้คืนความขัดข้องที่อุปกรณ์ปลายทางบนสายหุ่นยนต์จริง แม้การกู้คืนเป็นอัตโนมัติ โรงงานยังต้องตรวจสอบย้อนหลังได้ว่าอะไรถูกกู้ ขาดนานเท่าใด ข้อมูลใดหาย และระบบทำอะไรไป
เชื่อมระบบติดตามสภาพเข้ากับใบสั่งงานซ่อมบำรุง
หาก IoT วินิจฉัยเครื่องจบที่แดชบอร์ด คนหน้างานต้องเปิดอีกจอและพิมพ์ซ้ำ PoC ควรรวมทางจาก Caution ขึ้นไปสู่ใบสั่งงาน CMMS หรือคำขอตรวจสอบ หากสร้างอัตโนมัติเสี่ยงเกินไป ใช้ปุ่มอนุมัติที่สร้างฉบับร่างพร้อมข้อมูลเบื้องต้นได้
ข้อมูลอย่างน้อยที่ต้องส่ง ได้แก่
- รหัสโรงงาน สายการผลิต และเครื่องจักรที่ไม่ซ้ำ
- รหัสเซ็นเซอร์และจุดวัด
- ระดับสัญญาณเตือน เวลาเริ่ม และระยะเวลา
- โหมดเสียที่เป็นไปได้และระดับความเชื่อมั่น ถ้ามี
- ลิงก์ไปยังรูปคลื่น แนวโน้ม และสภาวะเดินเครื่อง
- สิ่งที่ควรตรวจต่อ ไม่ใช่คำสั่งหยุดที่ยังไม่ผ่านคน
- รหัสเหตุการณ์ต้นทาง
- ผู้รับผิดชอบ กำหนดเสร็จ และลำดับความสำคัญ
ตอนปิดงานต้องส่งผลกลับไปยังเหตุการณ์ โดยใช้รหัสควบคุม เช่น “ไม่พบความขัดข้อง” “ขันยึดใหม่” “เติมสารหล่อลื่น” “เปลี่ยนตลับลูกปืน” “เซ็นเซอร์ขัดข้อง” หรือ “ผลจากสภาวะเดินเครื่อง” ไม่ใช้ข้อความอิสระอย่างเดียว หากไม่มีวงปิดนี้ ระบบจะไม่เรียนรู้จากการเตือนผิด และผู้บริหารอธิบายผลลดเวลาหยุดเครื่องไม่ได้
สถานการณ์รับมอบใบสั่งงาน
| สถานการณ์ | อินพุต | ผลที่คาด |
|---|---|---|
| Caution ครั้งแรก | เหตุการณ์ของเครื่องที่ถูกต้อง | ฉบับร่างใบสั่งงาน 1 ใบ พร้อมรหัสเครื่องและลิงก์หลักฐาน |
| เหตุเดิมต่อเนื่อง | โหมดเสียเดิมใน 30 นาที (สมมติ) | ปรับปรุงเหตุเดิม ไม่สร้างใบสั่งงานรัว |
| เลื่อนเป็น Critical | จาก Caution | เพิ่มลำดับความสำคัญของใบสั่งงานเดิม และแจ้งหัวหน้างาน |
| ยืนยันเตือนผิด | ตรวจแล้วเครื่องปกติและรู้สาเหตุ | ส่งรหัสผลกลับเหตุการณ์ |
| ส่งซ้ำหลังคืนระบบ | เหตุการณ์เวลาเก่ามาถึง | แยกเวลาเกิด/เวลารับ และไม่สร้างใบสั่งงานซ้ำ |
| ข้อมูลหลักเครื่องไม่ตรง | ไม่รู้จักรหัสเครื่อง | แยกไว้ ไม่เปิดงานอัตโนมัติ และแจ้งข้อผิดพลาดการตั้งค่า |
กำหนดความรับผิดชอบถึง “การตรวจครั้งแรกเมื่อเสีย”
เมื่อค่าจากเซ็นเซอร์หาย ฝ่ายซ่อม IT ผู้รวมระบบ และผู้จำหน่ายอุปกรณ์อาจรอกันทั้งหมด ตารางความรับผิดชอบต้องมีการตรวจพบ การตรวจขั้นแรก หลักฐาน เป้าหมายการกู้คืน และเส้นทางยกระดับปัญหา ไม่ใช่เพียงชื่อผู้รับผิดชอบ
| ชั้น | ความรับผิดชอบหลักตัวอย่าง | ตรวจขั้นแรก | หลักฐานที่ต้องให้ |
|---|---|---|---|
| เซ็นเซอร์/การติดตั้ง | ซ่อมบำรุง+ผู้ให้อุปกรณ์ | ไฟ การยึด ทิศ การสอบเทียบ ความเสียหาย | รูปติดตั้ง รุ่น การสอบเทียบ จุดวัด |
| อุปกรณ์ปลายทาง | ผู้รวมระบบ/ผู้ให้ระบบ | กระบวนการ ความจุ นาฬิกา หน่วยความจำพัก | บันทึกอุปกรณ์ รุ่นการตั้งค่า ประวัติเริ่มใหม่ |
| เครือข่าย OT | OT/IT โรงงาน | สวิตช์ VLAN ไฟร์วอลล์ เครือข่ายไร้สาย | บันทึกการเชื่อมต่อ ประวัติการเปลี่ยนแปลง |
| การวิเคราะห์/สัญญาณเตือน | ผู้ให้ระบบ+วิศวกรความเชื่อถือได้ | รุ่นโมเดล ค่าขีดแบ่ง การระงับ คุณภาพอินพุต | บันทึกการตัดสิน ผลต่างการตั้งค่า |
| การแจ้ง/CMMS | IT+ผู้วางแผนซ่อม | API ตัวตน ข้อมูลหลักเครื่อง คิว | ผลตอบกลับ API รหัสเหตุการณ์ เลขใบสั่งงาน |
| การซ่อมบำรุง | ฝ่ายซ่อมโรงงาน | รับงาน ตรวจความปลอดภัย ปิดงาน | เวลารับทราบ สิ่งที่พบ ผลงาน |
ต้องแยกการตรวจจับความผิดปกติด้านความมั่นคงไซเบอร์จากความผิดปกติทางกายภาพ NIST IR 8219 ประเมินเทคนิคตรวจจับพฤติกรรมผิดปกติสำหรับ ICS โรงงาน โดยเน้นพฤติกรรมเครือข่ายผิดปกติ ซึ่งต่างจากการวิเคราะห์เครื่องด้วยการสั่นและอุณหภูมิ แต่เมื่อเพิ่มอุปกรณ์บนเครือข่าย OT แล้ว บัญชีทรัพย์สิน เส้นทางสื่อสาร บันทึก สิทธิ์เข้าถึง และการควบคุมการเปลี่ยนแปลงต้องอยู่ในขอบเขตรับมอบ ห้ามรวม “เครื่องผิดปกติ” กับ “การสื่อสารผิดปกติ” เป็นไฟแดงเดียว ให้ส่งไปยังผู้รับผิดชอบและขั้นตอนคนละชุด
ใช้ FAT กำจัดข้อบกพร่องก่อนนำเข้าหน้างาน
FAT ทำในสภาพแวดล้อมทดสอบก่อนติดตั้งจริง แม้ไม่มีเครื่องจักรจริงก็ใช้การเล่นซ้ำข้อมูลและเครื่องจำลองสัญญาณตรวจข้อกำหนดได้มาก
รายการตรวจ FAT
- แท็กและหน่วย: รหัสเครื่อง จุดวัด ทิศ หน่วย และเงื่อนไขการเก็บตัวอย่างตรงพจนานุกรมข้อมูล
- เวลา: อุปกรณ์ปลายทาง เกตเวย์ เซิร์ฟเวอร์ และ CMMS มีเขตเวลา/การซิงก์ตรงกติกา เช่น เก็บ UTC แสดง ICT
- 4 ระดับ: จำลอง Normal→Watch→Caution→Critical และการกลับ
- ฮิสเทอรีซิส: สัญญาณเตือนไม่สั่นไปมาบริเวณเส้นแบ่ง
- ข้อมูลหาย: ฉีดค่าว่าง ค่าค้าง เกินช่วง เวลาย้อน และต้องเป็น Unknown/Invalid
- สื่อสารขาด: ทดสอบตัดการเชื่อมต่อ หน่วยความจำพัก หน่วยความจำเต็ม การกู้คืน การส่งซ้ำ และตัดข้อมูลซ้ำ
- การแจ้ง: ชื่อภาษาไทย อังกฤษ ญี่ปุ่นไม่เสีย และเส้นทาง/การระงับถูกต้อง
- CMMS: ทดสอบสร้าง ปรับปรุง ล้มเหลว ลองซ้ำ ป้องกันซ้ำ และข้อมูลหลักเครื่องไม่ตรง
- สิทธิ์: แยกการดู การรับทราบ การเปลี่ยนค่าขีดแบ่ง และผู้ดูแลระบบ
- การตรวจสอบย้อนหลัง: ย้อนดูว่าใครเปลี่ยนค่า รับสัญญาณเตือน และปิดเมื่อใด
- รุ่น: บันทึกโมเดล กฎ เฟิร์มแวร์ การตั้งค่า และพจนานุกรมข้อมูล
- การส่งออก: ดึงข้อมูลดิบ คุณลักษณะ เหตุการณ์ และผลงานตามรูปแบบที่ตกลง
FAT ผ่านไม่ได้หมายความว่าสมรรถนะหน้างานผ่าน แต่หมายถึงระบบพร้อมทดสอบตามข้อกำหนดและไม่นำปัญหาการเชื่อมต่อที่รู้แล้วไปหน้างาน ประเด็นที่เหลือต้องมีระดับความรุนแรง วิธีเลี่ยง กำหนดเสร็จ และผู้รับผิดชอบ ถ้าเกี่ยวกับความปลอดภัย ความถูกต้องครบถ้วนของข้อมูล หรือใบสั่งงานซ้ำ ห้ามไปติดตั้งก่อนแก้
ใช้ SAT รับสภาพหน้างานและกระบวนงานจริง
SAT ทำหลังติดตั้งบนเครื่องและเครือข่ายจริง ครอบคลุมทิศติดตั้ง สาย ไฟ เครือข่ายไร้สาย รหัสเครื่อง ความเร็ว โหลด การสั่นรอบข้าง การล้าง และอุณหภูมิ ซึ่งโต๊ะทดสอบจำลองไม่ได้
รายการตรวจ SAT
- เทียบตำแหน่ง ทิศ การยึด และป้ายเซ็นเซอร์กับแบบ
- วัดระดับสัญญาณรบกวนตอนหยุด และค่าฐานที่ความเร็ว/โหลดตัวแทน
- บันทึกการเริ่ม หยุด เปลี่ยนรุ่น ทำความสะอาด และเดินเบาเป็นคนละสถานะการทำงาน
- ตรวจหน้าจอจากเครื่องปลายทางหน้างาน สำนักงานซ่อมบำรุง และเส้นทางระยะไกลที่อนุญาต
- ตัดสื่อสารตามแผน ตรวจการแสดง การเก็บในเครื่อง การกู้คืน และการส่งซ้ำ
- ส่ง Watch/Caution จำลองผ่านการแจ้ง การสร้างงาน CMMS และการส่งผลกลับเมื่อปิดงาน
- ทดสอบเส้นทางยกระดับสำหรับกะกลางคืนและวันหยุด
- ให้ผู้ใช้จริงรวมพนักงานไทยอธิบายเหตุสัญญาณเตือนและการกระทำถัดไป
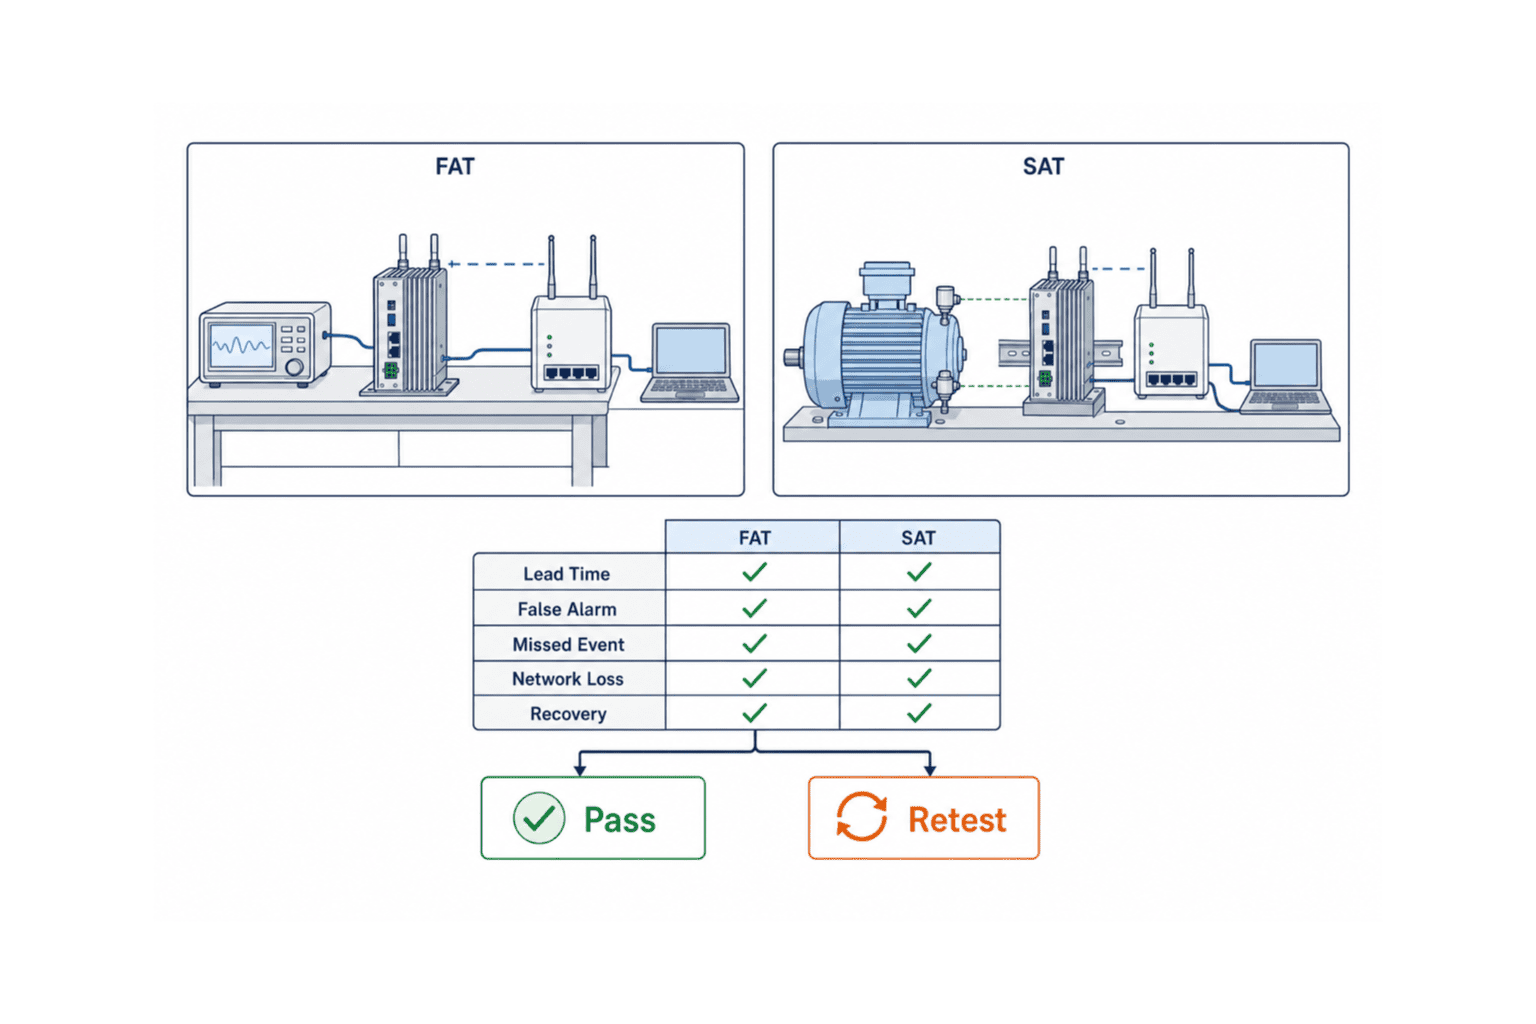
หลักฐาน FAT/SAT ไม่ควรเป็นกองภาพหน้าจอ ต้องผูกรหัสข้อกำหนด ขั้นตอน ผลที่คาด ผลจริง เวลา แฟ้มข้อมูล ผู้ทำ ผู้อนุมัติ และรหัสข้อบกพร่อง ISO 13374-3 กล่าวถึงการสื่อสารข้อมูลติดตามสภาพระหว่างระบบ ส่วน ISO 13374-4 กล่าวถึงการแสดงข้อมูลวิเคราะห์ การพยากรณ์ คำแนะนำ และข้อเสนอเพื่อการตัดสินใจ ดังนั้นข้อมูลขึ้นหน้าจออย่างเดียวไม่พอ ความหมายและบริบทต้องไม่หายระหว่างทาง
แบบจำลองแรงงาน PoC บำรุงรักษาเชิงคาดการณ์: แสดงคุณค่าการตัดสินใจ ไม่สร้างตัวเลขประหยัด
ต่อไปนี้ไม่ใช่กรณีลูกค้าจริง แต่เป็นสมมติฐานติดตามเครื่องหมุนสำคัญ 4 เครื่องเป็นเวลา 90 วัน ต้นทุนเปลี่ยนมากตามจำนวนเซ็นเซอร์ การเชื่อมต่อ การเดินทาง และ CMMS จึงแสดงแรงงานกับผลส่งมอบแทนจำนวนเงิน
| งาน | แรงงานสมมติ | ผลส่งมอบหลัก |
|---|---|---|
| สำรวจเครื่อง/กำหนดโหมดเสีย | 4 คน-วัน | ขอบเขต จุดวัด ข้อยกเว้น |
| ข้อกำหนดรับมอบ/ความรับผิดชอบ | 3 คน-วัน | ตัวชี้วัด RACI กติกาจบ |
| FAT | 4 คน-วัน | ใบทดสอบลงนาม ทะเบียนข้อบกพร่อง |
| ติดตั้ง/SAT | 6 คน-วัน | บันทึกติดตั้ง ค่าฐาน รายงาน SAT |
| ติดตาม/ทบทวนรายสัปดาห์ | 12 คน-วัน | ทะเบียนเหตุการณ์ บันทึกการตั้งค่า |
| เชื่อม CMMS/ทดสอบการทำงาน | 5 คน-วัน | ผัง API หลักฐานใบสั่งงาน |
| ประเมินท้าย/ส่งมอบ | 4 คน-วัน | ผลตัดสิน แผนขยาย ประเด็นค้าง |
| รวม | 38 คน-วัน (สมมติ) | ชุด PoC 90 วัน |
อย่าอ้างว่า “ป้องกันการหยุดได้หนึ่งครั้ง” ถ้าไม่มีหลักฐาน ให้ใช้สถานการณ์จำลอง:
ผลขาดทุนที่คาดว่าจะหลีกเลี่ยงได้ต่อปี = จำนวนเหตุเป้าหมายต่อปี × ผลกระทบต่อครั้ง × สัดส่วนที่หลีกเลี่ยงได้หลังตรวจพบ
ใส่ช่วงต่ำ/กลาง/สูงให้ทุกปัจจัย หากไม่มีความเสียหายใน PoC ยังตรวจได้ว่าระยะเวลานำและเส้นทางใบสั่งงานให้เวลาตามสถานการณ์หรือไม่ แต่สัดส่วนหลีกเลี่ยงยังเป็นสมมติฐาน ห้ามนำเสนอเป็นค่าที่วัดแล้ว
ภาระการเตือนผิดวัดได้ง่ายกว่า:
แรงงานเตือนผิดต่อเดือน = จำนวนเครื่อง × FP ต่อเครื่องจักร-วัน × วันเดินเครื่อง × เวลาตรวจต่อเหตุ
กรณีสมมติ 4 เครื่อง, 0.1 FP/เครื่องจักร-วัน, 26 วัน และ 15 นาทีต่อครั้ง เท่ากับ 2.6 ชั่วโมง/เดือน: 4 × 0.1 × 26 × 0.25 = 2.6 หากเป็น 1.0 FP/เครื่องจักร-วัน ภายใต้เงื่อนไขเดิม จะเป็น 26 ชั่วโมง การแปลงเป็นแรงงานทำให้เห็นการปฏิบัติจริงชัดกว่าค่าความแม่นยำหลายตำแหน่งทศนิยม
กำหนดทางออก PoC ก่อนเริ่ม
การต่ออายุอัตโนมัติในวันที่ 90 เพราะ “ต้องเก็บข้อมูลเพิ่ม” ไม่ใช่การปิด PoC ต้องกำหนดสามผลลัพธ์ตั้งแต่ต้น
ผ่าน (Go)
- ไม่มีข้อไม่สอดคล้องร้ายแรงจาก FAT/SAT และข้อเล็กทุกข้อมีผู้รับผิดชอบ/กำหนดเสร็จ
- ทุกโหมดเสียเป้าหมายมีผลตามระดับหลักฐานที่ตกลง
- ภาระเตือนผิดและการพลาดอยู่ในขอบเขตที่กำหนด
- ข้อมูลหาย/เครือข่ายขาดแสดง Unknown และการกู้คืน/ส่งซ้ำทำงาน
- ตรวจสอบย้อนกลับจากสัญญาณเตือนไปยังใบสั่งงานและผลซ่อมได้
- ฝ่ายโรงงานรับงานประจำวันได้
ผ่านแบบมีเงื่อนไข (Conditional Go)
ใช้เมื่อเหลือเพียงประเด็นที่ไม่กระทบความปลอดภัยหรือความถูกต้องครบถ้วนของข้อมูล และตกลงกำหนดเสร็จ ผู้รับค่าใช้จ่าย การทดสอบซ้ำ และผู้รับผิดชอบแล้ว ตัวอย่างคือชื่อเครื่องที่ไม่สำคัญยังไม่ตรง หรือรอแก้ข้อความไทยในรายงาน ห้ามรับการพลาดเหตุ Critical การสูญข้อมูลที่ซ่อนอยู่ ใบสั่งงานซ้ำ หรือการควบคุมการเข้าถึงที่อ่อน โดยบอกว่าจะใช้การปฏิบัติงานชดเชย
ไม่ผ่าน (No-Go) หรือออกแบบใหม่
- สัญญาณที่เก็บไม่ตรงกับโหมดเสียเป้าหมาย
- แยกช่วงเปลี่ยนผ่านปกติจากความขัดข้องไม่ได้ และภาระเตือนผิดสูงเกิน
- พลาดเหตุ Critical และยังไม่ทดสอบซ้ำหลังแก้
- ช่วงสื่อสารขาดแสดง Normal หรือย้อนดูช่องว่างไม่ได้
- CMMS ป้องกัน WO ซ้ำ/ผิดเครื่องไม่ได้
- ตกลงผู้รับผิดชอบการตั้งค่าและการตัดสินสัญญาณเตือนไม่ได้
No-Go ไม่จำเป็นต้องหมายถึงล้มเหลว หาก PoC ทำให้รู้ว่าควรเปลี่ยนเครื่อง เพิ่มสัญญาณ ใช้การวัดแบบเดินตรวจตามเส้นทาง หรือแก้ข้อมูลหลัก CMMS ก่อน ก็ช่วยป้องกันความผิดพลาดใหญ่กว่าแล้ว
ระบุผลส่งมอบในสัญญา ไม่ใช่เช่าเซ็นเซอร์กับแดชบอร์ดเท่านั้น
หากซื้อ PoC เป็นเซ็นเซอร์และสิทธิ์ใช้แดชบอร์ดชั่วคราว โรงงานอาจจบโดยไม่มีข้อมูลหรือการตั้งค่า ต้องยืนยันผลส่งมอบและสิทธิ์ใช้อย่างน้อยดังนี้
- ทะเบียนเครื่องจักร จุดวัด และโหมดเสีย
- แบบติดตั้ง รุ่น การตั้งค่า และข้อมูลการสอบเทียบ
- พจนานุกรมข้อมูล กติกาเวลา หน่วย และรหัสข้อมูลหาย
- ข้อมูลดิบหรือข้อมูลส่งออกที่ความละเอียดตกลง
- คุณลักษณะ สัญญาณเตือน การเปลี่ยนการตั้งค่า และการรับทราบ
- รุ่นโมเดล/กฎ/ค่าขีดแบ่ง และเหตุผลการเปลี่ยน
- ขั้นตอน FAT/SAT และผลลงนาม
- ข้อกำหนด API/CMMS และตารางเทียบรหัสเครื่อง
- เหตุขัดข้อง การสำรอง การกู้คืน และขอบเขตสนับสนุน
- ขั้นตอนรื้อ เก็บข้อมูล และลบบัญชีหลัง PoC
- โครงสร้างสิทธิ์ใช้งาน การเชื่อมต่อ การบำรุงรักษา และราคาต่อเครื่องตอนขยาย
- เอกสารฝึกอบรมและคู่มือปฏิบัติโรงงาน
ISO 13374-1 ให้แนวทางทั่วไปสำหรับข้อกำหนดซอฟต์แวร์ด้านการประมวลผล การสื่อสาร และการแสดงข้อมูลสภาพเครื่อง ส่วนที่ 3 เน้นการแลกเปลี่ยนข้อมูล และส่วนที่ 4 เน้นการนำเสนอเพื่อวิเคราะห์และตัดสินใจ แทนการกล่าวอ้างความสอดคล้องแบบกว้าง ๆ ควรเปลี่ยนหัวข้อเหล่านี้เป็นคำถามจัดซื้อเรื่องการนำข้อมูลออกไปใช้ ความหมายของข้อมูล การแสดง และข้อมูลที่แต่ละบทบาทต้องใช้
คำถามที่พบบ่อย: PoC ระบบตรวจจับความผิดปกติ 90 วัน
ระบบตรวจจับความผิดปกติพิสูจน์ความแม่นยำได้ใน 90 วันหรือไม่?
เครื่องที่เสียไม่บ่อยอาจไม่มีความเสียหายจริงพอสำหรับพิสูจน์เชิงสถิติ ภายใน 90 วันสามารถตรวจคุณภาพสัญญาณ การแยกสถานะเดินเครื่อง การเล่นซ้ำข้อมูลย้อนหลัง สถานการณ์ทดสอบที่ปลอดภัย ภาระเตือนผิด การจัดการข้อมูลหาย การแจ้ง การเชื่อม CMMS และความเป็นเจ้าของงาน หากเหตุจริงน้อย ต้องบอกระดับหลักฐานและไม่เรียกว่าเป็นการพิสูจน์ความแม่นยำในการคาดการณ์
อัตราเตือนผิดเท่าไรจึงผ่านสำหรับระบบติดตามสภาพ?
ไม่มีเปอร์เซ็นต์สากล เพราะขึ้นกับความรุนแรง จำนวนเครื่อง แรงงานตรวจทาน และรูปแบบการเดินเครื่อง ควรแสดง FP ที่ต้องตอบสนองต่อเครื่องจักร-วันและแรงงานต่อเดือน พร้อมดูจำนวน/ความรุนแรงของเหตุที่พลาด ล็อกตัวหาร การรวมเหตุการณ์ และเงื่อนไขยกเว้นก่อนเริ่ม
IoT วินิจฉัยเครื่องควรทำอย่างไรเมื่อการสื่อสารขาด?
ห้ามค้างค่าล่าสุดเป็น Normal ต้องแสดง Delayed, Missing หรือ Invalid และสถานะเครื่องเป็น Unknown FAT/SAT ต้องทดสอบหน่วยความจำพักที่อุปกรณ์ปลายทาง การส่งซ้ำพร้อมเวลาเดิม การตัดข้อมูลซ้ำ การมองเห็นช่องว่าง และช่องทางแจ้งสำรอง เวลาที่เก็บต้องออกแบบจากเป้าหมายการกู้คืนและปริมาณข้อมูล
PoC บำรุงรักษาเชิงคาดการณ์ต้องมีทั้ง FAT และ SAT หรือไม่?
สองอย่างตอบคนละคำถาม FAT ตรวจแท็ก นาฬิกา การเปลี่ยนระดับสัญญาณเตือน ข้อมูลหาย การสื่อสารขาด CMMS และสิทธิ์ก่อนติดตั้ง SAT ตรวจการติดตั้ง โหลด/สัญญาณรบกวนจริง เครือข่าย ผู้ใช้จริง และกะทำงาน การแยกใบทดสอบช่วยแยกข้อบกพร่องซอฟต์แวร์จากสภาพหน้างาน แม้เป็น PoC ขนาดเล็ก
สัญญาณเตือน 4 ระดับมากเกินไปหรือไม่?
มากเกินหากทุกระดับไม่มีการกระทำต่างกัน ตัวอย่าง Normal, Watch, Caution, Critical แยกการเฝ้า วิเคราะห์ซ้ำ ตรวจตามแผน และตัดสินความเสี่ยงทันที ถ้าโรงงานมี 3 ระดับที่ดี ไม่จำเป็นต้องเพิ่มสี สิ่งสำคัญคือสภาพ คุณภาพข้อมูล กำหนดเวลา การกระทำ และเงื่อนไขปิดที่ชัดเจน
หากไม่มีความเสียหายตามธรรมชาติ PoC ถือว่าไม่ผ่านหรือไม่?
ไม่เสมอไป ยังทดสอบการเล่นซ้ำข้อมูลย้อนหลัง การจำลองที่ปลอดภัย การสื่อสารขาด ช่วงข้อมูลเซ็นเซอร์หาย การเชื่อมใบสั่งงาน และการตอบสนองได้ แต่ห้ามกล่าวว่าทำนายความเสียหายสำเร็จ การขยายต้องเป็นขั้น และทบทวนอีกครั้งเมื่อสะสมเหตุทางกายภาพที่ยืนยันแล้วมากพอ
สรุป: PoC 90 วันคือโครงการรับมอบ ไม่ใช่การสาธิตผลิตภัณฑ์
สำหรับระบบตรวจจับความผิดปกติในโรงงานไทย ค่าเซ็นเซอร์และคะแนน AI ไม่ใช่เส้นชัย ให้ล็อกข้อกำหนดรับมอบในวันที่ 1–5 แล้วเชื่อมระยะเวลานำ การเตือนผิด/เหตุที่พลาด สัญญาณเตือน 4 ระดับ คุณภาพข้อมูล การกู้คืนการสื่อสาร ใบสั่งงาน CMMS และขอบเขตความรับผิดชอบเข้าเป็นระบบทดสอบเดียว ใช้ FAT กำจัดปัญหาการเชื่อมต่อและเส้นทางเมื่อขัดข้อง ใช้ SAT ตรวจสภาพหน้างานและการกระทำของคน แล้วตรึงการตั้งค่าในวันที่ 80 จากนั้นวันที่ 90 ต้องตัดสินผ่าน ผ่านแบบมีเงื่อนไข หรือไม่ผ่านจากหลักฐานที่ตรวจสอบย้อนกลับได้
แม้ความเสียหายจริงจะเกิดน้อย โรงงานก็ระบุได้ว่า 90 วันพิสูจน์อะไรและยังไม่พิสูจน์อะไร PoC ที่ดีแทนคำว่า “ความแม่นยำดูดี” ด้วยคำตอบเฉพาะว่า สำหรับเครื่อง โหมดเสีย และสถานะเดินเครื่องนี้ ระบบเห็นการเปลี่ยนก่อนเท่าใด ใครตอบภายในเวลาใด และบันทึกใดยืนยัน
TOMAS TECH สามารถช่วยตั้งแต่ขั้นเปรียบเทียบระบบ จัดทำเกณฑ์รับมอบ 90 วัน แบบทดสอบ FAT/SAT และกำหนดขอบเขตเชื่อม CMMS สำหรับโรงงานไทย เราจะแยกสิ่งที่ PoC พิสูจน์ได้ออกจากสิ่งที่ต้องคงสถานะว่ายังไม่พิสูจน์ก่อน ติดต่อ TOMAS TECH เพื่อหารือเครื่องจักรและกระบวนการซ่อมบำรุงปัจจุบัน
เอกสารอ้างอิงและแหล่งข้อมูล
- NTN Corporation, ประกาศระบบติดตามสภาพสำหรับเครื่องจักรอุตสาหกรรม (ภาษาญี่ปุ่น, 2 ก.ย. 2026)
https://www.ntn.co.jp/japan/news/new_products/news202600062.html
- Emerson, “Emerson Updates Turbomachinery Protection and Asset Health Monitoring for Safer Operations” (8 Sep 2026)
- SKF, “SKF advances Insight bearing technology through collaboration with Sentea” (8 Sep 2026)
- Telit Cinterion, “deviceWISE to Demonstrate Agentic AI and Automated Fault Detection & Recovery on Live Robotic Lines at IMTS 2026” (10 Sep 2026)
https://www.telit.com/press/devicewise-to-demonstrate-agentic-ai-robotic-at-imts-2026/
- NIST IR 8219, *Securing Manufacturing Industrial Control Systems: Behavioral Anomaly Detection* (2020)
https://nvlpubs.nist.gov/nistpubs/ir/2020/NIST.IR.8219.pdf
- ISO 17359:2018, *Condition monitoring and diagnostics of machines — General guidelines*
https://www.iso.org/standard/71194.html
- ISO 13374-1:2003, *Condition monitoring and diagnostics of machines — Data processing, communication and presentation — Part 1: General guidelines*
https://www.iso.org/standard/21832.html
- ISO 13374-3:2012, *Condition monitoring and diagnostics of machines — Data processing, communication and presentation — Part 3: Communication*
https://www.iso.org/standard/37611.html
- ISO 13374-4:2015, *Condition monitoring and diagnostics of machine systems — Data processing, communication and presentation — Part 4: Presentation*


