


การเลือก AMR ติดตั้งคอนเวเยอร์จาก Payload และความเร็ววิ่งเพียงอย่างเดียวไม่ทำให้การรับส่งกับคอนเวเยอร์คงที่ ความสำเร็จขึ้นกับการกำหนดจุด Docking เชิงกล, Sensor, Handshake ระหว่าง PLC กับ WMS/WCS, การกู้คืนเมื่อผิดปกติ, FAT/SAT และขอบเขตความรับผิดชอบเป็นชุดเดียว บทความนี้อธิบายวิธีจัดซื้อ “กระบวนการรับส่งที่ใช้งานได้” สำหรับโรงงานไทย ไม่ใช่เพียงตัวรถ
สรุป: สิ่งที่ต้องซื้อคือกระบวนการรับส่ง ไม่ใช่แค่รถ AMR
หากขอบเขตจัดซื้อเขียนเพียง “AMR + Top Module” ช่องว่างระหว่างระบบจะไม่มีเจ้าภาพ สิ่งที่โรงงานควรตรวจรับคือ สินค้าตาม Load Profile เคลื่อนผ่าน AMR และคอนเวเยอร์ตามเวลาที่ตกลง โดยไม่เกิดคำสั่งซ้ำหรือสินค้าค้าง และเมื่อผิดพลาดต้องกู้คืนได้อย่างปลอดภัยพร้อมหลักฐาน
สเปกควรรวม 5 ชั้นต่อไปนี้
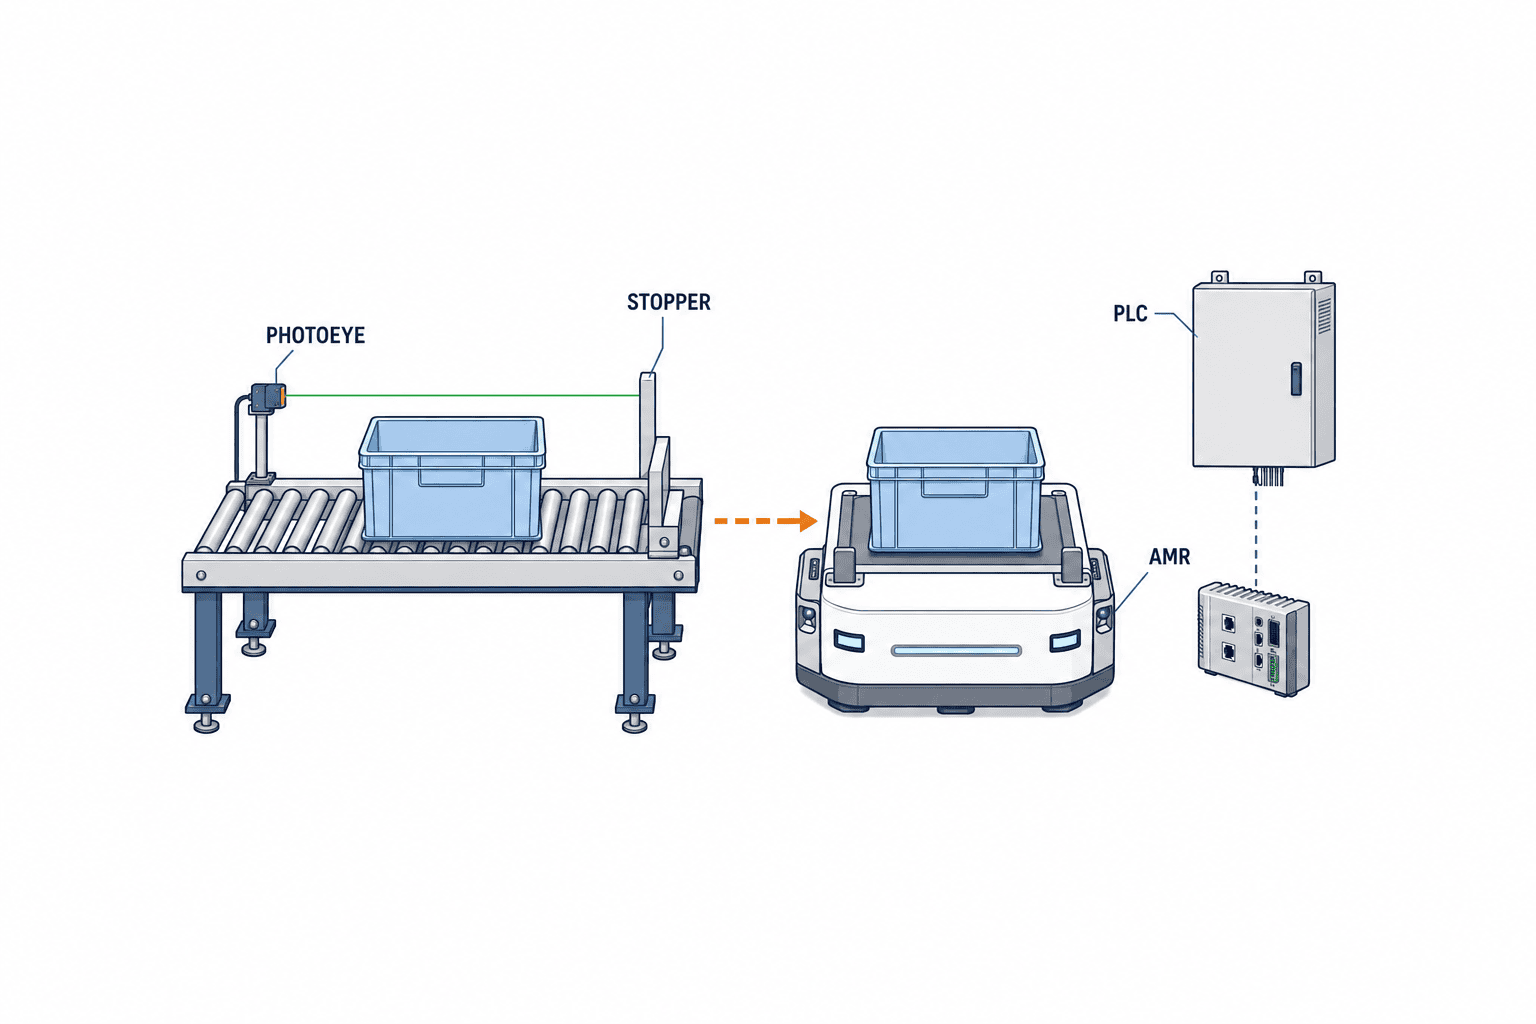
- Mechanical: ระดับ Roller, Gap, Stopper, Guide, พื้น และ Tolerance การ Dock
- Detection: Photoeye, Load Present, Full, Overhang, Jam, Docking และ Safety Scanner
- Control: State Transition และ Interlock ระหว่าง AMR, Top Module และ Fixed PLC
- Information: WMS/WCS, Fleet Manager, Production Order, Transport ID, Retry และ Audit Log
- Operations: สิทธิ์การกู้คืน, Maintenance, Spare, FAT/SAT และ Change Control
VDA 5050 3.0.0 ช่วยพัฒนา Interface กลางระหว่าง Master Control กับรถหลายผู้ผลิต แต่ไม่ได้ทำให้ Mechanical Interface ของคอนเวเยอร์, External IT, Functional Safety, ขั้นตอน Commissioning/Acceptance หรือความรับผิดชอบเป็นมาตรฐานโดยอัตโนมัติ จึงไม่ควรใช้คำว่า “VDA 5050 compliant” เป็นเงื่อนไขจบงาน ต้องตรึง Version, JSON schema commit, ขอบเขตที่ Implement และผลทดสอบ
ตรึงขอบเขตการรับส่งของ AMR ติดตั้งคอนเวเยอร์ก่อน
ความล้มเหลวจำนวนมากเกิดที่รอยต่อ ไม่ใช่ในตัวรถ การประชุมออกแบบครั้งแรกควรกำหนดว่า Interface ใดเป็นของฝั่ง AMR, Fixed Equipment หรือ Upper IT แล้วบันทึกใน Drawing และ Signal List
Mechanical Interface
ระบุขนาดต่ำสุด/สูงสุด, น้ำหนัก, ช่วง Center of Gravity, รูปก้นภาชนะ, ความเอียงที่ยอมรับได้ และพื้นผิวที่ห้ามสัมผัสของทุก Load Type กล่องเปล่าดูเหมือนง่าย แต่การยุบตัว, ก้นแอ่น, การซ้อน, ไฟฟ้าสถิต และ Label หลุดสามารถเปลี่ยนพฤติกรรมของ Photoeye และ Roller ได้ การทดสอบกล่องเต็มจึงแทนกล่องเปล่าไม่ได้
ประเมินระดับคอนเวเยอร์โดยรวมความลาดพื้น, การสึกของล้อ, การยุบจากน้ำหนัก และความคลาดเคลื่อน Docking ไม่ใช่เพียง Nominal Dimension ตกลง Gap, Roller Diameter/Pitch, ระยะยื่น Stopper, Clearance ของ Guide และความยาวรองรับขั้นต่ำ หากต้องซ่อมพื้น ให้ระบุผู้รับผิดชอบ วันที่วัดซ้ำ และ Tolerance ที่ยอมรับ
Sensor Interface
คำว่า “มี Load Sensor” ไม่เพียงพอ ต้องกำหนดตำแหน่งและจำนวน Photoeye, Logic แบบ Light-on/Dark-on, Debounce, วิธีรับมือภาชนะใสหรือสกปรก และ Fail State ระหว่าง Transfer Sensor สองฝั่งอาจ ON พร้อมกัน State Model ต้องไม่ตีความช่วงซ้อนนี้เป็น Fault
จุดตรวจที่พิจารณาได้แก่ Fixed-side Permission, Conveyor Exit, Gap Crossing, AMR Entry, AMR End, Stopper Position และ Docking Confirmation จำนวน Sensor ไม่ใช่ค่าตายตัว ให้เลือกชุดขั้นต่ำที่ระบุตำแหน่งของ Load ได้ใน Failure Mode ที่เป็นไปได้
Electrical และ Control Interface
ไม่ว่าจะใช้ Hardwired I/O, Industrial Ethernet หรือ Message API ต้องกำหนด Owner ของ Signal, เงื่อนไข Assert, Hold Time, Timeout, Retry, Initial Value และค่าขณะ Communication Loss ผูก State กับ Transaction ID หรือ Transport ID เพื่อไม่ให้ค่า READY เก่าหลัง PLC Reboot ถูกตีความเป็น Permission ใหม่
เลือก AMR Top Module จากการทำงานร่วมกับอุปกรณ์
AMR เชิงพาณิชย์มี Roller, Belt, Lift, Pin และ Rack-towing Module อย่าเปรียบเทียบเพียง Maximum Payload สำหรับ Roller Module ให้ตรวจ Drive Zone, Reverse, Speed Control, Brake, Stopper, Load Detection, การยึด Load ระหว่าง Emergency Stop และวิธี Manual Removal ซึ่งแตกต่างตามผลิตภัณฑ์และการออกแบบ Integration
ข้อมูลสาธารณะของ Omron แสดงตัวอย่าง Mobile Robot เช่น LD-250 และ AMR Toppers ส่วน Interroll เผยแพร่เอกสาร AMR Top Module แหล่งเหล่านี้ช่วยทำความเข้าใจแนวทาง แต่ไม่รับประกันผลตรวจรับในโรงงานใดโรงงานหนึ่ง ให้ผู้ขายส่ง Combined Drawing, I/O, Power, Control และ Maintenance Responsibility ของ AMR + Top Module + Fixed Conveyor
| หัวข้อเปรียบเทียบ | สิ่งที่ต้องเขียนใน Requirement | หลักฐาน |
|---|---|---|
| Load | ขนาด น้ำหนัก จุดศูนย์ถ่วง ก้น การเสียรูป | Sample Matrix และ Test Record |
| Transfer | ทิศ ความเร็ว Gap Docking Tolerance | Combined Drawing, Video และ Log |
| Retention | ระหว่างวิ่ง หยุด และ Emergency Stop | Risk Assessment และ Physical Test |
| Detection | Presence, Crossing, End, Overhang | Sensor Layout และ Fault Test |
| Recovery | JAM, TIMEOUT, PARTIAL LOAD | Procedure, Authority และ Recovery Log |
| Maintenance | Wear Part, Cleaning, Replacement, Spare | BOM, Interval และ Local Stock Plan |
การเทียบเฉพาะราคาอาจไม่รวมการดัดแปลงคอนเวเยอร์, PLC เพิ่ม, Sensor, ซ่อมพื้น, API Development และ SAT กลางคืน ขอให้ Quotation แยก Included, Excluded, Assumption และ Unit Rate เพื่อเปรียบเทียบ Total Process Cost
ใช้ Handshake 6 ขั้นเป็นแกนของสเปก
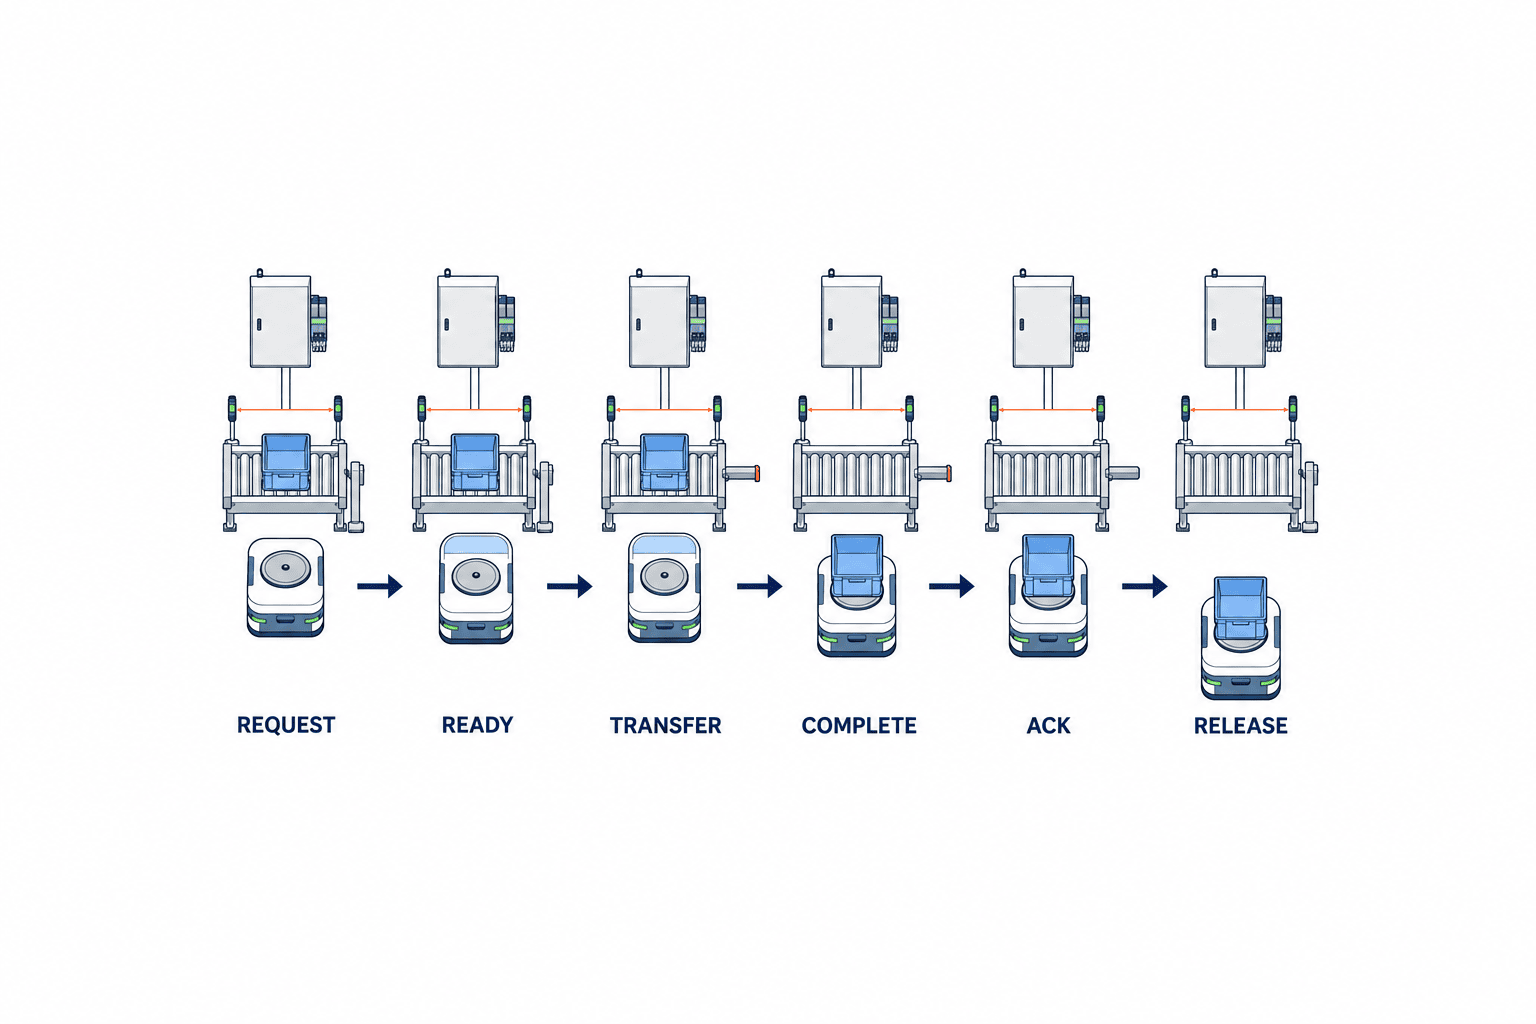
กำหนดการทำงานปกติด้วย REQUEST, READY, TRANSFER, COMPLETE, ACK และ RELEASE เปลี่ยนชื่อได้ แต่ความหมายและ Owner ต้องชัด
| State | Owner หลัก | เงื่อนไขเปลี่ยน State | สิ่งที่ห้าม |
|---|---|---|---|
| REQUEST | Host/AMR | Transport ID, ต้นทาง, ปลายทาง, Load ถูกต้อง | รัน ID เดิมสองครั้ง |
| READY | Fixed PLC | Dock แล้ว ว่าง ปลอดภัย Stopper พร้อม | ใช้ State รอบก่อน |
| TRANSFER | AMR/PLC | ทั้งคู่อนุญาต Transaction เดียวกัน | ขับจากการตัดสินใจฝั่งเดียว |
| COMPLETE | ฝั่งรับ | Load ถึง End และฝั่งส่งว่าง | ตัดสินจาก Sensor จุดเดียว |
| ACK | Host | ผล Physical ตรง Record | Update Inventory ก่อนจบ |
| RELEASE | AMR/PLC | Drive หยุด Stopper กลับ ออกจากจุดได้ | ออกตัวขณะ Load ยื่น |
หลังเริ่ม TRANSFER ให้กำหนด Speed Matching, Start Order และ Stop Order การเริ่มฝั่งรับก่อนอาจเหมาะ แต่ไม่ใช่กฎสากล ต้องยืนยันกับ Inertia, Roller Pitch และ Stopper จริง
COMPLETE ควรผูก Sending-side Empty, Receiving-end Occupied, Intermediate Sensor ปกติ, Motor Stop, Transport ID ตรงกัน และเวลาอยู่ในเงื่อนไข หาก WMS ยืนยัน Inventory ก่อนจุดนี้ PARTIAL LOAD จะทำให้ Digital Inventory แยกจากของจริง
การเชื่อม AGV WMS ต้องกำหนด System of Record ตาม State
คำถามยากไม่ใช่ WMS ส่ง Task ได้หรือไม่ แต่คือระบบใดเป็นข้อมูลหลักหลังเกิด Fault หาก WMS, WCS, MES, Fleet Manager และ PLC มี Completion ของตนเอง เมื่อ Network ขาดจะเกิดความจริงหลายชุด
กำหนด Transport ID ไม่ซ้ำ แล้วผูก Load ID, ต้นทาง, ปลายทาง, Request Time, Priority, Load Type, Current State, State Time และ Reason Code Retry ที่ใช้ Transport ID เดิมต้องเป็น Idempotent Update หรือ Status Inquiry ไม่ใช่ Movement ใหม่
แบ่งเจ้าของ Fact ได้ดังนี้: PLC/Sensor เป็นเจ้าของ Physical Presence, Fleet Manager เป็นเจ้าของตำแหน่งและการวิ่ง, WMS เป็นเจ้าของ Inventory Custody, MES เป็นเจ้าของ Process Completion แล้วเชื่อมด้วย Transport ID หาก Proposal ระบุว่า WMS เป็นเจ้าของทุกอย่าง ต้องอธิบายว่าจะรับรอง Physical Fact ที่ WMS ไม่ได้สังเกตตรงได้อย่างไร
อย่างน้อย Log ต้องมี Transport ID, Load ID, Station ID, AMR ID, Command, State, Source Timestamp, Receive Timestamp, Reason Code และ Software Version หลักฐาน Acceptance ควร Export เป็น CSV หรือ JSON ไม่ใช่ Screenshot
หากต้องการภาพรวมการเลือกยานพาหนะ อ่าน คู่มือการนำ AGV และ AMR มาใช้ในไทย ส่วนเส้นทางและทางเดินดู การออกแบบ Layout สำหรับ AGV บทความนี้ตั้งใจไม่เปรียบเทียบผู้ผลิต ราคา หรือ Layout แต่โฟกัส Interface และหลักฐานตรวจรับ สำหรับการจัดลำดับโครงการทั้งหมด อ่าน แนวทางปรับปรุงโลจิสติกส์ภายในโรงงาน
อย่าจัดซื้อ VDA 5050 3.0.0 ด้วยคำว่า “รองรับ” คำเดียว
VDA ระบุว่า VDA 5050 3.0.0 เผยแพร่ในเดือนมีนาคม 2026 และเพิ่มการรองรับ Free-ranging Mobile Robot รวมถึง Zone/Path Sharing ถือเป็นก้าวสำคัญของ Interoperability ระหว่างรถหลายผู้ผลิตกับ Master Control แต่ไม่ใช่ Safety Standard, Peripheral Mechanical/Electrical Standard, WMS Business Specification หรือมาตรฐาน Implementation/Acceptance
เมื่อวันที่ 13 กันยายน 2026 ผู้ใช้บุคคลที่สามได้เปิด issue #660 ใน Official VDA5050 GitHub Repository เพื่อรายงานความไม่สอดคล้องของ JSON schema ที่มากับ v3.0.0 tag ณ เวลาจัดทำ หน้า Issue แสดงสถานะ Open และยังไม่ Assign ผู้รับผิดชอบ แต่ไม่ใช่ประกาศยืนยันข้อสรุปอย่างเป็นทางการจาก VDA/VDMA ดังนั้นจึงไม่ควรสรุปว่า VDA 5050 ใช้ไม่ได้ แต่ควรใช้เป็นเหตุผลให้ตรึงและทดสอบ Schema/Implementation จริง แทนการเชื่อคำว่า “3.0 compliant” เพียงอย่างเดียว
RFP ควรกำหนด:
- VDA 5050 version, release tag, schema file และ commit hash
- Optional field และ vendor extension ที่ Implement
- ขอบเขต order, instant action, state, factsheet และ message อื่น
- Test broker loss, duplicate, reordering และ old-schema message
- Conformance matrix ของ Master Control และ Vehicle
- Response/Retest Plan สำหรับ Known Issue รวม issue #660
อย่า Update ตาม Specification ใหม่โดยอัตโนมัติ ให้ตรึง Approved Schema และเปลี่ยนผ่าน Change Control หลักฐานสัญญาต้องระบุ Product, Software Version, Schema Commit, Test Case และ Result
เชื่อม ISO 3691-4 กับความปลอดภัยของอุปกรณ์รอบข้าง
ISO 3691-4:2023 ครอบคลุมข้อกำหนดความปลอดภัยของ Driverless Industrial Truck และ System รวมถึงบริบท AGV/AMR ขณะเดียวกัน DIS สำหรับฉบับถัดไปกำลังดำเนินการ ต้องยืนยัน Edition, กฎหมายท้องถิ่น และมาตรฐานบริษัทกับทีม Safety ไม่อ้าง Compliance ของฉบับอนาคตโดยไม่มีหลักฐาน
Safety Function ที่ผ่านการรับรองบน AMR ไม่ได้ลบอันตรายจาก Top Module กับ Fixed Conveyor โดยอัตโนมัติ ต้องประเมินการหนีบระหว่าง Docking, การพัน Roller, Load ล้ม, Overhang, Restart หลัง Emergency Stop, Manual Jam Removal และข้อจำกัดจาก Battery เป็น Combined System
ระบุความสัมพันธ์ของ Protective Field จาก Scanner กับสิทธิ์ให้ Fixed Conveyor เคลื่อนที่ Signal READY จาก Standard PLC ใช้แทน Safety Function ไม่ได้ วาด Functional Safety, Business Interlock และ Information Notification แยก Layer แล้วทดสอบว่า Failure ไม่พาระบบไปสู่ภาวะอันตราย
ระบุการกู้คืน JAM, TIMEOUT และ PARTIAL LOAD
Alarm ไม่ใช่ Recovery Design ระบบต้องทำให้ตำแหน่ง Physical, Digital Custody และสิทธิ์ Energize Drive สอดคล้องกัน
JAM
ตรวจ JAM จากชุดเงื่อนไข Motor Current, Photoeye Duration, Travel Distance และ Speed หยุด Drive ทั้งสองฝั่งและจำกัดจำนวน Auto Retry ก่อนคนสัมผัส Load ต้องยืนยัน Energy Isolation, AMR Movement Inhibit, Stopper และ Work Authority บันทึกว่าจะใช้ Transport ID เดิมต่อหรือ Cancel แล้วสร้าง ID ใหม่
TIMEOUT
แยก Reason Code สำหรับ READY Wait, Docking, TRANSFER, COMPLETE และ ACK ค่า Timeout ไม่ใช่ค่ามาตรฐานสากล ต้องตกลงตามระยะ Transfer, Speed, Load, Communication Cycle และ Business Tolerance พร้อม Audit การเปลี่ยนค่า
PARTIAL LOAD
Load ที่ค้างคร่อม Fixed Conveyor และ AMR เป็นจุดที่ Ownership เปราะบางที่สุด ต้องห้ามรถวิ่ง หยุด Drive สองฝั่ง และประเมินตำแหน่งจาก Sensor หลายจุด การ Reverse, Pull Forward หรือ Manual Removal ต้องมาจากการทดสอบเฉพาะ Load ให้ WMS Completion รอจน Physical Recovery และ ID Reconciliation เสร็จ
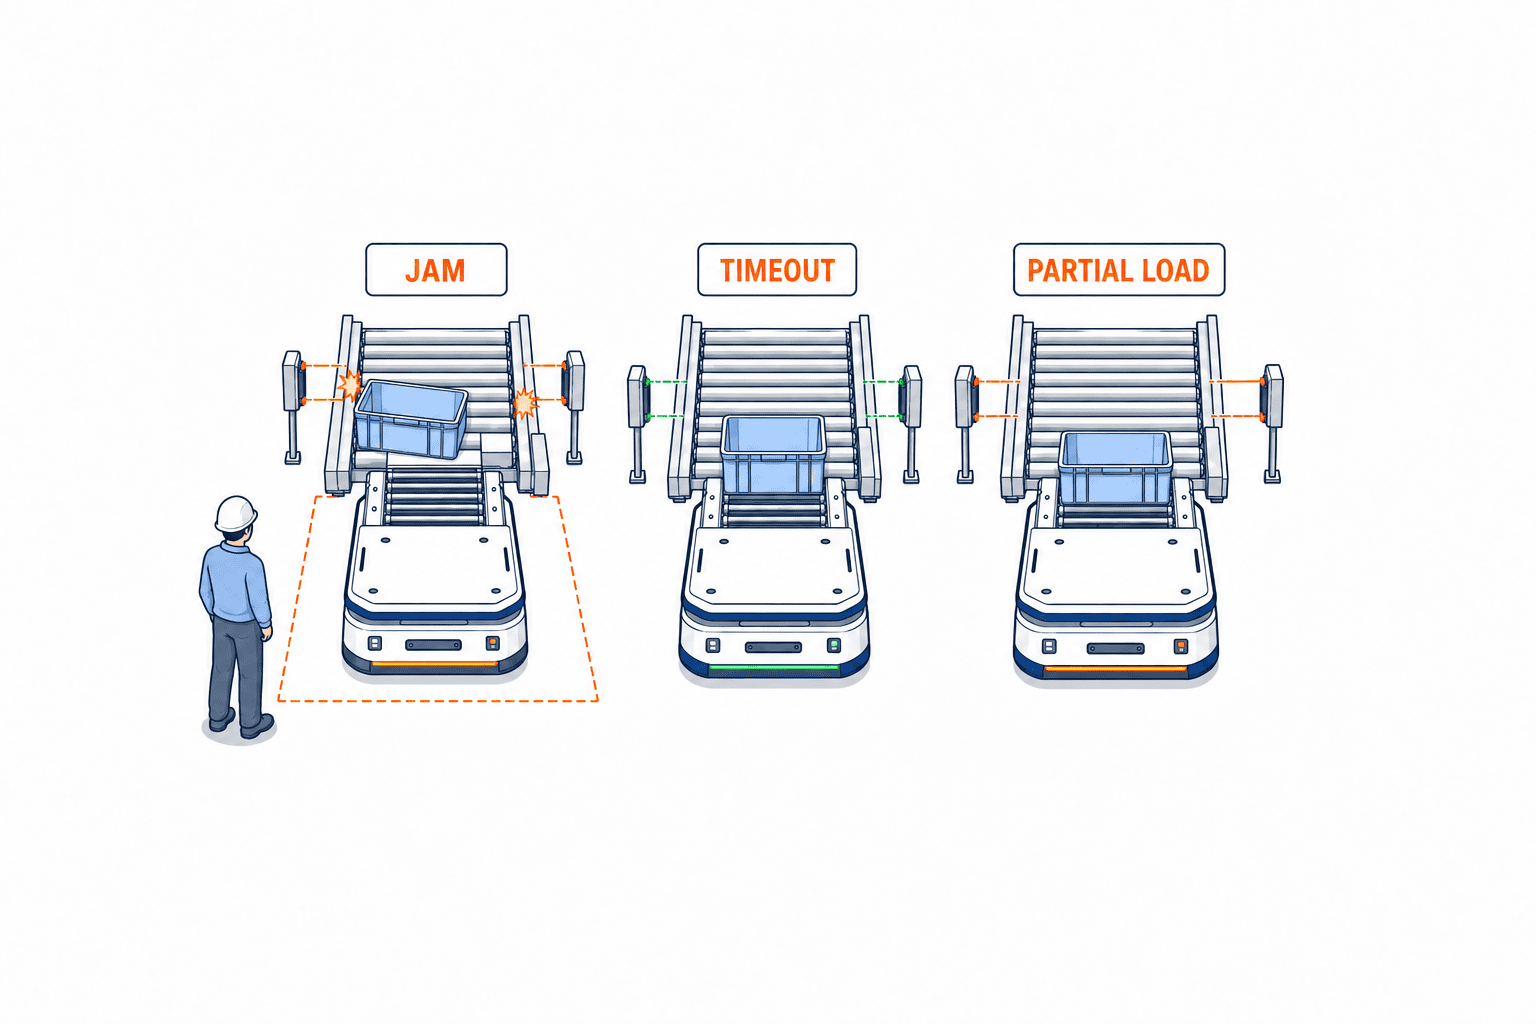
ทำ Recovery Card ต่อ Fault โดยระบุ Detection, Safe State, First Responder, Authority, Tool, Log, Inventory Correction, Restart Criteria และ Escalation Recovery Time ใช้เป็น KPI ได้ แต่ถ้าจะเป็น Contract Value ต้องระบุจุดเริ่มและจบ
ระบบเก็บกล่องเปล่าอัตโนมัติต้องมี Test ของตนเอง
การเก็บกล่องเปล่าอัตโนมัติใช้เที่ยวกลับได้ แต่ต่างจากกล่องเต็ม:
- กล่องเบาอาจลื่น กระเด้ง หรือเอียงบน Roller
- ความเสียหาย ก้นแอ่น Label และ Tape ทำให้ Detection ไม่เสถียร
- กล่องซ้อนกับกล่องเดี่ยวมีความสูงและ Center of Gravity ต่างกัน
- กล่องคนละชนิดปะปนอาจทำให้ Supply ผิดปลายทาง
- งานกลับ Priority ต่ำอาจสะสมจนกีดขวางพื้นที่ทำงานหรือทางหนี
PoC ต้องใช้ตัวอย่างเก่า สกปรก บิดเบี้ยว เบาสุด กองสูงสุด และ Label หลุด ไม่ใช่กล่องใหม่เท่านั้น แม้จะไม่ได้กำหนด Serial Number แยกแต่ละกล่อง ก็ต้องกำหนดจุดยืนยัน Type, Quantity, Orientation และ Transport Unit
หาก AMR เดียวขนกล่องเต็มไปและกล่องเปล่ากลับ ให้ตรวจ Contamination Class, Priority, เศษตกค้าง และ Wrong-load Detection. KPI ควรมี Empty-box Dwell, Request-to-completion, Wrong-box Rate และ Manual Intervention ไม่ใช่ AMR Utilization อย่างเดียว
แยก FAT และ SAT แต่ติดตามด้วย Requirement ID เดียวกัน
FAT ใช้สภาพแวดล้อมผู้ขายเพื่อทำซ้ำ Control Logic และ Fault Scenario ส่วน SAT พิสูจน์บนพื้น, Network, PLC, Operator และ Load จริง ติดตาม Requirement ID จาก RFP ไปยัง Test, Evidence และ Open Item
ขอบเขต FAT ที่แนะนำ
- จำลอง Signal ของ AMR, Top Module และ Fixed PLC
- รัน 6-step ปกติทั้งหมดและ Reject Illegal Transition
- ทดสอบ Duplicate Request, Retry และ Reorder ของ Transport ID เดิม
- กระตุ้น Timeout ทุก Stage, Sensor Stuck, Communication Loss และ Power Restart
- ตรวจ/หยุด/กู้ JAM และ PARTIAL LOAD ด้วยสิทธิ์ควบคุม
- Export Log ของ WMS/Fleet และตรวจ Timestamp
- เก็บ Software Version, PLC Program และ Schema Commit
ขอบเขต SAT ที่แนะนำ
- วัด Docking บนพื้นจริงภายใต้ Load, Battery และ Tire ต่างกัน
- รับส่งกล่องเต็ม กล่องเปล่า และกล่องเสียรูปสองทิศทาง
- ตัด Factory Network แล้ว Resume แบบ Idempotent
- ทดสอบ Emergency Stop, Scanner และ Authorized Manual Recovery
- รวม Shift Change, User Right และ Maintenance Mode
- เทียบ WMS Inventory, Physical Load และ Transport History
- ให้ทีม Local ที่ผ่าน Training กู้คืนและ Export Evidence เอง
“รับส่งสำเร็จต่อเนื่อง 100 ครั้ง”, “JAM recovery time ภายในเวลาที่ตกลง” และ “Duplicate Inventory 0 รายการ” เป็นเพียงตัวอย่าง Acceptance Metric รายโครงการ ไม่ใช่ค่า Universal ที่ ISO, VDA หรืออุตสาหกรรมกำหนด ต้องตกลงจำนวนครั้ง, เงื่อนไข, Tolerance และวิธีวัดตาม Load, Cycle, Risk และ Production Target
ขั้นตอน PoC 90 วันที่แนะนำ
ตารางนี้เป็น Project Structure ที่แนะนำ ไม่ใช่มาตรฐาน และควรปรับตามเงื่อนไขจริง
| ช่วงเวลา | งานหลัก | Completion Gate |
|---|---|---|
| Day 1–15 | Site Survey, Load Classification, Hazard, Boundary | อนุมัติ I/F Drawing, Ownership และ PoC Load |
| Day 16–30 | Mechanical/Electrical Design, 6-step, ID, Log | Freeze Drawing, Signal, State Table และ Test Plan |
| Day 31–45 | Offline Integration, Simulator, Fault Preparation | ผ่าน FAT Readiness Review |
| Day 46–60 | FAT, Correction, Retest, Site-work Plan | ปิดหรือยอมรับ Critical Open Item แบบมีเงื่อนไข |
| Day 61–75 | Installation, Network, WMS, Training | SAT Readiness และ Safety Approval |
| Day 76–85 | SAT ด้วย Load จริง, Disconnect, Recovery, Shift | ผ่าน Acceptance Criteria ที่ตกลง |
| Day 86–90 | Stabilization, Evidence Handover, Scale Decision | ลงนาม Go / Conditional Go / Stop |
PoC ใช้ 1 Station และ 1 AMR ได้ แต่ต้องปิดวงจรย่อยของ Load, Handshake, Fault Recovery, Log และ Ownership ห้ามย่อเหลือ Normal Demo ขณะเดียวกัน การลงทุก Line ตั้งแต่แรกทำให้ Boundary Defect กลายเป็นงานก่อสร้างราคาแพง
Open Item ทุกข้อควรมี Impact, Containment, Owner, Due Date และ Retest Condition คำว่า “รองรับในอนาคต” ไม่ใช่ Acceptance ก่อน Scale ต้องดู Maintenance Effort, Spare, Training, Support Hour และ Change Cost ด้วย
ใส่ Responsibility Matrix ใน Purchase Specification
| หัวข้อ | โรงงาน | AMR Vendor/SI | Fixed-equipment Vendor | IT/WMS |
|---|---|---|---|---|
| Load/Capacity | Master Data และ Demand | Transport Validation | Conveyor Validation | ID/Custody Rule |
| Floor/Route | Survey/Repair Approval | Travel/Docking Need | Installation Datum | นอกขอบเขต |
| Top Module | Requirement/Acceptance | Design/Integrate/Maintain | Connection Condition | State Integration |
| PLC/Safety | อนุมัติ Plant Standard | AMR-side I/O | Fixed-side Logic | Monitor |
| WMS | Business Owner | Fleet API | Station State | Dispatch/Inventory/Audit |
| Recovery | Operations Owner | AMR Procedure/Training | Equipment Procedure | Idempotency/Correction |
| FAT/SAT | ตัดสิน Pass/Fail | Integration Evidence | Equipment Evidence | Data Evidence |
หลีกเลี่ยง “Shared Responsibility” มากเกินไป ให้แต่ละ Deliverable มี Accountable Owner หนึ่งราย และแยก Contributor, Executor, Verifier กำหนดรูปแบบส่งมอบ Source Code, PLC Backup, Configuration, Schema, Drawing, BOM และ Log
ยืนยันเงื่อนไข BOI 2026 อย่างเป็นทางการ
มาตรการอุตสาหกรรมยานยนต์ของ BOI ปี 2026 จำกัดเป้าหมายไว้ที่กิจการ 3.6 การผลิตรถยนต์ทั่วไป และกิจการ 3.8 เฉพาะกลุ่มที่กำหนด เช่น กรณี PHEV/HEV ไม่ใช่มาตรการทั่วไปสำหรับทุกบริษัทหรือการซื้อ AMR ทุกโครงการ เงื่อนไขที่ประกาศคือช่วงยื่นคำขอ 2026–2027, เงินลงทุนขั้นต่ำ 1 ล้านบาท, ยกเว้นภาษีเงินได้นิติบุคคล (CIT) 3 ปี และเพดานสิทธิยกเว้น 50% ของเงินลงทุนที่เข้าเกณฑ์ หากมูลค่าเครื่องจักรที่สนับสนุนอุตสาหกรรมเครื่องจักร Automation ภายในประเทศมีอย่างน้อย 30% ของมูลค่าเครื่องจักรและอุปกรณ์ที่เข้าเกณฑ์ เพดานจะเป็น 100% ต้องยืนยันประเภทกิจการ ขอบเขต PHEV/HEV ค่าใช้จ่าย วิธีคำนวณมูลค่า หลักฐาน กำหนดเวลา และสิทธิอื่นกับ BOI หรือที่ปรึกษาที่ได้รับการรับรองอย่างเป็นทางการ
BOI ยังรายงาน Smart and Sustainable Industry ในครึ่งแรกปี 2026 ว่ามีคำขอ 132 รายการ มูลค่า 17.2 พันล้านบาท ตัวเลขนี้คือคำขอและมูลค่าคำขอ ไม่ได้แปลว่าทุกโครงการอนุมัติ เดินระบบ หรือสร้างผลลัพธ์แล้ว ใช้เป็นบริบทการลงทุนได้ แต่แทน PoC Acceptance หรือ ROI ไม่ได้
เชื่อม Quotation, PO, Inspection, Payment, Asset Registration และ Benefits Evidence ด้วย Equipment ID และ Requirement ID เดียวกัน เพื่อไม่ให้เอกสาร Incentive แยกจาก Engineering Acceptance
RFP Checklist สำหรับผู้ขาย
- Load List ทั้งหมด, Worst Case และเงื่อนไข Sample
- Combined Drawing ของ Fixed Conveyor, AMR และ Top Module
- 6-step Handshake, Abnormal Transition และ Transaction ID Rule
- Photoeye, Stopper, Motor, Safety Circuit, Docking และ I/O
- System of Record และ API ของ WMS/WCS/MES/Fleet Manager
- Detection, Stop, Recovery และ Inventory Correction สำหรับ 3 Fault
- VDA 5050 Version, Tag, Schema Commit, Scope และ Known Issue
- Standard รวม ISO 3691-4:2023, กฎหมาย และ Owner ของ Risk Assessment
- FAT/SAT Case, Input, Expected Result, Evidence และ Retest Rule
- PoC 90 วัน, Deliverable, Payment Gate และ Scale Condition
- Local Maintenance, SLA, Spare, Training, Update และ Cybersecurity
- Included/Excluded Cost, Assumption, Rate, IP และ Data Ownership
ให้ตอบด้วย Document Name, Version, Drawing Number และ Test Case ID ไม่ใช่ “รองรับ” หากยังไม่ทราบในช่วง Proposal ให้ระบุวันตัดสินใจและผลต่อราคา
สรุป: ซื้อ Interface และ Recovery ก่อนขยายจำนวนรถ
AMR ติดตั้งคอนเวเยอร์จะสำเร็จเมื่อการรับส่งกับ Fixed Conveyor ทดสอบและทำซ้ำได้ ไม่ใช่เมื่อ Data Sheet ดูดี เชื่อม Mechanical, Sensor, PLC และ WMS/WCS ผ่าน State 6 ขั้น ใช้ Transport ID ติดตาม Physical Load กับ Inventory และกู้ JAM, TIMEOUT, PARTIAL LOAD อย่างปลอดภัย ใช้ VDA 5050 3.0.0 เพื่อ Interoperability แต่ตรึง Schema Commit และทำ Safety, Peripheral Equipment, Acceptance แยกต่างหาก จัดซื้อ PoC 90 วันเป็นวงจรย่อยที่ครบ FAT/SAT และ Ownership ไม่ใช่ Normal Demo
TOMAS TECH สามารถช่วย Site Measurement, I/F Drawing, Signal Table, RFP, PoC 90 วัน และหลักฐาน FAT/SAT ตั้งแต่ก่อนเลือกผู้ขาย หากยังอยู่ในช่วงกำหนดแนวคิดรับส่ง สามารถติดต่อเราได้
FAQ: การจัดซื้อและตรวจรับ AMR ติดตั้งคอนเวเยอร์
ควรซื้อ AMR Top Module จากผู้ผลิต AMR รายเดียวหรือไม่?
ผู้ขายรายเดียวลดจุดประสานงาน แต่ไม่รับประกันการเข้ากับ Fixed Conveyor ต้องทำสัญญาว่าใครรวม Drawing, Signal, FAT และ SAT ไม่ว่าจะเป็นผู้ขายรายเดียวหรือ SI ที่รวมหลายฝ่าย
ข้อมูลขั้นต่ำสำหรับ AGV WMS Integration คืออะไร?
เริ่มจาก Transport ID, Load ID, ต้นทาง, ปลายทาง, State, State Time และ Reason Code แบ่งเจ้าของ Physical Presence, Movement, Inventory และ Process Completion แล้วทดสอบว่า Retry ไม่สร้าง Duplicate Movement
ใช้ Test กล่องเต็มแทนระบบเก็บกล่องเปล่าได้หรือไม่?
ไม่ควร น้ำหนักเบา การเสียรูป การซ้อน Label และการลื่นทำให้พฤติกรรมเปลี่ยน ต้องใช้ Worst-case Sample ที่เก่าและสกปรกเพื่อตรวจ Detection, Skew, Accumulation และ Wrong-box Risk
รองรับ VDA 5050 3.0 แล้วใช้รถหลายยี่ห้อได้ทันทีหรือไม่?
ไม่ได้ ต้องตรึง Release, JSON Schema Commit, Optional Field, Extension และ Master-control Scope แล้วทำ Implementation Test ทั้งนี้ VDA 5050 ไม่แทน Peripheral, Safety หรือ Acceptance Specification
100 ครั้งต่อเนื่องเป็นค่าบังคับของมาตรฐานหรือไม่?
ไม่ใช่ เป็นตัวอย่าง Metric ที่ตกลงรายโครงการ จำนวนครั้ง, Failure ที่ยอมรับ และวิธีวัดต้องสอดคล้องกับ Cycle, Load Mix และ Risk
วัด JAM recovery time จากจุดใด?
ต้องกำหนดว่าจะเริ่มจาก Detection และจบที่ Physical Clearance, Digital Reconciliation หรือ Production Restart พร้อม Excluded Time, Owner และ Log
FAT ต่างจาก SAT อย่างไร?
FAT พิสูจน์ Logic, Communication และ Abnormal Input ที่ฝั่งผู้ขาย SAT พิสูจน์พื้น, Load, PLC, Network และ User Authority จริง เชื่อมทั้งคู่ด้วย Requirement/Test Case ID เดียวกัน
การลงทุน AMR ทุกโครงการเข้าเกณฑ์ BOI หรือไม่?
ไม่ทุกโครงการ มีเงื่อนไขบริษัท กิจกรรม ค่าใช้จ่าย เวลา Domestic Linkage และหลักฐาน ให้ยืนยันกติกาและเพดานปี 2026–2027 กับ BOI หรือที่ปรึกษาที่รับรอง
แหล่งข้อมูลปฐมภูมิและทางการ
- VDA press release, VDA 5050 3.0.0 — https://www.vda.de/en/press/press-releases/2026/260421_PM_VDA_5050_EN
- VDA 5050 Version 3.0.0 specification — https://www.vda.de/dam/jcr%3A09f03b91-13e2-4db3-bf30-4f221710071b/VDA5050-V3.0.0-2025-03.pdf
- Official VDA5050 GitHub releases — https://github.com/VDA5050/VDA5050/releases
- Issue #660 ที่ผู้ใช้บุคคลที่สามโพสต์ใน Official VDA5050 GitHub Repository (ณ เวลาจัดทำ Open/Unassigned และไม่ใช่การยืนยันอย่างเป็นทางการจาก VDA/VDMA) — https://github.com/VDA5050/VDA5050/issues/660
- ISO 3691-4:2023 — https://www.iso.org/standard/83545.html
- ISO/DIS 3691-4 edition 3 — https://www.iso.org/obp/ui?_escaped_fragment_=iso%3Astd%3Aiso%3A3691%3A-4%3Adis%3Aed-3%3Av1%3Aen
- Omron LD-250 — https://robotics.omron.com/products/mobile-robots/ld-series/ld-250/
- Omron AMR toppers overview — https://automation.omron.com/en/us/blog/autonomous-mobile-robot-toppers
- Interroll AMR Top Module — https://www.interroll.com/fileadmin/user_upload/Downloads__PDF_/AMR/AMR_Top_Module_EN.pdf
- Thailand BOI automation information — https://www.boi.go.th/th/automation
- Thailand BOI, first-half 2026 investment news — https://osos.boi.go.th/EN/news/2430/Thailand-Secures-43-6bn-1H-2026-Investment-Surge-as-Big-Tec/


