


การนำระบบควบคุมเซอร์โวมาใช้ในโรงงานไทยไม่ควรเริ่มจากการเทียบกำลังมอเตอร์หรือความเร็วสูงสุดในแค็ตตาล็อกเพียงอย่างเดียว ระบบจะทำงานได้เสถียรก็ต่อเมื่อข้อกำหนดครอบคลุมการเคลื่อนที่ของชิ้นงาน ความแข็งแกร่งของกลไก รอบเวลาผลิต ความปลอดภัย การเชื่อมต่อกับเครื่องจักรและระบบระดับบน ตลอดจนวิธีบำรุงรักษา และต้องกำหนดไว้ล่วงหน้าว่าจะตรวจรับด้วยหลักฐานใดใน FAT และ SAT บทความนี้จึงไม่เปรียบเทียบเซอร์โวกับอินเวอร์เตอร์ แต่เน้นการนำไปใช้จริง ตั้งแต่การเลือกเซอร์โวมอเตอร์ RFP โครงการพิสูจน์แนวคิด 90 วัน การปรับจูน การตรวจรับ ไปจนถึงการส่งมอบให้ทีมโรงงานดูแลต่อได้
ความสำเร็จของการควบคุมเซอร์โวเริ่มก่อนเลือกมอเตอร์
การควบคุมเซอร์โวใช้ข้อมูลป้อนกลับเพื่อลดความต่างระหว่างคำสั่งกับตำแหน่ง ความเร็ว หรือแรงบิดจริง อย่างไรก็ตาม ไดรฟ์และมอเตอร์เป็นเพียงส่วนหนึ่งของผลลัพธ์ บอลสกรู ชุดเกียร์ คัปปลิง โครงเครื่อง ฟิกซ์เจอร์ ชิ้นงาน เซนเซอร์ PLC เครือข่ายอุตสาหกรรม วงจรความปลอดภัย และขั้นตอนกู้คืน ล้วนเป็นข้อจำกัดของระบบได้
ปัญหาที่พบจริงมักอยู่ที่ “รอยต่อ” ระหว่างงานหลายฝ่าย เช่น
- น้ำหนักชิ้นงานจริงเพิ่มจากสมมติฐาน ทำให้แรงบิดช่วงเร่งหรือความสามารถรองรับพลังงานรีเจนเนอเรชันไม่พอ
- ความถี่เรโซแนนซ์ของโครงสร้างอยู่ใกล้แบนด์วิดท์ที่ต้องการ เพิ่มเกนแล้วสั่น แต่ลดเกนแล้วใช้เวลานิ่งตัวนาน
- สถานะลำดับงานใน PLC ไม่ตรงกับสถานะแกน ทำให้การกลับมาทำงานหลังเกิด fault คาดเดาไม่ได้
- RFP ระบุเพียงชื่อ STO หรือฟังก์ชันความปลอดภัย แต่ไม่กำหนดพฤติกรรมหยุด เงื่อนไขเริ่มใหม่ และวิธี validation
- FAT ทดสอบแบบไม่มีโหลด ส่วนชิ้นงานจริง อุณหภูมิ รอบเวลา และการเดินต่อเนื่องถูกเลื่อนไป SAT
- พารามิเตอร์และ waveform อยู่ในโน้ตบุ๊กของวิศวกรคนเดียว เมื่อเกิดปัญหาภายหลังจึงกู้คืนไม่ได้
คำถามแรกจึงไม่ใช่ “ใช้กี่กิโลวัตต์” แต่คือ “ต้องเคลื่อนชิ้นงานใด ตามเส้นทางใด ภายในเวลาและความแม่นยำเท่าไร ภายใต้เงื่อนไขปลอดภัยแบบใด และหลักฐานใดจะใช้ตัดสินว่าผ่าน” เมื่อคำตอบชัดเจน โรงงานจะเปรียบเทียบข้อเสนอจาก SIer หลายรายได้บนฐานเดียวกัน
แบ่งระบบควบคุมเซอร์โวเป็นสถาปัตยกรรม 6 ชั้น
การบริหารโครงการด้วยแบบไฟฟ้าแผ่นเดียวทำให้ขอบเขตระหว่างเครื่องกล ระบบควบคุม ความปลอดภัย และการปฏิบัติงานไม่ชัด ควรแบ่งข้อกำหนดเป็นหกชั้นดังนี้
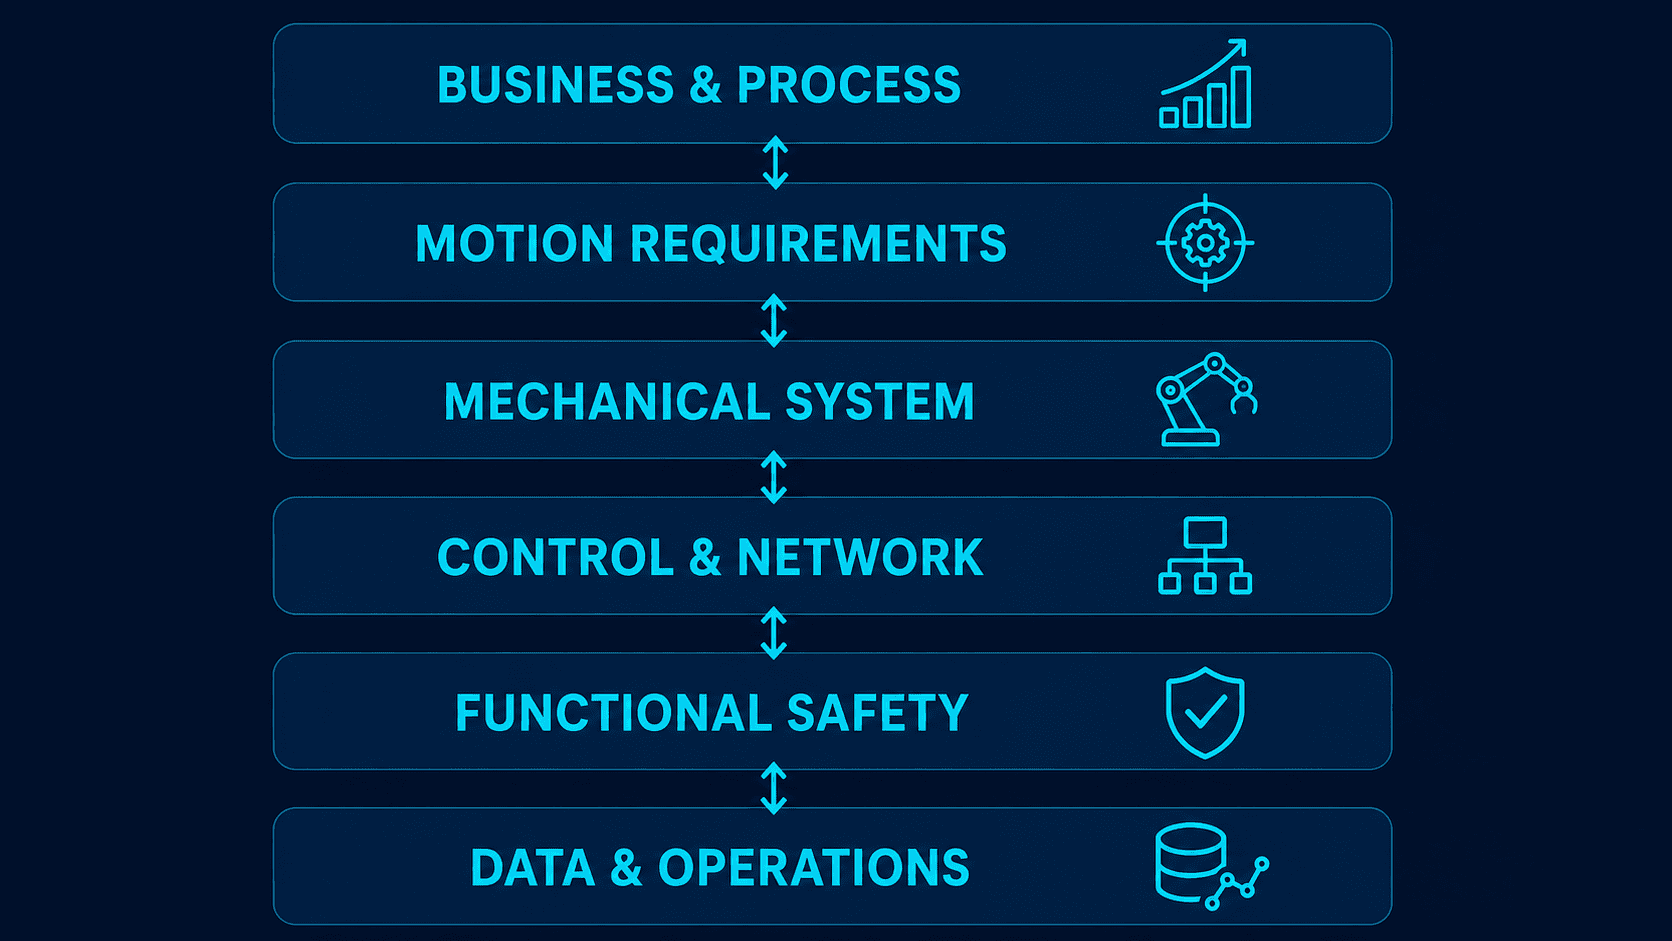
1. Business & Process: ผลลัพธ์การผลิต
กำหนดชนิดผลิตภัณฑ์ เงื่อนไขของชิ้นงานดี กำลังการผลิต เวลาปรับเปลี่ยนรุ่น ชั่วโมงเดินเครื่อง รุ่นในอนาคต และมูลค่าความสูญเสียจากการหยุด เปลี่ยนคำว่า “ให้เร็วขึ้น” เป็นค่าที่วัดได้ เช่น รอบเวลาของชิ้นงาน A หรือเวลาตั้งแต่เปลี่ยนรุ่นจนอนุมัติชิ้นแรกที่ดี ควรวัดการกระจายและ micro-stop ไม่ใช่ดูค่าเฉลี่ยเพียงค่าเดียว
2. Motion Requirements: ข้อกำหนดการเคลื่อนที่
ระบุระยะ ตำแหน่ง ความเร็ว ความเร่ง ความหน่วง jerk เวลาหยุด ความสัมพันธ์ระหว่างแกน following error และ repeatability สำหรับ electronic cam หรือสายพานที่ซิงโครไนซ์ ต้องกำหนดพฤติกรรมเมื่อสูญเสีย master การซิงก์กลับ และการคืน phase หลัง emergency stop พร้อมกำหนดเครื่องมือวัด sampling และเงื่อนไขทดสอบ
3. Mechanical System: ระบบเครื่องกล
รวบรวมน้ำหนักและจุดศูนย์ถ่วงของชิ้นงาน/ฟิกซ์เจอร์ load inertia แรงเสียดทาน โหลดแนวดิ่ง ประสิทธิภาพชุดส่งกำลัง อัตราทด backlash ความแข็งแกร่ง resonance ระยะชัก และ end stop มอเตอร์ที่มีกำลังพอไม่สามารถชดเชยความยืดของสายพาน การบิดของคัปปลิง หรือการแอ่นของโครงได้ทั้งหมด สำหรับเครื่องเก่าควรวัดสภาพจริงและการสึก ไม่พึ่งแบบเดิมอย่างเดียว
4. Control & Network: ระบบควบคุมและเครือข่าย
รวม PLC motion controller ไดรฟ์ encoder I/O HMI MES/SCADA การซิงก์เวลา และภาระเครือข่าย หลีกเลี่ยงคำกว้าง ๆ ว่า “เครือข่ายความเร็วสูง” แล้วระบุจำนวนแกน task cycle ความหน่วงที่ยอมรับได้ พฤติกรรมเมื่อสื่อสารขาด และเงื่อนไข recovery
5. Functional Safety: ความปลอดภัยเชิงหน้าที่
เชื่อมโยงอันตราย โหมดทำงาน วิธีที่คนเข้าถึง มาตรการลดความเสี่ยง ฟังก์ชันหยุด guard interlock การป้องกันเริ่มใหม่ และบันทึก validation การเขียนชื่อ STO, SS1 และ SLS โดยไม่บอกว่าแก้ความเสี่ยงใดในโหมดใด ยังไม่ถือเป็นแนวคิดด้านความปลอดภัย
6. Data & Operations: ข้อมูลและการดูแลระบบ
กำหนด alarm history ไฟล์ trace recipe backup change log สิทธิ์ผู้ใช้ อะไหล่ การฝึกอบรม remote support และความรับผิดชอบด้าน cybersecurity คำว่า “เสร็จ” ต้องหมายถึงทีมโรงงานวิเคราะห์และกู้คืนได้แม้ว่าทีม commissioning ออกจากไซต์แล้ว
ควรเชื่อมทั้งหกชั้นด้วยตาราง traceability ระหว่าง requirement–design–test เมื่อมีการลด cycle time ทีมจะเห็นผลกระทบต่อความเร่ง แรงบิดสูงสุด พลังงานรีเจน โครงสร้างสั่น safety distance และ sampling ได้ทันที
ข้อมูลที่ต้องมีเพื่อเลือกเซอร์โวมอเตอร์
การเลือกเซอร์โวมอเตอร์เป็นการคำนวณจาก motion profile ทั้งรอบ ไม่ใช่เลือกจากแรงบิดเฉลี่ย เอกสาร sizing ของ Yaskawa ซึ่งเป็นตัวอย่างจากผู้ผลิตรายหนึ่ง ระบุปัจจัยอย่างแรงบิด profile การเคลื่อนที่ load inertia ชุดเกียร์ regeneration และประสิทธิภาพ แนวทางนี้มีประโยชน์ แต่ค่าที่อนุญาตจริงต้องตรวจตามรุ่นผลิตภัณฑ์และโครงสร้างเครื่องจักรที่เลือก
| หัวข้อ | ข้อมูลนำเข้า | สิ่งที่ต้องตรวจ |
|---|---|---|
| ชิ้นงาน | น้ำหนัก จุดศูนย์ถ่วง ทิศทาง ความแปรผัน | กรณีโหลดต่ำสุดและสูงสุด |
| การเคลื่อนที่ | ระยะ ความเร็ว ความเร่ง ความหน่วง jerk dwell | peak/RMS torque และ settling |
| ชุดส่งกำลัง | lead บอลสกรู เส้นผ่านศูนย์กลาง pulley อัตราทด ประสิทธิภาพ backlash | ความเร็วรอบ reflected inertia และตำแหน่งสูญเสีย |
| แรงภายนอก | แรงเสียดทาน แรงโน้มถ่วง แรงกด/แรงกระบวนการ | แรงบิดต่อเนื่อง การ hold และ brake |
| รีเจนเนอเรชัน | ความถี่การลดความเร็ว การเคลื่อนลงแนวดิ่ง common DC bus | regenerative capacity และความร้อน |
| สภาพแวดล้อม | อุณหภูมิ ฝุ่น น้ำมัน น้ำ การสั่น | derating การป้องกัน และ cooling |
| การใช้งาน | duty cycle อายุเป้าหมาย เวลาเปลี่ยน อะไหล่ | อายุ bearing และ maintainability |
ใส่สมมติฐานการคำนวณไว้ใน RFP ไม่ใช่ส่งเพียงขนาดมอเตอร์ แรงเสียดทาน ประสิทธิภาพ น้ำหนักสูงสุด และ dwell time ที่ต่างกันเล็กน้อยอาจเปลี่ยนผลลัพธ์ได้ เมื่อเปรียบเทียบข้อเสนอ ให้ดูว่าผู้เสนอประเมิน peak torque, RMS torque, speed, regeneration, thermal และ mechanical strength อย่างไร
ตัวอย่างที่แนะนำคือเตรียมสาม load case ได้แก่ รุ่นผลิตปกติ กรณีน้ำหนัก/แรงเสียดทานเลวร้ายที่สุด และสภาวะผิดปกติที่คาดได้ เช่น เกือบติดขัด จำนวนกรณีนี้ไม่ใช่ข้อบังคับตามกฎหมายหรือมาตรฐาน ต้องปรับตามความเสี่ยงจริง
อย่ารวม margin ทุกอย่างเป็นคำว่า “เผื่อ 30%” เพราะ peak torque, continuous torque, speed, regenerative capacity, heat, strength และ power supply ต้องตรวจแยก มอเตอร์ใหญ่กว่าไม่ได้ปลอดภัยกว่าเสมอ inertia ของ rotor อาจเพิ่ม ขนาดตู้และระบบไฟอาจใหญ่ขึ้น และแรงกระแทกต่อเครื่องจักรอาจสูงขึ้น
เขียน RFP ของ motion control เป็น “สมรรถนะพร้อมหลักฐาน”
RFP ที่ดีทำให้ผู้เสนอทุกคนออกแบบจากสมมติฐานเดียวกัน และทำให้ผู้ซื้อใช้หลักฐานเดียวกันตรวจรับ เอกสารควรมีอย่างน้อย:
- วิดีโอกระบวนการเดิม time study ประวัติหยุด และข้อมูลคุณภาพ
- แบบชิ้นงาน tolerance ช่วงน้ำหนัก และเงื่อนไขฟิกซ์เจอร์
- รายการแกนและ motion profile แบบเต็ม
- I/O list แนวคิด sequence และตาราง abnormal recovery
- ข้อกำหนดตู้ ไฟฟ้า grounding เครือข่าย และระบบระดับบน
- ขอบเขต risk assessment ฟังก์ชันความปลอดภัย และ operating mode
- รายการ FAT/SAT เกณฑ์ผ่าน รูปแบบ evidence และผู้มีอำนาจลงนาม
- เงื่อนไขส่งมอบ source code parameter license และ backup
- ภาษาฝึกอบรม ชั่วโมง support บริการในไทย อะไหล่ และ warranty
- รายละเอียดราคา exclusions assumptions และกติกา change control
ตั้งรหัส requirement เช่น MOT-AX03-012 สำหรับสมรรถนะแกน 3, TST-FAT-021 สำหรับวิธีทดสอบ และ EVD-TRACE-021 สำหรับไฟล์ waveform เมื่อเกณฑ์เปลี่ยนจะทราบว่าต้องทบทวนการออกแบบและการทดสอบใดบ้าง
แนวคิดเรื่องการหยุด เริ่มต่อ retry manual intervention การสื่อสารขาด และ power cycle ควรสอดคล้องกับ คู่มือการออกแบบ sequence control และ FAT สำหรับโรงงานไทย ส่วนไฟฟ้า ความร้อน grounding noise และพื้นที่ซ่อมบำรุง ควรตรวจร่วมกับ คู่มือออกแบบตู้ควบคุมในประเทศไทย
เลือก SIer จากเหตุผลทางวิศวกรรม ไม่ใช่โลโก้แบรนด์
| มิติประเมิน | คำถาม | หลักฐาน |
|---|---|---|
| เข้าใจ requirement | ข้อใดยากที่สุดและสมมติฐานใดสำคัญ | compliance matrix และ open items |
| ออกแบบ | ประเมิน torque, inertia, regeneration, stiffness อย่างไร | calculation, simulation, BOM |
| บูรณาการ | ใครรับผิดชอบ PLC, motion, safety และระบบบน | responsibility matrix, state model, network |
| ทดสอบ | วัดอะไร ด้วยเครื่องมือใด และตัดสินอย่างไร | FAT/SAT plan และตัวอย่าง report |
| สนับสนุน | ใครตอบสนองในไทยและภายในเวลาเท่าไร | team, training และ spare plan |
คำว่า “AI predictive maintenance” หรือ “auto tuning ที่ดีที่สุด” ต้องตามด้วยคำถามเรื่องข้อมูลนำเข้า ขอบเขตที่ใช้ได้ version control และ rollback การสาธิตที่ทำงานครั้งเดียวไม่เท่ากับการผลิตที่ทำซ้ำได้ ขอให้ SIer อธิบายปัญหาในโครงการคล้ายกัน หลักฐานที่ใช้หาสาเหตุ และ corrective action ที่ทำให้ไม่เกิดซ้ำ
ฝั่งโรงงานควรแต่งตั้งผู้ตัดสินใจด้านเครื่องกล ไฟฟ้า control IT production maintenance และ safety แม้เป็นงาน turnkey โรงงานยังเป็นเจ้าของเงื่อนไขผลิตภัณฑ์ กฎไซต์ การตัดสินผ่าน และการอนุมัติการเปลี่ยนแปลง
PLCopen Motion Control ช่วยอะไร และไม่รับประกันอะไร
PLCopen Motion Control จัดระเบียบแนวคิดของ function block และสถานะแกนสำหรับ motion application ทำให้ทีมใช้คำร่วมกันเรื่อง power, homing, absolute/relative move และ stop ได้ง่ายขึ้น และช่วยมาตรฐานด้านชื่อ การ review และ training
อย่างไรก็ตาม คำว่า PLCopen ไม่ได้รับประกันว่าพฤติกรรมจะเหมือนกันหรือย้ายโปรแกรมระหว่าง PLC/drive ต่างผู้ผลิตได้ทันที ส่วนขยายของผู้ผลิต เวอร์ชันไลบรารี พารามิเตอร์ error code task execution buffering cam network และฟังก์ชันใน drive ยังต่างกัน RFP จึงต้องระบุเวอร์ชัน state transition exception restart และการส่งมอบ code/parameter
การตรวจรับควรครอบคลุมการหยุดกลาง move คำสั่งชนกัน communication interruption, axis fault, encoder fault, ยังไม่ home และการกลับมาหลัง safety stop กรณีเหล่านี้เปิดเผยความต่างที่ normal move มองไม่เห็น
STO, SS1, SLS, PL และ SIL ต้องมาจาก risk assessment
ความปลอดภัยของเซอร์โวไม่จบด้วยช่องเลือก STO ใช้กระบวนการ risk assessment ตามแนวคิด ISO 12100:2010 เพื่อกำหนดขอบเขตเครื่อง อันตราย และมาตรการลดความเสี่ยง ณ วันที่บทความนี้เผยแพร่ในปี 2026 ฉบับที่ประกาศใช้อยู่คือ ISO 12100:2010 และอยู่ระหว่างการทบทวน จึงต้องตรวจสถานะล่าสุดของแต่ละโครงการ
ISO 13849-1:2023 อาจใช้กับส่วนที่เกี่ยวข้องกับความปลอดภัยของระบบควบคุม IEC 60204-1:2016 พร้อม AMD1:2021 ครอบคลุมอุปกรณ์ไฟฟ้าของเครื่องจักร ส่วน IEC 61800-5-2:2016 ครอบคลุม functional safety ของ safety-related power drive system หน้า IEC ระบุ stability date ปี 2026 ซึ่งไม่ได้หมายความว่ามีฉบับใหม่ปี 2026
มาตรฐาน/กฎหมายที่ใช้ ค่า PL หรือ SIL และวิธี validation ขึ้นกับชนิดเครื่อง ตลาด โครงสร้าง และ risk assessment บทความนี้ไม่สามารถรับรอง conformity หรือ certification ได้
- STO ช่วยป้องกันไม่ให้ไดรฟ์สร้าง torque ตามฟังก์ชันความปลอดภัย แต่ไม่เท่ากับการยึดเชิงกลหรือแยกพลังงานไฟฟ้าทั้งหมด
- SS1 เป็นการหยุดแบบควบคุมก่อนเข้าสู่ safe state ต้องออกแบบเวลาหยุด พฤติกรรมเมื่อ fault และสภาวะปลายทาง
- SLS ใช้จำกัด/เฝ้าระวังความเร็วอย่างปลอดภัย และอาจเหมาะกับ setup/maintenance เมื่อรวมกับมาตรการอื่น
หน้าผลิตภัณฑ์ Omron แสดงตัวอย่างผลิตภัณฑ์ที่มี STO, SS1 และ SLS ส่วน Siemens แสดงตัวอย่างฟังก์ชัน commissioning, diagnostics และ safety ทั้งสองเป็นเพียงตัวอย่างผลิตภัณฑ์ ไม่ใช่ข้อกำหนดสากล เซนเซอร์ ขอบเขตรับรอง response wiring parameter และ validation ต้องตรวจตาม configuration จริง
สำหรับแกนแนวดิ่ง STO อาจยังเหลือความเสี่ยงตกจากแรงโน้มถ่วง ต้องประเมิน mechanical brake, counterbalance, holding, brake monitoring และ stopping distance ร่วมกัน งานซ่อมในพื้นที่เครื่องอาจต้องมี energy isolation/lockout เพิ่มจาก functional safety
PoC 90 วันที่ลดความไม่แน่นอนก่อนลงทุน
PoC ไม่ได้มีไว้ทำเดโมสวย ๆ หนึ่งครั้ง แต่มีไว้ลดความเสี่ยงสำคัญด้าน performance, mechanics, integration, safety และ operation ก่อนสร้างเครื่องจริง แผน 90 วันต่อไปนี้เป็นตัวอย่างโครงการที่แนะนำ ไม่ใช่ระยะเวลาตามกฎหมายหรือมาตรฐาน

Gate 0 วันที่ 0–10: Baseline และ open items
วัด cycle, good-part rate, stop time, changeover และการกระจายคุณภาพ ตรวจ workpiece, fixture, utility, network, safety scope และเจ้าของข้อมูล จัด requirement ID และ risk register หากไม่มี baseline จะพิสูจน์ผลปรับปรุงไม่ได้
Gate 1 วันที่ 11–30: แกนที่ยากที่สุดและกลไก
ทดสอบ maximum load, representative motion, worst settling, regeneration, thermal และ resonance ใช้ฟิกซ์เจอร์ที่ใกล้ inertia, stiffness และ friction จริง ถ้าไม่ผ่านให้พิจารณา gear ratio, mechanics, trajectory และ fixture ไม่ใช่ปรับ gain อย่างเดียว
Gate 2 วันที่ 31–55: Integrated cell
บูรณาการ PLC sequence, multi-axis, I/O, HMI, supervisory communication, alarm และ safety ทดสอบชิ้นงานหาย sensor conflict network loss drive fault emergency stop และ restart
Gate 3 วันที่ 56–75: Production trial
ใช้หลายรุ่นผลิตภัณฑ์ โหลดสูง/ต่ำ การเดินต่อเนื่อง changeover และผู้ใช้หลายคน เก็บข้อมูลคุณภาพ รอบเวลา alarm recovery parameter change อุณหภูมิ และการสึก บางโครงการอาจใช้ endurance 8 ชั่วโมงเป็นตัวอย่าง แต่ระยะจริงต้องมาจาก failure mode และสภาพผลิต
Gate 4 วันที่ 76–90: ตัดสินใจผลิตและเตรียม handover
จัดการ requirement ที่ยังไม่ผ่าน residual risk การเปลี่ยน production design ส่วนต่างราคา FAT/SAT training spares และ support ไม่ควรนำโค้ดต้นแบบไปใช้ผลิตทันที ต้องปรับ naming error handling permission backup comment และ change history ให้พร้อมใช้งานจริง
ปิด Gate เมื่อมีหลักฐานพอต่อการตัดสินใจ ไม่ใช่เพราะส่งเอกสารแล้ว ผลไม่ผ่านที่ทราบสาเหตุและมีการทดลองถัดไปอาจเดินหน้าต่อแบบมีเงื่อนไขได้ แต่เดโมที่ผ่านโดยไม่มี waveform และ assumptions เป็นหลักฐานลงทุนที่อ่อน
การปรับจูนเซอร์โวต้องเก็บเงื่อนไขและ rollback
การจูนอาจเปลี่ยน position/velocity gain, filter, feedforward, vibration suppression และ friction compensation Auto tuning มีประโยชน์ แต่เกณฑ์สุดท้ายคือ requirement เก็บชิ้นงาน ฟิกซ์เจอร์ อุณหภูมิ lubrication สภาพการขัน firmware profile และเวลาวัดไว้กับ parameter set
ก่อนลด gain เพื่อหยุดการสั่น ให้ตรวจคัปปลิง alignment ความแข็งแรงของ frame lubrication การติดขัด การเปลี่ยนโหลด และการติดตั้ง encoder การใช้ control ปิดบังปัญหาเครื่องกลอาจทำให้ปัญหากลับมาเมื่อเปลี่ยนรุ่นหรือเครื่องสึก
อย่าตรวจจาก waveform เดียว เปรียบเทียบความเร็วต่ำ/ปกติ/สูงสุด โหลดเบา/หนัก เครื่องเย็น/อุ่น และไป/กลับ บันทึก command position, actual position, following error, velocity, torque/current, drive state และ alarm บน time base เดียวกัน sampling rate และ filter setting เป็นส่วนหนึ่งของหลักฐาน
ตัวเลขเช่น “settling ภายใน 100 ms” หรือ “overshoot ต่ำกว่า 5%” เป็นเพียงตัวอย่างโครงการ ไม่ใช่ข้อกำหนดสากล เกณฑ์ต้องมาจากคุณภาพกระบวนการ ขีดจำกัดเครื่อง และกำลังการผลิต
การเปลี่ยนในเครื่องผลิตต้องบันทึกเหตุผล ผู้ทำ แกน ค่าเดิม/ใหม่ ขอบเขต retest ผู้อนุมัติ และ backup สำหรับ rollback การเพิ่มความเร็วเล็กน้อยอาจกระทบผลิตภัณฑ์อื่น regeneration อายุเครื่อง และ safety stopping distance
FAT/SAT ของเซอร์โว: ตัดสินด้วย waveform และ evidence
FAT ตรวจสิ่งที่ผู้สร้างพิสูจน์ได้ก่อนส่งเครื่อง ส่วน SAT ตรวจเครื่องที่ติดตั้งแล้วกับไฟฟ้า grounding อุปกรณ์รอบข้าง ชิ้นงาน และทีมใช้งานจริง ไม่ควรใช้ checklist เดิมซ้ำทั้งหมด

FAT ควรครอบคลุม
- ความตรงกันของชิ้นส่วน แบบ software parameter firmware และ license
- ทิศแกน home coordinate/unit software/hardware limit
- peak/RMS torque และ tracking ใน profile ตัวแทนและกรณีเลวร้าย
- auto/manual/setup/stop/resume และ abnormal recovery
- communication loss, sensor fault, axis fault และ power cycle
- safety function และหลักฐาน validation ตาม risk assessment
- alarm, trace, recipe, access control และ backup
- แบบ BOM I/O source code และ training material ฉบับร่าง
SAT เพิ่มการตรวจ
- power quality, grounding, noise, temperature, air และ interlock จริง
- ชิ้นงานทุกรุ่น material variation และรอบรวม upstream/downstream
- operator use, maintenance recovery และ supervisor approval
- alarm frequency, short stop, quality, following error และ thermal trend
- safe restart หลัง emergency stop, guard open และ manual intervention
- restore สู่ drive/motor ทดแทนจาก backup
- เอกสาร source password spares warranty และ contact tree ฉบับสุดท้าย
Evidence pack ขั้นต่ำ
ทุก test ต้องมี requirement ID, assumptions, procedure, instrument, acceptance criterion, result, decision, ผู้ทดสอบ วันที่ ชื่อ evidence file และ disposition ของ deviation ควรเก็บ raw trace และ trace settings ไม่ใช่เพียง screenshot วิดีโอต้องย้อนกลับได้ว่าใช้รุ่นผลิตภัณฑ์ โหลด และ software version ใด
ตัวอย่างเกณฑ์ต่อไปนี้เป็นตัวอย่างโครงการ ไม่ใช่ข้อบังคับมาตรฐาน:
| Test ID | เงื่อนไข | ตัวอย่างการตัดสิน | Evidence |
|---|---|---|---|
| FAT-MOT-01 | ชิ้นงานสูงสุด 100 รอบตัวแทน | cycle/error อยู่ในช่วงที่ตกลง ไม่มี protective stop | position/velocity/torque traces และ video |
| FAT-REC-02 | ความถี่ลดความเร็วสูงสุด | DC bus/regeneration อยู่ในข้อจำกัดผลิตภัณฑ์ | drive trace และ temperature log |
| FAT-ERR-03 | จำลอง encoder/network fault | ไม่มี dangerous motion แสดงสาเหตุและกู้คืนถูก | event log, video, signed sheet |
| SAT-LINE-01 | ไลน์รวมกับชิ้นงานจริง | output, quality, stop rate ตามที่ตกลง | production log, quality, alarms |
| SAT-REST-02 | restore ไป hardware ทดแทน | คืนค่าและ retest ตามคู่มือสำเร็จ | restore log, version list, signatures |
เมื่อไม่ผ่าน ให้บันทึก cause, containment, permanent action, requirement ที่ได้รับผล และ retest scope อย่าปรับหน้างานแล้วเซ็นผ่านทันทีโดยไม่ทำ impact analysis
Handover ต้องทำให้โรงงานกู้คืนได้
การส่งมอบไม่ใช่แค่ไฟล์ใน USB เอกสารเทคนิคควรมีแบบไฟฟ้า/เครื่องกลที่อนุมัติ cabinet layout, BOM, cable, I/O, project ของ PLC/motion/HMI/safety ที่ build ได้, parameter ทุกแกน, baseline trace, firmware/library compatibility, network/time sync, access rights, backup, risk assessment, safety verification, FAT/SAT, open items และ change history
เอกสารปฏิบัติงานควรมีวิธีเดินเครื่อง changeover และ recovery สำหรับ operator, flow วิเคราะห์ fault และขั้นตอนเปลี่ยน/ตั้ง home สำหรับ maintenance, แผน inspection/lubrication, critical spares และ lead time, ช่องทาง escalation ในไทย, backup frequency, change governance และผู้รับผิดชอบ cybersecurity update
ทำ teach-back โดยให้ช่างโรงงานใช้เอกสารวิเคราะห์ fault จำลอง restore backup และคืนแกนสู่สถานะที่ตรวจยืนยัน หาก SIer เป็นผู้ทำทุกขั้น ความสามารถยังไม่ถูกถ่ายทอด ควรกำหนดภาษาไทย อังกฤษ หรือญี่ปุ่นของ training และศัพท์บน HMI ใน RFP
TCO ต้องรวม downtime งานวิศวกรรม และการเปลี่ยนในอนาคต
ราคามอเตอร์กับไดรฟ์เป็นเพียงส่วนหนึ่งของ total cost of ownership รวมงาน requirement เครื่องกล ดัดแปลงตู้ เดินสาย network safety software commissioning production downtime training spares license support และผลิตภัณฑ์ใหม่
ตัวอย่างกรอบคำนวณ:
TCO = equipment + engineering + installation downtime + lifecycle maintenance/spares/licenses + future variant work + expected failure downtime − production/quality/labor benefits
ระยะเวลา เช่น 5 ปี เป็นทางเลือกโครงการ ไม่ใช่มาตรฐาน ใช้กรณี optimistic/base/downside และตรวจว่าการทำแกนเร็วขึ้นทำให้ bottleneck ของไลน์ดีขึ้นจริงหรือไม่
ต้นทุนที่มองข้ามได้แก่ความสูญเสียต่อชั่วโมงที่หยุด lead time นำเข้าอะไหล่ฉุกเฉิน การพึ่งวิศวกรคนเดียว subscription และการย้ายจากรุ่นเลิกผลิต ระบบราคาต่ำอาจมี TCO สูงถ้าหาอะไหล่ในไทยไม่ได้ ขณะเดียวกันระบบฟังก์ชันสูงก็อาจเกินจำเป็นหากต้องจ่าย license/training ที่ไม่ใช้
ตรวจสิทธิประโยชน์ BOI ก่อนผูก business case
ข้อมูล Smart and Sustainable Industry ของ BOI ระบุเงินลงทุนขั้นต่ำ 1 ล้าน THB การยกเว้นอากรนำเข้าเครื่องจักร และการยกเว้นภาษีเงินได้นิติบุคคลสามปีในวงเงิน 50% ของเงินลงทุน อีกทั้งระบุ 100% ของเงินลงทุนเมื่อมี linkage กับการบูรณาการระบบอัตโนมัติภายในประเทศอย่างน้อย 30% ต้องยืนยันประเภทกิจการ ค่าใช้จ่ายที่นับได้ เวลา และวิธีคำนวณ linkage กับ BOI หรือที่ปรึกษาที่มีคุณสมบัติก่อนจัดซื้อ ห้ามถือว่าบทความนี้เป็นการรับประกันสิทธิ
BOI รายงานครึ่งแรกปี 2026 ว่ามีโครงการ Smart and Sustainable Industry 132 โครงการ มูลค่า 17.158 พันล้าน THB ตัวเลขนี้แสดงบริบทการลงทุน แต่ไม่ได้พิสูจน์ว่าโครงการเซอร์โวใดจะได้รับอนุมัติหรือคืนทุน
เริ่มการใช้ข้อมูลจากการวิเคราะห์ปัญหา
ระบบเซอร์โวอาจให้ following error, torque, temperature, operating time, alarm และ load change แต่ตัวแปร sampling accuracy synchronization และ retention ต่างตามผลิตภัณฑ์ การเก็บ high-frequency trace แบบ trigger ที่ drive/edge แล้วส่ง summary ขึ้นระบบอาจเหมาะกว่าส่งทุกจุดขึ้น cloud ตลอดเวลา
คุณค่าแรกมักเป็น diagnosability มากกว่า AI prediction ซิงก์ PLC event, drive trace, sensor, quality และ operator action บน time base เดียว และติด tag equipment, product, recipe, software version
ข้อมูล OPC Foundation เดือนมิถุนายน 2026 กล่าวถึงงาน OPC UA FX Controller-to-Device สำหรับ motion ว่าอยู่ในขั้น release candidate/prototyping ถือเป็นทิศทางสำคัญ แต่ยังไม่ควรกล่าวว่าสำเร็จและใช้ทั่วไปแล้ว โครงการปัจจุบันต้องตรวจ product support, performance, diagnostics และ safety boundary กับอุปกรณ์จริง
Checklist สำหรับเจ้าของโครงการ
ก่อนออก RFP
- [ ] วัด baseline cycle, stop, quality และ changeover แล้ว
- [ ] บันทึกน้ำหนัก tolerance รุ่นสินค้า และ future case ครบ
- [ ] ทุกแกนมี motion profile และ synchronization
- [ ] สมมติฐาน torque, inertia, regeneration, thermal และ mechanics ย้อนกลับได้
- [ ] กำหนด fault recovery และ power-cycle state
- [ ] มอบหมาย safety scope, standards และ validation ownership
- [ ] ใส่ FAT/SAT criteria และ evidence format ใน RFP
- [ ] มีเงื่อนไขส่ง source, parameter, license, training และ spares
ระหว่าง design และ PoC
- [ ] requirement–design–test traceability เป็นปัจจุบัน
- [ ] ทดสอบ worst load, stiffness, friction และ product variation
- [ ] เก็บ trace และเงื่อนไขก่อน/หลัง tuning
- [ ] ตัดสิน open item, change และ residual risk รายสัปดาห์
- [ ] ทดสอบ motion, sequence, safety และ data interface รวมกัน
- [ ] ใช้เกณฑ์หยุด/ออกแบบใหม่ ไม่ใช่เกณฑ์ผ่านอย่างเดียว
FAT/SAT และ handover
- [ ] ทุก pass มี measured data, raw evidence และลายเซ็น
- [ ] ครอบคลุมทุกรุ่น โหลดสูงสุด endurance และ recovery
- [ ] บันทึก retest scope หลัง change
- [ ] restore project และ parameter บนคอมพิวเตอร์อีกเครื่องได้
- [ ] maintenance ผ่าน teach-back
- [ ] ตกลง local support, spares, warranty และ escalation
FAQ เรื่องการควบคุมเซอร์โว การเลือก และ FAT/SAT
การควบคุมเซอร์โวคืออะไร?
เป็น closed-loop control ที่แก้ความต่างระหว่างตำแหน่ง ความเร็ว หรือแรงบิดที่สั่งกับค่าจริง แต่ไม่ได้หมายความว่าเซอร์โวเหมาะกับทุก variable-speed application ต้องเลือกตามกระบวนการ
การเลือกเซอร์โวมอเตอร์ต้องเริ่มจากข้อมูลใด?
เริ่มจาก motion profile ตามเวลา น้ำหนักชิ้นงานและฟิกซ์เจอร์ inertia transmission friction efficiency gravity regeneration environment และ duty cycle ใช้ข้อมูลวัดจากเครื่องเดิมและ worst condition ของทุกรุ่นเมื่อทำได้
ควรระบุยี่ห้อใน RFP ของ motion control หรือไม่?
อาจสมเหตุผลเพื่อให้ตรงมาตรฐานอะไหล่ การฝึกอบรม หรือระบบเดิม แต่ยี่ห้อไม่ควรแทนข้อกำหนด performance, safety, interface, evidence และ handover
Auto tuning เพียงพอสำหรับการปรับจูนเซอร์โวหรือไม่?
ไม่เพียงพอ เป็นจุดเริ่มต้นที่ดี แต่ต้อง validate ด้วยชิ้นงานจริงหลายโหลด ความเร็ว ทิศทาง อุณหภูมิ และ recovery พร้อมเก็บ trace/configuration
FAT และ SAT ของเซอร์โวควรต่างกันอย่างไร?
FAT ลงลึกสิ่งที่ทำซ้ำได้ก่อนส่งเครื่อง ได้แก่ build, software, motion, safety, diagnostics และ fault ส่วน SAT เพิ่มไฟจริง grounding เครื่องรอบข้าง ชิ้นงาน operator การเดินต่อเนื่อง และ backup recovery
มี STO แล้วถือว่าระบบได้มาตรฐานความปลอดภัยหรือไม่?
ไม่ STO เป็นฟังก์ชันหนึ่ง ระบบลดความเสี่ยงทั้งหมด ค่า PL/SIL เซนเซอร์ logic actuator mechanics wiring และ validation ต้องมาจาก risk assessment และข้อกำหนดที่ใช้
เกณฑ์ผ่านของ PoC 90 วันควรเป็นอะไร?
ควรผ่านเมื่อหลักฐานลดความเสี่ยงหลักและทำให้ตัดสินต้นทุนผลิตกับ residual risk ได้ 90 วันและ Gate เป็นเพียงตัวอย่าง ต้องปรับตามขนาดเครื่องและขอบเขต validation
PLCopen ทำให้ย้ายระบบข้ามยี่ห้อได้ง่ายแน่นอนหรือไม่?
ไม่ แนวคิดร่วมช่วยด้านมาตรฐาน แต่ library, state, fault, task, drive function, network และส่วนขยายยังต้องทดสอบการย้าย
โครงการเซอร์โวในไทยขอ BOI ได้หรือไม่?
อาจเข้าเงื่อนไขได้ แต่ต้องให้ BOI ยืนยันโครงการ ค่าใช้จ่าย เวลา และ local-integration criteria ควรทำ TCO ที่ยังคุ้มแม้ไม่ได้สิทธิ
สรุป: เชื่อม requirement หลักฐาน และความสามารถกู้คืน
โครงการควบคุมเซอร์โวที่แข็งแรงเริ่มจากผลลัพธ์ผลิตและ motion requirement แล้วเชื่อมเครื่องกล control network safety data และ operation การเลือกมอเตอร์ต้องรวม profile, inertia, regeneration และ thermal RFP ต้องกำหนด evidence และเงื่อนไขส่งมอบ PoC แบบ Gate ลดความไม่แน่นอน FAT/SAT เก็บ waveform และการตัดสิน ส่วน handover สิ้นสุดเมื่อทีมโรงงานวิเคราะห์และ restore ได้จริง
หากโรงงานของคุณในประเทศไทยกำลังพิจารณาแกนเซอร์โวใหม่ การปรับปรุงเครื่องเดิม การจัดทำ RFP การทบทวน sizing หรือแผน FAT/SAT สามารถปรึกษา TOMAS TECH ได้ตั้งแต่ขั้นแนวคิด เราช่วยเชื่อมเครื่องกล ระบบควบคุม ความปลอดภัย ข้อมูล และการบำรุงรักษาในพื้นที่ โดยไม่จำเป็นต้องมีสเปกสุดท้ายก่อนเริ่มคุย ติดต่อ TOMAS TECH
แหล่งอ้างอิง
- PLCopen, Motion Control: https://www.plcopen.org/standards/motion-control/
- PLCopen Motion Control Part 1 Version 2.0: https://plcopen.org/system/files/downloads/plcopen_motion_control_part_1_version_2.0.pdf
- IEC 61800-5-2:2016: https://webstore.iec.ch/en/publication/24556
- ISO 13849-1:2023: https://www.iso.org/standard/73481.html
- IEC 60204-1:2016/AMD1:2021: https://webstore.iec.ch/en/publication/66124
- ISO 12100:2010: https://www.iso.org/standard/51528.html
- Yaskawa, Servo Sizing: https://www.yaskawa.com/downloads/search-index/details?docnum=eLM.Servo.03.Sizing2&showType=details
- Omron product example: https://www.ia.omron.com/products/family/3923/feature.html
- Siemens drive software examples: https://www.siemens.com/en-us/products/sinamics/drive-software/
- Thailand BOI, Smart and Sustainable Industry: https://www.boi.go.th/index.php?language=en&page=smart_sustainable
- Thailand BOI, 1H2026 update: https://www.boi.go.th/un/boi_event_detail?language=th&module=news&topic_id=139075
- OPC Foundation, OPC UA FX C2D motion update: https://opcconnect.opcfoundation.org/2026/06/field-level-communications-corner-june-2026/
*ค่าตัวเลข ระยะทดสอบ margin และเวลา Gate ในบทความเป็นคำแนะนำหรือตัวอย่างโครงการ เว้นแต่ระบุไว้เป็นอย่างอื่น ไม่ใช่ข้อบังคับทางกฎหมายหรือมาตรฐาน ต้องตรวจฟังก์ชันความปลอดภัย PL/SIL conformity และสิทธิ BOI ตามเครื่องจริง ข้อมูลทางการล่าสุด และผู้เชี่ยวชาญที่มีคุณสมบัติ*


